


導入:サーボモーターは定格出力(W)の欄だけでは選べない
サーボモーターの選定を、カタログの定格出力(W)の欄だけで済ませてしまう例があります。故障したモーターを同じW数の別機種に替えたら、軸が振動して止まらなくなった。減速停止のたびに過電圧や回生過負荷のアラームが出る。昇降軸が停電のときに落ちかけた。タイの夏場に盤内が熱くなり、過負荷のアラームが増えた。こうした例は、W数だけで選んだときに起こり得るものです。
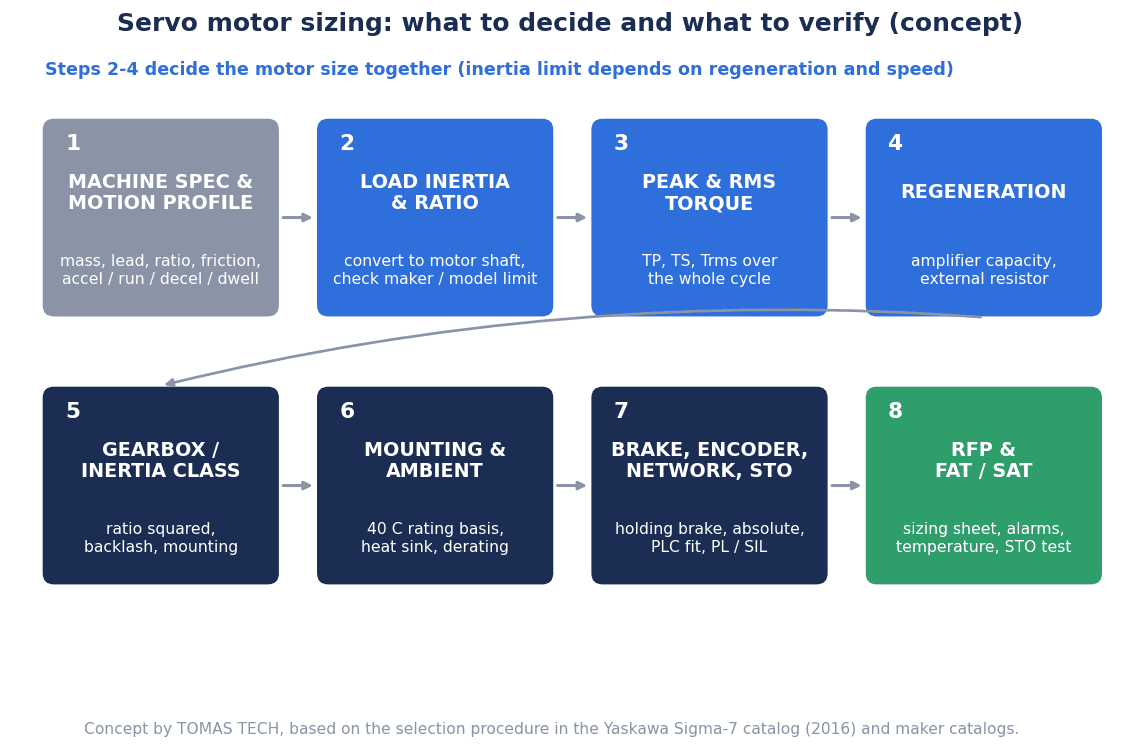
本記事の主張を先にまとめます。サーボモーターの選定は、次の3つで決まると本記事では考えます。
- ①負荷慣性モーメント比:負荷の慣性モーメント(モーター軸に換算した値)と、モーター自身の慣性モーメントの比。推奨または許容の範囲はメーカーと型式で違う
- ②最大トルクと実効トルク:加速、定速、減速、停止の時間を決めた運転パターンから計算する
- ③回生エネルギー:減速停止や下降で戻ってくるエネルギーを、サーボアンプと回生抵抗で処理できるか
さらに、④減速機、保持ブレーキ、エンコーダ、通信方式、安全機能(STO)と、取付条件と周囲温度をRFP(提案依頼書)に書き、FAT(工場出荷前の検査)とSAT(現地での受入検査)で確かめる、というのが本記事の立場です。④の「RFPとFAT/SATで確かめる」は、当社の実務上の見解です。
①と③は別々の項目に見えますが、独立していません。慣性比の上限は、回生の処理能力、回転速度、ダイナミックブレーキの条件とセットで決まる、と本記事では考えます。安川電機と三菱電機の公開資料にもとづく整理です。また、②の計算が合っていても、取付条件、周囲温度、昇降軸の保持トルクで結果が変わります。この2点は後の章で、メーカーの公開資料にもとづいて説明します。
この記事は特定製品の推奨やランキングではありません。数値や製品機能は各社の公開資料にもとづき、「同社は〜と説明している」という形で、資料の発行年を添えて紹介します。閲覧日はすべて2026年10月16日です。後半の費用試算は、この記事のための仮の数字です。
なお、そもそもサーボにするかインバーター駆動の誘導モーターにするかの判断は、サーボ制御とインバーター制御の選び方の記事で扱っています。本記事は、サーボを使うと決めた後の容量の決め方に絞ります。
なぜ今、タイの工場でサーボの選定を見直すのか
タイでは、自動化への投資の動きが続いています。タイ投資委員会(BOI)の発表(PR No.117/2569、2026年7月23日)によると、2026年1〜6月の投資奨励の申請は1,299件、約1.47兆バーツで、前年同期比37%増でした。このうち機械、自動化、ロボットの分野は82件、約131億バーツです。機械の更新、デジタル技術の導入、自動化やロボットの導入を目的とする「Smart and Sustainable Industry」措置の申請は132件、約172億バーツでした。
これらは「申請」の数字です。同じ発表で、同じ期間の「承認」は1,300件、約1.31兆バーツとされており、申請とは別の数字です。機械、自動化、ロボットの分野の承認額は、この発表には載っていません。
ロボット全体の動きについては、国際ロボット連盟(IFR)が2026年9月24日にWorld Robotics 2026を発表しています。IFRによると、2025年に世界の工場で稼働する産業用ロボットは前年比9%増の500万台で過去最多となり、年間の設置台数は11%増の60万台超でした。中国の2025年の設置は35万4,000台で、世界のほぼ5台に3台にあたるとIFRは説明しています。これは世界と中国の数字です。タイの設置台数は、今回確認したIFRの公開資料では確認できませんでした。
これらはタイ全体や世界の数字で、個々の工場の状況をそのまま表すものではありません。ただ、搬送軸や昇降軸の新設や改造が増えると、サーボモーターの容量を誰がどう決めたかを、発注する側が確かめる場面も増えます。本記事は、その確かめ方を整理するものです。
サーボモーターの選定で決める3つと確かめる1つ
メーカーの選定手順はこの順番に近い
安川電機は、Σ-7シリーズのカタログ(2016年7月発行)で、サーボモーターの容量選定の手順を次の順で示しています。
- 機械仕様を決める
- 運転パターンを決める
- モーターの回転速度を計算する
- 負荷トルクを計算する
- 負荷慣性モーメントを計算する
- 負荷移動動力(Po)を計算する
- 負荷加速動力(Pa)を計算する
- モーターを仮選定する(4つの条件)
- 仮選定したモーターを検証する(加速トルク、減速トルク、実効トルク)
- 結果を確定する
同社は、手計算の代わりに容量選定ソフトのSigmaJunmaSize+を使うことも案内しています。
出力(W)は仮選定の4条件の一つにすぎない
8の仮選定で、安川電機は次の4つの条件を挙げています。
- 負荷トルク TL ≤ モーターの定格トルク
- (Po + Pa)/2 < 仮選定するモーターの定格出力 < (Po + Pa)
- モーターの回転速度 nM ≤ 定格回転速度
- 負荷慣性モーメント JL ≤ 許容負荷慣性モーメント
定格出力の条件は、この4つのうちの1つです。しかも仮選定の後に、加速トルク、減速トルク、実効トルクの検証が続きます。出力の条件だけを取り出して「W数が合えばよい」とは読めない、というのが本記事の読み方です。
本記事での整理
本記事では、この手順を「決める3つ」と「確かめる1つ」に整理します。
| 区分 | 内容 | 主に使う資料 |
|---|---|---|
| 決める① | 負荷慣性モーメントと慣性比 | 機械仕様、メーカーの定格表 |
| 決める② | 最大トルクと実効トルク | 運転パターン、計算式 |
| 決める③ | 回生エネルギーとアンプ、回生抵抗 | アンプの仕様、回生の計算 |
| 確かめる④ | 減速機、ブレーキ、エンコーダ、通信、STO、取付条件、周囲温度 | RFP、FAT/SATの記録 |
①と③は、後で説明するとおりつながっています。そのため実際の計算では、①から③を行き来しながら決めることになります。
用途によっては、サーボではなくステッピングモーターを使う選択肢もあります。その判断はステッピングモーターの選定の記事で扱っています。
最初に集める機械仕様と運転パターン
一覧表にする項目
容量計算は、入力が揃わないと始まりません。本記事では、次の一覧を発注側で用意するか、装置メーカーに埋めてもらうことを勧めます。
| 項目 | 内容の例 | 計算で効くところ |
|---|---|---|
| 負荷質量 | ワーク、治具、テーブル、可動部の合計 | 負荷トルク、負荷慣性 |
| 駆動機構 | ボールねじ(リード、径、長さ)、ベルトとプーリ、ラックなど | 負荷慣性、回転速度 |
| 減速比 | 減速機やプーリ比 | 慣性の換算、回転速度 |
| 摩擦係数 | 案内面の摩擦 | 負荷トルク |
| 機械効率 | ねじ、減速機の効率 | 負荷トルク |
| 移動距離と送り時間 | 1回の移動量と、許される時間 | 運転パターン |
| 加速、定速、減速、停止の時間 | 1サイクルの内訳 | 最大トルク、実効トルク |
| サイクル数 | 1分あたりの回数 | 実効トルク、回生頻度 |
| 停止精度 | 必要な位置決めの精度 | エンコーダ、調整 |
| 設置姿勢 | 水平か、昇降(垂直)か | 保持トルク、ブレーキ、回生 |
| 周囲温度 | 機内、盤内の温度 | 定格の前提、アンプの取付 |
ボールねじそのものの選び方はボールねじの選定、ベルト駆動の場合はタイミングベルトの選定の記事で扱っています。本記事では、それらの寸法が決まった後、モーター側から見た値に換算するところを扱います。
安川電機の計算例の条件
以降の章では、安川電機がΣ-7カタログ(2016年)に載せている計算例(速度制御)を使って説明します。条件は次のとおりです。
| 項目 | 値 |
|---|---|
| 負荷速度 | 15 m/min |
| 直動部の質量 | 250 kg |
| ボールねじ | 長さ1.0 m、径0.02 m、リード0.01 m |
| 減速比 R | 2(1/2) |
| 摩擦係数 | 0.2 |
| 機械効率 | 0.9 |
| 送り回数 | 40回/min |
| 送り距離 | 0.275 m |
| 送り時間 | 1.2 s以内 |
| カップリングなどの慣性 JG | 0.40×10⁻⁴ kg·m² |
運転パターンは、1サイクルが60 ÷ 40 = 1.5 sです。加速時間と減速時間がそれぞれ0.1 s、定速時間が1.0 sで、残りの0.3 sは停止です。
この例で、モーターの回転速度は、ボールねじ側の1,500 min⁻¹に減速比2を掛けた3,000 min⁻¹になります。負荷トルクは TL = (9.8·μ·m + F)·PB / (2π·R·η) の式で、0.43 N·m と同社は計算しています。
停止時間が0.3 sあることは、後の実効トルクの計算で効いてきます。一覧表を作るときは、加速や定速だけでなく、停止の時間まで書いておくことが大切です。
負荷慣性モーメントの計算:モーター軸に換算する
計算例の3つの成分
負荷慣性モーメントは、モーターの軸から見た値に換算して求めます。安川電機の計算例では、次の3つを足しています。
| 成分 | 式 | 計算例の値 |
|---|---|---|
| 直動部 JL1 | m·(PB/(2πR))² | 1.58×10⁻⁴ kg·m² |
| ボールねじ JB | (π/32)·ρ·ℓB·dB⁴·(1/R²) | 0.31×10⁻⁴ kg·m² |
| カップリングなど JG | 部品の値 | 0.40×10⁻⁴ kg·m² |
| 合計 JL | JL1 + JB + JG | 2.29×10⁻⁴ kg·m² |
ここで m は直動部の質量、PB はボールねじのリード、R は減速比、ρ はねじの材料の密度、ℓB はねじの長さ、dB はねじの径です。本記事でも検算し、JL1 は約1.583×10⁻⁴、JB は約0.309×10⁻⁴ kg·m² で、同社の値と一致することを確かめました。
減速比の2乗で割られる
式を見ると、JL1 も JB も、減速比 R の2乗で割られています。計算例は R = 2 なので、減速機が無い場合(R = 1)と比べて、JL1 と JB は4分の1になります(本記事の式の読み方)。減速機を入れると慣性比が下がる理由は、この式で説明できます。ただし後の章で見るとおり、そのぶんモーターの回転速度は上がります。
カップリングの慣性も足す
見落としやすいのが JG です。カップリングやプーリなど、モーター軸と一緒に回る部品の慣性も負荷に入ります。計算例では0.40×10⁻⁴ kg·m² で、合計2.29×10⁻⁴ kg·m² の2割近くを占めています。カップリングの選び方はカップリングの選定の記事で扱っています。慣性の値は、カップリングのメーカーの資料から拾って計算書に入れてもらいます。
計算書に残すこと
本記事では、JL1、JB、JG を分けたまま計算書に残してもらうことを勧めます。合計値だけだと、後で治具を重くした、減速比を変えた、といった変更のときに、どこが変わったのかを追えません。
負荷慣性モーメント比:推奨値はメーカー、型式、条件で違う
慣性比の定義と呼び名
負荷慣性モーメント比は、モーター(ロータ)の慣性モーメントに対する、モーター軸換算の負荷慣性モーメントの比です。呼び名はメーカーで少しずつ違います。三菱電機は「推奨負荷慣性モーメント比」、パナソニック インダストリーも「推奨負荷慣性モーメント比」と表記しています。安川電機は「Allowable Load Moment of Inertia(Motor Moment of Inertia Ratio)」、つまり許容値として表に載せています。同じ概念でも、「推奨」と「許容」で位置づけの言葉が違う点に注意が必要です。
安川電機の計算例では、慣性比は JL / JM = 2.29 ÷ 0.263 = 約8.7倍で、SGM7J-02A の許容値(15倍)の範囲に入っています(本記事の計算)。
型式ごとの値
主要メーカーのカタログから、型式を特定できる行を抜き出すと次のとおりです。いずれも各社の説明で、条件の注記を含めて読みます。
| メーカー、資料 | 型式(条件) | 慣性比 |
|---|---|---|
| 安川電機 Σ-7カタログ(2016年) | SGM7J-02A(中慣性、200 W) | 許容15倍(外付け回生抵抗と外付けダイナミックブレーキ抵抗を付けると25倍) |
| 同上 | SGM7J-04A(中慣性、400 W) | 許容10倍(同上の外付け時25倍) |
| 同上 | SGM7A-02A(低慣性、200 W) | 許容30倍(同上の外付け時30倍) |
| 三菱電機 MELSERVO-J5カタログ(2025年2月) | HK-KT23W(低慣性、0.2 kW) | 推奨23倍以下(回転速度6000 r/min以下なら28倍以下) |
| 同上 | HK-KT43W(低慣性、0.4 kW) | 推奨23倍以下 |
| パナソニック MINAS A6ファミリー カタログ(2026年2月) | MSMF 400 W、MSMF042L1□□(低慣性、AC200 V用) | 推奨30倍以下 |
| 同上 | MHMF 1.0 kW、MHMF102L1□□(高慣性) | 推奨5倍以下 |
同じ安川電機のΣ-7でも、200 Wの SGM7J-02A(中慣性)は15倍、SGM7A-02A(低慣性)は30倍です。同じパナソニックのMINAS A6でも、低慣性の MSMF 400 W は30倍以下、高慣性の MHMF 1.0 kW は5倍以下です。メーカーやシリーズ名だけで「何倍まで」とは言えない、というのがこの表から読めることです。
三菱電機のカタログには、ほかにも「回転速度が3000 r/min以下の場合」のように、回転速度で推奨値が変わる注記が多数付いています。表の数字だけを抜き出さず、注記まで計算書に写してもらう必要があります。
比ではなく許容負荷慣性の絶対値で比べる
慣性比の上限が小さいモーターが劣っている、とは言えません。上限が小さくても、モーター自身の慣性が大きければ、許容できる負荷慣性の絶対値は大きくなるからです。
| 型式 | ロータ慣性 | 慣性比の上限 | 許容負荷慣性(絶対値) |
|---|---|---|---|
| 安川電機 SGM7J-02A | 0.263×10⁻⁴ kg·m² | 15倍 | 3.94×10⁻⁴ kg·m²(同社の計算) |
| 安川電機 SGM7A-02A | 0.139×10⁻⁴ kg·m² | 30倍 | 4.17×10⁻⁴ kg·m²(本記事の計算) |
| パナソニック MHMF 1.0 kW | 22.9×10⁻⁴ kg·m² | 5倍 | 約114×10⁻⁴ kg·m²(本記事の計算) |
SGM7J-02A と SGM7A-02A は、慣性比の上限が2倍違いますが、許容負荷慣性の絶対値は近い値です。MHMF 1.0 kW は上限が5倍でも、絶対値ではこの2機種よりずっと大きな負荷を扱えます(ただし容量も違います)。候補を比べるなら、「比」ではなく「許容負荷慣性の絶対値」と、その値が成り立つ条件で比べるのが筋だと本記事では考えます。
推奨値を超えたらどうなるか
三菱電機は、負荷慣性モーメント比が記載値を超える場合は営業窓口に問い合わせるよう注記しています。パナソニックも「お問い合わせください」と注記し、高速応答を求める場合は慣性比を下げて使うよう説明しています。つまり推奨値は、超えたら即座に使えなくなる線というより、メーカーに確認が必要になる境界と、本記事では読みます。
数値の推奨比を示していないメーカー
すべてのメーカーが慣性比の数値を示しているわけではありません。Beckhoffは、AM8500シリーズを「increased rotor moment of inertia」(ロータ慣性を大きくした)シリーズと説明しています。大きな外部慣性を動かす用途で振動しにくく、サーボ側の調整がずっと簡単になる、と同社は述べています。Siemensは、SIMOTICS S-1FK2に、高い加速と動特性向けの「High Dynamic(HD)」と、中程度の負荷慣性向けの「Compact(CT)」の慣性クラスがあると説明しています(2021年の資料)。Rockwell Automationは、Studio 5000 Logix Designerの負荷設定で、Total Inertia = (Load Ratio + 1) × Motor Inertia と定義しています。慣性比は、選定の値であると同時に、サーボ調整のパラメータとして入力する値でもあることが分かります。この3社の取得資料には、数値の推奨比は載っていませんでした。
最大トルクと実効トルク:停止時間まで含めて平均する
加速トルクと減速トルク
最大トルクは、加速中と減速中に出ます。安川電機の計算例では、次の式を使っています。
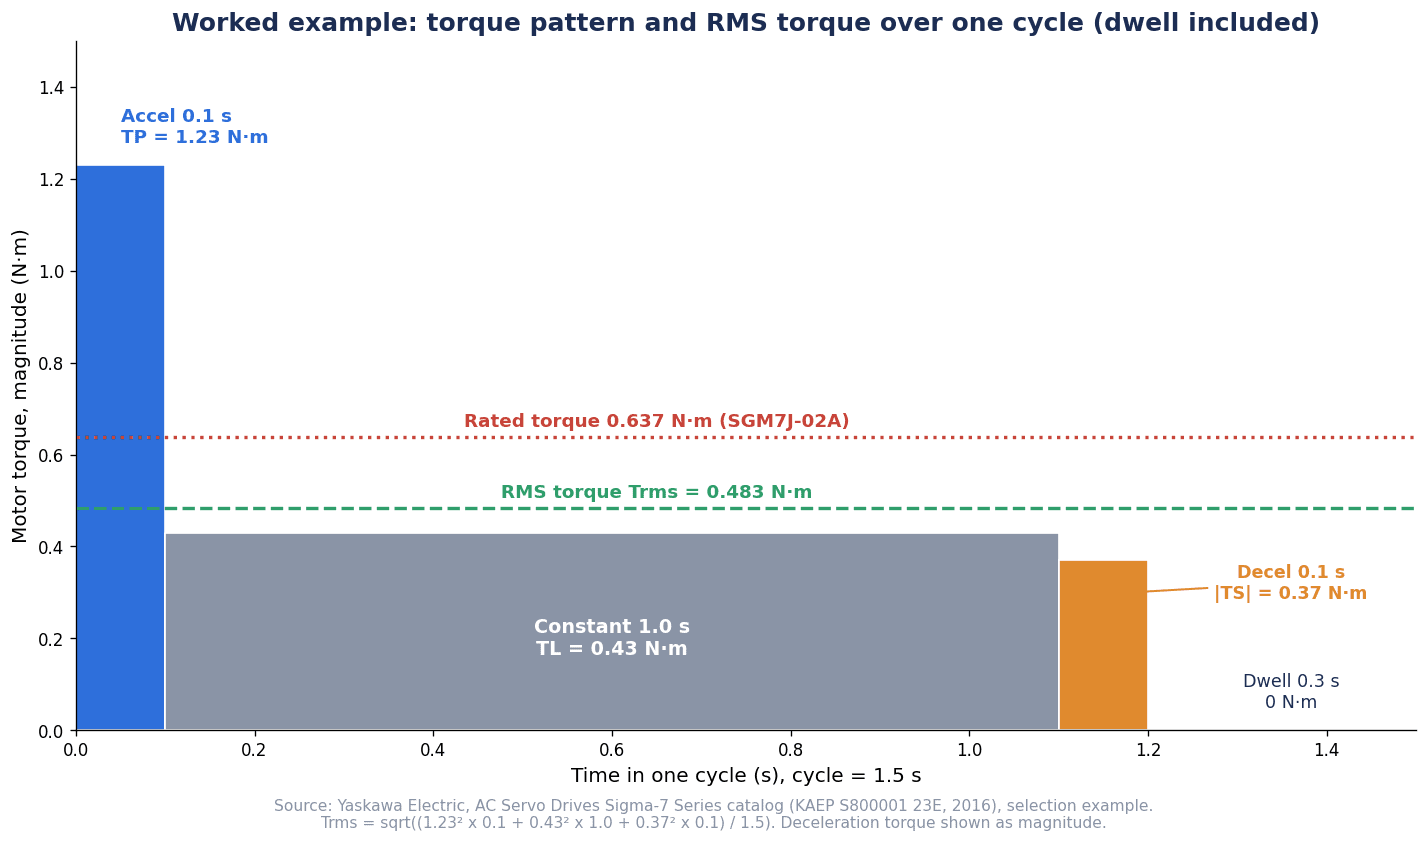
- 加速トルク TP = 2π·nM·(JM + JL) / (60·ta) + TL ≈ 1.23 N·m
- 減速トルク TS = 2π·nM·(JM + JL) / (60·td) − TL ≈ 0.37 N·m
ここで nM はモーターの回転速度(3,000 min⁻¹)、JM はモーターの慣性モーメント、ta と td は加速時間と減速時間(それぞれ0.1 s)です。加速では負荷トルクに加速のトルクが上乗せされ、減速では負荷トルク(摩擦)が減速を助ける向きに働くので、その分が差し引かれます。
同社は、TP と TS がいずれも SGM7J-02A の瞬時最大トルク2.23 N·m を下回ることを確かめ、「Satisfactory」と判定しています。本記事の検算でも、TP は約1.232、TS は約0.372 N·m で一致しました。
実効トルクの式
実効トルクは、1サイクルを通したトルクの2乗平均の平方根で、モーターの発熱を見積もる目安に使います。安川電機の計算例の式は次のとおりです。
Trms = √((TP²·ta + TL²·tc + TS²·td) / t)
数値を入れると、√((1.23² × 0.1 + 0.43² × 1.0 + 0.37² × 0.1) ÷ 1.5) ≈ 0.483 N·m です。SGM7J-02A の定格トルク0.637 N·m を下回るので、この条件で使えると同社は判定しています。本記事の検算でも0.4830 N·m になりました。
分母に停止時間が入っている
この式で大切なのは、分母の t が1.5 sで、停止時間の0.3 sを含んでいることです。分子には停止中のトルクの項がありません。停止中はトルクがゼロと見なして、サイクル全体で平均しているわけです。
ここから2つのことが言えます。1つは、タクトを詰めて停止時間を短くすると、同じ加減速でも実効トルクは上がることです。もう1つは、停止中にもトルクが要る軸では、この式をそのまま使えないことです。
昇降軸の保持トルク
昇降軸では、停止中もモーターが負荷の重さを支え続けます。この場合、停止中のトルクはゼロではありません。三菱電機は、昇降軸のようにアンバランストルクが発生する機械では、アンバランストルクを定格トルクの70%以下で使うよう、HK-KT_Wの仕様表で注記しています。これは昇降軸という条件付きの注記で、すべての軸に当てはめる数字ではありません。昇降軸では、停止中の保持トルクを含めた計算と、後の章で扱う保持ブレーキの確認が要ります。
仮選定の出力条件
計算例では、負荷移動動力が Po = 2π·nM·TL / 60 = 135 W、負荷加速動力が Pa = (2π/60·nM)²·JL / ta = 226 W です。仮選定の出力条件は (Po + Pa)/2 < 定格出力 < (Po + Pa) なので、180.5 W < 200 W < 361 W となり、同社は200 Wの SGM7J-02A を仮選定しています。
この順番に注目してください。出力の条件は、負荷トルク、回転速度、慣性の条件と並ぶ仮選定の4条件の1つです。4条件で仮選定した後、加速トルク、減速トルク、実効トルクを確かめて、初めて選定が終わります。
位置制御の計算例
同じカタログには、位置制御の計算例もあります。直動部80 kg、ボールねじの径0.016 m、リード0.005 m、電気的な停止精度±0.01 mm、整定時間0.1 sを含む速度線図で計算し、SGM7J-01A を仮選定する例です。位置制御では整定時間を運転パターンに入れる点が、速度制御の例との違いです。
下の図は、速度制御の計算例のトルクを時間に沿って並べたものです。加速0.1 sで1.23 N·m、定速1.0 sで0.43 N·m、減速0.1 sで0.37 N·m(大きさ)、停止0.3 sでゼロです。実効トルク0.483 N·m と、定格トルク0.637 N·m の線を重ねています。
回生エネルギー:減速停止と下降で戻る電力をどう処理するか
回生が起きる場面
モーターが負荷に回される側になると、モーターは発電機として働き、エネルギーがアンプに戻ってきます。これが回生です。安川電機は、回生が起きる場面として次の3つを挙げています。
- 加減速運転で減速停止するとき
- 垂直軸を連続して下降させるとき
- 負荷にモーターが回される連続運転(negative load)のとき
連続回生はアンプの抵抗による回生処理では扱えない
安川電機は、サーボアンプが備える抵抗による回生処理は、連続回生には使えないと説明しています。張力をかけた送りや、カウンタウェイトの無い吊り下げの下降のように回生が続く場合は、電源回生コンバータなどを含むシステムとして設計する必要がある、と同社は述べています。回生抵抗を大きくすれば何とかなる、という話ではない点に注意が必要です。
アンプの種類で手順が変わる
安川電機のΣ-7カタログ(2016年)によると、SGD7S形アンプのうち、R70A、R90A、1R6A、2R8A は回生抵抗を内蔵していません(外付けは基本的に不要とされる機種です)。3R8A から330A までは内蔵しています。470A、550A、590A、780A は内蔵しておらず、外付けが必要です。
内蔵していない小容量のアンプでは、次の簡易計算を使います。
ES = J·nM² / 182 [J](J = JM + JL)
この回転エネルギー ES が、アンプが処理できる回生エネルギーを超えたら、外付けの回生抵抗を付けます。同社のカタログの表では、処理できるエネルギーは、AC200 V入力時の SGD7S-R70A、R90A、1R6A が24.2 J、2R8A が31.7 J、AC100 V入力時の R70F、R90F、2R1F が28.6 J、2R8F が48.4 J です。
参考として、本記事で前章の計算例の値を入れてみると、ES = (0.263 + 2.29)×10⁻⁴ × 3,000² ÷ 182 ≈ 12.6 J になります(本記事の試算)。実際の判定では、組み合わせるアンプの型式を確定し、その型式の表の値と比べます。
回生抵抗を内蔵したアンプでは、許容回生頻度を次の式で求めます。
許容回生頻度 = (モーター単体の許容頻度) / (1 + n) × (最高速度 / 運転速度)²(n = JL / JM)
運転サイクルの頻度がこれより低ければ、外付けは不要と同社は説明しています。
回生抵抗の容量の式
外付けの回生抵抗の容量について、安川電機は次の手順を示しています。
- 回転エネルギー ES = J·nM² / 182
- 負荷の損失 EL = (π/60)·nM·TL·tD(分からなければ0)
- 巻線抵抗の損失 EM
- アンプが吸収できるエネルギー EC
- 抵抗で処理するエネルギー EK = ES − (EL + EM + EC)
- 必要な回生抵抗の容量 WK = EK / (0.2 × T)
式の0.2は、回生抵抗の利用負荷率を20%としたときの値だ、と同社は説明しています。これは安川電機の式と前提で、他社の製品に同じ係数を当てはめてよいとは限りません。各記号の定義は同カタログで確かめます。
三菱電機は、システムごとに最適な回生オプションが違うため、容量選定ソフトウェアのMotorizerで選ぶよう、MELSERVO-J5カタログ(2025年2月)で注記しています。パナソニックは、MINAS A6のA、B、G、H枠のアンプは回生抵抗を内蔵しておらず、回生が発生する場合はオプションの外付け回生抵抗が要る、C〜F枠は内蔵している(外付けも可)、と説明しています。
慣性比と回生は式でつながっている
ここで、①の慣性比と③の回生がつながります。
パナソニックは、MINAS A6のカタログ(2026年2月)で、表の回生ブレーキ頻度は「モータ単体で定格回転速度から減速停止する場合の許容頻度」だと説明しています。負荷を付けると表の値の1/(m+1)になり(m = 負荷慣性モーメント / ロータ慣性モーメント)、定格回転速度を超えて使うと、許容頻度は(運転速度 / 定格速度)の2乗に反比例する、と同社は述べています。たとえば慣性比が10倍なら、許容頻度は表の値の11分の1です。なお、表で「制限無し」とある機種は、実効トルクが定格トルクの範囲内であれば回生頻度に制約は無い、と同社は注記しています。
安川電機は、許容負荷慣性モーメントの値は、アンプの回生処理能力で決まり、モーターの運転条件の影響も受けると説明しています。許容値を超えると、減速時に過電圧のアラーム(A.400)が出やすくなり、回生抵抗を内蔵したアンプでは回生過負荷のアラーム(A.320)が出ることがある、と同社は述べています。超える場合は、トルク制限、減速の緩和、最高速度の引下げを行い、それができなければ外付けの回生抵抗を付けるよう同社は案内しています。
前章の表で、SGM7J-02A の許容値が外付け回生抵抗と外付けダイナミックブレーキ抵抗で15倍から25倍に上がることも、この説明と整合します。慣性比の上限は、モーター単体に固有の値ではなく、回生の処理、回転速度、ダイナミックブレーキの条件とセットで決まる、と本記事では考えます。
減速機を入れるか、モーターの慣性クラスを変えるか
減速機で変わること
慣性比が大きすぎるとき、よく使われる手が減速機です。前の章で見たとおり、モーター軸に換算した負荷慣性は減速比の2乗で割られます。Siemensも、S-1FK2の減速機付きモーターの目的として「Adjustment of speed and torque」と「Adjustment of inertia ratio (load / motor)」を挙げています(2021年の資料)。
ただし、減速比を上げると、同じ負荷速度を出すのに必要なモーターの回転速度が上がります。安川電機の計算例では、ボールねじ側の1,500 min⁻¹ が、減速比2でモーター側3,000 min⁻¹ になっています。回転速度が上がると、定格回転速度の条件に近づきます。パナソニックの説明では、定格回転速度を超えて使う場合、回生ブレーキの許容頻度は(運転速度 / 定格速度)の2乗に反比例して小さくなります。減速比は、慣性比と回転速度のバランスで決める値です。
減速機を入れると増える仕様項目
減速機を入れると、確かめる項目が増えます。
三菱電機は、サーボモータ用減速機GRシリーズについて、バックラッシュを標準仕様で8分以下、高精度仕様で3分以下と説明しています。保護構造はIP65ですが、減速機とサーボモータの取付け面と軸貫通部はこの等級の対象外です。モーターの最大トルク350%、最大回転速度6700 r/minに対応すると同社は述べています。また、一部の減速機付きモーター(HK-ST352(4)G1/G1H など)は、軸方向や軸回転方向に傾けて取り付けることができない、と同社は注記しています。
つまり、減速機を入れると、バックラッシ、保護等級の範囲、取付姿勢が仕様項目になります。Siemensは、S-1FK2用の減速機は単体では販売せず、モーターと減速機のユニットでだけ提供する、と2021年の資料で説明しています。調達の形もメーカーで違います。
減速機の方式の選び方は、減速機の選定の記事で扱っています。
モーター側の慣性クラスを変える
もう1つの手は、モーター側の慣性を大きくすることです。Beckhoffは、AM8500シリーズについて、ロータ慣性が大きいため、大きな外部慣性を動かす用途で振動しにくく、サーボ側の調整がずっと簡単になると説明しています。Siemensには HD と CT の慣性クラス、安川電機には中慣性(SGM7J)と低慣性(SGM7A)、パナソニックには低慣性(MSMF)と高慣性(MHMF)があり、これらのメーカーは慣性の違う系列を用意しています。
どちらの手が合うかは、負荷の大きさ、必要な速度、設置スペース、バックラッシの許容で変わります。本記事では、減速機を足す案とモーターの慣性クラスを変える案の両方を、許容負荷慣性の絶対値と回転速度で並べた計算書を出してもらうことを勧めます。
取付条件と周囲温度:タイの工場で効く定格の前提
安川電機の定格は周囲40°Cとヒートシンク取付が前提
カタログの定格トルクは、どんな取付でも出せる値ではありません。安川電機は、Σ-7カタログ(2016年)で、定格を「周囲温度40°Cで、モーターにヒートシンクを取り付けたときの連続許容値」と説明しています。モーターを小さな部材に取り付けると、放熱が足りず温度が大きく上がることがある、とも述べています。そのうえで、実際の装置でモーターの温度を確かめるよう求めています。
さらに同社は、周囲温度が40°Cを超える場合(最大60°C)や、標高1,000 mを超える場所では、ディレーティング(定格を下げて使うこと)が要ると説明しています。
実効トルクの計算が合っていても足りない
前の章の実効トルクの計算は、この定格の前提の上に成り立っています。計算上は定格トルクの範囲に入っていても、モーターを薄い板金のブラケットに付けた、機内の風通しが悪い、といった条件では、温度が上がるおそれがあります。安川電機も、モーターを小さな部材に取り付けると温度が大きく上がることがある、と説明しています。容量の選定には、取付条件と周囲温度も入る、と本記事では考えます。
機内や盤内の温度は、工場ごと、設置場所ごとに違います。そのため本記事では、装置を置く場所の機内と盤内の温度を実測し、FAT/SATで連続運転後のモーターの温度を確かめることを勧めます。
アンプの取付と回生オプションの発熱
アンプにも温度の条件があります。三菱電機は、MELSERVO-J5のアンプを密着して取り付ける場合、周囲温度を0〜45°Cにするか、実効負荷率75%以下で使うよう注記しています。750 Wを超えるモーターを単相電源で使う場合も、実効負荷率75%以下という条件があります。これはアンプ側の条件付きの注記です。
回生抵抗も熱を出します。三菱電機は、回生オプションは周囲温度に対して100°C以上上昇するため、放熱、取付位置、使う電線を十分に考えて配置するよう注記しています。前の章で回生抵抗を足すと決めたら、盤のどこに付けるか、周りに熱に弱い機器が無いかも、同時に決める必要があります。制御盤の冷却方式の選び方は、制御盤の熱設計と冷却の記事で扱っています。
エンコーダとブレーキ:アブソリュート、バッテリ、保持ブレーキ
エンコーダは「何が要るか」で確かめる
サーボモーターのエンコーダの仕様は、メーカーごとに書き方が違います。
- 三菱電機は、HK-KTに、バッテリレスの絶対位置とインクリメンタル共用の26ビットエンコーダ(1回転あたり67,108,864パルス)を載せていると説明しています(2025年のカタログ)
- パナソニックは、MINAS A6のロータリエンコーダを23 bitアブソリュート(1回転あたり8388608)と説明しています。モーターに発電素子を載せてバッテリを減らした、バッテリレスアブソリュートエンコーダのタイプもある、と同社は述べています。一方で、位置制御専用タイプのA6SEシリーズはアブソリュートシステムに対応していないと説明しています(2026年のカタログ)
- 安川電機は、Σ-7で24-bitのアブソリュートとインクリメンタルを型式の桁で選べると説明しています。2016年のカタログでは、アブソリュートエンコーダを使う場合にバッテリケースが必要と記載しています
- Beckhoffは、AM8500に24-bitのSIL 2セーフティエンコーダを標準で載せていると説明しています
ビット数を並べて優劣を言うことはできません。本記事では、RFPで次の3点を確かめることを勧めます。アブソリュートが必要か(電源を入れ直したときに原点復帰をせずに済ませたいか)。バッテリが要るか(電池交換の保全が発生するか)。アンプ側がアブソリュートに対応しているか(パナソニックのA6SEの例)です。エンコーダの方式や出力の考え方は、ロータリーエンコーダの選定の記事で扱っています。
ブレーキは保持用で、止めるためには使えない
昇降軸では保持ブレーキの要否が論点になります。そのとき、ブレーキの役割を取り違えないことが大切です。3社とも、ブレーキは保持用だと明記しています。
- 三菱電機:電磁ブレーキは保持用で、制動用途には使えない。HK-KTの小容量のブレーキは無励磁作動形(スプリング制動)の安全ブレーキで、DC24 V
- パナソニック:励磁すると開放される保持用ブレーキで、モーター回転中の制動用途には使えない
- 安川電機:保持ブレーキでモーターを止めることはできない。ブレーキ用の24 VDC電源は同社から提供しない
止めるのはモーターとアンプの仕事で、ブレーキは止まった後に保持するためのものです。ブレーキ用の電源を誰が用意するかも、RFPに書いておく項目です。
ブレーキ付きで価格が変わる
ブレーキの有無は価格にも効きます。三菱電機のMELSERVO-J5カタログ(2025年2月)の価格表では、HK-KT43W(0.4 kW)の標準価格は131,000円、ブレーキ付きは190,000円です(いずれも税別)。容量計算と同時に、ブレーキが要る軸を決めておくと、見積もりの比較がしやすくなります。
保護等級と通信方式
IPには条件が付く
モーターの保護等級(IP)は、モーター全体に当てはまるとは限りません。
- 三菱電機は、HK-KT_Wを全閉自冷、保護等級IP67と説明していますが、軸貫通部はこの等級の対象外です。IP67のケーブルが必要な場合は別途問い合わせるよう注記しています
- 安川電機は、SGM7JとSGM7Aを全閉自冷、IP67と説明しています。軸の開口部には適用されず、専用のケーブルを使った場合に限る、と注記しています
- パナソニックは、MINAS A6をリード線タイプでIP65、コネクタタイプでIP67と説明しています(□80 mm以下のIP67は受注品)。常時水洗いされるなど、長期間にわたって防水性能が必要な用途には適用できない、と同社は注記しています
本記事では、IPの数字だけでなく、洗浄の有無、切削油やクーラントがかかるか、ケーブルとコネクタも含めて必要か、をRFPに書くことを勧めます。
通信方式は既存の設備に合わせる
アンプと上位の通信方式は、メーカーごとに対応が違います。
- 三菱電機のMELSERVO-J5は、CC-Link IE TSN対応(MR-J5-G)、SSCNETⅢ/H対応(MR-J5-B)、汎用インタフェース(MR-J5-A)のアンプがあると説明しています。-N1型はEtherCATと安全通信のSafety over EtherCATに対応する、と同社は述べています
- パナソニックのMINAS A6は、EtherCAT対応とRealtime Express(RTEX)対応の2種類のネットワークアンプがあると説明しています
- 安川電機のΣ-7は、MECHATROLINK-III指令形のほか、EtherCAT、PROFINETなどの指令形があると説明しています
- 富士電機のALPHA7は、SXバスとEtherCATに対応すると説明しています
通信方式の優劣を比べることに意味はあまりありません。既存ラインのPLCやモーションコントローラが何に対応しているか、保全の担当者がどのツールに慣れているかで決める項目です。サーボ制御の発注全般、つまり上位との取り合い、調整、立上げの進め方は、サーボ制御の発注とFAT/SATの記事で扱っています。
安全機能:STOだけでは安全レベルは決まらない
STOとは
STO(Safe Torque Off)は、モーターを駆動するエネルギーを電子的に遮断する安全機能です。三菱電機は、MELSERVO-J5のSTOを、外部機器からの入力信号にもとづいてモーターの駆動エネルギーを電子的に遮断する機能で、IEC/EN 60204-1の停止カテゴリ0に相当すると説明しています。STOは、サーボオフの状態か、モーターが止まってから実施するよう同社は注記しています。富士電機も、ALPHA7のSTOはアンプの出力を遮断してフリーランの状態にする、と説明しています。
つまり、STOはトルクを切る機能で、モーターを減速させて止める機能ではありません。昇降軸では、トルクが切れれば負荷は重力で下がろうとします。落下を防ぐには、保持ブレーキや、ブレーキを安全に制御する機能(SBC)などを別に考える必要があります。
規格の位置づけ
STOは、IEC 61800-5-2(安全関連の電力駆動システムの機能安全の規格)で定義される機能の一つです。2026年10月16日時点でIEC Webstoreに掲載されているのは Edition 2.0(2016年4月18日発行)で、同じページには Stability date 2026 と「Under development」の表示があります。次の版の作業が進んでいると読めますが、内容は確認できていません。
到達できる安全レベルは型式と配線で変わる
「STO付き」と書いてあっても、どの安全レベル(PL、SIL)に届くかは型式と条件で変わります。
- 三菱電機は、MR-J5-G、-B、-A などをカテゴリ3 PL e、SIL 3、MR-J5-G-RJ などをカテゴリ4 PL e、SIL 3と説明しています。STOの遮断応答時間は、入力デバイスを使う場合8 ms以下、CC-Link IE TSNやEtherCATを使う場合60 ms以下、使命時間は20年としています
- パナソニックは、MINAS A6の安全パラメータを、EDM(外部機器監視)による診断ありの場合にSIL3、PLe、Cat.3、診断なしの場合にSIL2、PLd、Cat.3と説明しています。ミッションタイムは15年です。A6SE、A6SG、A6NE、A6BEシリーズは機能安全の規格に対応していない、と同社は述べています
- 富士電機は、ALPHA7はSTOを標準で備え、機能安全オプションWSU-ST1でSS1、SLS、SBC、SSMに対応し、その仕様はISO 13849-1 Cat.3 PL-d、IEC 61508 SIL2、IEC 62061 SIL CL2だと説明しています
- 安川電機は、Σ-7の400 V製品カタログ(2018年)で、すべてのΣ-7のアンプにSTOを標準で備え、SIL 3とPL-eの要求を満たすと説明しています。SS1、SS2、SLSはセーフティモジュールで追加する構成です
同じパナソニックのアンプでも、EDMの配線と診断があるかどうかで、到達レベルが変わります。RFPに「STO付き」とだけ書いても、必要な安全レベルに届くとは限りません。
定期テストについて
三菱電機は、安全監視機能の使命時間内に特別な機能確認テストは必要ないとしたうえで、IEC 61800-5-2:2016では、カテゴリ3 PL e、SIL 3の場合に、少なくとも3か月に1回のシステムのテストを推奨している、とカタログに記載しています。これは三菱電機の記述で、本記事では規格の本文を確認していません。テストの頻度は、採用する機器のメーカーの説明と、自社のリスクアセスメントで決めます。
RFPに書くこと
本記事では、安全についてRFPに次の3点を書くことを勧めます。①リスクアセスメントの結果として要求するPLまたはSIL。②そのレベルに必要な配線と診断の条件(EDMの有無など)。③STOで止めた後の昇降軸の保持の方法(保持ブレーキ、SBCなど)。非常停止スイッチや扉スイッチとSTOをつなぐ回路の考え方は、安全リレーの選定の記事で扱っています。
調整機能と振動対策:オートチューニングに任せる範囲
メーカーの調整機能
各社とも、調整を助ける機能を用意しています。
- 三菱電機は、運転前に自動で加振し、0.3秒で制御ゲインや機械共振抑制フィルタを調整するクイックチューニング、ワンタッチ調整、約100 Hz以下の低周波の残留振動を2つ同時に抑えるアドバンスト制振制御Ⅱ(3慣性系)を説明しています。指令ノッチフィルタ(約1 Hz〜2000 Hz)、機械共振抑制フィルタ(10 Hz〜8000 Hz、5個)、機械の共振周波数をつかむマシンアナライザもある、と同社は述べています
- パナソニックは、負荷の慣性モーメントをリアルタイムで同定するリアルタイムオートチューニング、自動と手動の制振フィルタ、慣性モーメント比の切替機能を説明しています
- 安川電機は、許容負荷慣性比30倍(max.)までゲイン調整なしで安定して動くとするチューニングレス機能と、2つの低周波振動を同時に抑える機能を説明しています(2016年のカタログ)
- 富士電機は、ALPHA7の新しい制振制御で、装置先端の振動を約1/10に低減したと説明しています。これは同社の「当社比」です。3慣性系のモデルで低周波振動を2点同時に制御する、とも述べています
調整で直せること、直せないこと
オートチューニングは、慣性比の範囲内で、機械の剛性に見合ったゲインを探す機能です。慣性比が推奨や許容の範囲を大きく超えている、回生が処理しきれない、実効トルクが定格を超えている、といった容量の問題は、調整では解決しません。導入の章で挙げた「同じW数に替えたら振動した」という例は、慣性比が変わったことが原因の一つとして疑われます。
本記事では、調整を「容量の計算が合っていることを前提に、残った振動を抑える工程」と位置づけます。そのため、調整の結果は記録として残してもらいます。パナソニックのリアルタイムオートチューニングのように負荷慣性を推定する機能があれば、推定した慣性比を計算書の値と突き合わせることもできます。Rockwell Automationの環境では Load Ratio が設定値として残ります。計算と実機の値が大きく違えば、どちらかの前提が違っているサインです。
主要メーカーの公開情報と価格の確認方法
公開資料の比較
本記事で確認した公開資料の範囲を、メーカーのアルファベット順に整理します。製品の優劣ではなく、どこまで公開資料で確かめられたかの一覧です。
| メーカー | 取得資料と発行年 | 慣性比の推奨値の記載 | 容量選定ツール | STOの説明 |
|---|---|---|---|---|
| Beckhoff | AM8500製品ページ(発行年の記載なし) | 数値の記載なし(ロータ慣性を大きくしたシリーズと説明) | 取得資料で確認できず | 取得資料で確認できず(24-bit SIL 2セーフティエンコーダの標準搭載を説明) |
| Fuji Electric(富士電機) | ALPHA7カタログ(2021年1月作成) | 取得資料で確認できず | 取得資料で確認できず | STOを標準装備、フリーランになると説明。WSU-ST1でPL-d、SIL2 |
| Mitsubishi Electric(三菱電機) | MELSERVO-J5カタログ(2025年2月) | 型式ごとに推奨値と回転速度などの注記(例 HK-KT23W 23倍以下) | MELSOFT Motorizer | 停止カテゴリ0相当と説明。型式によりカテゴリ3またはカテゴリ4、PL e、SIL 3 |
| Panasonic(パナソニック インダストリー) | MINAS A6ファミリー カタログ(2026年2月) | 型式ごとに推奨値(例 MSMF 400 W 30倍以下、MHMF 1.0 kW 5倍以下) | 取得資料で確認できず | EDM診断の有無でSIL3、PLe と SIL2、PLd に分かれると説明 |
| Rockwell Automation | Studio 5000 Logix Designer 38.00 ヘルプ(発行年の記載なし) | 数値の記載なし(Load Ratio を設定値として定義) | 取得資料で確認できず | 取得資料で確認できず |
| Siemens | S-1FK2のウェビナー資料(2021年4月) | 数値の記載なし(HD と CT の慣性クラス) | TIA Selection Tool | 取得資料で確認できず |
| Yaskawa(安川電機) | Σ-7カタログ(2016年7月)、Σ-7 400 V製品カタログ(2018年12月) | 型式ごとに許容値(例 SGM7J-02A 15倍) | SigmaJunmaSize+ | すべてのΣ-7アンプにSTOを標準で備え、SIL 3とPL-eと説明 |
「取得資料で確認できず」は、その機能や記載が無いという意味ではありません。本記事で取得した資料の範囲では確かめられなかった、という意味です。装置メーカーに確認するときは、容量選定ツールの出力(計算書)をそのまま添付してもらうと、前提をたどりやすくなります。
価格の確認方法
サーボモーターの価格は、公開されている数字の種類がばらばらです。本記事で確認できたものを、種類ごとに分けて示します。
三菱電機のMELSERVO-J5カタログ(2025年2月版)の価格表は、日本国内の「標準価格」で、消費税を含みません。実際の販売価格ではありません。この表では、サーボモーターHK-KT_W(3000 r/min)が、HK-KT13W(0.1 kW)でブレーキなし88,500円、ブレーキ付き136,000円、HK-KT43W(0.4 kW)でブレーキなし131,000円、ブレーキ付き190,000円です。アンプMR-J5-G(CC-Link IE TSN、200 V)は、MR-J5-20G(0.2 kW)が152,000円、MR-J5-40G(0.4 kW)が159,000円です。機能安全対応のHK-KT43W(B)WS(0.4 kW)は、ブレーキなし150,000円、ブレーキ付き209,000円です。
通販のモノタロウでは、2026年10月16日の閲覧時点で、安川電機のΣ-7 SGM7J形が次の販売価格で掲載されていました。SGM7J-04AFA21(0.4 kW、ブレーキ無)は税別49,980円、税込54,978円で、欠品中、出荷予定2027年3月上旬と表示されていました。SGM7J-04AFA2C(0.4 kW、ブレーキ有)は税別69,980円、税込76,978円、SGM7J-02AFA21(0.2 kW、ブレーキ無)は税別39,980円、税込43,978円で、いずれも取扱停止中と表示されていました。在庫や取扱の表示は変わります。これらはモーター単体の価格で、アンプ、ケーブル、減速機、回生抵抗を含みません。
メーカーの標準価格(税別)と通販の販売価格は種類が違うため、横に並べて比べることはできません。ブレーキの有無や容量も違います。パナソニックと富士電機のメーカー標準価格は、今回取得した資料では確認できませんでした。タイ国内のサーボモーターの公開価格も確認できませんでした。タイで調達する場合は、容量計算書と型式を添えて、アンプ、ケーブル、回生抵抗、減速機まで含めた構成で見積もりを取るのが現実的です。
RFPに書く要件とFAT/SATの受入基準
ここまでの内容を、RFPとFAT/SATの項目に落とします。どの項目を求めるかは、当社の実務上の見解です。項目の多くは、安川電機の選定手順と各社の仕様の注記から組み立てています。
RFPに書く要件
| 区分 | RFPに書く内容 | 根拠になる資料や章 |
|---|---|---|
| 機械仕様と運転パターン | 負荷質量、駆動機構、減速比、摩擦係数、機械効率、移動距離、加速、定速、減速、停止の時間、サイクル数、設置姿勢 | 機械仕様の章 |
| 容量計算書 | TL、JL(JL1、JB、JG の内訳)、慣性比、TP、TS、Trms、回生の判定を、式と入力値つきで提出 | 安川電機の選定手順 |
| 慣性比の根拠 | 採用型式の推奨値または許容値と、その注記(回転速度、回生オプション、ダイナミックブレーキの条件) | 慣性比の章 |
| 減速機 | 減速比、バックラッシ、保護等級の範囲、取付姿勢の制約 | 減速機の章 |
| 周囲温度と取付 | 機内と盤内の想定温度、モーターの取付部材、アンプの取付方法(密着取付の有無)、回生抵抗の配置 | 取付条件の章 |
| ブレーキ | 保持ブレーキの要否、ブレーキ用電源の供給者 | エンコーダとブレーキの章 |
| エンコーダ | アブソリュートの要否、バッテリの有無、アンプ側の対応 | エンコーダとブレーキの章 |
| IPと環境 | 洗浄の有無、切削油の有無、ケーブルとコネクタの等級 | 保護等級の章 |
| 通信 | 上位のPLCやモーションコントローラと方式 | 通信方式の章 |
| STOと安全 | 要求するPLまたはSIL、配線と診断の条件、昇降軸の保持の方法 | 安全機能の章 |
| 調整の記録 | ゲインとフィルタのパラメータファイル、推定慣性比の提出 | 調整機能の章 |
容量計算書の提出を求めるのは、当社の見解です。安川電機の選定手順に出てくる値が一通り揃っていれば、後から機械を変えたときにも同じ手順で再計算できます。
FATで確かめること
| 項目 | 確かめ方 | 根拠 |
|---|---|---|
| 実効負荷率とピーク | 代表の運転パターンで、アンプのモニタで実効負荷率とピークトルクを記録 | 実効トルクの章 |
| 回生と非常停止 | 最大速度からの非常停止と最短の減速を含む運転で、過電圧や回生過負荷のアラームが出ないこと | 安川電機のA.400、A.320の説明 |
| 慣性比の突合 | オートチューニングで推定した慣性比と、計算書の慣性比を比べる | パナソニック、Rockwell Automationの機能 |
| 調整の記録 | ゲインとフィルタのパラメータファイルを受け取る | 各社の調整機能 |
| 整定と振動 | 整定時間と、停止時の残留振動を測る | 各社の調整機能 |
| 温度 | 連続運転後のモーターの温度を測る | 安川電機の定格の前提 |
SATで確かめること
| 項目 | 確かめ方 | 根拠 |
|---|---|---|
| 実設置での温度 | 実際の取付状態と周囲温度で、連続運転後のモーターと盤内の温度を測る | 安川電機、三菱電機の注記 |
| STOの動作 | 非常停止からSTO、モーター停止までの動作を確かめる | 三菱電機の遮断応答時間の仕様 |
| 昇降軸の保持 | STOや停電のときに、保持ブレーキで落下が無いことを確かめる | 3社のブレーキの説明 |
| ダイナミックブレーキの条件 | 非常停止の頻度と条件が、メーカーの条件の範囲内か確かめる | パナソニック、三菱電機の注記 |
| 診断のベースライン | 機械診断の初期値を保存する | 三菱電機の機械診断機能 |
ダイナミックブレーキについて、パナソニックは、G枠とH枠の内蔵または外付けのダイナミックブレーキ抵抗の能力の目安を、負荷慣性モーメント比10倍の条件で、定格回転数からの緊急停止を連続3回まで、と説明しています。三菱電機も、ダイナミックブレーキを使うときの許容負荷慣性モーメント比を別に扱っています。慣性比が推奨の範囲に収まっていても、非常停止の頻度と条件は別に確かめる必要があります。
三菱電機は、ボールねじ、ベルト、ギアの摩擦や振動から経年劣化を検出する機械診断機能、ギアの故障予測、総移動量にもとづく予防保全の機能、アラームの前後の状態を記録するドライブレコーダを説明しています。SATの時点の値を保存しておけば、後の変化と比べられます。モーターの電流から設備の状態を見る方法は、モーター電流シグネチャ解析の導入の記事で扱っています。
費用と効果のモデル試算(仮の数字)
ここからの数字は、すべてこの記事のための仮の数字です。実際の見積もりや損失額ではありません。
想定する工場
タイの日系電子部品工場を想定します。トレイ移載装置の昇降を含む1軸で、減速停止のときに回生過負荷や過電圧のアラームが出て、装置が止まることが続いています。そこで、装置メーカーに容量計算書を出してもらって見直し、外付けの回生抵抗の追加、運転パターン(減速時間)の見直し、ゲインの再調整を行います。
数える費目は、この軸のアラームによる停止の損失だけです。品質への影響や、ほかの原因による停止は数えません。
前提(基準値、年)
| 項目 | 値 |
|---|---|
| 現状の停止 | 月8回 |
| 1回あたりの復旧時間 | 0.5時間 |
| 現状の停止時間 | 8回 × 0.5時間 = 4時間/月 → 4 × 12 = 48時間/年 |
| 停止1時間あたりの損失(仮) | 12,000 THB |
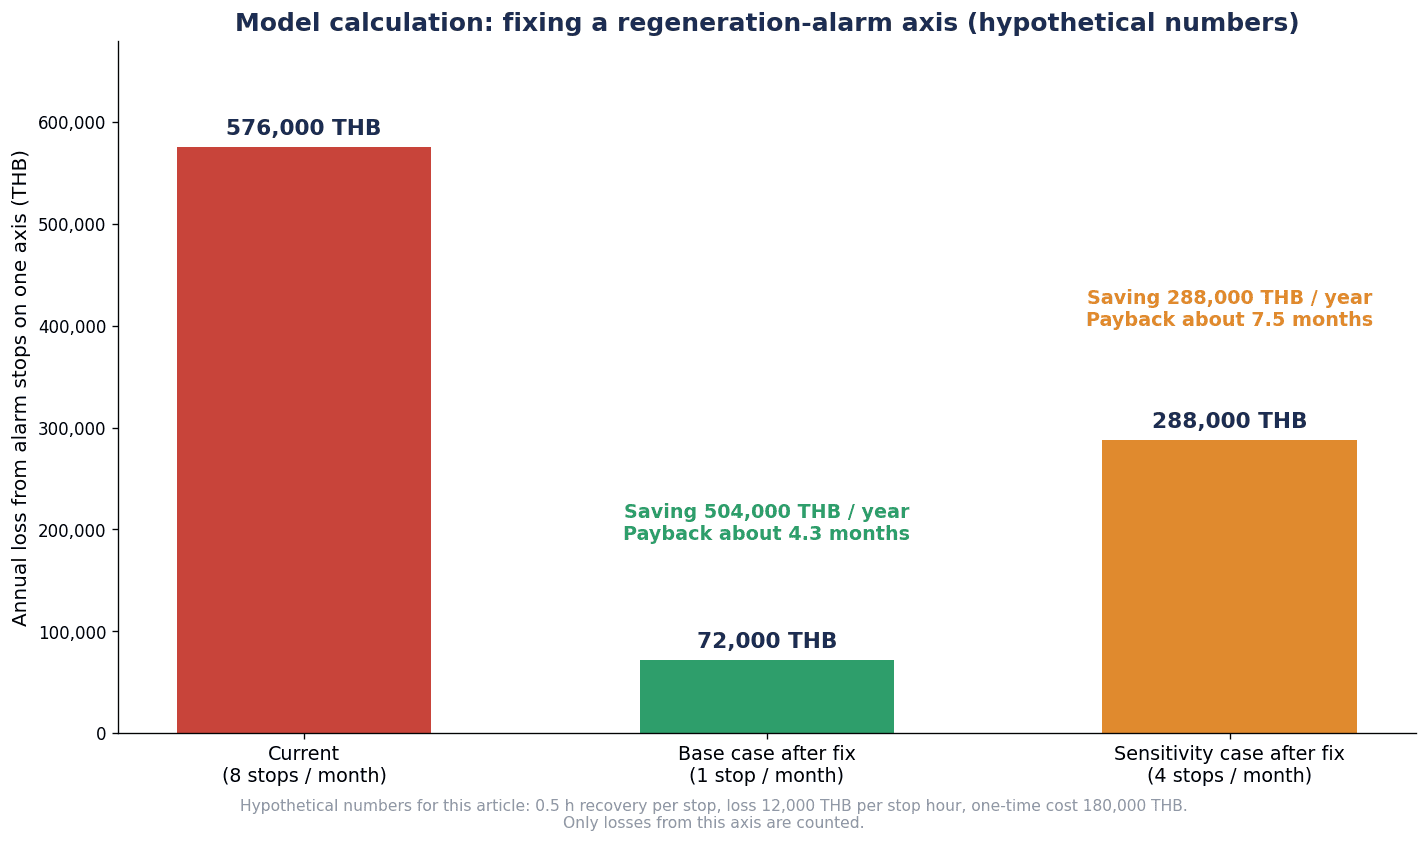
| 現状の年間停止損失 | 48 × 12,000 = 576,000 THB/年 |
対策の初期費用
| 項目 | 金額 |
|---|---|
| 容量計算書の作成と見直し | 50,000 THB |
| 外付け回生抵抗と配線、盤内の取付 | 60,000 THB |
| 調整とFAT相当の確認運転 | 70,000 THB |
| 初期費用の合計 | 180,000 THB |
初期費用の合計は、50,000 + 60,000 + 70,000 = 180,000 THBです。
効果と回収期間
| ケース | 対策後の停止 | 対策後の年間停止損失 | 年間の削減額 | 回収期間 |
|---|---|---|---|---|
| 基準ケース | 月1回 → 1 × 0.5 × 12 = 6時間/年 | 6 × 12,000 = 72,000 THB/年 | 576,000 − 72,000 = 504,000 THB/年 | 180,000 ÷ 504,000 ≈ 0.36年(約4.3か月) |
| 感度(月4回までしか減らない) | 月4回 → 4 × 0.5 × 12 = 24時間/年 | 24 × 12,000 = 288,000 THB/年 | 576,000 − 288,000 = 288,000 THB/年 | 180,000 ÷ 288,000 ≈ 0.63年(約7.5か月) |
試算の読み方
回収期間は、「停止がどこまで減るか」と「停止1時間あたりの損失」で大きく変わります。同じ180,000 THBの対策でも、停止が月1回まで減れば約4.3か月、月4回までしか減らなければ約7.5か月です。停止1時間あたりの損失を12,000 THBより小さく見積もる工場では、回収はさらに延びます。
この試算は、慣性比の範囲で回生抵抗と運転パターンの見直しで済む場合を想定しています。慣性比が推奨や許容の範囲を大きく超えていて、モーターや減速機の交換が要る場合は、初期費用がこの試算より大きくなります。
本記事では、対策の前に、停止の回数と時間、アラームの番号を記録し、容量計算書と照らし合わせることを勧めます。アラームの番号が過電圧なのか回生過負荷なのか、どの運転の場面で出ているのかが分かれば、回生抵抗で済むのか、運転パターンやモーターまで見直すのかを、仮定ではなく記録にもとづいて判断できます。新設のときにRFPで容量計算書を求めておけば、この種の手戻りを減らしやすい、と本記事では考えます。
よくある質問
サーボモーターの選定で最初に計算することは?
機械仕様と運転パターンを一覧にした後、負荷トルクと、モーター軸に換算した負荷慣性モーメントを計算します。安川電機の選定手順では、回転速度、負荷トルク、負荷慣性モーメント、負荷移動動力、負荷加速動力の順に計算し、仮選定の4条件で候補を絞ります。その後、加速トルク、減速トルク、実効トルクで検証します。定格出力(W)の条件は、仮選定の4条件のうちの1つです。
負荷慣性モーメント比は何倍までなら使える?
一律の答えはありません。値はメーカー、シリーズ、型式、回転速度、回生オプションの条件で違います。たとえばパナソニックのMINAS A6では、MSMF 400 Wが推奨30倍以下、MHMF 1.0 kWが推奨5倍以下です。安川電機のΣ-7では、SGM7J-02Aが許容15倍(外付け回生抵抗と外付けダイナミックブレーキ抵抗で25倍)です。採用する型式のカタログの値と注記を確かめ、超える場合はメーカーに確認します。候補どうしを比べるなら、比ではなく許容負荷慣性の絶対値で比べます。
実効トルクはどう計算する?
加速、定速、減速の各区間のトルクを2乗して時間を掛けて足し、停止時間を含めた1サイクルの時間で割って、平方根をとります。安川電機の計算例では、Trms = √((TP²·ta + TL²·tc + TS²·td) / t) で、約0.483 N·m です。分母の1.5 sには停止の0.3 sが入っています。昇降軸のように停止中もトルクが要る軸では、停止中の保持トルクも考える必要があります。
回生抵抗はいつ必要?
減速停止や垂直軸の下降で戻るエネルギーが、アンプの処理能力を超えるときです。安川電機は、回生抵抗を内蔵していない小容量のアンプでは、ES = J·nM² / 182 で求めた回転エネルギーを、アンプの処理可能エネルギーと比べる簡易計算を示しています。パナソニックは、回生ブレーキの許容頻度が慣性比で1/(m+1)になると説明しています。張力をかけた送りのような連続回生は、アンプの抵抗による回生処理では扱えず、電源回生コンバータなどの検討が要る、と安川電機は説明しています。
サーボモーターに減速機を付けるのはなぜ?
速度とトルクを合わせることと、慣性比を下げることが主な理由です。安川電機の式では、モーター軸に換算した負荷慣性は減速比の2乗で割られます。Siemensも、減速機付きモーターの目的に慣性比の調整を挙げています。ただし、減速比を上げるとモーターの回転速度が上がり、バックラッシや取付姿勢が仕様項目に加わります。モーター側の慣性クラスを変える選択肢も合わせて検討します。
サーボモーターの価格は?
公開されている数字は種類がばらばらで、相場としては使いにくいのが実情です。三菱電機のカタログ(2025年2月版)の標準価格(税別)では、HK-KT43W(0.4 kW)がブレーキなし131,000円、ブレーキ付き190,000円です。モノタロウでは、安川電機のSGM7J-04AFA21(0.4 kW、ブレーキ無)が税別49,980円、税込54,978円で掲載されていました(2026年10月16日閲覧、欠品中の表示)。標準価格と販売価格は種類が違い、通販の価格はアンプなどを含まないモーター単体の価格です。タイ国内の公開価格は確認できませんでした。構成をそろえて見積もりを取ることを勧めます。
STO付きなら安全柵や安全回路は不要?
不要とは言えません。STOはモーターのトルクを切る機能で、三菱電機と富士電機は、停止カテゴリ0相当、またはフリーランになると説明しています。到達できる安全レベルは、型式と、配線や診断の条件で変わります。パナソニックの例では、EDMによる診断の有無でSIL3、PLe と SIL2、PLd に分かれます。昇降軸の落下防止は、保持ブレーキなどで別に考えます。柵、扉、ライトカーテン、安全回路の要否と組合せは、リスクアセスメントで要求する安全レベルを決めたうえで設計します。
まとめ
- サーボモーターの選定は、定格出力(W)の欄だけでは決まらない、と本記事では考えます。安川電機の仮選定でも、出力は4条件の1つです
- ①負荷慣性モーメント比、②運転パターンから計算する最大トルクと実効トルク、③回生エネルギーとアンプ、回生抵抗、の3つで選びます
- 慣性比の上限は、メーカー、型式、回転速度、回生オプション、ダイナミックブレーキの条件で変わります。候補は許容負荷慣性の絶対値と条件で比べます
- ①と③はつながっています。パナソニックの説明では回生ブレーキの許容頻度は1/(m+1)になり、安川電機は慣性比を超えるとA.400やA.320が出得ると説明しています
- 実効トルクは停止時間を含めたサイクル全体で平均します。昇降軸では停止中の保持トルクも考えます
- 安川電機の定格は、周囲40°Cとヒートシンク取付が前提です。取付条件と周囲温度も選定の条件に入れ、実機で温度を確かめます
- ④減速機、保持ブレーキ、エンコーダ、通信、STO、取付条件、周囲温度をRFPに書き、FAT/SATで確かめる、というのが当社の見解です
- STOはトルクを切る機能で、安全レベルは型式と配線、診断の条件で決まります。昇降軸の保持は別に考えます
- 仮の数字の試算では、回収は基準ケースで約4.3か月、停止が月4回までしか減らない場合は約7.5か月でした。停止がどこまで減るかで大きく変わります
TOMAS TECHでは、機械仕様と運転パターンの整理や容量計算書の確認、RFPの要件整理といった初期の段階からご相談を承っています。サーボモーターの選定や見直しを検討中の方は、お問い合わせページからお気軽にご連絡ください。
参考情報
- AC SERVO DRIVES Σ-7 SERIES(安川電機, PDF, 2016年)
- Σ-7-Series AC Servo Drive Rotary Servomotor Product Manual(安川電機, PDF)
- Sigma-7 400 V Product Catalog(安川電機 Σ-7 欧州向け資料, PDF, 2018年)
- 三菱電機ACサーボシステム MELSERVO-J5(三菱電機, PDF, 2025年)
- ACサーボモータ、アンプ MINAS A6 ファミリー(パナソニック インダストリー, PDF, 2026年)
- サーボシステム ALPHA7(富士電機, PDF, 2021年)
- AM8500 Synchronous servomotors with increased rotor moment of inertia(Beckhoff)
- Servomotor 1FK2 nu med planetväxlar och i nya utföranden(Siemens, PDF, 2021年)
- Studio 5000 Logix Designer 38.00 Help: Load(Rockwell Automation)
- IEC 61800-5-2:2016(IEC Webstore)
- Σ-7シリーズ 回転形サーボモータ 中慣性 SGM7J形 安川電機(モノタロウ)
- PR No.117/2569 1H 2026 Investment(Thailand Board of Investment, PDF)
- PR No.124/2569 BOI at 60(Thailand Board of Investment, PDF)
- Five Million Robots now Operate in Factories Globally(IFR)
- China Installs 59 Percent of World’s Industrial Robots(IFR, PDF)


