


装置メーカーから届いた図面に「カップリング ○○社 ○○形」とだけ書いてある。計算書を見ると「許容トルク > モータ最大トルク×補正係数」で合格になっている。ところが、カップリング選定をこの一行だけで済ませるのは危うい面があります。同じ「補正係数(サービスファクター)」という言葉でも、モータの最大トルクに掛ける会社、負荷側のトルクに掛ける会社、そもそも補正不要とする会社があり、温度補正に至っては掛ける向きが逆の会社まであるからです。
この記事の主張は一つです。カップリング(軸継手)の選定は「カタログの許容トルクが足りるか」だけでは終わりません。 補正係数の定義は社ごとに違い、軸の締結(止めねじやクランプ)がカップリング本体より先に滑ることがあり、ねじり剛性は「高いほど良い」とは限りません。そこで、発注する側が RFP(見積依頼書)と FAT/SAT に入れておきたいのは次の4点です。
- 計算書に「どの社のどの表の、何に掛けた係数か」を書かせる
- 許容トルクと、軸締結の滑りトルクの両方を確認させる
- ミスアライメントは単独の許容値ではなく、複合時と運転中の変化を見込んだ設計目標値で配分する
- ねじり剛性はカップリング単体ではなく、ねじや減速機を含む系全体とサーボ調整で判断する
以下では、タイ(および ASEAN)の日系工場で自動機・検査装置・搬送装置を設計、発注、保全する生産技術、装置設計、保全、調達の担当者向けに、カップリングの形式、選定の7ステップ、トルクと補正係数、軸締結、ミスアライメント、ねじり剛性と共振、回転数と温度、よくある故障、RFP、FAT/SAT、タイでの調達の順に整理します。送り駆動のボールねじは「ボールねじ 選定ガイド|タイ工場のRFP・FAT/SAT実務」、直動の案内は「リニアガイド 選定|寿命計算・予圧・精度とタイ工場のRFP」で扱っているので、本記事は「モータ軸と被駆動軸をつなぐカップリングそのもの」に絞ります。記事中のモデル試算は、特定の装置の設計値ではなく、計算の構造と感度を示すための例です。
カップリング選定で「許容トルクだけ」が危ない理由
同じ「補正係数」が社ごとに別物
カップリングのトルク選定では、ほぼどのメーカーも何らかの係数を使います。ただし、その係数を何に掛けるのかが揃っていません。
- ミスミは、サーボモータやステッピングモータとの連結では「モータ最大トルク×補正係数=補正トルク」が許容トルク以下になるように選ぶとしています。
- 鍋屋バイテック(NBK)は、常用トルクを「運転時の負荷変動を考慮した値」とし、補正は不要と説明しています(オルダム形は別扱い)。
- KTR は、駆動側のピークトルクに慣性比、温度係数、運転係数を掛けた値をカップリングの定格トルクと比べます。
- R+W(ベローズ形)は、簡易式としてピークトルクの 1.5 倍、詳細式として慣性比と係数を使う式を示しています。
つまり、ある会社の係数で出した数字を、別の会社のカタログ値と比べると、条件の違うもの同士を比べることになりかねません。後の章で、同じ入力でも計算の考え方によって必要トルクが約1.8倍の幅で変わる例を示します。
トルクが足りても「軸の締結」が先に滑る
もう一つの落とし穴は、カップリングと軸の締結です。ミスミは、負荷トルクが許容トルク未満でも、止めねじやクランプボルトの締付けが弱いと軸とカップリングの間で滑るとし、これを「軸スリップトルク」と呼んでいます。KTR も、軸とハブの締結は顧客側で検証が必要と書いています。カップリング本体の許容トルクだけを見て合格にすると、締結側の確認が抜け落ちます。
展示会の予定
2026年10月26日〜31日には、東京ビッグサイトで JIMTOF2026 が開催予定です。主催者の9月28日の発表では、22カ国・地域から 1,134 社(直接・共同・内部出展者を含む。4,422 小間)が出展する予定で、三木プーリも出展を予定していると自社サイトで告知しています。タイでは 11月18日〜21日に BITEC(バンコク)で METALEX 2026 が開催予定です。展示会で実物に触れる前に、本記事の選定の軸を手元に置いておくと、説明員への質問がしやすくなるはずです。
カップリング(軸継手)とは:役割と主な形式
2つの役割:トルクを伝え、ずれを吸収する
カップリングは、モータ軸とボールねじ軸や減速機の入力軸のように、別々の軸受で支えられた2本の軸をつなぐ部品です。役割は大きく2つあります。
- トルクの伝達:モータのトルクを、すべりやガタなく被駆動軸に伝える
- ミスアライメントの吸収:2本の軸の偏心(平行のずれ)、偏角(角度のずれ)、軸方向のずれ(エンドプレイ)を、たわみ要素の変形で吸収する
この2つは、ある程度トレードオフの関係にあります。三木プーリは、リジッド形は取付誤差を吸収できない一方で安価であり、大きな反力が生じるので低速向きと説明しています。逆に、弾性カップリングは取付誤差をたわみ材の変形で吸収しますが、その変形が軸受などに反力を生むとも書いています。
バックラッシとねじれ遅れ
位置決め用途では、2つの「遅れ」を区別しておくと話が整理しやすくなります。三木プーリの説明では、バックラッシはキーと軸のすきまなどによるガタ、ねじれ遅れはゴムが圧縮されてからトルクが伝わるまでの遅れで、別物ですが「どちらも位置決め精度が要る用途には使えない」としています。ただし、ゴム・樹脂を使う形式がすべてサーボに使えないわけではありません。KTR の ROTEX GS のように、スパイダを予圧状態でハブにはめてバックラッシゼロにしたジョー形もあります。
主な形式の比較
下の表は、本記事で参照したメーカー資料の範囲で、主な形式の特徴をまとめたものです。数値は必ず社名・シリーズ付きの例として読んでください。
| 形式 | 特徴(出典の範囲) | 向く用途・注意点 |
|---|---|---|
| リジッド形 | 取付誤差を吸収できないが安価、大きな反力が生じる(三木プーリ)。ミスミは高ねじり剛性の形式の一つに挙げる | 低速向き(三木プーリ)。芯出しが前提 |
| ジョー形(一般産業用) | Lovejoy(Timken)L 形はスパイダ材質を選べる。NBR・ウレタンの許容は角度 1°・平行 0.015 in | ポンプ・ファン等の一般産業用。Lovejoy はウレタン・Hytrel を起動停止の多い用途に推奨していない |
| ジョー形(サーボ用・予圧形) | KTR ROTEX GS はスパイダの凸歯が予圧状態ではまりバックラッシゼロ、振動減衰、スパイダ硬度で剛性を調整、電気絶縁(KTR の説明) | 位置決め用。仕様書に「バックラッシゼロ(予圧形)」と明記する |
| ディスク形(シングル) | 全長が短く高剛性。構造上、偏心をほとんど許容できない(ミスミ)。三木プーリ SFF-060SS-60N の許容偏心は 0.02 mm | スペースがどうしても無い場合に芯出しに注意して使う(ミスミ) |
| ディスク形(ダブル) | 偏心・偏角を吸収できるが全長が長い(ミスミ)。同一シリーズでねじり剛性はシングルの約半分(三木プーリ SFF、KTR RADEX-NC) | ミスミはサーボの高精度位置決め・正逆転にディスク形を挙げる(シングル/ダブルの区別はしていない) |
| ベローズ形 | R+W は「一般に市販のたわみ軸継手で最も高いねじり剛性」と主張。隣接軸・軸受への復元力は比較的小さい(R+W) | R+W は、平行ミスアライメントを考えずに他形式から置き換えると故障しうると注意 |
| スリット形 | ミスミはバックラッシゼロの形式としてディスク形と並べて挙げる | サーボの高精度位置決め・正逆転で検討(ミスミ) |
| 防振ゴム一体形 | ミスミは高ねじり剛性の形式の一つに挙げ、サーボ調整の時間を短くできると説明 | ステッピングモータの振動対策にも挙げられる(ミスミ) |
| ユニバーサルジョイント | ミスミの説明で許容偏角 30° | 偏角が非常に大きい場合(ミスミ) |
この表の目的は、形式の優劣をつけることではなく、「形式ごとに得意なずれ方と剛性が違う」ことを確認することです。ミスミの形式ガイドは、高ねじり剛性ならディスク形・防振ゴム一体形・リジッド形、サーボで高精度の位置決めや正逆転があるならバックラッシゼロのディスク形やスリット形を検討、と整理しています。三木プーリは、エンジン駆動には振動吸収性のよいゴム・樹脂、サーボモータのような精密機械にはねじり剛性の高い金属カップリング、と説明しています。
ジョー形は「2種類ある」と考える
ジョー形は特に混同されやすい形式です。Lovejoy の L 形のような一般産業用ジョーと、KTR ROTEX GS のようなサーボ用の予圧形ジョーは、見た目が似ていても設計思想が違います。前者はポンプやファンなどの一般産業用で、後者はバックラッシゼロの位置決め用です。図面や RFP に「ジョー形」とだけ書くと、交換時に一般産業用のジョーが入ってしまう余地が残ります。サーボ軸では「バックラッシゼロ(予圧形)」と明記しておくのが安全です。
規格について
カップリングの規格として ISO 14691 の名前を見かけることがありますが、ISO の公開ページによれば、ISO 14691:2008 は石油・石化・天然ガス産業の一般用途で使うたわみ軸継手の規格で、リジッド形は対象外として扱われ、用途別の形式選定基準も定めていません。FA 装置のサーボ軸用カップリングを選ぶための規格ではない点に注意してください。KTR はサーボ用の選定を DIN 740 part 2 に基づき自社固有の係数で行うとし、R+W もベローズのサイジングは一般に DIN 740 に沿うと書いていますが、係数の値はそれぞれのメーカーの資料で示されています。
カップリング選定の7ステップ
ここからは、サーボ軸を想定した選定の順番です。各社の手順の共通部分を組み合わせると、次の7段に整理できます。
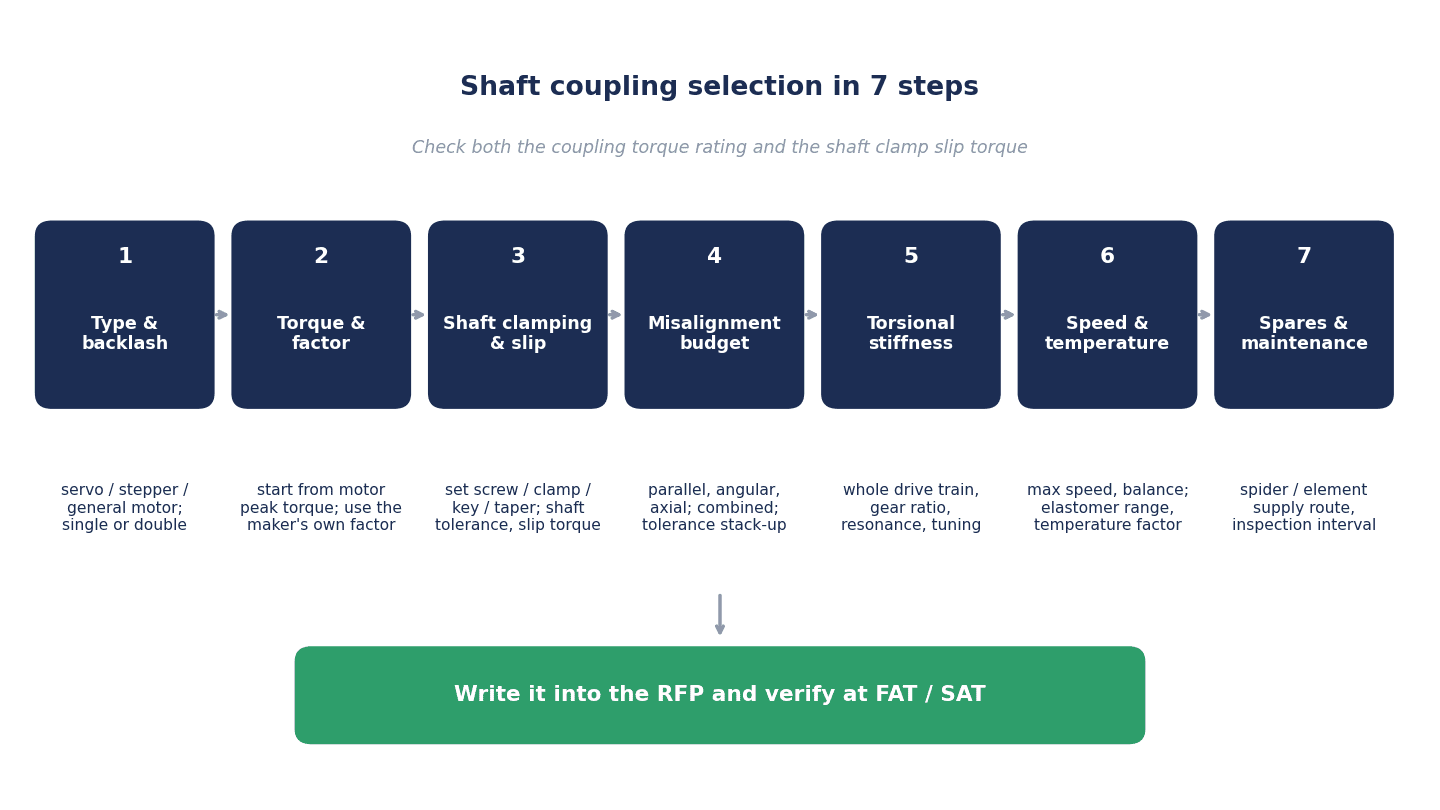
| ステップ | 決めること | 主な確認ポイント |
|---|---|---|
| ① 用途と形式 | バックラッシゼロの要否、サーボ/ステッピング/汎用モータ、シングル/ダブル | 位置決めか、連続回転か。芯出しを保証できる構造か |
| ② トルク | モータ最大(ピーク)トルクを起点に、採用メーカーの係数と慣性比で補正 | 係数の出典(社名・表名)と、何に掛けた係数か |
| ③ 軸締結 | 止めねじ/クランプ/キー/テーパ、軸公差、軸挿入量、D カットの有無 | 許容トルクと軸締結の滑りトルクの両方 |
| ④ ミスアライメント | 偏心・偏角・軸方向の許容値と複合時の扱い | 単独許容値ではなく設計目標値で公差を配分 |
| ⑤ ねじり剛性・慣性 | 系全体の剛性、減速比、共振、サーボ調整 | カップリング単体の剛性だけで判断しない |
| ⑥ 回転数・温度 | 最高回転数とバランス、エラストマーの温度範囲、温度補正 | 温度補正の向き(許容側か負荷側か) |
| ⑦ RFP と FAT/SAT | 仕様書の項目、受入試験、予備品 | 計算書・締付トルク・芯出しの記録 |
ポイントは、①から⑦が一方通行ではないことです。たとえば⑤で剛性不足が分かれば①の形式に戻り、④でシングルのディスク形では芯出しを保証できないと分かればダブルに替え、その結果⑤で剛性が下がる、というように行き来します。モータとドライバの選び方そのものは「サーボ制御とインバーター制御2026|選定を分ける4つの境界」も参考になります。
サーボモータのカップリング:トルクと補正係数
起点はモータの最大トルク
サーボモータに使うカップリングでは、起点をモータの最大(ピーク)トルクに置く考え方が、ミスミ、三木プーリ、KTR、R+W に共通しています。三木プーリは、サーボモータは連続トルクの約3倍以上の最大トルクを出し、起動停止も多いので、その最大トルクに耐える必要があると説明しています(約3倍は同社の一般説明で、個別のモータはモータのカタログで確認します)。三木プーリは金属板ばね形を「許容トルク」で示し、汎用モータ・エンジン用は「定格トルク」と「最大トルク」で示すとしています。
各社の補正係数の考え方
| メーカー | 係数を掛ける相手 | 係数の例(各社の定義のまま) |
|---|---|---|
| ミスミ | モータ最大トルク×補正係数=補正トルク ≦ 許容トルク(軸スリップトルク) | 一般的なサーボ使用時の参考値 2.0。使用環境やタイプにより 1〜5 と大きく異なる。汎用モータは負荷トルクの 1〜5 倍 |
| 鍋屋バイテック | 常用トルクとスリップトルクの小さい方 ≧ 連続運転の負荷トルク | 常用トルクは負荷変動込みで補正不要(オルダム形は別扱い)。ゴム・樹脂品は温度補正を許容側に掛ける |
| 三木プーリ | 金属板ばね形は許容トルクでサーボの最大トルクに耐えるか | 汎用モータ・エンジン用は定格トルクと最大トルク(定格の約2倍) |
| KTR(ROTEX GS) | 駆動側ピーク×慣性比×温度係数 St×運転係数 SB ≦ TKN | SB:ボールねじ・タイミングベルトの位置決め 2.5〜4.0、St(92/98 ShA):40 °C 以下 1.2 |
| KTR(TOOLFLEX・RADEX-NC) | 同上 | SB:工作機械のサーボ駆動は 1.5〜2.0。St はほぼ 1.0 |
| R+W(ベローズ) | 簡易式 1.5×ピーク、加速トルク式 ピーク×S_A×慣性比 | S_A:均一 1、非均一 2、高ダイナミック・反転 3〜4 |
| Lovejoy(一般産業用ジョー) | 公称トルク×用途別係数 | 1.00〜2.50(例:回転ポンプ×標準トルク電動機で 1.25) |
この表から分かるのは、係数の「数字」より先に「掛ける相手」が違うことです。ミスミの 2.0 はモータ最大トルクに掛け、KTR の 4 は慣性比で割り引いたピークトルクにさらに温度係数と一緒に掛けます。鍋屋バイテックの常用トルクは、そもそも変動を織り込んだ値です。どの係数が正しいということではなく、それぞれの社の許容トルクの定義とセットで使う係数です。
モデル試算A:同じ軸でも、どの社の式で計算するかで必要トルクが変わる
ここで、同じ入力に各社の式を当てはめてみます。入力は KTR カタログのボールねじ計算例の値を借ります。特定の装置の設計値ではなく、計算の構造と感度を示すための例です。
- モータ(駆動側)ピークトルク T_AS:144 Nm
- 駆動側慣性 J_A:0.011317 kgm²(モータ 0.0108 +カップリング半体 0.000517)
- 負荷側慣性 J_L:0.006917 kgm²(ねじ 0.0038 +スライド・ワーク 0.0026 +カップリング半体 0.000517。スライド・ワーク 1,030 kg、リード 10 mm)
- 慣性比 MA = J_L/(J_A+J_L) = 0.006917/0.018234 ≈ 0.379
- 周囲温度 40 °C、起動 毎分15回
| 計算の考え方(社名) | 式 | 必要トルクの目安 |
|---|---|---|
| ミスミ(モータ最大トルク×補正係数。サーボの参考値 2.0) | 144 × 2.0 | 288 Nm |
| KTR(ROTEX GS。ピーク×慣性比×温度係数 St 1.2×運転係数 SB 4) | 144 × 0.379 × 1.2 × 4 | 約 262 Nm(KTR の計算例では 261.9 Nm) |
| R+W(簡易式 1.5×ピーク) | 1.5 × 144 | 216 Nm |
| R+W(加速トルク式、S_A 4) | 144 × 4 × 0.379 | 約 218 Nm |
| R+W(加速トルク式、S_A 3) | 144 × 3 × 0.379 | 約 164 Nm |
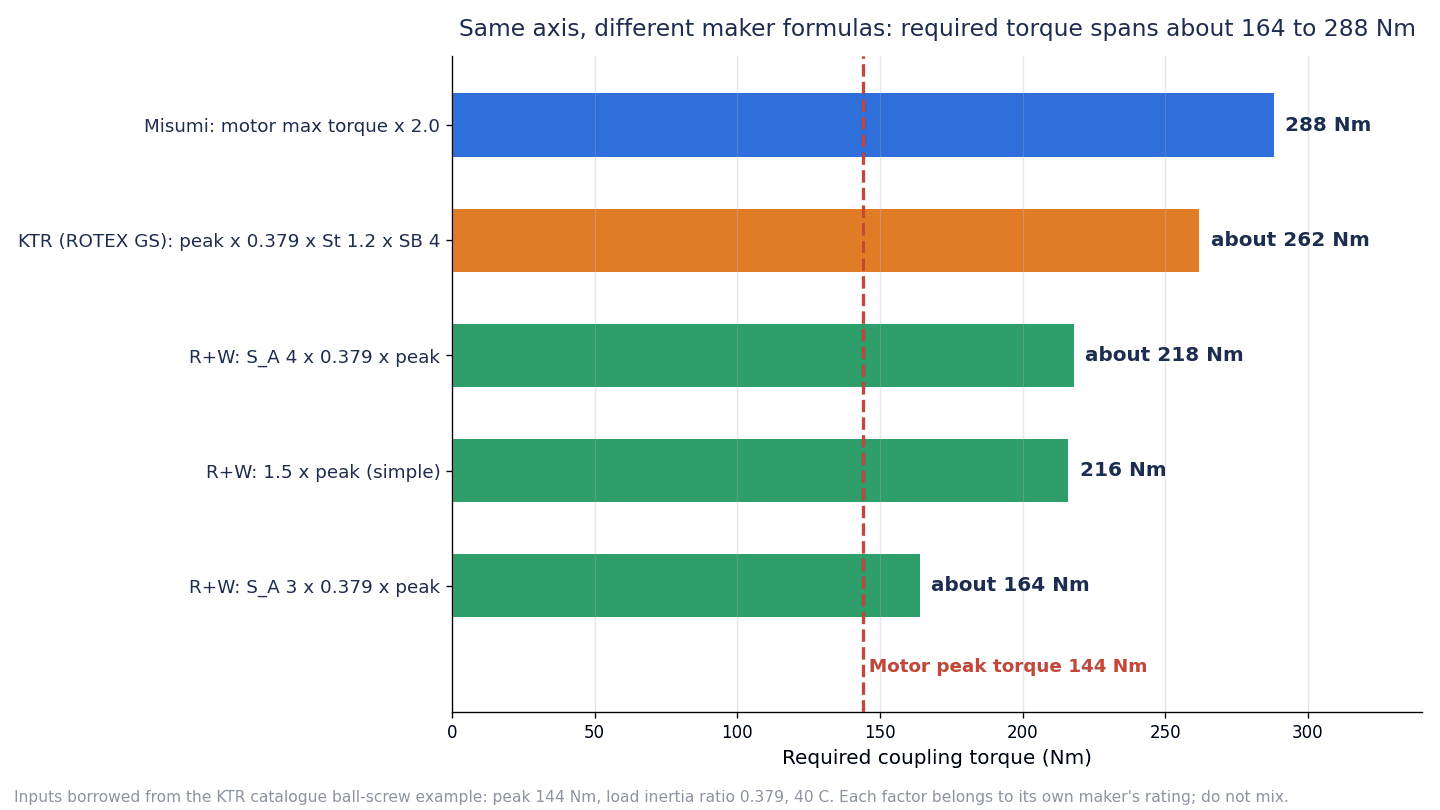
同じ軸でも、約 164〜288 Nm と約1.8倍の幅が出ます。繰り返しになりますが、どれが正しいという話ではありません。ミスミの 288 Nm はミスミの許容トルクと比べるための数字、KTR の約 262 Nm は KTR の TKN と比べるための数字です。ある社の係数で出した数字を、別の社のカタログ値と比べてはいけません。
KTR の計算例では、この条件で ROTEX GS 38(98 ShA、クランプリングハブ 6.0 light、TKN 325 Nm)を選び、261.9 Nm ≦ 325 Nm で「可」と判定しています。運転係数 SB 4 は、KTR が「高剛性要求」として選んだ値で、位置決め用途の 2.5〜4.0 の上限です。さらに KTR はこの例で、軸締結の伝達トルク(Ø30、H7/k6 で 656 Nm)がモータのピークトルク 144 Nm より大きいことも確認しています。トルクの確認は、カップリング本体と軸締結の二本立てだという点が、計算例にもそのまま表れています。
なお、KTR の運転係数には、ギヤの減速比によって大きく変わる値(i 3〜5 以下で 8.0、5 超〜7 以下で 5.0、7 超で 3.0)も載っています。減速機と組み合わせてカップリングを使う場合は、減速機側の選定と合わせて確認します。減速機の選び方は「減速機 選定の実務ガイド|3方式の比較とタイ工場での価格試算」で整理しています。
温度補正は「向き」が逆
温度補正も、社ごとに定義が逆向きです。
- 鍋屋バイテックは、ゴム・樹脂品で周囲温度が 30 °C を超えると、常用トルク・最大トルク(許容側)に 1 未満の係数を掛けます。30〜40 °C で 0.80、40〜60 °C で 0.70、60〜120 °C で 0.55 です(オールメタル品など一部の製品は温度補正不要)。
- KTR(ROTEX GS、92/98 ShA スパイダ)は、負荷側に 1 以上の温度係数 St を掛けます。表から抜粋すると、30 °C 以下で 1.0、40 °C 以下で 1.2、60 °C 以下で 1.4、80 °C 以下で 1.8、90 °C 以下で 2.2 などで、その間の温度帯にも別の値があります。
たとえば周囲 55 °C の場合、鍋屋バイテックは許容トルク側に 0.70 を掛け、KTR は負荷側に 1.4 を掛けます。どちらも「温度が高いと余裕を増やす」という意味では同じですが、もし両方を同時に適用すると 1.4÷0.70=2.0 倍の二重補正になります。逆に、許容側で補正する会社の手順で負荷トルクを計算し(負荷側は補正しない)、負荷側で補正する会社のカタログ値とそのまま比べると、温度補正がどちらにも入らず抜け落ちることもありえます。計算書には、温度係数をどちらの側に掛けたかまで書かせます。
軸の締結:止めねじ・クランプ・キー・テーパ
締結方法の比較
| 締結方法 | 特徴(出典の範囲) | 注意点 |
|---|---|---|
| 止めねじ | ローコストで最も一般的(ミスミ)。三木プーリは低トルク・小径(約 φ20 まで)向けとし、十分なトルクが出にくいので D カットで補うと説明 | ねじ先が軸に当たり、軸を傷つけたり取外しが困難になる場合がある(ミスミ) |
| クランプ | 軸を傷つけず着脱が容易(ミスミ)。三木プーリはシングルクランプを正逆転のサーボ向きとし、軸径は通常 35 mm 以下、ダブルクランプは約 40 mm まで | 軸公差で滑りトルクが変わる(後述)。D カット軸は注意 |
| キー | 比較的高トルク、止めねじ・クランプと併用(ミスミ) | すきまで負荷によりガタが出る(三木プーリ) |
| テーパ(面圧) | 確実・高トルク、工作機械主軸向き(ミスミ)。三木プーリは保持力が高く 20,000 rpm 以上にも対応と説明 | 形式・サイズごとの規定に従う |
ミスミは「許容トルク以内ならどのタイプも締結力に問題はない」としつつ、締付けが弱いと滑ることを強調しています。正逆転の多いサーボ軸でキーを使うと、すきまがガタになる点は、位置決め精度に直結します。
軸公差と滑りトルク:同じハブでも値が変わる
クランプ締結の伝達トルクは、軸径と軸公差で変わります。KTR の ROTEX GS 取扱説明書(クランプリングハブ 6.0 light)の表では、次のようになっています。
| KTR ROTEX GS(クランプリングハブ 6.0 light) | 軸公差 k6 | 軸公差 h6 | h6 の k6 に対する比 |
|---|---|---|---|
| サイズ 14・Ø14 | 36.2 Nm | 24.7 Nm | 約 0.68(約3割低い) |
| サイズ 38・Ø30 | 656 Nm | 626 Nm | 約 0.95(約5%低い) |
同じハブでも、軸公差がすきま側に寄るほど滑りトルクは下がり、この例では小径の方が差が大きくなっています。KTR は、はめあいのすきまが大きいほど、また中空軸では摩擦トルクが下がるとし、中空軸は強度計算が必要としています。小径では、カップリング本体の定格より締結側の値の方が小さくなる場合があり、そのときは締結側が律速になります。
軸公差の指定も各社で違います。ミスミは軸径の推奨公差を「h6、h7 など」とし、KTR は k6 と h6 を併記しています(計算例のモータ軸は 32 k6)。mayr は ROBA-DS の取扱説明書でクランプハブを H7/k6、割りクランプハブを H7/g6 としています。R+W は、精密カップリングの穴は多くが ISO の H7 で、モータ・ギヤ側の軸はゼロかわずかにマイナスで作られ、すきまばめになると説明しています。三木プーリは、自社品にはすきまばめを推奨しています。どの公差で計算した滑りトルクかを、モータ軸の実際の公差と突き合わせることが大切です。
キー溝も注意点があります。三木プーリは、JIS の平行キーのキー溝幅公差には P9(精密級)と Js9(普通級)があるが、同社標準の軸穴加工は H9 とし、新 JIS・旧 JIS・新規格モータ対応でキー幅と公差が違うので混同しないよう注意しています。KTR はキー溝を DIN 6885 sheet 1・JS9 で用意しています。
ミスミの「軸スリップトルク」と選定の順番
ミスミは、軸スリップトルクが許容トルク以下の場合は、負荷トルクを軸スリップトルク以下で選定するよう書いています。鍋屋バイテックも、サイズは「常用トルクとスリップトルクの小さい方」が連続運転の負荷トルク以上になるように選ぶとしています。どちらも、カップリング本体と締結のうち弱い方で判定するという考え方です。
軸挿入量と D カット
ミスミのトラブルシューティングは、軸挿入量はハブ長さが基準で、短いと滑りやクランプ部の破損、長いと内部干渉による破損につながるとしています。また、クランプ形は原則として丸軸で使い、D カット軸では D カット面の位置によって締付け時に過剰な負荷がかかり破損するので、D カット面がスリットにかからないようにと注意しています。モータ軸が D カットか丸軸かは、RFP と受入の両方で確認しておきたい項目です。
カップリングのミスアライメント:許容値の読み方と公差配分
偏心・偏角・軸方向
ミスアライメントは、偏心(平行のずれ)、偏角(角度のずれ)、軸方向のずれの3種類です。ミスミは偏心・偏角・エンドプレイ、KTR・mayr・R+W は radial・angular・axial と呼び分けています。
カタログの許容値は「単独発生時」の値
ここで最も誤読されやすいのが、カタログの許容値の意味です。
- ミスミ:寸法・性能表の許容値は、偏心・偏角・エンドプレイのどれか1つが単独で発生した場合のもの。2つ以上が複合すると各許容値は 1/2。さらに、運転中の振動・熱膨張・軸受摩耗でもずれが生じるので、許容値の 1/3 以下を推奨。
- KTR(ROTEX GS):表の変位値は、TKN までの負荷・周囲 +30 °C での一般的な標準値で、同時に発生してはならない最大値。径方向と角度が同時に生じる場合は比例配分で、たとえば径方向 30%+角度 70% のように合計 100% 以下。
- mayr(ROBA-DS、ディスクパック形):ダブル(Type 951)は表の許容値が同時に最大に達してはならず、実際の値の百分率の合計が 100% 以下。サイズ 10 の例では、軸方向 0.36 mm(最大 0.9 mm の 40%)、角度 0.3°(最大 1° の 30%)なら、径方向は最大 0.2 mm の 30% で 0.06 mm まで(40%+30%+30%=100%)。
KTR の ROTEX GS 24 では、スパイダ硬度で許容値も変わります。径方向は 92 ShA で 0.14 mm、98 ShA で 0.10 mm、64 ShD で 0.07 mm、角度は 1.0°、0.9°、0.8° で、硬いスパイダほど許容変位は小さくなります。剛性を上げるために硬いスパイダを選ぶと、芯出しの要求が厳しくなるということです。
公差の積み上げで許容を超える例
ミスミはトラブル事例として、許容偏心 0.15 mm の SCPW28-6-6 を選んだ装置で、モータの高さが 40±0.1 mm、ボールねじの高さが 40±0.07 mm だったため、最大偏心が 0.17 mm になり許容を超えた例を挙げています(0.1+0.07=0.17 mm > 0.15 mm)。原因は、ブラケットの作図者に公差を伝えていなかったことでした。
この事例から言えるのは、許容偏心は「組み上がった結果がそれ以下ならよい」値ではなく、設計段階でブラケットやベースの公差に配分する予算だということです。ミスミの推奨(許容値の 1/3 以下)に沿えば、0.15 mm の許容なら設計の目標は 0.05 mm 以下になり、それをモータ側とねじ側の取付高さの公差に割り振ります。なお、複合時の 1/2 と運転中変化を見込んだ 1/3 は、ミスミの説明ではそれぞれ別の注意として書かれており、本記事では両者を掛け合わせた値は使いません。
シングルとダブルの違い
ディスク形では、シングルとダブルでずれの吸収能力と剛性が大きく変わります。
| 例(メーカー・シリーズ・サイズ) | 許容偏心(径方向) | ねじり剛性 |
|---|---|---|
| 三木プーリ SFF-060SS-60N(シングル、定格 60 N·m) | 0.02 mm | 104,000 N·m/rad |
| 三木プーリ SFF-060DS-60N(ダブル、定格 60 N·m) | 0.20 mm | 52,000 N·m/rad |
| 三木プーリ SFF-100SS-450N(シングル、定格 450 N·m) | 0.02 mm | 740,000 N·m/rad |
| 三木プーリ SFF-100DS-450N(ダブル) | 0.38 mm | 370,000 N·m/rad |
| KTR RADEX-NC 26 EK(シングル) | 径方向は吸収不可(表は「—」) | 84,000 Nm/rad |
| KTR RADEX-NC 26 DK(ダブル) | 0.33 mm | 42,000 Nm/rad |
三木プーリ SFF の公表値では、ダブルの許容偏心はシングルの10倍以上ですが、ねじり剛性は半分です(三木プーリは表注で、ねじりばね定数はエレメント単体の値としています)。KTR RADEX-NC 26 でも、径方向の変位を吸収できるのはダブルの DK だけで、剛性は EK の半分です。シングルを選ぶなら、インロー(センタリングパイロット)で結合するなど構造的に芯が出るか、芯出しの手順と測定方法をセットで仕様化します。R+W も、インローで結合する機器はそれで十分な芯が保たれるとしています。
ずれは軸受の反力になる
ミスアライメントは、カップリングだけの問題ではありません。三木プーリは、弾性カップリングの変形が軸受などに反力を生むと説明し、ミスミは、カップリングが原因の従動軸の振れは主に不十分な芯出しによる軸反力だとしています。mayr も、正確な芯出しは反力を減らし、カップリングと軸受の寿命を延ばすと書いています。ボールねじのサポート軸受やモータの軸受の寿命にも効くので、芯出しは「カップリングが壊れなければよい」ではなく、駆動系全体の寿命の問題として扱います。なお三木プーリは、偏角 1° 以下なら角速度変動率は約 1% で一般に問題ないとしています。
カップリングのねじり剛性と共振
剛性は「高いほど良い」とは限らない
ねじり剛性が低すぎると、位置決めの応答が遅れたり、共振の原因になったりします。ミスミは、静的ねじりばね定数が大きいほど応答性が高く、サーボではねじり剛性が低いと共振の原因になる場合があるとしています。一方で KTR はホワイトペーパーで、直感的には高剛性が良いと考えがちだが必ずしもそうではなく、極端にねじり剛性の高い駆動系は制御ループで振動問題を起こしうる(電気的なフィルタで抑えると応答性が下がる)と書いています。これは KTR の主張です。KTR はまた、駆動系全体の剛性は最も柔らかい要素で決まり、サーボのカップリングは被駆動ユニットより剛性が小さくてはならないとしています。
モデル試算B:単体の剛性差は、系全体で見ると小さくなる
試算A と同じ J_A・J_L を使い、R+W の資料にある2慣性系の式で固有振動数を計算してみます。
f = (1/2π)·√(C·(J_A+J_L)/(J_A·J_L))
カップリングの剛性 C だけを入れた場合と、ねじ・ナット・軸受の剛性を加えた場合を比べます。ねじ側の剛性は、KTR の計算例の駆動軸換算値 361 Nm/rad を使い、KTR の方法で直列ばねとして合成します(1/C_total = 1/C_coupling + 1/C_linear)。
| カップリング(KTR、静的ねじり剛性) | カップリング単体で計算した f | ねじ側を含む全体剛性 | 全体剛性で計算した f |
|---|---|---|---|
| ROTEX GS 28(ジョー、98 ShA)6,410 Nm/rad | 約 194.5 Hz | 約 342 Nm/rad | 約 44.9 Hz |
| ROTEX GS 38(ジョー、98 ShA)11,800 Nm/rad | 約 263.9 Hz | 約 350 Nm/rad | 約 45.5 Hz |
| RADEX-NC 26 DK(ディスク)42,000 Nm/rad | 約 497.8 Hz | 約 358 Nm/rad | 約 46.0 Hz |
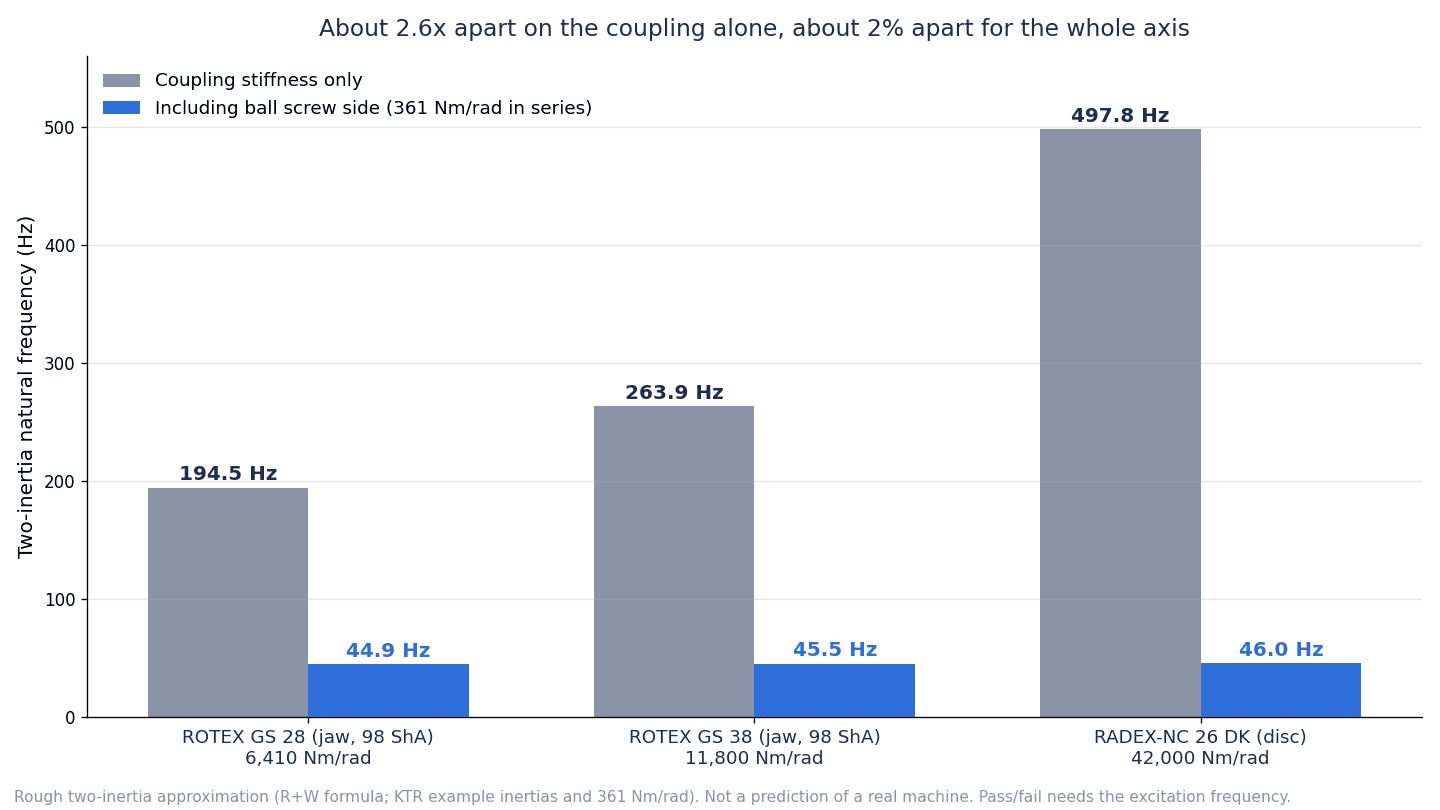
カップリング単体で比べると、固有振動数は約 2.6 倍違います(497.8÷194.5)。ところが、ねじ側の剛性を入れると、約 44.9 Hz と約 46.0 Hz で 2% 余りしか違いません(固有振動数は剛性の平方根に比例するため、剛性の差よりも小さく出ます)。KTR の計算例でも、カップリングの剛性が約7倍違っても全体剛性の差は 4.7%(342 と 358 Nm/rad)にとどまるとしています。このボールねじ軸では、カップリングを高剛性品に替えても機械の共振はほとんど動かない、というのがこの試算の読み方です。
ただし、結論は条件次第です。KTR はバックラッシレスのウォームギヤの例も示しており、減速比 i=3 では、ギヤ単体と比べた全体剛性の低下が ROTEX GS 24(ジョー形)で 64.68%、RADEX-NC 21 EK(ディスク形)で 14.29% と大きく差がつきます。付録の表では、i=8 では 20.48% と 2.29%、i=15 では 6.83% と 0.66% です。減速比が小さいほど、カップリングの剛性が系全体に効きます。KTR はこの例から、ROTEX GS は i=8 程度から、小さい減速比ではディスク形・ベローズ形を、と結論づけています。KTR のカタログの比較表でも、ROTEX GS は「ねじピッチ 40 未満の送り」「減速比 7 以上のギヤ」、TOOLFLEX・RADEX-NC は「減速比 7 未満」「ねじピッチ 40 以上」が用途の目安とされています。
この試算には、必ず次の前提がつきます。
- ねじ・ナット・軸受の剛性を駆動軸換算で直列に入れ、慣性を2つに集約した粗い2慣性モデルで、実機の固有振動数の予測値ではありません。
- 2慣性系の式は R+W の資料、直列合成の方法と 361 Nm/rad・慣性値は KTR の計算例のものです。慣性値は ROTEX GS 38 の半体慣性を含む値で、別のカップリングでは少し変わります。
- R+W は f_e ≥ 2·f_er(f_er は駆動側の加振周波数)で円滑・安定な運転に十分な剛性を確保しやすいとしていますが、f_er が分からなければ合否は判定できません。
- 表の約 1 Hz の差に意味を持たせないでください。
参考として、R+W のねじれ角の式 φ = (180/π)·(T_AS/C_T) で、ピークトルク 144 Nm のときのカップリング単体のねじれ角を計算すると、ROTEX GS 28(6,410 Nm/rad)で約 1.29°、RADEX-NC 26 DK(42,000 Nm/rad)で約 0.20° です。ただし、これもカップリング単体の値で、ねじ側のねじれは含みません。
共振が出たときの対処
ミスミは、ゲインを上げすぎるとハンチング(行き過ぎ、発振)、下げすぎると到達時間が延びると説明し、ディスク形で音や振動が出た場合、サーボなら制御系の機械共振抑制フィルタをその固有振動数に設定して抑制し、ステッピングモータなら回転速度をずらすか、減衰の高い防振ゴム一体形で吸収するとしています。三木プーリは、モータは回転ムラが小さく共振はまれだが、ステッピングモータではときどき起きるとしています。
つまり、ねじり剛性は「カップリングを替えるか、サーボ調整で抑えるか」をセットで判断する項目です。サーボ調整を含む発注と受入の進め方は「サーボ制御の発注・FAT/SAT実践ガイド|タイ工場2026」で扱っています。
回転数・温度・環境
最高回転数とバランス
カタログの最高回転数は、「その回転数でバランスが保証されている」という意味ではありません。三木プーリは、最高回転数は材料強度(許容周速)で決め、一般にバランスは考慮していないとしています。SFF の表注にも「最高回転数は動バランスを考慮していない」とあります。三木プーリ SFF-060SS-60N の最高回転数は 18,000 min⁻¹、SFF-060DS-60N は 14,000 min⁻¹ です。R+W は、標準のベローズ品の定格は 10,000 rpm で、制約はクランプハブにあると説明しています。mayr は ROBA-DS について、1,500 rpm で G 6.3 の範囲としています。高速回転の軸では、バランス等級の要否を RFP で明記します。
スパイダの硬度と温度範囲
エラストマーを使う形式では、材質と硬度で使用温度と剛性が変わります。
| 例(メーカー・シリーズ) | 材質・硬度 | 温度範囲 | 用途の目安(各社の説明) |
|---|---|---|---|
| KTR ROTEX GS | 92 ShA(PU) | 常用 −40〜+90 °C/短時間 −50〜+120 °C | 計測・制御系、主軸 |
| KTR ROTEX GS | 98 ShA(PU) | 常用 −30〜+90 °C/短時間 −40〜+120 °C | 位置決め駆動、主軸、高負荷 |
| KTR ROTEX GS | 64 ShD(PU、サイズ 42〜90) | 常用 −20〜+110 °C/短時間 −30〜+120 °C | 高ねじり剛性、遊星・バックラッシレスギヤ |
| KTR ROTEX GS | 64 ShD-H(Hytrel、サイズ 7〜38) | 常用 −50〜+120 °C/短時間 −60〜+150 °C | — |
| Lovejoy L 形(一般産業用) | NBR | −40〜100 °C | ウレタンは NBR の 1.5 倍のトルク能力、減衰は小さい |
| Lovejoy L 形(一般産業用) | ウレタン/Hytrel | −34〜71 °C/−51〜121 °C | 起動停止の多い用途には推奨しない(Lovejoy) |
三木プーリは、ゴムカップリングの使用温度を −30〜95 °C、アルミ・ステンレス品は最高 120 °C に制限していると説明しています。いずれも各社・各シリーズの値で、他社品にそのまま当てはまるとは限りません。KTR のスパイダ温度範囲は、前述の温度係数 St と併用します。
装置によっては、モータや周辺機器の熱でカップリング周りの温度が上がることがあります。ミスミは、停止直後は周辺機器からの熱で高温になる場合があり触らないよう注意しています。装置内部の周囲温度をどう見積もったかも、計算書の前提として書かせます。
薬液・油・オゾン
KTR の故障表は、攻撃性の液体・油、オゾン、過大・過小な温度でスパイダが物理的に変化し、早期摩耗や反転時のバックラッシにつながるとしています。洗浄液や切削油がかかる装置では、エラストマーを使う形式かどうか、カバーの有無を含めて検討します。
よくある故障と原因
メーカー資料に書かれている故障と原因を、症状から引けるように整理します。
| 症状 | 主な原因(出典の範囲) | 確認・対策 |
|---|---|---|
| 破損・異音・寿命の急低下 | ミスアライメントが許容値を超えている(ミスミ)。三木プーリは、直ちに壊れなくても寿命が縮み、回転体なので飛散の重大な危険があるとする | 芯出しの実測、複合時の扱いの再確認 |
| 許容値以内のはずなのに壊れた | 複合時は各許容値が 1/2(ミスミ)/公差の積み上げで許容超過(ミスミの 0.17 mm>0.15 mm の例) | 取付高さの公差を含めた再計算 |
| 規定トルクで締めても滑る | モータ最大トルクが許容トルク・軸スリップトルクを超えている/軸挿入量が短い(ミスミ) | 軸スリップトルク、軸公差、挿入量の確認 |
| クランプ部の破損 | D カット面がスリットにかかっている/挿入量が短い・長い(ミスミ) | D カット面の位置、挿入量 |
| ボルトの緩み・破断 | 規定未満だと緩んでせん断で破断、超えると過大応力や座面の座屈で軸力低下(三木プーリ) | トルクレンチで規定トルク。負荷変動が大きい装置は接着剤で緩み止めか、ひと回り大きいねじサイズのカップリング(ミスミ) |
| スパイダの早期摩耗・反転時のバックラッシ | ミスアライメント(基礎ボルトの緩み、熱膨張、取付寸法の変化)、液体・油・オゾン・温度(KTR) | 芯出しの再点検、環境の確認 |
| スパイダ歯内部の材料の液状化 | 駆動系の振動(KTR。硬度の違うスパイダで是正できる場合あり) | 振動源の特定、スパイダ硬度の見直し |
| ディスク形の音・振動 | 共振(ミスミ)、芯出し不良・接続ねじの緩み・ディスクパックのフレッティング腐食(mayr) | 共振抑制フィルタ、芯出し、締付トルクの確認 |
| ベローズの破損 | 平行ミスアライメントを考えずに他形式から置き換えた(R+W) | 置換時の芯出し条件の再確認 |
KTR は不適切な使用の例として、古い・長期保管しすぎたスパイダ、選定に必要なデータが伝えられていない、軸・ハブ締結の計算をしていない、を挙げています。最後の2つは、まさに RFP で防げる項目です。異音や振動が出たら、ミスミは直ちに停止してアライメント・干渉・ねじの緩みを確認するよう書いています。振動の傾向から故障を早めに見つける方法は「振動センサーの設備診断2026|測れる故障と測れない故障の境界」も参照してください。
カップリングの RFP(見積依頼)に書く12項目
装置メーカーや SIer に見積を依頼するとき、カップリングについて仕様書に入れておきたい項目です。メーカー各社の技術資料から組み立てたもので、すべてを数値で決める必要はありませんが、「何を前提に選んだか」を書かせることが目的です。
| No. | 項目 | 書かせる内容 | 理由 |
|---|---|---|---|
| 1 | モータの条件 | モータ型式、最大・定格トルク、慣性 | KTR は選定データの未提供を不適切使用の例に挙げる |
| 2 | 負荷側の慣性 | ねじ+スライド+ワークの慣性 | 慣性比を使う社の式で必要 |
| 3 | 係数の出典と計算書 | 使った係数の社名・表名、何に掛けたか、温度補正の向き | 社ごとに定義が違う |
| 4 | 形式 | バックラッシゼロの要否、予圧形か、シングル/ダブル | 交換時の取り違え防止 |
| 5 | トルクの確認結果 | 許容トルクと軸締結の滑りトルクの両方 | 締結側が先に滑ることがある |
| 6 | 軸の条件 | 軸径・公差、キーの有無、D カットの有無 | 滑りトルクと破損に直結 |
| 7 | ミスアライメント | 許容値、複合時の扱い、設計目標値と公差配分 | カタログ値は単独発生時の値 |
| 8 | ねじり剛性 | カップリングの剛性と、ねじ・ギヤ側を含む剛性/固有振動数の検討の有無 | 単体の剛性では判断できない |
| 9 | 回転数 | 最高回転数、バランスの要否 | カタログの最高回転数はバランス非考慮の場合がある |
| 10 | 温度と材質 | 使用温度範囲、エラストマーの材質・硬度 | 温度で許容トルク・剛性が変わる |
| 11 | 締付け | 締付トルク値と手順(段階締め・交互締め)の記録 | 緩み・滑り・破損の防止 |
| 12 | 予備品と点検 | スパイダ・エレメント等の予備品、入手経路、点検間隔 | 海外品の交換部品の調達リスク |
特に 3 と 5 は、見積比較の段階で効いてきます。A 社は「ミスミの係数 2.0 で 288 Nm 以上」、B 社は「KTR の係数で 262 Nm 以上」と書いてくれば、同じ軸でも選ぶサイズが違って見える理由が説明できます。専用機の発注全体の進め方は「専用機製作の進め方|タイ工場の見積・FAT/SAT実務」で整理しています。
FAT/SAT で確認すること
工場出荷試験(FAT)と現地受入試験(SAT)で、カップリングまわりについて確認したい項目です。締付トルクや点検間隔の数値は、各社・各シリーズの値の例として示しています。
| 試験項目 | 方法 | 判定 | 記録 |
|---|---|---|---|
| モータ軸の振れ | ダイヤルゲージをモータ軸に当てて振れ量を確認してから取付(ミスミ) | 芯出し精度の基準として把握 | 振れ量の実測値 |
| 芯出し | ダイヤルゲージ、定規、すきまゲージ(KTR)、直定規やレーザ(mayr、R+W) | 設計目標値以下(許容値の単独値と比べない) | 偏心・偏角・軸方向の実測値 |
| 簡易確認 | ボルトを緩めた状態で軸方向にスライド、回転方向に動かしてスムーズか(ミスミ) | 引っかかりがない | 実施の有無 |
| 軸挿入量 | カタログの指定寸法どおりか(ミスミ) | 指定寸法どおり | 実測値 |
| 締付トルク | トルクレンチで規定値。一度に締めず左右を交互に2〜3回に分けて(ミスミ) | 型式ごとの規定値 | 型式、規定値、実施者 |
| 運転音・振動 | 運転中の音と振動の変化(KTR) | 異常があれば直ちに停止 | 振動値・所見 |
| サーボ調整後の挙動 | ハンチング・共振の有無、フィルタ設定(ミスミ) | 仕様の位置決め時間・整定で異常なし | ゲイン、フィルタ設定値 |
| 初期運転後の増し締め確認 | mayr ROBA-DS の例では 5〜10 運転時間後に締付トルクを確認 | 規定値を保持 | 確認日時 |
| 安全カバー | 保護カバーの取付(ミスミ、KTR)。完全密閉せず通風をよく(ミスミ) | 巻き込み・飛散の防止 | 取付状態の写真 |
締付トルクは、型式ごとの規定値をトルクレンチで管理します。例として、三木プーリ SFF-SS のクランプは 040 が 2-M4・3.4 N·m、050 が 2-M5・7 N·m、060(穴 12〜22)が 2-M6・14 N·m(片側ハブあたり)、KTR ROTEX GS のクランプハブ(アルミ)はサイズ 24 が M6・10.5 Nm、28 が M8・25 Nm です。mayr ROBA-DS のディスクパック締結ボルトは 30%→60%→100% の3段階で表の値まで締めるとしています。数値は型式ごとに違うので、仕様書には「取扱説明書の規定値」と書き、受入記録で型式と規定値を対にして残します。
KTR は、始動前にハブ止めねじの締付け、アライメント、距離寸法を点検・調整し、すべてのねじ締結を規定トルクで点検するよう求めています。SAT では、輸送と据付で芯がずれていないかを、FAT と同じ方法で測り直すのが基本です。
保全計画への引き継ぎ
点検間隔もメーカーごとに指示があります。mayr ROBA-DS では、初回運転前の確認、5〜10 運転時間後の締付トルク確認、1,000 時間後(遅くとも3か月)の点検、異常がなければ以後 4,000 時間ごと(最長 12 か月)で、過酷条件では短縮するとしています。KTR ROTEX GS は、少なくとも年1回の目視点検(特にスパイダ)と、機械の支持部が負荷時間とともに沈むことを見込んだアライメントの再点検・再調整を求めています。KTR は、バックラッシレス用途では摩耗は一切許されないとしています。これらは各社・各シリーズの指示で、他社品に流用せず、採用した製品の取扱説明書を保全計画に引き継ぎます。
タイで調達・保全するときの確認点
窓口は公式資料で確認できた範囲で
本記事の調査で、公式資料からタイの窓口を確認できたのは次の2社です。
- 三木プーリ:公式サイトの事業所ページに、タイの販売網としてバンコクの販売店の掲載があります。
- ミスミ タイ:タイ向けの EC サイトで、ディスク・オルダム・スリット・防振ゴム一体・ジョー・リジッド・ベローズ・リンク・ユニバーサルジョイントのカテゴリを選べ、キー溝加工や軸穴規格の変更ができると説明しています。チャットは法人向けでタイ語のみ、見積・注文はチャットではできないとしています。なお、閲覧時(2026年10月10日)にはページ上部に、洪水の影響で配送が遅れる可能性がある旨の告知が出ていました。
他のメーカーについては、本記事ではタイの窓口を一次資料で確認していません。「主要メーカーはどれもタイで在庫がある」とは考えず、RFP の段階で装置メーカーに入手経路を確認しておくのが確実です。
予備品の入手経路を RFP で確認する
欧州系のカップリングを使う装置では、交換用のスパイダやディスクエレメントがどこから、どのくらいの期間で入手できるかを、RFP で確認しておきます。KTR は重要な予備品の現地保管を推奨しています。また KTR は、古い・長期保管しすぎたスパイダを不適切な使用の例に挙げているので、予備品を持つ場合も保管期間の管理が要ります。古い装置で同等品が手に入らなくなった場合の考え方は「老朽化設備の更新2026|壊れる前に部品が消える4つの期限」も参考になります。
BOI の効率化措置(2025年版ガイドの範囲)
タイ投資委員会(BOI)の Investment Promotion Guide 2025 には、既存の操業中の事業が機械の更新・置換や自動化で効率化する場合の措置が載っています。対象は BOI 奨励の有無を問わない既存事業ですが、奨励事業の場合は法人税免除が終了しているか付与されていないことが条件です。投資額は土地代と運転資金を含めずに 100万バーツ以上で、恩典は機械の輸入税免除と、3年間の法人所得税免除(上限は改善投資額の 50%、自動化・ロボットで一定の条件を満たす場合は 100%)です。ただし、この措置の対象は装置・システムへの投資で、カップリングのような部品単体の購入が対象と書かれているわけではありません。また、ここでの記述は 2025 年版ガイドの範囲で、最新の条件や受付状況は BOI に確認してください。税務上の判断は専門家にご相談ください。
よくある質問
カップリングの選定はどこから始める?
用途と形式から始めます。バックラッシゼロが必要か、モータはサーボ・ステッピング・汎用のどれか、シングルとダブルのどちらで芯出しを保証できるかを決め、そのうえでモータの最大(ピーク)トルクを起点にトルクを計算します。その後、軸締結、ミスアライメント、ねじり剛性、回転数・温度の順に確認し、最後に RFP と FAT/SAT の項目に落とします。
サーボモータのカップリングはどの形式を選ぶ?
位置決めや正逆転のあるサーボ軸では、バックラッシゼロの形式が基本です。ミスミはディスク形やスリット形を、KTR は予圧形ジョーの ROTEX GS、ディスク形の RADEX-NC、ベローズ形の TOOLFLEX をサーボ用に挙げています。ただし、どれが最適かは剛性、ずれの吸収、減速比などの条件次第で、特定の形式が常に優れているわけではありません。ジョー形を選ぶ場合は「予圧形」と明記します。
カップリングの補正係数はいくつ?
一つの答えはありません。ミスミはサーボの参考値として 2.0(全体では 1〜5)をモータ最大トルクに掛け、KTR は ROTEX GS のボールねじ位置決めで運転係数 2.5〜4.0 を慣性比で割り引いたピークトルクに掛け、鍋屋バイテックは常用トルクを補正不要としています。採用するメーカーの定義どおりに計算し、計算書に「どの社のどの表の、何に掛けた係数か」を書かせることが大切です。
カップリングのミスアライメント許容値はどう読む?
ミスミや KTR の資料では、カタログの許容値は偏心・偏角・軸方向のどれか1つが単独で発生したとき(または同時には発生しない前提)の最大値として示されている点に注意します。ミスミは複合時に各許容値を 1/2 とし、運転中の変化を見込んで許容値の 1/3 以下を推奨しています。KTR と mayr は、各方向の百分率の合計を 100% 以下とする考え方です。許容値は、ブラケットやベースの公差に配分する設計目標値に直して使います。
カップリングのねじり剛性は高いほど良い?
一概には言えません。ミスミは低剛性が共振の原因になる場合があるとし、KTR は極端に高い剛性も制御ループで振動問題を起こしうると主張しています。本記事の試算では、ボールねじ軸でカップリング単体の固有振動数が約 2.6 倍違っても、ねじ側の剛性を入れると 2% 余りしか違いませんでした。一方、減速比の小さいギヤではカップリングの剛性差が大きく効きます。系全体とサーボ調整を含めて判断します。
止めねじとクランプはどちらが良い?
用途によります。止めねじはローコストですが、ねじ先が軸を傷つけることがあり、三木プーリは低トルク・小径(約 φ20 まで)向けとしています。クランプは軸を傷つけず着脱が容易で、三木プーリはシングルクランプを正逆転のサーボ向きとしています。クランプは軸公差で滑りトルクが変わり、KTR ROTEX GS の例では Ø14 で k6 の 36.2 Nm に対し h6 で 24.7 Nm です。D カット軸ではスリットの位置にも注意します。
まとめ
- カップリング選定は「カタログの許容トルクが足りるか」だけでは終わりません。補正係数は社ごとに掛ける相手が違い、同じ軸でも約 164〜288 Nm と約1.8倍の幅が出ます。係数はその社の許容トルクの定義とセットで使います。
- 温度補正は、鍋屋バイテックは許容側に 1 未満、KTR は負荷側に 1 以上を掛ける逆向きの定義です。混ぜると二重補正や補正漏れが起きます。
- トルクはカップリング本体と軸締結の両方で確認します。クランプの滑りトルクは軸公差で変わり、小径ほど差が大きい例があります。
- ミスアライメントのカタログ値は単独発生時の値です。複合時の扱いと運転中の変化を見込み、設計目標値としてブラケットやベースの公差に配分します。
- ねじり剛性は系全体で判断します。ボールねじ軸ではカップリングを替えても共振はほとんど動かない例がある一方、減速比の小さいギヤでは大きく効きます。
- RFP には係数の出典、滑りトルクの確認結果、ミスアライメントの設計目標値、締付トルクと手順、予備品の入手経路を書かせ、FAT/SAT で芯出しと締付トルクの実測記録を残します。
TOMAS TECH では、タイの日系工場の自動機・検査装置の設計や、設備の改造・更新をお手伝いしています。既存装置のカップリングが滑る・割れる・ハンチングするといった原因の切り分けや、RFP の仕様書づくりといった、製品や発注先が決まる前の段階でもご相談いただけます。お問い合わせはこちらのフォームからどうぞ。
参考情報
- ISO:ISO 14691:2008 Flexible couplings for mechanical power transmission — General-purpose applications
- DIN:DIN 740-2 Flexible shaft couplings; parameters and design principles
- 三木プーリ:Coupling Q&A
- 三木プーリ:Servoflex SFF Model
- 三木プーリ:SFF(SS)Type
- 三木プーリ:SFF(DS)Type
- 三木プーリ:【展示会出展情報】JIMTOF2026 に出展します(2026年9月7日)
- 三木プーリ:Business Locations
- ミスミ:取り付け方法
- ミスミ:トラブルシューティング
- ミスミ:用語集
- ミスミ:技術情報(選定解説)
- ミスミ:選定|困ったときには(Q&A)
- ミスミ:取り付け|困ったときには(Q&A)
- ミスミ:カタログ上で絞り込む場合(サイズ・トルクから選ぶ)
- ミスミ:安全上の注意
- 鍋屋バイテック:ベタードライブのために — 選定
- KTR:Selection criteria for servo couplings(Whitepaper, February 2024)
- KTR:ROTEX GS Operating/Assembly instructions(KTR-N 45510 EN)
- KTR:Catalogue Drive Technology
- KTR:ROTEX GS 製品ページ
- R+W:PRECISION BELLOWS COUPLINGS(販売店サーバ掲載の PDF)
- mayr:Installation and Operational Instructions for ROBA-DS Couplings(B.9.7.1.EN)
- Timken(Lovejoy):Jaw Type Couplings(Jaw section 2025)
- Lovejoy:L Type
- JIMTOF2026 広報事務局:JIMTOF2026 1,134社(4,422小間)が出展し、開催(2026年9月28日)
- JIMTOF2026:開催概要
- Thailand Convention & Exhibition Bureau:METALEX 2026
- METALEX 2026 公式
- Thailand Board of Investment:Investment Promotion Guide 2025
- MISUMI Thailand:Shaft Couplings


