


装置の立ち上げで「モーターは選んだのに、その先が決まらない」という場面は珍しくありません。減速機 選定は、減速比・許容トルク・バックラッシ・許容荷重・寿命・価格という六つの軸が互いに引っ張り合う作業で、どれか一つを優先すると別のどれかが崩れます。本記事ではタイの日系工場でよくある3種類の駆動軸を題材に、方式の違いから型式決定、バーツ建ての費用の積み上げ、そして納入後の保全までを一続きで整理します。
減速機とは何か、なぜモーターだけでは足りないのか
減速機は、モーターの回転速度を歯車で落として大きなトルクを得るための装置です。ナブテスコの解説では、自転車の変速機にたとえて「軽いギアを選ぶと回転数は増えるが、坂を登るのに必要な踏力は小さくて済む」という説明がなされています。回転の「速さ」を「力」に変換する部品だと考えると理解しやすいでしょう。
産業用ロボットの場合、減速機があるからこそ小型のモーターで大きな力を出せます。同社は、減速機がなければモーターは相応に大型化せざるを得ない、と説明しています。実際、同社の精密減速機RVは1986年に生産を開始しており、当時の産業用ロボットが抱えていた「関節部の歯車の衝突と破損」「振動が大きい」「位置決め精度が出ない」という三つの課題に応えるために生まれた製品でした。
ここで一つ、現場で混同されやすい点を切り分けておきます。減速機は「機械要素」であって「制御方式」ではありません。サーボアンプ側で速度をどう作るか、インバーターで回すのかサーボで回すのかという議論は、サーボ制御とインバーター制御2026で扱っている領域です。減速機はその下流にあって、モーター軸に現れた回転を機械が必要とする回転数とトルクに変換します。制御方式をいくら詰めても、減速機の許容トルクやバックラッシが要求に足りていなければ装置は要求性能を出しません。逆に、減速機を丁寧に選んでも制御側のゲインが甘ければ位置決めは整定しません。両方を別々に、しかし同じ要求仕様から詰める必要があります。
減速機 選定で最初に決める6つの軸
型式表を開く前に、次の六つを数値で確定させてください。ここが曖昧なまま候補を絞ると、必ず後戻りします。
| 判断軸 | 何を決めるか | 決め方の起点 |
|---|---|---|
| 減速比 | モーターと負荷の回転数の比 | 必要な出力回転数とモーターの定格・最高回転数 |
| 許容トルク | 壊れずに伝えられる力 | 加速トルク+重力トルク+摩擦トルクの合計に安全率 |
| バックラッシ | 反転時に生じる遊びの角度 | 装置に求められる位置決め精度の角度換算 |
| 許容ラジアル荷重・モーメント荷重 | 出力軸が受けられる横向きの力と倒す力 | 治具やプーリの重量と出力フランジ面からの張り出し量 |
| 寿命 | 定格条件での想定運転時間 | 年間実稼働時間と設備の更新サイクル |
| 価格 | 本体費と周辺費の合計 | 接続部品・加工・据付工数まで含めた総額 |
この六つのうち、実務で最も見落とされるのがモーメント荷重と、価格に含めるべき範囲です。前者は「トルクは足りているのに軸が振れる」という不具合として、後者は「減速機は安く買えたのに工事費で逆転した」という結果として跳ね返ってきます。
減速比を決めるときは、出力回転数だけでなく慣性比も同時に見ます。負荷側の慣性モーメントはモーター軸から見ると減速比の二乗分の一に縮みます。減速比を上げるほど慣性比は劇的に下がって制御が安定しますが、その代わりモーター側の必要回転数は減速比倍に跳ね上がります。減速比には「制御の安定性から決まる下限」と「モーターの最高回転数から決まる上限」の両方があり、その窓の中で標準比を選ぶ、というのが実際の手順です。
主要3方式の比較——遊星歯車・波動歯車・サイクロ
FA分野で実際に候補に挙がる方式は、実質的に三つです。それぞれ原理が違うため、得意な領域もはっきり分かれています。
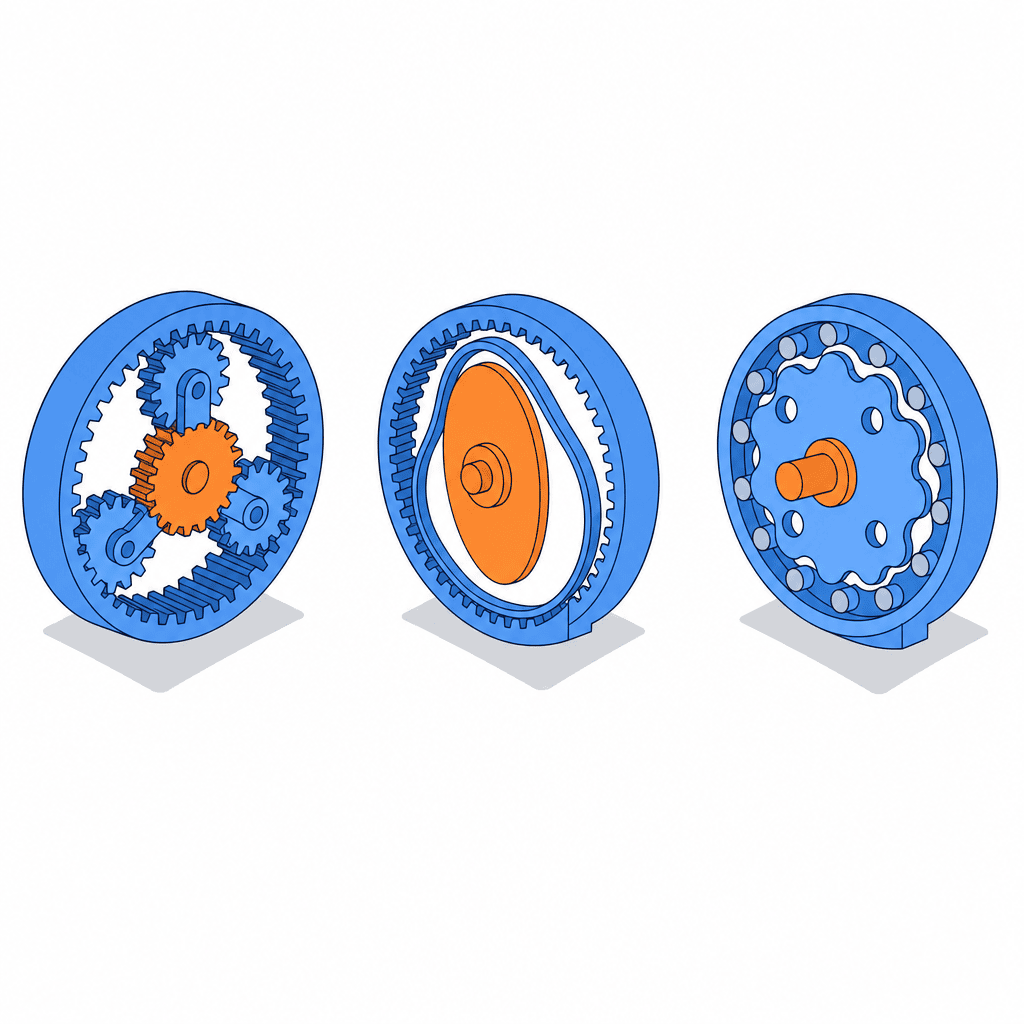
遊星歯車減速機
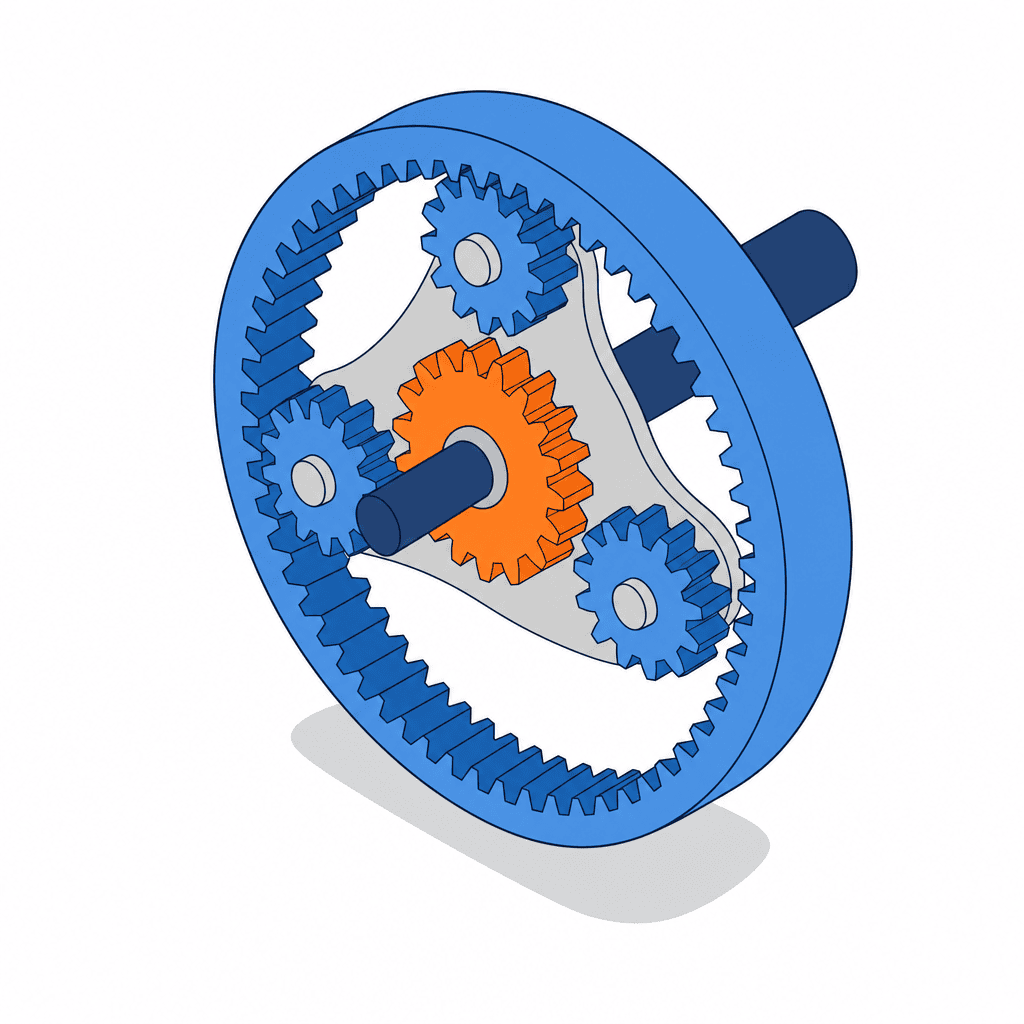
中心の太陽歯車、その周囲を公転する複数の遊星歯車、外周の内歯車という三要素で構成されます。複数の遊星歯車が同時に荷重を分担するため、外形の割にトルク容量が大きく、入出力が同軸になるのが特徴です。サーボモーター用のギヤヘッドとして最も普及している方式で、価格も三方式のなかでは最も手頃です。
バックラッシは仕様グレードによって大きく変わります。住友重機械のサーボモーター用遊星歯車減速機IBシリーズを例にとると、PEタイプが15分、P1タイプが3分または15分、P2タイプが3分、PK1タイプが6分または15分と公表されています。同じ「遊星減速機」でもグレード次第で5倍の開きがあるということです。なお、これは同シリーズの公表値であり、他社製品には1分以下の高精度グレードも市販されています。遊星減速機 比較の際は、シリーズ名だけでなくタイプ記号まで見る必要があります。
波動歯車減速機(ハーモニックドライブ)
ウェーブ・ジェネレータ、フレクスプライン、サーキュラ・スプラインという三つの部品で構成されます。ハーモニック・ドライブ・システムズの解説によれば、サーキュラ・スプラインの歯数はフレクスプラインより2枚多く、この2枚の歯数差が減速の原理そのものです。1段で1/30から1/320という高い減速比が得られます。
精度の源は噛み合いの多さにあります。同社は、総歯数の約30パーセントが同時に噛み合っていると説明しており、荷重が分散されるため1枚の歯にかかる力は非常に小さくなります。この対称的な多点噛み合いによって、バックラッシが非常に小さく、高い位置精度と回転精度が得られるとされています。小型軽量で中空構造を取りやすく、ロボットの手首軸や小型の割り出し軸で選ばれる方式です。
サイクロ減速機
住友重機械が長年にわたり生産している方式で、エピトロコイド平行曲線という独自の曲線を用いた円弧系(トロコイド系)歯車機構を採用しています。一般的なインボリュート歯車の滑り接触ではなく、滑らかな転がり接触で動力を伝えるため、同社は歯の折損がないこと、優れた耐衝撃性、高効率、そして長寿命を特徴として挙げています。容量0.1kWから132kW、減速比2.5から658503という極めて広いラインアップが用意されています。
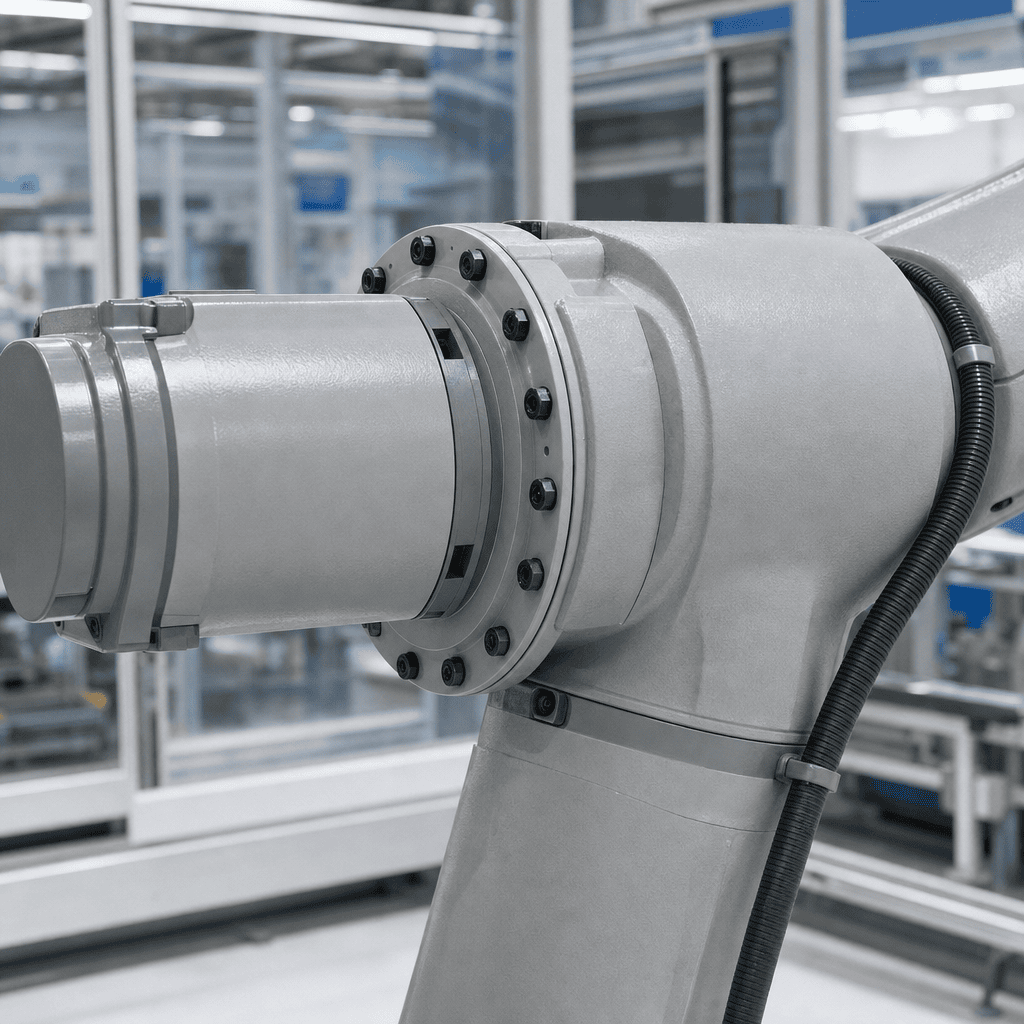
なお、ナブテスコの精密減速機RVもトロコイド歯車を用いた方式で、同社は複数の軸で歯車を支持する構造と1マイクロメートルオーダーの高精度加工によって、高剛性と低バックラッシを両立させていると説明しています。配線やエアチューブを通せる中空タイプも用意されており、ロボットの旋回軸や大型ポジショナで標準的に使われています。
三方式の性格を一覧にすると次のようになります。
| 項目 | 遊星歯車 | 波動歯車 | サイクロ・トロコイド系 |
|---|---|---|---|
| 代表的な減速比(1段) | 3から10程度 | 1/30から1/320 | 2.5から658503(多段含む) |
| バックラッシの目安 | 3分から15分が中心(グレード別。高精度品は1分以下もある) | 非常に小さい | 精密グレードで1分以内 |
| 得意な用途 | サーボ駆動軸、走行軸、汎用ギヤヘッド | ロボット手首軸、小型割り出し軸、中空が必要な軸 | ロボット旋回軸、ポジショナ、コンベヤ、撹拌機 |
| 耐衝撃性 | 中程度 | 中程度(過負荷でフレクスプラインが損傷) | 高い(転がり接触で歯の折損がない) |
| 相対的な価格帯 | 低 | 高 | 中から高 |
| 代表メーカー | 住友重機械、ニッセイ、各国メーカー | ハーモニック・ドライブ・システムズ | 住友重機械(サイクロ)、ナブテスコ(精密減速機RV) |
上の表は方式ごとの一般的な傾向であり、実際の値はシリーズとサイズで変わります。たとえばナブテスコの精密減速機RV-Nシリーズは、公表仕様でバックラッシ1分以内、ロストモーション1分以内、定格トルクはRV-25Nの245ニュートンメートルからRV-700Nの7000ニュートンメートルまでとされ、減速比はサイズごとに41から203.52の範囲で複数の型式が設定されています(連続的に選べる値ではなく型式ごとの離散値です)。候補を2、3型式まで絞ったら、必ずそのサイズの仕様表を開いて確認してください。
バックラッシとロストモーション——「精度」の正体
減速機 バックラッシという言葉は現場で頻繁に使われますが、カタログにはもう一つ「ロストモーション」という項目が並んでいます。この二つは別物です。
バックラッシは、出力軸を正転方向と逆転方向に軽く回したときに生じる遊びの角度です。歯と歯の間の隙間そのものを指します。ロストモーションは、定格トルクの数パーセント程度の微小トルクを正逆にかけたときのねじれ角も含んだ値で、隙間に加えて部材の弾性変形の影響が入ります。位置決めの再現性を左右するのは主にバックラッシ、負荷変動に対する追従を左右するのは主にロストモーションと剛性です。
数値の感覚をつかむために角度換算しておきます。1分は60秒、1度は3600秒です。したがって3分は0.05度、1分は約0.0167度になります。半径500ミリメートルのアームの先端で見ると、1分の遊びは約0.15ミリメートル、3分なら約0.44ミリメートルの振れに相当します。要求が「先端で0.2ミリメートル以内」なら、3分品は幾何学的に成立しません。この換算を先にやっておくと、方式選定は驚くほど素早く終わります。
モデルケース——チョンブリの日系自動車部品工場で3軸を選ぶ
ここからは具体例で進めます。想定するのは、タイ・チョンブリ県の工業団地に立地する日系自動車部品メーカーの組立ラインです。既存ラインの一部を更新するのではなく、隣接スペースに新規のサブラインを立ち上げる案件とし、性格の異なる3本の駆動軸に減速機を選定します。
| 軸 | 用途 | 要求 |
|---|---|---|
| 軸A | 外観検査のカメラ位置決めステージ(回転割り出し) | 90度を0.4秒で割り出し、停止精度は正負0.02度以内 |
| 軸B | 溶接治具のチルト式ポジショナ | 180度を1.5秒で反転、ワーク・治具合計50キログラム |
| 軸C | パレットコンベヤの駆動軸 | 搬送質量200キログラム、速度20メートル毎分、連続運転 |
三軸それぞれについて、必要トルクを積み上げて計算します。
軸A——精度が方式を決める
負荷側の慣性モーメントを0.045キログラム平方メートルとします。90度を0.4秒、三角駆動(加速と減速のみ)で割り出す場合、加速時間は0.2秒、加速区間の角度は45度すなわち0.7854ラジアンです。角加速度は0.7854を0.5×0.2の二乗で割って39.3ラジアン毎秒毎秒。加速トルクは0.045×39.3で1.77ニュートンメートルとなります。ここに摩擦分0.3ニュートンメートルを見込み、安全率1.5をかけて必要出力トルクは約3.1ニュートンメートルです。
方式を決めるのはトルクではなく精度です。要求は正負0.02度、すなわち正負72秒。遊星減速機の3分品は180秒ですから、この時点で候補から外れます。1分以内クラス、あるいはバックラッシが非常に小さいとされる波動歯車減速機が必要になります。軸Aはトルクが小さく、中空構造でカメラの配線を通せることも要件だったため、波動歯車減速機を選定しました。
減速比は50とします。慣性比を確認すると、0.045を50の二乗で割って1.8×10のマイナス5乗キログラム平方メートル。100ワット級サーボモーターのロータ慣性はおおむね0.5×10のマイナス5乗から0.8×10のマイナス5乗キログラム平方メートル程度なので、慣性比は約2から3.5となり、制御上は十分に安定する範囲に収まります。回転数側も確認します。平均角速度は毎秒225度、三角駆動のピークはその2倍で毎分75回転、モーター側では毎分3750回転です。主要メーカーの100ワット級サーボの最高回転数はおおむね毎分6000回転なので成立します。仮に減速比を100にすると慣性比はさらに下がりますが、モーター側の必要回転数は毎分7500回転となり、この上限を超えます。減速比に上下の窓がある、というのはこういうことです。
軸B——モーメント荷重が方式を決める
ワークと治具の合計慣性モーメントを2.8キログラム平方メートル、重心の回転中心からのオフセットを0.12メートルとします。180度を1.5秒、三角駆動なら加速時間0.75秒、加速区間90度すなわち1.5708ラジアンで、角加速度は5.59ラジアン毎秒毎秒。加速トルクは2.8×5.59で15.6ニュートンメートルです。
チルト軸なので重力トルクが常時かかります。50キログラム×9.81×0.12メートルで58.9ニュートンメートル。これは回転軸まわりの重力トルク、つまりモーターが出すべき力です。加速トルクと合わせて74.5ニュートンメートル、安全率1.5をかけて必要定格トルクは112ニュートンメートルとなります。
この軸で本当に効いてくるのはモーメント荷重です。先ほどの58.9ニュートンメートルは駆動トルクであって、軸受が受ける倒しモーメントとは別の量です。治具は出力フランジ面から0.15メートル張り出しているため、軸受には50キログラム×9.81×0.15メートルで約73.6ニュートンメートルのモーメント荷重が常時かかり続けます。遊星減速機の標準品では出力軸受の許容モーメントが不足しがちで、外付けのクロスローラベアリングで受け直す設計変更が必要になります。ナブテスコの精密減速機RVのようにトロコイド歯車を複数軸で支持し、出力側に大径の軸受を内蔵した精密減速機であれば、この受け直しが不要になります。ここでは定格トルク245ニュートンメートルのRV-25N相当を選定しました。安全率込みの必要定格トルク112ニュートンメートルに対する余裕率は2.2倍で、トルクとしては余裕がありますが、剛性とモーメント荷重で決めた選定という位置づけです。
軸C——コストと耐衝撃性で決める
走行抵抗係数を0.05とすると、走行抵抗力は200キログラム×9.81×0.05で98.1ニュートン。駆動スプロケットのピッチ円直径を150ミリメートルとすると、必要出力トルクは98.1×0.075メートルで7.36ニュートンメートルです。
出力回転数は、20メートル毎分を円周0.471メートルで割って毎分42.4回転。モーターを毎分1500回転とすると必要減速比は35.4なので、標準比の35を選びます。0.2キロワットのギヤモータを減速比35で使うと、出力軸トルクは9550×0.2を42.9で割り、効率0.9をかけて約40ニュートンメートル。素の必要トルク7.36ニュートンメートルに対して約5.4倍の余裕があり、連続運転かつ起動停止の衝撃がある軸として十分な裕度です。歯の折損がないとされるサイクロ系の直交軸ギヤモータを選定しました。
価格の積み上げ試算——減速機本体は総額の4割に届かない
ここからは費用です。以下はタイ・バンコク近郊での調達を前提とした当社の独自試算であり、実勢価格は為替、数量、代理店、納期条件によって変動します。円建ての部材費は1バーツ4.85円で換算しています。
減速機本体の価格レンジについては、ロボット用減速機が一般的に150,000円から250,000円程度の高額部品である、というテクノリーチの解説を参照点としました。バーツ換算でおよそ31,000バーツから52,000バーツの範囲になります。
まず軸Aです。
| 項目 | 数量 | 単価(THB) | 金額(THB) |
|---|---|---|---|
| 波動歯車減速機ユニット(減速比50) | 1 | 29,900 | 29,900 |
| サーボモーター100ワット+アンプ | 1式 | 24,000 | 24,000 |
| カップリング・取付部品 | 1式 | 4,800 | 4,800 |
| ステージ取付プレート機械加工 | 1 | 8,500 | 8,500 |
| 通関・内陸輸送 | 1式 | 3,500 | 3,500 |
| 機械組付・芯出し | 1.0人日 | 4,200 | 4,200 |
| 制御配線・原点調整 | 1.5人日 | 4,200 | 6,300 |
| 軸A合計 | 81,200 |
続いて、モーメント荷重を精密減速機で受ける軸Bです。本体価格が上がるだけでなく、出力側の治具取付プレートの加工精度も上がるため、周辺費も連動して増えます。
| 項目 | 数量 | 単価(THB) | 金額(THB) |
|---|---|---|---|
| 精密減速機(RV系サイズ25相当) | 1 | 45,400 | 45,400 |
| サーボモーター750ワット+アンプ | 1式 | 38,000 | 38,000 |
| モーター取付フランジ・入力ピニオン | 1式 | 9,700 | 9,700 |
| 治具取付プレート機械加工 | 1 | 12,000 | 12,000 |
| 通関・内陸輸送 | 1式 | 3,500 | 3,500 |
| 機械組付・芯出し | 1.5人日 | 4,200 | 6,300 |
| 制御盤改造・配線・原点調整 | 2.0人日 | 4,200 | 8,400 |
| 初期グリース・シール類 | 1式 | 2,600 | 2,600 |
| 軸B合計 | 125,900 |
最後に、標準ギヤモータで済む軸Cです。インバーター駆動なのでサーボアンプが不要になり、桁が一つ下がります。
| 項目 | 数量 | 単価(THB) | 金額(THB) |
|---|---|---|---|
| 直交軸ギヤモータ0.2キロワット(減速比35) | 1 | 13,400 | 13,400 |
| ベース・スプロケット・チェーン | 1式 | 7,200 | 7,200 |
| インバーター0.4キロワット | 1 | 6,800 | 6,800 |
| 通関・内陸輸送 | 1式 | 2,000 | 2,000 |
| 据付・張り調整 | 1.0人日 | 4,200 | 4,200 |
| 電気配線 | 1.0人日 | 4,200 | 4,200 |
| 軸C合計 | 37,800 |
3軸の合計は244,900バーツです。このうち減速機本体は29,900+45,400+13,400で88,700バーツ、比率にして36.2パーセントにとどまります。残りの約64パーセントは、モーターとアンプ、接続部品、機械加工、輸送、そして据付と調整の工数です。減速機の単価を10パーセント値引きさせても総額は3.6パーセントしか動かない、という構造をまず頭に入れておくと、値引き交渉に費やす時間の配分が変わってきます。
「安い方式に落とす」を試算してみる
では、軸Aと軸Bを廉価な遊星減速機に置き換えたらいくら浮くのでしょうか。
軸Aを精密遊星の3分品(想定12,400バーツ)に替えると17,500バーツ浮きます。ただしバックラッシ3分は180秒で、要求の正負72秒を満たしません。停止位置がばらつけばカメラの視野内でワークが動き、検査の誤判定が増えます。これは費用の問題ではなく仕様不成立です。
軸Bを遊星の6分品(想定22,000バーツ)に替えると23,400バーツ浮きます。しかし許容モーメント荷重が足りないため、外付けのクロスローラベアリング(想定14,500バーツ)と、それを保持するフランジの機械加工(想定9,800バーツ)が追加で必要になります。合計24,300バーツの増加で、差し引き900バーツの持ち出しです。部品点数が増えた分だけ組付工数と芯出しの難易度も上がるので、実務上は明確に高くつきます。
この二例が示しているのは、減速機 価格を本体単価だけで比較すると意思決定を誤るということです。比較すべきは、要求仕様を満たす構成同士の総額です。同じ発想は他の駆動要素にも当てはまり、エアシリンダー選定の基準でも、シリンダー単体ではなくバルブ・センサ・配管まで含めた総額で比較する考え方を整理しています。
保全——グリース交換・異音・バックラッシ増大
減速機は据え付けたら終わりではありません。回転数の高い入力側から確実に摩耗が進み、潤滑剤は酸化と鉄粉の混入で劣化していきます。
グリース交換の目安をどう置くか
汎用の小型ギヤードモータについて、ニッセイのFAQでは、グリース交換はほとんどの場合不要としつつ、10,000時間を目安に交換すればより一層長持ちする、と案内されています。同時に、顧客側でグリースを交換することはできず、メーカーへの修理依頼として実施する必要があるとも明記されています。分解を伴う作業なので、現場で開けてしまうと保証の範囲から外れる点に注意が必要です。
ロボットの内蔵減速機については、テクノリーチの解説が、減速機グリスの交換は一般的に3年から4年に1度の周期で実施すべきものとして、J1軸、J2軸、J3軸を例に挙げています。グリスの劣化は酸化と、歯車の摩耗によって生じる鉄粉の混入で進みます。
この二つは矛盾しません。年間の実稼働時間で換算すると重なります。2直・1日8時間・月22日・年12か月なら年間4,224時間、そこに実稼働率60パーセントをかけると年間約2,534時間です。10,000時間をこれで割ると3.9年となり、3年から4年という周期とほぼ一致します。自社の稼働形態で同じ計算をしておけば、カレンダーベースの保全計画を数値で裏づけられます。
なお、潤滑剤は指定品を使ってください。ナブテスコは精密減速機RVシリーズ専用としてRVGREASE LB00とRVOIL SB150を用意しており、減速機の摩耗を抑えて寿命を延ばすには最適な潤滑剤の使用が鍵になる、と説明しています。汎用グリースへの置き換えは、粘度と添加剤の設計が異なるため入力トルクの増加や早期摩耗につながります。
グリスの劣化を数値で判定する
交換周期を年数だけで管理すると、負荷の重い軸を取りこぼします。テクノリーチが示している鉄粉濃度の判定基準は、現場で使える具体的な閾値です。
| 判定 | 鉄粉濃度 | 対応の目安 |
|---|---|---|
| 正常状態 | 0.050パーセント以下 | 通常の周期で継続 |
| 注意状態 | 0.051から0.099パーセント | 監視強化、次回停止で交換を計画 |
| 異常状態 | 0.100パーセント以上 | 早期に交換、内部点検を検討 |
抜き取ったグリスを分析に出すこの手法が有効なのは、故障が起きてからでは復旧コストが跳ね上がるからです。同解説は、減速機が故障した場合、高額な修理費に加えてライン復旧までに1か月を超えることがあり、その理由として納期に1か月から2か月程度かかる点を挙げています。タイの工場ではさらに日本からの輸送期間が上乗せされるため、実質的な停止リスクはより大きくなります。稼働の要となる軸については、減速機そのものを予備品として持つかどうかを、停止1日あたりの損失額と本体価格を並べて判断すべきです。
異音とバックラッシ増大の切り分け
異音は、聞こえ方によってある程度あたりを付けられます。業界の解説では、次のような対応関係が整理されています。
| 音の性質 | 想定される原因 |
|---|---|
| ゴロゴロ音 | 軸受損傷の可能性 |
| 唸り音 | 歯面当たり不良や歯車精度の影響 |
| カタカタ音 | バックラッシ過大や固定不良 |
| 周期的な打音 | 歯欠けや局部損傷の可能性 |
発生のタイミングも重要な手がかりです。同解説は、据付直後からの異音は組付け不良・芯ズレ・初期不良の可能性、長期使用後の異音は摩耗・軸受劣化・潤滑不良の可能性、と切り分けています。現場で確認すべき項目としては、潤滑油量と油の状態、据付ボルトの緩み、負荷変動時の音の変化、軸受温度やハウジング温度が挙げられており、音だけでなく温度・振動・漏れを合わせて見ると診断精度が上がるとされています。
バックラッシの増大は、じわじわ進むため気づきにくい劣化です。位置決め装置なら、同じ指令に対する停止位置のばらつきが徐々に広がる、反転動作時だけ異音が出る、といった形で現れます。定期的にサーボの偏差量やトルク波形を記録しておくと、傾向として捉えられます。ロボットのように多軸が連動する設備では、産業用ロボット導入2026で触れているような軸ごとの負荷配分の違いが摩耗速度の差になって現れるため、全軸を同じ周期で見るのではなく、負荷の重い軸を先行して点検する運用が現実的です。
グリス漏れの原因
漏れの発生源はほとんどがオイルシールと合わせ面です。高温環境と経年でシール材が硬化して亀裂が入る、内圧が上がってシールリップを押し開ける、軸に傷が入ってシール面が保てなくなる、といった経路をたどります。放置すると潤滑不足から歯車と軸受の摩耗が加速するため、漏れを拭き取って様子を見るのではなく、量と発生位置を記録して原因側を潰す必要があります。
タイの工場では、周囲温度が日本の工場より高くなりやすい工程が多いこと、雨季の高湿度環境でブリーザ経由の吸湿が起きやすいことが、シールの劣化と潤滑剤の乳化を早める方向に働きます。屋外に近い搬送設備や塗装前処理の周辺など、条件の厳しい箇所は交換周期を短めに設定しておくのが安全です。
選定でよくある失敗と、その回避方法
最後に、実際の案件で繰り返し見かける失敗を挙げておきます。
第一に、トルクだけで選んでモーメント荷重を見ないケース。カタログの定格トルクは満たしているのに、出力軸が振れて位置決めが決まりません。治具の重量と出力フランジ面からの張り出し量から倒すモーメントを必ず計算してください。
第二に、加速トルクを静的な負荷トルクと混同するケース。割り出し軸では加速トルクが支配的で、静止時のトルクだけで選ぶと能力が2倍以上足りないことがあります。
第三に、減速比を「大きいほど安心」と考えるケース。慣性比は下がりますが、モーター側の回転数が上限を超えると成立しません。上下の窓を先に描いてください。
第四に、バックラッシのグレードを確認せずシリーズ名だけで発注するケース。同一シリーズでも3分品と15分品が併存しているため、型式記号まで指定した見積依頼が必要です。
第五に、価格を本体だけで比較するケース。本記事の試算では減速機本体は総額の36パーセント程度でした。接続部品、機械加工、据付工数まで含めた構成同士で比較してください。
よくある質問
減速機とは何ですか
モーターの回転速度を歯車で落として大きなトルクを得るための装置です。自転車で軽いギアを選ぶと回転数は増える代わりに踏力が小さくて済むのと同じ原理で、回転の速さを力に変換します。産業用ロボットでは、減速機があることで小型のモーターでも大きな力を出せます。
減速機の選び方で最初に決めるべきことは何ですか
必要な出力トルクと出力回転数、そして装置に要求される位置決め精度の三つです。トルクは加速トルク・重力トルク・摩擦トルクを積み上げて安全率をかけて求めます。位置決め精度は角度に換算し、その値がバックラッシの仕様値を上回っているかを確認します。ここまで数値化してから、はじめて方式とサイズを絞り込みます。
サーボモーター 減速機の組み合わせで減速機は必ず必要ですか
必須ではありません。負荷トルクが小さく、慣性比が十分に低く、必要な回転数がモーターの定格範囲に収まっているなら直結でも成立します。減速機を入れる理由は、トルクの増幅と、負荷慣性を減速比の二乗分の一に縮めて制御を安定させることの二つです。慣性比が大きすぎて整定が遅い、という症状が出ている場合は減速機の追加が有効な選択肢になります。
減速機の価格はいくらですか
方式とサイズによって大きく変わります。参考として、ロボット用減速機は一般的に150,000円から250,000円程度の高額部品であるという解説があり、バーツ換算でおよそ31,000バーツから52,000バーツにあたります。汎用の小容量ギヤモータであればこれより一桁低くなります。ただし本記事のタイ工場モデルケースの試算では、減速機本体は装置総額の36パーセント程度で、残りは接続部品と機械加工、据付・調整工数でした。予算を組むときは本体単価ではなく総額で見てください。
減速機の交換時期の目安はどれくらいですか
用途によって大きく異なりますが、潤滑剤の交換については二つの目安が公表されています。汎用の小型ギヤードモータでは、ほとんどの場合交換は不要としつつ10,000時間が目安とされ、この作業はメーカーへの修理依頼として実施します。ロボットの内蔵減速機では、一般的に3年から4年に1度の周期でのグリス交換が推奨されています。年間実稼働時間で換算すると両者はほぼ一致します。より確実なのは、抜き取ったグリスの鉄粉濃度を測り、0.050パーセント以下なら正常、0.051から0.099パーセントなら注意、0.100パーセント以上なら異常、という基準で判断する方法です。
サイクロ減速機とハーモニックドライブの違いは何ですか
原理も得意分野も異なります。サイクロ減速機はエピトロコイド平行曲線を用いた円弧系歯車で、滑らかな転がり接触によって動力を伝えるため歯の折損がなく、耐衝撃性に優れ、容量0.1キロワットから132キロワット、減速比2.5から658503という広いレンジをカバーします。コンベヤや撹拌機のような連続運転・衝撃負荷のある用途に向きます。ハーモニックドライブは波動歯車減速機で、歯数が2枚異なる部品の組み合わせにより1段で1/30から1/320という高い減速比を実現し、総歯数の約30パーセントが同時に噛み合うことでバックラッシが非常に小さく高い位置精度が得られます。小型軽量で中空にしやすく、ロボットの手首軸や精密な割り出し軸に向きます。
減速機のバックラッシは後から調整できますか
一般的な精密減速機では、ユーザー側でバックラッシを調整する構造にはなっていません。ウォームギヤの一部など調整機構を持つ方式もありますが、遊星・波動・トロコイド系の精密減速機は工場での組み立て時に精度が作り込まれています。したがって、要求精度は選定段階で満たしておく必要があります。運用開始後にバックラッシが増大した場合は、摩耗が進行している信号と考えて、潤滑剤の状態確認と交換の検討に進んでください。
まとめ
減速機 選定は、減速比・許容トルク・バックラッシ・許容荷重・寿命・価格という六つの軸を、要求仕様から数値で埋めていく作業です。方式は遊星歯車・波動歯車・サイクロ系の三つに大別され、精度が支配的なら低バックラッシの方式、モーメント荷重が支配的なら剛性の高い精密減速機、連続運転と衝撃が支配的なら転がり接触の方式、という形で自然に絞り込めます。本記事のタイ工場モデルケースでは、3軸合計244,900バーツのうち減速機本体は36パーセント程度で、廉価な方式に落とした場合の試算では周辺部品の追加でほぼ差額が消えました。導入後は、年間実稼働時間から逆算した潤滑剤の交換周期と、鉄粉濃度による状態監視、そして異音の切り分けを運用に組み込むことで、長納期部品の突発故障によるライン停止を避けられます。
TOMAS TECHでは、タイ国内の日系工場向けに装置の設計から据付、立ち上げ後の保全までを一貫してご支援しています。減速機の型式が決まっていない段階、あるいは「この動作にどの方式が向くのか判断できない」という選定段階でのご相談も承っており、要求仕様の整理と必要トルクの試算からご一緒することが可能です。ご検討中の内容がありましたら、お問い合わせページからお気軽にご連絡ください。
参考情報
- 減速機とは (ナブテスコによる減速機の定義、産業用ロボットにおける役割、精密減速機RVの開発経緯)
- 精密減速機RVの3つの特長 (トロコイド歯車の採用、1マイクロメートルオーダーの加工技術、中空タイプの構造)
- 精密減速機RV-Nシリーズ 製品仕様 (バックラッシ1分以内、ロストモーション1分以内、減速比41から203.52、定格トルク245から7000ニュートンメートル)
- サイクロ減速機 (住友重機械によるエピトロコイド平行曲線の原理、転がり接触、容量0.1から132キロワット、減速比2.5から658503)
- サーボモータ用 遊星歯車減速機 IBシリーズ (タイプ別のバックラッシ仕様、PE 15分・P1 3分または15分・P2 3分・PK1 6分または15分)
- ハーモニックドライブの原理 (3部品構成、歯数差2枚、減速比1/30から1/320、総歯数の約30パーセントが同時噛み合い)
- 潤滑剤 (ナブテスコ純正のRVGREASE LB00とRVOIL SB150、専用潤滑剤が寿命に与える影響)
- グリース交換に関するFAQ (ニッセイによる交換目安10,000時間、顧客側での交換不可という運用上の制約)
- ファナック製ロボットのグリス交換 (交換周期3年から4年、減速機の価格帯と納期1から2か月、鉄粉濃度の正常・注意・異常の判定基準)
- 減速機の異音が出る原因とは (異音の種類と想定原因の対応、初期不良と経年劣化の切り分け、現場での確認項目)


