


「カタログの保持トルクには十分な余裕があるのに、立ち上げてみたら脱調した」「装置メーカーから選定の計算書をもらっていない」「サーボにすべきか、クローズドループのステッピングで足りるのか判断できない」。ステッピングモーター選定について、タイの日系工場の生産技術・設備設計の方から、こうした相談をよくいただきます。
この記事の主張は次のとおりです。ステッピングモーターの選定は「保持トルク」ではなく、「使う速度・ドライバ・電源電圧でのプルアウトトルク」と「加速トルク・慣性比」で決まります。そして、選んだ根拠を計算書として RFP(見積依頼書)に書かせ、受入試験(FAT/SAT)で条件付きの値(停止精度・温度)を確かめます。 具体的には次の6点です。
- 保持トルクは止まっているときの値です。運転時に比べるべきは、使用速度でのプルアウトトルクです。高速域ではトルクが落ち、その落ち方はドライバと電源電圧で変わります。
- 水平軸では、負荷トルクより加速トルクと慣性比が効きます。本記事のモデル試算では、加速トルクが負荷トルクの約2倍になります。
- マイクロステップは分解能を上げますが、精度は比例して上がりません。停止精度は「無負荷」「一方向位置決め」などの条件付きの値です。
- オープンループのステッピングモーターは、脱調しても自分では気づけません。クローズドループ方式は、脱調をアラームや補正に変える選択肢です。
- 垂直軸は、通電中しか位置を保持できません。停電や励磁オフに備えて無励磁作動型のブレーキを検討します。
- RFP には計算条件、プルアウトトルクに対する余裕、パルス入力方式、停止時の電流、ケース温度、運転デューティを書かせ、FAT/SAT で確認します。
なお、本記事は特定製品の推奨やランキングではありません。製品の機能は各メーカーの公開資料に基づく「メーカーの主張」で、メーカーの参考値には社名を付けています。後半のモデル試算は説明のために置いた仮の数字で、実在する装置のデータではありません。価格・金額は扱いません。
ステッピングモーターとは:ステップ角とパルスで角度を決める仕組み
ステッピングモーターは、ドライバに入力したパルスの数で回転角度が決まり、パルスの速さ(周波数)で回転速度が決まるモーターです。1パルスで回る角度を「基本ステップ角」と呼びます。
代表的な基本ステップ角は次のとおりです。
| 種類 | 基本ステップ角 | 1回転あたりのステップ数 | 出典での説明 |
|---|---|---|---|
| 2相 | 1.8° | 200 | Oriental Motor の PKP 2相、MinebeaMitsumi の H17PMK シリーズ(42mm角)など |
| 2相 高分解能型 | 0.9° | 400 | Oriental Motor の高分解能型、Lin Engineering の説明 |
| 5相 | 0.72° | 500 | Oriental Motor の5相(ステータとロータの機械的なずれで 0.72° を得る) |
| 5相 高分解能型 | 0.36° | 1,000 | Oriental Motor の高分解能型 |
Lin Engineering によれば、1.8° のモーターはロータの歯数が50で1回転200ステップ、0.9° のモーターは歯数100で400ステップです。
構造の面では、MinebeaMitsumi はハイブリッド型を「永久磁石と磁性材料を組み合わせて位置決め精度を高めた型」、PM型を小型化に向く型と説明しています。本記事のモデル試算で例に取る MinebeaMitsumi の H17PMK シリーズもハイブリッド型です。
同社の FAQ では、ステッピングモーターの長所を「シンプルなオープンループ制御で高精度な位置決めができること」、短所を「高速回転時の脱調のリスク」としています。高速ではトルクが急に落ちるため、過負荷・発熱・振動による脱調に注意する、という書き方です。つまり、エンコーダなしで位置決めできる手軽さと、条件を外すと位置を失う危うさが表裏一体になっているのがステッピングモーターです。この「条件を外さない」ための作業が選定です。
保持トルク・プルアウトトルク・プルイントルクの違い
ステッピングモーター選定で最初につまずきやすいのが、トルクの種類です。Oriental Motor の技術資料の定義を整理します。
| 用語 | 定義(Oriental Motor の技術資料) | 選定での使い方 |
|---|---|---|
| 保持トルク(Holding Torque) | 通電(定格電流)した状態で、モーターが回転していないときに出せる最大の保持力 | 停止時の保持の目安。運転時の比較には使わない |
| プルアウトトルク(Pullout Torque) | ある速度で出力できる最大のトルク | 必要トルクがこの曲線の内側に入ることを確認する |
| 最大自起動周波数(fs) | 摩擦負荷・慣性負荷がゼロのとき、加減速なしで瞬時に起動・停止できる最大のパルス速度 | 負荷慣性が加わると低下する |
| 最大応答周波数(fR) | 負荷ゼロのとき、徐々に加減速して運転できる最大のパルス速度 | 加減速運転の速度上限の目安 |
プルイントルクは、加減速なしで起動・停止できる範囲の境界を示す曲線として、プルアウトトルクの曲線より内側に描かれることの多い用語です。ただし本記事で参照した資料では定義を確認していないため、曲線の名称や描き方は採用するメーカーの資料で確認してください。
ここで大事なのは、保持トルクは速度ゼロの値で、回転し始めると出せるトルクは速度とともに下がるという点です。カタログの表に大きく載っている保持トルクと、必要トルクを比べて「余裕がある」と判断すると、使用速度では足りていないことがあります。
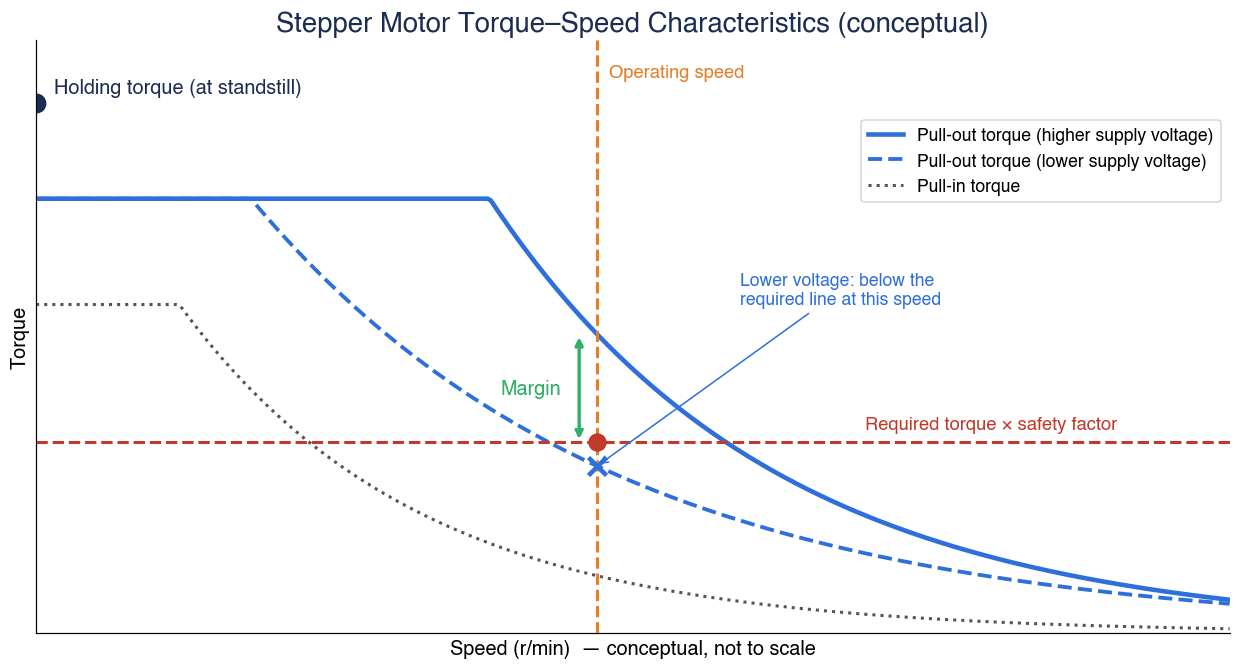
上の図は概念図で、目盛りは入れていません。選定で確認したいのは、使用速度(縦の破線)のところで、プルアウトトルクの曲線が「必要トルク×安全率」(横の破線)より上にあるかどうか、その間にどれだけの余裕があるかです。Oriental Motor の資料も、選定時には必要トルクがプルアウトトルクの曲線の内側に入ることを確認するよう説明しています。
さらに Oriental Motor は、トルク−速度特性はモーターとドライバの組み合わせで決まり、使うドライバの種類に大きく左右されると書いています。同じモーターでも、ドライバや電源電圧が違えば曲線が変わります。次の章でその理由を見ます。
電源電圧とドライバで高速域のトルクが変わる
ステッピングモーターは巻線に電流を流してトルクを出します。速度が上がると、パルスとパルスの間隔が短くなり、巻線の電流が立ち上がりきる前に次の相に切り替わるため、トルクが落ちます。
Oriental Motor の技術資料によると、これを補うのが定電流チョッパ駆動です。モーターの定格電圧よりはるかに高い直流電圧をチョッピングして、定格電流を流します。同社のパッケージ製品はすべて定電流駆動とされています。
同資料はさらに、電源電圧による違いを次のように説明しています。
- 24 VDC 入力のドライバは、モーターに 24 VDC を印加する
- 100-115 VAC/200-230 VAC 入力のドライバは、整流後に約162 VDC を印加する(一部例外あり)
- 印加電圧が高いほど電流の立ち上がりが速く、高速域のトルク特性に差が出る。AC 入力品は広い速度範囲で優れる
選定で起きやすいのは、カタログの AC 入力ドライバの曲線を見て選んだのに、実機では 24 VDC 入力のドライバを組み合わせていた、という食い違いです。高速域では、これだけでプルアウトトルクの余裕がなくなることがあります。
このため、計算書と RFP では、モーターの型式だけでなく、ドライバの型式と電源電圧を固定したうえで、その組み合わせのトルク−速度特性を根拠にすることを求めます。装置メーカーの計算書に「保持トルク ○ N·m に対して必要トルク ○ N·m」とだけ書かれていたら、どのドライバ・どの電圧の曲線で、どの速度のプルアウトトルクと比べたのかを確認してください。
選定の手順:運転パターンから必要トルクまで
Oriental Motor の技術資料は、モーター選定の手順を次のように示しています。
- 駆動機構、概略寸法、移動距離、位置決め周期を決める
- 必要な仕様(停止精度、位置保持、速度範囲、電源電圧、分解能、耐久性など)を確認する
- モーター軸に換算した負荷トルク、負荷慣性、速度を計算する
- モーターの種類(AC、ブラシレス、ステッピングなど)を選ぶ
- 機械強度、加速時間、加速トルクなどをすべて満たすかを確認して決定する
これをステッピングモーターの選定に落とし込むと、下の図のような流れになります。
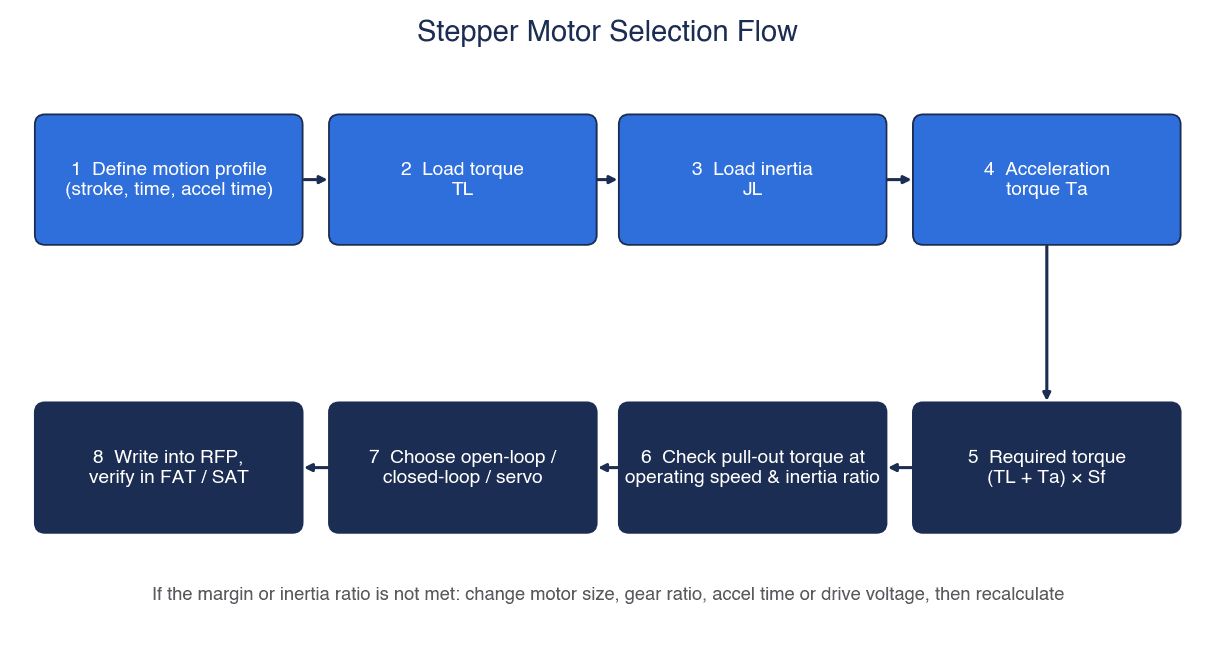
- 運転パターンを決める: ストローク、位置決め時間、加減速時間。加減速時間は、Oriental Motor の計算例で「位置決め時間の25%が適当」とされています。これは同社の例題での目安で、規定値ではありません。
- 負荷トルク TL を計算する: 摩擦や重力による、一定速で動かすのに必要なトルク。
- 負荷慣性 JL を計算する: ねじ軸、テーブル、ワークなどをモーター軸に換算した慣性モーメント。
- 加速トルク Ta を計算する: 加減速時間内に速度を上げるのに必要なトルク。
- 必要トルクを出す: (TL+Ta)×安全率 Sf。
- 使用速度でのプルアウトトルクと慣性比を確認する: ドライバと電源電圧を固定した曲線で判断する。
- 方式を選ぶ: オープンループ、クローズドループ、サーボのどれにするか。
- RFP に書き、FAT/SAT で確かめる: 計算条件と判断の根拠を文書に残す。
駆動機構そのものの選定、たとえばボールねじのリードや軸径の決め方はボールねじ選定ガイドの記事、ベルト駆動の場合はタイミングベルト選定の記事で扱っています。モーター選定は、これらの機構の条件が決まってから始まります。
負荷トルク・慣性モーメント・加速トルクの式
ここでは、Oriental Motor の技術資料にある式を SI 単位で書き直して整理します(同社の US 版資料は oz-in 単位ですが、式の形は同じです)。
記号
| 記号 | 意味 | 単位 |
|---|---|---|
| F | 軸方向の荷重 | N |
| FA | 外力 | N |
| m | テーブル+ワークの質量 | kg |
| g | 重力加速度 | m/s² |
| α | 傾斜角(水平0°、垂直90°) | ° |
| μ | 摺動面の摩擦係数 | ― |
| PB | ボールねじのリード | m |
| η | 効率 | ― |
| μ0 | 予圧ナットの内部摩擦係数 | ― |
| F0 | 予圧荷重 | N |
| D | プーリ・ピニオンの直径 | m |
| ρ | 材料の密度 | kg/m³ |
| LB, DB | ねじ軸の長さ、直径 | m |
| J0 | ロータの慣性モーメント | kg·m² |
| JL | 負荷の慣性モーメント(モーター軸換算) | kg·m² |
| θs | ステップ角 | ° |
| f1, f2 | 起動パルス速度、運転パルス速度 | Hz |
| t0, t1 | 位置決め時間、加減速時間 | s |
| Sf | 安全率 | ― |
負荷トルク
- 軸方向の荷重: F = FA + m·g·(sinα + μ·cosα)
- ボールねじの負荷トルク: TL = F·PB ÷ (2π·η) + μ0·F0·PB ÷ (2π)
- ベルト・ラック&ピニオンの負荷トルク: TL = F·D ÷ (2·η)(減速比 i がある場合はさらに i で割る)
ボールねじの式の第2項は予圧ナットの内部摩擦によるもので、Oriental Motor の計算例では予圧荷重を F0 = F/3 と置いています。ベルト式の記号の細部は、元の資料の図で確認してから使ってください。
慣性モーメント
- 円柱(ボールねじ軸): JB = (π/32)·ρ·LB·DB⁴
- 直線運動するテーブル+ワークのモーター軸換算: JT = m·(PB/2π)²
- 負荷慣性: JL = JB + JT(カップリング等があれば加える)
速度と加速トルク
- 運転パルス速度: f2 = (A − f1·t1) ÷ (t0 − t1)(A は運転パルス数)
- 回転速度: N = f2 × (θs/360) × 60 [r/min]
- 加速トルク: Ta = (J0 + JL) × (π·θs/180) × (f2 − f1) ÷ t1
- 必要トルク: TM = (TL + Ta) × Sf
- 加減速レート: TR = t1 ÷ (f2 − f1)(フルステップ換算のパルス速度で計算)
- 慣性比: JL ÷ (J0·i²)(ギヤ付きは減速比 i の2乗で割る)
- 負荷慣性があるときの最大自起動周波数の近似: f = fs ÷ √(1 + JL/J0)
ボールねじ軸の慣性はリードと軸径・軸長で大きく変わり、カップリングの慣性も加わります。カップリングの選び方はカップリング選定の記事をご覧ください。
モデル試算:ボールねじ水平軸 20 kg・リード10 mm
ここからは、前章の式を使ってトルクを計算してみます。以下の数値はすべて説明のための仮定値です。 例示モーターとして、MinebeaMitsumi の H17PMK442BSTDCN(42mm角、1.8°、バイポーラ、0.90 A)の仕様表から、ロータ慣性 90 g·cm²(=90×10⁻⁷ kg·m²)と保持トルク 450 mN·m だけを使います。このモーターを推奨する意図はなく、プルアウトトルクの数値はこの試算では確認していません。
前提(すべて仮定)
| 記号 | 仮定値 | 備考 |
|---|---|---|
| m | 20 kg | テーブル+ワーク |
| μ | 0.05 | 摺動面の摩擦係数(Oriental Motor の計算例と同じ値を仮定) |
| η | 0.9 | ボールねじ効率(同上) |
| μ0 | 0.3 | 予圧ナットの内部摩擦係数(同上) |
| F0 | F/3 | 予圧荷重(同社の計算例の置き方) |
| PB | 10 mm | リード |
| DB | 15 mm | ねじ軸径 |
| LB | 500 mm | ねじ全長 |
| ρ | 7.9×10³ kg/m³ | 鉄 |
| ストローク | 150 mm | ― |
| t0 | 1.0 s | 位置決め時間 |
| t1 | 0.25 s | 加減速時間(t0 の25%) |
| f1 | 0 Hz | 起動パルス速度 |
| θs | 1.8° | フルステップ換算 |
| 機構 | 水平・直結 | カップリングの慣性は無視 |
計算結果
| No. | 項目 | 計算 | 結果 |
|---|---|---|---|
| 1 | 軸方向の荷重 F | 20 × 9.807 × 0.05 | 9.807 N |
| 2 | 負荷トルク TL | 0.017343 + 0.001561 | 0.0189 N·m |
| 3 | ねじ軸の慣性 JB | (π/32) × 7,900 × 0.5 × 0.015⁴ | 196.3×10⁻⁷ kg·m² |
| 4 | テーブル+ワークの換算慣性 JT | 20 × (0.010/2π)² | 506.6×10⁻⁷ kg·m² |
| 5 | 負荷慣性 JL | 196.3 + 506.6(×10⁻⁷) | 702.9×10⁻⁷ kg·m² |
| 6 | 慣性比 JL/J0 | 702.9 ÷ 90 | 7.81 |
| 7 | 運転パルス数 A | 150 ÷ 10 × 200 | 3,000 パルス |
| 8 | 運転パルス速度 f2 | 3,000 ÷ (1.0 − 0.25) | 4,000 Hz |
| 9 | 回転速度 N | 4,000 × 1.8/360 × 60 | 1,200 r/min |
| 10 | 加速トルク Ta | (90 + 702.9)×10⁻⁷ × 502.65 | 0.0399 N·m |
| 11 | TL + Ta | 0.0189 + 0.0399 | 0.0588 N·m |
| 12 | 必要トルク(Sf=1.5) | 0.0588 × 1.5 | 0.088 N·m |
| 13 | 必要トルク(Sf=2) | 0.0588 × 2 | 0.118 N·m |
| 14 | 加減速レート TR | 250 ms ÷ 4 kHz | 62.5 ms/kHz |
| 15 | 自起動周波数の低下係数 | 1 ÷ √(1 + 7.81) | 0.337 |
No.10 の 502.65 は角加速度(rad/s²)で、(π×1.8/180) × 4,000 ÷ 0.25 で求めます。1,200 r/min を角速度にすると約125.66 rad/s で、これを 0.25 秒で割っても同じ値になります。テーブル速度は 1,200 ÷ 60 × 10 = 200 mm/s で、台形運転の移動距離 200 mm/s × 0.75 s = 150 mm がストロークと一致します。
試算から読めること
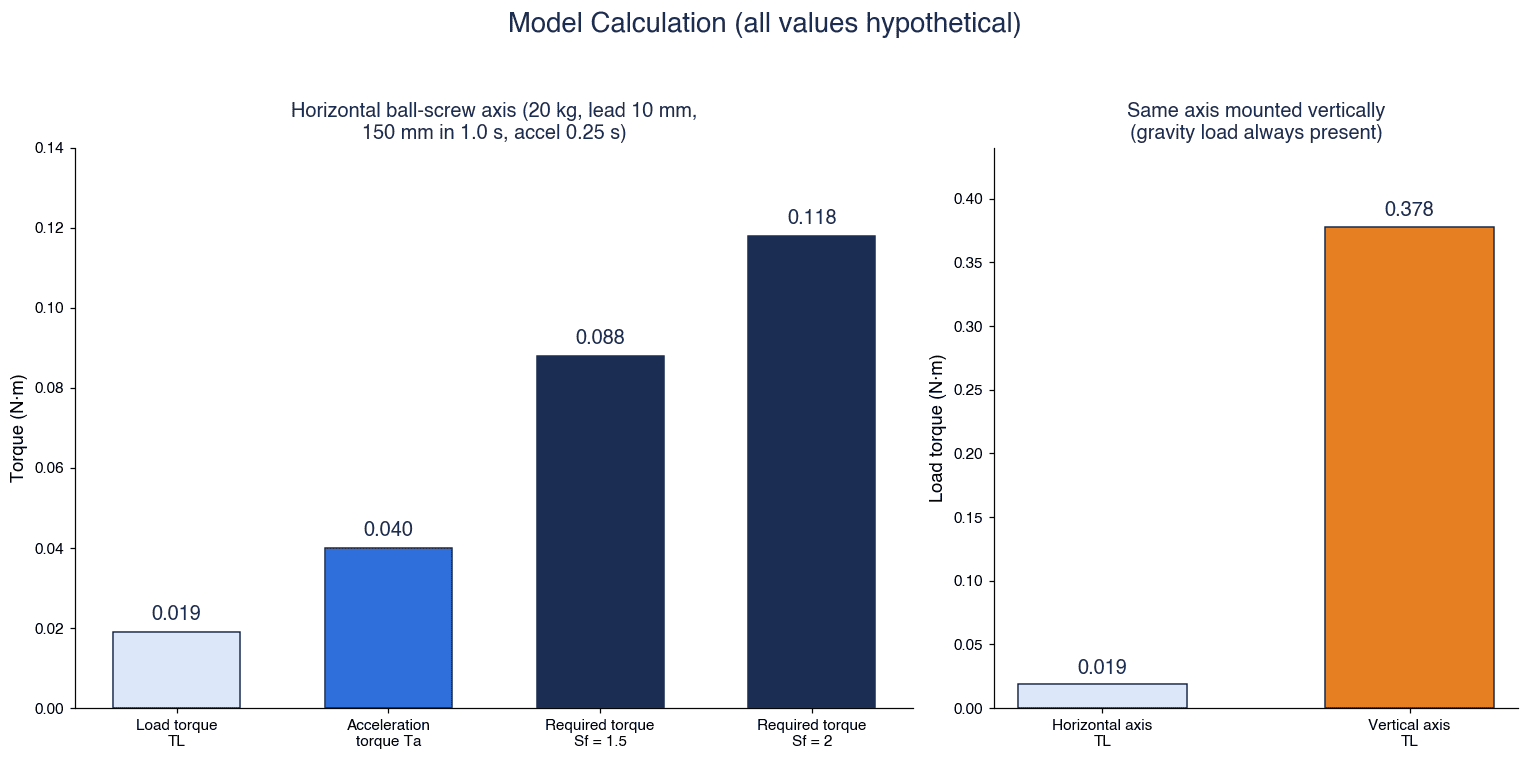
第一に、水平軸では加速トルクが負荷トルクより大きくなります。 この試算では、加速トルク 0.040 N·m は負荷トルク 0.019 N·m の約2倍です。摩擦の小さいボールねじの水平軸では、「どれだけ重いか」より「どれだけ速く加減速するか」と「慣性がどれだけ大きいか」が必要トルクを決めます。最高速度が同じなら、加減速時間を短くすると加速トルクはそれに反比例して増えます。
第二に、保持トルクと比べてはいけません。 必要トルク 0.088〜0.118 N·m(Sf 1.5〜2)は、例示モーターの保持トルク 0.45 N·m の約2〜3割に見えます。しかし比べるべきは、1,200 r/min(フルステップ換算 4 kHz)でのプルアウトトルクです。その値は、使うドライバと電源電圧の条件のトルク−速度特性から読む必要があります。保持トルクの2〜3割だから大丈夫、とは言えません。
第三に、慣性比と自起動周波数も確認します。 慣性比 7.81 は、後述する Oriental Motor の参考値(RK シリーズ 10、αSTEP 30)の範囲に入る、という読み方ができます。ただし、例示モーターのメーカーが推奨する慣性比はこの調査では確認していません。また、負荷慣性があると最大自起動周波数は無負荷の約34%(係数 0.337)まで下がる計算になり、加減速なしで起動できる速度は大きく下がります。
参考:同じ軸を垂直にした場合。 同じ式で α=90° とすると、F = 20 × 9.807 = 196.14 N、TL = 0.3469 + 0.0312 = 0.378 N·m となり、水平の約20倍になります(予圧荷重 F0=F/3 は同社の例題の置き方を流用した仮定です)。垂直軸では重力の負荷が常にかかるため、トルクの考え方と保持の方法が変わります。これは後の「垂直軸」の章で扱います。
慣性比と安全率:メーカー参考値の読み方
慣性比と安全率は、「業界で決まった値」ではなく、各メーカーが自社製品について示す参考値です。Oriental Motor の技術資料の表では、次の値が読み取れます。
| 項目 | αSTEP(AS シリーズ) | RK シリーズ(5相) | 出典での補足 |
|---|---|---|---|
| 安全率 Sf | 1.5〜2 | 2 | Oriental Motor の参考値 |
| 慣性比 | 30 | 10(ギヤードタイプではない場合) | 同社の Selection Tips でも Step-Servo・Stepper ともに 30 Max. を参考値として表示 |
同資料は、慣性比が大きいと起動・停止時のオーバーシュートやアンダーシュートが大きくなり、起動時間・整定時間に影響し、条件によっては運転できなくなると説明しています。参考値を超える場合はギヤードモーターを推奨しています。慣性比の式は JL ÷ (J0·i²) なので、減速比 i の2乗で負荷側の慣性が小さく見えるためです。同社は大きな慣性負荷を短時間で位置決めする比較例でも、ギヤードモーターの方が位置決め時間を短くできる、と示しています。減速機の種類と選び方は減速機選定の記事で整理しています。
計算書を受け取る側として押さえたいのは、次の3点です。
- どの社の、どのシリーズの参考値か: 「慣性比10以下」とだけ書かれていても、それが別のメーカー・別のシリーズの値なら根拠になりません。
- 安全率をどこに掛けたか: TL と Ta の合計に掛けるのが Oriental Motor の式の形です。負荷トルクだけに掛けて加速トルクを入れ忘れていないか確認します。
- 自起動周波数の低下を見込んでいるか: 前章の試算では係数 0.337 でした。起動パルス速度 f1 をゼロ以外に置く場合は、その値が負荷慣性で下がった自起動周波数より低いかを見ます。
脱調の原因と対策
脱調(ミスステップ)とは、モーターがパルスに追従できず、指令した位置とモーターの実際の位置がずれる現象です。オープンループで運転している場合、ドライバもコントローラもそのずれを知りません。
主な原因
Oriental Motor の技術資料などから、原因を整理します。
| 原因 | 出典での説明 |
|---|---|
| 慣性による追従遅れ | 瞬時の起動・停止では、ロータと負荷の慣性でモーター軸に遅れ・進みが生じ、ある点を超えるとパルスに追従できず脱調する(Oriental Motor) |
| 加速が急すぎる・トルク不足 | 使用速度のプルアウトトルクを必要トルクが超えると運転できない(Oriental Motor の定義から) |
| 慣性比が大きい | オーバーシュート/アンダーシュートが増え、整定時間に影響し、運転できなくなることもある(Oriental Motor) |
| 共振 | 2相ステッピングモーターでは 100〜200 Hz 付近が共振域で、5相は共振のレベルが低い(Oriental Motor の自社製品の説明) |
| 負荷の変動 | ステッピングモーターは動的な負荷変動に強くない(Parker の技術ナレッジベース) |
| 高速域のトルク低下 | 高速でトルクが急に落ち、過負荷・発熱・振動による脱調に注意(MinebeaMitsumi の FAQ) |
共振域の 100〜200 Hz は Oriental Motor が自社の2相製品について述べている値で、すべてのメーカーに共通する値ではありません。
対策の考え方
- 加減速を見直す: 加減速時間を延ばすと加速トルクが下がります。加速トルクの式では、最高速度が同じなら加速トルクは加減速時間に反比例します。
- 慣性比を下げる: ギヤードモーターにする、リードを見直す、ロータ慣性の大きいモーターにする(この場合は加速トルクも増えるので必要トルクを計算し直す)。
- 共振域を避ける・小さくする: 共振域で長く運転しない速度設定にする。マイクロステップは低速域での低共振・低騒音を実現する技術と Oriental Motor は説明しています。5相モーターも選択肢になります。
- 使用速度での余裕を確保する: ドライバと電源電圧を見直し、プルアウトトルクの曲線を上げる。
- 検知できるようにする: エンコーダで脱調を検出する、またはクローズドループ方式にする。Parker のナレッジベースは「エンコーダは失速の検出に使える」とし、指令を出しているのにエンコーダの値が変化しなければ失速を示しうる、と説明しています。
1〜4は脱調を起こしにくくする対策、5は起きたときに気づく対策です。両方をそろえるのが基本です。エンコーダの選び方はロータリーエンコーダ選定の記事で解説しています。
マイクロステップ:分解能と精度は別物
マイクロステップは、ドライバが巻線の電流を細かく制御して、基本ステップ角をさらに細かく分割する技術です。Oriental Motor は、5相ドライバで 0.72° を 1/1〜1/250 に分割できると説明しています。Lin Engineering の例では、1.8° のモーターを256分割すると1回転 51,200 マイクロステップ(約0.007°/マイクロステップ)になります。
ここで混同しやすいのが、分解能と精度です。Lin Engineering の技術記事は、はっきりこう書いています。「マイクロステップでは、必ずしも精度が上がるわけではなく、分解能が上がる」。指令できる角度の刻みが細かくなっても、モーターが実際にその位置に正確に止まるとは限りません。
ねじに換算すると
モデル試算と同じリード 10 mm のボールねじ、1.8° のモーターで考えます。
| 項目 | 計算 | 値 |
|---|---|---|
| フルステップの分解能 | 10 mm ÷ 200 | 0.05 mm/ステップ |
| 1/10 マイクロステップの分解能 | 0.05 mm ÷ 10 | 0.005 mm/ステップ |
| 停止精度 ±0.05°(Oriental Motor の無負荷の値)のねじ換算 | 0.05 ÷ 360 × 10 mm | 約±1.4 µm |
| 1ステップの約±5%(Lin Engineering の標準品の誤差)のねじ換算 | 1.8° × 5% ÷ 360 × 10 mm | 約±2.5 µm |
この換算はモーター単体の角度誤差だけをねじの送りに直したもので、ボールねじのリード誤差、バックラッシ、摩擦負荷による角度の変位は含んでいません。装置としての位置決め精度は、機構側の誤差の方が大きいことが多いので、「マイクロステップの分割数を上げれば装置の精度が上がる」とは考えないでください。
パルス周波数への影響
マイクロステップで分解能を上げると、同じ回転速度でも必要なパルス周波数が上がります。モデル試算の 1,200 r/min はフルステップ換算で 4 kHz ですが、仮に1/100相当の分割で指令するなら 400 kHz になります。後述するように、ドライバの最大入力パルス周波数は PLC 側の出力方式で変わるため、分割数と出力方式はセットで決めます。
停止精度と一方向位置決め
カタログの停止精度は、ほぼ必ず条件付きの値です。Oriental Motor の技術資料は次のように説明しています。
- 無負荷であれば、ステッピングモーターの角度精度は 3 分(0.05°)以内
- 静止角度誤差は無負荷の条件での値で、実際の用途では摩擦負荷があるため、角度−トルク特性に応じた角度の変位が加わる
- 往復運転では、その変位が往復で2倍になる
- 高い停止精度が必要な場合は、一方向からの位置決めを推奨
同社の Selection Tips の表では、製品ごとの停止精度が示されています。たとえば AZ シリーズは機種により ±0.083°〜±0.05°、PKP 2相の標準は ±0.05° とされ、脚注に「フルステップ・無負荷時の値で、負荷によって変わる」と書かれています。5相については「無負荷で ±3分」という説明もあります。
| 確認すること | 理由 |
|---|---|
| 無負荷の値か、負荷時の値か | 摩擦負荷で角度の変位が加わる |
| フルステップの値か | マイクロステップ時の値とは限らない |
| 一方向位置決めか、往復か | 往復では変位が2倍になる |
| モーター単体か、装置としての値か | 機構の誤差は別 |
RFP では「停止精度 ±○°」とだけ書かせず、上の4つの条件を併記させます。受入試験でも、同じ条件で測らなければカタログ値と比べる意味がありません。
クローズドループステッピングという選択肢
クローズドループのステッピングモーターは、モーターにエンコーダなどの位置センサを付け、指令位置と実際の位置の差を見ながら制御する方式です。以下はメーカーの公開資料に基づく「メーカーの主張」です。
Oriental Motor の αSTEP(AS シリーズ世代の説明)
同社の技術資料によれば、αSTEP はモーター軸の後端にロータ位置センサを内蔵し、偏差カウンタで指令位置と実位置の偏差を計算します。
- 偏差が 1.8° 未満のときは、オープンモードで運転する
- 偏差が 1.8° 以上になると、クローズドモードに切り替わり、ロータ位置に対して最大のトルクが出る励磁で制御する
同社はこの方式によって脱調しないと説明しており、起動パルス速度・加減速レート・慣性比による制約から解放される、としています。ただし、これはメーカーの主張です。過負荷が続けば位置を取り戻せない状況もありうるため、TOMAS TECH では「どんな負荷でも位置を守る」と読まず、偏差が大きくなったときにアラームで止まる、つまり異常が検知できる仕組みとして捉えることをおすすめします。同社の AZ シリーズは、バッテリレスの機械式アブソリュートセンサを持つ「クローズドループ・アブソリュートタイプ」として分類されています。
Applied Motion Products の StepSERVO
業界誌に掲載された同社の製品ニュース(2019年)によれば、StepSERVO はステップモーター、ドライブ、エンコーダ、コントローラ、クローズドループのサーボソフトを一体化した製品です。負荷がトルクを必要としないときにモーター電流を自動で下げ、従来のステップ系より消費電力が少なく、低温・静音で動くとされています。IP65 の版があり、CANopen、EtherNet/IP、Modbus RTU/TCP に対応するとされています。
方式の違いを RFP で確認する
Parker のナレッジベースは、エンコーダ付きステッピングには「移動の終わりに補正する方式」と「常に帰還をかける方式」があると説明しています。同じ「クローズドループ」でも中身が違うため、RFP では次を回答させます。
- 常時帰還か、停止後に補正する方式か
- 偏差が大きくなったときの動作(アラーム停止、補正の上限など)
- アラームを PLC にどう返すか
ステッピングかサーボか:判断の観点
ステッピングモーターとサーボモーターの違いを、Parker のナレッジベースと各社資料の記述から整理します。価格は扱いません。
| 観点 | オープンループのステッピング | クローズドループのステッピング | サーボ |
|---|---|---|---|
| 位置の確認 | しない(脱調に気づけない) | センサで確認(メーカー主張) | エンコーダで常時確認 |
| 高速域のトルク | 速度とともに大きく下がる(MinebeaMitsumi) | 方式・製品による | 製品の定格と最大トルクで確認 |
| 停止時 | 位置をよく保持する(Parker)。保持は通電中のみ | 製品による(通電中のみ) | 制御で保持(通電中のみ) |
| ゲイン調整 | 調整不要(Parker) | 製品による | トルク・速度・位置ループの調整が必要(Parker) |
| 発熱 | ケース温度は高くなりうる。停止時は電流低減で減らせる(Parker) | 負荷に応じて電流を下げる製品もある(メーカー主張) | 製品による |
| 選定で確認する値 | プルアウトトルク曲線、慣性比 | 同左+偏差時の動作 | 最大瞬時トルク、実効トルク、許容負荷慣性(Oriental Motor) |
Parker のナレッジベースには、特定の製品同士を比べた高速域のトルクの例も載っていますが、特定製品の比較例なので、本記事ではステッピングとサーボの一般論として数値を引用しません。一般論として言えるのは、MinebeaMitsumi の FAQ にあるとおり、ステッピングモーターは高速でトルクが急に下がるということです。
判断の目安は次のように整理できます。
- 低〜中速で、負荷が安定し、停止位置の保持が重要: オープンループのステッピングが候補。脱調の検知が必要ならエンコーダを付ける。
- 負荷変動があり、脱調を見逃したくない: クローズドループのステッピングが候補。偏差時の動作を RFP で固定する。
- 高速域でトルクが要る、負荷変動が大きい、加減速が激しい: サーボが候補。ゲイン調整の工数を見込む。
サーボとインバーターの使い分けはサーボ制御とインバーター制御の記事、サーボ軸の発注と受入試験の進め方はサーボ制御の発注・FAT/SAT実践ガイドで詳しく扱っています。
垂直軸・停電時の保持と電磁ブレーキ
ステッピングモーターは止まっているときに保持トルクを持ちますが、これは通電しているときだけです。Oriental Motor の RK シリーズの資料は、全相励磁オフ(A.W.OFF)の入力中はモーター電流が切れて保持力がなくなること、過熱信号で自動的に電流を切る設定の場合も「停止(保持力なし)」になることを図で示しています。
つまり、垂直軸では次のような場面で負荷が落ちる可能性があります。
- 停電
- 非常停止でドライバの電源を切ったとき
- 保守のために全相励磁オフ(C.OFF)にしたとき
- 過熱などでドライバが電流を切ったとき
モデル試算でも、垂直にすると負荷トルクは 0.378 N·m と水平の約20倍になり、その重力負荷が常にかかります。
Oriental Motor は、停電などの際に自動で保持する無励磁作動型の電磁ブレーキを使っています。同社の AS シリーズでは、電磁ブレーキの電源は 24 VDC ±5%、0.3 A 以上(AS46 は 0.1 A 以上)で、ドライバの信号用電源とは独立させるよう指示されています。
電磁ブレーキは位置を保持するための部品で、回転している負荷を止めるための制動装置として使う前提ではありません。RFP と FAT では、次の点を確認します。
- 無励磁作動型か
- ブレーキ電源の系統(ドライバの信号用電源と独立しているか)
- ブレーキの解放と励磁のタイミング(切り替えの瞬間に軸が落ちない順序になっているか)
- 停電・非常停止・C.OFF のときに軸が落ちないか
ブレーキのトルクや応答時間の選び方は電磁ブレーキ選定の記事で解説しています。
発熱・ケース温度・停止時の電流低減・運転デューティ
ケース表面温度
Oriental Motor の FAQ は、ステッピングモーターの表面温度について、モーターケースの表面温度が 100°C 以下なら使用できると説明しています。巻線は B 種絶縁(許容 130°C)で、内部とケース表面に約 30°C の温度差を見込むため、表面の上限が 100°C になるという考え方です。AZ シリーズはケース表面 80°C 以下で使い、センサの温度が 85°C 以上で過熱アラームになるとされています。同社は、ベアリングの寿命の観点から、熱を伝えやすい金属板に取り付けて、なるべく低い温度で使うことも勧めています。
これらは同社製品の値です。他社製品の上限は各社の資料で確認してください。Parker のナレッジベースも、ステッピングモーターは「ケース温度が高くなりうる」としています。触って熱いことが即異常とは限りませんが、受入試験で実測して記録を残しておくことに意味があります。温度の測定値は周囲温度に左右されるため、周囲温度も一緒に記録します。
停止時の電流低減
ステッピングモーターは停止中も電流を流して位置を保持するため、止まっていても発熱します。Oriental Motor の技術資料によれば、同社の自動カレントダウン機能は、パルス入力が止まってから約0.1秒以内にモーター電流を約50%(CSK・UMK シリーズの2相は約40%)に下げ、モーターとドライバの発熱を抑えます。他社では「カレントフォールドバック」などの名称で同じ考え方の機能があります(Parker)。
注意したいのは、電流を下げると停止中の保持トルクも下がることです。RK シリーズの説明では、停止時の保持トルクはスイッチで設定した停止時電流に比例するとされています。垂直軸や、停止中に外力がかかる軸では、電流低減後の保持トルクで足りるかを確認します。
運転デューティ
Oriental Motor の技術資料は、「ステッピングモーターは定格電流で連続運転することを想定していない。運転デューティは50%未満を推奨する」と書いています。サイクルの大半を動き続けるような軸では、ステッピングモーター以外の方式も含めて検討します。
PLC・上位との接続:パルス列とネットワーク
パルス列入力
PLC からパルス列で位置決めする場合、PLC の出力方式とドライバの入力方式を合わせます。Oriental Motor の AZD-CED(AZ シリーズ、EtherCAT 対応、AC 入力)の製品ページでは、パルス入力はフォトカプラ入力の2点で、最大入力パルス周波数は次のとおりです。
| PLC 側の出力方式 | 最大入力パルス周波数(AZD-CED の値) |
|---|---|
| ラインドライバ出力 | 1 MHz(デューティ50%) |
| オープンコレクタ出力 | 250 kHz(デューティ50%) |
同じドライバでも、PLC 側の出力方式によって上限が4倍違います。マイクロステップの章で見たように、1/100相当の分割で 1,200 r/min を指令すると 400 kHz が必要になり、この製品の場合、オープンコレクタの 250 kHz では足りず、ラインドライバの 1 MHz なら範囲内です。これはこの1製品の値なので、実際には採用するドライバと PLC の位置決めユニットの仕様で確認します。Oriental Motor の AS シリーズの接続例では、26C31/26C32 相当のラインドライバとツイストペア線が使われています。
ネットワーク接続
パルス列ではなくフィールドネットワークで指令する方法もあります。AZD-CED はフィールドネットワークとして EtherCAT に対応し、保護等級は IP10、制御電源は 24 VDC ±5% 0.25 A(電磁ブレーキ付きは 0.5 A)とされています。StepSERVO は前述のとおり CANopen、EtherNet/IP、Modbus RTU/TCP への対応がうたわれています。保護等級は AZD-CED(ドライバ、IP10)と StepSERVO の IP65 版(モーター一体型)のように製品によって大きく違うため、設置場所の粉じんや水分の条件と合わせて確認します。
原点復帰
原点の取り方も RFP で決めておきたい項目です。AS シリーズは、モーター1回転で50パルスの Timing 信号を原点の高精度な検出に使えるとされています。AZ シリーズは、バッテリレスの機械式アブソリュートセンサを持つとされています。
PLC 側の基本はPLCとは:仕組みと種類の記事もあわせてご覧ください。
タイの自動化投資の動向と、なぜ今か
タイでは自動化・ロボット関連の投資申請が続いています。数値は範囲と時点が資料ごとに異なるので、併記して整理します。BOI の数値はいずれも投資奨励の申請額で、実際の投資額や認可額ではありません。
| 指標 | 値 | 範囲・時点 | 出典 |
|---|---|---|---|
| BOI 投資奨励申請(全体) | 約1.47兆バーツ、1,299件、前年同期比+37% | 2026年1〜6月、申請ベース | BOI プレスリリース No.117/2569 |
| うち機械・自動化・ロボット部門 | 約131億バーツ、82件 | 同上 | 同上 |
| Smart and Sustainable Industry 施策(機械更新・デジタル化・自動化/ロボット導入) | 132件、約172億バーツ | 同上 | 同上 |
| 日本からの FDI 申請 | 約328億バーツ、123件 | 同上 | 同上 |
| BOI 投資奨励申請(全体) | 1.87兆バーツ、3,370件 | 2025年通年、申請ベース | BOI プレスリリース No.124/2569 |
| 世界の産業用ロボット新規設置 | 603,307台(+11%) | 世界、2025年 | IFR World Robotics 2026 |
| アジアの新規設置 | 457,315台(世界の新規設置の76%) | アジア、2025年 | 同上 |
| 中国の新規設置 | 354,226台(+20%) | 中国、2025年 | 同上 |
BOI は2025年通年の実績を公表したプレスリリース(No.124/2569、2026年8月4日)で、6つの戦略分野の一つに「Automation and Robotics」を挙げています。IFR は2026年の世界の新規設置を 655,000台と予測しています。IFR の Executive Summary とプレスリリースには、タイ単独の台数は記載されていません。
なぜ今、ステッピングモーター選定を見直すのか
自動化設備の新設や更新が増えると、搬送・位置決め・インデックスといった小さな軸の数も増えます。ステッピングモーターはその多くに使われますが、装置メーカーに一括で任され、選定の根拠が工場側に残っていないことが少なくありません。立ち上げ後の脱調や、更新時に「同じ型式が手に入らないので代替品を選びたい」という場面で、計算書がないと判断ができません。新しい設備の RFP を書く今の段階で、選定の根拠を文書で受け取る仕組みにしておく意味があります。
RFPに書く12項目
ステッピングモーターを使う装置やユニットを発注する際、RFP に書いておきたい項目を12に整理しました。中心にあるのは「どの条件で、何と比べて選んだかを文書で出してもらう」ことです。
| No. | 項目 | 書く内容の例 |
|---|---|---|
| 1 | 運転条件 | 負荷質量、ストローク、位置決め時間、加減速時間、取付姿勢(水平・垂直・傾斜) |
| 2 | 機構の条件 | ボールねじのリード・軸径・軸長、ベルト・プーリの径、減速比、摩擦係数、効率 |
| 3 | 計算書 | 負荷トルク、負荷慣性、加速トルク、必要トルクの計算過程と使った式の出典 |
| 4 | 安全率と慣性比 | 採用した安全率と慣性比、それぞれ「どの社のどのシリーズの参考値か」 |
| 5 | プルアウトトルクの余裕 | 使用速度でのプルアウトトルクと必要トルクの比較。ドライバ型式と電源電圧を明記した曲線で |
| 6 | 停止精度の条件 | 無負荷か負荷時か、フルステップか、一方向位置決めか、モーター単体か装置としてか |
| 7 | 制御方式 | オープンループ/クローズドループ/サーボの別。クローズドなら常時帰還か停止後補正か、偏差時の動作 |
| 8 | 指令方式 | パルス列(ラインドライバ/オープンコレクタ)の別と最大入力パルス周波数、マイクロステップの分割数、ネットワークの種類 |
| 9 | 停止時の電流と保持 | 停止時電流低減の有無と低減後の保持トルク、全相励磁オフの使い方 |
| 10 | 垂直軸の保持 | 無励磁作動型ブレーキの有無、ブレーキ電源の系統、解放と励磁の順番 |
| 11 | 温度とデューティ | ケース表面温度の上限(メーカー値)、運転デューティ、周囲温度の条件 |
| 12 | 異常時の信号と保守 | アラーム出力の内容と PLC への返し方、原点復帰の方法、予備品、タイ国内での供給とサポート |
「計算書」と「プルアウトトルクの余裕」は、装置メーカーによって出せる詳しさが違います。最初から RFP に書いておけば、見積の段階で比較できます。
受入試験(FAT/SAT)の確認項目
受入試験では、「動いた」ことだけでなく、条件付きの値を同じ条件で確かめます。合否の数値基準は、メーカー値と自社の基準で決めて、事前に RFP と試験計画に書いておきます。
| 確認項目 | 試験の方法 | 合否基準の決め方 |
|---|---|---|
| 運転パターンでの連続運転 | 実際の負荷・ストローク・位置決め時間で繰り返し運転し、指令位置と実位置のずれを確認する | 許容するずれを自社で決める |
| 脱調の有無 | 外部の測定器またはエンコーダで、所定回数の運転後に位置ずれがないかを確認する | ずれゼロを求めるか等を自社で決める |
| 余裕の確認 | 加減速時間を計画値より短くするなど条件を厳しくして、どこまで余裕があるかを記録する | 求める余裕を RFP で決める |
| 停止精度 | RFP で決めた条件(負荷の有無、一方向位置決めなど)で測る | 条件付きのメーカー値と自社基準 |
| ケース表面温度 | 実際のデューティで運転し、温度が落ち着いた状態で測る。周囲温度も記録する | メーカー値(例: Oriental Motor は 100°C 以下、AZ シリーズは 80°C 以下) |
| 停止時の保持 | 電流低減後に、停止中にかかる外力で位置がずれないかを確認する | 仕様どおりか |
| 垂直軸の落下防止 | 停電・非常停止・C.OFF を模擬し、軸が落ちないか、ブレーキの順番を確認する | 落下しないこと |
| クローズドループの偏差時動作 | 意図的に負荷をかけ、アラームや補正の動作を確認する | 仕様どおりか |
| PLC との信号 | アラーム、原点復帰、パルス入力の上限周波数付近での動作を確認する | 仕様どおりか |
FAT(工場出荷前試験)は装置メーカーの工場で、SAT(現地受入試験)はタイの自社工場で行います。周囲温度や電源の条件は現地で変わるため、温度と余裕の確認は SAT でも繰り返すのが確実です。
よくある質問
ステッピングモーターの選定で最初に見るべき値は?
保持トルクではなく、使用速度でのプルアウトトルクです。保持トルクは止まっているときの値で、回転すると出せるトルクは速度とともに下がります。プルアウトトルクの曲線はドライバと電源電圧で変わるため、採用する組み合わせの曲線で、必要トルク×安全率を上回っているかを確認します。あわせて慣性比も確認します。
ステッピングモーターのトルク計算はどうやる?
運転パターン(ストローク、位置決め時間、加減速時間)を決め、負荷トルク TL、負荷慣性 JL、加速トルク Ta を順に計算し、(TL+Ta)×安全率で必要トルクを出します。式は本文の「負荷トルク・慣性モーメント・加速トルクの式」の章にまとめました。本記事の仮定の試算では、水平のボールねじ軸で加速トルクが負荷トルクの約2倍になりました。
脱調の原因と対策は?
主な原因は、急な加速や慣性による追従遅れ、使用速度でのトルク不足、大きな慣性比、共振、負荷の変動です。対策は、加減速時間を延ばす、ギヤードモーターなどで慣性比を下げる、共振域を避ける、マイクロステップや5相を使う、ドライバと電源電圧を見直す、などです。オープンループでは脱調に気づけないため、エンコーダによる検出やクローズドループ方式も検討します。
ステッピングモーターとサーボモーターの違いは?
ステッピングモーターはパルスの数で角度を決めるオープンループ制御が基本で、ゲイン調整がいらず、停止時の保持に優れます。一方、高速でトルクが大きく下がり、脱調しても自分では気づけません。サーボモーターはエンコーダで常に位置を確認し、ゲイン調整が必要です。確認する値も違い、ステッピングはプルアウトトルク曲線と慣性比、サーボは最大瞬時トルク、実効トルク、許容負荷慣性で見ます。
クローズドループのステッピングモーターなら脱調しない?
メーカーによっては「脱調しない」と説明していますが、どんな負荷でも位置を守れるという意味には読まない方が安全です。実務的には、位置のずれを検知して補正したり、ずれが大きくなればアラームで止めたりする仕組み、つまり「脱調に気づける」方式と考えるのがよいでしょう。常時帰還か停止後補正か、偏差が大きいときにどう動くかを RFP で確認してください。
マイクロステップにすれば精度は上がる?
分解能は上がりますが、精度は比例して上がりません。Lin Engineering も、マイクロステップは必ずしも精度を上げるものではなく分解能を上げるものだと説明しています。さらに、装置としての位置決め精度にはボールねじのリード誤差やバックラッシ、摩擦負荷による変位が加わります。高い停止精度が必要なら、一方向からの位置決めも検討します。
ステッピングモーターの費用は?
費用は、軸数、モーターとドライバの組み合わせ、オープンループかクローズドループか、パルス列かネットワークか、ブレーキの有無、計算書や試験の範囲によって大きく変わるため、一般的な金額は示せません。RFP で運転条件と確認項目を固定したうえで、複数社から見積を取って比べるのが確実です。
まとめ
- ステッピングモーターの選定は、保持トルクではなく、使用速度・ドライバ・電源電圧でのプルアウトトルクと、加速トルク・慣性比で決まる
- トルク−速度特性はモーターとドライバの組み合わせで決まる。AC 入力ドライバ(約162 VDC 印加、一部例外あり)と 24 VDC 入力では高速域のトルクが変わる(Oriental Motor)
- 仮定の試算(ボールねじ水平軸 20 kg、リード 10 mm、150 mm/1.0 s)では、加速トルク 0.040 N·m が負荷トルク 0.019 N·m の約2倍。必要トルクは 0.088〜0.118 N·m(Sf 1.5〜2)で、比べる相手は 1,200 r/min でのプルアウトトルク
- 安全率・慣性比はメーカーの参考値(Oriental Motor の例で Sf 1.5〜2、慣性比 RK 10/αSTEP 30)。どの社のどのシリーズの値かを計算書に書かせる
- マイクロステップは分解能を上げるが精度は比例して上がらない。停止精度は無負荷・フルステップ・一方向位置決めなどの条件付きの値
- オープンループは脱調に気づけない。クローズドループは脱調を検知・補正・アラームに変える選択肢で、方式の違いを RFP で確認する
- 垂直軸は通電中しか保持できない。無励磁作動型ブレーキとその電源系統、解放と励磁の順番を確認する
- RFP には計算書、プルアウトトルクの余裕、停止精度の条件、指令方式、停止時電流、温度とデューティを書かせ、FAT/SAT で同じ条件で確かめる
TOMAS TECH では、タイの日系製造業向けに、自動機・搬送装置の制御設計と電気設計を支援しています。既存装置のモーター計算書の見直しや、ステッピングとサーボの方式比較、RFP の作成といった段階からでもご相談いただけます。お気軽にお問い合わせページからご連絡ください。
参考情報
- Oriental Motor U.S.A., Technical Reference(Motor Sizing/Stepping Motors): https://www.orientalmotor.com/products/pdfs/F_TecRef/TecRefAll.pdf
- Oriental Motor, Selection Tips: https://www.orientalmotor.com/support/selectionTips.pdf
- Oriental Motor FAQ, I’m concerned about the heat (surface temperature) of stepping motors: https://faq.orientalmotor.com/im-concerned-about-the-heat-surface-temperature-of-stepping-motors-including-%CE%B1step.-is-this-abnormal
- Oriental Motor U.S.A., AZD-CED 製品ページ: https://catalog.orientalmotor.com/pl/printitem/ethercat-compatible-drivers/ries-ethercat-compatible-drivers-ac-input/azd-ced
- Oriental Motor U.S.A., AS Series Connection and Operation: https://www.orientalmotor.com/products/pdfs/connection/AS-RoHS_connection_operation.pdf
- Oriental Motor U.S.A., RK Series Connection and Operation: https://www.orientalmotor.com/products/pdfs/connection/RK-RoHS_connection_operation.pdf
- Lin Engineering, Methods for Increasing Accuracy in Stepper Motors(2020-08-06): https://www.linengineering.com/news/methods-for-increasing-accuracy-in-stepper-motors
- MinebeaMitsumi, Stepping motors: https://product.minebeamitsumi.com/en/product/category/rotary/steppingmotor/
- MinebeaMitsumi, H17PMK 仕様表: https://product.minebeamitsumi.com/en/product/category/rotary/steppingmotor/hybrid/parts/H17PMK4218.html
- Parker Hannifin, Comparison of Motor TECHNOLOGIES: Servo, Stepper, Stepper with Encoder(2024-06-21更新): https://parkermotion.atlassian.net/wiki/spaces/EIPKB1/pages/17564385/Comparison+of+Motor+TECHNOLOGIES+Servo+Stepper+Stepper+with+Encoder
- Automation World, Applied Motion Products Closed Loop Integrated Motors for High-Acceleration Applications(2019-11-20): https://www.automationworld.com/products/product/21098077/applied-motion-products-closed-loop-integrated-motors-for-high-acceleration-applications
- BOI プレスリリース No.117/2569(2026-07-23): https://www.boi.go.th/upload/content/PR117_2569EN.pdf
- BOI プレスリリース No.124/2569(2026-08-04): https://www.boi.go.th/upload/content/No.124_2569.pdf
- IFR, Executive Summary World Robotics 2026 – Industrial Robots: https://ifr.org/img/worldrobotics/Executive_Summary_WR_2026_-_Industrial_Robots.pdf
- IFR, Five Million Robots now Operate in Factories Globally(2026-09-24): https://ifr.org/ifr-press-releases/news/five-million-robots-now-operate-in-factories-globally


