


装置メーカーから届いた仕様書に「Z軸:ブレーキ付きサーボモータ」とだけ書いてある。計算書を見ると「ブレーキの静摩擦トルク > 負荷トルク」で合格になっている。ところが、電磁ブレーキ選定をこの一行で済ませるのは危うい面があります。たとえば、サーボモータに内蔵された保持ブレーキで非常時に制動できる回数は、三菱電機 HK-KT シリーズの多くの形式で 20,000 回なのに対し、Kendrion の Servo Line や INTORQ BFK458(保持ブレーキとして使う場合)は 500 回です。同じ「保持ブレーキ」でも、非常制動の上限が桁で違うのです。
この記事の主張は一つです。垂直軸の電磁ブレーキは「カタログのトルクが負荷より大きいか」だけでは選べません。
- サーボ内蔵の保持ブレーキは「止めるブレーキ」ではなく、非常制動の回数にはメーカーごとに大きく違う上限がある
- 同じ「安全係数」という言葉でも、社ごとに掛ける相手と比べる相手(静摩擦トルクか動摩擦トルクか)が違う
- 制動の遅れはブレーキ単体の数字ではなく、遮断回路で数倍変わる。その遅れが、下降中の非常停止で停止距離を大きく伸ばす
- 静的なブレーキテストに合格しても、非常停止の停止距離までは保証されない
そこで発注する側は、RFP(見積依頼書)に「ブレーキの区分と非常制動の想定」「どの社の式と係数で、何と比べたか」「遮断方式と保護素子」「停止距離の計算」「周期テストの方法」「人が軸の下に入るか」を書かせ、FAT/SAT で実測しておくことが大切です。
以下では、タイ(および ASEAN)の日系工場で自動機・検査装置・昇降装置・ピック&プレースを設計、発注、保全する生産技術、装置設計、保全、調達の担当者向けに、電磁ブレーキの区分、選定の7ステップ、ブレーキトルク計算、応答時間と遮断回路、停止距離、なじみ・温度・摩耗、ブレーキテストと冗長化、RFP、FAT/SAT、タイでの調達の順に整理します。送りのボールねじは「ボールねじ 選定ガイド|タイ工場のRFP・FAT/SAT実務」、モータとねじをつなぐ部品は「カップリング 選定|サーボ軸のトルク・剛性・芯ずれとタイ工場のRFP」で扱っているので、本記事は「垂直軸を止める・保持するブレーキそのもの」に絞ります。記事中のモデル試算は、特定の装置の設計値ではなく、計算の構造と感度を示すための例です。
電磁ブレーキ選定で「トルクが足りるか」だけが危ない理由
「保持」と「制動」は別の仕事
電磁ブレーキには、止まっている軸をそのまま保持する仕事と、回っている軸を止める(制動する)仕事があります。前者は摩擦面が滑らないので摩耗がほとんど進みませんが、後者は摩擦面が滑りながら運動エネルギーを熱に変えるので、1回ごとに摩耗と発熱が生じます。カタログのトルクが負荷より大きくても、それは「保持できるか」の確認にすぎず、「非常時に何回、どれだけのエネルギーを止められるか」は別の数字で確認しなければなりません。
サーボモータに内蔵されたブレーキについて、三菱電機・パナソニック・安川電機はいずれも、通常の制動(回転中のモータを止めること)に使わないよう書いています。一方で、三菱電機は HK-KT の電磁ブレーキに「許容制動仕事」と「寿命(制動回数)」を示しており、Kendrion は Servo Line の運転モードを「Holding brake with emergency stop function(非常停止機能付き保持ブレーキ)」としています。つまり「非常時の制動には使える。ただし回数と1回あたりの仕事に上限がある」というのが正確な理解です。その上限が、冒頭の 20,000 回と 500 回のように、メーカーによって大きく違います。
「数cm落ちる」は遅れと回路の問題であることが多い
もう一つの落とし穴は時間です。ブレーキは電源を切った瞬間に効くわけではありません。電源を切ってから制動が始まるまでの時間を、小倉クラッチや三木プーリは「(アーマチュア)釈放時間」と呼びます。この時間はブレーキの形式・サイズだけでなく、電源の切り方(直流側で切るか、交流側で切るか)やサージ吸収素子の種類で数倍変わります。その間、モータが軸を支えていなければ、垂直軸は重力で加速します。「停電で Z 軸が少し落ちた」「非常停止で数 cm 下がった」という現象は、この遅れと、遅れの間に乗った速度で説明できることがあります。後の章で、遅れの想定を変えるだけで下降中の停止距離が約3.7倍になる試算を示します。
展示会の予定
2026年10月26日〜31日には、東京ビッグサイトで JIMTOF2026(第33回日本国際工作機械見本市)が開催予定です。タイでは 11月18日〜21日に BITEC(バンコク)で METALEX 2026 が開催予定です。展示会で駆動部品やブレーキを見比べる前に、本記事の選定の軸を手元に置いておくと、説明員への質問が具体的になるはずです。
電磁ブレーキとは:無励磁作動形と励磁作動形、制動用・保持用・保持専用
無励磁作動形の動き
垂直軸の落下防止に使うのは、電源が切れると効く「無励磁作動形」のブレーキです。小倉クラッチの2020年版カタログの説明では、コイルへの電流を切ると電流は直ちにゼロにはならず徐々に減少し、ばね力でわずかに遅れてアーマチュアがフィールドから離れ、摩擦トルクが発生します。回転数が下がって停止すると、動摩擦から静摩擦に変わり、トルクは維持されます。逆に通電すると、電流が所定の時定数で増え、ある値でアーマチュアが吸引されてトルクが消えます(ブレーキの解放)。
小倉クラッチは、電流が切れてからアーマチュアが離れるまでを「アーマチュア釈放時間」、通電してから吸引するまでを「アーマチュア吸引時間」と呼んでいます。本記事でも、釈放時間=電源OFFから制動が始まるまでの時間、吸引時間=通電してからブレーキが解放されるまでの時間の意味で使います。呼び方は社ごとに違い、三菱電機は前者を「Braking delay time」、後者を「Release delay time」、mayr は前者を「Response delay on connection t11」(トルクが立ち上がるまでは「Connection time t1」)、後者を「Separation time t2」と呼びます。英語資料を読むときに向きを取り違えやすいので注意が必要です(パナソニックの英語ページでは、日本語の「釈放時間」が “Releasing time”、「吸引時間」が “Engaging time” と表記されており、字面と意味が逆に見えます)。
方式の比較
| 方式 | 動作(出典の範囲) | 垂直軸での位置づけ・注意 |
|---|---|---|
| 無励磁作動形(スプリング形) | ばね力で制動し、通電で解放(小倉クラッチ)。サーボモータ内蔵ブレーキの多くはこの形で、三菱電機 HK-KT の電磁ブレーキの形式名は「Spring actuated type safety brake」 | 停電時に効くので落下防止の基本形。区分(制動用/保持用/保持専用)を必ず確認 |
| 無励磁作動形(永久磁石形) | 永久磁石の力で制動し、アーマチュアは板ばね方式でバックラッシがない(三木プーリ)。小倉クラッチは PNB シリーズ(トルク範囲[参考]12〜250 N·m)を「制動・保持兼用タイプ」と紹介 | mayr は自社のばね式サーボブレーキの説明で、鋼対鋼の永久磁石ブレーキは非常停止の摩擦仕事で限界に達すると主張(ベンダー主張)。各社の記載の方向が違うので、採用品の仕様で確認 |
| 励磁作動形 | 名称のとおり通電して作動させる形式(三木プーリは別カタログで扱う) | 電源が切れた状態での保持には向かないため、本記事の落下防止の用途では無励磁作動形を前提にする |
制動用・保持用・保持専用の3区分
同じ無励磁作動形でも、用途の区分があります。ここを取り違えると、トルクが足りていても使い方が仕様外になります。
| メーカー・シリーズ | 区分 | 非常制動の扱い(各社の記載) |
|---|---|---|
| 小倉クラッチ SNB-N 形 | 制動用(シリーズ紹介では「制動・保持兼用タイプ」) | 制動に使える |
| 小倉クラッチ RNB-N 形 | 保持用 | 「保持・非常停止用ですので、制動用としては使用できません」 |
| 三木プーリ BXW(L) | 制動用 | 制動可 |
| 三木プーリ BXW(H)・BXW(R)、BXR | 保持用 | 通常の制動には用いず、停電時などの非常制動に限定 |
| 三木プーリ BXW(S) | 保持専用 | 停電時の非常制動も行えない |
| INTORQ BFK458(Kendrion) | 同じブレーキで「制動用」「保持用」の定格トルクを併記 | 保持ブレーキとしての非常停止回数は全サイズ 500 回 |
INTORQ BFK458 の例はわかりやすく、100 min⁻¹ での定格トルクはサイズ 06 で制動用 4 Nm/保持用 6 Nm、サイズ 10 で 16/23 Nm、サイズ 16 で 80/125 Nm、サイズ 25 で 400/600 Nm です。保持用として使えば大きいトルクを名乗れる代わりに、非常停止は回数で縛られます。脚注では、保持ブレーキを制動ブレーキとして使うことはできるが、より頻繁な調整か過励磁が必要とされています。カタログのトルクを比べるときは、どの区分の定格かを最初に確認します。
サーボモータの保持ブレーキは「止めるブレーキ」ではない
各社の記載の比較
サーボモータに内蔵された保持ブレーキについて、本記事で参照したメーカー資料の記載を並べます。数値は各社・各シリーズ・各形式の値で、他社品には当てはまりません。
| メーカー・シリーズ | 通常の制動 | 非常時の制動と上限(各社の記載) | その他 |
|---|---|---|---|
| 三菱電機 HK-KT(MELSERVO-J5 用) | 使わない(サーボロック時の制動を含む) | 寿命 20,000 回(HK-KT053WB〜13WB は1回 5.6 J、HK-KT23WB〜63(4)WB は 22 J、HK-KT7M3(4)WB・103(4)WB は 64 J、UWB 形式の一部は 33 J の条件)。HK-KT153(4)WB〜202(4)WB は 5,000 回(64 J) | 手動解放機構はない。ギャップは調整できず、寿命はギャップ調整が必要になるまでの制動回数 |
| パナソニック MINAS A6 | モータ回転中の制動用途には使用できない | 本記事で参照した品番ページの範囲では扱っていない | MSMF402L1D6(4 kW、定格 12.7 N·m)の静摩擦トルクは 16.2 N·m 以上 |
| 安川電機 Σ-7 SGM7J(200 V、欧州向けカタログ) | サーボモータを停止させるためには使えない | 本記事では確認していない | 保持トルクはモータ定格トルクと同じ値(例:SGM7J-04A は定格トルク 1.27 Nm/保持トルク 1.27 Nm) |
| Kendrion Servo Line | 運転モードは「非常停止機能付き保持ブレーキ」 | サイズ 06:非常停止1回の最大スイッチングエネルギー 70 J、非常停止回数 500 回(標準)。サイズ 10:600 J、500 回 | 「寿命全体で保証する最小静トルク」と「静的公称トルク」を別に表示(サイズ 06 で 3.3/4.5 Nm) |
| INTORQ BFK458(Kendrion) | 保持用として使う場合は非常停止のみ | 保持ブレーキとしての非常停止回数 500 回(全サイズ) | 制動用と保持用で定格トルクが違う |
| mayr ROBA-servostop Lean | サイクル運転での周期的な停止制動には不適 | 保持ブレーキとして、限られた回数の非常停止制動にのみ使用 | 使用期間は 20年または T10d 到達まで |
| 三木プーリ BXW(S) | 保持専用 | 停電時の非常制動も行えない | 用途区分で非常制動の可否が分かれる |
3つの段階で整理する
この表は、次の3段で読むと整理しやすくなります。
- 通常の停止はサーボ(制御停止)で行う。 三菱電機・パナソニック・安川電機とも、内蔵ブレーキで回転中のモータを止めることを通常の使い方としていません。
- 非常時の制動は「可」でも、回数と1回の仕事に上限がある。 三菱電機 HK-KT の多くの形式は 20,000 回、HK-KT153(4)WB〜202(4)WB は 5,000 回、Kendrion Servo Line と INTORQ BFK458(保持用)は 500 回です。しかも「1回あたり何 J の制動で何回か」という定義も社ごとに違うので、回数だけを横に並べて優劣をつけることはできません。
- 「保持専用」の区分では、非常制動すらできない製品がある。 三木プーリ BXW(S) がその例です。
ここで注意したいのは、「サーボ内蔵ブレーキは非常停止に一切使えない」わけではないことです。三菱電機は、電磁ブレーキ付きモータを垂直昇降用途での落下防止や非常停止時の二重の安全などに使えるとしています。正しくは「通常停止には使わず、非常時は回数と仕事の上限の範囲で使う」です。そして、その上限を超えないように、通常の停止や保護停止をサーボ側の制御停止で行う設計が前提になります。ドイツの労災保険団体 DGUV の情報シート(FBHM-005)も、ブレーキの不要な摩耗を避けるため、リスクアセスメントが許せば運転停止・非常停止とも機械ブレーキによる停止より EN 60204-1 の停止カテゴリ1(制御停止)を優先するよう挙げています。
保持トルクの余裕もメーカーで違う
内蔵ブレーキの保持トルクの決め方も一律ではありません。安川電機 Σ-7 SGM7J は保持トルクをモータ定格トルクと同じ値にしています。パナソニック MSMF402L1D6 は定格 12.7 N·m に対し静摩擦トルク 16.2 N·m 以上(約1.28倍)です。三菱電機 HK-KT は形式ごとに静摩擦トルクの下限を示し、20 °C・初期状態での下限値と注記しています。三菱電機はモータ選定の条件として、垂直軸のようにアンバランストルクが生じる機械では、アンバランストルクを定格トルクの70%以下にするよう書いています(これはモータ側のディレーティングで、ブレーキトルクの要求ではありません)。モータ内蔵ブレーキの「負荷に対する余裕」は、メーカーとシリーズによって異なると考えておくのが安全です。
ベルト駆動の軸は要注意
三菱電機は、誤配線や寿命のほか、機械構造によっては軸を保持できないことがあるとし、その例として「ボールねじとモータをタイミングベルトで連結している場合」を挙げ、安全のため機械側にストッパを設けるよう求めています。モータ内蔵ブレーキはモータ軸を止めるだけなので、ベルトが切れたり歯飛びしたりすれば、ねじ側は保持されません。ベルトを介する垂直軸では、ねじ側にブレーキを置く構成や機械的なストッパを検討します。
電磁ブレーキ選定の7ステップ
ここからは、垂直軸を想定した選定の順番です。各社の手順と DGUV の情報シートの共通部分を組み合わせると、次の7段に整理できます。
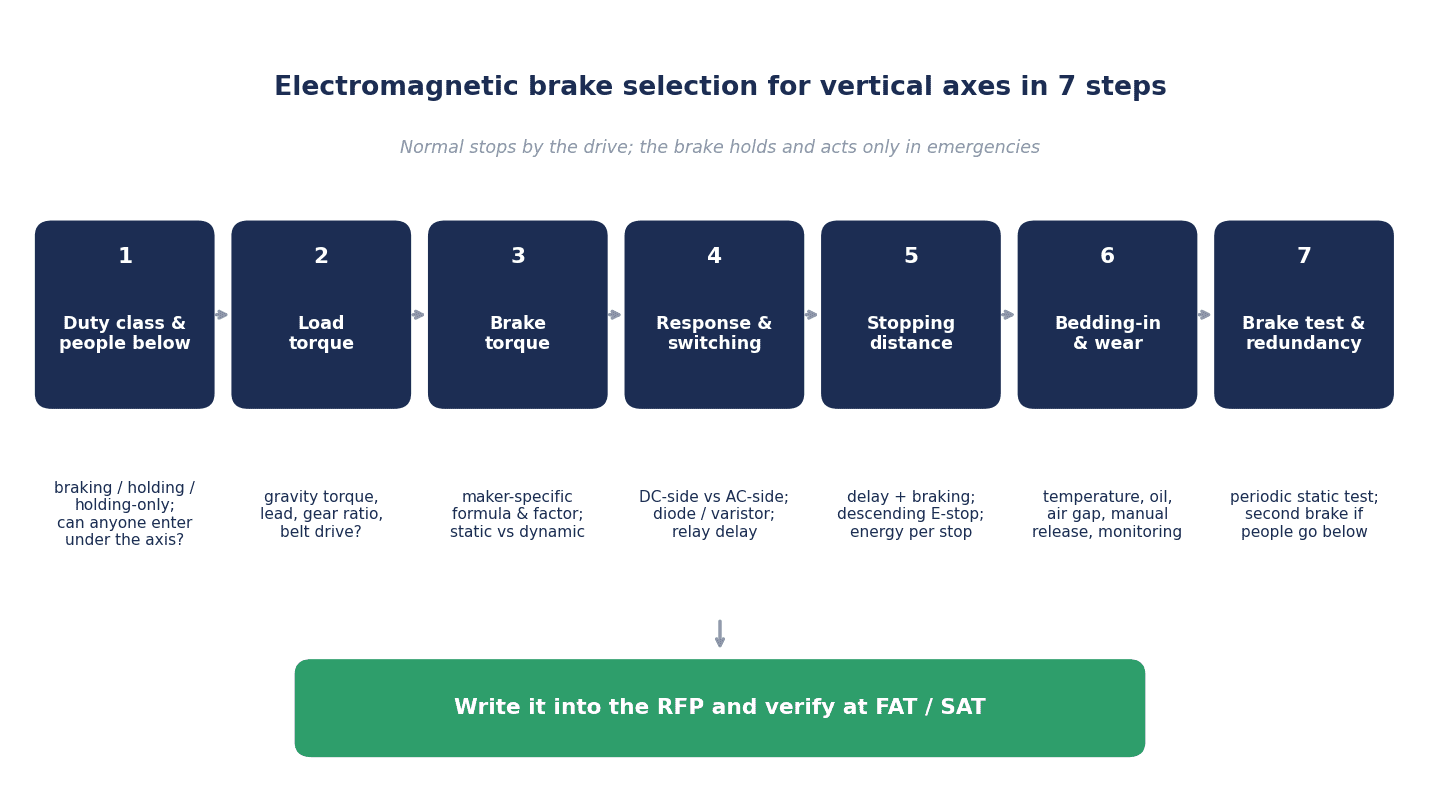
| ステップ | 決めること | 主な確認ポイント |
|---|---|---|
| ① 用途の区分 | 通常停止は制御停止で行い、ブレーキは保持+非常時に使う。制動用・保持用・保持専用のどれか。人が軸の下に入るか | 非常制動の想定回数。人が軸下に入るなら冗長化を前提に |
| ② 負荷トルク | 垂直軸の重力トルク、ねじのリード、減速比、ベルトの有無 | 効率をどう扱ったか(1.0 か、効率で割るか) |
| ③ 必要ブレーキトルク | 採用メーカーの式と係数 | 静摩擦トルクと比べるか、動摩擦トルクと比べるか |
| ④ 応答時間と遮断回路 | 釈放時間、直流側/交流側の遮断、ダイオード/バリスタ、リレー | カタログ値の測定条件と、実機の回路が一致しているか |
| ⑤ 停止距離と非常制動の仕事 | 遅れ中の落下+制動中の減速距離。下降運転中の非常停止が最悪ケース | 1回の制動仕事 [J]、回数、頻度 |
| ⑥ なじみ・温度・摩耗・監視 | 初期トルク、温度低減、油・錆、ギャップ調整、手動解放、解放監視 | 「今出ているトルク」をどう確かめるか |
| ⑦ テスト・冗長化・発注 | 周期ブレーキテスト、冗長化、RFP、FAT/SAT、予備品 | テストトルク・頻度・記録、人が軸下に入る構成 |
この7段は一方通行ではありません。たとえば⑤で停止距離が長すぎると分かれば④の遮断回路に戻り、それでも足りなければ③でトルクの大きいブレーキを検討し、⑦で人が軸の下に入ると分かれば①の構成そのものを見直します。モータやドライバを含めた発注と受入の流れは「サーボ制御の発注・FAT/SAT実践ガイド|タイ工場2026」で整理しています。
ブレーキトルク計算:垂直軸の負荷トルクと安全係数
垂直ボールねじの重力トルク
垂直に置いたボールねじで負荷が下がろうとするトルクは、小倉クラッチの2020年版カタログでは次の式で示されています。
T = 9.8 × m × P / 2π [N·m](m:直線運動する物体の質量 kg、P:ねじのリード m/rev。効率は 1.0 とする)
一方、三木プーリの技術資料は、効率 η と摩擦を入れた形 Tℓ = R × P/(2π) × (F + μMg)/η を使います(R は減速比、F は外力)。垂直軸の重力保持にこの形を当てはめる場合は、F を重力 Mg として扱うことになりますが、これは記事側の当てはめです。小倉の式は効率 1.0、三木の形は効率で割るので、同じ軸でも三木の形の方が大きめの値になります。計算書では、どちらの扱いで負荷トルクを出したかを明記させます。
各社の安全係数は「掛ける相手」と「比べる相手」がセット
| メーカー・機関 | 式 | 係数の例(各社の定義のまま) | 比べる相手 |
|---|---|---|---|
| 小倉クラッチ(2020年版カタログ) | 保持:Tsr > TMAX × f/制動:Tdr > Td × f | f は表で 1.5〜3.5。垂直ボールねじの選定例では 2.4 | 保持は静摩擦トルク Tsr、制動は動摩擦トルク Tdr |
| 三木プーリ(技術資料) | 保持:T = Tℓmax × K、Ts > T | K:低慣性・負荷変動小 1.5、普通慣性の一般的使用 2、大慣性・負荷変動大 3 | 静摩擦トルク Ts |
| mayr(静的ブレーキテストの推奨) | MTest > ML × s、MMin > MTest × 1.25 | s は 1〜1.3(DGUV または規格による) | テストトルクと、ブレーキの最小制動トルク MMin |
| DGUV(FBHM-005 の措置例) | テストモーメント = 負荷トルク × 1.3 | 1.3 | 周期的ブレーキテストで掛けるトルク |
| Kendrion(Servo Line) | — | — | 「寿命全体で保証する最小静トルク」と「静的公称トルク」を別に表示 |
小倉クラッチは、制動時には静摩擦トルクではなく動摩擦トルクで考える必要があるとし、乾式摩擦形の動摩擦トルクはスリップ速度が大きくなると減少すると説明しています。保持の確認と非常制動の確認では、比べる相手が違うということです。また、mayr の MMin は「公差と温度による低減を考慮した最小制動トルク」で、カタログの公称トルクそのものではありません。「安全係数は一般に何倍」と一つの数字で語れないのは、このためです。
モデル試算A:同じ軸でも、どの社の式で何と比べるかで必要トルクが変わる
ここで、同じ入力に各社の考え方を当てはめてみます。入力は、小倉クラッチ2020年版カタログの垂直ボールねじの選定例の値を借ります。特定の装置の設計値ではなく、計算の構造と感度を示すための例です。
- 負荷質量 m:400 kg
- ねじのリード P:0.02 m
- 減速比:1/5(ブレーキ・モータ側が速い)
- 効率:1.0(小倉の例の扱い)、g = 9.8 m/s²
ねじ軸の重力トルクは T = 9.8 × 400 × 0.02 ÷ 2π ≈ 12.5 N·m(小倉の例と同じ 12.5 N·m)、ブレーキ軸に換算すると × 1/5 で約 2.50 N·m(2.496 N·m)です。
| 考え方(社名・機関名) | 式 | 値(ブレーキ軸) | 比べる相手 |
|---|---|---|---|
| DGUV のテストトルク(措置例) | 2.50 × 1.3 | 約 3.2 N·m | 周期的な静的テストで掛けるトルク |
| mayr のテスト時の最小トルク | 2.50 × 1.3 × 1.25 | 約 4.1 N·m | ブレーキの最小トルク(MMin > 1.25 × MTest、MTest に s = 1.3 を採った場合) |
| 三木プーリ(効率 0.85 で割り、K = 2) | 2.50 ÷ 0.85 × 2 | 約 5.9 N·m | 静摩擦トルク Ts |
| 小倉クラッチ(効率 1.0、f = 2.4) | 2.50 × 2.4 | 約 6.0 N·m(小倉の例では 6 N·m) | 静摩擦トルク Tsr |
| 三木プーリ(効率 0.85、K = 3) | 2.50 ÷ 0.85 × 3 | 約 8.8 N·m | 静摩擦トルク Ts |
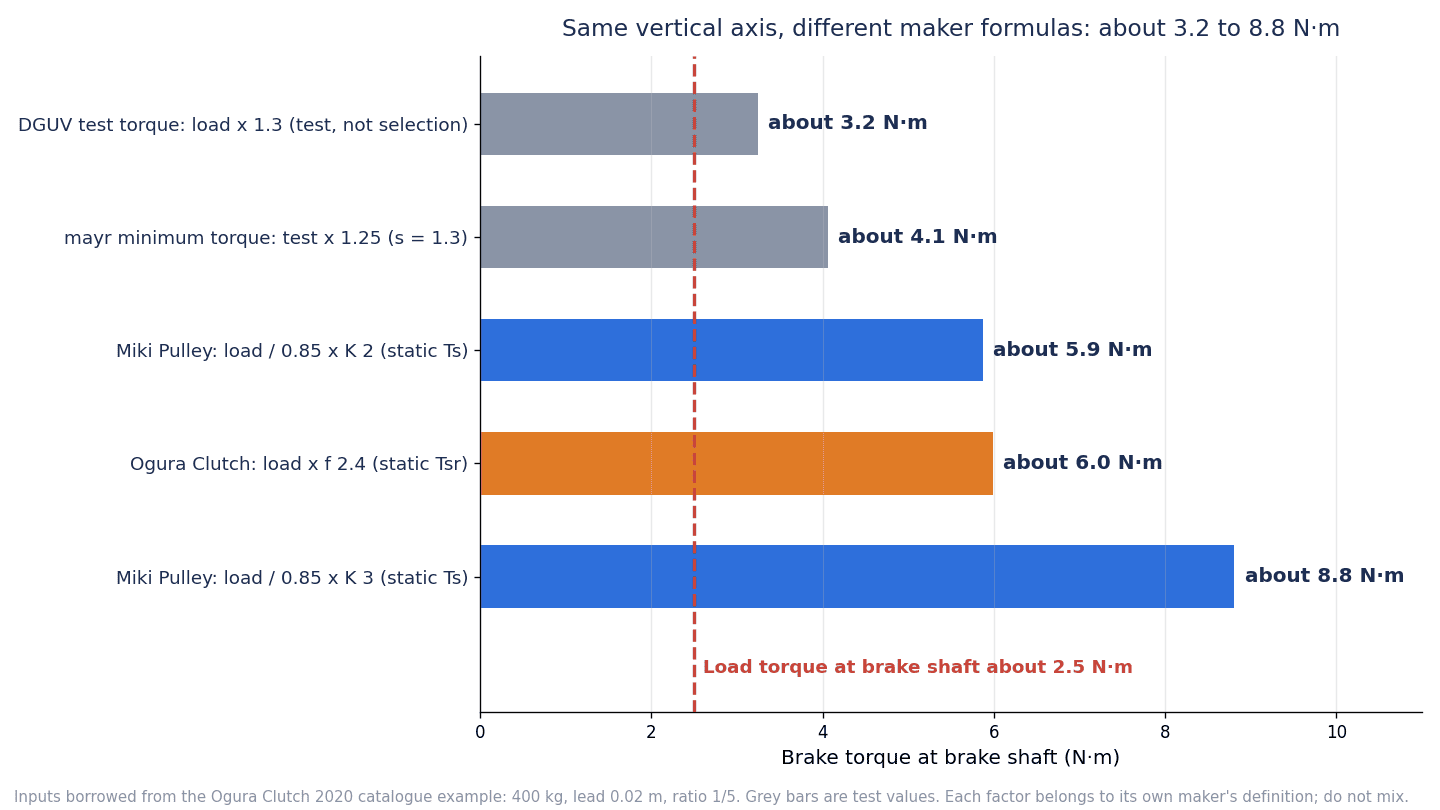
同じ軸でも、約 3.2〜8.8 N·m と約2.7倍の幅が出ます。ただし、上の2行は「選定」ではなく「テスト」の数字で、性格が違います。DGUV の約 3.2 N·m は周期テストで軸に掛けるトルク、mayr の約 4.1 N·m はそのテストに耐えるためにブレーキが最低限もつべきトルクです。下の3行は、保持に必要なトルクとして静摩擦トルクと比べる数字です。
ここで大切なのは、どれが正しいかではなく、それぞれの社の定義とセットで使う係数だという点です。ある社の係数で出した数字を、別の社のカタログ値と比べてはいけません。三木プーリの形は効率で割るので大きめに出ること、小倉の例は効率 1.0 で計算していることも、比較の前提として押さえておきます。
小倉クラッチの選定例では、必要トルク 6 N·m に対して定格 8 N·m の保持用 RNB-N0.8 形を選んでいます。一方、同じ軸に三木プーリの考え方(効率 0.85 で割り、K = 3)を採用すると、必要な静摩擦トルクは約 8.8 N·m となり、三木プーリの製品から選ぶなら 8.8 N·m を超える静摩擦トルクの機種が必要になります。8 N·m 前後の機種で足りるか、その上のサイズが要るかが、どの社の考え方を採るかで分かれるわけです。つまり、係数の選び方ひとつで、選ぶ機種が1サイズ変わりうるということです。小倉クラッチの表の f(1.5/1.7/2.0/2.4/3.5)は負荷の変動や慣性・衝撃の程度で選ぶもので、1.5 の列には送風機・ファンや小形工作機械などが、3.5 の列には重圧延機や大形プレスなどが例示されています。計算書には、係数の値だけでなく「どの社のどの表から、どの条件で選んだか」を書かせます。
なお、三木プーリの選定事例には、ボールねじ駆動で保持ブレーキを選ぶ例(BXH-06)がありますが、その負荷トルクはねじの摩擦 μMg から計算したもので、垂直軸の重力保持の計算例ではありません。事例を流用するときは、どの力を保持しているかを確認します。
下降時は必要トルクが大きく変わる
三木プーリの制動用の選定事例(ドラム巻上げの昇降運転、BXL-12)では、同じ負荷でも上昇時の必要トルクが約 0.57 N·m なのに対し、下降時は約 15.3 N·m です。上昇中は負荷がブレーキを助け、下降中は負荷がブレーキに逆らうからです。小倉クラッチの式でも、減速に要する動摩擦トルクは Td = J·n/(9.55·tab) ± T で、負荷がブレーキを助ければマイナス、妨げればプラスになります。垂直軸の非常制動は、下降中が最悪ケースです。
ブレーキの応答時間と遮断回路
全制動時間は3つの時間の合計
小倉クラッチは、全制動時間を「実制動時間 + アーマチュア釈放時間 + 初期遅れ時間」としています。初期遅れ時間は、操作入力(たとえば非常停止の信号)からブレーキ本体に作動入力が入るまでの時間で、リレーや制御の処理時間がここに入ります。三木プーリも同じく「全制動時間 ttb = tid + tar + tab」と定義し、選定事例では一般的なリレーの動作時間から初期遅れ tid を 0.05 s と置いています。つまり、カタログの釈放時間だけを見ても、実際に制動が始まるまでの時間にはなりません。
直流側遮断と交流側遮断で釈放時間が数倍変わる
ブレーキの電源を切る場所には、整流した後の直流側で切る方法と、整流器に入る前の交流側で切る方法があります。三木プーリは、交流側スイッチングを「一般的なスイッチング方法で接続が簡単」、直流側スイッチングを「交流側スイッチングより、さらに速い動作特性」と説明しています。各社の原表から、同じブレーキでの違いを抜き出します。
| メーカー・シリーズ・サイズ | 直流側遮断 | 交流側遮断 | 比 |
|---|---|---|---|
| 三木プーリ BXH-06(保持用)釈放時間 tar | 0.020 s | 0.070 s | 3.5倍 |
| 三木プーリ BXH-16(保持用)釈放時間 tar | 0.030 s | 0.140 s | 約4.7倍 |
| 三木プーリ BXL-12(制動用)定格の80%までの時間 tp | 0.055 s | 0.275 s | 5倍 |
| mayr ROBA-servostop Classic サイズ 50 接続時間 t1 | 55 ms | 340 ms | 約6.2倍 |
| mayr ROBA-servostop Classic サイズ 100 接続時間 t1 | 70 ms | 440 ms | 約6.3倍 |
| mayr ROBA-servostop Classic サイズ 160 接続時間 t1 | 90 ms | 590 ms | 約6.6倍 |
| mayr ROBA-servostop Lean サイズ 100 接続時間 t1 | 30 ms | 150 ms | 5倍 |
三木プーリの各仕様表の注には「アーマチュア吸引時間・釈放時間は直流側スイッチング時の値」とあり、交流側の値は 45 V・90 V 仕様(単相半波整流)の表に載っています。カタログの一覧表に出ている釈放時間が、そのまま実機の値になるとは限らないということです。
サージ吸収素子でも変わる
直流側で切らない場合でも、コイルに並列につなぐサージ吸収素子の種類で時間が変わります。
- 三菱電機は HK-KT の注記で、ブレーキ制御リレーはブレーキとサージアブソーバの特性を考えて選び、サージアブソーバにダイオードを使うと制動時間が長くなるとしています。
- パナソニックの MINAS A4(終了品)MHMA152S1D では、釈放時間が「50(130)ms 以下」と書かれ、50 ms はブレーキ用サージアブソーバ(SEMITEC 製 Z15D151 または相当品)を使った場合、括弧内の 130 ms はダイオードを使った場合の実測値と注記されています(約2.6倍)。
- mayr は ROBA-servostop Lean の取扱説明書で、フリーホイールダイオードで遮断すると磁界がゆっくり減衰し、接続時間 t1 が直流側遮断より約6〜10倍長くなるとし、接続時間が問題にならない用途向けと説明しています。
- Kendrion Servo Line の結合時間 tc1(サイズ 06 で 12 ms)は、並列バリスタによる高速遮断で測定した値と注記されています。
- 安川電機は Σ-7 SGM7J の注記で、解放に要する時間と制動に要する時間はどの放電回路を使うかで変わるとし、動作遅れ時間が実機に適切か確認するよう求めています。
直流側遮断にも注意点がある
では、いつも直流側で切ればよいかというと、そうとも言い切れません。mayr は、直流側遮断ではコイルに高い電圧ピークが出て、接点の火花摩耗や絶縁破壊につながるので、電圧ピークを制限するよう書いています(バリスタは最大の直流・交流電圧に合わせて選ぶ)。三木プーリも、直流側でスイッチングし保護素子を内蔵していない電源を使うときは、推奨の保護素子(バリスタ)をブレーキと並列に接続するよう求めています。小倉クラッチの電源 ORM0509F/H は、接続図で「交流側開閉(推奨)」と「直流側開閉」を並べ、直流側で開閉する場合は負荷端子間にバックサージ吸収素子を必ず接続すること、接点の寿命が短いときは2個以上の接点を直列にして寿命を延ばせることを書いています。この「推奨」は電源装置の保護と簡便さの観点の記載で、応答時間の比較ではありません。
つまり、遮断方式・保護素子・リレーは、ブレーキの型式と同じ重さで仕様書に書くべき項目です。カタログの釈放時間がどの回路で測った値かを確認し、実機の回路で FAT のときに実測します。三菱電機も、解放遅れは実機で確認するよう書いています。
過励磁電源は「解放を速く」するもの
似た言葉に過励磁電源があります。小倉クラッチの OCP25 は、過励磁でアーマチュアの吸引を早くしてブレーキを素早く解放し、その後の弱励磁で温度上昇や消費電力を下げる電源です。これは解放側(吸引時間)を速くする工夫で、電源OFFから制動が始まるまでの釈放時間を短くする手段とは向きが違います。
各社の内蔵ブレーキの釈放時間の例
| メーカー・形式 | 電源OFFから制動開始までの時間(各社の呼び方) | 条件・注記 |
|---|---|---|
| 三菱電機 HK-KT053WB〜13WB | 制動遅れ 0.01 s | DC off(直流側遮断)の値 |
| 三菱電機 HK-KT23WB〜63(4)WB | 0.02 s | 同上 |
| 三菱電機 HK-KT153(4)WB〜202(4)WB | 0.03 s | 同上 |
| パナソニック MSMF402L1D6(MINAS A6) | 釈放時間 50 ms 以下 | 品番ごとに値が違う(MSMF092A1D2 は 20 ms 以下) |
| 安川電機 SGM7J(50〜750 W) | 制動に要する時間 100 ms | 放電回路で変わる |
| 小倉クラッチ RNB-N0.8 形(保持用) | 釈放時間 15 ms | 2020年版カタログ。コイル 20 °C。遮断条件の注記は本記事では確認できていない |
これらの値は、測定条件の書き方も含めて各社で異なります。同じ表に並べたのは「桁の感覚」をつかむためで、ブレーキ同士の優劣を比べるためではありません。
垂直軸の落下防止:停止距離の計算
停止距離は「遅れ中」と「制動中」の2段で考える
三木プーリは、停止精度の確認が必要な場合の停止角度を θ = 6 × n × (tid + tar + ½·tab)[°]とし、停止位置のばらつきを経験的に Δθ = ±0.15 × θ としています。この式は、遅れの間(tid + tar)は回転数 n のまま回り続けるという前提です。
垂直軸では、ここにもう一つの効果が加わります。mayr は、負荷トルクは利用できる減速トルクを減らし、制御の処理時間中とブレーキの遅れ時間中に出力速度を上げうると書いています。つまり、垂直軸の停止距離は「遅れの間に重力で加速しながら進む距離」と「その速度から、負荷トルクを差し引いた正味のトルクで減速する距離」の2段で考える必要があります。
モデル試算B:制動遅れが長いと、下降中の非常停止で停止距離が大きく伸びる
試算A と同じ軸(小倉クラッチ2020年版カタログの選定例の値)で、制動遅れの想定を変えたときの停止距離を計算します。
ブレーキ軸換算の慣性は、ねじ 6.24×10⁻⁴ × (1/5)² + モータ 10×10⁻⁴ + ブレーキ 0.782×10⁻⁴ + 負荷質量の換算 約 1.62×10⁻⁴ ≈ 12.7×10⁻⁴ kg·m² で、小倉の例の総慣性 12.7×10⁻⁴ kg·m² と一致します。制動中の動摩擦トルクは、小倉の例の仮定値 5.6 N·m を使います。
前提(この試算を読むときに必ず押さえてください)
- 遅れの間はモータトルクがゼロで、ブレーキもまだ効かない
- 効率 1・摩擦なし、制動トルクは一定
- ブレーキ軸の速度上限やモータの過速度は考えない粗い近似で、実機の停止距離の予測値ではない
- 遅れの値は、異なるメーカー・サイズのブレーキの釈放時間を「遅れの想定値」として借りた感度計算で、ブレーキ同士の優劣を比べるものではない。リレー等の 0.05 s は三木プーリの事例の仮定値
この条件で計算すると、遅れの間の加速度は約 1.26 m/s² で、重力加速度 9.8 m/s² の約1/8です。この試算では、ねじ・モータ・ブレーキの回転部の慣性が、落下を大きく遅らせているからです。制動中の減速度は約 1.56 m/s² です。下降速度 0.12 m/s は、ブレーキ軸 1,800 r/min(小倉の例の回転数)に相当します。
| 制動遅れ(電源OFF→制動開始)の想定 | 停止状態から(停電時の保持) | 下降 0.12 m/s 中の非常停止 |
|---|---|---|
| 0.065 s(リレー等 0.05 s + 小倉 RNB-N0.8 の釈放 0.015 s) | 約 4.8 mm | 約 23.5 mm |
| 0.12 s(リレー等 0.05 s + 三木 BXH-06 交流側遮断 0.070 s) | 約 16.3 mm | 約 46.9 mm |
| 0.19 s(リレー等 0.05 s + 三木 BXH-16 交流側遮断 0.140 s) | 約 40.9 mm | 約 86.6 mm |
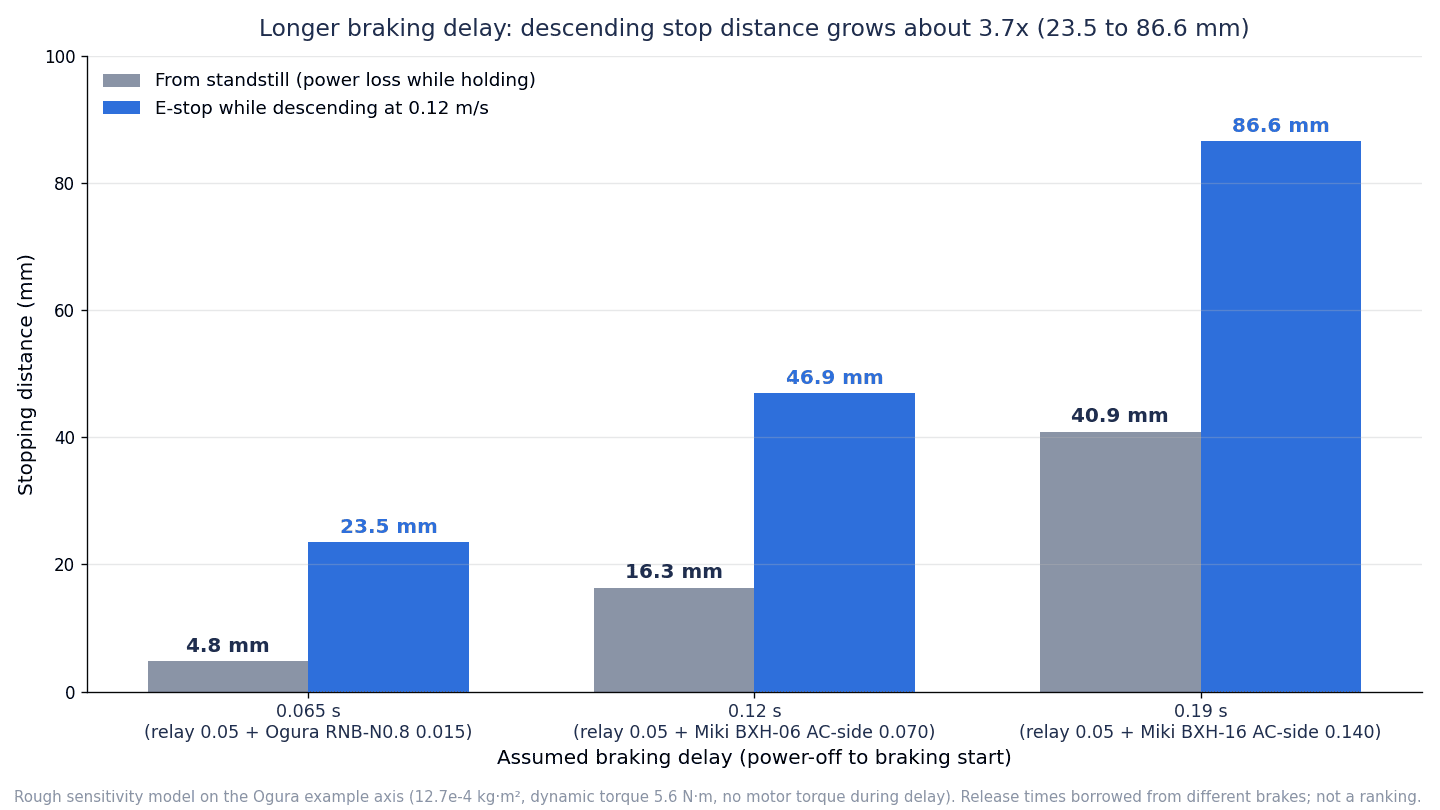
内訳を見ると、0.065 s・下降中の約 23.5 mm は「遅れ中 約 10.5 mm + 制動中 約 13.0 mm」、0.19 s・下降中の約 86.6 mm は「遅れ中 約 45.5 mm + 制動中 約 41.2 mm」です(各値は四捨五入しているため、内訳の和が合計と 0.1 mm ずれることがあります)。遅れが 0.065 s から 0.19 s になると、下降中の停止距離は約 23.5 mm から約 86.6 mm へ約3.7倍になります。遅れの時間は約2.9倍ですが、停止距離はそれ以上に伸びます。遅れの間に速度が上がり、その上がった速度から止めなければならないので、遅れの効き方は直線ではないのです。
参考として、同じ時間だけ自由落下した場合(½gt²)は、0.065 s で約 20.7 mm、0.19 s で約 177 mm です。停止状態からの試算値(約 4.8 mm、約 40.9 mm)が自由落下よりずっと小さいのは、回転部の慣性が加速を抑えているためです。逆に言えば、慣性の小さい軸や、ベルトが切れてねじ側の慣性しか残らない場合には、この試算よりも速く落ちる可能性があります。
遮断回路の指定から見直す
試算で 0.12 s と置いた行は、三木プーリ BXH-06 を交流側で遮断した場合の釈放時間 0.070 s を借りています。同じ BXH-06 を直流側で遮断すれば、釈放時間は 0.020 s で、交流側の約1/3.5 です。ブレーキを大きくしたりモータを替えたりする前に、遮断回路を指定することは、停止距離を縮めるために最初に検討したい対策の一つです。ただし前の章で見たとおり、直流側遮断はサージ対策(バリスタ)と接点寿命への配慮がセットです。
非常制動の仕事と回数
停止距離と並んで確認したいのが、1回の非常制動で摩擦面が受け取る仕事(エネルギー)です。
- 小倉クラッチの選定例では、RNB-N0.8 形の非常停止時の制動仕事を、動摩擦トルク 5.6 N·m と総慣性 12.7×10⁻⁴ kg·m² から約 41 J と計算しています。また、保持用ブレーキの非常停止までの許容仕事量の目安を「同トルクサイズの制動用ブレーキの許容仕事率の70%まで」としています。
- 三木プーリは、保持目的なら制動は非常時に限定し、非常制動1回の制動仕事 Eb が許容制動仕事 Ebaℓ より十分小さいこと(Eb ≪ Ebaℓ)を条件にしています。非常制動の頻度は1分間に1回程度以内とし、1回の Eb が Ebaℓ の70%以上なら、非常制動の後は充分冷やしてから使うよう書いています。総制動回数は L = ET/Eb で見積もります。
- 三菱電機 HK-KT の許容制動仕事は、1回あたり 5.6 J、22 J、64 J、66 J(形式による)で、1時間あたりの値も示されています。Kendrion Servo Line サイズ 06 の非常停止1回の最大スイッチングエネルギーは 70 J です。
下降中の非常停止では、遅れの間に速度が上がるぶん、制動仕事も大きくなります。たとえば、非常停止の回数の上限が 500 回の製品で、立上げ調整中に何度も非常停止を繰り返すと、上限に近づくおそれがあります。RFP では「非常制動の想定回数」と「1回の仕事 [J]」を、ブレーキの許容値と対にして書かせます。
「カタログトルク=今出ているトルク」ではない
なじみ(初期トルク)
摩擦ブレーキは、使い始めは摩擦面がなじんでいないため、表示のトルクが出ないことがあります。
- 三木プーリは励磁作動形の技術資料で、初期トルクは表示トルクの60〜70%で、わずかのならし運転で表示値に達するとし、軽負荷や低回転速度ではならし運転に時間がかかることがあると説明しています。無励磁作動形の資料でも、使用初期はトルクが表示値を下回る場合があり、ならし運転で摩擦面をなじませてから使うよう書いています(無励磁作動形の初期トルクの具体的な割合は示されていません)。
- 小倉クラッチは、SNB-N・MNB-N・PNB などのシリーズ紹介で「初期トルクは定格トルクの70%」と付記しています。
- mayr は ROBA-servostop の表注で、記載の公称制動トルクは到達する可能性が非常に高い下限値だが保証はできないとし、なじみ状態・温度・摩耗・汚れなどで制動トルクがずれることがあるので、設計時に適切な安全策で変動を考慮するよう求めています。Lean の取扱説明書では、長期保管や停止の後は所定トルクを得るためになじませが必要な場合があるとしています。
- Kendrion Servo Line は、工場ですり合わせ(grinded-in)とトルク試験を済ませたブレーキについて、寿命全体での最小保証トルクを表示しています。
立上げ直後の装置や、長く止めていた装置を動かすときは、カタログのトルクがそのまま出ているとは限りません。立上げ時のならし運転の手順と、その後のトルク確認を仕様書に入れておきます。
温度・油・錆
- 温度:mayr ROBA-servostop は 0〜60 °C 用とし、60 °C を超え 80 °C までで10%、80 °C を超え 100 °C までで20%、100 °C を超え 120 °C までで30%の制動トルク低減を示しています。モータに内蔵されたブレーキはモータの発熱を受けるので、装置内部の温度の見積もりが必要です。なお mayr の制動トルク公差は「+75%」で、上振れ側だけが書かれています。
- 油・摩耗:DGUV の情報シートは、製造中に停止した垂直軸は通常モータ内蔵ブレーキだけで保持されており、機械的摩耗や油汚れでブレーキの制動トルクが公称値を下回り、意図しない下降や軸の落下が起こりうると書いています。
- 錆:mayr は、腐食環境や長期停止でロータが錆びて固着しうると注意しています。
ギャップ調整と寿命
摩擦面が摩耗すると、アーマチュアとフィールドの間の空隙(ギャップ)が広がります。ギャップの扱いは製品によって大きく違います。
| メーカー・シリーズ | ギャップ調整 | 寿命・点検の考え方 |
|---|---|---|
| 小倉クラッチ SNB-N(制動用) | 定期的に点検し規定空隙に調整。円周上3か所で測り、各測定値の誤差 0.05 mm 以内 | 再調整までの最大空隙と総仕事を表示(例:10 形は最大空隙 0.80 mm、総仕事 1.6×10⁸ J、規定空隙 0.2〜0.35 mm)。限界空隙を超えると解放できなくなる |
| 三木プーリ BXW・BXR・BXL・BXH・457 | 調整不要(出荷時に調整済み) | 総制動回数 L = ET/Eb で見積もる |
| 三菱電機 HK-KT | 調整できない | 寿命は「ギャップ調整が必要になるまでの制動回数」 |
| mayr ROBA-servostop | 運転エアギャップの調整は不要(ベンダー主張) | Lean は開放電圧を測って摩耗を判定(温まった状態で過励磁電圧の最大90%まで)。点検間隔はシステムメーカーの計画で個別に計算 |
小倉クラッチは、空隙の大小でブレーキの解放時間が変わるとも書いています。摩耗が進むと、解放側の動作も変わるということです。寿命の計算式は、小倉クラッチが L = V/(Eb·w) または L = Et/Eb、三木プーリが L = ET/Eb で、いずれも「1回の制動仕事」が分かって初めて計算できます。ここでも、非常制動の仕事の見積もりが基礎になります。
清掃について、mayr はブレーキ粉じんを圧縮空気やブラシで飛ばさず、吸引か湿った布で取るよう求め、粉じんが出るなら FFP2 マスクを推奨しています。
手動解放は「落ちる操作」
停電時や故障時に軸を動かすため、手動解放の機構をもつブレーキがあります。
- 小倉クラッチ SNB-N 1.2〜10 形と RNB-N 3〜20 形は、ねじを交互に締め込んで約90度の回転で解放するねじ式(それ以上は無理にねじ込まない)
- 三木プーリ BXL・BXH は手動解放が可能(BXL 等は標準の手動解放タップのほか、オプションで手動解放レバー)
- mayr ROBA-topstop は、電源がない状況で手動解放できるオプション
- INTORQ BFK458 は、手動解放の位置のバリエーションと、手動解放のマイクロスイッチ監視をオプションで用意
- 三菱電機 HK-KT には手動解放機構がない(24 V DC で電気的に解放)
垂直軸で手動解放すれば、負荷は落ちます。手動解放の要否と同時に、解放する前に負荷をどう支えるか(支持具、最下端への移動、機械的なロック)を手順として決めておく必要があります。DGUV も保全時について、支持できるなら支持するか最下端へ下ろし、支持できなければ安全な位置固定装置(アレスティング装置)を使い、その状態を制御側で確認してインターロックするよう挙げています。
解放監視
ブレーキが本当に開いた(または閉じた)かを確認する仕組みも、製品によって違います。INTORQ BFK458 は、サイズ 12 以上で切替機能の監視と摩耗監視用のマイクロスイッチをオプションにしています。mayr の ROBA-brake-checker は、センサなしで電流と電圧の解析からアーマチュアの動きを検出し、開放/閉の状態、コイル温度、摩耗、機能余裕を監視すると説明しています(ベンダー主張)。DGUV は、モータブレーキは一般に開/閉の信頼できる信号出力をもたないとしています。解放監視が要るかどうかは、次の章のテストや冗長化の構成と合わせて決めます。
ブレーキテストと冗長化
DGUV の情報シートの位置づけ
ここで参照する DGUV FBHM-005「Gravity-loaded axes – Vertical axes」(英訳版、2021年8月17日付)は、ドイツの労災保険団体の情報シートです。国際規格の要求でも、タイの法令の要求でもなく、ドイツの機関が示す措置の例として読んでください。DGUV 自身も、垂直軸のリスクを評価する特定の規格は存在しないとし、リスクアセスメントの一般原則として DIN EN ISO 12100 とその附属書 B(重力による危険を含む)を挙げています。また、DGUV が参照している ISO 13849-1 は 2016 年の DIN EN 版で、現行の ISO 13849-1:2023 ではない点にも注意が必要です。
人が軸の下に入るかで構成が変わる
DGUV の表では、人がどのように危険にさらされるかで措置のレベルが分かれます。
- 人が軸の下に入れない設計で、上肢だけが短時間危険にさらされる場合:機械制御によるブレーキ装置の周期的テスト(DIN EN ISO 13849-1 のカテゴリ2)
- 軸の下への立入りが避けられない場合:冗長な落下防止装置(カテゴリ3、PLc)
さらに DGUV の表3は、ブレーキの構成と運転モードの対応を示しています。記号は DGUV の区分で、A1 は作業者が安全位置や立入り防止区域にいる場合、A2 は人が軸の下に入れない設計で上肢だけが短時間危険にさらされる場合、A3 は軸の下への立入りが避けられない場合、W1・W2 は保全時です。表3には E で始まる別系列の運転モードもありますが、本記事ではその定義を確認していないため、下の表では A 系列と保全時(W1・W2)に絞って示します。
| 構成(DGUV 表3の区分) | 使える運転モード(DGUV の整理) |
|---|---|
| V0 保持ブレーキのみ | A1(作業者が安全位置・立入り防止区域にいる場合)のみ |
| V1 周期テスト付き保持ブレーキ | A1・A2(軸下への立入りが避けられない A3 は含まない) |
| V2 安全関連制御・ドライブ付き保持ブレーキ | A3(軸下への立入りが避けられない場合)では、停電時の追加保護がある場合のみ |
| V3 保持ブレーキ+第2ブレーキ/V5 保持ブレーキ+機械式カウンタウェイト | A1〜A3(軸下への立入りが避けられない A3 を含む) |
| V4 安全ブレーキ、V8 保持ブレーキ+ブレーキ弁付き油圧カウンタウェイト、V9 保持ブレーキ+安全クランプ装置 | 保全時(W1・W2)を含む全モード |
| V6 支持・機械ロック | 保全時(W1・W2)のみ |
この整理から言えるのは、「人が軸の下に入るか」を最初に決めないと、ブレーキの構成が決まらないということです。7ステップの①でこれを決めるのはそのためです。
DGUV はまた、垂直軸保持用のブレーキが機械指令 2006/42/EC の安全部品に分類されうるのは、機械や駆動モータと別に上市される場合だけだとしています。駆動モータに組み込まれたモータブレーキは別に上市されないので、この規定は適用されません。モータ内蔵ブレーキを、それだけで「安全部品」とみなすことはできないということです。
外付けブレーキ・冗長化の製品例
DGUV の「保持ブレーキ+第2ブレーキ」に相当する構成の製品例として、mayr の ROBA-topstop があります。mayr は、垂直軸向けのスマート安全ブレーキで、標準サーボモータ用のプラグ&プレイ、システム冗長化の簡単な解決策、モータを外しても負荷を保持、モータと出力の間に置くので既存構造に後付けできる、と説明しています(ベンダー主張)。また、DIN EN ISO 13849-1 のカテゴリ1の意味で実績のある部品(well-tried component)とみなせるとし、2025年10月21日のプレスリリースでは TÜV がカテゴリ1の well-tried component と判断したとしています。ただし、mayr が書いているのはカテゴリ1の部品としての評価で、この製品を使えば装置全体の安全機能が特定のカテゴリやパフォーマンスレベルを満たす、とまでは書いていません。安全機能の水準は、回路・診断・部品の信頼性を含む全体で評価します。安全関連部の検証の進め方は「安全PLC導入|認証で終わらないRFP・妥当性確認」で扱っています。
前の章で触れたとおり、タイミングベルトでねじとモータをつなぐ軸では、モータ内蔵ブレーキだけではベルトの故障時に保持できません。ねじ側に外付けのブレーキを置くか、機械的なストッパやロックを組み合わせる構成を検討します。
周期的な静的ブレーキテストの方法
DGUV の表2は、カテゴリ2の周期的ブレーキテストについて、次のような措置の例を挙げています。
- 安全な位置で実施する
- 通常運転中に自動で行い、間隔は遅くとも8時間または1シフトとする(ガードロック付きの扉で立入りが確実に防がれる設備は、ロック解除要求の直前でもよい)
- 少なくとも最大静荷重を確実に保持すること。テストモーメントは負荷トルクの1.3倍
- 2台のブレーキを並列に使う場合は、1台ずつ順に単純な荷重でテストすればよい
- テストモーメントは十分な時間かける
- 故障したブレーキを修理した後は、制御側でテストを強制し、合格するまで運転させない
- 立上げ時に、ブレーキの故障を模擬して故障時の反応を確認する受入試験を行い、記録する(様式は機械メーカーが用意)
DGUV は一般的な要求として、動力伝達の機械部品と安全装置を少なくとも2倍の重量負荷で生じる静的・動的な応力に耐える設計にすることや、ブレーキの故障を検出したら可能なら直ちに安全位置へ移すことも挙げています。いずれもドイツの機関の措置例で、タイの工場でそのまま義務になるものではありませんが、テストの設計を考えるうえで具体的な出発点になります。
mayr の「静的ブレーキテストの推奨(回転ブレーキ)」は、メーカーの立場から次の点を挙げています。
- ブレーキテストは安全な軸位置でのみ行う
- テストトルクの大きさとテスト頻度は機械メーカーが決める。ブレーキの選定時にテストトルクを考慮する
- テスト時間は例として1〜5秒保持(全トルクがかかること)。衝撃的でなく滑らかにトルクを上げる
- 制御側でテストする場合の許容回転角は、系のたわみによる角度、歯車・ブレーキのバックラッシ、制動トルクの摩擦値の立上りに必要なロータの回転 5° を足した値以上にする
- 不合格のときは、用途の誤り、ブレーキの状態を点検し、必要なら動的制動で摩擦ペアをコンディショニングして再テストする
ドライブ側の機能として、SEW-EURODRIVE は MOVIPRO の資料で「SBT(Safe Brake Test)」を、水平・垂直用途向けの静的ブレーキテストで、閉じたブレーキに加えた静的テストトルクをブレーキが保持できるかを診断する機能と説明しています。立上げ時には、用途の負荷トルクとモータトルクの合計が所要テストトルクになるよう設定するとしています。なお、同じ資料の「EN 61800-5-2 による安全サブ機能」の一覧には、ブレーキの制御を扱う SBC(Safe Brake Control)はありますが、SBT は含まれていません。SBT は各社がドライブの機能名として使っている名前だと理解しておきます。
静的テストに合格しても、非常停止の性能は保証されない
ここが本記事で最も強調したい点の一つです。DGUV は、ブレーキが非常停止の機能も担う場合、自動の静的ブレーキテストは非常停止性能の不足や低下の十分な証明にならないと明記しています。静的と動的では物理特性が違うので、静的テストに合格しても、非常停止時のオーバーランがわずかに延びることはありうる、という説明です。そのうえで、非常停止の機能をブレーキに持たせないために、保護停止には停止カテゴリ1(制御停止)を優先すべきだとしています。
つまり、周期テストで「保持できる」ことを確認していても、「下降中に非常停止したときに何 mm で止まるか」は別に確認しなければなりません。モデル試算B で見たように、停止距離は遅れの長さで大きく変わります。FAT/SAT では、静的な保持トルクの確認と、動的な停止距離の実測を分けて行い、それぞれ記録します。
よくある不具合と原因
メーカー資料と DGUV の情報シートに書かれている内容から、症状ごとに主な原因を整理します。
| 症状 | 主な原因(出典の範囲) | 確認・対策 |
|---|---|---|
| 停電で軸が少し落ちる | 釈放時間とリレー等の遅れの間に重力で加速する(三木プーリ・小倉クラッチの全制動時間の考え方、mayr の負荷トルクの説明)。交流側遮断やダイオードで遅れが伸びる | 遮断方式・保護素子の確認、停止状態からの落下量の実測 |
| 非常停止で下がりすぎる | 下降中は遅れの間の加速と、負荷トルクによる正味の減速トルクの低下が重なる(mayr)。静的テストの合否では分からない(DGUV) | 下降中の停止距離の計算と実測、制御停止の優先 |
| ブレーキが引きずる・発熱する | 摩耗で空隙が限界を超えると解放できなくなる(小倉クラッチ SNB-N)。保持用ブレーキを通常の制動に使っている(各社の禁止事項) | 空隙の点検・調整(調整可能な製品)、使い方の見直し |
| トルクが出ない | なじみ前の初期トルク(三木プーリ、小倉クラッチ)、温度による低減(mayr)、油汚れ・摩耗(DGUV)、長期停止後の錆(mayr) | ならし運転、温度の確認、静的ブレーキテスト |
| 解放遅れ中にサーボが動いて異音 | 解放遅れ時間があるのに、解放からモータ始動までの時間が足りない(三菱電機) | 解放遅れを実機で確認し、始動のタイミングを調整 |
| ベルト駆動の軸が保持できない | モータとねじをタイミングベルトで連結している構造では、モータブレーキで軸を保持できないことがある(三菱電機) | ねじ側のブレーキ、機械側のストッパ |
| ブレーキテストに不合格 | 用途の誤り、ブレーキの状態、摩擦ペアのコンディション(mayr) | 点検、必要なら動的制動でコンディショニングして再テスト。修理後は合格まで運転させない(DGUV) |
表の多くは、選定や配線の前提が発注側に見えていないことから起きます。次の章の RFP の項目は、その前提を最初に書かせるためのものです。
電磁ブレーキの RFP(見積依頼)に書く12項目
装置メーカーや SIer に見積を依頼するとき、ブレーキ付きの垂直軸について仕様書に入れておきたい項目です。メーカー各社の技術資料と DGUV の情報シートから組み立てたもので、すべてを数値で決める必要はありませんが、「何を前提に選んだか」を書かせることが目的です。
| No. | 項目 | 書かせる内容 | 理由 |
|---|---|---|---|
| 1 | 軸構成と負荷トルク | 質量、リード、減速比、ベルトの有無、最大負荷トルクの計算(式の出典と効率の扱い) | 効率 1.0 か効率で割るかで値が変わる |
| 2 | 安全係数と比較対象 | 使った係数の社名・表名、静摩擦・動摩擦のどちらと比べたか | 社ごとに掛ける相手と比べる相手が違う |
| 3 | ブレーキの区分と通常停止の方式 | 制動用/保持用/保持専用、通常停止・保護停止を制御停止で行うか | 保持用は通常の制動に使えない |
| 4 | 非常制動の想定 | 想定回数、1回の制動仕事 [J]、頻度、許容値との比較 | 回数の上限は製品で大きく違う |
| 5 | 釈放時間とその条件 | 遮断方式(直流側/交流側)、保護素子の型式、リレー | 回路で釈放時間が数倍変わる |
| 6 | 停止距離 | 停止状態からと下降中の計算値、計算の前提、許容値 | 下降中の非常停止が最悪ケース |
| 7 | 温度と環境 | 装置内の温度の見積もり、油・粉じん・腐食への対策 | 温度でトルクが下がる、油・錆で公称値を割る |
| 8 | ギャップと点検方法 | 調整の要否、摩耗の点検方法と間隔 | 調整できる製品とできない製品がある |
| 9 | 手動解放 | 要否と、垂直軸で解放するときの支持手順 | 手動解放は負荷が落ちる操作 |
| 10 | 解放監視 | マイクロスイッチやセンサレス監視の要否 | モータブレーキは一般に開閉の信号をもたない(DGUV) |
| 11 | 周期ブレーキテスト | 頻度、テストトルク、保持時間、許容回転角、合否判定、記録 | テストトルクは選定時に考慮する(mayr) |
| 12 | 冗長化 | 人が軸の下に入るか、第2ブレーキ・ストッパ・ロックの有無 | 人が入るかで構成が変わる(DGUV) |
特に 2、4、5 は見積比較の段階で効いてきます。A 社が「小倉クラッチの係数 2.4 で 6 N·m 以上」、B 社が「三木プーリの K = 3 で 8.8 N·m 以上」と書いてくれば、同じ軸でも選ぶブレーキのサイズが違って見える理由が説明できます。昇降そのものを担う装置の発注は「垂直搬送機の選定|往復式と連続式の比較、タイ工場のRFPと受入」、ロッド型のアクチュエータを垂直に使う場合は「電動シリンダー選定|タイ工場の推力・速度・安全設計」も参考になります。
FAT/SAT で確認すること
工場出荷試験(FAT)と現地受入試験(SAT)で、ブレーキ付きの垂直軸について確認したい項目です。テストトルクや時間の数値は、各社・機関の例として示しています。
| 試験項目 | 方法 | 判定 | 記録 |
|---|---|---|---|
| なじみ後の静的保持トルク | 安全な軸位置で、テストトルクを滑らかに上げ、所定の時間保持(mayr の例は1〜5秒) | 許容回転角以内で保持 | テストトルク、保持時間、回転角 |
| 故障模擬 | ブレーキの故障を模擬し、制御の反応を確認(DGUV は立上げ時の受入試験として挙げる) | 安全位置への移行、運転の禁止など仕様どおり | 模擬の方法、反応、実施者 |
| 非常停止時の停止距離 | 上昇・下降・最高速で非常停止をかけて実測 | 計算値と許容値以内 | 速度、停止距離、回数 |
| 停電時の落下量 | 停止状態で電源を遮断して落下量を実測 | 許容値以内 | 落下量 |
| 釈放時間・吸引時間 | 実機の配線・遮断回路で測定(三菱電機は解放遅れを実機で確認するよう求める) | 仕様書の条件どおり | 遮断方式、保護素子、測定値 |
| 解放とサーボオンの順序 | 解放遅れ中にモータを動かさないシーケンスか確認 | 異音・引きずりがない | シーケンスの設定値 |
| 手動解放の手順 | 支持具を使った手順で確認 | 負荷を支えた状態で解放できる | 手順書、支持具 |
| 周期テストの設定 | PLC・ドライブの周期、テストトルク、合否判定、不合格時の動作 | 仕様どおり | 設定値、不合格時の動作確認 |
| 非常制動の回数の管理 | 立上げ・調整中の非常制動の回数を記録 | 許容回数に対する残りを把握 | 累計回数 |
SAT では、輸送と据付の後に、FAT と同じ方法で静的保持トルクと停止距離を測り直すのが基本です。現地の電源やリレー盤で遮断回路が変わっていないかも、配線図と実物で照合します。記録の様式は、DGUV が「機械メーカーが用意する」としているように、RFP の段階で装置メーカーに用意させておくと、受入がスムーズになります。
保全計画への引き継ぎ
周期テストの結果、累計の非常制動回数、ギャップの点検結果(調整できる製品の場合)、温度の傾向は、保全計画に引き継ぎます。三菱電機 HK-KT のように寿命が制動回数で決まる製品では、非常制動の回数を数えておかないと交換時期が分かりません。mayr は ROBA-servostop Lean の点検・保守間隔をシステムメーカーの計画で個別に計算するとしており、他社品の間隔を流用せず、採用品の取扱説明書を基に決めます。
タイで調達・保全するときの確認点
窓口は公式資料で確認できた範囲で
本記事の調査で、公式資料からタイの窓口を確認できたのは次の2社です。
- 三木プーリ:沿革に2022年7月にバンコクに Miki Pulley (Thailand) を設立とあり、事業所ページの海外販売網にはバンコクの販売店(NAM SAE INTERNATIONAL TRADING CO., LTD.)が載っています。
- mayr:問い合わせページで国としてタイを選ぶと、担当はシンガポールの Mayr Transmission (S) Pte Ltd の Regional Sales Manager と表示されます(タイ国内の住所は表示されません)。
他のメーカーについては、本記事ではタイの窓口を一次資料で確認していません。サーボモータ内蔵ブレーキは、通常はモータごとの交換になるので、モータメーカーの現地の窓口と、同じ形式の入手性を確認します。外付けの欧州系ブレーキを使う装置では、交換品や点検の窓口がどこになるのか、どのくらいの期間で入手できるのかを、RFP の段階で装置メーカーに確認しておくのが確実です。
予備品と保管
ブレーキの予備品を持つ場合は、保管期間にも注意します。mayr は長期保管・停止の後はなじませが必要な場合があるとし、腐食環境ではロータが錆びて固着しうると書いています。予備品を交換したら、なじませと静的保持トルクの確認を受入と同じ方法で行い、記録します。リニアガイドやボールねじなど、垂直軸のほかの部品の選び方は「リニアガイド 選定|寿命計算・予圧・精度とタイ工場のRFP」でも整理しています。
BOI の効率化措置(2025年版ガイドの範囲)
タイ投資委員会(BOI)の Investment Promotion Guide 2025 には、既存の生産ラインやサービスに自動化システムを導入して効率化する場合の措置が載っています。恩典は機械の輸入税免除と、3年間の法人所得税免除(上限は改善投資額の50%で、土地代と運転資金は含めない)で、自動化・ロボットについて改善機械の価値の30%以上がタイ国内の自動化産業とリンク・支援する場合は上限が100%になります。対象外の業種の例(一般自動車、二輪の一部、PHEV・HEV、セメントなど)も示されています。ただし、この措置の対象は装置・システムへの投資で、ブレーキのような部品単体の購入が対象と書かれているわけではありません。また、ここでの記述は2025年版ガイドの範囲で、最新の条件や受付状況は BOI に確認してください。税務上の判断は専門家にご相談ください。
よくある質問
電磁ブレーキの選定はどこから始める?
用途の区分と、人が軸の下に入るかから始めます。通常の停止は制御停止で行い、ブレーキは保持と非常時に使う前提で、制動用・保持用・保持専用のどれを使うかを決めます。そのうえで負荷トルクを計算し、採用メーカーの式と係数で必要トルクを出し、遮断回路を含めた応答時間、停止距離と非常制動の仕事、なじみ・温度・摩耗、テストと冗長化の順に確認します。
無励磁作動ブレーキとは?
電源が切れると効き、通電すると解放されるブレーキです。小倉クラッチの2020年版カタログの説明では、電流を切るとばね力でアーマチュアが離れて摩擦トルクが発生し、通電するとアーマチュアが吸引されてトルクが消えます。停電時にも効くので、垂直軸の落下防止の基本形です。ばね式のほか永久磁石式もあり、さらに制動用・保持用・保持専用という用途の区分があります。
サーボモータの保持ブレーキで非常停止してよい?
製品が認める範囲で、非常時に限って使えます。三菱電機、パナソニック、安川電機はいずれも、内蔵ブレーキを通常の制動(回転中のモータを止めること)に使わないよう書いています。一方で三菱電機は停電やサーボアラーム時の落下防止に使うとし、許容制動仕事と寿命回数(HK-KT の多くの形式で 20,000 回、大きい形式で 5,000 回)を示しています。Kendrion Servo Line や INTORQ BFK458(保持用)の非常停止回数は 500 回です。回数と1回の仕事の上限を確認し、通常の停止や保護停止は制御停止で行う設計にします。
ブレーキトルクの計算に安全率はいくつ掛ける?
一つの答えはありません。小倉クラッチは表で 1.5〜3.5 の係数を示し、垂直ボールねじの選定例では 2.4 を使っています。三木プーリは保持用で K = 1.5、2、3 を負荷の条件で使い分けます。mayr はテスト用に、負荷トルクに 1〜1.3 を掛けたテストトルクと、その1.25倍以上の最小制動トルクを示しています。本記事の試算では、同じ軸でも約 3.2〜8.8 N·m の幅が出ました。採用メーカーの定義どおりに計算し、静摩擦・動摩擦のどちらと比べたかまで計算書に書かせます。
ブレーキの釈放時間はどう短くする?
まず遮断回路を確認します。三木プーリ BXH-06 の釈放時間は直流側遮断で 0.020 s、交流側遮断で 0.070 s です。サージ吸収にダイオードを使うと遅くなり、パナソニック MINAS A4 の MHMA152S1D の例では 50 ms が 130 ms になっています。直流側遮断はバリスタなどでサージを抑え、接点の寿命にも配慮します。リレーや制御の処理時間も遅れに加わるので、実機の回路で測定して確認します。
ブレーキテストはどのくらいの頻度で行う?
テストトルクの大きさとテスト頻度は、機械メーカーが決めるものです(mayr)。参考になる例として、ドイツの DGUV の情報シートは、通常運転中に自動で、遅くとも8時間または1シフトごとに、負荷トルクの1.3倍のテストモーメントで行う措置を挙げています。これはドイツの機関の措置例で、国際規格やタイの法令の要求ではありません。また、静的テストに合格しても非常停止の停止距離は保証されないので、停止距離は別に確認します。
まとめ
- 電磁ブレーキ選定は「カタログのトルクが負荷より大きいか」だけでは終わりません。保持と制動は別の仕事で、サーボ内蔵の保持ブレーキの非常制動回数は、三菱電機 HK-KT の多くの形式で 20,000 回、Kendrion Servo Line・INTORQ BFK458(保持用)で 500 回と大きく違います。通常の停止は制御停止で行います。
- 安全係数は社ごとに掛ける相手と比べる相手が違い、同じ軸でも約 3.2〜8.8 N·m と約2.7倍の幅が出ます。係数の選び方で機種が1サイズ変わりうるので、計算書に「どの社の式で、何と比べたか」を書かせます。
- 釈放時間は遮断回路で数倍変わります(三木プーリ BXH-06 で直流側 0.020 s/交流側 0.070 s、mayr ROBA-servostop Classic サイズ 100 の接続時間で 70/440 ms)。遅れが 0.065 s から 0.19 s になると、試算では下降中の停止距離が約 23.5 mm から約 86.6 mm へ約3.7倍になりました。
- カタログのトルクは「今出ているトルク」とは限りません。なじみ、温度、油、摩耗、錆で下がることがあり、立上げ時のならし運転と周期的な確認が必要です。
- 静的ブレーキテストに合格しても非常停止の停止距離は保証されません。人が軸の下に入るかで、周期テスト付き保持ブレーキか、冗長な構成かが変わります。
- RFP には区分と非常制動の想定、係数の出典、遮断方式と保護素子、停止距離、テスト方法、冗長化を書かせ、FAT/SAT で静的保持トルクと停止距離を実測して記録します。
TOMAS TECH では、タイの日系工場の自動機・検査装置の設計や、設備の改造・更新をお手伝いしています。既存装置の Z 軸が停電や非常停止で落ちる・下がりすぎるといった原因の切り分けや、ブレーキ付き軸の RFP・FAT/SAT の項目づくりといった、製品や発注先が決まる前の段階でもご相談いただけます。お問い合わせはこちらのフォームからどうぞ。
参考情報
- ISO:ISO 13849-1:2023 Safety of machinery — Safety-related parts of control systems — Part 1
- VDE VERLAG:IEC 61800-5-2:2016 プレビュー(目次・前書き)
- DGUV:FBHM-005 Gravity-loaded axes – Vertical axes(英訳版)
- DGUV:FBHM-005 Schwerkraftbelastete Achsen – Vertikalachsen(独語版)
- 小倉クラッチ:無励磁作動ブレーキ/クラッチ 総合カタログ(2020年版)
- 三木プーリ:無励磁作動形ブレーキ 技術資料
- 三木プーリ:電磁クラッチ・ブレーキ カタログ 励磁作動形 技術資料
- 三木プーリ:永久磁石ブレーキ(パーマネントブレーキ)
- 三木プーリ:History
- 三木プーリ:Business Locations
- 三菱電機:Rotary Servo Motor User’s Manual (For MR-J5)(SH(NA)-030314ENG-P)
- パナソニック インダストリー:MSMF402L1D6
- パナソニック インダストリー:MSMF092A1D2
- パナソニック インダストリー:MHMA152S1D(MINAS A4)
- Panasonic Industry:MSMF402L1D6(英語)
- YASKAWA Europe:Sigma-7 200 V Catalog
- mayr:ROBA-servostop リーフレット(P.898000.V06.EN)
- mayr:Installation and Operational Instructions for ROBA-servostop Type 8982.00_01(B.8982.EN)
- mayr:Remarks and recommendations for the static brake test – Rotation brakes
- mayr:ROBA-topstop カタログ
- mayr:ROBA brake-checker
- mayr:Smart safety for vertical axes: mayr power transmission at the sps 2025(2025年10月21日)
- mayr:Contact
- Kendrion:Servo Line ブローシャー
- Kendrion:INTORQ BFK458 ブローシャー
- SEW-EURODRIVE:Functional description of the static brake test(MOVIPRO)
- SEW-EURODRIVE:Safety subfunctions according to EN 61800-5-2
- JIMTOF2026:開催概要
- METALEX 2026 公式
- Thailand Board of Investment:Investment Promotion Guide 2025


