


最初に入れた磁気テープ式の AGV、後から追加した別メーカーの AMR、さらに検討中の無人フォークリフト(AGF)。タイの日系工場では、こうしてメーカーの違う無人搬送車が同じ建屋を走る状況が珍しくなくなりました。ところが管制ソフトはメーカーごとに別々で、同じ通路、交差点、自動ドア、エレベーター、充電器を取り合います。結果として「時間帯で分ける」「片方を止める」「人が無線で調整する」という運用になり、台数を増やしても搬送量が思ったほど増えません。そこで検討に上がるのが、複数メーカーの車両を一つの AGV管制システムでまとめる構成と、そのための共通インターフェースである VDA 5050 です。
この記事の主張は一つです。複数メーカーの AGV/AMR を一つの工場で動かすときの成否は、「通信規格に対応しているか」ではなく、次の三つを先に決めたかで決まります。①交差区画と共有設備の調停を誰が持つか(どのメーカーの管制でもない上位が持つのか、どこか1社に寄せるのか)、②地図と座標系、アクションの語彙、エラーの意味をどこまで揃えるか、③安全と障害時の責任分界。 VDA 5050 は、管制と車両の間の「話し方」を揃えます。しかし規格自身が、安全要求、交通管理のロジック、周辺設備や上位 IT とのインターフェース、プロジェクトと受入の手順、責任の割当て、サイバーセキュリティは扱わないと明記しています。そこは自分たちで決める必要があります。
以下では、生産技術、設備保全、物流改善、情報システムの担当者や工場長、日本本社の生産技術部門の方が社内で判断材料をそろえられるよう、管制の階層の違い、VDA 5050 の範囲、混在で止まる場所、管制の方式の比較、共通化の範囲、上位システムと設備の連携、安全と責任分界、ネットワーク、費用のモデル試算、RFP、PoC と受入試験の順に整理します。AGV 導入の全体の流れは「AGV システム構築ガイド2026|タイ工場のRFP・設計・導入」で扱っているので、本記事は「メーカーが2社以上になったときの管制」に絞ります。記事中のモデル工場の金額は、すべてこの記事のために置いた仮の数字です。また、安全規格や税制に触れる部分は公開情報の紹介であり、法的助言や認証取得の助言ではありません。
なぜ今、AGV管制システムを見直すのか
2台目のメーカーを入れた工場で起きること
1社のメーカーで AGV をそろえているうちは、管制はそのメーカーのソフトに任せておけば済みます。交差点の譲り合い、充電のタイミング、エレベーターの呼出しも、そのメーカーの管制が面倒を見ます。問題は、搬送物や用途の違いから別メーカーの車両を加えたときに起こります。
- 2社の管制はお互いの車両の位置を知らないため、交差点や狭い通路では「どちらかを止める」しかなくなる
- 自動ドアやエレベーターの呼出し信号が2系統になり、設備側の PLC で取り合いの調停を作り込むことになる
- 充電器がメーカーごとに専用で、同じ壁際に2種類並ぶ
- WMS や MES からの搬送指示が、メーカーごとに別の口(別の API、別の画面、別の呼出しボタン)になる
- 障害が起きたとき、どちらのメーカーの問題かを切り分けるのに時間がかかる
こうした状態が続くと、車両の台数は増えても、交差区画での待ちが増えて搬送量が伸びません。タイでも、2021年の報道では、AGV メーカーの BlueBotics と販売代理店契約を結んだタイの工場自動化会社が、それまでに国内で80台超の車両を立ち上げていたと伝えられており、メーカーや世代の違う車両が同じ工場に入る素地はあります。メーカーの選び方そのものは「無人搬送車メーカーの選び方|タイ工場比較・RFP実務ガイド」に譲り、本記事では「選んだ結果、メーカーが複数になった」状態から話を進めます。
VDA 5050 は2026年3月に3.0.0が公開された
複数メーカーの車両を一つの管制で動かすための共通インターフェースとして、もっとも名前が挙がるのがドイツの VDA 5050 です。現行版はバージョン3.0.0で、2026年3月に VDA(ドイツ自動車工業会)が公開しました。VDA の公式ページも現行版を「Version 3.0.0, March 2026」と表示しています。
3.0.0 では、規格書の表題そのものが変わりました。2.1.0 までは「無人搬送車(AGV)とマスターコントロールの間の通信インターフェース」でしたが、3.0.0 は「移動ロボットとフリート管制の間の通信インターフェース」です。用語も「master control/AGV」から「fleet control/mobile robot」に置き換わっています。本記事では、メーカー別の管制の上に置いて複数メーカーの車両をまとめる管制を「上位の管制」(VDA 5050 3.0 では fleet control、旧版では master control と呼ぶ)と書きます。
3.0.0 の主な変更点として、GitHub のリリースノートは、自由走行する移動ロボットへの対応(計画経路の共有、ゾーンの概念)、運転モードやアクション状態の見直し、エラーレベル「URGENT」と「CRITICAL」の追加、証明書更新などのインスタントアクションの追加などを挙げています。参加企業の1社である AMR メーカーの idealworks は、自社ニュースで、3.0.0 は3年間の作業、32回の対面ワークショップ、25人のコアチームによる成果だと説明しています(同社の説明です)。
相互運用の試験と、搬送ロボットの市場
VDA の公式ページは、VDMA の会員企業が自社の車両と管制のインターフェース適合を試す場として「AGV Mesh-Up」を紹介しています。Fraunhofer IML によれば、第4回は2024年4月にドルトムントで開かれ、異なるメーカーの移動ロボット8台が試験されました。同研究所の担当者は、VDA 5050 以前は異なるサプライヤーの移動ロボットを共通のマスター制御で動かせなかったと説明しています。
市場の側では、国際ロボット連盟(IFR)が2026年9月30日の発表で、2025年の業務用サービスロボットの世界出荷が24%増の約25万台、用途の首位は「輸送・物流」で117,500台(21%増、シェア47%)だったと伝えています。これは世界全体のサービスロボットの数字で、工場の AGV だけの台数でも、タイの内訳でもありません。それでも、搬送用のロボットが増え続け、1つの拠点に複数メーカーの車両が並ぶ状況が今後も増えることは想像しやすいでしょう。
タイの自動車産業には自動化・ロボットの投資優遇がある
タイの文脈では、BOI(タイ投資委員会)の告示 No. 4/2569 が2026年3月31日に官報に掲載されました。法律事務所の解説によれば、対象は一般自動車製造(業種3.6)と PHEV・HEV 製造(業種3.8)の奨励事業に限られ、自動化・ロボットシステムの導入に対して、機械の輸入関税免除と、投資額(土地代と運転資金は含めない)を上限とする法人所得税50%免除3年間を認めるものです。一定の条件でタイ国内の自動化機械製造業に関わる場合は100%に引き上げられ、投資額は100万バーツ以上、申請期限は2027年末とされています。現に法人所得税の免除を受けている事業は対象外です。自動車産業向けの措置であり、一般の工場に当てはまるものではありません。 他業種では別の措置がありうるため、適用の可否は BOI や専門家に確認してください。本記事は税務助言ではありません。
AGV管制システムとは:車両制御・メーカー別の管制・上位の管制・WMS/MESの違い
「AGV 管制システム」という言葉は、人によって指す範囲が違います。社内の議論がかみ合わない原因の多くは、どの階層の話をしているかがずれていることです。まず階層を分けます。
| 階層 | 主な役割 | 誰が提供することが多いか | 複数メーカー混在での論点 |
|---|---|---|---|
| 車両側の制御 | 自己位置推定、経路の実行、アクション(積み降ろし等)の実行、状態の送信、安全機能 | 車両メーカー | 安全機能は車両ごとにメーカーの責任のまま。共通インターフェースへの対応の有無と版 |
| メーカー別の管制(フリート管理) | 自社車両への指示の割当て、経路計算、交差点の譲り合い、充電、設備の呼出し | 車両メーカー | 他社の車両を知らない。交差区画と共有設備で取り合いが起きる |
| 上位の管制(fleet control/master control) | 複数メーカーの車両への指示の割当て、交通制御、デッドロックの検出と解消、エネルギー管理、周辺設備との通信 | 上位管制ソフトの会社、SIer、車両メーカー | どの車両の機能をどこまで使えるか。地図と座標系の統合。障害時の切り分け |
| WMS・MES | 何を、いつ、どこからどこへ運ぶか(搬送の要求)を出す | WMS・MES のベンダー、自社 | 搬送指示の口を1つにできるか。指示の重複と取消し |
VDA 5050 3.0.0 は、上位の管制が最低限行う機能として、車両への指示の割当て、ライン誘導型ロボットの経路計算と誘導(車両ごとの大きさや機動性を考慮)、閉塞(デッドロック)の検出と解消、エネルギー管理(充電指示が搬送指示に割り込める)、交通制御(バッファ経路や待機位置)、環境の一時的な変更(エリアの開放や最高速度の変更など)、ドア・ゲート・エレベーター等の周辺システムとの通信、通信エラーの検出と解消を挙げています。一方、移動ロボットが担う機能は、自己位置推定、経路の実行、アクションの実行、状態の継続的な送信です。
ここで注意したいのは、規格が「上位の管制が行う機能」を列挙していることと、それをどう実装するかを決めていることは別だという点です。後で見るとおり、交通管理のロジックや周辺設備とのインターフェースは規格の対象外です。上位の管制を入れる場合、その中身(交差点の優先順位の決め方、デッドロックの解き方、ドアやエレベーターとのつなぎ方)は、製品と案件ごとに違います。
WMS との関係も同じです。WMS は「何を運ぶか」を決め、管制は「どの車両で、どの経路で運ぶか」を決めます。WMS の導入そのものは「タイ WMS導入ガイド2026:既存倉庫のRFP・90日PoC・受入設計」で扱っています。
VDA 5050とは:誰が作り、何を共通化し、何を共通化しないか
誰が作っているか
VDA 5050 3.0.0 の序文によると、仕様は VDA と VDMA(ドイツ機械工業連盟)が共同で作成しました。カールスルーエ工科大学(KIT)の物流・マテハン研究所(IFL)が両団体から委託を受けて開発を取りまとめ、公式の GitHub リポジトリを管理しています。発行者は VDA です。
規格の 2 Scope は、本書を「フリート管制システムと移動ロボットの間の、標準化されたベンダー中立の通信インターフェース」と定義し、目的を、①移動ロボットをフリート管制につなぐ複雑さを減らす、②異なるメーカーの移動ロボットからなる異種混在フリートを同じ物理環境で協調運用できるようにする、③走行方式・寸法・荷役能力・自律度の異なる移動ロボットに使える汎用の定義を提供する、の3点としています。また、本仕様の使用は任意で拘束力がなく、適用は関係者の判断によると明記しています。免責条項では、適用者が個別ケースで正しく使う責任を負うこと、法令の解釈に代わるものではないことも述べています。
版番号はセマンティックバージョニングで、メジャー版(x.0.0)は通常、後方互換のない変更を含み、マイナー版は新機能、パッチ版は誤記修正などの小さな訂正です。GitHub の README は、今後は 3.0.1(小修正)と 3.1.0(後方互換のある変更)を想定し、4.0.0 は現在計画されていないと書いています。次の版の内容や時期はここでは扱いません。
通信の仕組み
通信は無線ネットワーク経由を前提とし、接続断やメッセージ消失の影響を考慮するとされています。メッセージプロトコルは MQTT で、JSON 形式と組み合わせて使い、互換性のための最低バージョンは MQTT 3.1.1 です。トピックの階層は、ローカルブローカーの場合「interfaceName/majorVersion/manufacturer/serialNumber/topic」が推奨で、メジャー版番号がトピックに入ります。3.0.0 のトピックは次のとおりです。
| トピック | 発信 → 購読 | 用途 | 実装 |
|---|---|---|---|
| order | 上位の管制 → 移動ロボット | 走行指示(ノードとエッジ) | 必須 |
| instantActions | 上位の管制 → 移動ロボット | 即時実行するアクション | 必須 |
| state | 移動ロボット → 上位の管制 | 状態の報告 | 必須 |
| visualization | 移動ロボット → 可視化システム | 位置と計画経路の高頻度送信 | 任意 |
| connection | ブローカー/移動ロボット → 上位の管制 | 接続断の通知(車両の健全性確認には使わない) | 必須 |
| factsheet | 移動ロボット → 上位の管制 | 車両の諸元とベンダー固有情報 | 必須 |
| zoneSet | 上位の管制 → 移動ロボット | ゾーンセットの転送 | 任意 |
| responses | 上位の管制 → 移動ロボット | 車両からの要求への回答 | 任意 |
2.1.0 のトピックは order、instantActions、state、visualization、connection、factsheet の6つで、zoneSet と responses は 3.0.0 で加わりました。2.1.0 では、2.0.0 からの主な変更として、通路幅の中での自由走行範囲(corridors)、地図配信、エラーヒント、factsheet への車両構成情報の追加が入っています。
VDA 5050 で揃うもの、揃わないもの
複数メーカーの管制を考えるうえで一番大事なのが、この区別です。規格が定めているものと、規格が自ら「扱わない」と書いているものを並べます。
| 区分 | 内容 | 自社で決めること |
|---|---|---|
| 揃う(規格が定める) | 管制と車両の通信方式(MQTT+JSON)、トピック名と向き、走行指示(ノードとエッジ)の形式、既定のアクション、状態とエラーレベル、運転モード、地図の配信手順と座標系の約束、factsheet の項目、(3.0)ゾーンと要求・回答の仕組み | どの版を使うか、任意項目のどれを使うか |
| 揃わない① 安全要求 | 機能安全・運用安全・システム安全の要求を定めない。安全規格とみなしたり、安全規格として適用したりしてはならないと明記 | 安全機能の責任、統合後のリスクアセスメント |
| 揃わない② 交通管理のロジック | ルーティング、優先順位付け、渋滞処理、デッドロック解消などの戦略・アルゴリズム・意思決定 | 交差区画の優先ルール、上位管制製品の評価 |
| 揃わない③ その他のインターフェース | 周辺設備、インフラ機器、外部 IT システム(WMS・MES 等)とのインターフェース | ドア・エレベーター・コンベヤ・WMS とのつなぎ方 |
| 揃わない④ プロジェクトと受入の手順 | プロジェクト管理、統合の方法論、立上げ、検証・受入の手順 | RFP、FAT/SAT の試験項目 |
| 揃わない⑤ 運用上の責任 | 運用者、SIer、車両メーカー、管制の提供者の間の責任の割振り | 契約での責任分界 |
| 揃わない⑥ サイバーセキュリティ | 通信の安全、データ保護の仕組み・技術・プロセス | ブローカーの設定、認証、権限、更新 |
| 規格はあるがメーカー差が残りうる | メーカーが定義する独自アクション、対応する任意パラメータとゾーン種別、地図ファイルの形式、対応する版 | RFP で一覧と版を提出させ、受入で照合する |
「揃わない」6項目は、規格の 2 Scope にそのまま書かれているものです。言い換えると、VDA 5050 に対応した管制と車両を買っても、この6項目は買った時点では決まっていません。 本記事の後半の RFP と FAT/SAT の章は、ほぼこの6項目を自分たちで埋めるための作業です。
ある AGV メーカー(BlueBotics)は自社の解説記事で、VDA 5050 の限界として、統一された地図形式が無いこと、複雑なエラーの解釈や復旧の調整が規定されていないこと、セキュリティが統合者に任されていること、新しい車種を加えるたびにほぼ確実に何らかの個別ソフト開発が必要になることを挙げています。これは一社の見解ですが、地図ファイルの形式とセキュリティについては規格本文の記載と矛盾しません。
ほかの相互運用の取り組みとの違い
VDA 5050 のほかにも、複数メーカーの車両を一緒に動かすための取り組みがあります。
- MassRobotics AMR Interoperability Standard(バージョン1.0):米国の MassRobotics が策定。複数ベンダーの AMR が床で「共存」できるよう、位置、速度、方向、健全性、タスクや空き状況などの情報を共有する規格です。伝送は WebSocket、メッセージは JSON で、状態メッセージは変化時に送り、最大頻度は1秒に1回です。文書は安全に関わる目的で依存してはならないとし、各ロボットシステムは自らの安全と走行に責任を持ち続けるとしています。VDA 5050 が「管制が車両に指示を出す」インターフェースなのに対し、MassRobotics 1.0 は主に状態の共有で、走行指示の形式は定めていません。
- Open-RMF:複数のロボットフリートと、ドア・エレベーター・ビル管理システムなどの物理インフラとの共有と相互運用を可能にする、無償のオープンソースソフトウェアです。2024年からは Open Source Robotics Alliance(OSRA)が運営しています。もともとは医療施設向けに開発され、工場や物流センターにも使えるとしています。
- openTCS:Fraunhofer IML のオープンソースの輸送管制ソフトです。VDA 5050 の通信アダプターは、独立したリポジトリが2026年8月にアーカイブされ、openTCS 本体(7.4以降)に統合されたと案内されています。
AGV複数メーカー混在で止まる5つの場所
複数メーカーの車両を同じ工場で動かすと、止まる場所はだいたい決まっています。棚卸しの段階でこの5つを洗い出しておくと、管制の方式を選ぶ材料になります。
| No. | 止まる場所 | 起きること | 決めること |
|---|---|---|---|
| 1 | 交差区画 | 2社の車両が交差点や狭い通路に同時に近づき、お互いを障害物として停止する。デッドロックになる | 区画の排他を誰が持つか、優先順位の決め方 |
| 2 | 共有設備 | 自動ドア、エレベーター、充電器、コンベヤの受渡し口を2社が取り合う。呼出し信号が2系統になる | 設備の呼出しを誰が出すか、インターロックの条件 |
| 3 | 地図と座標のずれ | 各メーカーの地図で同じ地点の座標が違う。上位で重ねると実際とずれた位置に表示される | 共通の原点と座標系、地図の版の管理 |
| 4 | アクションとエラーの意味の違い | 「積む」「降ろす」の動作名、エラーの重さの区分がメーカーごとに違い、上位の画面で同じ意味に見えない | 使うアクションの一覧、エラーの対応表 |
| 5 | 搬送指示の口が複数 | WMS、MES、呼出しボタン、人の指示がメーカーごとに別の口から入る。重複や取消し漏れが起きる | 搬送指示の口を1つにするか、どこで重複を止めるか |
①交差区画
もっとも多いのが交差区画です。メーカー別の管制は自社の車両どうしの譲り合いはできますが、他社の車両の位置は知りません。安全機能はそれぞれの車両に入っているので、ぶつかる前に止まります。しかし、止まったあとにどちらが先に動くかを決める者がいないと、両方が待ち続けます。現場では「人が片方を手で動かす」ことで解決し、それが常態化します。
②共有設備
自動ドアやエレベーターは、1台ずつしか使えない資源です。メーカーごとに呼出し信号を設備の PLC へつなぐと、PLC 側で「どちらの呼出しを先に受けるか」「使用中に別のメーカーの車両が来たらどうするか」を作り込む必要があります。エレベーター連携の詳細は「AGV エレベーター 連携|RFP・FAT/SAT受入設計」、充電器の選び方は「AGV 自動充電システム 選定|タイ工場のRFP・FAT/SAT実務」で扱っています。
③地図と座標のずれ
各メーカーの車両は自社の方法で地図を作ります。原点や向きがメーカーごとに違うことがあるため、上位で重ねるには座標の変換が要ります。変換を誤ると、上位の画面では交差点の手前にいるはずの車両が、実際にはすでに交差点の中にいる、といったことが起こりえます。
④アクションとエラーの意味の違い
VDA 5050 は pick、drop、startCharging などの既定のアクションを定めていますが、当てはまらない場合はメーカーが独自のアクションを定義できます。エラーもレベルは決まっていますが、エラーの種類と中身はメーカーの実装によります。上位の画面で「同じ意味のものが同じに見える」状態を作るには、対応表が必要です。
⑤搬送指示の口が複数
搬送指示の出どころが WMS、MES、呼出しボタン、人と分かれ、しかもメーカーごとに別の口になっていると、同じ搬送が二重に出たり、取消しが片方にしか届かなかったりします。フォークリフトや搬送の呼出しの仕組みは「フォークリフト 呼び出しシステム|配車PoC・RFP設計」も参考になります。
AGV管制アーキテクチャ4方式の比較
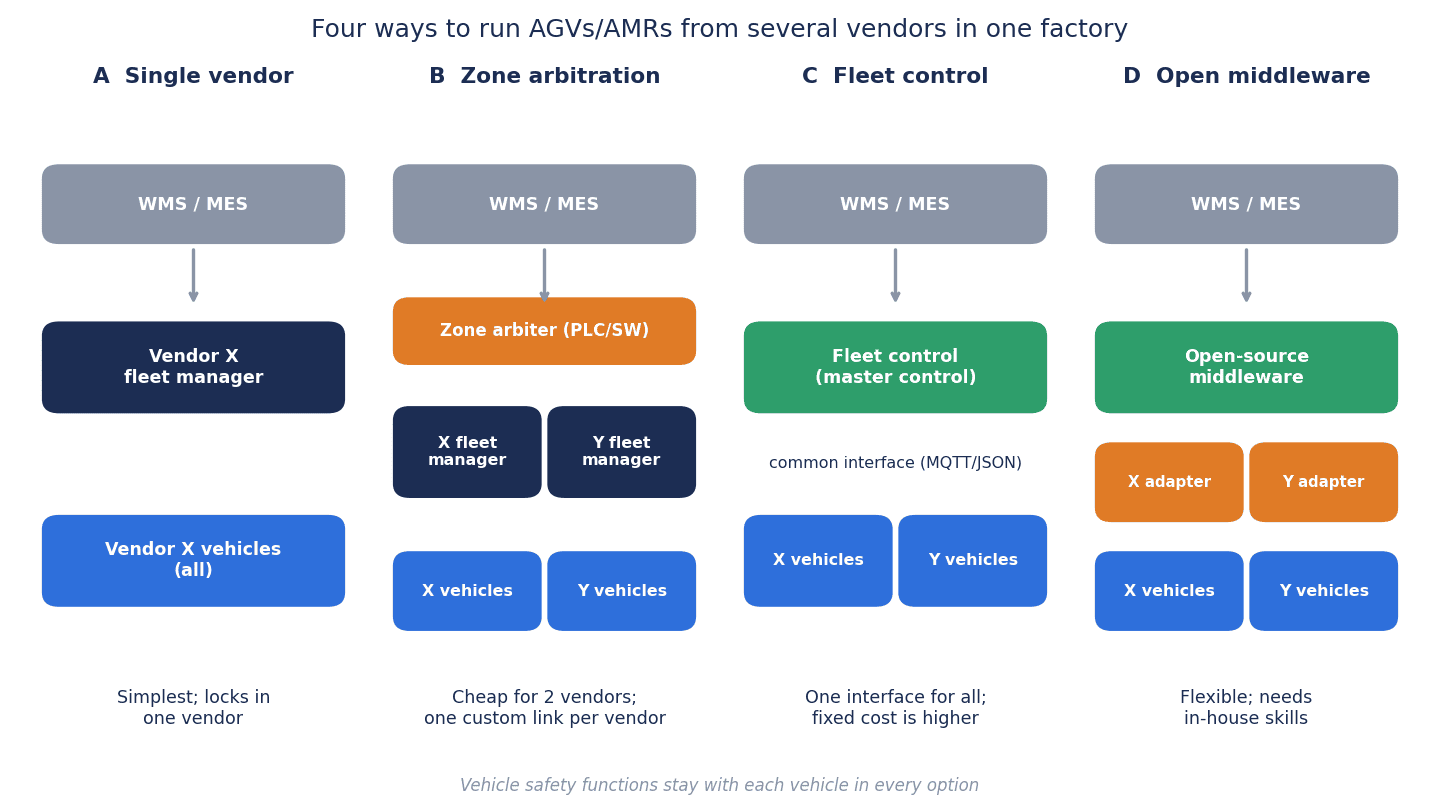
5つの場所のどれを、誰が持つかで、管制の方式が決まります。大きく4つに分けて比べます。
| 方式 | 構成 | 向いている状況 | 主な注意点 |
|---|---|---|---|
| A:1社に統一 | 既存の車両を入れ替え、1社のメーカーと1社の管制にそろえる | 台数が少ない、既存車両の更新時期が近い、用途が1社の製品でまかなえる | 入替費用と停止期間、1社依存、搬送物によっては1社で足りない |
| B:メーカー別の管制+ゾーン調停 | 各メーカーの管制はそのまま。交差区画と共有設備の排他(どちらが入ってよいか)だけを上位で取る | メーカーが2社程度、交差区画が限られる、各社の管制の機能を活かしたい | メーカーごとに個別のつなぎ込みが要る。各社のソフト更新のたびに再確認。交通の最適化はしない |
| C:共通インターフェースで上位の管制に統合 | VDA 5050 等に対応した上位の管制(fleet control)が、複数メーカーの車両に直接指示を出す | メーカーが3社以上、今後も増える、交差区画や共有設備が多い | 車両側の対応と版、上位管制の製品の交通管理の能力、メーカー独自の最適化が使えなくなる可能性 |
| D:オープンソースのミドルウェア | Open-RMF、openTCS などを使い、自社または SIer が組み上げる | 社内やパートナーに ROS 2 等のソフト開発力がある、研究的な取組み | 保守の担い手、品質保証の責任、版の追従 |
方式A:1社に統一
もっとも単純で、責任も1社にまとまります。ただし既存の車両を入れ替える費用、入替中の停止、1社に依存するリスクは工場ごとに大きく違います。磁気テープ式の古い AGV を更新する時期が近いなら、有力な選択肢です。
方式B:メーカー別の管制+ゾーン調停
各メーカーの管制はそのまま使い、交差区画や共有設備に「入ってよいか」のゲートを上位に置きます。上位は区画の空きと順番だけを管理し、どの経路を走るかは各メーカーの管制に任せます。つなぎ方は、メーカーの管制の API、区画の手前での停止と再開の信号、設備側の PLC 経由など、メーカーごとに違うため、メーカーごとに個別のインターフェース開発が要ります。メーカーが2社程度で、交差区画が数か所なら、導入しやすい方式です。
方式C:共通インターフェースで上位の管制に統合
VDA 5050 に対応した上位の管制が、各メーカーの車両に直接走行指示を出します。複数のソフト会社や車両メーカーが、この形の製品を出しています。いずれもベンダーの主張ですが、たとえば次のような説明があります。
- SYNAOS は自社サイトで、VDA 5050 準拠で AMR、AGV、フォークリフトを一元制御でき、メーカーに縛られないとしています。自動車技術企業の ZF との事例では、異なるハードウェアベンダーの車両を一つのシステムで動かし、今後4〜5年で年250〜300台の車両を統合する計画と紹介されています(事例記事の記載で、実績ではありません)。
- Navitec Systems はフリート管制「Navithor」について、VDA 5050 でどのベンダーの車両も同じフリートに組み合わせられるとし、MES・WMS・ERP との連携や、エレベーター・ドアセンサーなど外部システムとの連携をうたっています。
- BlueBotics は、フリート管理ソフト ANT server が VDA 5050 に対応し、自社技術を使う顧客の AGV/AMR に加えて、他ブランドの VDA 5050 準拠の車両も管理できるとしています。
- KUKA はフリート管理ソフト「KUKA.AMR Fleet」について、VDA 5050 で異なるメーカーの AMR を統合でき、ドアやエレベーター、WMS・ERP/MES、PLC との連携ができるとしています。
車両側の対応にも形があります。MiR(Mobile Industrial Robots)は、自社の REST API と MQTT をつなぎ、MiR の AMR と VDA 5050 対応の第三者のフリート管理システムの間でメッセージをやり取りする「MiR VDA 5050 Adapter」を、認定 SIer 経由で提供するとしています。車両が独自 API を持ち、アダプターで VDA 5050 に対応する形です。
どの製品も、対応する VDA 5050 の版(2.x か 3.0 か)が公開情報で明確とは限りません。 製品を比べるときは、版、使える任意機能、交通管理のロジック、周辺設備との連携を、ベンダーの説明ではなく RFP の回答と受入試験で確かめます。本記事は特定の製品を推奨するものではありません。
日系メーカーの管制の例として、シャープの AGV 集中制御システム「AOS」は、最短経路の自動生成による配車制御、デッドロック回避、エレベーター・自動ドア・コンベアや MES・WMS・PLC とのカスタマイズによる連携、他社製 AGV・運搬車両との共存が可能としています(同社の説明です)。こうしたメーカーの管制を方式Bの「メーカー別の管制」として残すか、方式Aとして寄せるかも、検討の対象になります。
方式D:オープンソースのミドルウェア
Open-RMF は ROS 2 の上に作られたライブラリとツール群で、機能領域として、交通スケジュール(交通調整)、フリートアダプター(各メーカーのシステムとの橋渡し)、ドアやエレベーター等のインフラアダプター、タスク配車を持ちます。openTCS は Fraunhofer IML の輸送管制ソフトで、VDA 5050 の通信アダプターは本体(7.4以降)に統合されたと案内されています。ただし、openTCS のアダプターがどの版の VDA 5050 に対応しているかは、今回の調査では確認できていません。
オープンソースは、ライセンス費用がかからない代わりに、組み上げ、保守、版の追従、障害時の責任を誰が持つかが問題になります。工場の搬送を止めないための保守体制を、契約として用意できるかで判断します。
どう選ぶか
判断の軸は、メーカーの数、交差区画と共有設備の数、今後メーカーが増えるか、既存の車両が共通インターフェースに対応しているか、の4つです。メーカーが2社で交差区画が少なければ方式Bから始め、3社目が見えた時点で方式Cを検討する、というのが無理のない順番です。この順番の根拠は、後の「費用のモデル試算」で数字にします。
共通化の範囲を決める:地図・座標系、ノードとエッジ、アクション、エラー、充電、仕様情報
方式Cを選ぶ場合も、方式Bでゾーン調停だけを行う場合も、「何をどこまで揃えるか」を先に決めます。VDA 5050 の規定を手がかりに、6つの項目を見ていきます。
地図と座標系
VDA 5050 では、異なる種類の移動ロボットで一貫した走行を確保するため、位置は常に「プロジェクト固有の座標系」で表します。フロアなどの区別には一意の mapId を使い、地図座標系は z 軸が上向きの右手系、正の回転は反時計回り、X・Y・Z はメートル、向きはラジアンです。各フロアは独自の地図を持ちますが、すべての地図は同じプロジェクト固有のグローバル原点を使うとされています。エレベーターでフロアを移る場合、車両は出発フロアの地図から消え、到着フロアの地図のリフトノードに現れる、と説明されています。
地図の配信も規定があります。地図ファイルは車両がアクセスできる地図サーバーに置き、上位の管制がインスタントアクション downloadMap で取得を指示します。地図は mapId と mapVersion の組で識別され、車両は指示に含まれる mapId の地図を持っていなければ「UNKNOWN_MAP_ID」を報告します。そして正しい地図が有効になっていることを確保するのは上位の管制の責任とされています。一方、地図ファイルそのものの形式は規格で統一されていません。
MassRobotics 1.0 は、共通座標のために、施設内の物理的な目印(柱など)を「Datum Reference Point」として2点以上(推奨3点以上)定め、各ベンダーが自社の地図で同じ点を測って座標変換する方法を示しています。VDA 5050 で揃える場合も、この考え方は受入試験に使えます。同じ物理点を各メーカーの地図で測り、上位の管制上の座標と一致するかを確かめることです。
決めておくことは、共通の原点と軸の向き、フロアごとの mapId の付け方、地図を誰が更新し、mapVersion をどう上げ、どの順で車両に配るか、です。レイアウトの変更は地図の版の変更になるため、レイアウト設計の段階から管制の担当者が入っておくと手戻りが減ります。レイアウトの考え方は「AGVレイアウト設計2026|台数を決めるのは搬送量ではない」で扱っています。
ノードとエッジ
VDA 5050 の走行指示は、ノードとエッジのグラフの一部です。全体のグラフは上位の管制が持ち、どの車両がどのエッジを通れるかといった制約は車両に送らず、管制側が「その車両が通ってよいエッジ」だけを指示に含めます。解放済みの区間(base)と、まだ解放していない予定区間(horizon)を分けて送れます。
ここで決めることは、交差区画の手前にどうノードを置くか、そして一度にどこまで解放するかです。後の「通信断」の試験と関わりますが、車両は上位の管制との接続が切れても、最後に解放されたノードまでは指示を実行します。交差区画の中まで一度に解放してしまうと、通信が切れたときに車両が区画に入ってしまう可能性があります。
ルートの取り込みには、VDMA の LIF(Layout Interchange Format)を使えるほか、運用者が手で設定してもよいとされています。ただし「ルートとルート網の設定は本書の対象外」と明記されています。
アクション
既定のアクション(pick、drop、startCharging、stopCharging、initializePosition、downloadMap、enableMap、factsheetRequest、waitForTrigger など)は、車両の能力が説明に合う場合はこれを使います。cancelOrder、startPause、stopPause の3つは、すべての移動ロボットが対応しなければなりません。当てはまらない場合は、車両メーカーが追加のアクションを定義できます。
したがって、メーカーごとのアクションの語彙の差は、規格だけでは消えません。 工場で使うアクション(積む、降ろす、待つ、充電する、コンベヤと受け渡す、など)を一覧にし、各メーカーがどの既定アクションで、あるいはどの独自アクションで実現するかを RFP で回答させます。コンベヤとの受渡しの仕様は「コンベヤ搭載 AMR導入|受渡し仕様と90日PoC設計」も参考になります。
エラーと状態
VDA 5050 3.0.0 のエラーレベルは4つです。
| レベル | 規格上の意味 | 規格の例 | 現場で決めること |
|---|---|---|---|
| WARNING | すぐの対応は不要。指示の継続も新規受付も可能 | ― | 画面に出すか、記録だけにするか |
| URGENT | すぐ対応が必要だが、指示の継続も新規受付も可能 | バッテリー残量低下 | 誰に通知するか、充電へ割り込ませるか |
| CRITICAL | 走行の継続はできないが、新規の指示は受け付けられる | 置かれていない荷を取ろうとした | 搬送を別の車両に振り替えるか、人が確認するか |
| FATAL | 人の介入が必要で、継続も新規受付もできない | 自己位置の喪失 | 誰が現場に行くか、周りの車両をどう止めるか |
どのレベルでも、車両がエラーを理由に指示を消去してはならないとされています。レベルは揃いますが、エラーの種類と文言はメーカーの実装によります。各メーカーのエラー一覧を出させ、工場としての対応(通知先、振替え、人の介入)との対応表を作ります。
状態の送信は1つのトピックにまとめ、関連するイベントが起きたとき、または少なくとも30秒ごとに送るとされています。運転モードは AUTOMATIC、SEMIAUTOMATIC、INTERVENED、MANUAL、STARTUP、SERVICE、TEACH_IN の7種で、管制が車両を制御しているのは AUTOMATIC と SEMIAUTOMATIC だけです。MANUAL、SERVICE、TEACH_IN では管制は指示もアクションも送ってはならず、車両はこのモードに入ると現在の指示を消去します。保全担当者が車両を手動に切り替えたとき、上位の管制と WMS の側でその搬送をどう扱うかも決めておきます。
充電
上位の管制の機能として、エネルギー管理(充電指示が搬送指示に割り込める)が挙げられており、アクションにも startCharging と stopCharging があります。一方で、充電器そのものはメーカーごとの専用品になっていることがあります。決めることは、充電器をメーカーごとに分けるか共用するか、どの残量で、誰の判断で充電に行かせるか、2社の車両が同時に低電池になったときの順番、です。
仕様情報(factsheet)
factsheet は車両の型式シリーズの基本情報で、人が読む文書としても、管制が取り込む機械処理用の JSON としても使います。項目には、車両の種類と能力、物理特性、識別子や配列の長さの上限、対応する任意パラメータとアクション、車両の形状、荷の仕様、ソフトとハードのバージョンなどがあります。対応する任意パラメータの一覧に載っていないものは「非対応」とみなすとされています。3.0.0 では、各車両が理解できるゾーンの種類も factsheet で知らせます(ゾーンを処理できない車両や一部だけ処理できる車両があるためです)。
factsheet は、RFP の段階で各メーカーに提出させ、受入の段階で実機から取得したものと照合する、という使い方ができます。最大速度、積載、使えるアクション、ソフトのバージョンが書類と実機で違えば、上位の管制は誤った前提で指示を出すことになります。
AGVとWMS・MES・設備との連携:搬送指示の口を1つにする
VDA 5050 は、周辺設備、インフラ機器、外部 IT システムとのインターフェースを対象外としています。上位の管制の機能として「ドア・ゲート・エレベーター等の周辺システムとの通信」が挙げられてはいますが、そのつなぎ方は規格の外です。つまり、WMS・MES との連携も、ドア・エレベーター・コンベヤとの連携も、案件ごとに仕様を書く必要があります。
WMS・MES からの搬送指示
複数メーカーの車両がいる工場で、まず決めたいのは「搬送指示の口を1つにする」ことです。WMS や MES は、どのメーカーの車両が運ぶかを知らずに、「この荷を、ここからここへ、いつまでに」という搬送の要求だけを出す。どの車両に割り当てるかは管制が決める。この形にしておくと、メーカーが増えても WMS 側の改修が増えません。
方式Cなら、上位の管制が搬送指示の口になります。方式Bの場合は、上位のゾーン調停とは別に、搬送の要求を各メーカーの管制に振り分ける層が要ります。どちらの場合も、決めることは同じです。
- 搬送の要求の単位と識別子(同じ要求が二重に届いたときに見分けられるか)
- 取消しと変更の扱い(車両が走り出したあとの取消しを、どこで、誰が受けるか)
- 完了と失敗の報告(WMS の在庫の動きと、実際の荷の動きがずれないか)
- 呼出しボタンや人の指示を、WMS・MES の要求と同じ口に入れるか、別にするか
なお、規格のアクションの中では cancelOrder がすべての移動ロボットの必須対応とされています。上位から車両への取消しの手段はありますが、WMS の取消しをどの時点で車両の取消しにつなげるかは、案件で決めることです。
ドア・エレベーター・コンベヤ
導入の段階では、ルート網の中に積み降ろし場所、充電ステーション、周辺環境(ゲート、エレベーター、遮断機)、待機位置、バッファなどを定義する、と規格にはあります。そのうえで、設備との信号のやり取り(PLC の信号か、上位の通信か)、インターロックの条件(扉が開ききったことを何で確かめるか、エレベーターのかごが着床したことを何で確かめるか)、設備の故障時に車両をどこで待たせるか、を仕様にします。
複数メーカーの場合に特に大事なのは、設備の呼出しを1か所から出すことです。メーカーごとに設備へ信号をつなぐと、設備側で取り合いの調停を作り込むことになり、メーカーが増えるたびに設備の改修が要ります。上位の管制(方式C)またはゾーン調停(方式B)が設備の呼出しを一本化し、設備から見れば「呼ぶのは常に一者」にしておくと、設備側の仕様が単純になります。Open-RMF がドアやエレベーター向けの「インフラアダプター」を構成要素に持っているのも、この考え方に近いものです。
要求と回答、タイムアウト
3.0.0 では、ゾーンへの進入などで管制の許可が要る場合、車両が状態の中で要求を出し、管制が responses トピックで「GRANTED」「QUEUED」「REJECTED」「REVOKED」を返す仕組みが加わりました。許可には有効期限を付けられます。回答が時間内に来ない場合、車両は許可されなかったものとして振る舞い、その操作を行いません。タイムアウトと再試行の扱いは統合時に決めると書かれており、何秒待つか、何回再試行するかは規格に数字がありません。設備の応答時間と合わせて、案件で決めます。
安全と責任分界:VDA 5050の範囲外にあるもの
通信規格に対応していることは安全を保証しない
VDA 5050 は、自らを安全規格とみなしたり、安全規格として適用したりしてはならないと明記しています。MassRobotics 1.0 も、安全に関わる目的で依存してはならないとしています。つまり、どちらの規格に対応していても、それだけで安全が保証されるわけではありません。 各車両の安全機能(安全レーザースキャナによる減速と停止、非常停止など)は、それぞれの車両メーカーの設計と責任のままです。安全レーザースキャナの選び方と検収は「安全レーザースキャナの選定|タイ工場の現場確認から検収まで」で扱っています。
関係する安全規格(確認できた範囲)
| 規格 | 確認できた範囲 | 複数メーカー混在との関係 |
|---|---|---|
| ISO 3691-4:2023 | 無人産業車両とそのシステムの安全要求事項と検証方法。運転区域の状態が安全な運転に大きく影響するとし、区域の準備の指針を附属書に置く。機械的な手段(レール・ガイド等)だけで誘導される車両と、遠隔操作の車両には適用しない。欧州規格 EN ISO 3691-4:2023 は第2版 | 「システム」を含む規格であり、運転区域の準備が問われる。VDA 5050 3.0.0 も「移動ロボット」の定義をこの規格から引用している |
| ANSI/RIA R15.08-1-2020(Part 1) | 産業用移動ロボット(IMR)のメーカー向けの安全要求 | 車両ごとのメーカーの責任 |
| ANSI/A3 R15.08-2-2023(Part 2) | IMR システムとアプリケーションの要求。IMR やフリートをサイトに統合・設定する際の要求で、対象はシステムインテグレーター。充電ステーションやその他設備との相互作用、運用環境の安全配慮を含む | 統合する側の責任。共有設備との相互作用が対象に含まれる |
| ANSI/A3 R15.08-3(Part 3、2026年版) | 報道によれば、IMR アプリケーションを使うユーザーの責任(リスクアセスメント、変更管理、従業員教育、定期的な見直しと点検)を定め、3部作がそろった | 使う側(工場)の責任。メーカー追加やレイアウト変更は変更管理の対象になりうる |
R15.08 は米国の規格で、タイで法的義務となるかは確認していません。また、ISO 3691-4 と R15.08 の本文は有償で、ここでは公開されている概要とプレスリリース、報道の範囲で紹介しています。本記事は認証取得や法令適合の助言ではありません。 適用すべき規格と手続きは、認証機関や専門家に確認してください。
R15.08 が役割ごと(メーカー、インテグレーター、ユーザー)に部を分けていることは、複数メーカー混在の責任分界を考えるときの手がかりになります。車両単体の安全はメーカー、統合した結果の安全はインテグレーター、運用の中で安全を保つのはユーザー、という分け方です。
統合後のリスクアセスメントは誰が行うか
複数メーカーの車両を一つの管制で動かしたあとのリスクアセスメントを誰が行うかを、直接決めた条文は、今回確認できた範囲では見当たりませんでした。VDA 5050 は、運用者、SIer、車両メーカー、管制の提供者の間で責任を割り振らないと明記しています。したがって、これは契約で決める必要がある事項です。少なくとも次の点を、契約と RFP に書いておきます。
- 統合後のシステム全体のリスクアセスメントを誰が行い、誰が承認するか
- メーカーの追加、レイアウトや地図の変更、上位の管制の設定変更のたびに、誰が評価をやり直すか
- 各車両の安全機能の設定(減速・停止の範囲など)を、上位の管制の都合で変えてよいか、変えるときは誰が承認するか
障害時の一次切り分け
複数メーカーの構成では、障害が起きたときに「どこの問題か」がすぐには分かりません。車両か、メーカーの管制か、上位の管制か、ブローカーか、無線か、設備か、WMS か。一次切り分けの手順を決め、誰がどのログを見て、どこに連絡するかを文書にしておきます。上位の管制が出す車両の状態(運転モード、エラー、接続状態)は、切り分けの最初の材料になります。各メーカーには、障害の連絡を受けてから応答するまでの時間と、上位の管制の会社と一緒に調べる場合の費用の扱いを、RFP の段階で回答させておきます。
ネットワークとサイバーセキュリティ:MQTTブローカー、無線、権限
VDA 5050 は、通信の安全やデータ保護の仕組み・技術・プロセスを規定しないと明記しています。「プロトコルのセキュリティはブローカーの設定で考慮する必要があるが、本ガイドラインでは扱わない」とも書かれています。規格に書かれていることと、一般的な設計上の注意を分けて整理します。
規格に書かれていること
- 通信は無線ネットワーク経由を前提とし、接続断やメッセージ消失の影響を考慮する
- MQTT 3.1.1 以上を使う
- QoS は、order、instantActions、state などは 0(Best Effort)、connection は 1(At Least Once)
- 車両はブローカー接続時に「ラストウィル」を設定し、予期せぬ切断時には connection トピックに「CONNECTION_BROKEN」が配信される。正常切断時は「OFFLINE」、接続時は「ONLINE」を送り、これらは retained フラグ付きで送る
- 車両がブローカーから切断されても、受け取った指示は保持し、最後に解放されたノードまでは実行する
- クラウドの MQTT ブローカーでは、トピック構造の調整が必要になる場合がある
- 3.0.0 で、車両の証明書を更新するインスタントアクション updateCertificate が加わった
QoS 0 は、届かないメッセージがありうることを前提にした設定です。走行指示が届かなかった場合に、車両と上位の管制がどう振る舞うかは、受入試験で確かめる対象になります。
一般的な設計上の注意
以下は規格の規定ではなく、一般的な設計の考え方です。
- ブローカーの置き場所:工場の制御系ネットワークの中に置くか、クラウドに置くか。クラウドに置く場合は、インターネット回線の断で工場の搬送が止まらないかを考える
- 認証と権限:車両ごとに認証情報を分け、各車両が自分のトピックだけを読み書きできるように権限を絞る。上位の管制以外が order や instantActions を出せないようにする
- 証明書の更新:証明書の期限と更新の手順を、誰が管理するかを決める
- 無線:搬送ルート全体で無線が途切れる場所がないか、ローミングの切替えで通信が途切れないかを、実際の車両で確かめる
- リモート保守:各メーカーがリモートで車両や管制に入る経路を、誰が許可し、記録するか
FA の SIer にサイバーセキュリティの要件をどう出すかは「FA SIer サイバーセキュリティ:タイ工場RFP実務2026」で扱っています。具体的な数値(パスワードの長さ、更新の周期など)は、自社の情報セキュリティ方針に合わせて決めてください。
費用のモデル試算:方式Bと方式Cの5年総額をメーカー数で比べる(仮の数字)
ここからは、試算の構造を示すためのモデル工場で、方式B(メーカー別の管制+ゾーン調停)と方式C(共通インターフェースで上位の管制に統合)の5年総額を比べます。以下の金額はすべてこの記事のための仮置きです。ベンダーの価格でも、調査の数値でもありません。 自社の見積りに置き換えて使ってください。
モデル工場の前提
タイの日系製造業の1拠点で、AGV/AMR を複数のメーカーから導入しており、交差区画と共有設備があるとします。通貨はタイバーツ(THB)、期間は5年です。車両メーカーの数を V とします。
| 項目 | 方式B(メーカー別の管制+ゾーン調停) | 方式C(上位の管制に統合) |
|---|---|---|
| 初期・固定 | 300,000 THB | 1,500,000 THB(上位管制のライセンス、サーバー、ブローカー、地図統合) |
| 初期・メーカーごと | 600,000 THB/社(個別インターフェース開発) | 150,000 THB/社(接続と確認) |
| 年間・固定 | なし | 200,000 THB/年(保守、ライセンス更新) |
| 年間・メーカーごと | 80,000 THB/社・年(各社のソフト更新のたびに上位とのつなぎを再確認する再試験と保守) | 20,000 THB/社・年 |
| 5年総額の式 | 300,000+600,000V+5×80,000V=300,000+1,000,000V | 1,500,000+150,000V+5×(200,000+20,000V)=2,500,000+250,000V |
方式Bは固定費が小さく、メーカーごとの費用が大きい形です。方式Cはその逆で、固定費が大きく、メーカーごとの費用が小さい形です。式から、メーカーが1社増えるごとに、5年総額は方式Bで1,000,000 THB、方式Cで250,000 THB 増えます。
メーカー数を変えると、どちらが安いか
| メーカー数V | 方式B 5年総額 | 方式C 5年総額 | 差(B−C) |
|---|---|---|---|
| 2社 | 2,300,000 THB | 3,000,000 THB | −700,000 THB(Bが安い) |
| 3社 | 3,300,000 THB | 3,250,000 THB | +50,000 THB(ほぼ同じ。Cがわずかに安い) |
| 4社 | 4,300,000 THB | 3,500,000 THB | +800,000 THB(Cが安い) |
| 5社 | 5,300,000 THB | 3,750,000 THB | +1,550,000 THB(Cが安い) |
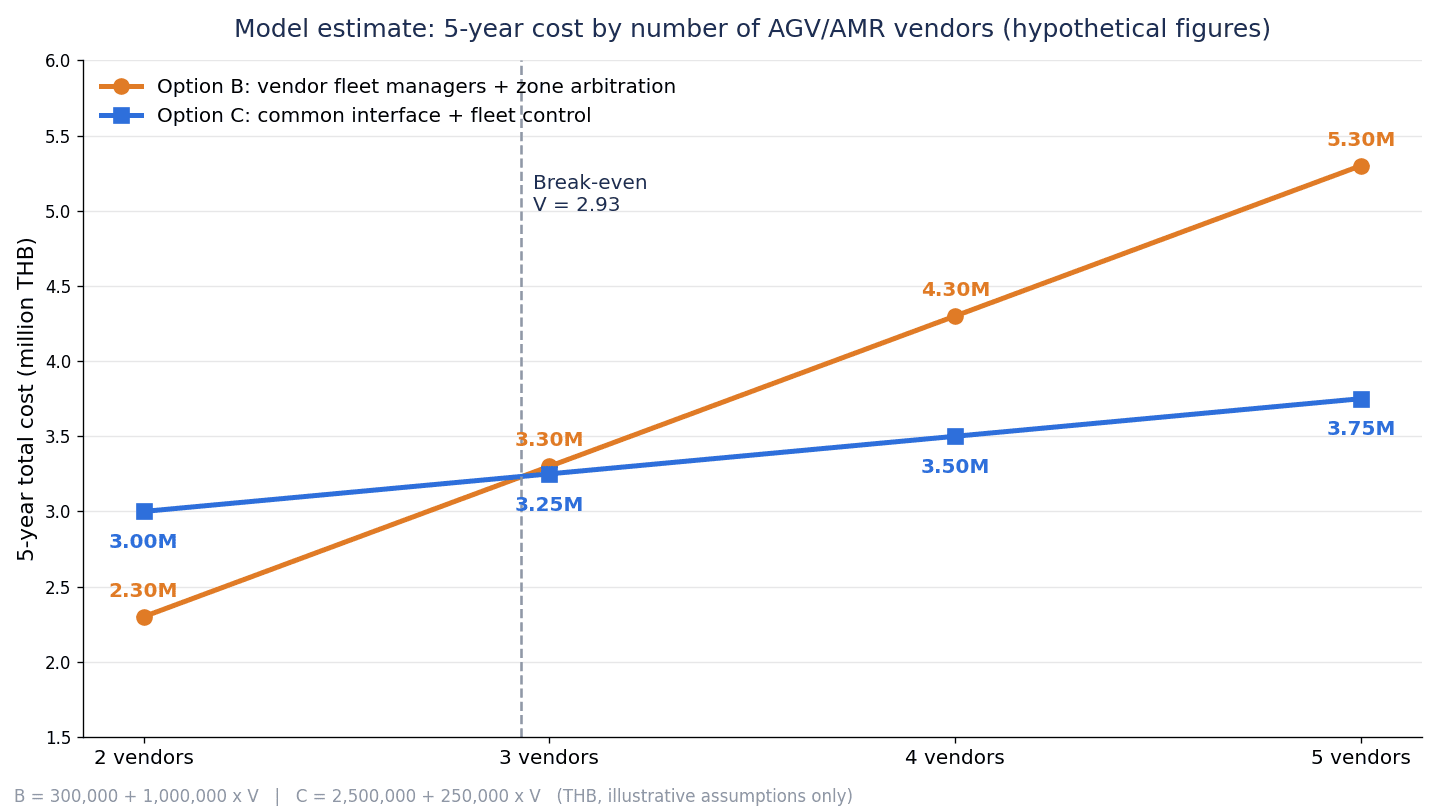
損益分岐は、300,000+1,000,000V=2,500,000+250,000V から、750,000V=2,200,000、V≒2.93 です。この仮置きの前提では、3社目を入れるあたりで方式Bと方式Cの5年総額が逆転します。 2社では方式Bが700,000 THB 安く、3社ではほぼ同じ(方式Cが50,000 THB 安い)、4社では方式Cが800,000 THB、5社では1,550,000 THB 安くなります。
方式A(1社に統一)は金額にしていません。既存の車両の入替費用、入替の間の停止期間、1社に依存するリスクが、工場ごとに違いすぎるためです。
この試算に入れていないもの
- 交差区画での待ちが減ることによる搬送量の増加や、必要な台数の抑制(工場ごとの動線で大きく変わるため)
- 既存の車両が共通インターフェースに対応していない場合の改修やアダプターの費用
- メーカー独自の管制が持つ最適化(車両の性能を引き出す機能)を、上位の管制では使えなくなる可能性
- 障害時の切り分けにかかる時間の増減
特に1つ目は、方式Cのほうが効きやすい項目です。方式Bは区画の排他を取るだけで交通の最適化はしないため、交差区画での待ちはある程度残ります。逆に3つ目は方式Cに不利な項目です。どちらも金額にしていないので、上の表の差だけで決めず、この4項目を定性的に並べて判断します。
試算から言えること
この仮置きの前提からは、2社までなら方式B(ゾーン調停)で始め、3社目の追加が見えた時点で方式Cを検討する、という順番が導けます。ただし、3社目が確定していなくても、これから新しく買う車両には、共通インターフェースへの対応(とその版)を RFP で求めておくことを勧めます。そうしておけば、後で方式Cに移るときに、既存の車両の改修やアダプターの費用が下がります(この効果は金額にしていません)。AGV・AMR 本体の費用の考え方は「無人搬送車 価格の決め方|AGV・AMRの5年TCO」で扱っています。
AGV管制システムのRFPに書く項目
RFP では、「VDA 5050 に対応しているか」を問うだけでは足りません。規格が扱わない6項目を、自分たちで埋める形にします。上位の管制の会社、各車両メーカー、SIer のそれぞれに、同じ項目で回答させます。
| No. | 項目 | 書く内容の例 |
|---|---|---|
| 1 | 搬送の棚卸し | ルート、車両メーカーと台数、交差区画と共有設備(ドア、エレベーター、充電器、コンベヤの受渡し)、搬送指示の出どころ(WMS、MES、呼出しボタン、人)の一覧 |
| 2 | 管制の方式 | 方式A〜Dのどれを前提にするか。方式Bなら排他を取る区画の一覧、方式Cなら上位の管制が直接指示を出す車両の範囲 |
| 3 | 対応する版 | 車両ごと、管制ごとに、対応する VDA 5050 の版(例:2.0、2.1、3.0)と、版を上げる場合の計画と費用 |
| 4 | factsheet の提出 | 各車両の factsheet(物理特性、荷の仕様、対応する任意パラメータとアクション、対応するゾーン種別、ソフトとハードのバージョン)。受入時に実機と照合すること |
| 5 | アクションの一覧 | 工場で使うアクションごとに、既定のアクションで実現するか、独自アクションか。独自アクションの定義書 |
| 6 | エラーの一覧と対応表 | 各メーカーのエラーの種類とレベル、工場としての対応(通知先、振替え、人の介入)との対応表 |
| 7 | 地図と座標系 | 共通の原点と座標系、フロアごとの mapId、地図の更新と版の管理、配布の手順、座標の一致を確かめる基準点 |
| 8 | 交通管理のロジック | 交差区画の優先順位、デッドロックの検出と解消、待機位置、充電の割込みの考え方。上位の管制の製品の説明と、どこまで設定で変えられるか |
| 9 | 上位・設備連携 | WMS・MES からの搬送指示の口、重複と取消しの扱い、ドア・エレベーター・コンベヤとの信号とインターロックの条件、タイムアウトと再試行 |
| 10 | 安全と責任分界 | 統合後のリスクアセスメントの実施者と承認者、変更時の再評価、各車両の安全機能の設定を変える場合の承認、障害時の一次切り分けの手順と連絡先 |
| 11 | ネットワークとセキュリティ | ブローカーの置き場所と冗長化、車両ごとの認証と権限、証明書の管理、無線の範囲、リモート保守の経路と記録 |
| 12 | 受入試験と保守費用 | 次章の7ケースの試験、ソフト更新時の再試験の範囲と費用、各社の応答時間、5年間の保守費用の内訳 |
3番の「対応する版」は特に重要です。トピックの階層にメジャー版の番号が入り、メジャー版の変更は通常、後方互換のない変更を含みます。版の違う車両と管制の組合せが実際に動くかは、規格からは言えず、製品ごとの確認事項です。「VDA 5050 対応」とだけ書かれた回答は、版が分かるまで評価を保留します。
PoC・FAT/SATで確認すること:わざと試す受入試験
PoC と受入試験では、すべてが正常なときに車両が走るかだけでなく、異常をわざと起こしたときに、車両が安全側で止まり、状態が上位に正しく見え、文書どおりに復帰でき、ログで原因を追えるかを確かめます。規格が「検証と受入の手順」を扱わないと明記している以上、試験の中身は自分たちで決めるしかありません。ベンダーや SIer の環境での試験(FAT)と、自社の工場で実際の無線、設備、WMS につないだ試験(SAT)に分けます。
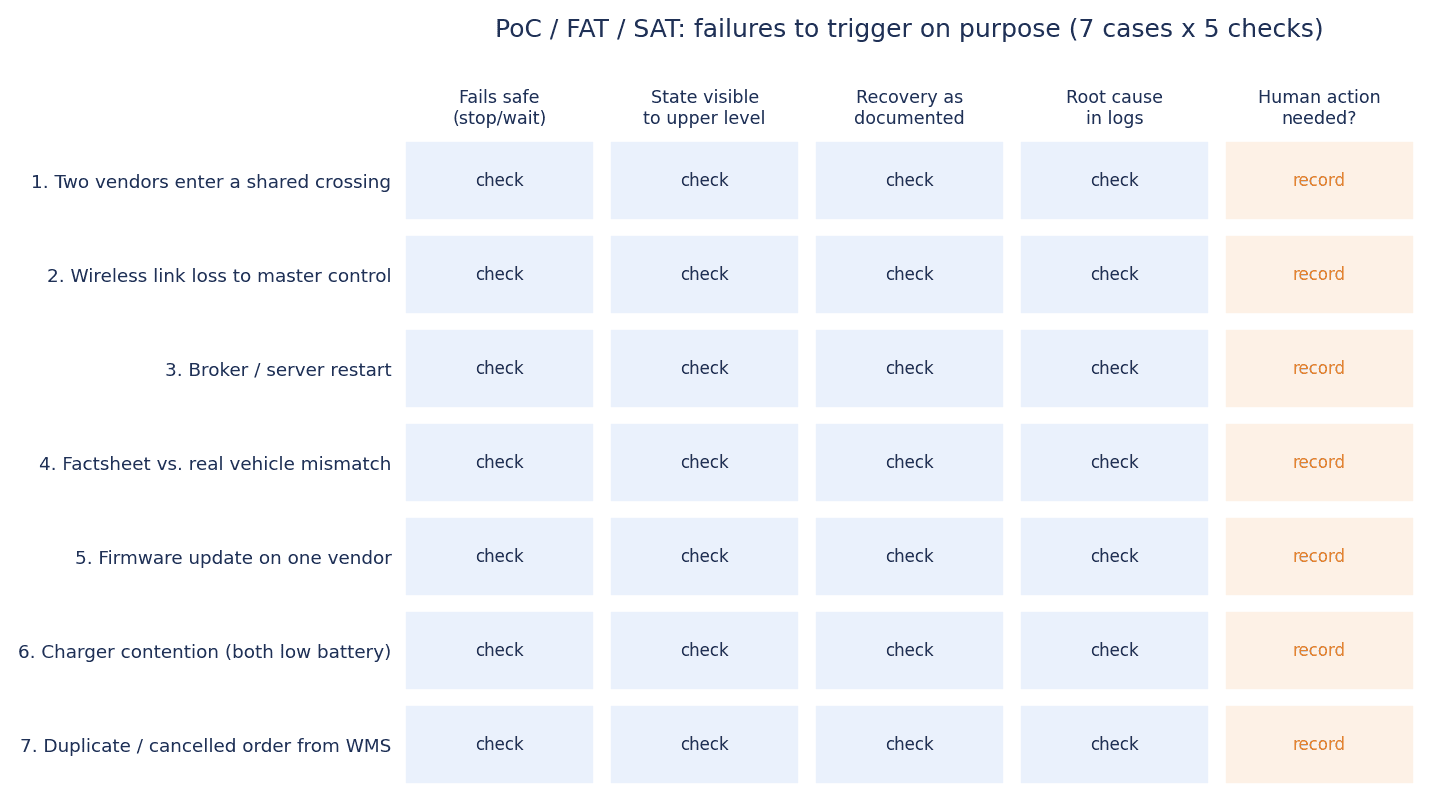
わざと試す7つのケース
- 交差区画への2社同時進入:2社の車両を、同じ交差区画に同時に到着するように走らせる。片方だけが入り、もう片方が手前の決められた位置で待つか。デッドロックにならないか。
- 上位の管制と車両の通信断:無線の切れ目を作る、またはアクセスポイントを止める。車両は最後に解放されたノードまで指示を実行するため、交差区画の中まで解放していないかを確かめる。上位の画面に「CONNECTION_BROKEN」が出るか。
- ブローカー(または上位の管制のサーバー)の再起動:運転中に再起動する。再接続後に、車両の状態が上位に正しく戻るか(状態は少なくとも30秒ごとに送られる)、二重の指示が出ないか。
- factsheet と実機の不一致:書類上の最大速度、積載、使えるアクションと、実機から取得した factsheet が一致するか。不一致の項目がある場合に、上位の管制が誤った指示を出さないか。
- 片方のメーカーのソフト(ファームウェア)更新後の再接続:一方の車両のソフトを更新し、再接続させる。factsheet のバージョン情報が更新されるか。アクション、エラー、ゾーンの扱いが変わっていないか。
- 充電器の取り合い:2社の車両を同時に低電池(URGENT 相当)にする。充電の順番が決めたとおりか。搬送指示との割込みが正しく働くか。
- 上位(WMS・MES)からの搬送指示の重複と取消し:同じ搬送の要求を二重に送る、走行中に取り消す。重複が1件にまとめられるか。取消しが車両まで届き、WMS の在庫の動きとずれないか。
確認する5つの項目
各ケースについて、次の5項目を確認します。
| 確認項目 | 見ること |
|---|---|
| 停止・待機が安全側か | 異常時に、交差区画や設備の中ではなく、決められた安全な位置で止まるか待つか |
| 状態が上位に正しく見えるか | 運転モード、エラーのレベル、接続状態、位置が、上位の管制の画面と WMS に正しく反映されるか |
| 復帰手順が文書どおりか | 復帰の手順書どおりの操作で、搬送を再開できるか。手順書に無い操作が要らないか |
| ログで原因を追えるか | 車両、メーカーの管制、上位の管制、ブローカー、設備のログを時刻で突き合わせ、原因を特定できるか |
| 人の介入が必要か | 人が現場に行く必要があるか。必要な場合、誰が、どこで、何をするかが決まっているか |
7ケースと5項目を掛け合わせた表を作り、各マスに合否と証跡(画面の記録、ログ、動画)を残すと、FAT と SAT の結果を比べやすくなります。すべてのケースがすべての項目に同じ重さで関わるわけではありません。たとえば交差区画への同時進入では「停止・待機が安全側か」が中心になり、ソフト更新後の再接続では「状態が上位に正しく見えるか」と「ログで原因を追えるか」が中心になります。
FATとSATの分担
FAT では、試験場で7ケースを一通り流し、上位の管制と各メーカーの車両の組合せとして、指示、状態、エラー、ログの項目を確かめます。SAT では、自社の工場で、実際の無線、ドア、エレベーター、充電器、WMS につないだ状態で同じケースを流します。通信断と無線の切れ目は、工場の実際の環境でしか確かめられません。座標の一致も、工場内の同じ物理点を各メーカーの地図で測って確かめます。
タイムアウトの秒数、再試行の回数、通信断のときにどこまで解放してよいかは、規格に数字がありません。FAT の結果を見て決め、SAT で確かめ、決めた値を文書に残します。稼働後も、メーカーのソフト更新や地図の変更のたびに、ケース4と5を中心に再試験を回します。既存工場での AMR 導入の進め方は「AMR 導入事例|既存工場で失敗しない6パターンと90日PoC」も参考になります。
よくある質問
VDA 5050とは?
ドイツの VDA と VDMA が共同で作成した、上位の管制(フリート管制)と移動ロボット(AGV/AMR)の間の通信インターフェースです。現行版は2026年3月に公開された3.0.0 で、MQTT と JSON を使い、走行指示、状態、エラー、アクション、地図の配信、車両の仕様情報(factsheet)などの形式を定めています。使用は任意で拘束力はありません。
VDA 5050に対応していれば、違うメーカーのAMRがそのまま一緒に走る?
そのままとは限りません。VDA 5050 が揃えるのは管制と車両の間の「話し方」です。安全要求、交通管理のロジック、周辺設備や上位 IT とのインターフェース、受入の手順、責任の割当て、サイバーセキュリティは、規格自身が扱わないと明記しています。さらに、独自アクション、対応する任意項目、地図ファイルの形式、対応する版にはメーカーの差が残りえます。地図と座標系の統合、アクションとエラーの対応表、受入試験は、別に行う必要があります。
AGV管制システムの費用は?
製品と構成によって大きく違うため、一般的な相場は示せません。本記事のモデル試算(仮置き)では、5年総額は、方式B(メーカー別の管制+ゾーン調停)が2社で2,300,000 THB、3社で3,300,000 THB、方式C(上位の管制に統合)が2社で3,000,000 THB、3社で3,250,000 THB で、損益分岐は V≒2.93、つまり3社目のあたりで逆転しました。自社の見積りで同じ式に当てはめてください。
既存のAGVがVDA 5050に対応していない場合は?
選択肢はいくつかあります。メーカーがアダプターを提供している場合はそれを使う(たとえば MiR は自社 AMR 向けの VDA 5050 アダプターを提供するとしています)、方式Bとして既存車両はメーカーの管制のまま残し、交差区画の排他だけを上位で取る、Open-RMF のフリートアダプターのような仕組みでつなぐ、更新時期に合わせて入れ替える、などです。どの方法でも、対応する版と、使える機能の範囲を確認してください。新しく買う車両には、RFP で対応と版を求めておくと、後の選択肢が広がります。
AGVとWMSの連携はどこでつなぐ?
VDA 5050 は WMS などの外部 IT システムとのインターフェースを対象外としているため、つなぎ方は案件で決めます。複数メーカーの場合は、WMS や MES はメーカーを意識せず搬送の要求だけを出し、上位の管制(または振り分けの層)を搬送指示の口にする形にすると、メーカーが増えても WMS 側の改修が増えにくくなります。重複と取消しの扱いは、受入試験で必ず確かめます。
まとめ
メーカーの違う AGV/AMR を同じ工場で動かすときに、最初に問うべきは「VDA 5050 に対応しているか」ではありません。①交差区画と共有設備の調停を誰が持つか、②地図と座標系、アクション、エラーの意味をどこまで揃えるか、③安全と障害時の責任をどう分けるか、の三つです。VDA 5050 は2026年3月公開の3.0.0 で、上位の管制と車両の間の話し方を揃えますが、安全要求、交通管理のロジック、周辺設備と上位 IT とのインターフェース、受入の手順、責任の割当て、サイバーセキュリティは扱わないと明記しています。そこを RFP と受入試験で埋めるのが、導入する側の仕事です。
進め方は、搬送の棚卸し、管制の方式の選択、共通化の範囲の決定、上位システムと設備の連携、責任分界と受入試験、の5段です。モデル試算(仮置き)では、方式Bと方式Cの5年総額は、2社で2,300,000 THB と3,000,000 THB、3社で3,300,000 THB と3,250,000 THB、4社で4,300,000 THB と3,500,000 THB、5社で5,300,000 THB と3,750,000 THB となり、V≒2.93、つまり3社目を入れるあたりで逆転しました。2社まではゾーン調停で始め、3社目が見えた時点で上位の管制への統合を検討する。そのうえで、これから買う車両には共通インターフェースへの対応と版を RFP で求めておく。この順番で決めると、何を買い、何を自分たちで決めるべきかがはっきりします。
TOMAS TECH では、タイの日系工場の搬送の自動化や、AGV・AMR と上位システムの連携をお手伝いしています。製品や方式が決まっていない段階、たとえば搬送の棚卸しや、管制をどの方式にするかを決める段階でもご相談いただけます。お問い合わせはこちらのフォームからどうぞ。
参考情報
- VDA5050/VDA5050:Release VDA 5050 3.0.0(GitHub)
- VDA5050/VDA5050:Releases(GitHub)
- VDA5050/VDA5050:README(GitHub)
- VDA5050/VDA5050:VDA5050_EN.md(v3.0.0, main ブランチ)
- VDA5050/VDA5050:VDA5050_EN.md(v2.1.0 タグ)
- Verband der Automobilindustrie (VDA):VDA 5050
- idealworks:VDA 5050 3.0.0 release(2026年3月)
- MassRobotics:Mass Robotics Interoperability Standard – Version 1.0(GitHub)
- Open-RMF
- Open Robotics:Programming Multiple Robots with ROS 2 — Introduction
- openTCS:opentcs-commadapter-vda5050(GitHub)
- Swedish Institute for Standards (SIS):SS-EN ISO 3691-4:2023
- Association for Advancing Automation (A3):ANSI/A3 R15.08-2 Safety Standard for Industrial Mobile Robot Systems and Applications Now Available(2023年10月9日)
- Robotics & Automation News:Industry body A3 releases final part of safety standard for industrial mobile robots(2026年10月2日)
- Robotics 24/7:A3 announces R15.08 Part 3 safety standard for industrial mobile robot users is now available(2026年10月4日)
- Fraunhofer IML:Saying Goodbye to Communication Problems(discover logistics 25, 2024)
- SYNAOS
- IoT Use Case:Steering heterogeneous AGV fleets vendor-neutrally via VDA 5050(2026年8月25日)
- Navitec Systems:Universal Fleet Control – Navithor
- BlueBotics:VDA 5050 Explained – An Overview of the Evolving AGV Communication Standard(2026年4月更新)
- Mobile Industrial Robots:MiR Supports interoperability with new VDA5050 Adapter(2025年3月11日)
- KUKA:KUKA.AMR Fleet
- シャープ:AGV Operating System(AOS)
- International Federation of Robotics (IFR):Global Sales of Professional Service Robots Surge 24%(2026年9月30日)
- Tilleke & Gibbins:Thailand Unveils New Incentives for Automotive and HEV/PHEV Manufacturing(2026年4月21日)
- American Journal of Transportation (AJOT):BlueBotics and Planet T & S enter into distribution agreement to grow Thai AGV market(2021年10月4日)


