


コンベヤ搭載 AMRを導入するとき、車両の可搬質量や走行速度だけを比べても、固定コンベヤとの受渡しは安定しません。成否を分けるのは、機械位置決め、センサー、PLC、WMS/WCSのハンドシェイク、異常復旧、FAT/SAT、責任分界を一つの発注仕様にできるかです。本稿ではタイ工場向けに、90日PoCから量産展開までの実務条件を整理します。
結論:買うべきものはAMR車両ではなく「受渡し可能な工程」です
コンベヤ搭載 AMRの調達単位を「AMR本体+トップモジュール」と考えると、設備間の隙間が残ります。実際に工場が受け入れるべきものは、指定した荷姿が、指定した時刻に、固定コンベヤとAMR間を安全に移動し、失敗時に二重搬送や取り残しを起こさず復旧できる工程です。
そのため、発注仕様書は少なくとも次の五層を一体で扱います。
- 機械層:ローラー高さ、ギャップ、ストッパー、ガイド、床精度、位置決め許容差。
- 検知層:Photoeye、在荷、満載、はみ出し、ジャム、接岸確認、安全スキャナー。
- 制御層:AMR、トップモジュール、固定PLC間の状態遷移とインターロック。
- 情報層:WMS/WCS、フリート管理、製造指示、搬送ID、再送、監査ログ。
- 運用層:異常時の権限、現場対応、保全、予備品、FAT/SAT、変更管理。
VDA 5050 3.0.0は、複数メーカー車両を上位制御へ接続する共通インターフェースを前進させます。しかし、それだけで固定コンベヤの機械仕様、外部IT、機能安全、受入試験、運用責任まで標準化されるわけではありません。「VDA 5050準拠」を完成条件にせず、採用バージョン、JSON schemaのcommit、実装範囲、試験結果を固定することが重要です。
コンベヤ搭載 AMRで最初に固定する受渡し境界
受渡し不良の多くは、車両単体の故障ではなく境界条件の未定義から生まれます。最初の設計会議で「AMR側」「固定設備側」「上位IT側」の責任境界を図面と信号表へ落とします。
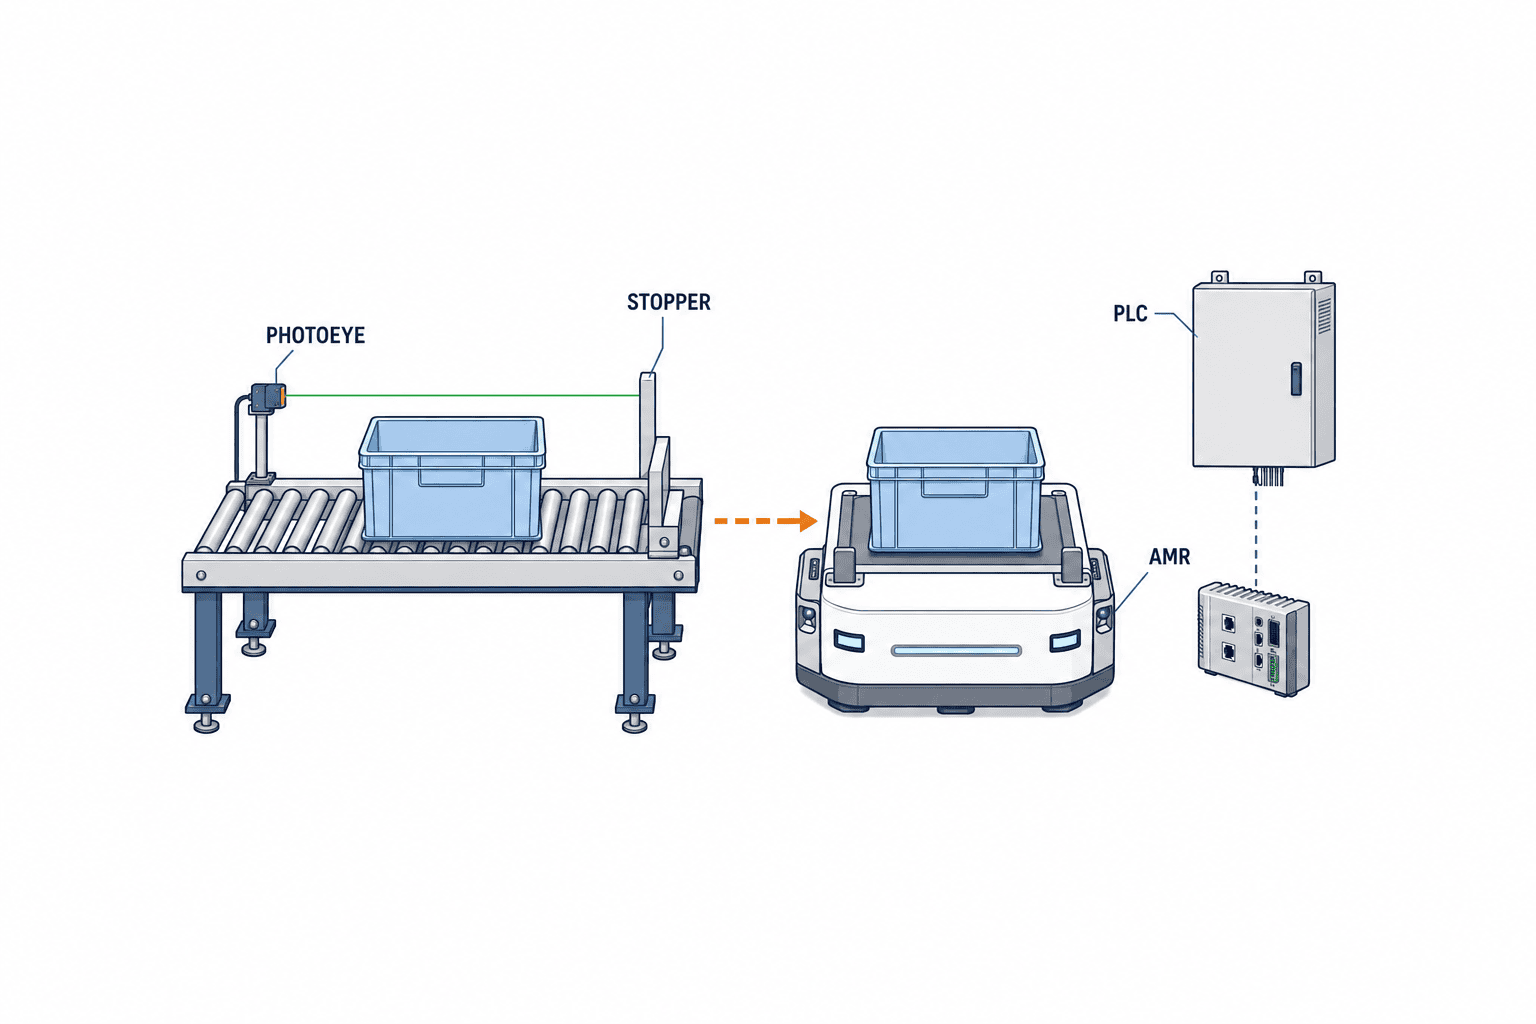
機械インターフェース
最低限、荷姿の最大・最小寸法、最大・最小質量、重心範囲、底面形状、ローラー搬送可否、許容傾き、把持禁止面を定義します。空箱は軽いため扱いやすく見えますが、変形、底面のたわみ、静電気、入れ子、ラベルのめくれがPhotoeyeやローラー搬送へ影響します。満箱と空箱を同じ条件で代表させてはいけません。
固定コンベヤとAMRトップモジュールの高さは公称値だけでなく、床勾配、タイヤ摩耗、積載たわみ、停止位置のばらつきを含めて評価します。移載方向のギャップ、ローラー径とピッチ、ストッパーの突き出し、サイドガイドの逃げ、ワーク底面の最小接触長を図面で合意します。床補修が必要なら、誰がいつ施工し、再測定するかも責任分界に入れます。
センサーインターフェース
「在荷センサーあり」では不十分です。どの位置を何個のPhotoeyeで見るか、遮光と透過のどちらを正常とするか、チャタリング時間、汚れや透明容器への対策、センサー故障時のフェイル動作を定義します。AMR上の在荷と固定側の在荷が同時にONになる移載途中を、異常と誤認しない状態モデルが必要です。
推奨する検知点は、固定側の搬送許可、固定側出口、ギャップ通過、AMR入口、AMR奥端、ストッパー位置、接岸成立です。すべての案件で同じ点数が必要という意味ではありません。荷姿と失敗モードから、荷が「どこまで進んだか」を判定できる最小構成を選びます。
電気・制御インターフェース
I/O接点、産業Ethernet、メッセージAPIのどれを使う場合も、信号名だけでなく所有者、立上り条件、保持時間、タイムアウト、再送、初期値、通信断時の値を決めます。PLCがREADYを出したまま再起動し、AMRが古い状態を新しい許可と解釈する事故を避けるため、transaction IDまたは搬送IDを状態と結び付けます。
AMR トップモジュールは単体仕様ではなく設備組合せで選ぶ
市販AMRにはローラー、ベルト、リフター、ピン、ラック牽引など多様なトップモジュールがあります。選定ではカタログ上の最大積載だけでなく、受渡し先との組合せを確認します。たとえばローラー式でも、駆動区分、逆転可否、速度制御、ブレーキ、ストッパー、在荷検知、非常停止時の保持、手動退避方法は製品と設計で異なります。
Omronの公開情報は、LD-250のようなモバイルロボットとトップモジュールの利用例を示しています。InterrollもAMR Top Moduleの技術資料を公開しています。これらは候補理解に役立ちますが、特定工場での受入性能を保証するものではありません。ベンダーには、AMR本体、トップモジュール、固定コンベヤを結合した状態の図面、I/O、電源、制御責任、保守責任を提出させます。
比較表では次を同じ行に並べます。
| 比較項目 | 要求として書く内容 | 証拠 |
|---|---|---|
| 荷姿 | 寸法、質量、重心、底面、変形 | サンプル荷姿リストと試験記録 |
| 移載 | 方向、速度、ギャップ、停止精度 | 組合せ図面と動画・ログ |
| 保持 | 走行中、停止中、非常停止時 | リスク評価と実機試験 |
| 検知 | 在荷、通過、奥端、はみ出し | センサー配置図と異常試験 |
| 復旧 | jam、timeout、partial transfer | 手順書、権限、復旧時間ログ |
| 保守 | 消耗品、清掃、交換、予備品 | BOM、周期、現地在庫計画 |
価格だけを比較すると、後から固定側改造、追加PLC、センサー増設、床補修、API開発、夜間SATが追加費用になります。見積依頼時に「含む/含まない/前提/単価」を分けると、メーカー比較ではなく工程総額で判断できます。
6-stepハンドシェイクを発注仕様の中心に置く
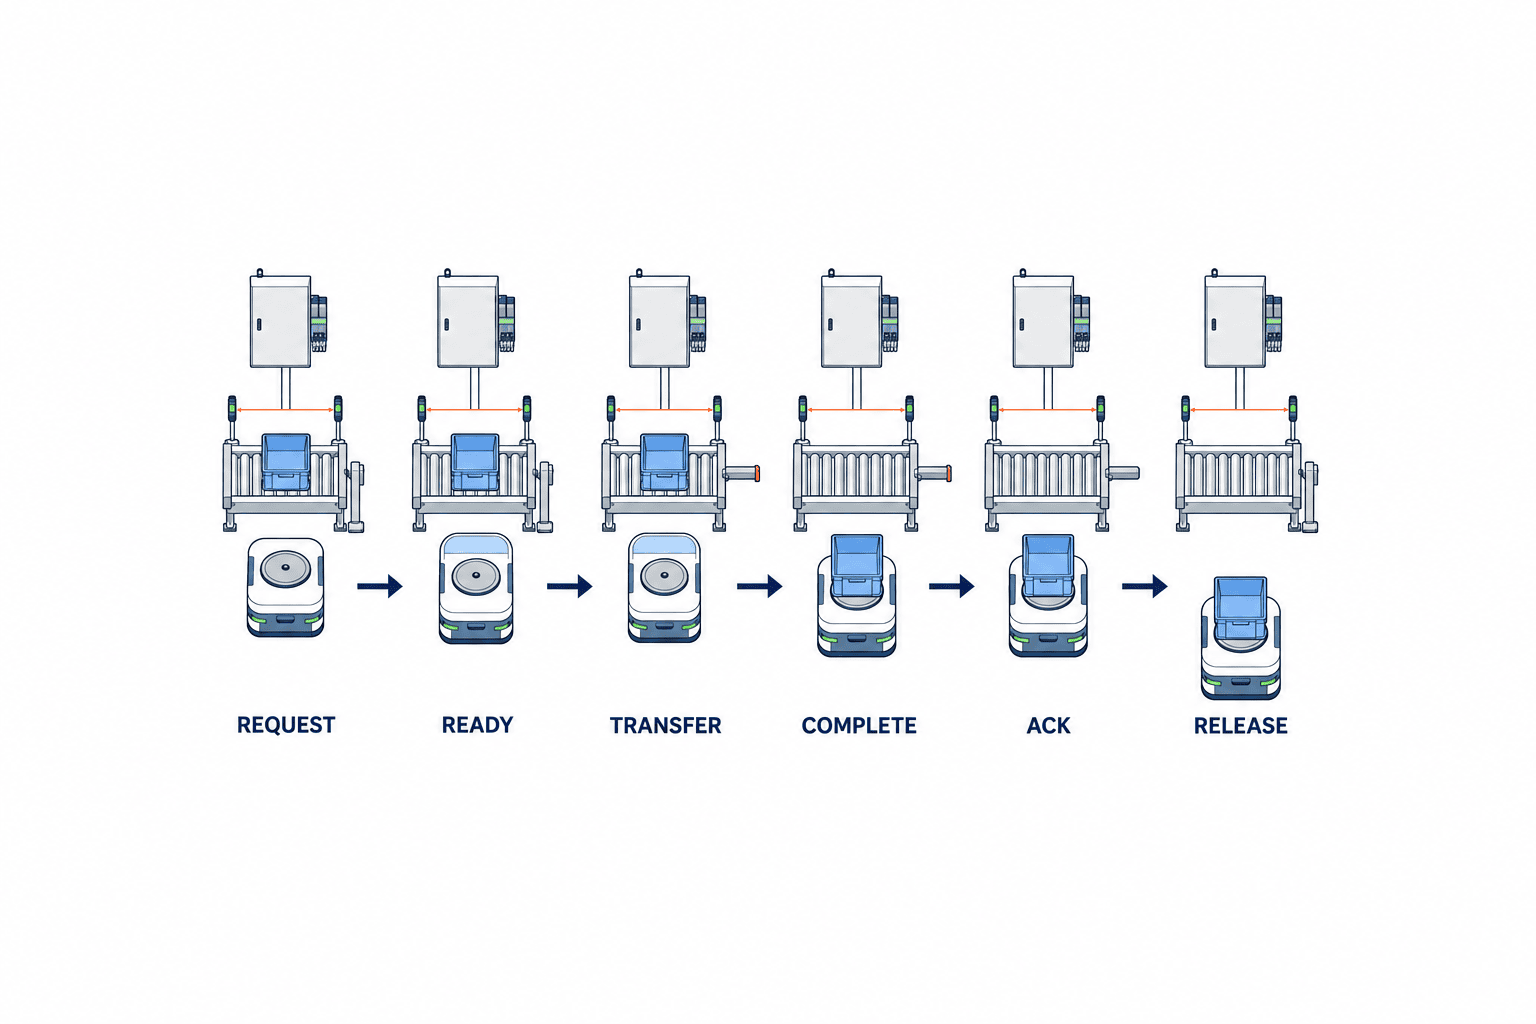
正常時の基本状態を、REQUEST、READY、TRANSFER、COMPLETE、ACK、RELEASEの六段階で定義します。名称は変更して構いませんが、意味と所有者を曖昧にしないことが重要です。
| 状態 | 主な所有者 | 遷移条件 | 禁止すべきこと |
|---|---|---|---|
| REQUEST | 上位/AMR | 搬送ID、発地、着地、荷姿が有効 | 同一IDの二重実行 |
| READY | 固定PLC | 接岸、空き、安全、ストッパー条件成立 | 前回状態の使い回し |
| TRANSFER | AMR/PLC | 両者が同じtransactionを許可 | 片側だけで駆動開始 |
| COMPLETE | 受取側 | 荷が終端へ到達し送出側が空 | センサー1点だけで完了判定 |
| ACK | 上位 | 物理結果と搬送記録が一致 | 完了前の在庫更新 |
| RELEASE | AMR/PLC | 駆動停止、ストッパー復帰、退避可 | 荷突出状態で離脱 |
TRANSFER開始後は、固定コンベヤとAMRローラーの速度差、起動順、停止順を決めます。荷を引き込む側が先に回り、送り出す側が後から回る設計が適する場合がありますが、これは普遍則ではありません。荷姿の慣性、ローラーピッチ、ストッパー設計で実機確認します。
COMPLETEは「AMR側PhotoeyeがON」だけではなく、送出側が空、受取側終端が在荷、途中センサーが正常、モーター停止、搬送IDが一致、規定時間内という複数条件で判定します。ACKの前にWMS在庫を確定すると、partial transfer時に物理荷とシステム在庫が分離します。
AGV WMS 連携はタスクAPIより状態の正本を決める
AGV WMS 連携で最初に議論されるのは「搬送指示を送れるか」ですが、難しいのは異常時にどのシステムを正本とするかです。WMS、WCS、MES、フリート管理、PLCがそれぞれ完了を持つと、通信断後に四つの真実ができます。
推奨する情報モデルでは、搬送要求に一意のtransport IDを付け、load ID、発地、着地、要求時刻、優先度、荷姿、現在状態、状態時刻、reason codeを関連付けます。同じtransport IDの再送は新規搬送にせず、現在状態の照会または冪等更新として扱います。
状態の正本は段階ごとに分けられます。物理在荷はPLC/センサー、車両位置と走行状態はフリート管理、在庫所有権はWMS、工程実績はMESが管理し、transport IDで関連付ける設計です。「全部WMSが正本」とするなら、WMSが直接観測できない物理状態を誰が保証するかを説明させます。
ログには少なくとも、transport ID、load ID、station ID、AMR ID、command、state、source timestamp、receive timestamp、reason code、software versionを残します。画面のスクリーンショットではなく、FAT/SATでCSVまたはJSONを出力できることを受入条件にします。
既存AGVの選定や導入全体を俯瞰する場合はタイ工場のAGV・AMR導入ガイドを参照してください。走行経路や通路幅の設計はAGVレイアウト設計の実務で扱っています。本稿は車両価格やレイアウト比較ではなく、コンベヤ受渡しのI/Fと検収証拠に範囲を絞っています。また、搬送を含む全体改善の優先順位は工場内物流改善の進め方が参考になります。
VDA 5050 3.0.0を「準拠」の一言で発注しない
VDAによればVDA 5050 3.0.0は2026年3月に公開され、自由走行ロボットへの対応やzone/path sharingなどが追加されました。マルチベンダー車両とマスターコントロール間の相互運用性を高める重要な更新です。一方でVDA 5050は、安全規格でも、周辺設備の機械・電気I/F標準でも、WMS業務仕様でも、導入・受入手順の標準でもありません。
さらに2026年9月13日、VDA5050の公式GitHubリポジトリに第三者ユーザーがissue #660を投稿し、v3.0.0 tagに同梱されたJSON schemaの不整合を報告しました。執筆時点の表示はopenかつ担当者未割当ですが、VDA/VDMAが内容を公式に確定した告知ではありません。したがってVDA 5050全体が使えないとは結論付けず、「3.0準拠」という営業表現だけを鵜呑みにせず、採用schemaと実装を試験する根拠として扱います。
RFPには次を要求します。
- 実装するVDA 5050の版、release tag、schema file、commit hash。
- optional fieldとvendor extensionの一覧。
- order、instant action、state、factsheet等の実装範囲。
- broker切断、重複、順序逆転、旧schemaメッセージの試験。
- マスターコントロールと車両双方のconformance matrix。
- issue #660を含む既知問題への対応方針と再試験条件。
仕様更新時に自動追随させず、承認済みschemaを固定し、変更管理で更新します。契約では「VDA 5050対応予定」ではなく、相手製品名、software version、schema commit、テストケースと結果を成果物にします。
ISO 3691-4と安全責任を周辺設備までつなぐ
ISO 3691-4:2023はdriverless industrial trucksとそのsystems、すなわちAGV/AMRを含む領域の安全要求を扱います。また次版に向けたDISが進行中です。採用版とプロジェクトの法令・社内基準を安全責任者と確認し、将来版を根拠なく先取りしません。
重要なのは、AMRの安全機能が認証されていても、トップモジュールと固定コンベヤの移載危険が自動的に解消されない点です。接岸中の挟まれ、ローラーへの巻き込まれ、荷崩れ、はみ出し荷、非常停止後の再起動、手動ジャム除去、充電状態と搬送可否を設備組合せとしてリスク評価します。
安全スキャナーの保護領域と、固定コンベヤが動作を許可する安全回路の関係も明記します。通常PLCのREADY信号を安全信号の代替にしてはいけません。安全機能、業務インターロック、情報通知を別レイヤーとして図示し、どれが故障しても危険側へ進まないことを確認します。
jam・timeout・partial-transferの復旧仕様
異常処理は「アラームを表示する」だけでは足りません。荷が物理的にどこにあるか、どのシステムが在庫を所有しているか、誰が駆動できるかを整合させる必要があります。
JAM
JAMはモーター電流、Photoeyeの状態時間、搬送距離、速度などから判定します。検出後は両側の駆動を停止し、再起動の自動回数を制限します。作業員が荷へ触れる前に、エネルギー遮断、AMR移動禁止、ストッパー保持、作業権限を確認します。復旧後は同じtransport IDを継続するか、取消して新規IDにするかを記録します。
TIMEOUT
TIMEOUTは一種類ではありません。READY待ち、接岸待ち、TRANSFER中、COMPLETE待ち、ACK待ちを別コードにします。タイムアウト値は業界共通の規格値ではなく、搬送長、速度、荷姿、通信周期、業務許容時間から案件ごとに合意します。値を変更した履歴も残します。
PARTIAL LOAD
荷が固定コンベヤとAMRにまたがるpartial loadは、最も責任分界が壊れやすい状態です。AMRを走行禁止にし、両側駆動を停止し、複数センサーから位置を推定します。自動で押し戻すか、引き込むか、手動除去するかは荷姿ごとの検証結果で決めます。WMSの完了は保留し、物理復旧とID照合後にACKします。
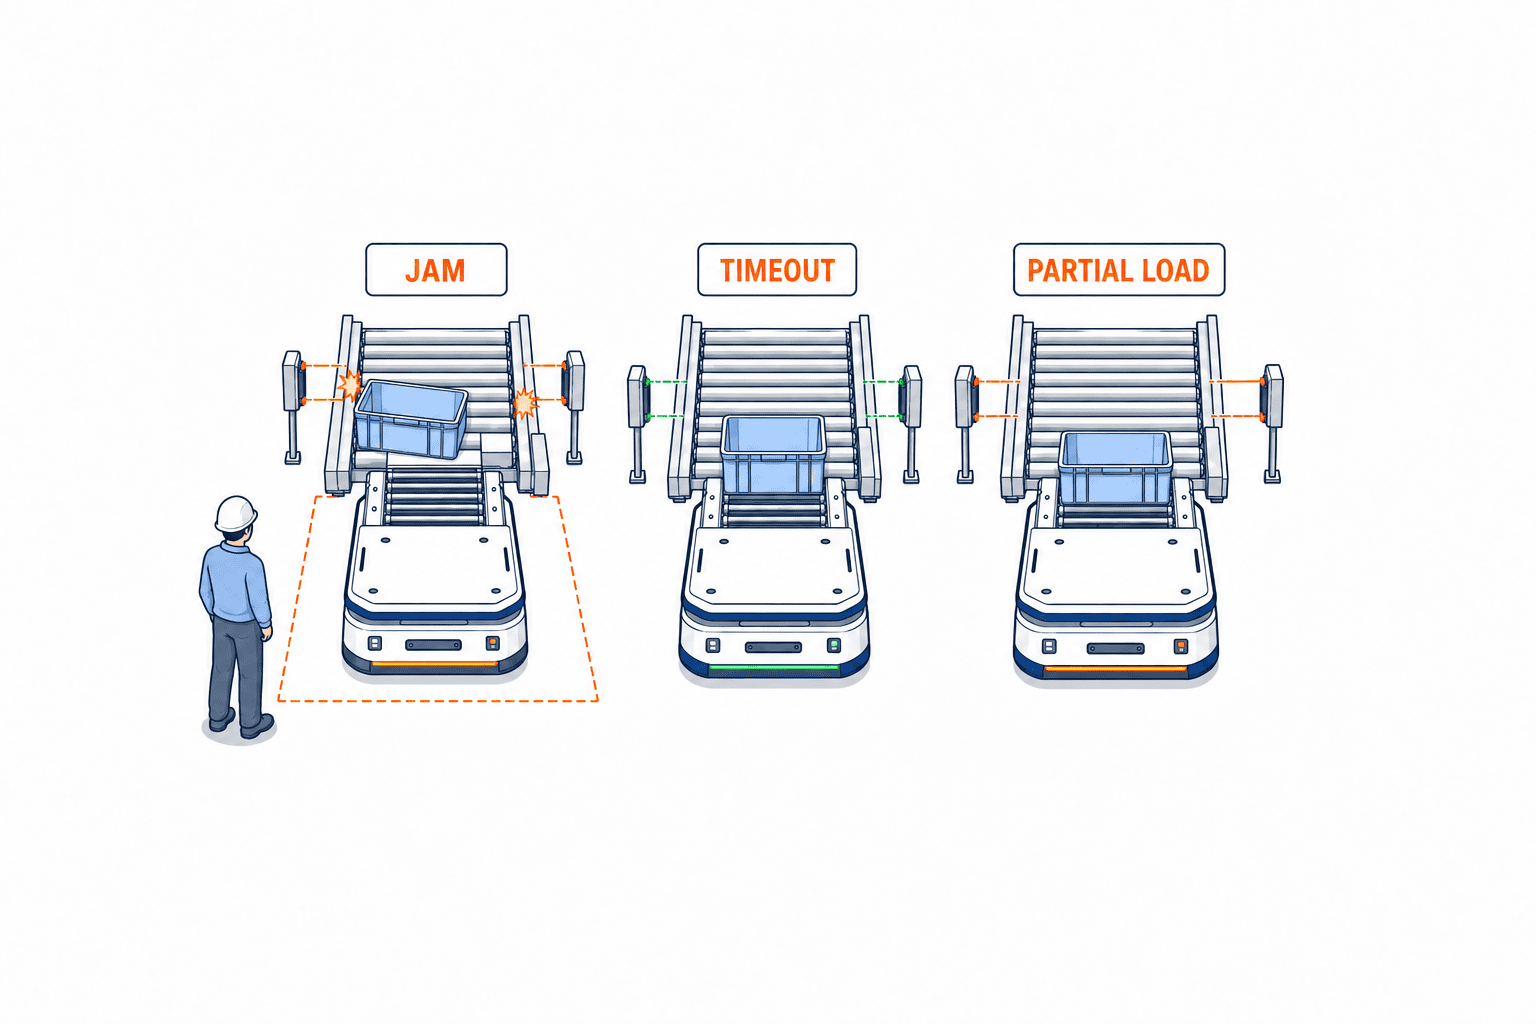
異常ごとに、検出条件、安全状態、一次対応者、復旧権限、必要工具、ログ、在庫補正、再開条件、エスカレーション先を一枚のrecovery cardにします。復旧時間は運用KPIになりますが、契約値とするなら測定開始・終了を定義します。
空箱 回収 自動化で見落としやすい条件
空箱 回収 自動化は、部品供給の戻り便を活用できる一方、満箱搬送と違う難しさがあります。
- 箱が軽く、ローラー上で滑る、跳ねる、斜行する。
- 折れ、たわみ、破損、ラベル、テープで検知が不安定になる。
- 入れ子状態と単箱状態で高さと重心が変わる。
- 空箱の品種混在が、次工程の供給ミスにつながる。
- 回収優先度が低く設定され、滞留して避難経路を圧迫する。
PoCでは、新品の代表箱だけでなく、汚れ、変形、最軽量、最大積重ね、ラベルめくれを含むworst-case sampleを用意します。箱IDを個体管理しない場合でも、箱種、数量、向き、搬送単位をどこで確定するかが必要です。
往路の満箱と復路の空箱を同じAMRで扱う場合、汚染区分、優先度、トップモジュール上の残留物、誤積載検知を確認します。KPIはAMR稼働率だけでなく、空箱滞留時間、回収呼出から完了まで、誤箱率、手動介入回数で見ます。
FATとSATを分け、同じrequirement IDで追跡する
FATはベンダー環境で制御ロジックと異常シナリオを再現し、SATは実際の床、ネットワーク、PLC、作業者、荷姿で成立を確認します。どちらか一方で代替せず、RFPのrequirement IDからテスト、証拠、未解決事項まで追跡します。
FATの推奨項目
- AMR、トップモジュール、固定PLCの信号シミュレーション。
- 6-stepハンドシェイクの全正常遷移と不正遷移拒否。
- 同一transport IDの重複要求、再送、順序逆転。
- 各段階のtimeout、センサー固着、通信断、電源再投入。
- JAMとPARTIAL LOADの検出、停止、権限付き復旧。
- WMS/フリート管理のログ出力と時刻整合。
- software version、PLC program、schema commitの保存。
SATの推奨項目
- 実床での接岸精度と、荷重・電池残量・タイヤ状態による変動。
- 実際の満箱、空箱、変形箱での双方向移載。
- 工場ネットワーク切断と復旧後の冪等再開。
- 非常停止、安全スキャナー作動、手動復旧。
- シフト交代、権限違い、保全モードでの操作。
- WMS在庫、物理荷、搬送履歴の照合。
- 教育済み現地担当者だけでの復旧と証拠出力。
「100回連続受渡し成功」「jam recovery timeを合意時間内」「二重在庫0件」などは、受入指標の例です。これらはISO、VDAまたは業界全体が定めた普遍的な合格値ではありません。荷姿、サイクル、危険度、量産要求に合わせて案件ごとに回数、条件、許容差、測定方法を合意してください。
90日PoCの推奨工程とゲート
以下は標準規格ではなく、調達を止めずに境界条件を潰すための推奨工程です。日数はプロジェクト条件に応じて調整します。
| 期間 | 主作業 | 完了ゲート |
|---|---|---|
| Day 1–15 | 現場測定、荷姿分類、危険源、システム境界 | I/F図、責任分界、PoC荷姿を承認 |
| Day 16–30 | 機械・電気設計、6-step、transport ID、ログ | 図面、信号表、状態遷移、test plan凍結 |
| Day 31–45 | オフライン結合、シミュレータ、異常試験準備 | FAT readiness reviewを通過 |
| Day 46–60 | FAT、修正、再試験、現地工事計画 | 重大open itemを閉鎖または条件合意 |
| Day 61–75 | 現地据付、ネットワーク、WMS接続、教育 | SAT readinessと安全承認 |
| Day 76–85 | SAT、実荷姿、通信断、復旧、シフト試験 | 合意済みacceptance criteria達成 |
| Day 86–90 | 安定化、証拠引渡し、量産展開判断 | Go/conditional Go/Stopを署名 |
PoCの範囲は一駅一台でも構いません。ただし正常デモだけに縮小しません。量産で必要な荷姿、ハンドシェイク、異常復旧、ログ、責任分界を小さく一周させます。逆に、最初から全ラインへ広げると、境界バグの修正が設備工事へ波及します。
各ゲートのopen itemには、影響、暫定策、owner、期限、再試験条件を付けます。「将来対応」は受入ではありません。量産展開判断では、技術性能だけでなく、保全時間、予備品、教育、サポート時間、変更費用も確認します。
発注仕様書に入れる責任分界表
| 対象 | 工場 | AMRベンダー/SIer | 固定設備ベンダー | IT/WMS担当 |
|---|---|---|---|---|
| 荷姿・能力 | 正本と需要提示 | 搬送可否検証 | コンベヤ適合検証 | ID・在庫ルール |
| 床・動線 | 測定・補修承認 | 走行/接岸要件 | 据付基準 | 対象外 |
| トップモジュール | 要求・受入 | 設計・統合・保守 | 接続条件提示 | 状態連携 |
| PLC/安全 | 工場標準承認 | AMR側I/O | 固定側ロジック | 監視のみ |
| WMS連携 | 業務owner | フリートAPI | station state | 指示・在庫・監査 |
| 異常復旧 | 現場owner | AMR手順と教育 | 設備手順 | 冪等化・補正 |
| FAT/SAT | 合否決定 | 統合証拠 | 設備証拠 | データ証拠 |
表の「共同責任」を増やしすぎると、異常時に誰も決定できません。各成果物に一人のaccountable ownerを置き、他者は入力・実行・確認で分けます。ソースコード、PLC backup、設定、schema、図面、BOM、試験ログの引渡し形式も契約に書きます。
BOI 2026の投資措置は要件を正式確認する
タイBOIの2026年自動車産業向け措置では、対象は事業区分3.6の一般自動車製造と、事業区分3.8のうちPHEV/HEV等の指定対象に限定されています。案内されている条件は、申請期間2026~2027年、最低投資額100万THB、法人所得税(CIT)免除3年間、免除上限が対象投資額の50%です。さらに、国内自動化機械産業を支援する機械の価額が対象機械等の価額の30%以上である場合は、免除上限が対象投資額の100%となります。すべての自動車関連企業やAMR投資へ一般適用される制度ではありません。対象活動、PHEV/HEV等の範囲、対象費用、価額算定、証憑、申請期限、他制度との関係はBOIまたは認定専門家へ正式確認してください。
またBOIはSmart and Sustainable Industryについて、2026年上期に132件、172億THBの申請を公表しています。これは申請件数・金額であって、すべてが承認、稼働、効果実現したことを意味しません。設備投資の背景としては有用ですが、PoCの技術合否やROIの代替にはなりません。
補助・税制を前提に急いで発注すると、対象費用の証拠と技術受入証拠が分離しがちです。見積、発注、検収、支払、資産登録、改善効果を同じequipment IDとrequirement IDで結び、申請側と技術側の証憑を両立させます。
ベンダーへ渡すRFPチェックリスト
- 対象荷姿の全リストとworst case、サンプル提供条件。
- 固定コンベヤ、AMR、トップモジュールの組合せ図面。
- 6-stepハンドシェイクと異常遷移、transaction ID規則。
- Photoeye、stopper、motor、安全回路、接岸の配置とI/O。
- WMS/WCS/MES/フリート管理の状態正本とAPI。
- JAM、TIMEOUT、PARTIAL LOADの検出、停止、復旧、在庫補正。
- VDA 5050の版、tag、schema commit、実装範囲、既知問題。
- ISO 3691-4:2023を含む適用規格、法令、リスク評価責任。
- FAT/SATのtest case、入力、期待値、証拠、再試験条件。
- 90日PoCの工程、成果物、支払gate、量産展開条件。
- 現地保守、SLA、予備品、教育、ソフトウェア更新、cybersecurity。
- 含有費用、除外費用、前提、追加単価、知的財産、データ所有権。
このチェックリストへの回答は「対応可」だけでなく、文書名、version、図面番号、test case IDで返させます。提案段階で未確定なら、確定期限と価格影響を記載します。
まとめ:受渡しI/Fと異常復旧を先に買う
コンベヤ搭載 AMRの成功条件は、AMRのスペック表ではなく、固定コンベヤとの受渡しを再現可能に検証できることです。機械、センサー、PLC、WMS/WCSを6-stepで結び、transport IDで物理荷と在庫を追跡し、JAM、TIMEOUT、PARTIAL LOADを安全に復旧します。VDA 5050 3.0.0は相互運用性に活用しつつ、版とschema commitを固定し、安全・周辺設備・受入を別途仕様化します。90日PoCは正常デモではなく、FAT/SATと責任分界を小さく完結させる工程として発注します。
TOMAS TECHでは、既存コンベヤを含む現場測定、I/F図、信号表、RFP、90日PoC、FAT/SAT証拠の設計段階から相談できます。メーカー選定前に受渡し条件を整理したい場合も、お問い合わせください。
FAQ:コンベヤ搭載 AMRの発注と受入
AMR トップモジュールはAMRメーカーから一括購入すべきですか?
一括購入は責任窓口を減らせますが、それだけで固定コンベヤとの適合が保証されるわけではありません。AMR本体、トップモジュール、固定側を結合した図面、信号表、FAT/SAT責任を一社が統合するのか、複数社をSIerが束ねるのかを契約で明確にします。
AGV WMS 連携で最低限必要なデータは何ですか?
transport ID、load ID、発地、着地、状態、状態時刻、reason codeが出発点です。物理在荷、走行、在庫、工程実績の正本を分け、同一IDの再送が二重搬送にならない冪等性を試験します。
空箱 回収 自動化は満箱搬送の試験で代用できますか?
推奨しません。空箱は軽さ、変形、入れ子、ラベル、滑りで挙動が変わります。汚れや変形を含むworst-case sampleを使い、在荷検知、斜行、滞留、誤箱を独立に確認します。
VDA 5050 3.0対応なら異なるメーカーをすぐ混在できますか?
対応表記だけでは判断できません。採用release、JSON schemaのcommit、optional field、extension、マスターコントロールとの実装範囲を固定し、実機のconformance testを行います。VDA 5050は周辺設備や安全、受入工程の代替ではありません。
100回連続成功は規格上の必須条件ですか?
いいえ。本稿で示した100回は案件ごとの合意指標の例であり、普遍的な規格値ではありません。要求サイクル、荷姿の種類、危険度、統計的な考え方に基づいて回数と許容失敗を決めます。
jam recovery timeはどこから測りますか?
検知、アラーム、現場到着、安全確保、物理復旧、システム整合、再開のどこを含むかで値が変わります。開始・終了、除外時間、責任者、証拠ログを案件ごとに定義します。
FATとSATの違いは何ですか?
FATはベンダー環境でロジック、通信、異常入力を再現し、SATは実際の床、荷姿、PLC、ネットワーク、作業権限で確認します。同じrequirement IDとtest case IDで追跡し、FAT代替条件はSATで閉じます。
BOI措置を使えばAMR投資は必ず対象になりますか?
必ずではありません。企業、活動、費用、申請時期、国内連携、証憑などの条件があります。2026~2027年の案内と投資上限の考え方を確認しつつ、BOIまたは認定専門家へ正式照会してください。
参考情報(一次・公式情報)
- VDA press release, VDA 5050 3.0.0 — https://www.vda.de/en/press/press-releases/2026/260421_PM_VDA_5050_EN
- VDA 5050 Version 3.0.0 specification — https://www.vda.de/dam/jcr%3A09f03b91-13e2-4db3-bf30-4f221710071b/VDA5050-V3.0.0-2025-03.pdf
- Official VDA5050 GitHub releases — https://github.com/VDA5050/VDA5050/releases
- VDA5050公式GitHubリポジトリ上の第三者投稿issue #660(執筆時点open・未割当、VDA/VDMAの公式確定ではない)— https://github.com/VDA5050/VDA5050/issues/660
- ISO 3691-4:2023 — https://www.iso.org/standard/83545.html
- ISO/DIS 3691-4 edition 3 — https://www.iso.org/obp/ui?_escaped_fragment_=iso%3Astd%3Aiso%3A3691%3A-4%3Adis%3Aed-3%3Av1%3Aen
- Omron LD-250 — https://robotics.omron.com/products/mobile-robots/ld-series/ld-250/
- Omron AMR toppers overview — https://automation.omron.com/en/us/blog/autonomous-mobile-robot-toppers
- Interroll AMR Top Module — https://www.interroll.com/fileadmin/user_upload/Downloads__PDF_/AMR/AMR_Top_Module_EN.pdf
- Thailand BOI automation information — https://www.boi.go.th/th/automation
- Thailand BOI, 1H 2026 investment news — https://osos.boi.go.th/EN/news/2430/Thailand-Secures-43-6bn-1H-2026-Investment-Surge-as-Big-Tec/


