


コンベヤの速度検出、送り量の測長、自動機の位置決め、モーター軸の回転検出。工場のあちこちでエンコーダは使われていますが、壊れたときに「同じ型式が手に入らない」「SIerの見積にある型式が妥当か分からない」「ラインごとにメーカーも型式もばらばらで予備品が揃わない」という悩みもよく聞きます。ロータリーエンコーダ 選定は、カタログの分解能を見比べるだけで済みそうに見えて、実際には受け側の機器や配線、復旧手順まで絡む作業です。
この記事の主張は一つです。エンコーダは「分解能」だけで選ぶと失敗します。
- 分解能を上げると、同じ回転数でも出力周波数が上がり、受け側の入力(高速カウンタ)とエンコーダ自身の最大応答周波数の上限にぶつかる。電気側の上限回転数と機械側の許容回転数は別の制限で、実用上の上限は小さい方になる
- 「CPR」「パルス」「カウント」は社ごとに定義が違い、4逓倍の有無で4倍ずれる。仕様書には定義を書かせる
- 出力方式(オープンコレクタ、電圧出力、ラインドライバ、プッシュプル等)とケーブル長、ノイズ対策は、受け側の機器とセットで決める。ケーブル長の目安は社ごとに違うので、1つの数字に一般化しない
- 電源断のあとに原点復帰が要るか(インクリメンタル)、位置を保持するか(アブソリュートの単回転・多回転)は、設備の復旧手順と安全から決める
- シリアル通信(SSI、BiSS、EnDat 等)はクロックとケーブル長の関係があり、ドライブやコントローラとの対応で選択肢が決まる
- 環境(油、粉塵、結露、振動)、IP等級、軸荷重、取付方式、カップリングは現場条件で確認する
- 型式の標準化と予備品、生産終了への備えが、故障時の停止時間を大きく左右する
だから発注する側は、RFP(見積依頼書)に前提値を書かせ、FAT(工場受入試験)とSAT(現地受入試験)で実測しておくことが大切です。
以下では、タイ(チョンブリ、ラヨーン、アユタヤ、サムットプラカーン、パトゥムターニー等)の日系工場で生産技術、設備設計、保全、調達を担当する方に向けて、エンコーダの種類、選定の8ステップ、分解能、応答周波数、出力方式、配線、シリアル通信、環境、機械側の取付、機能安全、交換と生産終了、メーカー資料の読み方、RFP、FAT/SAT、費用と効果の順に整理します。
なお、本記事は特定メーカーの製品を推奨するものでも、順位をつけるものでもありません。メーカーの数値はそれぞれの資料の定義と条件によるもので、同じ条件で比べた値ではありません。後半のモデル試算は、この記事のための仮の数字で、見積ではありません。
ロータリーエンコーダとは:用途と構成
回転を電気信号に変えるセンサ
ロータリーエンコーダは、軸の回転を電気信号に変えるセンサです。工場での主な用途は次の3つに分けられます。
- 速度の検出: コンベヤやロール、モーター軸の回転数を測る
- 位置の検出: 自動機の位置決め、インデックステーブルの割出し、サーボモーターのフィードバック
- 測長: 送りローラの回転から、フィルムや線材、板材の送り量を測る
サーボモーターにはモーターに組み込むタイプのエンコーダがあり、ドライブとセットで選ぶことになります。一方、インバータ駆動のモーターやコンベヤの従動軸、測長ローラなどには、軸付きや中空軸のエンコーダを後から取り付ける構成があります。サーボとインバータのどちらで制御するかの考え方は「サーボ制御とインバーター制御2026|選定を分ける4つの境界」で整理しています。本記事は、主に後から取り付ける軸付き・中空軸のエンコーダを対象にし、モーター内蔵のフィードバックにも必要な範囲で触れます。
種類の全体像

エンコーダは、次の3つの軸で分類すると整理しやすくなります。
| 分類の軸 | 主な種類 | 選定で効いてくる点 |
|---|---|---|
| 位置の出し方 | インクリメンタル/アブソリュート単回転/アブソリュート多回転 | 電源断後の扱い、原点復帰の要否 |
| 検出方式 | 光学式/磁気式(ほかに静電容量式、誘導式など) | 分解能、環境への強さ、磁気の影響 |
| 出力・通信 | オープンコレクタ/電圧出力/ラインドライバ(RS-422)/プッシュプル/シリアル(SSI、BiSS、EnDat 等)/フィールドバス・IO-Link | 受け側の機器、ケーブル長、ノイズ |
米国のEPC(Encoder Products Company)の取付・配線ガイドによると、インクリメンタルエンコーダは回転に比例した方形波を出し、アブソリュートエンコーダは軸の角度ごとに固有のコードワードを出します。同ガイドによれば、直交(quadrature)エンコーダはA相とB相の2チャンネルを電気角で90°ずらして出し、どちらが先に進むかで回転方向を判別します。Z相(インデックス)は1回転に1回、同じ機械位置で出るパルスです。
インクリメンタルとアブソリュートの違い
電源断のあとに何が起きるか
アブソリュートエンコーダとインクリメンタルエンコーダの違いを一言でいうと、「電源が切れたあとに、今の位置が分かるかどうか」です。
| 観点 | インクリメンタル | アブソリュート単回転 | アブソリュート多回転 |
|---|---|---|---|
| 出すもの | 回転に比例したパルス(A・B・Z相) | 1回転内の角度ごとの固有の値 | 1回転内の角度+回転数 |
| 電源断後 | 位置は分からない。原点復帰が必要 | 1回転内の位置は分かる | 360°を超える範囲で位置が分かる |
| 向く用途の例 | 速度検出、測長、原点復帰ができる位置決め | 1回転内で完結する角度検出 | 複数回転にわたる位置決め(ボールねじ軸など) |
| 確認すること | 原点の取り方、Z相の使い方、受け側のカウンタ | bit数、通信方式 | 回転数の保持方式、bit数、通信方式 |
インクリメンタルは受け側のカウンタがパルスを数えて位置を出すので、停電や非常停止で電源が落ちると、どこにいるかが分からなくなります。復旧には原点復帰の動作が要ります。原点復帰で機械が動いてよいか、ワークや治具と干渉しないか、作業者がその手順を守れるかが、方式選びの判断材料になります。
アブソリュートは、電源を入れた時点で位置が分かります。多回転は回転数も数えるので、POSITALの説明によれば360°を超える範囲を測れます。サーボ制御の立上げや受入の進め方は「サーボ制御の発注・FAT/SAT実践ガイド|タイ工場2026」も参考になります。
多回転の「回転数をどう保持するか」は方式が違う
多回転アブソリュートでは、外部電源が切れている間に軸が回されたとき、その回転数をどう数えておくかが製品ごとに違います。今回確認した資料では、次のような方式が書かれていました(いずれもベンダー主張)。
- POSITAL: Wiegand効果によるエネルギーハーベスティングで、電池もギアも使わずに回転数を数える。回転速度に関係なく(ほぼ0でも)電圧パルスを作ってカウント回路に給電し、2005年から実績があるとしています。同社は、電池は寿命が限られ重く有害物質を含む、ギアユニットは大きく複雑で高価で衝撃・振動に弱い、と指摘しています
- Kübler(キュブラー): Sendix M3688 IO-Link の製品ページで「Energy Harvesting技術により、ギアも電池も使わない」電子式多回転としています
- ニコン: 2023年11月20日に発表した MAR-M700MFA を「全固体電池を搭載した多回転バッテリレスアブソリュートエンコーダ」として「世界初」とうたっています(ニコンの自称)。サーボモーター組み込み用のキット型で、汎用の軸付きエンコーダではありません
同じ「バッテリーレス」でも原理が違います。電池式を含め、どの方式で回転数を保持するのかを仕様書で確認し、保守の手順(交換の要否や手順)をメーカーに書いてもらうのが確実です。
bit数と位置の数
アブソリュートの分解能は、1回転あたりの固有の位置の数で表され、bitで書かれることが多いです。計算すると次のようになります。
- 14bit = 2¹⁴ = 16,384 位置/回転。360° ÷ 16,384 ≒ 0.022°(Kübler M3688 の1回転分解能、製品ページ)
- 18bit = 2¹⁸ = 262,144 回転(同、多回転分)
- 27bit = 134,217,728 分割、16bit = 65,536 回転(ニコン MAR-M700MFA の最大値、2023年のリリース)
bit数が大きいほど細かく位置が分かりますが、受け側(コントローラ、ドライブ)が扱えるbit数を超えていれば意味がありません。POSITALは、SSIのコントローラは単回転13bitまでに制限されていることが多いと書いています(ベンダー主張)。
選定の8ステップ
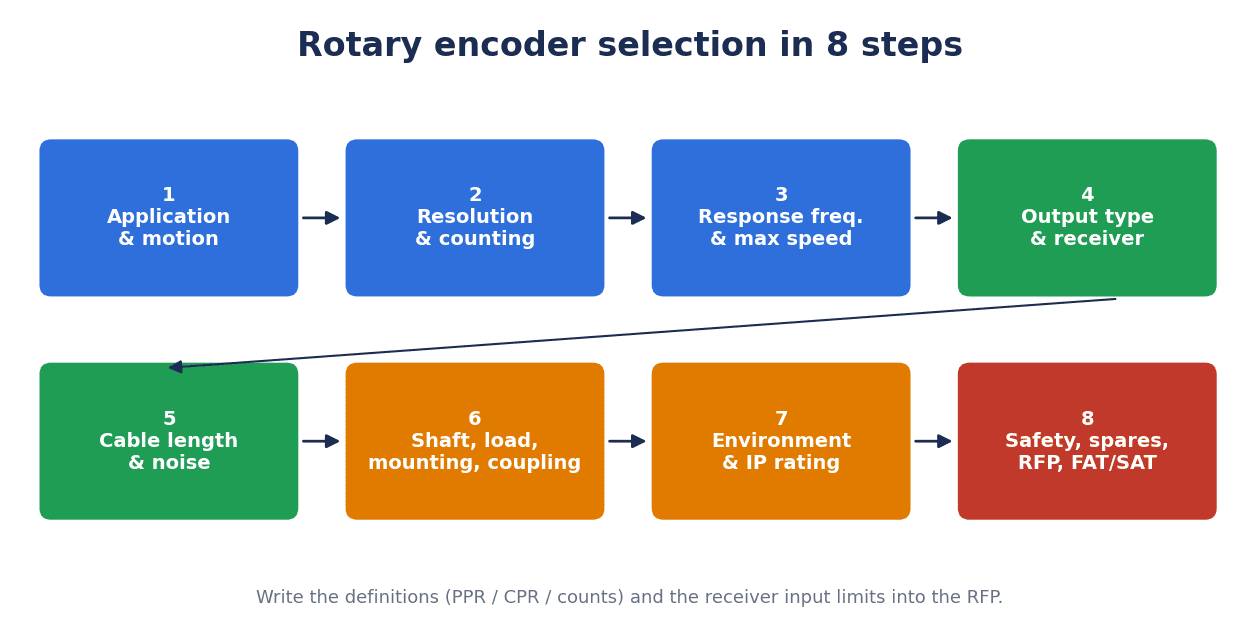
エンコーダの選び方を、決める順に8つのステップに分けました。上から順に決めると、あとで手戻りが起きにくくなります。
| ステップ | 内容 | 主に決めること |
|---|---|---|
| 1. 用途と動き(Application & motion) | 速度、位置、測長のどれに使うか。回転数の範囲、電源断後の扱い | インクリメンタルかアブソリュートか、単回転か多回転か |
| 2. 分解能とカウント(Resolution & counting) | 必要な角度・長さの細かさ | 分解能の定義(PPR、CPR、bit)、逓倍の設定 |
| 3. 応答周波数と回転数(Response frequency & speed) | 最高回転数で出力周波数が上限を超えないか | 電気側の上限回転数、機械側の許容回転数、受け側の入力周波数 |
| 4. 出力方式と受け側(Output type & receiver) | 受け側の入力回路に合う出力か | オープンコレクタ、電圧出力、ラインドライバ、プッシュプル、シリアル |
| 5. ケーブル長とノイズ(Cable length & noise) | 配線の長さと経路、ノイズ源との距離 | ケーブルの種類、シールド、配線経路、電源電圧 |
| 6. 機械側(Mechanical: shaft, load, mounting, coupling) | 軸径、軸荷重、取付方式 | 軸付きか中空軸か、カップリング、プーリ・ギアの位置 |
| 7. 環境とIP等級(Environment & IP) | 油、粉塵、結露、振動、温度 | 検出方式、保護等級、使用温度・湿度 |
| 8. 安全・予備品・RFP・FAT/SAT(Safety, spares, RFP, FAT/SAT) | 安全用途か、交換と調達の条件 | 認証の要否、標準型式、予備品、受入試験の項目 |
以下の章で、ステップごとに確認する点を見ていきます。
分解能の決め方:PPR・CPR・カウント・bitの定義差
分解能は「必要な細かさ」から逆算する
エンコーダの分解能は、まず「どれだけ細かく分かればよいか」から決めます。測長ローラなら1パルスあたりの送り量、位置決めなら必要な角度の細かさです。ただし、次の章で見るように、分解能を必要以上に上げると回転数の上限が下がります。「大きい方が安心」で選ばないことが大切です。
「CPR」は4倍違う2つの意味がある
分解能の単位は、メーカーによって呼び方も意味も違います。
| 用語 | 意味(出典) |
|---|---|
| P/R、PPR | 1回転あたりのパルス数。オムロンとAutonicsは「P/R」、Same Sky(旧CUI Devices)は「PPR」と書く。Same Skyは、PPRを1回転あたりにA相またはB相に出るHighパルスの数と説明 |
| CPR(Counts per Revolution) | Same Skyによれば、多くの場合はA・B相の直交デコードによる状態数(PPR×4)を指す |
| CPR(Cycles per Revolution) | EPCは「CPR=Cycles Per Revolution」をPPRと同じ意味で使う。Same Skyも、Cyclesの意味で使うメーカーがあり4倍違うと注意している |
| LPR(Lines per Revolution) | Same Skyによれば、PPRと同じ |
| bit | アブソリュートの1回転あたりの位置の数。EPCは「bitsまたはcounts per revolution」と書く |
たとえば2,000P/Rのインクリメンタルを受け側で4逓倍すると、2,000 × 4 = 8,000カウント/回転になり、360° ÷ 8,000 = 0.045°/カウントです(定義はSame Skyの「CPR=PPR×4」による)。同じ「2,000」という数字でも、それがパルス数なのか、4逓倍後のカウント数なのかで、実際の細かさは4倍違います。
EPCが2026年8月27日に発表した 36RT/H Accu-CoderPro® の「1〜100,000 CPR」も、EPCの定義(Cycles)で読む必要があります。他社のPPRと比べるときは、定義をそろえてから比べてください。
受け側の逓倍設定も仕様に書く
インクリメンタルの場合、同じエンコーダでも受け側のカウンタを1逓倍・2逓倍・4逓倍のどれで使うかで、1カウントの大きさが変わります。RFPでは、エンコーダの分解能の単位(PPR、CPR=Cycles、CPR=Counts、bit)と、受け側の逓倍設定をセットで書いてもらいます。既設設備の改造では、プログラム内の「1パルスあたりの移動量」の定数がどの定義で作られているかも確認しておくと、交換時の取り違えを防げます。
最大応答周波数と回転数の上限
電気側と機械側は別の制限
エンコーダの応答周波数は、選定で一番つまずきやすいところです。エンコーダには、次の2つの上限があります。
- 電気側の上限: エンコーダの出力回路が応答できる最大の周波数(最大応答周波数)から決まる回転数。オムロンは「Maximum electrical response speed」、Autonicsは「Max. response revolution」と呼びます
- 機械側の上限: 軸受などの機械的な制約から決まる許容回転数。オムロンは「Maximum permissible speed」、Autonicsは「Max. allowable revolution」と呼びます
電気側の上限回転数は、オムロンとAutonicsの資料に載っている次の式で計算します。
電気側の上限回転数(rpm)= 最大応答周波数(Hz)÷ 分解能(P/R)× 60
オムロンの資料は、この回転数を超えると電気的に応答しないと書いています。実用上の上限は、電気側と機械側の小さい方です。Autonicsの製品ページにも「分解能を選ぶときは、最大応答回転数が最高許容回転数以下になるようにする」という注記があります。
計算例(試算A)
各社の資料の値で計算すると、次のようになります。
| 条件 | 計算 | 電気側の上限 | 機械側の上限 | 実用上の上限 |
|---|---|---|---|---|
| Autonics E50S8-5000-6-L-5-C(ラインドライバ、製品ページの値)5,000P/R、300kHz | 300,000 ÷ 5,000 × 60 | 3,600 rpm | 5,000 rpm | 3,600 rpm(電気側で決まる) |
| 最大応答周波数100kHzの型式で2,000P/R | 100,000 ÷ 2,000 × 60 | 3,000 rpm | 機種の許容回転数による | 機械側がこれより高ければ3,000 rpm |
| 最大応答周波数100kHzの型式で1,000P/R | 100,000 ÷ 1,000 × 60 | 6,000 rpm | 機種の許容回転数による | 機械側が6,000 rpmの機種なら両方が並ぶ |
Autonics E50S8-5000-6-L-5-C は機械的には5,000rpmまで回せますが、5,000P/Rでは電気側が3,600rpmで先に上限に達します。100kHzの型式の例では、分解能を1,000P/Rから2,000P/Rに上げると、電気側の上限回転数は6,000rpmから3,000rpmへ下がります。分解能を2倍にすると、電気側の上限回転数は半分になります。
なお、オムロンの旧版データシート(CSM_E6B2-C_DS_E_4_1、販売店がホスティングしている写し)では、E6B2-Cの最大応答周波数は型式により100kHzまたは50kHzと書かれています。どの型式がどちらの値かは、表のセルの結合のために本記事では特定していません。実際に使う型式の値は、最新のデータシートで確認してください。
受け側の入力周波数も確認する
エンコーダ側の上限に余裕があっても、受け側(PLCの高速カウンタ、インバータやドライブのエンコーダ入力など)の入力周波数の上限を超えれば数え落としが起きます。最高回転数のときの出力周波数を計算し、エンコーダと受け側の両方の上限を下回っていることを、RFPの段階で数字で示してもらいましょう。逓倍で細かくするのは受け側の処理なので、エンコーダの出力周波数は逓倍前のパルス数で計算します。
出力方式と受け側機器の組み合わせ
出力方式の名前は社ごとに違う
エンコーダの出力方式とは、エンコーダの出力回路の形です。同じ種類の回路でも、メーカーによって呼び方が違います。オムロンは「NPNオープンコレクタ」「電圧出力(NPN出力)」「ラインドライバ(RS-422A相当、AM26LS31相当)」、Autonicsは「Totem pole」「NPN open collector」「Line Driver」、Pepperl+Fuchsは「Push-Pull(NPNとPNPの組み合わせ)」と書いています。Dynaparは、7272や4469といったドライバICの型番で出力を呼ぶことがあります。「HTL」「TTL」は信号レベルの呼び名として使われる慣用語で、出力回路の名前ではありません。電圧の範囲は型式ごとのデータシートで確認してください。
方式ごとの特徴
各社の資料の記述を並べると、次のようになります(いずれもベンダー主張)。
| 出力方式 | 各社の記述 | 組み合わせる受け側 | 確認したい点 |
|---|---|---|---|
| オープンコレクタ(NPN/PNP) | Dynapar「構造が単純で安く、電流を吸い込む(シンク)だけの出力。ケーブルが短い用途向けで、長いケーブルやノイズの多い環境には向かない」 | シンク/ソースに合った入力回路 | NPNかPNPか、受け側の入力形式、配線長 |
| 電圧出力 | オムロン E6B2-C に「電圧出力(NPN出力)」の型式がある(旧版データシート) | 電圧入力のカウンタ | 電源電圧と入力電圧の整合 |
| プッシュプル | Pepperl+Fuchs「NPNとPNPを組み合わせた出力。オープンコレクタより立ち上がりとノイズ耐性が良く、外付け回路がいらない。中程度のスイッチング周波数向け」 | 受け側の入力形式に合うか | 電源電圧、周波数、配線長 |
| ラインドライバ(RS-422) | Pepperl+Fuchs「対称(差動)インターフェースで、高いノイズ耐性や長い配線が必要なときに推奨」。Dynapar「出力をHigh/Lowの両方に能動的に駆動し、長いケーブルに対応できる」 | RS-422レシーバ(差動入力) | 受け側に差動入力があるか、5V給電時の電圧降下 |
| シリアル(SSI、BiSS、EnDat 等) | 位置の値をデジタルで送る(次の章) | 同じプロトコルに対応したマスタ | プロトコル、ビット長、コード、クロック |
ラインドライバとオープンコレクタはどちらを選ぶか
判断の軸は、配線長、ノイズ環境、受け側の入力回路の3つです。Dynaparは、差動信号とシールド付きツイストペアケーブルが長距離・高ノイズ環境で重要だとしています。一方で、ラインドライバ出力を選ぶなら、受け側にRS-422レシーバ(差動入力)があるかを先に確認する必要があります。オムロンは、ラインドライバを延長するときはツイストペアケーブルとRS-422Aレシーバを使うよう書いています。エンコーダだけでなく、受け側の入力仕様を先に確認し、型式を決めるのが順序です。
ケーブル長・ノイズ・配線
ケーブル長の目安は社ごとに違う
「エンコーダのケーブルはどこまで延ばせるか」には、1つの答えがありません。今回確認した資料の目安を並べると、次のとおりです。
| 出典 | オープンコレクタ | ラインドライバ |
|---|---|---|
| オムロン E6B2-C(旧版データシートの注意事項) | 2mを超えて延長しない | 2mを超える場合はラインドライバ品を使う(最大100m) |
| Dynapar FAQ(2021年5月24日) | 約35ft(≒10.67m) | 差動入力で約100ft以上(≒30.48m以上) |
| Dynapar ホワイトペーパー(発行年の記載なし) | ケーブルが短い用途(一般に30ft未満、≒9.14m) | 7272系ドライバで50〜75ft程度、4469系で100〜300ft程度 |
ft表記は、1ft = 0.3048mで換算しています(100ft = 30.48m、35ft = 10.67m、30ft = 9.14m)。Dynaparの値は「typical」「in the neighborhood of」とされた目安で、Dynapar製品が前提です。オムロンの値はE6B2-Cという1機種の話です。どれかの数字を「エンコーダの一般的な上限」として扱わないでください。 使う型式のデータシートにある値と、受け側の条件で決めます。
延ばすと何が起きるか
オムロンの旧版データシートは、ケーブルが長いほど線の抵抗と線間容量で残留電圧が上がり、波形がひずむこと、延長すると立ち上がり時間が延びてA相とB相の位相差特性に影響することを挙げています。また、ラインドライバ品は5Vで給電し、100mでは約1Vの電圧降下があるとしています。Dynaparも、ケーブルを長くするとノイズを拾いやすくなる(線の容量、アンテナ効果、電力損失)と説明しています。
配線の原則(メーカーの推奨)
各社が挙げている配線の注意点は次のとおりです。
- ノイズ源から離す: Dynaparは、AC電動機、アーク溶接機、AC電源線、トランスの近くに配線しないよう勧めています。EPCは、配線は最短経路で、専用の金属電線管に入れるか、他の配線から12インチ以上離すよう書いています
- ツイストペアとシールド: Dynaparは、信号とその反転信号にはツイストペア、どの信号にもシールドを使うよう勧めています
- 出力電圧: Dynaparは、出力電圧は使える範囲の高い方を使う(例: 5〜24V出力なら24V)としています
- シールドの接地: EPCは、シールドはコントローラ/カウンタ側で接地し、エンコーダ側は接続しないよう推奨しています(両端接地はグラウンドループの原因になりうるため)。これはEPCの推奨で、メーカーや装置によっては別の接地方法を指定することもあります。使う機器のメーカーの指示に従ってください
- 電源: EPCは、電気的な故障の多くは電源の電圧不良や安定化不良が原因だとし、サージ保護を強く勧めています
電源のON/OFFと誤パルス
オムロンの旧版データシートには、電源のON/OFF時に誤パルスが出るため、エンコーダの電源ONから0.1秒以上たってから接続機器を使い、電源OFFの0.1秒以上前に接続機器の使用をやめるよう書かれています。信号のエッジ付近で停止すると誤カウントすることがあるため、加減算カウンタを使うようにとも注意しています。同じ資料には、電源投入時に約9Aの突入電流が約0.3ms流れるとも書かれており、電源の容量や保護の選び方にも関わります。こうした対策がシーケンスに入っているかは、FATで確認する項目になります。
シリアル通信・フィールドバス対応エンコーダ
シリアル通信は「同じ名前」でも中身をそろえる
アブソリュートエンコーダでは、位置の値をシリアル通信で送る方式が多く使われます。主なものを、今回確認した資料の範囲で整理します(いずれもベンダー主張、または業界団体の資料)。
| 方式 | 確認できた内容 | 出典(時点) |
|---|---|---|
| SSI | クロックはマスタ(コントローラ)が駆動し、データ線はスレーブ(センサ)が駆動。位置値はMSBから送る。最小のポーズ時間は20µs。データの表し方はメーカーで標準化されていない(バイナリ左詰め、グレイコード等)。物理層はEIA-422(RS-422) | POSITAL SSI解説(2026年10月閲覧) |
| SSI(EPCの製品) | マスタはデータ語長、クロック速度、データ形式(グレイ/バイナリ)を正しく設定する。マスタは最低30µs待ってから次のクロックを送る。標準品のクロックは最大500kHz、特注で2MHzまで | EPC TB-529(2026年10月閲覧) |
| EnDat 2.2 | HEIDENHAINのデジタル双方向インターフェース。信号線は4本。EnDat 2.1と互換。クロック16MHz、位置値の取得5µs以内 | HEIDENHAIN 技術資料(2011年9月版) |
| BiSS(BiSS C/Safety/Line) | オープンな標準。サイクルタイムは10µs未満、デイジーチェーン可能、CRCで保護。機能安全にはBiSS Safety、配線削減にはBiSS Line(1ケーブル)。650社超が採用 | BiSS Association(2026年10月閲覧) |
| HIPERFACE DSL® | SICKの純粋にデジタルなモーターフィードバックプロトコル。インバータとモーターの間をケーブル1本にできる。2017年の報道では2線、最大100m、40社超が採用 | SICK公式サイト、Drives & Controls(2017年6月6日) |
| A-format® | ニコンの通信。EIA規格RS-485準拠、NRZ半二重シリアル | ニコン MAR-M700MFA リリース(2023年11月20日) |
SSIでは、POSITALとEPCで待ち時間の値が違います(POSITALは20µs、EPCは30µs)。待ち時間の呼び方も、POSITALは「transfer timeout(古い資料ではmonoflop time)」、EPCは「pause time(tp)」「tm」と違います。交換のときは、「SSI」という名前が同じでも、データ語長、グレイ/バイナリ、クロック、待ち時間がマスタ側の設定と合っているかを確認する必要があります。
クロックとケーブル長の関係
シリアル通信では、ケーブルが長いほど使えるクロックが下がります。
POSITALは、SSIの最大クロックの目安として次の値を挙げています(「as a guide」としての目安)。
| ケーブル長 | 最大クロックの目安 |
|---|---|
| 13m | 2MHz |
| 44m | 1MHz |
| 85m | 600kHz |
| 300m | 200kHz |
| 750m | 80kHz |
13mから44mへ約3.4倍(44 ÷ 13 ≒ 3.38)延ばすと、上限のクロックは半分になります。ただし、この関係を比例として一般化はできないので、表の値そのものを使ってください。EPCは、使えるケーブル長はクロック周波数、SSIマスタ、ケーブルの種類と長さで決まるとし、インピーダンスが分かっているシールド付きツイストペアを推奨しています。長い場合は反射を抑える終端が必要なこともあるとしています。
EnDat 2.2について、HEIDENHAINの2011年9月版の技術資料は、伝搬遅延補償なしではクロックはケーブル長に応じて100kHz〜2MHz、補償ありなら最大100mのケーブル長で16MHzまで(ただし100mでは8MHz以下)としています。100mでの補償ありの上限8MHzは、補償なしの上限2MHzの4倍(8 ÷ 2)です。2MHzを超える場合はHEIDENHAIN純正ケーブルだけを使うこと、エンコーダに直結するアダプタケーブル(φ4.5mm)は20mまでで、それより長くするには最大6mのアダプタケーブルと延長ケーブル(φ6mm)を使うことも書かれています。資料が古いため、現行版で値が変わっている可能性があります。
フィールドバスとIO-Link
エンコーダを産業用ネットワークに直接つなぐ構成もあります。
- PROFIBUS/PROFINET: PI(PROFIBUS & PROFINET International)がエンコーダプロファイル(Order No. 3.162、Version 4.2、2017年7月8日)を出しています。PROFIsafeで送る安全なエンコーダ値の定義も含みます。本文は会員限定で、本記事では読んでいません
- EtherCAT: Beckhoffが開発したリアルタイム産業用Ethernetで、プロトコルはIEC 61158で公開されています。100BASE-TXなら機器間は最大100mです(EtherCATの一般仕様で、エンコーダ個別の値ではありません)
- IO-Link: IO-Link Communityによれば、IEC 61131-9で標準化された、3線式接続によるポイントツーポイント通信で、フィールドバスではありません。通信速度は4.8kBaud、38.4kBaud、230.4kBaudの3種類で、シールドなしの3線ケーブルで配線でき、M12・M8・M5コネクタを使います。Kübler Sendix M3688 IO-Link は、パラメータの自動保存やIO-Link経由のファームウェア更新に対応するとしています(ベンダー主張)
回転部や可動部の配線そのものを減らしたい場合は「IO-Link Wireless 導入:回転部・可動部を無線化する選定と受入」も参考になります。どの方式を選べるかは、ほとんどの場合、受け側のドライブやコントローラが何に対応しているかで決まります。エンコーダを先に決めるのではなく、制御システム側の対応表から候補を絞るのが現実的です。
光学式と磁気式、環境とIP等級
光学式と磁気式はメーカーの立場で主張が違う
検出方式による違いについては、立場の違うメーカーがそれぞれの主張をしています。ここでは主張として並べます。
| 主張する会社(資料) | 光学式についての記述 | 磁気式についての記述 |
|---|---|---|
| Same Sky(ブログ記事、2026年10月閲覧) | 光の通り道に頼るため、ほこり・汚れ・油に特に弱く、振動や極端な温度、組立時の汚れでも損傷しやすい | 頑丈で衝撃・振動に強く、油・汚れ・湿気にも強いが、モーターによる磁気干渉を受けやすく、動作温度範囲が限られ、分解能と精度は一般に光学式や静電容量式より低い |
| Timken(2011年8月15日の資料) | 光路を妨げる汚れで信号が途切れて故障する。湿度や温度が変動すると回転ディスクに結露して故障することもある。エアギャップは0.25mm未満のことが多く、衝撃・振動に弱い | ギャップが強磁性体で埋まらない限り、汚れ・ほこり・油・結露の影響を受けない |
| EPC(取付・配線ガイド) | 強い漂遊磁界の影響を受けない | ― |
Same SkyとTimkenは、どちらも磁気式(または静電容量式)を扱う会社で、Timkenの資料は2011年のものです。Timken自身も密閉型の光学式に触れており、シール構造の光学式もあります。「光学式か磁気式か」は方式名だけで決めず、使う型式の保護構造、使用温度・湿度、取付条件をカタログ値で比べるのが確実です。磁気式を検討する場合は、近くのモーターやブレーキからの磁気の影響も確認します。
IP等級と使用環境の例
保護等級は、カタログ値の例として次のようなものがありました。
| 型式(資料) | 保護等級 | 使用温度 | 使用湿度 |
|---|---|---|---|
| オムロン E6B2-C(旧版データシート) | IP50(IEC 60529) | −10〜70℃(氷結なし) | 35〜85%(結露なし) |
| Autonics E50S8-5000-6-L-5-C(製品ページ) | IP50(軸方向ケーブル型・軸方向ケーブルコネクタ型はオプションでIP64) | −10〜70℃(保存−25〜85℃) | 35〜85%RH |
| Kübler Sendix M3688 IO-Link(製品ページ) | IP65/IP67 | −40〜+85℃ | ― |
| Kübler Sendix S5858FS3(製品ページ) | IP65/IP67 | −40〜+80℃ | ― |
| ニコン MAR-M700MFA(2023年のリリース) | ― | 保証温度範囲−20〜+105℃ | ― |
現場によっては、湿度の高い時期の結露、空調の効いた室内と倉庫の間の温度差、切削油や洗浄水、粉体の飛散などが問題になることがあります。保護等級と温度・湿度の条件は、設置場所ごとに「どの条件にさらされるか」を書き出したうえで、RFPで型式の値を出してもらいます。IP等級の数字の意味は、規格の原文で確認してから仕様に書くことをお勧めします。
機械側:軸荷重・取付・カップリング
「無理に押し込まない」
EPCの取付ガイドは、取付の第一原則を「Don’t force it!(無理に押し込まない)」としています。同ガイドが挙げる注意点は次のとおりです(ベンダー主張)。
- 正しいサイズのフレキシブルカップリングを使い、リジッドカップリングは使わない
- プーリやギアはエンコーダのできるだけ近くに付けて、軸受の荷重を減らす
- 軸荷重は印刷された仕様を絶対に超えない
- 中空軸では、駆動軸の振れや軸と穴のずれが、精度と軸受の寿命を下げ、振動を増やす
軸荷重の例として、オムロン E6B2-C の旧版データシートでは、ラジアル30N、スラスト20N、機械的最高許容回転数6,000r/min、起動トルク0.98mN·m以下です。Autonics E50S8-5000-6-L-5-C の製品ページでは、軸外径φ8mm、起動トルク70gf·cm以下(0.00686N·m以下)と書かれています。軸荷重は型式ごとに確認してください。
軸付きか中空軸か
軸付き(シャフト形)は、カップリングで相手の軸とつなぎます。中空軸は、相手の軸をエンコーダの穴に通して固定します。中空軸はカップリングが要らない代わりに、EPCが書いているように相手の軸の振れや芯ずれの影響を受けます。Kübler S5858FS3 の製品ページには、軸径φ10/12mm・3/8″(Dカットまたはキー付き)、フランジはシンクロ/サーボ、クランプ、角型と書かれており、同じシリーズでも取付の形が複数あります。交換のときは、軸径、フランジ、取付ピッチ、ケーブルの出方向(軸方向か径方向か)までそろえないと、取付金具の作り直しが必要になります。
カップリングの種類と選び方は「カップリング 選定|サーボ軸のトルク・剛性・芯ずれとタイ工場のRFP」で詳しく扱っています。エンコーダ用のカップリングは、伝えるトルクは小さい一方で、芯ずれを吸収してエンコーダの軸受に余計な力をかけないことが大切です。ボールねじ軸の回転から送り量を測るような構成では、ねじ側の選定も合わせて「ボールねじ 選定ガイド|タイ工場のRFP・FAT/SAT実務」で確認しておくと、取付スペースの取り合いが早めに見えます。
機能安全対応エンコーダの扱い
汎用品と安全認証品は別物
人の安全に関わる機能(速度の監視、停止位置の監視など)にエンコーダの信号を使う場合は、汎用品ではなく、安全用途として認証された製品と、それに対応したドライブ・コントローラを組み合わせる必要があります。今回確認した資料では、次のような記述がありました。
- オムロン E6B2-C: 旧版データシートに「人の安全確保を目的とした使用はしないこと」と明記されています。機能安全品ではありません
- Kübler Sendix S5858FS3: 光学式アブソリュートで、冗長設計によりSIL3/PLe認証、EtherCATインターフェースでFSoEプロファイルに対応するとしています(製品ページ、ベンダー主張)
- HIPERFACE DSL®(SICK): IEC 61508のSIL3、EN ISO 13849-1のPL eまでの用途向けに安全認証されているとしています(公式サイト、ベンダー主張)
- EnDat 2.2(HEIDENHAIN): 2011年の技術資料は、HEIDENHAINの安全関連位置測定システムがIEC 61508のSIL 2の用途で単一エンコーダ構成として使えるよう設計されており、これはISO 13849のPL「d」、旧EN 954-1のカテゴリ3に相当すると書いています。安全用に、独立した2つの位置値、独立した2つのエラーメッセージ、チェックサムと応答確認を持つとしています。資料が古く、参照している規格の版も古いため、個別型式の認証状況は現行カタログで確認が必要です
- BiSS Safety、PROFIsafe、IO-Link Safety: 業界団体の資料に、それぞれ機能安全のための仕組みとして書かれています
認証品を使ってもシステム全体が安全になるわけではない
HEIDENHAINは、安全なシステム全体を作るには、残りの構成要素も安全技術で設計する必要があると明記しています。エンコーダが認証品でも、ドライブ、安全コントローラ、配線、取付、ソフトウェアまで含めて設計と妥当性確認をしなければ、安全機能としては成り立ちません。
可変速ドライブの機能安全の規格としては、IEC 61800-5-2:2016(Edition 2.0、2016年4月18日発行、175ページ)があります。本記事では書誌情報だけを確認しており、規格本文は読んでいません。安全機能の要求事項は、規格本文と機器メーカーの安全マニュアルで確認してください。安全PLCを含めた妥当性確認の進め方は「安全PLC導入|認証で終わらないRFP・妥当性確認」で整理しています。
既設エンコーダの交換・代替品選び・生産終了への備え
生産終了は実際に起きる
オートメーション新聞の2023年8月27日の記事によると、オムロンは2023年8月に、ロータリエンコーダの一部製品(E6A2-CSシリーズの一部、E6C3-ANシリーズの一部、E6H-CWZ6C-5 1000P/R 0.5M)などの生産終了を告知しました。受注は2024年3月31日まで、出荷は2024年6月30日までで、記事によれば推奨代替品はありませんでした。これは2023年の古い情報で、現行品の状況を示すものではありませんが、「代替品が用意されない生産終了」が実際に起きる例です。
代替品を選ぶときに合わせる項目
故障したエンコーダの代替品を探すときは、型式の「見た目」が近い製品ではなく、次の項目を1つずつ合わせます。
| 項目 | 合わせる内容 |
|---|---|
| 方式 | インクリメンタル/アブソリュート(単回転・多回転) |
| 分解能 | 値と定義(PPR、CPR=Cycles/Counts、bit) |
| 出力方式 | オープンコレクタ(NPN/PNP)、電圧出力、ラインドライバ、プッシュプル、シリアル |
| 電源電圧 | 既設の電源で動くか |
| 通信の中身(シリアルの場合) | データ語長、グレイ/バイナリ、クロック、待ち時間、プロファイルの版 |
| 回転数 | 電気側・機械側の上限が既設の最高回転数を上回るか |
| 機械側 | 軸径、フランジ、取付ピッチ、軸荷重 |
| コネクタ・ケーブル | コネクタの形、ピン配置、ケーブルの出方向と長さ |
| 環境 | 保護等級、使用温度・湿度 |
シリアル通信は特に注意が要ります。SSIはデータの表し方がメーカーで標準化されていません。EnDat 2.2は2.1と互換とされています。PROFINET/PROFIBUSのエンコーダプロファイルは、メーカーに依存しない標準的な振る舞いを目指すものです。ニコンのA-format®はRS-485準拠の独自プロトコルです。このように、同じ名前のインターフェースでも、ビット長、コード、クロック、プロファイルの版がそろっているかを確認しないと、交換後に位置がずれたり通信できなかったりします。
プログラマブルエンコーダという選択肢
EPCは2026年8月27日に、36RT/H Accu-CoderPro® を発表しました。外形36mm、中空軸と貫通軸があり、軸径は最大10mm、分解能は工場設定またはユーザー設定で1〜100,000 CPR(EPCの定義ではCycles)です。プログラマと無料ソフトで、現場で分解能を設定し、40種類以上の波形出力から選び、コミュテーション出力を有効にし、インデックス位置を教示できるとしています。EPCは、何種類ものエンコーダ在庫を持たずに済むとしています(ベンダー主張)。タイでの取り扱い状況は確認していません。分解能を現場で変えられる製品は予備品の種類を減らす手段になりえますが、設定値の記録と、交換時の設定手順を保全の標準にしておくことが前提になります。
型式の標準化と予備品
エンコーダが故障したときの停止時間は、「同じ型式の予備品が手元にあるか」で大きく変わります。ラインごとに型式がばらばらだと、予備品をすべて持つのは難しく、調達待ちの時間が停止時間に乗ります。新設や改造の機会に型式をいくつかにまとめ、RFPの段階で予備品の数量と後継品の考え方を確認しておくことが、生産終了への備えになります。モーターの状態を電流から見る取り組みと組み合わせて保全計画を立てる場合は「モーター電流シグネチャ解析導入|RFPとFAT・SATの実務」も参考になります。
タイでの調達と時機
自動化投資の環境として、次のような動きがあります。
- BOI告示 No. 4/2569(自動車関連の業種に限った措置): Tilleke & Gibbinsの2026年4月21日の解説によると、2026年3月31日の官報に掲載されたこの告示は、一般自動車製造(3.6)とPHEV/HEV製造(3.8)の既存・新規事業を対象に、自動化・ロボットシステムへの投資(土地代と運転資金は投資額に含めない)について機械の輸入関税を免除し、3年間、投資額の50%を上限に法人所得税を免除します。改修後または全体の機械の価値の30%以上がタイ国内の自動化機械製造業とつながっているか、それを支えている場合は100%に引き上げられます。最低投資額は100万バーツ、申請期限は2027年末です。自動車関連以外の業種に当てはまる措置ではありません
- BOIの2026年上半期: The Nation Thailandの2026年7月23日の記事によると、1〜6月の投資奨励申請は1,299件、合計1.473兆バーツで前年同期比37%増でした。既存事業の高度化を支えるSmart and Sustainable Industry措置への申請は上半期で132件、合計171.58億バーツです。これは措置全体の値で、自動化だけの金額ではありません
- Smart/Greenの累計: 同紙の2026年8月13日の記事によると、2023年から2026年上半期までに、Smart/Green関連の申請が1,397件、1,460億バーツ超に上りました(約3年半の累計値)
- IFR World Robotics 2026: IFRの2026年9月24日の発表によると、2025年の世界の産業用ロボットの稼働台数は9%増えて過去最高の500万台、年間の導入台数は11%増えて60万台超でした。2026年は9%増の65.5万台、2029年に80.6万台と予測しています(予測値)。成長が一番強いのはアジアとしています。このプレスリリースにタイの国別の値はありません
設備更新の計画にエンコーダの型式標準化を組み込むなら、こうした投資の機会に合わせて、新設ラインの標準型式を決めておくと、既設ラインの置き換えも進めやすくなります。
メーカー製品の見方【ベンダー主張】
今回確認した各社の資料から、エンコーダの仕様の書き方を並べます。推奨や順位を示すものではありません。 資料の種類も時点も違い、同じ条件で測った値ではありません。価格はどの資料にも載っておらず、本記事では扱いません。
| メーカー・型式(資料と時点) | 方式 | 分解能の書き方 | 最大応答周波数 | 出力 | 許容回転数 |
|---|---|---|---|---|---|
| オムロン E6B2-C(旧版データシート CSM_E6B2-C_DS_E_4_1、販売店ホスティングの写し、2026年10月閲覧) | インクリメンタル、外径40mm | 最大2,000P/R | 型式により100kHzまたは50kHz | NPNオープンコレクタ、PNPオープンコレクタ、電圧出力(NPN出力)、ラインドライバ | 機械的最高許容 6,000r/min |
| Autonics E50S8-5000-6-L-5-C(米国サイトの製品ページ、2026年10月閲覧) | インクリメンタル、外径50mm | 5,000P/R | 300kHz | ラインドライバ(A, /A, B, /B, Z, /Z) | 機械的最高許容 5,000rpm |
| Kübler Sendix M3688 IO-Link(製品ページ、2026年10月閲覧) | アブソリュート多回転(電子式、Energy Harvesting) | 1回転14bit、多回転18bit | 資料の抜粋に記載なし | IO-Link | 最高 6,000min⁻¹ |
| Kübler Sendix S5858FS3(製品ページ、2026年10月閲覧) | 光学式アブソリュート単回転、外径58mm | 単回転24bit | 資料の抜粋に記載なし | EtherCAT(FSoE) | 最高 9,000min⁻¹ |
| ニコン MAR-M700MFA(プレスリリース、2023年11月20日) | アブソリュート多回転(全固体電池搭載のバッテリレス)、サーボモーター組み込み用のキット型 | 1回転最大27bit、多回転最大16bit | ― | A-format®(RS-485準拠) | 応答速度 8,000min⁻¹ |
| EPC 36RT/H Accu-CoderPro®(プレスリリース、2026年8月27日) | プログラマブル、外形36mm、中空軸・貫通軸 | 1〜100,000 CPR(Cycles) | リリースに記載なし | 40種類以上の波形出力から選択 | リリースに記載なし |
表を読むときの注意点です。
- 分解能の単位がそろっていません。 P/R、bit、CPR(Cycles)が混在しています。インクリメンタルとアブソリュートでは比べ方そのものが違います
- オムロンの値は旧版です。 公式サイトの最新版を本記事では確認できていないため、最新版と数値が違う可能性があります
- 回転数の呼び方が違います。 「機械的最高許容回転数」「最高回転数」「応答速度」は、各社の定義によるものです
- ニコン MAR-M700MFA はモーター組み込み用で、ほかの軸付きエンコーダと同じ用途の製品ではありません
比較に使うなら、自社の用途と受け側機器に合わせた条件をRFPで示し、同じ条件での値を各社から出してもらうのが確実です。
RFPに書く12項目
SIerやメーカーに見積を依頼するときは、次の12項目をRFPに書き、回答を数字で求めます。
| No. | 項目 | 書く内容・求める回答 |
|---|---|---|
| 1 | 用途と動き | 速度、位置、測長のどれか。最高回転数と常用回転数、回転方向 |
| 2 | 方式 | インクリメンタル/アブソリュート単回転/多回転。電源断後の復旧手順(原点復帰の可否) |
| 3 | 分解能と定義 | 必要な細かさ。分解能の単位(PPR、CPR=Cycles/Counts、bit)と受け側の逓倍設定 |
| 4 | 回転数の上限 | 最大応答周波数、電気側の上限回転数(計算式つき)、機械的許容回転数を並べて提示 |
| 5 | 出力方式と受け側 | 出力回路の種類、受け側の入力仕様(入力形式、最大入力周波数、RS-422レシーバの有無) |
| 6 | 通信(シリアル・ネットワークの場合) | プロトコル、データ語長、グレイ/バイナリ、クロック、待ち時間、プロファイルの版 |
| 7 | ケーブルと配線 | ケーブル長、ケーブルの種類(ツイストペア、シールド)、配線経路、シールドの接地方法、使う型式のメーカーが示すケーブル長の値 |
| 8 | 電源 | 電源電圧と許容範囲、エンコーダ端での電圧降下の見込み、突入電流、電源ON/OFF時の誤パルス対策 |
| 9 | 機械側 | 軸径、軸付き/中空軸、フランジ、許容軸荷重、カップリングの型式、プーリ・ギアの位置 |
| 10 | 環境 | 油、粉塵、水、結露、振動、温度の条件と、型式の保護等級・使用温度・湿度 |
| 11 | 安全 | 安全機能に使うか。使う場合は認証の内容と、システム全体の設計・妥当性確認の範囲 |
| 12 | 標準化・予備品・生産終了 | 既設型式との共通化、予備品の数量、後継品の考え方、交換手順と設定値の記録 |
既設ラインの更新では、既設のエンコーダの型式、分解能、出力方式、受け側の入力仕様の一覧をRFPに添付すると、互換性の検討が早く進みます。
FAT/SAT の確認項目
FAT(メーカー・SIerの工場での受入試験)とSAT(自社工場での現地受入試験)では、次の項目を実測・実地で確認します。
| 確認項目 | FAT | SAT | 確認方法の例 |
|---|---|---|---|
| 型式・分解能・出力方式 | ○ | ○ | 銘板とRFPの照合、出力波形の確認 |
| カウント・方向 | ○ | ○ | 決めた角度・距離だけ回し、受け側のカウント値と回転方向を確認 |
| 最高回転数での数え落とし | ○ | ○ | 最高回転数で運転し、一定回転ごとのカウント値がずれないか確認 |
| 原点復帰・Z相 | ○ | ○ | 原点復帰を繰り返し、原点位置がそろうか確認 |
| アブソリュートの電源断後 | ○ | ○ | 電源を切って軸を動かし、再投入後の位置が正しいか確認(多回転は回転数も) |
| 電源ON/OFF時の誤パルス | ○ | ― | 電源投入・遮断の直後にカウントが変わらないか、マスク処理が入っているか確認 |
| エンコーダ端の電源電圧 | ― | ○ | 実配線の長さで、エンコーダ端の電圧を測る |
| 配線とノイズ | ― | ○ | 配線経路、シールドの接地、動力線との距離を確認。周りの機器を運転した状態でカウントが乱れないか確認 |
| 機械取付 | ○ | ○ | カップリングの芯ずれ、中空軸の振れ、取付ねじの締付け |
| シリアル通信 | ○ | ○ | データ語長、コード、クロックの設定と、通信エラーの有無 |
| 安全機能(使う場合) | ○ | ○ | 安全機能の動作確認と、妥当性確認の記録 |
| 予備品と交換手順 | ― | ○ | 予備品で実際に交換し、原点・設定の確認までの時間を測る |
最後の「予備品で実際に交換してみる」は見落とされがちですが、次の章の試算のように、停止時間を減らす効果はこの手順が回るかどうかにかかっています。
費用と効果のモデル試算(仮の数字)
ここからの数字は、この記事のための仮の数字で、見積ではありません。価格と損失額はいずれも仮置きで、実勢価格ではありません。試算Aはメーカー資料の値による計算、試算Bは仮置きの値による計算です。

試算A:分解能を上げたときの上限回転数
前の章で示した計算を、もう一度まとめます。
| 条件 | 計算 | 電気側の上限回転数 |
|---|---|---|
| Autonics E50S8-5000(製品ページの値)5,000P/R、300kHz | 300,000 ÷ 5,000 × 60 | 3,600 rpm(機械側の5,000 rpmより低い) |
| 最大応答周波数100kHzの型式、2,000P/R | 100,000 ÷ 2,000 × 60 | 3,000 rpm |
| 最大応答周波数100kHzの型式、1,000P/R | 100,000 ÷ 1,000 × 60 | 6,000 rpm |
Autonics E50S8-5000 の実用上限は3,600rpmです。100kHzの型式では、分解能を2倍にすると、電気側の上限回転数は半分になります。必要な回転数で使えるかを、分解能を決める前に確認してください。
試算B:型式の標準化と予備品
想定する工場は、アユタヤ県の日系部品工場です。組立・搬送ラインで計40点のエンコーダを使っていて、12型式が混在しています。
| 項目 | 現状 | 対策後 |
|---|---|---|
| 型式 | 12型式が混在 | 4型式に標準化 |
| 予備品 | 無し | 各2個、計8個を保有 |
| 故障件数 | 年4件 | 年4件(同じと仮定) |
| 1件あたりの停止時間 | 8時間(調達待ちを含む) | 1.5時間(交換と原点・設定の確認) |
| 年間の停止時間 | 4 × 8 = 32時間 | 4 × 1.5 = 6時間 |
| ライン停止損失(仮置き) | 25,000バーツ/時間 | 25,000バーツ/時間 |
| 年間の停止損失 | 4 × 8 × 25,000 = 800,000バーツ | 4 × 1.5 × 25,000 = 150,000バーツ |
停止損失の削減は、800,000 − 150,000 = 650,000バーツ/年です。
初期費用は次のように置きます。
- 予備品: 8個 × 12,000バーツ(仮置き)= 96,000バーツ
- 標準化の設計・図面・ソフト変更(仮置き): 200,000バーツ
- 合計: 96,000 + 200,000 = 296,000バーツ
単純回収期間は、296,000 ÷ 650,000 ≒ 0.46年(約5.5か月)です。
この試算で停止時間が短くなるのは、「同じ型式の予備品が手元にある」ことが前提です。標準化しても、置き換える設備ごとに互換性(出力方式、分解能、取付、コネクタ、設定)の確認が必要で、それはFAT/SATで行う必要があります。互換性の確認に時間がかかる設備や、プログラムの定数を変える設備では、初期費用の200,000バーツの中身が大きく変わります。自社の故障履歴と停止損失の実績値で置き換えて計算してください。
よくある質問
ロータリーエンコーダとは何ですか?
軸の回転を電気信号に変えるセンサです。工場では、コンベヤやモーター軸の速度検出、自動機の位置決め、送りローラによる測長などに使われます。位置の出し方でインクリメンタルとアブソリュート(単回転・多回転)に、検出方式で光学式や磁気式などに分けられます。
アブソリュートとインクリメンタルの違いは?
インクリメンタルは回転に比例したパルスを出し、受け側が数えて位置を出すため、電源が切れると位置が分からなくなり、原点復帰が必要です。アブソリュートは角度ごとに固有の値を出すため、電源を入れた時点で位置が分かります。多回転は回転数も数えるので、360°を超える範囲を扱えます。どちらにするかは、設備の復旧手順と安全から決めます。
エンコーダの分解能はどう決める?
必要な角度や長さの細かさから逆算し、そのうえで最高回転数で使えるかを確認します。分解能を上げると電気側の上限回転数が下がるためです。単位の定義にも注意が必要で、「CPR」はCounts(PPR×4)の意味とCycles(PPRと同じ)の意味があり、4倍違います。RFPでは分解能の単位と受け側の逓倍設定を書いてもらいます。
最大応答周波数とは?
エンコーダの出力回路が応答できる最大の周波数です。「最大応答周波数 ÷ 分解能 × 60」で電気側の上限回転数が出ます。たとえばAutonics E50S8-5000-6-L-5-C(300kHz、5,000P/R)では3,600rpmで、機械的な許容回転数5,000rpmより低くなります。実用上の上限は、電気側と機械側の小さい方です。受け側の入力周波数の上限も確認します。
ラインドライバとオープンコレクタはどう違う?
Dynaparによれば、オープンコレクタは構造が単純で、電流を吸い込むだけの出力です。同社は、ケーブルが短い用途向けで、長いケーブルやノイズの多い環境には向かないとしています。ラインドライバ(RS-422)は差動の出力で、Pepperl+Fuchsは高いノイズ耐性や長い配線が必要なときに推奨しています。オムロンはラインドライバを延長するときにRS-422Aレシーバを使うよう書いており、受け側に差動入力があるかを先に確認します。
ケーブルはどこまで延ばせる?
型式とメーカーによって違い、1つの数字では答えられません。たとえばオムロン E6B2-C の旧版データシートは、オープンコレクタ品は2mを超えて延長せず、2mを超えるならラインドライバ品(最大100m)を使うよう書いています。Dynaparの目安ではオープンコレクタは約35ft(≒10.67m)、ラインドライバは約100ft以上(≒30.48m以上)です。使う型式のデータシートの値と、受け側の条件で決めてください。
エンコーダの価格は?
方式(インクリメンタル/アブソリュート)、分解能、出力方式、通信、保護等級、安全認証の有無などの構成で大きく変わります。今回確認したメーカー資料には価格の記載がありませんでした。RFPで型式と数量ごとに価格を出してもらい、予備品とケーブル、取付金具、設定作業を分けて見積もってもらうと比べやすくなります。
まとめ
- エンコーダは「分解能」だけで選ぶと失敗する。用途、分解能、応答周波数、出力方式、配線、機械側、環境、安全・予備品の8ステップで決める
- 電気側の上限回転数=最大応答周波数÷分解能×60。実用上限は機械側の許容回転数との小さい方。Autonics E50S8-5000-6-L-5-C は5,000P/Rで3,600rpm(機械側5,000rpm)
- 分解能を2倍にすると、電気側の上限回転数は半分になる(100kHzの型式で1,000P/Rなら6,000rpm、2,000P/Rなら3,000rpm)
- 「CPR」はCounts(PPR×4)とCycles(PPRと同じ)の2つの意味がある。分解能の単位と逓倍設定をRFPに書く
- 出力方式は受け側の入力とセットで決める。ケーブル長の目安はオムロン(E6B2-C、旧版)とDynaparで違い、1つの数字に一般化しない
- シリアル通信は、ケーブルが長いほど使えるクロックが下がる。同じ名前でも語長、コード、クロック、待ち時間をそろえる
- 光学式と磁気式の比較はメーカーの立場で主張が違う。保護等級と使用条件をカタログ値で比べる
- 安全用途には認証品を使い、システム全体で設計と妥当性確認をする
- 生産終了は実際に起きる。型式の標準化と予備品で、仮の試算では停止損失を年800,000バーツから150,000バーツに減らし、初期費用296,000バーツを約5.5か月で回収できる
- RFPの12項目で前提をそろえ、FAT/SATでカウント、回転数、原点、電源電圧、ノイズ、交換手順を実測する
TOMAS TECH では、タイの日系工場向けに、自動機と制御システムの仕様の整理、RFP の作成、FAT/SAT の立会いを支援しています。既設エンコーダの代替品選びや型式の標準化、RFP を作り始める段階でもご相談いただけます。お問い合わせは こちら からどうぞ。
参考情報
- オムロン E6B2-C データシート CSM_E6B2-C_DS_E_4_1(RS Componentsホスティングの写し): https://assets.rs-online.com/v1698931587/Datasheets/9200d9fd8eeca8a8ed65b2b5b1b366b9.pdf
- オムロン E6B2-C Rotary Encoder 旧版カタログ(Farnellホスティング): https://www.farnell.com/datasheets/1582366.pdf
- Autonics E50S8-5000-6-L-5-C 製品ページ: https://www.autonics.com/us/model/E50S8-5000-6-L-5-C
- Dynapar Encoder 101: Selecting the Right Output: https://www.dynapar.com/hubfs/files/whitepapers/whitepaper-encoder-101-selecting-the-right-output.pdf?hsLang=en
- Dynapar What is the Maximum Length of Cable I Can Use on a Dynapar Encoder?(2021-05-24): https://www.dynapar.com/faq/what-is-the-maximum-length-of-cable-i-can-use-on-a-dynapar-encoder
- Pepperl+Fuchs Sensors and Systems カタログ p.695: https://files.pepperl-fuchs.com/online-catalogs/245613/files/assets/basic-html/page695.html
- Same Sky What’s the Difference Between an Incremental Encoder’s PPR, CPR, and LPR?: https://sameskydevices.com/blog/what-is-encoder-ppr-cpr-and-lpr
- Same Sky Capacitive, Magnetic, and Optical Encoders – Comparing the Technologies: https://www.sameskydevices.com/blog/capacitive-magnetic-and-optical-encoders-comparing-the-technologies
- Timken The Advantages of Magnetic Encoder Technology in Harsh Operating Environments(2011-08-15): https://www.timken.com/resources/the-advantages-of-magnetic-encoder-technology-in-harsh-operating-pamphlet
- EPC Installation and Wiring Guide: https://www.encoder.com/hubfs/pdf-downloads/general-info-installation-troubleshooting/general-installation-wiring-guide.pdf
- EPC TB-529 Understanding EPC’s Absolute Series SSI Encoders: https://www.encoder.com/hubfs/tech-bulletin-500s/TB529-understanding-epcs-ssi-encoders.pdf?hsLang=en
- EPC 36RT/H Accu-CoderPro® 発表(2026-08-27): https://www.encoder.com/news-36rth
- POSITAL SSI Encoder: https://www.posital.com/en/ssi-encoder
- POSITAL Singleturn & Multiturn Measurement Principles: https://posital.com/en/products/absolute-encoders/singleturn-multiturn-encoder.php
- HEIDENHAIN Technical Information EnDat 2.2 – Bidirectional Interface for Position Encoders(383 942-25, 9/2011): https://www.heidenhain.us/addl-materials/enews/stories_1012/EnDat.pdf
- BiSS Association BiSS Interface: https://biss-interface.com/
- SICK HIPERFACE DSL® 公式サイト: https://www.hiperfacedsl.com/
- Drives & Controls Sick opens up its Hiperface DSL servodrive technology(2017-06-06): https://www.drivesncontrols.com/news/fullstory.php/aid/5443/.html
- EtherCAT Technology Group EtherCAT Technology: https://www.ethercat.org/en/technology.html
- IO-Link Community IO-Link Technology: https://io-link.com/technology
- PROFIBUS & PROFINET International Encoder Profile(3.162 V4.2): https://www.profibus.com/download/encoder-profile
- Kübler Sendix M3688 IO-Link: https://www.kuebler.com/en/products/measurement/encoders/product-finder/product-details/M3688_IO-Link
- Kübler Sendix S5858FS3 EtherCAT FSoE: https://www.kuebler.com/en/products/measurement/encoders/product-finder/product-details/S5858FS3_EtherCat_FSoE
- ニコン MAR-M700MFA 発売リリース(2023-11-20): https://digitalpr.jp/r/79445
- VDE Verlag IEC 61800-5-2:2016 書誌ページ: https://www.vde-verlag.de/iec-normen/222750/iec-61800-5-2-2016.html
- オートメーション新聞 オムロン、2024年3月でロータリエンコーダ、光電センサ、フォト・マイクロセンサ一部製品を生産終了(2023-08-27): https://www.automation-news.jp/2023/08/74384/
- Tilleke & Gibbins Thailand Unveils New Incentives for Automotive and HEV/PHEV Manufacturing(2026-04-21): https://www.tilleke.com/insights/thailand-unveils-new-incentives-for-automotive-and-hev-phev-manufacturing/
- The Nation Thailand BOI says first-half investment tops B1.47tn as digital and data centre projects pour into Thailand(2026-07-23): https://www.nationthailand.com/business/economy/40068948
- The Nation Thailand Thailand sees smart and green applications top 146 billion baht(2026-08-13): https://www.nationthailand.com/business/economy/40069727
- IFR Five Million Robots now Operate in Factories Globally(2026-09-24): https://ifr.org/ifr-press-releases/news/five-million-robots-now-operate-in-factories-globally


