


CNC旋盤を何台か一直線に並べている工場で、「ロボット1台で、この列の機械を全部面倒見られないか」と考えたことはないでしょうか。あるいは、SIerから「走行軸付きロボットセル」の見積が届いたものの、走行軸の仕様欄に並ぶ可搬・速度・繰返し精度が妥当なのか判断できない、という状況もあるはずです。ロボット走行軸の選定は、ロボット本体の選定に比べて情報が少なく、見積の段階で前提があいまいなまま進みやすい領域です。
この記事の主張は一つです。ロボット走行軸は「ストロークと可搬が足りるか」だけでは選べません。
- 可搬は1つの数字で比べられない。同じ機種で「多関節ロボット搭載時」と「静荷重」の値が約2.8倍違う例があり、非常停止時の荷重を別に示すメーカーもある
- 繰返し精度は「その機種・その資料の値」で、測定条件は書かれていない。足りない分をロボット側の補正(ビジョン等)で吸収するかを先に決める
- 走行時間は、カタログに書かれた指定区間の値を使う。最高速度と加速度から自分で計算した値で設計しない(計算値は短く出る)
- 床の基礎とレベル出し、ケーブル、潤滑、カバー、ゼロ点、安全機能は、ロボット本体より走行軸側で抜けやすい
- 1台のロボットを共用する設計は、機械のサイクルがロボットの巡回時間より十分長いときに成り立ち、ロボットが止まると全設備が止まるリスクを持つ
だから発注する側は、RFP(見積依頼書)に前提値を書かせ、FAT(工場受入試験)とSAT(現地受入試験)で実測しておくことが大切です。
以下では、タイ(チョンブリ、ラヨーン、アユタヤ、サムットプラカーン、パトゥムターニー等)の日系の機械加工・自動車部品・金属加工・溶接・パレタイズ工場で、生産技術、設備、保全、調達を担当する方に向けて、走行軸の構成、向く現場と向かない現場、選定の8ステップ、可搬、ストロークと走行時間、精度、駆動と設置形態、制御方式、床、ケーブルと潤滑、安全、メーカー資料の読み方、RFP、FAT/SAT、費用と効果の順に整理します。CNC機にロボットをつなぐ全体像は「CNC機械テンディング自動化|既設機にロボットをつなぐ実務」で、ワーク側を回す付加軸は「ロボット溶接ポジショナーの選定方法|可搬重量だけで決めない実務チェック」で扱っているので、本記事は「ロボットそのものを直線で動かす走行軸」に絞ります。
なお、本記事は特定メーカーの製品を推奨するものでも、順位をつけるものでもありません。メーカーの数値はそれぞれの資料の定義と条件によるもので、同じ条件で比べた値ではありません。後半のモデル試算は、この記事のための仮の数字で、見積ではありません。
ロボット走行軸(第7軸・RTU)とは:構成要素と呼び方
6軸ロボットに「7本目の直線軸」を足す装置
ロボット走行軸は、多関節ロボットを台車に載せ、床や天井に据えた梁の上を直線で走らせる装置です。6軸ロボットに7本目の軸を足すことから「第7軸」、英語では Robot Transfer Unit(RTU)、robot track、track motion、linear unit などと呼ばれます。
呼び方はメーカーごとに違います。ファナックは「走行軸」(英語で RTU)、安川電機の欧州法人の資料は「track」(TSL・TS シリーズ)、KUKA は「linear unit」(KL シリーズ。ロボットの「external axis」として運転)、ABB は「track motion」(IRBT 2005/IRT 510)、Güdel は「TrackMotion」(床置き TMF、天井・壁・架台の TMO)、Rollon は「Seventh Axis」または「Robot Transfer Unit(RTU)」、Winkel は「robot track」(RLE)と書いています。見積書や海外の資料を読むときは、これらが同じ種類の装置を指していることを押さえておくと混乱が減ります。
構成要素

各社の資料に出てくる構成要素を、床置き・ラック&ピニオン駆動の典型的な形で並べると次のようになります。
| 構成要素 | 役割 | 選定で確認すること |
|---|---|---|
| ベース梁(ビーム) | 全長にわたって台車を支える構造体。Güdel は床置き TMF の梁を「閉断面の梁がレールに荷重を最適に分散する」と説明 | 梁の分割(セクション長)と継ぎ目、全長とストロークの差 |
| 台車(キャリッジ) | ロボットを載せて走る板・架台。複数台車を同じ梁で走らせる製品もある | 台車数、ロボット取付の高さ(架台)、ロボット型式との適合 |
| 駆動(ラック&ピニオン、ベルト等) | モータの回転を直線の動きに変える | 駆動方式、減速機、継ぎ目の処理、潤滑 |
| ガイド | 台車を直線に案内する。ローラガイドやリニアガイドなど、製品により違う | 汚れへの強さ、保守・調整のしやすさ |
| モータ・減速機 | ロボットメーカー純正品では、ロボットコントローラの付加軸として駆動する構成が資料に書かれている | 制御方式(付加軸か別制御か)、交換のしやすさ |
| ケーブルチェーン(エネルギーチェーン) | 走るロボットに電源・信号・エアを送る | 内蔵か外付けか、ロボットケーブル長、屈曲 |
| 床アンカー・レベリング脚 | 梁を床に固定し、水平を出す | コンクリートの厚さと品質、アンカーの本数と種類 |
| 安全柵・エンドストップ | 人の立入りを防ぎ、行き過ぎを止める | 安全機能(範囲・速度の監視)との組合せ |
「ワークを運ぶ装置」との違い
走行軸は「ロボットそのもの」を動かす装置です。ワークをステーション間で運ぶ搬送装置とは目的が違います。ワーク搬送のリニア搬送は「リニア搬送システムの選定|タイ工場の比較・RFP・FAT/SAT」で、走行軸の内部にも使われる直動部品は「リニアガイド 選定|寿命計算・予圧・精度とタイ工場のRFP」で扱っています。
走行軸が向く現場・向かない現場
走行軸の導入理由の多くは「1台のロボットで複数の機械やステーションを回したい」です。ただし、この考え方が成り立つかどうかは、機械のサイクル、配置、床、そして止まったときの影響で決まります。
| 観点 | 向く現場 | 向かない(慎重に検討する)現場 |
|---|---|---|
| 機械のサイクル | 加工サイクルが長く、ロボットが巡回して戻ってくるまで機械が待たない | 加工サイクルが短く、ロボットの巡回が追いつかない |
| 配置 | ステーションが一直線に並んでいる、または並べ替えられる | 機械が散らばっていて直線上に並べられない |
| ワーク | 重く、人手での移載やコンベヤでの受渡しが難しい | 軽く、コンベヤやシュートで十分に運べる |
| ステーション数 | 複数のステーションを1台で回すことで台数が減る | 1〜2台の機械で、固定ロボットで足りる |
| 停止の影響 | 1台止まっても他の工程で吸収できる | ロボット1台が止まると全設備が止まることが許されない |
| 床・通路 | 床が厚く、梁を置いても通路や保全動線を塞がない | 床が弱い、梁がフォークリフトの動線や機械の扉前を塞ぐ |
右の列に当てはまる場合でも、走行軸をあきらめる必要があるとは限りません。床を空けたいなら、天井や架台に梁を置く形態(後述)が検討の候補になります。機械が散らばっているなら、AMR(自律走行搬送ロボット)にアームを載せる方式も比較対象です。この方式は「移動型協働ロボット導入|AMR×アームのRFPと90日PoC」で整理しています。
いちばん見落とされやすいのは「停止の影響」です。固定ロボットを4台置けば、1台が故障しても残り3台の機械は動き続けます。走行軸で1台を共用すると、ロボットか走行軸のどちらかが止まった時点で、その列のすべての機械が止まります。後の試算で、この点を数字で見ます。
選定の8ステップ
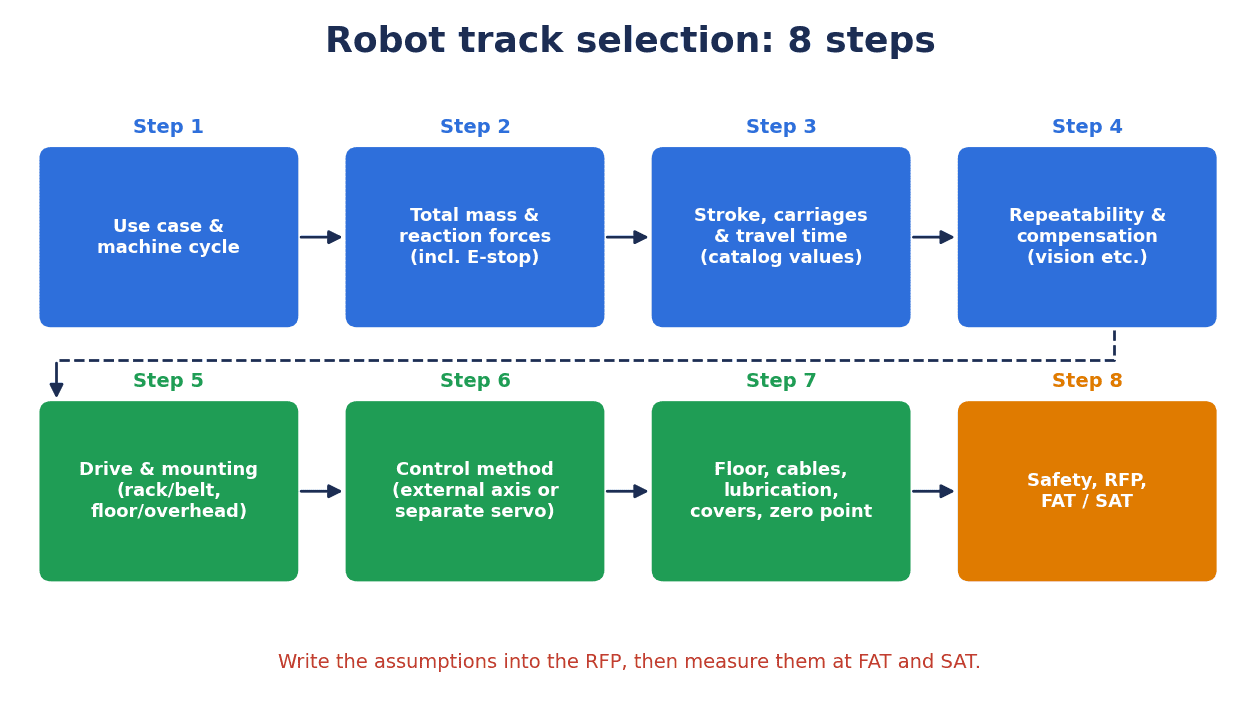
走行軸の選定は、次の8ステップで進めると抜けが減ります。カタログの表を眺める前に、ステップ1と2を自社側で固めておくことがポイントです。
| ステップ | 内容 | 主に決めること |
|---|---|---|
| 1. 用途とサイクル(Use case & cycle) | 何台の機械・ステーションを、どの順で回すか | 1台あたりのロボット作業時間、機械の加工サイクル、巡回時間 |
| 2. 総質量と反力(Total mass & reaction forces) | 台車に何が載り、どれだけの力がかかるか | ロボット本体+ハンド+ワーク+架台の質量、ロボットの最大反力(非常停止時を含む) |
| 3. ストローク・台車数・走行時間(Stroke, carriages & travel time) | どこからどこまで、何台の台車で、何秒で走るか | ストローク、全長、台車数、区間ごとの許容時間 |
| 4. 精度と補正(Accuracy & compensation) | ワーク受渡しに要る精度を、走行軸で出すか補正で出すか | 必要な繰返し精度、ビジョン等の補正の有無 |
| 5. 駆動と設置形態(Drive & mounting) | ラック&ピニオンかベルトか、床置きか天井・壁・架台か | 駆動方式、設置形態、環境(切粉・粉塵) |
| 6. 制御方式(Control method) | ロボットコントローラの付加軸か、別のサーボか | 同期動作の要否、教示の方法 |
| 7. 床・ケーブル・潤滑・カバー(Floor, cables, lubrication, covers) | 据付と保守の条件 | 床の厚さと品質、ケーブルの通し方、潤滑方式、カバー |
| 8. 安全・RFP・FAT/SAT(Safety, RFP, FAT/SAT) | 安全機能と受入の基準 | 範囲監視・速度監視、停止距離、受入試験の項目 |
以降の章は、このステップの順に沿って説明します。
可搬は1つの数字で比べない
同じ機種で「約2.8倍」違う例
走行軸のカタログで最初に目に入るのは「可搬(payload)」でしょう。ところが、この数字の定義はメーカーによって違います。
Güdel の Robotics カタログ(2026年5月版)は、床置きの TMF-2 の最大可搬を「多関節ロボット(Articulated robot)9,000 N/静荷重(Static load)25,000 N」と2列で載せています。記事側で重力加速度 9.80665 m/s² を使って kg に換算すると、9,000 N は約918 kg、25,000 N は約2,549 kg で、同じ機種なのに約2.8倍の開きがあります。壁・オーバーヘッドの TMO-2-W も「多関節ロボット 6,300 N/静荷重 11,000 N」(記事側の換算で約642 kg/約1,122 kg)と2列です。カタログには「多関節ロボット」列の定義文が無いので、どの荷重条件を見込んだ値なのかは、Güdel に確認する必要があります。
同じ Güdel の TMF-5 のファクトシート(2026年8月版)は、「静的負荷容量 11,680 kg」と「ロボット重量(可搬を含む)6,300 kg」を別々に書いています。ここでも、どちらの数字を見るかで判断が変わります。
動荷重と非常停止の荷重
Rollon は第7軸の選定記事で、「サイズ選定の出発点は荷重で、静止時にロボット質量・可搬・重心から決まる静荷重と、加減速時に効く動荷重がある」と説明し、「短い移動をたまに中速で行う軸と、最大加速度で絶えず往復する軸とでは応力がまったく違う。だからデューティサイクルとサイクルタイムから選定を始めるのが理にかなう」と書いています(ベンダーの見解)。
非常停止のときの荷重を別に示すメーカーもあります。Winkel は RLE シリーズの機種ごとに「最大非常停止トルク」を載せ(RLE-300 で 15 kNm、RLE-10000 で 250 kNm)、Güdel は TMF-2・TMO-2-W の許容荷重の線図に、寿命 10⁷ m の推奨基本値の線とは別に「非常停止」の線を描いています。安川電機の欧州法人の資料は、TSL 各形式に「ED(デューティ)50%」と書いています。
「ロボット込み」かどうかは資料で確認する
安川(欧州資料)の「Maximum payload」、ABB の「Payload」、KUKA の「Payload」は、それぞれ資料に数字が載っていますが、台車に載せるロボット本体を含む総量なのか、どの条件の値なのかの定義は、今回確認した資料には書かれていません。そこで本記事では、数値を並べるときに必ず「各社の定義どおり」と添えます。
RFPでは、次の情報をロボットメーカーの値で走行軸メーカーに渡し、走行軸側で成立するかを確認させるのが確実です。
- ロボット本体の質量、ハンド、ワーク、架台(ライザー)の質量と重心
- ロボットの最大反力・反モーメント(非常停止時を含む)
- 動かし方(加速度、往復の頻度、デューティ)
ロボット本体の方式や可搬の選び方そのものは「産業用ロボット導入2026|多関節・スカラ等5方式の価格と選び方」を参照してください。
ストローク・台車数・走行時間
全長とストロークは違う
走行軸の「長さ」には、梁の全長と、台車が実際に動ける距離(ストローク、走行長)があります。両者の差は製品ごとに違います。
- 安川(欧州資料): TSL-600/TSL-1000 はストローク=標準長 L − 850 mm、TSL-1400/2000/4000 はストローク=L − 1,340 mm
- ABB IRBT 2005(2015年の製品プレゼン): 最短の標準長 2.23 m で走行長 0.8 m、最長の標準長 21.23 m で走行長 19.8 m。最小長と最大走行長は台車数で変わる
- KUKA KL 4000: 全長 31.5 m で走行 30.4 m
工作機械を4台並べる場合、両端の機械の前までロボットが届くかは、ストロークだけでなくロボットの腕の届く範囲と、台車の上でのロボットの向きで決まります。梁の全長はさらに長くなるので、工場のレイアウト図には全長で書き込み、通路や柱との干渉を確認します。
ストロークの伸ばし方
長いストロークの作り方もメーカーにより違います。
- ファナック モジュール型走行軸: 走行軸モジュール3種(ストローク 1 m・1.5 m・2 m)と延長モジュール3種(1.5 m・2.5 m・3.5 m)の組合せで、1 m から最大 20 m まで 0.5 m 刻み(2024年5月の開発発表)
- ABB IRBT 2005: 1 m 長のモジュール(1個の鋳物)を連結
- 安川 TSL-2000/4000(欧州資料): 4 m の初期モジュールを 2 m 刻みで 24 m まで
- Güdel TMF-5: ストローク 1〜98 m を 1 m 刻み(2026年8月版ファクトシート)
- Winkel RLE: 1セクションの最大長 11,500 mm、最大ストローク 60,000 mm
- Rollon RTU: 接合可能な自己芯出しインサートで「理論上は無限のストローク」(ベンダー主張)
長くなるほど梁の継ぎ目が増えます。オムロンは、ファナック CRX 用の走行軸ユニットの提案書(2025年10月現在)で「従来の走行機構で使うラック&ピニオンやリニアガイドは、長尺にすると乗り継ぎ(継ぎ目)が必要で組立スキルが要る」ことを課題に挙げています。継ぎ目の組立と確認は、据付工事の品質に直結します。
台車の数
1本の梁に複数の台車を走らせる製品もあります。KUKA は KL 4000 で「最大4台車を同時運用」、Güdel は TMF-5 で「台車数 最大4」と書き、安川(欧州資料)はオプションに「第2台車」を挙げています。KUKA は概要ページで「1台のリニアユニットで最大4台のロボットを運用できる」とも書いています。台車を増やす場合は、台車どうしの干渉と、ケーブルの通し方を合わせて確認します。
走行時間は「カタログの指定区間の値」を使う
サイクルの計算で最も間違えやすいのが走行時間です。カタログに最高速度と加速度が書いてあると、そこから台形の速度線図で移動時間を計算したくなります。しかし、その計算値は実際より短く出ることがあります。
安川(欧州資料)の TSL-1000 は、最高速度 1.8 m/s、加速度 1.6 m/s²、走行時間「500 mm 1.0 s/1,000 mm 1.38 s」です。最高速度と加速度だけで 1,000 mm の移動時間を計算すると、加速だけで最高速度に届く前に中間点に来るので三角形の速度線図になり、2 × √(0.5 ÷ 1.6) ≒ 約1.12 s です。資料の 1.38 s より約0.26 s 短く出ます。差の内訳(整定時間など)は資料に書かれていないので、設計ではカタログの走行時間をそのまま使うのが安全です。
| 安川 形式(欧州資料) | 最高速度 | 加速度 | 走行時間(資料の値) |
|---|---|---|---|
| TSL-600 SY | 2.14 m/s | 2.38 m/s² | 500 mm 0.85 s/1,000 mm 1.16 s |
| TSL-1000 SY | 1.8 m/s | 1.6 m/s² | 500 mm 1.0 s/1,000 mm 1.38 s |
| TSL-1400 SY | 2.5 m/s | 2.5 m/s² | 500 mm 0.63 s/1,000 mm 0.93 s |
| TSL-2000 SY | 1.7 m/s | 2.14 m/s² | 1.45 s(走行距離の表記が資料により異なる) |
| TSL-4000 SY | 1.3 m/s | 1.5 m/s² | 1.93 s(同上) |
TSL-2000/4000 の 1.45 s/1.93 s は、2025年3月の単品資料と2025年10月のシリーズ資料とで、何 mm 走ったときの値なのかの表記が違っています。こうした値を使う場合は、メーカーに「この区間の距離と、搭載ロボット・荷重の条件」を書面で確認するのが確実です。
Güdel は加速時間と加速距離をカタログに載せています。TMF-2 の多関節ロボット列は速度 150 m/min(2.5 m/s)、加速度 4 m/s²、加速時間 0.63 s、加速距離 0.78 m です。これは速度÷加速度(2.5 ÷ 4 ≒ 0.625 s)と、速度の2乗÷(2×加速度)(2.5² ÷ 8 ≒ 0.78 m)と一致する、計算どおりの値です。ただし、これは加速区間の値で、減速や停止後の整定の時間は示されていません。走行時間を RFP で要求する場合は「どの区間を、どの荷重で、整定込みで何秒か」を指定します。
繰返し精度と補正の考え方
各社の値は「その機種・その資料の値」
走行軸の繰返し精度は、各社が次のように書いています(各社の定義どおり。測定条件はどの資料にも書かれていません)。
| メーカー・機種(資料) | 繰返し精度の表記 |
|---|---|
| KUKA KL 4000/KL 250-3(製品ページ) | ±0.02 mm(Repeatability) |
| Güdel TMF-2・TMO-2-W(カタログ 2026年5月版)、TMF-5(ファクトシート 2026年8月版) | r = ±0.02 mm(Precision (Repeatability)) |
| ABB IRBT 2005(製品プレゼン 2015年11月) | ≤ ±0.05 mm(Repeatability)。現行の IRT 510 ページは「Pose repeatability ≤ ± 0.05」と単位なしで記載 |
| 安川 TSL シリーズ(欧州資料) | ±0.05〜±0.08 mm(Repetitive position accuracy。TSL-600 ±0.05、TSL-1000 ±0.06、TSL-1400・2000・4000 ±0.08) |
| Winkel RLE(製品ページのデータシート) | RLE-300〜3000 ±0.1 mm、RLE-10000 ±0.2 mm |
呼び方も「Repeatability」「Pose repeatability」「Repetitive position accuracy」「Precision (Repeatability)」と違います。温度、荷重、測定位置などの条件が資料に無い以上、この表の数字の大小でメーカーの優劣を決めることはできません。
精度を走行軸で出すか、補正で出すか
選定で大切なのは、工程側で「ワークの受渡しに何 mm の精度が要るか」を先に決め、それを走行軸の繰返し精度で満たすのか、ロボット側の補正で吸収するのかを選ぶことです。
その一例が、オムロン(販売代理店 大同 掲載)のファナック CRX 用走行軸ユニットの提案です。提案書は「走行機構の高精度な位置決め能力がなくても、CRX オプションカメラとマーカー補正機能で位置決め補正が可能(特許出願中)」「ロボット動作時はブレーキでスライドプレートを保持して位置決め精度を向上」と書いています(ベンダー主張)。この提案書には走行軸の繰返し精度の数値は書かれていません。走行軸自体に高い精度を求めず、停止した位置でロボットが基準マーカーを見て補正するという考え方です。
補正を使う場合は、補正にかかる時間がサイクルに加わるか、マーカーの汚れや照明の変化にどう対処するかも、RFPで確認しておきます。
駆動方式と設置形態
ラック&ピニオンとベルト
今回確認した資料では、ロボット走行軸の駆動は主にラック&ピニオンとベルトで、ほかにワイヤ駆動の例がありました。
| 駆動方式 | 各社の記載(ベンダー主張) | 確認したい点 |
|---|---|---|
| ラック&ピニオン | Güdel TMF-5「硬化はすば歯車のラック&ピニオン、Güdel HPG120 減速機」。Winkel RLE「硬化ラック&ピニオン、バックラッシ低減形減速機」。安川 TSL「ラック駆動」。Rollon のアルミ本体 RTU のラック&ピニオン版は「ロボット 1,500 kg まで」、鋼製の Steel RTU は「20 kg から最大可搬のロボットまで」 | 継ぎ目の処理、ラックの潤滑、バックラッシの調整 |
| ベルト | Rollon のアルミ本体 RTU のオープンベルト版・シールドベルト版は「可搬 20 kg まで」。Rollon は「金属切粉・溶接スパッタの多い環境では密閉(シールド)ベルトが内部部品の汚染を減らす。清浄な環境ではオープンベルトが費用対効果に優れることがある」と説明 | 可搬の上限、環境(切粉・スパッタ)、張力の点検 |
| ワイヤ | オムロンの CRX 用走行軸ユニットは「駆動部はワイヤユニット」「延長しやすいリニアローラガイド」 | 対応ロボット(CRX5/10/20、CRX30 は要問合せ)、ストローク |
ボールねじ駆動やリニアモーター駆動のロボット走行軸については、今回の調査で仕様を確認できた製品がありませんでした。そうした方式を提案された場合は、RFPの項目(後述)に沿って同じ前提値を出させてから比較してください。
床置き・天井・壁・架台
Güdel は Robotics カタログ(2026年5月版)で、設置形態を次のように分けています(ベンダー主張)。
| 設置形態(Güdel の型式) | Güdel の説明 | 検討する理由の例 |
|---|---|---|
| 床置き(TMF) | ローラガイドで汚れに強く剛性が高い。セグメントで製作して軸長 100 m まで延長可能 | 重いロボット、長いストローク |
| 天井(TMO-C) | ロボットの作業範囲の真上の中央に置き、水平面で最大の作業範囲を確保。上からアクセスする工程に向く | 床を空けたい、上からワークを扱う |
| 壁(TMO-W) | 建屋の高さに制約がある場合に向く。主な作業範囲は軸の側方下側 | 天井高さが足りない |
| 架台(TMO-E) | 床置き TMF を補う。床から浮かせるので既存の生産エリアを有効に使え、工程と機械へのアクセスがよい | 機械の前の床やフォークリフト動線を空けたい |
天吊りに対応すると書いている製品はほかにもあります。KUKA は KL 4000 の設置位置を「Floor, ceiling」とし、KL 100 を「床・天井・壁に取り付けた KR AGILUS 用」と書いています(KL 250-3 は「ground」のみ)。Winkel は RLE-1500 に「upright position: yes/hanging position: yes」と書き、「床置きトラックまたはポータル(門形)として使う」としています。安川(欧州資料)の TS-100D は「オプションでガントリーへの天吊り」(支柱 1,600〜2,400 mm)、Rollon は「床・壁・天井取付の構成」と書いています。
床置きか天吊りかは、ロボットの可搬、建屋の構造、機械の扉の開き方、保全時のアクセス(ロボットやモータの交換に必要な作業空間)で決まります。天吊りや架台では、梁を支える構造物の設計と、その構造物の基礎も見積範囲に含まれているかを確認します。
制御方式:付加軸で同期するか、別のサーボで動かすか
ロボットコントローラの付加軸として制御する
今回確認したロボットメーカー純正の走行軸は、ロボットコントローラと一体で制御する構成として説明されています。
- 安川(欧州資料): 「TSL トラックはロボット制御システムと完全に同期し、操作とプログラミングはロボットのティーチペンダントで行う」
- KUKA: 「リニアユニットはロボットと同じコントローラで制御し、追加の機器なしで作業シーケンスに組み込める」。KL 250-3 のページは「ロボットコントローラに数学的に連成した軸として統合され、追加のコントローラが要らない」
- ファナック: モジュール型走行軸は「ロボットの姿勢に応じた寿命予測や衝突検出などのソフト機能」を提供。2024年5月の開発発表では、制御装置は R-30iB Plus と新しい R-50iA から選べるとしている
- ABB: IRBT 2005 は「TrueMove と QuickMove でロボットシステムとシームレスに統合」(2015年の製品プレゼン)
いずれもベンダー主張です。付加軸として制御すると、ロボットと走行軸を1つのティーチペンダントで教示でき、走行しながらロボットが作業する(溶接線を追うなど)動きも作れます。
別のサーボで動かす
もう一つの考え方が、走行軸を別のサーボ系で動かす構成です。前述のオムロンの CRX 用走行軸ユニットは「オムロン AC サーボシステム 1S シリーズ安全機能対応仕様を走行軸に搭載」し、「No. を指定して起動すると予め教示した位置に移動するサンプルプログラム付き(CRX の動作プログラムは含まない)」としています。ファナックの純正品ではなく、ロボットコントローラの付加軸でもない構成で、ロボットは停止した走行軸の上で作業し、走行は指定位置への移動で連携します。
判断の目安
| 観点 | 付加軸で同期 | 別のサーボ・別制御 |
|---|---|---|
| 向く動き | 走行中にロボットが作業する(溶接線を追う等) | ステーション間の移動だけ |
| 教示 | ロボットのペンダントで一緒に教示 | 走行の位置を別に教示し、ロボットと信号で連携 |
| ソフト連携 | 衝突検出・寿命予測などをロボット側で(ファナックの例) | 走行軸側のサーボの機能による |
| 安全 | ロボット側の安全機能で付加軸を監視できる製品がある | 安全機能付きサーボで柵なし運用を狙う提案がある(オムロン) |
どちらの構成でも、導入前のリスクアセスメントは欠かせません。オムロンの提案書も「導入前にお客様にてリスクアセスメントの実施が必要」と明記しています。サーボの発注と受入の考え方は「サーボ制御の発注・FAT/SAT実践ガイド|タイ工場2026」も参考になります。
床の基礎とレベル出し
完璧な床は無い、という前提で選ぶ
Rollon は、「長尺の走行軸は完璧に機械加工された基礎の上に置かれることは普通ない。床は不陸があり、柱が制約になり、既存設備に合わせることも多い。だから取付構想とアライメント機能は、負荷容量と同じくらい重要」と書いています(ベンダーの見解)。
各社のレベル出しの仕組みも製品ごとに違います。
- ABB IRBT 2005(2015年の製品プレゼン): 一体型のレベリング脚でレベル調整が容易、穴あけ時のガイドになり、M16 アンカーを打つのにトラック全体を動かさなくて済む。調整には専用工具が要る
- Güdel TMF-5: アンカーロッド付き床レベリングキット
- KUKA KL 4000: 架台はボルト締結で溶接不要、いつでも再調整可
- Winkel RLE: 容易な床調整
Güdel の床アンカー表は「Güdel 製品の条件」
床の要求を具体的な数字で示している例として、Güdel の Robotics カタログ(2026年5月版)のアンカー表があります。基本アンカー(オプション 151)では、コンクリート品質を最低 20/25(EN 206-1)とし、型式ごとにアンカーとコンクリートの最小厚さ(hmin)を示しています。
| Güdel の適用型式(抜粋) | アンカー | コンクリート厚 hmin | 縁端距離 cmin |
|---|---|---|---|
| TMF-1 | HAS-U M12×260 | 140 mm | 1,000 mm |
| TMF-2・TMO-2-3-4 | HAS-U M20×350 | 220 mm | 1,000 mm |
| TMF-3 | HAS-U M27×420 | 300 mm | 1,000 mm |
| TMF-4 | HAS-U M30×500 | 340 mm | 1,000 mm |
同じページには「hmin より薄いコンクリートの顧客には、要望に応じて別のアンカーがある」「縁端距離を小さくすることは可能だが、案件ごとに技術サポートで確認が要る」、基本レベリング(オプション 150)の頁には「TMF は脚1本につきアンカーロッド1本で床に固定する」とあります。これらは Güdel 製品とそのアンカーの条件で、他社の走行軸にそのまま当てはまる値ではありません。他社品を検討するときは、その社の据付要領で同じ項目(コンクリートの品質、厚さ、アンカーの種類と本数、縁端距離)を出してもらいます。
既存工場の床の事前調査
タイの既存工場に走行軸を後付けする場合、見積の前に床を調べておくと、据付段階での手戻りが減ります。
- コンクリートの厚さ(コア抜きや図面で確認)と、品質の記録が残っているか
- ひび割れ、目地、ピット、埋設配管の位置
- 梁の全長に沿った不陸(レベル測定)
- 柱、既存設備、通路との距離(縁端距離の条件と合わせて)
- 走行軸の脚位置とアンカー位置が、目地やピットに掛からないか
床が要求を満たさない場合は、メーカーに別のアンカーや基礎の補強を相談し、その工事が誰の見積範囲かを明確にします。
ケーブル・潤滑・カバー・ゼロ点
ケーブル(エネルギーチェーン)
走るロボットに電源・信号・エアを送るケーブルは、走行軸ならではの確認点です。各社の記載は次のとおりです(ベンダー主張)。
- ABB IRBT 2005(2015年): 内蔵ケーブルチェーン(オプションで空の外部ケーブルチェーン)。内蔵チェーンは、ロボットケーブル、トーチサービス、溶接電源、顧客用の電源・信号に対応したケーブルを入れて納品。外部ケーブルチェーンは、単純な台車板だとトラック端から 490 mm はみ出す
- KUKA KL 4000: ケーブルキャリアは走行 8.4 m まで内蔵(2台車まで)
- 安川 TSL(欧州資料): ケーブルキャリアの左/右取付、ワイヤドラム用ブラケットをオプションに挙げる
- Güdel TMF-2: エネルギーチェーン 44×168、1.64 kg/m。TMF-4-B のオプション一覧には密閉エネルギーチェーンがある
- オムロン CRX 用: 最大 15 m の走行軸ストローク(ロボットケーブル長による)
最後の例のように、ストロークの上限がロボットケーブルの長さで決まる場合があります。ロボット本体側のケーブルやホースの取り回しは「ロボットドレスパックの選定2026|タイ工場でケーブル断線と干渉を防ぐ発注・検収の実務」で扱っています。走行軸のケーブルチェーンとドレスパックは、どちらの見積に入っているかが抜けやすいので、境界を図面で決めておきます。
潤滑
ラックとガイドは潤滑を前提にした部品です。各社の資料には次のような記載があります(ベンダー主張)。
- Güdel TMF 標準構成: ラック用フェルトピニオン潤滑ユニット、台車のローラ支持部に一体のワイパー(スクレーパ)ユニットと手動潤滑。TMF-4-B のオプション一覧に自動潤滑 FlexxPump
- 安川(欧州資料): 自動潤滑ユニットで保守を減らし稼働率を上げる。リニアガイドとラック駆動の別々または両方に
- ABB IRBT 2005: 潤滑システム内蔵
- KUKA KL 4000: オプションの永久潤滑ユニット
- Winkel RLE: 集中潤滑システム
- Rollon: ロボットとアクチュエータのどちらも、寿命を満たすには一貫した潤滑スケジュールが要る。ラック&ピニオン・リニアガイドの定期給脂、ベルト駆動なら点検と張力確認
給脂の間隔は製品と使い方で決まるので、本記事では具体値を示しません。RFPで「潤滑方式(手動・自動)」「推奨の給脂間隔と根拠」「給脂点へのアクセス(柵の外からできるか)」を出させてください。
カバーと環境
機械加工の現場では切粉とクーラント、溶接ではスパッタ、パレタイズでは粉塵が走行軸に掛かります。ABB IRBT 2005 は標準版とカバー付き版を用意し IP65、KUKA KL 4000 は IP 65、KL 250-3 は IP 64、Güdel TMF は「ローラガイドで汚れに強い」とし、TMF-4-B のオプションに「歩行可能な滑り止めカバー」「モータの踏付け防止」を挙げています。Winkel は「カバーは要望に応じて」です。保護等級やカバーが標準なのかオプションなのかは、見積の比較で差が出やすい点です。
ゼロ点(原点)の再現
走行軸のモータや減速機を交換したり、衝突したりした後には、走行軸のゼロ点を合わせ直す必要が生じることがあります。安川(欧州資料)は「TSL はゼロ点合わせ機能に対応」「オプションで機械式ゼロ点合わせ」と書いています。Güdel はカタログに、各ロボットメーカー向けの基準点キャリブレーションの取付具(Güdel の目視マーク、FANUC のカメラによる VAM=Visual Axis Mastering、KUKA の調整セット、ABB 向けのダイヤルゲージ等)を載せています。ゼロ点合わせの手順と所要時間は、保全の計画に直結するので、FATで実際にやってもらうのが確実です。
安全:範囲監視・速度監視・停止距離と据付時の注意
事故は「据付・試験」の段階で起きやすい
米国 OSHA の技術マニュアル(産業用ロボットの章)は、「スウェーデンと日本の研究では、多くのロボット事故は通常運転中ではなく、作業者が初めてロボットアプリケーションに接する組立・据付・試験の段階で起きている」と紹介しています。走行軸付きセルは、梁の据付、アンカー打ち、レベル出し、試運転と、人がロボットの近くで作業する期間が長くなりがちです。
走行軸の安全で確認すること
走行軸ではロボットの動作範囲が直線方向に大きく広がります。安全の検討では、少なくとも次を確認します。
- 範囲の監視: 走行軸の位置で、ロボットが入ってよい区域を制限できるか。安川(欧州資料)は TSL のオプションに範囲制限(2〜4ゾーン)を挙げている。ABB は 2010年版の SafeMove リーフレットで、ロボット軸と付加軸を監視して電気機械式の位置スイッチを置き換える機能を説明していた(旧世代の資料で、現行の仕様は本記事では扱わない)
- 速度の監視: OSHA は「安全目的で速度を使うときは、その速度を超えないことを監視する安全機能が要る」と書いている
- 停止距離: 重いロボットを載せた台車は、非常停止でもすぐには止まらない。停止性能と安全距離の妥当性を実測で確認する
- 柵なし運用の可否: オムロンは CRX 用走行軸で、IEC/EN 61800-5-2 で定義されたモーション安全機能を持つサーボを使い「人が近づいてもユニットを止めずに安全性を確保」と書くが、同時に「導入前にリスクアセスメントの実施が必要」としている
どの安全機能を、どの性能レベルで使うかは、リスクアセスメントの結果で決まります。区域の検知には安全レーザースキャナやライトカーテンが使われます。選び方は「安全レーザースキャナの選定|タイ工場の現場確認から検収まで」で、安全ロジックの妥当性確認は「安全PLC導入|認証で終わらないRFP・妥当性確認」で扱っています。
規格と法令について確認できた範囲
産業用ロボットの安全規格 ISO 10218 は、2025年2月に Part 1(ISO 10218-1:2025、産業用ロボット)と Part 2(ISO 10218-2:2025、産業用ロボットアプリケーションとロボットセル)が発行されています。ISO の公開ページによると、Part 1 は産業用ロボットを半完成機械として扱ってその安全要求を定め、Part 2 はロボットアプリケーションとロボットセルの統合(設計、統合、立上げ、運転、保全、廃止等)を扱います。ただし本文は有償で、本記事では走行軸や付加軸に関する条文は確認していません。規格への適合はSIerとロボットメーカーに確認してください。
タイでは、機械・クレーン・ボイラーの安全に関する省令(仏暦2564年=2021年、官報 2021年8月6日)が機械一般について定めています。走行軸を名指しした規定ではありませんが、据付・試験の段階で関係する条文として、次があります。
- 第7条: 機械やその防護装置を据付・修理・点検する場所では、わかりやすい標識を掲げ、機械が動かないようにする仕組み・方法・装置を設け、スイッチに「スイッチを入れるな」の標識を掛ける
- 第8条: 据付・試験・使用・保守等は、製造者が定めた仕様と取扱説明書に従う。それが無ければ、エンジニアに仕様書と取扱説明書を書面で作らせる。仕様書と取扱説明書はタイ語、または従業員が読んで実行できる言語で用意する
- 第10条: 仕様書・取扱説明書に定めた定格・能力を超えて機械を使わせてはならない
法的な判断が必要な場合は、専門家に確認してください。
メーカー製品の見方【ベンダー主張】
ここでは、各社の資料に書かれた値を「どう書かれているか」が分かるように並べます。推奨や順位ではありません。可搬・速度・精度の定義と測定条件はそろっておらず、この表の数字どうしを直接比べて優劣を決めることはできません。価格は扱いません。
| メーカー・シリーズ(資料の時点・地域) | 可搬の書き方(各社の定義どおり) | ストローク | 速度 | 繰返し精度 | 設置 |
|---|---|---|---|---|---|
| ファナック モジュール型走行軸(M-710/R-1000/R-2000 用。2024年5月の開発発表、2025年8月の新商品ページ) | 公式ページに数値の記載なし | 1〜20 m、0.5 m 刻み | 記載なし | 記載なし | 設置形態の記載なし(全幅は従来比34%削減の 900 mm 以下) |
| 安川 TS-100D/TSL-600〜4000(Yaskawa Europe/YASKAWA Nordic 資料、2020〜2025年) | Maximum payload 100〜4,000 kg | TSL-1000 は 24 m まで、TSL-2000/4000 は 4 m から 2 m 刻みで 24 m まで | TS-100D 3.0 m/s(YRC1000)〜TSL-4000 1.3 m/s | ±0.05〜±0.08 mm(TSL) | 床置き。TS-100D はオプションでガントリーへの天吊り |
| ABB IRBT 2005(2015年11月の製品プレゼン)/IRT 510(現行ページ) | Payload 1,200 kg | 走行長 0.8〜19.8 m(トランスファ用は 100 m まで、各台車の走行は最大 19.8 m) | 2 m/s | ≤ ±0.05 mm | 床置き |
| KUKA KL 4000/KL 250-3(製品ページ) | Payload 4,000 kg/300 kg | KL 4000 は全長 31.5 m で走行 30.4 m | 1.89 m/s/1.41 m/s | ±0.02 mm | KL 4000 は床・天井、KL 250-3 は ground |
| Güdel TMF-2(カタログ 2026年5月版)/TMF-5(ファクトシート 2026年8月版) | TMF-2 は多関節ロボット 9,000 N/静荷重 25,000 N。TMF-5 は静的負荷容量 11,680 kg、ロボット重量(可搬含む)6,300 kg | TMF-2 は 97,860 mm 以下、TMF-5 は 1〜98 m | TMF-2 は 150/90 m/min(多関節ロボット列/静荷重列)、TMF-5 は 1 m/s | ±0.02 mm | 床置き(天井・壁・架台は TMO) |
| Winkel RLE(製品ページのデータシート) | 最大荷重 300〜10,000 kg(別に最大非常停止トルク) | 最大 60,000 mm | RLE-300・750・2000 は 5 m/s、RLE-3000 は 3 m/s、RLE-10000 は 2 m/s | ±0.1〜±0.2 mm | 床置き、RLE-1500 は吊下げ可 |
| Rollon RTU/Steel RTU(製品ページ) | ラック&ピニオン版はロボット 1,500 kg まで、ベルト版は可搬 20 kg まで | 構成により 40 m 超(教育記事) | 本記事では未確認 | 本記事では未確認 | 床・壁・天井 |
表を読むときの注意点をまとめます。
- 安川の値は欧州法人の資料のもので、日本やタイで同じ型式・仕様が手配できるかは確認していません
- ABB IRBT 2005 の値は2015年の資料で、現行の IRT 510 のページは「Max Payload 1200 kg、Speed 2 m/s、Pose repeatability ≤ ± 0.05」と載せています
- Winkel の速度は、同じページの別の欄に違う表記があるため、データシートの機種別の値を載せています
- ファナックは「従来はシステムごとに対応していたが、ファナックロボットと同様の汎用商品として、グローバルな保守体制で」提供すると書いています。数値の記載が無いので、可搬・速度・精度は見積の段階で書面で出してもらう必要があります
この表は「どのメーカーも、可搬・速度・精度の書き方が違う」ことを確認するためのものです。実際の選定では、自社の条件(ロボット型式、総質量、区間と時間、必要精度)をRFPで渡し、各社に同じ前提で回答させてから比べます。
RFPに書く12項目
ここまでの論点を、見積依頼書(RFP)の12項目にまとめます。走行軸メーカーやSIerに、この順で前提値を書かせると、見積どうしを比べやすくなります。
| No. | 項目 | 書かせる内容 |
|---|---|---|
| 1 | 搭載ロボットと総質量・最大反力 | ロボット型式、ロボット本体+ハンド+ワーク+架台の質量と重心、非常停止時を含む最大反力(ロボットメーカーの値) |
| 2 | ストロークと台車数 | ストローク、梁の全長、台車数、セクションの長さと継ぎ目の位置 |
| 3 | 区間ごとの走行時間 | 区間の距離と許容時間、搭載荷重の条件、整定込みかどうか |
| 4 | デューティ | ED(デューティ)、往復の頻度、想定する加速度 |
| 5 | 繰返し精度と補正方法 | 必要な精度、走行軸の繰返し精度、補正(ビジョン等)の有無と所要時間 |
| 6 | 制御方式 | ロボットコントローラの付加軸か別制御か、教示の方法、ソフト機能(衝突検出等) |
| 7 | 設置形態 | 床置き・天井・壁・架台、支持構造物の設計範囲 |
| 8 | 床の条件とアンカー | 要求するコンクリートの品質と厚さ、アンカーの種類と本数、縁端距離、補強の範囲 |
| 9 | ケーブル | 内蔵か外部チェーンか、ロボットケーブル長、ドレスパックとの境界 |
| 10 | 潤滑と保守アクセス | 潤滑方式(手動・自動)、推奨の給脂間隔と根拠、モータ・減速機・ローラの交換手順 |
| 11 | カバーと保護等級 | カバーの有無(標準かオプションか)、保護等級、切粉・粉塵・スパッタへの対策 |
| 12 | 安全機能と受入試験 | 範囲監視・速度監視の方法、停止距離の算定、FAT/SAT の項目と合否基準、取扱説明書の言語 |
価格の比較は、この12項目の前提がそろってからにします。走行軸本体、据付工事、床の補強、ケーブル、安全柵と安全機器、教示と立上げのどこまでが見積に含まれるかで、総額は大きく変わります。
立上げ前にセルの動きとサイクルを確かめたい場合は、シミュレーションで巡回時間や干渉を検証しておく方法もあります。「ロボット シミュレーション 導入|90日仮想立上げ受入仕様」で受入仕様の考え方を整理しています。
FAT/SATの確認項目
OSHA の技術マニュアルは、SAT(現地受入試験)を「設備が現地のユーティリティ・サービス・機械インタフェース・環境条件のもとで期待どおり動くことを確かめる試験」とし、「インテグレータが実施し、ユーザーが検証すべき。初回起動の前に SAT を行う」と書いています。また、SAT 後も停止性能と安全距離の妥当性、安全機能の設定を定期的に確認すること、安全パラメータのチェックサムを確認すると前回点検から安全設定が変わったかを手早く確かめられることを挙げています。
これを走行軸に当てはめると、FAT と SAT で確認したい項目は次のとおりです。
| 項目 | FAT(メーカー工場) | SAT(現地) |
|---|---|---|
| 繰返し精度 | ストロークの両端と中央で実測 | 据付後に同じ位置で再測定 |
| 走行時間 | RFPで指定した区間・荷重で実測 | 実際のロボット・ハンド・ワークで実測 |
| ゼロ点合わせ | 手順を実演し、再現を確認 | 保全担当者が手順を実施できるか確認 |
| 非常停止時の停止距離 | 指定の荷重と速度で測定 | 現地の安全距離の妥当性を確認 |
| 範囲制限・安全機能 | 作動を確認 | 現地のレイアウトで作動を確認、チェックサムを記録 |
| レベル・アンカー | 梁の組立精度の記録 | レベル測定値、アンカーの締付け記録 |
| 潤滑 | 初期状態(給脂済みか、自動潤滑の作動) | 保守アクセスの確認 |
| ケーブル | 屈曲・干渉の確認 | 実際の配線・配管込みで全ストローク往復 |
| 取扱説明書 | 内容の確認 | タイ語、または従業員が読んで実行できる言語で用意されているか |
最後の項目は、タイの機械安全省令の第8条が、仕様書と取扱説明書をタイ語または従業員が読んで実行できる言語で用意することを求めている点に対応します。海外メーカーの走行軸を発注する場合は、取扱説明書の言語をRFPの段階で指定しておきます。
費用と効果のモデル試算(仮の数字)
ここからは、この記事のための仮の数字で、走行軸でロボット1台を共用する設計の考え方を示します。見積ではありません。価格も人件費も実勢の値ではなく、計算の構造を示すための仮置きです。
想定する工場は、チョンブリ県の日系機械加工工場です。CNC旋盤4台を 3 m 間隔で一直線に並べ、3交替で動かしています。
試算A:ロボット1台で4台を回せるか
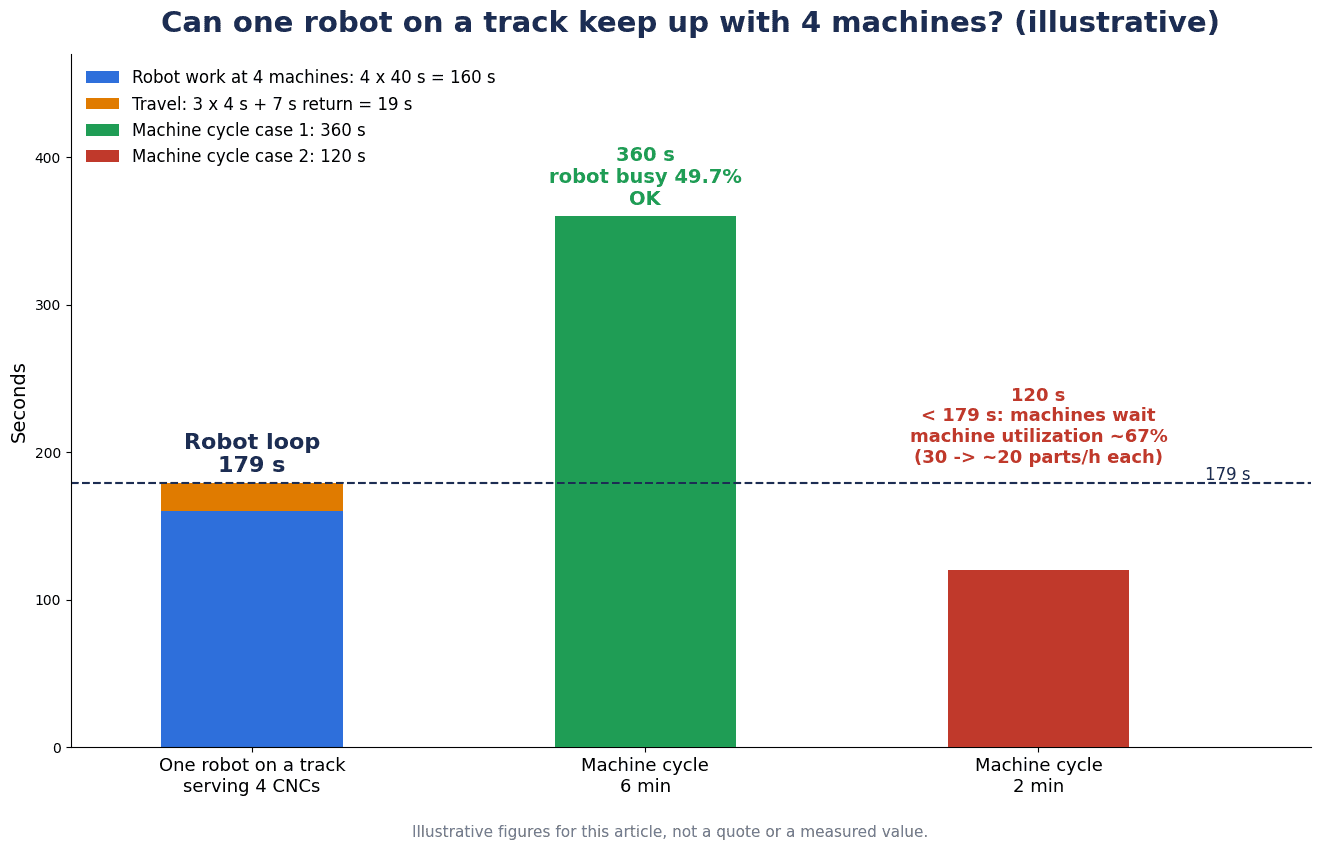
仮置きの条件は次のとおりです。
- 1台あたりのロボット作業(扉の開閉、ワークの取出し・投入、起動): 40 s
- 隣の機械への走行(3 m): 4 s。カタログの指定区間の走行時間と整定を見込んだ値として置いたもので、実際はメーカーに指定区間の走行時間を出させる
- 4台目から1台目へ戻る走行(9 m): 7 s
巡回時間は、作業 40 s × 4台 = 160 s と、走行 4 s × 3回 + 7 s = 19 s を足して、179 s です。
| 機械の加工サイクル | 判定 | 結果 |
|---|---|---|
| 360 s(6分) | 179 s < 360 s | 間に合う。ロボットの稼働率は 179 ÷ 360 ≒ 49.7%(約50%) |
| 120 s(2分) | 179 s > 120 s | 追いつかない。各機械は実質 179 s に1個になり、機械の稼働率は 120 ÷ 179 ≒ 約67%。1台あたり1時間に 30個のはずが約20個になる |
加工サイクルが 360 s なら、ロボットには半分ほどの余裕があります。一方、120 s のサイクルでは、ロボットの巡回が律速になり、せっかくの機械の能力の約3分の1が待ち時間になります。走行軸で1台を共用する設計は、機械のサイクルがロボットの巡回時間より十分長いときに成り立ちます。
もう一つ忘れてはいけないのは、ロボット1台が止まると4台すべてが止まることです。ロボットの故障、ハンドの交換、走行軸の給脂やケーブルの点検のたびに、列全体が止まります。
試算B:初期費用と回収
同じ工場で、2つの案を比べます(いずれも仮置き)。
| 項目 | 案1:固定ロボット4台 | 案2:ロボット1台+走行軸 |
|---|---|---|
| 初期費用 | ロボットセル1式 2.5百万バーツ × 4 = 10.0百万バーツ | ロボットセル 2.5百万バーツ + 走行軸・据付・安全柵の追加 3.0百万バーツ = 5.5百万バーツ |
| 省ける人件費 | 1,296,000 バーツ/年 | 1,296,000 バーツ/年 |
| 単純回収年数 | 10.0 ÷ 1.296 ≒ 約7.7年 | 5.5 ÷ 1.296 ≒ 約4.2年 |
案2は案1より 4.5百万バーツ、45% 少ない初期費用です。
省ける人件費は、両案に共通の仮置きです。手作業では機械2台に1人が付くとして、1直2人 × 3直 = 6人。1人あたりの人件費を月 18,000 バーツ(社会保険・残業・手当込みの仮置き)とすると、6人 × 18,000 バーツ × 12か月 = 1,296,000 バーツ/年です。
参考として、チョンブリ県の最低賃金は日額 400 バーツです(賃金委員会告示「最低賃金率(第14号)」、2025年7月1日施行)。400 バーツ × 26日 = 10,400 バーツ/月で、試算の 18,000 バーツはこれに社会保険・残業・手当を見込んだ仮置きです。最低賃金は日額の下限で、人件費の総額ではありません。
この試算では案2のほうが安く、回収も早く見えます。ただし、それは試算Aのサイクル条件(機械のサイクルが巡回時間 179 s より十分長い)を満たしたうえでの話です。加工サイクルが 120 s の製品が多いなら、案2では機械の能力の約3分の1を失い、省人化の効果だけでは比べられなくなります。加えて、案2にはロボット停止時に4台が同時に止まるリスクと、走行軸の保守(潤滑、ケーブル、ラック)の手間が加わります。初期費用の差だけで決めず、製品ミックスのサイクルと、停止時の影響の許容度を合わせて判断してください。
タイでの調達と時機
実機を見る機会として、2026年10月26日〜31日に東京ビッグサイトで JIMTOF2026(第33回日本国際工作機械見本市)が開催予定です(会期中は大規模改修工事の影響で東4〜6ホールが休館)。タイでは 2026年11月18日〜21日に BITEC(バンコク)で METALEX 2026 が開催予定です。走行軸の実機が展示されるかは事前に確認していないので、訪問前に出展者情報を確かめてください。
投資の支援策としては、タイ投資委員会(BOI)の「機械の更新・置換と自動化による効率化措置」があります。2025年版の投資奨励ガイドでは、既存の生産ラインへの自動化システム導入を対象に、機械の輸入税免除と、3年間の法人所得税免除(上限は改善投資額の50%で、土地代と運転資金は投資額に数えない)を挙げ、タイ自動化産業とのリンク・支援が改善機械価値の30%以上なら上限を100%にするとしています。対象は自動化システムへの投資で、走行軸単体の購入を対象と書いているわけではありません。2025年版の内容で、現時点の受付状況は BOI に確認が必要です。税務上の判断は専門家に相談してください。
市場の動きとしては、国際ロボット連盟(IFR)が 2026年9月24日に発表した World Robotics 2026 で、世界の産業用ロボットの年間設置台数は 2025年に11%増の60万台超、稼働台数は過去最高の500万台とされました。設置台数の上位10市場にはシンガポール(4.6千台、前年比+26%)が入っていますが、タイは上位10に入っていません。
よくある質問
ロボット走行軸とは何ですか?(第7軸・RTU)
多関節ロボットを台車に載せ、梁の上を直線で走らせる装置です。6軸ロボットに7本目の軸を足すことから「第7軸」、英語では Robot Transfer Unit(RTU)、robot track、track motion、linear unit などと呼ばれます。1台のロボットで複数の機械やステーションを回す目的で使われます。
ロボット走行軸の可搬はどう比べる?
1つの数字では比べられません。Güdel の TMF-2 は同じ機種に「多関節ロボット 9,000 N」と「静荷重 25,000 N」を載せ、約2.8倍の開きがあります。Winkel は最大非常停止トルクを別に示しています。安川(欧州資料)・ABB・KUKA の可搬がロボット本体を含むかは資料に定義がありません。RFPでロボット本体・ハンド・ワーク・架台の質量と、非常停止時を含む最大反力を渡し、走行軸メーカーに成立を確認させてください。
ロボット走行軸の繰返し精度はどのくらい?
各社の資料では、KUKA KL 4000・KL 250-3 と Güdel TMF-2・TMF-5・TMO-2-W が ±0.02 mm、ABB IRBT 2005 が ≤ ±0.05 mm、安川 TSL(欧州資料)が ±0.05〜±0.08 mm、Winkel RLE が ±0.1〜±0.2 mm と書いています。測定条件はどの資料にも書かれていないので、優劣の比較には使えません。必要な精度を工程側で決め、足りない分をビジョン等の補正で吸収するかを選定で決めます。
ラック&ピニオンとベルト駆動はどう違う?
今回確認した資料では、重いロボットにはラック&ピニオンが使われています。Rollon のアルミ本体 RTU では、ラック&ピニオン版が「ロボット 1,500 kg まで」、オープンベルト版・シールドベルト版が「可搬 20 kg まで」です。Rollon は、切粉やスパッタの多い環境では密閉(シールド)ベルトが内部の汚染を減らし、清浄な環境ではオープンベルトが費用対効果に優れることがあると説明しています(ベンダー主張)。
走行軸は付加軸で制御すべき?
走行しながらロボットが作業する(溶接線を追う等)なら、ロボットコントローラの付加軸として同期させる構成が向きます。ステーション間の移動だけなら、オムロンの CRX 用走行軸ユニットのように別のサーボで動かす構成も候補になります。どちらでも、導入前のリスクアセスメントは欠かせません。
床置きと天吊りはどちらを選ぶ?
床置きは重いロボットや長いストロークに使われ、天吊りや架台は機械の前の床やフォークリフト動線を空けたいときの選択肢です。Güdel は、天井設置を「作業範囲の真上から、上からアクセスする工程に向く」、壁設置を「建屋の高さに制約がある場合に向く」と説明しています。KUKA KL 4000 や Winkel RLE など、天吊りに対応すると書いている製品もあります。建屋の構造と保全時のアクセスも合わせて判断します。
ロボット走行軸の価格は?
今回の調査では、各社の公開価格を確認できませんでした。走行軸の価格は、ストローク、台車数、可搬、設置形態、ケーブル、カバー、安全機能、据付工事の範囲で大きく変わります。RFPの12項目で前提をそろえ、内訳(本体、据付、床の補強、ケーブル、安全機器、立上げ)を分けて出させてください。
まとめ
- ロボット走行軸は「ストロークと可搬が足りるか」だけでは選べない
- 可搬は各社の定義が違う。Güdel TMF-2 は同じ機種で多関節ロボット 9,000 N/静荷重 25,000 N(約2.8倍)。ロボット本体・ハンド・ワーク・架台の質量と最大反力をRFPで渡す
- 繰返し精度は「その機種・その資料の値」で測定条件は無い。必要精度を決め、補正で吸収するかを先に決める
- 走行時間はカタログの指定区間の値を使う。安川 TSL-1000 の 1,000 mm は、計算すると約1.12 s、資料では 1.38 s
- 駆動(ラック&ピニオン/ベルト)、設置形態(床・天井・壁・架台)、制御方式(付加軸/別制御)を用途から決める
- 床の基礎、ケーブル、潤滑、カバー、ゼロ点、安全機能は走行軸側で抜けやすい。Güdel のアンカー表は Güdel 製品の条件として読む
- 1台を共用する設計は、機械のサイクルが巡回時間より十分長いときに成り立つ。仮の試算では巡回 179 s に対し、加工 360 s なら成立、120 s なら機械の稼働率が約67%に落ちる
- RFPの12項目で前提をそろえ、FAT/SAT で精度・走行時間・停止距離・ゼロ点・安全機能を実測する
TOMAS TECH では、タイの日系工場向けに、ロボットセルと周辺装置の構想、仕様の整理、RFP の作成、FAT/SAT の立会いを支援しています。走行軸付きセルの見積の妥当性を確認したい段階や、RFP を作り始める段階でもご相談いただけます。お問い合わせは こちら からどうぞ。
参考情報
- ISO 10218-1:2025(ISO): https://committee.iso.org/standard/73933.html
- ISO 10218-2:2025(ISO): https://committee.iso.org/standard/73934.html
- ファナック ロボット新商品 モジュール型走行軸(2025年8月): https://www.fanuc.co.jp/ja/product/new_product/2025/202508_robot_modularrtus.html
- FANUC ROBOT New product: Modular RTUs(May 2024): https://www.fanuc.co.jp/en/product/new_product/2024/202405_robot_modularrtus.html
- Yaskawa Europe Track series(1089EN-01, October 2025): https://www.yaskawa.eu.com/_downloads/download_d2576
- Yaskawa Europe TSL-1000(1077EN-01): https://www.yaskawa.eu.com/_downloads/download_d2577
- Yaskawa Europe TSL-2000, TSL-4000(1078EN-04): https://www.yaskawa.eu.com/_downloads/download_d2578
- Yaskawa Europe TSL-600(1081EN-01): https://www.yaskawa.eu.com/_downloads/download_d2579
- Yaskawa Europe TSL-1400(1088EN-01): https://www.yaskawa.eu.com/_downloads/download_d21854
- Yaskawa Europe TS-100D(1076EN-03): https://www.yaskawa.eu.com/_downloads/download_d6835
- ABB IRBT 2005: Medium Track Platform Overview(November 2015): https://library.e.abb.com/public/2d196d1efac14abb9a3df6a1875844cb/External%20Product%20presentation%20IRBT2005%20_%20151116.pdf
- ABB IRT 510: https://www.abb.com/global/en/areas/robotics/products/equipment/track-motion-positioners/irt-510
- KUKA Linear Units: https://www.kuka.com/en-de/products/robot-systems/robot-periphery/linear-units
- KUKA KL 4000: https://www.kuka.com/en-de/products/robot-systems/robot-periphery/linear-units/kl-4000
- KUKA KL 250-3: https://www.kuka.com/en-de/products/robot-systems/robot-periphery/linear-units/kl-250-3
- Güdel TrackMotion Floor TMF: https://www.gudel.com/products/linear-tracks-for-robots/tmf
- Güdel TrackMotion Floor TMF-5 Factsheet(EN 08.26): https://gudel.cdn.kontainer.com/cdn-static/127d7796/wpjc5cmh7epy/factsheet-tmf-5-en.pdf
- Güdel Robotics カタログ(2026年5月版): https://gudel.cdn.kontainer.com/cdn-static/127d7796/DsM5p1Q1lQUy/260507-web-robotics-de-fr-en.pdf
- WINKEL RLE – Robot tracks: https://www.winkel.de/en/multi-axis-units/rle-robot-tracks
- Rollon Robot Transfer Unit(Aluminium): https://www.rollon.com/ind/en/family/robot-transfer-units/robot-transfer-unit/
- Rollon Steel RTU: https://www.rollon.com/ind/en/family/robot-transfer-units/steel-rtu/
- Rollon High Load Long Travel Linear Actuator Solutions for 7th Axis Robotics: https://www.rollon.com/ind/en/educationals/high-load-long-travel-linear-actuators-7th-axis-robotics/
- オムロン ファナック社製協働ロボットCRXシリーズ用走行軸ユニットのご提案(大同 掲載): https://www.daido-net.co.jp/exhibition/asset/pdf/2025/k-logi_2025/item03-1.pdf
- OSHA Technical Manual Section IV Chapter 4 Industrial Robot Systems and Industrial Robot System Safety: https://www.osha.gov/otm/section-4-safety-hazards/chapter-4
- タイ官報 賃金委員会告示 最低賃金率(第14号): https://ratchakitcha.soc.go.th/documents/76681.pdf
- BOI Investment Promotion Guide 2025: https://osos.boi.go.th/download/BOI_PDF/BOI_A_Guide2025_EN.pdf
- IFR Five Million Robots now Operate in Factories Globally(Sep 24, 2026): https://ifr.org/ifr-press-releases/news/five-million-robots-now-operate-in-factories-globally
- IFR Market Presentation World Robotics Press Conference 2026: https://ifr.org/downloads/press_docs/Market_Presentation_WR_Press_Conference_2026.pdf
- METALEX 2026 公式サイト: https://www.metalex.co.th/
- JIMTOF2026 開催概要: https://www.jimtof.org/jp/outline.html


