


ロボット シミュレーション 導入で本当に決めるべきなのは、高機能なソフトウェアを買うかどうかではありません。工場受入前にどのリスクを観測可能にし、どの残余リスクを実機FAT/SATで確認するかです。本稿は、タイ・ASEANの生産技術責任者がRFPに仮想立上げを組み込み、90日パイロットを合否判定するための実務仕様を解説します。モデル入力、SiL/HiL、衝突・サイクルタイム、画像認識の変動、証跡、引渡し資産までを契約可能な形にします。
経営判断:ロボット シミュレーション 導入が必要な案件
シミュレーションを追加すべきなのは、「3Dで動いた映像が欲しい案件」ではなく、現場へ持ち込む前に潰すべき不確実性が大きい案件です。複数ロボットが狭い空間で協調する、PLCとのインターロックが多い、既設ラインの停止可能時間が短い、画像センサーの判定が工程能力を左右する、海外工場と設計拠点が離れている、といった条件では、仮想立上げの証跡が投資判断に役立ちます。
一方、単純なピック&プレースで、既存標準セルを再利用し、十分な実機デバッグ時間を確保できるなら、低忠実度のリーチ・干渉確認だけで足りる場合があります。すべてをHiLにするほど良いわけではありません。モデル作成・校正・維持にも費用がかかるため、リスクに合う検証レベルを選びます。
判断の出発点は次の問いです。
- 実機で初めて発見した場合、納期・安全・品質・生産停止に大きく影響する失敗は何か。
- その失敗を、形状、制御、センサー、タイミングのどのモデルで再現できるか。
- シミュレーションで合格しても残る不確実性は何か。
- 合格証跡を誰が再実行でき、どの版のモデルとコードに結び付けるか。
- プロジェクト完了後、そのモデルを品種追加や改造に再利用できるか。
この問いに答えられないまま「デジタルツイン対応」を発注すると、納品物が動画、スクリーンショット、ベンダー専用形式のファイルだけになりかねません。
4つの検証レベル:オフラインティーチングと仮想立上げは同じではない
ロボット シミュレーションは一語で呼ばれますが、証明できる範囲は大きく異なります。Siemensはロボティクスの仮想立上げを、実際の制御ソフトウェアをデジタルツインに接続し、現場展開前に検証する方法として説明しています。したがって、経路を作るオフラインティーチングだけでは、PLCロジックや通信タイミングまで忠実な仮想立上げとはいえません。
| レベル | 主な構成 | 事前に確認できること | 単独では証明できないこと | RFPの典型成果物 |
|---|---|---|---|---|
| 形状・リーチ確認 | CAD、ロボット形状、簡易ツール | 到達範囲、概略干渉、据付候補 | 実制御ロジック、動力学、実サイクル | レイアウト、干渉一覧、未達点 |
| オフラインティーチング | ロボット機種、TCP、経路、姿勢 | プログラム素案、姿勢、経路干渉 | PLCシーケンス、実I/O、ネットワーク遅延 | ロボットプログラム、変換条件 |
| SiL | 仮想コントローラ、PLC/HMIコード、I/Oモデル | ロジック、状態遷移、異常復帰、シナリオ反復 | 実ハード固有の周期、配線、現場摩擦 | 実行可能モデル、テストケース、ログ |
| HiL/制御忠実な仮想立上げ | 実または同等コントローラ、実通信、デジタルツイン | 制御周期、I/O、ネットワーク、実コード連携 | 実据付誤差、摩耗、光、把持ばらつきの全て | 構成表、再現手順、差分・残余リスク |
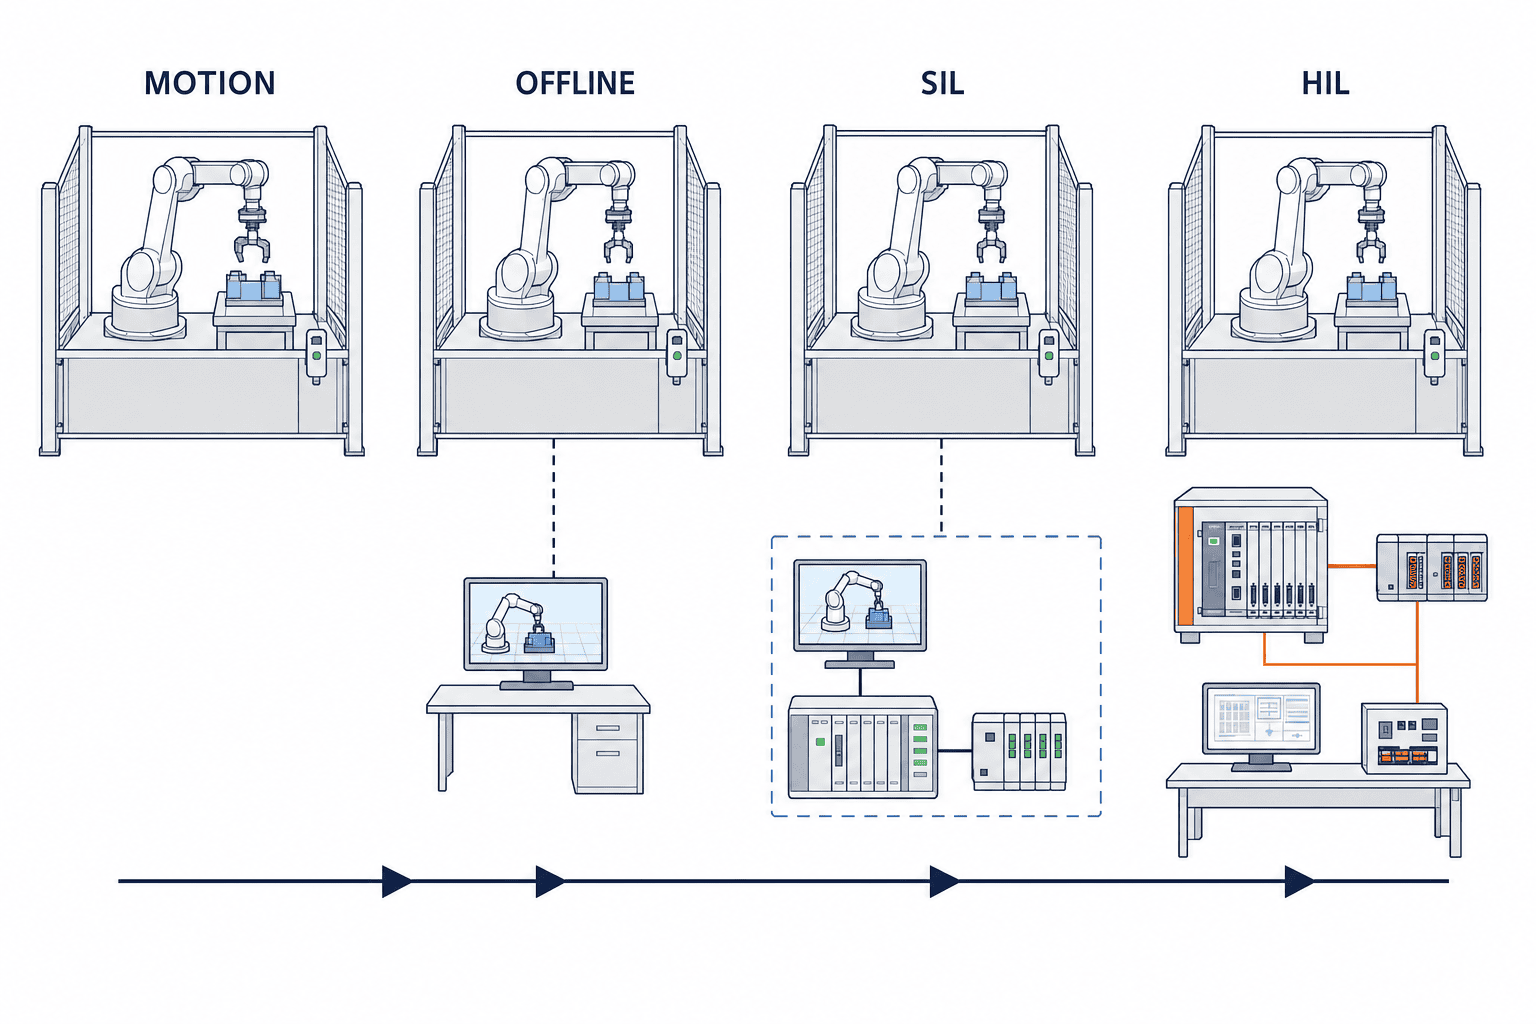
高いレベルほど常に正しいわけではありません。例えば、設備配置の投資審査なら形状・リーチ確認が中心です。PLC異常復帰が納期リスクならSiLが必要です。実コントローラと産業ネットワークの周期差が重要ならHiLを選びます。「何を証明するか」からレベルを逆算してください。
sim-to-realギャップが生まれる6つの場所
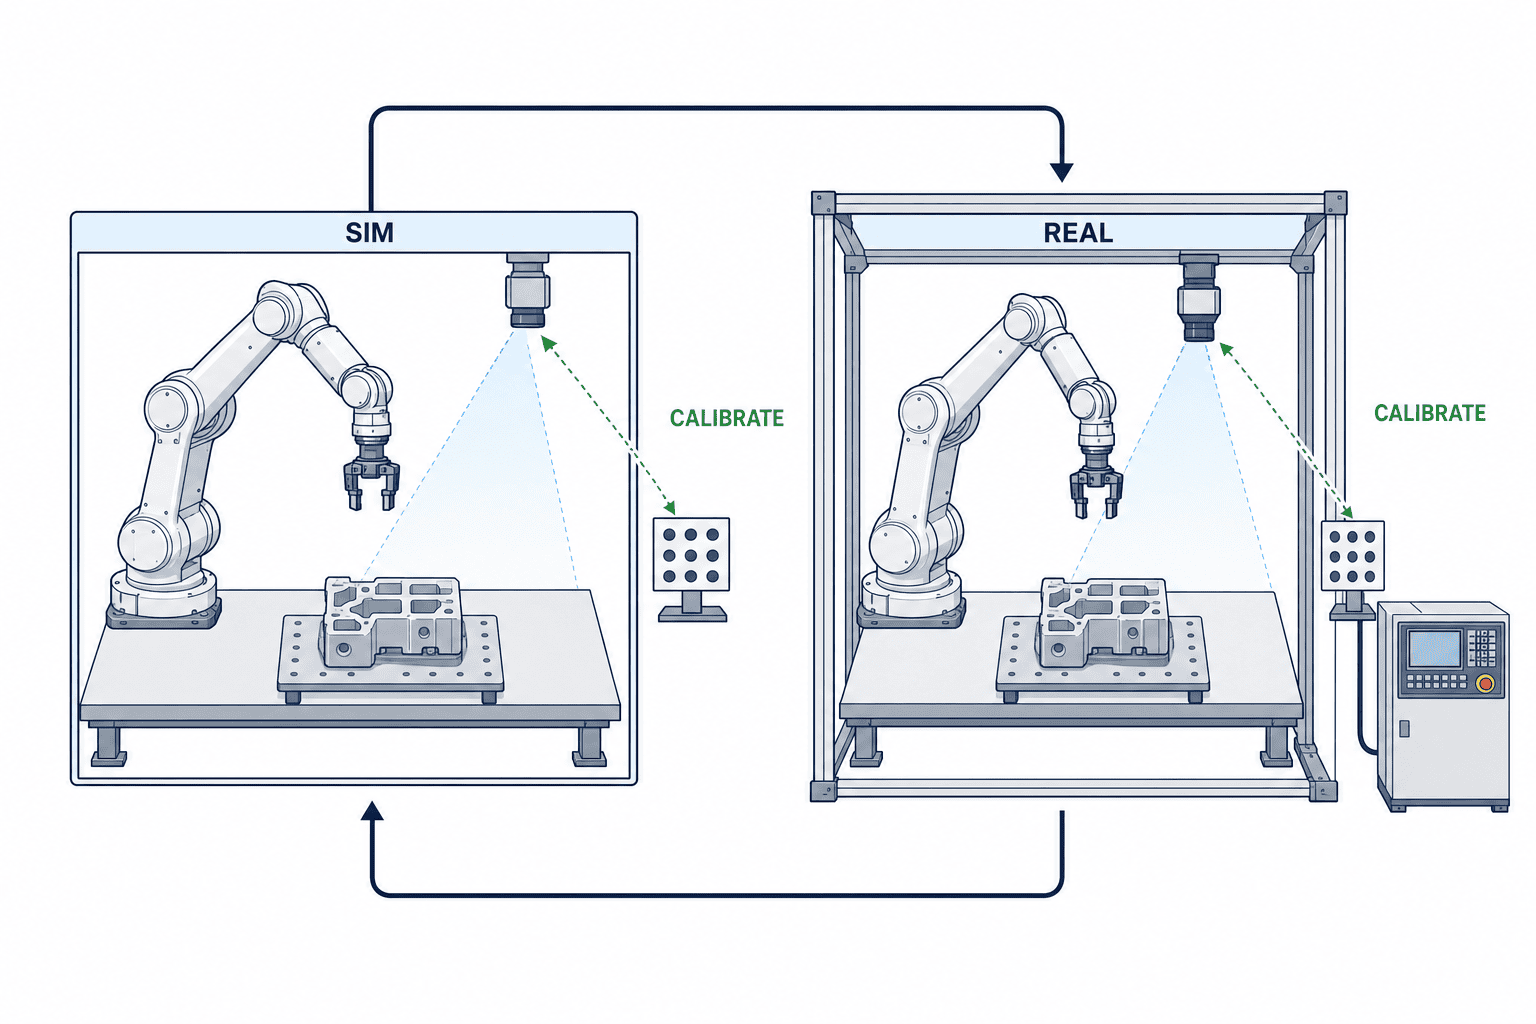
ロボット デジタルツインは現実のコピーではなく、目的に必要な現実を選択して表現したモデルです。ISO 23247-1:2021は製造分野のデジタルツイン枠組みの概要と一般原則を扱いますが、特定シミュレータを認証したり、精度を保証したりする規格ではありません。契約では「デジタルツイン」という名称より、入力、仮定、校正方法、許容差を記述します。
1. 形状と座標系
CADが最新でも、治具の現物変更、ケーブル、ボルト頭、カバー、センサー金具が欠ければ衝突余裕は過大になります。ベース座標、ワーク座標、TCP、カメラ座標、治具原点の測定方法と更新者を決めます。安全距離を含む重要箇所は、図面公差だけでなく実測値で照合します。
2. 動力学、ペイロード、把持
質量だけでなく重心・慣性、加減速、柔らかいワーク、吸着応答、グリッパーのたわみがサイクルと姿勢に影響します。シミュレーション値を「実測時間」と同じ意味で扱わず、工程区間ごとの誤差を記録します。
3. コントローラとファームウェア
ロボット機種が同じでも、コントローラ世代、オプション、ファームウェア、補間、速度制限、安全設定が異なれば挙動が変わります。モデル側の仮想コントローラと実機の対応表をRFPに含めます。
4. PLC、I/O、ネットワーク時間
正常シーケンスだけでなく、応答遅延、信号チャタリング、タイムアウト、再送、電源再投入、手動復旧がギャップになります。SiL/HiLではスキャン周期、通信更新周期、時刻同期、信号の初期値を固定し、ログに残します。
5. センサー、照明、材料
画像認識では照度、反射、色、位置、背景、レンズ汚れ、材料ロットが入力分布を変えます。NVIDIAはIsaac Simを、物理ベースのシミュレーション、合成データ生成、SiL/HiL向けのオープンソース参照フレームワークとして説明し、CAD/URDFや実世界入力をUSDへ変換し、照明、反射、色、位置を変化させられるとしています。ただし、合成データで合格しただけでは実画像の性能を保証できません。調整に使わない実サンプルを留保し、SATで評価します。
6. 摩耗と現場変動
バックラッシ、床振動、粉塵、工具摩耗、供給位置ずれ、作業者の介入は完全にはモデル化できません。ここを無理に「再現済み」とせず、残余リスク台帳に移し、実セルSATの試験へ結び付けることが重要です。
RFPに入れるモデル・データ契約
RFPでは「シミュレーション一式」ではなく、モデルを再構築・再実行できる入力契約を表にします。提供者、版、単位、座標系、受領日、承認者、欠落時の仮定まで持たせます。
| データ群 | 最低限の入力 | 受入時の確認 | 所有・更新責任 |
|---|---|---|---|
| 形状 | CAD版、治具、設備、柵、ケーブル領域 | 重要寸法と実測差、欠落部品 | 機械設計+工場技術 |
| ロボット | 型式、コントローラ、ファームウェア、オプション | 実機銘板・バックアップとの一致 | ロボットSIer |
| ツール | TCP、質量、重心、慣性、開閉時間 | 校正記録とペイロード設定 | ツール供給者+SIer |
| ワーク | 寸法公差、材質、表面、姿勢範囲 | 代表・限界サンプル | 品質・生産技術 |
| 制御 | PLC/HMI版、I/Oリスト、タグ、状態遷移 | ソース管理のコミットと照合 | 制御設計 |
| センサー | 型式、視野、分解能、遅延、照明範囲 | 実構成、校正、保持サンプル | 画像/センサー担当 |
| 時間 | サイクル開始・終了、除外、停止の定義 | MES/PLC/動画の時刻整合 | 工場IE+制御担当 |
| 試験 | シナリオID、初期条件、入力、期待結果 | 自動再実行と証跡出力 | 工場受入責任者 |
特に「サイクルタイム」の定義を一文で済ませてはいけません。最初のワーク検知から次ワーク受入可能までか、設備内処理だけか、ロボット待ち、上流詰まり、定期クリーニングを含むかで値が変わります。平均値だけでなく、製品種類別、モード別、ボトルネック区間別に示します。
版管理では、CAD、ロボットプログラム、PLC、HMI、ビジョン設定、シナリオ、結果ログを同じリリースIDへ結びます。テスト合格後に一つでも変更したら、影響するケースを再実行します。引渡し時に必要なのは最終ファイルだけでなく、この関係を追跡できるマニフェストです。
受入マトリクス:シミュレーション合格とFAT/SAT合格を分ける
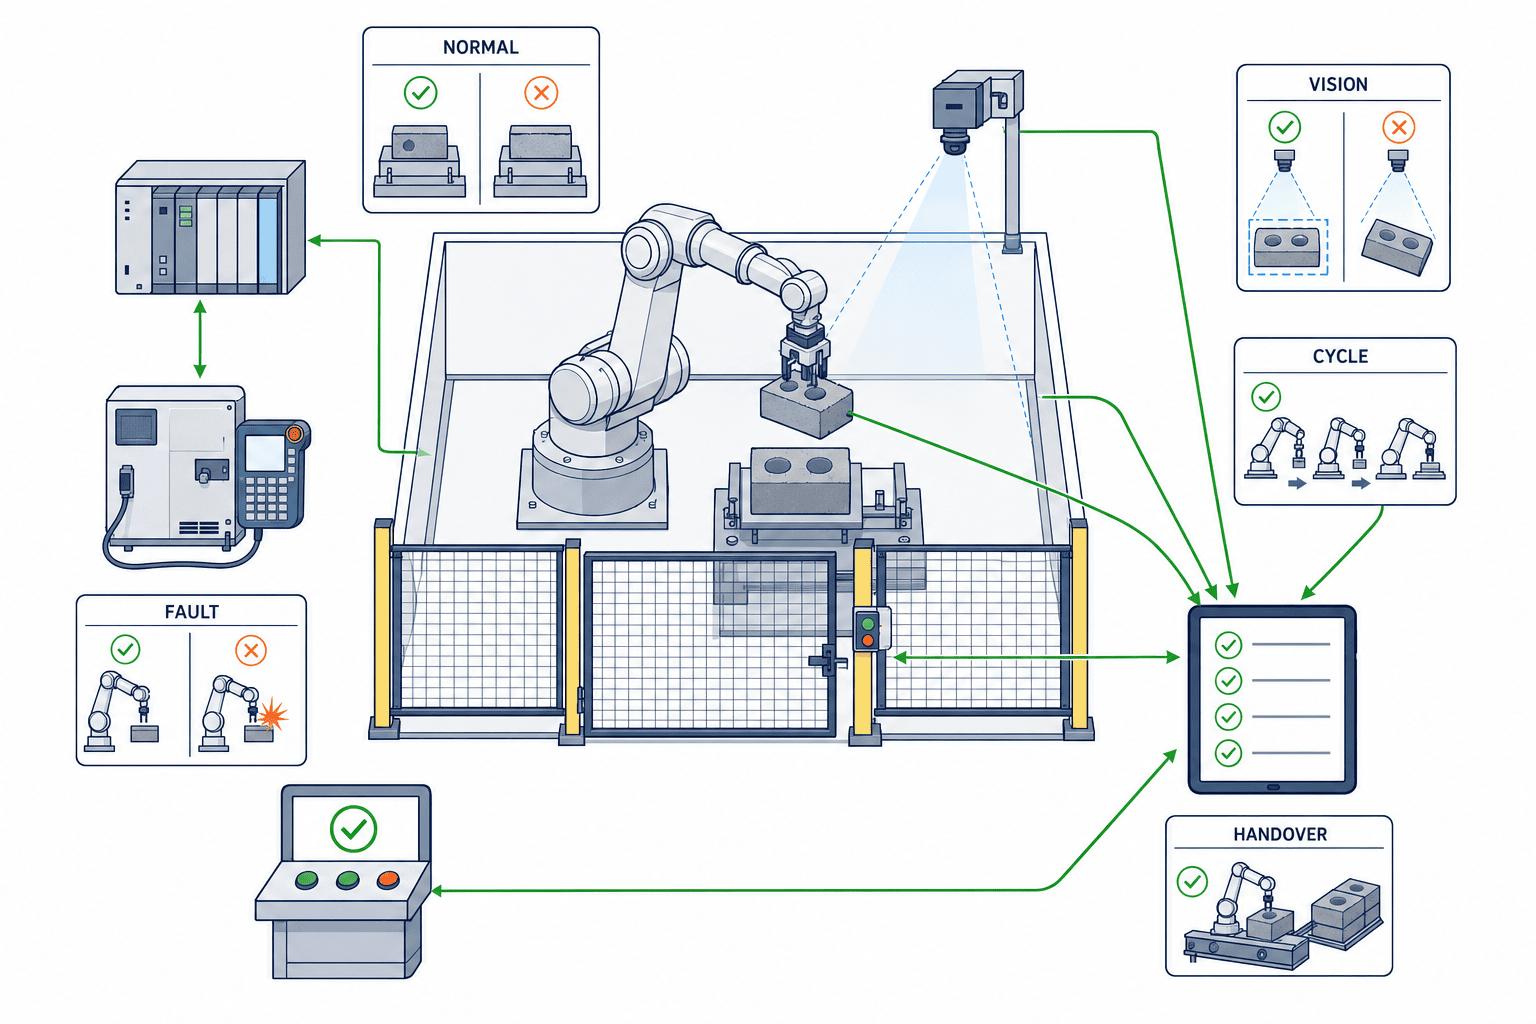
受入基準は「シミュレーションでOK」だけでは不十分です。各リスクについて、仮想環境での合格条件、実機で再確認する条件、証跡、許容差、責任者を分けます。
| 試験群 | 仮想環境の合格例 | FAT/SATで残す確認 | 必須証跡 |
|---|---|---|---|
| 正常系 | 全品種の状態遷移が期待結果と一致 | 実I/O、実ワークで連続運転 | シナリオログ、版ID、動画 |
| 境界・限界 | 寸法・位置・ペイロード範囲で未処理なし | 実限界サンプル、治具実測 | 入力値、結果、除外理由 |
| 異常復帰 | センサー欠落、把持失敗、停止後の安全復帰 | 実配線断、リセット、再起動 | 操作順、アラーム、復帰時刻 |
| 衝突・余裕 | 定義した最小クリアランス以上 | ケーブル、たわみ、実据付を測定 | 最近接部、距離、姿勢 |
| サイクル | 区間別時間が仮想許容内 | 実コントローラで分布を測定 | 区間ログ、待ち要因、差分 |
| ビジョン | 変動シーンと留保合成セットで基準達成 | 調整未使用の実画像・限界品 | データ版、混同行列、失敗例 |
| トレーサビリティ | ケースから要求・コード・モデルを追跡可能 | 現場バックアップと一致 | 要求対応表、チェックサム |
| 引渡し | 別端末で再実行できる | 工場担当が手順を再現 | 実行手順、ライセンス、教育記録 |
数値は案件ごとの仮定として決める
例えば「最小クリアランスC_req」「シミュレーションサイクルT_sim」「SAT中央値T_real」「許容差δ」を変数として、C_min ≥ C_req、|T_real − T_sim| / T_real ≤ δのように記載します。C_reqやδは本稿が与える市場標準値ではありません。ロボット速度、ツール、ケーブル、危険源、工程能力、測定分解能を踏まえて工場と供給者が合意します。
サイクルの平均だけで合格させず、外れ値と原因も残します。画像認識ならaccuracy一語ではなく、対象クラス別の再現率、誤検出、未判定率、処理時間を定義します。安全機能はシミュレーションだけで承認せず、適用規格、リスクアセスメント、実機検証の正式手順に従います。
一つの試験結果を再現可能な証跡パッケージにする
受入会議で「先週は動いた」という説明を避けるため、各シナリオの実行結果を同じ単位で保存します。最低限、要求ID、シナリオID、実行日時、実行者、モデルのリリースID、ロボット・PLC・HMI・ビジョン設定の版、初期状態、入力値、期待結果、実測結果、判定、ログへの参照、既知の制約を一組にします。動画は理解を助けますが、それだけでは信号の順序やコード版を追跡できないため、機械可読ログと組み合わせます。
不合格を単に「調整して再試験」とせず、原因を少なくとも四つに分類します。モデル不備はCAD、物性、時間、センサー条件など現実の表現が足りない状態です。実装不備はPLC、ロボット、HMI、ビジョンのコードが要求どおりでない状態です。試験不備は初期条件、正解値、計測器、同期、実行手順が不適切な状態です。残余変動は現実に存在するが今回のモデル範囲外としてSATへ移す状態です。この分類がなければ、モデルを直すべき問題に現場調整で対処したり、コード不良を「シミュレーション誤差」として残したりします。
再試験では、修正したケースだけでなく影響を受ける既合格ケースも選びます。例えばTCPを変更すれば、対象点の到達だけでなく、最近接距離、ケーブル姿勢、サイクル区間、カメラ視野も影響を受ける可能性があります。要求とモデル要素とテストの関係を対応表で持つと、回帰試験の範囲を説明できます。全件を毎回やり直す必要はありませんが、除外したケースには根拠を残します。
工場側の受入担当者は、最終週になる前に証跡を試読してください。専門ツールを持たない品質担当でも、どの要求を、どの版で、何を入力し、なぜ合格したのかを追えることが目標です。実行環境が供給者のクラウドに限定される場合は、契約終了後の閲覧、エクスポート、再実行、データ保持期間も契約します。モデルファイルの所有権だけを受け取っても、必要なライセンスや拡張機能、変換ツールがなければ再利用できません。
また、シミュレーションで発見した欠陥数を成果として数える場合は、重大度と発見工程を併記します。軽微な表示不整合を大量に数えて効果を大きく見せるのではなく、実機で発見した場合の影響、修正に要した工数、再発防止につながる要求や標準部品の変更を残します。これにより次の案件では、仮想立上げを追加した効果と、単に設計品質が改善した効果を分けて評価できます。
仮想では閉じられない確認項目を先に分ける
仮想立上げの範囲を広げすぎると、モデル化できていない現実を「合格」に見せる危険があります。RFPの時点で、仮想試験で閉じる項目、FATで実機確認する項目、据付後のSATでしか確認できない項目を三列に分けます。例えば経路到達、PLCシーケンス、異常復帰の論理は仮想試験で前倒しできます。一方、実ケーブルの癖、治具のたわみ、摩耗したワークのばらつき、床振動、周囲光、作業者の介入、上位ネットワークの混雑は、実物と現場条件を使った確認が残ります。
残す項目は失敗ではありません。誰が、どの設備状態で、どの計測器を使い、いつまでに確認するかをSAT計画へ移せば、仮想と実機の責任境界が明確になります。逆に「シミュレーション対象外」とだけ書くと、供給者と工場の双方が相手の確認事項だと思い込みます。対象外理由、想定影響、暫定対策、実機試験ケース、合格条件、未達時の戻し先を一行で結びます。
また、物理セルの変更をモデルへ戻す手順も契約します。据付時にセンサー位置、ケーブル経路、治具寸法、PLCタイマーを変更したのにモデルを更新しなければ、次機種や他ラインへ再利用する価値は急速に落ちます。最終引渡しでは、現物との差分が解消された版を基準版とし、未反映差分は既知制約として一覧化します。
90日パイロットの進め方
90日は「モデルを作る期間」ではなく、モデルと現実の差を測り、量産RFPに使える証跡へ変える期間です。
| 期間 | 目的 | 主な作業 | ゲート成果物 |
|---|---|---|---|
| Week 1–2 | 範囲・基準線 | 対象セル、失敗モード、現状デバッグ工数、サイクル定義、データ責任を固定 | 承認済み要求・受入表 |
| Week 3–4 | モデル構築 | CAD整理、座標・TCP、制御版、I/O、センサー条件、仮定台帳 | 実行可能モデルv1 |
| Week 5–7 | 仮想試験 | 正常・境界・異常・復帰・衝突・サイクル・ビジョンを反復 | ケース別結果と欠陥票 |
| Week 8–9 | 実機照合 | 重要寸法、区間時間、I/O、画像、校正ターゲットを測定 | sim-to-real差分表 |
| Week 10–11 | ギャップ修正 | 原因をモデル不足、実装不良、測定不良、残余変動に分類し再試験 | 凍結候補版と未解決一覧 |
| Week 12 | 判断準備・引渡し | 再現試験、第三者確認、費用効果、量産範囲、教育 | 判定案と引渡し候補 |
| Day 85–90 | 最終ゲート・予備 | 未解決差分の再確認、承認、予備再試験、責任移管 | Go/Conditional/No-Go |
Week 2で受入条件を凍結し、変更は理由と承認を残します。Week 8以前に「仮想で合格したから完了」と判断しません。物理セルとの照合こそ、モデルが意思決定に使えるかを確かめる工程です。12週間は84日なので、残る6日を未解決差分の再試験、最終承認、責任移管の予備期間として明示します。
Go/Conditional/No-Goの決定規則
- Go:重大な要求が合格し、残余リスクがSAT計画と責任者に割り当てられ、別担当者が再実行できる。
- Conditional:価値は確認できたが、モデル入力または現場データに限定的な欠落があり、期限・費用・再試験が合意済み。
- No-Go:重大シナリオを再現できない、結果が版と結び付かない、実機差の原因を説明できない、または再利用権が確保できない。
「画面がきれい」「ロボットが動く」は判定条件ではありません。欠陥をどれだけ早く見つけたかだけでなく、どの欠陥を見逃したかも報告します。
費用対効果は市場価格ではなく変数で計算する
地域、ロボット台数、工程、安全要求、ライセンスで費用が大きく変わるため、本稿では架空の市場価格を置きません。次の変数で自社条件を入れます。
C_total = C_model + C_license + C_compute + C_integration + C_testdata + C_calibration + C_training + C_maintenance
V_avoided = H_debug × R_team + H_stop × R_stop + C_prototype + C_rework + V_reuse
Net value = V_avoided − C_total
ここで、H_debugは削減できた現地デバッグ時間、R_teamは関係者の時間単価、H_stopは回避した生産停止時間、R_stopは停止の機会損失、C_prototypeは回避した試作費、C_reworkは回避した改造費、V_reuseは次期機種・他ラインでの再利用価値です。削減時間は計画値ではなく、ベースラインとプロジェクト記録の差で測ります。
ベンダー公表値を自社ROIへ直入れしないでください。ABBとNVIDIAは2026年の発表でRobotStudio HyperRealityがRobotStudioとOmniverseの物理シミュレーションを組み合わせ、sim-to-realギャップ縮小を意図すると説明しています。ABBは選定顧客での試行後、2026年後半の一般提供予定とし、別の2026年3月発表で最大99%の精度、セットアップ/立上げ最大80%短縮、コスト最大40%低減、市場投入50%高速化、Absolute Accuracyによる公称位置誤差8–15 mmから約0.5 mmへの改善を掲げています。これらはABB固有のベンダー主張であり、独立比較ではなく、全ロボット、全工程、全工場、全カメラへ一般化できません。
Siemensもサービスページで、仮想立上げが実立上げを最大70%短縮できると主張しています。これも同社サービスの主張で、普遍的結果ではありません。RFPの事業ケースでは参考情報に留め、自社パイロットでH_debug、H_stop、差戻し件数、再利用工数を測って更新します。
内製かSIer委託かを決める
内製は、頻繁に製品・工程を変え、モデルを繰り返し使い、制御コードと機械設計を社内で管理できる場合に向きます。SIer委託は、短期に専門ツール・ロボット機種・HiL環境を揃えたい場合に向きます。実務では、モデル構築を委託しても、要求、受入、実測、版承認は工場が持つ共同運用が安定します。
既存記事のロボットティーチング・プログラミングは、停止時間と外注を含む教示作業を扱っています。本稿の仮想立上げはその前後に置く検証契約です。溶接工程ならAI溶接エージェントとロボット実装の工程変動も入力条件に含めます。人との共存や運用設計は協働ロボット導入ガイドと併せ、シミュレーションを安全検証の代替にしないでください。
SIerへ確認する12項目
- どの要求を形状、オフライン、SiL、HiLで検証するのか。
- 実コントローラと仮想環境の型式・ファームウェア対応は何か。
- CAD欠落や仮定をどの台帳で管理するか。
- TCP、ペイロード、慣性、座標系を誰が測定・承認するか。
- PLC/HMI/I/Oのどの版をテストしたと証明するか。
- サイクルタイムの開始・終了・停止時間をどう定義するか。
- 異常復帰、通信断、再起動を自動反復できるか。
- 画像認識の照明・反射・位置変動と留保実データをどう扱うか。
- 仮想合格後にSATへ残す試験は何か。
- モデル、スクリプト、ログ、ライセンス、教育の引渡し範囲は何か。
- 工場が別端末で再実行できるか。
- 変更時の再試験範囲、保守費、データ所有権はどうなるか。
発注・受入チェックリスト
- [ ] 対象リスクと「シミュレーションで証明しないこと」が書かれている。
- [ ] 4つの検証レベルが要求ごとに割り当てられている。
- [ ] CAD、制御、TCP、ペイロード、I/O、センサーの版と責任者がある。
- [ ] 正常・境界・異常・復帰シナリオに一意のIDがある。
- [ ] 衝突余裕とサイクル時間の定義、許容差、測定方法がある。
- [ ] ビジョン評価に変動条件と未調整の実サンプルがある。
- [ ] シミュレーション、FAT、SATの合格条件が分離されている。
- [ ] テスト結果が要求、コード、モデル、ログの版へ追跡できる。
- [ ] sim-to-real差分と残余リスクが明示されている。
- [ ] 工場側が再実行できる引渡し手順とライセンス条件がある。
- [ ] 効果はベンダー公表値でなく自社ベースラインから測る。
- [ ] 90日後のGo/Conditional/No-Go決定者が決まっている。
FAQ
ロボット シミュレーション 導入だけで実機FAT/SATを省略できますか?
省略できません。モデルに含まれない据付誤差、ケーブル、摩耗、実通信、照明、材料ばらつき、安全機能などを実機で確認します。仮想立上げはFAT/SATをなくすためではなく、実機試験を高リスク項目へ集中させるために使います。
オフラインティーチングと仮想立上げの違いは何ですか?
オフラインティーチングは主に経路・姿勢・ロボットプログラムを実機外で準備します。仮想立上げは、実際のPLC/HMIやコントローラ相当の制御ソフトをデジタルツインへ接続し、状態遷移、I/O、異常復帰、時間挙動まで検証します。案件によって両者を組み合わせます。
ロボット デジタルツインの精度は何%なら合格ですか?
単一の精度%では決められません。重要寸法、TCP、最近接距離、区間時間、画像認識など、意思決定ごとに誤差と許容差を定義します。ベンダーの公表値は条件を確認し、自社セルの受入値とは分けて扱います。
sim-to-realで画像認識を受け入れる方法は?
照明、反射、色、位置などを変えた合成データで頑健性を探りつつ、調整に使っていない実画像・実ワークを留保し、SATでクラス別再現率、誤検出、未判定、処理時間を測ります。合成データだけの合格は実性能の証明ではありません。
90日パイロットの最小成果物は何ですか?
承認済み要求表、入力・仮定台帳、実行可能モデル、版付き制御コード、シナリオと期待結果、実行ログ、sim-to-real差分、残余リスク、再実行手順、ライセンス・所有権、Go/Conditional/No-Go判定です。動画だけでは再利用・監査できません。
仮想立上げの費用はどう比較しますか?
モデル作成、ライセンス/計算資源、統合、試験データ、校正、教育、保守を総費用にし、回避できた現地デバッグ、生産停止、試作、改造、将来再利用を便益にします。価格を一般化せず、RFPで同じ変数と範囲を各社に提示します。
まとめ
ロボット シミュレーション 導入の成否は、映像の精密さではなく、工場受入前に観測するリスクを選び、モデル入力、テスト、許容差、証跡、所有権を契約できるかで決まります。形状確認、オフラインティーチング、SiL、HiLを目的別に使い分け、仮想合格と実機FAT/SATを分離してください。90日パイロットではsim-to-real差分を測り、再現可能なモデルと残余リスク台帳を引き渡せれば、次の品種・ラインにも投資をつなげられます。
タイ・ASEAN工場でロボットセルのRFP、仮想立上げの受入表、90日パイロットの範囲を整理する段階でも、TOMAS TECHへご相談ください。既存設備・制御・生産条件を確認し、シミュレーションで確かめる範囲と実機に残す試験を一緒に切り分けます。
参考資料
- ABB, “ABB Robotics and NVIDIA white paper defines transformative impact of Physical AI on manufacturing”: https://www.abb.com/global/en/news/137409/abb-robotics-and-nvidia-white-paper-defines-transformative-impact-of-physical-ai-on-manufacturing
- ABB, “ABB Robotics partners with NVIDIA to deliver industrial-grade Physical AI at scale”: https://www.abb.com/global/en/news/134030/prsrl-abb-robotics-partners-with-nvidia-to-deliver-industrial-grade-physical-ai-at-scale
- NVIDIA, “Isaac Sim”: https://developer.nvidia.com/isaac/sim/
- NVIDIA, “Omniverse Enterprise documentation”: https://docs.omniverse.nvidia.com/enterprise/latest/
- Siemens, “Robotics virtual commissioning”: https://www.siemens.com/en-gb/technology/robotics-virtual-commissioning/
- Siemens, “Virtual Commissioning of Machines — Getting Started”: https://cache.industry.siemens.com/dl/files/943/109758943/att_1265915/v1/Manual_VirtualCommissioningOfMachines_GettingStarted_V1.0.1_EN.pdf
- Siemens, “Virtual commissioning services”: https://www.siemens.com/en-us/products/industrial-digitalization-services/virtual-commissioning/
- ISO, “ISO 23247-1:2021”: https://www.iso.org/standard/75066.html


