


移動型協働ロボット 導入を検討するとき、最初に比べるべきものはアームの可搬質量でもAMRの最高速度でもありません。成功を左右するのは、AMRが決めた位置へ着き、アームが安全に作業し、上位システムが一つの仕事として状態を追跡し、異常時には現場が予測可能な手順で復旧できるかです。本稿では、AMRに協働ロボットアームを載せたモバイルマニピュレータ(AMMR)をタイ工場へ導入する発注者向けに、ドッキング精度、DC電源、二重の安全領域、セル境界、MES・WMS連携、FAT/SAT、90日PoC、RFPの責任分界を整理します。
この記事は一般的な協働ロボット導入の安全・TCO・RFPや、荷物を受け渡すコンベヤ搭載AMRの設計とは範囲を分けています。ここで扱うのは「移動する台車に腕が載り、複数地点で作業する複合機械」です。単なる搬送性能や単一固定セルの比較ではなく、走行と作業の境界を誰が保証するかが主題です。
結論:モバイルマニピュレータは「2台の製品」ではなく「1つの可変セル」として発注する
AMRとロボットアームを別々に購入し、現場で接続すれば移動型ロボットになる、という考え方は危険です。機械的には載っていても、工程として成立するには少なくとも次の契約境界が必要です。
- AMRが作業地点へ到着したことを、どの座標系と許容差で確認するか。
- AMRが安全状態を確立する前にアームが自動動作を始めないことを、どの信号で保証するか。
- 腕が張り出した状態、ワークを把持した状態、ツールを交換した状態を含め、走行可否を誰が決めるか。
- バッテリー残量、瞬時電力、停止時電力、充電計画を、AMRとコントローラの双方でどう管理するか。
- MES、WMS、フリート管理、アーム制御、PLC、設備側が持つジョブIDと状態をどう一致させるか。
- 通信断、位置ずれ、把持失敗、非常停止、充電不足から、誰がどの手順で復旧させるか。
- FATとSATで何を測定し、どの証跡がそろえば発注者が受け入れるか。
発注単位は「AMR本体」「アーム本体」ではなく、指定した作業を安全かつ再現可能に終える移動型セルです。メーカー、AMRベンダー、ロボットSI、上位システムベンダーが分かれる場合も、システム全体の最終統合責任者をRFPで一者に定める必要があります。
2026年に移動型協働ロボットを検討する意味
FANUC Americaは2026年9月3日のIMTS 2026向け発表で、可搬質量3 kg、質量11 kgのポータブルなCRX-3iAを紹介しました。同じ発表では、AMR搭載CRX用途向けに設計したR-50iA Compact DC Controllerについて、24〜48V DCバッテリーから直接給電でき、別置きインバータを不要にして統合を簡素化すると説明しています。これは製品の価格、タイ市場での供給、一般販売開始時期を示すものではありません。しかし、協働ロボットの「持ち運びやすさ」と、AMRバッテリーからのDC給電を製品設計の中心に置く動きが公式発表に現れたことは、モバイルマニピュレーションが実験専用の周辺テーマではなくなりつつあることを示します。
一方、IMTS公式イベントページで紹介されたCRX-3iAの実演は、取付角度を検知して垂直上向き溶接を行うものです。CRX-20iA/Lの実演は、移動する部品を追跡しながらボルトを締結するものです。いずれも技術の可能性を示す展示ですが、「AMRが工場内を走って複数機へ接岸し、無人で生産を継続できる」と同義ではありません。展示の要素技術を自社工程へ置き換える際は、停止位置、基準座標、ワークばらつき、安全機能、復旧手順を改めて検証します。
モバイルマニピュレータ/AMMR/AMRロボットアームの用語
市場では mobile manipulator、mobile cobot、AMMR(Autonomous Mobile Manipulation Robot)、AMR with robot armなど複数の呼び方があります。本稿では、AMRまたは無人産業車両にロボットアーム、エンドエフェクタ、制御盤、安全機器を統合し、複数地点で物理作業を行うシステムを「移動型協働ロボット」または「モバイルマニピュレータ」と呼びます。「協働」という語は柵なし運転を自動的に保証しません。ワーク、ツール、速度、力、周辺設備、人の接近を含めたアプリケーションごとのリスク低減が必要です。
既存記事との違い:搬送ではなく「到着後の仕事」を設計する
コンベヤ搭載AMRは、荷物を自動で受け渡すため、荷姿、搬送高さ、ストッパー、センサー、設備間ハンドシェイクが中心です。移動型協働ロボットでは、到着後に腕が三次元空間へ張り出し、機械扉、治具、ワーク、人と相互作用します。したがって、次の変数が追加されます。
| 設計対象 | コンベヤ搭載AMRでの中心課題 | 移動型協働ロボットで増える課題 |
|---|---|---|
| 位置 | 受渡し高さ、左右ずれ、荷物検知 | 6自由度のベース姿勢、ツール先端位置、設備座標との変換 |
| 負荷 | 搬送物の重量・重心 | アーム姿勢で変わる重心、反力、転倒余裕、ケーブル荷重 |
| 安全 | 走行・受渡し部の挟まれ | 走行領域とアーム到達領域の重なり、飛来・落下、ツール危険源 |
| 電力 | 駆動・コンベヤ・充電 | アーム、コントローラ、ビジョン、真空、ツールのピーク電力 |
| 制御 | 搬送要求と受渡し完了 | ジョブ、ドッキング、姿勢補正、加工、検査、復旧の状態機械 |
| 受入 | 搬送能力と受渡し成功率 | 作業品質、安全停止、位置再現、全例外からの回復性 |
この差を無視すると、AMRは到着しているのにアームが設備へ届かない、シミュレーションでは届くのに実機ではツールが干渉する、電池残量は十分なのに締結中の瞬時負荷でコントローラが落ちる、といった複合不具合が発生します。
ドッキングと位置決め精度:カタログ値ではなく誤差予算を作る
「AMR停止精度」と「工具先端精度」は別の値
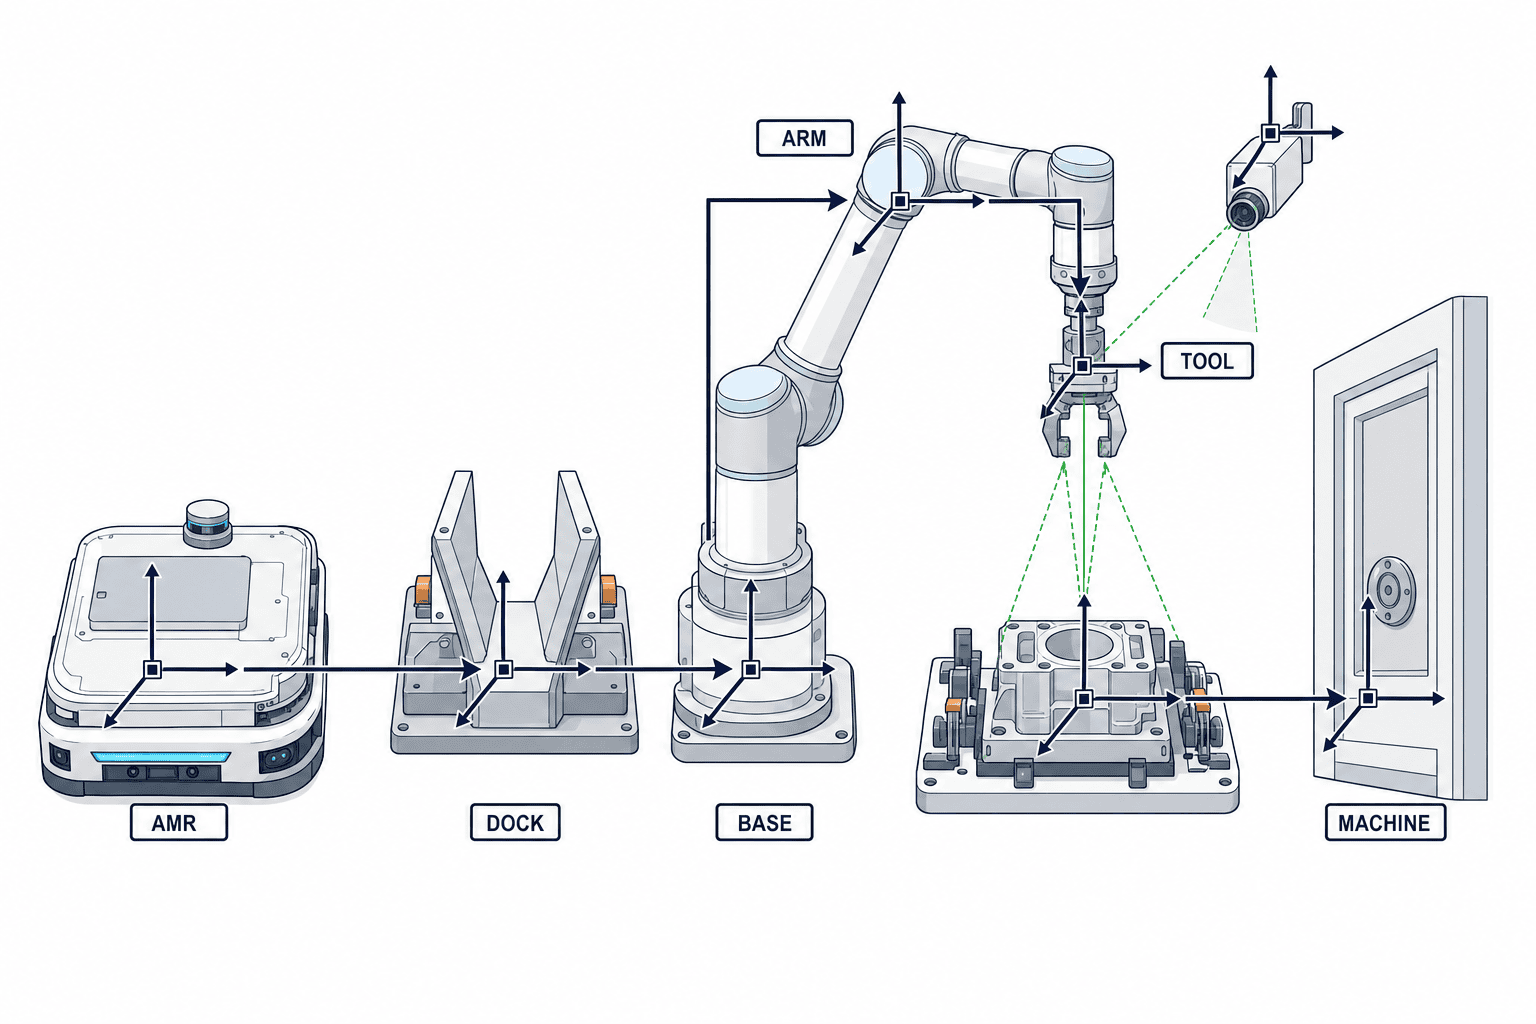
RFPで「停止精度±X mm」と一行だけ書くと、責任分界が曖昧になります。工具先端が対象物へ到達するまでには、少なくとも次の誤差が累積します。
- 地図上のAMR自己位置推定誤差
- 床の凹凸、タイヤ摩耗、積載による車体姿勢変化
- 機械式ドッキング機構の遊びと繰返し誤差
- AMR上面とアームベースの取付誤差
- アーム自身の繰返し精度と絶対位置誤差
- ツールチェンジャー、グリッパー、工具先端の公差
- 設備・治具・ワークの位置ばらつき
- カメラ校正、照明、特徴点検出、座標変換の誤差
- 温度、振動、ケーブル反力、把持荷重による変位
したがって「AMRの停止精度が良いから、精密作業ができる」という短絡はできません。必要な工程精度から逆算し、各誤差を二乗和で扱うのか、最悪値で積み上げるのか、補正後の保証値を実測するのかを決めます。数値は対象工程、使用機器、床、荷重で変わるため、本稿では普遍的な許容値を提示しません。ベンダーには、測定条件とサンプル数を伴う誤差予算を提出させます。
3段階の位置合わせ
実用的な構成は、位置合わせを次の3段階へ分けます。
- 粗位置決め:AMRナビゲーションが指定ステーションへ接近する。
- 機械的またはセンサーによるドッキング:ガイド、ピン、ターゲット、LiDAR、カメラなどでベース姿勢を再現する。
- 作業点補正:アーム搭載または設備側ビジョン、タッチセンシング、力制御等でワーク・治具の実位置を確認する。
精度が必要なほど、ソフトウェア補正だけで全誤差を背負わせず、機械基準を作る価値が高まります。ただし機械式固定を採用すれば、解除失敗、異物噛み込み、固定確認、非常時の手動解放が新しい故障モードになります。RFPでは「何を固定するか」だけでなく「固定が不成立なら何が動かないか」まで定義します。
ドッキング成立の証拠
作業開始許可は単一の到着フラグだけに依存させません。設計例として、AMRが停止状態、指定ゾーン内、機械ドック固定済み、車輪駆動禁止、アーム原点条件成立、設備側準備完了、安全入力正常という複数条件の論理積を用います。これは推奨する具体回路ではなく、RFPで要求する状態条件の例です。安全関連信号と一般制御信号を混同せず、必要な安全性能はリスクアセスメントと適用規格に基づき設計・妥当性確認します。
バッテリーとDC電源:容量だけでなく電力プロファイルを発注する
FANUC Americaが公表したR-50iA Compact DC Controllerの24〜48V DC直接給電は、AMR用途でインバータを減らせる可能性を示します。しかし「DCでつながる」ことと「電力設計が完了している」ことは別です。電圧範囲が適合しても、ピーク電流、回生、電圧降下、突入、ノイズ、接地、保護、遮断、コネクタ、充電中動作を確認しなければなりません。
RFPに必要な電力表
| 状態 | AMR駆動 | アーム | ツール・周辺 | RFPで求める値 |
|---|---|---|---|---|
| 走行 | 変動 | 原則停止または安全姿勢 | センサー稼働 | 平均・最大電力、加減速ピーク、許容姿勢 |
| ドッキング | 低速・停止 | 待機 | ビジョン・ロック | 突入、固定完了までの消費、失敗時処理 |
| 作業 | 停止 | 軌道により変動 | グリッパー、真空、締結等 | 1サイクル波形、ピーク、回生、品質への影響 |
| 待機 | 停止 | サーボ状態を明示 | IPC・通信 | 休止電力、復帰時間、安全状態 |
| 充電 | 充電器依存 | 停止または限定動作 | BMS・温調 | 充電時間、同時稼働条件、熱、充電器台数 |
| 異常 | 制御停止 | 制御/安全停止 | 警報・ログ | 残留エネルギー、安全遮断、手動退避手段 |
バッテリー容量の試算は、対象シフトのミッション列を使って行います。走行時間だけでなく、各ステーションでのアーム動作、待機、渋滞、充電器までの移動、電池劣化、温度条件、予備率を含めます。「1シフト稼働」のようなベンダー表現をそのまま採用せず、自社の作業プロファイルで再計算し、PoCで電力ログを取得します。
充電はフリート能力の一部
残量が閾値を下回ったとき、進行中の作業を完了するのか、中断するのか、代替機へ引き継ぐのかを定義します。VDA 5050 v3.0には充電関連情報や省電力モードに関する要素がありますが、このインターフェースは中央フリート制御とモバイルロボット間の通信仕様です。腕の安全停止、加工品質、設備の再起動条件まで保証するものではありません。上位連携へVDA 5050を採用する場合も、アーム側ジョブと品質状態を別途モデル化します。
移動型ロボットの安全:規格の空白を一つの認証書で埋めない
ISO 3691-4とISO 10218の適用範囲を分ける
ISO 3691-4:2023は、AGV、AMRなどを含む無人産業車両とそのシステムについて、安全要求と検証方法を扱います。公式要約は、車両システムが制御、誘導手段、電源システムを含むとする一方、電源そのものの要求は同規格の対象外としています。また運転区域の状態が安全運転へ大きく影響すると明記しています。2026年9月時点でISOのページは、同版が今後ISO/DIS 3691-4に置き換えられる見込みとも示しています。契約時には適用版を固定し、改訂発行時の差分評価責任を決めます。
ISO 10218-1:2025は産業用ロボット単体を「部分完成機械」として扱う安全要求、ISO 10218-2:2025は産業用ロボットアプリケーションとロボットセルの統合、試運転、運用、保全、廃止を扱います。しかしISO 10218-1の公式範囲は、ロボットが無人産業車両またはモバイルプラットフォームの一部である場合の「移動性」を対象外としています。ISO 10218-2も、ロボットやマニピュレータを無人産業車両またはモバイルプラットフォームへ統合したときの「移動性」を対象外と明記しています。
このため、移動型協働ロボット全体を「ISO 3691-4対応AMR+ISO 10218対応アームだから安全」と足し算だけで結論づけられません。走行とアーム動作が交差する複合ハザード、移動によって変わるセル境界、設備ごとに変わる人の接近、ワークやツールの落下、重心変化、非常停止区域の連携を、システム統合者が一つのリスクアセスメントとして扱う必要があります。
セル境界は床に描いた固定線ではない
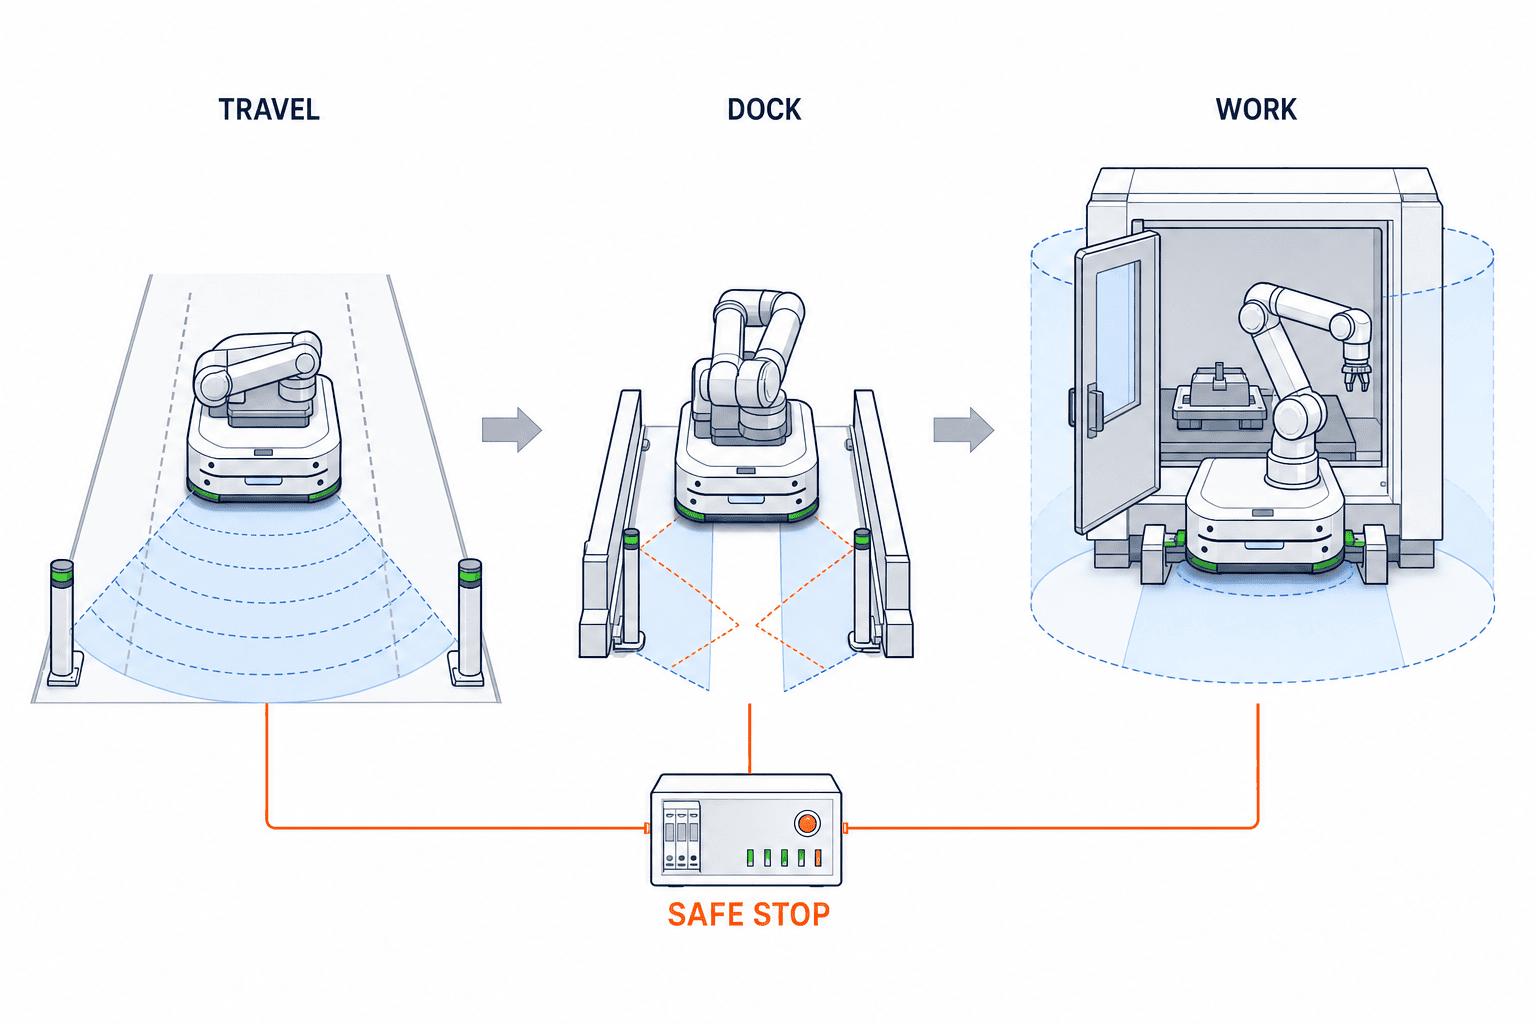
固定ロボットセルでは、柵やスキャナ領域を設備レイアウトに固定できます。モバイルマニピュレータでは、境界が状態によって変わります。
- 走行中:車両外形、積載物、格納したアーム、制動距離、検知領域で決まる移動領域
- ドッキング中:車体と設備間の挟まれ、ガイドへの接近、固定機構の動作領域
- 作業中:アーム最大到達、ツール、ワーク、排出・飛来の可能性、設備可動部を含む作業領域
- 教示・保全中:人が接近し、手動操作やエネルギー遮断を行うサービス領域
- 故障退避中:牽引、手押し、手動ブレーキ解除、吊上げ等に必要な回収領域
安全設計では、これらのモードを曖昧な「自動/手動」二値に縮めず、許可する動作、速度、力、エネルギー、立入条件を状態別に定義します。アームを安全姿勢へ格納できない場合は走行を禁止する、ドッキングが外れたらアーム動作を安全に停止する、設備扉が開いたら車両が勝手に別地点へ離脱しない、といった相互依存を安全要求仕様へ落とします。
非常停止と保護停止の責任境界
RFPでは、AMRの非常停止ボタン、アームの非常停止、設備側非常停止、安全スキャナ、ドアスイッチが、どの範囲をどの停止カテゴリで止めるかをマトリクスにします。すべてを一斉遮断すれば常に安全とは限りません。真空把持が失われてワークが落下する、機械内部に工具を残して設備が損傷する、通路中央で停止して避難や物流を妨げる可能性があります。リスク低減と残留エネルギー管理を先に決め、停止後の再起動に必要な確認者、リセット位置、再原点、仕掛品処理まで設計します。
上位連携:一つのジョブIDで走行・作業・品質を結ぶ
移動型協働ロボットは、搬送ジョブとロボットプログラムを別々に管理すると追跡不能になります。上位システムから見た業務ジョブに一意IDを付け、最低限、次のイベントを時系列で記録します。
- ジョブ発行、優先度、対象製品、対象設備
- AMR割当、経路承認、充電状態、出発
- ステーション到着、ドッキング要求、ドッキング成立
- 設備準備、アームプログラム版、ツールID、校正状態
- ワーク認識、把持、加工・締結・検査の開始/終了
- 品質値、OK/NG、再試行、隔離先
- アンドック、次工程への出発、ジョブ完了
- 異常コード、発生状態、復旧操作、復旧者、停止時間
VDA 5050 v3.0は、中央フリート制御とモバイルロボットのベンダーニュートラルな通信を目的とし、高自律ロボット向けのゾーン、経路共有、エラー翻訳、省電力モードなどを拡張しました。これは混成フリートの上位連携候補になります。ただし、同仕様の適用は任意であり、腕の動作プログラム、締付トルク、画像検査結果、設備インターロック、機能安全を標準化する万能APIではありません。RFPでは「VDA 5050対応」とだけ書かず、採用バージョン、使用トピック、必須アクション、再送、時刻同期、オフライン時動作、独自拡張、適合試験を定義します。
状態機械を先に合意する
おすすめは、画面設計より先に状態遷移表を作ることです。例として、IDLE、ASSIGNED、NAVIGATING、DOCKING、READY、MANIPULATING、VERIFYING、UNDOCKING、COMPLETED、RECOVERY、SAFE_STOPを定義し、各状態の入口条件、出口条件、タイムアウト、再試行回数、責任システムを埋めます。名称は任意ですが、「AMR側は完了、腕側は実行中」「MESはキャンセル済み、現場はワーク把持中」のような分裂状態を検出できる設計が必要です。
例外復旧を先に設計する
自動運転のデモは正常系を見せます。稼働率を決めるのは例外系です。RFPとPoCに、少なくとも以下の故障注入試験を入れます。
| 例外 | 自動化側の期待動作 | 現場に必要な手順と証跡 |
|---|---|---|
| ドッキング不成立 | 規定回数だけ再試行し安全位置へ退避 | 清掃・異物・ターゲット・床状態の確認、原因コード |
| ワーク未検出/二重把持 | 作業を開始せず再認識または隔離 | ワークID、画像、把持信号、再投入判断 |
| 通信断 | 状態に応じ安全停止し二重実行を防止 | 最終確定イベント、再接続後の整合手順 |
| 電池不足 | 新規作業を受けず安全な充電・引継ぎへ | 残量履歴、充電器状態、未完了ジョブ所有者 |
| 非常停止 | 定義した範囲を停止しエネルギーを管理 | 現場確認、リセット権限、再原点と仕掛品処理 |
| 設備側アラーム | アームを安全位置へ移し設備と同期 | 設備コード、工具状態、再開可能点 |
| 地図/位置喪失 | 腕を動かさず走行を停止 | 再ローカライズ、牽引条件、通路閉鎖 |
| 品質NG | 再作業回数を制限し隔離 | 測定値、プログラム版、対象ロット、承認者 |
復旧手順は「オペレータが対応」と書いて終わらせません。誰が、どの画面で、何を確認し、どの機器をリセットし、仕掛品をどう判定し、どのログを残すかを、一枚の標準作業にします。タイ工場では、保全向けの英語画面と現場向けのタイ語手順を分け、どちらも同じ状態コードを参照できる構成が実務的です。
90日PoC:売り手のデモではなく受入条件を作る
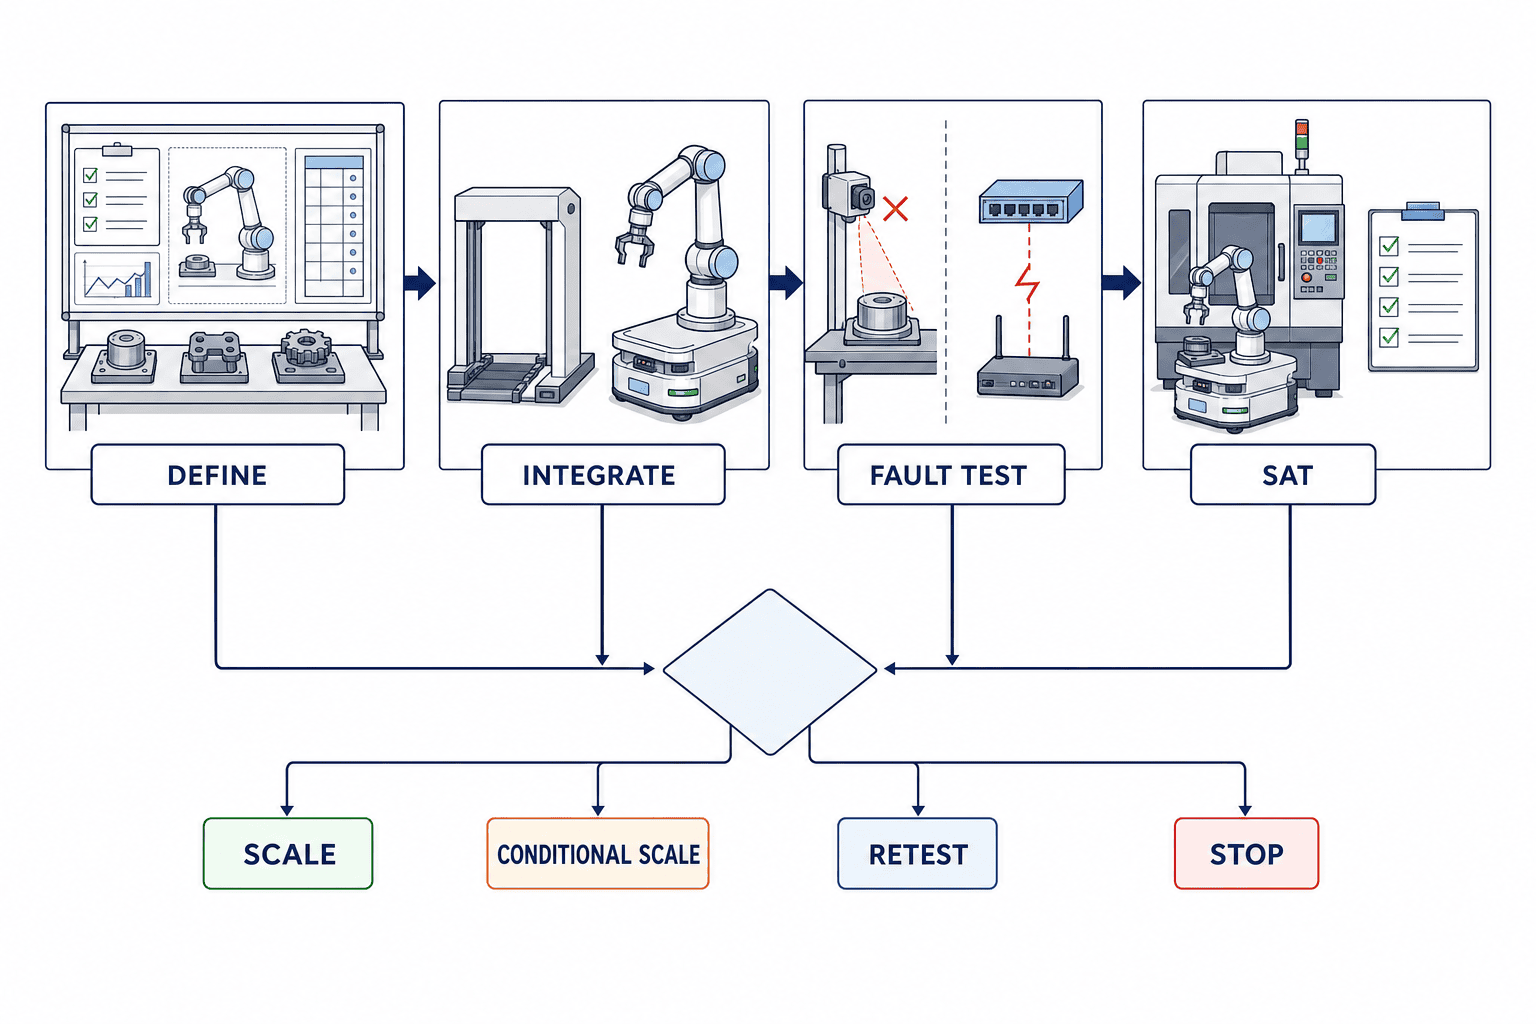
以下は、特定製品の保証値ではなく、発注者が用いる90日間のプロジェクト計画例です。実日数とゲートは停止可能期間、調達、サンプル数に合わせて調整してください。
Day 0–15:工程と責任境界を固定
- 対象作業のサイクル、品質、停止、手作業、異常を観測する。
- 対象ワーク、最大・最小・代表・不良・汚れ・位置ずれを集める。
- AMR、腕、ツール、設備、上位系、安全、電源の責任者をRACIにする。
- 必要工程精度から位置決め誤差予算を作る。
- 適用規格と対象外を一覧化し、複合リスクの統合責任者を決める。
Gate 1は「移動させる価値があるか」です。複数地点を一台で回ることで得る柔軟性より、ドッキング、移動時間、安全切替、充電の損失が大きいなら、固定セルを複数置く方が合理的です。
Day 16–30:インターフェースと試験計画を合意
- 機械図、重心、固定方法、ツール、ケーブル、保全アクセスをレビューする。
- I/O、API、ジョブID、状態遷移、時刻同期、ログ項目を凍結する。
- 安全要求仕様、モード、ゾーン、停止・再起動マトリクスを作る。
- 電力プロファイル、BMS、遮断、充電ミッションを定義する。
- FAT/SATのサンプル、回数、測定器、合否、再試験ルールを合意する。
Gate 2は「仕様で検証可能か」です。形容詞だけの“高精度”“安全”“シームレス”は、測定方法へ変換できなければ削除します。
Day 31–60:代表工程を統合
- 一つのステーションで粗位置決め、ドッキング、補正、作業、検査、離脱を通す。
- 代表ワークだけでなく、公差端、不良、汚れ、照明変化を試す。
- 走行と作業の電力波形、電池残量、熱、充電時間を記録する。
- 人・台車・フォークリフト・閉じた扉など、現場の妨害条件を安全に再現する。
- すべてのイベントを一つのジョブIDで追跡する。
Gate 3は「正常系が繰り返せるか」です。一回の成功動画ではなく、合意した母数で成功率、サイクル分布、位置補正量、手直し、介入回数を評価します。
Day 61–75:故障注入と復旧
- 通信断、センサー遮蔽、ドック異物、低電池、設備アラーム、ワーク無しを注入する。
- 非常停止、安全スキャナ侵入、ドア開放後の停止と再起動を確認する。
- ログだけで原因、対象ワーク、ソフトウェア版、復旧者を再構成できるか確認する。
- タイ語の現場手順で、教育を受けた担当者が復旧できるか測る。
Gate 4は「止まり方と戻し方を受け入れられるか」です。自動復旧を増やしすぎて危険な再始動を生まないよう、無人復旧と人の承認が必要な復旧を分けます。
Day 76–90:SAT相当と拡張判断
- 実レイアウト、実通信、実ワーク、実シフトで連続試験する。
- 生産、保全、安全、IT、品質が共同で未解決事項を判定する。
- 予備品、バックアップ、ソース、ライセンス、校正、教育を引き渡す。
- 次ステーション追加時に再利用できる標準と、再評価が必要な差分を分ける。
Gate 5は SCALE、CONDITIONAL SCALE、RETEST、STOP の四択にします。条件付き拡張は、残課題、責任者、期限、影響範囲を明記します。
FAT/SAT:受入試験は「動いた」ではなく証拠を買う
FATで確認するもの
FATはベンダー設備で再現できる範囲を集中的に潰します。構成部品と版数、機械寸法、重心、固定、配線、電源保護、I/O、API、状態遷移、ツール交換、校正、代表ワーク、故障注入、安全機能の検証記録を対象にします。実工場の床や無線を再現できない場合、それを合格扱いにせずSATへ持ち越す条件として記録します。
SATで確認するもの
SATは現場固有条件を確認します。床の継ぎ目と傾斜、反射物、粉塵、照明、無線ローミング、通路混雑、設備の実座標、実際の扉や治具、他車両、人の動線、充電器、シフト引継ぎを含めます。安全検証は、設計書のチェックだけでなく、定義した停止と再起動が現場条件で成立する証跡を残します。
合否判定で曖昧にしない項目
- 測定値の単位、測定器、校正状態、時刻同期
- 試験母数、対象ワーク構成、除外条件
- 成功、再試行成功、手動介入、失敗の区分
- 安全項目は平均点で相殺しないゲート条件
- ソフトウェア変更後に再実施する回帰試験範囲
- 未達時の是正期限、再試験費用、稼働延期の責任
- 生ログ、動画、リスクアセスメント、検証報告書の所有権
モバイルマニピュレータRFPの責任分界
| ワークパッケージ | 主責任者を一者指定 | RFPで要求する成果物 |
|---|---|---|
| システム統合 | プライムSI | 全体仕様、責任表、リスク統合、受入総括 |
| AMR・フリート | AMR提供者 | 車体、地図、交通、充電、回収、ログ、API |
| アーム・コントローラ | ロボットSI | ベース取付、プログラム、安全機能、バックアップ |
| EOAT・プロセス | 工程SI | ツール、ワーク保持、品質、ユーティリティ、消耗品 |
| ドッキング | 一者へ統合 | 誤差予算、機械基準、成立検知、解除、保全 |
| 機能安全 | 安全責任者 | 安全要求、回路、計算、検証、残留リスク |
| 上位連携 | IT/OT統合者 | ジョブ、状態、履歴、時刻、再送、サイバー対策 |
| 設備改造 | 設備側SI | 扉、治具、PLC、インターロック、再開点 |
| FAT/SAT | 発注者承認+SI実行 | 手順、データ、証跡、是正、最終署名 |
| 運用移管 | 工場+SI | SOP、教育、予備品、保守、エスカレーション |
「各社の範囲外」が中央に残らないことが重要です。特に、AMRが停止してからアームが作業可能になるまでのドッキング、非常停止の横断、電力、時刻同期、ログ統合は抜けやすい境界です。プライムSIが全製品を自社製造する必要はありませんが、全体の成立性を説明し、サブベンダーを統括し、受入不具合を一つの窓口で閉じる責任は必要です。
発注前チェックリスト
工程と事業性
- 複数地点を一台が移動する必要性を、固定セル案と比較したか。
- 移動、待ち、ドッキング、補正、充電を含む実効サイクルで能力を計算したか。
- 人員削減だけでなく、設備停止回避、品質、夜間対応、変更柔軟性を測定可能にしたか。
- PoC後に停止できる契約と、拡張する条件を決めたか。
技術
- 各ステーションの誤差予算と補正方法があるか。
- 重心、転倒、走行姿勢、アーム格納確認が設計されているか。
- DC電圧だけでなくピーク電流、保護、ノイズ、回生、充電を確認したか。
- 上位系から品質結果まで一つのジョブIDで追えるか。
- 通信断と再接続で二重実行しないか。
安全と運用
- ISO 3691-4、ISO 10218-1/-2の適用範囲と対象外を理解したか。
- 移動性を含む複合システム全体のリスク統合責任者がいるか。
- 走行、ドッキング、作業、教示、保全、退避ごとのセル境界を定義したか。
- 非常停止後のワーク保持、設備状態、再起動手順まで試験するか。
- タイ語の異常復旧手順と教育評価があるか。
FAQ:移動型協働ロボット 導入でよくある質問
移動型協働ロボットとAMMRは同じですか?
多くの文脈では、AMMRは自律移動基盤とマニピュレータを統合したロボットを指し、移動型協働ロボットやmobile manipulatorと重なります。ただし製品名や業界で定義が統一されているとは限りません。RFPでは名称より、走行方式、腕、ツール、安全モード、作業範囲、上位連携を具体的に定義してください。
AMRに協働ロボットアームを載せれば柵なしで使えますか?
自動的には使えません。アーム単体の協働機能だけでなく、AMR走行、ツール、ワーク、設備、人の接近、落下、挟まれ、移動中の重心を含むアプリケーションのリスクアセスメントが必要です。必要な保護方策は作業地点とモードで変わります。
ドッキング精度は何mmを指定すべきですか?
普遍的な一つの値はありません。工程が許容する工具先端誤差から、AMR停止、ドック、取付、アーム、ツール、治具、ワーク、ビジョンの誤差を配分します。仕様値だけでなく、床・荷重・温度を含む測定条件、サンプル数、補正後の合否を指定してください。
DC電源ならインバータは不要ですか?
製品構成によります。FANUC AmericaはR-50iA Compact DC Controllerについて24〜48V DCバッテリー直接給電と別置きインバータ不要を発表していますが、これはその製品に関する公式説明です。他製品へ一般化できず、ピーク電流、保護、接地、回生、電圧降下、充電同時使用は個別確認が必要です。
VDA 5050に対応すれば上位連携は完成しますか?
完成しません。VDA 5050は主として中央フリート制御とモバイルロボット間の通信インターフェースです。アームプログラム、設備PLC、品質データ、安全信号、製造指図との統合は別途設計します。使用するVDA 5050バージョンと機能範囲も契約へ明記します。
90日PoCで何を合格にしますか?
正常系のサイクルだけでなく、ドッキング再現、作業品質、電力、通信断、位置喪失、低電池、非常停止、設備異常、復旧時間、ログ完全性をゲート化します。数値は自社工程のベースラインと要求から決め、試験母数、測定器、再試験条件を事前合意します。
移動型ロボットのRFPで最も重要な責任分界は何ですか?
AMRと腕の間にある統合境界です。ドッキング成立、アーム作業許可、走行再開許可、横断非常停止、電源、ログ、異常復旧を誰が最終保証するかを一者へ割り当てます。複数ベンダーの個別保証を並べても、システム全体の受入責任にはなりません。
まとめ:可動域ではなく、責任境界を先に描く
移動型協働ロボットは、一台で複数工程へ柔軟に作業を届けられる可能性があります。しかし柔軟性の代償として、位置、電力、安全境界、ソフトウェア状態、復旧責任が毎回移動します。導入判断では、アームとAMRのカタログ比較より先に、誤差予算、電力プロファイル、状態機械、安全要求、例外試験、FAT/SAT証跡、RFP責任表を作ってください。最新製品の発表は構成の選択肢を広げますが、自社工程での成立性を保証するのは、測定可能な仕様と受入試験です。
TOMAS TECHでは、タイ工場の現地調査、モバイルマニピュレータRFP、AMR・ロボットアーム・設備・上位システムの責任分界、90日PoCとFAT/SAT設計の段階からご相談いただけます。特定機種の購入前でも、固定セルとの比較や候補工程の絞り込みから整理できます。お問い合わせはこちら。
参考情報
- FANUC America, “FANUC America Brings Robotics, Automation, Physical AI and CNC Innovation to IMTS 2026,” 2026-09-03
- FANUC America, “IMTS 2026,” event page, 2026-09-14–19
- ISO 10218-1:2025, Robotics — Safety requirements — Part 1: Industrial robots
- ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells
- ISO 3691-4:2023, Industrial trucks — Safety requirements and verification — Part 4: Driverless industrial trucks and their systems
- VDA, “Version 3.0 of VDA 5050 released,” 2026-04-20
- VDA 5050 Version 3.0.0, Interface for the Communication between Mobile Robots and a Fleet Control, 2026-03
※本稿の90日PoCの日割り、状態名、試験項目は、発注仕様を具体化するための設計例です。法令適合や安全妥当性は、実際の機器、工程、設置国、使用条件に基づき、資格を持つ専門家・統合者と確認してください。


