


自動機のワーク反転、仕分けゲート、治具の旋回に空圧ロータリーアクチュエータを使うとき、「90度回ればよい」「カタログのトルクが大きい」という条件だけで発注すると、立上げ時に止まり方や位置のばらつきで苦労します。空圧ロータリーアクチュエータの選定では、回転中に必要なトルクと、終端で安全に止められるエネルギーを分けて確認することが要点です。さらに、ワークの偏心、軸に掛かる荷重、配管や弁の影響、停電・圧力低下時の挙動まで、装置条件に結び付けて評価します。
この記事はタイの工場で自動機を設計・改造する生産技術、設備保全、調達担当者を対象に、見積依頼から工場受入試験(FAT)、現地受入試験(SAT)まで使える選定手順を示します。製品ごとの許容値を一律に決める記事ではありません。SMC、Parker、Festoの公開技術資料とISO 4414を参照しながら、最終的な可否をメーカーの現行型式資料と実機試験で確定するための考え方を整理します。
まず決めること:何を、どの姿勢で、何度、何秒で回すか
仕様書の最初の欄に「90度回転」とだけ書かれている場合、必要な選定情報の大半が抜けています。同じ角度でも、軽い水平テーブルをゆっくり回す用途と、偏心した金属ワークを垂直面内で素早く反転する用途では、起動、加速、停止、保持の負担が異なります。作業の出発点は、回転前後の姿勢、回転方向、回転軸の向き、負荷の重心位置、期待するサイクルタイムを図面で固定することです。
ワークだけでなく、取付プレート、チャック、ボルト、センサーのブラケットなど、実際に出力軸と一緒に動くものを負荷に含めます。パレットや治具の交換で最大質量が変わるなら、その組合せを対象にします。製品群が複数あるラインでは「平均的なワーク」を基準にせず、最大負荷と最も不利な姿勢を明記します。治具改造の余地がある設備では、将来の追加質量を設計余裕として別記し、現在値と混同しないことが重要です。
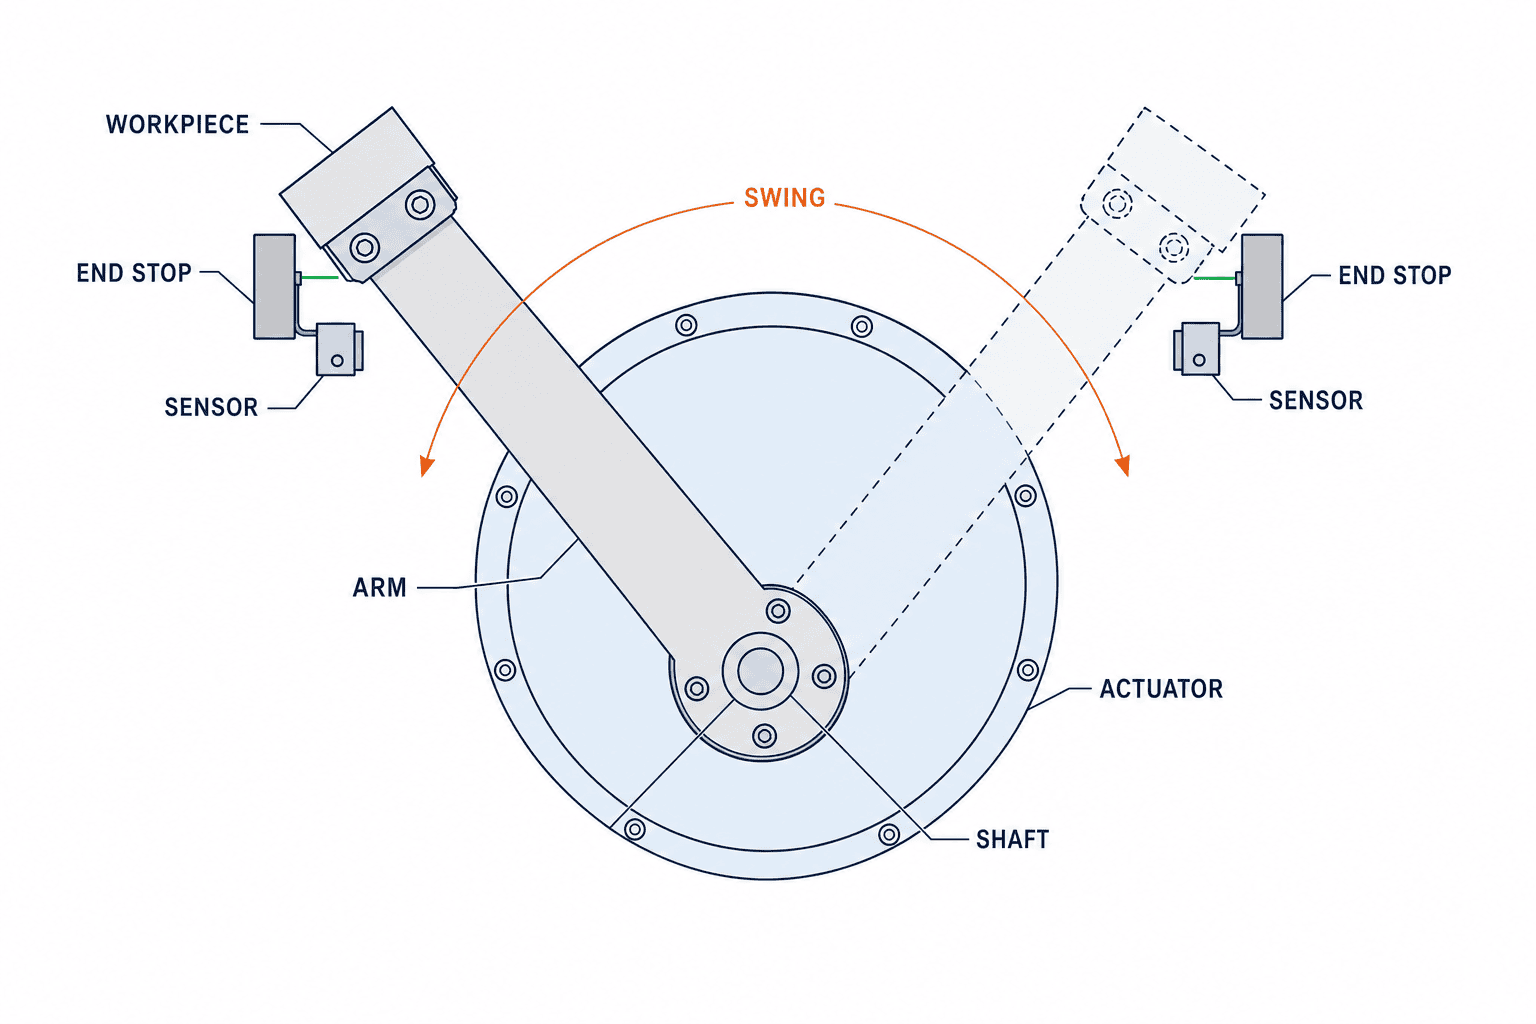
角度は公称揺動角と、ワークが実際に必要とする有効角を分けます。例えば位置決めストッパやクッションに必要な区間、搬送物との干渉を避ける余裕、検知位置の設定範囲があるからです。回転方向ごとに重力と外力の向きが変わる場合、往路と復路の両方を検討します。端部での位置再現性が工程品質を決めるなら、「回る」ことと「所定位置で止まる」ことを別の受入条件にしてください。
空圧ロータリーアクチュエータの方式を用途で分ける
ベーン式は羽根とハウジングで空気室を作り、回転運動を直接取り出す方式です。ラック・ピニオン式は直動ピストンの動きを歯車に伝えます。どちらが常に優れているわけでもありません。外形、出力軸の形式、許容荷重、角度範囲、終端の停止方法、位置検出の選択肢は、シリーズと型式ごとに異なります。Festoは製品群の説明で、ラック・ピニオン方式の終端位置精度や軸受荷重、クッションと大きい慣性負荷への対応を特徴として挙げています。ただし、それは同社の対象製品群の説明であり、すべてのラック・ピニオン製品に無条件で当てはめるべきではありません。Festoの製品情報
出力軸で治具を直接支持するのか、別軸受で荷重を受け、アクチュエータにはトルクだけ伝えるのかも方式選定の分岐です。軸がワーク質量をそのまま受ける構造なら、軸方向荷重、ラジアル荷重、オーバーハングによるモーメントを確認します。小型のアクチュエータを「トルクは足りる」だけで使い、軸受条件を見落とすと、停止位置のずれや寿命低下を招き得ます。SMCのCRB2シリーズ資料にも、トルクとは別に許容ラジアル荷重とスラスト荷重が掲載されています。SMC CRB2カタログ
比較表には「方式名」だけでなく、採用した型式、選択した揺動角、取付方向、軸形式、検出器の取付方法、終端クッションの構成、交換部品の型式を記載します。調達時にはカタログ写真だけで判断せず、現行図面と部品表を見て、取付ピッチや配管口の向きが既設機に入るかを確かめます。既存の治具寸法を守る改造案件なら、CAD上で回転中の掃引領域を重ねて干渉確認することも必要です。
揺動角度の選定:90度という数字の外側を見る
ロータリーアクチュエータの「90度」「180度」などの表記は、シリーズが提供する選択肢の一部です。例えばSMCのCRB2ベーン式資料には、シングルベーンとダブルベーンで選択できる角度が異なることが示されています。型式ごとの角度調整範囲、内部ストッパと外部ストッパの使い方、使用可能なクッション構成は、同じシリーズ内でも確認が要ります。SMC CRB2カタログ
必要角度を求めるときは、投入位置と排出位置でワークの外形を描き、干渉物と安全距離を確認します。角度不足を補うために治具側で無理に偏心させると、慣性や重力トルクが増える場合があります。反対に過大な角度を選んで機械ストッパで早く止めると、メーカー資料で想定した内部クッションを使えなくなる可能性があります。特に外部ストッパで揺動途中に止める場合は、そのストッパが受けるエネルギーと、アクチュエータ側の許容条件を別々に確認してください。SMCの選定資料は、ラバークッション使用と未使用の許容運動エネルギーを区別して示しています。SMC選定資料
停止角度の要求が厳しい工程は、機械ストッパ、負荷側位置決め機構、センサー検出、製品保持力を組み合わせて考えます。空気圧で動かす機構だけに精密位置決めを期待するより、最終位置をどの部品が決めるのかを明確にした方が、FATで原因を切り分けやすくなります。角度公差は装置全体の要求値として書き、アクチュエータ単体のカタログ値と同じ意味で扱わないようにします。
トルク選定:定格値と実際に使える値を混同しない
必要トルクには、外力・重力などの負荷トルク、軸受や治具の摩擦トルク、加減速に必要な慣性トルクが含まれます。Parkerの技術資料は、要求トルクをこれらの成分から考え、慣性による成分を慣性モーメントと角加速度の積として説明しています。Parkerの回転アクチュエータ技術資料
基本式を検討用に書けば、負荷が必要とするトルクは「外力・重力によるトルク+摩擦トルク+慣性モーメント×角加速度」です。ただし符号と最大値は回転方向や姿勢で変わります。ワークの重心が回転軸より外側にある垂直回転では、重力が助ける角度と妨げる角度があり、始動点だけ見ても最大負担は分かりません。横向きの長いブラケットや重いチャックを付けるなら、機械設計者が重心と質量慣性モーメントを算出し、負荷データとしてメーカーに渡すべきです。
カタログのトルク表を読むときは、表示される圧力条件と、装置で実際に確保できる最低使用圧力を合わせます。コンプレッサーの公称圧力ではなく、同時に他の空圧機器が動く時のアクチュエータ入口での圧力を基準にします。配管が長い、継手が多い、弁の流量余裕が小さい場合、動作時の圧力が想定より下がることがあります。レギュレータの設計や設定を先に確認したい場合は、空圧レギュレータの選定記事も参照してください。
ParkerのPRO/PRN資料は、必要な力とアーム長から静的トルクを求め、動く負荷では抵抗と加速のトルクを合わせ、実際の動作圧力でアクチュエータの有効トルクと比較する手順を示しています。Parker PRO/PRNカタログ 計算表に安全率を入れる場合は、どの不確かさに備えるかを明記します。未知の摩擦、将来の治具変更、圧力変動を全部ひとつの曖昧な係数にまとめると、仕様変更時に再計算できません。
慣性モーメントと停止エネルギーは、トルクとは別に判定する
必要トルクが足りても、回転終端で負荷が持つ運動エネルギーを止められなければ採用できません。SMCのCRB2取扱説明書は、終端速度と負荷の慣性モーメントから運動エネルギーを評価し、型式とクッション条件ごとの許容値と照合する方法を示しています。SMC CRB2取扱説明書 一般式は E=1/2×I×ω² です。Iは回転軸周りの質量慣性モーメント、ωは終端の角速度です。速度が二乗で効くため、サイクル短縮の要求が入ったら停止エネルギーを再計算します。
計算を簡単にするため、ワーク質量だけを見積もって「軽い」と判断してはいけません。同じ質量でも、回転軸から離れた位置に部品が付くほど慣性モーメントは変わります。チャックを長いアームの先に付ける設計では、アーム、チャック、ワークを別々に求めて合算し、共通の回転軸で評価します。CADの質量特性が使えるなら、座標系と回転軸を明示して出力します。CAD値と実際の治具が違う場合は、試作機の実測質量と寸法で更新します。
同じ型式でも、ラバークッションを使うか、外部ストッパで止めるかで、参照する許容運動エネルギーの欄が変わる場合があります。クッションがあることと、どんな負荷でも吸収できることは別です。メーカーが示す許容値を超える負荷や高速動作なら、速度を下げる、慣性を減らす、適切なストッパやショックアブソーバを設ける、より適切な機種に変えるなど、機械構成から見直します。エネルギーを受ける部品がどれか、調整範囲と保守交換方法まで仕様書に書きます。
動作時間と弁・配管・スピードコントローラを一緒に確認する
アクチュエータ単体の揺動時間は、実際の装置のサイクルを保証しません。給排気の弁、流量制御、チューブ径と長さ、継手、負荷、供給圧力で動き方が変わるからです。SMCのCRB2カタログには揺動時間の調整範囲がシリーズ・サイズ別に示され、規定範囲で使用する注意もあります。SMC CRB2カタログ 必要時間がその範囲に入るかを最初に確かめたうえで、弁と配管を含む実機で往路・復路を測ります。
必要以上に絞った流量制御は、短いサイクルを妨げます。一方、停止衝撃を抑えようとする前に速度を上げ切れば、終端でのエネルギーが増えます。速度、衝撃、位置のばらつきは、単独のつまみでは最適化できません。供給圧力が下がる時間帯、同時動作台数が多い状態、冷間始動など、装置で起こる条件をFATとSATの測定点に含めます。空圧スピードコントローラの選定記事に流量制御側の確認項目をまとめています。
方向制御弁を選ぶときは、必要なポート構成、切換応答、配管長、手動操作、異常時の弁位置を一緒に指定します。どのコイルがONのときにどの方向へ動くか、排気側をどう制御するか、ワークを保持した状態で停電したらどうなるかを回路図に落とします。空圧電磁弁の選定記事も、弁の仕様整理に利用できます。

位置検出と保持条件:センサーのONだけを完成判定にしない
端部センサーは「アクチュエータが検出範囲に入った」ことを示します。それだけでワークが確実に所定姿勢にあり、クランプが成立し、次工程に渡せるとは限りません。ワークがずれたり、治具に遊びがあったりする設備では、負荷側の位置確認や着座確認を別に設ける検討が必要です。Festoの製品情報も、ロータリードライブで位置検出を構成できることを示していますが、センサー種類と取付可能位置は製品別に確認します。Festoの製品情報
保持が必要な用途では、圧縮空気だけに荷を任せる前に異常時を考えます。圧力低下、チューブ破断、非常停止、電源喪失、弁の故障でワークや治具が落下・回転する可能性があるなら、機械的なロック、ストッパ、バランサ、負荷を支える構造、排気・再起動手順を含めて安全設計します。ISO 4414は機械に使う空圧システムと構成品の一般規則・安全要求を定めています。ISO 4414:2010の概要 個々の機械に必要な安全方策は、別途リスクアセスメントで決定します。
制御仕様には、往路端・復路端の検知条件、タイムアウト、二重ONや両方OFFになった時の処理、停止後の再起動、手動操作時のインターロックを含めます。検知位置を調整する際は、ストッパに接触する前にセンサーだけがONになっていないか、低圧条件でも確認します。PLCの画面に「動作完了」と表示された時点でワーク姿勢が正しいかを実機で見れば、制御と機械の責任境界が明確になります。
空圧ロータリーアクチュエータ選定の実務手順
選定は、次の順に進めると比較しやすくなります。第一に、軸の向き、負荷、必要角度、サイクルタイム、停止位置、使用環境、異常時の安全条件を一枚の仕様にします。第二に、装置の最低圧力条件を決め、負荷の重心と慣性モーメントを計算します。第三に、往路と復路、始動と終端で必要トルクを比べます。第四に、終端エネルギーとクッション・ストッパを確認します。第五に、軸荷重、取付、センサー、弁、配管、保守部品を照合し、候補をFATで実測します。
選定計算の表には、入力値、算出式、データの出典、最悪条件、採用した型式、メーカー確認者、設計変更日を残します。計算が終わっても、配管ルート変更、治具の重量増、シーケンスの短縮などが起きれば、トルクと停止エネルギーを再評価します。「一度選んだ型式だから変更不要」とはしません。空圧部品の製品シリーズには改定があるため、見積時と発注時に同じ最新版を参照しているかを確認します。
| 確認順 | 入力・判断 | よくある抜け |
|---|---|---|
| 1 | 用途、往復角、軸方向、停止位置 | 公称角だけを記入する |
| 2 | 全可動部の質量、重心、慣性 | ワークだけを計算する |
| 3 | 最低供給圧力と必要トルク | コンプレッサーの設定圧で比較する |
| 4 | 終端速度、停止エネルギー、クッション | トルク合格で停止も合格とみなす |
| 5 | ラジアル・スラスト荷重、取付 | 出力軸に治具荷重を直接掛ける |
| 6 | センサー、弁、配管、安全 | センサーONだけでワーク姿勢を確定する |
| 7 | FAT・SATの測定と記録 | 現地圧力で再確認しない |
計算例の進め方:数字を置く前に境界条件を決める
ここでは特定メーカーの型式を推奨するためではなく、計算書の作り方を説明します。仮に回転テーブルの上にチャックとワークを載せ、水平面内で往復させる工程を考えます。まず、回転する部品をテーブル、チャック、ワーク、取付金具に分け、それぞれの質量、重心、回転軸からの距離を一覧にします。次に図面の座標原点と正の回転方向を決め、質量慣性モーメントを同じ軸について求めます。ワークの仕様が複数あるときは、最も重いワークだけでなく、質量が外周に寄るワークが慣性の最大になる可能性を確認します。重量の比較だけで代表品を決めると、この条件を見逃します。
続いて、往路と復路それぞれで目標角度と動作時間を設定します。仕様値は「制御指令からセンサーONまで」なのか、「実際に動き始めてから機械ストッパへ到達するまで」なのかを区別します。弁の応答や配管の充填時間を含む全体サイクルと、アクチュエータの揺動時間は同じではありません。機械計算には回転部の速度変化を使い、FATの工程能力確認には制御指令から次工程許可までの時間を使う、と測定定義を分けておくと比較が成立します。
回転加速に必要なトルクは、慣性モーメントと角加速度から計算します。ただし加速度の時間変化をどのように仮定したかを記録します。単純化した加速モデルは候補の一次比較には使えますが、実際の空圧駆動は供給圧力、流量、摩擦、負荷によって速度が変わります。終端速度も同じ仮定から求めた値だけで確定せず、メーカーの選定手順と実機測定で照らし合わせます。誤差が大きければモデルを直し、都合のよい試験結果だけを採用しません。
水平回転でも、治具やケーブルの引き回しによる抵抗が加わる場合があります。垂直面内で回す工程なら、重力トルクが角度ごとに変わります。そこで、開始位置、中間位置、終了直前の少なくとも三つの姿勢について、必要トルクの増減を確認します。固定された外力がある場合は、その作用点と向きを図面上に記し、回転による腕の長さの変化を考慮します。作用点が曖昧なまま「必要トルクは何ニュートンメートル」と書いても、サプライヤーは妥当性を確認できません。
候補型式の表に圧力ごとのトルクが掲載されている場合、装置側で保証できる最低圧力の行と比較します。ある候補が計算上の必要トルクを満たしても、終端エネルギー、軸荷重、揺動時間のいずれかを満たさなければ不採用です。ここで空圧ロータリーアクチュエータの選定表を「トルク合否」「停止合否」「軸荷重合否」「実装合否」「安全合否」に分けると、後から条件が変わったときに再評価しやすくなります。メーカー回答の単位が違う場合は、換算方法と元の単位を併記し、転記ミスを避けます。
最後に、試験条件と計算条件を一対一で対応させます。最大ワークで計算したならFATでも最大ワークを使い、最低圧力でトルクを評価したならその圧力を再現します。安全上の理由で完全な異常条件を試験できない場合は、試験可能な範囲と、解析・設計検証で代替した範囲を分けて記録します。計算表の余白には「何が変わったら再選定が必要か」を書いておくと、量産後のワーク変更やサイクル短縮の際に保全担当者が判断しやすくなります。
設計変更時に再確認する項目
設備立上げ後の小さな変更が、回転機構の前提を崩すことがあります。例えば、チャックを別メーカー品に変える、把持位置を外側へ動かす、ワークの樹脂部品を金属部品に置き換える、センサーを見やすい位置へ移す、といった変更です。見た目の変更量が小さくても、回転軸から離れた質量が増えれば慣性モーメントに影響します。変更申請には質量と重心、慣性、停止位置、軸荷重への影響欄を設けます。
制御変更では、動作時間を短くする要求に注意します。速度を上げるには弁や流量制御を変える案が出やすいですが、終端で処理すべきエネルギーも変わります。変更後の最短サイクル条件で、クッションの使用条件と許容運動エネルギーを確認します。センサーのON位置を早めるだけでサイクル表示を短くする方法は、実際には機械が停止していないまま次工程を始める危険を作るため、機械停止と制御完了の関係を測り直します。
空圧源や配管の変更も対象です。共用コンプレッサーへ新たな設備を追加した場合、ピーク時の圧力降下が増える可能性があります。逆に供給圧力を高くすると、速く動く方向や停止衝撃が変わる場合があります。圧力を上げればすべて解決するとは扱わず、アクチュエータ、弁、配管、クッションの許容条件を再確認します。停止衝撃の増加を現場調整だけで隠さず、原因となる変更と測定結果を残すことが大切です。
部品の生産終了や代替調達でも、同じ取付寸法だけでは互換性は確定しません。出力軸の形状、シール、センサー取付、終端のクッション能力、軸受の許容荷重、動作圧力範囲が異なることがあります。代替品の承認では、RFPと同じ入力条件を新しいメーカーに渡し、FATまたは現地の再受入項目を決めます。購買、設計、保全が同じ選定表を使うと、緊急交換時にも「付いたから使える」という誤判断を避けられます。
選定表を現場で維持するため、型式を変えた理由と却下した候補の理由も残します。例えば「トルク不足」「軸荷重超過」「クッション能力不足」「必要角度に対応しない」「センサーを保守位置から調整できない」といった具体的な理由です。将来、同じ型式の納期が延びたとき、却下理由が見えれば代替候補を早く絞れます。計算書と試験記録には版数を付け、図面改定と部品表改定を紐付けます。現場で速度調整を変えた場合も、変更前後の測定値と実施者を記録します。これらは書類を増やすためではなく、設備停止時に安全かつ短時間で元の条件へ戻すための情報です。
さらに、受入試験で一度合格した後も、保全で交換する部品の型式と調整位置を標準化します。空圧機器は同じ外観でも内部仕様が異なる場合があります。交換時には銘板と発注型式を照合し、調整後に往路と復路を実負荷で動かして、停止位置、衝撃、信号の順に確認します。試験を省略できる変更の範囲は、設計担当と保全担当が事前に合意して文書化します。
なお、記録は現場で参照できる場所に保管します。
見積依頼書(RFP)に入れるべき項目
見積依頼では「空圧ロータリーアクチュエータ一式」とだけ送らず、比較可能な条件を提示します。目的は安い型式を探すことだけではなく、メーカーや装置業者が同じ負荷条件で回答することです。図面、ワークの最大・最小質量、回転軸周りの慣性モーメント、偏心距離、重力の向き、必要角度、動作時間、停止位置の許容差、年間・日次の想定サイクルを添えます。実際に得られる供給圧力の範囲、空気品質、設置環境、洗浄や粉塵の有無も書きます。
回答してほしい内容として、候補型式と現行カタログ、設定圧力での有効トルク、許容運動エネルギー、軸荷重、推奨弁と流量制御、クッション構成、位置検出方式、取付図、交換部品、納期を指定します。条件を満たせない場合の代替案も求めます。例えば外部ストッパを前提とする提案なら、そのストッパの容量・取付位置・保守範囲まで明記してもらいます。見積書に「負荷条件により保証外」とだけ書かれた場合は、どの入力値が不足しているのかを照会します。
タイ工場では、機械担当、電気・制御担当、保全担当、購買担当の間で仕様の解釈がずれることがあります。RFPに責任分担欄を設け、負荷質量の確定者、配管設計者、停止位置の判定者、安全リスク評価者を明記すると、発注後の調整が進めやすくなります。輸入品の補用品は現地調達性と代替品の条件も確認します。単体価格だけでなく、停止時間を短くするための交換容易性、予備品の保有、保守教育まで含む総費用で比較します。
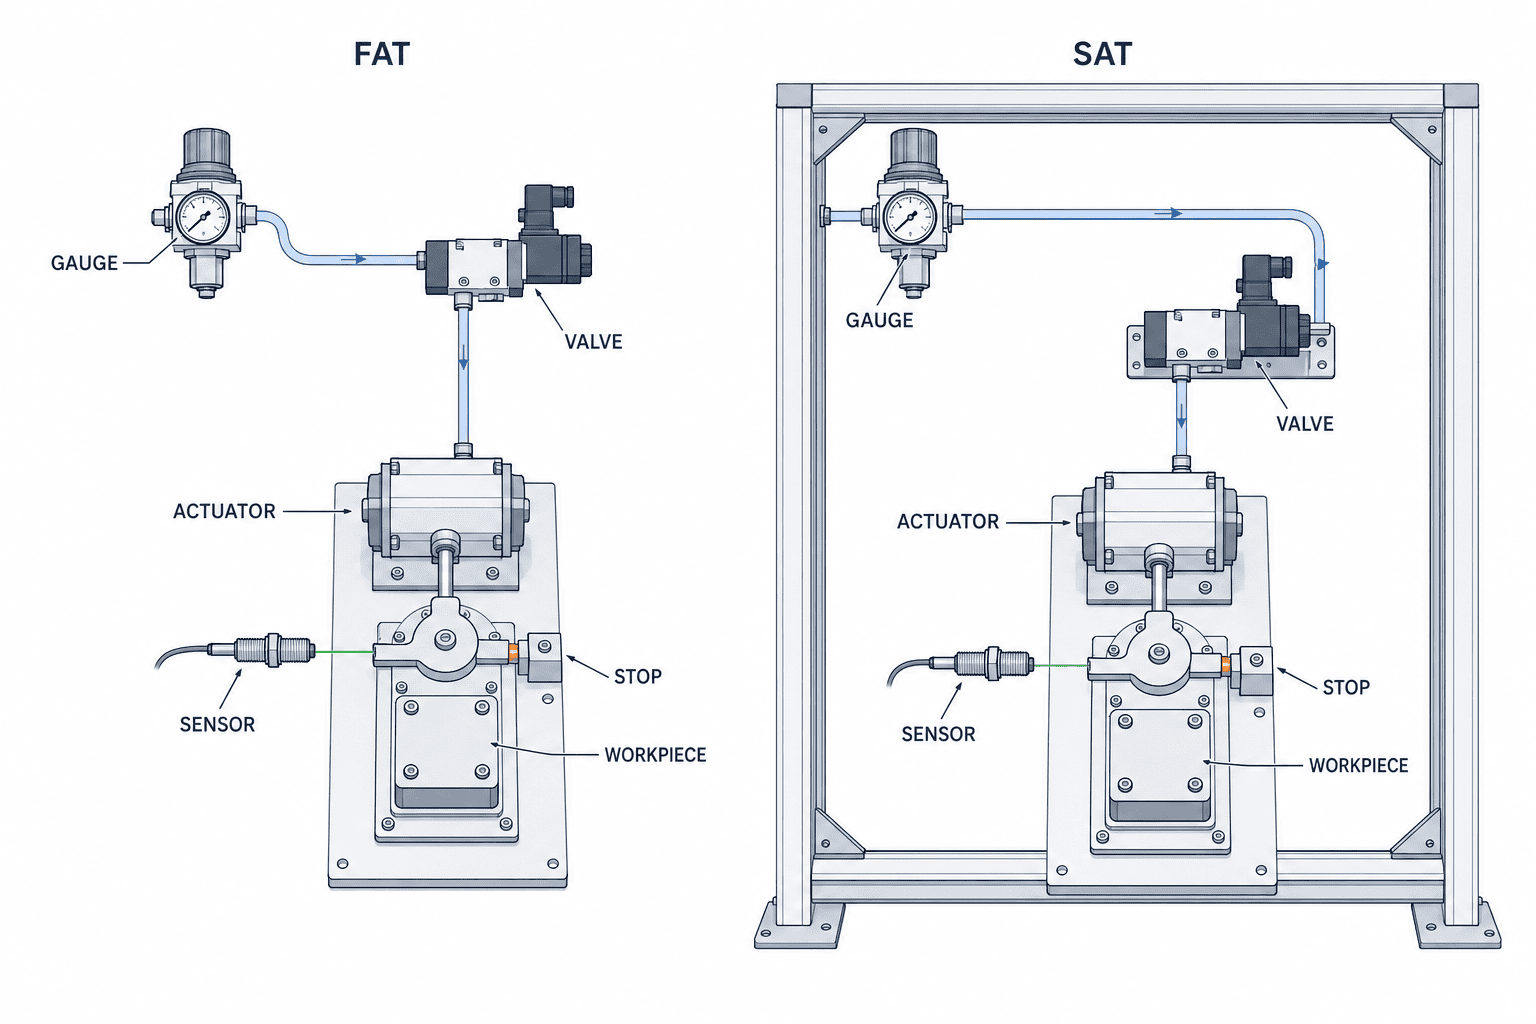
FATで確認すること:製作工場で止まり方まで見る
FATでは、図面と部品表の一致だけでなく、想定する最大ワーク・治具を取り付け、往路・復路の動作時間、停止衝撃、終端位置、センサー信号を確認します。合否値は発注前の仕様書で双方が決め、試験時に都合のよい数字へ変更しません。複数サイクルの記録を残し、ばらつきと異常停止を観察します。短い空運転だけでは、負荷で発生する衝撃や位置変動を捉えられません。
圧力は装置入口だけでなく、必要に応じてアクチュエータ近傍で測ります。通常時の圧力に加え、仕様で定めた最低圧力条件、他軸が同時に動く条件を再現します。復路で重力が助ける場合は往路より終端速度が上がることがあるため、両方向を記録します。クッションや外部ストッパの設定値、スピードコントローラの開度、センサーの取付位置も試験結果と一緒に残します。後で現地で再現できるよう、調整前後の設定変更履歴をつけます。
異常系では、非常停止、圧力低下、電源断、手動操作、復電・再加圧時の動きを実際に確認します。ワークが落ちる可能性がある試験は安全措置を設けて行います。ISO 4414の目的は空圧システムの安全要求を示すことであり、単に装置が動けば足りるという意味ではありません。ISO 4414:2010の概要 試験記録に「合格」とだけ書かず、条件、測定値、異常の有無、是正担当、再試験結果を残してください。
SATで確認すること:タイ工場の実配管と運用条件で再現する
SATはFATの成績表を現地の実条件で再確認する段階です。タイ工場の供給空気、実際の配管長、隣接設備との同時稼働、ワーク種類、オペレーターの操作手順を反映します。製作工場で短いチューブを使って成立した動作が、現地で同じになるとは限りません。圧力降下、配管の折れや詰まり、弁の接続方向、排気の制約、センサー配線を確認し、FATと差があれば機械・空圧・制御の順に切り分けます。
合否判定は、指定ワークでの角度、位置、往復時間、停止時の衝撃、センサー出力、異常時の安全動作について、FATと同じ定義を使います。機械を水平に据えた後と実際の運転姿勢で差が出る場合、軸方向や重力方向の入力条件を再点検します。使用するレギュレータ設定と、下流で許される圧力範囲も運転標準に記録します。設置後の調整でサイクルを速くした場合は、停止エネルギーを再計算してから受入値を更新します。
引渡し時には、承認図、空圧回路図、選定計算書、FAT・SAT記録、保守手順、交換部品、異常時の復旧手順を一式で渡します。保全員が「どの設定を触ると停止衝撃が変わるか」「センサーは何を検知しているか」を理解できれば、量産開始後の無駄な再調整を減らせます。交換用の同型式が入手できない時の代替条件も、角度だけでなくトルク、軸荷重、クッション、取付寸法、電気信号で定義しておきます。
よくある選定ミスと修正の方向
「ワーク質量が小さいから小型でよい」という判断は、偏心距離と慣性モーメントを飛ばしています。質量の絶対値が小さくても、長いアームの先なら停止時に必要な吸収エネルギーが増えます。修正策は、CADまたは実測の質量特性を求め、回転軸周りの慣性を確認することです。必要な動作時間が短いほど、この確認の優先度が上がります。
「カタログトルクに余裕があるから停止も大丈夫」という判断も誤りです。動かすためのトルクと、終端で吸収するエネルギーは別の制約です。修正策は、メーカー資料の該当型式・クッション構成の許容運動エネルギーを照合し、実機の終端速度をFATで測ることです。外部ストッパで止める案なら、ストッパ側の容量を含めた設計確認が必要です。
「端部センサーがONだから位置決め完了」という判断では、治具の遊びやワークの着座を見落とします。修正策は、センサーが検出する対象を制御仕様書に書き、品質を決めるワーク姿勢やクランプ状態を別条件にすることです。「現地では弁だけ交換すれば速くなる」という対症療法も危険です。速くなった分だけ停止時の条件が変わるので、弁と配管の変更後に動作時間、衝撃、エネルギー評価をやり直します。
まとめ:選定表を作り、実負荷で検収する
空圧ロータリーアクチュエータの選定は、必要角度、回転軸と負荷、最悪条件での有効トルク、慣性モーメント、終端エネルギー、軸荷重、停止位置、安全動作を一連の条件として扱うと進めやすくなります。調達では同じ入力条件で候補を比べ、FATとSATでは同じ合否定義を使って実負荷で確かめてください。最終的な型式と設定は、メーカーの現行資料と装置リスク評価、実機測定で決めます。
TOMAS TECHへのご相談:タイ工場のワーク反転、ゲート切換、治具旋回などで、負荷データの整理から機構・空圧回路の選定、FAT・SAT項目の作成まで必要な場合は、お問い合わせページから用途、ワーク図面、希望サイクルをお知らせください。既設機の停止衝撃や位置ばらつきの原因整理もご相談いただけます。
参考情報
- SMC CRB2ベーン式ロータリーアクチュエータ カタログ:揺動角、圧力、時間調整、許容運動エネルギー、軸荷重。
- SMC CRB2取扱説明書:慣性モーメントと終端速度による運動エネルギーの確認。
- SMCロータリーアクチュエータ選定資料:クッション使用条件と許容運動エネルギー。
- Parker Pneumatic Actuator Engineering Data:負荷、摩擦、慣性、クッションを含むトルクの考え方。
- Parker PRO/PRNロータリーアクチュエータ カタログ:選定手順と動作圧力での有効トルク照合。
- Festoロータリーアクチュエータ製品情報:方式、位置検出、終端に関する製品群の説明。
- ISO 4414:2010:空圧システムと構成品の一般規則・安全要求の概要。


