


ねじの締め忘れ、コネクタの半挿し、部品の付け忘れ、ラベルの貼り忘れ。手組みの組立ラインで起きる「作業抜け」は、一件が客先に流出しただけで、8D レポートと全数選別、場合によっては客先での手直し費用まで背負うことになります。治具やセンサー、トルクツールのカウントで多くは防げても、どうしても物理ポカヨケが届かない工程が残る。そこで検討に上がるのが、組立 作業抜け 検知 AI、つまりカメラ映像から作業の抜けを見つける仕組みです。
この記事の主張は一つです。組立の作業抜け検知 AI の成否は、モデルの精度ではなく、次の三つで決まります。①工程ごとに「その作業が終わった」と言える観察可能な証拠を先に定義すること、②検知したときに何が起きるか(警告か、インターロックか、誰がどう解除するか)を設計すること、③受入試験で”わざと作業を抜いて”見逃しと誤報をタクト内で測ること。 AI は物理ポカヨケの代わりではなく、物理ポカヨケで押さえられない工程の隙間を埋めるものです。そして作業者を撮影する以上、タイの個人情報保護法(PDPA)と現場の納得を、最初から設計に入れておく必要があります。
以下では、タイ(および ASEAN)の日系 自動車部品・電子部品・ワイヤーハーネス・家電の組立工場で、生産技術課長、品質保証課長、工場長が社内で判断材料をそろえられるよう、対象工程の選び方、完了の証拠の定義と方式の比較、検知後の設計、製品の選択肢、システム構成、PDPA の論点、費用と効果のモデル試算、RFP の項目、FAT/SAT の試験設計、タイ・ASEAN 固有の論点を順に整理します。なお、記事中のモデル工場の件数、単価、金額、検知率、回収年数はすべてこの記事のために置いた仮の数字です。業界平均でも調査値でもメーカーの価格でもありません。
なぜ今、タイの組立ラインで作業抜けの検知が問われるのか
2026年の後半、タイの製造業を取り巻く数字は、方向の違う材料が並んでいます。
Capital.com の報道によると、タイ工業連盟(FTI)が発表した2026年8月のタイの自動車生産は124,646台で、前年同月比10.93%増でした。同じ月の国内販売は前年同月比25.59%増、輸出は2.04%減です。一方で FTI は、2026年通年の自動車生産を前年比3.33%減と予測しています。従来の予測は3%増で、見通しを引き下げた理由として中東での戦闘による輸出の減少が挙げられています。単月は伸びても、通年の見通しは楽観できません。
輸出は電子部品がけん引しています。Nation Thailand によると、タイ商務省の発表で2026年8月の輸出全体は346.2億米ドル、前年同月比24.3%増で、コンピュータ、IC、プリント基板を含む工業製品の輸出は27.1%増でした。ただし同じ記事では、自動車・部品の輸出は減少したとされています。受注の波が大きいときほど、品番の切り替え、応援者の投入、新人の立ち上げが増えます。作業抜けが起きやすい条件がそろう局面です。
人の作業もすぐにはなくなりません。2020年の IndustryWeek の記事は、米国の行動認識ベンダー Drishti と A.T. Kearney が製造業リーダー100人超を対象に行った調査として、「工場のタスクの72%は人のライン作業者が担っている」と紹介しています。ベンダーが関わった調査である点は割り引いて読む必要があります。
政策の面では、法律事務所 Tilleke & Gibbins の解説によると、2026年3月31日に官報に掲載された BOI 告示(No. 4/2569)が、一般自動車製造と PHEV/HEV 製造の既存・新規プロジェクトを対象に、機械の輸入関税の免除と、自動化・ロボットシステムへの投資に対する法人税50%免除(3年間)を定めています。また APO(アジア生産性機構)のプレスリリースによると、2026年8月27日にバンコクで「National AI Roadmap for the Sustainable Productivity of Industries in Thailand」が工業省に引き渡され、工業省の副次官がリアルタイムの品質検査を AI の用途例として挙げました。
規格の側では、自動車産業の品質マネジメント規格 IATF 16949 がポカヨケ(誤り防止)を要求事項として扱っています。後の章で触れますが、「装置を入れること」だけでなく、「装置が働くことを試験し、記録し、故障時の対応を決めておくこと」まで求められている(解説記事による要旨)点が重要です。
組立 作業抜け 検知 AIとは:物理ポカヨケ・外観検査AIとの違い
「作業抜けを AI で検知する」という言葉は、性格の違う仕組みをまとめて指して使われがちです。導入の議論が噛み合わない原因の多くは、この区別がされていないことにあります。
1. 物理ポカヨケ
治具の形状で誤組付けを防ぐ、センサーで部品の有無を確かめる、トルクツールの締付カウントが規定数に達しないと次に進めない、といった仕組みです。原理が単純で、外れることが少ないのが強みです。物理ポカヨケの種類と費用感、タイ工場での導入判断は「ポカヨケとは?装置4分類と費用感・タイ工場の導入判断2026」で整理しています。作業抜け検知 AI を検討する前に、まずこの手段で押さえられる工程がないかを確かめるのが順番です。
2. 外観検査 AI(不良品 検出 AI)
完成品や中間品を撮影し、傷、欠け、異物、欠品などを「結果」から見つける仕組みで、目視検査 自動化の文脈で語られることが多いものです。結果に痕跡が残る抜けなら見つけられますが、ねじの締め付け不足や、刺さって見えるがロックまで届いていないコネクタのような「見た目に差が出にくい抜け」は苦手です。
3. 作業抜け検知 AI(作業手順 確認 AI)
作業の「過程」を見る仕組みです。部品箱に手が伸びたか、部品が所定の位置に置かれたか、工具が使われたか、手順の順番が守られたかを、カメラ映像と、必要に応じて工具の完了信号などを組み合わせて判定します。製品によっては、人の骨格や手の位置を推定する動作認識を使うものもあります。
三つは対立するものではありません。物理ポカヨケで押さえられる工程は物理ポカヨケで押さえ、結果に痕跡が残る抜けは外観検査で拾い、その間に残る「過程を見ないと分からない抜け」を作業抜け検知 AI で埋める、という重ね方が現実的です。組立ミス 防止の仕組みを、この三層で組み合わせて考えるということです。
組立検証向け画像 AI の実装ガイドを2026年7月に公開した Ultralytics は、「カメラが捉えていない証拠は、モデルの品質では補えない」と述べています。作業抜け検知 AI の検討は、モデルの比較からではなく、「何が見えれば作業完了と言えるか」から始まる、ということです。
作業抜けの棚卸し:どの工程から始めるか
全工程に一斉にカメラを付ける進め方は、おすすめしません。工程ごとに完了の証拠もカメラの置き方も止め方も違うため、一度に広げると、どの工程でも中途半端な精度と曖昧な運用が残りがちです。
三つの台帳を突き合わせる
材料は、多くの工場がすでに持っている三つの記録です。
- 流出台帳(客先クレーム):客先で見つかった作業抜けと、8D、選別、輸送、ペナルティの費用。
- 最終検査・出荷検査の不良記録:工場内で見つかって手直しになった作業抜け。工程ごとの傾向が見えます。
- 工程内の不良・ヒヤリハットの記録:作業者や班長が気付いて是正した抜け。どの工程で「やりかけた」かが分かります。
この三つを工程名と抜けの種類(付け忘れ、締め忘れ、挿し忘れ、貼り忘れ、順番違い)で並べ直すと、件数と損失の大きい工程が浮かび上がります。
物理ポカヨケで防げるかを先に判断する
浮かび上がった工程ごとに、まず物理ポカヨケで防げるかを判断します。トルクツールの締付カウントで締め忘れを止められるなら、カメラより先にそちらです。作業抜け検知 AI の対象は、次のような工程に絞り込むのが現実的です。
- 部品の種類や置き場所が品番ごとに変わり、治具やセンサーを品番ごとに用意しにくい工程
- 作業の順番そのものに意味がある工程(先に付けると後の部品が入らない、など)
- ハーネスの配策のように、形が一定せず物理的な検知が難しい作業
- 過去に物理ポカヨケを入れたが、外したりすり抜けたりする運用が残っている工程
人のエラーは「人の問題」だけではない
作業抜けを「作業者の注意不足」で片付けると、対策は教育と注意喚起に偏ります。ヒューマンファクターの分析手法 HFACS を使った研究(Torres ほか、2022年)は、航空機製造施設の複雑な手組立で起きたブラケットの誤取付けを分析し、34の寄与要因を特定しました。そのうち56%は作業者と作業環境のレベル、44%は組織的な影響と監督のレベルの要因でした。作業者レベルの要因の例には、「作業の実行中に追跡と即時のフィードバックを与えるツールがないこと」「2D の低精細な画像による作業指示」「人による目視検査の限界」「精神的な疲労」が挙がっています。
これは航空宇宙の1件のケーススタディで、業界の平均を示すものではありません。それでも、「その場で抜けを知らせる仕組みがない」ことが要因の一つとして挙がっている点は、作業抜け検知 AI の目的をよく言い表しています。作業指示そのものを分かりやすくする取り組みは、「作業手順書の動画AI化|タイ工場の多言語OJTを変える投資設計」でも扱っています。検知の仕組みと作業指示の改善は、組み合わせて効く対策です。
「完了の証拠」をどう定義するか:方式の比較
対象工程が決まったら、工程ごとに「その作業が終わった」と言える観察可能な証拠を定義します。ここが作業抜け検知 AI の設計の中心です。
証拠の4つの種類
作業の完了を示す証拠は、大きく四つに分けられます。
| 方式 | 何を見るか | 強み | 弱み | 向く工程 |
|---|---|---|---|---|
| 部品有無の検出 | 部品が所定の位置にあるか(物体検出) | 結果が画像に残るので判定根拠を説明しやすい。OK/NG の写真を証跡にできる | 部品が手や他の部品に隠れると見えない。反射や色の近い部品に弱い | ブラケット、クリップ、ラベルなど、取り付け後に見える部品 |
| 手の動作の認識 | 手や腕、骨格の動き、手順の順番 | 結果が見えにくい作業や順番の守り方を見られる | 「動作をした」ことは「作業が正しく完了した」ことと同じではない。作業者ごとの動きの癖に影響される | 順番に意味がある作業、配策、確認動作 |
| 工具信号との連携 | 締付ツールの完了信号、回数 | 締付の完了を工具側の信号で確かめられる。画像より確実な場合が多い | どのねじ穴を締めたかは工具信号だけでは分からないことがある | ねじ締め、トルク管理が必要な締結 |
| ピッキング確認 | 正しい部品箱に手が伸びたか | 品番違いの部品の取り違えを部品を付ける前に止められる | 取った部品を実際に付けたかまでは分からない | 多品種で部品の種類が多い工程 |
どれか一つで十分な工程は多くありません。たとえばねじ締めでは、工具の完了信号で「締めた回数」を確かめ、カメラで「どの位置に工具が当たったか」を補う、という組み合わせが考えられます。ピッキング確認は部品の取り違えには効きますが、取った部品を付け忘れたかどうかは、部品有無の検出で別に確かめる必要があります。
工程×完了の証拠のマトリクス例
6工程の手組みラインを例に、工程ごとにどの証拠を主に使い、どれを補助に使うかを書き出してみます。◎は主な証拠、○は補助の証拠、-はこの工程では使わないことを示します。
| 工程 | 部品有無 | 手の動作 | 工具信号 | ピッキング確認 |
|---|---|---|---|---|
| 1. ブラケット設置 | ◎ | - | - | ○ |
| 2. コネクタ挿入 | ○ | ◎ | - | - |
| 3. ねじ4本締付 | - | ○ | ◎ | - |
| 4. ハーネスクリップ配策 | ◎ | ○ | - | - |
| 5. ラベル貼付 | ◎ | - | - | ○ |
| 6. 最終確認 | - | ◎ | - | - |
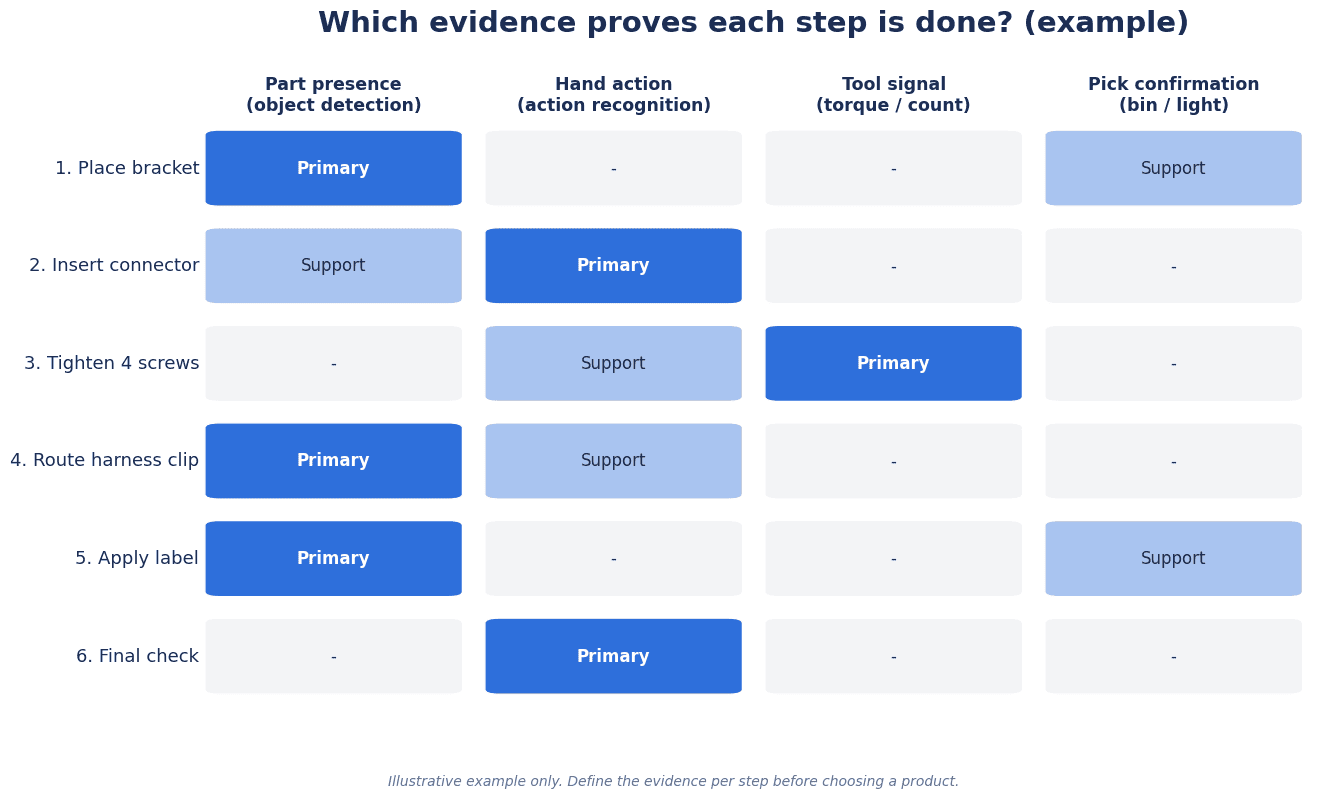
図:6工程の手組みラインにおける、工程×完了の証拠のマトリクス例(◎主な証拠、○補助の証拠、-使わない)。工程と証拠の組み合わせは一例です。
このマトリクスを作ると、方式の選び方が具体的になります。ブラケット設置とラベル貼付は、取り付け後の部品有無を主な証拠にでき、品番ごとに部品やラベルの種類が違う場合はピッキング確認を補助に加えます。ねじ4本締付は、工具の完了信号を主な証拠にして「4回締めたか」を確かめ、手の動作を補助にして「4か所に工具が当たったか」を見ます。ハーネスクリップ配策は、クリップが所定の位置に留まっているかを部品有無で見て、配策の順番を手の動作で補います。
難しいのはコネクタ挿入と最終確認です。コネクタの半挿しは、刺さっているように見えても嵌合が不完全な状態なので、上から見た画像だけで判定しにくい場合があります。マトリクスでは手の動作(挿入して押し込む動作)を主な証拠にしていますが、それでも「押し込んだ動作」と「嵌合が完了したこと」は同じではありません。嵌合の検査治具や導通検査など、物理的な手段で確かめられるならそちらを優先し、AI は補助と位置付けるのが安全です。最終確認も同様で、「確認する動作をした」ことは観察できても、「確認の結果が正しかった」ことまでは観察できません。最終確認を AI で見る場合は、目的を「確認工程そのものが飛ばされていないか」に限定しておくと、期待と実力のずれが小さくなります。
学習の前に書き出しておくこと
Ultralytics のガイドは、学習の前に、部品の動き、サイクルタイム、作業距離、奥行きの変動、反射、遮蔽(オクルージョン)、振動を文書化すべきだとしています。これを工程ごとに表へ書き出しておくと、ベンダーとの会話が具体的になります。同じガイドは照明について、拡散光は反射面のグレアを抑え、バックライトはシルエットや隙間を明瞭にし、ストロボ照明はモーションブラーを減らす、と整理しています。複数のカメラは遮蔽への対策になる一方で、キャリブレーション、同期、計算資源、保守、データ管理の負荷が増えるとも書いています。カメラと照明の選定そのものは「産業用カメラの選定方法|タイ工場の画像検査・FAT/SAT」と「AI外観検査の照明選定・導入ガイド|反射ワークからFAT・SATまで」で詳しく扱っています。
検知した後の設計:警告・インターロック・再作業・解除権限
作業抜けを「見つける」だけでは、抜けは止まりません。検知したときに何が起き、誰が何をするのかを決めておかないと、警告は鳴っているのに作業が先に進む、という状態になります。ここは方式の選択と同じくらい重要です。
動作の段階を決める
検知時の動作は、おおむね次の段階に分けて考えられます。
- 表示・警告:モニターに抜けた工程を表示し、音や積層灯で知らせる。作業者がその場で是正する前提です。
- アンドン(班長・ライン管理者への通知):同じ工程で抜けが続く、警告を無視して進んだ、などの条件で班長を呼ぶ。
- 次工程インターロック:判定が OK になるまで、次の工程の治具が解放されない、搬送が進まない、といった形で物理的に止める。
- ワークの隔離:抜けが是正されないまま工程を出たワークに識別を付け、後工程や最終検査で必ず止まるようにする。
どの工程にどの段階を適用するかは、抜けたときの損失の大きさと誤報の頻度とのバランスで決めます。誤報が多いままインターロックをかけるとラインが頻繁に止まり、現場は仕組みを外したくなります。警告だけにしておくと、忙しいときほど無視されます。PoC は警告とアンドンで運用し、誤報率が契約で合意した水準に収まってからインターロックに切り替える、という段階的な進め方も選択肢です。
再作業と解除の手順
インターロックをかけるなら、解除の手順を必ず決めます。
- 誰が解除できるか:作業者自身が解除できると、誤報でも本物の抜けでも同じように解除されます。班長以上に限る、ID カードで認証する、といった形で権限を分けます。
- 解除の理由:「抜けを是正した」「誤報だった」「判定不能だった」などを選んで記録し、誤報の傾向を後から分析できるようにします。
- 再作業:抜けが本物だった場合、どこまで戻ってやり直し、再判定を受けるかを決めます。
Ultralytics のガイドは、画像判定と制御の間に、結果、理由、タイムスタンプ、ステーション、モデルのバージョンを含む「安定したイベント契約」を設け、検証済みのアプリケーション層を介さずにモデルの生の出力を安全制御やモーション制御のロジックへ直接送らないよう注意を促しています。インターロックは PLC 側のロジックで実装し、AI の判定はその入力の一つ、と位置付けておくと、AI 側の更新が制御側に思わぬ影響を与えにくくなります。
IATF 16949 の考え方に沿わせる
IATF 16949:2016 の箇条10.2.4(ポカヨケ)について、Advisera の解説記事は要旨として次のような要求を挙げています。適切なポカヨケ手法の採用を決める文書化したプロセスを持つこと、採用した方法の詳細をプロセスリスク分析(PFMEA など)に、試験の頻度をコントロールプランに文書化すること、ポカヨケ装置の故障または模擬故障の試験を含めること、記録を維持すること、ポカヨケ装置が故障したときの対応計画を持つこと、です。規格の原文は有償のため、ここでは解説記事による要旨の紹介にとどめます。正確な要求は規格原文と認証機関の解釈で確認してください。
作業抜け検知 AI をポカヨケの手段として扱うなら、この要旨に沿って、PFMEA への反映、コントロールプランへの試験頻度の記載、日常の模擬試験(わざと抜いて止まるかを確かめる始業点検など)、カメラや推論機器が故障したときの代替手段(目視での全数確認に切り替える、など)を最初から設計しておく必要があります。なお、IATF は2026年7月の Stakeholder Communiqué で IATF 16949 第2版の計画を公表しており、発行は2027年半ばの予定とされています。日程は目安で変更の可能性がある、とも明記されています。
製品・方式の選択肢
作業抜け検知 AI の製品は、大きく三つの方向に分かれます。以下に挙げる製品の機能や効果は、いずれもメーカーや販売元の説明(ベンダー主張)であり、第三者が検証した数字ではありません。また、特定の製品を推奨するものではありません。
1. 組立作業の監視に特化した製品(動作認識・手順確認)
- Retrocausal「Assembly Copilot」(米国):同社の説明では、AI が作業を追跡しながら作業指示を出し、作業ミスを音と画面で警告します。一般的な Web カメラや PoE/GigE カメラと Windows PC で動き、1サイクルのラベル付けを経て「数時間以内」に展開でき、PLC やスマートトルクレンチと OPC UA でノーコード連携できるとしています。Siemens での導入事例として、初回良品率10%向上、品質問題60%減、教育時間44%減という数字を掲げています(同じ数字は2020年の Siemens のパートナーブログにも記載)。
- Invisible AI(米国):同社の説明では、軽量のカメラで全ステーションの全サイクルを記録し、クラウドを使わない完全オンプレミスで、工程からの逸脱を動画付きでサイクル単位に追跡します。
- Drishti(米国):2020年の IndustryWeek の記事によると、人の作業を動画から行動認識する仕組みで、デンソーの北米拠点で採用され、デンソーは作業者の信頼を得るために99%を超える精度を求めたと紹介されています。2020年の古い記事である点に注意してください。
- 丸文/村田製作所/RUTILEA「エッジAIカメラによる工程作業モニタリングシステム」:丸文が2026年2月10日に販売開始を発表しました。発表によると、村田製作所製の専用エッジ AI カメラと RUTILEA の AI ソフトを組み合わせ、人の骨格と工具の位置関係を推定して手順ミスや作業の抜け漏れを即時に検知・通知します。ノーコードでの作業フロー設定と、工場内のローカル環境での処理の完結も特徴として挙げています。
- キヤノンマーケティングジャパン「ポカミス防止サービス」:同社の説明では、ネットワークカメラで手元を撮影し、工具の識別と手や腕の動きの解析で作業漏れやミスを自動で検出し、モニターやライン管理者に即時に通知します。価格は公開されていません。
2. 部品・工程の判定を中心にした製品
- Bossard SmartCamera(スイス):同社の説明では、正しい部品箱に手が伸びたか、部品が置かれたか、工程が飛ばされたか、正しい工具が使われたか、ケーブルが所定のソケットに接続されたか、部品の数などを検出し、OK/NG の判定に基づいて工程をロック・リリースするインターロックと、工程ごとの OK/NG 写真の記録ができるとしています。
- OKI「外観異常判定システム」:2021年の発表では、AI エッジコンピューター「AE2100」で映像を解析し、同社本庄工場での実証で作業ミスの見逃しをゼロにし、工程全体の作業時間を15%削減したとしています。
- 富士通 Actlyzer の拡張:2021年の発表では、3D 骨格認識と深層学習で動画から作業の要素を判別し、富士通アイ・ネットワークシステムズ山梨工場で作業を90%以上の精度で検出したとしています。開発の背景として、従来は20分の動画の手作業の区切りに1時間以上かかることがあった、というデータ作成の負担を挙げています。
3. 汎用ビジョンと自社開発・SIer 構築
汎用の画像処理機器や AI モデルを、自社や SIer が工程に合わせて組み上げる方向です。たとえば Cognex は2026年4月に、NVIDIA Jetson を搭載し最大157 TOPS の AI 性能で外部 PC なしにエッジ処理できる In-Sight 6900 Vision Controller を発表しました。ただし、このプレスリリースには組立検証の用途は書かれておらず、外観検査寄りの製品です。汎用ビジョンを選ぶと、動作認識、工程の順番の管理、PLC との連携、記録の仕組みを自分たちで作り込む範囲が広くなります。
研究開発の段階では、NEC が2025年8月に、視覚言語モデルを使い、事前の現場映像の学習なしに作業説明のテキストだけで作業行動を認識する技術を発表し、2026年度までの実用化を目指すとしています(予定)。
どう選ぶか
「完了の証拠」の章で作ったマトリクスで、主な証拠が「部品有無」に偏る工程なら、部品判定を中心にした製品や汎用ビジョンが候補です。「手の動作」が主な証拠になる工程が多いなら、動作認識に特化した製品が候補になります。いずれの場合も、提案書の精度や効果の数字は「どの工程で、どの条件で、何件を評価した数字か」を必ず尋ね、評価条件が示されない数字は比較の材料にしない方が安全です。作業時間の計測を主目的にする動作分析 AI との違いは、「動作分析AIの導入|作業時間の自動計測とタイ工場の受入試験」で整理しています。同じカメラで作業時間も測れる製品はありますが、目的が違えば受入試験で測るものも違う点に注意してください。
システム構成と既存設備との連携
作業抜け検知 AI は、カメラと AI だけで完結しません。PLC、アンドン、工具、MES とつながって初めて、抜けを止め、記録を残す仕組みになります。典型的な構成を図にまとめます。
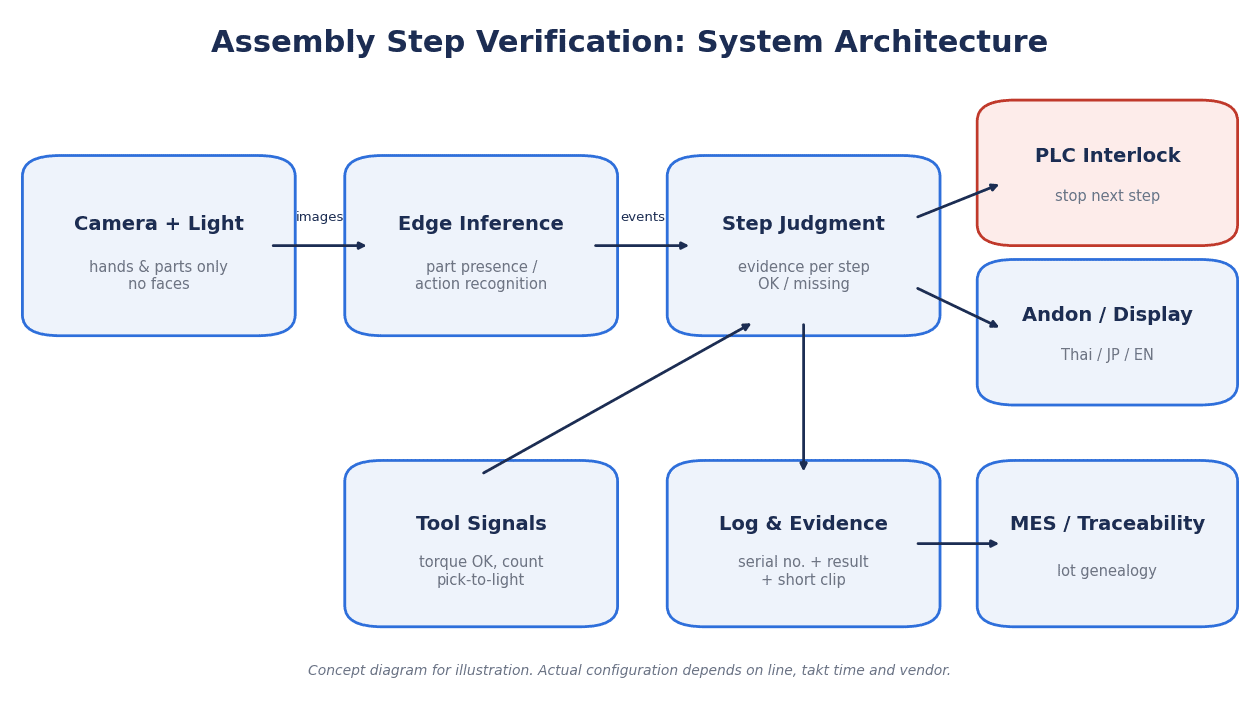
図:作業抜け検知 AI のシステム構成の例。カメラ映像をエッジで推論し、工程判定の結果を PLC のインターロックとアンドンに渡す。締付工具の完了信号も工程判定に入り、判定のログは MES に送られる。
構成要素ごとの論点
- カメラと照明:作業位置の真上か斜め上から手元を撮るのが基本です。手や工具による遮蔽、反射する部品、照明の変動を、PoC の前に実際の工程で確かめます。撮影範囲を手元に限ることは、プライバシーの観点でも重要です。
- エッジ推論:映像を工場内で処理する構成は、ネットワークの遅延を避けられ、映像を外に出さずに済みます。製品・方式の章で挙げた製品のうち、丸文/村田製作所/RUTILEA、Invisible AI、Bossard などは、工場内やデバイス上での処理を特徴として説明しています(いずれもベンダー主張)。エッジ AI の RFP と PoC の進め方は「エッジAI 工場 導入ガイド2026|RFP・90日PoC・受入の実務」で扱っています。
- 工程判定:カメラの判定、工具の完了信号、ピッキングの信号を組み合わせ、工程ごとに「完了」「抜け」「判定不能」を決める層です。「判定不能」(カメラが遮られた、照明が落ちた、など)の扱いを、OK とも NG とも別に決めておくことが大切です。
- PLC インターロックとアンドン:工程判定の結果を、「検知した後の設計」の章で触れたイベント契約の形式で PLC に渡し、インターロックとアンドンは PLC 側のロジックで動かします。
- 工具信号:締付ツールのコントローラーから完了信号と回数を受け取ります。受け取れる信号と通信方式は機種によって違うため、既存の工具の一覧と通信仕様を先に棚卸しします。
- ログと MES:Ultralytics のガイドは、作業指示番号、モデルやルールのバージョン、結果、そして保持ポリシーが許す範囲の証拠を記録すべきだとしています。シリアル番号やロットで MES と紐付けておくと、客先クレームのときに「その個体のその工程で何が判定されたか」をさかのぼれます。
判定にかけられる時間を先に決める
判定が出るまでに時間がかかると、作業者は次のワークに移ってしまい、是正が遅れます。撮影から推論、PLC への受け渡しまでにかけられる時間を、工程のタクトと作業者の動きから逆算して、契約で合意しておきます。Ultralytics のガイドにもレイテンシの数値目標は書かれていません。一般的な数字を当てはめず、自社の工程で決める必要があります。
作業者の撮影とPDPA・労使の論点
作業抜け検知 AI は、作業者の手元を、場合によっては上半身を撮影します。撮影した映像は個人情報になりうるため、タイの個人情報保護法(PDPA)への対応と、現場の納得を最初から設計に入れる必要があります。以下は公開情報の整理であり、法的助言ではありません。個別の判断は、タイの法律の専門家に確認してください。
PDPA について公開情報から分かること
プリンス・オブ・ソンクラー大学法学部の筆者による2026年の新聞コラム(กรุงเทพธุรกิจ/Bangkok Biz News 掲載)は、CCTV の利用について次のように整理しています。家庭内の個人的な利用は例外になりうるが、事業者や機関は個人的な利用の例外を主張できない。「正当な利益(legitimate interest)」を根拠にするなら、その利益がプライバシーへの影響を上回ることを示す必要がある。撮影される人への通知が必要で、カメラの位置、処理の目的、データ主体の権利、管理者の連絡先を示すべき。映像へのアクセスを制限し、不要になった録画は削除する必要がある。これは大学法学部の筆者によるコラムであり、個人情報保護委員会(PDPC)の公式なガイドラインを引用したものではない点に注意してください。
PDPC の動きとしては、Tilleke & Gibbins によると、2026年4月に分野別の PDPA ガイドライン案の公聴会が行われ、その中に CCTV と入退室管理の章があります。ただし対象は住宅団地やコンドミニアム(訪問者の管理、生体情報、ナンバーの認識など)で、職場の従業員の撮影に特化した指針ではありません。記事の時点で最終版は公表されていません。
罰則は、行政罰が50万〜500万バーツ、刑事罰は最大6か月の禁錮、100万バーツ以下の罰金、またはその併科で、法人の取締役なども対象になりうるとされ、民事では実損の2倍を上限とする懲罰的損害賠償があります(主要な規定は2020年5月27日施行)。Hogan Lovells によると、PDPC は2025年8月1日に5事案で8件の行政罰を発表し、たとえば IT 製品の小売には安全管理措置の不備と漏えいの未報告という複数の違反に対して計700万バーツ、化粧品会社に250万バーツが科されました。いずれもセキュリティの不備や漏えいの事案で、CCTV や従業員の監視の事案ではありませんが、執行は実際に行われています。
設計に落とし込む
公開情報の整理を、システムの設計項目に置き換えると、たとえば次のようになります。
- 撮影範囲を手元に限る:作業台の上と手元だけを撮り、顔が映らない画角にします。顔が映る場合は、自動でぼかす機能を検討します。Retrocausal は顔の自動ぼかしと暗号化を実装していると2022年の記事で紹介されています。
- 目的を書いて通知する:「作業抜けの検知と製品のトレーサビリティ」のように目的を明確にし、カメラの位置、目的、権利、連絡先を、作業者が読める言語で掲示・説明します。
- 保存期間とアクセス権限を決める:映像そのものを保存するのか、判定結果と OK/NG の静止画だけを残すのかを決めます。トレーサビリティに必要な期間と、プライバシーへの影響の小ささのバランスで決め、閲覧できる人を限ります。
- 個人評価に使わない:作業抜けの記録を、作業者個人の人事評価や懲戒に使わないことを、運用ルールとして明文化し、労使で合意しておくと、現場の納得を得やすくなります。
EU 向けの事業がある場合
EU に製品を輸出している、または EU に本社がある場合は、参考として EU AI 規則(EU AI Act)も確認しておくとよいでしょう(タイ工場の社内システムに適用されるかは個別の確認が必要で、ここでは断定しません)。条文サイトによると、第5条1項(f)は職場で自然人の感情を推定する AI システムの使用を禁止しています(医療・安全目的は例外)。作業抜け検知に感情の推定は不要なので、その種の機能は入れないようにします。また附属書 III の4(b)は、労働関係にある人の業績や行動を監視・評価する AI システムなどを高リスクとしており、作業抜け検知が個人の評価や監視に使われる設計だと該当しうる論点になります(該当するかは設計と使い方次第で、ここでは断定しません)。なお Hunton Andrews Kurth によると、規則 (EU) 2026/1744(Digital Omnibus on AI)が2026年7月27日に発効し、附属書 III の単独型の高リスク AI の義務の適用日は2027年12月2日に延期されました。
費用と効果のモデル試算(仮の数字)
ここからは、効果がどれだけ前提に依存するかを見るためのモデル試算です。以下の数字はすべてこの記事のための仮置きです。業界平均でも調査値でもなく、メーカーの価格でもありません。 特に AI の工程内検知率は「AI で実現できる値」ではなく、PoC と、後で述べる「わざと抜く試験」で実測して置き換えるべき値です。
モデル工場の前提
モデル工場では、手組みの組立ライン1本(6工程)だけを対象にします。工場全体ではありません。通貨はタイバーツ(THB)です。比較の基準(ベースライン)は「現状=作業抜けが年1,000件発生し、そのうち975件は最終検査で見つかって手直しになり、25件は客先へ流出している」の一つだけです。
| 項目 | 値 | 計算 |
|---|---|---|
| 対象ラインの年間の作業抜け発生件数(現状) | 1,000件 | 仮置き |
| うち最終検査で発見され手直しになる件数 | 975件 | 仮置き |
| うち客先へ流出する件数 | 25件 | 1,000−975 |
| 流出1件あたりの損失(選別・8D対応・輸送・ペナルティ。手直し費は含めない) | 40,000 THB | 仮置き |
| 最終検査で見つかった場合の手直し費と、工程内で即時是正した場合の費用の差 | 250 THB/件 | 仮置き |
| AI の工程内検知率(中位ケース) | 80% | 仮置き。流出分にも最終検査発見分にも同率で効くと仮定 |
| ① 流出の削減 | 20件 → 800,000 THB/年 | 25×80%=20、20×40,000 |
| ② 手直し費の削減 | 780件 → 195,000 THB/年 | 975×80%=780、780×250 |
| 年間効果合計 | 995,000 THB/年 | ①+② |
| 初期費用(カメラ・照明・エッジ機器・PLC連携・学習データ作成・PoC) | 1,800,000 THB | 仮置き |
| 年間運用費(保守・ライセンス・再学習・品番追加・運用工数) | 395,000 THB/年 | 仮置き |
| 年間純効果 | 600,000 THB/年 | 995,000−395,000 |
| 単純回収年数 | 3.0年 | 1,800,000÷600,000 |
①と②は二重計上になりません。①は客先へ流出していた25件の集団、②は最終検査で見つかっていた975件の集団で、件数の母集団が別だからです。また、流出1件あたりの損失には手直し費を含めていません。手直し費を①にも入れると、②の考え方と重なるためです。
検知率が変わると回収年数はどう動くか
AI の工程内検知率だけを40%、60%、80%と変え、それ以外の前提はすべて固定したときの感度です。
| 工程内検知率 | ① 流出の削減 | ② 手直し費の削減 | 年間効果(①+②) | 年間純効果 | 単純回収年数 |
|---|---|---|---|---|---|
| 40% | 10件・400,000 THB | 390件・97,500 THB | 497,500 THB | 102,500 THB | 約17.6年 |
| 60% | 15件・600,000 THB | 585件・146,250 THB | 746,250 THB | 351,250 THB | 約5.1年 |
| 80% | 20件・800,000 THB | 780件・195,000 THB | 995,000 THB | 600,000 THB | 3.0年 |
40%のケースでは、①が10件×40,000 THB で400,000 THB、②が390件×250 THB で97,500 THB、合計497,500 THB、年間運用費395,000 THB を引いた純効果は102,500 THB で、回収は1,800,000÷102,500 で約17.6年です。60%のケースでは、合計746,250 THB、純効果351,250 THB、回収は1,800,000÷351,250 で約5.1年です。
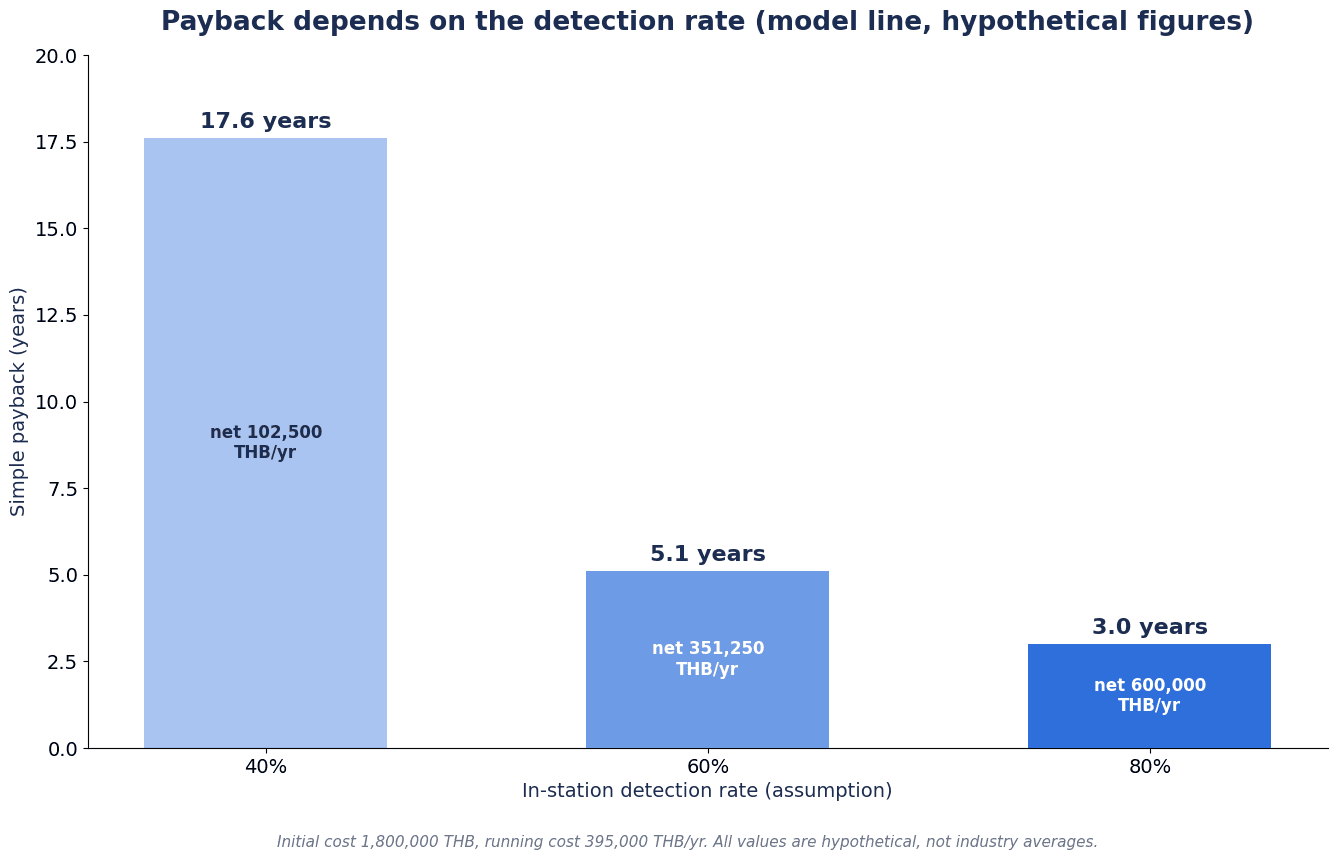
図:モデル試算の感度。AI の工程内検知率を40%・60%・80%と変えたときの単純回収年数(約17.6年・約5.1年・3.0年。すべて仮置きの数字)。
検知率が80%から60%に下がるだけで、回収年数は3.0年から約5.1年に延び、40%では約17.6年と、ほぼ投資の意味がなくなります。年間運用費が固定でかかるため、効果が小さくなると純効果が急に細るからです。もう一つ分かるのは、効果の大半が①の流出の削減から来ていることです。中位ケースでは995,000 THB のうち800,000 THB が①です。流出の件数と1件あたりの損失は工場ごとに大きく違うため、棚卸しの章で挙げた流出台帳から自社の数字を出し直すことが、試算の出発点になります。
この試算に入れていないもの
次の要素は、意図的に試算に入れていません。
- 誤報のコスト:作業は正しいのに抜けと判定してラインを止めたときの停止時間と確認の工数です。誤報が多いと、この分だけ効果は目減りします。インターロックをかける工程では特に影響が大きくなります。
- 最終検査の人員の削減:工程内で抜けを止められても、最終検査をすぐに減らせるとは限りません。客先との合意や、他の不良の検査も担っていることを考えると、効果に入れると過大評価になりやすい項目です。
- 作業者教育の効果:抜けを即時に知らせることで作業者が覚えるのが早くなる、という効果はありうるものの、他の取り組みの効果と分けにくく、入れると二重計上になりやすい項目です。
試算の目的は、投資の可否をこの表で決めることではありません。どの前提が回収年数を大きく動かすかを知り、PoC で何を測るべきかを決めることです。投資の一部は、条件を満たせば BOI の措置の対象になる可能性がありますが、対象の業種や要件は個別に確認が必要です。
組立 作業抜け 検知 AI の RFP に書く項目
組立 作業抜け 検知 AI 導入の RFP では、モデルの精度を一つの数字で約束させるより、完了の証拠の定義、検知後の動作、検証の方法を書き込むことが大切です。最低限、次の12項目を入れておくことをおすすめします。
| No. | 項目 | 書く内容の例 |
|---|---|---|
| 1 | 対象範囲 | 対象のライン、工程、品番、作業者のシフト。対象外の工程と品番も明記する |
| 2 | 工程ごとの完了の証拠 | 工程×証拠のマトリクス(主な証拠と補助の証拠)を添付し、それに沿った判定を求める |
| 3 | 判定の出力 | 「完了」「抜け」「判定不能」の3区分と、それぞれの表示・通知の方法 |
| 4 | 検知後の動作 | 警告、アンドン、インターロック、ワーク隔離のどれを、どの工程に、どの段階から適用するか |
| 5 | 解除権限と再作業 | 解除できる人、認証の方法、解除理由の選択肢、再作業と再判定の手順 |
| 6 | 判定時間 | 作業完了から判定が出るまでの時間の目標。工程のタクトから逆算した値を契約で合意する |
| 7 | 見逃し率・誤報率の定義 | 何を見逃し・誤報と数えるか、許容範囲、評価に使う件数と期間。数値は契約で合意する |
| 8 | 既存設備との連携 | PLC、アンドン、締付工具、MES との接続仕様、イベントの項目(結果・理由・時刻・ステーション・モデルのバージョン) |
| 9 | 撮影範囲とプライバシー | 撮影範囲、顔が映らない画角またはぼかし、映像と静止画の保存期間、アクセス権限、処理の場所(工場内か外部か) |
| 10 | 品番追加と再学習 | 品番追加や工程変更のときの手順、誰が作業するか、所要期間、費用、モデル更新の承認と切り戻しの方法 |
| 11 | 故障時の対応と日常点検 | カメラや推論機器が故障したときの代替手段、始業時の模擬試験の方法、記録の様式 |
| 12 | 保守・教育・言語 | 保守の範囲と応答時間、タイ語・英語・日本語などの画面と教育資料、現地での対応体制 |
ベンダーの提案書に精度の数字が書かれていたら、それが「どの工程で、どの条件で、何件の作業を評価した数字か」を必ず尋ねます。整った条件で撮った映像での評価と、照明が変わり、作業者が入れ替わり、品番が切り替わる量産ラインでの評価は意味が違います。7番の見逃し率と誤報率は、ベンダーが一般論として示す数字ではなく、自社の工程で、自社の抜けのパターンを使って測る値として定義しておきます。
FAT/SAT で確認すること:わざと抜く試験の設計
受入試験で確かめるのは、「決めた完了の証拠に沿って、抜けたときに止まり、抜けていないときに止まらないか」です。そのための中心が、作業をわざと抜いて流す試験(シード不良の試験)です。FAT(ベンダー側の環境、または工場出荷前の試験)と SAT(現地の量産ラインに据え付けた後の試験)で、次のように設計します。
試験パターンを作る
マトリクスの工程ごとに、起こりうる抜けのパターンを書き出し、それぞれを試験パターンにします。6工程の例なら、たとえば次のようになります。
- ブラケット設置:ブラケットを付けない/品番違いのブラケットを付ける/付けたが位置がずれている
- コネクタ挿入:挿入しない/途中まで挿して押し込まない(半挿し)
- ねじ4本締付:1本だけ締めない/4本とも仮締めのまま/同じ穴を2回締めて1か所を飛ばす
- ハーネスクリップ配策:クリップを1つ留めない/配策の順番を入れ替える
- ラベル貼付:貼らない/品番違いのラベルを貼る/所定の位置から外れて貼る
- 最終確認:確認の動作を飛ばして払い出す
あわせて、正しく作業したワーク(抜けのないワーク)も流します。見逃しを測るには抜けのあるワークが、誤報を測るには抜けのないワークが必要だからです。
件数の考え方
試験の件数は、契約で合意した許容範囲を判定できるだけの数を用意します。見逃しの許容範囲を小さく設定するほど、確かめるために流すべき抜けのワークは多くなります。数件の試験で「見逃しゼロ」だったとしても、許容範囲が小さいことの証明にはなりません。パターンごとに何件、正しいワークを何件流し、その件数で何を言えるかを、一般的な件数を当てはめずに、許容範囲とセットで事前にベンダーと合意しておきます。
作業者が「次は抜きの試験だ」と分かっていると、動きが普段と変わることがあります。どのサイクルで抜くかを試験の担当者だけが知る形にし、普段の作業の流れに混ぜて流すと、量産に近い条件で測れます。
見逃しと誤報を記録する
試験の結果は、試験番号、工程、抜けのパターン(または正しいワーク)、AI の判定(完了/抜け/判定不能)と判定までの時間、実際に起きた動作(警告、アンドン、インターロック)と解除の記録、品番、照明の条件、作業者、時刻、モデルのバージョンを1件ずつ残します。
抜けのパターンを流したのに「完了」と判定したものが見逃し、正しいワークを流したのに「抜け」と判定したものが誤報です。「判定不能」はどちらとも別に数え、どの条件で出たかを残します。判定不能が多い工程は、カメラの位置や照明の見直しが必要なサインです。誤報の扱いについては、外観検査 AI の過検出と見逃しを扱った「AI外観検査の誤検知対策|過検出と見逃しを減らす受入設計」の考え方も参考になります。
再現性を確かめる条件
FAT で通っても、量産ラインでは条件が変わります。SAT では、少なくとも次の条件を変えて、同じ試験パターンを繰り返します。
- 品番の切り替え:対象の品番(または代表品番)で試験し、切り替え直後のサイクルで前の品番の判定が残らないかも確かめます。
- 照明:昼と夜のシフト、外光が入る時間帯、照明の一部が切れた状態など、現場で起こりうる条件で試験します。
- 作業者の交代:ベテラン、新人、応援者、利き手の違う作業者で試験し、動きの癖が判定に影響しないかを見ます。
FAT と SAT の分担
| 区分 | 確認項目 | 確認の方法 | 合格の考え方 |
|---|---|---|---|
| FAT | 判定ロジック | 工程ごとの試験パターンと正しいワークを流し、判定の区分が決めたとおりに出るかを見る | 契約で合意した見逃し・誤報の許容範囲内 |
| FAT | イベントの形式 | PLC 側に渡すイベントの項目(結果・理由・時刻・ステーション・モデルのバージョン)を確認する | 仕様の項目がすべて欠けなく出る |
| FAT | 判定時間 | 作業完了から判定が出るまでの時間を測る | 契約で合意した時間内 |
| SAT | わざと抜く試験(量産条件) | 普段の作業の流れに抜けのワークを混ぜて流す | 契約で合意した見逃し・誤報の許容範囲内 |
| SAT | 再現性 | 品番切替、照明、作業者交代の条件を変えて同じ試験を繰り返す | 条件を変えても許容範囲内に収まる |
| SAT | インターロックと解除 | 抜けを検知したときに次工程が止まり、決めた権限でしか解除できないことを確認する | 決めたとおりに止まり、解除の記録が残る |
| SAT | 故障時の動作 | カメラを遮る、推論機器を停止するなどで、判定不能や故障の状態を作る | 決めた代替手段に切り替わり、OK として流れない |
| SAT | 記録の連携 | 判定結果と解除の記録が MES に品番・シリアル・ロットと紐付いて残るかを確認する | 欠けなく記録され、後から検索できる |
見逃しと誤報の両方を、量産の中で一定期間追う運用試験を SAT の後に置き、そこで合意した基準を満たしてからインターロックを本稼働させる、という段階的な受入を契約に書いておく方法もあります。わざと抜く試験は受入のときだけでなく、IATF 16949 の考え方に沿って、始業点検などの日常の模擬試験としても続けることになります。受入の試験パターンを、そのまま日常点検の様式に転用できるように作っておくと、運用の手間が減ります。
タイ・ASEAN 固有の論点
多言語の表示と作業者の入れ替わり
タイの工場では、近隣国からの作業者が同じラインに立つこともあります。警告の画面は文字より図や色で伝わるように作り、文字を使う場合は作業者が読める言語を用意します。PDPA の通知も同様です。また入れ替わりや応援者の投入が多い現場では、新人や応援者のときに抜けが起きやすく、動作認識を使う方式では新しい作業者の動きの癖で誤報が増えることもあります。SAT で作業者の交代を試験の条件に入れておくのは、このためです。
品番の多さ
同じラインで多くの品番を流す工場では、品番を追加するたびに、学習データの作成、マトリクスの更新、試験のやり直しが必要になります。モデル試算の年間運用費に品番追加を入れているのは、このためです。RFP の10番で、手順と費用を最初に決めておきます。
照明・粉塵・暑さ
外光が時間帯で変わる建屋、粉塵や油煙の多い工程、暑い環境では、レンズの汚れ、照明の変化、機器の熱が判定に影響します。清掃の頻度と担当、エッジ機器の設置場所と冷却を、保守の範囲として決めておきます。
賃金と人の配置
タイの日額最低賃金は、2025年1月1日施行の改定で337〜400バーツ(従来は330〜370バーツ)になりました。「人を減らす」ことだけで AI の投資を回収する計算は成り立ちにくく、作業抜け検知 AI の効果は、モデル試算で見たように、主に流出と手直しの削減から考えるのが現実的です。なお APO のプレスリリースは、タイの労働生産性の伸び率が2015〜2023年の平均で2.1%(2010〜2015年は4.8%)にとどまり、人口の高齢化が労働力の拡大を制約していることも紹介しています。
BOI の措置と国の方向性
前述の BOI 告示 No. 4/2569 では、機械の総額の30%以上が国内の自動化機械産業に関連・支援するものであれば免除が100%に拡大し、最低投資額は100万バーツ(土地と運転資金は含まない)、申請期限は2027年末とされています。対象は一般自動車製造と PHEV/HEV 製造の区分なので、電子部品や家電の工場は自社が対象かどうかを個別に確認する必要があります。BOI によると、2026年上期にはスマート・サステナブル製造のプロジェクト132件、5.168億米ドル(170億バーツ)が承認されました。また National AI Roadmap は工業省への推奨目標として、2030年までに主要セクターで大企業の AI 導入60%以上、中小企業40%以上などを掲げています。これは目標であり、実績ではありません。
サポート体制
海外製品の場合、現地でタイ語の対応ができるか、故障時にどれくらいの時間で駆け付けられるか、モデルの更新を誰がどこで行うかを確認します。RFP の12番で、保守の範囲と応答時間を具体的に書いておきます。
よくある質問
画像認識AIは製造業の組立で何ができる?
組立の作業抜けの検知では、部品が所定の位置にあるか、正しい部品箱に手が伸びたか、工具が使われたか、手順の順番が守られたかなどを判定できます。製品によっては、人の骨格や手の位置を推定する動作認識も使います。ただし、カメラが捉えていない証拠はモデルの品質では補えません。コネクタの半挿しのように見た目に差が出にくい抜けは、物理的な検査と組み合わせるのが安全です。
AIカメラを工場に入れると作業者の監視にならない?
設計次第です。撮影範囲を手元に限って顔が映らない画角にする、目的を「作業抜けの検知とトレーサビリティ」に限って作業者に通知する、保存期間と閲覧できる人を限る、記録を個人の人事評価に使わないと労使で合意する、といった設計で、監視と受け取られにくくできます。タイの PDPA の論点は本文で整理しましたが、法的助言ではないため、個別の判断は専門家に確認してください。
不良品検出AIと作業抜け検知AIは何が違う?
不良品 検出 AI(外観検査 AI)は、完成品や中間品を撮影して、結果に残る傷や欠品を見つけます。作業抜け検知 AI は、作業の過程を見て、部品の取り付け、工具の使用、手順の順番などを確かめます。締付の不足や半挿しのように結果に痕跡が残りにくい抜けは、過程を見る仕組みや工具の信号でないと捉えにくいのが違いです。両者は対立するものではなく、組み合わせて使います。
組立の作業抜け検知AIの導入費用はいくら?
一般的な価格として示せる信頼できる数字はありません。公開されている製品でも、価格は非公開や個別見積のものが多くあります。この記事のモデル試算では、ライン1本・6工程で初期費用1,800,000 THB、年間運用費395,000 THB と置きましたが、これは仮の数字です。費用は工程の数、カメラの台数、連携の範囲、品番の数で大きく変わるため、対象工程を絞ったうえで見積もりを取ることをおすすめします。
目視検査の自動化と同時に進められる?
同じカメラやエッジ機器を共有できる場合はあります。たとえばラベル貼付の工程で、ラベルの有無の確認と印字の読み取りを同じカメラで行う構成が考えられます。ただし、目視検査 自動化の目的は結果の判定、作業抜け検知の目的は過程の確認で、受入試験で測るものも違います。目的ごとに完了の基準と試験パターンを分けて決めておくと、どちらの性能も曖昧になりにくくなります。
まとめ
組立 作業抜け 検知 AI の導入は、モデルの精度を比べることから始めると、現場で使われない仕組みになりがちです。先に流出・最終検査・工程内の三つの台帳で作業抜けを棚卸しし、物理ポカヨケで防げない工程に対象を絞る。工程ごとに「その作業が終わった」と言える観察可能な証拠を、部品の有無、手の動作、工具の信号、ピッキングの確認の組み合わせで定義する。検知したときに警告で済ませるのか、インターロックで止めるのか、誰がどう解除するのかを決める。こう順番を決めると、何を買い、何を自分たちで決めるべきかがはっきりします。
費用対効果は、検知率の前提で大きく動きます。モデル試算(仮置き)では、検知率を80%から40%に下げるだけで、回収年数は3.0年から約17.6年に延びました。だからこそ、受入試験では作業をわざと抜いて流し、見逃しと誤報、判定不能を、品番の切り替え、照明、作業者の交代という量産の条件の中で測ります。そして作業者を撮影する以上、撮影範囲、通知、保存期間、個人評価に使わないというルールを、最初から設計に入れておきます。
TOMAS TECH では、タイの工場の工程や設備に合わせて、作業抜け検知の仕組みづくりをお手伝いしています。方式や製品が決まっていない段階、たとえば作業抜けの台帳を整理して対象工程を棚卸しする段階でもご相談いただけます。お問い合わせはこちらのフォームからどうぞ。
参考情報
- Capital.com:タイの2026年8月の自動車生産(2026年9月28日)
- Nation Thailand:タイの2026年8月の輸出(2026年9月25日)
- Tilleke & Gibbins:自動車・HEV/PHEV 製造向けの BOI 新措置(2026年4月21日)
- Thailand BOI:AI・テック投資の流入と国家半導体戦略(2026年8月27日)
- APO:タイの National AI Roadmap(2026年8月28日)
- Tilleke & Gibbins:タイの最低賃金の改定(2025年1月2日)
- Ultralytics:組立検証とポカヨケのための画像 AI(2026年7月23日)
- IndustryWeek:AI による行動認識技術(2020年2月26日)
- Retrocausal:公式サイト
- Siemens Digital Industries Software Blog:動画による手組み工程の分析(2020年12月22日)
- Built In Seattle:Retrocausal の資金調達(2022年3月16日)
- Invisible AI:公式サイト
- Bossard:SmartCamera 製品ページ
- 丸文:エッジAIカメラによる工程作業モニタリングシステムの販売(2026年2月10日)
- キヤノンマーケティングジャパン:ポカミス防止サービス
- クラウド Watch:NEC の事前学習不要の作業行動認識 AI(2025年8月28日)
- 富士通:動画から作業を自動で判別する AI 技術(2021年2月18日)
- クラウド Watch:OKI の外観異常判定システム(2021年6月1日)
- Kyodo News PR Wire:Cognex In-Sight Vision Controller の発表(2026年4月28日)
- AHFE Open Access:HFACS による組立エラーの分析(2022年)
- กรุงเทพธุรกิจ(Bangkok Biz News):CCTV の利用と PDPA(2026年のコラム)
- Tilleke & Gibbins:PDPA ガイドライン案の公聴会(2026年4月9日)
- Tilleke & Gibbins:PDPA と雇用者の要件(2019年12月24日)
- Hogan Lovells:タイの個人情報保護の執行強化(2025年8月11日)
- artificialintelligenceact.eu:EU AI Act 第5条
- artificialintelligenceact.eu:EU AI Act 附属書 III
- Hunton Andrews Kurth:Digital Omnibus on AI の発効(2026年7月28日)
- Advisera:IATF 16949 に沿ったポカヨケのプロセス(2017年10月11日)
- IATF:Stakeholder Communiqué SC-2026-005(IATF 16949 第2版、2026年7月)


