


搬送機が詰まったとき、モータを停止すれば駆動部は守れるでしょうか。制御信号が届く前に軸、減速機、治具へ過大な力がかかる設備では、機械的にトルクを制限する仕組みを検討します。トルクリミッタの選定は、定格トルクの表から近い型番を拾う作業ではありません。通常運転で起こるピーク、守りたい部品が耐えられる上限、過負荷後の停止と復帰、人が介入する際の安全、現地での受入試験を一緒に定義する仕事です。本稿ではタイ工場の自動機を念頭に、見積依頼からFAT・SATまでの実務手順を示します。
トルクリミッタの選定で最初に決める保護対象
トルクリミッタは駆動側と被駆動側の間に入り、所定のトルクに達した際にすべり、ラチェット動作、または動力切離しなどで伝達トルクの増加を抑える機械要素です。mayrは、トルクを制限しながら伝達を続ける「負荷保持型」と、駆動側と被駆動側の伝達を切る「負荷分離型」を区別しています。両者は異常時のワークの動きも停止方法も異なります。名称が同じでも機構と挙動を確認しなければなりません。
まず、何を守るのかを文章にします。例えば包装機では、搬送チェーンの歯やワーク治具を保護したいのか、減速機の出力軸を保護したいのかでリミッタを置く位置が変わります。スクリュー搬送なら異物噛み込みの際にスクリューを守りたいのか、モータを守りたいのかを分けます。人がアクセスする箇所の安全を機械要素一つに任せる設計はできません。ガード、停止回路、残留エネルギー管理、再起動防止は別途リスクアセスメントで決めます。
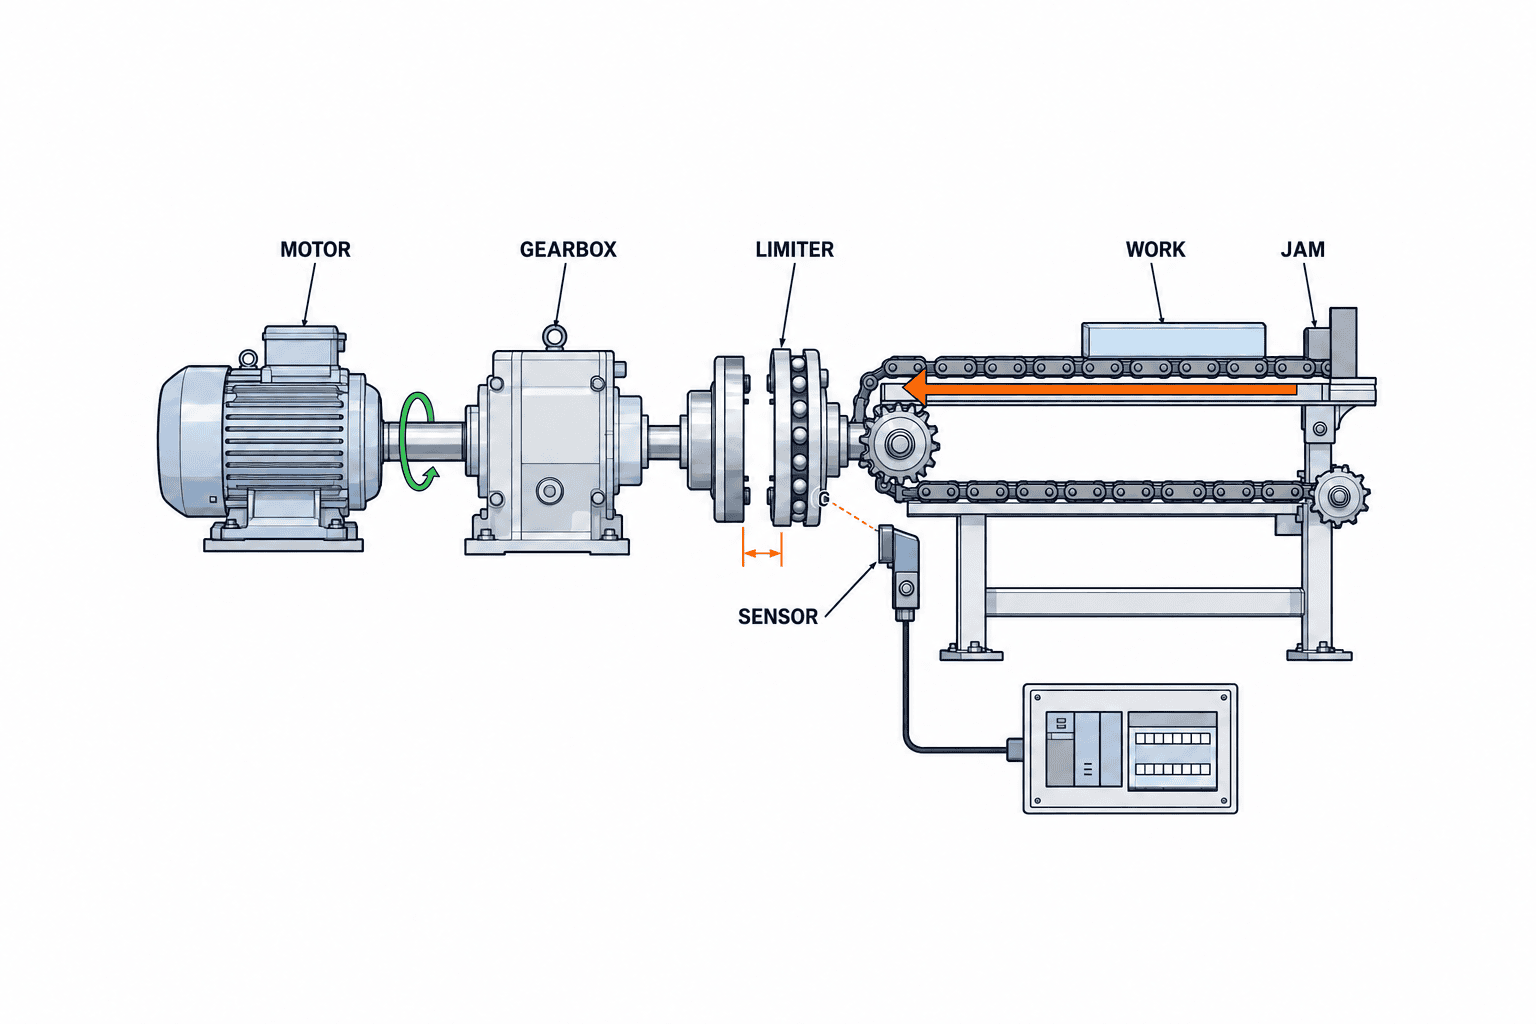
候補部品を比較する前に、駆動源からワークまでの力の経路を一本の線で描きます。モータ、ブレーキ、減速機、軸継手の選定、リミッタ、ベルトやチェーン、治具、ワークを順に並べます。継手は軸ずれと伝達の課題を扱い、リミッタは過負荷時のトルク伝達を扱うため、互いの役割を代替するとは限りません。減速機の選定で確認する出力トルク、バックラッシ、慣性も入力情報として使いますが、ここでの判断点は「詰まったあと、何がどの順序で止まるか」です。
| 最初の確認 | 現場で聞くこと | 図面・仕様書に残すこと |
|---|---|---|
| 保護対象 | どの軸、歯車、治具、製品の破損を避けるか | 最弱部位、許容トルク、故障モード |
| 異常事象 | 噛み込み、衝突、誤投入、同期ずれのどれか | 再現条件、頻度、検出位置 |
| 設置位置 | モータ側か負荷側か、点検できるか | 軸径、キー、フランジ、取付スペース |
| 運転波形 | 定常値以外に何が起こるか | 加減速、起動、正逆転、ピークの実測 |
| 過負荷後 | すべる、再かみ合い、空転のどれが許されるか | 停止信号、復帰権限、再起動条件 |
| 検収 | 何を見たら選定が成功と言えるか | FAT/SATの試験条件と判定値 |
設置位置を変えるとリミッタが見るトルクと回転数も変わります。減速機の前後で同じNmを使ってはいけません。チェーンや歯付ベルトの駆動輪に取り付ける場合は、軸だけでなくプーリ・スプロケットの支持、ラジアル荷重、片持ち寸法も確認します。カタログのトルク範囲だけ満たしていても、軸穴、ハブ、許容回転数、質量、周囲環境に合わなければ採用できません。
通常運転のトルクをどう把握するか
トルクリミッタの設定値を決めるには、先に正常運転で最大どこまでトルクが上がるかを知ります。モータ銘板の定格出力だけでは不十分です。起動、停止、加減速、段取り替え、満載、空載、逆転、粘度や摩擦の変化でピークが変わります。サーボ装置ならドライブのトルクログと軸上の測定点の関係を、インバータ装置ならモータ電流と実軸トルクの関係を確認します。電流値は過負荷を推定する手掛かりにはなりますが、減速比、効率、制御の制限設定を無視して機械軸の瞬間トルクと同一視できません。
回転軸の定常的な機械出力からの概算には、T[Nm] ≈ 9550×P[kW]/n[min⁻¹]を使えます。これは出力Pと回転数nから平均的な軸トルクを換算する関係式です。例えば対象軸で1.5 kW、150 min⁻¹なら約95.5 Nmです。しかしこれは起動時の加速トルクやジャム時の衝撃を表しません。モータの銘板出力を代入する際も、対象軸までの効率や減速比を反映した実際のPとnを用いる必要があります。計算値だけで設定トルクを確定せず、負荷波形と機械強度を突き合わせます。
加速時の追加トルクは、同一軸に換算した慣性モーメントJと角加速度αの積Jαで概算できます。ただし負荷が偏心している、往復動がある、歯車のバックラッシに衝突する、ワークが一度に載る、制御器のトルク制限が働くといった現実の挙動は単純式だけでは捉えられません。停止中にモータが回ろうとする場合、モータ側の慣性と負荷側の慣性がどこに残るかも重要です。設計レビューには単一の「必要トルク」ではなく、通常運転の包絡線と異常時のシナリオを持ち込みます。
正常ピークと保護上限の間には選定可能な窓が必要です。正常ピークが保護上限を超える、あるいはほぼ重なるなら、部品の型番変更だけで解決しません。加減速プロファイル、搬送抵抗、ワーク治具、リミッタの取付位置、機械強度を見直します。故障時の損害を抑えるために設定値を低くしすぎると、通常起動のたびに解除され、停止や摩耗を増やします。一方で高すぎれば保護対象が先に壊れます。
KTRのKTR-SI製品ページは、自社製品の選定目安として、工程上のトルクピークで不要な解除を起こさないため、切替トルクを最大運転トルクより少なくとも30%高くする考え方を示しています。これはKTRの当該製品に対するガイダンスであり、全メーカー・全装置に適用できる固定安全率ではありません。実務ではメーカーに運転波形、慣性、回転数、解除頻度を渡して確認を取り、保護対象の許容値を超えないことを別に検証します。
設定トルクの窓を決める四つの境界
設定トルクの候補は、下限だけでも上限だけでも決まりません。第一に正常なピークより上であること。第二に守る部品の許容値より低いこと。第三に製品の調整範囲と解除精度に収まること。第四に解除後の残留トルクや回転継続を含めても危険な二次動作を起こさないことです。公称の設定Nmは、実機で同じNmに必ず解除するという保証ではありません。カタログの精度、繰返し精度、温度、摩耗、調整方法を型式ごとに読みます。
見積書の「調整可能範囲 50~150 Nm」という記載を見たら、要求設定点がその範囲に入るだけで満足しないでください。注文時に工場で設定済みなのか、現地で調整するのか、設定目盛は何を示すのか、調整後の固定方法と校正記録は何かを確認します。現場で未承認の再調整が行われると、次回の噛み込みで保護機能を再現できません。設定した値、測定条件、承認者、封印・マーキング方法を設備台帳に残します。
複数の軸が同期する装置では、どの軸が先に解除されると何が起きるかまで考えます。同期が崩れてワークに斜めの力が入る、搬送位置がずれて次工程と衝突する、片側だけ動いて残留荷重が増える、といった二次故障です。単軸の部品耐力が十分でも、システム全体の損傷を防げるとは限りません。サーボのトルク制限値、ブレーキ、非常停止、機械式リミッタの役割と動作順序を別々に記述します。
選定条件として逆転も忘れやすい点です。正転側の噛み込みに加え、復帰作業で逆転する場合や、段取り時に手動で軸を回す場合があります。型式ごとに正逆方向の作動、バックラッシ、再かみ合い位置、許容逆転速度を確認します。可動部の近くにケーブルやセンサーを設置するなら、解除時の軸方向移動と点検スペースも図面で確認します。
過負荷クラッチの復帰方式を比較する
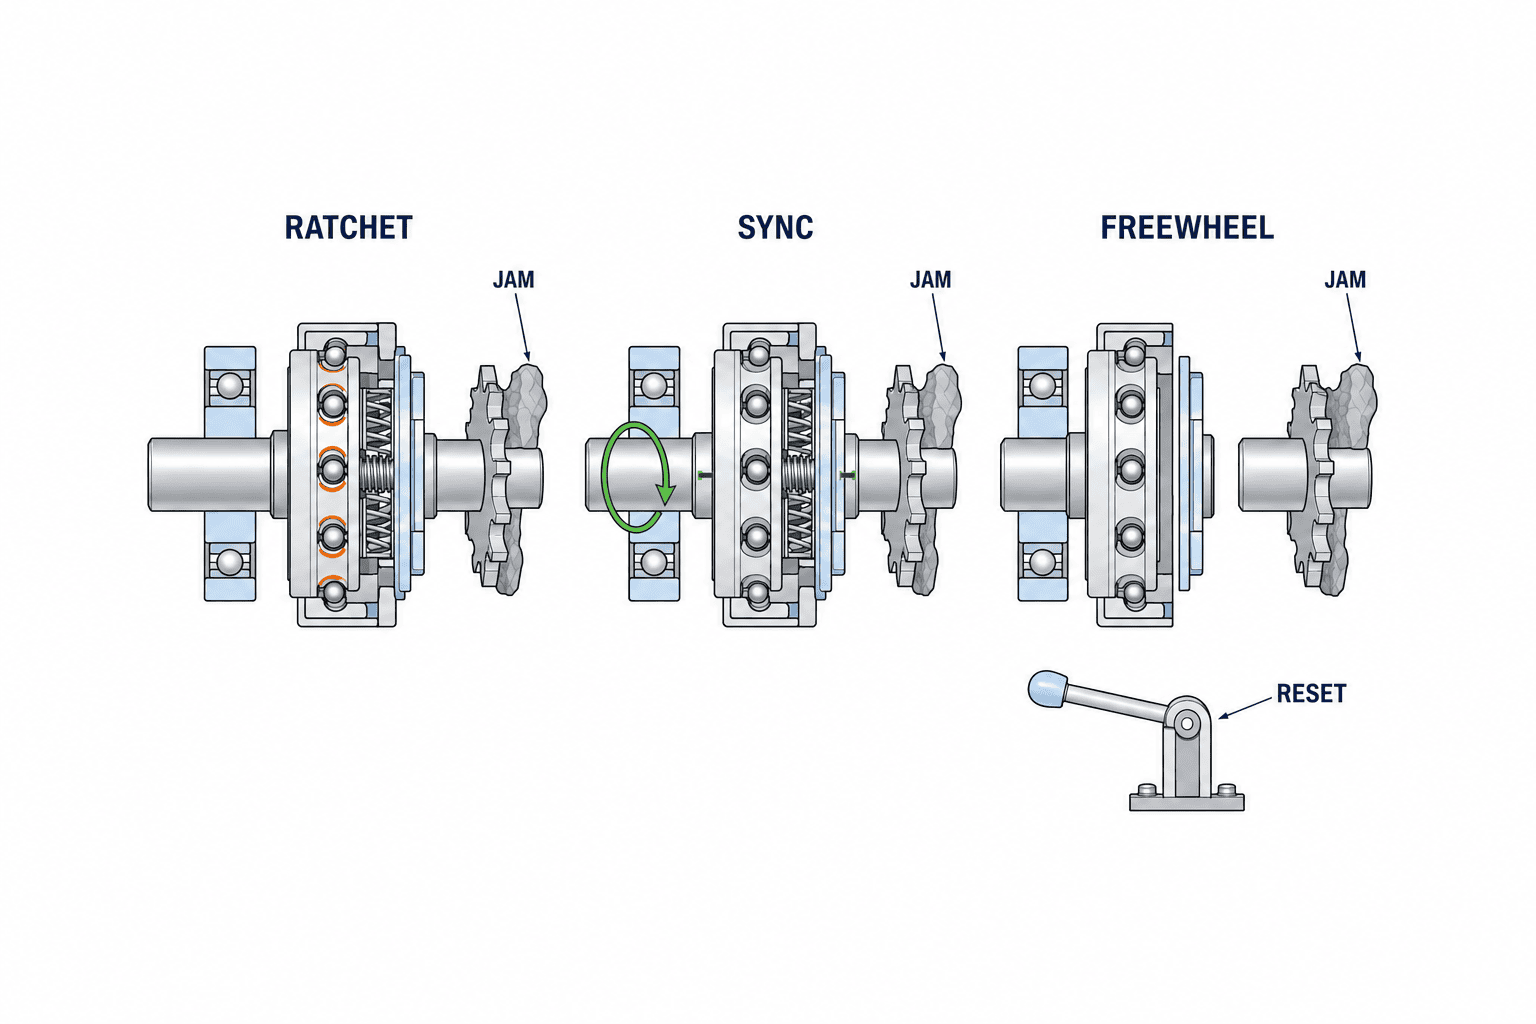
負荷分離型には、解除後に周期的に再かみ合いするラチェット型、特定の位相で再かみ合いする同期型、手動または別装置による操作まで切り離しを維持する空転・完全切離し型があります。mayrのEAS-compactシリーズでは、製品仕様としてラチェット型が定めた間隔で再かみ合いし、同期型が1回転後の一位置で再かみ合いし、切離し型は手動または専用装置で復帰すると説明しています。mayrのEAS-compact製品ページに掲載された構成では、ラチェット型は15°ごと、同期型は360°回転後に再かみ合うと示されています。これは同ページの対象構成に固有の値です。別メーカーや別型式の製品へ同じ角度を当てはめてはいけません。
ラチェット型は、許される短い停止・復帰に向く場合がありますが、噛み込みが残ったまま回せば再解除を繰り返します。KTRは自動再かみ合い型について、高い解除トルクでは速度を落とし、長いすべりやラチェットの継続が摩耗を増やすと説明しています。衝突した瞬間だけでなく、モータ停止までに何回再かみ合いするかを考えなければなりません。PLCが解除を受けて停止を要求しても、慣性の大きい駆動系は直ちに静止しません。
同期型は、駆動側と被駆動側の位相関係を一定の位置で戻したい場合に候補です。包装機の切断位置や多軸同期を保つために有利なことがあります。ただし「位相が戻る」と「製品が損傷しない」は別です。ワークが詰まっている間は回転継続自体が危険かもしれません。元位置への再かみ合いを待つ運転が許されるか、製品と機械の故障モードで判断します。
完全切離し・空転型は、過負荷後に駆動側と負荷側を分離した状態で維持したい場合に検討します。KTRは大きな慣性や高回転の駆動では、再かみ合い型の摩耗を避けるため空転型を勧めています。保全部門が現場で原因を除去し、点検後に復帰する設計と相性がよい一方、復帰アクセス、専用工具、停止時間が必要になります。復帰方式の選定は停止時間だけでなく、二次損傷、ワーク品質、人の介入範囲まで含む判断です。
| 方式 | 解除後の典型動作 | 向く条件 | 必ず確認すること |
|---|---|---|---|
| 摩擦式・負荷保持型 | 設定以上で滑りつつ伝達が残る | すべりを許す工程 | 発熱、摩耗、滑り時間、位置ずれ |
| ラチェット型 | 条件が戻ると周期的に再かみ合い | 再かみ合いが危険を増やさない | ジャム残存時の繰返し、停止時間 |
| 同期型 | 所定位相で再かみ合い | 位相維持が必要 | 回転継続の許容、実際の復帰位相 |
| 完全切離し・空転型 | 再操作まで伝達を遮断 | 大慣性、高回転、原因調査重視 | 復帰方法、アクセス、残留エネルギー |
比較表は方式の概念整理です。同じ方式名でもトルク範囲、精度、連続滑りの許容、反転時動作は型式次第です。メーカーの取扱説明書と、現物に付くオプションを照合して最終決定します。
解除検知と制御の連携を仕様に入れる
リミッタが機械的に解除されても、モータが回り続けてよいとは限りません。mayrは機械式または非接触のリミットスイッチで解除動作や終端位置を監視する製品を提供しています。KTRも過負荷時の駆動停止のため、リミッタの電気的監視を基本的に勧めています。検知器の有無、センサー取付位置、必要な変位、配線、PLC入力、異常判定時間、モータ停止方法を同じ仕様表に載せます。
センサー信号を「過負荷」と表示するだけでは不十分です。停止指令をどの制御器に送るか、ブレーキをいつ掛けるか、上位ラインを止めるか、ワークを保持するか、どのログを残すかまで決めます。センサー断線や配線外れが起きたときの検出も考えます。リミッタが解除してもセンサーが反応しない試験を、FATまたはSATで可能な安全な方法で行います。異常を正常と誤認して自動再起動する論理は避けます。
トルクリミッタの解除信号と、人を守る安全機能の信号は区別します。製品保護用のリミッタ検知を設けても、設備のリスクアセスメントで必要なガードインターロックや非常停止を代替したことにはなりません。作業員が詰まりを除去するなら、電源や空気圧などの危険エネルギーを隔離し、残留エネルギーを安全化し、隔離を確認する手順が必要です。米国OSHAのロックアウト・タグアウト規定は保守作業中の予期しない起動を防ぐ原則を示しますが、タイ工場にそのまま法適用されるという意味ではありません。現地法と自社の安全基準に合わせて手順を定めます。
「解除をリセットした」ことと「機械を再起動してよい」ことも別です。復帰操作の前に、詰まりの除去、ワークの撤去または位置確認、軸と継手の損傷確認、ガード復旧、警報原因の記録を確認します。自動再かみ合い型でも、モータの再始動は明示した条件で管理します。Pilzの機械安全に関する解説も、危険区域を確認できる位置でのリセットと予期しない再起動防止の考え方を示しています。適用する安全制御は機械のリスク評価で決めます。
軸・環境・保守から型番を絞る
トルク範囲が適切でも、取り付けられなければ導入できません。軸穴径、キー溝、クランプ方式、軸方向の許容移動、芯出し方法、許容偏心、軸受の支持、カバーとの距離を現物図面で照合します。フランジ型と軸対軸型では必要な部品も組付け手順も違います。KTRはフランジ型にスプロケットやプーリを接続する構成を示しています。ラジアル荷重をリミッタの支持部が受けられるか、外部軸受が必要かはメーカーに確認します。
潤滑、粉じん、水、洗浄液、周囲温度、腐食、食品接触に近い位置なども明記します。カバーの中で熱がこもる、洗浄でセンサーコネクタに水が入る、粉じんで再かみ合い部が汚れる、といった設置条件はカタログの標準条件と異なる場合があります。寿命や保守周期は解除回数と過負荷の持続時間に影響されます。実際の工程で解除が月に何回あるかを把握し、摩耗品、交換部品、予備品の手配を見積条件に入れます。
既設設備の改造では、交換時間も調達の一部です。軸を抜かなければ交換できないのか、分割型で対応できるのか、盤へ新しいセンサー配線を通せるのか、ベースやガードを加工するのかを見ます。承認図面と現地寸法の差がある場合は、現物採寸後に確定します。メーカーが提示する最大回転数、許容トルク、温度は仕様の上限であり、全項目を同時に限界まで使えるという意味ではありません。最終の組合せをメーカーに確認します。
RFP・見積依頼に添えるデータシート
見積先へ「100 Nm程度のトルクリミッタ」とだけ伝えると、方式も付属品も違う提案が並びます。メーカーが選定計算に必要とする情報を揃えることが重要です。KTRは駆動系データをできるだけ詳しく伝えるほど選定精度が高まると説明しています。最低限、設備フロー、対象軸の回転数・トルク波形、加減速時間、モータ・減速機、慣性、ジャムシナリオ、保護対象の許容値、希望する停止と復帰の挙動を渡します。
比較可能な見積にするには、供給範囲を揃えます。リミッタ本体だけか、ハブ、フランジ、プーリ、センサー、ブラケット、ケーブル、コントローラ入力、予備品、現地据付・調整、FAT/SATまで含むかを明記します。同じ本体価格でも、後から必要になる軸加工、ガード改造、配線、保守工具で総費用が変わります。部品の購入費だけではなく、誤解除による停止と故障時の交換時間を見積の評価項目にします。
以下は設計者と仕入先の往復を減らすためのRFP項目です。空欄に実測値が無い場合は「未測定」と書き、仮定であることを示します。仕入先には仮定条件、選定根拠、限界条件、解除後の挙動、代替案を文書で返してもらいます。
| RFP項目 | 記入する内容 |
|---|---|
| 機械と目的 | ライン、工程、保護したい部品、異常シナリオ |
| 駆動系 | モータ、減速比、対象軸位置、回転方向、ブレーキ |
| 負荷 | 定常・起動・加速・逆転のトルク、波形、測定方法 |
| 慣性 | 駆動側と負荷側を対象軸へ換算した値と根拠 |
| 設定窓 | 正常ピーク、保護上限、要求設定値、許容差 |
| 復帰 | 再かみ合い方式、停止指令、原因除去、再起動手順 |
| 機械寸法 | 軸径、キー、フランジ、芯出し、取付位置、支持荷重 |
| 環境 | 回転数、温度、水・粉じん、洗浄、必要なカバー |
| 供給範囲 | センサー、ブラケット、ケーブル、予備品、説明書 |
| 検収 | 設定記録、FAT項目、SAT項目、教育、引渡し資料 |
複数社の提案が食い違うときは、単に小さい型番や安い金額を選ばず、前提条件を比較します。たとえば一社が定常トルクだけ、別の一社が加速ピークを含めた計算をしているなら、そのまま価格比較できません。過負荷の発生頻度や停止後の惰性回転を誰が負担するかも、提案の違いとして明確にします。
FATで確認すること、SATで初めて分かること
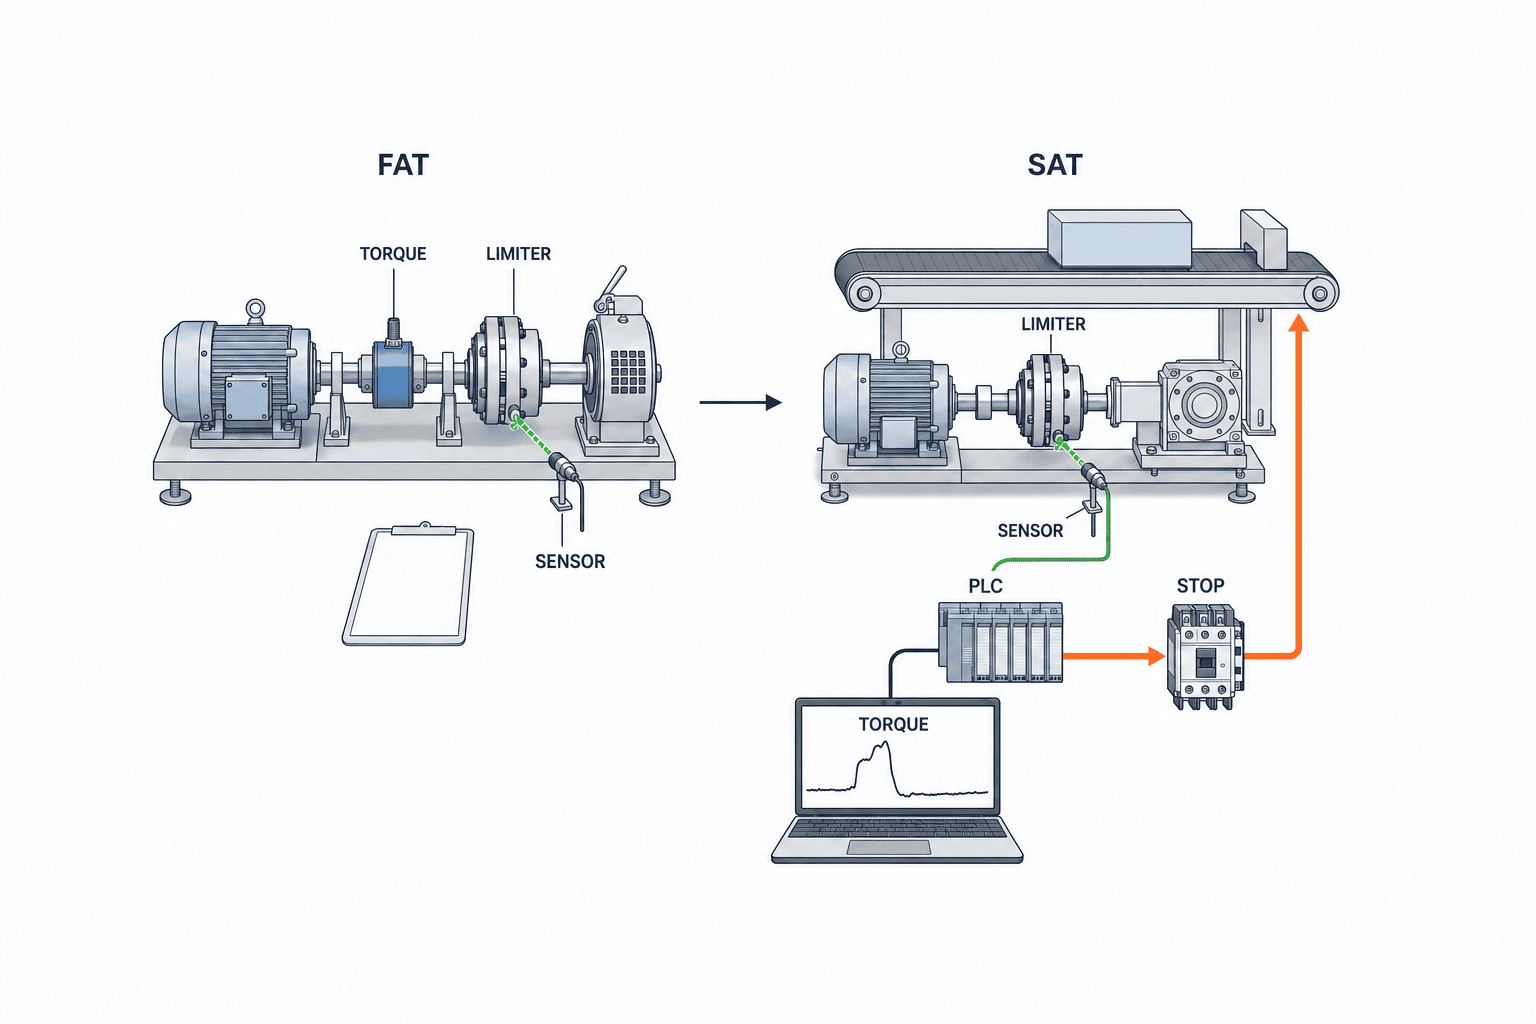
FATは出荷前に供給者側で確認できる項目、SATは現地の設備に組み込んで確認する項目として分けます。FATでは型式、軸穴・フランジ寸法、設定トルク、目盛・封印、解除と再かみ合いの方式、センサー信号、説明書、交換部品の同梱を確認します。安全に再現できる試験治具がある場合、メーカーと合意した条件で解除動作と検知を試します。実機のジャムを無理に作って破損させる試験は行いません。
SATでは、実際の加減速、満載搬送、品種切替、非常停止後の状態、過負荷信号からモータ停止までの挙動を確認します。正常運転で誤解除しないこと、解除時に保護対象へ二次損傷が出ないこと、原因を取り除かない限り安易に再始動しないことを記録します。意図的な過負荷をかける試験は、機械・製品・作業者に危険を与えない手順を設計し、必要なら模擬信号や専用治具で制御連携を分離して検証します。FATの試験結果だけで現地の惰性回転やワーク姿勢を保証することはできません。
判定票には、試験前提、測定器、設定値、実測トルク、解除時の回転数、PLCログ、停止完了時間、センサー動作、復帰操作、判定者を残します。数値の許容範囲は、製品仕様と機械設計の上限を踏まえて案件ごとに合意します。「解除したので合格」では、停止連携や再起動防止の不備を見落とします。設定値を現地で調整した場合は、図面、設備台帳、予備品仕様も同時に改訂します。
よくある失敗と運用での防止策
一つ目は、モータ定格トルクに一律の係数を掛けて選定し、実際の起動ピークで頻繁に解除する失敗です。対象軸に換算した波形を採り、正常ピークと保護上限の両方を示します。二つ目は、機械式に切り離せばモータは止まると思い、検知スイッチと制御連携を省く失敗です。惰性回転中の再かみ合いやワークの位置ずれまで試験します。三つ目は、現場の停止を嫌って設定値を上げ、次の異物噛み込みで弱い部品を壊す失敗です。変更管理と設定記録を設けます。
四つ目は、復帰操作を保守手順に書かない失敗です。解除後に原因を確認せず、繰り返し復帰すれば同じジャムが続きます。設備のアクセスに応じて、誰が異常を認定し、エネルギーを隔離し、詰まりを取り、機械を点検し、設定を確認し、再起動を許可するかを決めます。多言語の現場では、操作盤表示と保守手順の用語を日本語・タイ語・英語など必要な言語で合わせます。部品名より「解除」「停止」「復帰」「再起動」の意味が伝わることが重要です。
五つ目は、消耗部品を予備品リストから漏らす失敗です。正常運転では目立たない部品でも、解除後に交換や再設定が必要なら復旧時間を左右します。購入時に現地で手配できる品番、納期、点検周期、再設定に必要な器具を確認します。過負荷が繰り返される場合は部品の耐久性だけを疑わず、ジャムの根本原因、摩耗、ワーク公差、センサー検知のタイミングを見直します。
保護の優先順位を故障モードで検証する
「何かが詰まったらトルクリミッタが先に外れる」という説明だけでは、設計の優先順位は確認できません。対象軸のどこに力が加わるかを変えると、最初に負荷を受ける部品も変わります。たとえばワークをつかむ治具の先端が障害物に当たる場合、衝撃は治具、支持軸、チェーン、減速機の順に伝わるとは限りません。別の支持部やフレームに曲げ力が集中することもあります。リミッタの設定値が低くても、局所的な曲げや軸受への横荷重を防げない場合があります。力の経路を機械図面で追い、部品ごとに回転トルクだけで評価できるかを確認します。
故障モードごとに「発生原因」「最初に動く部品」「検知できる信号」「停止までに残る動き」「復旧作業」を一行で書いた表を作ると、対策の抜けが見えます。異物噛み込みならトルク上昇と解除が主な事象かもしれません。一方、ワークの位置ずれなら、リミッタが解除する前に治具が製品を押し潰す可能性があります。搬送物が落下する構造では、動力を切った後の重力方向の動きが問題になる場合もあります。リミッタは回転方向の過大な伝達を制限する部品であり、すべての危険エネルギーや位置ずれを抑える装置ではありません。
保護対象を複数に分けると、設定窓が矛盾することがあります。減速機を守るためには設定値を低くしたいが、ワークを通常速度で送るにはその値を超える、という状態です。この場合は一つの設定値で妥協する前に、加速時間を伸ばす、駆動比を変える、詰まりやすいガイドを改造する、保護対象の強度を上げる、リミッタを負荷に近づけるなどの設計変更を比較します。小型の部品へ無理に広い役割を持たせるより、原因側を減らすほうが長期の停止損失を抑えられることがあります。
停止時間の評価にも分け方が必要です。センサーが解除を検知するまでの時間、PLCが入力を処理する時間、ドライブがトルクを下げる時間、ブレーキが効く時間、負荷が惰性で止まる時間を別々に記録します。これらは単純に足せばよいとは限りませんが、どこに遅れがあるかを発見できます。現場で「停止が遅い」と感じた際、リミッタの機械動作を変えるべきなのか、信号配線や停止設定を直すべきなのかを判断できます。FATでは制御盤単体で見える部分、SATでは実機の惰性を含む部分を区別して測ります。
現地試運転で使う設定変更の判断表
現地試運転では想定外の解除が起きることがあります。そのたびに設定トルクを上げると、当初の保護設計が少しずつ失われます。まず、解除が正常な加速・投入のどの時点で起きたかをログで確かめ、同時にワーク、搬送抵抗、軸受、ベルト張力、チェーン給油、装置の芯出しを確認します。異常な機械抵抗が原因なら、その修正が先です。製品条件が新しくなって正常ピークが上がったなら、保護対象の許容値と再び比較します。
設定変更を承認するための判断表には、旧設定値、新設定値、変更理由、変更前後の波形、正常ピーク、保護上限、変更後の解除試験結果、承認者を残します。設定値だけを上げても、停止信号や再起動条件を変更していないかを確認します。目盛で調整する製品では、目盛位置と実測トルクが一致するとは限らないため、メーカー指定の確認方法を守ります。調整のためにカバーを開ける場合、作業員の危険エネルギー管理と再組立後のガード確認を手順に含めます。
運転開始後は、解除を単なる停止件数ではなく、原因別の改善情報として残します。発生時刻、品種、ワーク寸法、搬送速度、モータ電流またはトルクログ、解除センサー、停止までの時間、復帰作業、破損の有無を記録します。解除が増えたときに、設定トルクの変化、機構の摩耗、工程条件の変化、ワークの公差悪化を切り分けられます。必要に応じて点検周期を短くし、継続的に同じ原因で止まるなら部品交換ではなく工程側の改善へ戻ります。
予備品の管理では、同じ外形に見える別の復帰方式を誤って取り付けないことが重要です。型式、設定範囲、軸穴、センサーの有無、回転方向、復帰手順を予備品ラベルと設備台帳に記載します。交換後は芯出しと締結、センサー間隔、設定値、制御信号を再確認し、最初の運転を低速で監視します。予備品を用意しても、交換手順と受入チェックが無ければ短時間復旧は実現しません。
工程別に変わる過負荷後の要求
包装機の同期軸では、ワーク位置を守るため再かみ合い角度と位相再現性が重要になります。ただし包装材が噛み込んでいる状態で自動的に回り続けると、材料を引き裂くことがあります。搬送装置では、詰まりの原因を取り除くまで負荷側を止めたい場合があり、空転型と電気的な停止検知の組合せが候補です。スクリューや混練機では、粘度変化に伴う正常なトルク変動が大きく、設定窓が狭くなることがあります。単に大きな型番を選ぶ前に、原料条件と起動手順を調べます。
多品種ラインでは、品種ごとに正常ピークが違っても、機械式リミッタの設定を毎回変える運用は誤設定の危険を増やします。共通の設定で成立するかを確認し、成立しないなら工程条件、治具、駆動構成を見直します。ソフトウェア側の運転レシピにトルク監視を追加する場合も、機械式リミッタとの動作順を確認します。レシピの数値変更だけで保護対象の強度が変わるわけではありません。
タイ工場で海外製の装置を導入する場合、資料に記された単位と現場の表示を合わせます。Nmと別単位の換算、モータ軸と減速機出力軸の区別、回転数とサイクル速度の区別を見積書と試験票で統一します。英語の「reset」が機械的再かみ合いを指すのか、PLC警報の解除を指すのか、運転再開を指すのかも明確にします。同じ言葉を異なる操作に使うと、引渡し後の夜間復旧で誤操作が起こりやすくなります。
トルクリミッタ選定のFAQ
トルクリミッタの設定トルクはモータ定格トルクの何倍ですか?
万能の倍率はありません。対象軸の正常ピークより高く、守る部品の許容値より低い範囲があるかを先に確認します。KTRが自社KTR-SIに示す「最大運転トルクより少なくとも30%高い」という目安は、不要な解除を避けるための特定製品の考え方です。これだけで部品保護を証明できるわけではありません。慣性、加速、解除精度、設置位置、被保護部品の限界をメーカーと設計者で照合します。
過負荷クラッチは自動復帰型を選べば停止時間を減らせますか?
再かみ合いが許される工程なら有効な場合があります。ただし異物が残ったまま回すと再解除が続き、摩耗や二次損傷が増えます。高回転・大慣性の場合は、KTRが勧めるような空転・完全切離し型も比較します。再かみ合いの機械動作と、モータを再始動させる制御条件を混同しないことが重要です。
トルクリミッタとサーボのトルク制限は併用できますか?
併用は可能ですが、保護する故障モードと応答順序を明確にします。サーボ側がトルクを制限できる状態、電源断や制御異常、衝突時の機械的な瞬間負荷は同じではありません。通常制御の制限値、機械式の解除値、非常停止・ガードの安全機能を別々に評価します。リミッタを安全認証された停止機能として扱うかどうかは、製品仕様と機械のリスク評価で判断します。
トルクリミッタのFATとSATは何を分けて試験しますか?
FATでは発注した型式、寸法、設定値、機構、解除検知、納入資料を供給者の試験条件で確認します。SATでは現地装置の運転波形、停止時間、ワークへの影響、復帰手順、PLCとの連携を確認します。危険な実ジャムを起こすことが試験の条件ではありません。模擬入力や安全な試験治具を使う範囲を事前に合意します。
解除後にすぐ手で詰まりを取ってもよいですか?
いいえ。機械的にトルク伝達が切れていても、モータ、ブレーキ、負荷の惰性、重力、空気圧などのエネルギーが残る場合があります。作業は設備のエネルギー隔離・残留エネルギー処理・隔離確認の手順に従います。復帰方式が自動でも、人が危険区域へ入る作業の安全手順は省略できません。
まとめ
トルクリミッタは「何Nmで切れるか」だけで選ぶ部品ではありません。正常なピークと保護対象の上限の間に設定可能な窓を作り、過負荷後のすべり・再かみ合い・空転の挙動、電気的検知、停止・復帰手順を同じ仕様に記載します。見積では駆動系データと供給範囲を揃え、FATで製品特性を、SATで実機の挙動を確認します。設定と試験の記録まで残して初めて、次の過負荷時にも再現可能な保護になります。
タイ工場の搬送機や自動機で、設定トルク、過負荷クラッチの復帰方式、センサー連携、FAT/SATの条件を整理したい段階なら、TOMAS TECHへご相談ください。既設ラインの波形や図面が未整理でも、確認すべき情報と見積範囲から一緒に明確にできます。


