


工場で台車を運ぶ仕事を自動化したいとき、「潜り込み式 無人搬送車」と検索すると、車体が台車の下に入り、持ち上げて運ぶ仕組みが候補になります。けれども、車体が台車の下に入れることだけでは、工程間搬送の成否は決まりません。台車の脚と底面、床の継ぎ目、持ち上げたときの荷重、停止位置の再現性、人と交差するルート、異常時の復旧まで、車両・荷姿・設備・運用を一つの搬送システムとして確認する必要があります。
この記事では「潜り込み式 無人搬送車」を、既存の台車の下へ進入し、荷物を載せた台車または専用キャリアを持ち上げて搬送する車両として扱います。一般的なAGVの基礎やレイアウト設計、牽引AGV、コンベヤ上を走るAMRの選び方全般を繰り返すのではなく、床下へ入る車体とキャリアの適合、持ち上げ動作、停止・引き渡し、例外処理に焦点を絞ります。
先に結論:カタログ比較より、実物を使ったシャトル試験
候補機を絞る前に、量産時と同じ台車、最大・最小荷姿、実際の床面をそろえた短距離のシャトル試験を行います。受け渡し位置から出発し、代表ルートを走り、工程前に停止して荷を引き渡し、空車で戻る一往復を一つの試験単位にします。少なくとも、通常荷、荷重上限に近い荷、偏荷重、台車寸法のばらつき、床継ぎ目、通路の人との交差、通信またはセンサー異常を含め、成功・失敗を記録します。
試験の目的は、デモ機が走る姿を確認することではありません。設計前提と実際の設備条件の差を早期に見つけ、どの作業を自動化し、どこに人の判断や保全対応を残すかを決めることです。車両の走行性能だけを評価すると、台車が床に引っ掛かる、受け渡し機が荷を検出できない、エラー後に安全に戻せないといったシステム上の問題を見落とします。
1. 最初に搬送単位と現行作業を定義する
設備選定の前に、何を、どこから、どこへ、何台の台車で運ぶのかを明記します。品種ごとのワーク寸法・重量・重心、台車の種類、積載数、工程の投入・排出時間、補給頻度、ピーク時間帯、空台車の戻し方を一覧にします。「一日何回走るか」だけでなく、到着の波、工程停止中の待機、作業者が台車を一時的に置く場所も観察します。
運搬の単位が台車なのか、台車とワークを一体で扱うのかも決めます。ワークだけが変わり台車は共通なのか、品種によって台車形状が異なるのか、空台車と実荷台車で重心・高さが違うのかで、必要なセンサーや搬送レシピが変わります。現場の呼び名ではなく、図面番号や実測寸法で対象を識別できるようにします。
運用条件は、平常時だけでなく、段取り替え、繁忙時、清掃、保全、停電、ネットワーク停止、設備インターロック、火災避難などの状態も含めます。誰が搬送を依頼し、誰が優先順位を決め、到着を誰が確認し、異常を誰が解除するかを決めないまま車両を発注すると、現場に操作責任が集中したり、システム外の手運びが増えたりします。
搬送ロボット全般の構成やAGVとAMRの基本用語を先に整理したい場合は、AGVとは何か:基礎と選定の入口を参照してください。本稿では、車両の分類よりも、台車と受け渡しの成立条件を掘り下げます。
2. 台車下のクリアランスは「一か所の高さ」では測れない
潜り込み式では、車体上面が入る高さだけを測っても不十分です。台車の底面フレーム、脚、補強材、キャスター、旋回時の張り出し、溶接ビード、床面の局所的な段差が、車体の外装や安全スキャナーの視野を塞がないかを確認します。台車は空荷と実荷でたわむことがあり、複数台の実測値から最大・最小を把握する必要があります。
確認図には、車両が進入する方向から見た台車断面と、車両側の最大高さ、リフト部、センサー位置を重ねます。進入経路の途中でキャスターの向きが変わる可能性、脚の内幅に対する位置ずれ、リフト後の台車底面と車体の関係も示します。静止状態でクリアランスが取れても、床の継ぎ目を越えたときの揺れや、荷を載せた台車のたわみを加えると余裕がなくなることがあります。
寸法の余裕をベンダーに確認するときは、「最低何ミリ必要か」という単独の数値ではなく、その数値の測定条件を質問します。車体のどの点から、どの積載条件で、どのリフト位置で測るのか。走行時の安全センサーの検知面とキャリアの脚が干渉しない条件か。床の凹凸や台車の製作公差を含むか。これらを図面と実機で合意します。
たとえばOMRON OL-450Sのアプリケーションガイドには、同モデルの最大リフト時にキャリアのキャスターや脚が安全スキャナー面を遮らないよう、ベース下に最大190 mmのクリアランスを確保する例が記されています。この寸法は当該モデルと当該アプリケーションの条件であり、潜り込み式車両全般に適用する基準ではありません。自社の車両・台車・安全センサー配置の組合せで再確認してください。
台車を改造する場合は、床下スペースを広げるだけでなく、剛性、溶接部、キャスター位置、重心、荷崩れ防止、手押し時の人間工学を含めて評価します。台車の改造図を車両メーカーだけに任せず、製造・品質・安全・保全の各担当がレビューするのが現実的です。

3. キャリアの脚・フレーム・車輪を規格化する
既存台車をそのまま使うと、フレーム幅や脚位置のばらつきが一台ごとに残ることがあります。複数種類を使い続ける場合は、台車IDと適合車両、荷姿、受け渡し設備の対応表を作ります。可能であれば、車両と接する面、持ち上げ位置、進入開口、キャスターの向きの基準を定めた共通キャリアを用意し、台車の仕様を標準化します。
持ち上げパッドまたはリフト面がフレームのどこに接触するか、荷重が左右均等にかかるか、キャリアが滑り出さないかを確認します。接触部に塗装、ゴム、油、切粉、包装材がある場合、摩擦条件や異物噛み込みも変わります。爪のようなリフト機構が台車の横桟に当たる設計なら、寸法公差を含めた干渉チェックが必要です。
車輪は搬送中に床と接しなくなるのか、一部接地のままかを整理します。リフト動作の終端でキャスターが浮く構造では、床上の障害物がキャスターに当たらない一方、重心が上がり車体の安定条件が変わります。接地が残る場合は、旋回時にキャスターが横向きに抵抗し、荷姿がずれる可能性があります。車両メーカーが想定するキャリア構造と現物が一致しているか、試験中に確認します。
4. リフトストロークと受け渡し高さを合わせる
必要なリフト量は「台車を少し持ち上げればよい」とは限りません。床の不陸、車輪の変形、フレームのたわみ、受け渡し台の高さ、工程側の位置決めピンやストッパー、リフト機構の繰返し誤差を考慮して決めます。走行中に床と接触しないための高さと、受け取り側にワークを安全に置く高さは別の要件です。
荷を載せて持ち上げたとき、キャリアが傾かないか、荷物が滑らないか、重心が車両の支持範囲から外れないかを確認します。長尺物や上段積みでは、車体が走行・停止・旋回するときの振れと、荷崩れ時の危険も評価します。リフトが上がったまま走れるか、走行インターロックで下げる必要があるかなど、動作順序は安全設計と整合させます。
受け渡し側がコンベヤや加工機の場合、相手設備の信号に頼り切らず、到着、停止、位置決め、荷受け完了、退出許可をどの信号で確認するかを明記します。設備が荷を受け取れないとき、車両はその場で待つのか、退避位置へ移動するのか、管理者を呼ぶのかも決めます。
5. 定格荷重だけでなく、重心と安定性を確かめる
「積載重量が定格以下なら運べる」という理解は危険です。偏荷重、荷の高さ、前後・左右の重心位置、急停止、旋回、床の傾斜、キャリアの剛性が安定性に影響します。最大重量だけでなく、最も高い荷、片側に寄った荷、空荷で不安定な台車、製品違いで荷姿が変わるケースを特定します。
ベンダーには、許容荷重の条件図、重心範囲、リフト状態・走行状態ごとの制限、傾斜または段差に関する運転条件を出してもらいます。数値が提示された場合、どの規格・試験条件・床条件に基づくのかを文書に残します。公開カタログで見つけた数値を別機種に流用したり、無負荷デモの印象から最大荷重性能を推定したりしません。
FATでは、承認した試験荷重を適切な治具で再現し、荷の固定、リフトの保持、走行・停止・旋回、非常停止後の状態を記録します。実荷を載せる試験では、落下・転倒の危険を評価し、立入禁止範囲と監視者を設けます。合否判定は「運べた」だけでなく、荷崩れ、異音、変形、位置ずれ、エラーの有無と再現性を含めます。
6. 床・目地・傾斜と排水環境を調べる
工場床の図面だけでなく、実ルートを走行する高さで現地調査します。床の段差、目地の幅と方向、欠け、塗床の剥離、グレーチング、排水溝、金属板、油・水・粉じん、傾斜、局所的な沈みを記録し、ルート図へ落とします。床状態は車両の走破性だけでなく、停止精度、センサーの見え方、タイヤ摩耗、台車の揺れにも影響します。
床目地を斜めに横切ると車輪ごとの振動や車体のヨーが出ることがあります。目地を避けるルートへ変更できるか、床補修が必要か、車両の速度や通過角度を調整するかを比較します。排水溝のグレーチングは開口方向と車輪径の関係を確認し、床に金属板を置く暫定対応を取るなら、ずれ・端部・つまずきのリスクを別途管理します。
湿式清掃や切粉が出る工程では、通常の乾いた床だけを試して合格にしないでください。想定する清掃後の状態、温度、粉じん、洗剤、油分など、車両仕様と環境の適用範囲を確認します。厳しい環境への適用可否は、メーカーに書面で確認し、必要な保護・清掃・点検方法を保全計画に入れます。
7. ドッキング精度を「受け渡し側から」決める
停止位置の精度は、車両カタログの位置決め精度だけで合否を決められません。工程機側の受け入れ幅、位置決めピン、光電センサー、ローラーコンベヤの中心、手作業の取り出し範囲など、受け渡し側が許容できるずれを測ります。受け渡し位置で台車がまっすぐか、リフト後にキャリアが滑らないか、車体が退出しても荷が所定位置に残るかを観察します。
ドッキングの再現性は一回の停止位置ではなく、荷姿・床・走行方向・バッテリー状態・他車との交通条件を変えた繰返しで確認します。停止後に車両が微修正する設計なら、その動きが作業者や設備の領域へ入らないか、通信遅延やセンサー汚れで位置補正が失敗したときに安全側へ移行するかも見ます。
受け渡し許容差は現場と設備メーカーを交えて数値化し、その数値をSATの判定表に記載します。荷下ろしの成功判定を車両のログだけに任せず、設備側の荷検出や作業者確認など、必要に応じて独立した確認手段を使います。
8. 安全スキャナーと荷姿の遮蔽を検証する
潜り込み式車両では、台車フレームやキャスターがセーフティレーザースキャナーの検知面を遮ることがあります。空車、進入中、リフト前、リフト後、最大荷姿、台車の向き違い、障害物の背後など複数の状態で、検知領域と死角を確認します。検知できる範囲が荷姿で変わるなら、車両側センサーだけを安全対策と見なさず、ルート分離、設備側保護、速度制御、アクセス制限などの対策を含めてリスク評価します。
センサーの停止距離は、速度、床の摩擦、荷重、バッテリー、停止回路、応答時間などの条件に依存します。ベンダーには実際の構成における停止性能と検証方法を確認し、現場の人の接近速度や交差点条件を含めた安全検証を行います。非常停止ボタン、保護フィールド、警告灯・音、手動モード、保全モードの目的と権限も区別します。
ISO 3691-4:2023は、無人産業車両とそのシステムの安全要求および検証手段を規定し、例としてAGV、AMR、automated guided cart、under cartなどを挙げています。また、運転区域の状態が安全運用に影響すること、運転区域準備に関する内容も示しています。ISOの公開ページ上では2023年版は発行済みで、改訂版が開発中です。個別プロジェクトでどの版・法令・適合評価が適用されるかは、現地要件と専門家に確認してください。
VDA 5050はモバイルロボットとフリート制御の通信インターフェースです。3.0は自由走行型のロボット向けゾーン概念や経路共有を追加し、既定経路・回避コリドーの従来概念も残しています。これは異なるロボットと制御システム間の連携方法を扱うもので、安全規格への適合や安全機能の検証を代替しません。VDA 5050の技術文書も安全規格ではないことを明記しています。

9. 人・フォークリフト・設備とのルート分離
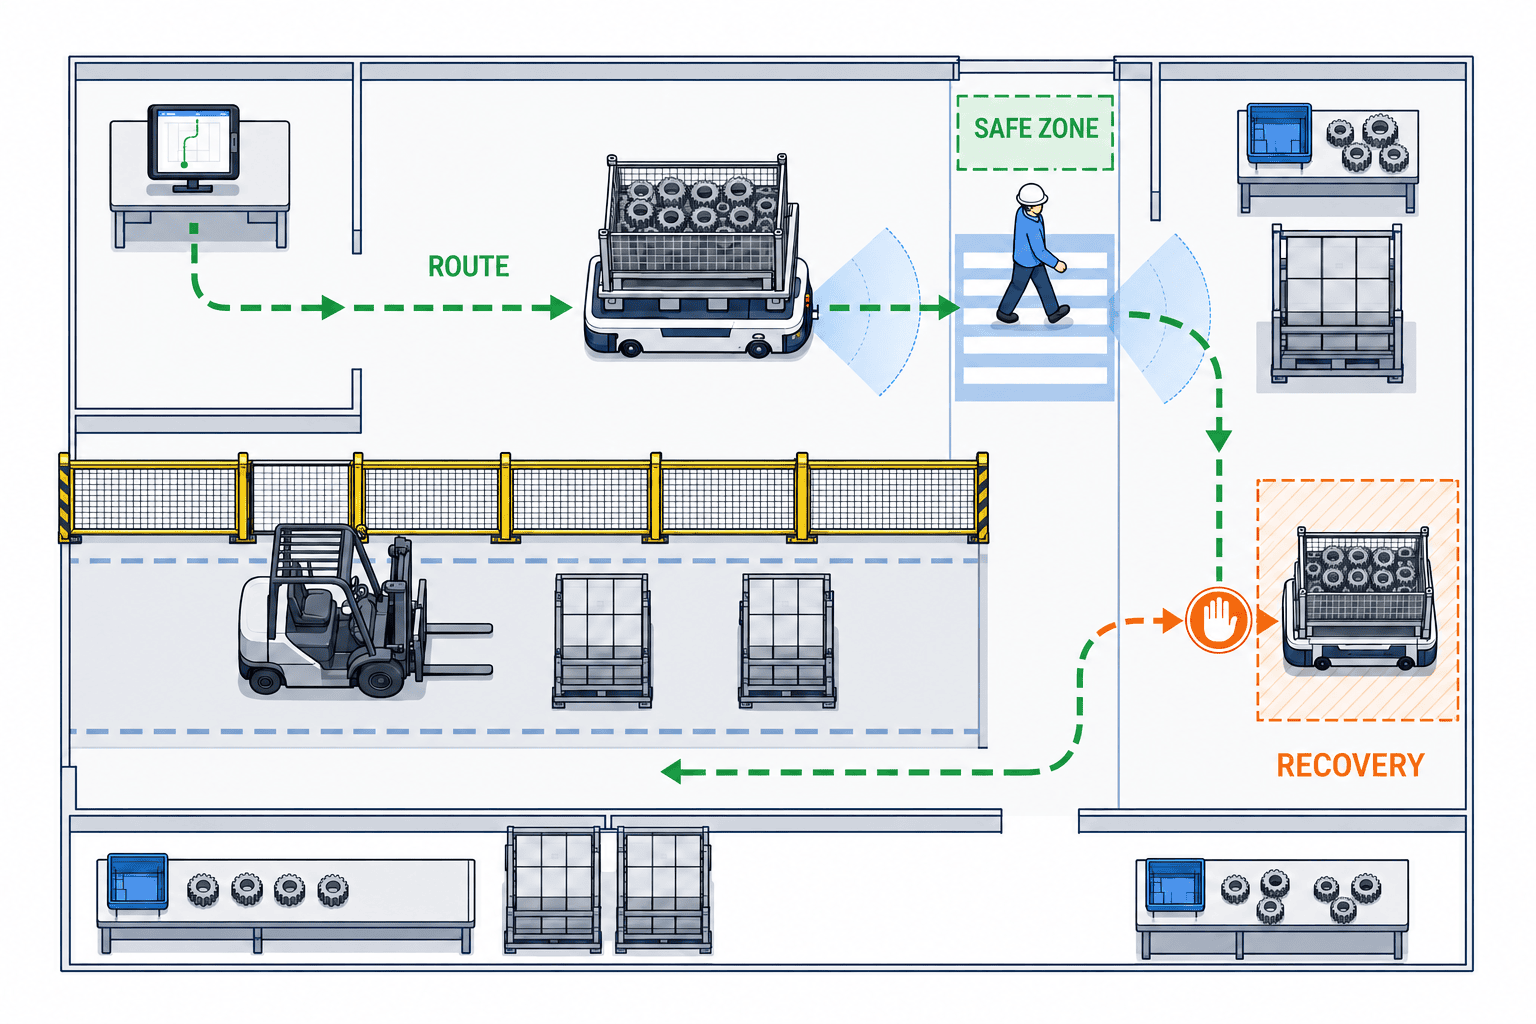
ルート図には、車両の走行線だけでなく、作業者の通常動線、フォークリフトや牽引車の経路、非常口、設備の扉、材料の仮置き、清掃範囲、交差点を重ねます。交差箇所では誰が優先されるか、車両が停止したときの退避場所、見通しが悪い場所での警告方法、歩行者がセンサーにより停止させた後の再開手順を決めます。
ルート分離は床マーキングだけで完了しません。現場の人が日常的にショートカットする、台車が通路へはみ出す、仕掛品が一時置きされるといった実態を観察します。固定柵を使うのか、時間帯で運用を分けるのか、設備間の交差でインターロックを取るのか、現場条件に応じて決めます。変更後は安全担当者、運用責任者、作業者が実際のルートを歩いて確認します。
交差点を通過する台数を増やすと待ち行列が伸び、搬送時間だけでなく歩行者の行動も変わります。フリート管理システムの経路制御や優先順位だけで安全が成立すると想定せず、現場の保護方策を併せて設計します。ルート変更の権限、データ更新、検証、周知、ロールバックの担当を明確にします。
10. フリート管理・設備連携・VDA 5050 3.0
実装構成は、車両、車両上の誘導・制御、フリートマネージャー、MES/ERPや呼出端末、受け渡し設備、ネットワーク、セーフティ機能に分けて描きます。車両は局所的な走行・リフト制御、フリートマネージャーは複数台のタスクや交通調整、上位システムは搬送要求や生産指示、設備側は荷の受渡し許可など、それぞれの責任境界を定義します。
2026年4月20日に発表されたVDA 5050バージョン3.0は、混在フリートの通信インターフェースを拡張し、自由走行型ロボットのゾーン指定と、車両側で計画した経路の共有などを含みます。これは新しい選択肢であり、すべての導入案件に必須の規格になったという意味ではありません。導入時は、採用する車両、フリート制御、必要なメッセージ、エラー処理、バージョン互換性を照合します。
ベンダーには、接続実績の有無だけでなく、対象機種とソフトウェア版、対応メッセージ、通信断時の挙動、再接続後のタスク状態、エラーコードの運用、インターフェース試験の責任者を示してもらいます。「VDA 5050対応」という宣伝文句だけでは、特定バージョンの特定機能がすべて使えるとは限りません。発注仕様書へ適用版と受入試験ケースを記載します。
安全停止や非常停止などの安全機能は、通常のフリート通信や業務アプリのメッセージだけに委ねてはいけません。各安全機能がどのセンサー、回路、制御器、リセット操作で成立するかを安全設計資料で確認します。フリートマネージャーが停止指令を出せることと、機械安全上必要な停止機能が検証されていることは別の確認項目です。
11. 通信断、タスク重複、例外状態の設計
正常時の搬送指示だけでなく、通信断、フリートマネージャー停止、目的地の占有、工程からの受け入れ拒否、荷検出不一致、リフト途中停止、センサー汚れ、バッテリー残量不足、手動介入を状態遷移図へ記載します。各状態で車両がどこに止まり、積荷を保持するか、誰へ通知し、誰が再開を承認するかを決めます。
同じ搬送要求を上位システムが再送した場合に二重搬送が起きないよう、要求ID、受領応答、タスク状態、キャンセル条件を確認します。車両が一時停止しているのに管理画面では完了扱いとなる、荷を下ろした後に完了通知が届かず再度同じ搬送が発行される、といった不整合をFAT/SATで意図的に試します。
例外対応は「現場が手動で何とかする」ではなく、作業手順として定義します。手動運転へ切り替える権限、積荷を降ろす場所、車両を牽引してよい条件、セーフティ機能のリセット、ログ保存、原因分析、復旧後の再検証を定めます。手動復旧のための空間・工具・教育がなければ、停止時間は長引き、作業者が危険な介入をする誘因になります。
12. 荷詰まり・スタック時に人が安全に復旧できるか
停止した車両へ人が近づくとき、ロボットが自動再起動しないこと、積荷が不安定でないこと、どの操作で安全状態になるかを明確にします。解除キーや保全モードの管理、非常停止後のリセット、荷を人が降ろす場合の支持方法、車両を手で押す場合の許可条件を決めます。復旧作業が通常の生産エリアを塞ぐなら、退避スペースと通行規制も必要です。
スタック位置が設備の正面や人通りの多い交差点に偏らないか、通信障害時でも現地の表示で異常理由を理解できるかを確認します。エラー表示は現場スタッフが使う言語で読めるか、コードだけで保全担当を待つ必要がないかも評価します。予備車で代替する場合は、タスクの引継ぎや積荷の所在を誤らない手順を準備します。
故障時の目標復旧時間を定める場合は、機器の保証値をそのまま使わず、現地の人員配置、部品在庫、遠隔支援の時間、夜間・休日体制を含めて検討します。保全担当が不在の時間帯に誰が何をできるか、メーカーのサービス契約がどこまで対応するかを書面で明らかにします。
13. 車両の台数と搬送能力は実測データで見積もる
必要台数を、カタログ上の最高速度だけで計算しないでください。実際のタスク時間には、呼出しから車両割当まで、空車移動、進入・ドッキング、リフト、設備インターロック待ち、荷下ろし、退出、充電・充電待ち、交差点の譲り合いが含まれます。ボトルネックが工程側の受け入れ能力なのか、交差点なのか、呼出し頻度なのかを分けて計測します。
ピーク時間の到着間隔と、工程が許容できる最大待ち時間をもとに、短時間の実測搬送サイクルを作ります。車両が空荷で戻る割合、複数台を同時に動かす場合の干渉、充電中に必要な代替能力も確認します。安全速度を引き上げて能力を合わせるのではなく、待ち位置、仕事の平準化、ルート、呼出し単位、工程バッファを見直します。
試験データは走行時間の平均だけでなく、ばらつき、停止理由、手動介入、設備待ち、再走行、荷姿別の成功率を記録します。自動化による効果を評価するときも、削減できる作業時間と、新たに必要になる監視・充電・保全・例外対応時間を同じ範囲に含めます。根拠のない削減率、架空の投資回収期間、販売資料だけのROIを採用しないでください。
14. 発注仕様書に記載する要件
発注仕様書には少なくとも、対象台車の図面と実測範囲、ワークと最大荷重・重心条件、床調査結果、ルートと交差点、受け渡し高さと許容差、リフト動作、停止・退避位置、環境条件、車両台数、稼働時間、充電方針を含めます。インターフェースは接続機器とソフトウェア版、信号一覧、異常・復旧シナリオ、ログの保存・閲覧権限を具体化します。
安全に関しては、適用する法令・規格・リスク評価の責任分担、安全センサー構成、保護範囲、停止性能の検証方法、手動モード、ロックアウト、現地受入れ記録を明記します。規格名だけ記載して適合判断をベンダー任せにせず、どの成果物を納入し、誰がレビューし、どの試験を通過したら受入れとするかを定めます。
保守部品の供給期間、現地サービス窓口、応答時間の定義、ソフトウェア更新、脆弱性対応、ネットワーク要件、バックアップ・復元、故障履歴の持ち出し可否、運用教育も確認します。取扱説明書、電気図面、通信仕様、台車変更図、テストレポート、リスク評価記録を納入資料に含めます。
15. FAT(出荷前検査)で確認すること
FATの前に、承認済みの台車・試験荷・試験ルートを用意し、試験条件と合否基準を双方が署名します。次のようなケースを、結果が追跡できる記録票で実施します。
| 試験項目 | 主な確認内容 | 合否の考え方 |
|---|---|---|
| 台車進入・離脱 | 最小・最大の開口、脚位置、キャスター向き | 接触・引っ掛かりなく所定位置へ入る |
| リフト・荷保持 | ストローク、偏荷重、リフト保持、荷姿 | 承認条件で荷がずれず、異常が記録される |
| 走行・停止 | 代表床、目地、旋回、停止位置 | 受渡し許容差内で停止し、繰返し再現する |
| センサー検知 | 空車・積載・リフト各状態、遮蔽、障害物 | 合意した検知・停止機能が試験記録で確認できる |
| 設備連携 | 到着、許可、完了、占有、タイムアウト | 不一致時に安全な例外状態へ移る |
| 通信・電源異常 | 通信断、復帰、低バッテリー、再送 | 二重タスクや不意の再起動を起こさず復旧できる |
| 手動復旧 | 手動権限、積荷の回収、ログ、再開 | 訓練済みの担当者が定めた手順で復旧できる |
FATで見つけた問題は、重大度、責任者、暫定対策、是正期限、再試験条件を記録します。対策を実施したら、関連するリスクや試験範囲が変わるか再評価し、クローズ前に再実施します。出荷を急ぐために未解決事項を曖昧な「現地調整」へ移さず、SATへ持ち越すなら受入れ条件と期限を明記します。
16. SAT(現地受入れ)で確認すること
SATでは、実際の床・ネットワーク・設備・作業者で、代表ルートと本番荷姿を検証します。現地の床目地、グレーチング、仮置き、照明、無線の死角、作業シフトの違いなど、工場でしか再現できない条件を含めます。運用者が日常の呼出し、キャンセル、異常確認、復旧、手動運転を実際に行い、教育だけで終わらせず操作記録を残します。
一往復の成功率だけを短時間で確認するのではなく、定めた期間に通常運転と例外シナリオを実行します。受け渡し側のセンサーや設備インターロックが意図通り機能するか、作業者の動線や非常口が保たれるか、復旧時の手順を夜間を含む担当者が実施できるかを確認します。
受入れ判定は、合意した試験ケースの合格、未解決不具合のリスク承認、文書納入、教育完了、保全体制、バックアップ・復元確認を条件にします。性能が未達なら、車両だけでなくレイアウト、台車、設備側の要件を切り分け、変更後に安全評価と該当試験をやり直します。
17. 90日間のパイロット計画
90日は例としての計画期間です。製品や設備の標準日程を示すものではありません。安全レビューや現場変更の規模に合わせて延長してください。
| 期間 | 主な作業 | ゲート・成果物 |
|---|---|---|
| 1〜2週 | 現状観察、搬送量・台車・床・ルート調査、責任者決定 | 対象工程、ベースライン、リスク一覧 |
| 3〜4週 | 台車適合図、受渡し条件、通信・安全構成、試験計画 | 仕様書、FAT/SAT判定表、変更承認 |
| 5〜6週 | 実台車を用いたシャトル試験、FAT、例外試験 | 課題ログ、是正後の再試験結果 |
| 7〜8週 | 現地設置、ルート整備、教育、SAT | 現地検証記録、訓練記録、稼働許可 |
| 9〜12週 | 限定シフトで運用、停止理由・待ち時間・介入を測定 | 日次記録、週次レビュー、改善案 |
| 13週 | 運用・安全・保全・費用のレビュー | 継続・変更・拡大の判断と条件 |
パイロット開始時は、対象ルート・車両・作業時間・積荷を限定し、想定外の条件に遭遇したときの停止・連絡手順を周知します。日次では搬送要求数、完了数、遅延、手動介入、停止理由、荷姿異常、ヒヤリハット、充電状態を記録します。週次レビューで、安全上の兆候、滞留時間、工程側の待ち、システムログの不整合を確認します。
継続判断の数値基準は導入前に決めます。例として、許容する受渡し失敗率、手動介入件数、最大停止時間、記録欠損の扱いを関係者が合意します。ここに一般化した合格数値を置くのではなく、各工場のリスクと生産要件から決めることが重要です。重大な安全問題が残る場合は、処理能力が高くても拡大しません。
18. 現場チェックリスト:現地調査の日に確認する項目
- [ ] 現行の台車・キャリアを種類ごとに識別し、複数台を実測した
- [ ] 台車底面、脚内幅、フレーム、キャスター、溶接部、荷姿を撮影・図面化した
- [ ] 空荷・実荷、偏荷重、最大高さでのクリアランスを確認した
- [ ] 受け渡し設備の高さ、位置決め方式、許容差、完了検出を確認した
- [ ] 床目地、段差、排水溝、グレーチング、傾斜、油・水・粉じんをルート上で記録した
- [ ] 人、フォークリフト、牽引車、材料仮置き、非常口の動線を重ねて確認した
- [ ] 荷姿がスキャナーを遮る状態と死角への対策を評価する担当を決めた
- [ ] 通信断・設備待ち・荷検出不一致・バッテリー低下時の状態を決めた
- [ ] 車両停止後の荷保持、手動復旧、保全モード、再開承認を決めた
- [ ] シフト別の呼出し、監視、保全、教育の担当者を特定した
- [ ] FAT/SATのケース、データ記録、合否基準、再試験責任者を合意した
チェック項目が埋まらない場合、それは調達を止める理由とは限りませんが、未確定条件として仕様書に残します。誰がいつ実測し、どの判断へ反映するかを明記すれば、見積もりの前提と追加費用・工程リスクを可視化できます。
19. よくある失敗と回避策
台車を測らず、標準パレット寸法だけで選定する。 実台車の脚、キャスター、底面補強が標準寸法と違えば進入できません。代表台車だけでなく、ばらつきと改造履歴を含む現物を測ります。
最高速度や公称積載量をそのまま能力値にする。 ドッキングや設備待ち、交差点停止、バッテリー充電がサイクルに入っていません。代表ルートのシャトル試験で実測し、変動も含めて見積もります。
安全センサーがあるので人との混在運用も大丈夫だと判断する。 センサーの死角や荷姿の遮蔽、床の反射・汚れ、停止距離の条件を検証していません。ルート、設備、運用ルールを含めたリスク評価と実地確認が必要です。
通信インターフェース対応を安全適合と読み替える。 VDA 5050は通信の仕組みを扱い、安全規格ではありません。通信機能と安全機能の責任境界、各々の検証記録を分けて確認します。
止まった車両を作業者がすぐ動かせると想定する。 手動モードの権限や荷下ろし方法がないと、無理な押し引きや危険な侵入が起こります。復旧場所、解除手順、教育、サービス体制を導入前に決めます。
試験項目をベンダーのデモ任せにする。 成功例だけが提示され、現場の例外が残ります。発注者がFAT/SATのケースと合否を定め、失敗条件を意図的に再現します。
20. ベンダーへの質問
- 提示するクリアランスはどの測定点・荷重・リフト位置・床条件に基づきますか。
- 車体が台車の下へ進入するとき、どのセンサー面が台車の脚やキャスターに遮られますか。
- 最大荷重と偏荷重の許容重心範囲、リフト状態ごとの制限を示せますか。
- 受渡し精度はどの試験条件・繰返し回数で測定し、設備側の誤差を含みますか。
- 床目地やグレーチング、想定する油・水・粉じん環境について、対応範囲と除外条件は何ですか。
- 通信断、タスク再送、目的地占有、荷検出不一致では、車両とフリート管理画面に何が表示されますか。
- VDA 5050を使う場合、どの版・メッセージ・機能を対象機種とフリートマネージャーで検証していますか。
- 安全評価と検証の責任範囲、納入する記録、現地での適合確認を誰が担いますか。
- 車両が荷を載せたままスタックした際、現場の担当者はどの場所でどの手順により復旧できますか。
- ログ、エラー履歴、ソフトウェア更新、バックアップ、部品供給、現地支援の条件は何ですか。
回答は口頭だけで済ませず、図面、テストレポート、インターフェース一覧、仕様書の該当箇所に結び付けます。回答が将来のソフトウェア版や追加工事に依存する場合は、現時点の納入範囲と追加費用・日程を分けて記録します。
21. タイ工場でのシステムインテグレーション
タイの工場へ導入する場合、日本本社の標準だけで現場条件を判断せず、現地の床、設備、ネットワーク、シフト、保全人員、作業言語、緊急対応を確認します。現地ベンダーやシステムインテグレーターが関与するなら、車両の販売範囲だけでなく、台車改造、PLC接続、フリート統合、安全評価、現地試験、教育、予備部品の責任を区分します。
Thai-German Institute(TGI)のサービス案内には、製造プロセス改善、ボトルネック分析、自動化設計、機械設計、PLC/SCADA連携やシステム統合などのサービスが掲載されています。これは現地で相談可能な支援分野の一例であり、特定のAGV製品の認証や本案件の適合を保証するものではありません。必要な専門性・契約範囲を個別に確認してください。
現場の安全手順や異常メッセージは、対象シフトの作業者が理解できる言語で整備します。日本語の仕様書だけで運用教育を済ませず、現地語の操作手順、緊急連絡先、エラーの一次切り分け、手動復旧訓練を用意します。初期立ち上げ中は、日勤以外のシフトでも運用条件が守られるかを確認します。
22. 自動化範囲を決めるときの比較
潜り込み式無人搬送車は、台車を車体上へ載せずに床下へ入って持ち上げるため、適合するキャリアを定められる工程に向く場合があります。しかし、台車の底面スペースが不足する、受渡し位置の高さが合わない、床が悪い、人と同じ狭い通路を通る、荷姿のばらつきが大きい場合には、車両単体の選定では解決しません。キャリア改造、受け渡し治具、ルート分離、設備変更などを含めて比較します。
牽引方式は複数台車をまとめて運ぶ設計に向く場合がありますが、列車の旋回軌跡や連結・切離しの作業を評価する必要があります。コンベヤ上へ載せるAMRは、既存コンベヤとの高さ・信号・待ちスペースの設計が中心です。無人搬送車の方式を先に固定せず、物量、レイアウト、荷姿、工程受渡し、運用体制から比較します。
AGVとAMRの方式やレイアウト設計をさらに比較する場合は、AGVのレイアウト設計で先に決めること、牽引AGV・タガーと台車列の設計、コンベヤ上AMRを既存ラインへ統合する方法も参考になります。これらは方式別の検討材料であり、潜り込み式の適合判定は実台車と実ルートで行ってください。
23. 導入可否を決めるレビュー会議
最終判断の会議では、製造、物流、設備、品質、安全、保全、IT/OT、調達の各責任者が同じ図面と試験記録を確認します。議題は「導入するか」だけでなく、どの工程で、どの台車を、どのシフトに、どの制約の下で、誰が運用するのかを明確にします。未解決事項を許容する場合、リスクオーナー、暫定対策、期限、再判定条件を記録します。
投資判断では、装置費だけでなく台車・床・受渡し設備の改造、ネットワーク、安全対策、教育、保全、予備車・部品、システム接続、停止時のバックアップなどを含めます。効果を算出する場合は、現行作業の実測ベースラインと同じ期間・範囲で比較し、製品カタログの理想値を実績見込みと混同しないでください。
小さな限定ルートで成立条件を検証してから拡大する方法は、未知の条件を分離しやすくします。ただし、パイロットで成功したルートがそのまま全工場へ展開できるとは限りません。床、台車、作業密度、交差点、シフトが変われば、受入れ試験とリスク評価をその範囲で更新します。
24. まとめ:車体より先に、運ぶ単位と受け渡しを設計する
潜り込み式 無人搬送車を選ぶときは、車体の高さや公称積載量だけで決めず、台車とキャリアの寸法・剛性、持ち上げ量と重心、床とルート、停止・受け渡し精度、センサーの視野、安全機能、フリート連携、例外時の復旧を一続きで検証します。実台車を使ったシャトル試験、FAT、SAT、限定パイロットの順に、前提条件と合否を文書化してください。
VDA 5050 3.0はロボット間の連携に新しい柔軟性を加えますが、必須採用でも安全規格でもありません。ISO 3691-4:2023などの適用版・現地法令・リスク評価を別途確認し、車両、フリートマネージャー、安全機能、設備、床の責任境界を明確にします。規格名や通信機能の有無だけで安全・適合を判断しないことが重要です。
台車図面、搬送ルート、想定荷重、受け渡し位置、現場写真を揃えれば、候補方式や実機試験の範囲を具体的に相談できます。タイ工場の搬送工程やシステム連携については、お問い合わせからご相談ください。


