


「フィジカルAI 工場導入」を検討するとき、最初に買うべきものは“自律性”ではありません。買うべきなのは、対象ワーク、開始条件、許容動作、停止条件、品質判定、復旧方法まで境界を引いた一つの仕事と、その仕事が安全かつ再現可能に実行されたことを示す証拠です。AIロボットのデモが成功しても、量産の受入試験、データ権利、モデル更新、異常時の責任者が決まっていなければ、工場導入は完了していません。
本稿では、タイ・ASEAN工場の発注者側が、フィジカルAIのRFP、検証、受入ゲート、データ/変更管理、90日PoCをどう設計するかを実務レベルで解説します。ロボットシミュレーション、画像認識、移動マニピュレータ、AI溶接の個別技術ではなく、それらを調達可能な仕事へ変換するための上位設計に焦点を当てます。
フィジカルAI導入を「AIモデル購入」と考えない
フィジカルAIは、カメラや力覚センサーなどの入力を解釈し、方策を選び、ロボットや設備を動かし、現実のワークに結果を残す仕組みです。従来の情報系AIとの違いは、誤りが画面内で終わらず、設備停止、不良品、治具破損、人への危険、後工程への流出につながり得ることです。
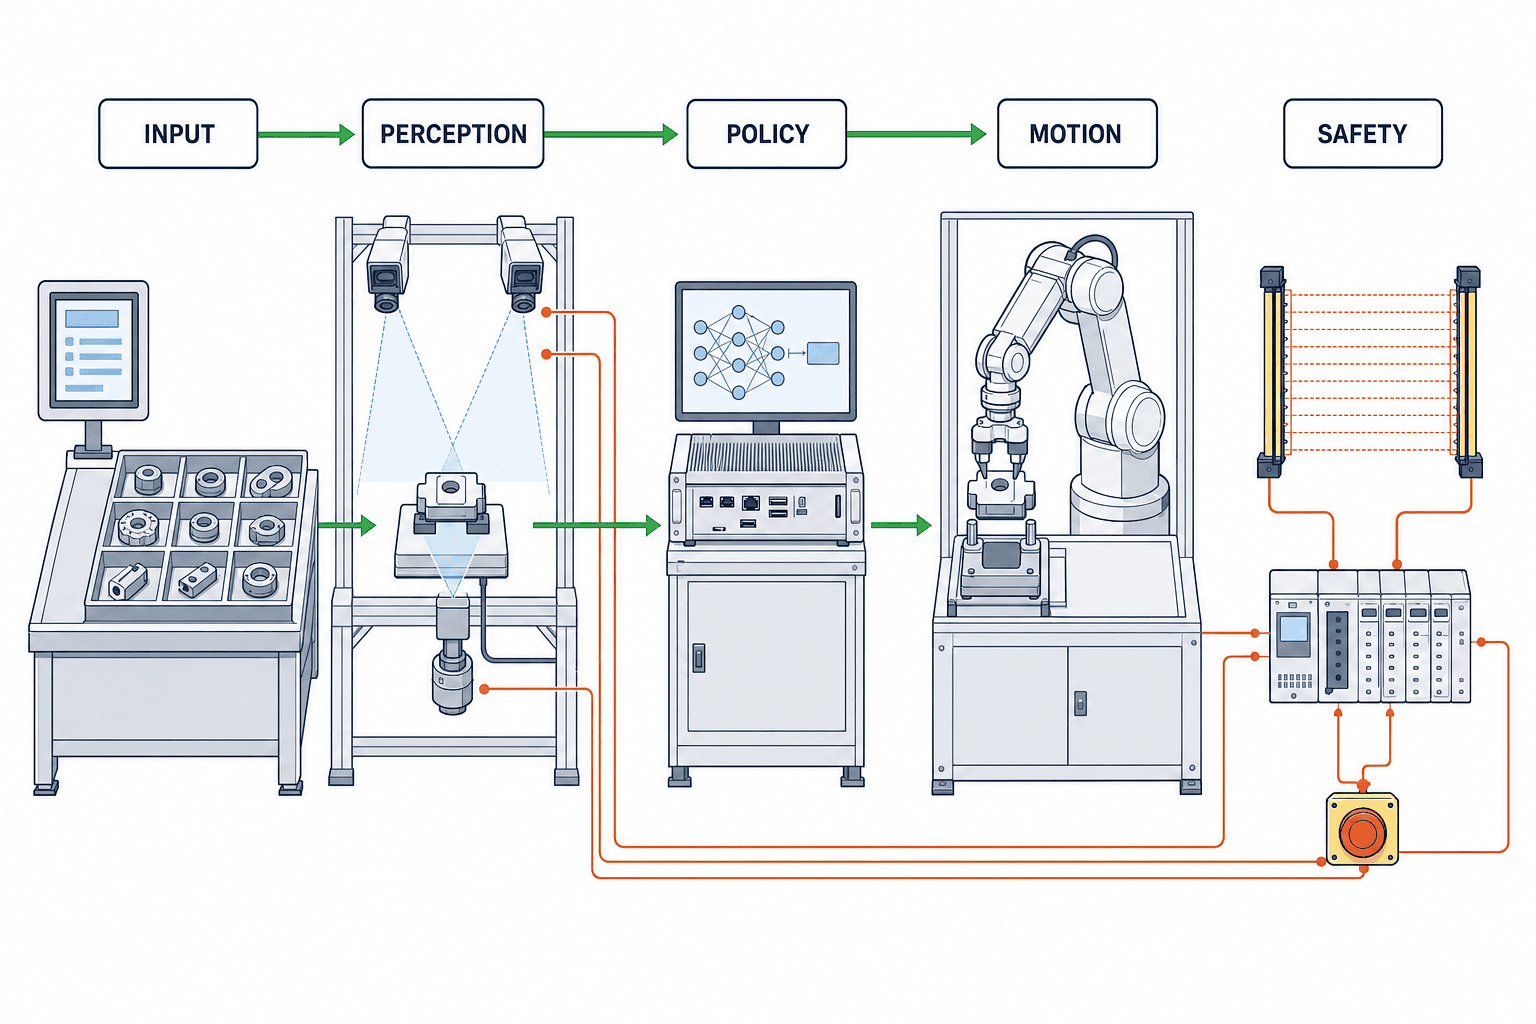
発注者は、システムを少なくとも次の五つの層に分けて考える必要があります。
- INPUT:ワーク、指示書、カメラ画像、力、位置、設備状態などの入力
- PERCEPTION:物体、姿勢、欠陥、作業状態を推定する認識
- POLICY:候補動作から何を実行するかを決める方策・ルール
- MOTION:ロボット軌道、速度、把持、溶接条件などの実動作
- SAFETY:AIの外側で危険を止める安全機能と運用手順
ここで重要なのは、SAFETYを「AIが賢ければ不要」としないことです。AIの精度試験と、産業用ロボットの安全要求、リスクアセスメント、インターロック、非常停止、保護停止は別の検証軸です。ISO 10218-1:2025は産業用ロボットの安全要求と、意図した使用および合理的に予見可能な誤使用に伴う重大な危険を扱います。個別案件では適用法令、ISO 10218-2、関連規格、タイ国内の要求、設備メーカー指示を含め、資格ある安全担当者が確認しなければなりません。
契約すべきは「自律性」ではなく、境界のあるタスクである
“多品種に柔軟対応”“環境変化に自律適応”“熟練者不要”といった表現は、技術ビジョンとしては魅力的です。しかしRFPの要求としては、合否を決められません。発注者とベンダーが別々の成功像を持つからです。
たとえば「ばら積み部品を自律ピッキングする」ではなく、次のようにタスクを分解します。
- 対象部品番号、材質、表面状態、寸法範囲、許容変形
- 部品箱、投入姿勢、重なり、最大充填率、異物の扱い
- 照明、反射、粉じん、温度、振動、カメラ汚れの想定範囲
- 正常サイクルの開始条件と完了条件
- 把持失敗、認識不能、二重取り、部品落下の検知方法
- 再試行回数、低速退避、隔離、作業者呼出しへの遷移条件
- 下流設備へ渡す品質情報とロット/シリアルの関連付け
- 人が介入した後に、どの状態から再開できるか
- 変更してよいパラメータと、再承認が必要な変更
これがタスク・エンベロープです。PoCはこの境界の内側で合格を証明し、境界の外側では安全に拒否、停止、または人へエスカレーションできることを証明します。万能性を競うより、処理可能範囲と拒否可能範囲を明確にする方が、量産では価値があります。
成功指標を生産KPIと証拠KPIに分ける
タクト、良品率、停止時間だけでは不十分です。AIが更新された後、なぜ結果が変わったかを追えなければ、品質保証と継続改善が止まります。そこでKPIを二群に分けます。
| 区分 | 例 | 受入時に残す証拠 |
| 生産KPI | サイクル完了、誤把持、不良流出、停止、復旧時間 | PLC・ロボット・検査・MESの時刻同期ログ、動画、ワークID |
| 証拠KPI | 判定再現性、データ追跡性、版の特定、アラート説明可能性 | データセットID、モデル版、設定ハッシュ、承認記録、変更票 |
数値目標は工場の工程能力、品質計画、リスク評価から決めます。本稿に出てくる日数や件数、率は、90日PoCを具体化するための提案受入基準の例であり、業界標準や保証値ではありません。
フィジカルAI RFPで最初に固定する12項目
RFPには製品名より先に、発注者が所有する要求を置きます。少なくとも次の12項目を、回答形式と証拠形式まで指定します。
1. 業務成果と対象工程
何を減らし、何を増やし、誰の仕事をどう変えるのかを一文で定義します。「AI導入」ではなく、「工程Aで品種群Bの投入・姿勢認識・把持・治具装填を行い、異常時は隔離して班長へ通知する」と書きます。
2. タスク・エンベロープ
対象品種、設備、速度、環境、上流・下流の状態、除外事項を表にします。PoC後に「その条件は想定外だった」という争いを防ぐ中心文書です。
3. 権限境界
AIが提案だけするのか、自動実行するのか、どのパラメータまで変更できるのかを固定します。溶接なら電流・電圧・速度・軌道、搬送なら経路・速度・把持力など、物理結果に直結する値ごとに権限を分けます。
4. 安全境界
安全PLC、保護装置、速度監視、非常停止、再起動、手動モード、保守作業の責任分界を図示します。AI停止と安全停止を同義にせず、安全機能は独立した検証対象にします。
5. 入出力と時刻同期
カメラ、センサー、PLC、ロボット、MES、QMS、エッジ端末、クラウドの信号一覧、単位、更新周期、欠損時の扱い、時刻源を定義します。ログを後から結合できなければ、原因究明はできません。
6. データ権利と利用制限
画像、図面、レシピ、軌道、アノテーション、合成データ、モデル重み、評価結果の所有権と利用権を分けます。他顧客モデルの学習への利用、国外転送、保存期間、削除証跡、再委託先を回答必須にします。
7. 学習・評価データの分離
学習、調整、検証、最終受入のデータを分離し、同じサンプルで“学習も合格判定もする”ことを防ぎます。データセットごとに出所、取得条件、ラベル担当、修正履歴、対象版を残します。
8. エッジ/クラウド障害時の動作
ネットワーク遅延、クラウド切断、GPU異常、ストレージ満杯、時刻ずれ、証明書期限切れのとき、継続、縮退、停止のどれに入るかを状態遷移で指定します。
9. 受入試験
正常条件だけでなく、境界条件、未知入力、センサー遮蔽、照明変化、通信断、再起動、誤った指示書などを試験シナリオに入れます。ベンダーのデモ手順ではなく、発注者承認のテスト台帳を正本にします。
10. 変更管理
モデル、プロンプト、ルール、ロボットプログラム、カメラ位置、治具、照明、ファームウェア、ライブラリ、クラウドサービスの変更を列挙し、再試験範囲と承認者を定義します。
11. 運用支援と能力移管
タイ現地対応時間、リモート接続方法、休日・夜勤対応、交換機、ログ採取、タイ語/英語/日本語の手順、工場側が自立運用するための教育と引渡し条件を求めます。
12. 終了・移行条項
契約終了時に、データ、設定、モデル、評価資産、ログ、文書をどの形式で受け取れるか、クラウド停止後も設備を安全に停止・手動運用できるかを定めます。ロックインは価格だけでなく、復旧不能という操業リスクになります。
証拠チェーンはSIM・SYNTHETIC・REALを一つの台帳で結ぶ
ABBとNVIDIAの発表は、デジタルツイン、タスク固有の合成データ、AI検証、実環境データの反復を強調しています。NVIDIAのPhysical AI Data Factory Blueprintも、実データと合成データのキュレーション、拡張、評価を一つの流れとして説明しています。発注者がここから学ぶべき点は「大量データを持てばよい」ではなく、どの証拠がどの現実条件を代表し、どの版を合格させたかを結べることです。
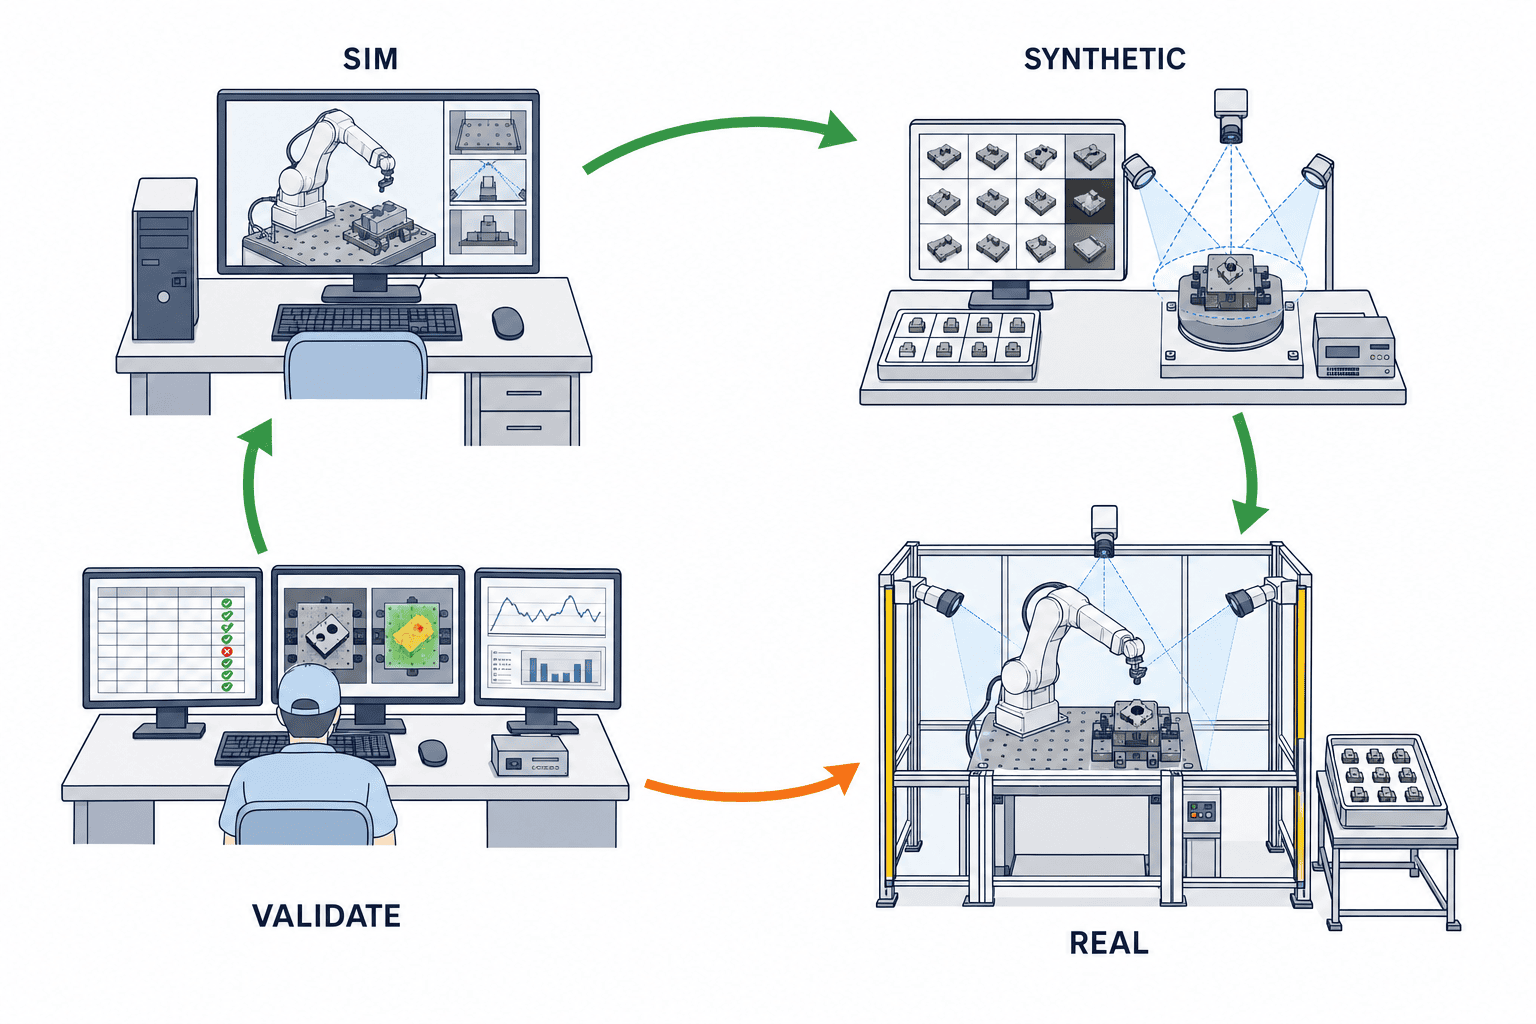
証拠台帳には、最低限次を含めます。
- シナリオIDと業務上の意味
- SIM、SYNTHETIC、REALの区分
- 元データ、生成条件、変換処理、ラベル版
- ワーク、治具、カメラ、照明、ロボット、制御ソフトの版
- モデル、方策、プロンプト、しきい値の版
- 期待結果、実結果、合否、逸脱理由
- 安全機能が作動した場合のイベント記録
- 誰が実行し、誰がレビューし、誰が承認したか
シミュレーションが現実に近いほど便利でも、実機受入を省略できるとは限りません。反射、摩耗、ケーブルのたわみ、油、粉じん、カメラ汚れ、作業者の介入、上流のばらつきは実工場で確認します。仮想検証の結果も、RFPの合否証拠として版管理します。同じく設備間の責任境界を受入仕様へ落とす例として、コンベヤ搭載AMRの受渡し仕様と90日PoCも参照してください。Physical AIでも、機械の境界を越える信号、ワーク、異常、復旧の責任分界が重要です。
ロボットAI検証の七つの受入ゲート
PoCの最後に一度だけ総合判定するのではなく、七つのゲートを順に閉じます。一つが未完了なら、次へ進んでも量産承認はしません。
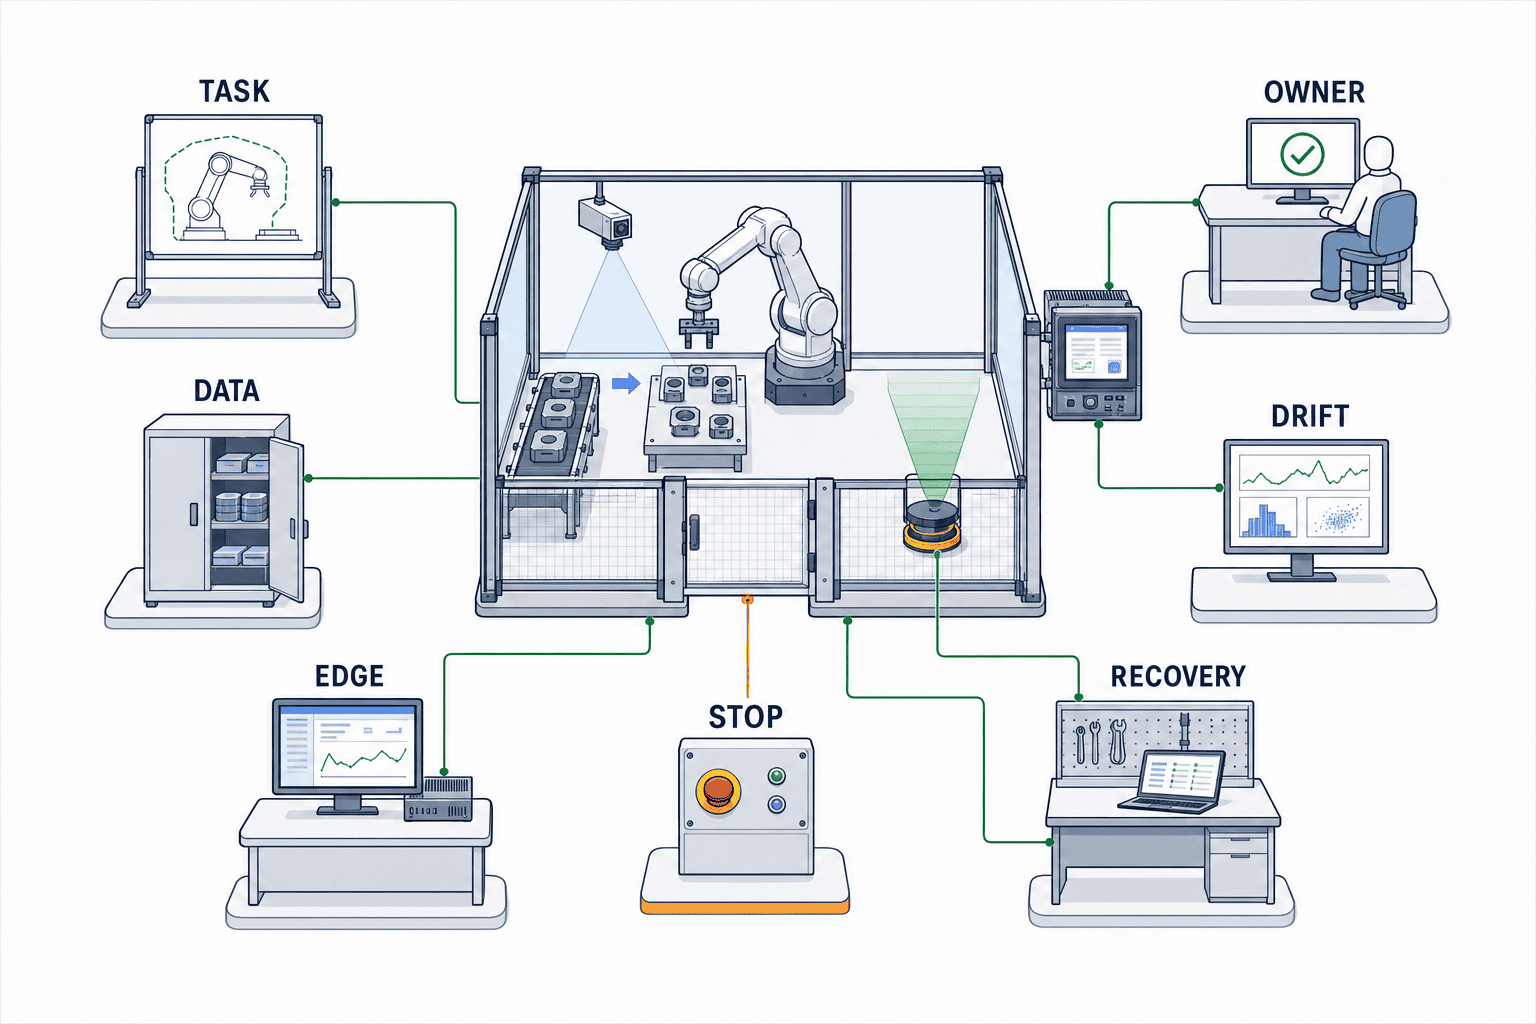
G1 TASK:仕事の境界が閉じているか
対象と対象外、開始と終了、正常と異常、人への引渡しが合意されているかを確認します。営業提案書ではなく、受入試験と同じタスク定義を使います。
G2 DATA:再現可能なデータか
データ出所、同意・権利、ラベル、版、分割、保存、削除、アクセスが追跡できるかを確認します。合成データは生成設定も版管理します。未知条件を評価セットから消して合格率を上げる運用は禁止します。
G3 EDGE:設備側で時間どおり動くか
平均値だけでなく、最大遅延、ジッター、起動時間、温度上昇、メモリ、ネットワーク依存を測ります。クラウド応答が遅いとき、ロボットが古い指示を実行しない設計も確認します。
G4 STOP:危険になる前に止まるか
人侵入、センサー矛盾、位置ずれ、把持失敗、通信断、AIプロセス停止で、定義した安全状態へ遷移するかを実機で確認します。AIの信頼度しきい値と安全回路の機能を混同しません。
G5 RECOVERY:止めた後に正しく戻せるか
再起動、ワーク除去、原点復帰、仕掛品判定、MES整合、再試行、手動介入記録までを通します。停止できても復旧に専門家が毎回必要なら、量産能力は不足しています。
G6 DRIFT:変化を検知できるか
照明、部品ロット、表面、治具摩耗、カメラ、上流工程の変化を監視し、入力分布、性能、例外件数のどこで異常を検出するかを決めます。再学習を自動開始するのではなく、まず隔離とレビューの流れを定義します。
G7 OWNER:判断責任者がいるか
品質、製造、保全、EHS、IT/OT、調達、ベンダーのRACIを作り、停止解除、版更新、例外品出荷、再学習、ロールバックを誰が承認するかを明記します。“AIチーム”という曖昧な主語を残しません。
七ゲートの受入記録テンプレート
| 項目 | 記録内容 |
| Test ID | 一意の試験番号と対象ゲート |
| Preconditions | 設備、ワーク、ソフト、モデル、安全設定の版 |
| Stimulus | 入力条件、異常注入、作業者操作 |
| Expected | 期待する動作・停止・通知・品質結果 |
| Actual | ログ、動画、計測値、現物判定へのリンク |
| Decision | 合格、条件付き、再試験、不合格 |
| Approver | 製造・品質・安全など必要承認者 |
| Residual risk | 残留リスク、暫定対策、期限 |
変更ガバナンス:モデル更新だけを管理しても足りない
フィジカルAIの挙動は、モデルだけで決まりません。カメラの取付角度、照明、レンズ、治具、ロボット校正、部品表面、前処理、しきい値、プロンプト、PLCラダー、通信ライブラリ、GPUドライバー、クラウドAPIも結果を変えます。したがって“AIモデルは同じだから変更なし”という判断は危険です。
変更対象を一つの構成台帳にまとめ、次の四段階で扱います。
- 記録のみ:表示文言など、物理動作と品質に影響しない変更
- 限定再試験:監視画面、ログ変換、非安全系通信など、影響範囲が限定できる変更
- 回帰試験:カメラ、照明、治具、モデル、しきい値、ロボット軌道など、認識・動作を変える変更
- 再リスク評価:安全機能、セルレイアウト、速度、可搬、作業者アクセス、用途境界を変える変更
各変更票には、変更理由、旧版・新版、影響仮説、必要試験、ロールバック手順、承認者、適用日時、対象ラインを入れます。複数国工場へ横展開する場合、同じモデル名でも現場条件が違えば別の受入記録が必要です。
自動学習は“自動承認”ではない
実データで継続改善する仕組みは有効ですが、学習パイプラインが新モデルを作ることと、そのモデルを生産へ昇格させることは分けます。推奨される流れは、データ収集→隔離環境での学習→固定評価セット→影響確認→承認→限定展開→監視→本展開です。生産中のモデルが無記録で変わる構成は、原因解析とロールバックを困難にします。
NISTは、重要インフラのIT、OT、ICSにAIを採用するには、信頼に値するシステムと反復可能なライフサイクル全体のリスク管理が必要だと説明しています。これは特定製品の認証ではありませんが、工場側が要求を行動可能な形でチーム、開発者、供給網へ伝えるという考え方は、そのままRFPに使えます。
90日PoC:デモではなく量産判断を作る
90日PoCの成果物は“動く動画”ではありません。量産へ進む、範囲を縮小する、追加検証する、中止する、のいずれかを根拠付きで決められる状態です。以下は提案日程であり、設備停止可能日、部品準備、安全審査、購買手続きに合わせて調整します。
Day 1–15:タスクとリスクを固定する
- 現場観察、標準作業、停止・不良履歴を確認
- タスク・エンベロープと除外範囲を承認
- 現行KPIと計測方法を確定
- データ権利、保存、国外転送、リモート保守を確認
- 安全責任者を含むRACIを承認
- 試験シナリオ台帳と構成台帳を作成
この期間の出口は、ベンダーが機材を持ち込めることではなく、発注者が「何を合格とするか」を署名できることです。
Day 16–35:証拠ベースラインを作る
- 実ワークの代表条件と境界条件を収集
- SIM/SYNTHETIC/REALの対応表を作る
- データ分割と最終受入用のホールドアウトを固定
- ログ、時刻同期、動画、ワークIDの結合を確認
- 正常系と異常系の初期試験を実施
- サイバーセキュリティ、アカウント、パッチ、バックアップを確認
ここでは性能を最大化するより、再現できる評価系を先に完成させます。
Day 36–65:境界と故障を試す
- 照明、姿勢、表面、ロット、速度の境界試験
- センサー遮蔽、通信断、遅延、再起動、ストレージ異常
- 把持失敗、二重取り、誤ワーク、品質NGの隔離
- 安全停止、保護停止、手動介入、復旧
- ドリフト監視とアラートの机上・実機試験
- 変更一件を実際に申請し、再試験とロールバックを演習
FANUCのAI Welding Agent発表は、図面の読み取りから溶接条件とロボット動作の生成、実行または作業者による調整までの連鎖を示す具体例です。ただし“ゼロセットアップ/ゼロティーチング”などはFANUCの製品主張です。自社工場の受入では、図面版、材料、継手、溶接電源、条件承認、試験片、外観・強度評価、作業者介入を別々の証拠にします。AI溶接エージェントの導入設計も併せて参照してください。
Day 66–90:量産相当観察と引渡しを行う
- 合意した品種・シフト・作業者で連続観察
- 例外、停止、手直し、人介入を全件分類
- 品質、製造、保全、安全が共同で受入試験
- 教育、手順書、予備品、連絡網を確認
- バックアップから復元し、旧版へロールバック
- 未解決事項、残留リスク、量産条件を経営判断へ提出
数値を置く場合の正しい書き方
PoCには数値が必要ですが、根拠のない“99%”を置いてはいけません。たとえば次のように、提案受入基準として書き、品質・安全・生産の責任者が承認します。
- 「提案基準:最終受入セットには、対象各品種の正常条件に加え、合意済み境界シナリオを少なくとも各3回含める」
- 「提案基準:重大な安全事象と未検知の不良流出は、受入観察期間中0件を必須条件とする」
- 「提案基準:通信断後は自動再開せず、状態照合と権限ある作業者の確認を経て復旧する」
- 「提案基準:構成版を指定すると、同じ評価セットで再試験でき、旧承認版へ合意時間内に戻せる」
これらは一般的な業界値ではありません。対象工程の危険度、検出可能性、タクト、ロット規模、顧客要求に合わせ、回数や観察期間、許容値を決めます。
タイ・ASEAN工場で追加すべき実装条件
多言語をUI翻訳だけで終わらせない
タイ語、英語、日本語、場合によってはミャンマー語やクメール語が現場で混在します。警報、復旧手順、教育、異常分類、承認画面の用語を揃えます。翻訳版ごとに手順の版がずれると、同じアラームでも違う操作が行われます。
リモート支援と現地権限を分ける
海外ベンダーの遠隔支援は有効ですが、接続承認、時間制限、操作記録、画面録画、ファイル持出し、緊急遮断を決めます。ベンダーが遠隔でモデルやパラメータを直接変更し、工場側に履歴が残らない運用は避けます。
ネットワークを前提にしすぎない
クラウド接続が切れても、安全停止または合意した縮退運転へ移れるようにします。推論、ログ、認証、ライセンスのどれが回線依存かを分け、工場回線、地域障害、証明書更新、時刻同期の試験を含めます。
横展開はコピーではなく再受入と考える
タイの成功条件をベトナム、インドネシア、マレーシアへそのままコピーしません。照明、部品サプライヤー、作業標準、シフト、温湿度、ネットワーク、法務・個人情報、保守体制が変わります。共通資産は再利用しても、現地のタスク・エンベロープと七ゲートは再承認します。
ベンダー提案を比較する採点表
価格とデモ精度だけでは、運用コストと停止リスクを比較できません。RFP回答を次の観点で採点し、必須条件と加点条件を分けます。
| 評価軸 | 確認質問 | 強い回答の特徴 |
| タスク適合 | 対象外条件を明記できるか | 拒否・停止・人介入まで状態遷移で回答 |
| 証拠 | 合否を再現できるか | データ・モデル・設備版とログが結合 |
| 安全 | AI障害時も独立して止まるか | リスク評価と安全機能の責任分界が明確 |
| データ | 権利と利用範囲は明確か | 学習利用、移転、削除、再委託を契約化 |
| 変更 | 更新時の再試験は何か | 影響度別の試験、承認、ロールバックあり |
| 復旧 | 現地班で復旧できるか | 状態確認、手順、教育、部品、支援SLAあり |
| 統合 | PLC/MES/QMSとどう結ぶか | インターフェース、時刻、エラー処理を提示 |
| 移管 | 契約終了後も運用できるか | エクスポート形式、文書、バックアップが明確 |
大手ベンダーの発表は技術方向を知るうえで有用です。ABBはRobotStudioとNVIDIA Omniverseを組み合わせたシミュレーション、合成データ、実データの循環を説明し、精度、コスト、立上げ期間に関する数値も公表しています。しかし、それらはABBの発表および分析に基づくベンダー主張であり、自社工場の成果保証ではありません。CaterpillarとFieldAIも、自律検査、デジタルツイン、状況認識、運用最適化を初期用途として挙げていますが、効果は当事者の発表として読みます。
量産移行時に受け取るべき引渡しパッケージ
PoC合格後、設備だけを受け取ってはいけません。少なくとも次を、更新可能な形式で引き渡してもらいます。
- 承認済みタスク・エンベロープとリスク評価
- セル構成図、ネットワーク図、I/O一覧、状態遷移図
- データ辞書、データセット台帳、ラベル手順、権利一覧
- モデルカード、評価結果、既知制約、対象外条件
- ロボット、PLC、カメラ、エッジ、クラウドの構成台帳
- 受入試験台帳、ログ、動画、逸脱、是正記録
- 安全機能の検証記録と法令・規格確認記録
- 起動、停止、復旧、清掃、校正、バックアップ、ロールバック手順
- アラート分類、エスカレーション、連絡先、支援SLA
- 教育記録、力量基準、変更申請書、再試験マトリクス
- ソース、設定、鍵、ライセンス、部品表の引渡し範囲
- 残留リスク、暫定対策、責任者、期限
引渡し資料が揃わない場合、PoCは“技術的に動いた”としても、操業移管は未完了です。
よくある質問
フィジカルAIとは何ですか?
センサーで現実環境を認識し、AIが動作を選び、ロボットや設備を通じて物理的な結果を生むシステムです。工場では、認識性能だけでなく、動作権限、安全停止、品質結果、復旧、変更履歴まで一体で管理します。
フィジカルAI導入で最初に選ぶ工程は?
高価な万能ロボットより、境界が明確で、失敗を検知・隔離でき、現行KPIが測れる工程を選びます。人の判断を含む場合も、どの判断を提案し、どこから人が承認するかを限定できれば候補になります。
AIロボットを製造業で検証するとき、精度だけ見ればよいですか?
いいえ。精度に加え、遅延、未知入力の拒否、停止、復旧、データ追跡、構成版、ドリフト、サイバーセキュリティ、作業者教育を検証します。最終的な品質と安全は工程全体で判断します。
フィジカルAI RFPに費用対効果をどう書きますか?
ライセンス価格だけでなく、設備改造、センサー、エッジ計算、データ準備、安全対策、統合、教育、保守、再学習、停止、監査対応、契約終了時の移行を含めます。本稿では根拠のない金額を提示していません。候補工程の現状損失と必要作業を計測してから事業性を評価します。
90日で量産導入まで完了しますか?
90日は量産可否を判断するPoC枠として使えますが、すべての設備で量産開始を保証する期間ではありません。安全設計、法令確認、設備納期、顧客承認、部品準備によっては追加期間が必要です。重要なのは90日後に次の意思決定を証拠付きで行えることです。
ベンダーが自動更新を推奨する場合は?
学習や候補版の生成は自動化できても、生産版への昇格は変更管理に従わせます。評価、承認、限定展開、監視、ロールバックを通し、誰がいつ何を変えたかを記録します。
まとめ:境界、証拠、変更統制を買う
フィジカルAIの工場導入で発注すべきものは、抽象的な“自律性”ではありません。境界のあるタスク、SIM・SYNTHETIC・REALを結ぶ証拠チェーン、七つの受入ゲート、停止と復旧、データ権利、変更承認、責任者を一つの契約と運用にまとめることです。90日PoCは、派手なデモを作る期間ではなく、量産へ進むかを工場自身が判断できる仕組みを作る期間です。
タイ・ASEAN工場で対象工程の切り出し、フィジカルAI RFP、PoC受入表の作成段階から整理したい場合は、TOMAS TECHへお問い合わせください。製品選定前の要件整理や、既存設備を前提にした小さな検証範囲の設定からでもご相談いただけます。
参考情報
- ABB Robotics and NVIDIA white paper defines transformative impact of physical AI on manufacturing
- ABB Robotics Partners with NVIDIA to Deliver Industrial-Grade Physical AI at Scale
- FANUC Accelerates Physical AI in Arc Welding with the New AI Welding Agent
- Google Cloud: Inside the agentic factory
- Caterpillar and FieldAI Advance AI-Powered Industrial Innovation
- NIST: Concept Note — AI RMF Profile on Trustworthy AI in Critical Infrastructure
- ISO 10218-1:2025 — Robotics — Safety requirements — Part 1: Industrial robots
- NVIDIA Physical AI Data Factory Blueprint
※本稿は2026年9月16日時点の公開情報に基づきます。各社の性能・効果・提供予定は各社発表に基づくもので、TOMAS TECHの実績値や保証ではありません。個別導入では、適用法令、規格、顧客要求、現地の安全・情報管理要件を確認してください。


