


工場で熱画像のAI異常検知を導入するなら、最初に決めるのはモデル名ではありません。どの設備の、どの部位を、どの負荷と撮像条件で比べ、誰が保全判断を下すかです。産業用熱画像カメラは表面の放射を捉えます。画面上で赤く見えた場所が直ちに故障であるとは限らず、光沢のある金属や撮像距離、周辺からの反射も見かけの温度を変えます。本稿はタイの工場で設備監視を発注する担当者向けに、固定カメラと巡回点検の選択から、データ設計、AI、保全運用、RFP、工場立会試験(FAT)、現地受入試験(SAT)までを一つの導入手順として整理します。
この記事で扱う範囲と最初の結論
対象は、モーターの接続部、軸受周辺、電気設備の接続点、ポンプ、乾燥炉の外装など、熱の分布が設備状態の手掛かりになる箇所です。熱設計そのものや制御盤の冷却容量を選ぶ話は制御盤の熱設計記事で扱います。振動、電流、潤滑などを組み合わせた保全方式の全体像は真空ポンプの状態監視記事が参考になります。本稿は、熱画像を継続して比較できるデータに変え、その異常候補を人の保全判断につなぐ実務に絞ります。
導入の順番は「故障モードと判断先を決める→撮像条件を固定する→正常変動を記録する→単純なルールを基準線にする→AIの追加価値を検証する→現場で受け入れる」です。サーモグラフィーの色表示だけで設備を停止させないこと、また「AIが異常と言ったから修理」という運用にしないことが重要です。熱画像が直接示すのは視野内の熱放射に基づく表面温度の推定と温度分布であり、原因、残寿命、停止の必要性は別途評価します。FLIRの計測資料は放射率と反射見かけ温度の設定を特に重要な測定パラメータとして挙げています。
熱画像AI異常検知を導入する前に、何を異常と呼ぶか
最初の会議で「熱くなったら通知」とだけ決めると、運転負荷が上がるたびに警報が出ます。設備・部位・故障モードを一行で結びます。例えば「一定の運転モードにあるモーター端子箱の特定接続部で、同種の接続部に比べて温度差が持続し、電流値でも説明できない場合、保全担当が点検する」という形です。異常は、絶対温度がしきい値を超えた状態だけではありません。左右または三相の相対差、同じ部位の過去からの変化、停止後の冷却曲線、時間帯や負荷に対する残差などが候補になります。
ただし比較対象を決めずに「同じ機種だから同じ温度」と推定するのは危険です。同じ型式でも回転数、負荷、設置場所、カバー、通風、表面材が違えば温度は変わります。初期の対象を選ぶ際は、故障時の影響、熱として現れやすい故障モード、視認可能な部位、撮像時の安全性、負荷データの取得性、点検後の対処可能性を並べます。危険度が高くても内部が見えない部位は、熱画像だけを主センサーにしない判断が必要です。
故障モードと観測量の対応表
| 対象・疑い | 熱画像で観測するもの | 併せて見る情報 | 人が確認すること |
|---|---|---|---|
| 接続部の局所加熱 | 同条件の接続部との差、熱域の拡大 | 電流、運転時間、盤の換気状態 | 安全手順に従った締結・変色・接触の確認 |
| 軸受近傍の温度変化 | 定常運転時の表面温度と分布の推移 | 振動、回転数、給脂履歴、負荷 | 潤滑・芯ずれ・摩耗などの切り分け |
| ポンプ外装の偏った加熱 | 吸込側・吐出側など事前指定ROIの差 | 流量、圧力、運転モード | プロセス条件と設備側の両方を調査 |
| 炉や加熱設備の外装 | 外装の局所ホットスポットと持続性 | 設定温度、稼働段階、断熱補修履歴 | 安全上の処置と断熱状態の確認 |
この表は診断結果を保証する対応表ではなく、調査の入口です。例えば軸受周辺が高温でも、熱画像だけで「潤滑不足」と断定できません。運転履歴と別の信号を照合し、必要なら停止後の実機点検へ進みます。AIの仕事は調べるべき画像と部位を優先順に示すことで、原因確定を自動化することではありません。
固定カメラか巡回点検かを設備ごとに選ぶ
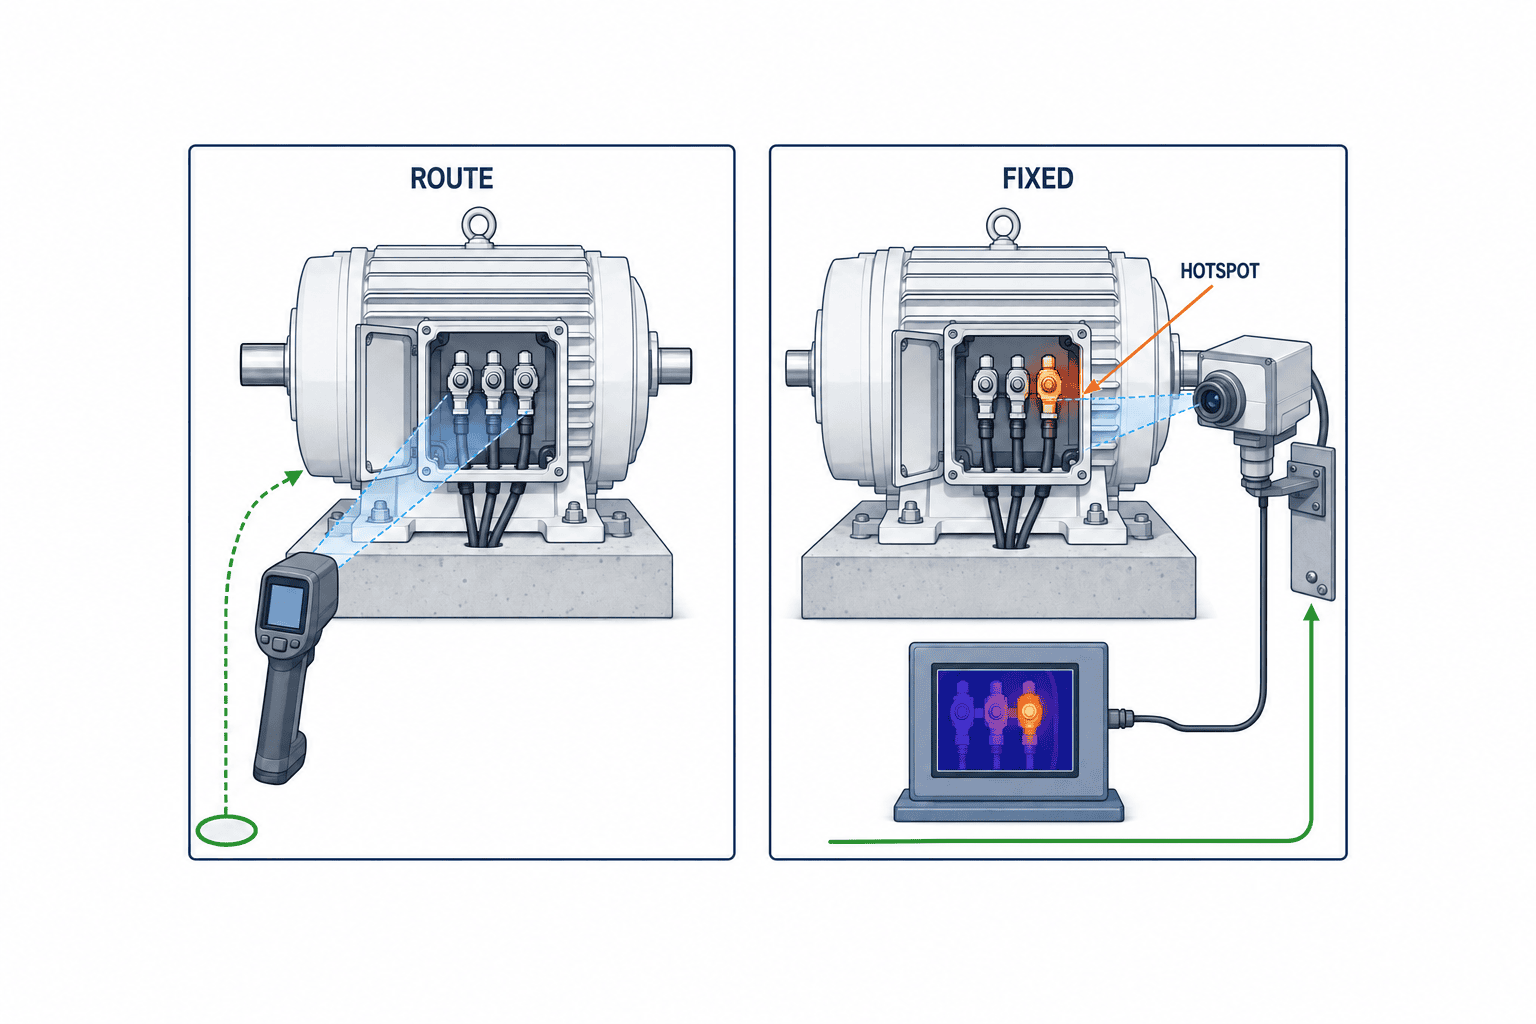
固定カメラは、同じ視点から継続して同じ領域を監視できます。立入が難しい場所、故障進行が速い部位、停止損失が大きい設備で、連続した温度分布と警報が必要なら候補になります。FLIRの連続監視資料も、固定設置による監視と温度しきい値警報という使い方を示しています。ただし固定設置にはカメラ、レンズ、保護ケース、取付、配線、清掃、校正、通信、電源、監視システム連携の運用が伴います。1台のカメラが映せない面や、遮蔽物の裏側は監視できません。
巡回点検は、対象台数が多く、各設備を常時見る必要がない場合に向きます。新たな固定設備を増やさずに候補機を調べられますが、撮像点、距離、角度、焦点、負荷、測定パラメータを点検者が再現できなければ、時系列比較は成立しません。携帯カメラを使う場合は「自由に撮る」ではなく、設備ID、撮像位置を示す写真、測定対象のROI、撮像順、必要な運転条件を記したルートを定義します。危険な位置から撮る必要がある場合は、点検のために接近する方法自体を安全担当と見直します。
2026年8月31日にFLIRが公表したデータセンターの事例では、重要な電気設備の四半期ごとの携帯カメラ点検から固定式の連続監視へ移り、設備ごとの運転条件を踏まえた警報を担当者へ届けています。これは監視間隔の設計例であり、同事例で報告された保険条件や効果をタイの工場へ一般化する根拠ではありません。
固定と巡回は排他的ではありません。まず巡回で故障モードと測定可能性を確かめ、重要な少数点を固定化する進め方が堅実です。逆に温度変化が速い、夜間無人、アラームまでの許容時間が短い対象は、巡回周期では取り逃がす可能性があります。選定表には「異常から対処まで許される時間」「視野の安定性」「機器の接近性」「設備停止損失」「現場が警報に対応できる時間帯」を記入します。価格だけの比較にすると、監視できない時間と警報処理の人件費を見落とします。
撮像条件を決めないAIは、環境差を学んでしまう
熱画像から温度を比較するには、撮像条件を画像と一緒に保存します。最低限、設備ID、部位ID、カメラとレンズ、撮像位置・距離・角度、焦点、放射率設定、反射見かけ温度設定、周囲温度、湿度や通風などの環境、撮像日時、運転モード、負荷指標、作業状態を記録します。機種が提供する測定メタデータを残すとともに、現場固有の条件はMES、PLC、設備台帳、点検記録と結びます。後から「熱い原因は負荷だったか」を説明できるようにするためです。
放射率、反射、光沢面
赤外カメラは材質によって同じ温度を異なる放射として捉えます。表面処理が違う二つの部品を、画面上の数字だけで比較してはいけません。光沢金属では周囲の熱源が写り込み、部品自体が熱いように見えることがあります。比較用の表面処理や基準点を設ける場合は、設備の安全性・電気安全・メーカー保証への影響を事前に確認します。現場で放射率を測るか、製品資料の値を使うか、同一表面の相対変化に限定するかをRFPで明記します。FLIRの測定ガイドは放射率、反射温度、距離を補正パラメータとして扱います。
見える大きさ、距離、焦点
熱い箇所が画像に写っていても、測温に必要な画素を占めているとは限りません。特に細い端子、ボルト、ベルト端などは、背景と混ざった見かけの温度になり得ます。FLIRの撮像距離解説は、測定したい対象が測定スポットを十分満たす必要があると説明します。特定製品の設置ガイドでは3×3画素という条件が示されていますが、これをあらゆる機種と用途に一律適用するのではなく、候補機のレンズ、解像度、作業距離、最小異常サイズで実機確認します。焦点が外れれば温度分布もぼやけます。レンズの選択を「設備全体を一画面に収めたい」という願いだけで決めないでください。
負荷と運転段階
モーターや電気接続部の温度は負荷の影響を受けます。低負荷時の基準画像と高負荷時の本番画像を比べれば、正常でも異常に見えるでしょう。負荷を取得できる場合は、電流、回転数、生産量、設備状態などのどれを代理指標にするかを決めます。取得できない場合は運転モードごとに基準画像を分け、「比較可能な条件が揃っていない」と出力できる設計にします。条件不明のデータを無理に正常・異常へ分類するより、再撮像を促す方が運用上正直です。
タイ工場の環境差
屋外と屋内、日射が当たる時間と当たらない時間、雨後、空調の切り替え、換気扇の停止、洗浄直後などで見え方は変わります。湿度やレンズの結露、粉じん、油膜、保護窓の汚れは画像品質を落とします。タイの工場だから一律にしきい値を高くするのではなく、工場内の撮像地点ごとに「測定可能な環境範囲」「清掃と再確認のトリガー」を決めます。正常時の朝・昼・夜、平日・休日、製品切り替え後を必要な範囲で収集し、季節差を評価計画に入れます。環境変化を故障と取り違えると、警報を現場が信用しなくなります。
本番前の測定計画を一枚にまとめる
カメラを設置した直後の「正常画像」を一枚だけ登録して本番に入ると、実際の変動幅を知らないまま警報を設計することになります。そこで対象設備ごとに測定計画を作り、何を同条件とみなすか先に決めます。表の行には設備ID、部位、故障モード、ROI、比較相手、最低限の運転条件、撮像位置、測定設定、判断担当を置きます。固定カメラなら視野と取付位置、巡回なら足元位置とカメラの向きを現場写真で残します。異常候補を見た後に比較相手を選び直すと都合のよい説明ができてしまうため、基準画像を集める前に記入するのが原則です。
正常データは「台数」だけでなく、同一設備の変動を含むように集めます。例えば運転開始直後、安定運転、負荷変更後、停止前を区別し、日射や空調の影響を受ける場所では時間帯も分けます。何日、何枚必要かという普遍的な数はありません。運転モードが繰り返し現れ、同じ条件の画像と負荷が揃い、現場担当が通常の温度変化を説明できるまで取得します。稀な故障を待って基準データを作るのではなく、まず正常時に何が揺れるかを確認します。取得した画像には、再撮像の理由や表面清掃の有無も残します。
比較不能を判定する入口条件
モデルの手前に品質ゲートを置きます。設備が視野から外れた、ROIが遮られた、画像がぼけた、カメラの時計が負荷データと合わない、負荷が指定範囲から外れた、保護窓が汚れた、測定設定が変わった、といった状態では過去画像との差を故障として採点しません。画面には「判定不能」と原因を表示し、再撮像、清掃、時刻同期、運転条件待ちなど次の作業へつなぎます。ここを曖昧にすると、モデルはデータ欠損や撮像失敗に反応し、保全担当は本当の設備異常と区別できません。
警報しきい値の候補は、画像だけを見て机上で確定させないことです。既存の保全履歴に残る実際の点検・修理と時刻を照合し、その前に熱の変化が見えたかを確認します。履歴に温度異常がない場合は「この設備では熱画像が効く」と決めつけず、運転条件を揃えた比較を続けます。現場担当と一緒に、見つけたい兆候と許容できる警報量を決め、見逃したくない重大事象を別に列挙します。単純なしきい値、相対差、AIを同じ期間のデータで並べれば、AIの追加価値が見えます。
一件のアラームを最後まで追う試運転
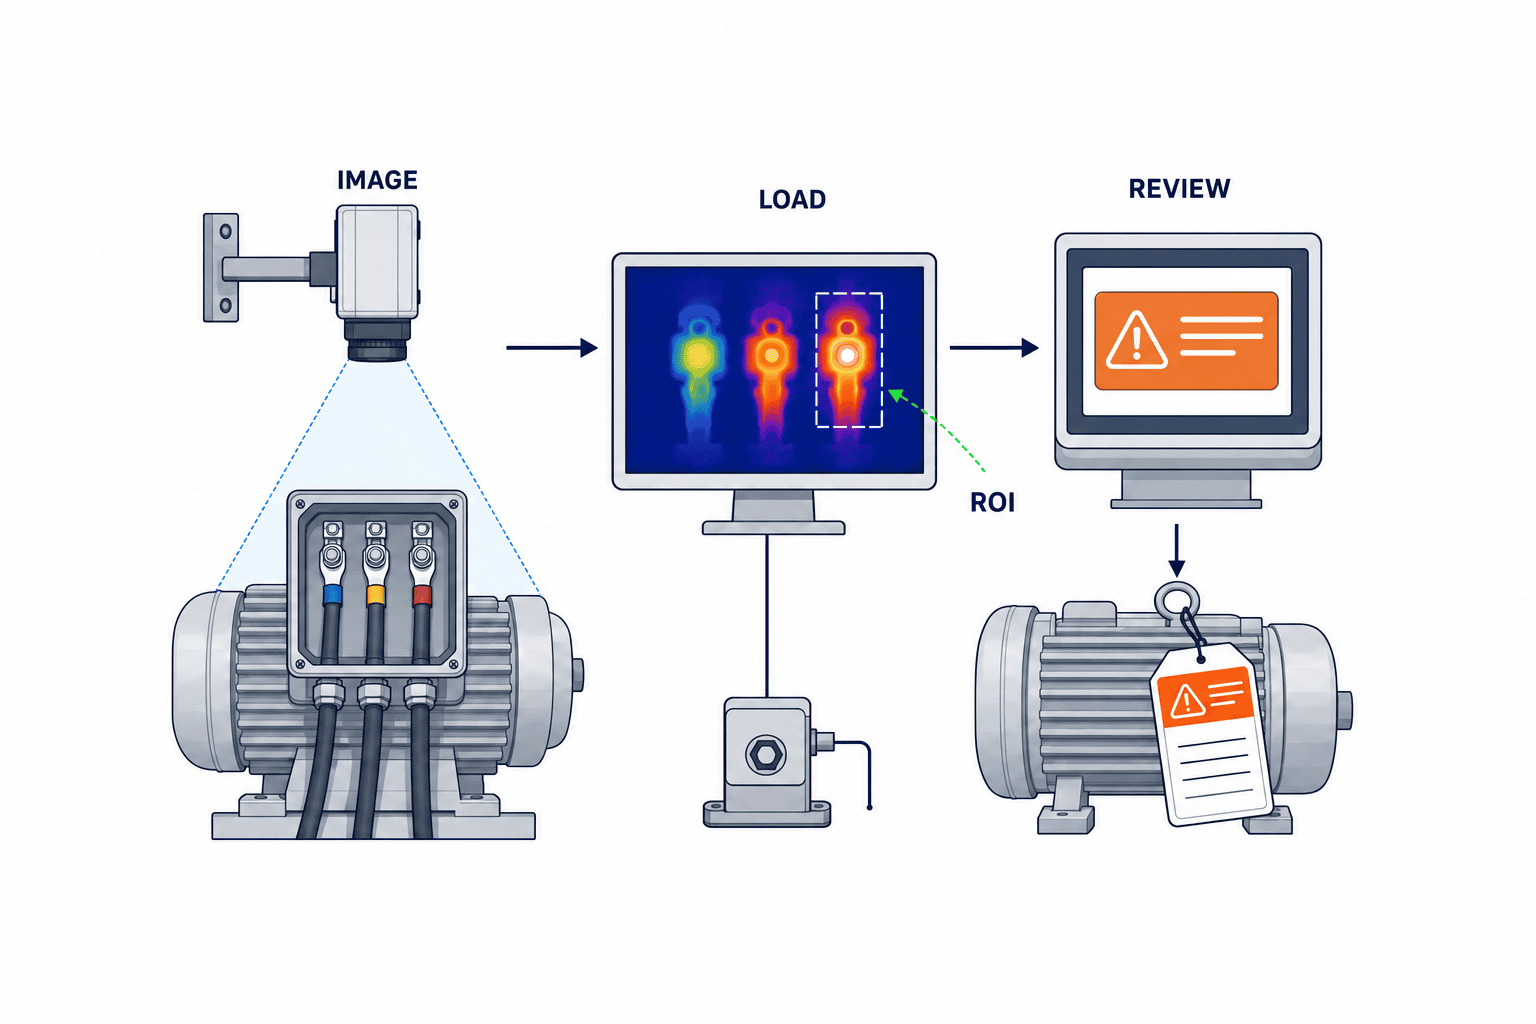
小規模な試運転では、疑似ホットスポット画像をモデルへ入力してアラームが出るだけで終えません。現地の画面に設備IDと部位が正しく表示され、正しい当番へ通知され、担当者が熱画像・可視画像・負荷履歴を開け、再撮像または点検を指示し、結果を設備履歴へ返せるところまで通します。通信が一時的に切れたら通知がどう遅れるか、復旧後に二重通知しないかも確認します。疑似画像で確認できるのは経路の動作であり、実故障の検知率ではありません。
この試運転で「誰が何分以内に対応する」といった目標は、工場の勤務体制と対象設備の危険度に合わせて合意します。固定カメラで夜間監視するのに夜間の受信者がいなければ、連続撮像だけではリスク低減に結び付きません。一方、巡回撮像の翌朝にまとめて確認する運用でも十分な設備はあります。カメラやAIの仕様と同じ重さで、応答と記録の運用仕様を受け入れてください。
AI異常検知の役割を三段階に分ける
第一段階は撮像品質の判定です。対象が欠けていないか、視点がずれていないか、焦点が合っているか、レンズに汚れがないか、比較する運転条件が揃っているかを確認します。ここを通らない画像には「判定不能」を返します。第二段階は部位の温度分布の比較です。指定したROIの最大値だけでなく、上位画素の分布、熱域の面積、隣接部位との差、時間的な持続、負荷に対する残差を見る設計ができます。第三段階でアラームを運用判断へ変えます。保全担当が再撮像、別信号確認、計画点検、停止判断のどれに進むかを定めます。
「AI」を入れる前に、固定しきい値と同型機比較をベースラインとして残します。異常サンプルが少ない工場で高度な分類器を学習させても、未知の故障を正しく見分けられる保証はありません。正常データの分布から逸脱を示す方法、同条件の正常画像との差を見る方法、既知故障の教師あり分類などを、手元のラベルと運用目的に合わせて選びます。候補モデルの比較では、適合率や再現率だけでなく、設備・週・シフト当たりの誤警報件数、見逃した事象、検知から人の確認までの時間を見ます。評価対象は画像枚数ではなく、保全イベントと対応です。
データ分割とラベルの注意点
同じ故障の連続フレームを学習と評価に分けると、見かけ上の成績が上がります。評価データは設備、期間、運転条件を考えて分け、少なくとも本番に近い未見期間で検証します。部品交換、カメラ交換、レンズ変更、取付位置の変更は分布を変えるため、変更履歴を保存します。点検結果のラベルも「AIが異常を出した」と「実際に接触不良だった」を分けます。未点検のアラームをすべて故障として学習させてはいけません。
また、単に異常件数を減らす設定は、見逃しを増やして見かけの誤警報率を下げる可能性があります。重大事象の見逃し、許容できる通知件数、確認に使える人員を同時に置き、優先度別のしきい値を現場で調整します。安全や生産停止に直結する設備では、AI単独の自動停止を既定にせず、既存の安全回路・保護継電・運転手順との役割を明確にします。AIの出力が通信断やモデル更新で変わっても、設備保護の責任が曖昧にならない構成が必要です。
保全担当が使えるアラーム画面を設計する
アラームには「高温」とだけ表示しないことです。対象設備と部位、現在画像、比較対象画像、ROI、比較時の負荷と運転状態、温度の推移、撮像品質、アラーム理由、推奨する初動を一画面で示します。生の熱画像と可視画像を対応付け、カメラの向きが変わっていないか確認できるようにします。記録には誰が確認したか、何を見たか、再撮像の結果、保全指示、部品交換・締結・清掃、解消確認を残します。後でモデル改善に使うのは、この「人が調べた結果」です。
通知先はアラームの優先度と時間帯で変えます。勤務時間中は設備担当、夜間は当直、停止判断は責任者など、実際に応答できる人へ送る設計です。同一事象が何分も続くときに毎秒通知しない抑制、通信断とカメラ故障を別アラームにする区別、放置された通知の再通知を決めます。保全担当が熱画像に不慣れなら、最初の判定を「即停止」「現場確認」「次回計画点検」「再撮像」の少数の選択肢にします。その上で人の所見と画像を紐付けます。保全作業報告のAI活用と連携する場合も、報告書の自動生成より、確認根拠と設備IDを正しく引き継ぐことを優先します。
導入費を比較するときに見積もる範囲
カメラ本体の価格だけで見積もりを比較すると、設置後に必要な費用が落ちます。少なくとも、対象設備の撮像調査、レンズと取付、保護窓またはケース、電源・ネットワーク、エッジ端末またはサーバー、保存容量、現場システム連携、初期データ取得、アノテーション、FAT/SAT、担当者教育、校正・清掃、保守契約、モデル更新を分けて提示してもらいます。巡回点検ではルート作成と点検時間、撮像者の教育、画像整理、確認時間も費用です。
投資判断には、停止や不良の損失額だけでなく、対象故障が過去にどれほど起きたか、熱として事前に見える可能性、既存点検との重複、誤警報対応時間を入れます。故障がほとんど起きない設備では、短いPoCで「削減額」を実証できない場合があります。その場合は削減額を断定せず、撮像再現性、検知可能な最小異常、アラームの実行可能性を先に受け入れ、長期の効果測定は別の段階に置きます。製品仕様に書かれた感度やカタログ上の測温精度は、現場での故障検知精度を保証しません。
小規模PoCの出口を先に決める
PoCに入る前に「成功なら何を増やすか、失敗なら何を直すか」を書きます。対象設備を増やす前に、同じ設備で日射、負荷、作業者、撮像距離の違いに耐えられるか確かめます。初期期間はAIの推奨と現場判断を並走させ、AIの出力をそのまま停止指示にしません。誤警報の理由を撮像条件、運転条件、モデル、保全判断に分類すると、カメラ位置の修正で解決する問題と、モデル再学習が必要な問題を分けられます。分類できない状態でモデルだけを更新しても、再発しやすくなります。
ISO 18434-1:2008の公開要旨は機械の赤外線サーモグラフィーについて、反射見掛け温度、放射率、減衰媒体の補正に触れています。またISO 18434-2:2019の公開要旨は、画像の解釈、異常の重大度、安全、報告の扱いを示しています。ここでは有料規格本文の詳細な適合条件を断定せず、RFPで測定と判断の根拠を明記するための参考として扱います。
RFPに入れるべき仕様と質問
RFPでは「熱画像AI一式」では比較できません。ベンダーごとに前提を揃えるため、次の項目を対象設備別に提出してもらいます。
| 項目 | RFPで明記・質問する内容 | 受領すべき証拠 |
|---|---|---|
| 監視範囲 | 設備ID、部位、最小ホットスポット、必要な監視頻度 | 配置図、視野図、死角一覧 |
| 撮像・測定 | カメラ・レンズ、距離、角度、焦点、放射率と反射温度の扱い | 実機で撮ったサンプル画像と測定設定 |
| 運転条件 | 負荷指標、運転モード、比較不能条件 | PLC・MES等とのデータ項目表 |
| AI判定 | ROI、基準線、判定不能、モデル更新、説明画面 | 代表データでの判定ログ |
| 通知と保全 | 優先度、通知先、応答時間、エスカレーション | アラーム画面、履歴、作業指示連携 |
| 保護と運用 | 通信断、電源断、カメラ故障、清掃、校正、サイバー対策 | 障害時の動作手順と責任分界 |
| 受入 | FAT/SATの試験条件、再試験、未達時の扱い | 試験計画書、判定表、引渡し資料 |
「最小ホットスポット」は設備側が見つけたい異常の物理的な大きさです。レンズ選定を製品の画素数だけで決めるのではなく、据付位置からそのサイズを識別・測定できるかを確かめます。ベンダーには画像の生データと温度メタデータの取得範囲、保存形式、データの所有・持ち出し、API、更新時の互換性も尋ねます。将来の機器更新時に過去画像を比較できるかも重要です。
「AI精度○%」という宣伝値だけを採用基準にしないでください。どの設備、どの運転条件、何件の独立した保全事象で測ったかを確認します。故障ラベルが乏しければ、まず疑似異常や安全な再現試験で検出経路を試しますが、それを実故障での検知率と呼ばないよう契約上も分けます。性能保証を求めるなら、現地の撮像条件で測れる指標を合意する必要があります。
FATでは何を検証するか
FATは納入前の設備・システムが約束した機能を持つかを確かめる場です。工場の現場環境を完全には再現できないため、FATで「現地の故障を必ず検出できる」と結論づけません。試験データ、カメラからの画像入力、ROI設定、比較条件の読み込み、しきい値・AIの出力、通知、監査ログ、アクセス権、通信断からの復帰、モデル更新とロールバックを確認します。画像の時刻と設備データの時刻がずれた場合も試します。これらは現地据付の前に直せる項目です。
試験の各ケースは、入力データ、条件、期待結果、実結果、証拠ファイル、合否、再試験の担当者を記録します。正常時だけでなく、対象が視野から外れた画像、焦点不良、測定条件が欠落した画像、運転モードが切り替わった画像を入れ、「異常」ではなく「判定不能」となるケースを作ります。アラームは現場へ送らず試験先に送る設定も必要です。製品デモで見せたきれいな画像だけの確認では、現場運用の品質は分かりません。
SATでは何を検証するか
SATは現地に据え付けた状態で、実際の設備、環境、担当者によって動くかを確かめます。カメラの固定、振動による視点のずれ、保護窓の汚れ、照明や日射による反射、電源瞬断、ネットワーク遅延、PLC・MESの負荷信号、夜間の通知先、点検者の対応を確認します。設置後に撮影した基準画像を使い、同一部位が予定した画素数・焦点・視野で入るかを記録します。FATを通ったことはSATを省く理由にはなりません。
SATの評価期間は、選んだ設備の運転パターンを含むように設定します。低負荷しか試していない状態で高負荷時の性能を受け入れないことです。温度が上がる安全な試験対象を使う場合も、現場の安全手順と設備メーカーの許容範囲内で行います。現地で実故障が発生しない期間なら、故障検知率を無理に算出しません。撮像品質、比較条件の欠落率、通知の到達、確認記録、誤警報の理由分類を受入項目にし、実故障の検証は運用後のレビューへ引き継ぎます。

受入判定を「装置」「データ」「人」に分ける
装置の合格は、対象部位を撮れて、故障時のカメラ・通信異常が分かることです。データの合格は、運転条件と画像を突き合わせられ、比較不能を表示できることです。人の合格は、通知を受けた担当者が期限内に画像を確認し、必要な別信号や実機点検に進め、結果を記録できることです。三つのうち一つだけ通っても、保全システムとしては未完成です。現場への引渡しでは、担当者名、夜間対応、清掃頻度、再校正条件、モデル変更権限、未処理アラームの棚卸し周期を明記します。
導入後の運用:モデルが古くなる前に変更を記録する
運転条件や表面材の変更を記録しないと、以前の基準画像との比較が意味を失います。カメラの位置変更、レンズ交換、設備の塗装・断熱改修、部品交換、工程レシピの更新、季節的な空調変更は、少なくとも「いつ、どこを、なぜ変えたか」を画像データと結びます。変更後に新しい基準を取るべきか、旧データを補正して使えるかを決めます。モデル更新は新旧モデルを同じ評価セットで比較し、現場での誤警報と見逃しを確認してから反映します。
保全会議では、アラーム数だけでなく、調査までの時間、処置までの時間、アラームの原因内訳、再発、対象外だった故障を見ます。カメラの汚れによる判定不能が増えたなら清掃計画の問題です。高負荷時だけ誤警報が出るなら運転条件の結合が不足しています。見逃した故障が熱として表れなかったなら、振動、電流、圧力など別の監視方法を検討します。AIモデルを改善する前に、現場の撮像とデータ結合を直した方が効果的な場合もあります。
よくある質問
工場の熱画像AI異常検知は、温度しきい値だけでも始められますか?
はい。比較可能な運転条件を決め、対象部位と温度しきい値、持続時間、通知先を設定すれば、単純なルールから始められます。むしろそれがAIの追加価値を評価する基準線です。しきい値が負荷変動に弱い、複数部位の温度分布が重要、正常パターンが複雑など、現場で明確な不足が見えた場合にAIを試します。単純なルールで十分な設備にAIを足す必要はありません。
熱画像カメラは固定式と巡回式のどちらを選ぶべきですか?
故障進行が速く、巡回の間隔では間に合わず、同じ視野を安定して撮れる設備は固定式を検討します。対象が多く、異常進行が緩やかで、ルートと撮像条件を再現できるなら巡回式が候補です。固定でも死角と保守費用があり、巡回でも人件費と撮像ばらつきがあるため、設備ごとの許容対応時間で決めます。
熱画像AIの精度やROIは、どのように受け入れますか?
ROIを図面と実画像の両方で定義し、視点ずれや対象欠落時は判定不能にします。現地で得た運転条件別データを使い、独立した期間で誤警報、見逃し、確認時間を評価します。故障件数が少なければ検知率を断定せず、撮像と通知と保全判断の流れを受け入れ、長期評価の手順を決めます。カタログの測温精度をAIの故障検知精度と混同しません。
タイ工場でRFP、FAT、SATのどれを重視すべきですか?
三つは役割が違います。RFPで対象部位と測定・保全条件を同じ基準で発注し、FATで機能と異常時の動作を試し、SATで現地の負荷・日射・通信・担当者を含む運用を確認します。いずれかを省くより、小規模な対象でも各段階の証拠を揃える方が、受入後の責任と改善点が明確になります。
まとめ
工場の熱画像AI異常検知は、画像の色やAIのスコアを買う計画ではありません。対象設備と故障モードを絞り、放射率、反射、距離、焦点、負荷、環境を管理し、比較可能な熱画像を集める計画です。固定と巡回の選択、しきい値とAIの比較、判定不能の扱い、保全担当の確認、RFP・FAT・SATの証拠まで一つにつながって初めて運用できます。最初の一設備で「撮れる・比べられる・判断できる」を証明し、次に横展開します。
対象設備の候補選びや、固定監視と巡回点検の比較表を作る段階からでも、TOMAS TECHへご相談ください。現場の運転条件と既存の保全手順を確認し、どこまでを熱画像で測り、どこからを人と別の信号で判断するか整理します。
参考情報
- FLIR:Measuring temperatures — 放射率、反射見かけ温度、距離など測定設定の一次資料。
- FLIR:How Far Can You Measure with a Thermal Camera? — 距離、視野、画素と測定対象の大きさ。
- FLIR:Camera placement guidelines — 特定機種の設置・ホットスポットサイズの条件。
- FLIR:Continuous Monitoring — 固定設置と継続監視の用途。
- FLIR:Application Spotlight: Critical Asset Monitoring for Thermal Conditions — 重要設備の熱監視、ROIとアラームの実例。
- ISO:ISO 18434-1:2008 公開要旨 — 機械状態監視における熱画像の一般手順と測定補正の対象。
- ISO:ISO 18434-2:2019 公開要旨 — 画像解釈、異常重大度、安全、報告の対象。
- FLIR:2026年8月の固定監視事例 — 四半期巡回から固定監視への移行例。
- FLIR:The secret to a good thermal image — 焦点、距離、環境・運転条件の記録。
*本稿のチェックリストと試験手順は上記資料を踏まえた実務設計例です。個別機器の測温性能、電気安全、保全判断、投資効果を保証するものではありません。*


