


AGVドッキング位置決めシステムを選ぶとき、車両カタログの停止精度だけでは、コンベヤへの箱の受渡しやロボットセルのピックが成立するか分かりません。停止位置、車体の向き、荷の高さ、ステーション側の案内機構、実際に位置が決まったという検証信号まで含めて、工程の許容差に収める必要があります。本稿はタイ工場の導入担当者向けに、ドッキング点の要求整理、方式比較、位置検証、設備連携、RFP、FAT/SATを一つの発注判断として組み立てます。
ドッキングで買う成果は「止まること」ではなく「安全に受け渡せること」
AGVが地図上の目標座標へ到着したことと、固定設備の搬送面に荷が渡せることは違います。車両は正しい経路を走っても、コンベヤとの横ずれ、進入角度、床の傾き、タイヤの状態、積載時のたわみで荷の接点がずれます。ロボットがAGV上の箱をつかむ場合は、車両位置だけでなく、箱が車上のどこにあるかも問題になります。位置決めの検収を「ナビゲーション完了信号が出た」に置くと、最後の数十センチの受渡し条件が未設計のまま残ります。
発注側が最初に文章にするのは、「どの荷を、どのステーションで、何と何が揃ったら、どの設備へ渡すか」です。例として「指定の通い箱を載せたAGVがステーションAへ進入し、車体位置・姿勢、トップコンベヤ高さ、受側空き、ストッパ状態を確認してから搬送を許可する」と定義します。完了条件も「箱が受側センサーを抜け、車上の荷がなくなり、搬送IDが重複なく更新された」と明記します。ここまで定義して初めて、ドッキングシステムの価格と性能を比較できます。
ナビゲーション全体のルートと台数の決め方はAGVレイアウト設計に、コンベヤトップの搬送ハンドシェイクはコンベヤ搭載AMRの受渡し設計に整理しています。本稿はその境界のうち、最後の接近・停止・位置検証・設備の動作許可に絞ります。
ドッキング許容差は設備側から逆算する
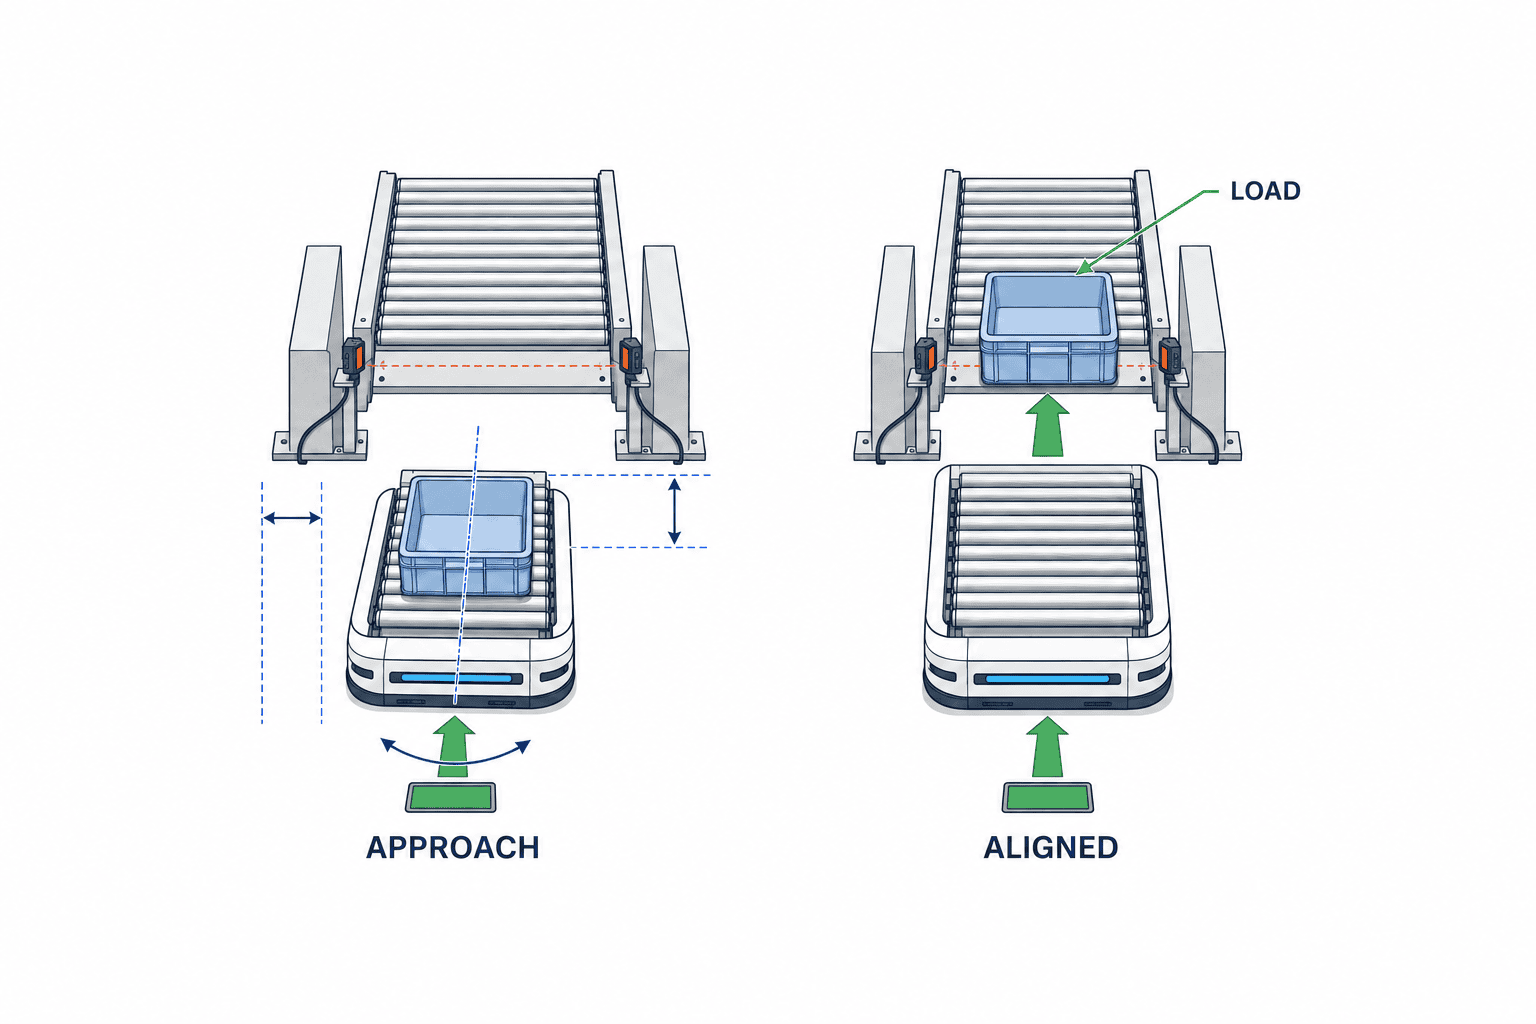
「停止精度±何ミリ」という数字を先にRFPへ書かず、受渡し面を先に測ります。コンベヤなら、AGV側ローラと固定ローラの高さ差、横方向の重なり、前後の隙間、箱底面の形状、ガイド幅、ストッパ位置を確認します。箱が少し斜めでも渡る広い受け口と、硬い治具を狭い位置へ差し込む工程では、必要な位置決め条件が違います。ロボットセルなら、ハンドの把持可能範囲、ワークの個体差、パレット内のずれ、ビジョン補正の有無が制約になります。
位置の許容差は、床面の前後・左右だけではありません。車体の回転角、荷台の高さ、ピッチやロール、積載質量と重心、搬送物の張り出しも評価します。床を水平と仮定したCADでは、段差や傾斜による車上ローラの高さ変化が消えます。SICKのNAV350取扱説明書は、反射板の推奨取付高さの説明で、床の不均一や積載によるAGVの傾きを考慮していないと注記しています。したがって設置高さと受渡し全体の許容差は現地で検証してください。メーカー資料の数値を、床と荷を含む総合許容差として扱わないでください。
許容差表は、対象ワークとステーションごとに作ります。列は前後ずれ、左右ずれ、向き、高さ差、荷の傾き、停止中の動き、許容する測定誤差、超過時の処理です。単位と基準面も明記します。「AGV中心から測る」と「箱の先端から測る」を混在させると、同じ数値でも意味が変わります。数値そのものは実設備の寸法・荷姿・リスクから決める契約値であり、他社事例の値をそのまま持ち込みません。
粗い誘導、最終位置決め、接触確認を分ける
位置決めを一つのセンサーに任せる必要はありません。まず工場内の走行方式でステーション近くの待機点まで来る。次に、ステーション固有のマーカ、反射板、画像、LiDARの輪郭、磁気テープなどで相対位置を細かく詰める。最後に、接触・着座・荷台高さ・ストッパ状態を別の信号で確認するという三段階で考えます。方式名より、どの誤差をどの段階で減らし、どの信号で完了を判断するかが重要です。
Nav2のDocking Serverは、待機点への移動、ドックの検出、接近中の姿勢更新、接触または充電の確認を分けて説明しています。充電ドックに限らず、コンベヤ端やパレットのような非充電ドックも扱う設計です。これは特定メーカーのAGVがそのまま同じ動作をする保証ではありませんが、「到着」と「ドックへの接触・成立」を別状態にする設計例として有用です。
OMRONの製品資料には、床の磁気テープを使う高精度位置決めオプションと、充電ドッキングターゲットが別の構成品として掲載されています。SICKは2D LiDARによる環境輪郭の測定を用いた位置認識を説明しています。いずれも方式の存在を示す一次資料です。自社の許容差を満たすかは、組み合わせる車両、荷、床、ステーションで試験します。機能の名称だけで「高精度」と判定しません。
接近経路にも制約があります。前進で入りやすいドック、後退でしか荷台を合わせられないドック、進入前に旋回できない狭い通路があります。マーカや反射板が荷や人に隠れるなら、検出の良い距離・角度を含めて設置位置を設計します。保守時にマーカが剥がれたり床工事で位置が変わったりした場合に、再教示する手順まで見積範囲に入れます。
位置検証は「到着信号」以外の証拠を持たせる
車両の地図上の座標は、固定設備との相対位置を直接保証しません。最低限、到着後の相対位置・姿勢の測定、機械的な案内・着座状態、荷側と受側のセンサー、動作許可の状態を分けて記録します。どの証拠を採用するかは受渡し方式で変わります。箱をローラで渡すなら、ガイド内に箱先端が入るか、両側コンベヤの高さが合うかが問題です。ロボットが上から把持するなら、ワーク姿勢とグリッパの許容範囲が重要です。
接触スイッチはドックへ当たったことを示しても、荷が正しい高さにあることは示しません。充電電流は充電成立の証拠ですが、コンベヤの受渡し成立とは別です。ビジョンマーカの検出は相対位置の推定に使えても、通信遅延やカメラの遮蔽があれば、最終停止後の再確認が必要かもしれません。Nav2の資料もドック検出、着座判定、充電判定を分けて扱っています。発注仕様では、各信号が証明する事実と、証明しない事実を一行ずつ書くと曖昧さが減ります。
位置検証に失敗したら、車両が自動で何回も押し込む設計にはしません。少し下がって再接近するか、停止して作業者に知らせるか、受側設備を停止するかを、荷と設備の危険に応じて決めます。再試行の回数と条件は機器設定として管理し、異常のまま「到着済み」だけが上位システムに残らないようにします。ログにはドッキングID、車両ID、ステーションID、荷ID、目標点、測定結果、試行回数、失敗理由、時刻、設定版を残します。
コンベヤ接続では位置とハンドシェイクが一体になる
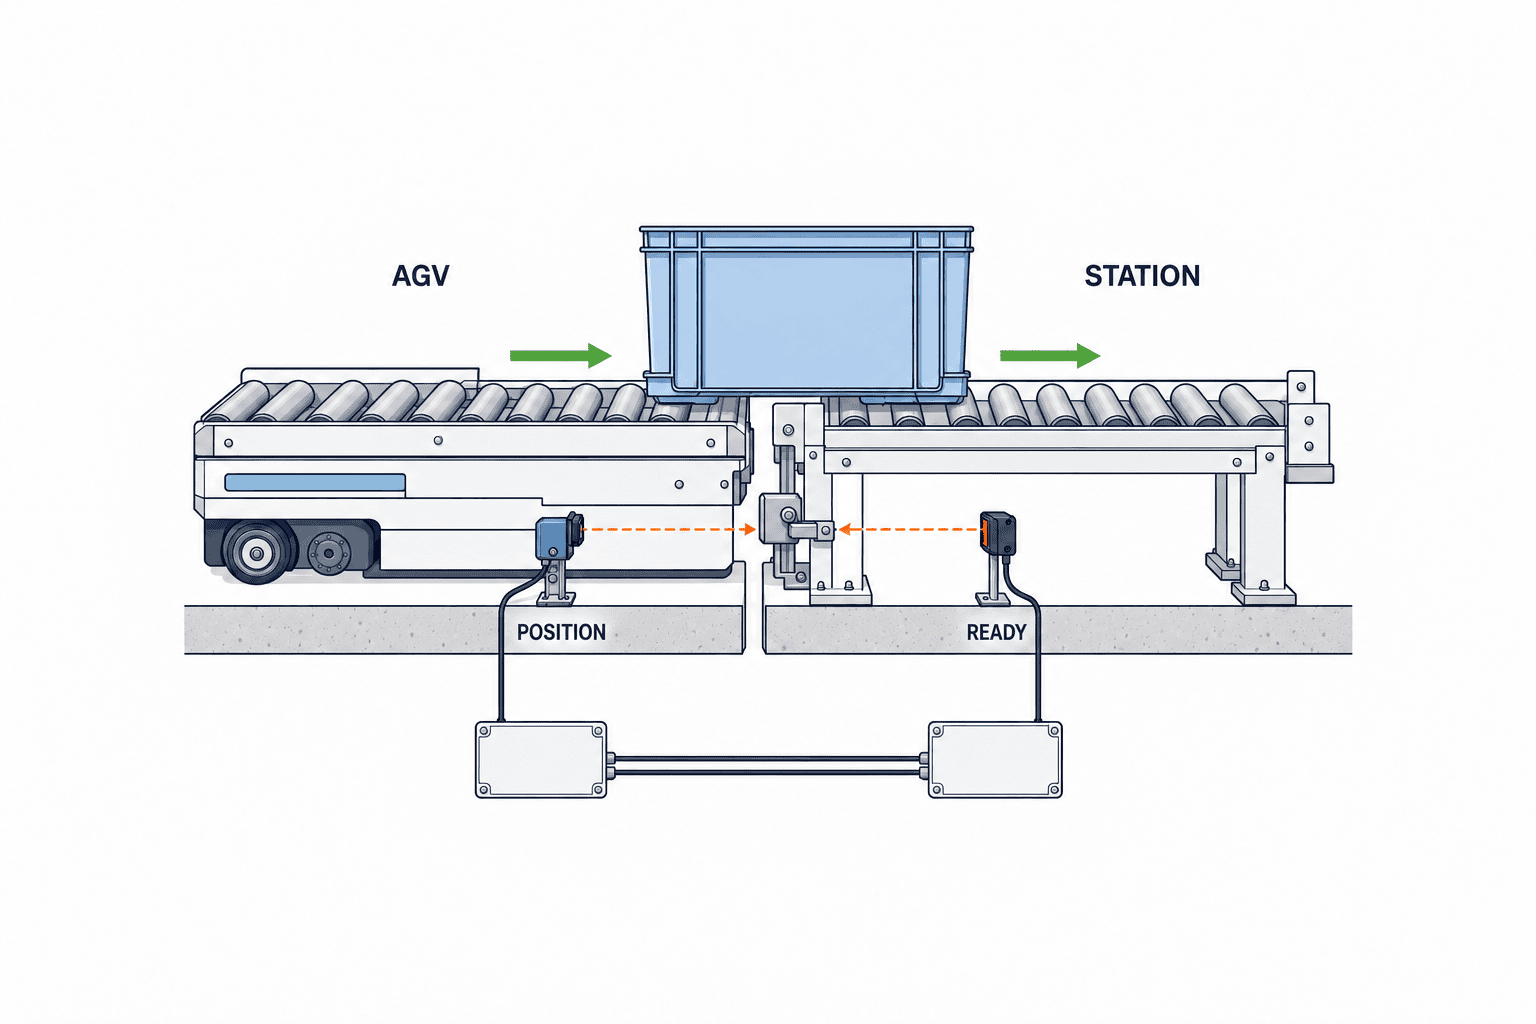
コンベヤ受渡しの開始条件は、車両が正しいステーションにいることだけではありません。両側の搬送面が対応する荷に適合し、受側に空きがあり、固定設備のストッパが期待位置にあり、人がアクセスする開口の保護が成立していることを確認します。車上と設備側のローラが同時に回る方式なら、どちらか一方だけが動いたときの箱詰まりを想定します。AGV側は「位置確定」、設備側は「受入可能」、共通制御は「搬送許可」を明確に分けます。
完了も二重に確認します。車上センサーが空になったことと、受側センサーが箱を検出したことを照合し、搬送IDと荷IDを更新します。片方だけが変わった場合は、受渡し途中で停止した可能性があります。自動で同じ命令を再送すると、箱をさらに押し込む、または二重計上する危険があります。どの信号が失われたか、箱が物理的にどこにあるかを確認できる例外手順を設けます。荷の移動方向が逆の受入工程では、信号の主従を逆にして同じ考え方を適用します。
OMRONの搬送用途資料は、ローラ・ベルトコンベヤや自動ドッキングステーションをAMRと生産ラインの受渡しに使う例を示しています。ただし製品の用途説明は、その工場の許容差やハンドシェイクを確約するものではありません。詳細な搬送インターフェースは先述のコンベヤ搭載AMR記事へ譲り、本稿では位置が確認されない限り搬送許可を出さない境界を重視します。
ロボットセルへ入るAGVはワーク基準まで確認する
ロボットアームがAGVの上からワークを取る場合、車両がステーション位置に止まっても、ワークが教示点にあるとは限りません。パレットの位置ずれ、積み重ねのばらつき、車上架台のたわみ、走行中の荷崩れが残ります。したがって、受渡し公差は車両の停止誤差、架台・パレットの位置誤差、ワーク自身のばらつき、測定誤差を含む連鎖として扱います。各要素をただ足し算するのではなく、実際に同時に起こる最悪条件を工程側と共有します。
一案はドッキングで車体を機械的に拘束し、ワーク上の基準面をセル側のカメラやセンサーで再測定してピック位置を補正する方法です。別案はパレットをセル内へ移載し、固定治具で位置決めしてからロボットが作業する方法です。どちらを選ぶかはサイクルタイム、ワークの形状と剛性、段取り替え、清掃、保守で決めます。位置精度だけの比較では設備費と運用負荷の差が見えません。
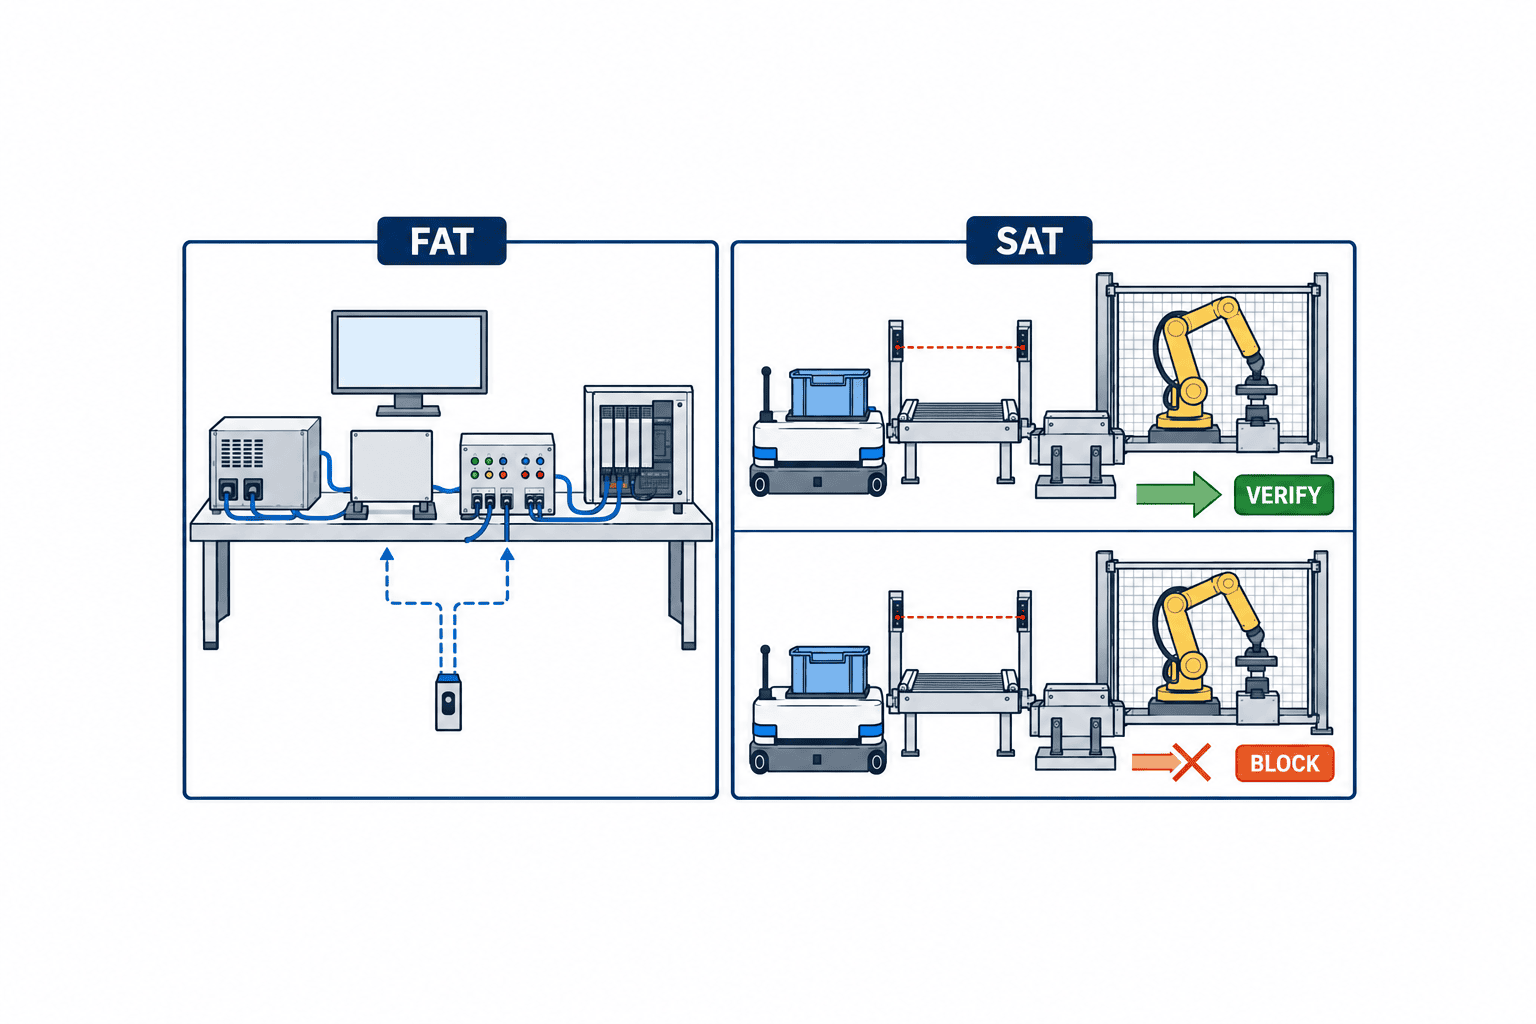
ロボットセルの進入許可は、安全な状態と工程の準備状態の両方を確認してから出します。セル内で人が作業中、ロボットが退避位置にない、グリッパがワークを保持したまま、AGVが予定外の車両である、といった場合はドッキング完了を生産開始に直結させません。安全機能の設計・検証は機器メーカーと資格あるインテグレーターが現行要求に従って行い、この記事の位置決め手順だけで安全性を主張しません。
現場調査で測るべき「床・荷・周囲の変化」
タイ工場の現場調査では、候補ステーションごとに床の平面状態、継ぎ目、排水勾配、段差、濡れや油、経路上の仮置き、フォークリフトとの交差を記録します。停止位置の周辺だけでなく、進入開始点からの視界を確認します。反射板・床マーカ・画像マーカ・輪郭認識を使う場合は、棚の移動、人の通行、製品の一時積み、照明や清掃で検出条件が変わる可能性を試します。SICKのNAV-LOC資料は、車載2D LiDARが周囲の輪郭を測り、事前に作った地図と照合して位置を推定する仕組みを説明しています。輪郭が変化する現場では、その変化を試験条件へ入れます。
空車だけでなく、軽い荷・重い荷、重心が偏る荷、高さの違うパレット、劣化した車輪の保守限界に近い状態を候補にします。積載で車体が傾けば、同じ平面位置でもコンベヤの受渡し高さが変わります。ステーション側のガイドや充電ドックが床に固定されている場合、アンカーの位置と強度、床工事の範囲、点検時のアクセスも見ます。電源・ネットワークが使えることと、搬送の隙間に安全にアクセスできることは別の条件です。
調査結果は図面と写真で残し、測定できていない条件を「未確認」と明記します。RFPの依頼先ごとに違う前提を渡すと、見積比較は意味を失います。変更予定のラインや棚がある場合は、初期配置と将来配置の双方でドック位置を評価します。移設時に何を再教示し、何をSATで再試験するかを契約に含めます。
方式比較は「最終補正」と「検証」の組合せで行う
磁気テープ、反射板、LiDAR輪郭、画像マーカ、機械ガイドのどれが最良かは、工場の条件と工程側の許容差で変わります。磁気テープは局所位置の基準を作れる一方、床工事や清掃、剥がれの管理が要ります。反射板やマーカは見通しと設置位置の維持が必要です。輪郭認識は周囲の環境変化に注意します。機械ガイドは最終的な荷の位置を拘束できますが、衝突荷重、摩耗、調整に配慮します。
比較表には、初期導入、ステーション追加、レイアウト変更、保守時の再教示、粉じん・油・照明などへの感度、車両の進入方向、位置検証の独立性、故障時の退避を載せます。特定技術の公称精度を横並びにしても、同じ荷・床・測定点で比較した値ではありません。PoCでは同じ荷、同じステーション、同じ進入方向のパターンで候補を測ります。
同じ位置決め信号で「到着」と「受渡し可能」を両方判定する案は、信号が誤ったときに検出しにくくなります。独立した位置センサー、着座スイッチ、荷センサーなどを組み合わせ、誤位置の状態では設備が動かないことを実機で確かめます。独立性の必要度は工程のリスクに応じて決め、単純にセンサーを増やすだけで安全性や信頼性が得られると考えません。
RFPに書くべきデータと責任分界
発注仕様の冒頭に、対象ステーションと荷の一覧、進入方向、移載方式、荷の最大・最小寸法、工程タクト、想定するピーク同時運転を入れます。次に基準座標と許容差表、測定方法、停止後に判定する信号、未達時の再試行と手動介入を記載します。公称値ではなく、実際の荷と床を使う受入試験で証明するよう求めます。数値の合否は工程から定め、架空の業界共通値を置きません。
信号表では、車両到着、位置確定、設備受入可能、搬送許可、搬送開始、荷通過、完了、異常、解除を別状態にします。それぞれ誰が送信し、誰が保持し、通信断後に何が残るかを書きます。WMS/MESの搬送IDと設備PLCの状態が一致しない場合の復旧責任も決めます。MassRoboticsの相互運用資料は、車両間の基本的な状態共有を扱いますが、個々のドックの機械許容差やセルの安全を規定するものではありません。上位プロトコル対応の有無だけで現場接続を合格にしないことが大切です。
ベンダーに出してもらう成果物は、配置図、床・アンカー工事図、マーカや反射板の位置、車上と設備側のインターフェース寸法、センサー配置図、信号表、状態遷移図、FAT/SAT試験表、ログ項目、保守交換後の再教示手順です。AGVメーカー、コンベヤ業者、ロボットセル業者、IT側で責任がまたがる場合は、ひとつの受渡し結果に対する主担当を決めます。「相手設備側の問題」は双方の空白を残す言葉になりやすいため、異常ごとの一次切り分け窓口も指定します。
FATとSATで試験する項目を分ける
FATは工場出荷前に、実機または納品構成と同じ制御機器で状態遷移を確かめます。正常な接近、ドック未検出、姿勢不一致、着座不成立、受側満杯、信号タイムアウト、通信断、再接続、荷センサーの矛盾を入力し、設備が許可なく動かないことを確認します。ログには対象ID、入力状態、判断、出力状態、時刻、設定版を残します。ソフトウェアの再試行や手動解除の権限もここで試します。FATは現場の床と荷のばらつきを再現できないため、位置の実力をここだけで合格にしません。
SATでは、実際の床、搬送物、ステーション、隣接する人と車両がいる状態で、停止位置・姿勢・高さ・受渡しを測ります。入口からの進入、停止、退避までを一連の試験とし、軽荷・重荷、異なるパレット、前後の搬送方向、最も混む時間帯を含めます。想定の遮蔽物をマーカ前へ置く、床を清掃した直後と通常時を比較する、通信を一時切断するといった異常も試験します。許容差を超えた位置で、コンベヤやロボットセルが動作しないことも合格条件です。
測定値は、車両が報告した自己位置だけでなく、ステーションの基準面に対する実測を使います。測定治具、手順、繰返し回数、荷の種類、床状態を試験表へ記録します。「一度成功した」という動画だけでは、ばらつきと失敗時の制御が見えません。受入値の母数は試験条件ごとに示し、不合格後は変更した設定と再試験結果を紐付けます。設定を変えたなら、直した条件だけでなく、別の荷や進入方向が悪化していないかも確認します。
試験表には、計測する基準点の写真と治具の置き方を添えます。車体中心を測る試験と、箱が受側ローラへ載る位置を測る試験を混同すると、同じ「合格」でも意味が変わります。計測者が交代しても結果を再現できるように、床の基準線、治具の校正状態、停止後に測るまでの待ち時間を明記します。荷の偏りがある場合は、荷台の左右差も記録します。また、失敗を成功試行から除外せず、ドック未検出、再試行、手動介入、搬送中断をそれぞれ何件と数えるかを決めます。例えば百回中の成功回数だけでは、連続失敗が特定の荷や時間帯に集中しているか分かりません。ログのイベントIDと実測値を紐付ければ、再試行で一時的に通過した不安定な条件も特定できます。検収後に設定や床を変更した場合は、同じ試験表を使って影響を受ける条件を再測定し、変更前後の差と復旧に必要な作業時間を残してください。
具体例:コンベヤステーションとロボットセルが同じAGVを使う
ステーションAでは通い箱を固定コンベヤへ渡し、ステーションBではロボットがAGV上のトレーから部品を取るとします。Aではローラ高さ、横ずれ、箱底面、ストッパが主要条件です。BではAGVの車体位置を合格にしても、トレー内の部品位置が不安定ならロボットはつかめません。そこでAとBに一律の「停止精度」を課すのではなく、各工程の受渡し基準から許容差と位置検証を設計します。
Aは最終位置決めの後、車体着座、両側コンベヤの位置、受側空き、箱IDを照合して搬送を許可します。Bは車体を固定した後、トレー基準またはワーク基準を再測定し、ロボットの動作範囲内か判断します。別のセンサーや手順が必要であっても、同じAGVを使うことと矛盾しません。むしろドックごとの目的を明確にしたほうが、車両側の共通機能とステーション固有の機能を分けられます。
この二点を一つのPoCで同時に完成させる必要はありません。まず対象荷が多く、条件が単純な一ステーションで停止と位置検証を反復し、原因を分けられる測定表を作ります。その後、別のドックに同じ判定構造を移す際に、センサー、許容差、動作許可の違いを追加します。「最初のドックで動いた設定をコピー」では、荷と設備の違いを隠してしまいます。
導入後の監視と変更管理
運用開始後は、成功率だけでなく、初回成功、再試行、手動介入、位置超過、ステーション別待機時間、受渡し途中停止を分けて監視します。合計の成功率が高くても、特定ステーションで再試行が増えていれば、床やガイド、マーカの劣化が進んでいるかもしれません。保守員は、機械の汚れ・ゆるみ、センサー検出、マップや教示版、タイヤ状態を順に確認し、出力設定だけを動かして症状を隠さないようにします。
床を補修する、コンベヤの脚を動かす、車上モジュールを交換する、マーカを貼り直す、ロボットの教示を変えるといった変更は、ドッキング条件の変更として扱います。変更前の図面と設定を保存し、変更後にSATの該当ケースを再実施します。復旧時には一件の荷だけでなく、未達位置では動かないという否定試験も行います。現場の作業者へは、位置不良を手で押して解決したように見せるのではなく、安全に停止・報告・再開する手順を教えます。
測定方法を先に合意しなければ、許容差の合否は争点になる
ドッキング位置の測定方法は、許容差の数字と同時に発注仕様へ書きます。例えば床に引いた線から車体中心までを測る方法は、コンベヤのローラ端に対する箱の位置を直接表しません。受側設備の基準面を原点とし、車上の荷の接点を測定点にしたほうが、受渡しの可否との関係が明確になります。ロボットセルでは、車体のフレームだけでなく、トレーの基準穴やワークの把持面を測る必要があります。測定点を後から変えると、同じ試験結果を比較できなくなります。
測定器の分解能、校正状態、設置治具、測る人によるばらつきも記録します。許容差と測定誤差が近い場合は、合否の境界で判断が揺れます。ベンダーの車両ログ、セル側センサー、第三者が測る治具の値が食い違ったら、どの値を契約上の判定に使うかを決めておきます。車両が自己申告した座標は運用診断には役立ちますが、基準面に対する実位置の代わりにはなりません。量産中に毎回計測治具を当てるわけにはいかないため、SATでは実測と運用センサーの判定を並べて比較し、運用時の合否信号が妥当かを検証します。
繰返し試験では、成功例だけを選んで平均を出さず、試した全回数と全測定値、再試行の回数、条件ごとのばらつきを残します。異なる車両を同じドックへ入れるなら、車両ごとの結果も分けます。温度や床の濡れが変わる時間帯、バッテリー残量、タイヤの使用状態で挙動が変わり得る場合は、製造現場で発生する範囲を試験表に含めます。実際の受渡しで問題が出たとき、初期SATの測定値と照らせる記録があれば、設備の劣化か荷の変更かを切り分けられます。
異常復旧を一件の搬送として閉じる
位置不良で停止したAGVを作業者が手で誘導し、箱だけ先に固定コンベヤへ押した場合、現物の移動とWMS/MES上の移動が分かれます。復旧手順では、まず荷がどこにあるかを現物で確認し、搬送IDを保留にします。安全な状態を確認した上で、再ドッキング、手動受渡し、元の場所への戻しのどれを行ったかを記録します。システム側はその結果に応じて元の命令を完了、取消、再試行のいずれかにし、同じ箱を二度出庫しないようにします。
通信が切れた場合も、車両と設備のどちらが最後に搬送許可を受け取ったかを確認します。片側だけが「完了」と考える状態では、次の車両を呼び込まず、両側の状態を一致させてから再開します。夜勤でも実行できるよう、現場表示には具体的な原因、停止した荷の場所、連絡先、再開権限を示します。FATでは状態不一致を模擬し、SATでは実際の荷を使って復旧を通します。通常運転の一サイクルだけでなく、失敗した一件を安全かつ記録を残して閉じられることが、ドッキングシステムの受入条件です。
タイ工場での保守体制も方式選定に含める
高精度な位置決め方式でも、マーカの交換部品が現地で入手できず、再教示を海外の技術者しかできないなら、停止時間が長くなります。見積には、タイ語での現場表示と手順書、現地保守員が交換できる部品、遠隔診断に必要なログ、定期点検の間隔を含めます。床の清掃担当がマーカを傷つけた場合や、設備保全がコンベヤの脚を調整した場合に、どの部署が変更を通知するかも決めます。
予備の車両を投入する際には、車体寸法が同じでも、センサー校正、タイヤ摩耗、車上架台の組付けばらつきでドックとの相対位置が変わります。新車両の登録を単なるフリート設定の追加と扱わず、代表するドックで位置検証と荷の受渡しを確認します。車両とステーションの組合せ表を維持し、未検証の組合せでは自動搬送を許可しない運用にすれば、拡張時の事故や長い停止を防ぎやすくなります。
発注会議で最終確認する四つの問い
第一に、荷を受ける設備のどの面を基準として位置を測るのか。第二に、車両が到着した後、その基準面に対して許容差内だと誰がどのセンサーで証明するのか。第三に、許容差外、荷センサー矛盾、通信断のとき、どの動作を禁止し、誰が復旧を承認するのか。第四に、受渡しが終わったことを現物と搬送IDの双方でどう確認するのか。この四つに答えがないまま見積の車両価格を比較しても、ドックの完成範囲が一致しません。
回答はベンダーの営業資料の文章だけでなく、図面、信号表、状態遷移図、試験表に反映します。例えば「位置を検出する」と書かれていても、測定対象が車体か箱か分からなければ、ロボットセルの把持条件は決まりません。「異常時は停止」と書かれていても、箱が車と固定設備の間にまたがった状態で止まるなら、誰が荷を支え、どの順で設備を解除するかが必要です。こうした具体的な問いを先に置けば、位置決め方式の提案を同じ土俵で比較しやすくなります。
よくある質問
AGVのカタログ停止精度だけでドッキング可否を判断できますか?
判断できません。カタログ値の測定条件は、現場の床、荷、車上設備、ステーションの基準面、周辺環境と同じとは限りません。工程側の許容差を先に決め、同じ基準面で停止後の実測を行い、受渡しと失敗時の制御までSATで確認します。
マーカ方式とLiDAR方式はどちらが正確ですか?
方式名だけで決まりません。見通し、床と周囲の変化、進入方向、車両の制御、荷の状態、測定点で結果が変わります。候補を同じ荷とステーションで比較し、最終位置を別信号で検証できるかも評価します。
充電ドックとコンベヤのドックを共用できますか?
車両と設備の設計によります。充電が成立した信号は搬送面の高さや箱位置を証明しません。共用する場合でも、充電、位置検証、荷の受渡し、退避を別状態として設計し、同時動作の禁止条件をFAT/SATで試します。
ドッキングに失敗したら何回まで自動再試行すべきですか?
一律の回数は置けません。失敗原因と荷・設備への影響に応じて、再接近できる条件と停止して人へ引き渡す条件を分けます。再試行のたびに位置と障害物を再確認し、同じ異常の連続をログで追えるようにします。
FATが合格なら現地SATを省略できますか?
省略できません。FATは制御と信号の不具合を早く見つける場で、SATは現場の床、荷、隣接設備、人の動線を含む受渡し性能を確かめる場です。両者の合否項目をRFPで分けてください。
まとめ:ドックは工程の境界として発注する
AGVドッキング位置決めシステムは、車両を一点に止める部品ではなく、移動体と固定設備の間で荷を安全に受け渡す工程の境界です。許容差を受側設備から逆算し、粗い誘導・最終補正・位置検証を分け、確認できない状態ではコンベヤやロボットを動かさない仕様にします。RFPには信号と責任分界を、FATには状態遷移を、SATには実際の床と荷での測定を置くことで、機種比較を現場で検収できる形にできます。
ドッキング方式をまだ絞っていない段階でも、TOMAS TECHへご相談ください。対象の荷とステーション図を基に、許容差表、位置検証、PoCとFAT/SATの試験条件を一緒に整理できます。
参考情報
- Nav2:Using Docking Server — 接近、検出、制御、着座確認の分離と非充電ドック。
- Nav2:Docking Server configuration — ドック種別、進入方向、判定条件の実装例。
- OMRON Robotics:LD Series datasheet — 磁気テープの位置決めオプションと充電ドック。
- OMRON Robotics:Material transport applications — コンベヤ・自動ドックとの接続用途。
- SICK:NAV350 operating instructions — 床・荷の傾きと測定条件。
- SICK:NAV-LOC operating instructions — 2D LiDARと周囲輪郭による位置認識。
- MassRobotics:AMR interoperability — 車両状態共有と現場ドック仕様の境界。


