


タイ工場でAGVやAMRを導入する際のAGV 安全対策は、車両の仕様確認だけでは完結しません。歩行者との交差、設備への受け渡し、床面、保守作業まで含めて現場で検証する必要があります。本稿では、調達仕様に何を求め、試運転で何を確かめ、稼働後に何を見直すかを具体的に整理します。
3点の経営判断(購入・導入に直結する実務的結論)
AGV/AMRを導入する際、工場経営者と現場管理者が短時間で決めるべき意思決定は次の3点です。これらを入札仕様や受入条件の検討項目にしてください。
- 「安全性能の最低基準」を明文化する:車両メーカーに対して、対象車両についてISO 3691-4:2023の適用範囲とメーカーの適合範囲を確認し、危険源ごとに必要な停止・検知・警報機能と、その検証記録を要求する。安全関連制御に目標性能を設定する場合は、リスク評価に基づく根拠も求める。ISO 3691-4は無人産業車両とそのシステムを対象とし、附属書Aは運用区域の準備も扱う。車両メーカーの資料だけで完結させず、現場固有の条件をリスクアセスメントで確認することを明記する。
- 「現場のリスクアセスメントと導入フェーズ」を契約に入れる:図面確認→限定ルートでの試験→段階展開という計画を立て、各フェーズでの停止基準(安全パラメータが満たされない場合に展開を止める条件)を定義する。現場の諸条件(床材、照明、混在車両、シフト構成)によって安全設定は変わるため、メーカー指示書に従いつつ現場側の確認ポイントを契約で保証する。
- 「保守・運用責任・教育体制」を明確にする:センサ清掃、ソフトウェア更新、バッテリ保守、手動救援手順、夜間/祝日運用のルール等の責任区分を運用マニュアルに落とし込み、調達時に初期教育と定期的な再教育を含む保守契約を求める。教育は運転・操作者だけでなく、保守工・フォークリフト操作者・搬送先作業者を含めること。
これら3点は、単に安全機能の有無を見るだけでなく、現場での実効性と責任の所在を明確にすることで、導入時の混乱と再作業コストを抑えます。
車両(manufacturer)と現場システム(site)の責任分担:用語と規格の位置づけ
AGV/AMRの安全対策を適切に設計するには、「車両が担当する安全」と「現場が担当する安全」を混同しないことが重要です。ここでは用語と主要規格の位置づけを明確にします。
- 用語:AGV(Automated Guided Vehicle)は従来の誘導方式(磁気テープ、埋設ガイドなど)で経路が固定化されることが多い車両を指す場合が多く、AMR(Autonomous Mobile Robot)はSLAMやマップベースで動的に軌道を選ぶことが可能な車両を指します。業界で混用されますが、仕様書では車両のナビゲーション方式、障害物回避のアルゴリズム、安全機能の構成と故障時の動作を明示してください。
- 車両(メーカー)責任の例:車両設計における安全関連制御(センサ選定、緊急停止回路、ソフトウェアの故障検出、物理的インターロック)、製造者のユーザーマニュアル並びに適合宣言、出荷検査および安全機能の初期調整指示。これらはISO 3691-4:2023の車両側要求と技術文書に関係します(参照: ISO 3691-4:2023)。
- 現場(工場)責任の例:設置環境の整備(床面の平滑化、スロープの勾配管理、誘導ライン・保安パーティションの配置)、地上の信号インフラ、ルート設計、現場特有の機器配置に基づくリスクアセスメント、運用ルールや手順、作業エリアの居住者教育と立入管理。これらはISO 12100:2010(機械の安全におけるリスク評価とリスク低減の一般原則)を方法の参考にできます(参照: ISO 12100:2010)。
- 規格の使い分け:ISO 3691-4:2023は無人産業車両とそのシステムの安全要求を扱う現行版です。改訂草案(replacement ISO/DIS)は進行中であり、規格が更新されると車両の設計基準に影響しますが、現行の公開版と草案を取り違えないことが重要です。ISO 12100はリスクアセスメントとリスク低減の枠組みを提供します。機能安全関連ではISO 13849-1:2023(カテゴリ/PL設計)やIEC 62046:2026(人検知用保護設備の選定・配置・設定・試運転)、IEC 61496-3:2025(対象となる拡散反射型の安全レーザースキャナ等)、IEC 61496-2:2020(ライトカーテン等の光電保護装置)などが参照されますが、すべての規格がすべての導入に直接適用されるわけではありません。現場固有の適用性は評価で決めてください。
- 現場・車両の境界を契約で規定する:どの安全パラメータを車両が調整可能か(例:最大停止距離、センサ感度、ゾーン設定)と、現場が提供・管理するパラメータ(例:床摩擦係数、光条件、搬送品形状、フォークリフトの交差ルール)を明文化しておくことが実務上重要です。メーカーが提供する推奨値は出発点であり、最終的な数値や運転モードは現場のリスクアセスメントと製造者指示書に従って決める必要があります。
タイ工場でのAGV安全対策:現場固有の危険源を洗い出す
AGVを稼働するタイの工場では、環境・工程・人の要素が複合してリスクを生みます。以下に典型的な危険源を列挙し、それぞれに対する影響と評価時の着目点を説明します。これらはリスクアセスメントのチェックリストの出発点であり、現場条件に応じて優先度を付けてください。
- 人員(歩行者)接触リスク:製造ライン作業者、倉庫ピッキング員、保守員が走行経路に入ることで接触・挟まれが発生し得る。評価では実際の人の流れ、作業エリアの視認性、作業者の携帯物(箱、台車)による視界阻害を観察する。
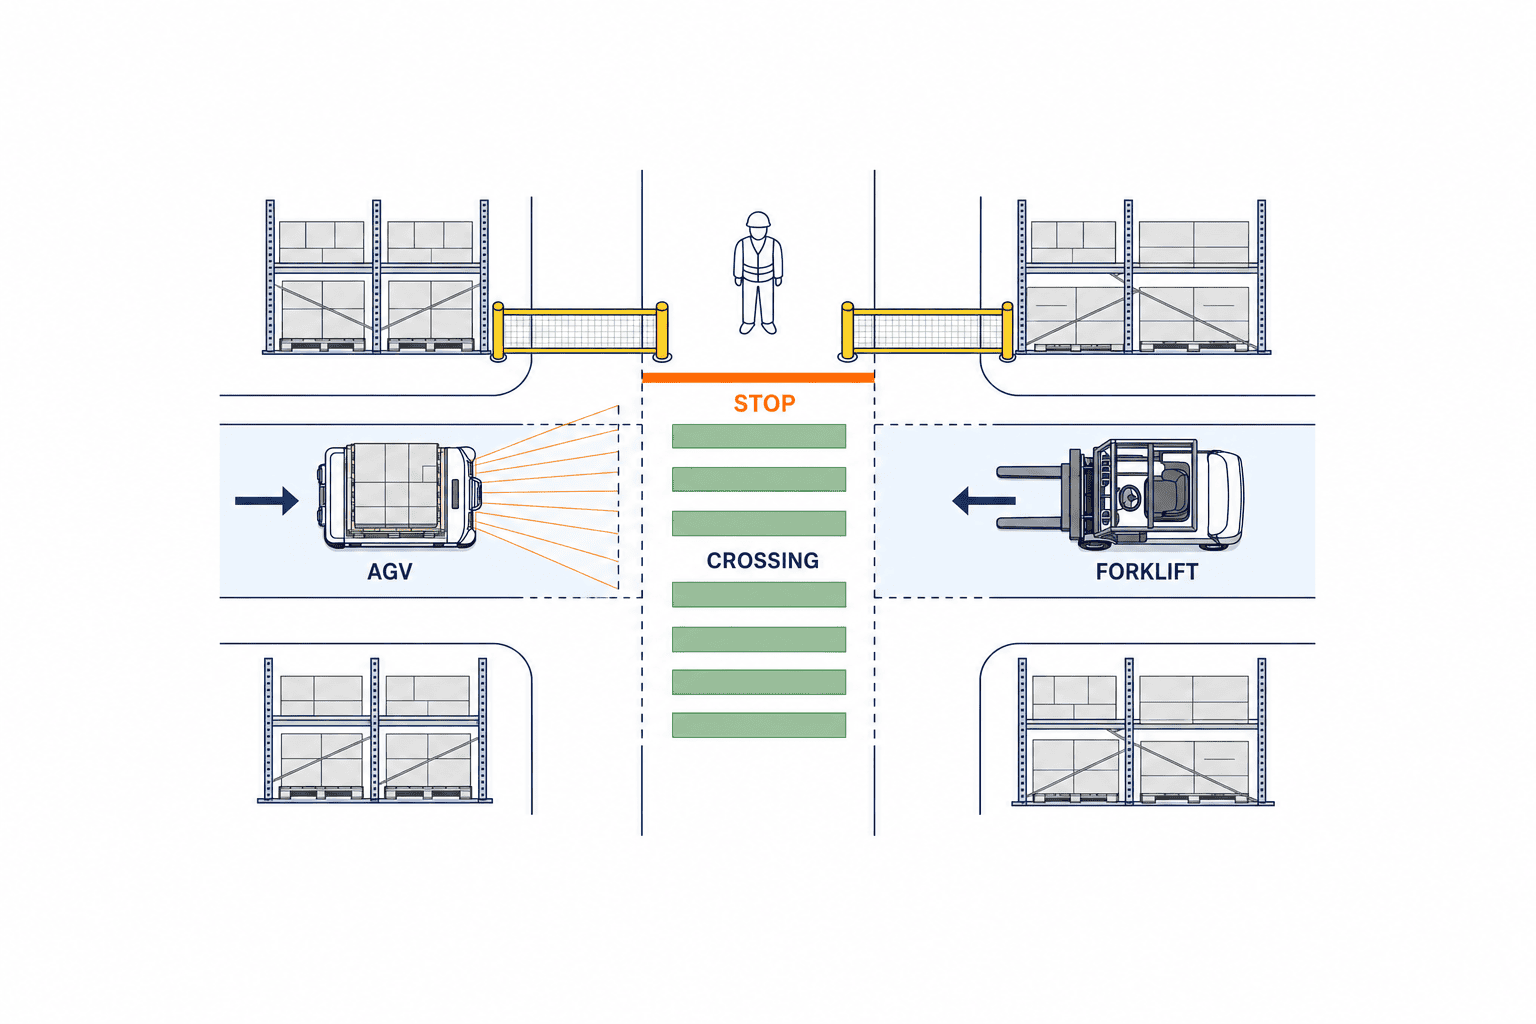
- フォークリフト等の有人車両との混在:有人フォークリフトは車両の死角や高荷重での運動特性が異なるため、交差点での衝突・巻き込みの危険が高い。交差管理、優先ルール、物理的分離の有無を確認する。
- パレット/荷姿の転落・荷崩れ:AGV搭載荷の積み崩れやパレットのスリップが車両挙動を不安定化させる。固定方法、荷重中心、荷物の突起の有無、走行時の加減速設定を評価する。
- ブラインドコーナーと交差点:視界不良地点では検知遅延で接触が起きやすい。視認性改善(ミラー、照明)、遅延を見越したアプローチ速度、交差予告ゾーンの設定が必要。
- 床・勾配(スロープ)・表面摩擦の変化:床の摩耗、油・水の付着、不均一なタイルや継ぎ目は制動性能や自己位置推定に影響を与える。最悪条件(濡れ・汚染・摩耗)での車両挙動を評価する。
- フレキシブルな搬送ルート変更(臨時ルート)による混乱:日替わりでレイアウトを変える現場では、マップ再生成やゾーン安全化が追いつかずヒューマンエラーを誘発する。変更手続きと検証フローを設ける。
- センサ汚染・遮蔽(ラベル・フィルム・粉塵・蒸気):レーザー、カメラ、超音波の視界が悪化すると誤検知や未検知が生じる。センサ清掃頻度、カバーの有無、保守点検リストを決める。
- 荷姿ごとの挙動差:軽い荷物でも背の高い箱や片寄った積載では、重心やはみ出しの条件が変わる。許容する荷姿を定義し、その範囲で停止・旋回・荷崩れを評価する。
- 手動介入/回収作業の危険:スタック時の人による救援操作で車両に近づく事例が多い。手動復旧手順、物理的インターロック(救援時に車両を完全停止させる制御)の明確化が必要。
- シフト交代・夜勤・低照度条件:視認性と人の注意力が低下する時間帯はリスクが増える。夜間モードや照明維持、追加の管理者の配置を検討する。
- 訪問者・一時作業者の立入:外注作業者や監査人が運用ルールを知らず経路に入るケースがある。入場時教育、立入禁止サイン、物理的バリケードを設置する。
- 充電エリア・ケーブル取扱い:バッテリ交換や自動充電ステーション周辺は人と車両が集中し、火災・絞り込み・ケーブル引掛りが起きやすい。充電エリアの周辺ゾーニングとアクセス管理を整備する。
- ルートや棚配置の変更による新たな危険:生産変更で棚配置が変わると、旧設定のセンサ死角が露呈する。レイアウト変更時の再リスクアセスメントを義務化する。
- 電気的・ソフトウェアのフェイルセーフ欠如:通信途絶やソフトウェアバグで安全停止しないケースを評価する。フェイルセーフ設計と復旧手順の有無を確認する。
架空の工場例で危険源を工程に落とす
シナリオ:タイ東部の自動車部品工場で、複数台のAMRを導入して組立ライン間に部品を1往復させる。工場は2交代制、ライン脇に保管棚、時折フォークリフトが集配する。床はコンクリート塗装で雨季に一部が滑りやすくなる。
仮定(非数値的な前提):車両はLiDARとカメラを併用、フォークリフトとは分離レーンが一部で途切れる、夜間は照明が落ちるエリアがある。管理者はAMR導入に関して初回のオンサイト評価を指示した。
実施手順(例):
- 事前調査で12項目を現場観察し、優先度を付ける。最初に交差点とブラインドコーナー、床滑り、充電エリアを現地チェック。
- ブラインドコーナーでは視認補助(反射ミラー、固定カメラ)を推奨し、AMR側には進入前速度低下ゾーンと交差前停止を設定するようメーカーに要求。
- 床付着物対策として、雨季の濡れ試験時にAMRのブレーキ挙動を検証し、必要ならば減速度目標より保守上の点検頻度を上げることを決定。滑りが回避困難な区間は物理的分離を採用。
- 充電エリアは作業者動線から隔離し、充電中は自動的に「待機モード」として走行プランから除外される仕様を契約で確保。人が充電エリアに入る場合は鍵付きアクセスでのみ可能とする運用手順を追加。
- フォークリフト交差は優先ルールを示す標識を新設し、AMRには交差点での一時停止、音声警報で注意喚起する設定を要求。フォークリフト運転者にはAMRが存在することの教育を実施。
- センサ汚染対策として、粉塵や油煙の発生ポイントではメーカー推奨と実際の汚れ方に基づき清掃・点検の周期を決め、異常時の停止条件を確認する。
このような現場ワークスルーにより、導入前にリスク低減措置・検証手順・運用ルールを文書化し、段階展開へ進めます。
リスク低減の階層(Hierarchy of controls) — 排除→工学的対策→手順・教育の順で実務選択
リスク低減策は優先度が高い順に実施します。単一の対策で安全を確保するのではなく、複数層の組合せ(多重防護)で実効性を高めることが重要です。
- 排除(Elimination)と代替(Substitution):可能な限り危険源を現場から取り除く。例:人の通行をAGV経路から完全に分離する、フォークリフトルートを改めて物理的に分断する、危険な臨時ルートを廃止する。これが最も効果的な対策。
- 工学的対策(Engineering controls):排除が困難な場合は設計で制御する。物理的バリケード、ガードレール、反射ミラー、固定カメラによるブラインド対策、床摩擦改善、アンチスリップ塗装など。車両側ではリスク評価に応じたセンサ構成、安全関連制御、速度プロファイルの自動調整、ゾーン制御(徐行→停止→安全確認)を実装する。これらはISO 13849-1:2023やIEC規格の設計原則と照合して導入する。
- 行政・運用手順(Administrative controls)と教育:立入管理、標識、作業手順書、緊急時対応手順、保守点検スケジュール、交差時の優先ルール、臨時ルート時の承認プロセスなど。手順は現場で実行可能で簡潔にまとめ、定期的な演習を実施する。
- 個人用防護具(PPE)と警告:最も下位の対策。安全靴、蛍光ベスト、個別の警報装置を用いる。ただしPPEは人為ミスに依存するため、それだけに頼らないこと。
実務的判断:物理分離が可能なら優先的に採用し、コストや生産性の観点で難しい区間は工学的対策でカバー、残余リスクを運用手順と教育で低減する組合せが一般的に有効です。すべての措置はISO 12100に基づくリスク低減の原則で評価し、残余リスクが許容範囲であることを記録してください。
AGVの停止・検知ゾーンをどう設計し、検証するか
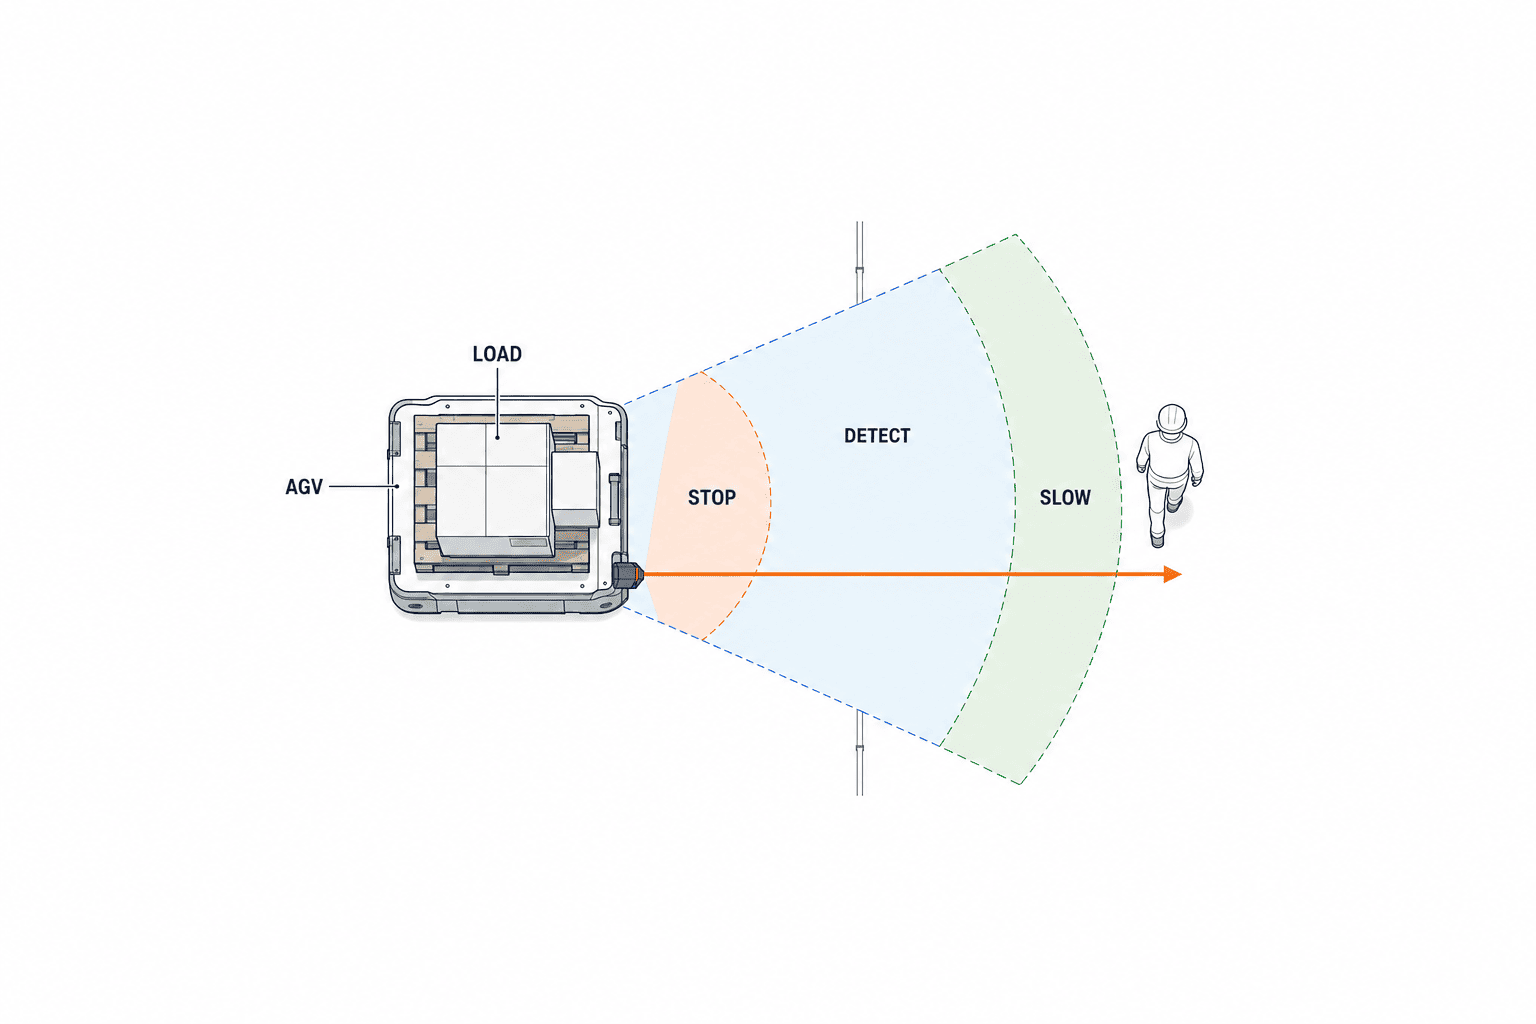
停止・検知ゾーンの設計は車両のハードウェア性能だけでなく、荷重、床状態、勾配、センサの状態、通信遅延、制御アルゴリズムに左右されます。ここでは現場設計に使える実務ガイドラインを示しますが、最終判断は現場のリスクアセスメントと製造者指示に従ってください。
- 応答遅延(response latency)の把握:検知システムが障害を検出してから制御系がブレーキ命令を出し、物理的に減速を開始するまでの時間は車両ごとに異なる。ベンダーに「検知からブレーキ入力量化までの最大遅延」を書面で提出させ、その数値を踏まえて安全マージンを設定する。遅延にはソフトウェア通信遅延、センサフィルタリング、モーター駆動器の応答が含まれる。
- 制動性能の検討(最大積載・勾配・床摩耗を考慮):車両の停止距離は最大積載時・指定勾配・床が摩耗・濡れている場合に最も長くなる傾向がある。メーカーが提供する停止特性は参考値であり、現場での実地検証(最悪条件でのブレーキ試験)を必須とする。設計時は「最悪ケースでの検証」を行い、停止動作が目標安全領域に収まることを確認する。これにより設計速度や監視ゾーン幅を決定する。
- エッジ(端部)検知と荷物の突起:パレットや荷物の突起は車両のセンサ範囲外に出て先に障害物に干渉する可能性がある。荷姿寸法管理と「荷物突出検査」を導入するか、車両側検知器(側面センサ)を追加することを検討してください。突起が予見される作業では、進入前の追加確認ゾーン(荷姿チェック停止)を行う。
- ゾーンの設定と切替:走行経路は複数の安全ゾーン(例:遠隔監視ゾーン→接近減速ゾーン→停止確認ゾーン)に分割し、ゾーンごとに動作モードを定める。ゾーン切替時の状態遷移(センサの切替、速度目標の更新)は逐次的であり、切替遅延が発生する可能性を想定して冗長な安全境界を設ける。ゾーン間のインターロックにより、切替中に不整合が生じた場合は安全最優先で停止する設計を求める。
- センサの冗長化とフェイルセーフ動作:センサ故障時に危険な走行を継続しないように、必要な安全機能と故障検出・停止動作を設計する。一般のナビゲーション用カメラや超音波センサを追加しただけでは、安全関連機能の冗長化を証明できない。冗長性が故障時にどのように扱われるか(自動的に速度制限→停止→オペレータ通知など)を仕様で定義する。
- 通信遅延・ネットワーク障害対策:ゾーン切替や複数車の協調に通信が必要な場合、通信途絶時のフェイルセーフを明示する。通信の状態にかかわらず要求される安全停止が成立する設計と証拠を確認します。
- 物理的な検証と定期再評価:設計値は必ず現地での実証試験によって検証し、定期的に再評価する。床状態や荷姿の変化、運用ルールの改定により必要なゾーン幅や減速度が変わるため、マニュアルでの年次レビューと臨時レビュー(レイアウト変更時)を規程化する。
- 検証手順の例(実務チェックリスト):車両に最大負荷・最小負荷を載せての停止試験、濡れ床・油汚れの模擬試験、ブラインドコーナーでのセンサ検出試験、ゾーン切替時の通信遅延試験、手動救援シナリオでのインターロック動作確認。これらの検証結果はトレーサビリティのため記録し、導入契約での受入条件に盛り込む。
設計上の注意:上記は設計指針であり、停止距離や速度の固定値は現場ごとに変わるため、これらのパラメータは必ず現場での実地測定と製造者の調整により最終決定してください。走行空間そのものの設計は、AGVレイアウト設計の記事を参照してください。
固定インターフェース(コンベア/ドア/リフト)におけるハンドシェイク、デッドロック、セーフステートと責任範囲
工場内でAGV(無人搬送車)が固定設備と連携する場面—コンベアへの載せ降ろし、扉開閉、リフト昇降—は車両と設備の動きが重なるため、挟まれや荷崩れを検討すべき領域です。安全設計は「機械間の協調」を前提に、各当事者(AGVメーカー、固定設備サプライヤ、工場運用管理者)が責任分担を明確にしたうえで、技術的ハンドシェイクと物理的フェイルセーフを組み合わせる必要があります。最終的なパラメータ(停止距離、センサー位置、タイムアウト値など)はサイト固有のリスクアセスメントとメーカー指示に従って決定してください(ISO 3691-4:2023、ISO 12100:2010 を参照)。
- ハンドシェイクの原則:通信ベースのハンドシェイクは「状態の相互確認」を行い、双方が“ロード可能”や“ゲート開”などの確証を交換してから作業を開始します。プロトコルは冗長化(メッセージ確認・再送・タイムアウト)を設け、通信が途絶した場合は「安全停止」または「安全待機」へ遷移させます。VDA5050等のディスパッチ仕様は運行制御と最適化に有効ですが、ハンドシェイク時の安全決定は必ず安全機構で独立して担保すること(ディスパッチ最適化と安全機能は分離)。
- デッドロック回避と解消:AGVと固定設備が互いに待つ状態では、人が手動介入する前に安全な待機状態を確保します。優先ルール、タイムアウト、再試行条件を仕様化し、安全関連インターロックをリスク評価に基づいて設計します。運行指令の異常が危険な動きにつながらないことも検証します。
- セーフステートの定義:各固定インターフェースごとに“セーフステート”を明文化します。例:扉が閉じるべき段階で通信遮断が発生した場合はAGVと扉の危険な動きを停止させる、コンベアへの積載準備が整わない場合はAGVを待機位置に戻す、リフト故障時はリフトをロックしてAGVへ積載しない旨を通知する。セーフステートは可視化(ランプ/パネル表示)し、オペレータが即時判断できるようにします。
- 責任の明確化:契約書やRFP(調達仕様)には、どの条件でどちらが安全に停止・復帰を行うかを明記してください。例えば「固定設備の扉ロック機構故障時の物理的保持は設備側の責任」「AGVが扉閉鎖動作を優先的にキャンセルする処理はAGVベンダーの責任」といった明確な割当てがトラブルを減らします。これには検査(FAT/SAT)での機能確認と受入基準の定義を含めます。
現場では、これらの設計と運用手順を統合した「作業フロー図」と「インターフェース責任表」を作り、緊急時の手順(エスカレーションルート、連絡先、役割)を明示することが重要です。
アラートと劣化状態(通信断/スキャナ遮蔽/位置推定不確実性/非常停止リセット)
AGVは正常稼働時でも多様な「劣化状態(degraded state)」に直面します。劣化状態への対応は安全性を維持するための設計・運用双方の要件であり、サイト固有のリスクアセスメントが最終判断基準になります(ISO 3691-4:2023、ISO 12100:2010 を参照)。
- 通信途絶(Controller–AGV/AGS–固定機器):通信ロスト時には、即座に安全に停止する方式と、許容される短時間の自律運行を許す方式がある。どちらを採るかは現場の許容リスクと周囲環境で変わるため、明確に仕様に書き込みます。通信再確立のタイムアウトやリトライ回数、ログ取得要件を定義し、通信断→安全停止→復帰操作(手動リリース/自動復帰)の責任者を明確にしてください。
- スキャナ(レーザー・3Dカメラ等)の遮蔽:作業員や資材の一時的遮蔽によりスキャナが無効化されるケースは現場で頻発します。検出不能区域が発生したらAGVを徐行または停止に遷移させるべきですが、「徐行中に再取得で継続」「停止してオペレータ確認」など運用ルールを事前設定します。保護距離は、選んだ保護機能にISO 13855:2024が適用される場合に同規格と現場の停止性能に基づいて評価する。該当する拡散反射型の安全レーザースキャナにはIEC 61496-3:2025を参照し、3Dカメラを一律に同規格の対象とみなさない。遮蔽時の動作と要求される安全性能は、センサ単体ではなく安全機能全体で検証する。
- 位置推定の不確実性(SLAM失敗等):AMR/AGVの自己位置精度が低下した場合、ルート逸脱や危険領域への侵入リスクがあるため、運行管理システムは位置信頼度を監視し、信頼度低下時は安全速度低下・停止・オペレータ呼出しのいずれかに遷移させます。ローカライゼーションの信頼度閾値と対応手順は導入時のSATで検証し、復帰には検証済みのプロセス(マニュアル再校正や自動リセット)を規定します。
- 非常停止のリセット:非常停止の解除は、周囲の安全確認と権限を持つ担当者の操作を経て行います。解除だけで車両が再始動しないことを試験し、再始動は別の意図的な操作としてください。非常停止機能の設計原則はISO 13850:2015も参照します。
全てのアラートと劣化状態は時系列ログとして保存し、解析可能な形でオペレーションにフィードバックして改善に活用します。アラートの閾値や対応手順はベンダーの指示と現場リスク評価で決定する点を繰り返します。
充電・バッテリ管理とOEM/消防チーム協調
バッテリは火災リスク、化学漏洩、電力系トラブルの観点から特別な管理が必要です。機器トレードオフ(走行時間対重量、チャージ戦略)と現場安全対策を整合させることが重要です。
- 充電インフラ設計:充電ステーションは専用エリアに配置し、燃焼隔離材、適切な換気、火災検知器・抑制システム(サイト要件に基づく)を備えます。充電中のAGVは移動停止・外部電源遮断機構を備え、異常時は即座に給電を遮断するインターロックを推奨します。充電ステーションとAGV間のハンドシェイクで「充電開始・完了・エラー」を確実に通知すること。
- バッテリ安全管理:バッテリの種類(Li-ion、LiFePO4等)に応じた取扱いルール、温度監視、セルバランス監視を実装し、過充電・過放電・短絡に対する保護回路を必須とします。バッテリパックレベルでの自己診断ログを保存し、サイクル寿命・劣化監視を行って計画的に交換してください。
- OEMと消防チームの協調:充電設備とバッテリに関する緊急対応手順はOEMの技術情報(MSDSや非常時対応ガイドライン)と工場の消防/保安チームで共同作成します。火災発生時の隔離手順、消火剤の適合性(バッテリ火災は通常の水消火では不適切な場合がある)、現場避難ルート確保、そして消防への技術情報提供書(バッテリ構成、最大エネルギー量、停電時挙動)を準備してください。BOIの産業政策情報は投資環境の参考に留め、充電インフラ設置の法的手続きや助成の現時点の適用可否は別途確認が必要です(BOIの自動化関連情報は投資政策の資料です)。
- 実務上の協議事項:OEMからの「バッテリ異常閾値」「安全放電手順」「バッテリ廃棄フロー」を受領して工場手順に落とし込み、消防訓練にAGVシナリオを組み込む。メーカー保証範囲と工場側の保守責任を契約で明確化してください。
充電時の安全性は機器仕様とサイト手順の両方が働いて初めて成立します。バッテリ関連の最終的な設定と緊急時対応は製品のマニュアルと現場でのリスク評価によって決定されます。
FATとSATでAGV安全対策を検証する
FATとSATは機能確認と安全確認を分離して実施することが重要です。FATはメーカー施設での機能・安全論理の確認、SATは現地環境・インターフェース・運用条件下での総合確認を目的とします。以下は実務的なテストマトリクスの例で、ネガティブケース(故障や異常が発生した場合の挙動)を必ず含めます。最終的な合否基準はサイトのリスク評価およびメーカー指示に従って定めてください(ISO 3691-4:2023、ISO 13849-1:2023 を参照)。
正常系と異常系の試験項目
– 基本走行性能:仕様で許容された荷重、床条件、スロープ、旋回条件で正常走行。異常系は許容範囲外の荷物を投入しない運用や検知方法を、安全な方法で確認する。
– 障害物検知と停止:センサー検知で安全停止。ネガティブ:センサー一部遮蔽でのフェイルセーフ動作(徐行or停止)
– インターフェースハンドシェイク:コンベア受渡し、扉連携で正しいシーケンス実行。ネガティブ:ハンドシェイク不成立時のタイムアウト挙動(退避・アラート)
– 位置精度・ローカライゼーション:既定の位置誤差内。ネガティブ:ランドマーク消失時の位置不確実性への対応(停止・管理者通知)
– 通信途絶時挙動:通信が失われた条件で、リスク評価と仕様で定めた安全状態へ移ることを確認する。復帰時は意図しない自動再始動がないかを確認する。
– 非常停止機能:設計された停止動作とリセット後の再始動防止を確認する。回路故障の模擬はメーカー承認の安全な試験手順で行う。
– バッテリ関連:充電開始・停止、過温度警報など、メーカーが提供する試験モードと記録で異常時の動作を確認する。実セルを危険な状態に追い込む試験は行わない。
– ソフトウェア更新・ロールバック:更新適用と検証、異常時の安全なロールバック
– 人的インターフェース(UI/アラート):オペレータ通知の正確性と誤操作リスク対策
受入判定に必要な証跡
– 各テストは試験手順書、試験結果記録、録画(ビデオ)およびログファイルを付けて保存し、担当者署名と日時を残す。ネガティブケースは失敗した場合の具体的な故障モード、対応時間、再発防止策を記録する。
– 安全関連機能は、使用する製品の適合資料、回路図、計算・検証記録と現地試験結果を対応付ける。特定の機器構成を一律に要求せず、リスク評価で必要な性能を確認する。
現地での進め方
– FATでは機能的な合格基準を通すと同時に、ソフトウェアのバージョン管理、更新手順、診断ログ形式を確認します。SATではFATの結果を現場条件で再現し、床面状態、電波環境、人員動線との相互作用を検証します。
– 異常系は設備メーカーが承認した安全な試験方法で確認します。例えば、試験モードでスキャナ異常を入力し、通信断を模擬し、扉が閉じていない状態で進入許可が出ないことを確認します。
FATとSATの両方で、承認基準と不合格時の是正措置を定め、要求事項と試験結果を一対一で追えるようにします。

AGV調達RFPに入れる安全要件と受入証跡
以下は調達書(RFP)に組み込む主な項目です。これによりサプライヤーが安全責任と必要証跡を明確に提示できます。最終仕様は現地評価と法規に基づいて確定してください。
| 確認項目 | RFPに記載する内容 | 受入時の証跡 |
|---|---|---|
| 責任分担 | 車両、固定設備、現場運用の責任者と停止・復旧の境界 | 責任分担表、インターフェース仕様 |
| 安全資料 | 適用規格の範囲、危険源、残存リスク、取扱条件 | メーカー資料、現地リスク評価記録 |
| 荷姿と床 | 許容荷重、重心、突出、勾配、段差、摩擦の条件 | 現地測定値、停止試験記録 |
| 検知領域 | 保護フィールド、遮蔽、切替条件、警報の設定 | 設定ファイル、現地検証結果 |
| 設備連携 | 扉、コンベア、リフトとの許可信号と異常時動作 | I/O図、シーケンス図、異常系試験 |
| 更新と保守 | ソフト更新、復旧、部品交換、教育の手順 | バージョン記録、保守計画、教育記録 |
| 変更管理 | 経路や荷姿を変えた際の再評価と再試験 | 変更申請書、再受入記録 |
RFPでは、上記各項目に対する「合致/不合致」と「提出期日」を明記し、入札段階でベンダーの準備状況を評価できるようにします。安全関連の未達はスコアリングで重視することを推奨します。
仮想的な30/60/90日段階(例示であり基準ではない)
以下は導入初期の典型的な導入スケジュール例を示したもので、工場固有の条件により大きく変わります。法的・安全的最終判断は常に現地のリスク評価とメーカー指示に従います。
- 初期30日:設置・基礎設定。床面検査とマーキング、充電ステーション設置、ネットワーク基礎整備、FATでの基本機能確認。現場操作員への基礎訓練を実施。
- 60日目:SATと限定運用。実負荷での運行、固定設備とのインターフェース試験(ハンドシェイク)、ネガティブケースの検証。ログ分析に基づくパラメータ微調整。消防/保安チームとの共同訓練。
- 90日目:拡張運用と最終承認。運行ルールの最終化、フルタイム運用の許可(条件付きを含む)、変更管理プロセスの運用開始、継続的監視体制を確立。
これらはあくまで例示であり、各段階での合格基準と是正計画を明文化することが重要です。
運用と変更管理:インシデント/ニアミスのログ、再検証トリガー
安全運用は導入後の継続管理が鍵です。組織的な変更管理とインシデント管理が無ければ、初期の安全確保は長続きしません。
- インシデント・ニアミス記録:全てのインシデントおよびニアミスを時刻・場所・機種・状況(写真/動画)・当事者・影響度で記録します。これらは定期的にレビューし、トレンド分析(例:特定地点での頻発)を行って対策に反映します。
- 再検証トリガー:以下は再検証(リバリデーション)を要求する代表的トリガーです:ソフトウェアの主要バージョン更新、固定設備とのインターフェース変更、床面改修、連続発生するニアミス、E-stop作動回数の増加、重大インシデント発生。再検証の範囲と手順は変更管理プロセスで定義します。
- 変更管理プロセス:変更要求は書面(変更要求書)で提出し、影響評価(安全・生産性・スケジュール)を実施、承認→実施→再テスト→承認サインオフの流れで運用します。全ての変更はトレーサビリティを確保すること。
- 継続教育:稼働中は定期的なリフレッシュ訓練と新規採用者向けのオンボーディングを行い、操作ミスや手順逸脱の低減を図ります。訓練は記録を残し、評価基準を設けます。
これらは現場管理の仕組みであり、技術的対策と並行して制度的に運用しなければ効果は限定的です。
AGV安全対策のよくある質問
スキャナが一時的に遮蔽されたらAGVはどうするべきか?
まずは事前に遮蔽シナリオに対する安全な動作(必要に応じた停止・警報)が仕様に明記されていることが必要です。遮蔽頻度が高ければセンサ冗長化や設置位置の見直しを行い、遮蔽時の挙動は必ず現地SATで検証してください。
AMRと誘導式AGVのどちらが安全か?
選択は工場の変化頻度、レイアウトの複雑さ、導入予算、保守体制に依存します。変化が頻繁で柔軟性を重視するならAMR、安定した経路で運用するなら誘導式AGVも候補です。ただしどちらも車両の安全機能と現地の保護対策を検証する必要があります。
緊急停止後の復帰は誰が操作すべきか?
復帰は訓練を受けた担当者に限定し、二段階の確認(現場視認による安全確認+AGV自己診断の合格)を制度化してください。自動復帰を認める場合は厳格な条件と診断要件を必須とします。
歩行者と車両が通路を共有する場合の安全対策は?
共有領域では速度制限、優先ルール、視認性向上(カラー帯、照明)、人の進入を検知する保護装置を組み合わせます。評価は実際の動線でSATを行い、安全性能を検証してください。
AGV安全対策の費用はどの程度見込むべきか?
コストは設備構成、センサ冗長度、ソフト設計、FAT/SATの範囲、トレーニング量で大きく変動します。見積もりはRFPで必須項目を明示し、項目別に分離して提示させることで比較しやすくなります。数値は現場によって変わるため、サイト固有の見積もりを求めてください。
タイ国内の義務やガイドラインは?
タイの産業促進や自動化の政策(BOI等)は投資環境の参考になりますが、安全基準や法責任は現地法令と国際標準(採用する場合)に従って評価してください。具体的な法的解釈や適用要件は法務や当局確認が必要です(BOIの自動化関連情報は投資政策の資料です)。
スキャナの設置高さや保護距離はどう決めるか?
保護距離と設置高さは対象物の最大侵入範囲、センサの検出特性、AGV速度に基づいて決定します。適用する保護装置と規格を確認し、必要に応じてISO 13855:2024も参照したうえで、現場での測定と試験により設定してください。
フリート管理は安全機能とどう違うのか?
ディスパッチやフリート管理(参考: AGVフリート管理の記事)は運行効率と割当の最適化を目的としますが、衝突回避や緊急停止などの安全機能は車両内外の独立した安全システムで担保する必要があります。最適化は安全判断の補助に留め、直接安全決定を委ねないでください。
これらの回答は一般的なガイダンスであり、最終的には現場リスク評価とメーカーの技術文書で確定してください。
まとめ:現場の条件を受入試験までつなぐ
AGVの安全対策は技術的装置(センサ、E-stop、インターロック)と制度的側面(責任分担、RFP、FAT/SAT、変更管理)の両面から統合的に設計することが不可欠です。固定インターフェース、劣化状態、バッテリ管理、試験計画、調達要件、運用プロセスを明確化し、証跡を残すことで初期導入だけでなく長期的な安全稼働を確保できます。常にサイト別のリスクアセスメントとメーカー指示が最終決定を導きます。
自社の交差点や受け渡し工程をどう評価するか整理する段階でも、TOMAS TECHへご相談ください。現場の条件と導入範囲を確認し、安全要件と受入試験の論点を一緒に整理します。
参考資料
- ISO 3691-4:2023(工場内搬送車の安全要件): https://www.iso.org/standard/83545.html
- ISO 12100:2010(リスクアセスメント一般原則): https://www.iso.org/standard/51528.html
- ISO 13849-1:2023(制御システムの安全関連部品): https://www.iso.org/standard/73481.html
- ISO 13855:2024(保護距離の決定): https://www.iso.org/standard/80590.html
- IEC 62046:2026(人検知用保護設備の適用): https://webstore.iec.ch/en/publication/68393
- IEC 61496-2:2020(光電保護装置): https://webstore.iec.ch/en/publication/63117
- IEC 61496-3:2025(拡散反射型保護装置): https://webstore.iec.ch/en/publication/84133
- ANSI/A3 R15.08-1:2020 (R2026)(ロボット安全ガイド): https://webstore.ansi.org/standards/ria/ANSIA3R15082020R2026
- BOI(タイ産業振興の自動化案内): https://www.boi.go.th/index.php?language=en&page=automation-en
- TOMAS TECH フリート管理関連記事(参考、運行最適化と安全機能の区別): AGVフリート管理の記事


