


真空吸着の落下防止設計は、パッドの保持力を大きくするだけでは完結しません。搬送中にワークとパッドの間が漏れる、工場エアが下がる、停電する、センサー信号が届かない、ロボットが非常停止する――それぞれでワークがどこに残り、どこへ落ち得るかを決める必要があります。本記事はタイの製造工場で吸着搬送設備を調達・改造する担当者向けに、故障モード、監視しきい値、停止時の受け、再起動、RFPとFAT/SATの検収を整理します。パッドの材質・形状を選ぶ手順は既公開の真空吸着パッド選定ガイドにまとめています。
結論:落下防止は「検出・停止・受け・復帰」の四つで設計する
一つ目は、未吸着や保持力の低下を検出することです。二つ目は、異常を検出した後にロボットや搬送軸をどう減速・停止させるかを決めることです。三つ目は、停止しても真空が失われる場合に、ワークを人や設備から隔離して受け止めることです。四つ目は、原因が未解決のまま自動で再起動させず、回収と点検の手順を設けることです。この四つがつながって初めて、吸着し損ねた一回を設備事故に拡大させない設計になります。
製品ページにある「停電時に真空を保持」「急落を防ぐ」は、特定の回路と供給条件での機能説明です。停電後にどのワークも無期限に空中保持できるという保証ではありません。SMCは真空機器の取扱い上の注意で、電源やエア供給の異常による真空低下がワーク落下と人身・設備損傷につながる可能性を明記しています。したがって設備全体のリスクアセスメントを起点に、保持を延ばす部品と、落ちても危険な場所に届かない配置を組み合わせます。通常の真空スイッチを付けたという事実だけで安全機能が成立したと扱ってはいけません。
故障モードを先に分ける:同じ「落下」でも対策が違う
「吸着不良」という一語で原因をまとめると、ベンダーごとに違う試験をして、検収時に議論がかみ合わなくなります。まず、吸着前、持ち上げ直後、移動中、停止中、解放時のどこで故障が起きるかを分けます。次にワークの位置、運動エネルギー、落下範囲、人がその下に入る可能性を見ます。停止コマンドが出てもワークは惰性で動き、真空が急に切れればロボットが止まるより先に落ちるかもしれません。ワークの重量だけでなく、角、割れやすさ、熱、薬液付着、周辺の機械や製品への影響を記録します。
| 故障モード | 現場で起こる例 | 最初に確認する信号 | 設計で決めること |
|---|---|---|---|
| 未吸着 | パッドが端から外れる、ワークがない | 到達真空・ワーク有無 | 移動禁止、再試行、排出 |
| 立上り遅れ | 漏れやフィルター詰まり | 真空立上り時間 | タイムアウトと停止位置 |
| 搬送中の漏れ | 油膜、反り、紙質変化 | 吸着面近くの圧力変化 | 減速、近い受け、落下範囲 |
| エア供給低下 | 他設備の同時使用、配管異常 | 供給圧・真空 | 保持余裕、停止、再投入禁止 |
| 停電・制御断 | 電源喪失、I/O通信断 | 電源・通信・弁の状態 | 弁の初期位置、機械的受け |
| 非常停止 | ロボットが途中で止まる | 停止信号と真空の推移 | 停止姿勢、回収手順 |
| 解放不良 | ワークがパッドに残る | 解放後のワーク有無 | 二重搬送禁止、手動除去 |
同じワークでも、開始位置では床から数センチなので受け台で済む一方、旋回途中では人の通路や設備の上を通るかもしれません。ロボット軌跡を平面図と側面図で重ね、落下した際の投影範囲を工程ごとに示します。人がいる位置と、保守時に立ち入る位置は異なります。通常運転と段取り・清掃・復旧の各モードで、柵や扉の開閉状態を含めて評価します。この作業はパッド型番選びより先に行うべき設計条件です。
リークの原因を現物で分ける:ワーク面・パッド・配管
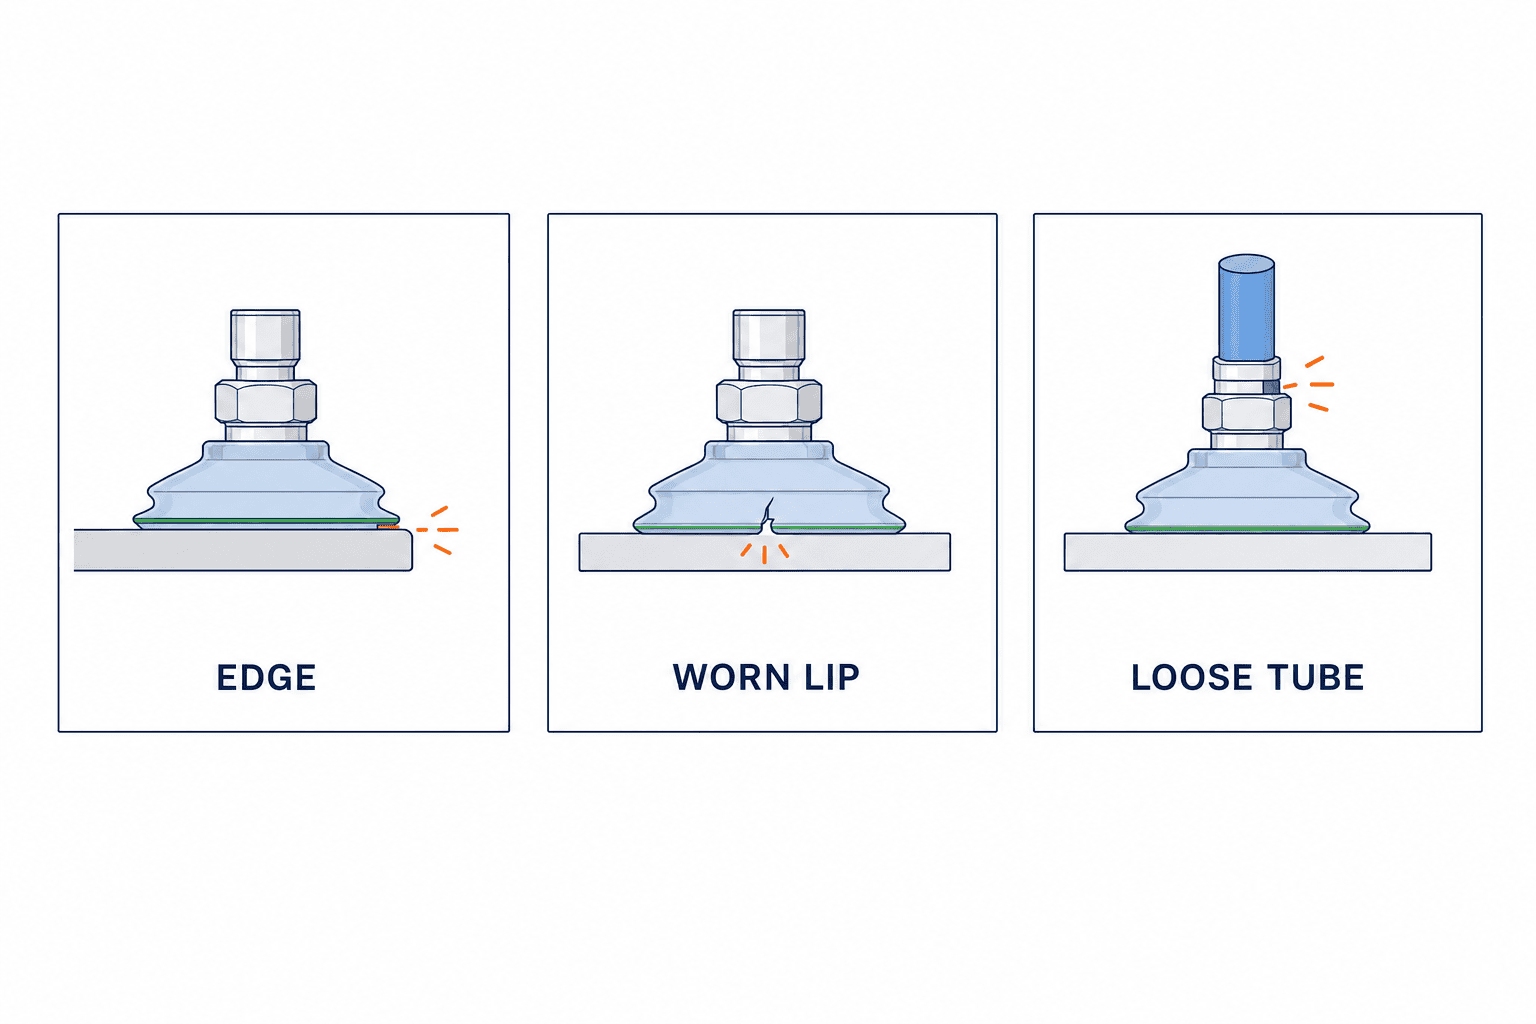
吸着面に穴・溝・反り・紙粉がある場合、漏れはパッドとワークの境界で起きます。パッドの縁が摩耗・亀裂を起こした場合は、同じワークでも時間とともに真空立上りが遅くなります。継手が緩み、ホースが折れ、フィルターが詰まった場合は、複数品番で同時に症状が出る可能性があります。こうした三種類を分けずに大きな真空源へ交換すると、空気消費だけ増えて、故障を発見しにくくすることがあります。Festoの真空技術資料は、粗い・多孔質のワークを漏れ系として扱い、実際の漏れ流量を測って真空源を選ぶ必要を説明しています。
比較試験では、①漏れの少ない基準ワーク、②実際に問題が起きるロット、③吸着位置を意図的にずらしたワークを用意します。それぞれでパッド近傍と真空源側の圧力、真空到達時間、保持中の圧力変化を測ります。パッド入口を適切に封止した状態、または漏れの少ない基準ワークで密封した状態でも真空が立ち上がらない・減衰するなら回路側を疑い、特定表面だけで悪化するなら接触面側を疑います。開放したパッドで真空が下がるのは正常なので、その状態を回路漏れの診断には使いません。ただし共通ヘッダーの真空値だけでは、四つのうち一つのパッドが浮いている状態を見落とす可能性があります。支線の圧力や流量を個別に見られる構成、または最も弱い一箇所を故意に開けた試験で確かめます。
監視しきい値は何kPaか:現物試験から二段階で決める
「真空OK」の設定値をカタログの最大到達真空度からそのままコピーしないでください。まず最悪のワーク表面、最低の許容供給圧、使用末期を想定したパッド、最大加減速を組み合わせ、吸着成立から解放までの真空波形を測ります。その上で、移動開始を許可する条件と、移動中に保持を継続できる条件を分けます。起動時には所定時間内に十分な負圧へ達すること、移動中には負圧が下がり始めたら危険な位置へ進む前に停止・退避できることが重要です。しきい値の具体値はワーク、パッド、圧力センサーの位置と応答時間に依存します。
センサーを真空源の出口に一つ置いただけでは、長いホースの先の実際の吸着面を代表しない場合があります。Schmalzの真空スイッチ製品情報はパッド近傍での設置や漏れ・ワーク監視を用途に挙げています。導入時には測定点、配管容積、サンプリング周期、通信遅延、PLCの判定周期、ロボットが止まるまでの時間を一緒に測ります。圧力が下がった瞬間に信号が出るわけではなく、しきい値を超えてから停止までの距離があります。その間に落下し得る位置を描いてください。
単にしきい値を低くすれば誤停止は減りますが、弱い吸着のまま搬送を許すおそれがあります。高くし過ぎれば、表面が少し変わるたびに止まり、生産性が落ちます。試験結果から、良好な吸着のばらつきと実際に滑り始める条件を比べ、双方に余地があるか確認します。明確に分離できない場合は「しきい値調整」で解決したことにせず、吸着面を変える、パッド数や回路を変える、別の検知方法を加える、搬送速度や姿勢を見直すという設計変更へ戻ります。SMCの機種選定資料も吸着確認、スイッチ設定、漏れと応答時間を別々の検討項目としています。
真空値以外の確認を組み合わせる
空箱や平板の一部では、パッドが治具に吸い付くと真空値は良くてもワークを持っていないことがあります。逆に多孔質品ではワークを保持していても高い真空値にならない場合があります。存在確認が重要なら、光電センサー、距離センサー、搬送後の受け側確認など独立した情報を使います。二つの信号が矛盾した時は「たぶん持っている」と解釈せず、ロボットを安全な位置に留め、原因を表示します。センサーの汚れ、ケーブル断線、通信切断も試験項目です。通常のプロセス監視信号と、人を守るために必要な安全機能は設備全体のリスク評価で区別します。
異常信号から停止までを状態遷移で書く
制御仕様に「真空異常で停止」と一行だけ書くと、搬送中のワークをどこでどう止めるかが実装者の判断に残ります。最低限、待機、吸着開始、吸着確認、搬送、解放、異常停止、復帰待ちの状態を定義します。吸着確認が取れなければ搬送へ遷移しない。搬送中に保持条件を失えば、次の危険な旋回や上昇を禁止し、あらかじめ定めた減速・停止または安全な受けへの移動を行う。復帰待ちでは自動再始動を禁止する。このように入力、動作、次状態を表にします。
| 現状態 | 入力・条件 | 指示する動作 | 次状態 |
|---|---|---|---|
| 吸着開始 | 所定時間で確認条件を満たす | 移動許可、時刻と真空値を保存 | 搬送 |
| 吸着開始 | タイムアウト・ワーク不在 | 上昇禁止、必要なら限定再試行 | 異常停止 |
| 搬送 | 真空低下・供給圧低下 | 危険経路を禁止し設計した停止動作 | 異常停止 |
| 搬送 | 非常停止・電源断 | 定義済み弁状態と機械的受けを使用 | 復帰待ち |
| 解放 | ワーク有無信号が残る | 次ワークのピックを禁止 | 異常停止 |
| 復帰待ち | 人が原因と位置を確認 | 回収・点検・再原点復帰を実行 | 待機 |
「安全な受けへ移動」は、真空がまだ維持できる時間が検証されている場合に限る選択肢です。保持時間が短いなら動かすほど危険になることもあります。どの異常ではその場停止し、どの異常では受けへ退避するかは、落下範囲と実測の応答時間から決めます。非常停止時にロボット駆動だけ止まり、吸着弁が開放側へ移る回路では、停止と同時にワークが落ちます。電気図と空気回路図を並べ、電源喪失時の弁の自然位置まで確認してください。
機械的な受け台・ガイドをどこに置くか
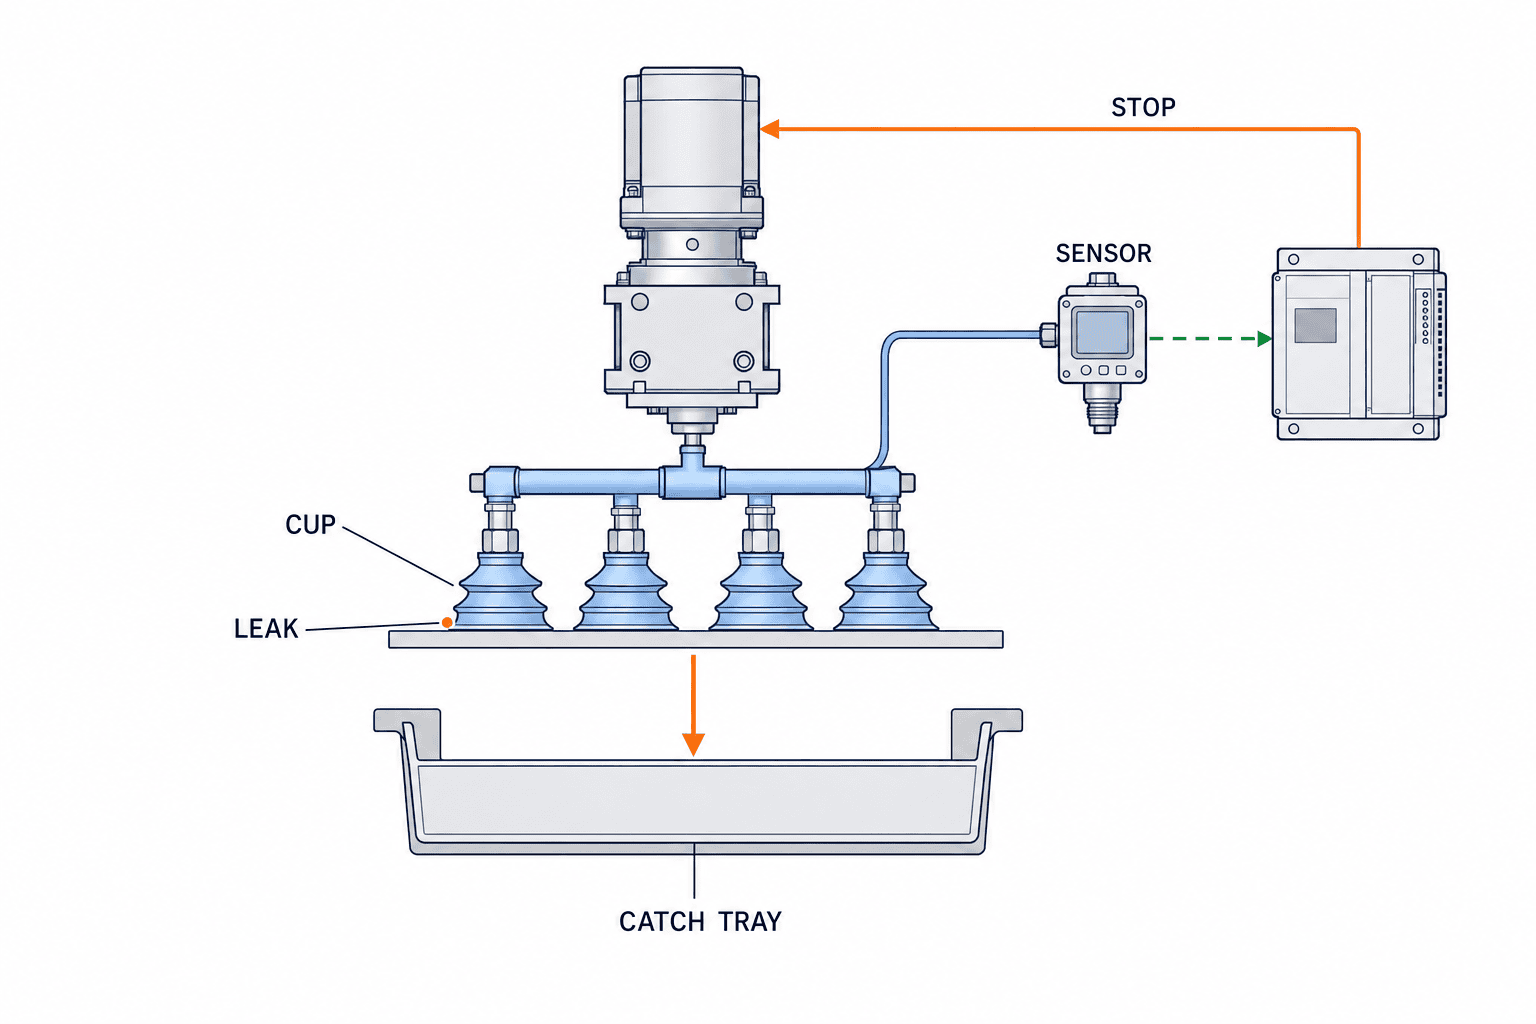
真空回路だけで落下を完全に防げない条件では、ワークを人や重要設備へ到達させない受け台、シュート、ガイド、囲いを設計します。受け台は単に床へ置けばよいわけではありません。搬送経路の下に連続して設けるのか、危険な旋回部分だけに設けるのか、ワークが角から当たった時に跳ね返らないかを確認します。対象ワークが割れるなら破片の飛散も検討します。取り外して清掃する構造なら、取り外し中は設備を動かせないインターロックや明確な手順が必要です。
SMCの一般選定資料は、落下防止用のガイドを必要に応じて設けることを示しています。ただし受けが常時ワークを押し上げると、受けを外した瞬間にパッドへ荷重が移って落ちる可能性があるため、支持の仕方も確認が必要です。人のいる領域と受け台の関係は設備全体のリスクアセスメントで決めます。ワークを確実に機械的に保持する別方式のクランプや、搬送姿勢を変えて重力方向の落下を避ける案も比較します。ロボットハンド方式全体の選定記事は吸着以外の方式との比較に役立ちます。
停電時の保持:逆止弁が守れる範囲を限定する
逆止弁、真空タンク、常開・常閉弁、冗長の真空源などは、異常時の保持を延ばす候補です。しかし、逆止弁が遮断できるのは設計した回路の流れであり、ワークとパッド間の漏れを消せません。PiabのpiSAFE VSVは密閉できる用途で、システムや電源の故障時に真空保持するための逆止ユニットとして説明されています。「密閉できる用途」という条件を外して、多孔質の箱や油膜のある板でも同じ保持時間だと考えてはいけません。
SMCのZKJ紹介は、常開供給弁で電源断時の急落防止を訴求します。一方、SMCの別のエジェクター仕様ページでは電源断時保持に供給圧維持という条件を明記しています。製品型式や回路が違えば挙動は違います。RFPでは「停電時に何が無電源でも動作し、何には工場エアが必要か」を分けて書き、電源のみ断、エアのみ断、両方断、通信だけ断の四条件を実物で試験します。
保持を何秒要求するかは、「人が回収に来るまで」ではなく、停止からワークが安全な受けに達するまで、あるいは設備を隔離するまでの必要時間から決めます。その時間内にワークが落ちる場合でも、受けや囲いによって危険が許容されるかを確認します。逆止弁を追加しても、漏れのあるワークでは真空が徐々に失われます。圧力の減衰曲線を最悪サンプルと使用末期のパッドで記録し、停止位置ごとの落下可能性を判定します。「停電後も保持」など条件なしの文言を検収基準にしないことが重要です。
複数パッド・共通マニホールドの共倒れを防ぐ
四点でワークを吸っていても、そのうち一つがワーク端から外れたり穴にかかったりすると、共通回路に空気が入り、残りの吸着力が下がることがあります。SMCの真空機器の注意資料は、複数パッドを一つのエジェクターへつなぐ場合、一つが外れると他のワークも外れ得ると警告しています。Schmalzはチェック弁・流量抵抗・接触弁の解説で、未被覆パッドの回路を閉じたり流量を制限したりする考え方を示しています。接触弁はワークの有無には反応しても、半分だけ覆われたパッドの漏れを防ぐものではありません。
RFPでは「最大数のワークを持てるか」だけでなく、一つ欠けた時に残りを落とさないかを指定します。パッド位置を一つずつ開放する試験、最小サイズのワークで一部が未被覆になる試験、フィルターを汚した条件での試験を組み合わせます。ただし意図的な故障試験を人が下にいる状態で行わず、仮設受けと立入管理を使います。枝ごとの逆止弁や絞りは、吸着開始の時間、解放の速さ、清掃の難しさにも影響します。採用した部品の利点だけでなく、その副作用をFATとSATの両方で測ります。
代替把持と搬送経路の見直しを選択肢に残す
密閉できない袋、多孔質の素材、油で滑る面、ワークが高温で変形する工程では、真空吸着に回路を追加し続けるより、機械式のクランプ、側面支持、専用治具、姿勢変更を比較したほうがよい場合があります。これは真空方式の失敗を意味せず、リスクと保守費用を含む設計の分岐です。例えば、上面から吸って人の通路の上を横切る経路を、床側の受けがある経路へ変更できれば、停止時に必要な保持時間と落下範囲が変わります。ワークの品質上クランプ跡が許されない場合は、機械的な受けを搬送経路に追加する案と比較します。
代替方式を判断する表には、ワーク損傷、把持失敗時の姿勢、タクト、清掃、交換品、段取り時間を並べます。最大保持力という一つのカタログ値だけで比較しません。ハンド交換が必要な多品種セルでは、交換機構側の電源・エア接続不良も故障モードになるため、ツールが正しく装着された確認信号と、装着前にワークを持ち上げない制御を求めます。方式を変えても故障モードと検収方法を同じ表に置けば、ベンダーごとの提案を公平に評価できます。
停止距離と保持時間を同じ時間軸で検証する
ワークが落ちる前にロボットを止められるかを判断するには、異常の発生から最後の停止姿勢までを一つの時間軸に置きます。例えばパッド縁で漏れが始まる時刻、圧力が監視点で変わり始める時刻、PLCが異常を認識する時刻、ロボットが減速を開始する時刻、完全停止する時刻を別々に記録します。真空が保たれる時間と、停止までの時間を同じワーク・同じ供給条件で比較しなければ、どちらも単独では安全余裕を示しません。特にロボットの腕が高い位置から旋回している時は、停止に成功しても停止位置の真下に人や重要設備があるかもしれません。
停止距離は最高速度だけで決まらず、現在の姿勢、各軸の速度、積載重量、制動方式、制御設定によって変わります。仕様書ではベンダーに単一の「停止時間」を宣言させるだけでなく、危険となる搬送区間での測定条件と最悪位置を示してもらいます。測定のためにワークを落とす試験は、仮設受けと立入禁止を設け、必要ならダミーワークで先に行います。受け台の長さは正常搬送経路だけでなく、異常判定から停止までに到達し得る位置を含めて検討します。
真空保持時間を確認するときは、停止後の圧力減衰を実ワークで記録し、パッドが新品の時と使用末期の状態を比べます。逆止弁がある回路では、真空源側とパッド側の両方で測り、上流側が遮断されたことと、ワーク側で保持できたことを混同しないようにします。漏れのあるワークでは保持時間がロットや湿度で変わるため、平均値だけでなく試した条件ごとの最短値を残します。受けに落として安全に収容する設計なら、無理に空中保持を延ばすより、落下先が受けの範囲内に収まるかを確認する方が有効な場合があります。どちらを採るかは設備のリスク評価と実測結果で決めます。
RFPに書くべき落下防止の要求
「パッド一式、安全対策を含む」では比較できません。ワーク群の重量・寸法だけでなく、表面の最悪条件、落下を許せない領域、運転と保守の人の位置、電源・エア供給条件、搬送軌跡を提示します。その上でベンダーに、故障モード表、圧力センサー位置、しきい値の決定方法、停止時の動作、受け台・囲いの図面、試験計画を提出してもらいます。具体的な数値は、事前サンプル試験を経て双方で合意してから仕様の一部にします。未測定の段階で安全性能を保証する数値を書かないでください。
| RFP項目 | 提出を求める根拠 | 発注側の判定 |
|---|---|---|
| ワークと経路 | 最悪サンプル、全姿勢、落下範囲図 | 通路・設備・保守位置を含むか |
| 監視 | センサー位置、波形、応答・通信時間 | 実ワークでしきい値を決めるか |
| 停止 | 状態遷移、弁の無電源位置、制動 | 漏れから停止までの距離を扱うか |
| 受け・代替 | 受け台図、固定方法、他方式比較 | 落下物・破片を隔離できるか |
| 復帰 | 回収、清掃、原因確認、再起動権限 | 自動再始動がないか |
| 検収 | FAT/SATの手順、記録様式、合否値 | 故障注入と現場条件を含むか |
見積を比べる際は、逆止弁やタンクの有無だけを数えず、配管図と停電時の状態を比較します。電気がなくても動くと書かれていても、工場エア圧が残ることが前提なら、エア喪失時の手当てが別に必要です。運転時にはパッド交換、フィルター清掃、圧力センサーの点検を誰がどの頻度で行うかを見積範囲へ入れます。設備導入費だけが安くても、毎週の手動回収や停止が増えれば実際の負担は大きくなります。RFPの付属資料に工場での供給圧変動と実際のワークサンプルを添えると、ベンダー間の前提を揃えられます。
FAT:故障を意図的に起こし、波形と停止動作を残す
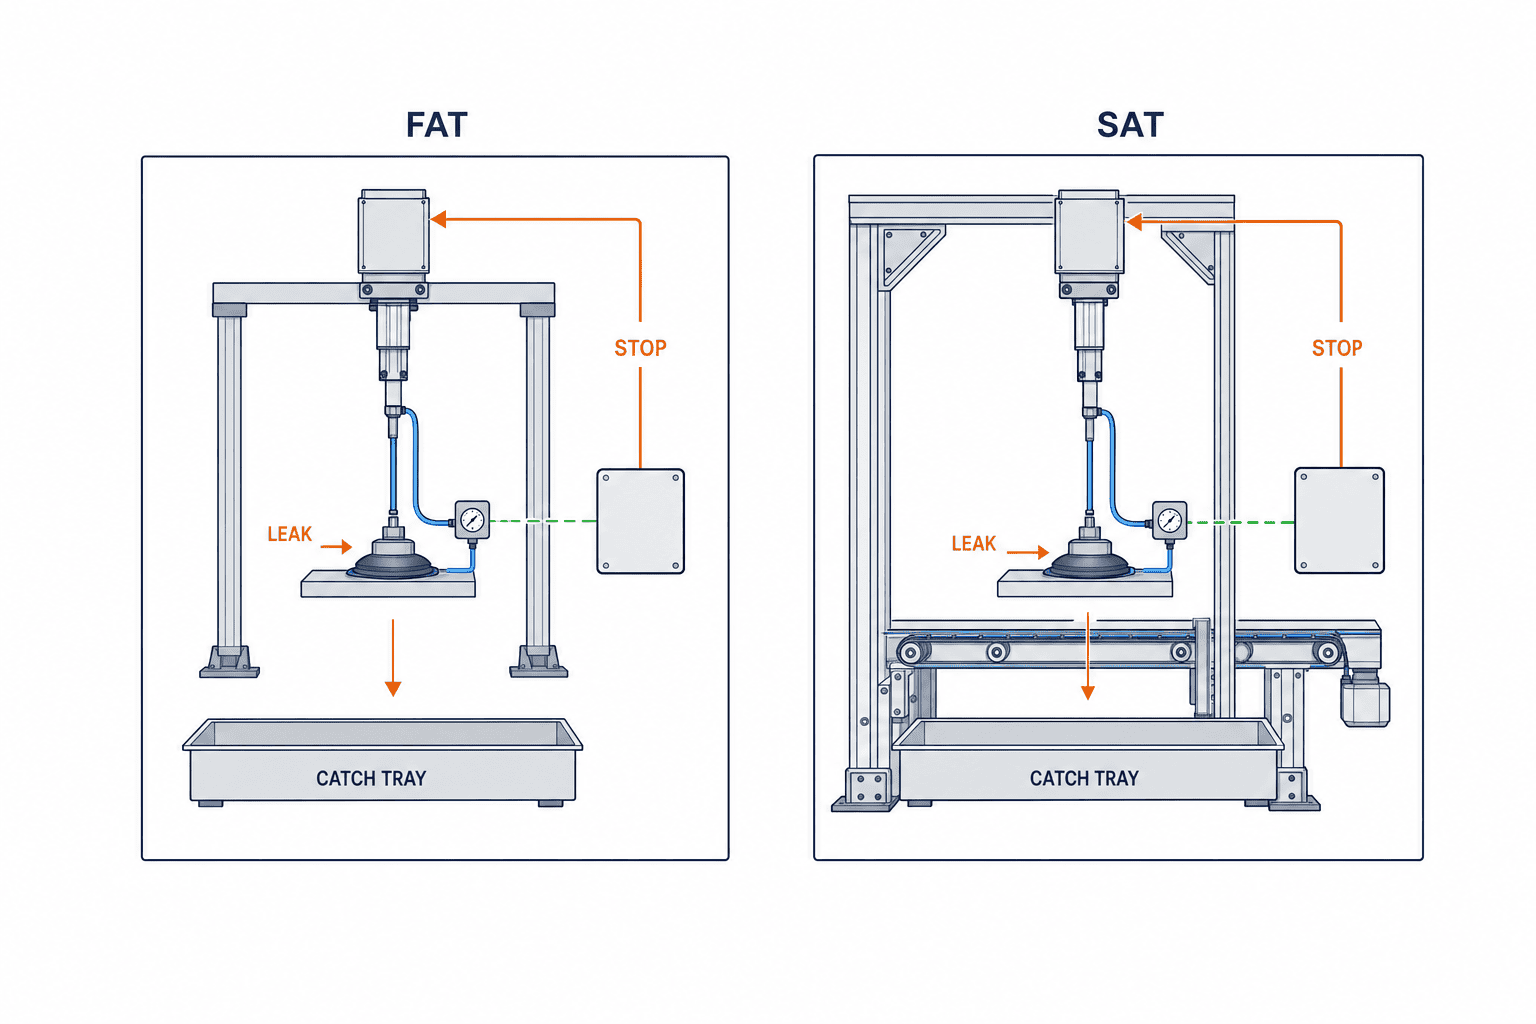
FATでは、供給者の場所で設備の図面、部品表、空気回路、PLC状態遷移、ワーク経路と受け台を確認します。正常なピックを何回できたかだけでなく、未吸着、部分被覆、漏れ、低エア圧、センサー断線、電源断、通信断、非常停止、解放不良を試験項目にします。危険な故障注入は仮設受け・立入禁止などの安全措置を整え、ワークや設備の損傷を避ける試験方法を決めて実施します。試験項目の実施可否も事前に双方で確認します。
各試験で、ワーク型式・ロット、パッドの使用状態、供給圧、センサー測定位置、圧力波形、停止信号時刻、停止までの距離、ワークの最終位置、復帰手順を同じ様式で記録します。真空低下からセンサー判定までの遅れと、判定からロボット停止までの遅れを分けると、改善箇所が見えます。「落下ゼロ」という結果だけでは、そもそも試験中にワークが危険な高さへ上がっていたか分かりません。最悪サンプルと、故障が起きる経路上の位置を指定して試験してください。
SAT:タイ工場の実配管・同時稼働・実ロットで再現する
SATではFATの条件を現場へ置き換えます。真空源からパッドまでの配管長、継手数、供給圧、他設備が同時にエアを使う時間帯、粉じん、温度、ワークの実ロットを記録します。FATで合格したしきい値がSATでは頻繁に誤停止を起こすなら、設定だけを緩める前に、ワーク表面や回路抵抗が違うか調べます。逆にSATで止まらないよう閾値を下げると、搬送中の保持余裕がなくなる場合があります。変更内容と再試験範囲を記録し、承認者を決めます。
受け台や囲いは、仮設のFAT治具ではなく、据付後の固定状態で検収します。扉を開ける清掃・保守モードでは受けを外す運用があるか、外したまま自動運転できないか、回収口に手を入れずにワークを取り出せるかも確認します。停電試験では電源だけ、エアだけ、両方、通信だけの各条件を明示します。もし工場の都合で一部を実施できなければ「未実施」と理由・残余リスク・実施予定を報告書に残します。FAT合格を理由に現場条件の検証を省かないことが重要です。
| 試験 | FATで残す記録 | SATで追加する現場条件 |
|---|---|---|
| 正常搬送 | ワーク・圧力波形・停止余裕 | 実タクト、実ロット、同時エア使用 |
| 一点リーク | 開放した枝、残りの真空とワーク位置 | 実配管、最小ワーク、粉じん |
| 停電・エア断 | 弁状態、保持時間、受けへの落ち方 | 現場の供給構成、配電、停止位置 |
| センサー異常 | 断線・通信断の信号と停止 | PLC・ネットワークの実配線 |
| 再起動 | 回収・点検・リセットの順 | 現場担当者による操作 |
異常復帰:落ちたワークと原因を分けて扱う
異常停止した後に作業者がリセットボタンだけを押す運用は、再び同じ位置で落下を起こす可能性があります。復帰手順は、まず人と機械を停止範囲から隔離し、ワークがパッド、受け台、床、機械の中のどこにあるかを確認します。次に、落下物が製品として再投入できるか、破片や液体が吸着回路へ入ったかを品質・保全のルールで判断します。パッドの縁、ホース、継手、フィルター、センサー、供給圧を確認した後、低速・限定動作で吸着確認を行い、最後に通常運転へ戻します。ロボットの原点やワーク位置が不明なら、自動で次動作へ進ませません。
異常ログには日時、型式、ロット、ロボット位置、指令した動作、圧力波形、最初に異常を出した信号、停止距離、最終ワーク位置、交換部品、復帰者を残します。これらがなければ、パッドを替えた後に同じ障害が再発しても、ワーク側と回路側のどちらが原因か追えません。失敗件数だけでなく、未吸着、搬送中低下、停電、解放不良を分けて集計します。特定ロットに集中するなら表面条件、特定枝に集中するなら配管・パッド、時間経過で増えるなら摩耗や汚れを優先して調べます。推定と確定した原因を混同しない記録様式が必要です。
具体例:板金、段ボール、フィルムで対策が変わる
板金の上面吸着では、油膜で横方向の滑りが増え、ロボット旋回中にずれる場合があります。真空値は保たれているのに位置が変わることがあるため、圧力だけでは十分な監視になりません。位置確認や搬送速度の制限、受け台を併用して試験します。段ボールでは紙質と折り目による漏れが主な変動で、エジェクターの流量、未被覆パッドの隔離、到達時間の監視が効きます。小箱だけで未被覆枝が生じるなら、最小サイズを故障試験の代表にします。フィルムではしわと二枚取り、解放不良を見ます。吹き出しを強めると軽いフィルムを飛ばすことがあるため、解放後の存在確認と受け側の位置確認までセットで評価します。
これらは「板金なら必ずこの弁」「箱なら必ずこのしきい値」という処方箋ではありません。同じ材料名でも表面処理、重量、形状、供給状態が変わります。対策候補を絞るための故障モード例として使い、最終的には現物・現場で検証します。ワークが新型式に変わった時は、既存のFAT/SATの合格を自動継承せず、接触面と経路、異常時の落下範囲の差分を評価します。
よくある質問
真空吸着の落下防止に逆止弁だけで十分ですか?
十分とは限りません。逆止弁は設計した回路側の逆流を抑えますが、パッドとワークの間から入る空気までは止められません。最悪ワークで停電・エア断時の圧力減衰を測り、保持できない場合は機械的受け、危険区域の隔離、搬送姿勢の変更を組み合わせます。
真空センサーのしきい値を何kPaに設定すべきですか?
一律の値はありません。パッド近傍で最悪ワーク・最低供給圧・最大加減速の真空波形を測り、移動開始条件、搬送継続条件、異常停止条件を決めます。センサーとPLC、ロボットの応答遅れを含めて落下可能位置を確認してください。しきい値だけで良品と危険状態を分けられないなら、別の検知や吸着方式の変更が必要です。
停電時に吸着ワークを保持できると書かれた機器なら安全ですか?
製品の回路・供給条件とワークの漏れによります。電源断後も工場エアが残る構成や、密閉ワークでの保持を前提とする構成があります。電源断、エア断、同時断を分けて試験し、受けと人の立入範囲を設備全体で評価してください。
FATとSATで落下防止の何を検収しますか?
FATでは異常を意図的に起こし、圧力波形、信号、停止距離、ワーク最終位置、復帰手順を記録します。SATでは現場の配管・供給圧・同時稼働・実ロットで再現し、受け台の固定状態と保守時の配置まで確認します。未実施の故障試験は合格扱いにせず、理由と追加試験を明記します。
まとめ:仕様書の中心は「故障した時のワークの行き先」
真空吸着で落下を防ぐには、正常時の吸着力だけでなく、故障の種類、検出までの時間、停止までの距離、ワークを受ける構造、復帰手順を一つの仕様につなぐ必要があります。逆止弁や高性能センサーは有効な部品になり得ますが、密閉度と供給条件、測定位置によって効果が変わります。RFPで故障モードと落下範囲を提示し、FAT/SATで現物の波形とワーク最終位置を残せば、調達時の曖昧な「安全対策」を試験可能な要求にできます。
タイ工場で吸着搬送の落下対策や故障時の検収条件を検討中なら、ワークの現物、搬送経路、エア・電源の構成、既存の異常ログを揃えてTOMAS TECHにご相談ください。RFP段階から故障モードと試験項目を整理できます。


