


真空吸着パッドの選定で難しいのは、カタログ上の吸着力よりも、実際のワークと接する面の状態である。同じ質量の部品でも、平滑な金属板、梨地の樹脂成形品、粉が付いた袋では、空気の漏れ方も、離すときの挙動も異なる。タイ工場でロボット搬送やピック工程を発注するなら、パッドの直径だけを指定して見積もる前に、ワークのばらつき、接触痕、実際の搬送姿勢まで定義したい。本稿はパッドという「接触界面」に絞り、材質・形状・配置、現物試験、RFPからFAT・SATまでの確認手順を示す。
真空吸着パッドの選定は「何を持つか」より「どこに触れるか」から始まる
ロボットハンド全体を選ぶときには、機械式グリッパー、真空式、ソフト式といった方式を比べる。しかし真空式に決めた後も、実際にワークを持つのはパッドのリップである。Schmalzは吸着パッドをワークとハンドリング装置をつなぐ部品と位置づけ、材質、寸法、表面、温度、加速度、搬送姿勢を選定項目として挙げている。つまり、ポンプやエジェクタの能力を先に増やすだけでは、接触面の不適合は解消しない。
最初に、代表品だけでなく「取りにくい品」を並べる。寸法、質量、重心、吸着可能な面、平面度、粗さ、凹凸、油分、粉じん、水分、温度、柔軟性、表面処理、印刷位置、許される接触痕を記録する。ロット・仕入先・製造条件で変わるなら、その変動幅も示す。実機では最も軽い品より、最も重い品、最も反った品、最も表面が荒い品の組合せが設計を支配しやすい。ただし、これらを一つの「最悪品」にまとめてはいけない。重さの最大値と漏れの最大値は異なる品種で発生することがあるため、試験サンプルを分ける。
吸着面候補は、目視で「平らそう」に見える場所ではなく、パッドのリップが一周連続して接触できる領域で決める。穴、溝、エンボス、バリ、段差、シール部、ラベル端、折り目、曲率の変化を図面に重ねる。薄い板やフィルムは、吸い付けた瞬間に面が変形し、リップの一部が浮いたり、ワーク同士が二枚持ちになったりする。透明なトレーも外形だけでは判断できず、リブやゲート跡の位置まで現物で確認する。
吸着パッドの検討範囲は、ロボットハンド全体の把持方式を整理したロボットハンド・グリッパー選定の一段下にある。本稿では真空源の銘柄比較よりも、パッドとワークの接点が成立する条件を扱う。
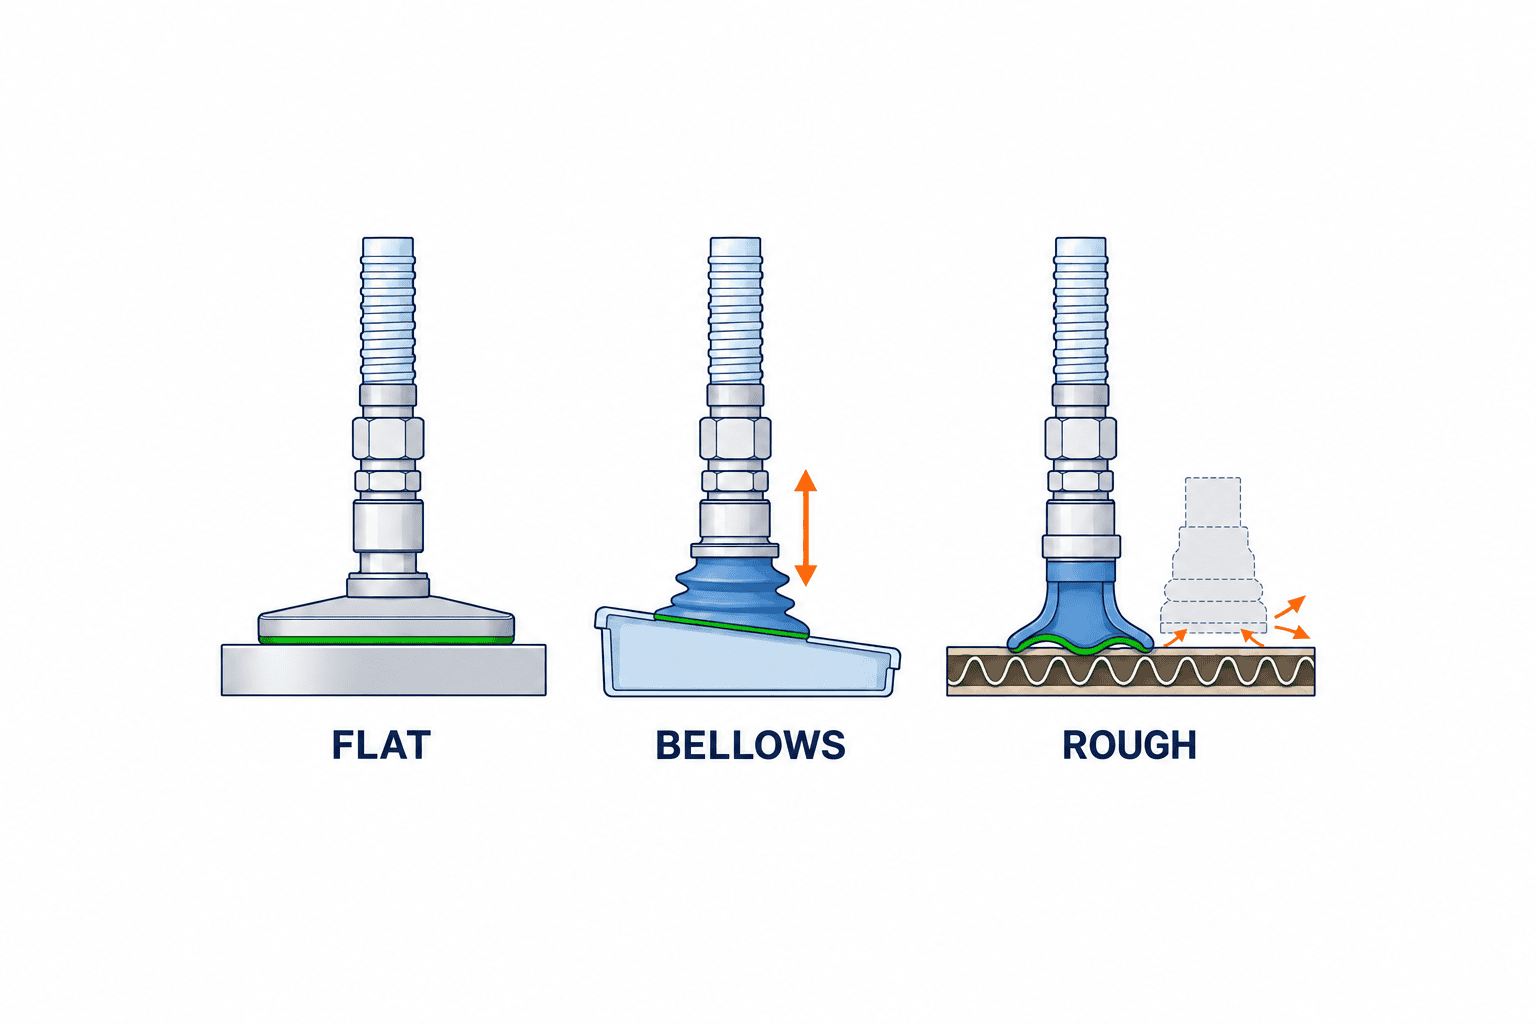
平形・ベローズ形・特殊リップをどう使い分けるか
SchmalzとSMCの選定資料では、平形は平坦で比較的剛性のある面、ベローズ形は高さのばらつきや傾きの吸収が必要な面を中心に説明している。ただし「段差があるからベローズ」と単純に決めると、パッドがつぶれる量と復元に要する時間がサイクルの制約になる。平形は内部容積が小さく排気が速い傾向がある一方、接触高さの許容幅は小さくなる。ベローズ形は追従性を得られるが、横荷重、横揺れ、位置決め精度、離脱時の戻りに注意がいる。
| 接触条件 | 第一候補 | 現物で見るべき点 |
|---|
平滑で硬い水平面 | 平形・低いリップ | シールの連続性、接触痕、加速時の滑り |
高さがそろわない複数ワーク | ベローズ形、またはバッファ付き平形 | 潰れ代、傾き、着座の遅れ、横揺れ |
軽い曲面・凹凸 | 追従性のあるリップ | 曲率とリップ外周の一致、局所漏れ |
粗面・多孔質・段ボール | 専用リップまたはフォームなどを候補化 | 漏れ流量、粉じん、繰返し劣化 |
薄いフィルム・袋 | 小径・複数点、必要に応じた形状保持 | しわ、二枚持ち、残留吸着、傷 |
この表は製品指定ではない。Piabは粗面、テクスチャ面、段ボールの凹凸がリップからの漏れを増やし、安定吸着を難しくすると説明している。したがって、形状の選択は「一回持ち上がったか」ではなく、ばらつきのあるワークを所定の速度で繰り返し扱えたかで決める。粗い段ボールに平形を当てて空気が漏れるなら、真空度の設定値だけを上げる前に、リップ形状と接触位置を見直す。
一枚のワークに複数のパッドを当てる場合、全パッドが同時に着座するとは限らない。ワークの反り、架台の平面度、ロボット姿勢、配管の長さによって、先に密着したパッドと浮いたパッドができる。浮いたパッドが共通配管の真空を崩すなら、ゾーニング、逆止弁、流量制御、位置調整を含めた設計が必要になる。これは「パッドの個数を増やせば安全」という考えへの反例である。数を増やすほど接触ばらつきの管理も増える。
材質はワークの汚染、摩耗、温度で絞る
材質名だけで優劣は決まらない。Schmalzは耐摩耗性、耐油性、食品用途への適合などを材料選定の要件として挙げ、SMCは吸着後のワークへの影響、周囲環境、導電性も考慮するよう示している。NBR、シリコーン、ポリウレタン、EPDMなどは候補の出発点であって、各メーカー・グレードの仕様、使用温度、薬品適合、食品接触の証明を確認する必要がある。
黒いゴムを白色樹脂に当てたときの色移り、シリコーン成分が塗装や接着の後工程に影響する懸念、柔らかいフィルムの擦り傷、鋭いエッジによるリップ摩耗などは、吸着力とは別の合否項目にする。導電性・静電気対策が必要な電子部品では、パッド単体の材質だけでなく、接続部や装置全体の接地経路も確認する。食品や医療用途では、色や材質名が同じでも適合を推定しない。調達品番と適用文書を結び付けて承認する。
高温ワークでは、取り出した直後の温度と、サイクル停止時にパッドが接触したままになる時間を分けて考える。短時間のピーク温度だけで材質を選ぶと、停止時の長時間接触で変形や硬化を見逃す。油、離型剤、洗浄剤も「ある/ない」だけでなく、濃度、付着位置、清掃頻度を示す。タイ工場の高温多湿環境という一般論だけで材料を決めず、装置周辺で測った温湿度と実ワークを提示する。
交換性も材質選定の一部である。パッドは消耗部品であり、摩耗や硬化でシール状態が変わる。品番、交換単位、入手リードタイム、現地在庫、工具の要否、交換後の位置再調整を見積条件に入れる。「最も長寿命そうな材質」を選ぶより、一定の性能で交換できる仕組みを設計した方が停止時間を管理しやすい。
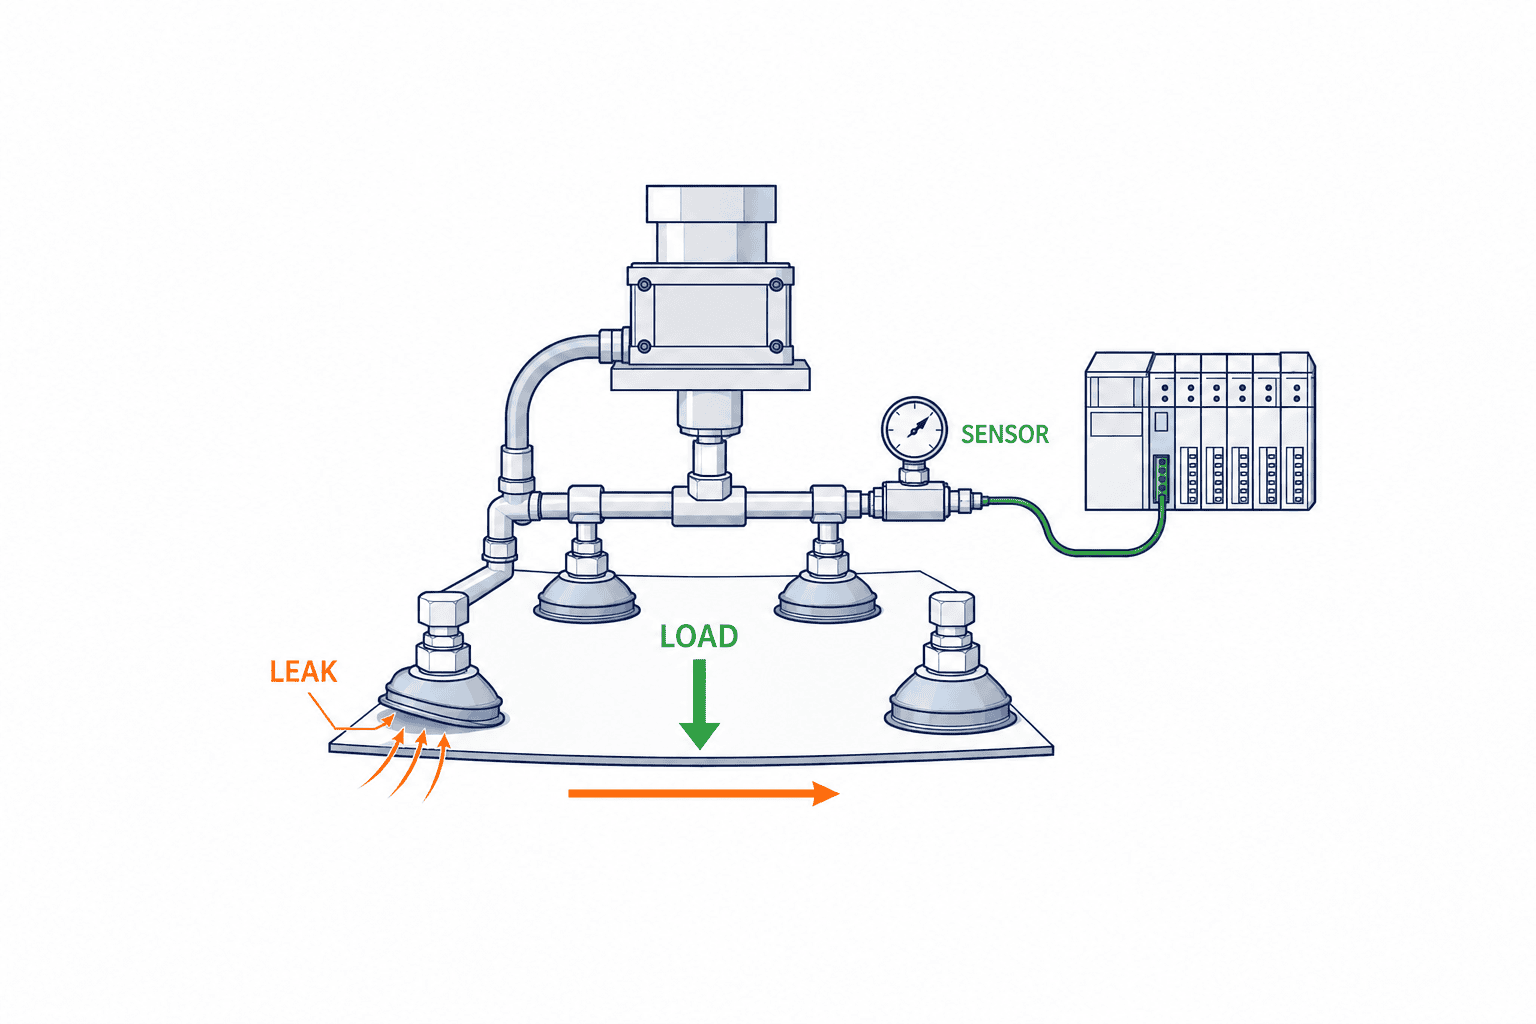
吸着力の計算は入口、漏れと横荷重は実測する
真空吸着の基本式は F = Δp × A である。Fは面に垂直な理論保持力、Δpは周囲とパッド内の圧力差、Aは有効吸着面積を指す。Schmalzは、この理論値のほかに、面に沿う力であるせん断力、吸着面から引き剥がす力、曲率、ストローク、内部容積を別々の技術データとして示している。ここで重要なのは、カタログの「吸着力」を全方向・全条件で使える力と読まないことだ。
たとえば直径30 mmの完全な円を仮定し、圧力差を60 kPaとすれば、名目面積は約707 mm²、計算上の垂直力は約42 Nとなる。しかしこれは説明用の幾何計算で、実際の有効面積はリップ形状で変わり、ワークから空気が漏れればその圧力差も得られない。42 Nをそのまま「約4 kgまで搬送可」と読み替えるのは危険である。加速、傾斜、横滑り、偏心、吸着位置のずれ、配管損失、安全余裕を別に評価する。メーカー資料でも特定のカタログ値は特定の真空条件下かつ安全率を含まないと明記されている。
計算の順序は、ワーク質量から必要荷重を出す、搬送姿勢と最大加減速で負荷方向を決める、パッドの数と配置で各点の負担を見積もる、実ワークで到達真空・漏れ・滑りを測る、最後に運転条件と余裕を承認する、である。ワークが傾く場合は、吸着点から重心までの距離がモーメントを生む。左右対称の四点配置でも、反ったワークでは四点均等に荷重が載らない。実際に最小何点で保持できるのか、一本の配管に漏れが出たら何が起こるのかも確認する。
漏れは「真空度が何kPaか」だけでは説明できない。到達真空、立ち上がり時間、保持中の変動、ワークを置いた後の復帰時間を、同じセンサ位置と同じ流量条件で記録する。共通マニホールドの圧力だけでは一つのパッドの局所漏れが隠れることがある。試験では、必要なら枝管ごとの圧力または流量、ワーク検知信号、ロボット位置、サイクル結果を時系列で突き合わせる。真空確認の閾値とタイムアウトは、試験分布から設定し、品種変更後も維持する。
SMCのFAQは、理論リフト力を計算した後、実機で吸着テストを行って可否を判断する手順を示している。「計算したから現物試験を省く」という運用は、その手順と合わない。計算表には前提のワーク状態を、実測表には温度、汚れ、品種、サイクル速度を必ず残す。
真空吸着パッドの選定試験は正常品だけで終わらせない
試験の目的は成功動画を撮ることではなく、失敗が出る境界を見つけることだ。まずワークを品種、ロット、表面状態、変形量で分ける。次に、パッド候補ごとに吸着位置、押込み量、真空閾値、待ち時間、搬送経路、加減速を固定して比較する。一回ごとに条件を変えると、どの変更が成功に効いたか分からなくなる。実験表には失敗種別も記録する。吸着しない、持ち上げ直後に落ちる、横移動中に滑る、置いた後に離れない、二枚持ち、ワークに痕が付く、位置ずれが残る、の違いで対策は変わる。
候補Aが平均では速くても、汚れたワークでタイムアウトを繰り返すなら量産の選択肢として弱い。候補Bが吸着時間を少し要しても、最悪条件で安定し交換が簡単なら総停止時間は短い可能性がある。この比較は装置価格だけで決めず、パッドの交換頻度、洗浄、現地在庫、エア消費、再ピック回数、ワーク廃棄を含める。数値は各工場の実測で決め、他社の成功率を自社の保証値として転記しない。
最低限、次の四段階で検証する。①静止状態で着座と漏れを確認。②予定の加速と姿勢変更を含む動的搬送を確認。③汚れ、反り、温度、供給位置のばらつきを入れた境界試験。④清掃・交換後の再現性試験である。いずれも落下しなかっただけで合格にしない。吸着完了までの時間、真空波形、位置精度、接触痕、リトライ、オペレーターの復旧手順を記録する。
部品供給装置側の位置ばらつきが大きい場合は、パッド側で全て吸収しようとせず、ガイド、ストッパ、整列機構、検知を見直す。高価な追従機構を付ける前に供給姿勢を安定させる方が、工程全体の費用を抑えることがある。反対に、供給ばらつきが工程上避けられないなら、その範囲をRFPに明示して、パッド・バッファ・センサの設計責任を決める。
RFPに書くべき接触界面の仕様
ケース1:油が残るプレス部品
プレス後の薄板では、同じ部品番号でも油膜の厚さと分布が変わる。乾燥した試作品だけでパッドを決めると、量産品で滑りや二枚持ちが発生しやすい。まず接触できる位置を部品図で決め、バリと穴の近傍を除外する。次に、乾燥・通常油量・多めの油量で、着座から持ち上げ、横移動、姿勢変更、離脱までを同じ軌道で試す。失敗時に油が原因か、曲げによるリップの浮きが原因かを分けるため、吸着位置と真空波形も残す。
試験でパッド材質を変えるときは、形状や径まで同時に変えない。要因を一つずつ変えれば、油への耐性、リップの追従、滑りの寄与を読み分けられる。最終候補では、ワークの表面傷と油の転写も品質部門に判定してもらう。保持できても後工程の洗浄や塗装に問題を出すなら、その候補は不適合である。長時間停止後の再起動や、吸着したまま非常停止したときの保持挙動も別に評価する。
ケース2:段ボール箱の上面が波打つ
箱のサイズが同じでも、湿度、積載、封函テープ、天面の折り目で接触面は変わる。箱の中心に一つ大径パッドを置くと、テープ端や折り目にリップが重なることがある。小径の複数点に変えれば接触場所を避けやすい一方、各点の着座ばらつきが増す。パッドの点数だけではなく、テープ位置の許容範囲、箱の最大膨らみ、供給位置、箱の回転方向を規定する。必要なら箱の姿勢を搬送側で整え、真空ハンドに負担を集めない。
段ボールでは表面からの漏れと材料内部を通る漏れが混ざる。吸着に成功した一個を長く保持するだけでは、短サイクルでの排気時間や、連続運転時の粉じん堆積を評価できない。新品、使用後、湿ったもの、凹んだものを分け、フィルタ清掃前後の波形を比較する。センサの閾値を緩めて成功回数を増やす場合は、落下検知の余裕がどれだけ残るかを明示する。
ケース3:成形トレーの薄い縁にしか触れられない
成形トレーやブリスターパックでは、内容物、印刷、シール、段差を避けると、使える吸着面が細い縁だけになることがある。パッドの公称径が小さくても、リップの外径と接触幅は別なので、実際の接触輪が縁に収まるかを確認する。トレーを持ち上げると底がたわみ、縁の角度が変わる場合は、静止時の密着写真だけでは判断できない。搬送中の変形と置き精度まで撮影する。
このケースでは、より強い真空より、ワークを支持する治具や複数点の荷重分散が効くことがある。ただし支持具が製品を傷つけたり、洗浄の妨げになったりしないよう、品質・保全部門を交えた承認が必要だ。品種追加時にリップ位置を調整する仕組みなら、その調整目盛り、再現精度、誤設定防止も受入条件に含める。
RFPの「真空吸着ハンド一式」は広すぎる。見積先ごとに試験範囲と部品構成が変わり、価格を比較できない。少なくともワーク一覧、許容する吸着面、禁止面、重量と重心、表面ばらつき、供給状態、搬送姿勢、最大サイクル、清掃条件、接触痕、落下時の許容リスクを添える。サンプル品は良品一個だけではなく、最も反った品、最も粗い品、汚れた品、季節・仕入先差が出る品も含める。
| RFP項目 | 書く内容 | 受入時の証拠 |
|---|
ワーク範囲 | 全品種、材質、表面、重量、変動幅 | サンプル台帳と試験記録 |
吸着面 | 接触可・不可の領域、痕の許容基準 | 位置図、外観判定写真 |
パッド仕様 | 形状、材質、品番、点数、交換方法 | 図面、部品表、現地在庫 |
真空確認 | センサ位置、閾値、タイムアウト、異常動作 | 波形ログ、PLC信号表 |
運転 | 姿勢、加速度、速度、サイクル条件 | 試運転ログ、動画 |
保全 | 清掃、点検、交換周期の決め方 | 手順書、交換後再試験 |
メーカー品番を初めから固定する必要はないが、候補品の材質と寸法を評価できるようにする。代替品を認めるなら、寸法互換だけでなくリップ形状、材質適合、同一ワークでの試験合格を条件にする。予備品の数量と調達先、パッドの消耗を誰が負担するかも明確にする。
複数社の見積を比較する際は、自動化見積もり比較のスコープ基準と同じく、設計、試験、据付、受入、保守の範囲をそろえる。パッド単価が安い案でも、現物試験や予備品、センサ、異常時の再ピック制御が別料金なら、総額では安いとは限らない。
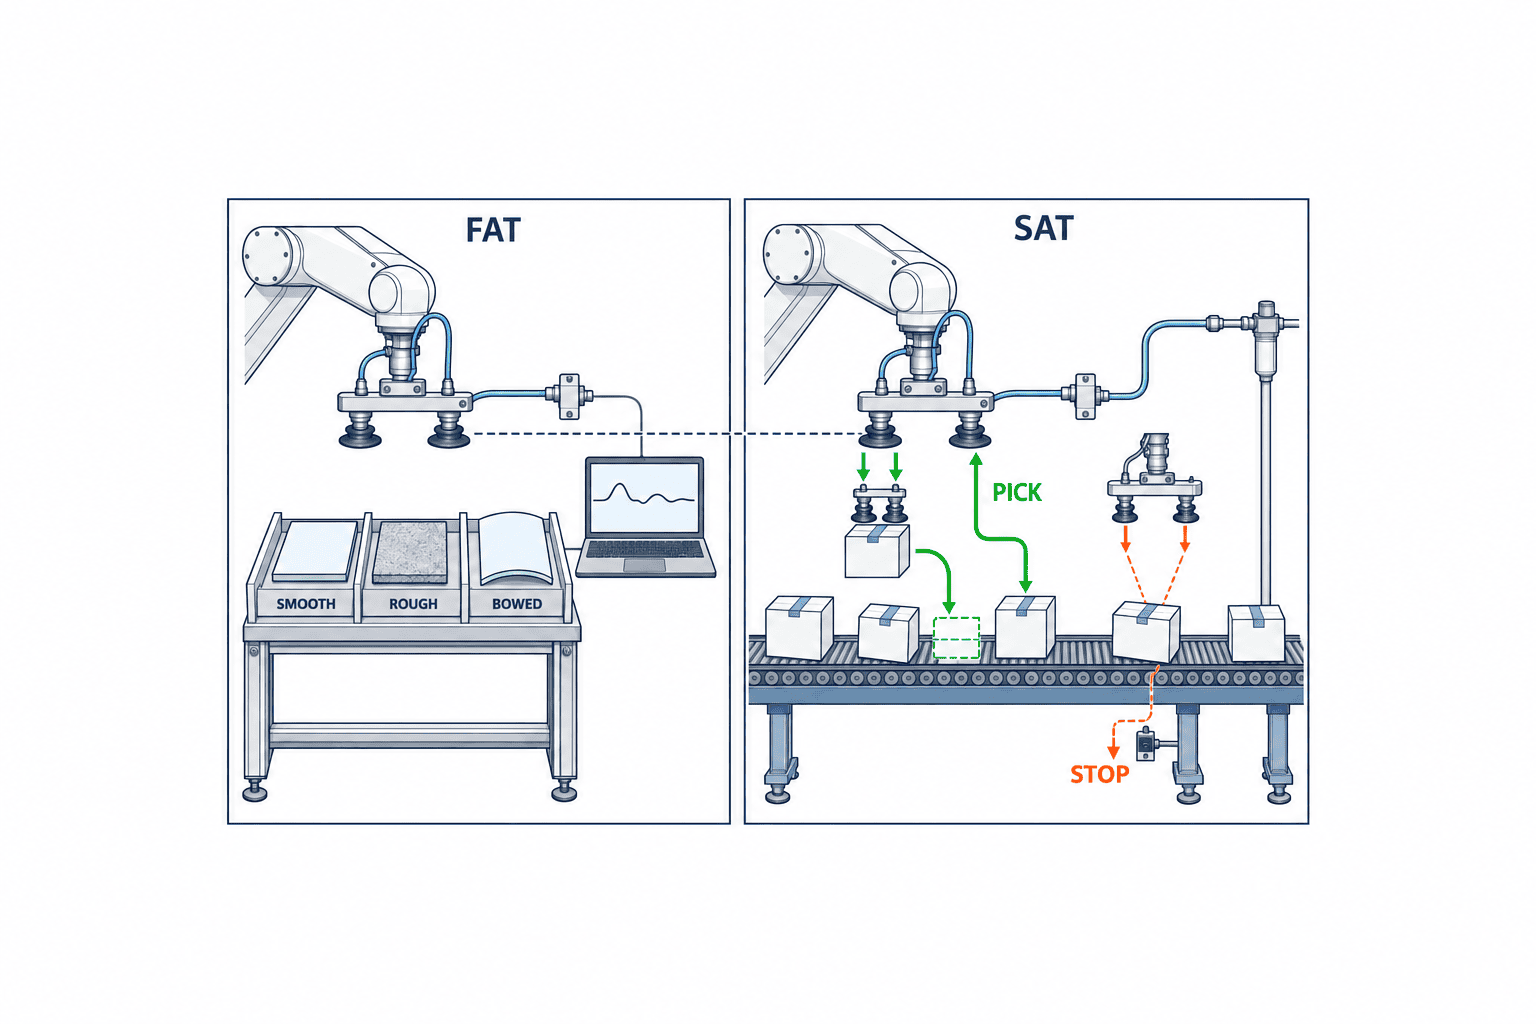
FATとSATで何を分けて確認するか
記録の形式を先に決める
試験記録は、単に「OK」と書いた表より、後から条件を再現できることが大切である。ワーク番号、ロット、パッド品番と使用時間、吸着位置、真空源設定、センサ位置、判定閾値、ロボット軌道版数、速度、温湿度、試験者、失敗時の状況を一つの台帳に結び付ける。真空波形の保存形式と時刻も決める。品種を切り替えた際に閾値を変更したなら、旧値と新値、理由、承認者を残す。
受入試験中にパッドを交換した場合、交換前後を混ぜた成功率は比較しにくい。消耗後の性能を確認するか、交換時点で試験を区切る。ワークのロットも同様で、良いロットだけが大量に混ざると難しいロットの失敗を薄めてしまう。結果は品種・状態別に集計し、全体平均だけで承認しない。試験から除外したワークがあるなら、その理由と量産中の扱いを決める。
異常時の挙動も合否に含める
真空センサが所定時間内に成立しない場合に、ロボットが持ち上げず再試行するのか、ラインを止めるのかを定義する。搬送中に真空が失われた場合は、どの信号で検知し、どこに停止し、作業者はどの手順で復旧するかを確かめる。電源断、エア圧低下、配管の外れ、パッドの欠損は、発生頻度が低くても影響が大きい。設備全体の安全設計の中で扱い、現場での手動復帰を含めた訓練に反映する。
パッドの摩耗を定期点検で見るなら、外観の「まだ使えそう」という曖昧な判断だけにしない。リップ欠け、硬化、ひび、接触痕、真空到達時間の変化など、交換を指示する客観的な兆候を決める。交換後に真空確認や短いテスト搬送を行う手順を標準化する。現地で同等品を使う場合は、調達側が勝手に寸法だけで代替しないよう、承認試験の条件を保全部門にも渡す。
FAT(工場出荷前試験)では、合意したサンプルと試験条件で、吸着位置、真空波形、搬送中の保持、置き動作、異常復帰を確認する。試験品の個体番号を残し、難しいワークも含める。ここで「成功する設定」だけを探して速度を落とすと、契約した能力を検証できない。速度、加速度、真空閾値、パッド状態、使用した配管とセンサ位置を記録して合否を判断する。
SAT(現地据付後試験)では、実際の供給、工場エア、配管長、温湿度、粉じん、オペレーター、段取り替えの条件を加える。FATで通ったワークでも、現地の供給位置が揺れたり、エア圧が変動したりすれば吸着失敗が増える。現地で条件を変更した場合は、変更理由と設計値からの差を記録する。新しいパッドに交換して再現するか、清掃後に閾値が変わらないかもSATの対象にする。
合格条件は「連続何回のうち何回成功」という一行だけでは弱い。対象品種ごとの結果、失敗モード、ワーク損傷、吸着時間の上限、復旧時間、異常停止時の安全状態を定義する。落下が人や重要設備に及ぶ工程では、真空喪失時の動作や二重化、機械的な落下防止をリスク評価で決める。パッド単体の吸着成功を設備全体の安全確認に置き換えない。
受入ゲートの責任者や証拠の残し方は、タイ工場のロボットSIer選定も参考になる。誰が現物試験の合否を判定し、試験に使うワークを誰が用意し、品種追加時に誰が再評価するかを契約前に決めておくと、引渡し後の争点が減る。
よくある質問
真空吸着パッドの径は大きいほど安全ですか?
必ずしもそうではない。径を大きくすると理論面積は増えるが、接触面に穴や段差が入ればシールは崩れる。柔らかいワークでは変形や痕が増え、複数パッドでは配置自由度が減ることもある。有効面積と到達真空を実測し、搬送姿勢とワークへの影響を同時に確認する。
ベローズ形にすれば反りや高さ違いを吸収できますか?
一定範囲では有効だが、必要ストローク、横揺れ、位置決め、排気時間との交換条件がある。ワークの最大反りだけでなく、反り方向と吸着点ごとの差、同時に複数点が着座するかを見て決める。必要ならバッファ、別系統の真空回路、供給側のガイドを併用する。
多孔質の段ボールや粗い樹脂でも吸えますか?
可能性はあるが、リップからの漏れ、素材を通る漏れ、粉じん、ロット差を試す必要がある。専用形状やフォームを候補にし、到達真空だけでなく漏れ流量と吸着時間を測る。ワークそのものが空気を通す場合、密閉面用のパッドを大きくするだけでは解決しない。
パッド材質はNBRとシリコーンのどちらを選べばよいですか?
用途とメーカーグレードで決まる。油、温度、摩耗、色移り、後工程の塗装・接着、食品接触などの条件を列挙し、候補品の仕様書と現物試験で比較する。「シリコーンなら高温」「NBRなら汎用」といった一般論だけで承認しない。
FATで通ればタイ工場のSATは省略できますか?
省略しない方がよい。現地の供給位置、配管、エア、環境、作業者の段取りで挙動が変わる。FATは設計条件での確認、SATは設置環境での確認と役割を分ける。両者で同じワーク識別、測定項目、合否条件を使えば差分を説明できる。
まとめ
導入後に見る三つの変化
稼働開始後の最初の数週間は、ピック失敗率だけで判断しない。第一に、真空到達時間の分布を見る。同じ品種でも時間が徐々に長くなるなら、リップ摩耗、フィルタ詰まり、配管の緩み、ワーク表面の変化を疑う。第二に、置き位置のずれと離脱時間を見る。吸えていても、置くときにワークが残ったり、離れた瞬間に跳ねたりすれば後工程の品質に影響する。第三に、保全時の再現性を見る。パッド交換後に吸着位置やセンサ閾値を毎回調整するなら、部品の標準化と取り付け基準が不足している。
この三つの指標は品種とロットを識別して記録する。全体の成功率が同じでも、特定品種だけ悪化していることがある。真空データと設備停止ログを関連付ければ、パッド自体の問題か、供給姿勢やワーク材質の変更かを切り分けやすい。値が動いた際の一次対応も決めておく。オペレーターがパッド表面を清掃して再試験できる範囲、保全が交換する範囲、品質部門がワークを隔離する範囲を明確にする。現場で閾値だけを緩めて運転を続けると、異常を見逃す可能性がある。
寿命の目安を単純な経過日数で決めるより、接触回数、吸着時間、外観、真空波形を組み合わせる方が合理的な場合がある。ただし監視項目が多すぎると運用が続かない。まずは不良や停止につながった変化を一つか二つ特定し、その項目を点検表に反映する。後から品種が増えたときは、既存閾値を流用せず、新品種の表面と搬送条件で確認する。
選定レビューを一枚で進める順番
会議では、カタログを並べる前に、①どの品種のどの面を持つか、②その面はどこまで変わるか、③何を失敗と呼ぶか、④誰が現物試験を承認するか、の順に答えるとよい。①には接触禁止の領域も書く。②には図面公差だけでなく実物の汚れ、反り、温度、ロット差を入れる。③には落下だけでなく、位置ずれ、傷、二枚持ち、離脱不良、サイクル遅延、保全頻度を含める。④では品質、生産技術、保全、SIerの役割を分ける。これらが揃って初めて、パッド候補の比較表が意味を持つ。
比較の列は「製品名」「公称吸着力」だけでは足りない。吸着面の最小寸法、リップ外径、必要押込み量、材質の適合、真空到達時間、漏れのばらつき、横荷重、接触痕、交換時間、現地調達、予備品費用まで同じ条件で記入する。未知の項目を空欄のまま契約するなら、誰がいつどの試験で埋めるかを明示する。試験が未了でも発注する場合は、未確認範囲を設計変更の扱いと結び付けておかないと、後で追加費用と納期の争いになる。
量産開始後も選定は一度で終わらない。ワークの仕入先、包装、塗装、成形条件が変われば、接触面が変わる。変更管理票に吸着面への影響を加え、必要なら再試験する。真空波形やピック失敗の傾向が変わったときは、パッド交換だけでなく、ワークの変化、供給位置、フィルタ、配管、センサのずれを順に確認する。接触界面を工程条件の一部として管理することが、安定稼働の土台になる。
真空吸着パッドの選定は、ワークの接触面を定義し、形状と材質の候補を絞り、計算を入口として漏れ・滑り・接触痕を現物で検証する作業である。RFPには代表品だけでなく境界品を含め、FATとSATで同じ条件を測れるようにする。パッドの単価より、ばらつきに対する保持、交換後の再現性、異常時の復旧まで比較すれば、量産で使える仕様になる。
タイ工場で搬送ワークの表面や品種が多く、パッド候補と受入条件を整理したい段階なら、サンプル一覧や現在の失敗例から相談できる。TOMAS TECHへのお問い合わせから、対象ワークと工程条件を共有してほしい。
参考情報
- Schmalz: Selection Aid for Vacuum Suction Cups — 重量、表面、汚れ、温度、加速、搬送姿勢の選定項目。
- Schmalz: Technical Data of Suction Cups — 垂直方向の理論力、せん断力、容積などの区別。
- Schmalz: Suction Cup Shapes — 平形とベローズ形の特徴。
- Schmalz: Material Overview — 耐摩耗、耐油、用途環境。
- SMC: Vacuum Pad Model Selection — パッド選定、実機確認の技術資料。
- SMC: 真空パッド FAQ — 計算後の実機吸着テストの推奨。
- Piab: Suction Cups for Textured and Rough Surfaces — 粗面・段ボールの漏れ課題。


