


回転トルクセンサの選定では、カタログの最大トルクだけを見ても安全な調達はできません。駆動軸に組み込むなら、通常運転と起動・停止時のピーク、回転数、軸芯ずれによる余分な荷重、検出したい時間変化、校正の範囲まで一組の仕様にする必要があります。本稿はタイ工場でモータや減速機、締結装置、搬送機を計測する設備担当者向けに、候補比較からRFP、FAT、SATまでを具体化します。
最初に決めるのは「トルクの何を知りたいか」
同じ回転軸を測る仕事でも、設計検証用ベンチと量産ラインの監視では正解が違います。ベンチでは短い過渡現象を残したいことが多く、インラインでは稼働率、保守性、汚れや振動への耐性、PLCとの連携が重要です。測定値で合否判定をするのか、劣化傾向だけを見るのかでも必要な不確かさは変わります。まず「どの軸の、どの運転モードの、何を判断する値か」を一文で書いてください。「トルクを測る」だけでは発注条件になりません。
例えば減速機の効率を見るなら、入力・出力のトルクと回転速度を同じ時刻で取り、損失評価の条件を固定します。締結工程なら締付け中の山と角度の関係を、攪拌機なら粘度変化に伴う定常負荷と異常ピークを見ます。保護装置の設定を決める目的なら、センサ自身を保護する過負荷限界と、機械を守るトルクリミッタの設定を分けて検討します。回転トルクセンサは保護装置の代わりではありません。
測定点を図面と運転状態で示す
既設軸のどこへ入れるかを軸系図で示し、モータ、軸受、継手、負荷機械、ガードの位置を明記します。軸径と接続形状だけでなく、取り外しに必要な空間、回転体の慣性増加、軸受間距離、固定側の配線経路も確認します。センサとカップリングを加えると軸系の長さ・剛性・固有振動が変わり得ます。高回転用途では危険速度の検討が必要で、HBMも選定時の動的考慮事項に回転の影響、危険速度、外部荷重を挙げています。後から「設置できない」と分かる案件は、測定仕様より先に機械図を確認すると避けやすくなります。HBM選定ガイド
回転軸トルク測定の方式を分ける
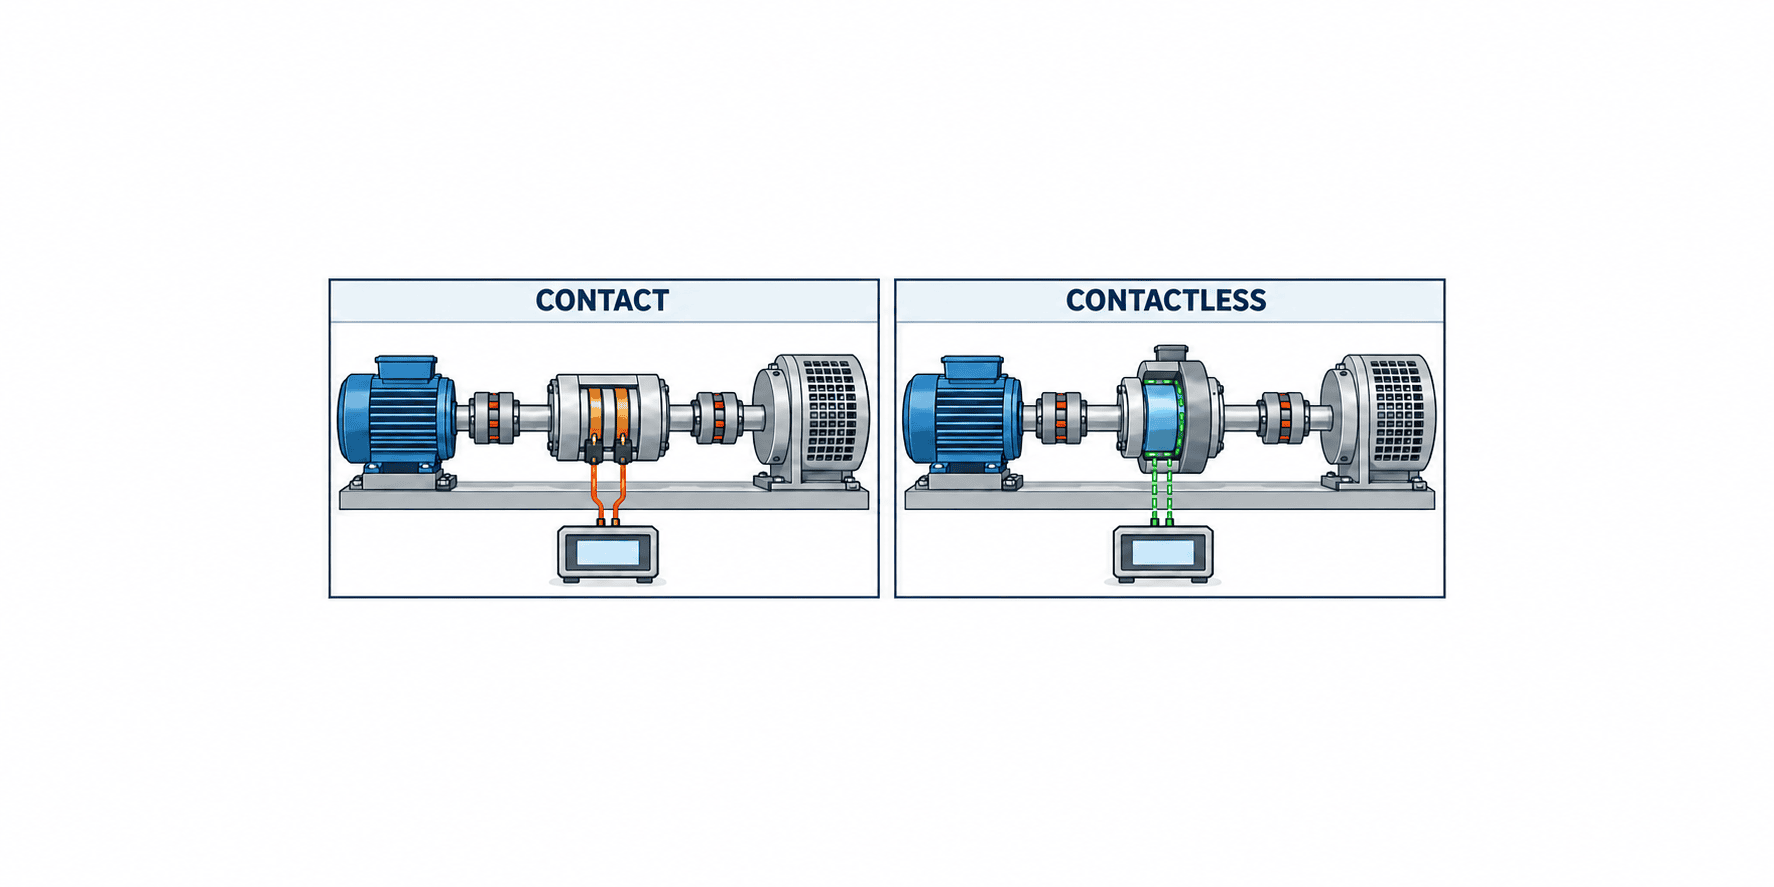
回転するシャフトのねじれを直接測る回転型と、固定されたハウジングに返る反力を測る反力型を混同しないでください。反力型はモータ固定部などで有効ですが、直接軸に入れる回転型と同じ取り付け、帯域、校正条件とは限りません。回転型でも信号・給電の渡し方は一つではありません。Interfaceの公式解説はスリップリング、回転変圧器、回転電子回路、無線テレメトリを挙げています。ここでいう「非接触」は主に回転体と固定体の信号・給電の伝達を指し、回転軸そのものへトルクが機械的に伝わらないという意味ではありません。Interface公式Primer
| 方式 | 調達時に確認する点 | 向きやすい用途 |
|---|---|---|
| スリップリングなど接触伝送 | ブラシの摩耗・清掃・交換、信号ノイズ、許容回転数 | 保守窓を確保できる試験や限定運転 |
| 非接触給電・信号伝送 | ロータとステータの隙間、電磁環境、出力仕様、交換部品 | 連続運転・高回転を含むベンチや設備 |
| 反力型 | 固定先の剛性、荷重経路、反力の検証 | 軸への直列挿入が不要な構成 |
接触式を一律に劣ると見なす必要はありません。計測器との互換性や費用、短時間試験で利点があり得ます。ただしInterfaceはスリップリング方式について、ブラシ摩耗や粉じん、信号ノイズがあるため連続運転・高回転で通常推奨されず、定期的な清掃と交換を要すると説明しています。量産ラインではその保守を停止計画へ入れるか、非接触方式とライフサイクルで比較するのが妥当です。非接触式も無保守と断定せず、軸受、ステータ固定、コネクタ、校正の要求を型式別に確認します。
回転運動ではなく直動アクチュエータの推力・速度を設計する案件は、電動シリンダーの選定も参照してください。軸トルクと直動推力は、機械効率や伝達機構を確認せず同一視できません。
測定レンジは定常値、ピーク、分解能を別々に決める
レンジ選定の失敗は「通常は小さいので小容量でよい」と「壊したくないので最大容量だけ大きくする」の両極で起きます。通常運転時の最小・代表・最大トルクに加え、起動、停止、急逆転、噛み込み、非常停止、手動調整時の最大トルクを運転状態ごとに記録します。そのうえで「ピークを精度よく測る」のか「ピークには耐えればよい」のかを分けます。HBMの選定資料も短いスパイクは応答が遅いとデータに出ないままセンサを損傷し得るため、容量と過負荷を確認するよう説明しています。機種ごとの定格、測定可能な最大使用トルク、限界トルク、破壊限界は同一ではありません。HBM選定ガイド
RFPには「通常運転0〜X N·m」「起動時の予測ピークY N·m、持続Z ms」「逆方向トルクの有無」のように値と状態を分けて書きます。ここにあるX、Y、Zは案件で測って決める記入欄であり、推奨値ではありません。ピークが不明なら最初に仮設計測やモータ電流・駆動条件から上限を推定し、余裕の根拠を残します。過負荷率だけを見て高容量を選ぶと、低トルク域の信号対雑音比や分解能が不足する可能性があります。候補には最小使用点での不確かさも提出させましょう。
精度表記も読み分けます。フルスケール比の誤差を、読値比の誤差と取り違えると低負荷域の評価が甘くなります。直線性、ヒステリシス、繰返し性、温度影響、ゼロ点変動がどの単位で示され、校正証明のどこまでが含まれるかを揃えて比較します。例えば「精度0.1%」という一語では比較できません。どの型式も同じ数値ではなく、メーカーのデータシートに基づく仕様範囲を使います。HBMの用語集は公称トルクと最大使用トルクを分け、後者では指定した測定特性の限界値が守られない場合があると説明しています。HBM用語集
デュアルレンジが必要になる場面
起動ピークは大きいが通常運転は小さい装置では、単一レンジで両方を満たしにくい場合があります。デュアルレンジ型、複数センサを使うベンチ、計測位置の変更などを比較します。ただし二つのレンジがあれば自動的に全域で同じ不確かさになるわけではありません。切替条件、レンジ別校正、信号断の扱いをRFPに記載します。試験成績書にも低レンジと高レンジの確認点を分けて設けます。
回転トルクセンサ設置で見落とす軸方向・半径方向荷重
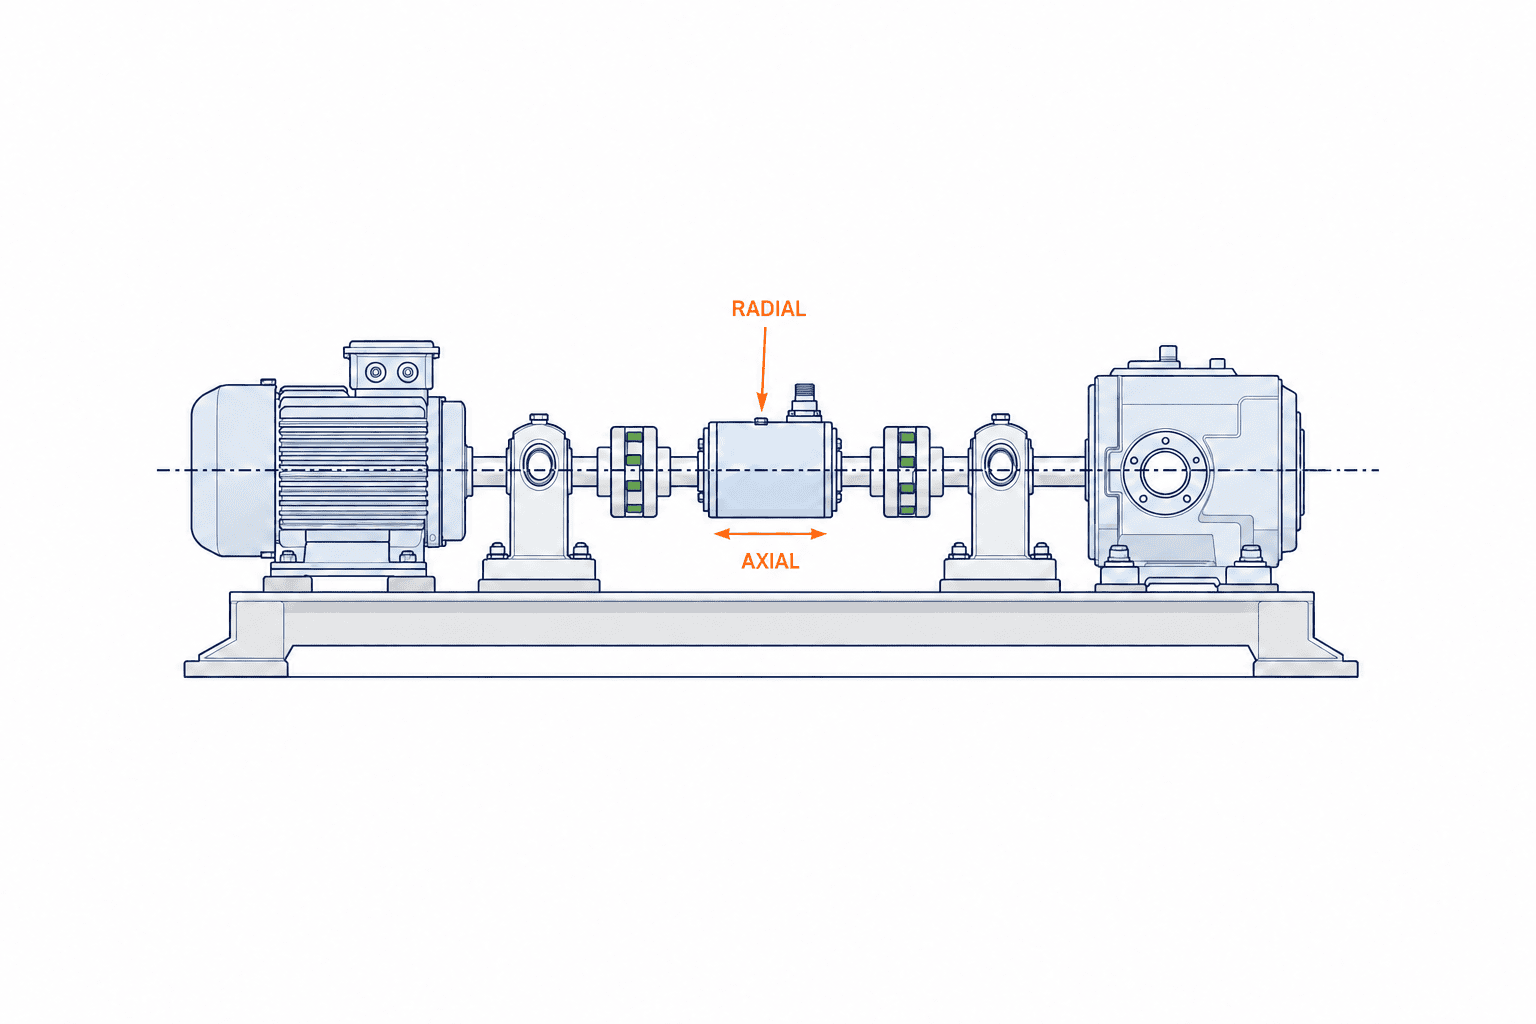
トルク以外の力は軸芯ずれ、熱膨張、組立公差、継手の反力、ベルト・ギヤの張力などから入ります。軸方向力、半径方向力、曲げモーメントはそれぞれ単独の限界だけで判断しません。HBMの仕様用語集は複数の寄生荷重が同時に加わる場合、個々の許容値を下げる必要があると明記しています。製品の許容値と組合せ則、測定値への影響をメーカーへ確認してください。軸方向力を測る仕様がない一般のトルクセンサでは、トルクが正しく表示されても過大な寄生荷重で寿命や計測値に問題が出ます。HBM用語集
軸芯合わせの誤差を吸収するには適切なカップリングを選びます。HBMは半径方向の平行ずれが半径方向力と曲げを、角度ずれが曲げを、軸方向ずれが軸方向力と曲げを生むと解説しています。柔軟な要素を使っても位置合わせが不要になるわけではありません。実際の据付では、冷間だけでなく熱が入った状態、据付後の支持剛性、運転中の振動も検討します。ベンチで許された治具をそのままラインへ転用すると、床振動、温度、洗浄、周辺機の発熱で条件が変わります。HBMカップリングガイド
設置図には許容ミスアライメントを単なる継手のカタログ値として書かず、センサと軸受を含む軸系で保証する値にします。軸受がセンサに外力を預けない支持構造か、固定側ステータに回り止めの無理な力が掛からないか、保護カバーを開けずにコネクタへアクセスできるかを見ます。Kistlerの回転軸型の公式情報でも、フレキシブル継手を使う構成でなお正確な軸芯合わせが必要とされています。導入時はメーカー推奨の治具と手順で芯出し記録を残すべきです。Kistler回転軸型
既設設備に後付けする際の寸法チェック
まず軸系の実測寸法を取り、図面との差を確認します。センサ本体の全長、継手二つの全長、組立・引抜きに必要な距離、機械加工が許される範囲、ガードとの干渉を一覧にします。モータや減速機の移設が要るなら、その工事・芯出し・停止期間も調達額に含めます。固定側ケーブルの曲げ半径、電源、信号ケーブルとインバータ配線の離隔も確認します。図面上は入っても、保守時に外せなければ設備として成立しません。HBMの設置ガイドは搬送、軸系設計、継手・芯出し、配線、電気設定を一続きの問題として整理しています。HBM設置ガイド
サンプリングは「見たい現象」から決める
サンプリング周波数だけを見て波形が捕れると考えないでください。センサの機械応答、内部フィルタ、信号伝送、変換器の帯域、DAQのサンプリング、PLCのスキャン、保存するデータの間引きまでを測定チェーンとして確認します。速いピークを見たいなら、ピークの持続時間と周波数成分、許容する振幅誤差、位相ずれを定義し、メーカーに帯域とフィルタ条件を回答させます。InterfaceのTorque Measurement Primerは、回転型のデータシートでは測定帯域またはサンプリングレートを確認すべきと説明しています。Interface公式Primer
ナイキスト条件として、関心のある最高周波数の少なくとも2倍を超えるサンプリングが必要ですが、これは波形を十分な精度で再現する仕様値ではありません。現場ではアンチエイリアシング、ピーク捕捉、時間同期、保存容量を含め余裕を決めます。例えば通常負荷を分単位で監視する目的と、締結パルスの形を見る目的を同じ1秒平均データで兼ねることはできません。必要なのが波形なのか、ピーク保持値なのか、運転区間の平均・標準偏差なのかを先に定義し、FATでデータが実際に保存される形式を確かめます。
トルクと回転数から機械出力を推定するなら、各信号の時刻を合わせる必要があります。センサが回転角または速度の出力を持つ場合でも、その分解能と遅延は型式ごとに異なります。Kistlerの一部回転軸型は非接触で給電・信号を伝送し速度・角度の測定機能を持つと説明しますが、これを全型式の標準機能と考えてはいけません。PLCのトレンドとDAQの高周波記録を別物として設計し、必要なイベントに同じタイムスタンプを付けます。Kistler回転軸型
校正はセンサ単体と測定チェーンを区別する
校正証明書の有無だけで安心しないでください。センサ単体で校正したのか、アンプ、変換器、ケーブル、表示器、DAQまで含むチェーンとして確認したのかで、現場で使える結論が違います。校正点は実際の使用レンジ、正逆方向、必要な温度条件、レンジ切替と照らし合わせます。校正間隔は一律の月数を根拠なく採用せず、メーカー推奨、重要度、使用頻度、過負荷履歴、監査要求を組み合わせて決めます。ゼロ点確認、参照機との比較、故障後の再校正を運用手順に入れると異常の早期発見に役立ちます。
トレーサビリティは「メーカーのロゴがある証明書」という意味ではありません。測定結果、不確かさ、参照標準、校正の連鎖が確認できることです。NISTはトレーサブルなのは測定結果であり、単に器具そのものではないと説明しています。Kistlerは回転軸型を含むトルクセンサのトレーサブルな校正サービスを説明していますが、希望する型式と範囲について証明書の発行元、校正点、見積、納期を個別確認してください。手持ちのトルクレンチに関するISO 6789を回転センサの適合規格として機械的に当てはめることも避けます。NISTトレーサビリティ / Kistler校正
証明書で確認する欄
最低限、型式とシリアル番号、単位、校正日、校正に用いた計測器、測定点、荷重方向、測定結果と不確かさ、環境条件、発行機関を確認します。データシートの代表値と証明書の実測値を混同しないことも大切です。後日アンプを交換した場合、チェーンとしての設定値と校正状態を再確認します。工場内の簡易な機能点検は有用ですが、それを外部校正の代用とするかどうかは品質体系と要求精度で判断します。受入後は、校正の期限と点検履歴を設備台帳に紐付けます。
ベンチかインラインかでRFPを変える
試験ベンチは測定の再現性とセットアップの自由度が主眼です。治具交換、回転数スイープ、駆動側と負荷側の同期、長時間波形記録、停止しての校正が設計しやすい一方、軸系の共振を無視できません。ベンチは「測定対象を入れ替えるので毎回芯出しする」前提の作業手順までRFPに入れます。計測レンジを広く取りたい場合は、試験条件ごとの交換センサやレンジ切替も候補です。見積ではDAQとソフトのライセンス、波形保存容量、治具の費用まで比較してください。
インラインは測定値だけでなく設備の稼働と安全が対象です。センサ故障時にラインを止めるか、品質判定を保留して継続するか、保守のためにどの範囲を停止するかを決めます。PLCへの出力方式、故障検出、通信断時の状態、警報のヒステリシス、データ保管、ガード、洗浄、粉じん、温度を明記します。量産品の合否判定に使う場合は測定システムの再現性・安定性を製品・工程の変動から切り分けます。ベンチで得た公称精度を、インラインの据付状態でそのまま保証値として扱わないでください。
| 判断項目 | 試験ベンチ | 量産インライン |
|---|---|---|
| 主目的 | 現象理解、性能曲線、設計比較 | 工程監視、品質判定、保全 |
| 重視するデータ | 同期波形、過渡ピーク、角度・速度 | 安定した判定値、異常履歴、PLC状態 |
| 設置 | 治具交換と芯出しの再現性 | 長期の芯出し維持と保守アクセス |
| 停止時の扱い | 試験中断・データの採否 | 設備停止、隔離、代替運用 |
| 受入 | 既知入力と波形の再現 | 運転条件別の判定と故障時動作 |
回転トルクセンサのRFPに入れる12項目
RFPは型番の羅列ではなく、比較可能な回答欄を持つ仕様書にします。第一に目的と測定点、第二に通常・最大・過渡トルクと方向、第三に回転数範囲と加減速、第四に測定不確かさと最小使用点、第五に波形帯域とデータ形式、第六に軸方向・半径方向力と曲げ、第七に軸径・継手・芯出し条件、第八に温湿度・粉じん・洗浄・電磁環境、第九に電源・通信・PLC・DAQ、第十に校正証明と再校正、第十一に予備品・停止時間・保証、第十二にFAT/SATの責任と合否条件を記載します。該当しない項目は「不要」と理由を明示します。
回答書には単に「対応可能」と書かせず、データシートの参照箇所、構成図、取付図、リードタイム、除外事項を求めます。センサ本体とアンプ、継手、ケーブル、変換器、ライセンス、施工、校正を別行に分けると価格比較ができます。現地サービスの有無、タイ語・英語の作業手順、交換品の納期も運用コストに効きます。安い本体だけを買って実装設計を後工程へ押し付けないよう、担当範囲を明確にします。
過渡トルクが未把握なら「サプライヤーが安全を保証する」だけでは成立しません。機械側の上限を設備メーカーと計測器メーカーの双方で確認し、未知数をFAT前に評価する計画を置きます。現場の軸受と継手の許容値、危険速度、保護カバーはセンサのスペックシートだけでは決められません。RFP段階で現場図面と運転条件を添付し、サプライヤーに設計仮定と不足情報を列挙してもらいます。異なる見積を同じ条件へ正規化してから価格と技術を評価します。
FATで確認するのは仕様値と異常時のふるまい
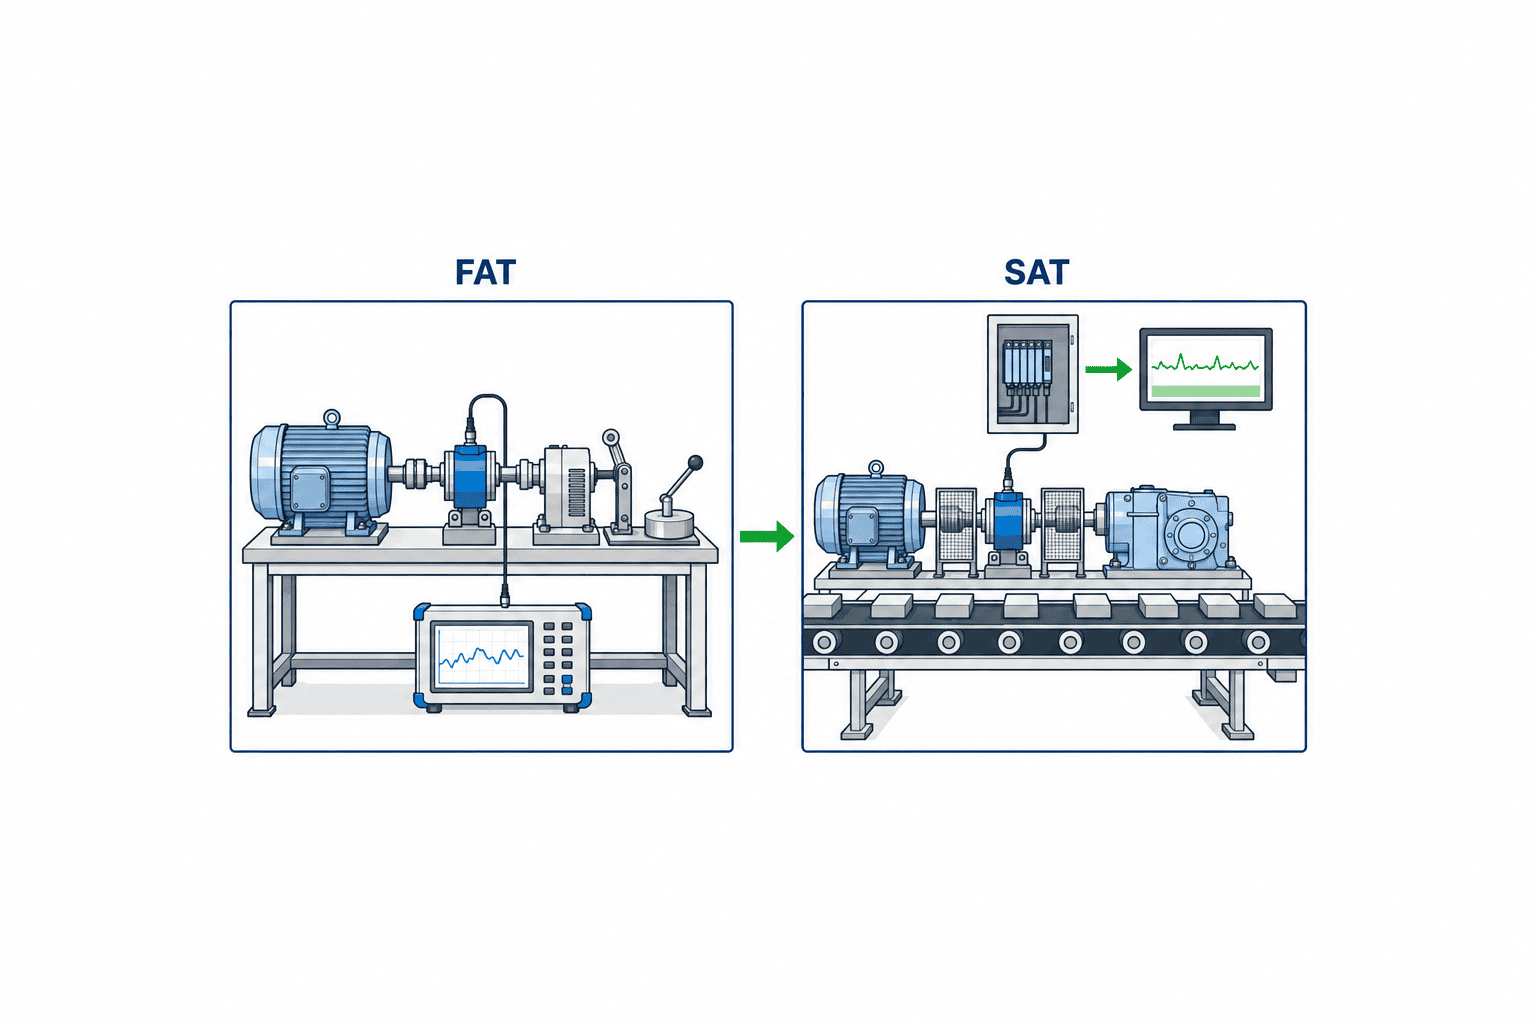
工場出荷前試験(FAT)では、納入される型式と構成がRFPと一致するかをまず確認します。シリアル番号、レンジ、出力、校正証明、ソフトの版、付属品を照合します。次に既知の基準入力を用いた複数点の応答、ゼロ点、正逆方向、レンジ切替、速度入力、出力スケール、時間同期、データ保存を確認します。動的波形が要件なら、代表の過渡イベントでセンサからDAQまで実際のデータを採り、指定した帯域やフィルタ、欠損の有無を確認します。センサ単体のカタログ精度だけを再掲した書類はFATの代わりになりません。
通信断、センサ給電断、閾値超過、回転停止、逆転、再起動の扱いも模擬します。警報がPLCへ渡るだけでなく、誰が何を判断するかまで試験票に書きます。安全回路に関わる場合は、トルク信号を安全機能として使えると無条件に解釈せず、安全設計担当が採用可否を決めます。FATの判定基準には測定値、許容差、記録ファイル名、判定者、是正後の再試験条件を含めます。難しい項目をSATへ移す場合は、その理由と仮受入の条件を文書化します。
SATでは据付後の軸系を確認する
現地据付後試験(SAT)はFATの繰り返しではありません。実際の軸芯、継手、軸受、回転方向、ケーブル、接地、インバータ稼働時のノイズ、温度、ガードを確認する場です。低速の手動回転から立ち上げ、異音・振動・発熱・ゼロドリフトを見てから代表条件へ進みます。FATで良かった波形が実設備で崩れる場合、寄生荷重、共振、配線、フィルタ設定、PLCの取得周期などを順に切り分けます。停止して再芯出しする条件と、誰が試験再開を許可するかを事前に決めてください。
量産判定へ使うなら、対象品の良品・境界品・意図的な異常例で閾値を検証します。短期の合否一致だけでなく、シフト・温度・設備負荷が変わる条件での安定性を見ます。必要に応じて参照計測器と比較し、記録した値が品番、ロット、時刻と結び付くか確認します。もし判定値の変動が製品由来か測定系由来か分からなければ、運用開始前に測定システム解析と条件固定を行います。引渡し時には最終設定、校正記録、芯出し記録、波形例、故障時手順、保守部品一覧を受け取ります。
見積評価で価格以外に見る費用
本体価格に加えて、継手、軸加工、制御盤改造、DAQ、ソフト、校正、スペア、設置工事、停止時間を合わせます。接触伝送方式はブラシ交換などの保守、非接触方式は型式固有の電子部品・設置条件を確認します。どちらも「保守費ゼロ」では見積もりません。期間と稼働条件を揃えた総保有費用を比較し、精度と停止損失を別に評価します。特に一点故障でライン全体が止まる設備では、交換所要時間と予備品を事前に決める価値があります。
調達前に小規模な実機試験を設定できるなら、候補二機種で同じ軸、同じ波形、同じ温度条件を測ります。これによりカタログ値だけでは見えない取付工数、信号ノイズ、保守アクセスを比べられます。ただし短期試験で長期信頼性まで証明できるわけではありません。FAT/SATで確認できる性能と、稼働後に監視すべき性能を分けて契約・台帳へ残します。
よくある質問
回転トルクセンサ選定で非接触式は常に最善ですか?
いいえ。連続運転や高速回転で接触部の摩耗を避けたいなら有力ですが、精度、帯域、出力、取付空間、保守、費用を用途ごとに比較します。接触式でも短時間のベンチ試験や既存計測器との接続で適する場合があります。方式名だけで決めず、要求する運転時間とデータ品質を提示して比較してください。
回転トルクセンサ設置では継手を入れれば芯出しは不要ですか?
不要にはなりません。継手はずれの影響を減らすための部品であり、寄生荷重を完全に消すものではありません。センサと継手の組合せ、軸受位置、熱膨張、許容力を確認し、据付後に芯出しと低速試運転を記録します。
回転軸のトルク測定で何Hzのサンプリングが必要ですか?
一律の値はありません。検出したい最短イベント、必要な波形精度、センサと変換器の帯域、DAQのフィルタ、保存形式で決めます。平均負荷監視と短い締結ピークでは必要条件が異なります。サプライヤーには最終保存データの例を求めてください。
トルクセンサの校正証明があればラインでの判定精度は保証されますか?
保証されません。証明書の校正範囲と不確かさ、アンプ・DAQ設定、設置荷重、温度、判定ロジックまで確認が必要です。単体校正と現場での測定チェーンの検証を分け、SATで使う条件を再現してください。
トルクセンサRFP・FAT・SATは何から始めますか?
最初は測定目的、軸系図、運転状態別のトルク・回転数・外力の整理です。その情報をRFPの比較表にし、FATで機器構成と信号の性能、SATで据付後の軸系と制御連携を確認します。測定の合格条件を先に決めると、見積差と試験差が説明しやすくなります。
まとめ
回転トルクセンサの選定は、定格トルクだけでは完結しません。測定目的、通常値と過渡ピーク、接触・非接触の伝送方式、軸方向・半径方向の寄生荷重、継手と芯出し、測定チェーンの帯域、校正の範囲、ベンチとインラインの運用差を一つの仕様へつなぎます。RFPは比較可能な回答欄を用意し、FATで機器と波形、SATで現地軸系と判定を確認しましょう。数値は製品ごとに異なるため、最終判断にはメーカーの現行データシートと実機条件が必要です。
回転軸のどこにセンサを入れるか、測定レンジやFAT/SATの項目を検討している段階でも、TOMAS TECHへご相談いただけます。設備図と測りたい現象を基に、計測・制御・データ活用を含む要件整理をお手伝いします。
参考情報
- HBM: Selecting a Rotating Torque Sensor
- HBM: Terms and Expressions for Specifying Torque Transducers
- HBM: 21 Tips on How to Install a Torque Sensor
- HBM: Couplings and Mounting Parts for Torque Applications
- Interface: Torque Measurement Primer
- Kistler: Shaft Torque Sensors 4503B
- Kistler: Measurands and Types of Calibration
- NIST: Metrological Traceability FAQ


