


工場の人間工学評価にAIを導入するなら、「作業者の姿勢をカメラで見えるようにする」だけでは足りない。肩を上げた組立、腰を曲げた箱の移載、手首をひねる検査を、どの作業単位で、どの評価法で、人がどう確認し、どの設備改善につなぐかまで決める必要がある。本稿はタイ工場の安全衛生、生産技術、IT・OT担当者向けに、RULA・REBAの選択、固定カメラの配置、プライバシー、RFP、FAT・SATを発注可能な要件へ落とす。
人間工学評価AIで買うべき成果は「スコア」ではなく改善判断
人間工学は、作業者に仕事を無理に合わせさせるのではなく、仕事と環境を人の能力に合わせる考え方である。米国NIOSHは不自然な姿勢、反復、力、振動、作業時間などを筋骨格系障害に関わる要素として整理している。OSHAも、現場観察だけでなく作業者への聞き取り、既存の傷病記録、工程変更の確認を組み合わせるよう勧める。映像だけから痛みや疾病を診断できるという意味ではない。
導入成果を「高リスク姿勢を何件検知したか」だけで測ると、現場は数字を減らすため撮影範囲を変えることもできてしまう。先に、作業台の高さ、部材の置き場、治具、持ち上げ補助、作業順序を変えた結果、対象作業の姿勢と負担がどう変わったかを見る。AIの役割は観察候補を安定して拾い、改善前後の比較と再評価を助けることである。作業者個人の成績評価や懲戒の仕組みと混ぜると、協力が得られず、リスクのある動きが隠れる。
このテーマは、当社の工場の動作分析AIで扱う作業研究・時間分析とは目的が違う。本稿では作業時間の最適化ではなく、姿勢負担のスクリーニング、専門家による確認、工程側の対策、そして受入判定に範囲を絞る。安全カメラの通知経路や保護機能との区別は工場の安全管理AIのRFPガイドも参照してほしい。
RULAとREBAは何を評価し、何を評価しないか
RULAはRapid Upper Limb Assessmentの略で、上肢、首、体幹、脚の姿勢に、筋使用や外力を考慮して迅速にスクリーニングする方法として1993年に発表された。組立や検査のように肩、腕、手首の姿勢が問題になる作業で、代表姿勢を調べる入口になる。REBAはRapid Entire Body Assessmentで、2000年の原著では医療・サービス分野の予測しにくい姿勢も念頭に、全身の姿勢、荷重、把持条件、動作要素を組み合わせる実地評価法として説明される。箱の移載、床近くへのアクセス、足場や体幹姿勢が変わる作業では候補になる。
両方法は同じ物差しではない。RULAの点数とREBAの点数を横に並べて大小比較しても意味がない。また、いずれも姿勢のスナップショットを評価する性格が強く、個人が将来けがをする確率や医学的診断を出すものではない。負担を考えるには姿勢に加え、力、反復、継続時間、休止、作業者の訴えも必要である。重量物を両手で持ち上げる条件なら、NIOSHの改訂持上げ式など、別の目的で設計された評価法を検討する。採用法は安全衛生の専門家が対象作業に合わせて決める。
| 対象作業の例 | 最初に検討する評価 | カメラだけで不足する入力 | 判断時の注意 |
|---|---|---|---|
| 細かな組立、上方のねじ締め | RULA | 工具反力、保持時間、左右差 | 肩・手首の遮蔽を確認 |
| 箱の移載、低い棚への補充 | REBA、必要に応じ持上げ評価 | 箱の質量、把持、頻度 | 体幹と脚が同時に見えるか確認 |
| 大きな部材を押す・引く | 作業別の専門評価 | 水平力、床状態、距離 | RULA/REBA点数だけで合否を出さない |
| 静止姿勢の長時間保持 | ISO 11226等を参照した評価 | 保持時間、休止、外力 | 静止角度だけで一日曝露としない |
ISO 11226:2000は静的作業姿勢の評価を扱い、角度だけでなく時間も考慮する。2026年10月時点のISOページでは現行版は2000年版で、改訂作業中と示されている。規格名をRFPに書く場合は版を明記し、契約直前に最新状態を確認する。上表は評価法の選定を助ける実務例であり、法令上の閾値表ではない。
評価単位は「人」より「作業・姿勢・条件」に置く
「Aさんは高リスク」という集計からは、何を直せばよいか分からない。まずライン、工程、ステーション、品種、作業要素、設備設定、使用治具、材料位置、シフトなど、改善可能な単位を定義する。例えば「組立ライン2の右側棚から部材を取り、作業台上に置く」という一つの要素を単位にすれば、棚高さを変えた後に同じ要素を比較できる。個人名は原則として不要で、必要な現場確認だけ権限を絞る。
姿勢の抽出方針も二つに分ける。第一に、首や体幹が大きく屈曲するなど、専門家が見たい「候補場面」を抽出する。第二に、その姿勢が工程中どの程度の時間や頻度で現れるかを記録する。最悪姿勢の一枚だけを見ると短時間の段取りを過大評価し、平均姿勢だけを見ると少数の厳しい場面を見落とす。サンプルを選ぶ基準は、代表作業・例外作業・品種替え・高負荷場面を含めて事前に文書化する。
比較には条件合わせが要る。改善前後で箱の質量、部材の位置、生産品種、作業台高さ、人数、照明、カメラ角度が変われば、点数差の理由が曖昧になる。「改善前の全件平均」と「改善後の最も良い姿勢」を比べることは避ける。変更箇所と変えていない条件を記録し、必要なら同一条件の区間だけで再集計する。観察期間の長さは作業の変動性に応じて決め、固定の万能値としてRFPに書かない。

固定カメラ配置で得られる姿勢情報と死角
固定カメラは作業台、棚、ワーク、作業者の関係を同じ画角で繰り返し見られる利点がある。一方、二次元画像から身体の奥行きやひねりを正確に復元できるとは限らない。腕が胴体や製品に隠れる、手首が手袋と工具で見えない、作業者が振り返る、複数人が重なる、光が反射する、といった場面は姿勢推定を崩す。画像の解像度だけを上げても遮蔽は解決しない。
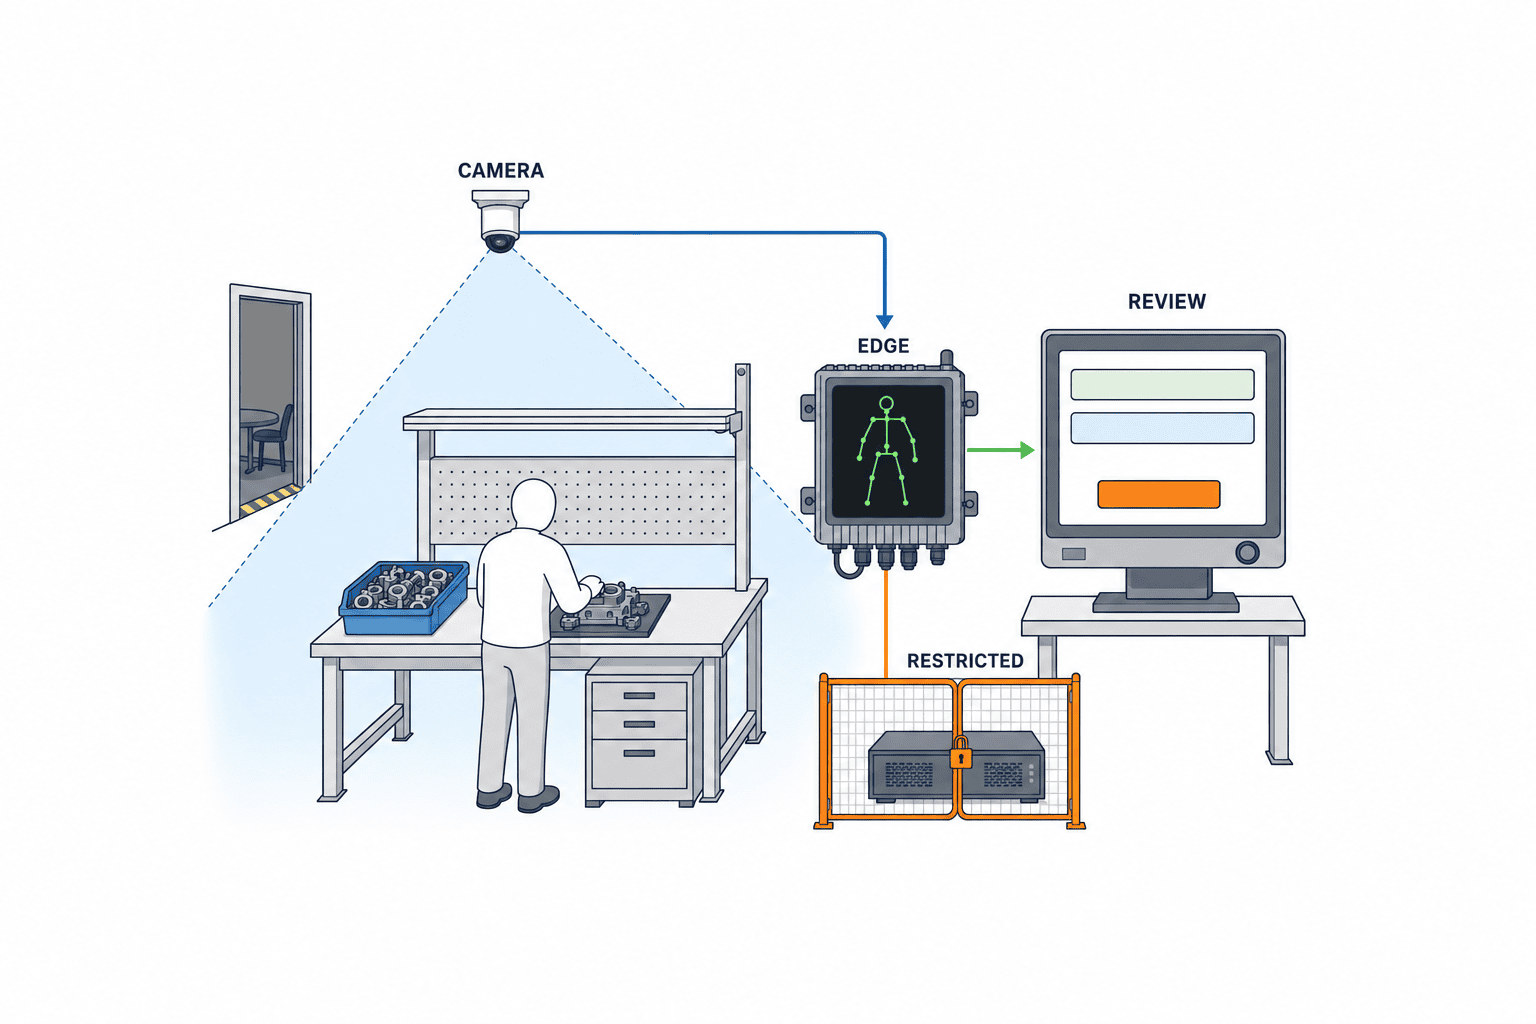
現地調査では、代表的な動作を実際に撮り、肩、肘、手首、首、体幹、膝、足のどの関節が何割の場面で見えるかを記録する。ここで「何割」は案件ごとの測定値であり、本稿で性能値を約束しているわけではない。撮影位置の候補は、作業者を正面または軽い斜めから捉え、ワークで腕が隠れにくい位置とする。棚の裏や危険区域に保守員が入らず調整できる配線・固定方法も重要だ。複数カメラは万能解ではなく、同期、重複撮影、保存量、アクセス権を増やすので、単眼で不足する関節が特定できてから検討する。
カメラの高さと角度を変えると、同じ身体の関節角度でも画像上の角度が変わる。POCで手動評価した映像と運用時の設置条件を揃えることが、モデル精度の数字より先に必要である。設備の移設、ズーム、照明交換、治具変更、制服変更などがあったら、旧モデルをそのまま信用せず、撮影条件と判定品質を再確認する。夜勤を含む場合はシフトごとに別サンプルを残す。
NIOSHはコンピュータビジョンによる体幹角度推定を研究し、継続的なリスク把握への可能性を示す。ただし研究結果を自社ラインの保証精度として引用してはならない。NIOSH自身が姿勢の観察法に主観性があり、長時間の代表サンプルが重要だと説明している。発注側は、自社の照明、遮蔽、服装、作業速度でどの誤差が出るかを試験する。
AIの出力は姿勢推定と評価スコアに分けて監査する
AIの処理をひとまとめの「認識率」にしない。まず映像の品質検査、人物領域の検出、関節位置の推定、左右の判別、角度計算、姿勢区分、RULA/REBAの採点、作業単位への紐付け、集計、レビューという段階に分ける。関節が隠れたときに無理に座標を補間して高い自信度を出す設計は危険である。画面には「判定不能」「一部の関節が見えない」「手動確認待ち」を明示し、欠損を低リスク点数へ変換しない。
RULA/REBAには画像から直接読めない入力がある。負荷の大きさ、工具反力、筋使用、把持、繰り返し、保持時間などは、工程データ、現場確認、作業者への聞き取りによって補う。箱の外形を見て質量を推測する、握り方を単一画像から断定する、短い撮影から一日曝露を推計する、といった実装は避ける。未入力の項目は未入力のまま示し、最終スコアを出さないか、明確に暫定扱いにする。
専門家が映像サンプルを見て付けた評価を参照基準として、モデルの関節角度、姿勢区分、最終スコアを別々に比較する。「最終スコアが一致した」だけでは、腕の推定誤りと体幹の推定誤りが偶然相殺された可能性がある。左右別、工程別、体格・制服別、遮蔽条件別に誤りを見る。スコアが隣接段階にずれた場合も、対策優先順位が変わるなら重大である。評価者同士の判断が割れる例は、曖昧な正解として残し、専門家が合議する。
プライバシーはカメラを設置する前に設計する
姿勢評価映像には、顔を撮らなくても、時間帯・配置・制服などの組み合わせで個人が識別される可能性がある。タイ工場なら、適用されるPDPAと会社の雇用・安全衛生ルールを確認する。タイの政府機関もCCTVのprivacy noticeを公開しており、撮影目的、対象範囲、利用、保管、権利窓口を説明する実務がある。これを自社の映像利用にそのままコピーするのではなく、法務・DPO等と適法な根拠や告知内容を決める。
最初に収集目的を「特定工程の人間工学改善」と定め、勤怠評価、懲戒、顔認証、一般監視に転用しないよう権限と契約を分ける。撮影範囲は対象設備に限り、休憩場所や不要な通路を入れない。可能ならエッジ端末内で姿勢の関節点や集計へ変換し、生映像の保存は必要なレビュー例だけにする。ただし匿名化したつもりの骨格データも、時刻や工程を合わせると個人に戻り得る。匿名化という言葉だけで管理を省かない。
保存期間を「無期限」にしない。生映像、レビュー用切り出し、関節点、集計値を別データとして扱い、それぞれ目的、保管期間、アクセス権、削除手順、委託先、越境移転の有無を定義する。保存期間の具体日数は法務判断と現場の検証目的に合わせる。管理者による閲覧記録、外部持ち出し制限、障害時のデータ復旧、委託終了時の削除証跡もRFPに入れる。撮影される作業者には、結果の使い方と異議・訂正の窓口を説明する。
労働安全衛生の改善は現場参加があって成り立つ。ISO 45001の説明も作業者の協議・参加を重視する。開始前に代表者と対象工程を選び、撮影デモと結果の見え方を示し、誤判定を訂正できる運用にする。評価結果を個人の順位表として壁に貼ることは避け、工程・作業条件の改善リストとして共有する。
PoCは「測れるか」だけでなく「直せるか」を試す
PoC対象は、すでに作業者の不快感、保全記録、安全衛生巡回、工程観察などで課題が示され、設備側の改善余地がある一工程に絞る。対象を選ぶ段階で作業者と安全衛生担当者を入れる。映像が映えやすい工程だけを選ぶと、本当に負担の大きい作業を外してしまう。
ベースラインでは作業要素、姿勢候補、作業量、負荷情報、作業者の意見を集める。AIの自動採点と独立した専門家の手動評価を並べ、食い違いを原因別に分類する。原因は、画角、遮蔽、照明、人物追跡、関節検出、採点規則、入力不足、専門家同士の差、のように分ける。モデルだけを調整して、カメラ位置や作業定義の問題を隠さない。
次に、一つの設備・作業変更を実施する。例として、部材箱を床から腰の高さへ移す、トルク工具を吊る、ワークの向きを変える、片手保持を治具へ置き換える。変更後は同じ作業条件で再観察し、リスクスコアだけでなく、姿勢が現れた場面、作業者の負担感、品質・作業性への副作用を確かめる。「スコアは下がったが手首に別の無理が生じた」なら成功とはしない。安全衛生の専門家が対策の妥当性を判断する。
AIが意味を持つのは、改善候補を見つけやすくし、手作業では追い切れない条件変化を追えるときである。もし一回の観察と作業台調整で問題が解決するなら、大規模な常時撮影システムを買う必要はない。PoCの出口は「全ラインへ展開」だけではなく、「手動評価で継続」「対象カメラを減らす」「別の評価法へ切り替える」も含む。
RFPに書くべき機能・データ・責任分界
調達仕様は「RULA/REBA対応」「姿勢認識AI搭載」だけでは不足する。ベンダーが何を自動化し、何を人の入力に残すのか、どの状態を判定不能として扱うか、どの条件で試験し、誰が結論を出すかを明文化する。
| RFP項目 | 明記したい内容 | 受入時に残す証拠 |
|---|---|---|
| 対象業務 | ライン、工程、作業要素、対象姿勢、撮影時間帯 | 対象範囲図、作業定義書 |
| 評価法 | RULA/REBAの版・採点表、対象側、手入力項目 | 採点仕様、専門家レビュー記録 |
| 撮影条件 | カメラ位置、レンズ、照明、遮蔽、視野、保守方法 | 設置図、現地サンプル映像 |
| 出力 | 姿勢候補、判定不能、スコアの根拠、工程別集計 | 再現できるテストデータとログ |
| 個人情報 | 目的、告知、権限、保管、削除、委託先 | privacy notice、権限表、削除証跡 |
| 運用 | 誤判定の訂正、モデル更新、カメラ移設時の再検証 | 変更履歴、ロールバック手順 |
| 改善 | 対策オーナー、期限、再評価、現場への説明 | 改善票、前後比較記録 |
ここで採点表の版や実装をブラックボックスにしない。RULA/REBAの原著や利用許諾、実装上の計算手順を契約前に確認する。ベンダー独自の「Ergo Score」を併用するなら、公式の評価法と混同しない表示名にし、計算式、学習データの適用範囲、更新履歴を求める。高精度という宣伝文だけでは合否を決められない。
機能要件だけでなく、誰がカメラの保守をし、誰が専門家レビューをし、誰が工程を直すかを決める。ITは保存と権限、OTは設備接続とネットワーク、安全衛生は評価法と優先順位、生産技術は治具・レイアウト変更、現場は実際の動作と副作用を確認する。各部門に責任者がいない案件では、ダッシュボードに点数だけ増える。
FAT・SATは「正しい点数」より先に失敗の扱いを試す
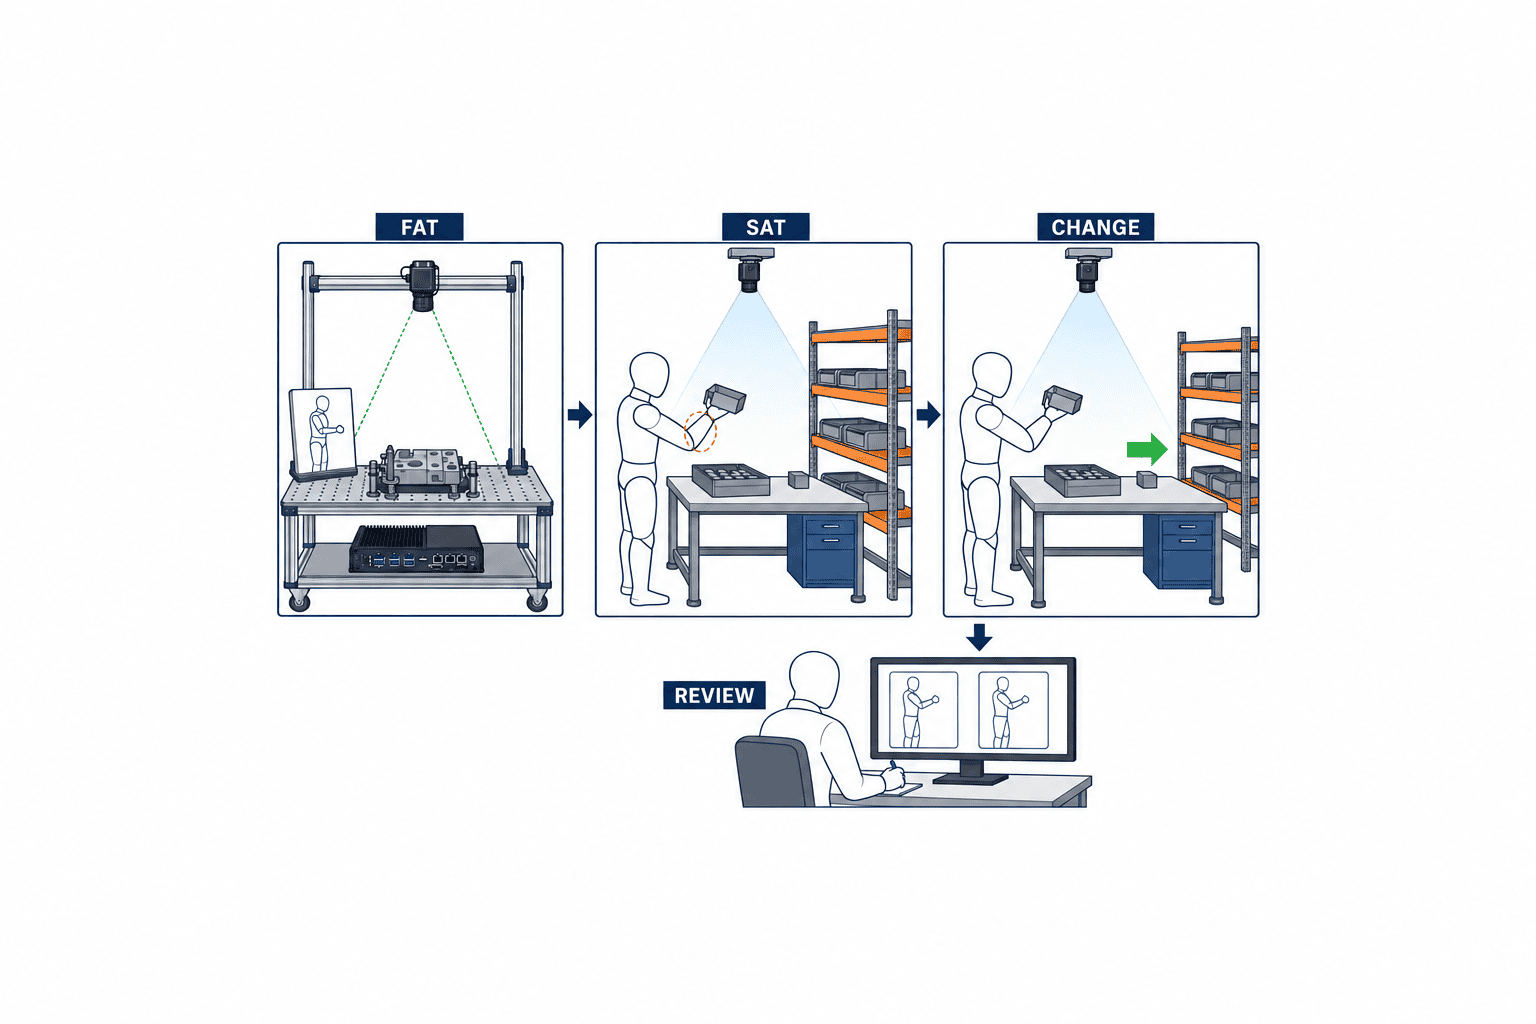
FATはベンダー環境で採点ロジック、映像入力、ログ、権限、削除、障害時の動作を試す。代表ケースだけでなく、腕が隠れる、二人が交差する、工具で手首が隠れる、照明が落ちる、フレームが止まる、誤った負荷値が入力されるケースを含める。期待結果は「低リスクと出る」ではなく、「判定不能」「手動確認待ち」「再撮影要求」など、決めた状態に遷移することだ。
SATは実際の工場で、昼夜の照明、反射、制服、品種替え、作業台移動、ネットワーク停止、清掃・保守後の画角ずれを試す。PoCと同じ動画を再生するだけでは現地受入にならない。専門家が現地サンプルを採点し、AI出力との差を作業要素ごとに記録する。スコアの完全一致率だけでなく、対策の優先順位が逆転した例、判定不能率、見落としの理由を確認する。
受入閾値は製品パンフレットから借りない。発注前に現地サンプルを少量集め、専門家同士の一致度、対象作業の変動、現場が許容できる手動レビュー量を測って設定する。例えば「重要ケースの見落としを全件確認する」「判定不能は安全側でレビューへ送る」といった運用条件を定める。具体的な百分率はこの現場データなしには提示できない。数値を置くなら、測定方法、分母、試験件数、信頼区間、除外条件もセットにする。
モデル更新時は旧版との比較、再採点、責任者承認、復旧手段が要る。カメラの場所が変わった場合はモデルを変えなくてもSAT条件が変わる。点数データにモデル版、カメラID、画角設定、評価法、負荷入力の出所を紐付けておけば、後から差の原因を追える。映像だけ保存して採点条件を残さない設計では監査できない。
導入費用はカメラ台数ではなく検証と改善まで見積もる
費用見積りをカメラ、AIライセンス、サーバーだけで比較すると、後で現場側の工数が膨らむ。現地調査、撮影位置の試行、電源とネットワーク、手動評価用の専門家、作業者説明、プライバシー設計、試験サンプル作成、FAT・SAT、保守、モデル更新、改善治具の費用を分ける。映像の保存量や保管期間が変わると、ストレージ費用だけでなく個人情報管理の負担も変わる。
便益も「事故が何%減る」といった未検証の数字で作らない。PoC段階では、専門家が候補を探す時間、作業条件の変化を発見するまでの時間、改善案の優先順位付け、再評価まで完了した件数を測る。実際の傷病発生は件数が少なく、季節や生産量にも左右されるので、短いPoCだけで因果効果を主張しない。費用対効果は案件固有の測定値を使い、計算に使った仮定を明記する。
導入規模を決めるときは、初期の一工程で見つけた改善案が実行され、現場が結果を信頼し、プライバシー運用が回るかを確認する。改善しないままカメラだけ増やしても、人間工学リスクは下がらない。作業台、治具、搬送、部材配置の変更が予算化されることまでをプロジェクトの出口に含める。
導入順序を間違えないための現場運用モデル
最初の会議で決めるのはAIベンダー名ではなく、対象作業と改善責任者である。安全衛生担当者は、作業者の訴え、巡回で気付いた姿勢、既存の記録を整理する。生産技術は、作業台・治具・物流動線をどこまで変更できるかを確認する。現場リーダーは、通常品種だけでなく、段取り替えや応援作業を含む実際の動きを説明する。ここに作業者の声が入らなければ、整った姿勢のデモ動画だけが調達基準になってしまう。
次の段階で、安全衛生の専門家が「この作業要素にはRULAを使う」「この荷扱いにはREBAに加えて持上げ条件を確認する」と評価計画を立てる。撮影候補地点では、設備への近さだけでなく、保守員が安全にアクセスできるか、照明が変わるか、立入禁止区域を映さないかを確認する。撮影が難しい作業を無理にAIへ押し込む必要はない。手動観察や簡単な現場測定の方が適切なケースは残す。
試験で食い違いが出たときは「モデルを再学習する」と即断しない。二人の専門家が同じ動画で異なる姿勢区分を選んでいないか、負荷値を誰が入力したか、作業名が一致しているか、カメラが動いていないかを先に調べる。原因ごとに対策が違う。採点表の実装誤りならソフトウェア修正、肩の遮蔽なら撮影位置か対象工程の変更、作業条件の記録漏れなら入力プロセスの修正が必要になる。
運用開始後の会議では、ダッシュボードの高得点順に個人を呼び出すのではなく、工程ごとに「どの作業要素の、どの条件を変えられるか」を議論する。改善票には写真・映像の扱い、対象姿勢、改善案、実施責任者、期限、再評価日を残す。改善が難しい場合は理由と暫定策を記録する。スコアが変わらなくても、作業者が負担を感じるなら別の要因を調べる。逆に数値が下がっても、新たな品質問題や別部位の負担が出たなら設計を戻すか修正する。
少なくとも設備移設、品種変更、作業台改造、制服・PPE変更、カメラ交換、モデル更新の後は、撮影条件と採点の再確認を検討する。定期的に少数のサンプルを人が見直せるよう、運用予算に専門家レビューを含める。AIの価値は、人が完全に離れることではなく、必要な作業要素へ人の判断を集中させ、改善の結果を追えることにある。
組立台での具体例:高い棚から部材を取る
組立台の上に部材箱があり、作業者が肩より高い位置へ繰り返し手を伸ばしているとする。発注側はまず「どの品種のどの部材を取るときか」「右腕だけか両腕か」「箱を持つのか、部品だけを取るのか」を定義する。カメラは肩と肘が隠れない位置を試すが、棚の陰で手首が見えないなら、その項目は推定不能と記録する。RULAの代表姿勢を専門家が採点し、AIが抽出した候補が重要な場面を落としていないかを見る。
改善案として箱を作業台横の低い位置へ移すと、肩を上げる時間は減るかもしれない。しかし床に近づけすぎれば腰の屈曲が増える。比較では肩だけのスコアを見ず、体幹、首、手首の変化と作業者の感覚も確認する。部材の取り違えや落下が増えないかも現場が確かめる。この例でAIは「棚移動が有効」という結論を自動で出すのではなく、変更前後の同じ作業を漏れなく見比べる材料を提供する。
荷扱いでの具体例:低いパレットから箱を移す
床近くのパレットから箱を取り上げる場面では、体幹、脚、足場、把持が評価の中心になる。正面カメラだけでは箱の奥行きや体幹のひねりが見えないことがある。箱の質量は製品マスターや実測から得て、AIが映像だけで推定した値として扱わない。把持が滑りやすいか、箱の大きさが作業者の視界を妨げるかも現場で確認する。REBAによる姿勢スクリーニングに加え、両手持上げの条件に合うならNIOSH改訂持上げ式の検討が必要になる。
パレットの高さを調整する台車やリフターを導入した後は、箱の質量と作業量を揃え、体幹が深く曲がる場面が減ったかを確認する。同時に、台車の押し引きや高い位置への積付けが新しい負担にならないかも見る。一つの数値だけでは、負担が別の部位や工程へ移ったことを見落とす。設備変更の効果は、その工程の前後を含む仕事全体で判断する。
例外動作を扱うときの考え方
定常作業の映像が多いほどAIは見慣れた動作を安定して検出しやすいが、危険な姿勢は設備詰まりの解消、段取り替え、清掃、保全時に集中することがある。これらを通常生産と混ぜて平均化しない。まず作業許可、機械停止、保護具、安全手順など、既存の管理の中で撮影の可否を決める。例外動作が稀なら、常時録画よりも安全に実施した模擬作業や専門家の立会観察が適切な場合もある。頻度が低いほど、数回の映像から年間リスクを数字で断定することは避ける。
複数の工程に展開するときは、評価法、作業要素の命名、スコアの意味、判定不能の扱いを共通化する一方、カメラ位置と負荷入力は現場ごとに設計する。「ラインAで精度が高かった」ことは、照明と治具が違うラインBの合格証明にはならない。各工程に小さな現地受入を置き、変更履歴と再評価条件を残す方が、後から不正確なデータを大量に修正するより実務的である。
受入サンプルを作るときの実務チェック
試験用の映像は、ベンダーが選んだ成功例だけで構成しない。発注側が通常作業、左右の入れ替わり、異なる体格、異なる制服、照明変動、棚やワークによる遮蔽、例外作業を選ぶ。作業者の協力とプライバシー手続きを前提に、現場で実際に起こる条件を含める。動画は評価者が同じ場面を再確認できる長さと画質で保存し、個人が必要以上に映り込まないよう切り出す。
正解データを付ける人には、評価法の教育と対象工程の説明を行う。複数の評価者が独立して姿勢区分を付け、意見が割れたところは理由を残して合議する。最初から一人の採点を絶対の正解にすると、AIが人の判断の揺れを再現しないことまで「誤り」と判定される。特に腕の角度が区分の境界に近い映像では、カメラ画角も人の見え方も結果に影響する。境界ケースを削除せず、どの条件なら追加撮影や手動確認に送るかを決める。
報告書には、試験サンプルをどう集めたか、対象外にした条件は何か、手動評価者が何人か、判定不能の件数を残す。平均値だけでなく、重要な姿勢を見落とした具体例を示す。もしベンダーが「総合精度90%」を示しても、対象外映像を分母から除いていないか、低リスク場面が多数で結果が良く見えていないかを確認する。ここで挙げた90%は例示であり、本稿が求める性能水準ではない。
評価データの後利用も契約で決める。映像や骨格データをベンダーの汎用モデル学習へ回すか、他社案件へ転用するか、障害解析で国外へ送るかは、発注側が知らないまま決まってよい事項ではない。利用目的、保管先、再委託、契約終了後の削除を明記し、必要な説明を作業者に行う。モデル改善のためのデータ利用が不要なら、契約上も無効にできるようにする。
最後に、受入試験の合格は労働衛生上の成果そのものではない。合格後も、改善提案が実施されたか、作業者が負担をどう感じるか、別の工程へ負担が移っていないかを追う。数値の変化が小さい場合も、現場観察と聞き取りで原因を調べる。AIの導入報告書と人間工学改善の報告書を別々に残し、両方の責任者を明確にすることで、「システムは稼働したが現場は変わらなかった」を防げる。
よくある質問
工場の人間工学評価AIはRULAとREBAのどちらを選ぶ?
肩・腕・手首の姿勢に焦点がある作業ならRULA、体幹や脚の姿勢、荷重、把持が大きく関わる作業ならREBAを先に検討する。ただし両者は万能な傷害予測器ではない。持上げ、押し引き、長い静止姿勢などは、対象に合う別の評価法や測定を安全衛生の専門家と選ぶ。AI製品の対応メニューから逆算して評価法を選ばない。
固定カメラ1台でRULA・REBAを自動採点できる?
作業と画角による。正面から見えない体幹の回旋や、工具に隠れた手首、ワークの裏に入る膝は推定が難しい。さらに荷重、把持、反復、保持時間は映像だけでは確定しにくい。自動採点をうたう場合は、判定不能処理と人が補う入力を明示させ、現地の手動評価と照合する。
人間工学評価AIの精度は何%必要?
一律の数字はない。関節位置の誤差、姿勢区分の一致、最終スコア、対策優先順位の一致を別々に測る。受入閾値は対象作業、見落とした場合の影響、専門家同士の判断差、手動レビューの体制から決める。販売資料の平均精度をそのまま合否条件にしない。
作業者の顔をぼかせばタイPDPA対応は終わる?
終わらない。時間帯、作業場所、制服、骨格データから再識別できる場合がある。撮影の目的と範囲、適法な処理根拠、告知、アクセス、保存・削除、委託、権利窓口を自社の実態に合わせて設計し、法務・DPOと確認する。顔ぼかしは一つの技術的対策である。
AIで高リスクと出たら直ちに作業を停止すべき?
RULA/REBAのスクリーニング結果だけで機械の安全制御を作動させる設計にはしない。現場の安全上の差し迫った危険があれば既存の安全手順で対応し、人間工学スコアは専門家の確認と設備・作業改善の優先付けに用いる。保護機能が必要なら、別途その機能全体を適切な安全要求で設計・検証する。
まとめ:姿勢を点数化した後に工程を変えられるか
工場の人間工学評価AI導入は、RULA・REBAを画面に表示した時点で終わらない。評価単位を工程と作業要素に置き、固定カメラの死角と手入力が必要な負荷条件を明示し、専門家が誤判定を確認する。作業者のプライバシーを守り、対策前後を同じ条件で比較し、治具・レイアウト・作業方法の変更へつなぐ。RFP、FAT、SATにはこの一連の手順を再現できる証拠を求めたい。
タイ工場で対象工程の選定、カメラ配置、RULA/REBAの評価手順、PoCや受入試験の仕様を検討している段階なら、TOMAS TECHへご相談ください。現場条件と既存の安全衛生活動を確認し、必要な範囲から検討できます。
参考情報
- McAtamney & Corlett, “RULA: a survey method for the investigation of work-related upper limb disorders,” *Applied Ergonomics* (1993): https://doi.org/10.1016/0003-6870(93)90080-S
- Hignett & McAtamney, “Rapid Entire Body Assessment (REBA),” *Applied Ergonomics* (2000): https://doi.org/10.1016/S0003-6870(99)00039-3
- NIOSH, “Step 3: Collect Health and Medical Evidence”: https://www.cdc.gov/niosh/ergonomics/ergo-programs/gather-evidence.html
- NIOSH, “Computer Vision Development for Estimating Trunk Angles”: https://www.cdc.gov/niosh/bulletin/2020/computer-vision.html
- NIOSH, “Revised NIOSH Lifting Equation”: https://www.cdc.gov/niosh/ergonomics/about/rnle.html
- OSHA, “Ergonomics: Identify Problems”: https://www.osha.gov/ergonomics/identify-problems
- ISO, “ISO 11226:2000 — Evaluation of static working postures”: https://www.iso.org/standard/25573.html
- ISO, “Our world with ISO 45001”: https://www.iso.org/news/ref2268.html
- Thailand Department of Rail Transport, “CCTV Privacy Notice”: https://www.drt.go.th/privacynoticecctv


