


重量物搬送 自動化を成功させる鍵は、「最大3,000kg」と書かれた設備を選ぶことではありません。荷重がどの支持点へ集中するか、停止中にワークをどう保持するか、段差のある移載部で何が起きるか、ジャム時に誰がどの姿勢で復旧するか、床と基礎が繰返し荷重に耐えるかを、調達前に数値と証拠へ変えることです。本稿はタイ工場でバッテリーパック、eアクスル、金型、大型治具などの3,000kg級ワークを扱う生産技術・設備・調達担当者向けに、重量物搬送 RFPからFAT/SATまでの実務を整理します。
2026年9月のTS 7plus報道から何を読み、何を読み過ぎないか
2026年9月11日、Association for Advancing Automation(A3)のAutomate.orgに、Bosch Rexroth Corporation名義でThe Battery Show 2026への展示記事が掲載され、TS 7plusローラーコンベヤが最大3,000kgのワークを搬送すると紹介されました。これは展示発表であり、TS 7plus自体の公式発売プレスリリースは2026年3月31日です。二つの日付を混同せず、仕様判断はBosch Rexrothの公式製品ページと発売資料で裏取りします。
Bosch Rexrothの公式製品ページとプレスリリースでは、TS 7plusについて次の値が示されています。
| 項目 | ベンダー公表値 | プロジェクトで別途確定すること |
|---|---|---|
| 最大搬送荷重 | 最大3,000kg | ワーク・パレット・治具を含む実質量、偏荷重、動的係数 |
| 標準ワークパレット寸法 | 最大2,200 × 3,000mm | 支持点、たわみ、下面形状、姿勢公差 |
| 搬送速度 | 最大24m/min | 加減速、停止距離、工程タクト、安全距離、移載速度 |
| 最低搬送高さ | 350mm | 作業姿勢、保全アクセス、ピット・床干渉 |
| モーター | 180W / 250W | 区間長、同時搬送台数、勾配、摩擦、起動頻度、温度 |
これらはTS 7plusという製品のベンダー公表値であり、すべての現場で3,000kgを24m/minで運べるという意味ではありません。最大値同士が同時成立するか、選択した構成と環境で何台を同時に動かせるか、停止精度や移載衝撃がどうなるかは、正式な選定・計算・試験で確認します。また、Bosch Rexrothが説明する「世界初」「TCO低減」「高可用性」などはベンダーの位置づけです。本稿は特定製品を推奨せず、その発表を重量物搬送の要求仕様を考える材料として使います。
一般的なコンベヤの方式や速度選定はタイ工場のコンベヤシステム設計ガイドに譲り、ここでは3,000kg級で失敗しやすい境界だけを扱います。
重量物 コンベヤは「総重量」より荷重包絡線を定義する
RFPに「最大荷重3,000kg」とだけ書くと、設備メーカーは均等荷重を想定し、工場側は最悪姿勢を想定するという食い違いが生まれます。必要なのは一つの重量ではなく、搬送中に起こり得る状態を組み合わせた荷重包絡線です。
最低限、次をワークファミリーごとに提出します。
- ワーク、パレット、治具、仮固定具、残留液を含む質量の最小・標準・最大
- 長さ、幅、高さと重心のX/Y/Z座標、その許容ばらつき
- 支持点の数、位置、接触面積、下面の段差、硬さ、許容面圧
- 搬送方向と、正転・逆転・回転・横移載で変わる姿勢
- ワークの剛性、許容たわみ、精密面やコネクタなど接触禁止領域
- 温度、粉じん、油、切粉、湿度、洗浄薬品、導電性異物の条件
- 正常時だけでなく、片側が浮く、支持脚が欠ける、位置ずれするなど合理的に予見できる異常
ワークを一枚の直方体で示すだけでは足りません。大型バッテリーパックは外形が同じでも、セル・冷却板・筐体・治具の配置で重心と支持反力が変わります。金型は小さな脚に荷重が集中しやすく、大型鋳物は下面のばらつきがローラーへ局所的な衝撃を与えます。RFP添付図には、下面から見た支持点と、各姿勢での重心投影を入れます。
荷重集中と支持点反力を先に検証する
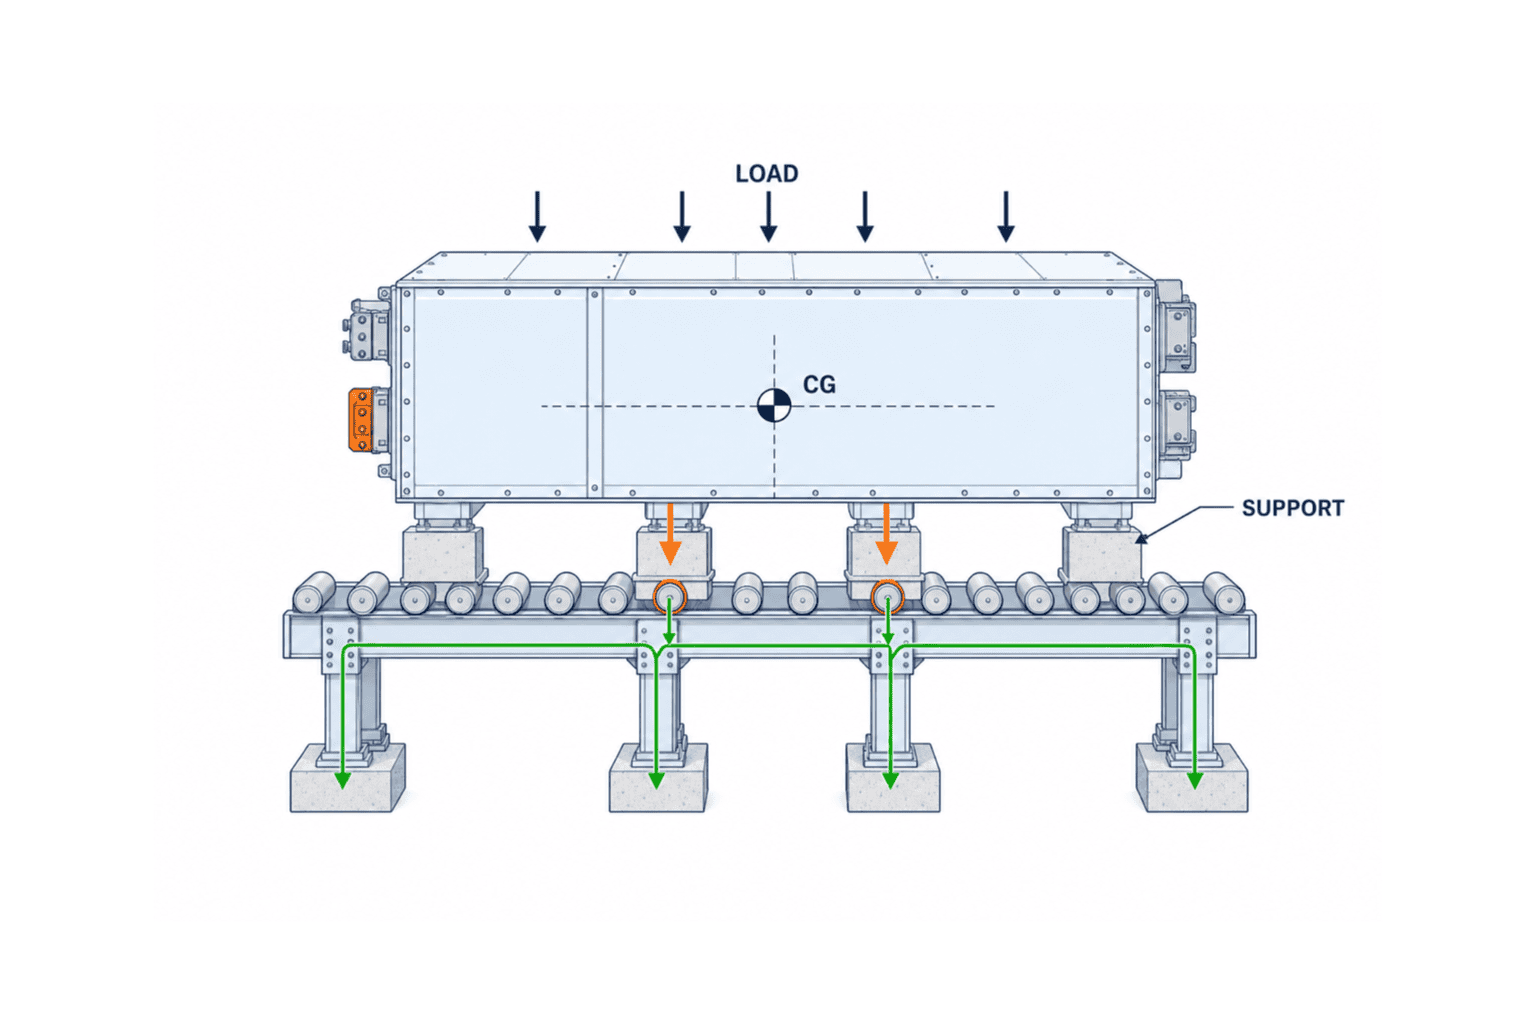
総重量が能力内でも、一本のローラー、一つのベアリングブロック、一枚のパレット板、ストッパーの一点に負荷が集中すれば故障します。したがって設備全体のkg表示とは別に、局所反力を確認します。
一次スクリーニングの計算例
以下は考え方を示す仮定例で、最終設計計算ではありません。
- ワーク+パレット+治具の質量:3,000kg(仮定)
- 重力加速度:9.81m/s²
- 静的重量:3,000 × 9.81 = 29.43kN
- 起動・停止、取付誤差、荷重移行をまとめた暫定動的係数:1.3(仮定)
- 設計スクリーニング荷重:29.43 × 1.3 = 38.26kN
四つの支持脚へ完全均等なら一脚あたり9.57kNですが、現実には床・パレット・ワークのたわみで三点支持に近づくことがあります。さらに重心が片側へ寄れば、最も重い脚は平均を大きく超えます。「四で割る」だけの仕様にせず、有限要素解析、剛体静力学、実測ロードセルなど適切な手法で最悪反力を示すよう求めます。
ローラーコンベヤでは、支持脚間隔とローラーピッチの組合せにより、瞬間的に二本だけで荷重を受ける場合があります。移載ギャップでは支持本数が減り、段差へ衝突すると動的反力が増えます。RFPでは次の証拠を要求します。
- 各搬送姿勢・移載状態の最大ローラー反力
- ローラー、軸、ベアリング、支持フレーム、締結部の許容値と安全余裕
- パレットのたわみと、ローラー間で底面が接触しないこと
- 偏荷重と支持脚欠損を含む異常ケース
- 計算モデルの前提、摩擦係数、動的係数、材料値の出典
「最大3,000kg対応」というカタログ行では、ここまでの局所荷重は分かりません。重量物 コンベヤの比較は、同じ荷重ケース表を各社へ渡して行います。
停止中の保持はモーターブレーキだけに任せない
重量物は走っている時間より、工程前、検査、締結、異常待ちで止まっている時間の方が長い場合があります。停止時には、モーター停止、駆動伝達部のバックラッシュ、ローラー摩擦、ストッパー、位置決めユニット、治具クランプが別々の役割を持ちます。
設計レビューでは少なくとも次を区別します。
- 搬送停止:駆動を減速し、目標位置付近で止める
- 滞留保持:後続ワークの押圧や微小な床勾配があっても動かさない
- 工程位置決め:締結・計測・ロボット作業に必要な再現性で基準へ当てる
- 安全な拘束:人が危険域へ入る条件で、意図しない移動を防ぐ
- エネルギー遮断後の状態:停電、通信断、非常停止、保全ロックアウト時にどうなるか
ブレーキ付きモーターがあっても、モーターからワークまでの伝達要素に遊びや破損があれば保持にならないことがあります。逆にストッパーへ高速で当てれば、ストッパーとワーク双方へ衝撃が入ります。センサーで減速位置を確認し、低速進入し、機械的に受け、必要なら位置決め・クランプする機能連鎖を定義します。
FATでは公称ワークだけでなく、最大質量、最悪重心、最低摩擦、連続滞留、停電、非常停止、再起動を試します。電源復帰時に自動再始動させるのか、全区間の在席と保持を確認してから手動復帰するのかも、RFPで合意します。
ゼロプレッシャー滞留とセグメント駆動を要件へ翻訳する
Bosch RexrothはTS 7plusについて、セグメントごとに必要時だけモーターを運転する方式や、バッテリー生産向けページでzero-pressure accumulationを説明しています。これは製品の機能説明であり、プロジェクトの性能保証は別です。
発注者は言葉をそのまま仕様へ貼らず、次の受入可能な動作へ分解します。
- ワーク同士を接触させずに何台滞留できるか
- センサー故障または遮光継続時に、上流が何区間前で止まるか
- 同一区間へ二台が入る誤指令をどう防ぐか
- 在席データと物理的なワークが不一致の場合、どちらを正とするか
- 通信断で局所制御を継続するか、安全に停止するか
- 復電後にワークID、位置、工程状態をどう照合するか
- 空のパレットと満載パレットで加減速を変えるか
「省エネ」も、モーター台数や定格だけで判断しません。搬送パターン、待機、同時起動、回生、制御盤、空調、圧縮空気の有無を含め、代表サイクルの測定条件を決めます。比較用の年間エネルギーは、稼働時間と負荷分布という仮定を明示して算出します。
大型ワーク 搬送の最大リスクは移載の境界にある
直線区間が成立しても、リフト、横移載、回転、位置決め、AMR、クレーン、ロボット、検査台との境界で問題が起きます。各設備が個別に「3,000kg対応」でも、受渡しの高さ、速度、芯、支持順序が合わなければ安全に移せません。
移載インターフェースで固定する項目
| 要求 | 固定すべき内容 | FAT/SAT証拠 |
|---|---|---|
| 高さ | 基準面、許容段差、たわみ時の実高さ | 四隅・中央の測定記録 |
| 芯 | 横ずれ、角度ずれ、停止再現性 | 最大偏心条件の反復試験 |
| 速度 | 送出し/受入れ速度、同期許容差 | トレンド、動画、PLCログ |
| 支持 | ギャップ中の最小支持本数 | 荷重ケース図、反力計算 |
| ハンドシェイク | Ready/Busy/Occupied/Fault/Permit | I/O表と異常注入ログ |
| 逆流防止 | 傾斜、駆動喪失、誤操作時の保持 | 電源遮断・ブレーキ試験 |
| ID移管 | ワークIDと工程状態の移譲点 | MES/PLCの相関ログ |
移載の責任境界も重要です。供給側がワークを押し出すのか、受入側が引き込むのか、ワークが両設備にまたがる時間の制御責任は誰かを、制御責任マトリクスで一意にします。二つのPLCが同時に主導する設計や、互いに相手のタイムアウトを待つ設計は、ジャムと再起動の混乱を招きます。
ジャム復旧を「作業者が何とかする」にしない
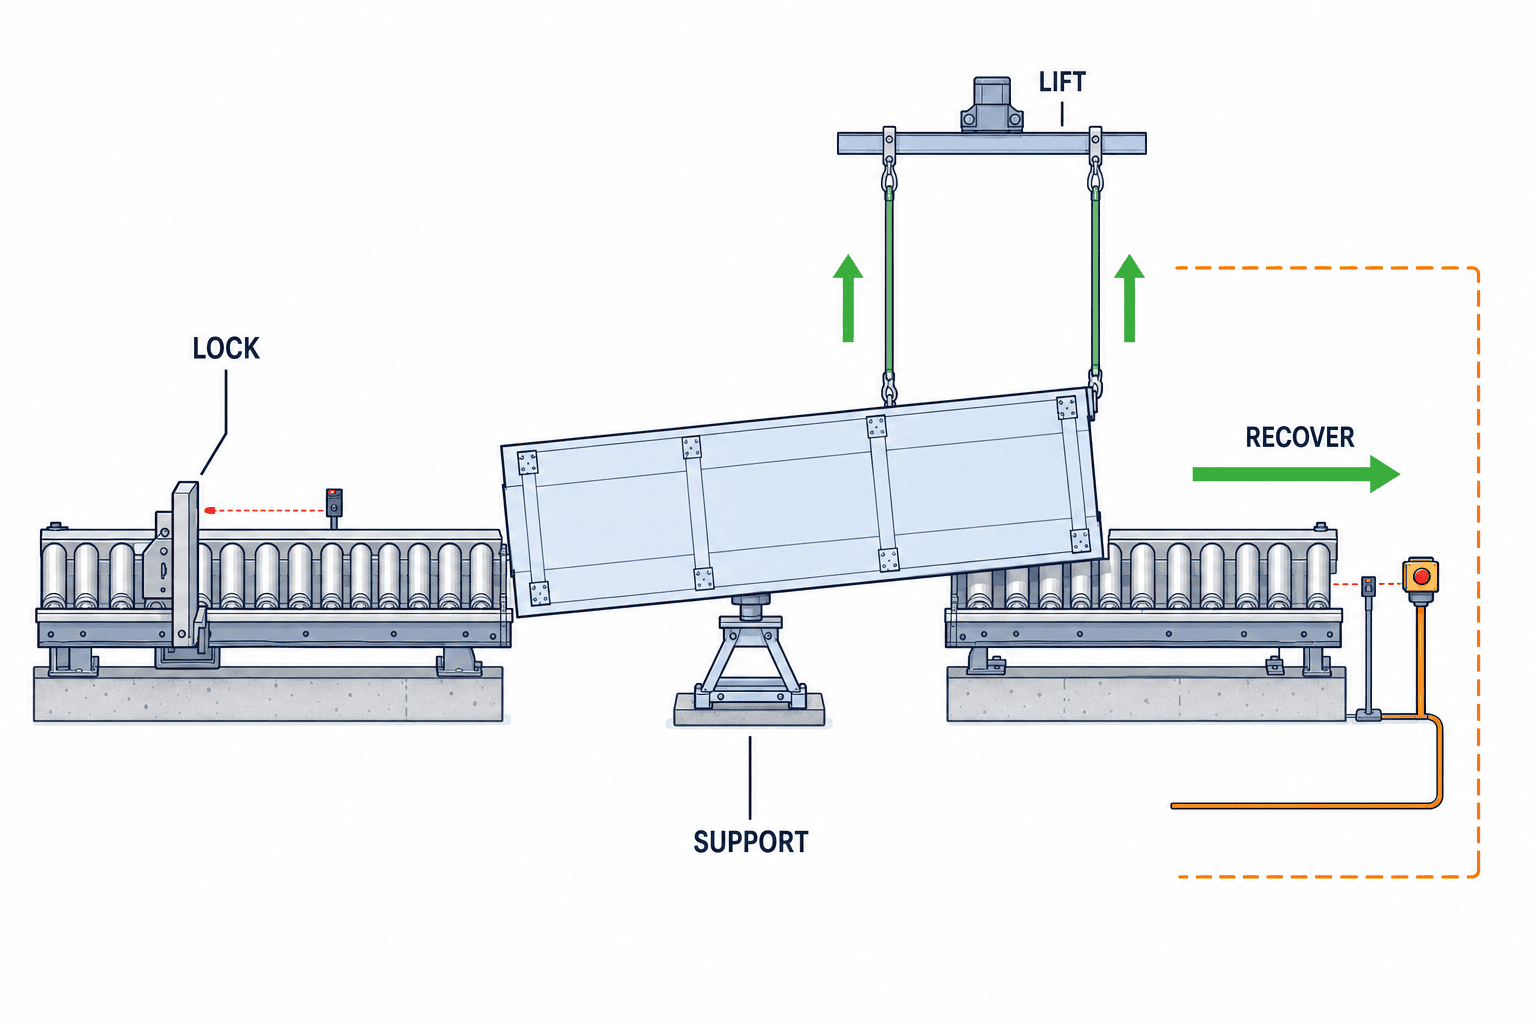
3,000kg級のジャムは、手で押して戻せません。フォークリフトを急に差し込む、クレーンで斜めに引く、センサーをバイパスする、といった即興復旧は、設備損傷と人身リスクを増やします。RFP段階で異常モードごとの復旧手段を設備へ組み込みます。
想定すべき代表例は次の通りです。
- ワークが二つのセクションにまたがって停止
- 片側のローラーまたは駆動が故障して斜行
- ストッパーが上がらない、または下がらない
- パレット脚が破損し、通常の支持点を失う
- IDは次工程に移ったが、実物は前工程に残る
- バッテリーパックの異常検知により搬送継続が禁止
- 停電・通信断・安全機器作動で全区間停止
各モードに対し、危険源、検知、停止状態、隔離範囲、残留エネルギー、回収治具、吊り点、アクセス、必要人数、権限、復帰確認を定義します。フォークリフトやクレーンを使うなら、その進入スペース、床荷重、吊り治具、荷重定格、干渉、手順を設計に含めます。
手動モードは「安全を無効にするモード」ではありません。低速、ホールド・ツー・ラン、局所視認、限定方向、一操作一動作、キー管理、二者確認など、リスク評価に基づく条件を設定します。ISO 12100は機械のライフサイクルを通じた危険源同定、リスク見積り・評価、低減の一般的方法を示しますが、個別設備の具体策は装置、用途、現地要件に合わせて決める必要があります。
床・基礎は静的kg/m²だけで判断しない
重量物搬送ラインは、ワークの質量に加えて、コンベヤ、パレット、治具、保全治具、人、周辺設備を床へ載せます。さらに脚部へ集中荷重が入り、加減速と移載で水平力が発生し、繰返し荷重がアンカーとグラウトへ作用します。
設備側から建屋・土木側へ渡す荷重表には、少なくとも次を含めます。
- 各脚の最大・最小鉛直反力と引抜き
- X/Y方向の水平力、転倒モーメント、地震・衝突条件の扱い
- 正常、最大負荷、ジャム、保全、吊上げの荷重ケース
- アンカー位置、ベースプレート寸法、レベル調整範囲、グラウト条件
- 許容沈下・段差・傾きと、測定基準点
- 既存床のスラブ厚、鉄筋、目地、埋設物、ピット、薬品劣化の調査範囲
たとえば設備脚一つに20kNの反力が入る仮定で、接触面積が0.02m²なら平均面圧は1MPaです。しかし、この単純値だけで安全とは判断できません。ベースプレートの曲げ、コンクリートの局部支圧、パンチング、アンカー縁端距離、既存ひび割れ、動的繰返しを構造専門家が検証します。床耐荷重の最終判断は設備サプライヤーではなく、適格な建築・構造担当と工場所有者を交えて行います。
SAT前に基準点の高さと芯を測定し、満載運転後に再測定します。沈下やアンカー緩みを初期故障として捉えるため、30日、90日などの再測定時点を保全計画へ入れると有効です。期間は例であり、床条件とメーカー指示で決めます。
保全交換性を可用性の証拠にする
重量物コンベヤは、ローラー一本やセンサー一個の交換でも、ワークを退避できなければ長時間停止します。保全性は平均修理時間の宣伝値ではなく、具体的な交換作業で確認します。
RFPでは次を要求します。
- 満載ワークが各区間で停止した状態からの退避方法
- モーター、ローラー、ベアリング、センサー、ストッパーの交換スペース
- 交換時に隣接設備を何メートル解体するか
- 吊り治具、ジャッキ、支持台、ロックピンなど専用工具の一覧
- 推奨予備品、現地在庫、タイ国内調達時間、海外輸送時間
- 故障診断点、アラーム、状態監視、交換判定値
- タイ語・英語の手順、写真、危険源、LOTOポイント
- 同一部品が廃止された場合の代替とソフトウェア互換性
FATでは一つ以上の代表部品を実際に交換し、LOTO開始から復帰確認までの時間と手順逸脱を記録します。SATでは工場の保全員が同じ作業を行い、工具、アクセス、照明、足場、言語、交替勤務でも成立するかを確認します。
バッテリー工場 搬送はゾーンと異常状態を分ける
バッテリーパックは単なる重い箱ではありません。製品の工程状態により、通電、残留エネルギー、短絡、絶縁、冷却液漏れ、発熱、煙、ガス、損傷品隔離などの管理が必要になる場合があります。必要な対策はセル化学、充電状態、モジュール/パック状態、工程、消防・建築条件、顧客基準、現地法令で大きく異なります。本稿から一律の防爆・消火仕様を断定することはできません。
実務では搬送ルートを状態ゾーンへ分けます。
- 未通電・機械部品中心の通常搬送
- 電気接続後または試験後のエネルギー保有品
- 異常疑い品の一時停止・隔離
- 損傷、温度上昇、漏れなどが確認された品の緊急対応
- 保全・復旧作業の制御区域
ゾーンごとに、通過許可、在席時間、温度・煙・ガス・漏れなど必要な検知、換気、排煙、排液、耐火区画、避難、消防連携、搬送停止と隔離先を定義します。センサー値が不明、通信が切れた、ワークIDが読めない場合に、通常品として流し続けないのが原則です。どの状態へ遷移させるかは、工場のEHS、消防、設備、製品安全、品質と専門家がリスク評価して決めます。
また、異常品を本線中央で停止すると後続品と避難経路を塞ぐ可能性があります。分岐可能な隔離ベイ、引渡し点、遠隔確認、手動回収設備を初期レイアウトから検討します。隔離ベイの能力、最大滞留時間、監視責任、復帰禁止条件はFAT/SAT項目にします。
固定コンベヤとAGV/AMRを荷重だけで比較しない
固定コンベヤは、高頻度・固定経路・高い位置再現性に適しやすく、AGV/AMRは経路変更や複数地点への柔軟性を持ちます。ただし重量物では、床状態、停止精度、移載安定性、充電、交通、救援車、旋回スペースが支配要因になります。
ISO 3691-4:2023は無人搬送車やAMRなどのdriverless industrial truckとそのシステムに対する安全要求・検証を扱います。一方、機械的にレールやガイドだけで案内される設備は同規格の適用外と明記されています。固定コンベヤへそのまま適用する規格ではありません。また同規格は改訂ドラフトが進行中です。AGV/AMRを選択肢に含める場合、採用する版、地域規格、顧客基準と設備全体のリスク評価を確認します。
比較軸は次の通りです。
| 軸 | 固定コンベヤで確認 | AGV/AMRで確認 |
|---|---|---|
| 流量 | 区間数、滞留、ボトルネック | 台数、交通、充電、呼出し待ち |
| 移載 | 高さ・芯の固定精度 | ドッキング精度、床変化、荷重移行 |
| 安全 | ガード、進入口、停止・保持 | 人検知、速度、運行区域、交差点 |
| 障害復旧 | 区間バイパス、退避治具 | 救援、牽引、手動運転、通信断 |
| 変更性 | モジュール追加、再配置 | ルート・ステーション追加、地図管理 |
| 建屋 | 基礎、アンカー、固定占有 | 床平坦度、段差、通路幅、充電場所 |
より一般的な機器比較の進め方はタイ工場のマテハン機器選定を参照してください。コンベヤとAMRの受渡しを検討する場合はコンベヤ搭載AMRの工程間搬送設計も参考になります。
重量物搬送 RFPに入れるべき12のデータパック
良いRFPは、メーカーへ「提案してください」と丸投げする文書ではなく、比較可能な設計入力と証拠様式を揃えます。
1. ワーク・パレット台帳
各型式の質量、寸法、重心、支持点、底面、許容姿勢、吊り点、禁止接触面を図示します。将来型式の包絡も別行にします。
2. 物量とシナリオ
平均だけでなく、ピーク時間、バッチ、段取り、リワーク、空パレット、異常滞留、将来増産を示します。タクトは「何秒ごと」だけでなく、同時在席台数と滞留分布に変換します。
3. レイアウト・建屋基準
測量済み座標、床高さ、柱、目地、ピット、扉、避難、フォークリフト、クレーン、ユーティリティ、保全通路を提供します。現況図の精度と未確認点を明記します。
4. 工程インターフェース
前後設備の高さ、速度、位置公差、Ready/Busy/Fault、ワークID、品質状態、所有権移管を定義します。
5. 制御哲学
中央/分散、PLC境界、ネットワーク、時計同期、再試行、冪等性、通信断、復電、手動・自動モードを決めます。
6. 安全要求
危険源、アクセス、ガード、インターロック、非常停止範囲、停止時間、PLrなどをリスク評価から導きます。ISO 14120:2015は固定式・可動式ガードの選定、設計、製作に関する一般要求を扱いますが、インターロック装置や安全関連制御を単独で完結させる規格ではありません。ISO 12100によるリスク評価、必要に応じたISO 14119、ISO 13849-1:2023等との関係を整理し、契約版、現地採用規格、機械固有規格を確認します。ISO 13849-1:2023も特定用途の安全機能や必要Performance Levelを規格自体が指定するわけではありません。
7. 電気要求
電源、接地、短絡電流、制御盤、ケーブル、EMC、停止カテゴリ、文書を定義します。IEC 60204-1は機械の電気装置に関する一般要求を扱いますが、契約地域の採用版、タイ法令、工場標準、個別機械規格を確認します。
8. バッテリー/EHSゾーン
製品状態、検知、隔離、換気、消防、排液、避難、緊急対応、責任者を工程別に示します。
9. 性能保証
処理量、可用性、停止精度、損傷率、騒音、エネルギーなどの指標を、測定期間、除外、分母、データ源とセットで定義します。
10. 保全・予備品
MTTR目標を代表作業へ分解し、工具、アクセス、消耗品、現地在庫、部品供給期間、教育、言語を指定します。
11. FAT/SATと証拠
テストID、前提、入力、期待結果、実測、計器、ログ、動画、逸脱、再試験、承認者をテンプレート化します。
12. 責任分界と変更管理
設備、床基礎、消防、ネットワーク、MES、前後工程、吊り・回収、法令確認の設計・供給・検証・承認責任をRACI等で明確にします。変更が荷重包絡、安全、サイクル、ゾーンへ影響した場合の再計算・再試験条件も入れます。
重量物搬送 FAT SATで証拠を残す試験
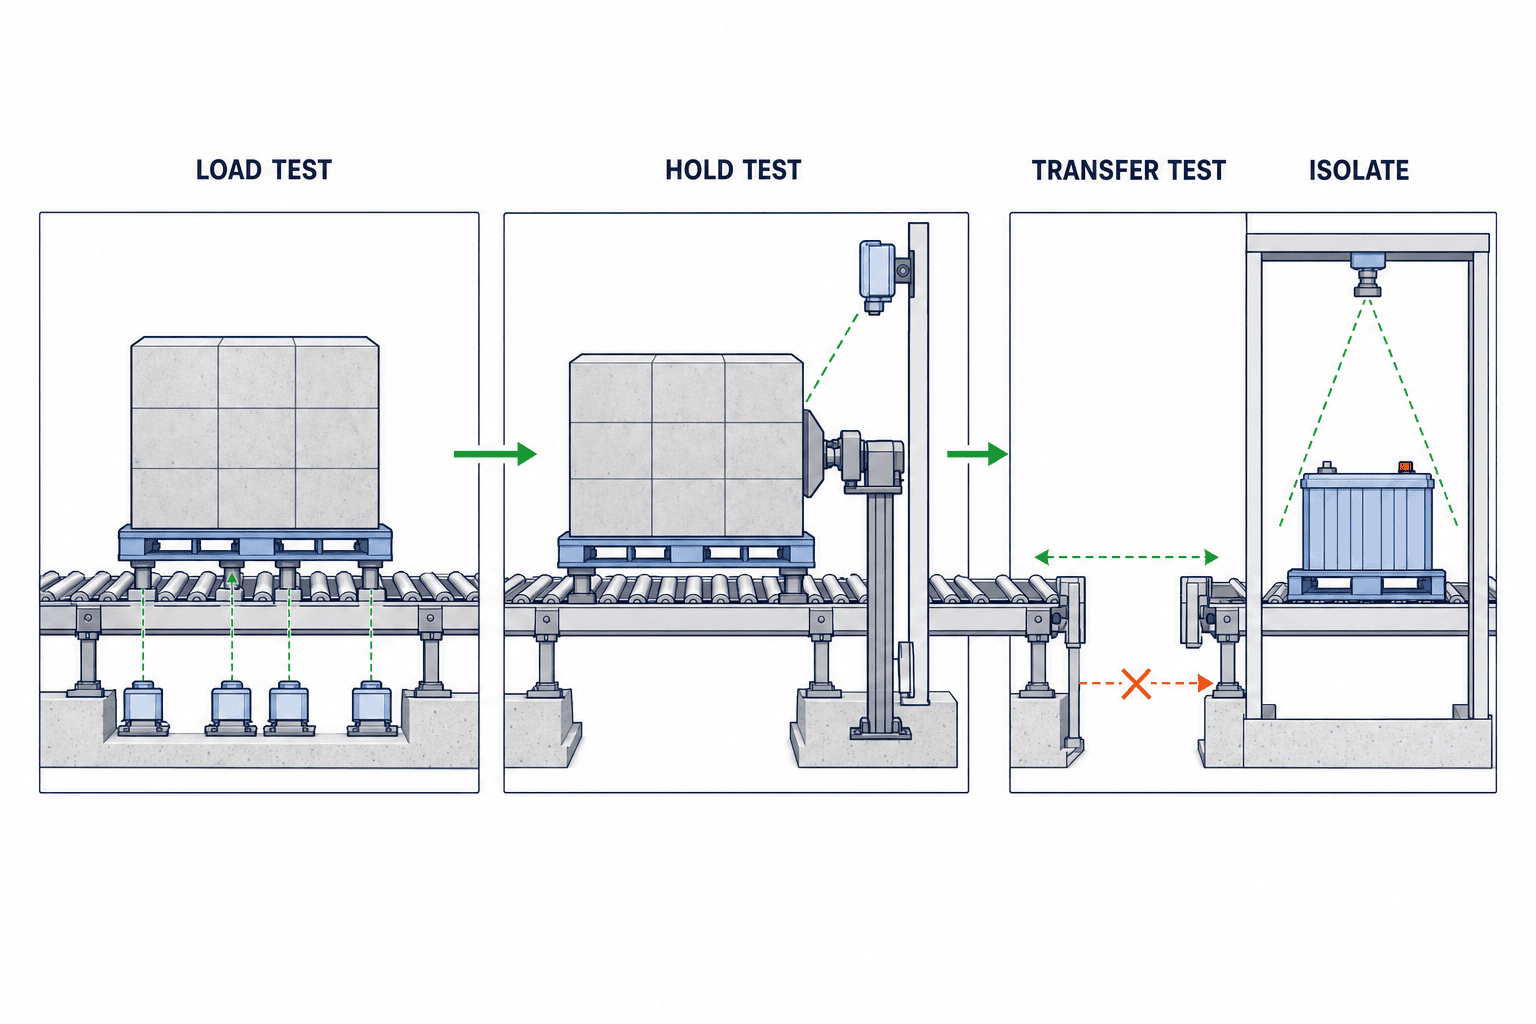
FATはサプライヤー環境で設計と製作を検証し、SATは実際の床、電源、ネットワーク、前後設備、作業者、手順で成立するかを確認します。FAT合格はSATの代わりにならず、FAT/SATは法定検査、リスク評価、機能安全妥当性確認の代替でもありません。
| テスト | 入力・条件 | 合格判定例 | 必須証拠 |
|---|---|---|---|
| 最大偏荷重 | 最大質量・最悪重心・最小支持点 | 変形・温度・電流が設計限界内 | 荷重証明、測定値、動画 |
| 移載段差 | 許容上限の高さ/芯ずれ | 引掛かり、衝突、支持喪失なし | 高さ測定、電流/加速度ログ |
| 停止保持 | 最大質量、最小摩擦、停電 | 許容移動量以内、意図しない再始動なし | 変位、状態遷移、PLCログ |
| センサー故障 | 遮光、断線、矛盾信号 | 上流停止、誤進入なし | I/O、アラーム、実物位置 |
| 二重進入 | 同一区間へ競合指令 | 片方を拒否し安全状態を維持 | コマンド・拒否ログ |
| 通信断 | PLC間、MES、上位を個別遮断 | 定義した局所動作、復旧時照合 | タイムライン、キュー、照合結果 |
| 非常停止 | 各速度・荷重・位置 | リスク評価で定めた停止と保持 | 停止時間/距離、反復値 |
| ジャム復旧 | またがり、斜行、駆動故障 | 承認手順で回収し危険な即興なし | LOTO、作業動画、所要時間 |
| 異常バッテリー | 模擬温度/漏れ/ID不明 | 搬送禁止、隔離、警報、責任者通知 | センサー、ルート、通知記録 |
| 部品交換 | 代表ローラー/モーター/センサー | 設計した工具・人数・時間で交換 | 手順逸脱、時間、復帰点検 |
| 能力運転 | 代表ミックスで連続運転 | 合意した流量・故障率・滞留 | 原ログ、停止分類、計算式 |
数字を合否へ変えるときの注意
たとえば要求流量を「1時間に20台」としただけでは、平均3分に1台という意味しかありません。10台が短時間に到着し、次工程が15分止まるなら、必要滞留数は平均値から求まりません。到着分布、停止シナリオ、回復能力を含む離散イベントシミュレーションや表計算を使い、バッファが溢れる条件を確認します。
可用性も「99%」だけでは曖昧です。予定停止を含むか、前後設備原因を除くか、ワーク回収時間を含むか、観測期間は何時間かを決めます。例として、8時間の能力試験で設備責任の停止が12分なら、単純な運転時間比は (480−12)÷480 = 97.5%です。ただし8時間の一回試験は長期可用性の証明になりません。初期能力の確認と長期保証の測定を分けます。
FATで設備を壊さず最大条件を試す方法
実ワークが用意できない場合、荷重治具を使えます。ただし総重量だけ合わせず、重心、支持点反力、底面、剛性を再現します。水や鋼板のダミー荷重が動くと重心が変わるため、固定方法と吊上げリスクを評価します。SATでは可能な範囲で実ワークと実パレットを使い、ダミーとの違いを記録します。
規格をRFPへ書くときの安全な表現
「ISO準拠」と一行で書くと、対象、版、責任、証拠が不明です。次のように書き分けます。
- ISO 12100:2010を参照し、意図する使用、合理的に予見できる誤使用、全ライフサイクルの危険源を含むリスク評価書を提出する。ただし契約時点の現行性と適用規格を再確認する。
- 固定式・可動式ガードにはISO 14120:2015の一般要求を候補として検討し、選定・設計・製作の証拠を提出する。インターロック、安全関連制御、個別機械の要求を同規格だけで完結させず、ISO 14119、ISO 13849、契約地域の採用規格等との関係を確認する。
- 安全関連制御部にはISO 13849-1:2023等の適用可能な方法を用い、各安全機能、PLr根拠、アーキテクチャ、部品データ、計算、検証・妥当性確認の証拠を提出する。
- 機械の電気装置にはIEC 60204-1の契約上指定した版および現地採用規格、工場標準を適用し、試験記録と図書を提出する。
- AGV/AMRを含む場合はISO 3691-4の適用範囲と版を確認し、運行区域を含むシステムとして検証する。固定コンベヤへ無条件に流用しない。
ISO 12100:2010は2022年に確認され現行ですが、ISOサイトは後継ドラフトが開発中と示しています。ISO 3691-4:2023にも後継ドラフトがあります。長期案件では、契約基準日、変更時の扱い、再設計費用の責任を決めます。
導入判断のゲート
重量物搬送 自動化は、見積価格だけでGo/No-Goを決めません。次のゲートを順に通します。
Gate 1:入力が揃ったか
ワーク質量、重心、支持点、物量、異常、床、前後設備の未確定項目を可視化します。重要入力が仮定なら、仮定の所有者と確定日を置きます。
Gate 2:局所荷重と移載が成立するか
ローラー、パレット、ストッパー、支持フレーム、床を同じ荷重ケースで検証します。設備間のギャップと責任境界を確認します。
Gate 3:安全と異常復旧が設計されたか
安全機能、ガード、停止保持、LOTO、回収、バッテリー異常、停電・通信断をレビューします。安全を手順だけへ押し込めません。
Gate 4:証拠付きでFATを通ったか
最大・偏荷重、停止、移載、故障注入、ジャム復旧、保全交換を再現し、逸脱を閉じます。動画だけでなく生ログと測定器情報を保存します。
Gate 5:実環境でSATを通ったか
床、前後設備、ネットワーク、作業者、実ワーク、EHS手順で確認します。条件付き合格は、期限、代替措置、責任者、再試験日を持たせます。
Gate 6:量産後に保証値を測れるか
停止理由、電流、温度、在席、ジャム、保全、ワーク損傷を収集し、保証式と同じ定義で集計します。測れない保証値は管理できません。
よくある失敗
- 最大kgだけで相見積もりする:支持点と偏荷重が各社で別解釈になる。
- 最大速度をタクトへ直結する:加減速、滞留、移載、工程待ちを無視する。
- 停止をモーターOFFと考える:保持、位置決め、安全拘束が分離されていない。
- 床図を施工後に確認する:アンカーと目地・鉄筋・ピットが衝突する。
- ジャム復旧をFATから除外する:現場で危険なバイパスが常態化する。
- 異常バッテリーを通常品と同じルートに置く:隔離不能で本線と避難を塞ぐ。
- 規格番号だけを書く:版、適用範囲、必要な証拠、責任が不明になる。
- FATの動画だけを受け取る:荷重、計器校正、PLCログ、逸脱が追跡できない。
- 保全スペースをCAD上の空白で判断する:吊り具、姿勢、取り外し軌跡が入らない。
FAQ:重量物搬送 自動化の実務
重量物 コンベヤは最大荷重に何%の余裕を持たせればよいですか?
一律の率では決められません。動的係数、偏荷重、支持点、移載衝撃、材料ばらつき、疲労、将来ワークを個別に評価します。「30%余裕」などの仮定は初期比較には使えても、最終構造・安全計算の代わりにはなりません。
3,000kg級の大型ワーク 搬送はローラーコンベヤとAGVのどちらがよいですか?
固定経路で高頻度、精密な位置決めが必要ならコンベヤが有利な場合があります。経路変更や複数地点への配送が重要ならAGV/AMRが候補です。ただし床、交通、ドッキング、救援、充電、移載安定性を含む総合比較が必要です。
バッテリー工場 搬送で最初に決めることは何ですか?
ワークの工程状態と異常時の扱いです。通電・充電状態、残留エネルギー、温度・煙・漏れ等の検知要否、隔離先、消防/EHS手順を工程別に決め、その後に搬送方式を選びます。
重量物搬送 RFPに図面が揃っていない場合はどうしますか?
未確定を隠さず、仮定台帳を作ります。仮定値、根拠、影響、確定責任者、期限、変更時の再計算範囲を入れます。重要な支持点や重心が未確定なら、概算見積と正式見積を分ける方が安全です。
重量物搬送 FAT SATは同じ項目を繰り返すだけですか?
いいえ。FATは製作物と制御の設計適合をサプライヤー環境で確認し、SATは実際の床、前後設備、ユーティリティ、ネットワーク、作業者、EHS手順との統合を確認します。共通テストに加え、各段階固有の条件があります。
カタログの最大3,000kgは安全な運用荷重ですか?
製品シリーズの公表上限を示す値であり、個別構成の安全運用荷重を自動的に保証するものではありません。パレット、治具、偏荷重、速度、移載、環境を含め、メーカー/インテグレーターの正式な選定とリスク評価が必要です。
BOIの優遇を受けられますか?
BOI由来の2026年上半期資料では、Smart and Sustainable Industry施策のもとで、機械更新、デジタル技術、自動化・ロボット統合に関する132件、約172億バーツの申請が報告されています。これは投資動向の参考であり、個別案件の適格性を保証しません。最新の対象、期限、投資額、国内調達等の条件をBOIまたは専門家へ確認してください。
まとめ:重量物搬送は「動いた」ではなく「止め、保持し、復旧できた」で受け入れる
3,000kg級の重量物搬送 自動化では、カタログの最大荷重は出発点にすぎません。ワーク、パレット、治具を含む荷重包絡を作り、重心と支持点反力を確認し、停止保持、移載、ジャム復旧、床基礎、保全交換、バッテリー異常を一つのシステムとして設計します。RFPでは入力と責任を固定し、FAT/SATでは正常な連続運転だけでなく、偏荷重、段差、停電、センサー故障、通信断、二重進入、異常品隔離、部品交換を証拠付きで試します。
TOMAS TECHでは、タイ工場の重量物搬送について、構想段階のワーク/支持点整理、ベンダー比較、重量物搬送 RFP、PLC/MESインターフェース、FAT/SAT計画までご相談いただけます。設備メーカーを決める前、または最大荷重は分かるが受入条件が固まっていない段階でも、お問い合わせください。
参考情報
- Bosch Rexroth, “Transfer system TS 7plus”: https://www.boschrexroth.com/en/de/products/industrial-solutions/assembly-technology/conveyor-and-transfer-systems/ts-7plus-transfer-system/
- Bosch Rexroth, “Bosch Rexroth announces next-generation conveyor capable of transporting heavy payloads up to 3000kg” (31 Mar 2026): https://www.boschrexroth.com/en/us/company/press/bosch-rexroth-announces-next-generation-conveyor-capable-of-transporting-heavy-payloads-up-to-3000kg-7872.html
- Bosch Rexroth, “Battery Production Solutions”: https://www.boschrexroth.com/en/at/industries/battery-production/
- Thailand BOI / OSOS, “Thailand Secures $43.6bn 1H 2026 Investment Surge…” (23 Jul 2026): https://osos.boi.go.th/EN/news/2430/Thailand-Secures-43-6bn-1H-2026-Investment-Surge-as-Big-Tec/
- ISO 12100:2010, Safety of machinery — General principles for design — Risk assessment and risk reduction: https://www.iso.org/standard/51528.html
- ISO 14120:2015, Safety of machinery — Guards — General requirements for the design and construction of fixed and movable guards: https://www.iso.org/standard/59545.html
- ISO 13849-1:2023, Safety-related parts of control systems: https://www.iso.org/standard/73481.html
- IEC 60204-1:2016 + AMD1:2021, Electrical equipment of machines: https://webstore.iec.ch/en/publication/26037
- ISO 3691-4:2023, Driverless industrial trucks and their systems: https://www.iso.org/standard/83545.html
- Association for Advancing Automation (A3 / Automate.org), Bosch Rexroth Corporation, “New heavy-payload conveyance, tightening technology, and innovative controls highlight Bosch Rexroth’s booth at The Battery Show 2026” (11 Sep 2026): https://www.automate.org/motion-control/news/new-heavy-payload-conveyance-tightening-technology-and-innovative-controls-highlight-bosch-rexroths-booth-at-the-battery-show-2026
本記事は2026年9月20日時点で確認した公開情報に基づく一般的な設計・調達ガイドです。個別設備の構造計算、機能安全評価、法令適合、消防・建築判断を代替しません。


