


ロボット加工の導入を検討するとき、最初の問いを「このロボットの繰返し精度は何mmか」にすると、投資判断を誤りやすくなります。必要なのは、指定したロボット、ベース、主軸、工具、治具、材料、加工経路、姿勢、制御ソフトを一つのセルとして組み、実際の切削荷重がかかる条件で、対象部品の寸法・形状・面品位・サイクルを繰り返し満たせるかという証拠です。本稿は、タイおよびASEANの工場長、生産技術責任者、設備投資承認者が、ロボット切削・ロボットミーリングを90日で評価し、Go/Hold/No-Goを決めるためのRFPと受入仕様を整理します。
先に結論:ロボット加工はマシニングセンタの万能な代替ではない
ロボット加工が候補になりやすいのは、大型・複雑形状・少量多品種のワーク、広い作業範囲、複数方向からのアクセス、切削と穴あけ・バリ取り・研削などを組み合わせるセルです。一方、剛性に依存する重切削、狭い公差、厳しい面品位、長時間の熱安定性が必要な工程では、従来型工作機械が有利な場合があります。採否は設備名称ではなく、対象部品のCTQ(Critical to Quality)が、測定済みの工程能力範囲に入るかで決めます。
2026年9月15〜19日のAMB Stuttgartで、Siemensは高精度CNCロボットによる鋼材ミーリングの実演を告知しています。同社はCNC roboticsのページでMachine Tool Robotを「世界で最も高精度な加工ロボット」と位置づけ、絶対軌跡精度を200%超改善し、生産性を最大40%向上できると主張しています。これはSiemensの製品・実演に関するベンダー主張であり、一般的な6軸ロボット、任意の鋼材、工具、治具、姿勢で再現される保証ではありません。むしろ「高精度化された特定構成なら可能性がある」からこそ、買い手は自社ワークで証拠を取る必要があります。
導入判断を一文で表すなら、次の通りです。
「ロボットは十分に正確か」ではなく、「合意した構成と工程条件で、代表ワークの要求を繰り返し満たす工程窓を、再現可能なデータで示せたか」を問う。
ロボット切削を「アーム」ではなく完成システムとして定義する
RFPでロボット型式だけを比較してはいけません。加工結果は、次の要素が相互に影響して生まれます。
| システム要素 | RFPで固定・確認する内容 | 主な証拠 |
|---|---|---|
| ロボットと設置 | 型式、可搬、リーチ、基礎、アンカー、姿勢範囲 | レイアウト、剛性・据付記録 |
| 主軸系 | 主軸出力、トルク、回転域、冷却、ホルダ、振れ | 主軸仕様、振れ測定、温度ログ |
| 工具 | 材種、径、突出し、刃数、寿命管理、交換方法 | 工具台帳、摩耗写真、交換履歴 |
| ワークと材料 | 材質、硬さ、素材ばらつき、取り代、質量 | 材料証明、ロット、測定結果 |
| 治具 | クランプ位置、剛性、基準、再段取り、変形 | 治具図、締付条件、再現試験 |
| 制御・ソフト | CNC/ロボット制御、CAD/CAM、ポスト、補正、版 | 版一覧、NCデータ、変更履歴 |
| 計測 | プローブ、レーザ、CMM、表面粗さ、校正 | MSA、校正証明、原データ |
| 周辺・安全 | ガード、集塵、切粉、クーラント、火災、回収 | リスク評価、停止試験、点検表 |
「ロボット本体価格」と「マシニングセンタ価格」を直接比べても意味は限定的です。主軸、ケーブル、制御統合、基礎、治具、工具、集塵・クーラント、ガード、計測、プログラミング、教育、立上げまで含む、引渡し可能なシステム同士を比較してください。
4層の証拠:シミュレーション合格は切削合格ではない
ロボットミーリングの証拠は、少なくとも四つの層に分けます。上位の層ほど実工程に近く、下位層を置き換えるものではありません。
- カタログ性能:可搬質量、リーチ、繰返し性能、環境条件など。候補選定には有用ですが、部品能力を証明しません。
- オフラインシミュレーション:到達性、干渉、軸限界、姿勢、推定サイクル、ポストプロセッサの確認。SiemensのRun MyVirtual Machineのような環境は、実制御ロジックやNC・ポスト、仮想サイクルの検証に使えますが、物理的なたわみやびびりを証明しません。
- 無負荷の軌跡計測:工具を回さない、または切り込まない状態で、座標・軌跡・キャリブレーション・方向依存性を測ります。制御系の誤差を見るには有効ですが、切削反力がありません。
- 代表条件での負荷切削:実材料、合意した工具、突出し、主軸、送り、回転、切込み、治具、姿勢でクーポンまたは代表部品を加工し、分布として評価します。工程窓を証明できるのはこの層です。

営業デモで「一個きれいに削れた」ことも、第四層の入口にすぎません。最も有利な姿勢だけで加工した一個では、ワーク領域全体、工具摩耗、熱、再起動、再段取り、材料ロット差を説明できません。買い手は、試験条件と原データを引き渡し対象に含める必要があります。
ロボット加工 精度を一つの数字で表さない
「精度」という言葉には、異なる現象が混在します。RFPと受入表では、少なくとも次を分けます。
単一方向と多方向の繰返し
同じ方向から同じ点へ近づく単一方向の繰返しと、異なる方向・経路から同じ点へ到達する多方向の繰返しは同じではありません。SiemensのRun MyRobot commissioning manualは、CAD/CAMで生成された経路や動的オフセットを伴う経路では、多方向の繰返し精度が関連し、単一方向の値より悪くなると説明しています。カタログの一つの繰返し値だけで、複雑な加工パスを受け入れない理由です。
絶対精度・軌跡精度
指令した座標にどれだけ近づけるか、点と点の間の軌跡がどれだけ一致するかを分けます。キャリブレーションやモデル補正で改善できる場合がありますが、据付、温度、負荷、姿勢、工具中心点の設定が変われば結果も変わります。
荷重たわみ
加工では、工具とワークの間に力が生じます。産業ロボット加工のオープンアクセスレビューでは、TCP剛性不足が主要な制約であり、振動が面品位・精度を悪化させ、工具破損につながり得ると整理されています。別の剛性レビューは、文献上の一例として、500 Nの切削力でシリアルロボットに約1 mm、CNC工作機械に0.01 mm未満の誤差が生じた例を紹介しています。これは普遍的な設計値ではなく、構造差の大きさを示す文献例です。対象セルの値は実測してください。
熱ドリフト、振動、面品位
主軸の暖機、モータ、周囲温度、長時間運転で位置と形状が変わる可能性があります。びびりは寸法だけでなく、表面粗さ、工具寿命、騒音、主軸負荷にも現れます。寸法合否だけにすると、「寸法は入ったが面が使えない」「新品工具では通るが寿命末期に崩れる」という問題を見逃します。
ISO 9283:1998は、産業ロボットの性能基準と試験方法に関する共通語彙を提供します。2021年に確認され、2026年時点では改訂作業中です。ただし、ISO 9283に沿ったロボット試験結果は、特定の材料・工具・治具による部品能力の証明ではありません。試験語彙と測定設計の参考に使い、部品受入は別に設けます。
能力マップ:姿勢と接近方向を含めて測る
シリアルリンクロボットの剛性と誤差は、姿勢によって変わります。そこで、単一の「代表点」ではなく、実際に使う作業領域を区切って能力マップを作ります。たとえば3×3の格子で九つの姿勢を試す設計は説明しやすいですが、これはISOの必須要件ではなく、案件ごとの例です。ワーク寸法、アクセス面、ロボット設置、危険姿勢に応じて点数を決めます。
各点では、同じ測定項目を記録します。
| 記録項目 | 内容 |
|---|---|
| 条件識別 | セル、ロボット、主軸、工具、治具、材料ロット、ソフト版 |
| 姿勢 | 軸角、TCP位置、工具方向、接近方向、ベースからの距離 |
| 加工条件 | 回転数、送り、軸方向・半径方向切込み、工具突出し、経路 |
| 荷重の代理値 | 主軸負荷、モータ電流、力センサ、振動など合意した指標 |
| 寸法・形状 | 偏差の個別値、平均だけでなく分布、測定不確かさ |
| 面・工具 | 表面粗さ、びびり痕、バリ、摩耗、欠損、寿命位置 |
| 時間・状態 | サイクル、停止、再試行、温度、暖機、アラーム |
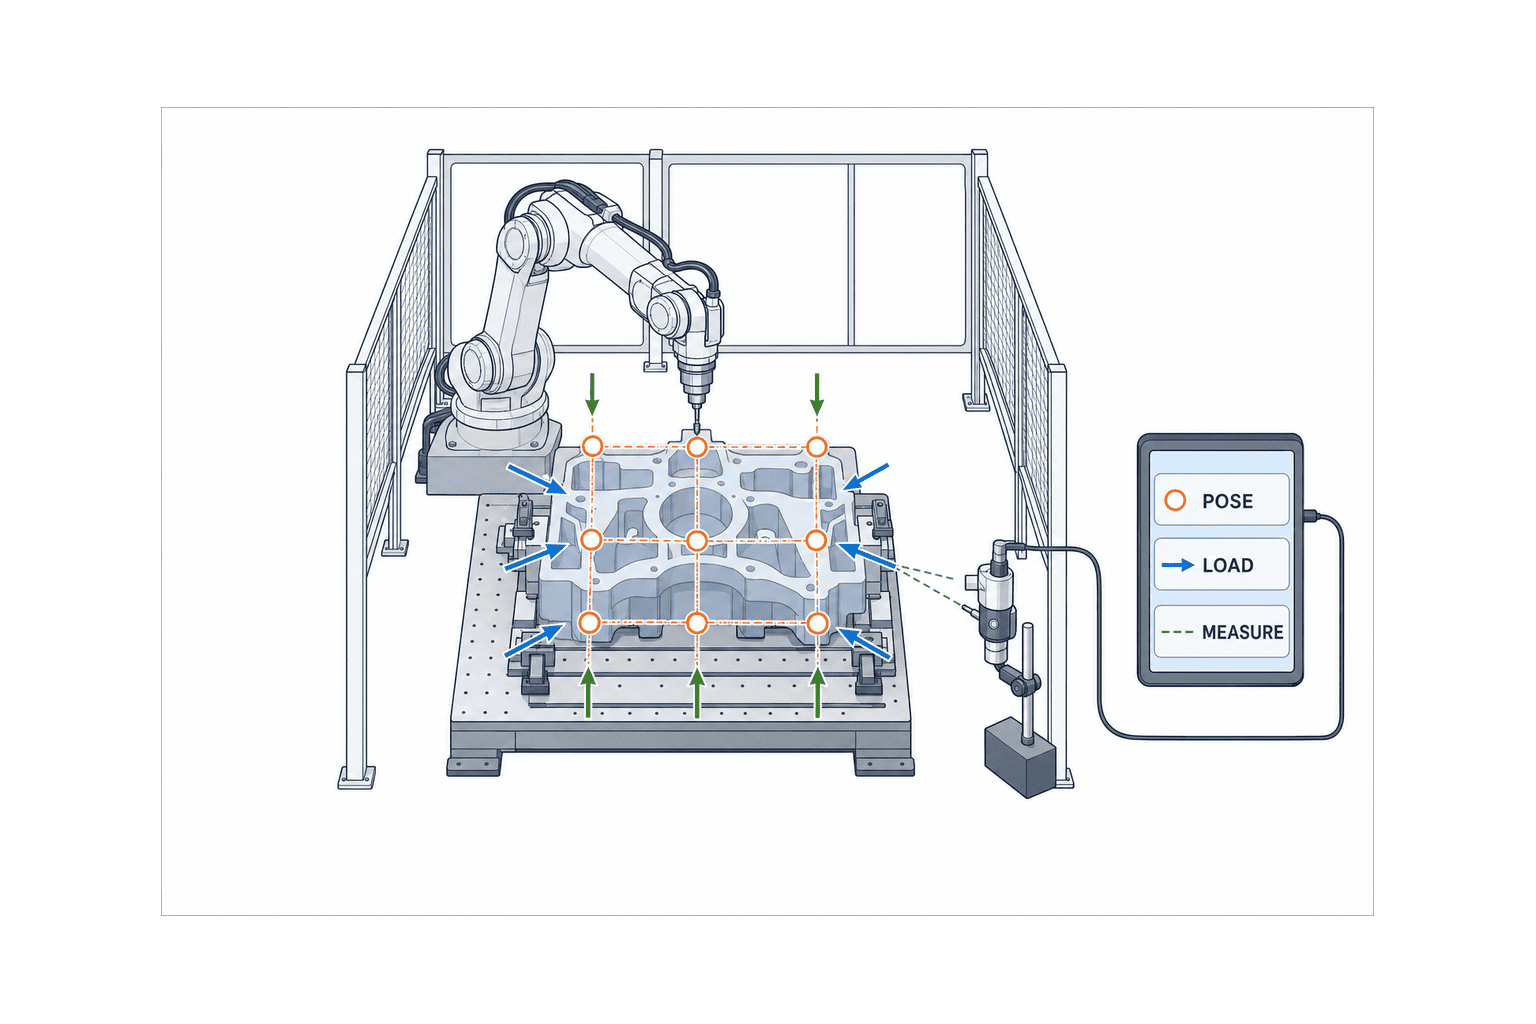
マップは「赤・黄・緑」の絵だけで終わらせず、原データへたどれるようにします。緑の範囲であっても、材料硬さ、工具突出し、切込み、姿勢、温度が合意窓を外れれば保証対象外です。工程窓は、営業資料ではなく、変更管理の基準になります。
RFPのデータ契約:ベンダーと買い手が同じ条件を話す
見積依頼に3Dモデルだけを添付しても、比較可能な提案は集まりません。次のデータ契約をRFPの別紙にします。
部品とCTQ
- 2D図面、3Dモデル、基準系、幾何公差、面粗さ、バリ・エッジ条件
- 材質規格、硬さ範囲、素材形状、鋳肌・溶接・積層などの前工程
- 取り代の範囲、仕上げ代、加工面、アクセス制約、部品質量
- CTQごとの測定方法、測定位置、サンプリング、合否判定者
工具・主軸・治具
- 主軸の出力・トルク曲線、回転範囲、冷却、振れ、インターフェース
- 工具の材種、形状、径、刃数、突出し、ホルダ、交換基準、再研磨
- 治具の基準、クランプ順序・力、支持、変形、再段取り、保全
経路・座標・ソフトウェア
- CAD/CAM、ポストプロセッサ、ロボット/CNC制御、補正機能の版
- TCP、ベース、ワーク座標の定義・校正方法、再校正条件
- 姿勢、接近方向、特異点・軸限界回避、補間、速度制限
- プログラム、パラメータ、原ログ、測定データ、モデルの所有権と引渡し形式
安全・運用・復旧
- ガード、扉、インターロック、安全速度・空間、非常停止、再起動
- 切粉・粉じん・クーラント・ミスト・騒音・火災・工具破損・飛散への対策
- 停電、主軸停止、工具破損、ワークずれ、通信断後の安全な復帰手順
- 消耗品、予防保全、校正、バックアップ、版更新、現地サポート
回答は「対応可能」ではなく、標準機能、設定、個別開発、外部製品、対象外を選ばせ、前提、制限、費用、納期、保守責任、試験証拠を書かせます。
90日パイロット:12週間で投資判断の証拠を作る
90日は一律の技術要件ではなく、意思決定を先延ばしにしないためのプロジェクト設計例です。部品難度、調達リードタイム、工場停止条件に応じて調整します。
第1〜2週:要求と現行基準
代表部品、CTQ、年間数量、品種切替、現行サイクル、外注リードタイム、不良・手直し、工具費、要員、停止理由を確定します。マシニングセンタまたは現行外注品を同じ測定系で測り、基準線を作ります。測定システム解析、校正状態、測定不確かさも確認し、「測定ノイズを設備差と誤認」しないようにします。
第3〜4週:セル・工程設計
ロボット姿勢、設置、主軸、工具、治具、集塵・クーラント、計測、安全を一体で設計します。候補ごとに、到達性だけでなく、剛性が低くなりやすい姿勢、ケーブルねじれ、切粉流れ、工具交換、清掃、保全アクセスをレビューします。FMEAで、寸法外れ、びびり、工具破損、ワーク飛散、粉じん、クーラント漏れ、復帰誤りを扱います。
第5〜6週:シミュレーションと校正
干渉、軸限界、特異点、経路、推定サイクル、ポスト、制御ロジックを仮想検証します。その後、実機でベース・TCP・ワーク座標を校正し、無負荷軌跡を測ります。仮想サイクルと実機無負荷サイクルの差を記録しますが、ここでは切削能力を合格にしません。
第7〜9週:クーポンと作業領域試験
代表材料のクーポンで、安全な低負荷条件から始め、合意した範囲で回転・送り・切込み・工具突出し・姿勢を変えます。能力マップの各点で反復し、寸法、形状、面、負荷、振動、温度、工具摩耗、時間を記録します。成功条件だけでなく、異常兆候と中止条件を事前に定義します。
第10〜11週:代表部品と復旧試験
実部品または工程を代表するワークを、材料ロット、工具寿命位置、始業・暖機後、再段取り、再起動を変えて加工します。停電相当、アラーム、工具交換、主軸停止、ワーク検出異常から、安全に復帰して同じ品質へ戻れるかを確認します。都合のよい一個ではなく、合意したサンプル計画で分布を評価します。
第12週:証拠パッケージとゲート
構成表、図面、リスク評価、プログラム、パラメータ、版、校正、原ログ、測定結果、能力マップ、工具寿命、異常・復旧、未解決課題、TCO仮定、教育・保全資料を一つの証拠パッケージにします。Goは量産導入、Holdは条件付き追加試験、No-Goは対象工程への不採用です。No-Goでも、工程窓が明確になれば次の候補選定に使えるため、パイロットは無駄ではありません。
受入マトリクス:閾値を買い手と供給者で先に合意する
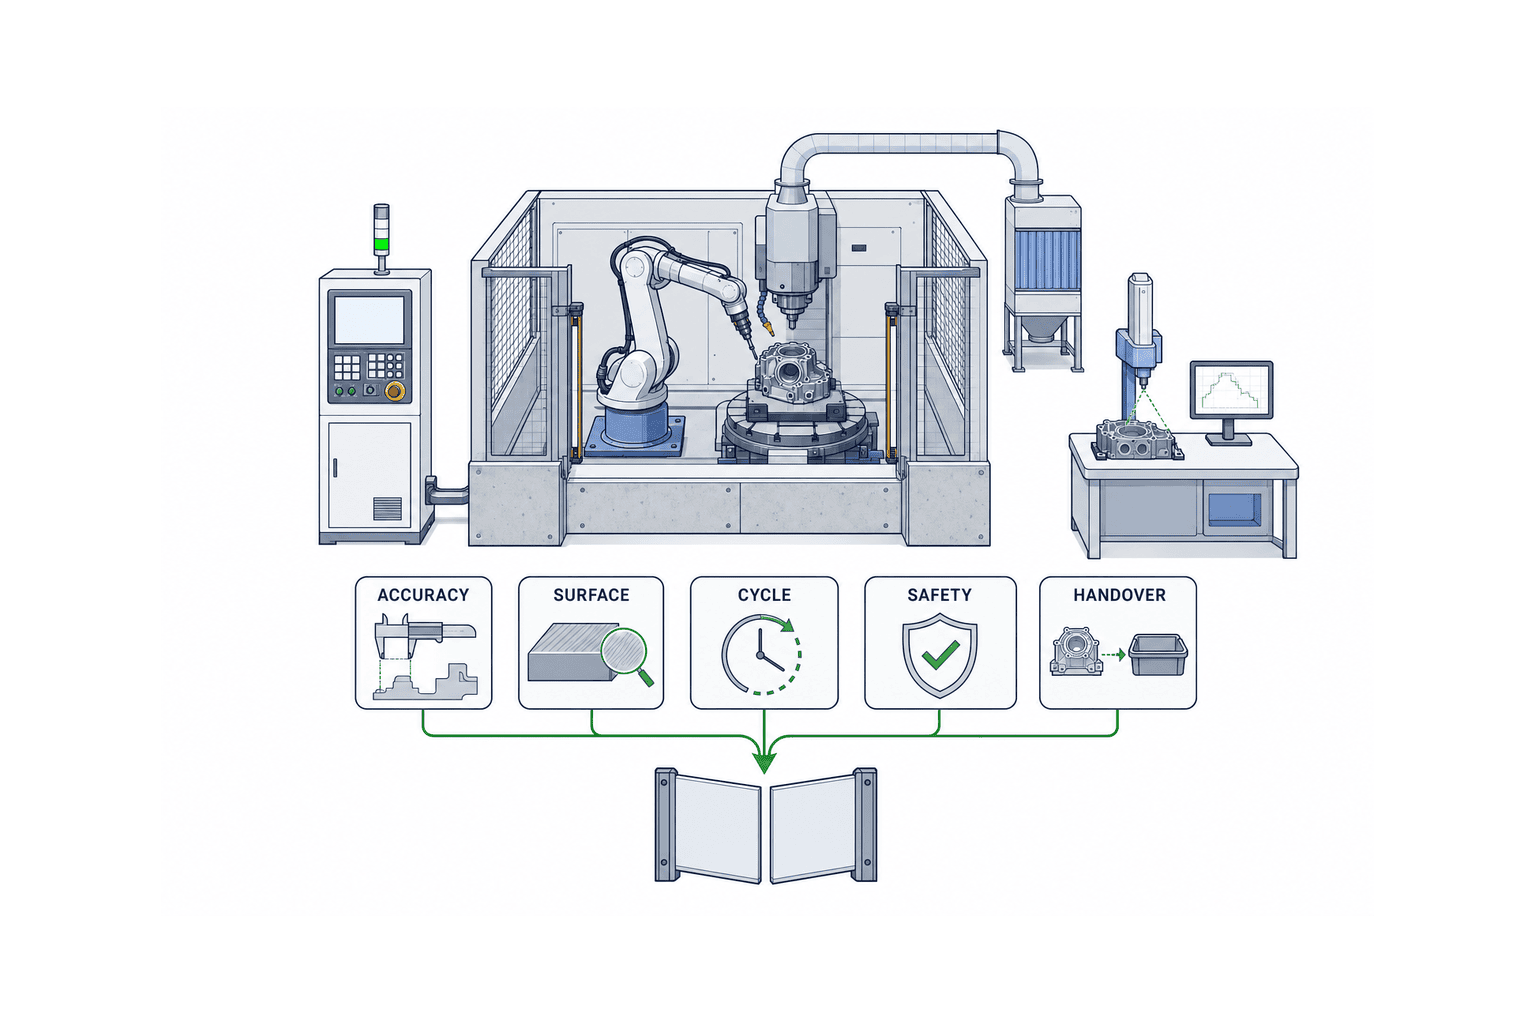
下表は項目のひな型です。数値は部品・工程ごとに決めるべきであり、万能値は置きません。
| 受入領域 | 変数・問い | 必要な証拠 | 判定の例 |
|---|---|---|---|
| 寸法・形状 | CTQ、姿勢別偏差、分布、測定不確かさ | CMM等の原データ、能力マップ | 全条件合格/工程窓限定/不合格 |
| 面品位 | 粗さ、びびり、傷、バリ | 測定値、写真、官能基準 | 図面・合意見本との一致 |
| サイクル | 正味加工、交換、計測、清掃、復旧 | 時刻ログ、連続運転記録 | 合意需要を満たすか |
| 工具寿命 | 摩耗、欠損、交換間隔、ばらつき | 工具台帳、寿命曲線 | 予測可能で採算内か |
| 安定性 | 停止、再加工、廃棄、手動介入 | 連続試験、アラーム履歴 | 合意期間の安定性 |
| 復旧 | 停電、工具破損、ずれ、通信断 | 失敗注入と復帰記録 | 安全・品質を保って復帰 |
| 封じ込め | 切粉、粉じん、ミスト、クーラント | 漏れ・堆積・清掃の確認 | リスク評価の管理策に適合 |
| 安全 | ガード、停止距離、扉、再起動 | 妥当性確認、試験記録 | 合意規格・現地要求に適合 |
| 追跡性 | 材料、工具、版、作業、測定の紐付け | IDとログの照合 | 1部品から全条件を追跡可能 |
| 再現性 | 再段取り、再起動、再校正、別シフト | 再実行データ | 合意範囲で同じ分布 |
| 引渡し | 図面、コード、バックアップ、教育、予備品 | 文書一覧、復元・技能試験 | 工場側が保守・再現可能 |
安全:ロボットセル安全と加工固有危険を分ける
ISO 10218-2:2025は、産業ロボットのアプリケーションとセル統合の安全要求を扱います。一方、ISOの概要では、材料加工そのものに由来する危険は対象危険リストの外に置かれています。したがって、規格名を示すだけで加工セル全体の安全が完了したとは言えません。
ロボットの動作・速度・空間・ガード・インターロックに加え、高速主軸、回転工具、工具破損、ワーク・切粉の飛散、粉じん・ミスト、可燃性材料、クーラント、騒音、熱、鋭利な切粉、清掃・保全、詰まり除去、再起動を工程固有のリスク評価へ入れます。正常運転だけでなく、教示、段取り、測定、工具交換、清掃、異常復旧時の人の位置とエネルギー隔離を確認します。タイの法令、工場ルール、保険条件、顧客要求への適合は、資格を持つ関係者と案件別に確認してください。
ロボット加工 導入の経済性:アーム価格ではなく工程窓で比べる
比較するのは「設備一式」と「その設備が安定して処理できる仕事」です。次の変数で、対象期間の総費用を組みます。
ロボット案TCO = アーム・制御 + 基礎 + 主軸・工具交換 + 治具 + ガード・集塵・クーラント + 計測 + 統合・プログラム + 教育 + 保全 + 工具・消耗品 + 電力 + 作業・監視 + 不良・手直し + 停止損失 − 残存価値・再利用価値
代替案TCO = 工作機械または外注費 + 治具・工具 + 設置・建屋 + プログラム + 物流・仕掛 + 品質費 + リードタイム影響 + 保全 + 人員 − 残存価値
便益には、単価削減だけでなく、大型部品の外注輸送、待ち時間、設計変更への追随、複数工程の集約、同じセルの再利用を含められます。ただし、理論サイクルに稼働時間を掛けただけの生産量は使わず、工具交換、計測、清掃、段取り、故障、品種切替を含む実測値を使います。
仮定の計算例(市場価格・効果保証ではありません)
説明のため、ロボット完成セルの初期費用を12.0百万THB、比較対象設備を16.0百万THBと仮定します。ロボット案は年間のプログラム・保全・工具・不良費が比較対象より1.0百万THB多い一方、外注・物流・待ち時間損失を年間2.6百万THB減らせると仮定します。年間純便益は1.6百万THB、初期差額4.0百万THBに対する単純回収は2.5年です。
計算は 4.0 ÷ (2.6 − 1.0) = 2.5年 です。これは説明用の仮定で、実際の価格、稼働率、税務、資金調達、BOI適格性を示しません。切削能力が工程窓を外れて再加工費が増えれば、結果は逆転します。感度分析では、良品サイクル、稼働率、工具費、不良率、外注単価、需要量を変えてください。
タイBOI/OSOSの2026年7月公表資料では、Smart and Sustainable Industryの下で、2026年上期に機械更新、デジタル技術、オートメーション、ロボティクスを含む申請が132件、約172億THBだったとされています。これはタイの投資動向の文脈であり、自社案件の優遇認定や税効果を保証しません。適格性、申請時期、対象費用、条件はBOIおよび専門家へ案件別に確認します。ベトナムなど他国の拠点へタイBOIの制度を当てはめることもできません。
CNCロボットを導入する前の調達チェックリスト
用途と工程窓
- [ ] 対象部品、材料、CTQ、面品位、需要、品種、前後工程を特定した
- [ ] ロボット化する理由が、広い範囲、柔軟アクセス、複合工程などで説明できる
- [ ] 工作機械、外注、工程変更を含む代替案と比較した
- [ ] 合格条件と中止条件を契約前に合意した
技術とデータ
- [ ] アームだけでなく主軸、工具、治具、基礎、計測、周辺を構成管理する
- [ ] 姿勢・接近方向・負荷を含む能力マップを試験する
- [ ] カタログ、仮想、無負荷、負荷切削の証拠を区別する
- [ ] 原ログ、NC、ポスト、補正、校正、測定データの所有権を定める
運用、安全、引渡し
- [ ] 工具摩耗、清掃、切粉・粉じん、クーラント、校正を標準作業化する
- [ ] 異常停止・工具破損・再起動・再段取りからの復旧を試す
- [ ] ロボット安全に加え、材料加工固有の危険を評価する
- [ ] 現地言語の教育、夜勤支援、予備品、バックアップ、版管理を含める
- [ ] 工場チームがベンダー不在でも安全停止、復元、再現確認をできる
ロボットの仮想立上げを先に整理する場合は、ロボットシミュレーションとVirtual Commissioningも参照してください。切削前後の仕上げ工程との役割分担は、バリ取り自動化2026が参考になります。既存制御資産を含む設備更新の判断軸は、PLC更新・レトロフィット判断ガイドで整理しています。
FAQ:ロボットミーリング導入でよくある質問
ロボット加工はマシニングセンタと同じ精度を出せますか?
一律には言えません。ロボット構造、補正、主軸、工具、治具、材料、切削力、姿勢、温度で変わります。特定条件で要求を満たす例はありますが、別セルへ一般化できません。対象部品を代表する負荷切削と姿勢別能力マップで判断します。
カタログの繰返し精度が公差内なら導入できますか?
それだけでは不十分です。カタログ値の測定条件、単一方向か多方向か、絶対・軌跡誤差、工具中心点、荷重たわみ、振動、熱が部品結果へ影響します。カタログは候補選定、切削試験は工程受入という役割分担が必要です。
ロボット切削の90日パイロットでは何個加工すべきですか?
万能の個数はありません。CTQ数、工程ばらつき、材料ロット、工具寿命、姿勢、測定能力、要求信頼度に応じて品質・生産技術・統計担当がサンプル計画を決めます。「一個成功」ではなく、意思決定に必要な分布を取れる計画にします。
3×3の能力マップはISO要求ですか?
いいえ。本稿の3×3は、作業領域と姿勢差を可視化する例であり、ISO要求ではありません。実際の格子、姿勢、接近方向、反復数は、対象ワークとセル設計から決めます。
シミュレーションで干渉とサイクルが合えば、実機試験を減らせますか?
到達性、干渉、軸限界、制御ロジック、NC・ポストのリスクは減らせます。しかし、切削反力によるたわみ、びびり、工具摩耗、熱、切粉挙動は実機証拠が必要です。仮想検証は物理試験を置き換えるのではなく、物理試験を安全かつ効率的にします。
タイでロボット加工を導入すればBOI恩典を受けられますか?
自動ではありません。公表資料はオートメーション・ロボティクス投資の申請動向を示しますが、個別案件の適格性や税効果を保証しません。設備発注前に、対象活動、費用、期限、成果条件をBOIと専門家へ確認してください。
まとめ:良いサンプルではなく、再現できる工程窓を買う
ロボット加工の導入で買うべきものは、ロボットアームでも、シミュレーション画面でも、一個の良品でもありません。指定したセル構成、材料、工具、治具、経路、姿勢、環境の中で、寸法・形状・面・サイクル・安全を繰り返し満たせる工程窓と、その根拠データです。カタログ性能、仮想検証、無負荷軌跡、負荷切削を分け、姿勢別能力マップ、復旧試験、原データ、引渡しをRFPへ入れれば、Go/Hold/No-Goを説明可能な投資判断にできます。
ロボット切削やCNCロボットが自社ワークに合うかまだ切り分けられていない段階でも、対象部品、CTQ、現行工程、候補セルを持ち寄って90日実証とRFPの範囲を整理できます。TOMAS TECHへのお問い合わせからご相談ください。
参考情報
- Siemens at AMB Stuttgart 2026 — 2026年9月15〜19日の展示と鋼材ミーリング実演に関するベンダー発表
- Siemens CNC Robotics — 精度・生産性数値はSiemensによる製品主張
- Siemens Run MyRobot commissioning manual — 多方向繰返し精度の考え方
- KUKA Milling Robots — KUKAはCRP/GRP加工で約±0.4 mmと記載。鋼材や他セルへ一般化しない
- ISO 9283:1998 — 産業ロボット性能基準・試験方法
- ISO 10218-2:2025 — 産業ロボットアプリケーション/セル統合の安全
- Industrial Robots in Machining: A Review — 剛性、振動、加工品質に関するレビュー
- Stiffness Modeling of Industrial Robots: A Review — 荷重たわみの文献例を含むレビュー
- Thailand BOI/OSOS: 1H 2026 investment release — タイの投資申請動向。案件別恩典の保証ではない
- Siemens Run MyVirtual Machine — 制御ロジック、NC/ポスト、仮想サイクル検証


