


振動パーツフィーダーを選定するとき、カタログの最大供給速度から入ると、実ワークでは姿勢が揃わない、段取り替えに時間がかかる、ロボットが部品を取れないという問題を見落とします。タイの工場で重要なのは、部品の形状と投入状態から「組立機へ渡せる良品を、必要な姿勢で、必要な時刻に届ける」までを一つのシステムとして検証することです。本稿ではボウルフィーダーとフレキシブルパーツフィーダーの選び分け、見積依頼書(RFP)の項目、FAT/SATでの検収方法を順に整理します。
振動パーツフィーダー選定の対象を「出口の良品」で定義する
「毎分何個供給できるか」は必要な指標ですが、それだけでは十分ではありません。ボウル内を何個の部品が動いても、下流の組立機が所定の向きと位置で受け取れなければ有効な供給ではありません。検討の起点は、要求タクト、部品図面、現物のばらつき、出口で許される姿勢、下流装置の受け渡し条件です。供給速度は、装置内の移動個数ではなく、下流が実際に受け取った合格部品数で数えます。
例えば、仮に組立機が毎分40個を必要とし、供給側の取り出し成功率を90%と置くなら、供給候補は単純計算で毎分約45個以上が必要です。ただしこれは設計上の例であり、実際の必要値は短時間停止、投入補充、段取り替え、品質判定、並列レーンの有無を加えて決めます。「45個出る」という宣伝値を、そのままラインの40個と同一視しないでください。
受入条件は、部品の先端と裏表の向き、受け渡し座標、最大滞留時間、取り出し時の隣接部品との間隔、傷・欠け・油分の許容値まで落とします。仕上がりの良否が画像検査で決まる場合は、照明と背景を含めた検査条件を規定します。上流の部品をどれだけ投入できるかと、下流がどれだけ安定して使えるかは別の能力です。
ボウルフィーダーとフレキシブルパーツフィーダーの比較
ボウル式は、振動するボウル内の部品がトラックを上がり、姿勢が合わない部品を戻す機械的な整列構造を持ちます。単一部品を長期間、高い反復性で供給したい工程に適します。構造が部品形状に合わせて作り込まれるため、形状変更を伴うSKU追加ではトラックやエスケープメントの改造・再調整を見込みます。RNAの製品情報も、部品CAD、出口姿勢、選別トラック、振動挙動を設計要素として示しています。
フレキシブル式は、振動する平面プレート上に部品を広げ、カメラで取り出せる位置・姿勢を認識し、ロボット等へ渡す構成が代表的です。部品ごとのレシピ変更に適性がありますが、「万能な一台」を意味しません。ワークの表裏判定、重なり、光沢、反り、把持面、振動による傷、プレートに残る部品を実物で試験する必要があります。OMRONのiPFシリーズの構成表では、本体のほか、ホッパー、フレーム、プレート、配線が必要品として列挙されています。本体価格だけの比較はスコープを取り違えます。
| 判断軸 | ボウル式 | フレキシブル式 |
|---|---|---|
| 主な整列原理 | トラック・機械的な選別 | 振動分散、画像認識、ピック動作 |
| SKU変更 | 治具やトラックの再設計が生じ得る | レシピで対応できる範囲を実物で確認 |
| 供給評価 | 出口の姿勢、排出・戻し率、詰まり | 視認率、把持成功率、再分散回数 |
| 見積範囲 | ボウル、直進トラック、出口機構、制御 | ホッパー、プレート、照明・カメラ、ロボット連携 |
| 主な懸念 | 形状変更時の機械改造 | 視野内の密集、光沢、把持干渉 |
この表は選定の入口です。部品が一種類でも頻繁な設計変更があるならフレキシブル式の検討価値があります。逆に多品種でも、ほとんど同じ形状で一つの共通整列方法に収まるならボウル式を除外する理由はありません。比較は「機種名」ではなく、対象ワーク群の試験結果と総スコープで行います。

ボウル式で先に確認する機械的な条件
ワークが表裏で対称に見えるか、重心が偏るか、つばや溝がトラックに引っ掛かるか、油が付着して滑りやすいかを確認します。微小ワークや薄い板金では二枚重なり、樹脂では静電気、切削部品では切粉の混入も評価します。供給速度はボウル出口だけでなく、直進トラックと一個切り出し機構を通った位置で測ります。出口が空になった瞬間の補充時間と、下流停止時の満杯検知も重要です。
トラックを特定部品へ最適化するときは、ワーク公差の実際の分布が図面の中央に集まっているとは限らないことを前提にします。量産の複数ロットから部品を集め、許容範囲の端に近いもの、わずかなバリ、表面仕上げ差を含めて試します。試験サンプルを「見た目の良い100個」だけで済ませると、SATで初めて詰まりや排出過多が現れることがあります。
フレキシブル式で先に確認する画像・把持条件
カメラが見える姿勢とロボットが把持できる姿勢は異なります。例えば、上面から認識できても、ピック位置に隣の部品が密集すればハンドが入らない場合があります。投入直後の分散、ピック後の残品、再振動、再撮像まで含めて一巡の時間を測ります。選定資料にはカメラ画像のサンプル、認識失敗時の処理、ロボットの干渉範囲を添えます。
ホッパーからプレートへの供給量が多すぎると、密集で認識率が落ちます。少なすぎると、空プレートで取り出し待ちが発生します。Asyrilの2026.09版資料は、Asyfillがセンサーによって振幅を調整し、Asycubeプレート上への部品供給を一定にする仕組みを説明しています。これを特定製品の性能保証として受け取らず、どの方式でも「投入量の制御」を試験項目に入れる根拠として使います。
「デジタル設計のボウル」とフレキシブル式は別の軸
RNAはボウルの選別トラックと振動挙動を、製造前にシミュレーション・検証するデジタルボウルフィーダーを紹介しています。これはボウル式の設計・再現性を高める方法であり、平面プレートで多品種を扱うフレキシブル式と同義ではありません。提案書に「AI対応」「デジタル対応」とあっても、どの問題をどの入力データで検証し、現物試験で何を確認するのかを尋ねます。シミュレーションは実ワークの油、バリ、湿度、投入癖を自動的に消してくれるわけではありません。
パーツ供給自動化の成否を分ける入力データ
見積先に渡す情報を揃えるほど、供給方式の比較が公平になります。最低限、部品図面、3D CAD、材料、質量、表面処理、寸法公差、許容傷、年間および時間帯ごとの生産量、投入容器、下流とのインターフェース、量産サンプルが必要です。部品が複数ある場合はSKU別の数量と切替頻度も添えます。ワークが製造途中で油を帯びるなら、その状態の現物を渡します。洗浄済みサンプルだけで試すと現場条件を再現できません。
| データ | 依頼先が判断すること | 発注者が確認すること |
|---|---|---|
| CAD・図面・公差 | 向き選別、トラック、把持点 | 実物と版数が一致するか |
| 現物サンプル | 詰まり、二枚重なり、視認性 | 複数ロット、端値、バリを含むか |
| 要求タクト | 供給能力、並列化、バッファ | 停止・補充時間を含むか |
| 品質要求 | 傷、混入、誤姿勢の検出 | NG品の扱いと記録方法 |
| レイアウト | 設置・保守・補充動線 | 既設機との接続点と安全距離 |
| SKU変更計画 | レシピ・治具・追加工 | 将来変更の費用と責任 |
ここで「毎分100個」という数字を独立させないことが重要です。部品を一気に投入して10分間だけ測る試験と、作業者の補充を含めて数時間連続で測る試験は異なります。選定用のデータシートには分母となる時間、合格と数える出口、異常停止の扱いを明記します。
実ワーク試験を三段階に分ける
第一段階は机上の実現性です。図面と現物を見て、必要な姿勢を作れるか、傷を許容できるか、そもそも自動供給に向くかを判断します。この段階で供給方式を一つに固定せず、ボウル式、平面プレート式、専用トレイ、手投入補助などを候補に残します。複雑なワークは、部品側の形状や梱包方法を少し変えたほうが装置改造より合理的な場合もあります。
第二段階はベンダーの現物トライアルです。量産条件に近いサンプルを使い、出口姿勢、実効供給数、詰まり・再分散、表面傷、混入検知、部品残りを測定します。フレキシブル式では画像、照明、ハンド、ロボット軌跡を一緒に評価します。ボウル式ではボウルの出口のみでなく直進・切り出し後の状態で評価します。短い動画だけでなく、時刻付きの原データと試験条件を求めます。
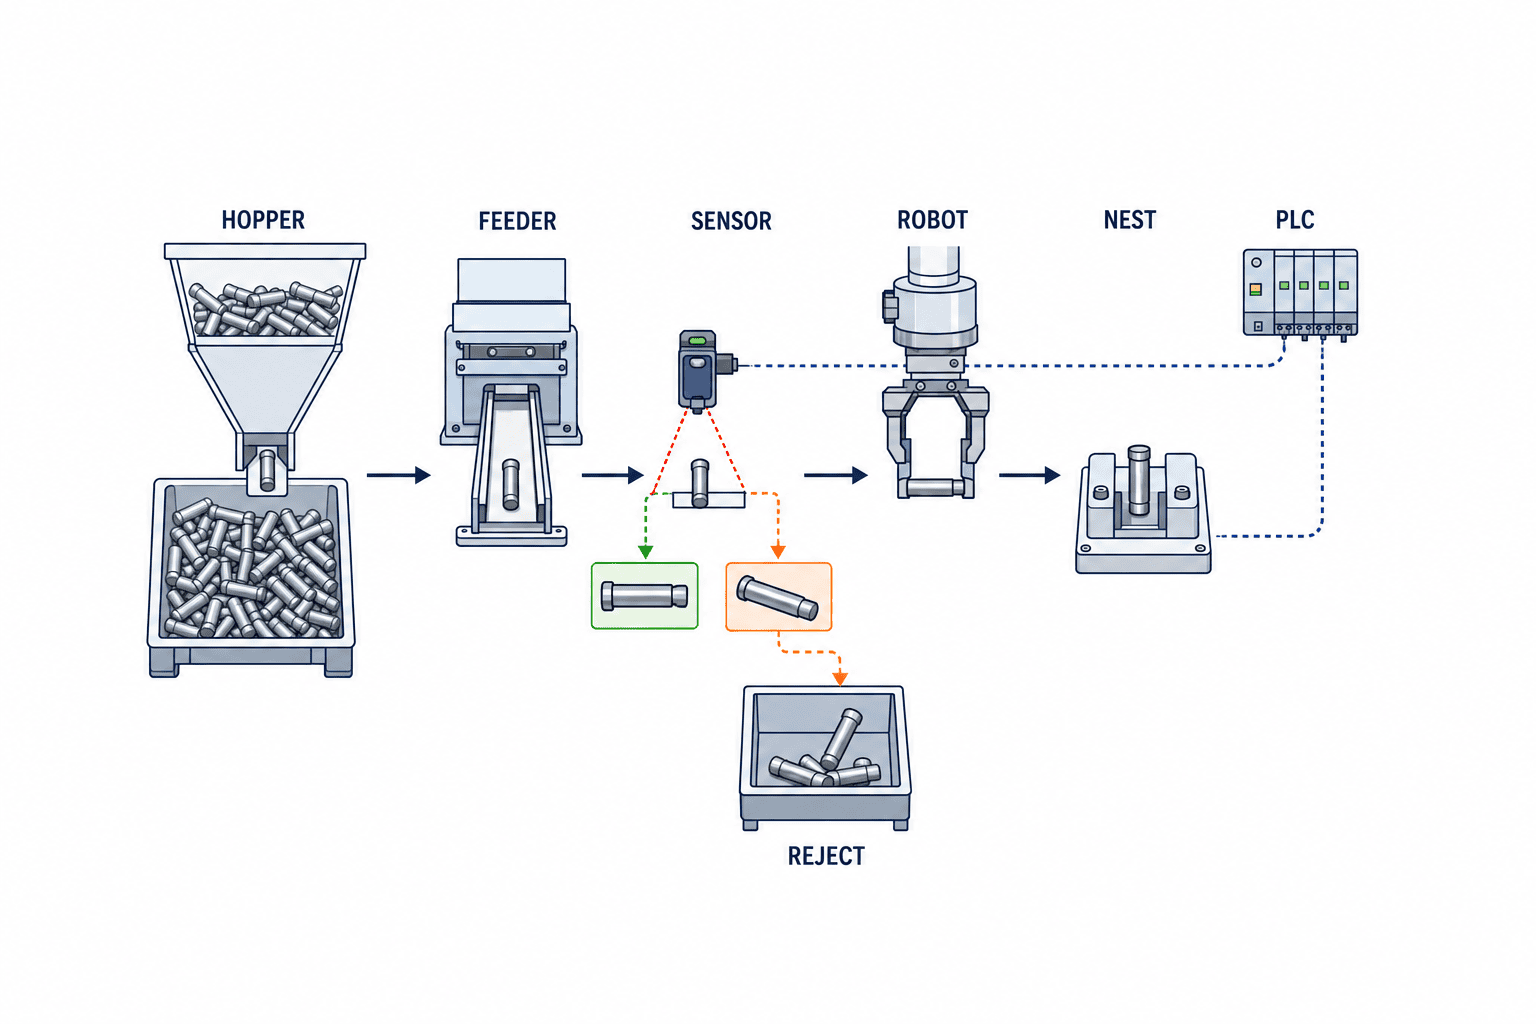
第三段階は下流の組立機またはロボットとの結合試験です。フィーダー単体で良好でも、ロボット側の待機位置、PLCハンドシェーク、安全扉、ワーク不足・詰まりの復帰が接続されるとボトルネックが変わります。複数設備が関わる場合は、信号の責任者を一社に決め、I/O表と異常シーケンスを承認します。FAシステム構築の発注ガイドは、その責任分界の整理に役立ちます。
比較試験で揃える計測項目
良品供給数は「所定姿勢で下流が受領した個数÷計測時間」と定義します。加えて、誤姿勢が出口へ到達した数、停止の回数と復旧時間、再投入の頻度、部品の傷と変形、ホッパー補充間隔、レシピ切替時間を記録します。運転中の姿だけでなく、停止後に再起動したときの初回部品、最後の一個が残るときの挙動も見るべきです。
仮の比較表をつくる場合、要求が毎分40個であれば、候補Aの単体出力50個・受け渡し成功率85%は実効42.5個、候補Bの単体出力46個・成功率95%は実効43.7個です。計算式は単純ですが、これで候補Aが「速い」とは結論できません。数値は説明用の仮定であり、実案件では同一サンプル・同一計測時間・同一良品定義で比較します。停止を含む能力の差は、この簡単な掛け算より大きくなることがあります。
タイ工場のパーツフィーダーRFPに書くべきこと
RFPは製品名を指定するための文書ではありません。何を供給できれば受け入れるか、どこまでが発注範囲か、誰が現地立上げを担うかを合意する文書です。海外メーカーの装置、現地SIerの盤とロボット、日本本社の設備標準が交わるタイ工場では、責任の空白が特に危険です。供給機本体だけ見積に入り、カメラ、ロボットハンド、PLC接続、ガード、輸送、現地SATが別途だと、見積の安さは比較材料になりません。
RFPには対象SKUの確定範囲、サンプル提供数と版、供給姿勢図、実効能力の測定方法、要求稼働時間、傷の許容基準、混入排出の方法を記載します。制御面ではI/O一覧、異常コード、上流・下流停止時の動き、再起動権限、停電復旧を示します。設備面では補充高さ、騒音測定位置、清掃性、消耗品、交換部品、タイでの保守窓口と応答条件を求めます。数値の一律な推奨値をここで置くのではなく、自社のラインと品質要求から決めた値を提示します。
| RFPの章 | 必ず決める項目 | 曖昧なままのときに起きること |
|---|---|---|
| 対象ワーク | SKU、図面版、材質、投入状態、サンプル | 試験品と量産品が異なる |
| 出口条件 | 姿勢、向き、良品定義、受け渡し位置 | 「供給した」と「使えた」がずれる |
| 能力 | 計測区間、停止、補充、切替の扱い | 最大値だけで採否を決める |
| 周辺機器 | ホッパー、カメラ、照明、ハンド、ガード | 見積対象が揃わない |
| 制御 | PLC・ロボット接続、NG排出、異常復帰 | 現地で責任分界が割れる |
| 検収 | FAT/SATサンプル、記録様式、判定者 | 最後に合否を決められない |
| 保守 | 消耗品、予備品、教育、現地応答 | 停止後の復帰が遅れる |
見積金額を比べるときの総費用
本体価格に、専用トラックやプレート、ホッパー、画像・照明、ハンド、制御盤、通信、ガード、輸送、現地工事、立上げ、教育、交換部品を加えます。段取り替えのたびに必要な人手と、設計変更時の改造費も考慮します。個別の価格はワーク、能力、レイアウト、契約範囲で変わるため、本稿では市場平均や回収年数を断定しません。「フレキシブル式は高い」「ボウル式は安い」という一般論より、RFPで同じ範囲を提示して取得した提案を比較するほうが正確です。
FATとSATでは異なるリスクを確認する
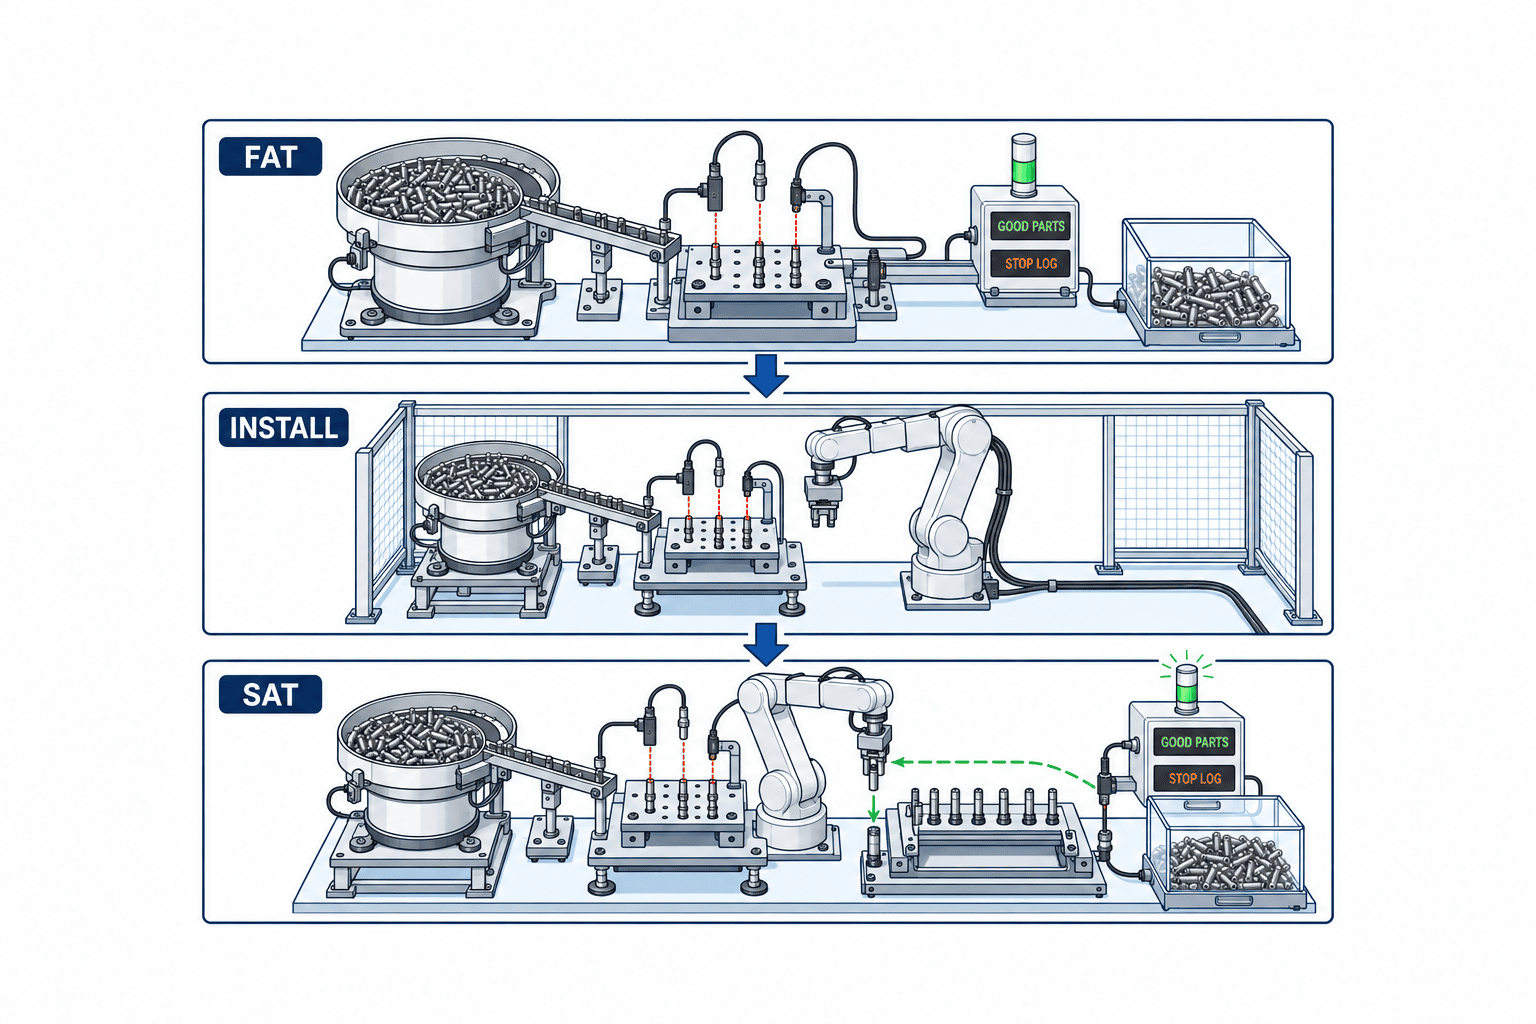
FATは出荷前に供給システムを検証する場です。実際のワークを使い、対象SKUごとに良品供給数、向き違い、傷、連続運転中の停止、ホッパー補充、異常復旧、切替作業を記録します。設備が未接続なら下流を模擬する治具の仕様を明確にし、未試験項目はSATへ持ち越すものとして一覧化します。試験に用いたサンプルのロットと版数を記録し、動画とログを残します。
SATはタイの現場で、実ラインとつながった状態の検証です。電源、エア、据付、振動の伝播、実際の作業者による補充、ロボットとの信号、ガードと安全停止、夜勤を含む保守体制を確認します。FATで合格した能力がSATで低下した場合、搬送による設定ずれ、部品ロット差、照明環境、下流からの待ち信号、保護カバーによる補充動線の変化などを切り分けます。FATとSATの合否条件が同じ言葉でも、試験範囲は別です。
検収記録のサンプル
仮に「対象SKU三種を各60分運転、受け渡し良品数、停止理由、傷の有無を記録」と決めるなら、最終版のRFPにはSKUごとの必要個数、合格閾値、サンプルロット、計測者、ログ保存先、再試験条件を埋めます。この60分は説明用の例であり、実運転の変動を代表できる長さかは現場の補充頻度とライン稼働に応じて決めます。部品変更やレシピ修正後は再試験が必要な範囲も事前に合意します。
検収で最も避けたいのは、フィーダー単体の瞬間能力だけで引渡しを終えることです。パーツ供給は下流のサイクルを支える工程です。供給不足を作業者の臨時投入で隠してしまうと、量産開始後に工程設計が崩れます。手動介入は回数と時間を記録し、合格条件に含めるべきです。
タイ現地立上げで確認する五つの境界
第一に、部品の受入品質です。現地調達と輸入の部品が混在する場合、同じ図面でも実際の仕上げや油分が異なる可能性があります。どのロットを設備保証の対象にするかを決め、現物サンプルを保管します。第二に、設備間の責任です。ボウルまたは平面プレートの出口、ロボットハンド、PLC、組立治具のどこで受け渡しが完了するかを図面化します。
第三に、運転・保全の言語です。日本語の設計書だけで現地作業者が復旧できるとは限りません。操作画面の表示、異常一覧、清掃と再起動手順を、現場で使う言語で確認します。第四に、供給部品の交換です。摩耗部品、コーティング、プレート、センサー、カメラ照明の交換方法と現地入手性を確認します。第五に、安全と作業性です。振動装置の清掃・補充時に人が危険箇所へ入らずに済むか、停止後の残留部品をどう処理するかを設計レビューに含めます。
この五つは装置のブランドとは独立しています。設備を選ぶ前に工程自体の優先順位を整理したい場合は、自動化コンサルティングの工場診断ガイドも参考になります。フィーダーはラインの一部なので、工程全体の要求タクトと人の動線に戻って判断します。
よくある質問
ボウルフィーダーを選定するとき、何個のサンプルが必要ですか?
一律の個数では決められません。図面上の公差、ロット間差、バリ、油分、表面処理が供給に与える影響を評価できる数量が必要です。まずベンダーへ試験計画を出してもらい、条件の端を含む複数ロットのサンプルを準備してください。試験ごとにサンプルが消耗・変形する場合は、再試験分も見込みます。最終的な数量は、各試験で何を統計的・機能的に確認するかで決めます。
フレキシブルパーツフィーダーは多品種なら必ず有利ですか?
必ずしもそうではありません。多品種でもワークの形状と必要姿勢が似ており、共通トラックで整列できればボウル式が候補になります。反対に、形状が頻繁に変わっても、表裏の見分けや把持が難しい部品ではフレキシブル式の利点が出ないことがあります。SKU別の実効供給数、段取り時間、検査・把持の成功率、保守負荷を同じ条件で比較します。
パーツ供給自動化の費用は本体価格から推定できますか?
できません。ボウル式なら直進トラックと切り出し機構、フレキシブル式ならホッパー、プレート、画像、照明、ロボットハンドが見積に含まれるか確認します。双方に共通して制御、安全、設置、現地立上げ、予備品、教育が必要です。装置単体見積を一式見積と混同しないよう、RFPでスコープ表を指定します。
パーツフィーダーのRFPには能力をどう書きますか?
「最大毎分何個」ではなく、「指定した部品ロットとSKUで、所定姿勢の良品を下流が受領した数を、停止・補充・切替をどう扱う時間で測るか」を書きます。合格閾値は工程の需要から設定します。候補ベンダーが違う計測法を使うと見積比較が成立しないため、FAT/SATの記録様式まで同時に示すとよいでしょう。
ボウル式のデジタル設計は現物試験を不要にしますか?
不要にはしません。製造前のシミュレーションは、トラックの形状や振動条件を検討し、設計の再現性を高める手段です。実ワークの表面状態、ロット差、現場の据付、下流の信号との結合は、現物試験とSATで確認します。シミュレーションの入力データと適用範囲をベンダーへ確認してください。
発注前の社内レビューで決めておくこと
設備メーカーへ見積を求める前に、製造、品質、生産技術、保全、購買の担当者が同じ定義を持つことが重要です。製造は必要タクトと補充方法、品質は許容傷と誤姿勢の扱い、生産技術は既設機との信号、保全は復旧と交換部品、購買は見積範囲と検収条件を確認します。担当ごとに「良品」の意味が違うまま相見積を取ると、各社は都合のよい前提で提案せざるを得ません。RFPの初稿をこれらの部門で一度回覧し、未決の項目を未決と明示してから外部へ出します。
複数の候補方式が残っている場合、評価シートの行を「ボウル式」「フレキシブル式」という名前だけにしないでください。方式ごとに対象SKU、試験に用いた部品ロット、下流の模擬条件、実効良品供給数、段取り替え時間、手動介入、保守項目、未確認事項を書きます。確認済み・推定・未試験を分けておけば、見積の安さが「設備能力の違い」なのか「検証範囲の違い」なのか判別しやすくなります。
稼働率を評価するときは、フィーダーの停止時間だけを独立して数えないようにします。部品不足により下流が待った時間、下流停止によりフィーダーが正常待機した時間、段取り替えのため計画的に止めた時間は、原因も対策も異なります。PLCやロボットのログに理由コードを設け、FATとSATで同じ分類を使うと、引渡し後の改善にもつながります。センサーの有無ではなく、意味のある停止理由が残るかを確認します。
パイロットを小さく始める場合の設計
全SKUを最初から自動化しようとせず、代表的な一つの部品群で供給方式を試す方法もあります。その場合でも、最も扱いやすい部品だけを選ぶと結論が偏ります。量産量が多い部品、変更頻度が高い部品、表裏判定が難しい部品を分けて選び、パイロットで何を一般化できるかを定めてください。「一種類で成功したから他も成功する」という判断は避けます。将来のSKUを追加できるという提案には、必要な追加治具、レシピ作成、再試験、費用の見積もりを付けます。
設備の設置位置も試験範囲です。ホッパーを高い位置に置くと補充時の負担が増え、カメラを照明の変化を受ける位置に置くと認識が不安定になります。ボウルの振動が隣接する測定器へ伝わる場合は、防振と据付を含めて評価します。フレキシブル式ではカメラの視野を確保する一方、保守時にプレートを取り外せる空間も必要です。レイアウト図には、通常運転の外形だけでなく補充、清掃、部品交換、異常復帰時の人の動線を重ねます。
引渡し資料としては、承認図、I/O表、ソフトウェアとレシピのバックアップ、機械設定値、消耗品一覧、予備品、清掃・点検手順、異常時の復旧手順、FAT/SAT結果を求めます。誰がどの設定を変更できるか、変更後にどの試験をやり直すかも決めます。調整のノウハウがベンダーの担当者一人に残ると、夜勤や人事異動で再現できません。タイ現地で運転を継続できるよう、作業者と保全員が実際に復旧を演習する時間をSATに含めます。
判断に迷ったときの部品別チェックリスト
薄い板金部品なら、二枚重なりと裏表の識別を最初に検証します。ボウル式ではトラック途中で二枚重なりを戻せるか、戻した部品が再投入で傷まないかを見ます。フレキシブル式ではプレート上で重なった部品を撮像で検出できるか、再振動で分離できるかを確認します。厚さの差が公差内でも画像上ではほとんど見えない場合、カメラの解像度を上げるだけでは解決しません。照明方向、背景、把持位置を含めて試験します。
樹脂の小物なら、静電気と表面傷が重要です。乾季・雨季で環境が変わるタイの現場では、試験日の湿度だけを条件にしないようにします。ただし特定の湿度で問題が必ず発生すると断定するのではなく、実際の工場環境の範囲をRFPに書き、その範囲で性能を検証します。樹脂部品が色違いで複数ある場合は、透過・反射の違いで画像認識率が変わる可能性があります。色ごとに実サンプルを用意し、許容される照明設定変更の範囲を決めます。
金属ねじ・ピン・切削部品なら、油、切粉、磁性、バリを見ます。ボウルのトラックでは摩擦が変わり、フレキシブルプレートでは照明の反射や滑り方が変わります。受け取り側が穴へ挿入する場合は、単に向きが合うだけでなく、把持したときに軸が傾かないかを確認します。フィーダー出口の位置精度とロボットハンドの繰返し精度を一つの誤差として扱い、組立側の許容範囲へ収める必要があります。装置単体の仕様書だけで、この組合せ誤差は判断できません。
コネクタや端子付きの部品なら、突起の変形と絡まりに注意します。バルク投入で互いに引っ掛かるなら、振動を強くしても解消せず、むしろ損傷を増やす場合があります。供給前の梱包変更、トレイ供給、部品ごとの仕切りといった代替案も比較してください。部品の受け渡し形態を変える意思決定には、物流・購買・サプライヤーが関わることがあります。設備担当だけで「自動供給不可」と結論する前に、入力条件を変えられるか確認します。
段取り替えの「時間」を同じ起点で測る
多品種ラインでは、製品Aの最後の良品から製品Bの最初の良品までを段取り時間とする方法が現実的です。レシピを切り替える操作だけを測ると、残品の排出、プレート清掃、カメラの設定確認、治具交換、初品承認が抜けます。ボウル式でもフレキシブル式でも、作業者が一人で安全に終えられるか、誤ったSKUを選んだときに設備が警告するかを確かめます。新旧部品が混在したまま再起動できてしまうなら、切替が速くても品質上は採用しにくいでしょう。
新規SKUを追加するときの所要作業も分解します。機械的なトラック改造、プレート交換、画像学習・閾値設定、ロボットの把持点登録、PLCレシピ変更、FAT相当の再検証は別の工程です。「レシピを追加するだけ」という説明には、どの工程が不要になるのかを確認してください。特定機種のソフトウェアが設定を簡単にしても、部品公差と下流との接続検証は省略できません。量産開始後の設計変更は、RFPに改造の単価や責任窓口を定めておくと扱いやすくなります。
現場に残すべき運転データ
公開されたカタログは設計時の出発点ですが、稼働後の改善には現場データが必要です。時間帯別の良品受け渡し数、停止理由、復旧時間、補充回数、NG排出、手動介入、SKU切替の開始・終了を記録します。どのデータがフィーダーの制御盤にあり、どれがPLCやMESにあるかを整理し、同じイベントを二重計上しないようにします。例えば下流が計画停止している時間をフィーダー故障に分類すると、供給装置を不必要に改造してしまいます。
記録の目的は責任追及ではなく、改善の優先順位を決めることです。供給不足が多ければホッパー補充や整列の問題、誤姿勢が多ければ選別や画像判定の問題、ピック失敗が多ければハンドと姿勢の組合せを見ます。運転ログを装置メーカーへ渡す場合は、機密情報を含む図面・画像の扱いを契約で決めます。管理者が異常のたびに動画を探さなくても判断できるよう、原因コードと代表画像を対応させる運用が有効です。
最後に、設備の評価表には「判断に使った前提」を必ず残します。要求タクト、サンプルのロット、出口の良品定義、測定時間、作業者の介入条件、異常停止を含めたかどうかが分かれば、量産後に想定と実績がずれた際も原因を追えます。ベンダーごとに試験環境が異なる場合は、数値を横並びにする前に差異を記録してください。再試験が必要な項目と、すでに十分に確認できた項目を区別しておくことで、導入判断を急ぐ場合も未解決のリスクを明示できます。
まとめ
振動パーツフィーダーの選定は、部品を動かす装置の比較ではなく、下流が使える姿勢の良品を安定して渡す工程設計です。ボウル式は機械的な整列、フレキシブル式は分散・画像・把持の組合せで評価します。判断は実ワーク、同じ良品定義、同じ計測条件で行い、RFPに周辺機器と責任分界を明記してください。FATでは供給システム、SATではタイ現地の接続・運転・復旧を検収すれば、見積額だけでは見えない差が明らかになります。
タイ工場で供給装置の方式比較やRFPを作り始める段階で、部品サンプルと要求タクトの整理から相談したい場合は、TOMAS TECHへのお問い合わせをご利用ください。既設組立機との接続範囲や現地SATの項目も一緒に検討できます。
参考情報
- RNA Automation, Vibratory Bowl Feeders product catalogue (2026)
- RNA Automation, Digital Bowl Feeders
- OMRON, iPF Series Flexible Part Feeder lineup
- OMRON Robotics, Industrial Part Feeder
- Asyril, Asyfill smart hopper documentation (2026.09.25)
※ 数量計算や検収時間の例は説明用の仮定です。メーカー資料の製品説明は個別案件での性能保証ではありません。


