


パレットに積まれた段ボールを1箱ずつ持ち上げ、コンベヤに載せる。作業そのものは単純で、見学者に説明するのに30秒もかかりません。それなのに、いざデパレタイズ自動化の検討を始めると見積もりの前提が揃わず、仕様が固まらず、半年経っても稟議に上がらない。本記事では、この「単純そうなのに決まらない」という違和感の正体を、方式の分岐、費用の構造、投資回収の考え方という3つの角度から解きほぐします。
デパレタイズ自動化の検討が長引く理由|積む工程との非対称性
積み付けは「決める」作業、荷降ろしは「読む」作業
パレタイジングとデパレタイジングは、同じ設備を上下逆に動かすだけの対称な工程に見えます。しかし自動化の難易度という観点では、この2つはまったく別の工程です。
積み付け側は、どのサイズの箱を、何段、どのパターンで積むかを、こちらが決められます。積み付けパターンは設計値であり、ロボットは決められた座標に箱を置くだけです。ティーチングも、パターンの数だけ用意すれば足ります。積み付け工程の設備選定や価格の考え方はパレタイジングロボットの価格と導入で整理しています。
荷降ろし側は逆です。目の前に到着したパレットが、どんな荷姿になっているかを、こちらは決められません。トラックの振動で段がずれている。ストレッチフィルムの締め付けで箱が変形している。サプライヤーが工程変更をして箱寸法が5mm変わっている。積み付けは「決める」作業であるのに対し、荷降ろしは到着した現実を「読む」作業です。この非対称性が、検討の難易度をそのまま押し上げます。
見積もりが揃わない本当の理由
複数のSIerに声をかけたのに、出てきた見積もりの金額が3倍も開いた。デパレタイズ自動化の相談でよく聞く話です。原因の多くは、各社が想定した「荷姿の幅」が違うことにあります。
A社は単一SKUの整った段ボールだけを前提に、シンプルな真空吸着ハンドと固定ティーチングで見積もった。B社は将来の多品種化を織り込み、3Dビジョンと混載対応を含めて見積もった。前提が違えば金額が3倍違うのは当然で、これは各社の技術力の差ではありません。発注側が荷姿の条件を定義しないまま声をかけた結果です。
つまり、検討が長引くのは技術が難しいからというより、「何を自動化するのか」の定義が済んでいないから、という場合が圧倒的に多いということです。
荷姿の不確実性に対応する3つの課題
ロボットSIerの解説では、デパレタイズ工程の技術課題として、混在ワークへの対応、位置ずれへの対応、荷崩れの防止という3点が挙げられています。いずれもビジョンシステムの導入が前提となる論点です。詳しくはデパレタイズ工程の課題とビジョンシステムに整理されています。
混在ワークへの対応とは、1枚のパレットに異なるサイズや品種の箱が積まれている状態を扱うことです。位置ずれへの対応とは、輸送中にずれた箱の実位置を認識して把持点を補正することです。荷崩れの防止とは、上段の箱を取り除いた瞬間に下段や隣接段が崩れないよう、取り出し順序を制御することです。
この3つはいずれも、固定ティーチングだけでは解けません。パレットの表面を計測し、箱の輪郭と姿勢を推定し、取り出し順序を動的に決めるという処理が必要になります。ここで3Dビジョンが必須の構成要素になります。ビジョン導入そのものの費用と回収の考え方はロボットビジョン導入の費用と投資回収で詳しく扱っています。
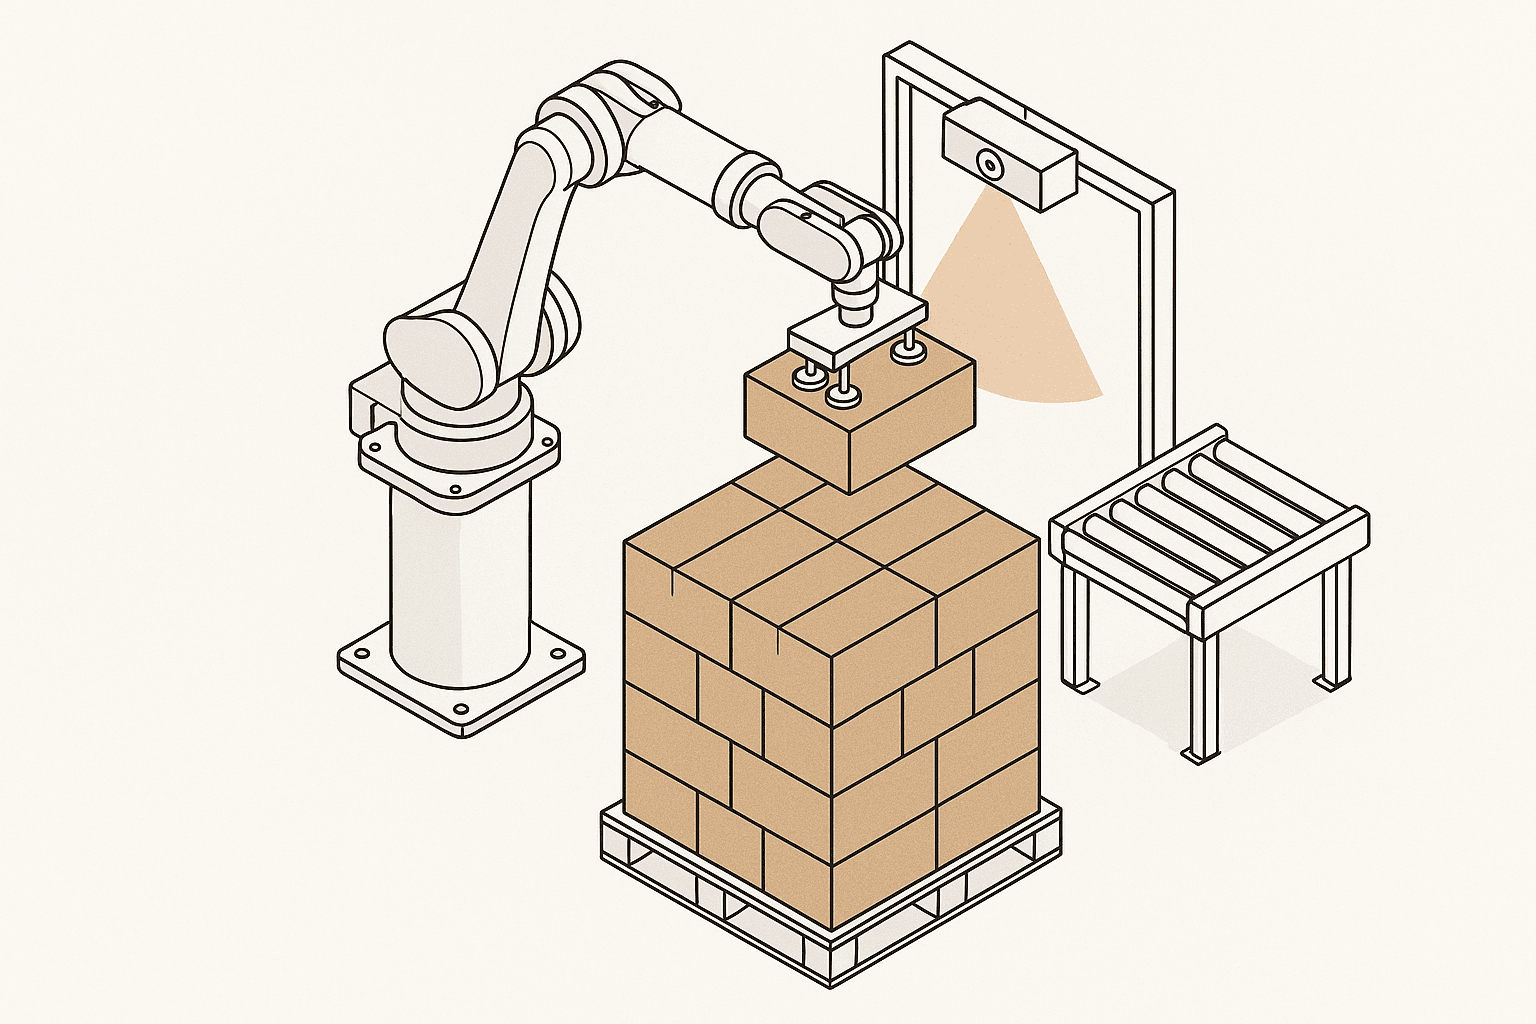
ビジョンは「あれば良い」ではなく「無いと止まる」
日本の公開事例でも、この構図は同じです。資生堂西日本物流センターの導入事例では、オリコン(折りたたみコンテナ)を対象としたデパレタイズロボットが5台導入されています。高精度3Dビジョンセンサーを搭載することで、荷姿の変動に加えて、混載状態、端数状態、不定な並び方にも対応する構成です。なお、この事例で削減人数などの具体的な省人化の数値は公開されていないため、効果の大きさは自社の条件で試算する必要があります。オリコンは規格品であり、段ボールよりも寸法が安定しているワークです。それでもなお3Dビジョンが使われているという事実は、荷姿の変動が例外ではなく常態であることを示しています。
現場でよくある判断ミスは、「うちは単一SKUだからビジョンは要らない」というものです。単一SKUであってもパレットの位置決め精度、段ずれ、パレット自体の反りは残ります。ビジョンを省いた構成は、初期費用は下がりますが、停止と人の介入を前提とした運用になります。この停止対応のために結局1名が張り付くなら、自動化の目的そのものが失われます。
デパレタイザーの方式|4つの選択肢と適用条件
機械式(固定式)デパレタイザー
段単位で一括して押し出す、あるいはパレットごと反転させる方式です。段ボールケースを1段まるごとスライドさせてコンベヤに移す機械式デパレタイザーは、単一SKUで荷姿が完全に安定している場合、処理能力あたりの費用を抑えやすい方式です。
弱点は柔軟性です。箱寸法や段数が変われば、機械側の調整、場合によっては機構部品の交換が必要になります。品種が1〜2種に固定され、その状態が今後5年以上続くと言い切れる工程であれば有力な選択肢ですが、SKUが増える方向にある現場では選びにくい方式です。
ロボット式デパレタイザー(固定ティーチング)
多関節ロボットまたはパラレルリンクロボットに、真空吸着ハンドやクランプハンドを取り付け、あらかじめ教示した積み付けパターンどおりに箱を取り出す方式です。パターンをプログラムとして持てるため、機械式より品種切替に強くなります。
ただし、これは「パレットの荷姿が教示どおりであること」を前提とした方式です。前提が崩れたとき、つまり段がずれていたり箱が傾いていたりしたときには、取りこぼしや押し潰しが起きます。実務上は、パレット位置決めガイド、段ずれ検知センサ、そして人の介入手順をセットで設計する必要があります。
3Dビジョン誘導型ロボットデパレタイザー
3Dカメラでパレット上面を計測し、箱の輪郭と高さを認識したうえで、把持点と取り出し順序をその場で決定する方式です。混載パレット、段ずれ、寸法違いに対応できます。業界動向としても3DビジョンとAIによる混載SKU対応の進展が指摘されており、この方式が選ばれる場面は増えています。
処理能力の目安として、あるメーカーが公開しているロボットデパレタイザーの仕様では、単載時で最大1,000ケース/時間、混載時で最大600ケース/時間、対応ワーク重量は最大25kg、認識範囲は1250mm×1250mm×2000mmとされています(出典はMujinのデパレタイザー)。この数字は、後述する能力設計とレイアウト設計の両方で効いてくるため、後で詳しく分解します。
ピースピッキングロボットとの境界
デパレタイザーとよく混同されるのが、ピースピッキングロボットです。両者は「ロボットが荷物を取る」という点では同じですが、扱う単位と要求される認識の粒度が違います。
デパレタイザーが扱うのはケース単位、つまり段ボール箱やオリコンといった直方体に近い剛体です。ピースピッキングロボットが扱うのはピース単位、つまり箱を開けた中身であり、袋物、ブリスターパック、不定形品まで含みます。ピース単位になると、把持面の判定、変形、透明包材の認識といった難易度の高い問題が加わります。
工程設計の観点で重要なのは、この2つを同じ設備で兼ねようとしないことです。パレットからケースを降ろす工程と、ケースから中身を取り出して出荷単位に組み替える工程は、分けて設計したほうが結果的に安く、早く、確実に立ち上がります。ロボットの種類ごとの向き不向きは産業用ロボットの種類と選定にまとめています。
方式の比較
4つの方式を、判断に必要な軸で並べます。
| 方式 | 荷姿変動への耐性 | 品種切替 | 相対的な初期費用 | 向いている条件 |
|---|---|---|---|---|
| 機械式(段単位一括) | 低い | 機構調整が必要 | 低 | 単一SKU、荷姿が完全に安定、高能力 |
| ロボット式(固定ティーチング) | 中 | プログラム切替 | 中 | 品種は複数だが荷姿は整っている |
| 3Dビジョン誘導型ロボット | 高い | 教示不要または最小限 | 中〜高 | 混載、段ずれ、寸法違いが日常的にある |
| ピースピッキングロボット | 高い(ただし別工程) | ワーク登録が必要 | 高 | ケースではなくピース単位の取り出し |
この表で「荷姿変動への耐性」を優先せざるを得ない現場が、いま大半を占めています。理由は次の章で扱うワークの種類にあります。
ケースデパレタイズと袋物|ワークが変われば設計思想も変わる
ケースデパレタイズ(段ボール)
もっとも事例が多く、技術的にも枯れているのがケースデパレタイズです。段ボールケースは上面が平坦で剛性があるため、真空吸着ハンドが素直に効きます。上面吸着に加えて側面をクランプする複合ハンドを使えば、重量物や上面が弱い箱にも対応できます。
注意すべき点は、段ボールの品質が把持の成否を直接左右することです。上面にたわみや凹みがあると吸着漏れが起き、テープの段差や印刷面の質感によっても吸着力は変わります。設計段階で「良品の箱」だけを試験に使うと、量産に入ってから吸着ミスが多発します。試験用のサンプルには、雨季に湿気を吸った箱、リサイクル材比率の高い箱、輸送で角が潰れた箱を必ず含めてください。
袋物(粉体・樹脂ペレット・原料)
袋は剛体ではありません。持ち上げた瞬間に中身が偏り、重心が移動します。吸着面も安定せず、袋どうしが密着していると2枚同時に持ち上がることがあります。
袋物の荷降ろしを自動化した公開事例では、段ボール箱(8〜20kg)と袋(10〜25kg)の荷降ろしを、ロボット1台とパレットコンベヤの組み合わせで自動化し、それまで作業者1名で行っていた工程が0.5人で対応可能になった、つまり約50%の省人化が実現したと報告されています(出典はJRCのデパレタイズ自動化事例)。
この事例で注目すべきは、省人効果が100%ではなく50%である点です。パレットの供給、空パレットの回収、そして例外処理には人が残ります。デパレタイズ自動化を検討するとき、「無人化」ではなく「半減」を初期の目標に置くほうが、投資判断も現場の受け入れも現実的になります。
オリコン・通い箱
オリコンや通い箱は寸法が規格化されているため、荷姿としては最も扱いやすい部類です。一方で、表面がプラスチックであり、リブや持ち手の穴があるため、吸着位置の設計には注意が必要です。穴の上に吸着パッドが当たれば真空は保持できません。
前述の資生堂の事例で3Dビジョンセンサーが採用されているのは、この「規格品でも荷姿は変動する」という現実に対応するためです。オリコンは折りたたみ機構を持つため、段積み時に微妙な傾きが生じます。規格品だから固定ティーチングで足りる、という判断は成り立ちません。
ワーク別の設計要点
ワークが変われば、選ぶべき把持方式も変わります。
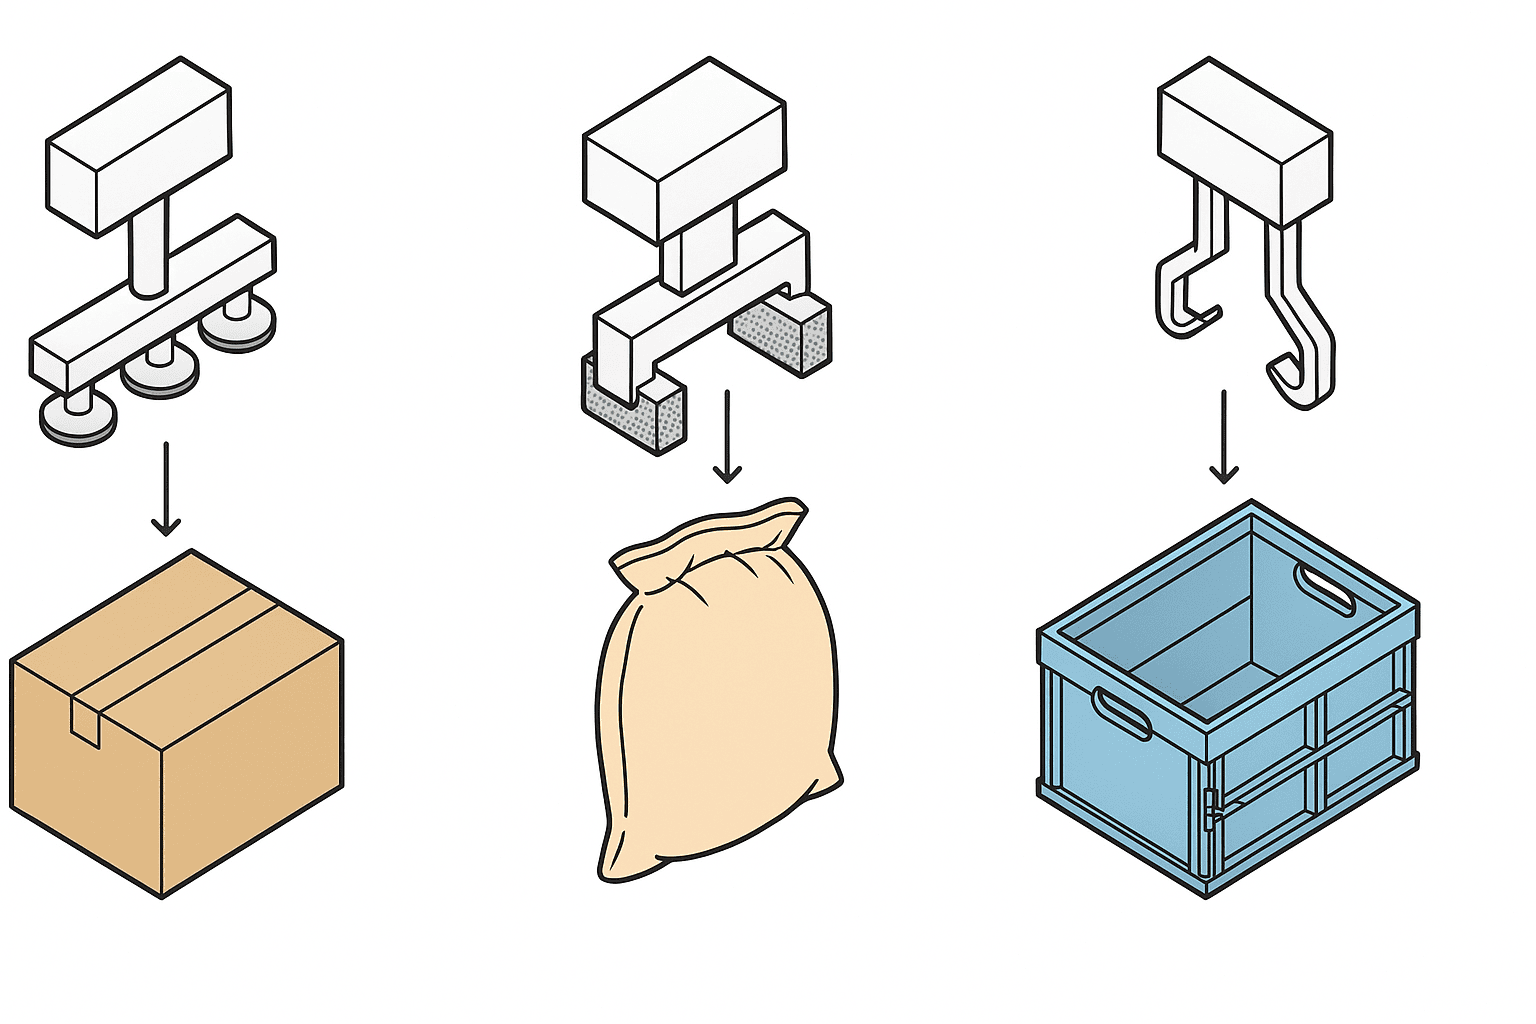
ワークごとに、押さえるべき論点を整理します。
| ワーク | 主な把持方式 | 固有の難所 | 事前試験で用意すべきサンプル |
|---|---|---|---|
| 段ボールケース | 上面真空吸着、側面クランプ併用 | 吸湿によるたわみ、角潰れ、印刷面の質感 | 雨季の在庫品、再生材比率の高い箱、角が潰れた箱 |
| 袋(粉体・ペレット) | 大面積吸着、爪付きフォーク、専用グリッパ | 重心移動、2枚取り、封止部の張り出し | 充填量の上限品と下限品、密着した状態の2袋 |
| オリコン・通い箱 | 上面吸着、内フランジ把持 | 持ち手の穴、リブ、折りたたみ由来の傾き | 使用年数の長い個体、蓋の閉まりが甘い個体 |
| 混載パレット | 3Dビジョン誘導の吸着ハンド | 段ごとの寸法差、隙間、オーバーハング | 実際の出荷実績から抽出した混載パターン |
サンプル選定を「きれいな新品」で済ませてしまうと、検収は通っても量産では止まります。この表の右端の列が、実務上もっとも軽視されがちで、もっとも効く項目です。
単載と混載で処理能力は変わる|デパレタイザーの能力設計
公開仕様の数字を時間に翻訳する
前述したあるメーカーの公開仕様、単載時で最大1,000ケース/時間、混載時で最大600ケース/時間を、1ケースあたりの時間に直します。単載なら3,600秒÷1,000ケース=3.6秒/ケース、混載なら3,600秒÷600ケース=6.0秒/ケースです。同じ設備でありながら、1ケースあたりの所要時間は約1.7倍の開きがあります。
この差はロボットの動作速度の差ではありません。混載では、箱を1つ取るたびに次の対象を認識し直し、把持点と取り出し順序を再計算する必要があります。単載では認識結果を段全体で使い回せますが、混載ではそれができません。認識と判断のサイクルが、能力の差として現れます。
パレット単位で換算する
現場感覚に近づけるため、1パレットあたり60ケースが積まれていると仮定して換算します。
| 条件 | 1ケースあたり | 1パレットあたり(60ケース) | 1時間あたりのパレット数 |
|---|---|---|---|
| 単載(最大1,000ケース/時間) | 3.6秒 | 3.6分 | 16.7枚 |
| 混載(最大600ケース/時間) | 6.0秒 | 6.0分 | 10.0枚 |
いずれもカタログ上の最大値に基づく理論値です。実際にはパレットの入替時間、空パレットの排出、例外処理による停止が加わるため、実効能力はこれを下回ります。
この換算で見落とされがちなのが、パレットの入替時間です。1パレットを3.6分で処理できても、次のパレットを供給するのに2分かかるなら、実効サイクルは5.6分になり、能力は3割以上落ちます。デパレタイザー本体の能力よりも、パレット供給側のコンベヤやフォークリフト動線のほうが律速になる。これはレイアウト設計で最初に潰すべき論点です。
認識範囲と積み付け高さ
同じ公開仕様には、認識範囲が1250mm×1250mm×2000mm、対応ワーク重量が最大25kgとあります。この数字は仕様確認のチェック項目としてそのまま使えます。
平面方向の1250mm×1250mmは、T11パレット(1100mm×1100mm)であれば収まる寸法です。ただし、パレットからケースがはみ出す、いわゆるオーバーハングのある積み方をしている場合は、実寸で確認が必要です。高さ方向の2000mmについても、自社の標準積み付け高さがパレット厚みを含めて何mmかを、必ず実測値で確認してください。ここを「だいたい1.8mくらい」で済ませると、仕様確定後に対応外だと判明する事故が起きます。
重量の25kgという上限も重要です。袋物で25kgを超える製品を扱っている工場は珍しくありません。上限を超えるワークがある場合、その品種だけは人手で残すのか、別方式を検討するのかを、見積もり依頼の時点で明示する必要があります。
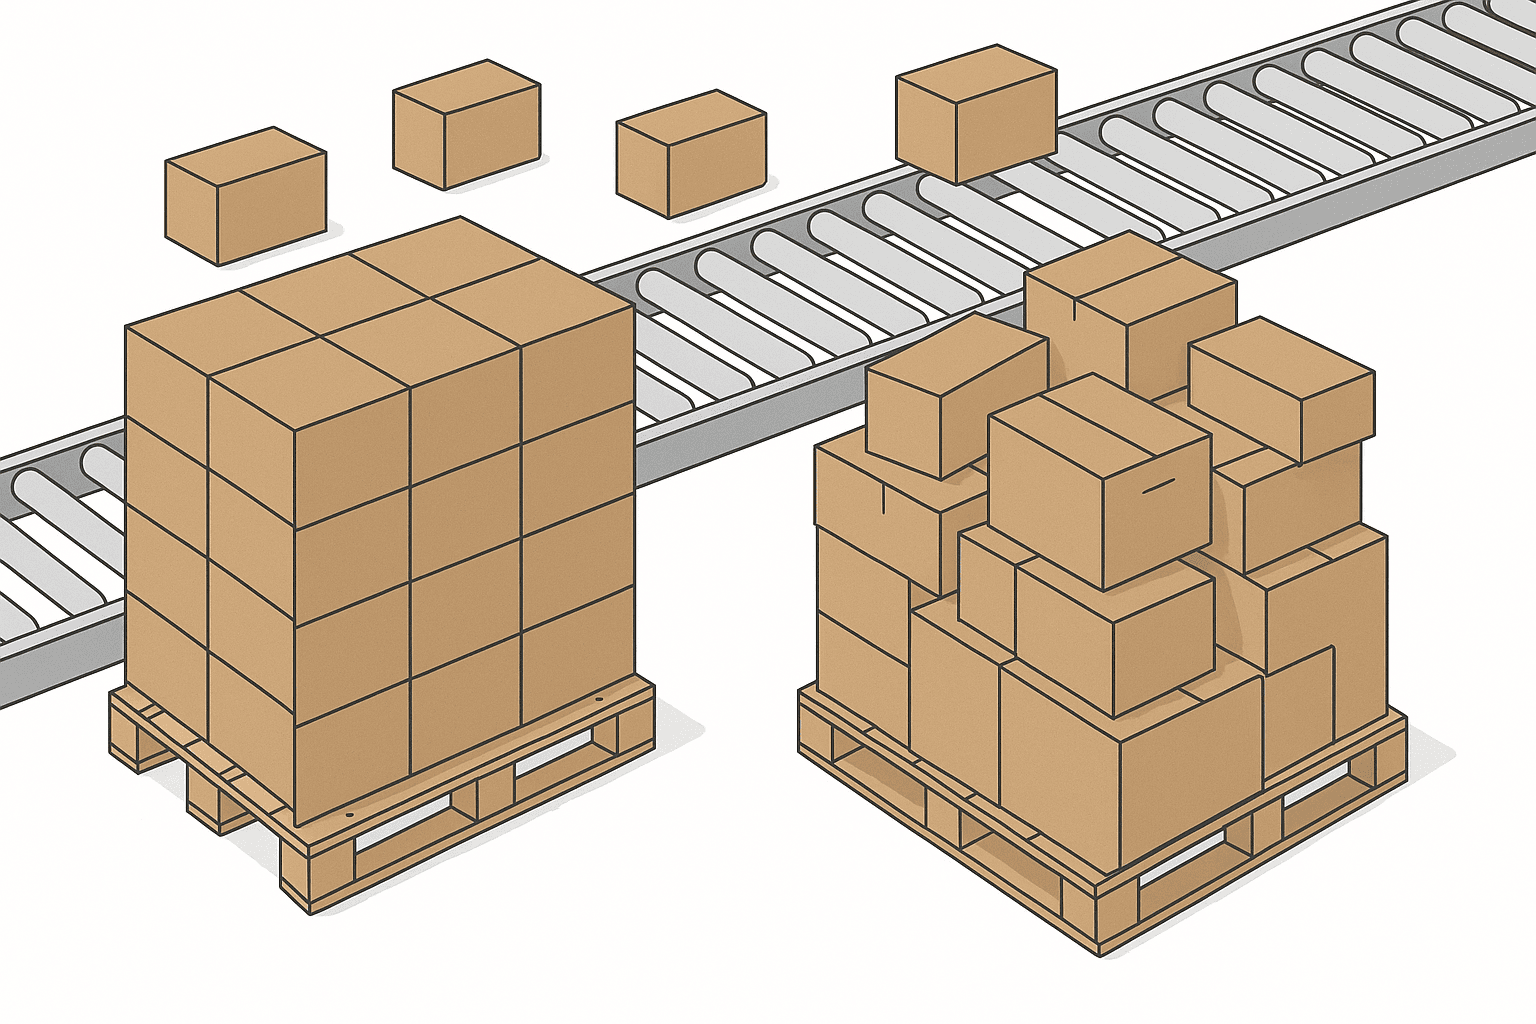
デパレタイズ自動化の費用構造|4層で分解する
なぜ「相場」が示せないのか
デパレタイズ自動化の費用は、ワークの種類、要求能力、混載の有無、既存設備との接続条件によって桁が変わります。そのため、一律の相場を示すことには意味がありません。意味があるのは、費用がどの層で積み上がるかという構造を理解し、見積もりの比較軸を揃えることです。
費用は次の4層に分解できます。
- 設備層。ロボット本体、架台、安全柵、制御盤といった主機。カタログ価格が存在する部分
- ハンド・ビジョン層。ワークに合わせた専用ハンドの設計製作、3Dカメラ、認識ソフトウェアのライセンスと調整
- 搬送・周辺層。パレット供給コンベヤ、空パレット排出、整列コンベヤ、バッファ、金属探知やラベル読取などの付帯設備
- 工事・立ち上げ層。基礎工事、電源と圧空の敷設、据付、ティーチング、試験運転、教育、検収
見積もりの金額が各社で開くとき、差の大半は設備層ではなく、ハンド・ビジョン層と搬送・周辺層に現れます。ロボット本体の価格はどこで買っても大きくは変わりませんが、専用ハンドの設計工数と、周辺搬送をどこまで含めるかは、提案の思想によって大きく変わるからです。
見積もり比較で揃えるべき前提
各社の見積もりを同じ土俵に乗せるには、依頼時点で次の前提を文書で固定しておく必要があります。
- 対象ワークの全リスト。寸法、重量、材質、上面の状態を品種ごとに記載する
- 単載か混載か。混載がある場合、実際の出荷実績から抽出した混載パターンを添付する
- 要求能力。ケース/時間ではなくパレット/時間で示し、ピーク時と平常時の両方を書く
- パレットの供給方法。フォークリフト直置きか、コンベヤ供給か、AGVかを明記する
- 例外時の運用。取りこぼしや認識失敗が起きたとき、誰がどう介入するかを定義する
- 検収基準。何時間の連続運転で、失敗率が何%以下なら合格とするかを数値で書く
この6項目のうち、最後の検収基準が抜けている案件は、立ち上げ段階で必ず揉めます。「思ったより止まる」という主観的な不満を、契約書の数字で判定できる状態にしておくことが、双方にとっての保険になります。
投資回収の考え方|人件費削減だけでは説明できない
省人効果を数字に置き換える
前述の公開事例では、作業者1名体制が0.5人で対応可能になり、約50%の省人化が達成されたと報告されています。この50%という数字を出発点に、回収の試算を組み立てます。
ここから先の金額は、計算構造を示すための仮置きの値です。実際の賃金水準や設備価格を示すものではないため、必ず自社の実績値に置き換えて計算してください。
作業者1名あたりの年間人件費を、賃金に法定福利費と管理費を加えた総額で24万バーツと仮置きします。2交替でデパレタイズ作業に各1名、計2名が専従しているラインで50%の省人化を実現すると、削減されるのは1名分、年間24万バーツです。3交替で各1名の計3名なら1.5名分で年間36万バーツ、2交替各1名のラインが2本あって計4名なら2名分で年間48万バーツになります。
回収年数の感応度
年間削減額に対して、投資額をいくらに置くと回収年数がどうなるかを並べます。
| 投資額(仮置き) | 年間削減24万バーツ(仮置き) | 年間削減36万バーツ(仮置き) | 年間削減48万バーツ(仮置き) |
|---|---|---|---|
| 300万バーツ | 12.5年 | 8.3年 | 6.3年 |
| 500万バーツ | 20.8年 | 13.9年 | 10.4年 |
| 800万バーツ | 33.3年 | 22.2年 | 16.7年 |
この表を見て「デパレタイズ自動化は割に合わない」と結論づけるのは早計です。ただし、この仮置きの水準で試算する限り、人件費削減だけを根拠にデパレタイズ投資の回収を説明するのは難しい、という傾向は読み取れます。自社の実績値に置き換えても同じ傾向になるかどうかを、まず確認してください。
日本国内の事例をそのままタイに持ち込んで「2年で回収」と説明する提案があれば、その回収計算がどの人件費水準を前提にしているかを必ず確認してください。人件費の絶対額が違えば、同じ設備でも回収年数は数倍変わります。
では何が回収の主因になるのか
ここで、業界動向の指摘が効いてきます。2026年時点のロボティクス業界の分析では、NuMove Robotics & VisionのLuc Vanden-Abeele氏が「Labor availability remains a major concern, and depalletizing is one of the most labor-intensive tasks in material handling.」と述べています(出典はThe State of Robotic Depalletizing)。
ここで語られているのは労働コストではなく、労働力の確保可能性です。デパレタイズは資材ハンドリングのなかでも特に労働集約的な工程であり、重量物を反復して扱うため、そもそも人が集まりにくく、定着もしにくい。人件費が安くても、募集して人が来なければラインは動きません。
したがって、回収の根拠として積み上げるべき効果は、人件費削減だけではありません。
- 採用難による欠員での停止リスクの解消。人が来ない日にラインが止まる損失は、人件費より桁が大きい
- 荷崩れと箱破損による製品廃棄の削減。破損率の実績値がある工場では、ここが最大の効果になることがある
- 腰痛や挟まれによる労災の低減。重量物の反復作業は腰痛のリスク要因とされ、休業補償と代替要員の費用が発生する
- 稼働時間の延長。休憩や交替に依存しないため、同じ設備で処理できる時間帯が増える
- 出荷リードタイムの短縮。入荷から次工程投入までの滞留が減り、在庫を持たずに済む
重要なのは、これらの効果を一律の係数で割り引かないことです。人件費削減の見込みが保守的すぎるからといって、破損削減や労災低減まで同じ率で削ると、実際には成立する投資が数字の上だけで不成立になります。効果ごとに根拠と確度を分けて記載し、確度の低いものだけを保守側に寄せるのが正しい扱い方です。
同時に、費用側の4層すべてに効果が対応しているかも確認してください。搬送・周辺層に大きな金額を積んだのに、その層が生む効果を回収計算に一切書いていないと、決裁の場で「この周辺設備は要らないのでは」と真っ先に削られます。削られた結果、パレット供給が人手のまま残り、省人効果そのものが消えるという逆転が起きます。
デパレタイズ自動化を取り巻く市場と制度|タイの事業環境
市場は年率12%で拡大している
ロボットデパレタイザーの市場規模は、2025年の18.1億米ドルから2034年には50.2億米ドルへ拡大し、2026年から2034年の年平均成長率は12.00%と予測されています。成長の最大の要因として挙げられているのが、AI搭載のビジョン誘導による混在SKU対応です(出典はRobotic Depalletizer Market)。
この予測が示しているのは、市場が単に大きくなるという話ではありません。成長を牽引しているのが混載対応技術だという点が本質です。先に見た製品仕様のように、混載は単載より能力が落ちる領域でありながら、そこに需要が集中している。この領域に今後の技術投資が向かうと読める材料です。
普及を阻む要因も同時に語られている
同じ業界分析では、普及の壁として、SKUの多様化、梱包品質の低下、そして中小規模拠点にとっての投資ハードルの高さが挙げられています。
このうち梱包品質の低下は、タイの現場でも実感しやすい論点です。包材コスト削減の圧力で段ボールの厚みや強度が下がると、上面のたわみが増え、吸着の安定性が落ちます。自動化の難易度は、自社の努力とは無関係に、サプライヤー側の包材変更で上がることがあります。デパレタイズ自動化を進めるなら、包材の厚み、材質、上面の平坦性について、サプライヤーと仕様を合意しておく価値があります。
タイのロボット導入環境と制度
タイはASEANのなかで、ロボット導入が進んだ国の一つです。IFRの「ワールド・ロボティクス2023」に基づく整理では、タイは2022年に約3,300台の産業用ロボットを導入し、世界14位、東南アジアではシンガポールに次ぐ2位に位置づけられています(出典はタイの産業用ロボット導入動向)。
制度面の後押しもあります。東部経済回廊(EEC)ではハイテク産業の高度化に450億米ドルが割り当てられ、ロボット技術が重点分野に位置づけられています。BOIは150億バーツ相当のロボティクスプロジェクトを支援し、年間1万台の新規システム導入を目指すとされています(出典は東南アジアの産業用サービスロボット市場)。
制度を使う場合、注意すべきは申請のタイミングです。設備仕様を固め、発注してしまってから制度の適用可否を確認すると、要件を満たすための仕様変更が手戻りになります。自動化投資の検討に入った初期段階で、対象となりうる措置とその要件を確認し、仕様設計に織り込んでおくのが定石です。
デパレタイズ自動化の発注前チェックリスト
見積もり依頼を出す前に、次の項目を自社で埋めておいてください。埋まっていない項目がある状態で複数社に声をかけると、比較不能な見積もりが返ってきます。
- 対象ワークの全品種リストを作成した。寸法、重量、材質、上面の状態を品種ごとに記載している
- 最重量ワークが25kgを超えるかどうかを実測で確認した。超える品種の扱いを決めている
- 標準の積み付け高さをパレット厚み込みの実測値で把握した。2000mmを超えるパレットの有無を確認した
- パレット平面寸法とオーバーハングの有無を実測で確認した
- 単載と混載の比率を、直近3ヶ月の出荷実績から算出した
- 混載がある場合、実績から代表的な混載パターンを抽出し、資料化した
- 要求能力をパレット/時間で定義した。ピーク時と平常時を分けて記載している
- パレット供給の方法(フォークリフト直置き、コンベヤ、AGV)を決めた
- 空パレットの回収動線と保管場所を決めた
- 現状のデパレタイズ作業の実測データを取得した。配置人数、実処理パレット数、停止時間の内訳を含む
- 荷崩れと箱破損の発生率を実績値で把握した
- 例外発生時の介入手順と、担当者の役割を定義した
- 検収基準を数値で定義した。連続運転時間と許容失敗率を明記している
- 包材仕様の変更予定をサプライヤーに確認した
- BOI等の制度適用の可能性を、仕様確定前に確認した
このチェックリストのうち、実測データに関わる項目は最低でも1週間分を取ってください。1日だけの観測では、曜日による荷姿の偏りや、月末の出荷集中による混載比率の変化が見えません。
デパレタイズ自動化でよくある失敗パターン
きれいなサンプルだけで検証してしまう
試験用に提供するワークを、倉庫の奥から取り出した状態の良いものだけで揃えてしまうケースです。検収は問題なく通り、量産に入った途端に吸着ミスが多発します。試験には必ず、状態の悪いワークを一定比率で混ぜてください。
パレット供給を後回しにする
デパレタイザー本体の能力ばかりを比較し、パレットをどう供給するかの設計を後工程に回すパターンです。本体が16.7パレット/時の能力を持っていても、供給が1時間に6パレットしか間に合わなければ、ラインの能力は6パレット/時です。設備投資の効果は、最も遅い部分で決まります。
例外処理の人員を計算に入れない
認識失敗や取りこぼしが起きたとき、誰が対応するかを決めていないと、結局そのラインに常時1名が張り付くことになります。省人効果の計算が最初から成立しなくなるため、例外の頻度想定と対応手順は、見積もり段階で必ず詰めておく項目です。
ピース単位の工程まで一気に自動化しようとする
デパレタイズと同時に、ケースを開けて中身を取り出す工程まで一括で自動化しようとすると、難易度が跳ね上がり、立ち上げ期間も費用も膨らみます。ケース単位とピース単位は、工程も設備も分けて考えるのが確実です。
デパレタイズ自動化に関するよくある質問
デパレタイズ自動化の費用相場は?
ワークの種類、要求能力、混載の有無、既存設備との接続条件で桁が変わるため、一律の相場を示すことはできません。予算検討では金額の相場ではなく、費用の構造で押さえてください。設備層、ハンド・ビジョン層、搬送・周辺層、工事・立ち上げ層の4層で積み上がり、各社の見積もりが開くのは主にハンド・ビジョン層と搬送・周辺層です。ロボット本体のカタログ価格だけで予算を組むと、実際の総額と大きく乖離します。初期段階では4層それぞれに概算枠を置いたうえで、条件を揃えたRFPを出すことをおすすめします。
デパレタイザーとパレタイジングロボットは同じ設備で兼用できますか?
機構としては同じロボットで両方向の動作が可能ですが、実務では兼用を避けるのが一般的です。積み付けは設計されたパターンに置く作業、荷降ろしは到着した荷姿を読む作業であり、必要なハンドもセンサ構成も違います。加えて、両工程を1台で担わせると1工程あたりの処理能力が半分になり、必要台数が増えます。入荷と出荷が時間帯で完全に分かれており、能力に余裕がある場合に限って検討する構成、と考えてください。
ケースデパレタイズに3Dビジョンは必須ですか?
単一SKUで荷姿が完全に安定しており、パレット位置決めも機械的に保証できるなら、固定ティーチングでも成立します。しかし実際には、輸送による段ずれ、包材の吸湿によるたわみ、サプライヤーの寸法変更といった変動が残ります。ビジョンを省いた構成は初期費用こそ下がりますが、停止時の人の介入を前提とした運用になり、その介入のために1名が張り付くなら自動化の目的が失われます。規格品であるオリコンの事例でも3Dビジョンが採用されている事実は、この判断の参考になります。
混載パレットでも自動化できますか?
3Dビジョン誘導型であれば対応できます。ただし能力は落ちます。あるメーカーの公開仕様では単載時が最大1,000ケース/時間であるのに対し、混載時は最大600ケース/時間とされており、1ケースあたりの所要時間で見ると3.6秒と6.0秒の差になります。混載の比率が高いラインでは、この差を前提に必要台数とバッファを設計してください。また、混載パターンは実際の出荷実績から抽出して見積もり依頼に添付することが、提案の精度を上げる最短の方法です。
袋物のデパレタイズは可能ですか?
可能です。段ボール箱(8〜20kg)と袋(10〜25kg)の荷降ろしを、ロボット1台とパレットコンベヤで自動化し、作業者1名体制を0.5人で対応可能にした事例が公開されています。ただし袋は持ち上げた瞬間に中身が偏って重心が移動するため、専用ハンドの設計が成否を分けます。試験には充填量の上限品と下限品、および密着した状態の2袋を必ず含めてください。25kgを超える袋がある場合は、その品種の扱いを事前に決めておく必要があります。
ピースピッキングロボットとデパレタイザーはどう使い分けますか?
扱う単位で分けます。パレットからケース単位で降ろすのがデパレタイザー、ケースの中身をピース単位で取り出して出荷単位に組み替えるのがピースピッキングロボットです。ピース単位になると、変形する袋物や透明包材の認識といった難易度の高い問題が加わるため、要求される技術も費用も変わります。両方を必要とする現場でも、同じ設備で兼ねようとせず、工程を分けて順に導入するほうが立ち上げは確実です。
導入までにどれくらいの期間がかかりますか?
期間は構成の複雑さで変わるため一律には言えませんが、工程の順序は共通しています。現状データの取得とワークリストの作成、条件を揃えたRFPの発行と見積もり比較、実ワークによる把持試験、詳細設計、製作、据付と工事、ティーチングと試験運転、検収という流れです。このうち短縮できないのが実ワークによる把持試験で、ここを省くと量産で必ず問題が出ます。逆に、現状データの取得は発注前に自社で進められるため、この段階を先に済ませておくと全体の期間が縮みます。
BOIの優遇制度は使えますか?
タイでは東部経済回廊(EEC)でハイテク産業の高度化に450億米ドルが割り当てられ、ロボット技術が重点分野に位置づけられています。BOIも150億バーツ相当のロボティクスプロジェクトを支援し、年間1万台の新規システム導入を目標としています。適用の可否と要件は投資内容と時期によって変わるため、必ず最新の公式情報で確認してください。実務上重要なのは確認のタイミングで、設備仕様を固めて発注した後では、要件を満たすための変更が手戻りになります。検討の初期段階で確認し、仕様設計に織り込んでください。
まとめ
デパレタイズ自動化が「単純そうなのに決まらない」のは、技術が特別に難しいからではありません。積み付けが荷姿を決める作業であるのに対し、荷降ろしは到着した荷姿を読む作業であり、この非対称性が仕様定義の難しさとして現れるからです。見積もりが各社で開くのも、技術力の差ではなく、各社が想定した荷姿の幅が違うことが主因です。
方式の選択は、荷姿変動への耐性で決まります。単一SKUで荷姿が安定していれば機械式やロボットの固定ティーチングで足りますが、混載、段ずれ、寸法違いが日常的にあるなら3Dビジョン誘導型が前提になります。能力設計では、単載で最大1,000ケース/時間、混載で最大600ケース/時間という公開仕様の差、つまり1ケースあたり3.6秒と6.0秒の差を織り込み、さらにパレット供給側が律速にならないかを先に確認してください。なお、この数字は特定メーカーの公開仕様であり、業界一律の値ではありません。
費用は設備層、ハンド・ビジョン層、搬送・周辺層、工事・立ち上げ層の4層で捉え、見積もり比較の前提として、ワークリスト、混載パターン、要求能力、供給方法、例外運用、検収基準の6項目を文書で固定します。回収計算では、仮置きの人件費水準による試算では人件費削減だけで回収を説明するのが難しいという結果を直視し、採用難による停止リスク、荷崩れと破損の削減、労災低減、稼働時間の延長といった効果を、それぞれの確度に応じて積み上げてください。実際、業界の分析でも導入動機の中心に置かれているのは労働コストではなく労働力の確保可能性です。
そのうえで、発注前チェックリストの実測項目を1週間分でも埋めてから声をかける。この順序を守るだけで、検討期間は目に見えて短くなります。
TOMAS TECHでは、タイおよびASEAN拠点の日系製造業に対して、FA・ロボットシステムインテグレーションと生産管理システムの両面から、荷降ろし工程の自動化をご支援しています。現状データの取り方が分からない、複数社の見積もりを比較する軸が定まらない、自社のワークがそもそも自動化に向くのか判断できないといった、検討段階でのご相談も承っています。まずは現場の状況を伺うところからで構いませんので、お問い合わせからお気軽にご連絡ください。
参考情報
- 資生堂西日本物流センターの導入事例 — 株式会社日立オートメーションのKyoto Roboticsブランドによる導入事例。オリコンデパレタイズロボット5台を導入し、高精度3Dビジョンセンサーによって荷姿変動、混載状態、端数状態、不定な並び方に対応していることを紹介しています。削減人数などの具体的な数値は記載されていません。
- デパレタイズ自動化事例 — 段ボール箱(8〜20kg)と袋(10〜25kg)の荷降ろしを、ロボット1台とパレットコンベヤの組み合わせで自動化した事例。作業者1名体制が0.5人で対応可能になり、約50%の省人化を実現したと報告されています。
- デパレタイズ工程の課題とビジョンシステム — 混在ワークへの対応、位置ずれへの対応、荷崩れの防止という3つの技術課題と、ビジョンシステムが必要になる理由を解説しています。
- Mujinのデパレタイザー — ロボットデパレタイザーの公開仕様。単載時で最大1,000ケース/時間、混載時で最大600ケース/時間、対応ワーク重量は最大25kg、認識範囲は1250mm×1250mm×2000mmと記載されています。
- The State of Robotic Depalletizing — 2026年時点のロボットデパレタイジングの業界動向。労働力の確保可能性が最大の導入動機であること、3DビジョンとAIによる混載SKU対応の進展、そしてSKU多様化・梱包品質の低下・中小規模拠点の投資ハードルという普及の壁を論じています。
- Robotic Depalletizer Market — ロボットデパレタイザーの市場規模予測。2025年の18.1億米ドルから2034年に50.2億米ドルへ拡大し、2026年から2034年の年平均成長率は12.00%と見込んでいます。
- タイの産業用ロボット導入動向 — IFRの「ワールド・ロボティクス2023」に基づく整理。タイは2022年に約3,300台の産業用ロボットを導入し、世界14位、東南アジアではシンガポールに次ぐ2位と紹介されています。
- 東南アジアの産業用サービスロボット市場 — 東部経済回廊(EEC)がハイテク産業の高度化に450億米ドルを割り当て、ロボット技術を重点分野としていること、BOIが150億バーツ相当のロボティクスプロジェクトを支援し年間1万台の新規システム導入を目指していることを記載しています。


