


ベアリングやブッシュの圧入で「最終荷重と深さは規格内なのに、組立後に異音やガタが出た」という経験はないでしょうか。圧入工程の荷重変位波形AI異常検知を導入する際に必要なのは、AIモデルを先に選ぶことではありません。荷重と位置を正しく同期させ、何を不良と呼ぶかを決め、既存の上下限判定と同じ試験片で比較することです。本稿では、タイ工場の設備更新・後付け双方を想定し、データ収集、モデル評価、停止・隔離の運用、RFPとFAT/SATの受入条件を順に示します。
圧入波形を見る理由:最終値だけでは途中の異常を見落とす
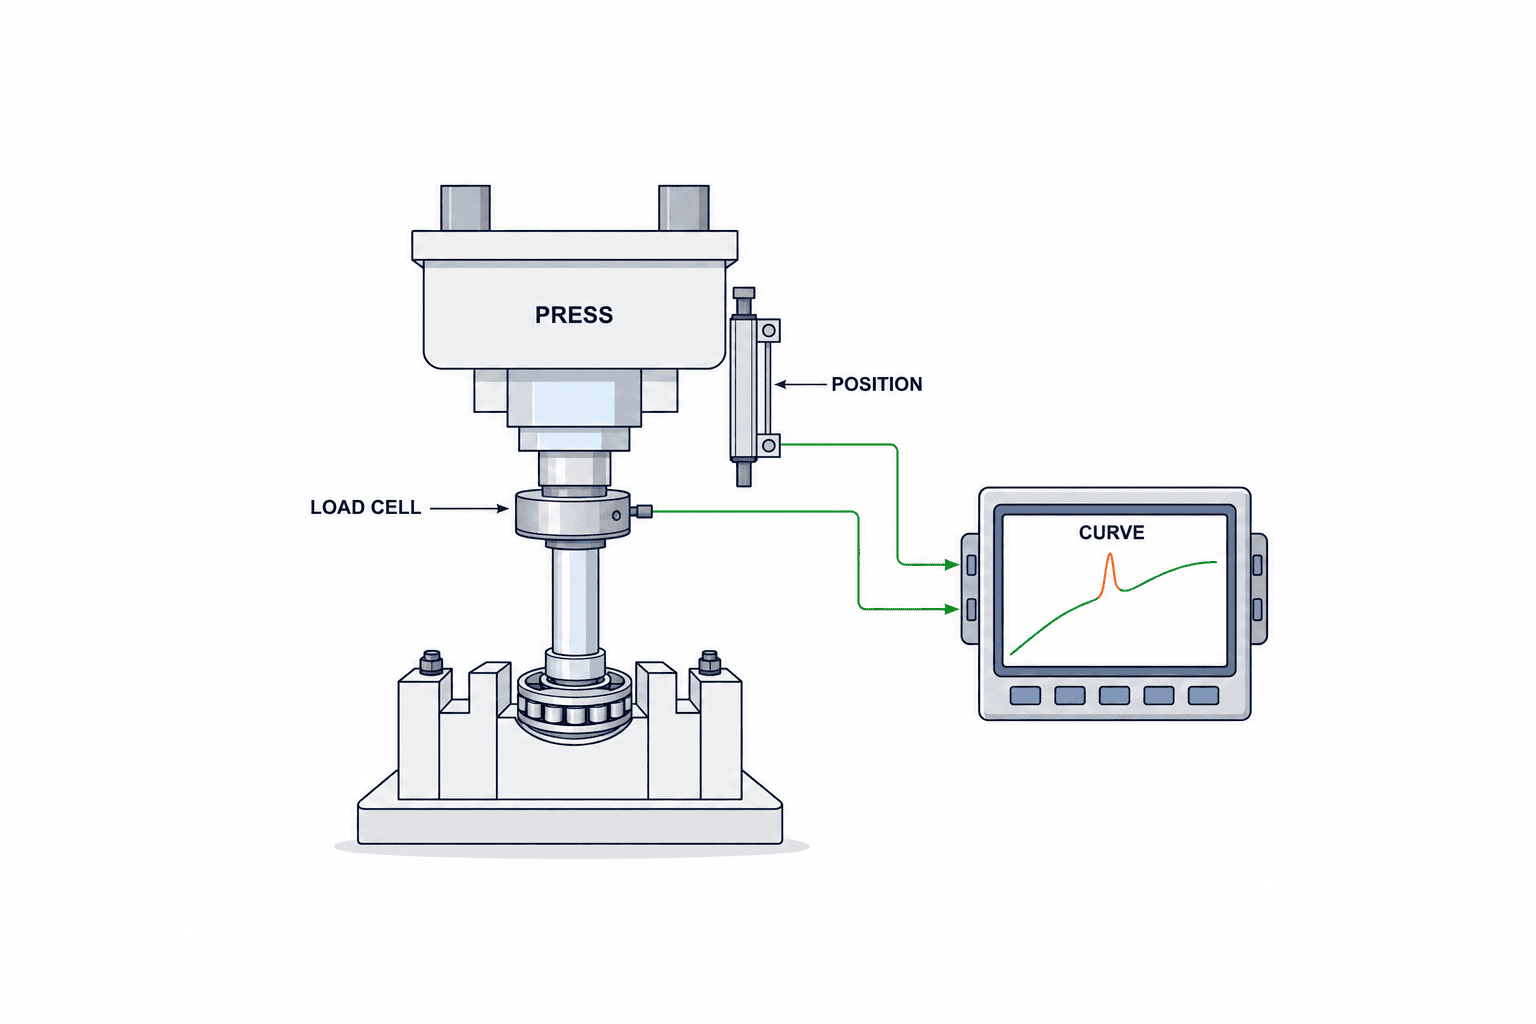
圧入では、部品が接触してから所定の位置に着座するまで、荷重と変位の関係が変化します。Kistlerは荷重センサーと変位センサーで力–変位曲線を作り、圧入工程で接合が正しく行われたかを評価できると説明しています。Promessも力–位置のシグネチャを保存し、上下限帯によって良否を判定する監視方式を提示しています。Kistlerの技術説明、Promessの工程監視資料を参照してください。
同じ最終荷重でも、途中で荷重が急増してから戻る曲線と、滑らかに上昇する曲線は異なります。前者は傾き、異物噛み込み、寸法の組合せ、治具やセンサーの問題などを疑う契機になります。ただし波形の形だけで原因は確定しません。別の測定、分解観察、寸法確認と突き合わせて、現象と真因を分ける必要があります。Promessが例示する「締まり過ぎ、緩過ぎ、異品、部品なし、芯ずれ」も、すべての設備・ワークで同じ精度で検出できるという保証ではありません。
すでにサーボプレスの選定段階にいる方は、先にサーボプレス圧入装置の選定ガイドで荷重容量・ストローク・安全の要件を整理してください。本稿が扱うのは、その装置から得た波形を品質判定と保留処理へつなぐ設計です。
導入目的を「AI判定率」ではなく損失の種類で定義する
まず対象不良を工程図に落とし込みます。たとえば、軸受の斜め入りによる後工程の異音、スリーブの着座不足による機能不良、寸法外部品の組合せによる過大荷重、部品なしの空打ち、治具の緩みによる偽異常です。「不良を減らす」だけでは、どの波形にラベルを付けるべきか決まりません。流出を防ぎたい不良と、工程を止めずに調査したい異常を分離します。
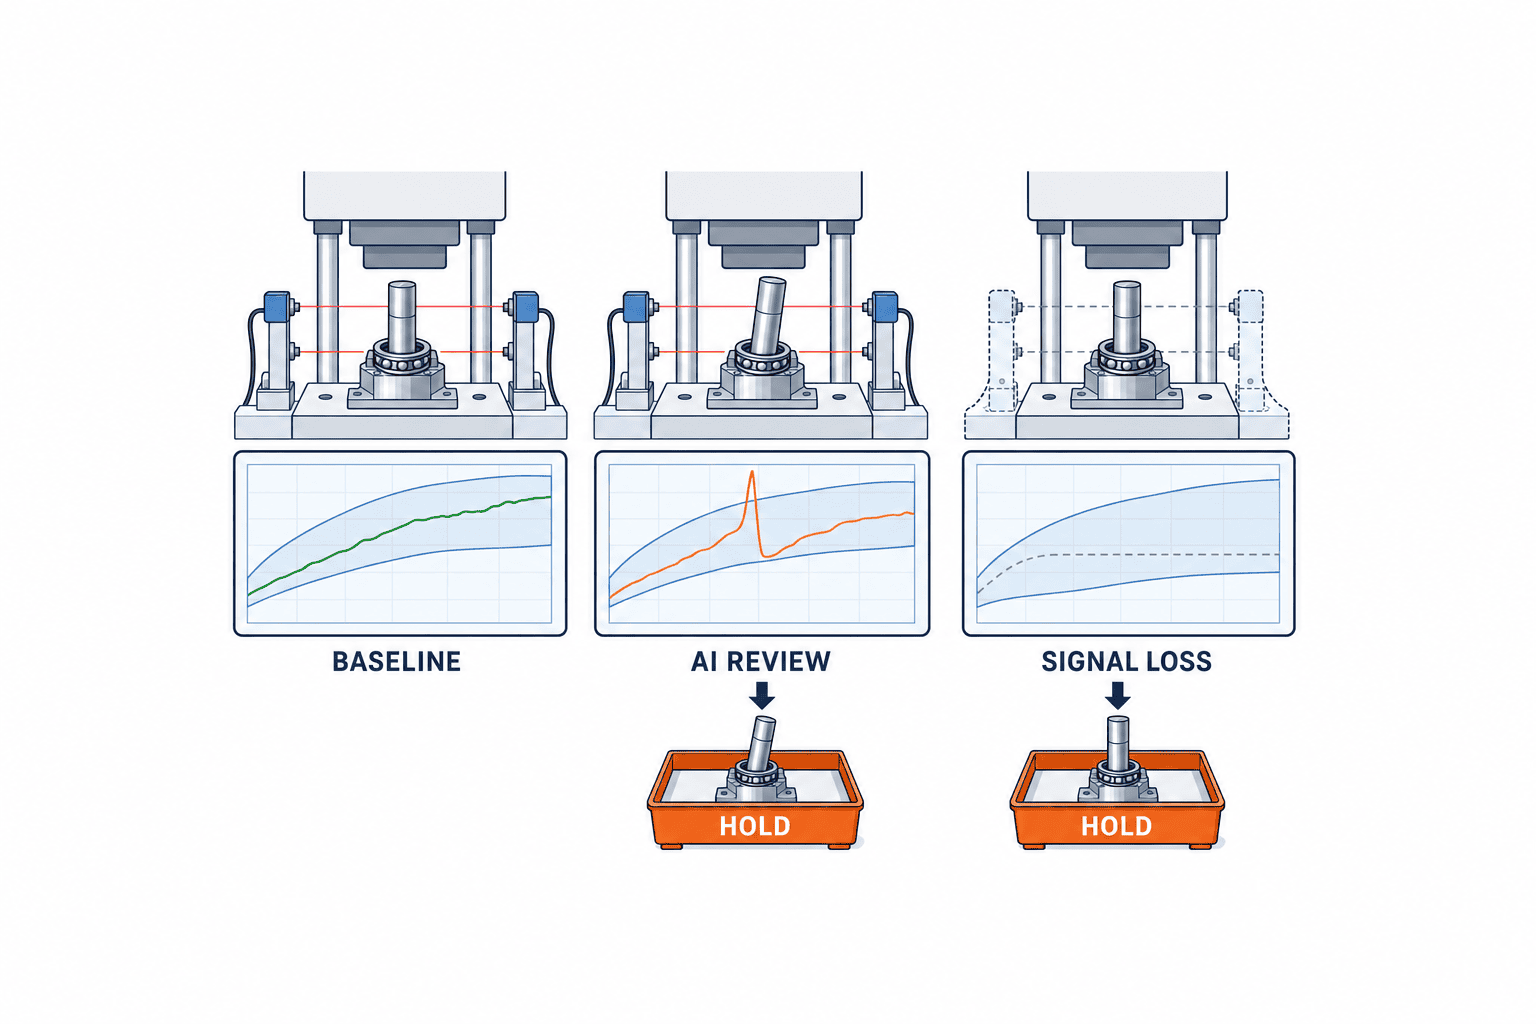
判定出力も二値だけでなく三つにします。OKは既存規格も波形判定も通過した品、HOLDは人による確認が必要な品、NGは定義済みの停止・隔離条件に該当する品です。AIが低い信頼度を出したとき、通信が切れたとき、センサー校正期限が過ぎたときの状態をHOLDに寄せるか、設備を止めるかは製品リスクで決めます。AIスコア単独で設備安全回路を置き換えてはいけません。
この設計が必要な理由は、誤判定の費用が非対称だからです。良品の誤保留は再検査や仕掛品滞留を生み、見逃しは後工程停止、顧客選別、返品を生みます。評価指標には単純な正解率ではなく、対象不良ごとの再現率、良品誤保留率、判定不能率、保留解除までの時間を置きます。稀な不良が多い工程で全件をOKと返すモデルは見かけの正解率が高くても役に立ちません。
荷重変位波形AI異常検知に必要なデータは何か
1. 曲線と判定を同じサイクルIDで結ぶ
最低限必要なのは時刻、設備ID、製品・部品型式、ロット、レシピ版、治具ID、荷重、変位、既存機の良否、AIスコア、最終処置、再検査結果です。荷重だけのCSVとMESの合否表が別々に保存されていても、どの曲線がどのワークか結び付かなければ学習・監査に使えません。トレー番号だけでなく、可能なら個体または組立サイクル単位の識別子を設けます。個体識別が難しい場合も、時刻だけのあいまいな突合に頼らず、PLCのサイクル番号と連番欠落検知を設計します。
波形にはサンプリング周期、単位、ゼロ点、フィルター設定、荷重と位置の同期方式も付けます。グラフの線が似ていても、サンプリング周波数や平滑化の設定が変わればピークの見え方は変わります。単位がNとkNで混じる、変位が絶対位置と接触後の相対位置で混じる、といったデータはモデルを壊す前に人間の比較も誤らせます。ISO 10012:2026は測定結果の妥当性・信頼性を支える測定管理を要求事項として扱っています。これはAI導入の前段にある測定系管理の理由になります。ISO 10012:2026
2. 接触点を揃え、レシピと材質を分ける
圧入開始前の空走距離を含むまま曲線を比較すると、ワーク配置の数ミリ差が「異常」に見えることがあります。接触荷重に達した位置をゼロとする、工程内イベントを基準に位置を揃えるなど、整列手順を固定してください。一方、過度に位置合わせして斜め入りや着座不足の兆候そのものを消してしまう危険もあります。生波形と整列後波形の両方を保存し、整列アルゴリズム版を管理します。
型式、嵌め合い公差、材質、温度、治具、プレス速度が異なるデータを一つの「正常」群にまとめないことも重要です。まず工程技術者が物理的に同じ条件と認めた組合せごとに基準を作り、十分な母数がない条件はAI判定対象外として従来の工程判定へ戻します。新型式や新しい金型・治具は、類似品の学習結果を無条件に適用せず、試作データで再検証します。NISTのAI RMF Playbookは、開発時と異なる運用条件への一般化の限界を文書化し、データやモデルのドリフトに応じて評価指標を見直す考え方を示しています。NIST AI RMF Measure
3. 「不良ラベル」は現場の現象と結果で確定する
機械が出したNGをそのまま「真の不良」にすると、既存ルールの誤判定をAIが学ぶだけになります。初期データには波形、既存判定、寸法測定、後工程テスト、分解結果、処置理由を紐付けます。ラベルは、確定不良、確定良品、調査中、再現不能を分け、調査中を勝手に良品へ混ぜません。同じ品が再圧入された場合、再試行前の曲線と後の曲線を別サイクルとして残し、製品の最終合否との関係を記録します。
ラベル付けのルールも文書にします。「ピーク荷重超過」は現象、「ベアリング外径が上限超過」は原因、「当該ロットを隔離」は処置です。三つを同じ欄に入れると、学習時の目的変数がぶれます。判定対象は最初から全不良ではなく、十分な実例と確認方法がある一、二種類に絞る方が現実的です。異常がまれで確定不良が少ない場合は、正常データから外れた波形をHOLDにする異常検知方式と、既知不良を分類する方式を分けて評価します。
既存の上下限帯とAIを同じデータで比べる
「AIを付ければ検出率が上がる」という前提は置きません。力–位置シグネチャの上下限帯、最終位置・ピーク荷重、特定区間の傾きや面積を組み合わせた既存ルールをベースラインにします。Promessの公開資料でも、曲線の上下限帯や最終位置・荷重による判定が提供されています。これで十分な工程なら、AIの追加費用と保守負担を負う理由は薄くなります。Promess
比較は同じ期間、同じワーク、同じ後工程検査結果を使います。学習データと評価データをランダムに混ぜるだけでは、同一ロットや同じ工具摩耗状態の曲線が両方に入り、実運用より高い成績が出ます。少なくとも時系列で期間を分け、可能なら別ロット、別治具、別シフトのホールドアウトを用意します。後日の新しいロットで性能が保たれるかを先に見るべきです。NISTのMeasureはテストセット、測定方法、使用ツールを文書化し、実運用での妥当性を検証するよう促します。NIST AI RMF Measure
評価表は「全体精度」一行で済ませません。不良種類ごとの実件数、検出数、見逃し数、良品誤保留数、判定不能数、検査員による確定結果を並べます。たとえば「斜め入り50件中45件を検出」と「不良5件中5件を検出」は同じ90%以上に見えても、後者の不確かさは大きい。少数の試験片で「100%検出」と広告する仕様は避け、件数と対象条件を必ず併記します。開発用に意図的に作った不良は便利ですが、自然発生の不良と同じ分布とは限りません。
AIモデルの候補には、波形から抽出した特徴量のしきい値、教師なし異常検知、既知不良の教師あり分類などがあります。どれを採るかは曲線の複雑さとラベル数で決めます。高価な深層モデルを先に指定するより、「現場が原因を追える」「判定が規定時間内に返る」「未知条件で安全側へ退避する」という受入条件を書いた方が、調達比較がしやすくなります。
曲線の前処理を固定し、モデルだけを入れ替えて比べる
比較の公平性はモデルの学習方法だけでなく、前処理の一致で決まります。接触開始点の決め方、軸の単位、欠測補間、サンプル数への再標本化、平滑化、ピーク抽出を固定し、各モデルに同じ入力を渡します。基準帯だけ生波形、AIだけ強く平滑化した波形では、どの段階が改善に効いたか分かりません。前処理の版とパラメータをモデル版と一緒に保存し、元の生波形を消さないことが再現性の条件です。
「異常スコアが高い」と「規格外」は同義ではありません。モデルが珍しい曲線を発見しても、寸法、機能、耐久の不適合を示すとは限りません。新しい治具や温度条件を検出しただけかもしれないからです。異常スコアを直ちにNGに変換せず、HOLDから原因確認へ回し、同じ原因が繰り返し確認されてから判定ルールへ反映します。逆に、既知の危険な条件はAIスコアが低くても規格・安全のしきい値を優先します。
不良が少ないときの評価母数と見逃しの見方
不良の発生率が低い工程では、1週間の試験で偶然ゼロ件だっただけでは検出力を評価できません。必要な試験期間は、工程の発生率と評価したい不良種類から逆算します。たとえば月10万サイクルに対して確定済みの対象不良が月10件なら、1週間のSATで各不良種類を十分に観測できるとは考えにくい。模擬不良による機能確認と、量産のシャドー運転による自然発生不良の確認を二段階に分けます。初回のFATで「100%」と出ても、試験件数が少なければ次月の保証にはなりません。
また、見逃し率の母数は「すべての生産品」ではなく、確定済みの対象不良です。良品誤保留率の母数は確定済み良品であり、保留後に不良と確定した品を良品の誤保留へ数えません。判定不能はどちらにも埋めず独立列とします。ラベルが確定しない品を評価から除外するなら除外件数も公開し、除外率が高いモデルを有利にしないようにします。型式別の件数が足りなければ、全体値で希少型式の弱さを隠さず「評価未了」と明記します。
評価表の読み方を架空の例で確認します。比較試験に、検査で確定した対象不良40個と良品19,960個が含まれると仮定します。従来ルールは不良30個を検出し、10個を見逃し、良品120個を保留しました。新しいAIは不良36個を検出し、4個を見逃し、良品220個を保留したとします。この場合、対象不良の再現率は従来75%、AI90%。良品誤保留率は従来約0.60%、AI約1.10%です。一方、良品保留は100件増えます。この数字だけで採用を決めず、追加保留100件の確認に必要な人員と、見逃し6件を防ぐ価値を同じ期間・同じ対象不良で比較します。
ただし、この試験が人工不良を多く混ぜた「不良強化サンプル」なら、40/20,000という不良割合を量産の発生率として投資計算に流用してはいけません。検出率の比較には有用でも、保留箱の負荷や月次の回収効果は、通常生産での発生率で計算し直します。AIのスコアしきい値を調整して再現率を上げれば、多くの場合HOLDも増えます。RFPでは、ベンダーが都合の良い一点のしきい値を選ぶのではなく、複数の候補点における見逃し件数・追加保留件数・判定不能件数を表で示すよう求めます。現場は品質リスクと処理能力を見て、承認する運転点を選べます。
「型式Aでは良好、型式Bでは不良を見逃す」という状況を平均値で覆い隠さないため、受入表の行は少なくとも型式、ロット、治具、シフト、不良種類で切れる構造にします。少数セルの百分率は過信せず件数を併記します。また、学習期間に含まれないレシピ版での結果を独立に報告します。AIだけに見えて従来ルールには見えない不良が何で、逆の不良が何かを個体IDで追える差分一覧を作れば、モデルの改善点だけでなく既存ルールを維持すべき範囲も分かります。
試験終了後にはラベル確定手順を監査します。検査員がAIの判定を見たうえで「不良」と決めると、独立した正解が失われます。可能なら判定結果を伏せた寸法・機能検査、あるいはあらかじめ定めた客観的な後工程試験を正解の基準にします。判定の食い違い品は、品質と工程技術の担当者が証拠を見て裁定し、裁定日と根拠を残します。データに曖昧さが残る場合は「未確定」として別集計にし、ベンダーに有利な側へ振り分けません。
モデル更新は校正・レシピ変更と同じ変更管理に入れる
量産後に工具摩耗、材料変更、治具交換、プレス速度改訂が起こると、正常な波形の分布も変化します。監視するのはAIの異常件数だけでなく、位置合わせ量、接触点、ピーク荷重、保留率、後工程不良との対応です。急にHOLDが増えたら、モデルを即再学習する前に測定系、レシピ、材料ロットを確認します。測定系がずれたまま再学習すれば、異常を新しい正常として取り込む危険があります。
更新案は新旧モデルを同じ保存波形と直近の現場波形で並走させ、見逃しと誤保留の差を評価します。変更承認者、理由、学習対象期間、除外データ、前処理、しきい値、配布先、戻し先を記録し、導入日時をロット履歴に残します。モデルの版だけ更新して工程レシピの版を記録しないと、後日の顧客調査で何が変わったのか追えません。NISTは実運用中の性能と運用条件の変化を監視し、評価方法の妥当性を定期的に見直すことを勧めています。NIST AI RMF Measure
より広い工場設備のAI監視と本稿の違いは、対象を圧入の一サイクルごとの製品品質に絞る点です。設備の故障兆候や振動・電流を扱う場合は工場のAI異常検知ガイドも参照してください。設備保全のアラームと圧入品の良否は、同じ「異常」という語でも判断する対象と責任者が異なります。
運用設計:AIスコアの後に誰が何をするか
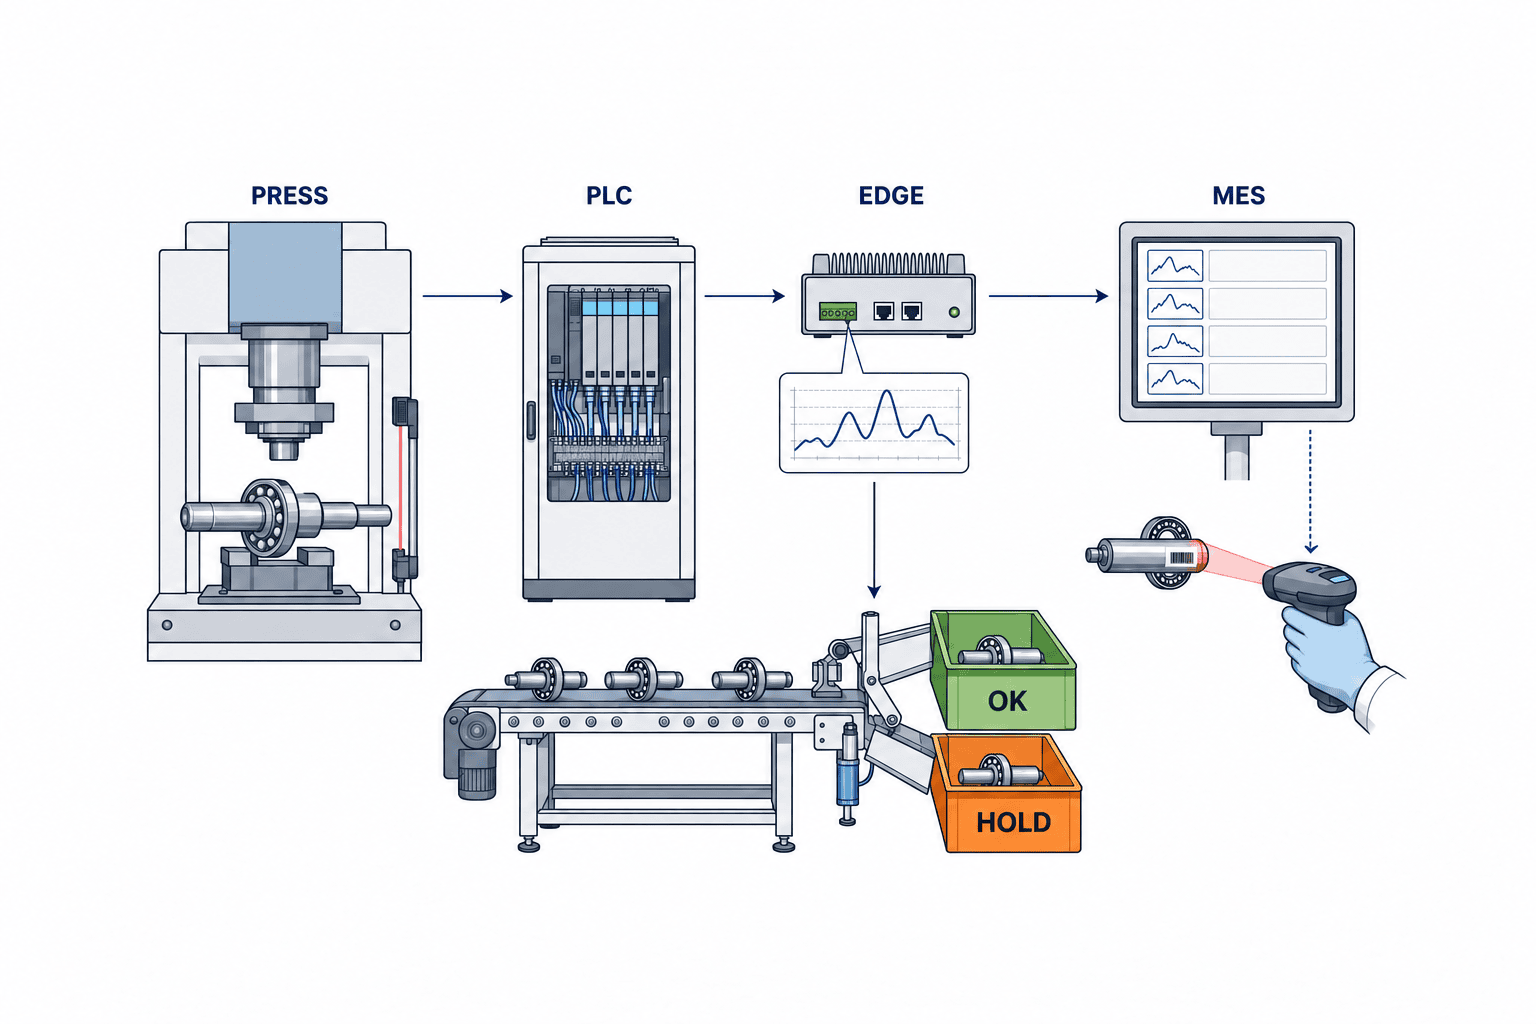
理想的なデータフローは、プレスの荷重・位置センサー→PLCまたは工程監視器→波形保存・モデル判定→OK/HOLD/NG結果→PLCの排出分岐とMESの履歴です。生波形をPLCで長期保存する必要はありませんが、判定結果と品物の行き先は失われないようにします。OPC FoundationのResult Transfer仕様は機械の結果情報を交換するための公開仕様です。実際の実装では対象設備とMESの対応フィールドを確認し、標準名だけで連携可能と決めつけないでください。OPC UA for Machinery Result Transfer
HOLD品は物理的に良品箱へ流れない経路を設けます。アンドン表示だけで、搬送経路が同じなら誤混入を防げません。保留箱の施錠やスキャン照合、再検査担当、解除権限、再圧入の可否、廃棄判断の記録まで決めます。AIの判定と製品の出荷可否は別の権限です。解除した人、理由、根拠となる再検査データを追えるようにします。
通信断・サーバー停止時には、設備を停止するか、既存の上下限判定のみで限定運転するかを製品リスク別に決めます。後者を選ぶ場合、対象型式、最大継続時間、追加検査、復旧後の照合を事前承認し、勝手に通常運転へ戻らない設定が必要です。センサー異常とモデル異常は別のアラームにします。波形が来なかったサイクルをAIがOKと返しても、合格にしてはいけません。
保守では、毎シフトの信号ゼロ点確認、校正履歴、治具交換時の基準波形確認、レシピ改訂時のモデル再評価を役割表に落とします。ISO 17359:2018は機械の状態監視プログラムを設定する一般的手順を示す規格です。圧入品質の合否を直接定める規格ではありませんが、監視項目、測定位置、間隔、記録を整理する参考になります。ISO 17359:2018
タイ工場でのRFP:設備・データ・運用を一枚に載せる
RFPには「AIで異常を検出」とだけ書かず、現在の問題と境界を先に記載します。対象設備のメーカーと制御方式、力・位置センサー、現在の取得周期、製品型式、年間生産量、対象不良、既存ルールの誤判定、後工程・顧客での発見方法を提出します。秘匿が必要な図面や波形は契約上の扱いを決め、ベンダー比較には匿名化した同じ評価データを渡すのが公平です。
提案側には、データ取得点、同期誤差の検証方法、生波形の保存形式、ネットワーク構成、オフライン動作、現場端末の表示、モデル更新手順、判定時間、故障時挙動、保守窓口とソース・データの権利を回答させます。異常検知ソフトの価格だけでなく、センサー追加、PLC改修、MES連携、治具改造、ラベル付け、現地試運転、教育、保守を分けた見積が必要です。後付け可能な工程監視機器は存在しますが、各機の電気・機械インターフェース、停止時間、安全審査は現物確認が要ります。Kistlerの工程監視例
| RFP項目 | 書くべき内容 | 受入時の証拠 |
|---|---|---|
| 測定 | 力と位置の単位・校正・同期・周期 | 生波形、校正記録、同期試験 |
| 識別 | 型式・ロット・サイクルID・レシピ版 | MESと曲線の照合ログ |
| 判定 | 既存ルール、AI、HOLDの優先順位 | 同じサンプルでの比較表 |
| 隔離 | 排出分岐、解除権限、再検査 | 実ワークの搬送テスト |
| 停止・通信断 | 停止または限定運転の条件 | 断線・再起動試験 |
| 更新 | 学習・承認・ロールバック | モデル版履歴と復旧試験 |
ベンダー選定では、PoCの「画面が動いた」を合格としないことが肝心です。実ワークの不良原因と曲線、現場の保留処理まで確認できるかを比べます。装置の選定・導入全体はサーボプレス圧入装置の選び方と合わせて見ると、装置仕様とAI要件の抜けを減らせます。
FAT/SATの受入試験をどう設計するか
FATでは、模擬・実ワークを使い、同じ評価データで既存ルールとAIの結果を並べます。型式、ロット、治具、作業条件を試験表に記し、AIに不利な条件も事前に選びます。試験用に作った異品や斜め入りは「模擬不良」と明示し、自然発生不良と分けて報告します。最終荷重だけは通るが途中波形が異なる品、力信号欠落、位置信号欠落、モデルの対象外レシピ、サーバー停止、時刻ずれを含めます。安全に実機で再現できない試験はシミュレーターと記録再生を使います。
SATでは現地環境を使い、設備起動から最初のサイクル、シフト交代、治具交換、電源瞬断、LAN断、MES停止、復旧時の未送信結果の照合を試します。通信遅延が増えたときに判定前の品が良品へ流れないか、HOLD解除後に誰の操作が記録されるかを確認します。タイ語の現場表示、英語の保全画面、日本語の本社レポートが必要なら、単に画面を翻訳するのではなく、同じ状態コードを表示言語で説明できるか検証します。
シャドー運転から自動保留へ切り替える判定ゲート
初期のシャドー運転では、AIの判定を記録する一方で製品の搬送・出荷判定は現行手順に従います。これにより、AIが突然多数の良品を止めてしまうリスクを負わず、実際のロット、温度、シフト、治具交換を含む波形を集められます。ただしシャドー運転中のAIによる「見逃し」は、後工程検査に掛からなかった不良を数えられません。既存の良否とAI判定の一致率だけを見て合格にせず、対象不良の確定方法と観測できなかった範囲を明記します。
切替ゲートは工程品質、製造、保全、情報システムの責任者が共同で承認します。たとえば①対象型式とレシピの一覧が固定されている、②信号欠落がHOLDまたは停止へ入る、③既存ルールより見逃しを増やさない根拠がある、④追加保留件数をシフト当たりの検査能力で処理できる、⑤保留解除を追跡できる、⑥旧モデルと旧運転へ戻す手順を実機で試した、という六つを証拠付きで確認します。一つでも未確認なら対象型式を限定するかシャドー運転を延ばします。「AI判定が数日間安定した」だけでは、稀な不良の検出力は証明できません。
切替初週には、対象外の型式や新規レシピが混入していないか日次で照合し、HOLD率と原因別件数を現場の処理能力と比較します。保留件数が上限を超えた場合に、自動でしきい値を緩める設計は避けます。品質担当の承認を受けて、対象範囲の縮小、保留品の処理増員、前処理や測定系の点検を選びます。しきい値を緩めて見逃しが増えれば、表面上の設備稼働率が改善しても顧客品質は悪化するためです。モデル更新や解除権限の変更があった日は、前後の判定傾向を同じ条件で比較できるよう履歴を残します。
量産開始後も「AI導入済み」という一度きりの完了印で管理しません。月ごとに対象型式ごとの見逃し、誤保留、判定不能、復旧時のデータ欠損を確認し、治具や材料を変えた日をグラフに注記します。評価できる不良件数が少ない月は、ゼロ件を成功率100%と書かず、累積期間と対象範囲を示します。この運用ができて初めて、PoCの成績を日常の出荷判断へつなげられます。
受入数値は工程ごとに決めるべきで、一般値を保証値として転用しません。例として「既存ルールに対して、確定済みの対象不良の見逃しを増やさず、良品の追加保留を許容上限内に収める」「判定結果は排出分岐より前に到着する」「波形と個体IDの不一致がゼロ」という条件を置けます。不良サンプルが少ないなら量産SATで監視期間を延ばし、最初はAIを影響のないシャドー判定として走らせ、十分な証拠を得てからHOLDを有効にします。受入前後でモデル版を固定し、試験中のパラメータ変更履歴を残してください。
投資判断:見逃し削減と誤保留の両方を金額にする
投資試算は「AIが何%良くなるか」から始めません。まず、対象不良の流出件数×一件当たりの社内・顧客対応費、良品誤保留件数×再検査費、設備停止時間×時間当たり損失を、現状の実測で置きます。追加費用には初期のセンサー・PLC・データ基盤・モデル構築、年間の保守・再学習・校正・ストレージを入れます。設備停止削減と不良流出削減が同一事故に由来する場合、効果を二重に数えないよう、事象IDで対応付けます。
計算例を明示します。以下は架空の比較条件であり、タイ工場の実測値やベンダー性能ではありません。年60万サイクル、従来の対象不良流出率0.15%、AI追加後0.06%、流出一件の処置費2,500 THBと仮定すると、減少件数は540件、年間回避費は1,350,000 THBです。一方、AIによる良品の追加保留率0.6%、一件の再検査費45 THBなら、追加保留3,600件・費用162,000 THB。年間保守・校正・再評価費350,000 THBを差し引くと、差引効果は838,000 THB/年。初期投資1,800,000 THBなら単純回収は約2.15年です。設備停止時間、顧客補償、資金の時間価値はこの単純例に含めません。
ここで大切なのは、0.15%から0.06%への改善を実績なしに見積へ書かないことです。まず既存ルールとAIを同じ現場データで評価し、対象不良ごとの見逃しと誤保留を測ります。不良が稀なら、評価期間を延ばすか、改善幅の下限を用いる保守的なシナリオを作ります。良品の保留が予想以上に多くなるだけで上の回収年数は伸びます。費用面だけでなく、顧客が要求する工程監視やトレーサビリティの証拠を満たす価値も別欄で扱ってください。
よくある質問
圧入工程のAI異常検知は、既存の荷重上下限判定より必ず高精度ですか?
いいえ。工程と不良の種類によります。最終値と上下限帯で十分に判別できるなら、追加のAIは不要かもしれません。途中の形状差が意味を持ち、既存ルールで見逃すことが現場データで確認できる場合に、同じホールドアウトで比較します。検出率だけでなく追加保留、判定遅延、保守負担を合わせて判断します。
不良データが少なくても導入できますか?
正常波形の逸脱を調べるPoCは可能ですが、未知の逸脱をすべて真の不良とは呼べません。初期はシャドー判定とHOLD運用で実例を集め、寸法・後工程検査でラベルを確定します。少数の人工不良だけで量産の検出率を保証しない契約条件が必要です。
既存プレスへの後付けで何を確認すべきですか?
荷重と変位を同一サイクルで取得できるか、PLCで排出分岐を制御できるか、センサー校正と安全審査が可能かを確認します。直接測定と機枠ひずみからの間接測定では信号の解釈が変わります。後付け可能な監視装置が市場にあっても、対象機のストローク、治具、配線、停止可能時間で可否が決まります。
RFPとFAT/SATでは何を最優先にすべきですか?
RFPでは対象不良の定義と曲線・製品IDの結合、FATでは既存ルールとの同条件比較、SATでは現地の隔離・通信断・解除記録を優先します。デモ画面の見栄えや汎用AIモデルのベンチマークは、製品流出の防止を証明しません。
タイ工場のデータを日本本社へ送る必要がありますか?
必須ではありません。判定を現地のエッジ端末で行い、必要な結果や集計だけを本社へ共有する構成もあります。データ保管場所、通信断時の動作、保守担当者のアクセス範囲、顧客との契約条件を先に決め、必要な波形だけを安全に共有してください。
まとめ
圧入工程の荷重変位波形AI異常検知で成果を出す順番は、測定の信頼性を確保し、曲線を製品・レシピに結び、既存ルールとの差を実データで検証し、HOLD品の物理的隔離を仕上げることです。AIの追加価値が確認できなければ、上下限帯の改善を採る判断も合理的です。調達時には、モデルの名称よりデータ仕様、評価表、停止時挙動、FAT/SATの証拠を重視してください。
タイ工場で既存プレスの波形が取れるか、AIを追加する前に何を試験すべきかという検討段階でも、TOMAS TECHへご相談いただけます。設備・センサー・PLC・MESの現状を確認し、必要な範囲から受入条件を整理します。
参考情報
- Kistler: Force-displacement measurement — 圧入力・変位の取得と曲線評価(製品ベンダーの一次資料)。
- Promess: UltraPRO Monitoring — 力–位置シグネチャと上下限帯、検知対象例(製品ベンダーの一次資料)。
- Kistler: Sensors and process monitoring in production — 圧入監視と後付けの例(製品ベンダーの一次資料)。
- ISO 10012:2026 — 測定管理システムの要求事項。公開概要を参照。規格全文を参照したという意味ではありません。
- ISO 17359:2018 — 機械状態監視プログラムの一般指針。圧入品質判定基準ではありません。
- NIST AI RMF Playbook: Measure — テストセット、ドリフト、運用条件の評価。
- OPC Foundation: OPC UA for Machinery Result Transfer 1.01 — 機械結果の交換仕様。
*注:記事中の投資試算は計算方法を示すための架空例です。性能・費用・回収期間の保証ではありません。*


