


トグルクランプを組立・溶接治具に採用するとき、「カタログの最大保持能力が工程荷重を上回る」という条件だけでは選定を終えられません。実際にワークへ加わる力、反力の逃げ道、板厚・部品公差のばらつき、作業者の手の届き方、空気圧喪失時の状態まで決めて初めて、候補を比較できます。本稿はタイ工場で治具を新設・改造する生産技術、調達、品質担当者に向けて、手動と空圧、横押しと上押しの選び方からRFP、FAT、SATまでを整理します。一般的な治具設計・製作の判断軸を踏まえ、ここではクランプという購入部品に絞ります。
トグルクランプ選定で最初に分ける二つの力
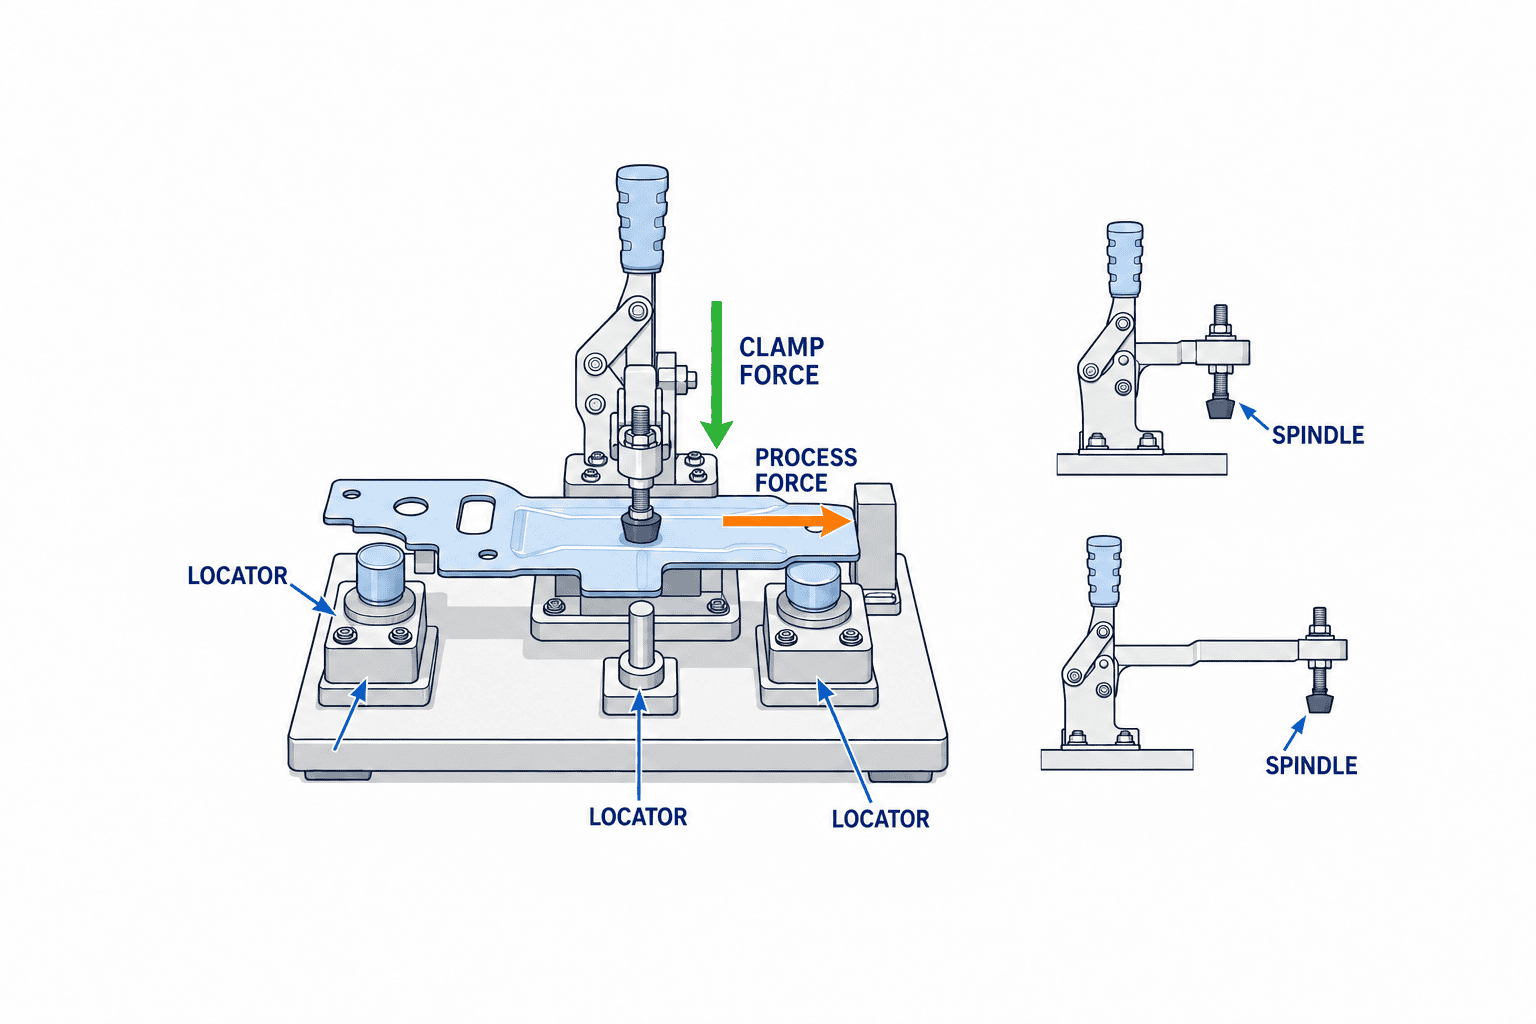
トグルクランプはリンクを死点越えまで動かして閉じるクイックアクションの保持機構です。閉じた姿勢で外力に抗う「保持能力」と、閉じる過程で先端がワークに与える「加圧力/クランプ力」は同じ値ではありません。Carr Laneの技術解説は、保持能力をロック姿勢で永久変形を起こさず抵抗できる外力と説明し、実際のクランプ力はスピンドル位置、高さ調整、先端材、ワーク材などに左右されると明記します。DESTACOの技術解説も、操作力と作用点、リンクの機械的利得、バー上の測定位置を加圧力の変数として挙げます。したがってカタログの「最大保持能力」を、そのままワークへの押付け力としてRFPに転記してはいけません。
位置決めは受け側、クランプは保持側
加工・溶接・組立の基準位置は、ピン、ストッパー、受けパッド、Vブロックなどのロケータが作ります。クランプはワークをその基準へ安定して接触させ、工程中に離れないようにする役目です。クランプ先端で位置を決める設計にすると、作業者の操作力や先端パッドの摩耗が寸法基準になってしまいます。まず図面にデータム、ワークの投入方向、支持点、反力点、工程荷重の方向を描き、その後に必要なクランプ位置を置きます。とくに薄板、プレス品、樹脂部品では、押さえ過ぎが形状を矯正してしまい、治具から外した後の寸法が変わります。保持できる最小限の荷重を試験で決めることが、強い機種を買うことより重要です。
「必要な力」を一つの数字にしない
設計表では少なくとも、ワークを受けに着座させる力、工程外力に耐える力、ワークが許容する押付け上限、作業者が繰り返し操作できる力を別欄にします。溶接なら入熱と収縮、ガンの接触、スパッタ、治具姿勢を考慮します。ねじ締めなら工具の反力と部品の浮き、圧入なら軸方向の荷重と反力経路が問題です。「溶接中にずれなかった」という観察だけでは、押し潰し、溶接後の反り、機械要素の永久変形を見逃します。実機ワークで着座、工程、解放後寸法を順に測る試験計画にしてください。
横型・縦型・直動型はワークの逃げ方で選ぶ
MISUMIのトグルクランプカタログは横型、縦型、横押し型、ラッチ型などを分けて示しています。分類は見た目の違いではなく、アームやプランジャの動き、開放時に必要な空間、ワークへ力を入れる方向の違いです。選定表には「閉時の保持姿勢」と「開時の干渉」を両方描きます。候補機種の実寸CAD、開き角、ストローク、固定穴、スピンドル調整範囲を使って、手の動きまで確認します。似た外形でも、ハンドル軌跡と部品の投入経路がぶつかる場合があります。
| 方式 | 典型的な使いどころ | 事前に確認すること |
|---|---|---|
| 横型ホールドダウン | 開いたハンドルを低く収めたい上押し治具 | バー先端、ハンドル、工具、ガードの干渉 |
| 縦型ホールドダウン | 上方に操作・開放の余裕がある上押し治具 | 上方のロボット・ガン・照明との干渉 |
| 直動プランジャ/横押し | ストッパーへ横から着座させたいワーク | 軸ずれ、横逃げ、先端の回転・面圧 |
| ラッチ/引張り | 蓋や二つの部材を引き寄せる構成 | フックの係合、開放時の跳ね、掛け忘れ |
この表は機種を一意に決める規則ではありません。たとえば横押しプランジャで薄板を横へ押す場合、受け面が十分でなければ板が浮き上がります。上押しを足せば解決するとは限らず、支持の追加が過拘束になることもあります。実ワークの最悪公差、バリ、面粗さ、表面処理の厚み、搬入角度を含めた試作品で確認します。
横型と縦型は「収納姿勢」だけで決めない
縦型は開放時のアームが大きく上がり、取り出しやすい一方、溶接ガンやロボットの経路と競合することがあります。横型は全高を抑えられることがありますが、操作ハンドルが側面の通路や隣の治具へ出る可能性があります。閉状態と開状態の包絡線、作業者の手と指の進入範囲、清掃用具の通り道をCADまたは実物のモックアップで確認してください。治具面に対する左右勝手も図面に書き、保全部品の共通化と作業性を両立させます。
先端パッドとアーム位置が能力を変える
保持能力は試験条件つきの値です。Carr Laneはホールドダウン型ではスピンドルをハンドルに近づけた位置で能力を示し、アーム端では低くなると説明します。長い延長アーム、先端ゴム、斜め接触を追加すると、カタログ条件から外れます。特注アームの可否、最大許容長、補強方法、先端パッドの硬さ・摩耗、調整ねじの緩み止めをメーカー仕様と供給者の設計計算で確認します。「機種の数字が足りる」だけでなく、「実際に使う先端位置で足りる」ことを求めます。
手動か空圧かをタクトだけで決めない
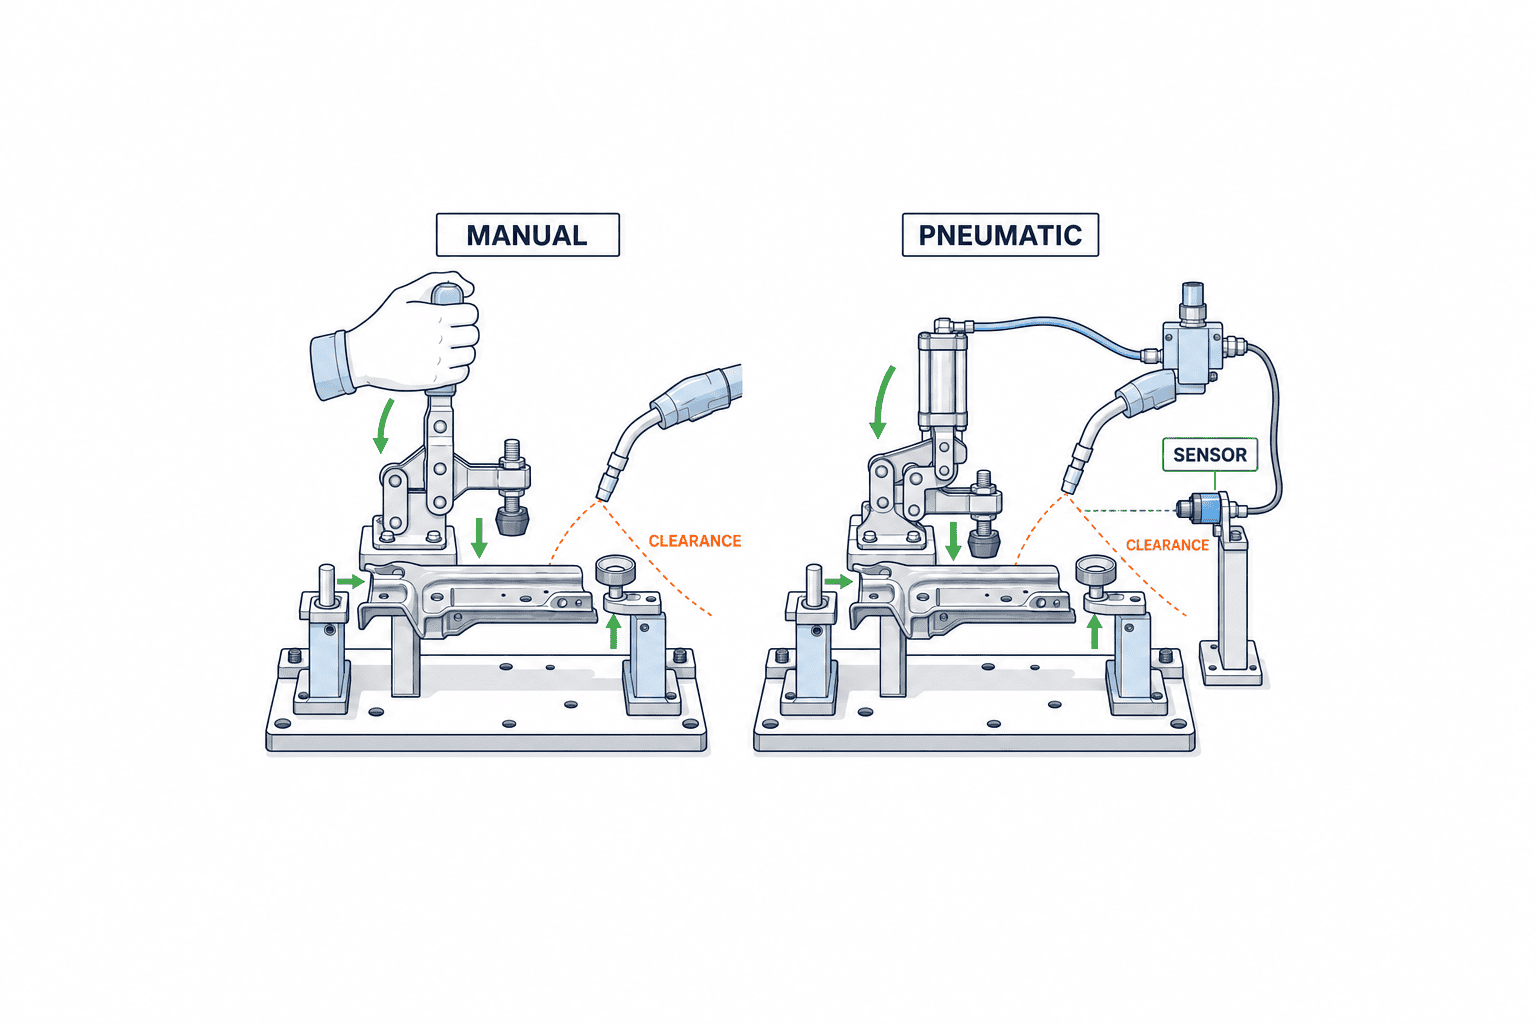
手動クランプは配管、バルブ、制御が不要で、段取り替えや少量多品種の試作に適します。ただし実際の押付け力は作業者、操作角度、スピンドル調整で変わり得ます。頻繁な操作では疲労、閉め忘れ、工程開始前の状態確認が課題になります。空圧クランプは複数箇所を同じシーケンスで動かし、センサーやPLCとの連携を設計できます。その代わり、圧力変動、配管漏れ、弁故障、排気、誤作動、保全時の残圧を管理しなければなりません。選定は単なる手動対自動の比較ではなく、ワーク着座の再現性と異常時の動きを含む工程設計です。
| 判断項目 | 手動の確認 | 空圧の確認 |
|---|---|---|
| 操作 | 人が安全な姿勢で閉められるか | 自動・手動・段取りモードをどう切り替えるか |
| ワーク確認 | 閉めた手応えと目視が十分か | ワーク有無とクランプ位置を何で検知するか |
| ばらつき | 作業者と先端調整の差をどう検査するか | 圧力、流量、漏れ、温度変化をどう監視するか |
| 停止・復帰 | 開放と工具解除をどう誤らないか | 停電、空気圧低下、非常停止、再起動の状態をどう定義するか |
| 保全 | ピン・リンク・ハンドル摩耗をどう点検するか | それに加えて弁、配管、センサー、残圧をどう扱うか |
サイクル時間を比較する場合、クランプの開閉秒数だけでは不十分です。投入、着座確認、全箇所の閉状態確認、工程実行、排出、清掃、段取り替えを通した実測値を使います。多点クランプの同時駆動は速く見えても、ワークが最初の接触でずれると手直し時間が増えます。閉じる順序を設計し、最初に基準へ寄せる点と最後に保持する点を分ける案も比較してください。自動化の投資順序はタイ工場の中小企業向け自動化事例も参照できます。
空気圧が失われたとき、何が起こるかを機種ごとに確認する
「トグル式なら空気が抜けても保持する」と一般化してはいけません。DESTACOの870-2/871-2シリーズには、全空気圧喪失時も機械的にロック姿勢を維持するトグルロック機能が明記されています。これはそのシリーズの製品仕様です。別機種、別回路、特殊アーム、摩耗した実機へ自動的に適用できません。選定する品番ごとに、閉位置での機械ロック条件、電源喪失、供給圧低下、ホース破断、弁の中立位置、残圧、復圧時の再動作を、メーカー資料と治具側の回路図で照合します。
「閉じたまま」が常に安全とも限りません。人がワークを取り出す必要がある工程では閉状態が救出を妨げる可能性があります。一方、重量物の保持中に開放すると落下が起こり得ます。安全状態は工程の危険源評価から決めるものです。ISO 12100は機械のリスク評価とリスク低減の原則を、ISO 4414は空圧システムと構成品の一般安全要求を示します。タイ工場の設備へ適用する法令・社内基準の判断は設備側の責任者と行い、メーカーの機構説明だけで安全機能を宣言しないでください。
クランプ位置センサーは安全機能と同義ではない
「クランプ閉」信号は生産シーケンスの条件として有用ですが、ワークが正しく着座したことまで証明しません。ピン先端でバリを噛んだ状態、誤品種が入った状態、センサーだけが閉を示す故障を想定します。必要に応じてワーク有無、基準面の着座、クランプ位置、圧力を別信号として扱い、相互矛盾を検出します。安全関連制御として使う場合は、通常の工程監視とは分けてリスク評価、要求性能、検証を行います。センサーの有無を見積項目に入れるだけでは、故障時の振る舞いは決まりません。
保全の空気抜きは製品機構と別の手順
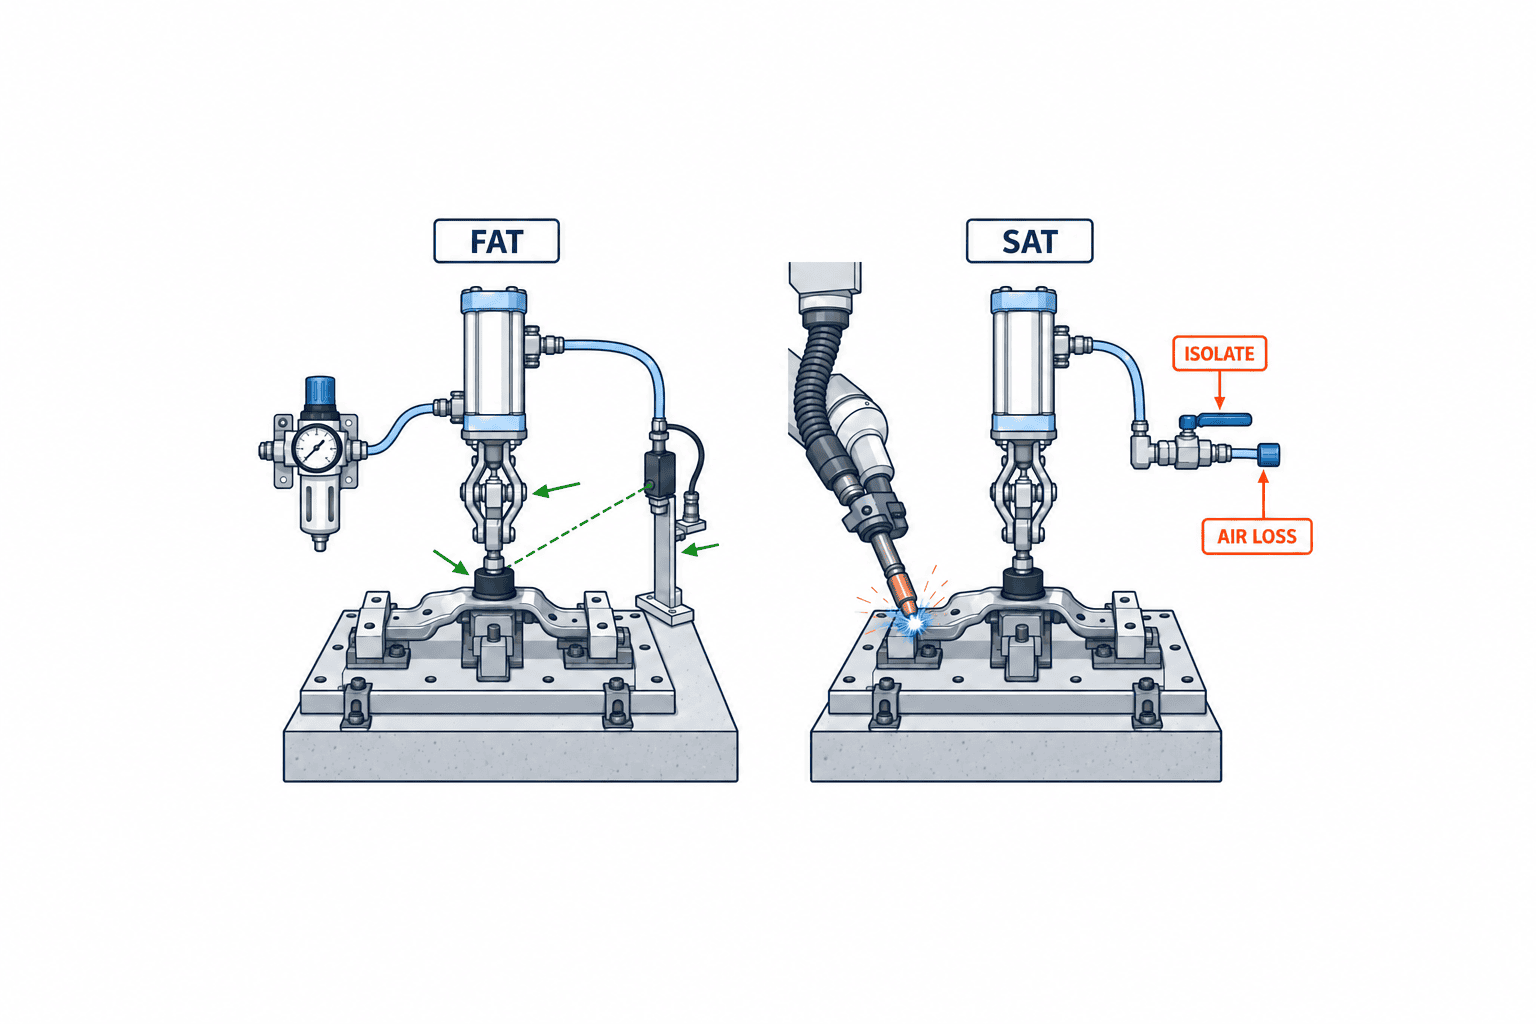
米国のOSHA 1910.147は、整備時の予期しない起動や蓄積エネルギーの放出に対するエネルギー遮断、残留エネルギーの処置、遮断の確認を規定しています。これはタイ法令をそのまま代替するものではありませんが、保全手順を設計する際の一次資料です。クランプが機械的にロックしていても、シリンダーや配管の残圧、ばね、支持されていないワークの位置エネルギーは別に評価します。ロックアウト点、排気弁、圧力計、手動解除方法、解除前のワーク支持、再起動前の確認を治具の引渡し資料へ入れます。
ワークのばらつきを先端調整だけで吸収しない
クランプのスピンドルを回して製品AとBの板厚差に合わせる運用は、一見簡単です。しかし調整を誰がどのゲージで行うか、設定をどう固定するか、境界のワークで接触位置が変わらないかを決めなければ、段取りごとに押付け力が変わります。複数品種を一つの治具で扱う場合は、最小・最大寸法だけでなく、穴位置、曲げ角、溶接前の隙間、表面処理、バリを実測し、各品種の最悪組合せを試します。クランプの公称ストローク内に入ることと、適切な加圧が得られることは別の確認です。
調整代と部品共通化の交換条件
調整範囲の広い部品は現場対応を助けますが、設定ミスの余地も広げます。基準となるゲージ、色分けされた停止位置、交換式の先端パッド、品種別レシピを組み合わせ、作業者が正しい状態へ戻せる設計にします。ただし、色だけで安全や品種判定を担わせないでください。交換部品を共通化する場合も、先端形状と材質がワーク表面へ与える影響を確認します。溶接部ではスパッタ付着と熱、組立では傷・圧痕と異物、食品や薬品に近い場所では清掃性と材質適合がそれぞれ異なる選定条件です。
クランプを増やす前に支持と荷重経路を見る
ワークが浮くとき、追加クランプが解決策とは限りません。最初のクランプが不適切な方向へ押していれば、二つ目は変形を固定します。受け点が工程外力の直下にあるか、反力が治具ベースへ閉じるか、ワークの薄い壁に曲げをかけていないかを見直します。必要ならロケータ、受け面、押付け順序、先端形状を変更します。クランプ点を増やす案は、解放後寸法と工程能力を確認してから採用します。ここは汎用の治具設計記事で述べる位置決め論の適用場面ですが、購入部品の選定では先端位置と調整限界まで落とし込む必要があります。
選定表を実際の工程で埋める例
たとえば薄い鋼板ブラケットを二つ重ね、スポット溶接前に穴と端面を基準へ合わせる治具を考えます。以下は特定メーカーの能力を示す実測値ではなく、RFPの項目を埋めるための設計例です。最初に下側ブラケットの穴をピンに入れ、端面をストッパーへ寄せます。次に上側ブラケットを載せ、浮きと隙間を確認してからクランプを閉じます。閉じる順番を逆にすると、上板が位置決めピンから逃げるか、初期の隙間を力でつぶした状態になるかもしれません。どちらも「閉センサーが入った」だけでは識別できません。
この例の比較候補は、上から押す手動ホールドダウンと、上押しの空圧式です。横押しプランジャは端面をストッパーへ着座させる補助には使えますが、板間の浮き止めを単独では担えません。縦型ホールドダウンはワークの着脱空間を作りやすいかもしれませんが、開放時のアームが溶接ガンの移動と重なれば不適です。横型は全高が収まっても、ハンドルを操作する手がスパッタの近くに来ないか確認します。空圧式にすると両手操作やセンサー監視の構成を設計できますが、必要性と安全性は工程全体で評価します。カタログ写真だけでは、この比較は終わりません。
試験ワークには公差中央の良品だけでなく、許容範囲の端にある板厚、曲げ、穴位置、初期隙間の組合せを含めます。現物のばらつき分布が未確認なら、RFPに「測定後に最終型式を決める」と明記して仮選定と本選定を分けます。クランプ先端をどこに当てるかは、溶接位置からの距離、打点順序、電極の進入、熱変形、解放後形状と同時に決めます。受けの直上へ押す案と、工具干渉を避けて離した位置へ押す案は、ワーク変形が違うので同等品にはなりません。
| 比較の問い | RFPで求める回答 | FAT/SATで残す証拠 |
|---|---|---|
| 実ワークへどの方向に力が入るか | 先端位置、面形状、調整範囲、受け点との関係 | 接触跡、着座、解放後形状 |
| 工程荷重を何が受けるか | ロケータ・ベース・クランプの荷重経路 | 工程中のずれ、摩耗箇所の観察 |
| 最悪品種で閉じられるか | 各品種の寸法範囲と開放包絡線 | 公差端ワークの投入・取出し |
| 停止時に何が起こるか | 弁・機械ロック・残圧・解除方法 | 承認済み手順による異常時試験 |
表の回答が曖昧なまま値段だけ比較すると、最安の見積ほど後から追加工、パッド変更、制御改造を要することがあります。逆に、要求を明確にすれば高価な空圧方式を採らず、手動式と簡単な着座ゲージで目的を満たす場合もあります。重要なのは方式の優劣を先に決めることではなく、同じワーク、同じ工程荷重、同じ受入試験で候補を比較することです。調達、製造、品質、保全が同じ選定表に記入し、異なる見解は試験項目へ変えてください。
トグルクランプのRFPに何を書くか
見積依頼を「トグルクランプ付き治具一式」と書くだけでは、供給者は安価な標準品を仮置きし、後から干渉や力不足が判明します。最低限、ワーク図面と公差、工程、投入・取り出し、荷重・温度・スパッタ、必要な着座と許容変形、稼働条件、清掃・保全、空気源、I/O、失圧時の要求を同じ版のRFPに入れます。安全関連の要求は「安全対策一式」ではなく、危険源、望む状態、検証方法、責任範囲に分解します。
- 製品・工程:品種、改訂番号、基準面、ワーク質量、実測ばらつき、作業順序、工具・ガンの経路。
- クランプ機能:受け位置、押付け方向、必要な着座条件、工程外力、許容押付け上限、開放時の空間。
- 候補品番:メーカー、型式、カタログ版、先端位置、アーム・パッド、取り付け方法、交換品。
- 駆動・制御:手動か空圧か、圧力範囲、弁、センサー、PLC信号、異常時と復帰時の状態。
- 試験・引渡し:FAT/SATの試験ワーク、測定点、判定規則、サイクル実測、保全手順、CAD・回路・部品表。
見積比較表には価格だけでなく、選定した品番、実効クランプ力の説明、保持能力の条件、交換部品、納期、現地在庫、工事範囲、試験対象、保証の前提を横に並べます。未回答は「同等」とみなさず、技術質問として戻します。タイ工場では海外メーカー品の調達経路と代替品の同等性、交換パッドの現地調達、図面言語、作業者教育も価格に影響します。一般論としての「タイ製は安い」「輸入品は安全」という評価ではなく、品番と検収証拠で比較してください。
クランプ選定の失敗モードを設計審査でつぶす
仕様書を作る前に、完成した治具を使う人の一連の動作を机上で再生します。作業者は部品を持ち、ロケータへ置き、先端が邪魔にならない姿勢でクランプを閉じ、工具を入れ、加工または溶接を終えて取り出します。この途中で「クランプが閉じられるか」だけを見ると、誤品種の投入、指の挟み込み、半閉じ、工具との接触、熱を持った部品の取り出しという別の失敗を残します。設計審査では、工程ごとに人、ワーク、治具、工具、センサーの位置を一枚の動作図へ重ね、操作できるかと危険がないかを別々に判定します。
先端がずれる・緩む・摩耗する
標準品の先端を長いねじで伸ばすと、部品の奥まで届くようになります。しかし接触点がアーム端へ移り、曲げやねじの緩みが増えます。さらにパッドが摩耗すると、同じハンドル終端位置でも着座の状態が変わります。設計審査では新品時の位置だけでなく、使用限界付近の先端寸法と接触面を描きます。交換後の調整ゲージを決め、調整者が力任せに締めてワークを変形させない方法を指定します。保全員が標準パッドへ戻した際にクランプ位置の検知と実接触が一致するかも確認します。
ワークが入るのに取り出せない
閉じた姿勢のCADでは問題がなくても、開放アーム、ハンドル、ホース、センサーケーブルがワークの搬出経路を塞ぐ場合があります。温度の高い溶接品を斜めに持ち上げるとき、最初にどの角が当たるかを実物または動作シミュレーションで見ます。空圧式なら排気して開放する時間も工程に含めます。作業者がホースを押しのけて搬出する運用は、後で漏れやセンサー断線を招きます。取り出せない原因がロケータにあるなら、クランプの大型化やストローク延長ではなく、ワークの逃げ方向を直します。
閉信号だけが先に成立する
位置スイッチを「閉」としてPLCに入れても、その時点でワークが受けに当たっているとは限りません。厚みが不足するワーク、置き忘れ、パッドの脱落、バリを噛んだワークでも、リンク終端だけを検知する構造なら信号が成立する場合があります。工程品質に着座が必要なら、閉信号と独立したギャップまたは存在確認を設計し、互いに矛盾する状態をエラーにします。安全機能に組み込む場合は、それとは別に危険源評価に沿う構成と検証が必要です。信号点数を増やす前に、何を証明したいかを文章で定義してください。
空気は残り、圧力計はゼロに見える
排気弁の位置、チェック弁、ホースの取り回しによって、設備側の圧力計がゼロでもシリンダー近傍にエネルギーが残ることがあります。手動解除時にワークやアームがどちらへ動くか、工具をどこへ置くか、ワークをどこで支えるかまで保全手順を作ります。失圧時に閉じたままの機構でも、残圧を安全にする代わりにはなりません。弁回路を変更した後は、停電と失圧の挙動を再試験します。この論点は単品クランプのカタログで閉じず、設備の空圧回路と保全手順までつながります。
調達時の比較は「同等品」の定義から始める
複数メーカーの見積を取るとき、保持能力の表示値だけが近ければ同等品と扱われがちです。しかし寸法と動作角、先端を取り付ける穴、調整量、開放後の占有空間、使用できるパッド、材質、交換部品の供給、センサーの取付位置、空圧なら失圧時の機構が違います。比較表では「同じ仕事ができるか」を列ごとに判定し、置換で変わる部品や図面改訂を明示します。候補Bへ切り替える場合は、候補Aで済ませたFAT項目を無条件に流用しないでください。変更が影響する項目を再試験します。
タイの現場では輸入品と現地調達品の納期差も選定に入ります。ただし、在庫情報は日々変わります。RFPには部品番号、交換頻度の想定、初期スペア、現地での発注先と代替手順を求め、見積提出時点の日付付き回答として管理します。初期価格だけで採用すると、先端パッド一つの欠品で設備を止める可能性があります。一方で、交換品を大量に買う前に摩耗実績を取るべきです。調達条件を固定値の予言にせず、いつ再確認するかを決める運用項目にします。
サプライヤーへは治具全体の設計責任と、クランプメーカーが保証する単品条件を分けて回答してもらいます。標準品を許容外のアーム長で使った場合、メーカーの能力表を引用しても、完成治具としての性能は説明できません。ワーク公差が未確定なら、見積条件を仮定として明記し、実ワーク測定後に品番を再決定するゲートを設定します。こうすれば「見積では成立したが量産部品では閉じない」という手戻りを、調達前に発見できます。
品番決定を遅らせるべき条件
製品図面は確定していても、量産初期のプレス反りや溶接前隙間が測れていないなら、クランプ品番の確定だけを急ぐべきではありません。候補を仮に選び、現場の代表ワークで先端接触、着座、工程後の変形を確認する短い試験を調達計画へ組み込みます。特に樹脂パッドやスプリング式先端を付ける場合、弾性変形が吸収できる量と、部品を所定位置へ押せる力を混同しないでください。吸収量が大きいほど良いとは限らず、工程中のワーク移動を許すことがあります。試験ワークの寸法と状態を記録し、採用機種の限界条件と一緒に残します。
最終型式を決める会議では、最も押しにくいワークで着座できたか、最も薄いワークで遊びが出ないか、最も弱い部位で圧痕がないかを別々に確認します。一つの部品で三条件を代用できない場合は、評価用ワークを分けます。溶接なら加熱後の解放時、組立なら工具反力が最大になる姿勢、検査なら測定子が触れる姿勢を含めます。設計上の余裕はカタログの能力差だけでなく、最悪ワークと使用限界における現物証拠として示します。これが部品メーカーの値と完成治具の性能をつなぐ最終確認です。
FATとSATで「閉じる」以外を検証する
FATは供給者側で治具とクランプが仕様どおり動くことを示す段階です。実ワークまたは寸法の分かった試験片で、着座、閉・開、先端接触、干渉、調整範囲、センサー信号、圧力変更、異常時の状態を記録します。製品の最小・最大公差や反りを代表するワークを用意し、良品だけで試験を終えないことが重要です。手動式なら複数の作業者が同じ順序で閉め、力の個人差と閉め忘れを観察します。空圧式なら圧力低下、電源遮断、非常停止、再給気、弁手動操作などをリスク評価に基づく試験として設計します。危険な状態を現場で無計画に再現しないでください。
SATでは実設備、実ワーク、実ガン・工具、治具の据付面、供給圧、保護装置、作業者の動線で検証します。FATで合格した機構でも、現場のホース長、アース、スパッタ、工具ケーブル、隣接設備で結果が変わります。合格判定は「動いた」ではなく、ワークの加工・溶接・組立結果と測定方法までつなぎます。たとえば溶接後の形状を評価するなら、クランプしたままの値と解放後の値を区別します。治具の役割は工程中の拘束なので、製品合格を保証するには工程条件と合わせた検証が必要です。
| 試験 | 見るべき証拠 | 未達時の切り分け |
|---|---|---|
| 着座・繰返し | 基準面の接触、ワーク位置の生データ | ロケータ、バリ、投入方向、押付け順序 |
| 力・変形 | 先端条件、工程中の移動、解放後寸法 | 先端位置、力、支持点、材料差 |
| 干渉・操作 | 開閉包絡線、作業姿勢、工具経路 | 型式、左右勝手、取付位置、ガード |
| 故障時 | 失圧・停電・停止・復帰の状態記録 | 機械ロック、弁、残圧、制御、危険源評価 |
| 保全 | 交換・調整・遮断・再起動の手順 | 資料、アクセス、スペア、教育 |
受入基準を「目視でOK」にしない
力や位置を測る必要がある箇所は、測定器、校正状態、測定姿勢、サンプル、判定規則をRFPに書きます。測定が難しい場合も、何を代理指標とするかを合意します。クランプの閉スイッチだけではワーク着座を証明できないため、必要な場合は別のギャップ確認、ゲージ、加工後寸法を使います。FATで試せない実圧力や溶接入熱は「SATへ持越し」と記録し、誰がいつ合否を確定するかを決めます。承認印の数より、再現できる生データと型式・版の記録が役立ちます。
交換後も同じ状態へ戻せるか
受入時点の動作だけを見ていると、先端パッドやスピンドルを交換した日に性能が崩れます。交換時の設定寸法、基準ゲージ、締付け方法、緩み止め、試しワーク、再検査項目を引渡しに含めます。ピンとリンクの摩耗、ハンドルの変形、パッド硬化、溶接スパッタの付着を点検対象にします。どの変化で使用停止とするかは、メーカー限界と工程側の許容値から決めてください。「半年ごとに全数交換」のような一律周期を根拠なく置くより、使用回数と状態を記録して保全計画を更新する方が合理的です。
タイ工場での導入手順:小さな試験から量産受入へ
最初に、一つの代表工程で現在のロスを定義します。ワーク浮き、位置ずれ、圧痕、閉め忘れ、段取り時間、手直しのどれが問題かによって、試験の測定値が変わります。次に、現行治具の受け点とクランプ点、実ワークのばらつきを記録します。メーカーの候補を並べる前に、工程荷重と許容変形、作業動線を確定します。手動の標準品で成立するかを試し、必要なら空圧化と監視信号を検討します。空圧化が目的にならないよう、現行方式と比較した投資判断を残します。
試作では一つの品番・一つのパッドで全品種を代表させないでください。公差端、反り、表面状態、投入姿勢の異なるワークを使い、クランプ中と解放後を観察します。量産導入では、部品の型式・版、CAD、回路図、PLC I/O、交換品、清掃方法、故障時・復帰時の状態、FAT/SAT記録を一式で受け取ります。現地保全担当が実際に交換・調整できることをSATで確かめれば、サプライヤー不在の夜勤でも再現性を保ちやすくなります。社内承認では「クランプ能力が大きいから」ではなく、問題と証拠の対応を示します。
仕様凍結後の変更を管理する
FAT合格後にスピンドル長、先端パッド、取付穴、センサー位置、弁、圧力設定を変えた場合、同じ品番の治具でも受入時と同じ状態とは限りません。変更票に理由、影響する品種、力と干渉の再確認、図面改訂、旧部品の処置を記録します。特に溶接治具はガン形状や打点順序の変更がクランプへ新しい荷重を与えることがあります。小変更だから再試験不要と決め打ちせず、変更内容に応じてFAT項目またはSAT項目を選んで再実施します。購買、製造、品質、保全の間で「誰が使用再開を承認するか」も事前に決めておくと、夜勤での応急修理が恒久仕様へ混ざるのを防げます。
よくある質問
トグルクランプの保持能力をそのまま押付け力として使えますか?
使えません。保持能力は閉状態で抵抗できる外力の定義であり、実際の押付け力は操作力、リンク、先端位置、調整、パッド、ワークに影響されます。メーカーが示す測定条件と実際の使い方を照合し、必要なら実ワークで測定します。
横型と縦型はどちらが溶接治具に向きますか?
どちらも一律には決まりません。ガンやロボットの経路、開放時の高さ、ハンドル操作、スパッタ、清掃性、ワーク搬出方向で決めます。閉状態だけでなく開状態の包絡線を確認します。
空圧トグルクランプは失圧してもワークを保持しますか?
機種と回路によります。機械ロックを明記する製品がありますが、候補品番の仕様、摩耗条件、圧力喪失と復帰時の動作を確認してください。保持することが安全な工程かどうかも別に評価します。
何をFATで確認し、何をSATへ残しますか?
FATでは治具単体の着座、開閉、干渉、センサー、調整範囲、代表的な故障状態を確認します。SATでは実設備の圧力、工具経路、製品品質、保護装置、作業者動線、保全手順を確認します。持越し項目と判定責任者を記録します。
まとめ
トグルクランプ選定の順序は、製品基準と工程荷重を定義し、保持能力と実際の加圧力を分け、動作方式と先端位置を比較し、ばらつきと失圧時の状態を検証することです。RFPに型式と試験条件を明記し、FATで機構、SATで工程と安全を確認します。これにより「カタログ値は足りたのに現場で使えない」という購入を減らせます。
タイで組立・溶接治具のクランプ方式を比較している段階でも、TOMAS TECHへご相談いただけます。ワークと工程の条件整理、RFPの比較軸、FAT/SATの受入項目を一緒に具体化できます。
参考情報
- Carr Lane — Toggle Clamp Holding Capacity & Clamping Force
- DESTACO — Exerting Force, Clamping Force & Holding Capacity
- DESTACO — 870-2 / 871-2 pneumatic clamps
- MISUMI — Toggle clamp catalogue
- ISO 12100:2010 — Machinery risk assessment
- ISO 4414:2010 — Pneumatic system safety
- OSHA 1910.147 — Hazardous energy control


