


ロボット溶接ポジショナーを選定するとき、カタログの可搬重量だけを見て機種を決めると、導入後に「治具を載せると回らない」「溶接姿勢は良いがトーチが届かない」「段取り中にロボットを止める」といった問題が起こり得ます。選ぶべきものは単体の回転機ではなく、ワーク、治具、ロボット、溶接電源、作業者、安全設備を合わせたセルの動きです。本稿では、タイの製造現場で見積依頼前に整理したい条件を、製品の例とともに順序立てて説明します。数値の例は各社の特定機種の公表値であり、一般的な保証値ではありません。
まず「何を動かすか」を定義する
ポジショナーはワークを回転・傾斜させ、ロボットのトーチが溶接線へ届きやすい向きに置く装置です。ABBは、同社のワークピースポジショナーについて、アーク溶接や切断でワークを動かし、ロボットと軸を協調させられると説明しています。KUKAも2軸機の用途として、複雑または重いワークを繰り返し向き直す溶接を挙げています。ただし「回ればよい」という理解では足りません。溶接線の位置、トーチ角度、ワイヤ送給、ケーブルの経路、作業者の搬入方向まで変化するからです。ABB IRP B/KUKA KP2-HV
最初に代表ワークを少なくとも「最大」「最小」「形状が難しい」の3種類に分けてください。図面上の完成品重量ではなく、溶接時に実際に動かすサブアセンブリの重量、全長、突出部、重心候補、把持面を記録します。治具とクランプ、回転側に載るケーブル・配管、将来追加する保持具も同じ表に入れます。薄板の箱体と長尺フレームでは、重量が同じでも回転時の挙動が違います。ワークの最大外形だけでなく、回したときの掃引体積と搬入時の姿勢を描くと、後の干渉検討が具体的になります。
仕様書の最初の一枚に入れる項目
品番群、年間生産数、1日当たりのシフト、溶接法、溶接長、板厚・材質、継手の種類、必要な溶接姿勢、許容する未溶接領域を一覧にします。段取り替え回数と、ワークが温かいまま排出されるかも記入します。これらは単なる購買情報ではありません。1軸か2軸か、1ステーションか2ステーションか、回転中に溶接するか、静止してから溶接するかを決める入力です。どの品番も同じ設備で流す場合、平均品番だけで設計せず、例外品番がセルを占有する時間まで見ます。
可搬重量は「ワーク+治具+回転側付属物」で照合する
カタログの定格可搬重量と、完成ワーク単体の重量をそのまま比較してはいけません。ポジショナーが動かす総質量には、治具、チャック、クランプ、アダプタ、溶接電流の戻り経路に関わる部材、回転側の追加機器が含まれます。製品ごとに定格の定義や許容条件は違うため、メーカーへ荷重表を渡して軸ごとの適用可否を確認します。ABBのIRP Bは機種群の説明で「治具込みで最大750 kg」と明記しています。一方、KUKAのKP2-HV500は定格500 kgと公表しています。この2つの数字を単純に優劣比較せず、対象モデルの仕様書で治具を含む条件と取付位置を読む必要があります。ABB IRP B/KUKA KP2-HV500
計算表では最低でも「ワーク質量」「治具質量」「追加部品質量」「合計質量」を分けてください。たとえばワーク400 kg、治具120 kg、チャック等30 kgなら、評価する質量は550 kgです。これは計算例であって、どの定格機にも使用できるという意味ではありません。偏心、慣性、取付面、加減速、回転軸の方向が別の制約になるためです。搬入時の吊り具やフォークリフト用の差し込み部は、回転中に取り外すかどうかも明記します。治具を見積の後で設計する案件ほど、後から質量が増えやすくなります。治具の概略設計を機種確定より先に進める価値があります。
重心と慣性モーメントを先に押さえる
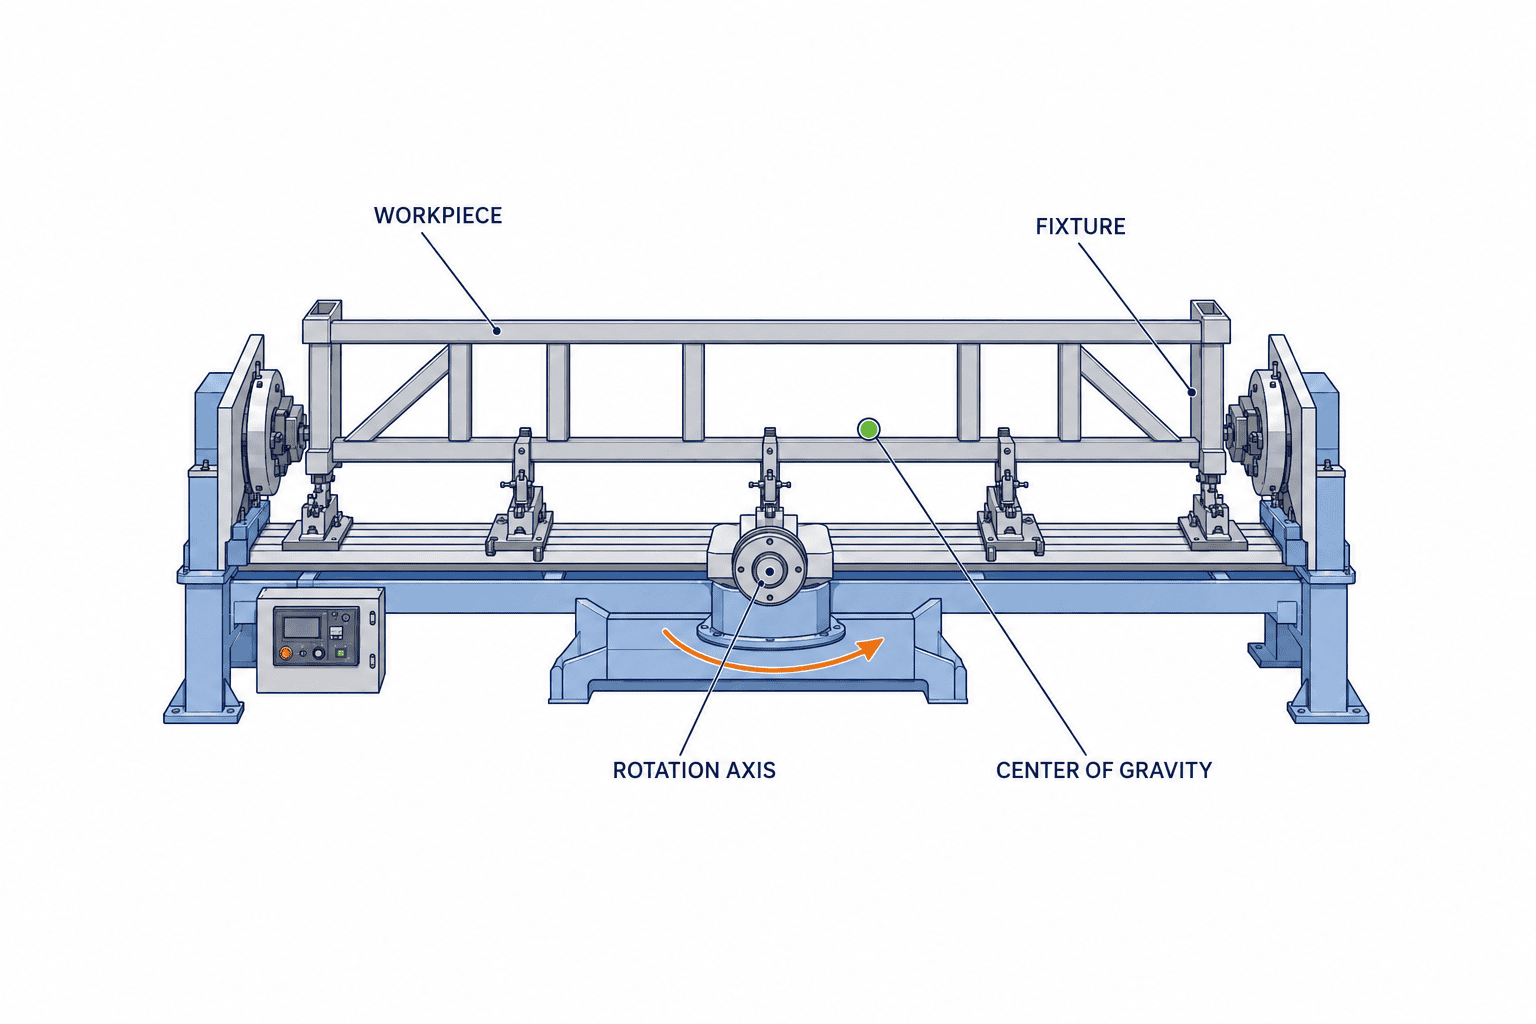
同じ550 kgでも、軸の近くに固まった短いワークと、両端に質量がある長尺ワークでは、加速・停止に必要なトルクが異なります。傾斜軸では重力による負荷も変わります。必要なのは質量の合計だけではなく、各軸に対する重心位置、質量慣性モーメント、最大偏心、ワーク姿勢ごとの負荷です。CADから概算し、メーカーが求める基準座標・単位に合わせて提出します。ABBはLoad ID機能でワークと治具の重心・慣性を計算すると説明しており、これらが軸の動的な制御に関わることが分かります。ABB Workpiece Positioners
図面が未確定なら、重心を一点で断定せず、想定範囲を箱として扱います。たとえば左右でクランプの構成が変わる場合は、最も不利な治具構成も計算します。「定格内だから余裕」という言葉は、許容慣性や負荷トルクも確認できて初めて意味があります。見積依頼時には、推奨サイクルで回転・停止を繰り返す条件と、連続使用率をメーカーに渡し、熱負荷やブレーキ寿命の扱いを確認します。現物を計測できる場合でも、その一品だけに合わせて量産バリエーションを見落とさないようにします。
1軸・2軸・ヘッドストック/テールストックをどう選ぶか
一方向の回転で主要な溶接線を良い姿勢へ持っていける円筒物や比較的単純な部品では、1軸が候補です。ワークの表裏と側面を扱う箱体、車体・建機部品、複雑なブラケットでは、回転と傾斜を組み合わせる2軸が有効な場合があります。長尺フレームなら両端支持のヘッドストック/テールストック方式を検討します。ただし軸数が多いほど、治具設計、ケーブル処理、教示、保守の条件も増えます。「2軸なら万能」ではなく、代表溶接線を各構成で見える化して判断します。
KUKAのKP2-HV500は回転・傾斜の2軸機で、定格500 kg、傾斜範囲±135°を公表しています。KUKAの別系列にはさらに高い定格の機種もありますが、必要な回転範囲や設置高さは機種ごとに異なります。数値を先に選ぶのではなく、トーチが望む方向から継手へ入れるか、アームやケーブルがクランプへ接触しないかを、3Dシミュレーションと実ワーク確認で詰めます。KUKA製品ページ/KUKA機種一覧
動作の区別は見積段階で明記する
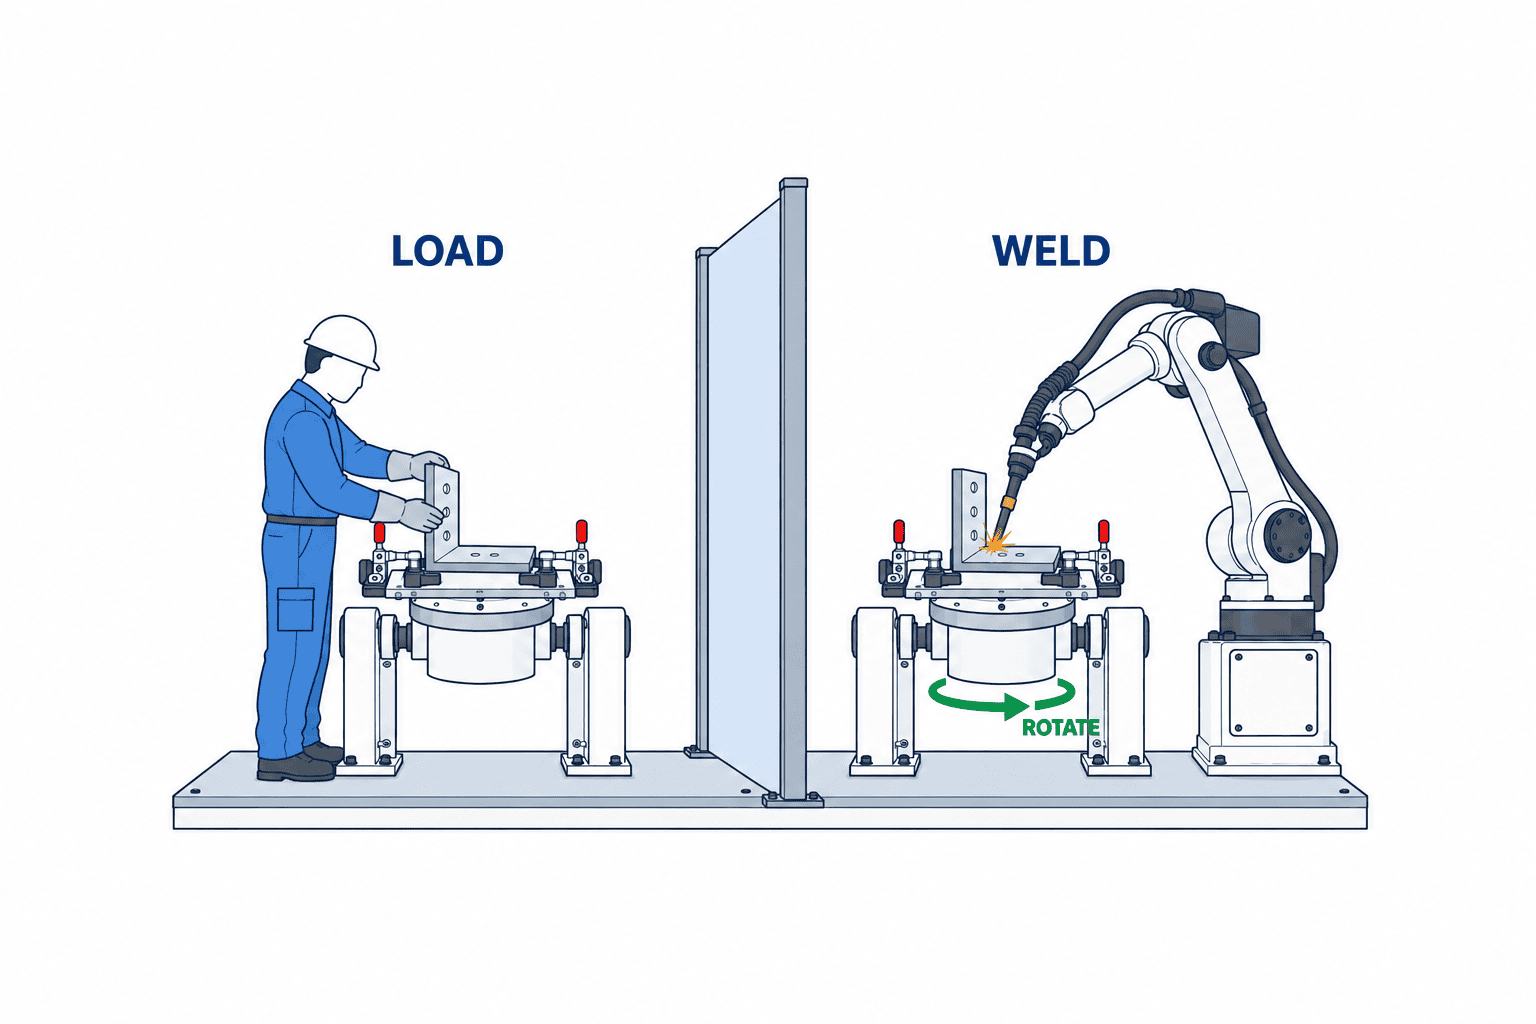
「位置決め後に停止して溶接」なら必要なのは再現性と安全な位置決めです。「ワークを連続回転させながら溶接」ならロボットのTCP軌跡、溶接速度、ワーク軸の速度が協調することを検証します。さらに、ロボットが溶接中に別ステーションで作業者が搬入・搬出する2ステーション方式は、作業者保護とタクトに別の設計を要求します。ABBのIRP Bは、片側でロボットが作業し、もう片側で作業者が積み下ろしをするツインステーション構成を説明しています。導入する候補機にも同じ機能があるとは限りません。ABB IRP B
ロボットのリーチは静止姿勢だけで見ない
カタログの最大リーチは、実際に必要なトーチ姿勢を維持できる範囲を意味しません。ロボットの手首、トーチの長さ、ノズル角度、シールドガスノズルと治具の距離を含めたアクセスを検討します。ワークを傾けると一つの継手は近づいても、反対側が遠くなることがあります。ロボットベースの高さ、ポジショナー中心の高さ、作業者の積み下ろし高さを同時に検討してください。床面積だけのレイアウト図では、頭上の干渉や回転時の突起を見落としがちです。
検討用のデジタルモデルには、ロボット、トーチ、ワイヤ送給経路、ポジショナー、最大外形ワーク、全クランプ、安全柵、保全スペースを入れます。最低限、代表品番の全溶接線に対し、開始点・終点・姿勢変更点・避難位置を確かめます。溶接条件上必要なトーチ角度が取れない継手は、「位置決めできる」という判定から除外します。溶接ロボット全体の準備項目は溶接ロボット導入の実務解説も参照できます。治具と把持の設計観点はロボットハンド・グリッパーの選び方と重なります。
治具は位置決め・クランプ・溶接電流の経路を一体で設計する
ポジショナーの再現性が高くても、治具の基準面が曖昧なら継手位置は安定しません。ワークをどの面とピンで決め、どの順で締めるか、熱変形が生じた後にどこへ逃がすかを先に定義します。クランプがトーチの走行線やワイヤ供給に重なる場合は、配置を変えるか、工程を分けます。仮付けの位置と量も、本溶接中のずれに影響します。製品公差が大きい工程では、ロボットの教示点だけで吸収する前提にせず、上流工程と治具の基準を見直します。
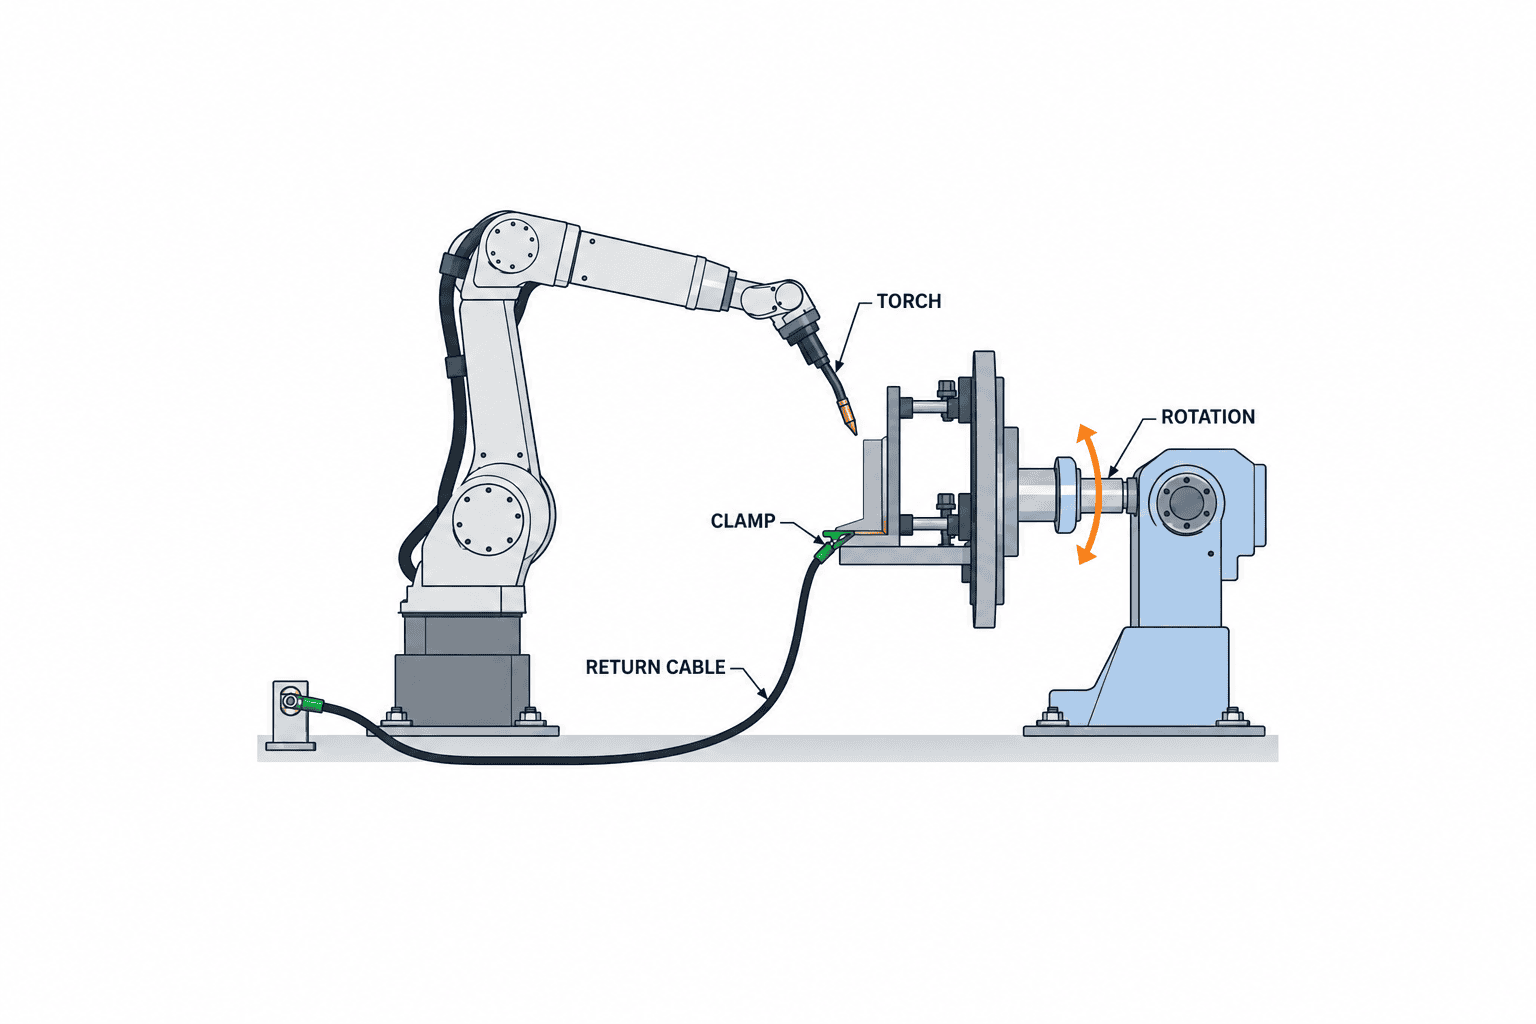
アーク溶接なら溶接電流の戻り経路が回転軸や軸受に不適切に流れないよう、装置仕様に沿って接続を設計します。KUKAはKP2-HV500について絶縁フェースプレートと溶接電流に関するオプション仕様を示していますが、必要な戻り経路や許容電流は候補機と溶接法に合わせて確認が必要です。シールドガス・電源・信号線を回転部へ通す場合は、許容回転角とケーブルのねじれ、スパッタ保護、交換のしやすさを見ます。「無限回転」と記載された軸でも、エネルギー供給装置を付けると許容範囲が変わる例があります。KUKA KP2-HV500
協調制御と制御盤の責任範囲を確認する
ポジショナーとロボットが同じ制御系で協調できるかは、用途に直結します。静止位置決めのみなら独立制御の構成もあり得ます。しかし回転しながら溶接するなら、ロボットの軌跡と外部軸を合わせる機能、キャリブレーション、教示、異常停止後の復帰手順を確認してください。安川電機のYRC1000向け協調制御資料は、独立制御と協調制御を区別し、ポジショナーとマニピュレータ間のキャリブレーションを手順として挙げています。購入前に「対応する」と言うだけで済ませず、対象コントローラ、軸数、ライセンス、溶接アプリケーションの組み合わせを書面で確認します。安川電機・協調制御資料
外部軸が停止したときにアークをどう扱うか、原点復帰時にトーチをどこへ逃がすか、停電復帰時にワークを保持できるかも設計条件です。電気盤やソフトウェアの担当が分かれる案件では、ロボットメーカー、ポジショナーメーカー、インテグレーター、工場の保全部門の境界を表にします。納入後に「誰の制御盤の問題か」を協議する時間は高くつきます。シミュレーションファイルと実機の座標系、ツールセンターポイント、ワーク座標の管理者も指定してください。
タクトを「溶接時間」だけで計算しない
1個当たりのセル時間は、搬入、位置決め、クランプ、確認、回転、ロボット移動、アークオン、清掃、搬出、段取り替え、検査を合計して考えます。二面パレットのように一部を重ねられる場合は、並列化できる工程を明示します。たとえば同じワークでも、アーク時間が短く、搬入出とクランプが長いなら、高速回転仕様より治具交換と作業者動線が効く可能性があります。逆に長い連続溶接では、協調軸の滑らかさ、熱、ケーブルの取り回しが重くなります。いずれも現場実測か、代表ワークの試運転で見積仮定を確かめます。
計算には良品率と停止要因も入れます。理論タクトだけで台数を決めると、品番変更、トーチ清掃、ワイヤ交換、部品待ち、治具の付着物除去の時間が不足します。ABBのトーチサービスセンターの説明でも、トーチには熱、スパッタ、衝突が作用し、清掃やTCP確認が必要とされています。自社セルでどの保全作業を自動化し、どれを人が行うかで実効稼働率は変わります。ABBトーチサービスセンター
1ステーションと2ステーションの比較方法
一方で溶接しながら他方で積み下ろしできる設備では、積み下ろし時間の全部または一部をアーク時間に重ねられます。ただしセル全体の交換動作、保護装置のリセット、ロボットの待機、作業者の作業順を含めて測ります。作業者が急いで治具を閉める設計は安全と品質を損ねます。二面化による設備費、床面積、追加治具費、保守点数を、実際に削減できる時間と対比させます。「二面なら生産性が2倍」という固定値で投資判断はしません。
安全設計はセル全体の作業を対象にする
回転軸の挟まれ、ワークの落下、ロボットとの接触、溶接光、スパッタ、熱、ヒューム、ケーブル損傷を評価します。搬入・搬出、教示、清掃、治具交換、保全、異常復旧まで作業ごとのリスクを洗い出します。米国OSHAのロボット安全資料は、溶接ヒューム、熱、放射、火花、騒音といった環境ハザードに加え、教示や保守など通常運転以外の段階を明示しています。これはタイ国内の法令適合を直接示す資料ではありませんが、設備リスクを洗い出す一次資料として有用です。OSHAロボット安全資料
安全柵やライトカーテンの有無だけではなく、危険な動きが止まるまでの時間、作業者が到達できる距離、積み下ろし口の位置、非常停止後の復帰権限を確認します。クランプ開放とワーク保持のインターロックも重要です。溶接ヒュームの捕集位置はワークが回転すると変わるため、全姿勢で評価します。現場の法令、工場基準、適用する機械安全規格については、現地の安全担当と設備供給者が最新の要求を確認してください。設計レビューでは、リスク評価書、回路図、安全機能の検証記録を受入資料に入れます。
ロボット溶接ポジショナーの費用比較は総額で行う
本体価格だけでなく、治具、ロボット外部軸の追加、制御ソフト、溶接電流の戻り、ケーブル・ガス供給、セルの安全設備、基礎・電源、搬入設備、試運転、教示、教育、予備品まで同じ範囲で比較します。見積書の「含む/含まない」を表にするだけで、安価に見えた提案の追加費用が分かることがあります。既設ロボットへ後付けする場合は、コントローラの対応軸数、ソフトウェアのバージョン、盤内スペース、既設の安全回路を確認します。既設装置を使う前提が崩れると、工事費だけでなく停止期間も変わります。
投資判断の単位は、名目サイクル短縮より「良品1個当たりの総コスト」に置くと比較しやすくなります。手直し時間、検査、消耗品、保全、治具変更、人員配置、品質記録を含めてください。導入前の実績と導入後の目標は、同じ品番ミックスと稼働時間を前提に比較します。ROIの計算に使う削減額は、試運転で裏づけた工程だけを採用します。為替や電力単価が変動する場合は、見積時点と感度条件を記録します。数字を一つの「回収年数」に丸めるより、最も不確かな仮定を見せる方が実務的です。
見積依頼で渡すべき資料と受入条件
見積先へは、代表ワーク3種の3Dデータと図面、重量・重心・慣性の概算、治具案、溶接線と溶接姿勢、目標タクト、シフト、既設設備、レイアウト、ユーティリティ、現場の安全基準を同じ版で渡します。品番変更の予定と最大ワークの将来余地も記載します。提案側には、推奨機種名、定格の根拠、各軸の許容荷重・慣性・速度、使える協調機能、ケーブルの回転範囲、保守交換部品、現地サポート体制を回答してもらいます。ブランド名の列挙では選定できません。
受入試験では、代表ワークで全溶接線へのアクセス、回転時の干渉、荷重条件、クランプ再現性、溶接品質、タクト、安全機能、停電・異常停止からの復帰を確認します。どの品番・溶接条件・サンプル数で判定するかを契約前に合意してください。寸法検査や非破壊検査が必要な製品は、その判定基準を品質部門と決めます。「溶接ビードが見えた」だけでは量産受入になりません。教示データ、バックアップ、回路図、部品表、保全手順、作業者教育の引き渡しを納入物へ明記します。
発注前のレビューを三段階に分ける
第一段階では、対象品番を絞り込み、図面と現物の差を調べます。曲げ、切断、仮付けのばらつきが大きければ、ポジショナーの高精度化だけで溶接線は安定しません。溶接前工程の基準と、治具で吸収できる範囲を工程技術・品質・製造の三者で決めます。第二段階では、候補設備の動作検証を行います。最大荷重だけでなく、最小ワークでのクランプ到達性、長尺品のたわみ、裏面のトーチ逃げ、交換後の復帰位置も試します。ロボットの3Dモデルがあっても、溶接ワイヤや実際の電源ケーブルはモデルから省略されがちなので、現物で確認する項目を別に残します。
第三段階は量産の運用確認です。日常点検、治具清掃、原点確認、アラームの初動、予備品交換を誰が何分でできるかを見ます。保全部門には軸駆動部へ安全にアクセスできるスペースが必要です。製造部門には、誤品番の治具を装着したときに装置がどう反応するかが重要です。品質部門には、溶接条件と検査結果をどの品番・ロットへ結び付けるかが必要です。こうした運用項目を発注前に決めておくと、試運転の最後に追加工事を依頼する事態を減らせます。
見積の比較表で見逃しやすい条件
比較表には「定格可搬重量」だけでなく、「その重量での重心位置」「許容慣性」「軸の運転範囲」「ケーブルを通した場合の運転範囲」「溶接中の協調可否」を別列にします。導入時の想定タクトと、設備供給者が保証対象とするタクトが同じかも確認します。試験ワークの提供者、出荷前立会試験と現地受入試験の費用、プログラム変更の責任者、故障時の現地サービスの対応時間は、価格表の欄外に埋もれがちです。複数社の見積を受けたら、欠落項目を推測で埋めずに、同じ質問を各社へ返します。比較可能な回答が集まってから優先順位を決める方が、契約後の追加費用と納期変更を抑えやすくなります。
よくある失敗と修正の順序
ワークだけの重量で選んだ。 まず治具込みの総質量、重心、慣性を再計算します。仕様超過を運転条件でごまかさず、治具の軽量化と機種変更を比較します。溶接線には届くが姿勢が悪い。 トーチ角とクランプ干渉を含むシミュレーションをやり直し、軸構成とロボット配置を見直します。ケーブルが巻き付く。 回転角、供給系、原点復帰の順序を見直し、必要なら回転継手などの仕様を供給者と詰めます。タクトが出ない。 アーク時間以外の待ちを実測し、治具動作や搬入を改善します。
溶接位置がばらつく。 ロボットの精度を疑う前に、ワークの基準面、クランプ順序、治具の熱変形、TCP、外部軸のキャリブレーションを確認します。復旧に時間がかかる。 停止位置とワーク姿勢から、安全に原点へ戻す手順を標準化し、保全員だけでなく班長にも実機訓練を行います。こうした失敗は単一部品の性能不足だけで説明できないため、問題が生じた工程と機器の境界を記録することが改善の近道です。
用途別に見る選定シナリオ
円筒タンクや配管の周方向溶接
円筒物では回転軸を継手の中心線へ合わせ、周方向の溶接速度とトーチ姿勢を保つことが中心課題です。単純な外周なら一軸でも検討できますが、端面やノズルの接合も同じセルで行うなら追加の傾斜が必要になるかもしれません。ワークが真円でない場合、回転中心を治具で合わせても継手は上下に動きます。接合部の実形状を測り、許容するギャップと追従方法を決めてください。長いパイプの両端支持では、片側だけを固定して熱で伸びる方向を塞がないよう、治具の拘束条件も確認します。回転中の電流の戻りとケーブル供給は、停止位置決めだけの用途より厳しく検討します。
箱形フレームやブラケットの多面溶接
複数面に短い溶接線が分散する場合、アーク時間よりもトーチ移動と姿勢変更が時間を占めることがあります。二軸機でワークの各面を提示できても、各角度でクランプがトーチの障害になれば効果は限定的です。溶接線ごとに「希望する重力方向」「トーチ進入方向」「必要なノズル空間」「ワークを固定したまま届くか」を一覧にし、向き直し回数を数えます。向き直しを減らすために一部の継手を悪い姿勢で溶接すると品質が不安定になる可能性があるため、工程技術と品質部門で優先順位を決めます。二軸の可動範囲より、実際に有効な姿勢の数が選定結果を左右します。
重量物・長尺構造物
建機部材や長い架台では、静的な総質量だけでなく、支持点間のたわみ、偏荷重、搬入時の吊り姿勢が問題になります。片持ち機で支えるか、両端支持にするか、床面にどの荷重が掛かるかを構造担当と詰めます。回転時に最大外形が安全柵やロボットベースへ近づくこともあります。重量物は少しの位置ずれでも大きな負荷を生むため、搬入ガイド、仮置き、クランプ前の落下防止を工程に入れます。搬入治具と溶接治具を兼用するなら、どの作業中に荷重を保持する責任がどちらの装置へ移るかを明確にします。現場のクレーン能力と運搬経路も見積仕様から外せません。
多品種少量と量産の違い
多品種少量では、プログラムの呼び出しやすさ、原点確認、治具の交換方法、段取り中の安全が、最高回転速度より重要になることがあります。複数品番の治具が同じ取付面を使う場合、位置決めを再現する基準と誤装着防止が必要です。量産では、毎サイクルの数秒に加え、消耗部品交換や清掃の停止頻度が効きます。両者を同じ投資計算にせず、品番別の年間稼働時間を掛けて効果を見積もります。将来の増産を見込む場合は、二面化や周辺搬送の追加余地を設計図に残し、当初から不要な設備まで購入するかは別に判断します。
これらのシナリオは「用途ごとに必ずこの形式を選ぶ」という規則ではありません。同じ製品名でも継手や治具の形が違えば結論は変わります。候補を絞るための仮説として使い、最終的には実際のワークと工程を基に荷重計算、アクセス確認、溶接試験を通してください。
タイの工場で設置条件を詰めるとき
海外メーカーの標準セルを導入する場合でも、現地の建屋条件に合わせた確認が必要です。設置場所の床の許容荷重、アンカー位置、床の平面度、既存設備との通路幅、天井クレーンやフォークリフトの進入方向を図面へ重ねます。ポジショナーの定格荷重が足りても、搬入時にワークを安全に載せられなければ運用できません。溶接中の排気設備、電源容量、圧縮空気、シールドガスの供給、通信、保全時の隔離手順も設備仕様に含めます。雨季や高温時の環境を理由に特定の保護等級が必ず必要だと一律に決めず、工場内の実測条件とメーカーの許容環境を照合してください。
設備を輸入する場合は、据付と試運転の担当者、部品の保管場所、故障時に誰が現地で対応するかを見積段階で確かめます。納入から量産開始までの工程表には、基礎工事、搬入、配線、ロボットの教示、溶接条件の調整、安全機能の検証、品質認定、作業者教育を別の行で置きます。搬入日だけで稼働日を決めると、後工程の時間が足りなくなります。現地で使う電源とコネクタ、盤の表示言語、保守資料の言語も、引き渡し後に現場が扱えるかという観点で確認します。
サポート契約では、通常の問い合わせ、緊急停止、予備品発注、プログラム変更を同じ「サポート」という言葉にまとめない方が明確です。各作業の窓口、対応可能な曜日・時間、遠隔接続の条件、現地訪問が必要な場合の範囲を分けて確認します。消耗しやすいケーブルやセンサーの交換を自社保全が行うなら、必要な工具と安全な手順、交換後の原点確認まで教育に含めます。設備の稼働率は本体性能だけでなく、停止してから安全に復旧するまでの仕組みに左右されます。
据付後の変更管理も契約へ入れます。治具の改造、ワークの設計変更、溶接線の追加、ロボットプログラムの更新があった際、どの範囲で再シミュレーションと再検証を行うかを決めてください。特に回転軸から遠い位置へ部材を追加すると、増えた重量が小さくても慣性への影響は大きくなることがあります。変更後の図面だけを保存するのではなく、荷重計算と安全評価の版も合わせて更新すると、次の担当者が設備の適用範囲を判断できます。
立ち上げ後に残すべき測定値
機種選定時の仮定が正しかったかを確かめるには、立ち上げ後の測定値を残す必要があります。初期の数週間は品番別に、搬入開始からクランプ完了まで、ロボット待機、外部軸の移動、アークオン、清掃、搬出の時間を分けて記録します。タクトが目標を超えたとき、どの工程で差が出たかが分からなければ改善策を選べません。溶接電流や電圧だけでなく、補修の有無、溶接欠陥の位置、治具交換の回数、停止アラームの内容を品番と結び付けます。ポジショナーが原因だと決める前に、ワーク寸法のばらつき、トーチ消耗、上流工程の遅れも照合してください。
部品の改訂がある場合は、旧版と新版を同じプログラムで流すのか、治具を交換するのかを管理します。外見が似たワークほど誤装着に気付きにくく、治具の基準ピンや識別方法が重要です。量産中に品番を増やす予定があるなら、設計時に想定した最大外形・重心・慣性の範囲と新しい品番を比較し、範囲外なら改めて供給者の適用判定を受けます。「以前のワークが載ったから」という経験則で追加品番を承認しないことが、軸と治具の寿命を守ります。
設備保全では、ギヤ・ブレーキ・軸受の点検間隔、ケーブルの摩耗箇所、原点センサーの位置ずれ、フェースプレートの取付状態を保守計画へ組み込みます。定期点検の範囲と周期はメーカー指定と実稼働に合わせて決めます。シフト開始時の目視点検、週次の清掃、停止を伴う精度確認を同じチェック表に混ぜず、作業者と保全員の責任を分けてください。装置の履歴、プログラム改訂、治具図面の最新版を一か所で追えるようにすると、トラブル時に「どの状態へ戻すか」を判断しやすくなります。
初回品と量産品で同じ試験をする理由
初回の試作品は熟練者が丁寧に準備し、寸法の良い個体を選んで持ち込むことがあります。それだけで受入判定すると、通常のばらつきを持つ量産品で溶接線がずれる恐れがあります。試運転では、通常ラインから採った複数のワークを使い、段取り担当者が交替したときのクランプ再現性も見ます。最大重量品だけでなく、軽量品でクランプが届かない、長尺品で回転中にたわむ、といった反対側の条件を試します。すべての品番を同じ深さで試験できない場合は、重量・寸法・継手形状・材料から代表性の根拠を残します。
品質判定はビード外観だけでなく、製品の要求に応じた寸法、溶け込み、欠陥、スパッタ、変形、トレーサビリティを含めます。受入試験の目的は「一回動いた」ことの確認ではなく、予定した条件で繰り返し安全に良品を作れると示すことです。試験で未達だった項目には、是正担当、期限、再試験の条件を記録します。これを設備供給者と工場で共有しておくと、追加の改造や教示変更がどの受入項目に効いたか判断できます。
ロボット溶接ポジショナー選定のFAQ
ロボット溶接ポジショナーの可搬重量はどれくらい余裕を見ますか?
一律の余裕率は示せません。メーカーと機種で、定格が示す荷重条件、偏心、慣性、加減速、連続使用条件が異なるためです。ワーク、治具、回転側付属物の質量を合計し、軸ごとの重心・慣性と必要サイクルを提示して適用判定を受けてください。未確定の治具質量は幅を持たせ、機種選定時に上限を確認します。
1軸と2軸のどちらを選べばよいですか?
溶接線を良い姿勢でトーチに提示できるかが基準です。1軸で全主要継手へ届くなら、構成を簡潔にできます。傾斜がないと不利な姿勢や干渉が残るなら2軸を検討します。軸数そのものより、代表ワークの各継手をロボット・治具込みで検証した結果を優先します。
ポジショナーの費用はいくらですか?
ワーク重量、軸構成、ステーション数、治具、制御統合、安全設備、設置工事で大きく変わります。共通仕様書を複数社に渡し、本体と周辺費用を同じ範囲で比較してください。公開された機種定格だけから総導入費を推定するのは避けます。
既設の溶接ロボットへ後付けできますか?
可能性はありますが、既設コントローラの外部軸対応、協調制御の有無、ライセンス、軸数、電源・配線、安全回路、ロボットリーチを確認しなければ判断できません。製造番号、制御装置型式、ソフトウェア版、既設セル図面を提案先へ示してください。
回転中に連続溶接する必要がありますか?
継手形状と品質要求で決まります。位置決めして停止してから溶接すれば足りる製品もあります。周方向の連続溶接などで回転中の溶接が必要なら、協調制御、電流の戻り、供給系、トーチ姿勢、品質確認を一つの条件として検証します。
まとめ
ロボット溶接ポジショナーの選定は、可搬重量、重心・慣性、必要な軸と回転範囲、ロボットからのアクセス、治具、協調制御、タクト、安全、保守を同じ代表ワークで突き合わせる作業です。最初にワークと溶接線を定義し、次に総荷重と動作条件を計算し、シミュレーションと試運転で現物を確認する順番が、見積比較と量産受入を明確にします。
TOMAS TECHでは、タイの工場で溶接ロボットセルを検討する初期段階から、ワーク・治具・現場の制約を整理する相談を受けています。機種を決める前に条件を確かめたい場合は、お問い合わせから図面や目標タクトの概要をお知らせください。


