


工場内ドローン搬送 導入の成否は、単に速い機体を買うことでは決まりません。垂直移動、別棟間、床上ルートの混雑、緊急の軽量部品といった既存手段が苦手な区間を見極め、人を待たずに受け渡しを完了し、その証跡を残せる仕組みに変える取り組みです。本稿ではタイの工場を想定し、AMRとの比較から安全、規制、ROI、90日PoCまでを実務順に整理します。
なぜ今、工場内ドローン搬送の導入を検討するのか
製造現場の構内物流では、重量物や定時の大量搬送だけが課題ではありません。保全用の小部品、検査サンプル、治具、書類、品質判定待ちのワークなど、「軽いが急ぐ」「1回の量は少ないが遅れるとライン影響が大きい」搬送があります。この種類の搬送を作業者が担うと、歩行時間だけでなく、呼び出し、受け取り確認、入退室、エレベーター待ち、届け先の担当者待ちが積み重なります。
2026年9月18日、Arrive AIはDXCとの協業を発表し、大規模な製造キャンパスに自律配送インフラを展開する構想を説明しました。同社発表では、ドローン、地上ロボット、自動運転車、人の配送を、安全な非同期受け渡し拠点でつなぎ、広いキャンパス内の長距離区間ではドローンを使う考えが示されています。ただし、これはベンダーによる将来見通しを含む発表です。特定顧客でのROIや導入規模が第三者によって実証されたと解釈してはいけません。
この発表から実務上読み取るべき点は、「ドローンなら何でも速くなる」ことではなく、空中区間の前後にある受け渡しを非同期化する設計です。送り側が機体到着まで待ち、受け側も到着時刻に合わせて待機するなら、機体が数分を短縮しても人の拘束は残ります。工場内物流 自動化の成果単位は飛行回数ではなく、依頼から受領確認まで完了した、追跡可能な1件のハンドオフです。
先に既存物流を整える:ドローンは改善の第一手ではない
床上の動線が交差し、置き場が曖昧で、呼び出しルールが部署ごとに違う状態に機体を追加すると、問題は空中へ移るだけです。まず発生頻度、運搬距離、荷姿、待ち時間、誤配、ライン停止との関係を可視化し、不要な搬送を減らします。この三層の改善については、[工場内物流改善の進め方](/blog/in-plant-logistics-improvement-2026/)も併せて参照してください。
次に、定時・定量のルートをミルクランやコンベヤで標準化し、変動する床上ルートにはAMR/AGVを検討します。[AGV導入事例と失敗を避ける要点](/blog/agv-implementation-case-studies-2026/)では、現場条件と運用設計の確認方法を紹介しています。ドローン候補に残すのは、こうした手段でも構造的に不利な区間です。たとえば階をまたぐ、道路や配管で棟が分かれる、衛生区画への人の出入りを減らしたい、床面の混雑を回避したい、といった場合です。
工場 ドローン 搬送と他方式の意思決定マトリクス

導入方式は「最新かどうか」ではなく、ルート形状、荷物、頻度、受け渡し、停止時の代替手段で選びます。以下は初期スクリーニングの考え方です。
| 方式 | 向く条件 | 苦手な条件 | 主な受け渡し | 判断の焦点 |
|---|---|---|---|---|
| 人・台車 | 少量、低頻度、ルート変更が多い | 長距離、高頻度、作業者拘束が大きい | 手渡し・棚置き | 歩行と待ちを含む総時間、安全、属人性 |
| コンベヤ | 高頻度、固定ルート、安定した荷姿 | レイアウト変更、分岐追加、通路横断 | 自動投入・払い出し | 稼働率、バッファ、保全、避難動線 |
| AMR/AGV | 中量、床上の反復搬送、複数行先 | 階段、狭い扉、混雑、棟間障害 | ラック・コンベヤ・ロッカー | 床面交通、ドア/エレベーター連携、充電 |
| ドローン | 軽量、緊急、垂直移動、別棟間、床面障害 | 重量物、粉じん・風、狭い空間、人密集 | セキュアなドック/ロッカー | 飛行経路、安全区域、法令、非同期ハンドオフ |
ドローンはAMRの全面的な代替ではありません。同じ依頼でも、倉庫内の集約地点まではAMR、別棟間の長い区間はドローン、最終工程への供給は人またはコンベヤという組み合わせが合理的な場合があります。[コンベヤトップAMRの統合設計](/blog/conveyor-top-amr-integration-thailand-2026/)のように、搬送媒体の境界で荷物を自動移載できるかが全体効率を左右します。
ルート形状で最初に落とすべき候補
候補ルートを地図上の直線距離だけで評価してはいけません。積載状態での出発点と到着点、扉、屋根、天井設備、配管、クレーン、立入区域、人の横断、風の通り道まで歩いて確認します。次の質問のうち複数に明確な利点があれば、構内ドローン物流を詳しく検討する価値があります。
- 軽量物のためだけに作業者が長い往復や階移動をしているか。
- 別棟間や高低差があり、床上の実移動距離が直線距離より大幅に長いか。
- 緊急搬送の遅れが、設備停止や品質判定待ちに直結するか。
- AMRが通るには人混み、段差、狭い扉、道路横断などの障害が多いか。
- 送り側と受け側を同時に拘束せず、ドックやロッカーで受け渡せるか。
- 飛行を止めたときも、人や台車で業務を継続できるか。
導入前ルートスクリーニングの10項目
1. ペイロードと荷姿
平均重量だけでなく最大重量、重心、外形、液体の揺れ、落下時の危険、温度、汚染管理を確認します。容器は機体への取り付け間違いを防ぎ、離脱を検知できる構造が必要です。品質サンプルなら改ざん防止と温度証跡、保全部品なら品番と設備番号の照合も検討します。
2. 距離と垂直性
飛行距離だけでなく、依頼受信から積載、飛行前確認、離着陸、ロッカー開閉、受領確認までの所要時間を測ります。垂直移動や棟間移動の比率が高いほど、床上方式との差が出やすくなります。
3. 扉・エレベーター・境界
自動扉、防火区画、エアロック、屋内外の境界をどう通るかを決めます。ドローンのために扉を開け続けると、防火、防虫、空調、差圧管理を損なう可能性があります。境界を越えず、両側のロッカー間を異なる搬送手段でつなぐ設計も比較します。
4. 人と車両の動線
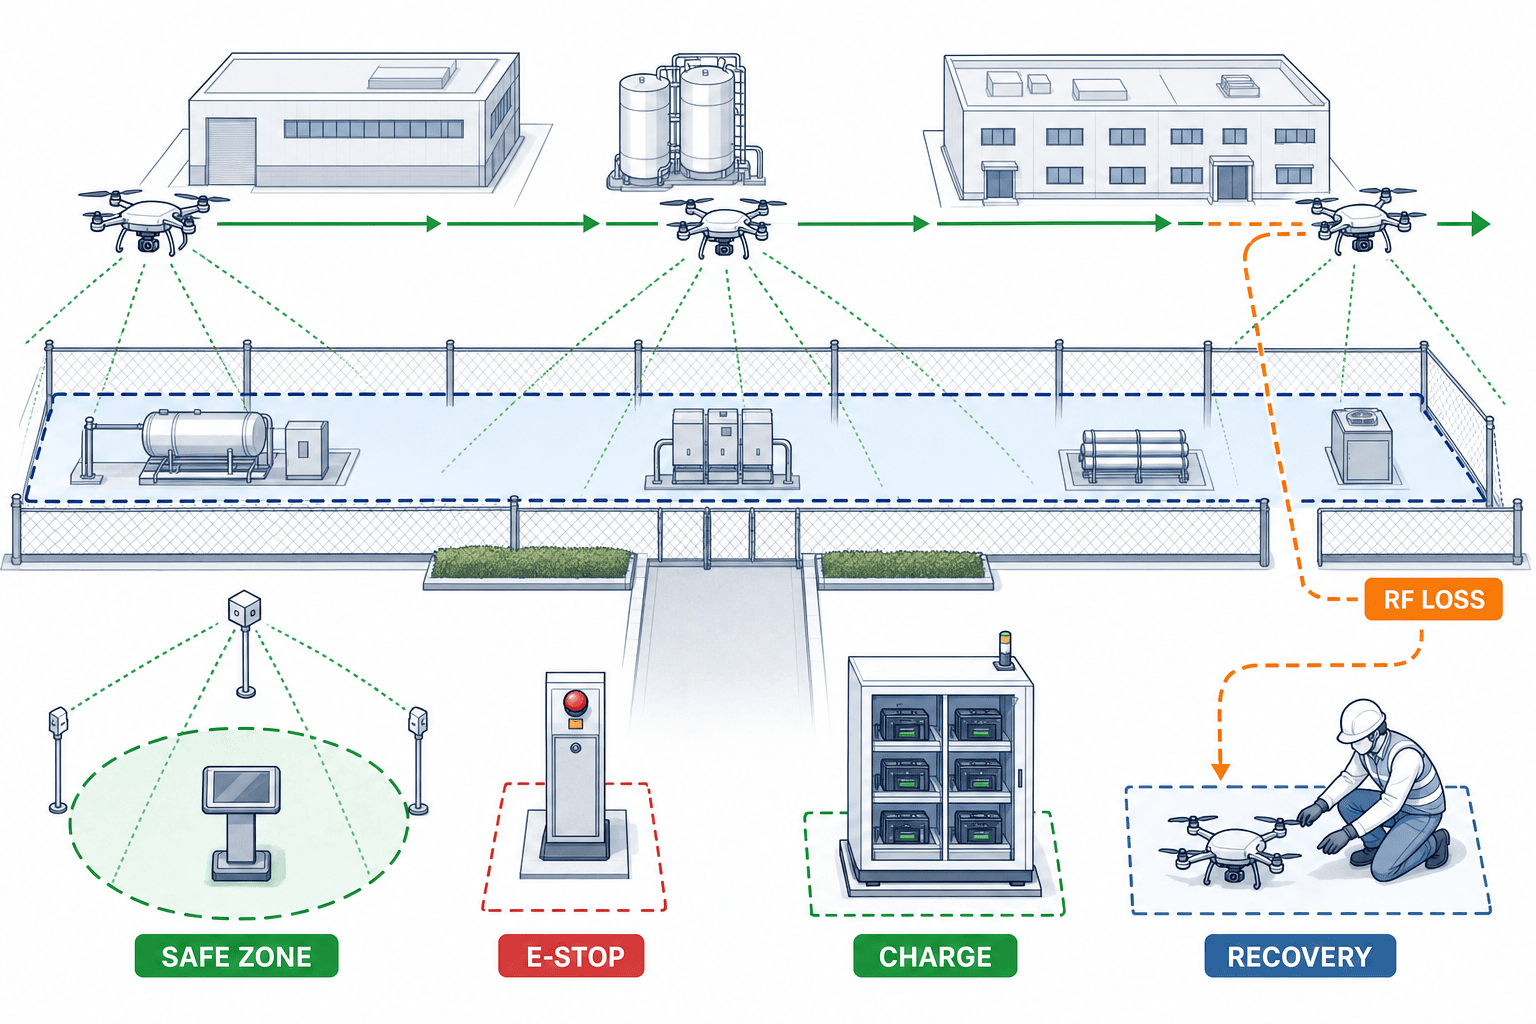
通常運転だけでなく、交代時間、避難訓練、保全工事、フォークリフト集中時間を観察します。飛行区域の下を常時無人にできるか、落下防護を設けられるか、進入を検知したら安全に停止・退避できるかを確認します。
5. 粉じん・風・温湿度
屋外風だけでなく、大型ファン、シャッター開閉、排気、熱気流、粉じん、蒸気、腐食性雰囲気を評価します。メーカー仕様に適合するだけでなく、現場の最悪条件を試験条件にします。
6. RFと測位
金属設備やラックは電波を反射し、屋内ではGNSSが使えないことがあります。通信遅延、死角、アクセスポイント障害、妨害、位置推定のずれを実測し、通信喪失時の停止・帰還・着陸のいずれが安全かを区間ごとに定義します。
7. 充電と電池運用
充電回数だけでなく、残容量の下限、電池劣化、温度監視、交換、保管、防火、異常電池の隔離を定義します。充電キャビネットの位置が避難経路や可燃物に近くないかも確認します。
8. 緊急着陸と隔離
ルート上に安全な緊急着陸区域を確保し、立入防止と回収手順を設けます。荷物を積んだまま止まった場合、誰が、どの権限で、どの工具を使って回収し、搬送依頼をどう再開するかまで決めます。
9. 非同期ハンドオフ
価値を左右する中心項目です。セキュアなロッカーまたはドックが荷物の到着を検知し、権限を持つ受取人だけが開けられ、期限内に受け取られなければ通知・エスカレーションできるかを確認します。人が機体を待つ運用はPoCの段階で避けます。
10. 代替運用
天候、保全、通信障害、規制上の制約で飛ばせない時間を想定し、人、台車、AMRへ依頼を戻す条件を定義します。自律配送システムの稼働率だけをKPIにせず、生産を止めずに依頼を完了できる回復性を評価します。
自律配送システムの全体アーキテクチャ
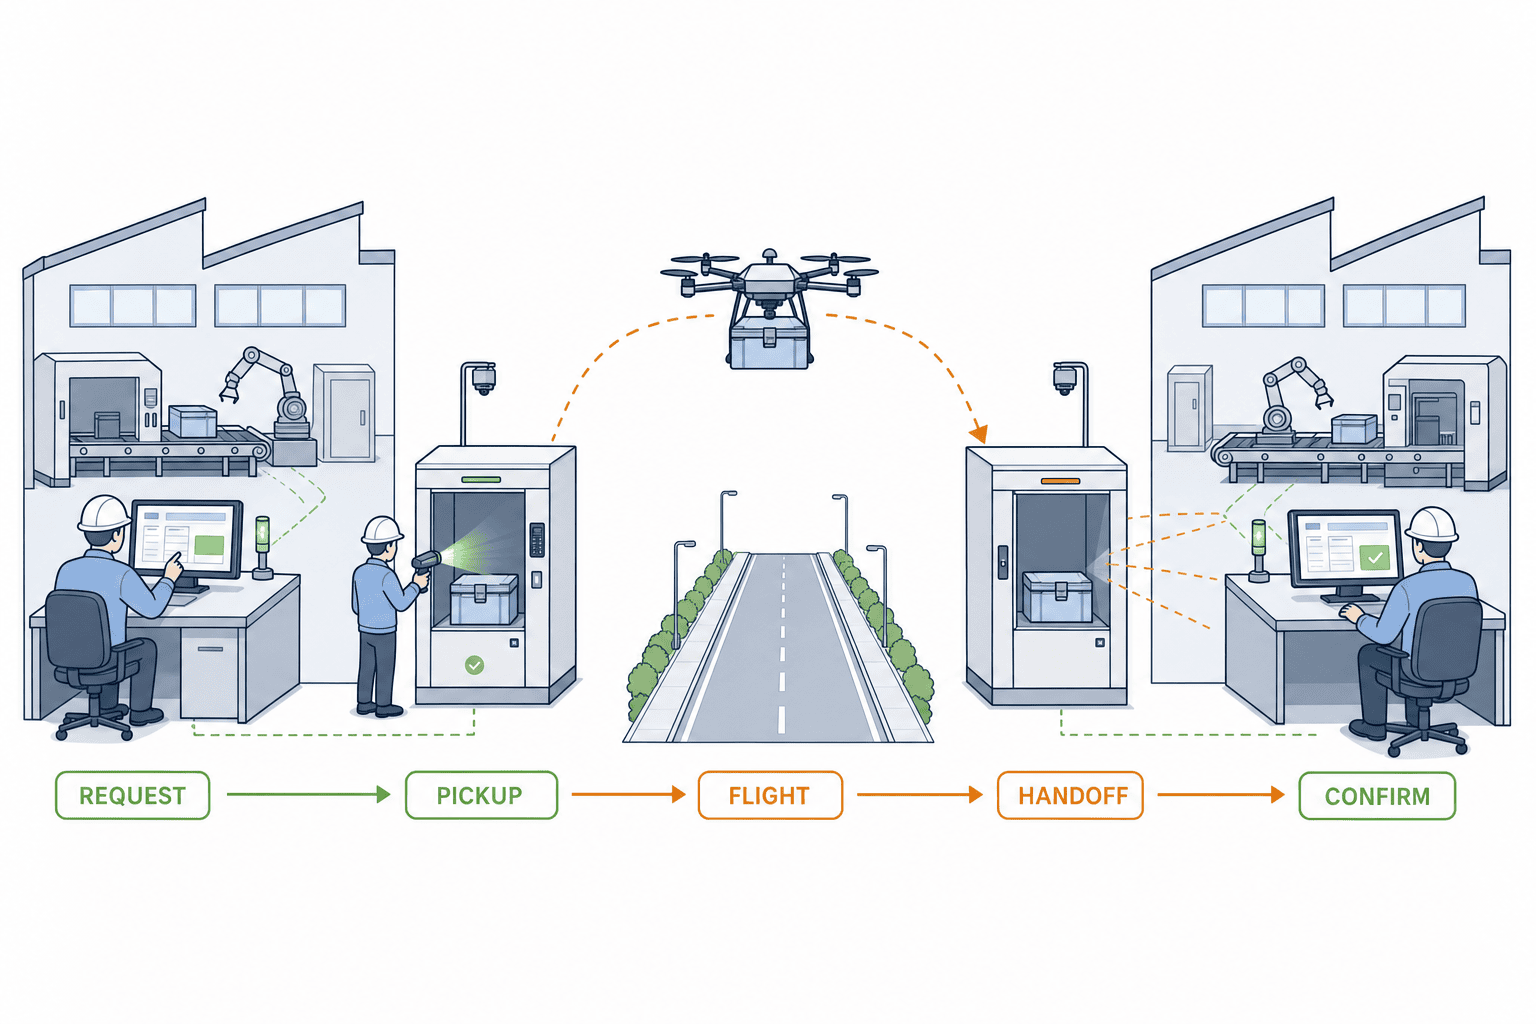
機体単体では、製造業の搬送業務は完了しません。必要なのは依頼、認証、積載、移動、受領、例外処理を一つのトランザクションとして扱う構成です。
依頼元:MES、WMS、保全、Andon
搬送依頼はMESの欠品、WMSの出庫、保全システムの部品要求、Andonの異常などから発生します。依頼には品目、数量、出発点、到着点、希望時刻、優先度、温度や取扱条件を含めます。口頭やチャットだけで依頼を始めると、後から優先順位と責任を説明できません。
ミッション・オーケストレーション
オーケストレーターは利用可能なドローン、AMR、人、設備状態を見て方式とルートを割り当てます。高優先度の依頼が入ったときの割り込み、電池不足、飛行禁止、ドック満杯、通信障害を処理します。機体ベンダー固有の管理画面だけに依存せず、上位システムから依頼状態を追えるAPIとイベントを求めます。
アイデンティティとチェーン・オブ・カストディ
荷物ID、容器ID、依頼ID、機体ID、送り手、受け手を関連付けます。積載時と受領時にバーコードやRFIDを読み、想定と違えば飛行させません。誰がいつ荷物の管理責任を引き渡したかを残すことで、誤配、紛失、品質逸脱の調査ができます。
ドック/ロッカー
ドックは単なる着陸台ではありません。荷物の有無、扉、施錠、積載完了、重量または容器識別、充電状態を検知し、機体到着時に安全区域を確保します。受け取り側のロッカーは機体を待たずに荷物を保管し、認証された担当者の操作を記録します。
飛行・車両システム
飛行制御は許可されたルート、速度、高度、安全距離に従い、地上側との状態同期を行います。AMRと組み合わせる場合は、どちらが荷物の所有状態を持つか、同じ依頼を二重実行しないか、境界で停止したときの復旧主体を明確にします。
例外ワークフロー
バーコード不一致、ドック占有、受取期限超過、通信喪失、電池異常、経路侵入、緊急停止を状態として定義します。通知だけで終わらせず、再試行、別ルート、代替手段、手動回収、品質隔離へ遷移できるようにします。例外が解消された後に同じ依頼を重複完了させない設計も必要です。
EPCISで「飛んだ」ではなく「渡った」を記録する
GS1 EPCISは、何が、いつ、どこで、なぜ、どのように動いたかを可視化し、管理責任の連鎖やセンサーデータを表現できる標準です。EPCISそのものを必須にする必要はありませんが、同等のイベントモデルを持つことが重要です。
一つの搬送では、依頼作成、ピッキング、容器封印、ドック投入、機体積載、出発、到着、ロッカー投入、認証受領というイベントを関連付けます。各イベントに依頼ID、荷物ID、場所、時刻、実行者または機器、結果を持たせます。温度や衝撃が重要なら、その観測値と許容範囲も結び付けます。
KPIは「飛行成功率」だけでは足りません。依頼から受領までのリードタイム、期限内完了率、誤配ゼロ、未受領時間、手動介入率、例外からの復旧時間、証跡の完全性を測ります。飛行が成功してもロッカー内で長時間待てば、現場の目的は達成していません。
安全と規制:適用範囲を経路ごとに確認する
ISO 12100を方法論として使う
ISO 12100:2010は、機械のライフサイクルを通じたリスクアセスメントとリスク低減の方法論を示します。ドローン専用規格ではありませんが、危険源の同定、リスク見積り、設計による低減、保護方策、使用上の情報という順序は、工場内ドローン搬送にも有効です。同版は2022年に確認され、改訂作業中であるため、契約時点の最新版を確認します。
リスクは正常運転だけでなく、積載失敗、ローター損傷、測位ずれ、通信喪失、電池異常、ドック故障、人の侵入、保全作業、火災、誤った手動操作まで洗い出します。安全策は警告表示だけに頼らず、ルート分離、物理防護、速度・積載制限、冗長検知、安全停止の順で検討します。
タイのCAAT・NBTC要件は「屋内だから不要」と決めつけない
タイ民間航空局(CAAT)はUAS Portalを通じた操縦者資格と機体登録を案内しています。また、CAATの説明資料は、カメラ搭載機や一定の重量条件を超える機体の登録、CAATとNBTCの手続きを説明しています。具体的な要件は機体、用途、経路、場所により変わり得ます。
したがって、屋内運用を一律に適用除外と断定してはいけません。とくに別棟間や屋外キャンパスを横断する経路では、計画時点のCAAT、NBTC、空域、土地・施設管理、保険、プライバシー要件を、対象機体と正確な経路で確認します。規制確認の責任者、提出物、許可待ちの工程、条件変更時の再確認もRFPに含めます。
OTサイバーセキュリティを後付けにしない
ドローン、ドック、無線、クラウド、MES/WMSがつながると、新しい通信経路と遠隔更新経路が増えます。IEC PAS 62443-1-6:2025は、IEC 62443シリーズをIIoTへ適用する際の新しい通信経路とサイバー上の懸念を扱います。IEC 62443-2-1:2024は、稼働中のIACSに対する資産所有者のセキュリティプログラム方針・手順を規定します。NIST PSCRのUAS資料も、従来ITを超えるサイバー衛生とAIリスク管理の検討を示しています。
最低限、次を設計・受入条件にします。
- 機体、ドック、利用者、サービスアカウントに固有IDを付け、共有アカウントを避ける。
- 依頼、設定変更、手動操作を最小権限に分け、重要操作には追加認証を設ける。
- OT、機体管理、ゲスト、保守接続をネットワークゾーンに分け、必要な通信だけを許可する。
- ファームウェアと構成の署名検証、承認、ロールバック、脆弱性対応期限を定める。
- 操作、飛行、ドック、認証、API、管理者変更の時刻同期されたログを保存する。
- クラウド停止や資格情報失効時に安全停止し、ローカルで回収できる手順を持つ。
- キルスイッチまたはE-STOPの権限、到達範囲、作動結果、解除手順を試験する。
侵入試験は飛行制御を危険な状態にしない計画で実施し、製造ネットワーク全体を無断でスキャンしません。サプライヤーの遠隔保守経路、データ保存国、ログ取得可否、サポート終了後の扱いも契約前に確認します。
ROIモデル:飛行時間より「待ち時間」を計算する
以下は市場相場ではなく、意思決定方法を示すための仮定です。実際の工場では、自社のタイムスタディ、賃率、停止損失、見積額に置き換えてください。
| 入力 | 仮定 |
|---|---|
| 緊急軽量搬送 | 24回/日、250日/年 |
| 現在の手動搬送 | 12分/回 |
| 導入後の人作業 | 4分/回 |
| 削減時間 | 8分/回 |
| 労務費 | 180 THB/時間 |
| 回避するライン停止 | 2回/月、各10分 |
| ライン停止損失 | 48,000 THB/時間 |
| 年間継続費 | 120,000 THB/年 |
| 初期投資 | 1,080,000 THB |
労務便益は 24 × 250 × 8/60 × 180 = 144,000 THB/年 です。ライン停止回避便益は 2 × 12 × 10/60 × 48,000 = 192,000 THB/年 となります。粗年間便益は 144,000 + 192,000 = 336,000 THB/年。ここから年間継続費120,000 THBを引くと、純年間便益は216,000 THBです。単純回収期間は 1,080,000 ÷ 216,000 = 5.0年 です。
この計算で重要なのは価格の絶対値ではなく、非同期ハンドオフの影響です。もし送り側または受け側の待ちが毎回5分戻れば、追加人件費負担は 24 × 250 × 5/60 × 180 = 90,000 THB/年。純便益は126,000 THBへ下がり、回収期間は約8.57年になります。ロッカー、認証、例外通知によって非同期受け渡しの待ち時間を除くことが、投資判断に大きく効くと分かります。
さらに、ライン停止回避が本当に搬送改善に起因するかをPoCで切り分けます。停止イベントの定義、搬送遅延との因果、除外条件を事前に決めないと、導入後に都合の良い効果だけを数えることになります。回収期間は上振れ・下振れの幅と併せて経営へ提示します。
RFPで曖昧にしてはいけない責任分界
RFPは機体仕様の表ではなく、完了した搬送を誰が保証するかを定義する文書にします。少なくとも次の責任者と証拠を要求します。
| 領域 | 決める責任 | 受入証拠の例 |
|---|---|---|
| 現場プロセス | 発注者の物流・製造責任者 | 現行/将来フロー、例外一覧、KPI定義 |
| 飛行安全 | システム供給者と施設安全責任者 | リスクアセスメント、ルート試験、停止距離 |
| 規制確認 | 指名した法令責任者 | 対象経路の確認記録、登録・許可書類 |
| システム統合 | SIとMES/WMS所有者 | API仕様、再送・重複防止試験、時刻同期 |
| サイバー | 資産所有者と供給者 | 資産台帳、ゾーン図、権限表、更新・ログ試験 |
| ドック/ロッカー | 設備供給者 | 誤積載、施錠、満杯、停電復帰の試験結果 |
| 運用・保全 | 工場と保守会社 | 点検基準、予備品、復旧時間、教育記録 |
| データ | 資産所有者 | イベント完全性、保存期間、エクスポート試験 |
「自律運転対応」「AI搭載」といった表現だけでは受入できません。どの条件なら自律で、どの条件で停止し、誰へ何秒以内に通知し、何分以内に代替手段へ切り替えるかを検証可能な文章にします。性能保証は機体の最大値ではなく、対象ルート、対象荷物、対象時間帯での完了率とします。
変更管理と横展開の受入条件
PoCで一つのルートが成功しても、別ルートへ設定をコピーするだけで横展開してはいけません。ルート追加、機体・電池・容器の変更、ソフトウェア更新、建屋レイアウト変更、無線設備追加を「変更」として登録し、安全、規制、サイバー、業務への影響を再評価します。変更前の構成、承認者、試験結果、切り戻し条件を残し、緊急変更も後日レビューします。
量産運用の引き渡しでは、運航判断、日常点検、障害一次対応、品質隔離、サイバー更新、ベンダー連絡のRACIを確定します。アラームを受ける人が不在の時間帯や、複数依頼が競合する場合も訓練対象です。月次レビューでは、完了率だけでなく、待ち時間、手動介入、未受領、危険なニアミス、通信断、電池交換、ログ欠損を確認します。しきい値を超えたらルートを自動拡大せず、安全側へ停止して原因を是正する条件をRFPと運用標準に明記します。
タイ投資委員会(BOI)の投資ガイドには、自動化機械・設備、エンジニアリング設計、システムインテグレーション、制御システム構成に関する奨励対象活動が掲載されています。しかし、工場のエンドユーザーが本案件だけで税制優遇を受けられると約束するものではありません。最新措置と適格性は案件ごとにBOIへ確認します。
FAT・SAT・90日PoCの進め方
FAT:現場へ持ち込む前に潰す
工場受入前のFATでは、最大・最小荷重、重心ずれ、誤容器、バーコード不一致、ドック満杯、扉故障、通信遅延、電池下限、更新失敗、ログ欠損を再現します。正常なデモ飛行だけで合格にしません。安全停止後の復帰で依頼が二重完了しないこと、手動操作が記録されることも確認します。
SAT:実際のルートと最悪時間帯で確かめる
SATは空いた休日だけでなく、交代、フォークリフト集中、シャッター開閉、ファン稼働など実環境で行います。RF測定、位置精度、立入検知、緊急着陸、E-STOP、火災時の扱い、代替搬送への切替を確認します。屋外区間があれば、許可された風・降雨条件と中止判断を検証します。
90日PoC:三つのゲートで拡大判断する
第1ゲート(1〜30日)は安全とデータ完全性です。限定時間・限定ルートで有人監視し、危険事象ゼロ、依頼と受領イベントの欠損ゼロ、緊急停止・回収の訓練完了を求めます。未達なら便益評価へ進まず、設計を修正します。
第2ゲート(31〜60日)は非同期運用です。送り手と受け手が機体を待たず、ドック/ロッカーと通知で仕事を継続できるか測ります。手動介入率、未受領時間、例外復旧時間、代替搬送率を記録し、待ちが戻る原因を潰します。
第3ゲート(61〜90日)は経済性と継続運用です。24回/日相当の対象需要で、削減時間、停止回避の因果、年間継続費、保全工数を再計算します。安全や証跡を犠牲にして便益を作っていないことを確認し、拡大、限定継続、中止のいずれかを決めます。
PoCの成功基準は開始前に署名し、途中で都合よく変更しません。一方、危険が見つかった場合に停止する権限は現場に与えます。PoC終了時には、機体を増やす前に、ルートを追加したときのRF、ドック容量、運航監視、保守要員、規制確認の増分を評価します。
導入ロードマップ
- 現状計測:搬送依頼を2〜4週間記録し、距離、時間、待ち、誤配、停止影響を把握する。
- 方式比較:人・台車、コンベヤ、AMR/AGV、ドローンを同じ完了条件で比較する。
- ルート危険源確認:設備、人、風、粉じん、RF、緊急着陸、屋内外境界を現地確認する。
- 規制・保険確認:対象機体と正確な経路でCAAT、NBTC、施設、保険要件を確定する。
- 将来業務設計:非同期ドック、認証、チェーン・オブ・カストディ、例外、代替運用を設計する。
- RFP/FAT:責任分界と試験証拠を契約し、異常系を工場搬入前に検証する。
- SAT/90日PoC:実環境で安全、完了品質、待ち時間、経済性を段階評価する。
- 標準化:教育、保全、サイバー更新、変更管理、監査を工場標準へ組み込む。
よくある質問(FAQ)
工場内ドローン搬送とは何ですか?
工場や製造キャンパス内で、部品、サンプル、治具などを無人航空機により運び、依頼、積載、飛行、受領確認までを管理する仕組みです。機体だけでなく、MES/WMS連携、ドックやロッカー、認証、追跡イベント、例外処理を含みます。価値は飛行そのものではなく、必要な荷物を安全かつ追跡可能に引き渡すことにあります。
AMR ドローン 比較では何を優先すべきですか?
ペイロード、ルート形状、床面混雑、階や棟の境界、受け渡し方法、停止時の代替を優先します。中量物を床上で繰り返し運ぶならAMR、軽量で緊急、垂直・棟間・床面障害を越えるならドローンが候補です。二者択一ではなく、AMRで集約地点へ運び、ドローンで棟間を渡す構成も比較します。
工場内ドローン搬送の費用対効果はどう計算しますか?
機体価格だけでなく、ドック、統合、安全対策、規制対応、通信、保守、電池、教育の初期・継続費を含めます。便益は歩行削減、停止回避、誤配削減など、現場データで因果を説明できるものに限定します。特に送り手・受け手の待ち時間を計算し、待ちが残る場合の感度分析を行います。
屋内ならCAATやNBTCの確認は不要ですか?
一律に不要とは断定できません。機体、重量、カメラ、電波、用途、屋内外の境界、正確な経路で適用条件を確認してください。別棟間や屋外キャンパスを含む場合は、計画時点のCAAT、NBTC、空域・施設条件を専門家や当局と確認し、記録を残します。
構内ドローン物流で最も失敗しやすい点は何ですか?
飛行デモに集中し、受け渡しと例外処理を後回しにすることです。担当者が毎回待つ、誤った荷物でも出発できる、ロッカー満杯時の処理がない、通信喪失後に依頼が二重になる、といった状態ではスケールしません。PoCで非同期ハンドオフと異常系を先に検証します。
自律配送システムの受入試験では何を確認しますか?
正常飛行に加え、誤積載、ドック占有、通信喪失、電池異常、人の進入、E-STOP、手動回収、停電復帰、ログ欠損、代替搬送を試します。依頼から認証受領までのイベントが結び付き、異常後も重複完了や証跡欠損がないことを確認します。
まとめ:購入単位を「機体」から「完了した受け渡し」へ
工場内ドローン搬送の導入価値は、空を飛ぶこと自体ではなく、人・台車・コンベヤ・AMRが苦手な境界を越え、依頼から受領までを安全に完了することです。候補は軽量、緊急、垂直、棟間、床面障害のあるルートに絞り、非同期ロッカー、追跡イベント、例外回復を先に設計します。ISO 12100の方法論、対象経路に応じたCAAT/NBTC確認、IEC 62443を踏まえた防御、FAT/SATと90日PoCを通じ、速度ではなく完了品質と待ち時間で判断してください。
工場 ドローン 搬送の候補ルート整理、AMRとの比較、PoC要件がまだ構想段階でもご相談いただけます。TOMAS TECHは現状計測からシステム連携・受入条件まで、既存設備を前提に検討を支援します。詳しくはお問い合わせページをご覧ください。
参考情報
- Arrive AI and DXC autonomous delivery announcement (2026-09-18)
- CAAT: UAS Portal and drone requirements
- CAAT: Important things to know before using drones
- ISO 12100:2010 official page
- IEC PAS 62443-1-6:2025 official page
- IEC 62443-2-1:2024 official page
- GS1 EPCIS standard
- Thailand BOI Investment Guide
- NIST PSCR UAS cybersecurity reading list


