


AMR 導入事例を探す担当者が本当に知りたいのは、ロボットが自律走行できたかではありません。既存工場の狭い通路、変わり続ける置場、人とフォークリフトの混在、古いPLC、複数の業務システムの中で、停止しても復旧し、変更しても安全性と搬送能力を再確認できるかです。本記事はブラウンフィールド工場に焦点を絞り、6つの導入パターン、SLAM地図変更管理、交通・充電・連携・例外復旧、90日PoC、RFP、FAT/SAT、TCO、引渡し証跡までを一続きの実務として整理します。
結論:AMR 導入事例の成否は「走行」より変更と復旧で分かれる
デモでは、清掃された通路を1台のAMRが目的地まで走れば成功に見えます。しかし本番では、仮置きパレットが通路幅を変え、設備移設でSLAM地図が変わり、充電器に車両が集中し、WMSの指示とPLCの受入可能信号が食い違います。安全スキャナが停止をかけた後に、誰が、どの手順で、どの状態から再開するかも必要です。
したがって発注時の評価単位は車両本体ではなく、運行システム全体です。対象にはAMR、フリート管理、無線、充電、移載機構、WMS/MES/PLC連携、地図と設定、現場標準、安全確認、保守、バックアップが含まれます。受入条件も「A地点からB地点へ走れた」では足りません。正常系、混雑、通信断、局在喪失、ステーション満杯、荷姿不良、充電待ち、安全停止、手動介入、復旧後の再送を同じ証跡形式で確認します。
この記事に登場する6パターンは、特定顧客の改善率を示す導入実績ではありません。既存工場で頻出する要件を、RFPとPoCへ転用できるようにした設計パターンです。既存のAGV 導入事例の一般整理を入口に、本稿ではブラウンフィールドAMRの変更管理と検収へ一段深く入ります。費用の層を詳しく比較したい場合はAGV・AMR導入費用とTCOも併せて確認してください。
AGV AMR 違いを名前だけで決めない
一般には、AGVは磁気テープや反射板などの定めた経路に追従し、AMRはセンサーと地図を用いて経路を計画すると説明されます。この説明は入口として便利ですが、調達仕様には足りません。同じAMRという名称でも、障害物を停止して待つだけの機種、局所的に迂回する機種、フリート側が経路を割り当てる構成、車両側が自由走行経路を作る構成があります。安全機能、荷役、再開条件、地図更新方法も製品ごとに異なります。
VDAの公式情報では、VDA 5050の現行版は2026年3月17日付のVersion 3.0.0です。中央のフリート制御とモバイルロボットの間で、オーダーとステータスを交換する通信インターフェースであり、Version 3.0では自由走行ロボット向けのzone conceptやpath sharingが加わりました。ただし、インターフェースに対応していることは、異なるメーカーを接続した瞬間に運用できること、安全が証明されること、共通地図で走れることを意味しません。対応バージョン、採用する機能、ベンダー固有拡張、エラー意味、タイムアウト、再接続、責任分界をプロジェクトごとに受け入れます。
MassRoboticsのAMR Interoperability Standard 1.0も、異種ロボットが位置、速度、方向、状態などの共通情報を共有するための枠組みです。安全規格ではなく、共通タスク管理や単一の共通SLAM地図を強制するものでもありません。「標準対応」という一語を、運行統合、安全、地図互換の三つへ広げて解釈しないことが重要です。
RFPでは名称ではなく、次を質問します。
- 車両はどこまで自律的に経路を変え、どの判断をフリート制御へ残すか。
- 人、フォークリフト、他社ロボット、手押し台車をどう検出し、どの条件で停止・迂回・待機するか。
- 安全関連停止と、運行都合の一時停止をログ上で区別できるか。
- 地図、zone、速度、進入禁止、一方通行、優先権の設定は誰が承認・変更できるか。
- 局在喪失、通信断、バッテリー不足、荷姿不良からどこまで自動復旧できるか。
- 手動復旧時に未完了ミッションとWMS/MES指示の整合をどう取り直すか。
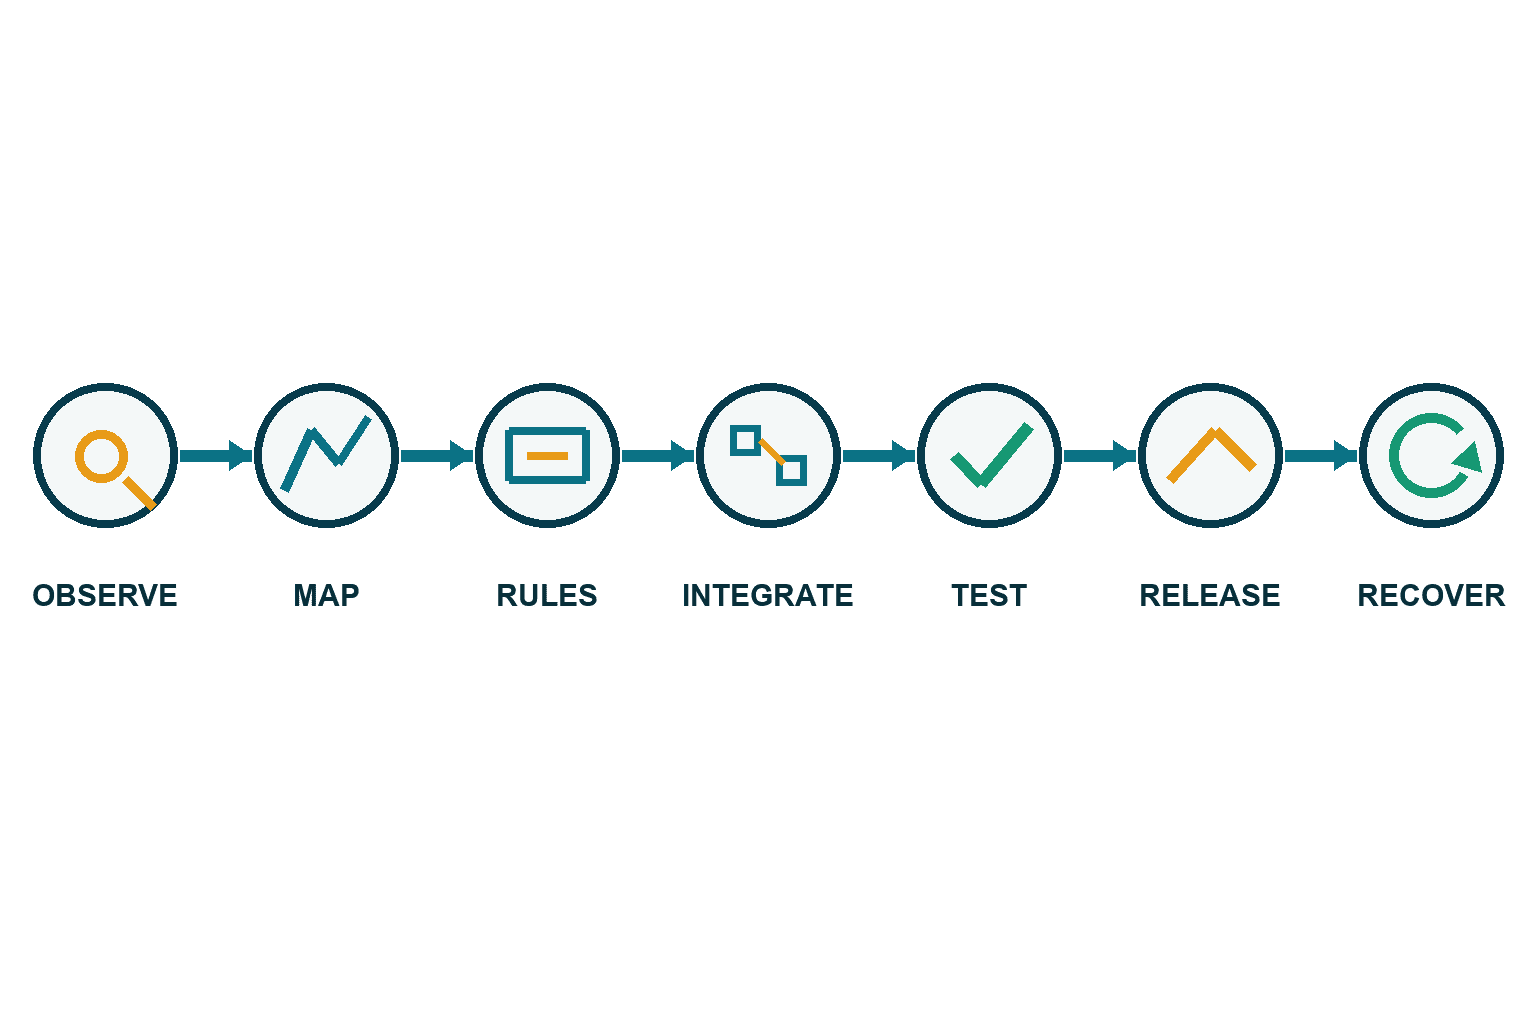
AMR 導入事例パターン1:工程間定時補給を小さく始める
第一のパターンは、部品スーパーから一つの組立工程へ、標準容器を定時補給するものです。起点と終点が明確で、荷姿を標準化しやすく、手押し台車の移動記録を現状値として取りやすいため、最初のPoCに向きます。ただし「単純な往復」と見てWMSや生産計画から切り離すと、欠品時の優先便、空箱回収、計画変更、かんばん取消しで破綻します。
要件はミッション発行条件から書きます。時刻表による固定発行、e-kanban消費、MESの工程投入、作業者呼出しのどれが正本かを決めます。同じ要求が二重送信されても搬送を二回作らないidempotency keyを持たせ、容器ID、部品番号、数量、起点、終点、要求時刻、優先度を追跡します。到着後も「車両がステーションへ着いた」「容器が移載された」「受入側PLCが完了を認識した」「業務システムが在庫移動を確定した」を分けます。
PoCでは一日の最大便数より、シフト交代、休憩前後、緊急補給が重なる時間を試します。推奨する編集上の例示値として、まず2週間の交通・要求ログを集め、通常、ピーク、設備停止、部品欠品のパターンを分けます。2週間は標準ではなく、曜日差とシフト差を一度は観察するための開始案です。
AMR 導入事例パターン2:空箱回収を戻り便として設計する
第二のパターンは、部品供給の帰路で空箱、空パレット、通い箱を回収するものです。往路だけで投資計算すると、復路の空走と現場の滞留が残ります。一方、帰り便へ何でも積むと、容器種、汚れ、向き、積載高さ、回収優先度の違いで荷役が不安定になります。
まずload unitを定義します。容器外形、質量範囲、重心、積み重ね数、底面、識別方法、許容変形、向き、回収可否をマスター化します。車両が牽引するのか、ローラーで移載するのか、リフトで持ち上げるのかによってステーション側の位置決めと安全範囲が変わります。空箱回収が遅れても生産が止まらない場合と、満杯で供給できなくなる場合を区別し、優先度を動的に変えます。
受入では、異なる容器を故意に置く、容器を少し斜めにする、ステーションを満杯にする、識別ラベルを読めなくする、移載中にPLC通信を切る、といった異常を入れます。AMRが黙って完了にせず、現物状態とシステム状態を一致させる回復手順へ移れることを確認します。
AMR 導入事例パターン3:多工程呼出しをフリートで平準化する
第三のパターンは、複数工程が必要時に搬送を呼び出し、フリートが割り当てるものです。AMRの柔軟性が生きますが、先着順だけでは重要工程が待ち、優先度だけでは低優先ミッションが飢餓状態になります。待ち行列、締切、車両位置、荷役能力、充電状態、通路混雑を同時に扱う必要があります。
RFPではdispatch ruleを見える化します。「最寄り車両」「最短納期」「ボトルネック工程優先」「同一方面まとめ」「低残量車両除外」など、規則と優先順位を説明できることを求めます。rule versionを残し、変更前後で同じ履歴要求をreplayできれば、改善が印象論になりません。
また、キューの長さだけで能力を評価しません。要求から受理、割当、集荷、到着、移載完了、業務完了までを別時刻で記録します。遅延原因も「車両不足」「通路閉塞」「荷待ち」「ステーション満杯」「上位指示待ち」「安全停止」に分けます。これにより、車両を増やすべきか、通路ルールを変えるべきか、工程側の荷揃えを直すべきかを判断できます。
AMR 導入事例パターン4:夜間の完成品搬送を無人化する
第四のパターンは、夜間や少人数シフトで完成品を検査工程から保管場所へ運ぶものです。人が少ないため導入しやすく見えますが、異常時の応援者も少なく、閉じ込められた荷物が翌朝の出荷を止める可能性があります。照明状態、シャッター、清掃、床の反射、結露、夜間だけ置かれる台車など、昼間デモでは見えない条件を調べます。
degraded modeを先に決めます。一台が故障したとき残り車両で重要便だけ継続するのか、手動牽引へ切り替えるのか、完成品を一時置場へ逃がすのかを定義します。呼出し先、到着目標、交換部品、牽引可否、保存すべきログ、翌朝の在庫照合も手順に含めます。無人時間に「アラームが出る」だけでは復旧設計になりません。誰が通知を受け、現場へ何分で到着でき、遠隔操作を許す場合は何を見て安全を確認するかを決めます。
AMR 導入事例パターン5:WMSと製造現場の境界を越える
第五のパターンは、倉庫のWMSが出庫を指示し、AMRが製造工程へ運び、MESが投入実績を受ける構成です。効果が大きい一方、在庫単位と搬送単位の違いが表面化します。WMSはロケーションとパレットを管理し、MESは製造オーダーと投入ロットを管理し、AMRは物理的なload carrierを運びます。三者が同じIDを指しているつもりでも、分割、混載、載せ替え、返品で一致しなくなります。
source of truthを項目ごとに決めます。在庫数量はWMS、製造消費はMES、車両位置とミッション状態はフリート、ステーション設備状態はPLCというように、所有者を明記します。連携メッセージにはcorrelation ID、要求版、再送回数、期限、取消し理由を含めます。タイムアウトした側が勝手に新しい搬送を作らず、照会して既存ミッションを再利用できるようにします。
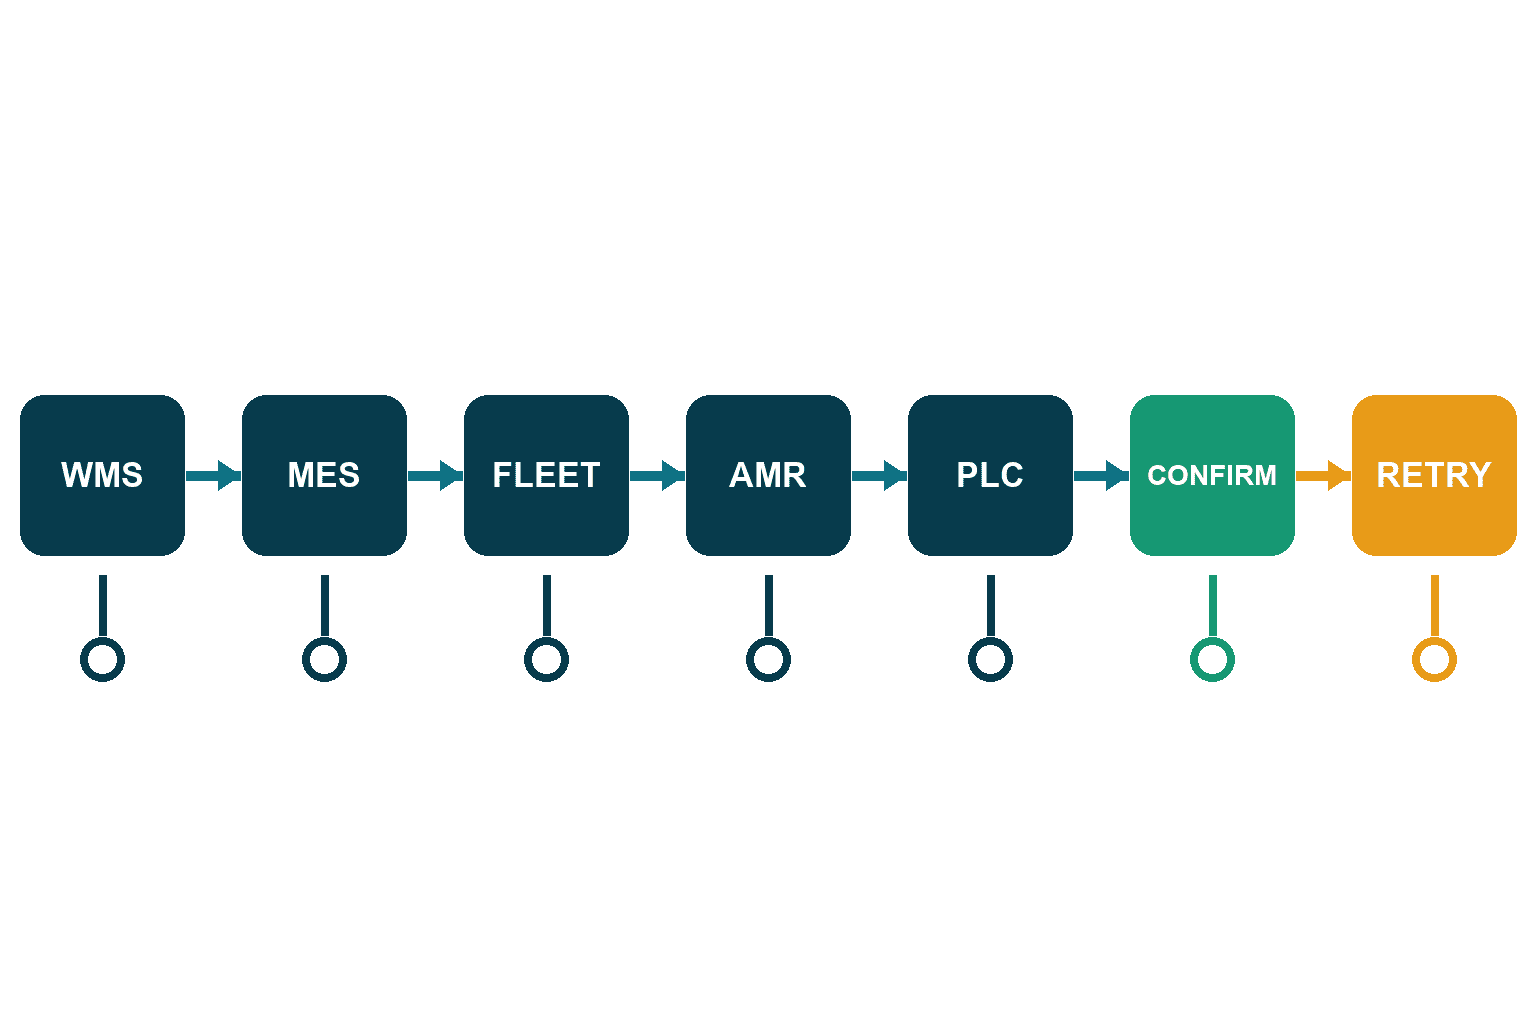
PLCとのhandshakeは少なくともrequest、ready、transfer、complete、reset、faultを状態遷移として扱います。単一bitを短いパルスで渡すだけでは、スキャン周期や通信断で取りこぼします。各状態にタイムアウト、再送、operator action、safe resetを定義し、信号表とシーケンス図をFAT/SATの正本にします。
AMR 導入事例パターン6:混在フリートを段階導入する
第六のパターンは、既存AGVを残しながら新しいAMRを追加するものです。一括更新より停止期間と投資を抑えやすい一方、交通制御、交差点予約、優先権、ステーション共有、充電場所、非常停止範囲が複雑になります。VDA 5050やMassRoboticsのようなインターフェースは選択肢を広げますが、すべてのメーカー機能が同じ意味になるわけではありません。
混在では、共通化する情報と分離する制御を決めます。位置と状態を共通可視化しても、各フリートが独自に経路を計画するなら、交差点へ入る権限を別のtraffic orchestratorで管理する場合があります。逆に中央がzone権限を与える構成でも、車両内の安全制御を上位システムへ委ねてはいけません。通信上のorder、運行上のpermission、安全関連停止を別レイヤーにします。
段階導入では旧車両の退役条件も契約します。部品供給期限、ソフトウェア更新、無線方式、バッテリー調達、地図ツール、保守要員を比較し、いつまで二重運用するかをTCOへ入れます。「既存車両が動く限り残す」では、連携と教育の二重コストが長期化します。
SLAM地図変更管理を設備変更と同じ厳しさで扱う
ブラウンフィールドでは地図は完成品ではありません。棚、工作機械、カーテン、仮置き場、反射面、床模様、通路標識が変わり、センサーから見た環境も変わります。地図を現場担当者が上書きできるだけの運用では、どの変更が局在喪失や経路変化を生んだか追えません。
地図、zone、station、speed limit、no-go area、一方通行、停止位置をconfiguration itemとして管理します。各版にversion ID、対象エリア、変更理由、申請者、承認者、作成ツール版、車両ソフト版、検証結果、rollback copyを結び付けます。公開前に差分をレビューし、影響区間で再走行します。地図だけ戻してstation座標やフリート設定が戻らない事態を避けるため、一つのrelease bundleとして保存します。
変更手順の例は次のとおりです。これは標準規定ではなく本記事の推奨です。
- 設備・棚移設の変更申請にAMR影響欄を設ける。
- 現地を封鎖して地図またはzoneを変更し、変更前版を保全する。
- localization、停止位置、迂回、速度、死角、無線を低速で確認する。
- 標準荷重と不利な荷姿でミッションを再生する。
- 安全担当、運行担当、生産担当が証跡を確認して公開する。
- 問題時に地図・設定・インターフェース版を一組でrollbackする。
AGV レイアウト 設計は最短距離より交通ルールから始める
最短経路を引くだけでは、現場の流れは良くなりません。交差点、狭窄部、扉、エレベーター、充電器、移載ステーション、フォークリフト横断、歩行者出口に待ちが集中します。一本の近道に全車両を集めるより、方向別の迂回路と待避zoneを設けた方が、ピーク時の完了時間が安定する場合があります。
交通設計では、誰が優先されるかを明文化します。歩行者の安全確保は当然として、運行上は緊急部品、完成品、空箱、充電帰還、保全車両の優先度を決めます。交差点へ予約なしで進入しない、狭窄部は一台ずつ、扉が開いてreadyになるまで進入しない、停止すると避難経路を塞ぐ場所では待機しない、といったルールをzoneへ落とします。
観察では平均だけでなく分布を見ます。シフト交代、休憩、フォークリフト補給、清掃、廃棄物回収、トラック入出庫が重なる時間帯を記録します。レイアウト図へ静的な線を描くだけでなく、要求時刻と移動体の軌跡からtraffic heat mapを作り、待ち原因を分類します。経路変更後は安全評価と能力評価を別々に再実施します。
充電設計はカタログ稼働時間ではなくミッションから求める
充電器の数を「車両の何台に一台」と固定するのは危険です。消費電力は走行距離、荷重、加減速、床勾配、待機、無線、周囲温度、バッテリー劣化、荷役機構で変わります。充電可能時間も休憩連動、opportunity charging、交換式、夜間一括で異なります。
まず一ミッションのenergy budgetを実測し、日内要求へ重ねます。低残量車両を割当から外す閾値、充電へ向かう余裕、充電器待ちの上限、優先ミッション中の扱い、停電後の復帰を決めます。本記事では普遍的な残量パーセントを示しません。実機、実荷重、実温度で検証し、バッテリーメーカーと車両メーカーの条件へ従うべきだからです。
充電器自体もステーションです。進入可能、接続、充電開始、充電中、完了、異常、離脱をログにし、接触不良や占有放置を区別します。一台の故障で全フリートが止まらない配置、保全アクセス、電源容量、熱、消防・施設要件も関係部門と確認します。TCOには電力だけでなく、バッテリー交換、充電器保守、設置工事、停電対策、劣化による能力低下を入れます。
例外復旧を8クラスで設計する
AMRは障害物を避ける機械ではなく、例外を運用へ返すシステムです。本記事では開始案として、blocked aisle、localization loss、load mismatch、station unavailable、low battery、network loss、manual intervention、safety stopの8クラスを提案します。これは規格が定める分類ではなく、RFPと訓練の抜けを減らす編集上のテンプレートです。
各クラスに検知条件、自動リトライ回数、待機場所、通知先、現場確認、手動操作権限、未完了ミッション処理、荷物の所在、業務システム補正、再開条件、保存ログを定めます。復旧画面の「Retry」ボタンだけでは不十分です。再試行して安全か、同じ搬送が二重計上されないか、荷物が既に移載済みでないかを確認します。
manual modeへ切り替えたときも、車両を動かすだけで終わりません。WMS在庫、MES投入、フリートミッション、PLC状態を照合するreconciliation手順が必要です。荷物を手で運んだ場合は、誰が、どのIDを、どこからどこへ、どの理由で移し、どのシステムを更新したかを残します。復旧訓練は昼勤だけでなく、夜勤と休日保全も対象にします。
ISO 3691-4安全、通信、OTセキュリティを混同しない
ISOの公式ページでは、現在の発行済み国際規格はISO 3691-4:2023 Edition 2です。AGVやAMRを含む無人産業車両とそのシステムの安全要求と検証を扱い、運行区域の状態が安全運転へ大きく影響すると説明しています。現在stage 90.92で改訂対象となり、ISO/DIS 3691-4が開発中ですが、最終内容・版は未確定です。発注仕様では2023年版を現行の発行済み版として扱い、ドラフト内容を採用済み要求のように書きません。
A3の公式一覧では、Part 1は2020年版のR2026再確認、Part 2は2023年、Part 3はANSI/A3 R15.08-3-2026, Industrial Mobile Robots — Safety Requirements — Part 3: Use of IMR Applicationsです。Part 3はIMRアプリケーションの日常運用で許容可能なリスクを維持するための使用者向け安全要求を扱います。R2026はPart 1の技術改訂版を意味しません。各Partの適用範囲を分け、車両、システム統合、使用者のアプリケーションのどこを誰が適合確認するかを責任分界表へ落とします。
安全評価には、最高速度やスキャナ範囲だけでなく、積荷の張り出し、制動、床、斜面、扉、交差点、死角、作業者行動、保全、手動モード、予見可能な誤使用を含めます。OSHAのwarehousing guidanceは一般的な倉庫危険の洗い出しに参考になりますが、米国の情報であり、タイ法やAMR認証として扱ってはいけません。タイの法令、工場規則、保険、消防、電気、建築、労働安全の適用は現地の有資格者と個別に確認します。
一方、VDA 5050は通信インターフェースであって安全規格ではありません。NIST SP 800-82 Revision 3は、性能、信頼性、安全の要件を考慮しながらOTを保護するためのガイダンスです。AMR導入ではフリートサーバー、無線、リモート保守、API、地図ツール、端末、ログ基盤を資産台帳へ入れ、ネットワーク分離、最小権限、多要素認証の適用、証明書・鍵、更新、監視、インシデント時の安全側動作をリスクベースで設計します。
90日PoCを「成功デモ」ではなく証拠ゲートにする
90日は本記事の推奨例であり標準期間ではありません。生産カレンダー、設備停止可能日、輸入、工事、法定確認に応じて調整します。重要なのは期間より、次のゲートへ進む証拠を決めることです。
| 期間 | 目的 | 最低限残す証拠 |
|---|---|---|
| Day 1–15 | 現状観察と対象固定 | 搬送要求、歩行者・車両動線、荷姿、停止、無線、床、ピークの基準値 |
| Day 16–30 | 安全・レイアウト・連携設計 | zone、risk review、信号表、API契約、例外表、地図版、変更手順 |
| Day 31–50 | 閉じた区域で機能PoC | 標準ミッション、停止位置、荷役、充電、ログ、operator training |
| Day 51–65 | 異常・ピーク試験 | 混雑、通信断、局在喪失、満杯、誤荷、低残量、安全停止、復旧記録 |
| Day 66–80 | 実運用パイロット | シフト別能力、手動介入、未完了処理、業務照合、保守応答 |
| Day 81–90 | 判定と引渡し準備 | gap list、TCO更新、FAT/SAT計画、backup/restore、責任者署名 |
PoCの合格を「走行成功率」一つにしません。分母、除外時間、計画停止、上位システム待ち、現場未準備を分けます。予定ミッション時間に対するavailability、要求から完了までのlead time、manual intervention、traffic wait、mission retry、load error、充電待ちを同じ期間で記録します。閾値は現状値と生産リスクから顧客が決め、ベンダー保証と努力目標を区別します。
RFPに入れるべき12の質問
- 対象搬送、荷姿、起終点、ピーク要求、優先度、除外範囲は何か。
- AGV AMR 違いを製品名称でなく、経路計画、回避、局在、停止、復旧能力で説明できるか。
- ISO 3691-4:2023など適用する規格・法令と、適合確認の責任分界は何か。
- SLAM地図、zone、station、speed、traffic ruleの変更・承認・rollbackはどう行うか。
- フリートのdispatch、交差点、狭窄部、扉、エレベーター、混在車両をどう制御するか。
- 実荷重とピーク要求から充電器、残量方針、待ち、劣化、停電をどう設計するか。
- WMS/MES/PLCとのsource of truth、ID、状態遷移、timeout、retry、cancelは何か。
- 8クラスの例外で、自動復旧、通知、手動介入、業務照合をどう行うか。
- 無線、サーバー、端末、remote access、API、更新、ログのOTセキュリティはどう設計するか。
- FAT/SATでどの正常・異常シナリオを、どの入力と証跡で再現するか。
- 5年TCOにソフトウェア、支援、バッテリー、地図変更、予備品、訓練、二重運用をどう含めるか。
- source、設定、地図、証明書、backup、復旧手順、教育資料を誰へどの形式で引き渡すか。
FAT/SATは入力、期待値、証跡、復旧を一組にする
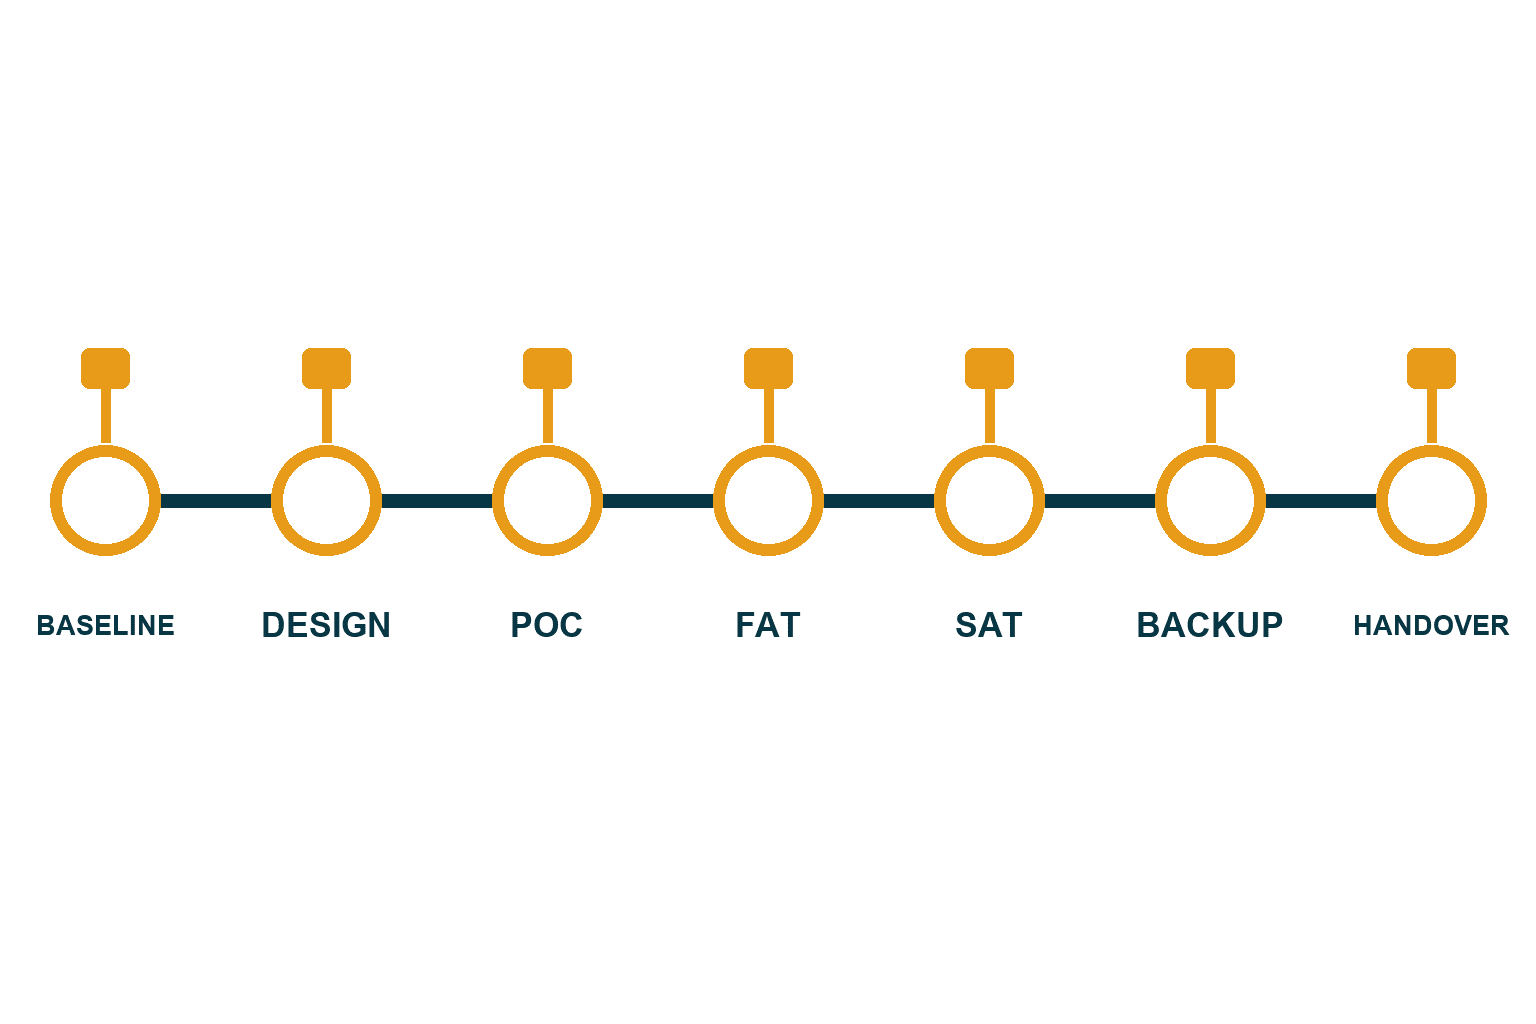
FATは工場出荷前、SATは現地据付後という名称だけで分けず、どのリスクをどこで再現できるかで割り当てます。FATではシミュレータや実機を用いてAPI、PLC handshake、キュー、再送、充電ロジック、アラーム、権限、ログ出力を確認できます。SATでは実床、実無線、実扉、実荷姿、人とフォークリフトの動線、夜間、保全体制まで含めます。
テストケースはprecondition、input、steps、expected result、actual result、evidence ID、approver、software/configuration versionを持たせます。本記事の推奨例では、critical scenarioはreset後に二回合格させます。偶然一度動いたことと、復旧後に再現できることを分けるためです。ただし二回という値は規格要求ではなく、プロジェクトの危険度に合わせて増減します。
不合格時は単に再テスト日を入れません。原因、暫定対策、恒久対策、影響範囲、地図・設定・ソフト版、既に合格したケースへの回帰影響を記録します。変更後は関連する安全、能力、連携、復旧ケースをregression testします。open issueを残して条件付き受入する場合は、期限、責任者、代替運用、残留リスクを明示します。
AGV ランニングコストを5年TCOで比較する
AGV ランニングコストやAMRの見積を車両価格と保守費だけで比較すると、ブラウンフィールド特有の費用が抜けます。5年は本記事の例示期間です。会計方針と設備寿命に合わせて変更してください。
| TCO層 | 含める項目 |
|---|---|
| 初期機器 | 車両、荷役、充電器、サーバー、無線、ステーション、安全機器、予備品 |
| 統合・工事 | WMS/MES/PLC/API、床・電源・扉、表示灯、標識、ネットワーク、移設 |
| ソフトウェア | fleet license、connectors、analytics、remote support、version upgrade |
| 運用・保全 | 点検、清掃、タイヤ、センサー、バッテリー、修理、校正、夜間対応 |
| 変更・回復 | 地図・zone変更、再評価、訓練、backup、restore drill、cyber response |
| 残存運用 | 旧AGV、人手代替、ピーク応援、二重マスター、予備車、契約終了・撤去 |
効果側も人員削減だけにしません。搬送待ち、設備離席、仕掛在庫、誤搬送、製品損傷、夜間応援、欠品停止、安全対策、トレーサビリティを評価します。ただし金額化できない便益を無理に現金化せず、financial benefitとoperational risk reductionを分けます。
base、upside、downsideの三つのシナリオを作り、便数、稼働日、車両数、介入時間、バッテリー交換、保守、ソフトウェア費、地図変更回数を動かします。カタログ能力ではなくPoCの実測分布を入れ、ピーク不足を残業や臨時便で埋める費用も含めます。投資回収年数を一つに断定するより、どの前提が崩れると採算が変わるかを経営へ示す方が、Go/No-Go判断に役立ちます。
バックアップと引渡し証跡が運用主権を決める
NIST SP 1339は2026年6月17日公開のOT Backup Quick Start Guideで、OTバックアップを変更管理へ統合し、定期的に作成し、テストし、復旧演習で見直すことの重要性を示しています。AMRではfleet databaseだけでなく、地図、zone、station、traffic rule、vehicle configuration、PLC program、API mapping、証明書、ユーザー・権限、アラーム定義、ダッシュボード、software/firmware inventoryを対象候補にします。
バックアップファイルがあることと、戻せることは別です。SAT署名前に少なくとも一度restore drillを行うのが本記事の推奨です。隔離環境または合意した保守時間に、空の環境へ設定を戻し、車両・ステーション・上位システムとの整合を確認します。暗号鍵やベンダーライセンスが不足して復元できない事態、地図だけ新しくDBが古い事態、ソフト版が違いimportできない事態を洗い出します。
最終引渡しでは、as-built図、ネットワーク、asset list、software version、source/configuration、interface specification、signal list、map release、risk assessment、FAT/SAT record、open issue、spare list、maintenance plan、training record、backup、restore手順、連絡先、license期限をevidence indexで束ねます。ファイル名の一覧だけでなく、所有者、保存場所、機密区分、復旧順、検証日を付けます。これがなければ、次のレイアウト変更や担当者交代のたびにベンダーしか直せない構造になります。
FAQ:AMR 導入事例でよくある質問
AGV AMR 違いは何ですか?
一般にはAGVは定めた経路への追従、AMRは地図とセンサーを使った自律的経路計画が特徴です。ただし名称だけで迂回能力、安全機能、荷役、フリート制御、地図変更、復旧能力は決まりません。RFPでは実際の機能と責任分界を比較してください。VDA 5050対応も通信範囲の情報であり、安全適合や完全なplug-and-playを自動的に意味しません。
AGV レイアウト 設計で最初に確認することは?
最短経路より、荷姿、ピーク要求、人・フォークリフトの横断、狭窄部、扉、待機、充電、避難経路を確認します。少なくともシフト交代や休憩を含む交通を観察し、交差点の優先権、一方通行、待避zone、進入許可を決めます。レイアウト変更時は地図とtraffic ruleを版管理し、安全と能力を再検証します。
AGV ランニングコストには何を含めますか?
保守契約と電力だけでなく、バッテリー、タイヤ、センサー、ソフトウェア、通信、地図変更、再評価、教育、夜間対応、予備品、旧設備との二重運用、バックアップと復旧訓練を含めます。車両価格を含む5年TCOのbase/upside/downsideを作ると、見積間の範囲差を説明しやすくなります。
AMRの90日PoCで何を合格条件にしますか?
走行成功だけでなく、混雑、通信断、局在喪失、誤荷、満杯、低残量、安全停止、手動介入からの復旧を確認します。要求から業務完了までの時刻、介入、待ち、retry、充電、在庫・実績照合を記録し、FAT/SATへ再利用できる証跡にします。90日は例示で、実際の工場カレンダーとリスクに合わせます。
ISO 3691-4はどの版を使いますか?
2026年9月3日の調査時点で、ISO公式がPublishedとしているのはISO 3691-4:2023 Edition 2です。stage 90.92で改訂対象となりISO/DIS 3691-4が開発中ですが、最終内容・版は未確定です。契約書では適用版を明記し、将来の発行版への追随を変更管理として扱います。現地法令や工場固有条件は別途確認が必要です。
まとめ:導入事例を自社の受入証拠へ変える
AMR 導入事例は、機種名や台数を真似るための資料ではありません。自社の搬送要求、荷姿、交通、地図変更、充電、WMS/MES/PLC、例外、安全、セキュリティ、保守に置き換え、PoC、RFP、FAT/SATの検証項目へ変換して初めて価値が出ます。ブラウンフィールドでは正常走行より、変更後に何を再確認し、停止後にどう安全に戻し、誰が証拠を保有するかが長期成果を決めます。
TOMAS TECHでは、対象工程がまだ一つに絞れていない段階でも、現状搬送の観察、AGV/AMR方式比較、90日PoC、RFP、WMS/MES/PLC連携、FAT/SAT、TCOの整理をご相談いただけます。既存工場の制約を前提に、発注前の論点を可視化したい場合はお問い合わせください。
参考情報
- VDA, VDA 5050 Version 3.0.0: https://www.vda.de/en/news/publications/publication/vda-5050
- VDA, VDA 5050 topic page: https://www.vda.de/en/topics/automotive-industry/vda-5050
- ISO, ISO 3691-4:2023: https://www.iso.org/standard/83545.html
- A3, Industrial Robot Standards: https://www.automate.org/store/categories/industrial-robot-standards
- NIST, SP 800-82 Revision 3: https://csrc.nist.gov/pubs/sp/800/82/r3/final
- NIST, SP 1339 OT Backup Quick Start Guide: https://csrc.nist.gov/pubs/sp/1339/final
- MassRobotics, AMR Interoperability Standard publication: https://www.massrobotics.org/autonomous-mobile-robot-standards-published-by-massrobotics/
- MassRobotics, Working Groups / AMR Interoperability: https://www.massrobotics.org/working-groups/
- OSHA, Warehousing Hazards and Solutions: https://www.osha.gov/warehousing/hazards-solutions
- Thailand BOI, automotive-industry automation measure: https://www.boi.go.th/th/automation


