


無人搬送車メーカーを選ぶとき、カタログの最大速度や価格だけを並べても、自社工場に合う答えは出ません。タイ工場では、実際の荷姿、床、交差点、通信、作業者との混在に加え、現地保守、予備品、ソフトウェアの権利、上位システム連携までが稼働率を左右します。本稿では、候補を公平に絞り、同一条件デモ、RFP、FAT/SATで比較可能にする実務手順を解説します。
結論:無人搬送車メーカーは「機体」ではなく供給体制で選ぶ
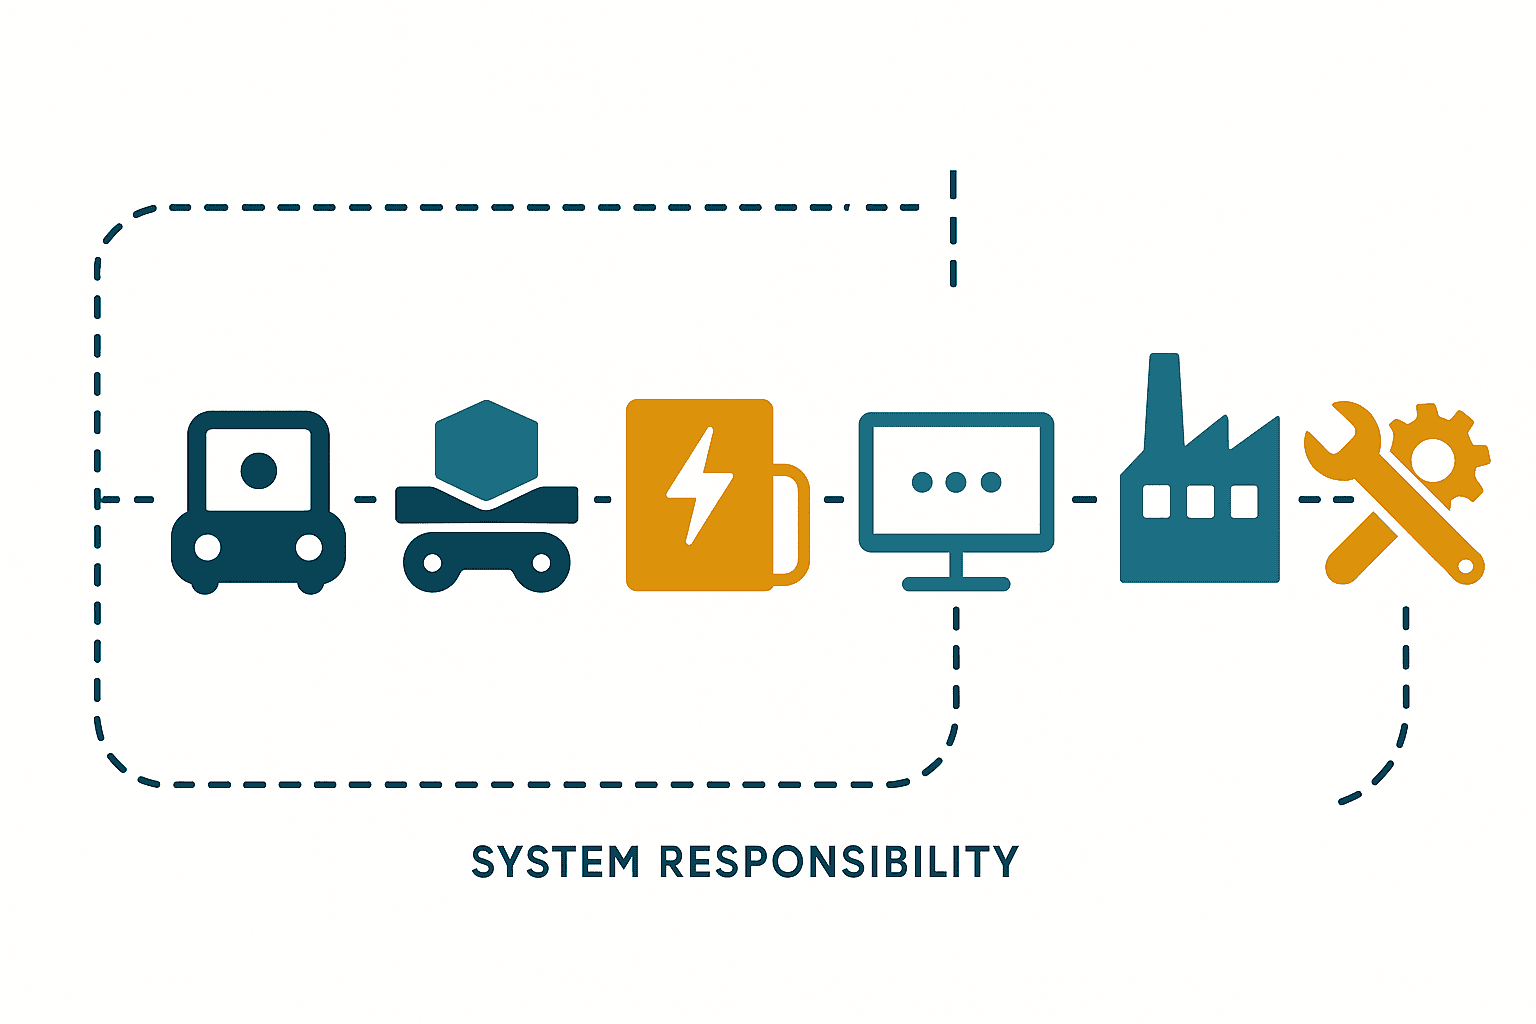
最初に結論です。優れた無人搬送車メーカーとは、有名な会社や公称速度が最も高い会社ではありません。自社の搬送業務を安全かつ継続的に成立させるために、車両、荷役装置、充電、フリート管理、WMS/MES連携、現場統合、教育、保守を一つの責任あるシステムとして提供し、同じ条件で性能を証明できる供給体制です。
選定では、メーカー名から始めず「何を、いつまでに、どこからどこへ、どの状態で運ぶか」から始めます。その共通要求を候補各社へ渡し、回答の前提と逸脱を明示させ、同じ荷物・同じ経路・同じ障害シナリオで試験します。比較対象は機体単価ではなく、次の全体です。
| 比較単位 | 確認する対象 | 合否を決める証拠 |
|---|---|---|
| 搬送能力 | 車両、荷役装置、station、fleet | ピーク時missionのcycle time分布、滞留、未完了件数 |
| 安全 | 機体、積荷、運転区域、作業手順 | risk assessment、安全機能、試験記録、残留リスク |
| 統合 | WMS/MES/ERP、扉、エレベーター、PLC | interface仕様、状態遷移、異常系test log |
| 継続運用 | 保守、予備品、battery、support | タイ国内SLA、部品表、escalation、復旧演習 |
| デジタル資産 | map、workflow、log、API、license | export、backup/restore、権利、契約終了時の運用 |
| 商務 | 導入から撤去までのcash flow | 同一scopeの見積、除外事項、更新条件、責任分界 |
インターネット上の「おすすめAGVメーカー10選」はlonglistの入口にはなりますが、最終判断には使えません。製品シリーズ、software version、代理店、保守体制は変わります。公式サイトで現行製品を確認したうえで、タイで契約する法人が何を保証するかを文書で取り直してください。
AGVメーカー比較の前に搬送要求を一枚にする
メーカーへ「工場内の搬送を自動化したい」と相談すると、各社は得意な機種と実績を中心に提案します。その状態で見積を比べると、一社は車両だけ、別の一社はstationとintegration込み、さらに別の一社はsoftware subscription別料金となり、数字の大小に意味がなくなります。最初に発注者側でTransport Requirement Sheetを作り、候補全社へ同じ版を渡します。
工程間搬送を仕事の単位で観測する
既存の台車搬送やforklift作業を一日だけ見て平均を取るのではなく、品種切替、月末、夜勤、休憩交代、材料遅延などを含む代表期間で観測します。人の歩行時間だけをAGVの走行時間へ置き換えると、呼出待ち、荷待ち、stationの位置決め、空容器戻り、混雑が抜けます。
| 項目 | 記録する内容 | 選定への影響 |
|---|---|---|
| From / To | 発着点、接続設備、buffer容量 | route、station数、制御interface |
| 荷姿 | 外形、重量、重心、底面、突出、ばらつき | payload、top module、保護領域 |
| 要求時刻 | 呼出条件、締切、早着/遅着の許容 | dispatch rule、必要台数、優先度 |
| 量 | shift別件数、ピーク集中、seasonality | fleet capacity、充電計画 |
| 例外 | 不良、欠品、満杯、行先変更、緊急便 | cancel、reroute、manual handling |
| 戻り | 空台車、空pallet、returnable container | 片道最適化による見落とし防止 |
| 影響 | delivery失敗時のline stop、品質、安全 | SLA、冗長性、復旧優先度 |
この台帳には観測元も付けます。MES timestamp、kanban scan、現場check sheet、video観察など、数字を再現できる形にします。必要台数は平均搬送時間から一発で決めません。ピーク区間のmission arrival、走行・荷役時間の分布、充電、渋滞、故障、保全を入れたsimulationまたはpilotで確認します。一般式は出発点にすぎず、最終台数を保証しません。
must / should / couldを分ける
すべてを必須にすると提案が高く複雑になり、すべてを希望にすると比較できません。たとえば「既存rackを改造しない」「最大荷姿で安全に停止する」「停電後に未完了missionを二重実行しない」はmustになり得ます。「将来VDA 5050でmixed fleet化」「dashboardの多言語化」は将来計画によってshouldまたはcouldです。
各要求にはIDを振り、候補へComply / Partially comply / Not comply / Custom developmentで回答させます。PartiallyやCustomには、条件、追加費用、納期、制約、検証方法を必須にします。「対応可能」「要相談」という回答は評価対象にせず、assumption and deviation logへ戻します。
無人搬送車比較はAGVとAMRの名前で決めない
AGVは固定ガイド、AMRは自律走行と説明されることが多いものの、市場では呼称が混在します。レーザーSLAMとfloor codeを併用する機種、virtual path上で柔軟に回避する機種、磁気やQRを使う機種もあります。名称ではなく、自社の運転区域で「どう位置を知り、どこまで経路を変更し、障害時にどう振る舞うか」を比較してください。
経路が長期に固定され、trafficを物理的に分離でき、停止位置の再現性が優先される工程では、固定性の高い方式が合理的な場合があります。頻繁にlayoutが変わり、迂回経路があり、人や台車が動的に現れる場所では自由度の高いnavigationが有利になり得ます。ただし、自由走行であっても通路幅、退避点、停止禁止zone、交差点優先、fire routeを設計しなくてよいわけではありません。
誘導方式の基礎を先に整理したい場合は、レーザー誘導AGVの方式と導入条件も参照してください。費用を比較する際は、機体価格だけでなくintegrationと運用を含めたタイ工場のAGV・AMR費用ガイドが比較範囲の整理に役立ちます。
荷役方式がメーカー選定を決める
搬送車が地点間を走れるだけでは仕事は完了しません。潜り込みlift、牽引、conveyor transfer、roller top、fork、robot arm搭載など、荷物の受渡し方式がsystemの能力とriskを決めます。MiRの公式application pageも、mobile robotへcart、shelf、pallet用top moduleを組み合わせる構成を示しています。これは一例であり、メーカー本体とtop-module providerが異なる場合、統合責任を曖昧にしてはいけません。
荷役装置については、最大重量だけでなく、重心位置、荷崩れ、突出、station公差、palletの破損、sensorでの在荷確認、jam検知、手動回収を試します。車両が停止できても、高い積荷や偏心荷が安定するとは限りません。車両、top module、load carrier、stationを一つの試験体として比較します。
無人搬送車メーカーのlonglistとshortlistを作る
候補形成では、世界的なbrand、local AGV builder、system integratorを同じ列に並べるのではなく、役割を分けます。robot manufacturerが機体を作り、別会社が荷役装置を製作し、SIがWMSと設備をつなぎ、local service partnerが保守する案件もあります。発注者に対するsingle accountable partyを誰にするかが重要です。
公式情報からは、たとえばOMRONがMD Seriesとfleet managementを、MiRが複数payload classのplatformとtop-module ecosystemを、KUKAがKMP platform、navigation、fleet software、VDA 5050対応製品を案内していることを確認できます。これらはlonglist例であり、本稿が特定製品を推奨するものではありません。公称payload、速度、充電時間は試験条件が異なるため、そのまま順位にしません。また、グローバルサイトの記載からタイ国内の在庫やresponse timeを推定してはいけません。
longlistの足切り条件
最初は資料で判定できる失格条件に絞ります。
- 実荷姿の寸法・重量・重心を、車両と荷役装置の組合せで扱える
- 工場の最低通路幅、坂、段差、床、温湿度、粉塵等の条件を評価できる
- 必要なstation interface、WMS/MES interfaceを提供できる
- 適用する安全規格のeditionと提供証憑を明示できる
- タイで契約可能なservice entityとescalation経路を示せる
- software、map、configuration、logのbackup/export条件を示せる
- 運用期間中のspare parts、battery、EOL、cyber patch方針を回答できる
「有名メーカーだから」は合格条件になりません。逆にlocal builderだから除外する必要もありません。工場が必要とするevidenceとlifecycle supportを同じ形式で出せるかを見ます。
shortlistは少数候補に絞り同一デモへ
候補を増やしすぎると現場試験が浅くなります。資料審査後は、異なるsolution conceptを含む少数候補へ絞り、同じtest packを渡します。デモの目的は華麗な走行を見ることではなく、前提条件と失敗の境界を知ることです。
候補ごとに「何を標準機能で行うか」「何がconfigurationか」「何がcustom codeか」「誰がそのcodeを保守するか」を記録します。customizationが悪いわけではありませんが、upgrade時の再検証、担当者退職、source管理、知財、復旧まで含めて評価します。
AGV比較は同一条件デモで行う
showroomで空荷の車両が滑らかに走っても、工場で成功する証拠にはなりません。候補各社へ同じroute map、実荷姿、mission sequence、障害scenario、network条件、評価表を渡し、可能なら自社siteまたは再現test areaで実施します。
| test scenario | 観測項目 | 不合格例 |
|---|---|---|
| 最大・偏心荷で発進/停止/旋回 | 安定、停止距離、荷ずれ、保護領域 | 荷崩れ、車体だけで保護領域を設定 |
| 狭路・交差点・dead end | 進入制御、待ち、deadlock復旧 | 相互待ちが自動解除されない |
| 人・forklift・台車の混在 | 検知、減速、停止、再発進 | 見通し外からの進入で危険挙動 |
| Wi-Fi roaming / packet loss | mission継続、safe state、log | 二重指示、状態不明、手動介入不能 |
| low SOC / charger fault | 配車、代替充電、service継続 | 全車が同時に充電待ち |
| station full / load absent | timeout、cancel、再配車 | 空荷完了や二重搬送 |
| emergency stop / power recovery | 安全停止、権限ある復旧、order整合 | 再起動後に同じ荷を再搬送 |
| map obstruction / route closure | reroute、escalation、停止禁止回避 | fire routeや交差点を塞ぐ |
測定値は一回のbest resultではなく分布で取得します。cycle timeはmedianだけでなく上位側の遅延、未完了、manual intervention回数を見ます。候補が異なる安全設定を使う場合は、速さだけを比べません。保護領域を狭めて速く見せることを防ぐため、最大荷姿、速度、床、safety field、停止条件をtest recordへ残します。
現地デモで確認するタイ固有条件
タイの工場では、搬入口の強い外光、雨季の湿気や濡れた床、空調区画と非空調区画の温度差、金属rackや設備による電波反射、shiftごとの運用差、多言語の作業者・請負業者など、site固有条件を試します。「東南アジア対応」というmarketing表現ではなく、対象siteでどう動くかを確認します。
画面、alarm、manual、trainingはタイ語または現場が確実に理解する言語で提供できるかを確認します。remote supportが英語だけの場合、夜勤の一次切分けを誰が行うかを決めます。時間帯、祝日、on-site到着、交換部品搬入、工場入場手続までSLAの時計に含めるかも明記します。
AGV安全対策は規格名とsite証拠を分ける
ISO 3691-4:2023はdriverless industrial trucksとそのsystemsの安全要求と検証を扱い、AGV、AMR等を例示しています。現行は第2版で、2020年版はwithdrawnです。同規格は運転区域の状態が安全運転へ大きく影響することも示します。したがって、機体のcertificateまたはdeclarationだけを受け取って「工場全体が適合」と判断してはいけません。
北米向けの追加参照では、ANSI/RIA R15.08-1-2020がIMR自体、ANSI/A3 R15.08-2-2023がIMR systems、integration、applicationを対象としています。これはタイ法そのものではなく、案件の市場・corporate standardに応じて採否を決めます。RFPでは「規格対応」とだけ回答させず、edition、scope、対象構成、declaration、test report、risk assessment、instruction manual、未対応項目を提出させます。
リスクアセスメントを車両以外へ広げる
ISO 12100:2010の考え方に沿って、通常運転だけでなく、据付、teaching、清掃、充電、jam解除、manual towing、battery交換、software update、故障、廃棄まで危険源を洗い出します。車両が人を検知して停止しても、積荷が突出する、conveyorに挟まれる、forkが落下する、chargerに接触する、手動復旧者が死角へ入るなどのriskが残ります。
安全scanner、emergency stop、speed control、interlock等のsafety-related controlは、site risk assessmentから必要な安全機能と要求性能を導きます。ISO 13849-1:2023はSRP/CSの設計・統合方法論を示しますが、個別AGV用途へ一律のPLrを与える規格ではありません。候補に「PL dですか」とだけ聞くのではなく、どの安全機能がどの境界で、どの構成・検証により要求を満たすのかを聞きます。
手動運転と復旧を受入対象にする
故障時に現場がAGVを押す、remote controllerで動かす、safety fieldを一時変更する場面は危険が集中します。manual modeへ入れる権限、key、速度、表示、周囲確認、積荷の扱い、fleetからの隔離、地図への復帰、unfinished missionの処理を手順化します。
復旧は「電源が入った」で完了ではありません。車両位置、積荷ID、station占有、WMS order、fleet missionが一致することを確認し、二重搬送と欠落搬送を防ぎます。実際のoperatorとmaintenance担当者がSATで復旧を実演し、記録を残せることを合格条件にします。
VDA 5050の相互運用性を正しく比較する
検索では「VDI 5050」と書かれることがありますが、正しくはドイツ自動車工業会VDA等が策定するVDA 5050です。2026年9月時点の現行版はVersion 3.0.0(2026年3月)で、VDAは2026年4月20日にreleaseを発表しました。v3.0は自由走行robot向けzone conceptやpath sharingを追加し、heterogeneous mobile robotsを中央controlへ統合する基盤を拡張しています。
ただし、VDA 5050仕様は安全要求、traffic management logic、WMSや扉・エレベーターなどの外部interfaceを対象にしていません。「VDA 5050 compatible」という一行だけでは、異なるメーカーを入れたときに必要なmission、action、zone、error、factsheetが動くかは判断できません。
RFPでは次を提出させます。
- 対応versionと実装profile、mandatory/optional機能
- 使用するmessage、action、parameter、topic、security設定
- factsheetとvehicle geometry、load handling情報
- deviation、vendor extension、未実装項目
- master controlとrobot双方のtest harness結果
- connection loss、duplicate、out-of-order、restartの挙動
- version upgrade方針とbackward compatibility
mixed fleetを将来要件にするなら、入札時に別メーカーrobotまたはindependent simulatorとのinteroperability testを行います。protocolの接続成功ではなく、order受領、state更新、cancel、error recovery、zone制御、path sharingまで業務scenarioで確認します。
AGV WMS連携と設備連携の比較方法
WMS/MES/ERPが持つbusiness orderと、fleet managerが持つrobot missionを分けます。たとえば「製造order Aの材料をline Bへ供給」はbusiness contextであり、「robot 3がstation XからYへcontainer Zを運ぶ」はexecutionです。どのsystemが優先度、再配車、在庫確定、完了を正本として持つかを責任分界図で明示します。
interface仕様にはhappy pathだけでなく、idempotency key、状態遷移、timeout、retry、cancel、duplicate、out-of-order、clock synchronization、master-data mismatch、manual correction、audit logを含めます。通信が戻ったとき、古い指示をもう一度実行しないことが重要です。APIがあるという回答では足りません。versioned specification、sample payload、error code、test environment、変更通知を成果物にします。
扉・エレベーターは状態機械で発注する
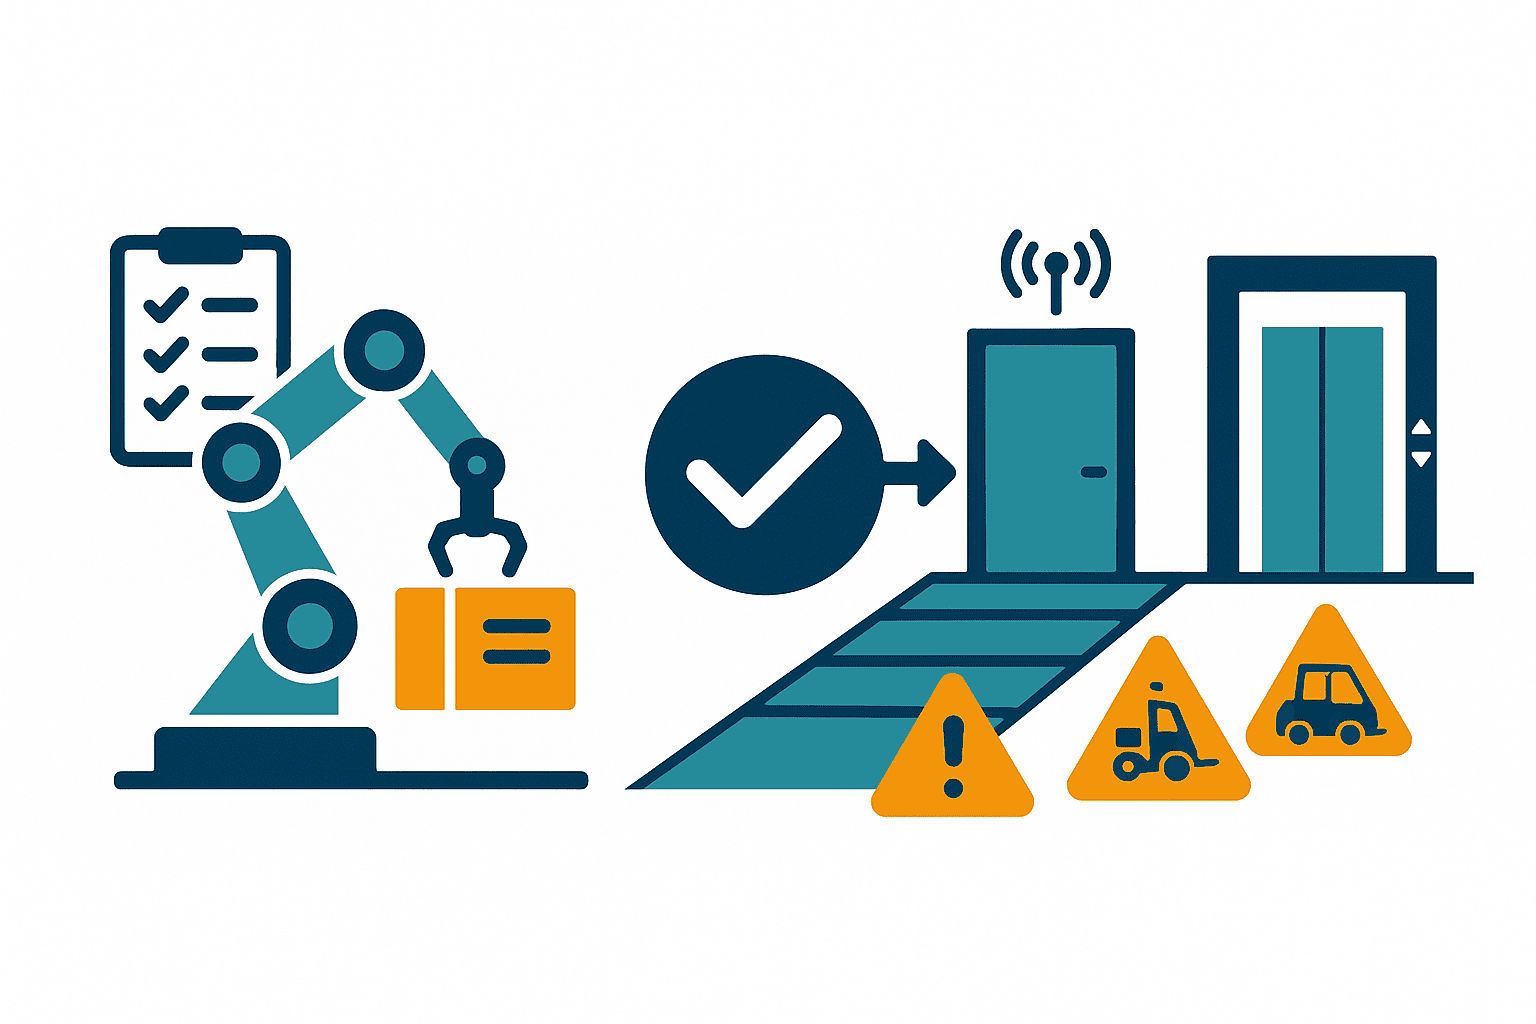
AGVが自動扉へ近づいたら開く、エレベーターへ乗る、という動画だけでは異常系が分かりません。request、grant、door-open confirmed、vehicle entry、occupancy、floor arrival、vehicle exit、complete、faultを状態として定義します。
エレベーターでは、かご位置、積載量、AGVと荷物の寸法、level difference、扉開時間、一般利用との排他、火災信号、停電、通信断、閉じ込め、manual rescueを検討します。扉では、開いたことのfeedbackと通過完了を別にし、人やforkliftの割込みを扱います。どちらもVDA 5050の外部です。building equipment supplier、AGV SI、安全担当の責任を一枚にします。
現地保守・部品・ソフト所有権を選定の中心に置く
運用開始後の差は、故障しないという約束より、故障を検知して安全に切り分け、必要な部品と人を確保し、正しく戻せる能力に現れます。「24/7 support」という表現は、電話受付だけか、remote diagnosisか、on-site到着かで意味が違います。
| 保守項目 | RFPで数値・文書化する質問 |
|---|---|
| 受付 | 曜日、時間、言語、ticket発行、severity定義 |
| 一次対応 | acknowledgementとremote接続開始の目標時間 |
| 現地対応 | technician所在地、入場条件、到着目標、例外地域 |
| 部品 | タイ在庫、consignment、lead time、互換品、EOL notice |
| battery | warranty条件、health判定、交換、輸送、廃棄責任 |
| software | patch、vulnerability通知、upgrade、regression test |
| 復旧 | backup/restore、golden image、map/config復元演習 |
| 能力移管 | operator/admin/maintenance training、再教育、教材言語 |
spare parts listは「推奨一式」ではなく、故障mode、交換頻度、lead time、保管条件、必要tool、交換資格と結びます。車輪、scanner、controller、charger部品、battery等について、型式変更時の互換性も確認します。部品を持っていても、license activationが必要で交換できない場合があります。
データとソフトウェアの出口を設計する
map、route、zone、workflow、station setting、user role、log、dashboard definition、API mapping、custom source codeは重要な運用資産です。誰が所有し、誰が編集でき、どのformatでexportでき、別serverへrestoreできるかを契約へ入れます。
licenseがper robot、per site、per server、per userのどれか、subscription終了時に安全停止するのか、read-onlyになるのか、local operationが続くのかを確認します。vendorまたはSIが撤退した場合、credential、certificate、source、build手順、backup、documentationをどう引き渡すかもexit planにします。open APIやVDA 5050対応だけではvendor lock-inが消えるわけではありません。
cybersecurityでは、remote accessの承認、MFA、session recording、network segmentation、certificate更新、脆弱性通知、patch適用前test、incident連絡を決めます。software update後はnavigation、safety interface、WMS連携、reportを含むregression testを実施し、rollback条件を持ちます。
RFPで無人搬送車メーカーへ同じ質問をする
RFPは仕様の羅列ではなく、比較可能な回答と証拠を引き出す文書です。少なくとも次の章を設けます。
- business objective、対象process、対象外、success metric
- 搬送台帳、layout、荷姿、ピーク、exception
- 車両、荷役装置、station、charger、fleetのsystem architecture
- safety concept、適用規格、risk assessment、残留risk
- WMS/MES/ERP、PLC、扉、エレベーターのinterface
- IT/OT、network、account、log、backup、cybersecurity
- project plan、site survey、design review、training、cutover
- FAT、SAT、performance run、documentation、acceptance
- warranty、support SLA、spare、battery、EOL、upgrade
- commercial breakdown、assumption、exclusion、change control
回答欄はYes/Noだけにしません。Requirement ID、response、evidence reference、deviation、owner、delivery milestoneを一行にします。安全やavailabilityをsales slideだけで評価せず、manual、drawing、test report、support agreementの文書番号へつなぎます。
責任分界は会社名ではなく機能で書く
「SIが全部対応」と書くだけでは、障害時に各社が相手の範囲だと主張できます。vehicle localization、safety scanner、top module PLC、station sensor、fleet dispatch、WMS connector、Wi-Fi、door PLC、server backupなど機能単位でResponsible / Accountable / Consulted / Informedを決めます。
最終的に発注者へ一つの窓口を持たせながら、back-to-backでメーカー保証が流れる構造を確認します。top moduleの改造で車両の安全評価やwarrantyがどう変わるか、third-party chargerやfleetを使った場合の責任も契約前に解消します。
価格ではなく同一scopeのライフサイクル費用を比べる
具体的な価格相場は、payload、navigation、荷役、台数、建屋改造、software、保守条件で大きく変わるため、本稿では推測しません。見積は同じ評価期間と同じscopeでcash flowを取得します。
- 車両、top module、load carrier、station、charger
- safety device、guard、signage、floor/building modification
- fleet server、license、subscription、database、backup
- WMS/MES/ERP/PLC/door/elevator integration
- site survey、design、simulation、project management、test
- freight、import、installation、travel、training
- preventive/corrective maintenance、spare、consumable、battery
- patch、major version upgrade、追加robot license
- line change、map変更、revalidation、最終撤去・data export
初期価格が低くても、専用部品のlead time、毎年のlicense、変更の都度必要なvendor作業、夜間supportの追加費用でlifecycle costが逆転することがあります。一方、初期価格が高い提案も自動的に良いわけではありません。各費用を搬送要求とrisk低減に紐づけ、含まれない項目を明示します。
効果は、自動化前後の同じ期間を測り、有人搬送時間、line waiting、欠品、仕掛、誤配送、damage、manual interventionを分けます。安全便益を根拠なく金額換算しません。vendorのROI calculatorを使う場合も、入力値、前提、稼働時間、保守、残存価値を発注者側で検証します。
FAT/SATで「カタログ通り」から「工場で使える」へ
FAT(Factory Acceptance Test)は出荷前または供給者のtest環境で、構成、機能、interface、異常処理、documentationを確認します。SAT(Site Acceptance Test)はタイの実siteで、床、layout、照明、通信、作業者、実荷姿、接続設備を含めて確認します。どちらか一方では足りません。
| 受入段階 | 代表的な確認 | 証跡 |
|---|---|---|
| Design review | requirement trace、layout、risk、interface、capacity | 承認図、traceability matrix、risk register |
| FAT | 型式/version、荷役、mission、error、backup、I/F simulator | test record、log、動画、open issue |
| Installation check | floor、power、network、station、marking、as-built | inspection sheet、測定値、写真、図面 |
| SAT | 実荷、実route、混在、WMS、扉、復旧、operator | scenario evidence、training record、punch list |
| Performance run | shift/peakを含む連続運用 | throughput、delay、availability、介入履歴 |
| Handover | manual、source/export、spare、support、backup | document index、restore result、署名 |
各test caseにはID、目的、前提、初期状態、input、手順、expected result、tolerance、evidence、判定者、再試験条件を持たせます。「問題なく走行した」では受入証拠になりません。software version、map version、safety parameter、荷姿、速度を記録し、修正後に同じtestを再現できるようにします。
FATで先に潰すもの
FATでは、現地でなくても確認できるvehicle identity、top module I/O、fleet dispatch、API schema、duplicate order、timeout、low battery、charger fault、emergency stop、backup/restore、user roleを試します。WMS本体が未接続ならsimulatorを用意し、request/responseだけでなくerrorとrestartを試します。
未解決項目はpunch listにし、severity、暫定策、owner、due date、SATへの影響を明示します。重大な安全・interface問題を「現地調整」で出荷許可しないgateが必要です。
SATで現場条件と運用能力を証明する
SATでは最大・最小・代表荷姿、実際のrack/station、shift別traffic、Wi-Fi roaming、搬入口、坂・段差、交差点、清掃状態を含めます。operator、maintenance、EHS、IT/OTが自分の担当scenarioを実施し、vendorだけが操作して合格にしません。
特に、network断、server restart、charger unavailable、route closure、station full、load absent、barcode unreadable、AGV故障、manual recovery、fire alarm時の退避/停止を確認します。復旧後にinventory、order、mission、physical loadが一致することが重要です。
performance runのavailability定義では、計画保全、外部設備待ち、材料待ち、manual intervention、通信停止をどう分類するかを先に決めます。分母・除外条件を後から変えれば、どの候補も良く見せられます。
AGVの選び方を採点表に落とす
評価weightは工場ごとに変えます。たとえば高混載のassembly plantと、固定routeのwarehouseでは重みが違います。ただしgate条件と加点条件を分けてください。安全上のmustを価格点で相殺してはいけません。
| 評価領域 | gate例 | score例 |
|---|---|---|
| 要求適合 | 最大荷姿、安全、必須interfaceを満たす | peak性能、拡張性、変更容易性 |
| 安全 | 必要証憑、site risk対応、異常時挙動 | evidence品質、運用の分かりやすさ |
| 統合 | data integrity、復旧、必須equipment | API成熟度、test tool、observability |
| lifecycle | support entity、spare、backup、EOL | SLA、training、local capability |
| 商務 | scope完全性、契約条件、責任 | lifecycle cost、価格透明性 |
| project | 実施体制、schedule、受入方法 | site経験、risk対応、communication |
採点者はproduction、logistics、maintenance、EHS、IT/OT、procurement、financeを含めます。各点数にevidence referenceとコメントを付け、平均点だけで決めません。重大な少数意見、とくに安全・保全・cybersecurityの懸念はrisk registerへ上げます。
最終選定前にreference visitまたは既存顧客への構造化interviewを行う場合も、成功談だけを聞きません。導入後に想定外だったこと、最も時間のかかった復旧、software upgrade、spare lead time、SIとメーカーの責任分界、ユーザー自身で変更できる範囲を質問します。守秘の範囲内で、事実とmarketing説明を分けます。
導入を段階化して選定リスクを下げる
一度に全工場を対象にすると、比較段階で要求が増えすぎます。最初のuse caseは、価値が測れ、例外が見え、安全にpilotでき、将来展開へ学びが移せる工程を選びます。「最も簡単な工程」だけでなく、重要なinterfaceや混雑を小さく含む工程が適しています。
pilot契約でも、本番移行条件を先に決めます。pilotで購入した車両・license・custom codeを本番へ流用できるか、追加費用、support開始日、warranty起算、撤去条件、data返却を明記します。無料デモの環境だけで合格し、本番構成で再試験しない失敗を避けます。
展開は、同じrequirements traceability、risk assessment、FAT/SAT templateを再利用しながらsite差分を追加します。別buildingや別国へ展開するときは、規格、法令、電源、通信、言語、service entityを再評価します。EU市場へ機械を出す共通機種ではRegulation (EU) 2023/1230の適用性を確認します。Regulation (EU) 2026/1744を反映した2026年7月27日現在の統合テキストでは、Article 54の一般適用日は2027年1月20日ですが、一部条項は先行適用です。統合テキストは参照用で、真正な法文はOfficial Journal掲載版であるため、契約時点の法文を確認してください。このEU規則はタイ国内案件へ自動的に適用されるわけではありません。
まとめ:比較可能な証拠を作るメーカー選定が稼働後を守る
無人搬送車メーカーの選定で重要なのは、ブランドや最高公称値ではなく、同じ搬送要求に対して安全・能力・統合・保守・デジタル資産・費用を一貫して証明できることです。搬送台帳を作り、must/should/couldを分け、少数候補を同一条件デモへ進め、RFPの逸脱と責任分界を可視化します。ISO 3691-4:2023等の規格はeditionとscope、証憑を確認し、VDA 5050は通信interfaceであって安全やWMS連携を自動的に完成させない点を押さえます。最後はFAT/SATと復旧演習で、カタログではなく自社工場で再現できる証拠を受け取ってください。
タイ工場の搬送台帳やlayoutがまだ完成していない段階でも、候補の足切り条件、RFP、同一条件デモ、FAT/SATの整理は始められます。TOMAS TECHでは現地の設備・IT/OT・運用をまたぐ要求整理からご相談いただけます。お問い合わせはこちらです。
FAQ:無人搬送車メーカー選定でよくある質問
無人搬送車メーカーは何社比較すべきですか?
最初のlonglistは市場調査のため広めでも構いませんが、同一条件デモへ進める候補は、評価を深くできる少数に絞るのが実務的です。固定経路型、自由走行型、local integration型など異なるsolution conceptを含め、資料審査でmust要件を満たした候補だけを残します。社数そのものより、全候補へ同じ要求、荷姿、scenario、採点方法を適用できることが重要です。
AGVメーカーとシステムインテグレーターのどちらへ発注しますか?
案件のsystem boundaryによります。車両だけならメーカー直販でも成立する場合がありますが、top module、station、WMS、door、safety、現地施工が絡むとSIの役割が大きくなります。契約上は発注者に対するsingle accountable partyを決め、裏側でrobot manufacturer、software provider、local maintainerへ責任が流れる構造を確認します。
無人搬送車比較で速度と積載量だけ見ればよいですか?
不十分です。公称値の試験条件が異なり、実荷姿、重心、保護領域、床、曲線、混雑、荷役時間を入れると結果が変わります。実際のserviceは車両速度より、station待ち、dispatch、充電、復旧の影響を受けます。同一条件demoでcycle time分布、未完了、manual interventionを比較してください。
AGV比較で最も見落とされる費用は何ですか?
案件ごとに異なりますが、software license、WMS/設備integration、建屋改造、予備品、battery、夜間support、version upgrade、map変更、再validationが初期見積から外れやすい項目です。推測相場ではなく、同じ評価期間・同じscopeのcash flowとして全候補から取得します。
AGVの選び方でVDA 5050対応は必須ですか?
将来のmixed fleetやthird-party master controlが要件なら重要な候補条件ですが、すべての工場で必須とは限りません。正しくはVDA 5050で、現行versionと実装profileを確認します。対応表記だけでは相互運用を保証せず、安全、traffic management、WMS・扉・エレベーター連携も別途設計・試験が必要です。
ISO 3691-4対応車両ならAGV安全対策は完了ですか?
完了ではありません。ISO 3691-4:2023は重要な製品・system安全規格ですが、運転区域、積荷、station、他車両、人、手動復旧などsite条件を含むrisk assessmentと検証が必要です。証憑のscopeと対象構成を確認し、現地SATで通常・異常・復旧scenarioを試します。
タイ国内の保守力はどのように比較しますか?
拠点の有無だけでなく、契約法人、受付時間と言語、remote/on-siteの区分、severity別response、technician所在地、入場条件、spare在庫、battery、escalationを文書で比較します。夜勤中に止まったscenarioを想定し、誰がどの情報を見て、いつまでにどこまで復旧するかをtabletopまたはSATで確認します。
FATとSATは両方必要ですか?
原則として役割が異なります。FATでは出荷前に構成、機能、interface、異常系、documentationを確認し、SATでは現地の床、電波、実荷姿、作業者、接続設備を確認します。小規模案件で試験を統合する場合も、どの条件をどこで証明したかをtraceability matrixで残してください。
ソフトウェア所有権はなぜAGV選定に重要ですか?
map、workflow、interface mapping、backup、logへアクセスできなければ、layout変更、障害解析、vendor変更が困難になります。所有権だけでなく、編集権限、export format、restore手順、license終了時の挙動、custom sourceの引渡し、credential管理を契約で決めます。
価格を公開せずにメーカーを公平に比較できますか?
できます。公開相場ではなく、発注者が同じscopeとcommercial templateを候補へ渡し、正式見積を取得します。技術gateを先に判定し、その後にlifecycle costと契約条件を比較します。安全mustを価格点で相殺せず、assumptionとexclusionを金額と一緒に評価することが公平性につながります。


