


タイやベトナムの工場でAGVの導入を検討し始めると、機種選定より先に必ず突き当たる分岐があります。誘導方式をどれにするか、という分岐です。レーザー誘導AGVは位置精度が高く実績の多い方式ですが、どの工場に入れても同じ性能が出るわけではありません。柱の多い建屋では性能が落ち、逆に磁気テープ誘導のほうが安定して回る現場もあります。
この記事は、AGVの3大誘導方式である磁気テープ誘導、レーザー誘導、SLAM誘導を、カタログ性能ではなく「自社の建屋と運用がどちらに近いか」という設置条件から選ぶための比較ガイドです。AGVそのものの定義やAMRとの違いについてはAGVとは|無人搬送車の種類とAMRとの違いで整理していますので、本記事では方式選定の判断軸だけに絞って掘り下げます。
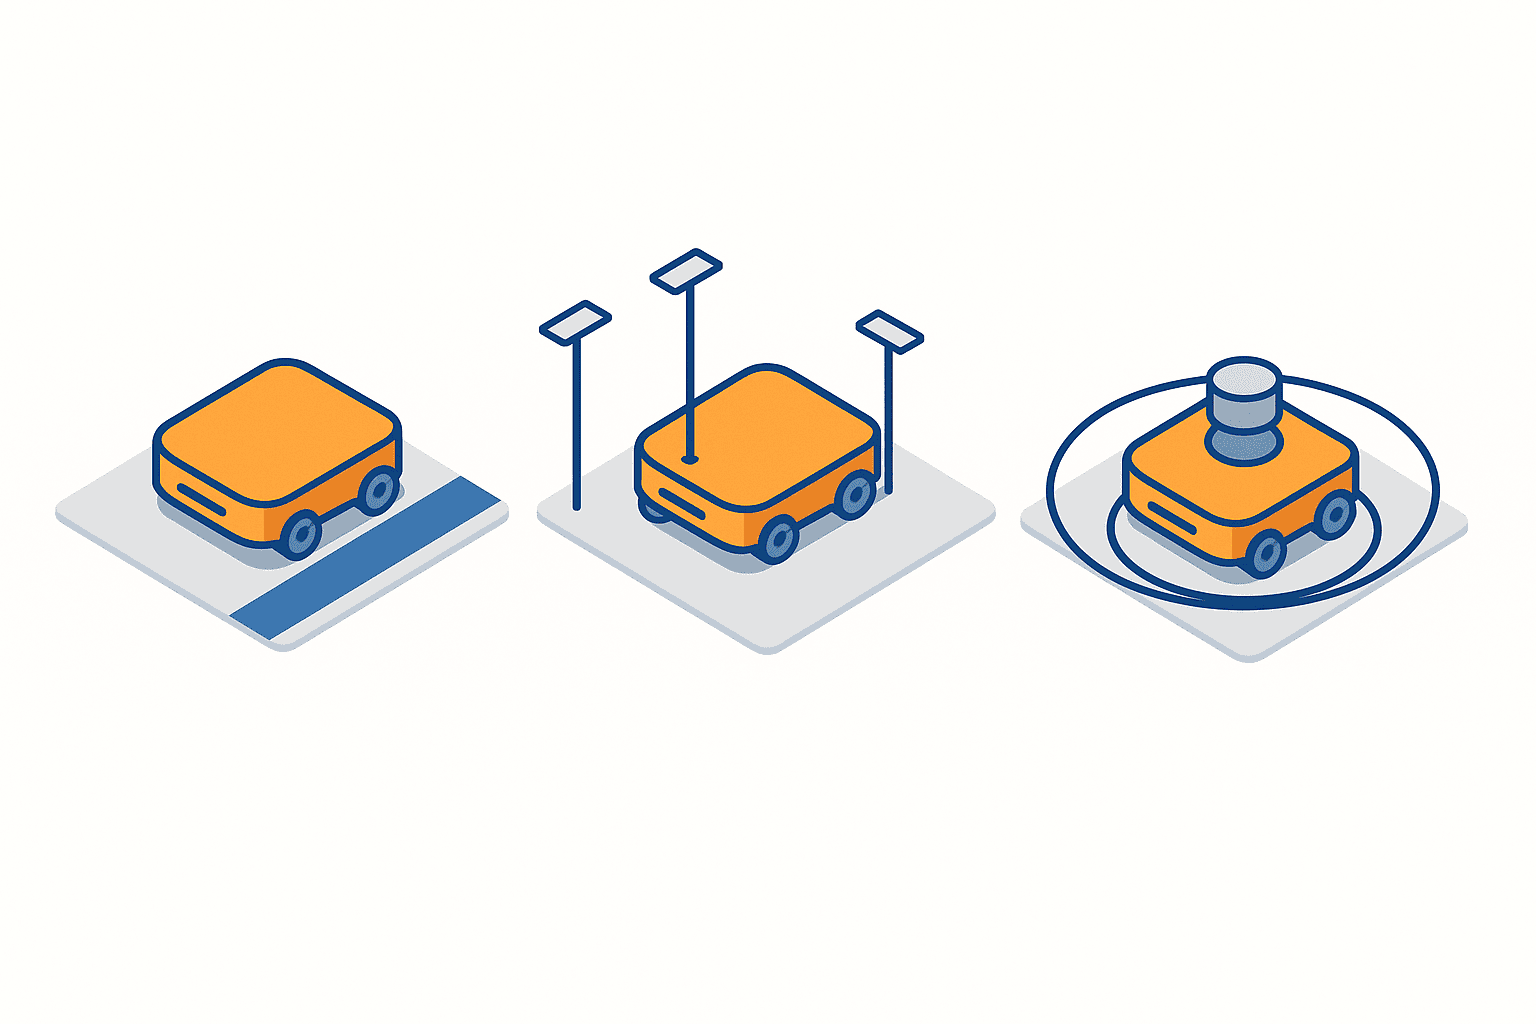
AGVの誘導方式は3つに集約される
搬送ロボットのカタログには誘導方式の呼び名がいくつも並びますが、設置条件から選ぶという観点では、次の3方式に絞って比較すれば足ります。電磁誘導やグリッド制御まで含めた分類の全体像はAGVとは|無人搬送車の種類とAMRとの違いで整理しています。比較のポイントは「自己位置を知るために、床や壁に何を置く必要があるか」です。ここが設備投資と将来の変更コストを決めます。
磁気テープ誘導|床に走行ルートを貼り付ける
床面に磁気テープを貼り、車体下部の磁気センサでテープを追従する方式です。車両側の構成が単純で、位置を「探す」処理が要りません。テープの上を外れなければ必ず同じ経路を走るので、動きが読みやすく、現場の作業者にとっても理解しやすい方式です。
弱点ははっきりしていて、経路を変えるたびにテープを貼り替える必要があり、そのぶんメンテナンスコストが発生します。この点はフォックスター社の解説でも磁気テープ方式の代表的な課題として挙げられています。貼り替えは材料費より、貼り替えのために生産を止める時間のほうが効いてきます。
レーザー誘導|反射板に光を当てて三角測量で自己位置を出す
レーザー誘導は、車体上部のレーザーヘッドからパルスレーザーを照射し、あらかじめ工場内の壁や柱に設置した反射板に当てて戻ってきた光を読み取る方式です。複数の反射板までの角度から三角測量の要領で自己位置を計算します。レーザー誘導AGVを実際に動かすまでの手順、つまり走行ルートのコースデータを設計し、それに合わせて反射板を設置していく流れについては明電舎の解説が参考になります。
床に何も貼らないため、床面の摩耗や汚れの影響を受けにくく、位置精度も高く出ます。走行ルートはソフト側の座標で持っているため、経路の微修正は床工事なしで行えます。一方で、レーザーを遮る柱や積み上がった荷物が多い環境では反射板を安定して視認できず、使いにくくなります。この遮蔽の問題が、レーザー誘導を選ぶかどうかの最大の判断材料になります。
SLAM誘導|誘導体を置かずに地図を作りながら走る
SLAMは、自己位置推定と地図生成を同時に行う技術です。磁気テープや反射板といった誘導体を工場側に設置せず、車両が持つセンサで周囲の形状を読み取りながら、自分がどこにいるかを推定します。センサの種類によってLiDAR SLAM、Visual SLAM、Depth SLAMなどに分類されるのが一般的です。この分類についてはテクノプロ・シミュレーションの解説が整理しています。
事前のインフラ設置が要らないため導入時の工事を抑えられ、レイアウトが頻繁に変わる環境で柔軟性を発揮します。ただし後述するとおり、導入時の工事費が抑えられても、制御システムやネットワーク側に費用が乗る構造になっています。
3方式を、工場側が用意しなければならないものという観点で並べると次のようになります。
| 観点 | 磁気テープ誘導 | レーザー誘導 | SLAM誘導 |
|---|---|---|---|
| 工場側に設置するもの | 床面の磁気テープ | 壁や柱の反射板 | 原則として不要 |
| 位置精度 | テープ上では安定 | 高い | 環境の特徴量に依存 |
| 経路変更の作業 | テープの貼り替え | ソフト上の座標修正 | ソフト上のルート修正 |
| 苦手な環境 | 床の摩耗と汚れ | 反射板を遮る柱や荷物 | 特徴の乏しい広大な空間 |
| 停止時の分かりやすさ | 高い | 中程度 | 低い |
この表で注目してほしいのは最下段です。方式選定の議論は導入時の費用に寄りがちですが、実際に現場を疲弊させるのは「なぜ止まったのか現場で分からない」状態です。磁気テープ誘導はテープが切れていれば誰でも原因が分かりますが、SLAMが自己位置を見失った理由は、その場の作業者には判断できません。保全体制まで含めて方式を選ぶ必要があります。
方式選定を決めるのは5つの設置条件
ここからが本題です。誘導方式は「新しいほうが良い」でも「安いほうが良い」でもなく、建屋と運用の条件で決まります。実務で効いてくる条件は次の5つです。
条件1|レイアウト変更の頻度
最も重みが大きい条件です。生産品目が数年単位で固定されており、工程間の動線が変わらないのであれば、床に道を固定してしまう磁気テープ誘導は合理的な選択です。逆に、受注品目が入れ替わり、半年ごとにセルの配置を組み替えるような工場では、変更のたびにテープを貼り直す運用が確実に負担になります。ここで補足しておくと、レーザー誘導は経路の微修正であればソフト上の座標を直すだけで済みますが、什器や設備の配置そのものが変わると反射板への見通しも変わるため、反射板の再配置と再測量が必要になります。この点があるため、レイアウト変更の頻度に対しては有利ではなく中程度の評価になります。
ここで見るべきは「レイアウトを変えた回数」ではなく「変えたいのに変えられなかった回数」です。すでに床に何かを固定してしまっているために、本当は動かしたい設備を動かさずに我慢している現場は少なくありません。導入前にこの潜在的な変更要求を洗い出しておかないと、方式選定を誤ります。台数や動線そのものの設計についてはAGVレイアウト設計2026|台数を決めるのは搬送量ではないで扱っています。
条件2|柱や設備による遮蔽の有無
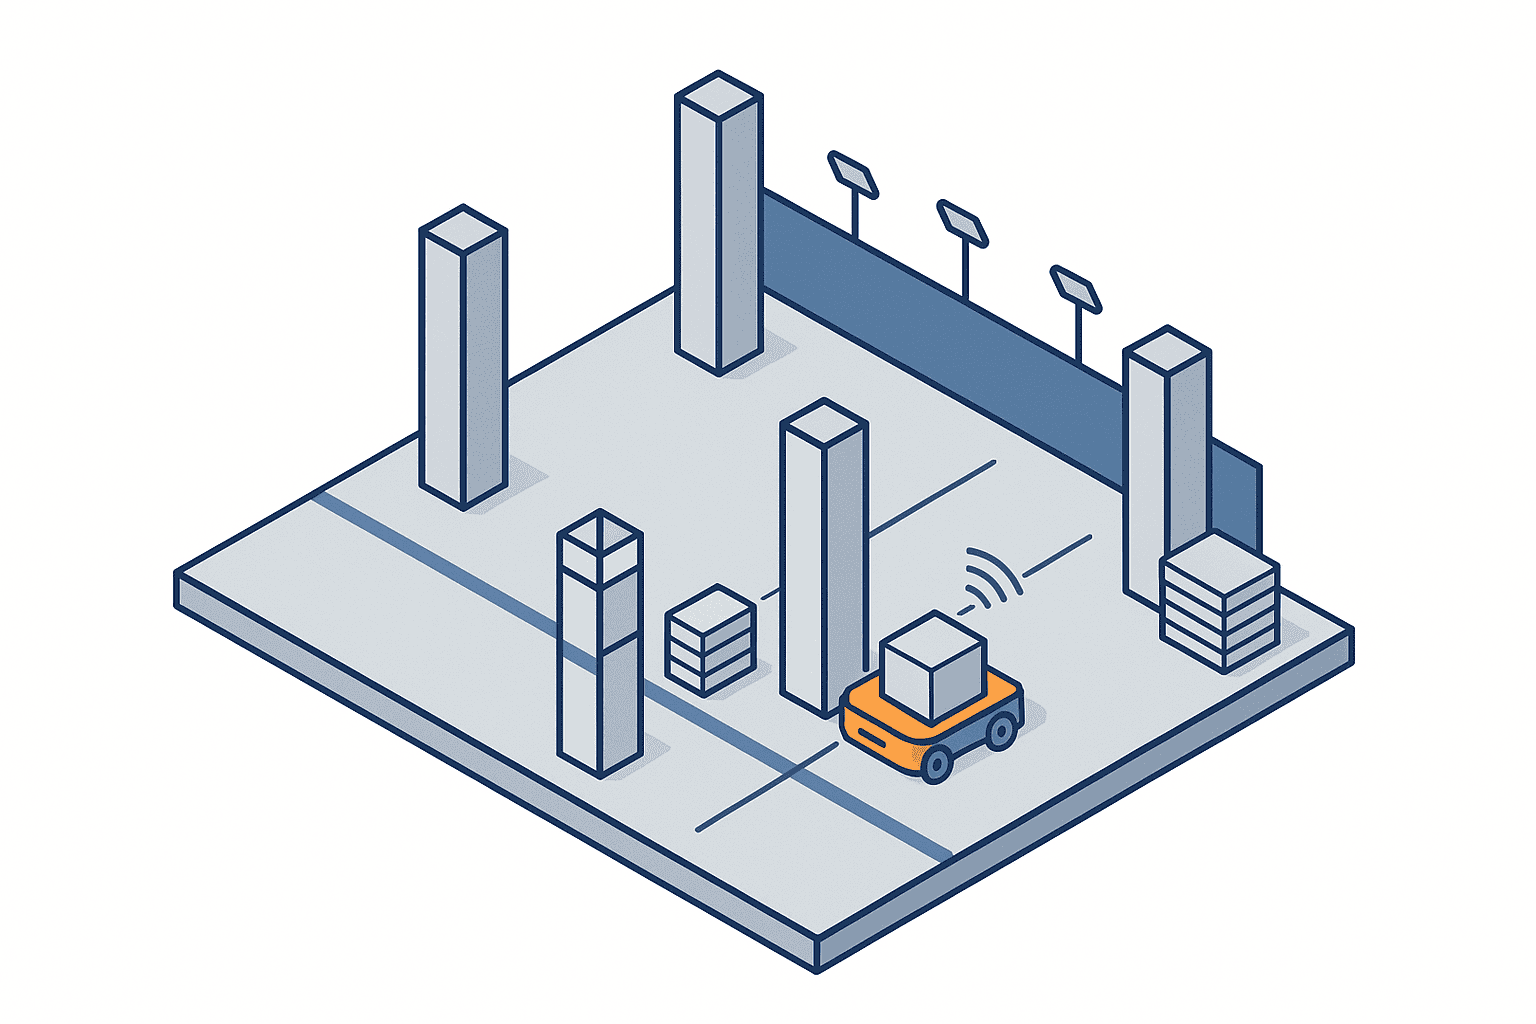
レーザー誘導を検討するなら、この条件を最初に確認してください。レーザー誘導は反射板までの見通しが前提の方式です。走行経路上のどの地点からでも、位置計算に必要な数の反射板が同時に見えている必要があります。
問題になるのは、図面上では成立するのに現場では成立しないケースです。設計時は空いていた通路脇に、実運用が始まると仮置きのパレットが積まれます。フォークリフトが一時的に停まります。ラックに製品が満載されると、それまで見えていた反射板が隠れます。柱の少ない広い建屋であれば余裕を持って設計できますが、増築を重ねて柱が林立している建屋や、天井高が低く反射板の設置高さを確保しにくい建屋では、遮蔽のリスクを慎重に見る必要があります。
タイの工業団地でよく見るReady Built Warehouse(RBW)、つまり賃貸用に建てられた完成済み倉庫を使っている場合は、柱スパンと梁の位置が既に決まっており、反射板の設置位置を自由に選べないことがあります。契約上、壁面への恒久的な固定に制約がある物件もあります。この点は早い段階で物件のオーナーまたは管理会社に確認してください。
条件3|床工事の可否
磁気テープ誘導は床面が施工対象になります。ここで確認すべきは、貼れるかどうかではなく、貼ったあとに保つことができるかどうかです。フォークリフトが同じ動線を走る通路、洗浄水が流れる食品工場の床、切削油が落ちる加工エリアでは、テープの寿命が想定より短くなります。
またタイやベトナムの工場では、増築の履歴によって床レベルに段差や勾配が残っていることがあります。テープの追従性そのものより、段差でのがたつきが搬送物に影響するかどうかを先に見てください。SLAMやレーザー誘導であっても床工事が完全に不要になるわけではなく、走行面の平坦度は共通の前提条件です。
条件4|位置決め精度の要件
搬送先で何をするかによって、必要な精度は大きく変わります。台車を所定のエリアに置くだけであれば、方式による差はほとんど問題になりません。一方で、コンベヤと自動で荷を受け渡す、装置の投入口に正対して停止する、狭い間口のラックに差し込む、といった動作が入る場合は、停止位置の再現性が効いてきます。
レーザー誘導が選ばれ続けてきた理由の一つがこの再現性です。ただし現実の設計では、走行中はSLAMやレーザーで大まかに走り、停止直前だけ床のマーカーや装置側のガイドで位置を合わせる、という組み合わせが広く使われます。走行方式の精度だけで判断せず、停止点で何を使うかをセットで検討してください。
条件5|予算の「かかり方」
見るべきは総額そのものではなく、費用がいつ発生するかです。磁気テープ誘導は初期の工事費が比較的読みやすく、そのかわり経路変更のたびに費用が発生します。レーザー誘導は反射板の設計と設置が初期に乗り、そのかわり経路変更は床工事を伴いません。SLAMを含む自律走行型は現場工事が最小限で済み、ソフトウェア上でルートを変更できますが、本体費用に加えて制御システムやネットワークインフラの整備費用がかかり、運用に専門知識を持つ人材が必要になります。この構造はドコモビジネスのAMR解説やエスケーソリューションの解説でも指摘されています。
費用の内訳と、どこで総額が逆転するかはAGV価格の相場と総額で扱っているため、本記事では立ち入りません。設置条件として見るべきなのは金額の大小ではなく、自社の予算の通し方です。今期の設備予算で一度に承認を取れる組織と、変更のたびに小口の予算を通し続けなければならない組織とでは、同じ総額でも現実的な選択肢が変わります。後者では、費用を初期に寄せてしまう方式のほうが結果的に運用が続きます。
5つの条件に、保全体制という6つ目の観点を加えて方式に対応させると、判断の骨格は次のように整理できます。
| 設置条件 | 磁気テープ誘導 | レーザー誘導 | SLAM誘導 |
|---|---|---|---|
| レイアウト変更が多い | 不利 | 中程度 | 有利 |
| 柱や仮置きによる遮蔽が多い | 影響を受けにくい | 不利 | 中程度 |
| 床工事に制約がある | 不利 | 有利 | 有利 |
| 高い停止位置精度が要る | 中程度 | 有利(停止点側の補助と併用が一般的) | 停止時の補助が前提 |
| 費用の発生時期 | 初期に集中し変更のたびに再発生 | 初期に集中し変更時は軽い | 初期は軽く運用側に継続発生 |
| 現場だけで復旧したい | 有利 | 中程度 | 不利 |
このマトリクスは順位表ではありません。自社の条件のうち、どれを絶対に譲れないかを先に1つか2つ決めてから読むものです。すべての行で有利な方式は存在しないため、譲れない条件が決まらないまま比較すると、結論はベンダーの提案内容に流されます。
レーザー誘導AGVが向く現場と向かない現場
レーザー誘導は成熟した方式で、選択肢から外す理由はありません。ただし向き不向きははっきりしています。
向いているのは、見通しのよい大空間で、決まった動線を繰り返し走る用途です。製品倉庫と出荷バースの間、成形工程と組立工程の間のような、長距離を安定して往復するルートでは強みが出ます。停止位置の再現性が高いため、設備との自動受け渡しを伴う工程にも合います。
向いていないのは、柱が多い建屋、仮置き荷の位置が日々変わるエリア、そして通路の両側にラックが高く積み上がっている倉庫です。位置計算に必要な枚数を割り込むと自己位置の精度が落ちるため、走行が不安定になります。設計段階で反射板の枚数と配置をシミュレーションし、走行経路上のどの点からでも必要枚数が見えることを確認してください。必要枚数と配置は建屋形状で変わるので、一般的な目安だけで決めないことをおすすめします。
もう一つ実務で見落とされがちなのが、反射板が設備として管理対象になる点です。設置したまま放置すると、汚れや振動によるずれで精度が落ちます。清掃や増設工事のときに外されて戻らないこともあります。反射板の点検を保全のチェックリストに組み込み、位置を記録した図面を現場に残しておいてください。この運用がないと、数年後に原因の特定に時間がかかる停止が増えやすくなります。
磁気テープ誘導を今から新規に導入してよいか
新しい方式が出てきたからといって、磁気テープ誘導が不適切になったわけではありません。次の条件がそろう現場では、いまでも最も費用対効果が高い選択になり得ます。
- 動線が固定されており、今後数年の変更予定がない
- 搬送物と荷姿が安定している
- 床の状態が良く、フォークリフトとの動線が分離できる
- 現場の保全担当だけで復旧できる体制を優先したい
- まず1ルートで効果を確認してから広げたい
逆に、次のどれかに当てはまる場合は慎重に検討してください。レイアウト変更が年に複数回発生する、床の摩耗や油分でテープの寿命が読めない、将来的に搬送ルートを増やす計画がある、といったケースです。これらの現場では、貼り替えのたびに発生する停止時間が累積し、初期費用の差を数年で失うことがあります。
SLAM AMRを選ぶときに見落とされやすい費用と前提
SLAMは誘導体の設置が不要という点が強調されがちですが、導入判断では次の3点を確認してください。
まず、本体以外に乗る費用です。前述のとおり、AMRは現場工事が最小限で済む一方、制御システムとネットワークインフラの整備が前提になります。複数台を同時に走らせるのであれば、上位の管理システムがなければ渋滞と待ちが発生します。無線環境についても、既存の事務系ネットワークをそのまま流用できるとは限りません。工場全体のネットワーク設計まで含めて見積もりを取ってください。
次に、環境そのものの適性です。SLAMは周囲の形状を手がかりにするため、特徴の乏しい環境は苦手です。何もない広大な平面、同じ形のラックが延々と続く通路、視界のほとんどが可動する荷物で占められるエリアでは、自己位置の推定が不安定になることがあります。誘導体が不要であることと、どんな環境でも動くことは同じではありません。
最後に、運用できる人がいるかどうかです。AMRの運用には専門知識を持つ人材が必要になります。地図の再作成、ルートの修正、複数台の交通調整といった作業を誰が担うのかを、導入前に決めておいてください。タイやベトナムの拠点で、この役割を日本本社の応援に依存する設計にすると、トラブル時の復旧が遅くなります。
1つの方式に統一しなくてよい
方式選定は工場全体で1つに決める必要はありません。実務では、条件の異なるエリアごとに方式を使い分ける設計が現実解になることがよくあります。
たとえば、動線が固定されている倉庫内の定型ルートは磁気テープ誘導で安価に自動化し、レイアウトが動く組立エリアはSLAMのAMRで柔軟に対応する、という構成です。装置との自動受け渡しがある区間だけレーザー誘導を使う、という切り分けもあり得ます。
ただし、複数方式を混在させる場合は上位システムの設計が重要になります。方式ごとにメーカーが分かれると、搬送指示を出す仕組みが分断され、どの荷物がいまどこにあるかを一元的に把握できなくなります。混在させるなら、搬送指示と実績収集を上位側で統合できるかどうかを、ベンダー選定の要件に必ず入れてください。
ベンダー提案を比較するときに確認する質問
同じ条件表を渡しても、提案書の書き方は各社で異なります。方式の違いを正しく比較するために、次の質問を全社に投げてください。回答の具体性が、そのまま実装力の差になって表れます。
- 提案している誘導方式を選んだ理由を、当社の建屋条件のどれに基づいて説明できるか
- レーザー誘導の場合、反射板の配置図と、走行経路上で同時に視認できる枚数の根拠を出せるか
- SLAMの場合、当社と同程度の特徴量しかない環境での稼働実績があるか
- レイアウトを変更する場合、誰がどの作業を何日で行い、その間の生産をどうするか
- 停止したときに、現場の担当者がどこまで自力で復旧できる想定か
- 交換部品をどこに在庫し、技術者は最短で何日後に現場へ来られるか
- 複数台に増やす場合、追加で必要になるシステムとネットワークは何か
とくに、レイアウト変更時の作業分担と、停止したときに現場でどこまで復旧できるかの2つは、導入後の負担を最も左右する質問でありながら、提案書には書かれないことが多い項目です。口頭で「対応します」と答えるベンダーと、作業手順と所要時間を具体的に示せるベンダーの差は大きく、この差は導入から半年後の稼働率に直結します。
また、方式ごとの得意分野を持つベンダーに同じ質問を投げると、それぞれが自社方式の弱点をどう補うかを説明することになります。弱点を認めたうえで補い方を示す提案と、弱点そのものを説明しない提案では、後者のほうがリスクが高いと考えてください。
安全規格は方式を問わず効いてくる
誘導方式を問わず、AGVとAMRの安全設計にはISO 3691-4が関わります。この規格は2020年に初版が発行され、現行版はISO 3691-4:2023です。あらかじめ決められた経路を走るAGVと、自律的に周囲を認識して走行するAMRの両方を対象としています。監視機能に求められるパフォーマンスレベル、運転モード、ブレーキ制御、非常停止、速度制御などが規定されている点は日本品質保証機構の解説にまとめられています。あわせて、AMRを導入するときの安全対策の考え方については協働ロボットの解説が参考になります。日本では対応する規格としてJIS D 6802が2022年に全面改正され、ISO 3691-4:2020に対応しています。
方式選定の観点で重要なのは、SLAMだから安全要求が緩い、磁気テープだから厳しい、といった関係にはならないという点です。自律走行型であっても対象に含まれるため、どの方式を選んでも同等の安全設計が求められます。ベンダーの提案書に安全機能の記載がない場合や、規格への適合をどう確認しているかの説明がない場合は、その時点で問い合わせてください。
タイ・ベトナム工場ならではの判断材料
日本と同じ基準で方式を選ぶと、現地では判断を誤ることがあります。次の3点を加味してください。
まず人件費の動きです。タイの日系企業における賃金上昇率は、2023年が3.8%、2024年が4.58%、2025年の見込みが4.64%と推移しており、製造業の人手不足を背景にワーカー賃金の上昇圧力が強い状況が続いています。この推移は久野康成公認会計士事務所のタイ労務動向の解説でまとめられています。搬送作業の自動化を検討する際、現在の人件費だけで回収年数を計算すると、実態より保守的な結果になります。
次に投資奨励制度です。タイ投資委員会は自動化機械設備とロボット産業向けの投資奨励政策を設けており、タイ産業の85%にプロセス改善を目的とした自動化機械やロボットの導入機会があるとされています。制度の内容はBOIの資料で公開されています。適用可否は個別案件ごとに条件が異なるため、方式選定と並行して早い段階でBOIに確認することをおすすめします。
最後に保守体制です。方式によって、現地で調達できる交換部品と対応できる技術者の層が変わります。磁気テープは現地調達が容易ですが、特定メーカーの反射板やSLAM用センサは輸入待ちになることがあります。故障時に何日止まるかは、車両の信頼性より部品供給と技術者の距離で決まります。ベンダー選定の際は、タイ国内またはASEAN域内に技術者が常駐しているか、スペアパーツをどこに在庫しているかを確認してください。
方式選定を外さないための進め方
社内で検討を進める順序を整理すると次のようになります。この順序を守るだけで、方式先行の議論に振り回されにくくなります。
- 対象工程と搬送物を先に固定し、荷姿と重量の範囲を決める
- 今後3年間で想定されるレイアウト変更を書き出す
- 走行予定エリアを歩き、柱と仮置きスペースの位置を実測する
- 停止点で必要な位置決め精度を工程ごとに決める
- 床の状態と、他の車両との動線交差を確認する
- ここまでの条件を一枚にまとめてから、複数ベンダーに同じ条件で提案を依頼する
重要なのは最後の行です。条件を整理せずに提案を依頼すると、各社が得意な方式を前提にした提案が集まり、比較できなくなります。同じ条件表を渡して初めて、方式の差ではなくベンダーの実力を比べられます。
よくある質問
レーザー誘導AGVとSLAM AMRはどちらが安いですか
購入時点の車両価格だけでは比較できません。レーザー誘導は反射板の設計と設置が初期に乗り、SLAMは現場工事が最小限で済むかわりに制御システムとネットワークインフラの整備費用がかかります。つまり、どちらが安いかは金額表ではなく建屋の条件で決まります。反射板を安定して視認できる見通しがあるか、レイアウトを動かす予定があるか、運用できる人材が現地にいるか。この3つに答えられれば、比較すべき見積の形が決まります。
既存の磁気テープAGVを残したままAMRを追加できますか
物理的には可能ですが、上位の設計を先に決めてください。既設のテープ経路とAMRの走行エリアが交差する場合、どちらが優先して止まるかというルールが必要になります。搬送指示も、テープAGV側とAMR側で別々の仕組みに分かれたままでは、どの荷物がどこにあるかを一元的に追えません。既設を活かす前提で見積を取るときは、交差部の交通ルールと、搬送指示を統合できるかどうかの2点を必ず要件に書いてください。
レーザー誘導の反射板は何枚必要ですか
建屋の形状と走行経路によって変わるため、一般的な枚数の目安で決めないでください。判断基準は枚数そのものではなく、走行経路上のどの地点からでも位置計算に必要な数の反射板が同時に見えるかどうかです。設計段階でシミュレーションを行い、仮置き荷やフォークリフトによる一時的な遮蔽まで想定して余裕を持たせてください。
誘導方式は後から変更できますか
車両側の交換が前提になるため、簡単ではありません。磁気テープ誘導からSLAMへの移行では、車両の入れ替えに加えて上位の管理システムの追加が必要になることが一般的です。だからこそ、導入時に今後3年間のレイアウト変更予定を書き出しておくことが重要になります。将来の拡張が読めない場合は、最初から拡張しやすい方式を選ぶか、小さく1ルートで始めて実績を見てから広げる進め方が安全です。
まとめ
AGVの誘導方式は、磁気テープ誘導、レーザー誘導、SLAM誘導の3つに集約されます。どれが優れているかという議論に意味はなく、レイアウト変更の頻度、柱や仮置きによる遮蔽の有無、床工事の可否、位置決め精度の要件、そして費用がいつ発生するかという5つの条件で決まります。
レーザー誘導AGVは位置精度と実績で選ばれ続けている方式ですが、反射板への見通しが前提であるため、柱の多い建屋や仮置きが動くエリアでは慎重な設計が必要です。磁気テープ誘導は動線が固定なら今でも合理的な選択であり、SLAMはレイアウトが動く現場で柔軟性を発揮するかわりに、本体以外の費用と運用人材の確保が前提になります。工場全体で1つの方式に統一する必要はなく、エリアごとの使い分けが現実解になることも少なくありません。
タイやベトナムでは、賃金上昇の継続とBOIの自動化奨励政策という2つの追い風がある一方、部品供給と技術者の距離という現地固有の制約もあります。方式選定は、カタログではなく自社の建屋を歩いて条件を書き出すところから始めてください。
TOMAS TECHでは、タイとベトナムの日系工場向けに、搬送自動化の方式選定から上位システム連携までを支援しています。まだ導入を決めていない検討段階でも、建屋の条件を一緒に整理するところからご相談いただけます。現場の写真と簡単なレイアウト図があれば、どの方式が候補になりそうかの見立てはお伝えできますので、お問い合わせフォームからお気軽にご連絡ください。


