


自動車部品ラインへの部品供給で、フォークリフトが台車を一台ずつ往復させている工程はないでしょうか。牽引式AGV(トーイングAGV)は、1台のトラクターが複数台の台車を列にして連結し、一度の走行でまとめて搬送する方式です。潜り込み式やフォークリフト型と何が違うのか、どんな現場に向くのか。中でも、部品カートやキッティングカートなど規格の異なる台車を1本の列に混載し、複数のライン停止点へ届ける「便の設計」は、単一種類の台車を自動化する方式には無い、牽引方式ならではの論点です。本記事では、その仕組みから巡回ルートとスケジュールの組み方、費用感、発注前に詰めておくべき論点までを整理します。
牽引式AGV(牽引型AGV)とは何か
複数台の台車を1台のトラクターが牽引する仕組み
そもそも無人搬送車(AGV)とは、あらかじめ決められた経路を無人で走行し、荷物を運ぶ搬送機器の総称です。AGVの分類や誘導方式の全体像については、AGVとはの記事で整理していますので、本記事では牽引式という1つの駆動方式に絞って掘り下げます。
牽引式AGVは、けん引治具を介して複数台の台車を1台のトラクターに連結し、列にして牽く方式です。台車は自走せず、動力源はトラクター側だけが持ちます。台車1台あたりの積載量は数百キログラム程度から、連結する台数を増やすほど1回の走行で運べる総量が大きくなります。海外の解説記事では、牽引式AGVは1回あたりの走行で複数の荷姿をまとめて運べる点が、フォークリフトによる単発搬送との最大の違いとされています。
なお、日本語では牽引式AGVのほか、牽引型AGV、牽引式無人搬送車という呼び方も使われますが、いずれも同じ方式を指す表記の違いにすぎません。見積もりを依頼する際やカタログを比較する際に、呼び方の違いで別方式だと誤解しないよう注意してください。
「トーイングAGV」「トーイングトレイン」とも呼ばれる
英語圏では牽引式AGVは tugger AGV、あるいは牽引車列そのものを tugger train(トーイングトレイン)と呼びます。日本語では牽引型AGV、牽引式無人搬送車、トーイングAGVといった呼び方が併存していますが、指している方式は同じです。
台車の連結数は現場によって幅があり、3台、4台、5台以上と組む例が紹介されています。トラクターへの積載能力は製品によって差が大きく、小型のもので数百キログラム級、大型のものでは10トンを超える牽引力を持つ製品も存在します。この幅の広さが、牽引式AGVが乗用車部品から重量部材まで対応できる理由です。
台車を混載するという、牽引式AGVならではの発想
連結金具をどう標準化するか
重要なのは、連結する台車が同一規格である必要は必ずしもない点です。部品カート、キッティングカート、かご車など、形状や用途の異なる台車を同じ列に混在させて牽引できるのが、牽引方式そのものの特徴です。かご車という特定の台車1種類の自動化については、ロールコンテナ搬送自動化の記事で扱っています。本記事は台車の種類を限定せず、複数種類の台車を1本の牽引車列でまとめて運ぶという、方式そのものの設計に焦点を当てます。
台車の種類が異なると、連結部の高さやピンの形状、キャスターの向きも揃わないことが多く、そのままでは1本の列にまとめられません。現場では、台車ごとの連結部の仕様差を吸収するアダプタープレートを用意する、あるいは連結ピッチ(トラクターから何センチの位置に連結点を置くか)を全台車で共通化するといった方法で標準化を図ります。連結金具そのものをどのメーカーの規格に合わせるかは、複数の台車メーカーが混在する現場ほど早い段階で決めておくべき論点です。
混載のメリットと制約
台車を混載する最大のメリットは、供給する部品の種類やロットが違っても、1回の巡回でまとめて運べることです。部品カート単体では半分しか積めない便でも、キッティングカートを1台加えることで積載効率を上げられる、といった柔軟な組み方ができます。
一方で制約もあります。重量のある台車を列の後方に置くと、曲がり角での内輪差が大きくなりやすく、逆に列の先頭寄りに重量物を集めすぎるとトラクターの牽引バランスが崩れます。台車の種類ごとに幅や全長が異なる場合は、列全体の全長がどこまで許容されるかを、通路の交差点や曲がり角の形状とあわせて検討する必要があります。この列の組み方そのものが、次に説明する巡回ルートとスケジュールの設計に直結します。
巡回ルート設計とスケジューリング – 便数・停止順序・待避線
ミルクラン方式との相性
牽引式AGVが最も導入されやすいのは、決まったルートを周回しながら複数のステーションで積み下ろしを行う「ミルクラン」方式の搬送です。自動車の部品供給では、ライン際の複数の供給ポイントを巡回し、空になった台車を回収しながら満載の台車を届けるという運用が一般的です。海外の解説記事でも、ミルクランはすでに周回ルートと積み下ろし地点が明確に定義された業務であり、手動の牽引運用から自動化に移行しても業務の型そのものは変わらない、という点が導入のしやすさとして挙げられています。
つまり牽引式AGVは、まったく新しい搬送方式を持ち込むというより、すでに人力や有人けん引車で行っているミルクラン運用を、そのままの型で自動化する選択肢と捉えるのが実務的です。運用ルートの設計自体を大きく組み替える必要がある潜り込み式やフォークリフト型の導入と比べて、既存の巡回運用が固まっている工程では着手のハードルが相対的に低くなります。
便数をどう決めるか
自動化にあたって最初に詰めるべきなのが「便数」、つまり1シフトあたり何回の巡回を組むかです。便数は、対象となる全ライン停止点が1時間あたりに必要とする部品量の合計と、1便あたりの積載量(連結する台車の種類と台数で決まる)から逆算します。
現状が手押し台車やフォークリフトによる個別搬送の場合、各ライン停止点への供給は個別のタイミングで行われていることが多く、それをそのまま牽引式AGVの巡回に置き換えると便数が過剰になりがちです。複数のライン停止点の需要タイミングをまとめ、同じ巡回で複数ポイントを回れるように停止点をグルーピングし直すことで、便数を抑えながら供給の抜け漏れを防ぐ設計が求められます。需要が変動する工程では、繁忙時間帯用の便数と、閑散時間帯用の便数をあらかじめ2パターン用意しておくと、現場での運用調整がしやすくなります。
積載単位と停止順序
積載単位、つまり1便あたり何台の台車を連結し、どの種類の台車をどの順番でつなぐかも、便数と並んで重要な設計項目です。部品カートとキッティングカートを同じ便に混載する場合、供給順序が早いライン停止点向けの台車をトラクターに近い位置に、後の停止点向けの台車を列の後方に連結すると、切り離し作業の手間が減ります。
停止順序は、単に工場内の地理的な配置だけでなく、各ライン停止点が部品を必要とするタイミング(JIT供給のウインドウ)との整合を取って組む必要があります。地理的に近い停止点でも、供給タイミングがずれていれば同じ便で回るのは非効率になりますし、逆に離れた停止点でも供給タイミングが近ければ同じ便にまとめたほうが効率的な場合があります。既存の有人けん引運用で使っている巡回順序をそのまま踏襲するのではなく、自動化を機に停止順序を組み直すことで、便数そのものを減らせるケースは少なくありません。
待避線(退避スペース)の設計
牽引式AGVの列は全長が長くなるため、片側通行の狭い通路では、対向するフォークリフトや別のAGVとすれ違えない場面が出てきます。そこで必要になるのが、通路の一部を広げて列を一時的に退避させる「待避線」の設計です。
待避線は、通路が交差する地点や、複数の巡回ルートが重なる区間の手前に設けるのが基本です。待避線の本数と位置が不足していると、すれ違い待ちで巡回全体が遅延し、便数を増やして補う結果になりかねません。逆に、巡回ルートと便数の設計段階で待避線の位置を先に決めておくと、通路のレイアウト変更を最小限に抑えながら複数の牽引式AGVを同時に走らせることもできます。将来的に台数を増やす計画がある場合は、この段階で待避線の余地を確保しておくことをおすすめします。
牽引式無人搬送車と他の駆動方式との違い
潜り込み式AGVとの違い
潜り込み式AGVは、決まった1種類の台車の下にAGV本体が潜り込み、台車ごと持ち上げるか、あるいは台車の底面にあるピンやフックを介して牽引する方式です。台車側の規格をAGVに合わせて統一する必要があり、規格外の台車は運べません。これに対して牽引式AGVは、トラクターと台車の連結部さえ揃えれば、台車自体の底面構造や規格がある程度ばらついていても連結できる自由度があります。
工程が単一種類の台車だけで完結している現場では潜り込み式のほうがシンプルに導入できますが、部品カート・キッティングカート・かご車など複数種類の台車が混在する現場では、牽引式のほうが台車ごとの改造を最小限に抑えられます。
フォークリフト型AGVとの違い
フォークリフト型AGVは、パレット単位の荷物をフォークで持ち上げ、棚入れや積み下ろしを行う方式です。重量物を1点ずつ確実に扱う作業や、ラックへの格納を伴う作業に向きます。一方で、1回の走行で運べるのは基本的に1パレット分であり、複数の供給ポイントを巡回しながら多数の台車をまとめて運ぶという用途には向きません。
牽引式AGVは逆に、フォークによる持ち上げ・格納動作を持たない代わりに、連結した台車の数だけ荷姿をまとめて動かせます。棚入れが必要な工程にはフォークリフト型、周回搬送が中心の工程には牽引式、という住み分けになります。
コンベヤ型AGVとの違い
コンベヤ型AGVは、AGV本体の天面にローラーやベルトを備え、固定ルート上で高頻度・定量の搬送を行う方式です。ルートと搬送物の形状がほぼ固定されている工程では効率が高い一方、ルート変更や多品種混載への対応力は牽引式に比べて低くなります。
牽引式AGVは台車を差し替えることで多品種の荷姿に対応できるため、供給する部品の種類やルートが変わりやすい工程では、コンベヤ型よりも柔軟性の面で有利です。
以下は、4つの駆動方式を並べた整理です。
| 駆動方式 | 得意な搬送 | 苦手な搬送 |
|---|---|---|
| 牽引式(トーイング) | 複数種類の台車を連結した、大量・長距離・定時巡回の搬送 | 単発の重量物1点搬送、狭小通路での多方向旋回 |
| 潜り込み式 | 規格が統一された台車の、自動搬入・搬出 | 台車の規格がばらつく現場 |
| フォークリフト型 | パレット単位の重量物、棚入れ・積み下ろし | 多数のステーションを周回する定時搬送 |
| コンベヤ型 | 固定ルート上の高頻度・定量搬送 | ルート変更が多い、多品種混載の搬送 |
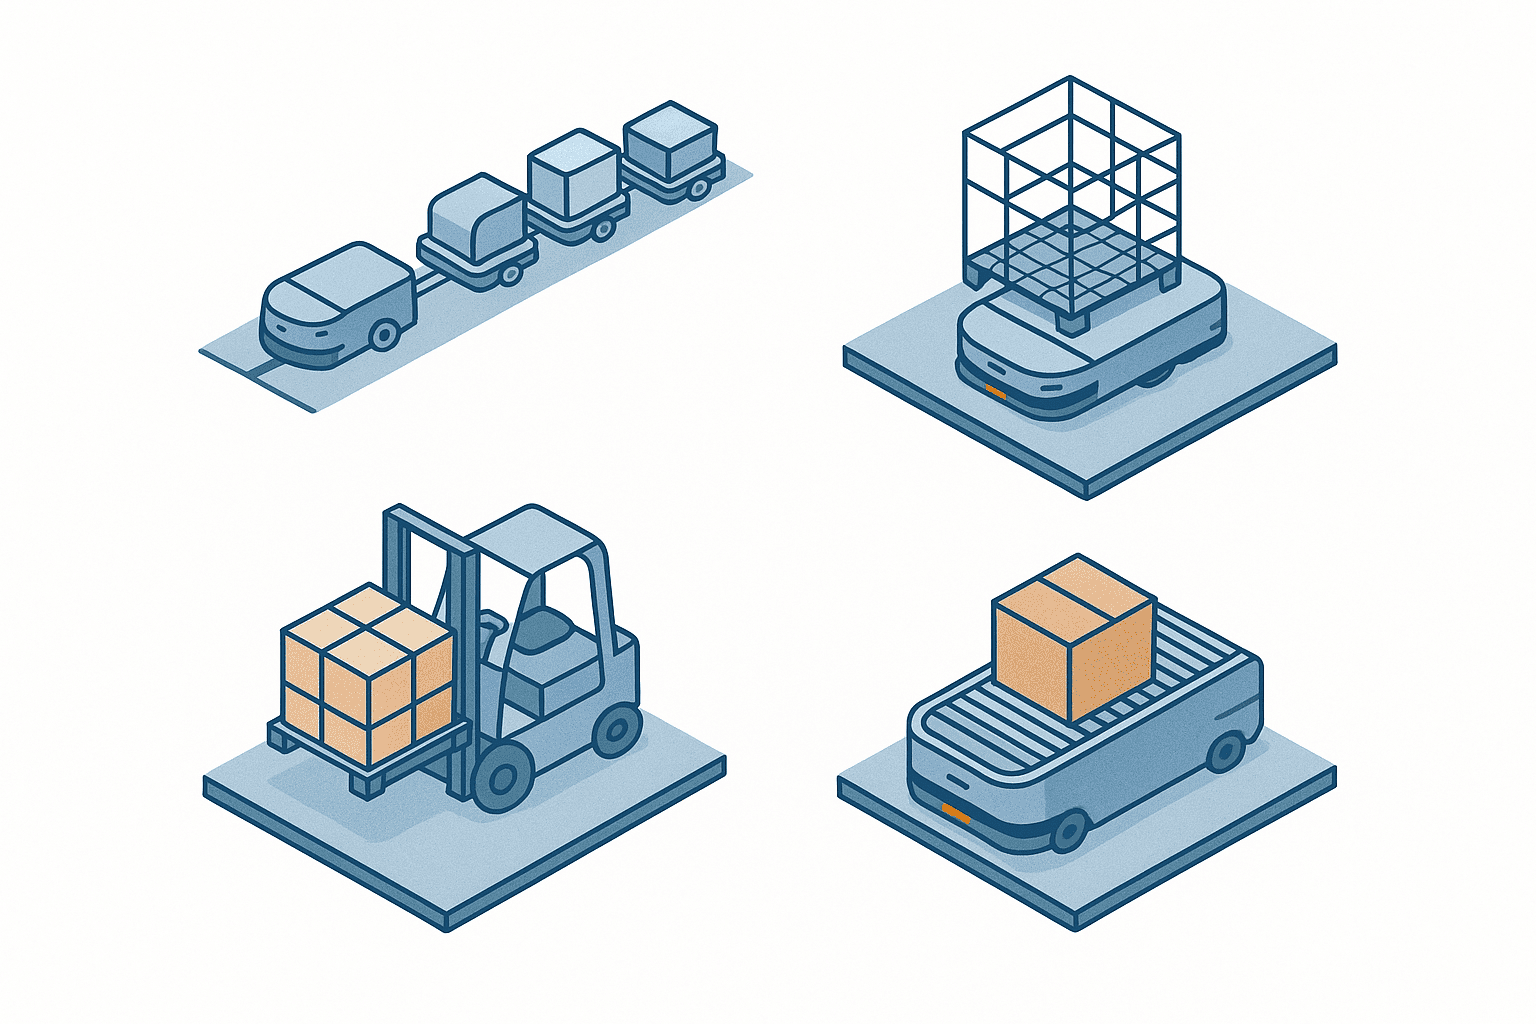
上の図は、複数種類の台車を1本のトレインに混載する牽引式と、他の3方式が搬送物をどう保持し、どういう経路特性に向くかを並べたものです。牽引式AGVの位置づけを掴んだところで、次に現場側の適性を見ていきます。
AGV 種類のなかで牽引式が向く現場・向かない現場
向く現場の条件
牽引式AGVが力を発揮するのは、次のような条件がそろった現場です。
- 複数の供給ポイントを周回しながら積み下ろしを行う、ミルクラン型の搬送がすでに存在する
- 部品カート・キッティングカート・かご車など、複数種類の台車を同じルートで動かしている
- 通路が比較的長く直線的で、搬送距離が数十メートルから数百メートルに及ぶ
- 便数や停止順序を組み直すことで、往復回数そのものを減らせる余地がある
自動車部品の組立ラインへのライン際供給は、この条件に最も当てはまりやすい工程です。決まった時間間隔で複数のステーションを巡回し、空の台車を回収しながら満載の台車を届けるという運用が、牽引式AGVの標準的な使われ方と一致します。
向かない現場の条件
反対に、次のような条件では牽引式AGVの導入効果が出にくくなります。
- 通路の床面に段差や傾斜、目地の凹凸が多く、台車の脱輪リスクが高い
- 曲がり角が多く、連結した台車列の内輪差を吸収できる旋回スペースが確保できない
- 搬送量が少なく、1台のトラクターに複数台車を連結するメリットが出ない単発搬送が中心
- 台車を積んだまま後退させる必要がある動線が多い
特に床面の状態は見落とされがちです。連結した台車列は、先頭のトラクターが向きを変えても後続の台車がそのまま追従するとは限らず、床面の凹凸やわずかな傾斜が台車の蛇行や脱輪につながることがあります。導入検討の初期段階で、実際に搬送予定の通路を歩いて床面と曲がり角の実測を行うことをおすすめします。
なお、AGVとAMRのどちらを選ぶか、あるいは棚搬送(GTP)方式との比較といった、より広い選定軸については、AGVメーカー比較の記事や棚搬送ロボットの記事で扱っています。本記事は牽引方式そのものの適性判断に絞ります。
安全上の論点 – 追突・脱輪をどう見るか
連結部の死角について
台車どうしの連結部には、トラクター本体が備える安全スキャナの検知範囲が及びにくいという構造上の課題があります。海外の技術解説では、牽引された台車には電気的な接続がなく、トラクターと台車の間で共通の安全システムが構成されていない場合があると指摘されています。この論点そのものは、かご車の自動化を扱ったロールコンテナ搬送自動化の記事で詳しく掘り下げていますので、本記事では深追いせず、次の追突・脱輪という2つの論点に絞って説明します。
追突とすり抜けへの対策
牽引式AGVの追突リスクは、トラクター自体の前方検知だけでなく、台車列の後端が別の車両や作業者と接触するケースも含めて考える必要があります。台車列は全長が長くなるため、交差点やコーナーでの見通しが悪くなり、他のフォークリフトや歩行者との出会い頭の接触リスクが上がります。特に、複数種類の台車を混載して全長が伸びる便では、この見通しの悪化がより顕著になる点に注意が必要です。
現場側で取れる対策としては、次のようなものが挙げられます。
- 台車列の後端にも視認性の高い表示や反射材を設置し、他の車両・作業者からの視認性を確保する
- 交差点やコーナーには、AGVの走行を知らせるライトや音による予告信号を設ける
- 台車列がすれ違う通路の幅を、連結時の全長と旋回軌跡を踏まえて確保する
- 人の往来が多い時間帯と、AGVの周回スケジュールを分離する、あるいは減速ゾーンを設定する
脱輪・内輪差の管理
連結した台車列は、トラクターが曲がった軌跡をそのままなぞるわけではなく、後続の台車ほど内側を通る内輪差が生じます。曲がり角の半径が小さいほど、この内輪差は大きくなり、台車の車輪が通路の縁石や床面の段差に乗り上げて脱輪する可能性が高まります。台車の種類によって車輪径やキャスターの構造が異なる混載便では、同じ曲がり角でも台車ごとに内輪差の出方が変わる点も見落とされがちです。
対策としては、通路設計の段階で連結時の最小旋回半径を計算し、曲がり角の形状をそれに合わせて確保することが基本になります。また、床面の目地やピットの蓋、わずかな傾斜も、台車の車輪径によっては脱輪の原因になり得るため、導入前の現地調査で通路全体を実際に歩いて確認することが欠かせません。既存の有人けん引車で運用している現場であれば、その運用で過去に脱輪やヒヤリハットが起きた箇所を洗い出しておくと、自動化後の設計にそのまま活かせます。
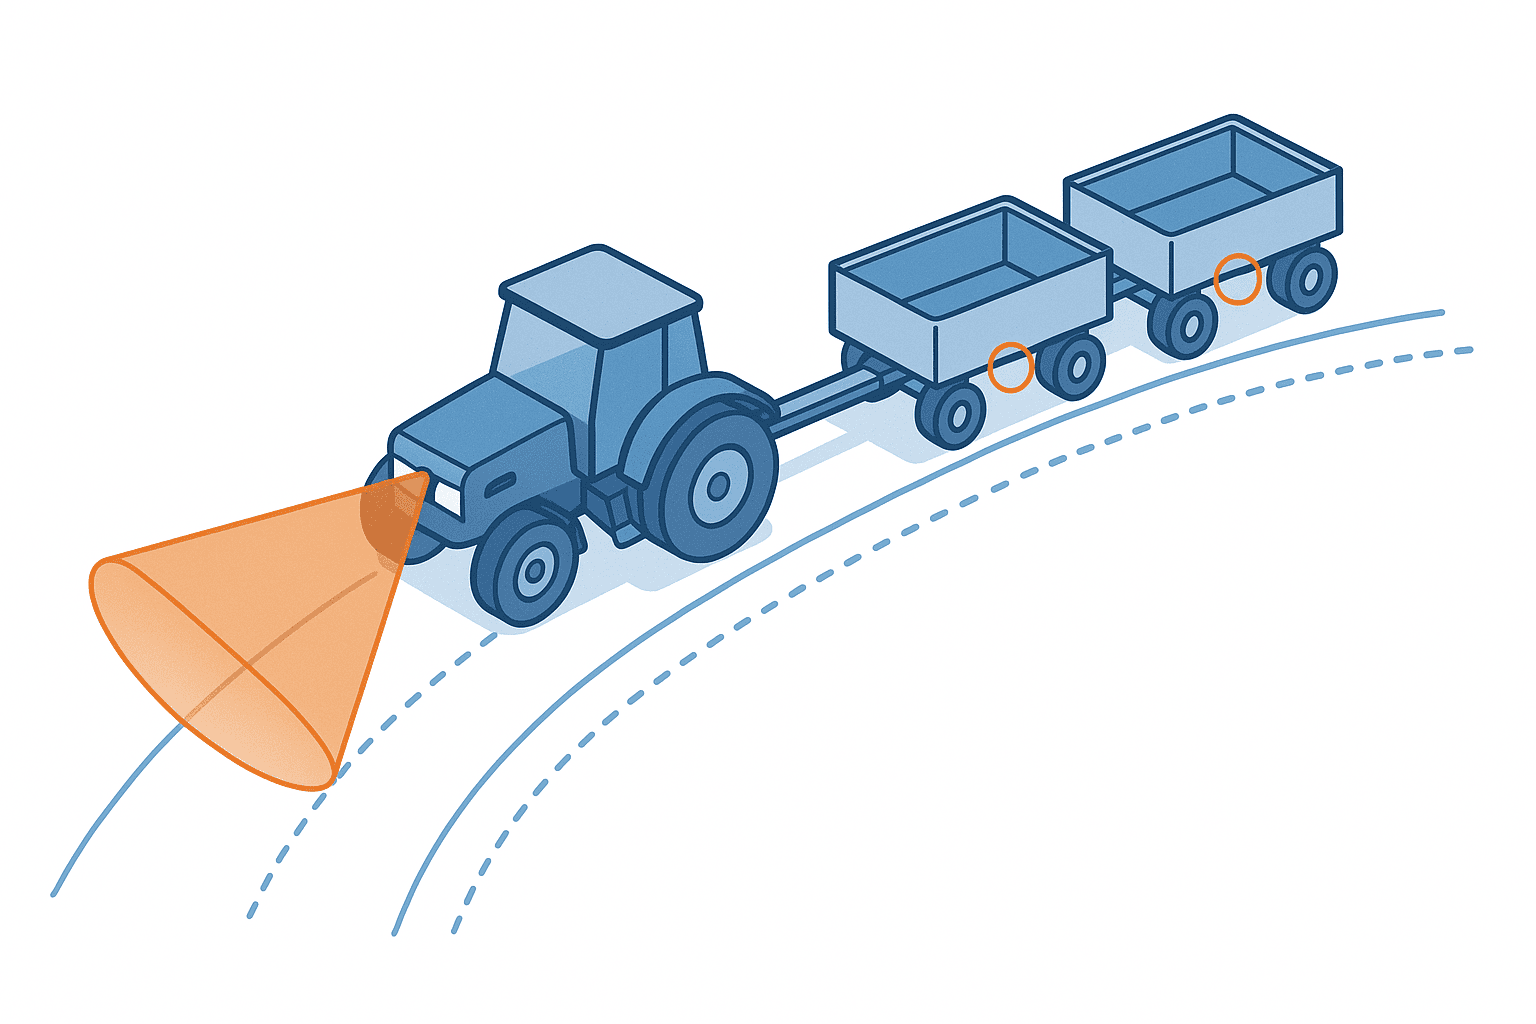
上の図は、連結部の安全スキャナの死角と、曲がり角での内輪差という、牽引式AGVに特有の2つのリスクを示したものです。ここまでの安全論点を踏まえたうえで、費用感の話に移ります。
費用感の目安
牽引式AGVの費用は、トラクター1台の価格に加えて、連結する台車の台数や誘導方式、安全システムの仕様によって幅が出ます。ここでは、自動車部品工場の最終組立ラインへの部品供給を想定した簡易試算を示します。数値はあくまで一例であり、実際の検討では自社の人件費データと見積もりで置き換えてください。
想定する前提は次のとおりです。
- 対象工程: 自動車部品工場の最終組立ラインへの部品供給(ミルクラン方式)
- 導入前: フォークリフトによる牽引・搬送を2交代制で運用し、搬送作業に実働換算で4名相当が従事
- 導入後: 牽引式AGV1台(トラクター1台+台車4台)を導入し、監視・電池交換・台車の脱着といった付帯作業に0.5名相当を残す(削減できる人員は3.5名相当)
上記の前提に基づく初期投資の内訳は、次のとおりです。
| 項目 | 内容 | 金額(バーツ) |
|---|---|---|
| トラクター(牽引車)1台 | 誘導・安全システム込みの本体価格 | 1,200,000 |
| 台車(カート)4台 | 1台あたり80,000バーツ×4台 | 320,000 |
| 据付・現地調整費 | ルート設定、安全センサー調整、試運転 | 300,000 |
| 初期投資合計 | 1,820,000 |
保守的に人件費削減効果のみを計上すると、年間効果は3.5名相当×18,000バーツ/月×12ヶ月=756,000バーツとなり、単純回収年数は1,820,000÷756,000≈約2.4年です。ただし、この効果は台数構成だけで決まるものではありません。前章で説明した便数の組み方や停止順序の設計次第で、同じ台数構成でも1日あたりの巡回回数や必要な稼働時間は変わり、結果として回収年数にも差が出ます。台数を増減させる前に、まず便数と停止順序の見直しで削減できる余地がないかを検討することをおすすめします。AGVとAMRの初期費用の考え方全般については、AGV価格・費用の記事も参考にしてください。
なお、この試算には保守費用やバッテリー交換といった運用中のランニングコストを含めていません。トラクター1台・台車4台という比較的小規模な構成であっても、年に一度程度のバッテリー劣化診断や、連結治具の摩耗部品交換は発生します。金額の規模としては初期投資の数パーセント程度に収まることが多いものの、回収年数を精緻に見積もる段階では、見積もりに保守費用の内訳を含めるよう依頼することをおすすめします。

上の図は、初期投資の内訳と年間の人件費削減効果を並べたものです。次に、この試算を実際の発注判断に落とし込むための進め方を整理します。
発注判断までに詰めておくべきこと
現場調査で確認するポイント
見積もりを依頼する前に、自社側で確認しておくべき項目があります。
- 搬送対象の台車が何種類あり、連結治具をどこまで共通化できるか
- 通路の全長・幅・曲がり角の半径、床面の段差や目地の有無
- 現状の搬送頻度と、1回あたりに運んでいる荷姿の量
- 交差点や人の往来が多いエリアの位置と時間帯
- 既存の有人けん引運用で起きているヒヤリハットや脱輪の実績
これらは机上の資料だけでは分からず、実際に通路を歩いて確認する必要があります。特に連結時の全長を踏まえた曲がり角の通過可否は、平面図上の数値だけでは判断を誤りやすい項目です。
発注前チェックリスト
見積もり比較や発注の直前に、次の項目を確認してください。
- 連結する台車の種類ごとに、連結金具(ピッチ・高さ・アダプター)をどう標準化するか
- 混載時の停止順序が、各ライン停止点への供給タイミング(JIT供給のウインドウ)と整合しているか
- トレイン全長と、通路の交差点・曲がり角の見通しとの関係を現地で確認したか
- すれ違いのための待避線をどこに何本設けるか、将来の増車計画も踏まえて余地があるか
- 需要変動時に便数・巡回スケジュールを見直す体制と担当者が決まっているか
- 初期投資と年間効果の前提条件を、自社の実際の人件費・搬送量データに置き換えて再計算したか
よくある質問
牽引式AGVとフォークリフト型AGVの違いは?
牽引式AGVは、1台のトラクターが複数台の台車を連結して牽き、複数の供給ポイントを周回しながらまとめて搬送する方式です。フォークリフト型AGVは、パレット単位の荷物をフォークで持ち上げ、棚入れや積み下ろしを行う方式で、基本的に1回の走行で運べるのは1パレット分です。周回搬送が中心の工程には牽引式、棚入れを伴う重量物の搬送にはフォークリフト型が向きます。
牽引式AGVは何台の台車を連結できる?
海外の解説記事では、3台、4台、5台以上を連結する例が紹介されています。連結台数は、トラクターの牽引力、通路の曲がり角の半径、台車1台あたりの積載量によって上限が変わります。連結台数を増やすほど1回の走行で運べる量は増えますが、全長が伸びる分だけ旋回に必要なスペースや待避線も必要になるため、通路条件との兼ね合いで台数を決める必要があります。
種類の異なる台車を1本の列に混ぜて牽引できる?
連結金具の仕様さえ揃えれば可能です。部品カートとキッティングカートのように形状の異なる台車でも、連結ピッチやアダプタープレートで仕様差を吸収すれば、1本のトレインにまとめて連結できます。混載する場合は、供給順序が早いライン停止点向けの台車をトラクターに近い位置に連結すると、停止点ごとの切り離し作業がスムーズになります。
牽引式AGVの安全対策で最低限必要なことは?
トラクター前方の安全スキャナだけでなく、連結された台車列の側面や台車間の隙間が監視範囲の外になりやすい点への対策が必要です。具体的には、台車間に人が立ち入らない運用ルール、台車列後端の視認性向上、交差点での予告信号、通路設計段階での旋回半径の確保が挙げられます。連結部の安全システムをめぐる論点は、ロールコンテナ搬送自動化の記事でより詳しく扱っています。
牽引式AGVの導入費用はどのくらいですか?
トラクター1台と台車4台、据付・現地調整費を含めた本記事の試算では、初期投資合計は1,820,000バーツとなりました。人件費削減効果を年間756,000バーツと見積もった場合、単純回収年数は約2.4年です。ただしこれは特定の前提条件に基づく一例であり、台車の台数、便数の組み方、現場の人件費水準によって金額は変わります。実際の検討では、自社の搬送量と人件費データに置き換えて再計算することをおすすめします。
まとめ
牽引式AGVは、1台のトラクターが複数台の台車を連結して牽き、周回ルート上の複数ステーションをまとめて搬送する方式です。潜り込み式やフォークリフト型、コンベヤ型と比べると、部品カート・キッティングカートなど規格の異なる台車を1本の列に混載できる点が特徴で、便数・積載単位・停止順序・待避線をどう設計するかが、単一種類の台車を自動化する方式には無い、牽引方式ならではの検討課題であることを整理しました。
一方で、床面の凹凸や曲がり角が多い現場では脱輪や内輪差のリスクが高まり、単発の重量物搬送や棚入れが中心の工程には向きません。安全面では、台車間の隙間がトラクターの安全スキャナの死角になりやすい点が他の駆動方式にはない固有の論点で、より詳しい掘り下げはロールコンテナ搬送自動化の記事にゆずり、本記事では追突・脱輪への対策を中心に扱いました。
費用面では、トラクター1台・台車4台・据付費を含めた試算で初期投資1,820,000バーツ、人件費削減効果を年間756,000バーツとした場合、単純回収年数は約2.4年という結果になりました。ただし、この回収年数は台数構成だけでなく便数や停止順序の組み方にも左右されるため、自社の搬送量と人件費データに置き換えたうえで、まず巡回ルートの見直し余地を検討することが実務上のスタートラインになります。
牽引式AGVの検討段階で、台車の混載パターンや便数の組み方を整理したい、あるいは試算の前提を自社データで見直したいという場合でも、お問い合わせページからご相談いただけます。
参考情報
- An Expert’s Guide to Tugger AGV Systems and Automated Material Handling – MasterMover
- Need an AGV Tugger? All the Types, Specs, Prices – AGV Network
- A Guide to Tugger AGVs and AMRs, Key Things to Know Before Investing – FlexQube
- ISO 3691-4:2023 Industrial trucks – Safety requirements and verification, Part 4 – ISO
- How do tugger trains reduce labor costs in warehouses? – K.Hartwall
- AGV Guide, Industrial Automated Tugger System – Cyngn
- 2026年最新版タイ労務・タイ労務管理の最新動向 – 東京コンサルティンググループ


