


Ở những nhà máy đặt vài máy tiện CNC thẳng hàng, hẳn nhiều người đã từng nghĩ: “Liệu một robot có thể phục vụ toàn bộ máy trong dãy này không?”. Cũng có thể bạn đang gặp một tình huống khác khi lựa chọn ray trượt robot (trục thứ 7): đã nhận được báo giá “cell robot có ray trượt” từ SIer (nhà tích hợp hệ thống), nhưng không đánh giá được các giá trị tải trọng, tốc độ và độ lặp lại vị trí trong mục thông số của ray trượt có hợp lý hay không. So với việc chọn thân robot, thông tin về ray trượt robot ít hơn, và đây là lĩnh vực mà các giả định dễ bị bỏ ngỏ ngay ở giai đoạn báo giá.
Bài viết này chỉ có một luận điểm. Không thể chọn ray trượt robot chỉ dựa trên việc “hành trình và tải trọng có đủ hay không”.
- Tải trọng không thể so sánh bằng một con số. Có ví dụ cùng một mẫu mà giá trị “khi lắp robot nhiều khớp” và “tải tĩnh” chênh nhau khoảng 2,8 lần, và có nhà sản xuất còn ghi riêng tải khi dừng khẩn cấp
- Độ lặp lại vị trí là “giá trị của mẫu đó, trong tài liệu đó”, và điều kiện đo không được ghi. Cần quyết định trước liệu phần thiếu hụt có được bù bằng hiệu chỉnh phía robot (thị giác máy v.v.) hay không
- Thời gian di chuyển phải dùng giá trị cho đoạn chỉ định ghi trong catalogue. Không thiết kế bằng giá trị tự tính từ tốc độ tối đa và gia tốc (giá trị tính toán ra ngắn hơn)
- Nền móng và cân chỉnh mặt bằng, cáp, bôi trơn, nắp che, điểm gốc và chức năng an toàn dễ bị bỏ sót ở phía ray trượt hơn là ở thân robot
- Thiết kế dùng chung một robot đứng vững khi chu kỳ của máy dài hơn đủ nhiều so với thời gian một vòng tuần hoàn của robot, và mang rủi ro là khi robot dừng thì toàn bộ thiết bị dừng
Vì vậy, điều quan trọng với bên đặt hàng là yêu cầu nhà cung cấp ghi các giá trị giả định vào RFP (hồ sơ yêu cầu báo giá), và đo thực tế trong FAT (nghiệm thu tại xưởng nhà sản xuất) và SAT (nghiệm thu tại hiện trường).
Dưới đây, dành cho những người phụ trách kỹ thuật sản xuất, thiết bị, bảo trì và mua hàng tại các nhà máy Nhật Bản ở Thái Lan (Chonburi, Rayong, Ayutthaya, Samut Prakan, Pathum Thani v.v.) trong các ngành gia công cơ khí, linh kiện ô tô, gia công kim loại, hàn và xếp pallet, bài viết sắp xếp theo thứ tự: cấu tạo của ray trượt, hiện trường phù hợp và không phù hợp, 8 bước lựa chọn, tải trọng, hành trình và thời gian di chuyển, độ chính xác, phương thức truyền động và kiểu lắp đặt, phương thức điều khiển, nền, cáp và bôi trơn, an toàn, cách đọc tài liệu của nhà sản xuất, RFP, FAT/SAT, chi phí và hiệu quả. Bức tranh tổng thể về việc kết nối robot với máy CNC được trình bày trong “Tự động hóa cấp phôi CNC: hướng dẫn tích hợp robot cho máy hiện hữu“, còn trục bổ sung xoay phôi được trình bày trong “Cách chọn bộ định vị cho robot hàn: Danh sách kiểm tra vượt xa tải trọng“, nên bài này chỉ tập trung vào “ray trượt di chuyển chính robot theo đường thẳng”.
Lưu ý, bài viết này không khuyến nghị sản phẩm của nhà sản xuất cụ thể nào, cũng không xếp hạng. Các con số của nhà sản xuất tuân theo định nghĩa và điều kiện trong tài liệu của từng hãng, không phải giá trị so sánh trong cùng điều kiện. Bài tính thử mô hình ở phần sau là các con số giả định dành riêng cho bài viết này, không phải báo giá.
Ray trượt robot (trục thứ 7, RTU) là gì: các thành phần và cách gọi
Thiết bị bổ sung “trục thẳng thứ 7” cho robot 6 trục
Ray trượt robot là thiết bị đặt robot nhiều khớp lên một xe trượt (carriage) và cho nó chạy thẳng trên một dầm đế đặt trên sàn hoặc trần. Vì bổ sung trục thứ 7 cho robot 6 trục nên thiết bị này được gọi là “trục thứ 7” (robot trục thứ 7), trong tiếng Anh gọi là Robot Transfer Unit (RTU), robot track, track motion, linear unit (ray tuyến tính cho robot) v.v.
Cách gọi khác nhau giữa các nhà sản xuất. FANUC gọi bằng thuật ngữ tiếng Nhật nghĩa là “trục di chuyển” (tiếng Anh là RTU), tài liệu của pháp nhân châu Âu của Yaskawa gọi là “track” (dòng TSL, TS), KUKA gọi là “linear unit” (dòng KL; vận hành như “external axis” của robot), ABB gọi là “track motion” (IRBT 2005/IRT 510), Güdel gọi là “TrackMotion” (đặt sàn TMF; trần, tường, giá đỡ là TMO), Rollon gọi là “Seventh Axis” hoặc “Robot Transfer Unit (RTU)”, còn Winkel gọi là “robot track” (RLE). Khi đọc báo giá hoặc tài liệu nước ngoài, nắm được rằng các tên này chỉ cùng một loại thiết bị sẽ giảm bớt nhầm lẫn.
Các thành phần

Sắp xếp các thành phần xuất hiện trong tài liệu của các hãng theo dạng điển hình là đặt sàn, truyền động bánh răng thanh răng, ta có bảng sau.
| Thành phần | Vai trò | Điều cần kiểm tra khi lựa chọn |
|---|---|---|
| Dầm đế (beam) | Kết cấu đỡ xe trượt trên toàn chiều dài. Güdel giải thích dầm của loại đặt sàn TMF là “dầm tiết diện kín phân bố tải tối ưu lên ray” | Cách chia dầm (chiều dài đoạn) và mối nối, chênh lệch giữa tổng chiều dài và hành trình |
| Xe trượt (carriage) | Tấm hoặc giá mang robot chạy trên dầm. Có sản phẩm cho nhiều xe trượt chạy trên cùng một dầm | Số xe trượt, chiều cao lắp robot (giá nâng), sự tương thích với mẫu robot |
| Truyền động (bánh răng thanh răng, đai v.v.) | Biến chuyển động quay của động cơ thành chuyển động thẳng | Phương thức truyền động, hộp giảm tốc, cách xử lý mối nối, bôi trơn |
| Dẫn hướng | Dẫn xe trượt đi thẳng. Tùy sản phẩm mà là dẫn hướng con lăn hay linear guide v.v. | Khả năng chịu bụi bẩn, mức dễ bảo trì và điều chỉnh |
| Động cơ, hộp giảm tốc | Với sản phẩm chính hãng của nhà sản xuất robot, tài liệu mô tả cấu hình truyền động như trục ngoài của bộ điều khiển robot | Phương thức điều khiển (trục ngoài hay điều khiển riêng), mức dễ thay thế |
| Xích dẫn cáp (energy chain) | Cấp điện, tín hiệu, khí nén cho robot đang chạy | Tích hợp bên trong hay gắn ngoài, chiều dài cáp robot, độ uốn |
| Bulông neo sàn, chân cân chỉnh | Cố định dầm xuống sàn và cân chỉnh mặt bằng | Độ dày và chất lượng bê tông, số lượng và loại bulông neo |
| Hàng rào an toàn, chặn cuối hành trình | Ngăn người đi vào, chặn xe trượt chạy quá | Kết hợp với chức năng an toàn (giám sát phạm vi, tốc độ) |
Khác biệt với “thiết bị vận chuyển phôi”
Ray trượt là thiết bị di chuyển “chính robot”. Mục đích của nó khác với thiết bị vận chuyển phôi giữa các trạm. Vận chuyển tuyến tính cho phôi được trình bày trong “Lựa chọn hệ thống vận chuyển tuyến tính: so sánh, RFP và FAT/SAT cho nhà máy tại Thái Lan“, còn linh kiện chuyển động thẳng cũng được dùng bên trong ray trượt được trình bày trong “Lựa chọn linear guide: tính tuổi thọ, dự tải, cấp chính xác và RFP cho nhà máy tại Thái Lan“.
Hiện trường phù hợp và không phù hợp với ray trượt
Phần lớn lý do lắp ray trượt là “muốn dùng một robot phục vụ nhiều máy hoặc nhiều trạm”. Tuy nhiên, cách nghĩ này có đứng vững hay không được quyết định bởi chu kỳ của máy, cách bố trí, nền sàn và ảnh hưởng khi dừng.
| Khía cạnh | Hiện trường phù hợp | Hiện trường không phù hợp (cần cân nhắc thận trọng) |
|---|---|---|
| Chu kỳ của máy | Chu kỳ gia công dài, máy không phải chờ cho đến khi robot đi hết một vòng và quay lại | Chu kỳ gia công ngắn, robot đi vòng không theo kịp |
| Bố trí | Các trạm xếp thẳng hàng, hoặc có thể sắp xếp lại cho thẳng hàng | Máy nằm rải rác, không thể xếp trên một đường thẳng |
| Phôi | Nặng, khó chuyển bằng tay hoặc trao nhận bằng băng tải | Nhẹ, có thể vận chuyển đủ bằng băng tải hoặc máng trượt |
| Số trạm | Dùng một robot cho nhiều trạm giúp giảm số robot | Chỉ 1 đến 2 máy, robot cố định là đủ |
| Ảnh hưởng khi dừng | Một robot dừng thì các công đoạn khác vẫn hấp thụ được | Không chấp nhận việc một robot dừng làm toàn bộ thiết bị dừng |
| Sàn, lối đi | Sàn dày, đặt dầm không chắn lối đi hay đường bảo trì | Sàn yếu, dầm chắn đường xe nâng hoặc phía trước cửa máy |
Ngay cả khi rơi vào cột bên phải, không hẳn phải từ bỏ ray trượt. Nếu muốn giải phóng mặt sàn, kiểu đặt dầm trên trần hoặc trên giá đỡ (trình bày sau) có thể là phương án để cân nhắc. Nếu máy nằm rải rác, phương thức gắn cánh tay robot lên AMR (robot vận chuyển tự hành) cũng là đối tượng so sánh. Phương thức này được trình bày trong “Triển khai robot cộng tác di động 2026: RFP, an toàn và PoC 90 ngày cho cánh tay robot trên AMR“.
Điểm dễ bị bỏ qua nhất là “ảnh hưởng khi dừng”. Nếu đặt 4 robot cố định, khi một robot hỏng thì 3 máy còn lại vẫn tiếp tục chạy. Nếu dùng chung một robot nhờ ray trượt, ngay khi robot hoặc ray trượt dừng, tất cả các máy trong dãy đó đều dừng. Bài tính thử phía sau sẽ xem xét điểm này bằng con số.
8 bước lựa chọn
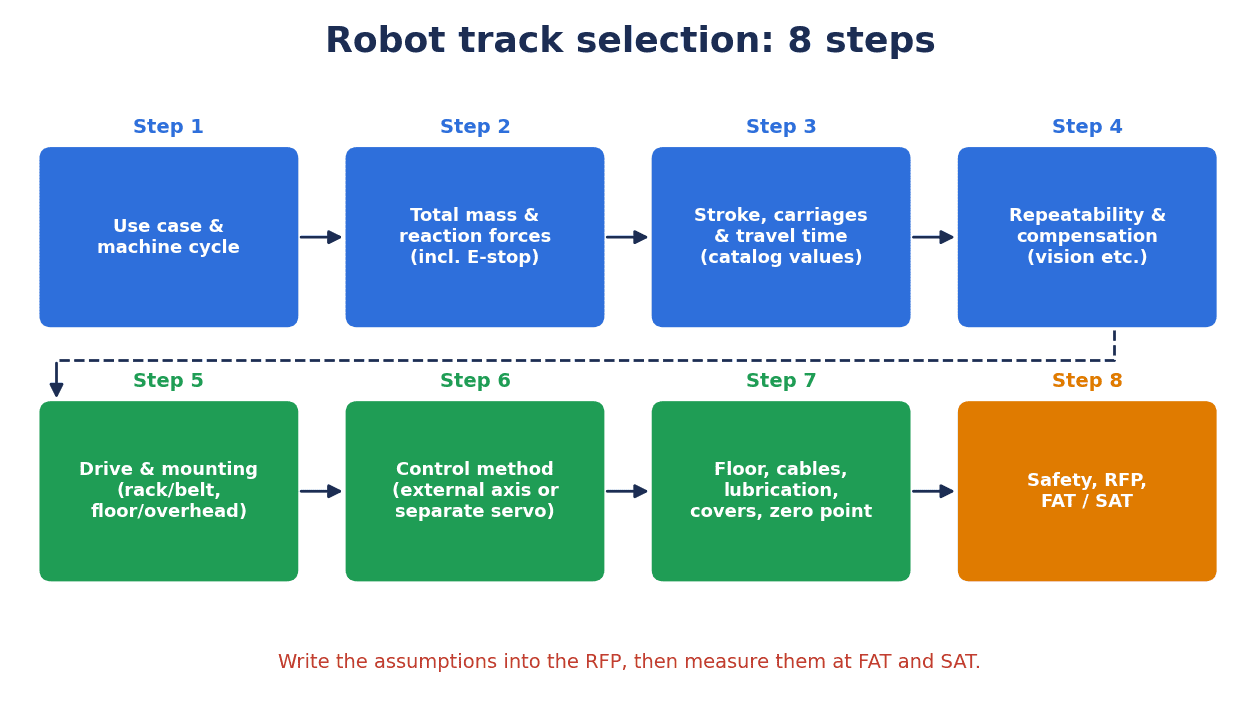
Tiến hành lựa chọn ray trượt theo 8 bước sau sẽ giảm thiếu sót. Điểm mấu chốt là phía nhà máy cần chốt bước 1 và 2 trước khi nhìn vào bảng thông số trong catalogue.
| Bước | Nội dung | Điều chủ yếu cần quyết định |
|---|---|---|
| 1. Mục đích sử dụng và chu kỳ (Use case & cycle) | Phục vụ bao nhiêu máy, trạm và theo thứ tự nào | Thời gian thao tác của robot cho mỗi máy, chu kỳ gia công của máy, thời gian một vòng tuần hoàn |
| 2. Tổng khối lượng và phản lực (Total mass & reaction forces) | Những gì đặt trên xe trượt và lực tác dụng bao nhiêu | Khối lượng thân robot + tay kẹp + phôi + giá nâng, phản lực lớn nhất của robot (kể cả khi dừng khẩn cấp) |
| 3. Hành trình, số xe trượt, thời gian di chuyển (Stroke, carriages & travel time) | Chạy từ đâu đến đâu, bằng bao nhiêu xe trượt, trong bao nhiêu giây | Hành trình, tổng chiều dài, số xe trượt, thời gian cho phép của từng đoạn |
| 4. Độ chính xác và hiệu chỉnh (Accuracy & compensation) | Độ chính xác cần cho việc trao nhận phôi sẽ đạt bằng ray trượt hay bằng hiệu chỉnh | Độ lặp lại vị trí cần thiết, có hay không hiệu chỉnh bằng thị giác máy v.v. |
| 5. Truyền động và kiểu lắp đặt (Drive & mounting) | Bánh răng thanh răng hay đai, đặt sàn hay trần, tường, giá đỡ | Phương thức truyền động, kiểu lắp đặt, môi trường (phoi, bụi) |
| 6. Phương thức điều khiển (Control method) | Trục ngoài của bộ điều khiển robot hay servo riêng | Có cần chuyển động đồng bộ hay không, cách dạy (teaching) |
| 7. Sàn, cáp, bôi trơn, nắp che (Floor, cables, lubrication, covers) | Điều kiện lắp đặt và bảo trì | Độ dày và chất lượng sàn, cách đi cáp, phương thức bôi trơn, nắp che |
| 8. An toàn, RFP, FAT/SAT (Safety, RFP, FAT/SAT) | Chức năng an toàn và tiêu chí nghiệm thu | Giám sát phạm vi, giám sát tốc độ, quãng đường dừng, hạng mục thử nghiệm nghiệm thu |
Các chương tiếp theo được giải thích theo thứ tự các bước này.
Không so sánh tải trọng bằng một con số
Ví dụ cùng một mẫu chênh nhau “khoảng 2,8 lần”
Thứ đầu tiên đập vào mắt trong catalogue ray trượt có lẽ là “tải trọng (payload)”. Thế nhưng định nghĩa của con số này khác nhau giữa các nhà sản xuất.
Catalogue Robotics của Güdel (bản tháng 5/2026) ghi tải trọng tối đa của loại đặt sàn TMF-2 thành 2 cột: “robot nhiều khớp (Articulated robot) 9.000 N / tải tĩnh (Static load) 25.000 N”. Khi bài viết tự quy đổi sang kg với gia tốc trọng trường 9,80665 m/s², 9.000 N là khoảng 918 kg và 25.000 N là khoảng 2.549 kg, tức cùng một mẫu mà chênh nhau khoảng 2,8 lần. Loại tường/trên cao TMO-2-W cũng có 2 cột “robot nhiều khớp 6.300 N / tải tĩnh 11.000 N” (theo quy đổi của bài viết là khoảng 642 kg / khoảng 1.122 kg). Catalogue không có câu định nghĩa cho cột “robot nhiều khớp”, nên cần hỏi Güdel để biết giá trị này tính đến điều kiện tải nào.
Cũng của Güdel, tờ thông tin (factsheet) của TMF-5 (bản tháng 8/2026) ghi riêng “khả năng chịu tải tĩnh 11.680 kg” và “khối lượng robot (bao gồm tải trọng) 6.300 kg”. Ở đây cũng vậy, nhìn vào con số nào sẽ dẫn đến đánh giá khác nhau.
Tải động và tải khi dừng khẩn cấp
Trong bài viết hướng dẫn lựa chọn trục thứ 7, Rollon giải thích rằng “điểm xuất phát của việc chọn kích cỡ là tải trọng; có tải tĩnh được quyết định bởi khối lượng robot, tải trọng mang và trọng tâm khi đứng yên, và tải động tác dụng khi tăng giảm tốc”, đồng thời viết rằng “một trục thỉnh thoảng di chuyển quãng ngắn ở tốc độ trung bình và một trục liên tục chạy qua lại với gia tốc tối đa chịu ứng suất hoàn toàn khác nhau. Vì vậy, bắt đầu lựa chọn từ chu kỳ làm việc (duty cycle) và thời gian chu kỳ là hợp lý” (quan điểm của nhà cung cấp).
Cũng có nhà sản xuất ghi riêng tải khi dừng khẩn cấp. Winkel ghi “mô-men dừng khẩn cấp tối đa” cho từng mẫu của dòng RLE (RLE-300 là 15 kNm, RLE-10000 là 250 kNm), còn Güdel vẽ trong biểu đồ tải cho phép của TMF-2 và TMO-2-W một đường “dừng khẩn cấp” riêng, tách biệt với đường giá trị cơ bản khuyến nghị cho tuổi thọ 10⁷ m. Tài liệu của pháp nhân châu Âu của Yaskawa ghi “ED (duty) 50%” cho từng kiểu TSL.
Kiểm tra trong tài liệu xem có “bao gồm robot” hay không
“Maximum payload” của Yaskawa (tài liệu châu Âu), “Payload” của ABB và “Payload” của KUKA đều có con số trong tài liệu, nhưng việc đó là tổng khối lượng bao gồm thân robot đặt trên xe trượt hay không, và là giá trị ở điều kiện nào, thì không được định nghĩa trong các tài liệu đã kiểm tra lần này. Vì vậy, trong bài này, khi liệt kê con số, chúng tôi luôn kèm chú thích “theo định nghĩa của từng hãng”.
Trong RFP, cách chắc chắn là chuyển các thông tin sau cho nhà sản xuất ray trượt bằng giá trị của nhà sản xuất robot, và yêu cầu họ xác nhận ray trượt có đáp ứng được hay không.
- Khối lượng và trọng tâm của thân robot, tay kẹp, phôi và giá nâng (riser)
- Phản lực và mô-men phản lực lớn nhất của robot (kể cả khi dừng khẩn cấp)
- Cách vận hành (gia tốc, tần suất chạy qua lại, duty)
Về bản thân phương thức robot và cách chọn tải trọng, hãy tham khảo “Robot công nghiệp 2026: giá và cách chọn 5 kiểu robot cho nhà máy“.
Hành trình, số xe trượt, thời gian di chuyển
Tổng chiều dài và hành trình là khác nhau
“Chiều dài” của ray trượt gồm tổng chiều dài của dầm và quãng đường xe trượt thực sự di chuyển được (hành trình, chiều dài di chuyển). Chênh lệch giữa hai giá trị này khác nhau tùy sản phẩm.
- Yaskawa (tài liệu châu Âu): TSL-600/TSL-1000 có hành trình = chiều dài tiêu chuẩn L − 850 mm, TSL-1400/2000/4000 có hành trình = L − 1.340 mm
- ABB IRBT 2005 (bài giới thiệu sản phẩm năm 2015): chiều dài tiêu chuẩn ngắn nhất 2,23 m cho chiều dài di chuyển 0,8 m, chiều dài tiêu chuẩn dài nhất 21,23 m cho chiều dài di chuyển 19,8 m. Chiều dài tối thiểu và chiều dài di chuyển tối đa thay đổi theo số xe trượt
- KUKA KL 4000: tổng chiều dài 31,5 m, di chuyển 30,4 m
Khi đặt 4 máy công cụ thẳng hàng, việc robot có với tới phía trước hai máy ở hai đầu hay không được quyết định không chỉ bởi hành trình mà còn bởi tầm với của cánh tay robot và hướng đặt robot trên xe trượt. Tổng chiều dài dầm còn dài hơn nữa, nên trên bản vẽ bố trí nhà máy hãy ghi theo tổng chiều dài và kiểm tra va chạm với lối đi và cột.
Cách kéo dài hành trình
Cách tạo hành trình dài cũng khác nhau giữa các nhà sản xuất.
- Ray trượt dạng mô-đun FANUC: kết hợp 3 loại mô-đun ray trượt (hành trình 1 m, 1,5 m, 2 m) và 3 loại mô-đun nối dài (1,5 m, 2,5 m, 3,5 m), từ 1 m đến tối đa 20 m với bước 0,5 m (thông báo phát triển tháng 5/2024)
- ABB IRBT 2005: nối các mô-đun dài 1 m (mỗi mô-đun là một khối đúc)
- Yaskawa TSL-2000/4000 (tài liệu châu Âu): mô-đun ban đầu 4 m, tăng theo bước 2 m đến 24 m
- Güdel TMF-5: hành trình 1–98 m với bước 1 m (factsheet bản tháng 8/2026)
- Winkel RLE: chiều dài tối đa của một đoạn 11.500 mm, hành trình tối đa 60.000 mm
- Rollon RTU: nhờ các chi tiết chèn tự định tâm có thể ghép nối, “về lý thuyết hành trình là vô hạn” (tuyên bố của nhà cung cấp)
Càng dài thì càng nhiều mối nối dầm. Trong đề xuất bộ ray trượt cho FANUC CRX (tính đến tháng 10/2025), OMRON nêu vấn đề rằng “bánh răng thanh răng và linear guide dùng trong cơ cấu di chuyển truyền thống khi làm dài cần có mối nối và đòi hỏi kỹ năng lắp ráp”. Việc lắp ráp và kiểm tra mối nối liên quan trực tiếp đến chất lượng thi công lắp đặt.
Số xe trượt
Có sản phẩm cho nhiều xe trượt chạy trên một dầm. KUKA ghi với KL 4000 là “vận hành đồng thời tối đa 4 xe trượt”, Güdel ghi với TMF-5 là “số xe trượt tối đa 4”, còn Yaskawa (tài liệu châu Âu) liệt kê “xe trượt thứ 2” trong danh mục tùy chọn. Trên trang tổng quan, KUKA cũng viết rằng “một linear unit có thể vận hành tối đa 4 robot”. Khi tăng số xe trượt, hãy kiểm tra đồng thời va chạm giữa các xe trượt và cách đi cáp.
Thời gian di chuyển phải dùng “giá trị cho đoạn chỉ định trong catalogue”
Điều dễ tính sai nhất khi tính chu kỳ là thời gian di chuyển. Khi catalogue ghi tốc độ tối đa và gia tốc, người ta dễ muốn tính thời gian di chuyển từ đó bằng biểu đồ vận tốc hình thang. Tuy nhiên, giá trị tính được có thể ngắn hơn thực tế.
TSL-1000 của Yaskawa (tài liệu châu Âu) có tốc độ tối đa 1,8 m/s, gia tốc 1,6 m/s², thời gian di chuyển “500 mm 1,0 s / 1.000 mm 1,38 s”. Nếu chỉ dùng tốc độ tối đa và gia tốc để tính thời gian di chuyển 1.000 mm, xe trượt đến điểm giữa trước khi tăng tốc đạt tốc độ tối đa nên biểu đồ vận tốc thành hình tam giác, và kết quả là 2 × √(0,5 ÷ 1,6) ≒ khoảng 1,12 s. Con số này ngắn hơn khoảng 0,26 s so với 1,38 s trong tài liệu. Thành phần của phần chênh lệch (thời gian ổn định v.v.) không được ghi trong tài liệu, nên khi thiết kế, an toàn nhất là dùng nguyên thời gian di chuyển trong catalogue.
| Kiểu Yaskawa (tài liệu châu Âu) | Tốc độ tối đa | Gia tốc | Thời gian di chuyển (giá trị trong tài liệu) |
|---|---|---|---|
| TSL-600 SY | 2,14 m/s | 2,38 m/s² | 500 mm 0,85 s / 1.000 mm 1,16 s |
| TSL-1000 SY | 1,8 m/s | 1,6 m/s² | 500 mm 1,0 s / 1.000 mm 1,38 s |
| TSL-1400 SY | 2,5 m/s | 2,5 m/s² | 500 mm 0,63 s / 1.000 mm 0,93 s |
| TSL-2000 SY | 1,7 m/s | 2,14 m/s² | 1,45 s (cách ghi quãng đường di chuyển khác nhau tùy tài liệu) |
| TSL-4000 SY | 1,3 m/s | 1,5 m/s² | 1,93 s (như trên) |
Với 1,45 s / 1,93 s của TSL-2000/4000, tài liệu đơn lẻ tháng 3/2025 và tài liệu dòng sản phẩm tháng 10/2025 ghi khác nhau về việc đó là giá trị khi chạy bao nhiêu mm. Khi dùng các giá trị như vậy, cách chắc chắn là xác nhận bằng văn bản với nhà sản xuất về “quãng đường của đoạn này, và điều kiện robot lắp kèm cùng tải trọng”.
Güdel ghi thời gian tăng tốc và quãng đường tăng tốc trong catalogue. Cột robot nhiều khớp của TMF-2 có tốc độ 150 m/min (2,5 m/s), gia tốc 4 m/s², thời gian tăng tốc 0,63 s, quãng đường tăng tốc 0,78 m. Đây là các giá trị đúng như tính toán, khớp với tốc độ ÷ gia tốc (2,5 ÷ 4 ≒ 0,625 s) và bình phương tốc độ ÷ (2 × gia tốc) (2,5² ÷ 8 ≒ 0,78 m). Tuy nhiên, đây là giá trị của đoạn tăng tốc, không cho biết thời gian giảm tốc hay thời gian ổn định sau khi dừng. Khi yêu cầu thời gian di chuyển trong RFP, hãy chỉ định “đoạn nào, với tải nào, bao gồm thời gian ổn định là bao nhiêu giây”.
Cách nghĩ về độ lặp lại vị trí và hiệu chỉnh
Giá trị của các hãng là “giá trị của mẫu đó, trong tài liệu đó”
Độ lặp lại vị trí của ray trượt được các hãng ghi như sau (theo định nghĩa của từng hãng; không tài liệu nào ghi điều kiện đo).
| Nhà sản xuất, mẫu (tài liệu) | Cách ghi độ lặp lại vị trí |
|---|---|
| KUKA KL 4000/KL 250-3 (trang sản phẩm) | ±0,02 mm (Repeatability) |
| Güdel TMF-2, TMO-2-W (catalogue bản tháng 5/2026), TMF-5 (factsheet bản tháng 8/2026) | r = ±0,02 mm (Precision (Repeatability)) |
| ABB IRBT 2005 (bài giới thiệu sản phẩm tháng 11/2015) | ≤ ±0,05 mm (Repeatability). Trang IRT 510 hiện hành ghi “Pose repeatability ≤ ± 0,05” không kèm đơn vị |
| Yaskawa dòng TSL (tài liệu châu Âu) | ±0,05 đến ±0,08 mm (Repetitive position accuracy. TSL-600 ±0,05, TSL-1000 ±0,06, TSL-1400, 2000, 4000 ±0,08) |
| Winkel RLE (bảng dữ liệu trên trang sản phẩm) | RLE-300 đến 3000 ±0,1 mm, RLE-10000 ±0,2 mm |
Cách gọi cũng khác nhau: “Repeatability”, “Pose repeatability”, “Repetitive position accuracy”, “Precision (Repeatability)”. Khi tài liệu không có điều kiện như nhiệt độ, tải, vị trí đo, thì không thể dựa vào độ lớn nhỏ của các con số trong bảng này để quyết định nhà sản xuất nào hơn.
Đạt độ chính xác bằng ray trượt hay bằng hiệu chỉnh
Điều quan trọng khi lựa chọn là phía công đoạn quyết định trước “việc trao nhận phôi cần độ chính xác bao nhiêu mm”, rồi chọn đáp ứng điều đó bằng độ lặp lại vị trí của ray trượt hay hấp thụ bằng hiệu chỉnh phía robot.
Một ví dụ là đề xuất bộ ray trượt cho FANUC CRX của OMRON (đăng trên trang của đại lý Daido). Tài liệu đề xuất viết rằng “dù cơ cấu di chuyển không có khả năng định vị độ chính xác cao, vẫn có thể hiệu chỉnh vị trí bằng camera tùy chọn của CRX và chức năng hiệu chỉnh bằng marker (đang nộp đơn sáng chế)” và “khi robot hoạt động, phanh giữ tấm trượt để nâng cao độ chính xác định vị” (tuyên bố của nhà cung cấp). Tài liệu đề xuất này không ghi con số độ lặp lại vị trí của ray trượt. Đây là cách nghĩ không đòi hỏi độ chính xác cao ở bản thân ray trượt, mà tại vị trí dừng, robot nhìn marker chuẩn để hiệu chỉnh.
Khi dùng hiệu chỉnh, hãy xác nhận trong RFP cả việc thời gian hiệu chỉnh có cộng vào chu kỳ hay không, và cách xử lý khi marker bị bẩn hoặc ánh sáng thay đổi.
Phương thức truyền động và kiểu lắp đặt
Bánh răng thanh răng và đai
Trong các tài liệu đã kiểm tra lần này, truyền động của ray trượt robot chủ yếu là bánh răng thanh răng (rack and pinion) và đai, ngoài ra có ví dụ truyền động bằng dây cáp.
| Phương thức truyền động | Ghi chép của các hãng (tuyên bố của nhà cung cấp) | Điểm muốn kiểm tra |
|---|---|---|
| Bánh răng thanh răng | Güdel TMF-5 “bánh răng thanh răng răng nghiêng tôi cứng, hộp giảm tốc Güdel HPG120”. Winkel RLE “bánh răng thanh răng tôi cứng, hộp giảm tốc loại giảm khe hở”. Yaskawa TSL “truyền động thanh răng”. Phiên bản bánh răng thanh răng của RTU thân nhôm Rollon “robot đến 1.500 kg”, Steel RTU bằng thép “robot từ 20 kg đến tải trọng tối đa” | Cách xử lý mối nối, bôi trơn thanh răng, điều chỉnh khe hở (backlash) |
| Đai | Phiên bản đai hở và đai kín của RTU thân nhôm Rollon “tải trọng đến 20 kg”. Rollon giải thích “trong môi trường nhiều phoi kim loại hoặc tia hàn, đai kín (shielded) giảm nhiễm bẩn các chi tiết bên trong. Trong môi trường sạch, đai hở có thể hiệu quả hơn về chi phí” | Giới hạn tải trọng, môi trường (phoi, tia hàn), kiểm tra lực căng |
| Dây cáp | Bộ ray trượt cho CRX của OMRON “bộ phận truyền động là cụm dây cáp”, “dẫn hướng con lăn tuyến tính dễ nối dài” | Robot tương thích (CRX5/10/20, CRX30 cần liên hệ), hành trình |
Về ray trượt robot truyền động bằng vít me bi hoặc động cơ tuyến tính, cuộc khảo sát lần này không có sản phẩm nào xác nhận được thông số. Nếu được đề xuất các phương thức đó, hãy yêu cầu đưa ra cùng các giá trị giả định theo các hạng mục RFP (trình bày sau) rồi mới so sánh.
Đặt sàn, trần, tường, giá đỡ
Trong catalogue Robotics (bản tháng 5/2026), Güdel phân chia kiểu lắp đặt như sau (tuyên bố của nhà cung cấp).
| Kiểu lắp đặt (kiểu của Güdel) | Giải thích của Güdel | Ví dụ lý do cân nhắc |
|---|---|---|
| Đặt sàn (TMF) | Dẫn hướng con lăn nên chịu bụi bẩn tốt và độ cứng vững cao. Chế tạo theo phân đoạn nên có thể kéo dài trục đến 100 m | Robot nặng, hành trình dài |
| Trần (TMO-C) | Đặt ở trung tâm ngay phía trên vùng làm việc của robot, bảo đảm vùng làm việc lớn nhất trên mặt phẳng ngang. Phù hợp với công đoạn tiếp cận từ phía trên | Muốn giải phóng mặt sàn, thao tác phôi từ phía trên |
| Tường (TMO-W) | Phù hợp khi chiều cao nhà xưởng bị hạn chế. Vùng làm việc chính ở phía dưới bên cạnh trục | Chiều cao trần không đủ |
| Giá đỡ (TMO-E) | Bổ sung cho loại đặt sàn TMF. Nâng khỏi sàn nên tận dụng hiệu quả khu vực sản xuất hiện có, dễ tiếp cận công đoạn và máy | Muốn giải phóng sàn trước máy hoặc đường đi của xe nâng |
Còn có các sản phẩm khác ghi là hỗ trợ lắp treo trần. KUKA ghi vị trí lắp đặt của KL 4000 là “Floor, ceiling”, và ghi KL 100 là “dành cho KR AGILUS lắp trên sàn, trần, tường” (KL 250-3 chỉ có “ground”). Winkel ghi cho RLE-1500 “upright position: yes / hanging position: yes” và cho biết “dùng như track đặt sàn hoặc như portal (dạng cổng)”. Yaskawa (tài liệu châu Âu) ghi TS-100D “tùy chọn treo trần lên gantry” (trụ đỡ 1.600 đến 2.400 mm), còn Rollon ghi “cấu hình lắp trên sàn, tường, trần”.
Đặt sàn hay treo trần được quyết định bởi tải trọng của robot, kết cấu nhà xưởng, cách mở cửa máy và khả năng tiếp cận khi bảo trì (không gian thao tác cần để thay robot hoặc động cơ). Với kiểu treo trần hoặc giá đỡ, hãy kiểm tra xem thiết kế kết cấu đỡ dầm và nền móng của kết cấu đó có nằm trong phạm vi báo giá hay không.
Phương thức điều khiển: đồng bộ như trục ngoài, hay chạy bằng servo riêng
Điều khiển như trục ngoài của bộ điều khiển robot
Các ray trượt chính hãng của nhà sản xuất robot đã kiểm tra lần này đều được mô tả là cấu hình điều khiển hợp nhất với bộ điều khiển robot.
- Yaskawa (tài liệu châu Âu): “TSL track đồng bộ hoàn toàn với hệ thống điều khiển robot, thao tác và lập trình bằng teach pendant của robot”
- KUKA: “linear unit được điều khiển bằng cùng bộ điều khiển với robot, có thể đưa vào trình tự công việc mà không cần thiết bị bổ sung”. Trang KL 250-3 ghi “được tích hợp như một trục liên kết toán học với bộ điều khiển robot, không cần bộ điều khiển bổ sung”
- FANUC: ray trượt dạng mô-đun cung cấp “các chức năng phần mềm như dự báo tuổi thọ theo tư thế robot và phát hiện va chạm”. Thông báo phát triển tháng 5/2024 cho biết bộ điều khiển có thể chọn giữa R-30iB Plus và R-50iA mới
- ABB: IRBT 2005 “tích hợp liền mạch với hệ thống robot bằng TrueMove và QuickMove” (bài giới thiệu sản phẩm năm 2015)
Tất cả đều là tuyên bố của nhà cung cấp. Khi điều khiển như trục ngoài, có thể dạy robot và ray trượt bằng một teach pendant, và có thể tạo chuyển động robot vừa di chuyển vừa làm việc (bám theo đường hàn v.v.).
Chạy bằng servo riêng
Một cách nghĩ khác là cấu hình cho ray trượt chạy bằng hệ servo riêng. Bộ ray trượt cho CRX của OMRON nói trên “lắp hệ AC servo OMRON dòng 1S phiên bản hỗ trợ chức năng an toàn cho ray trượt”, và “kèm chương trình mẫu: chỉ định số (No.) rồi khởi động thì di chuyển đến vị trí đã dạy trước (không bao gồm chương trình chuyển động của CRX)”. Đây là cấu hình không phải sản phẩm chính hãng của FANUC, cũng không phải trục ngoài của bộ điều khiển robot; robot làm việc trên ray trượt đã dừng, còn việc di chuyển phối hợp bằng cách chạy đến vị trí chỉ định.
Tiêu chí đánh giá
| Khía cạnh | Đồng bộ như trục ngoài | Servo riêng, điều khiển riêng |
|---|---|---|
| Chuyển động phù hợp | Robot làm việc trong khi di chuyển (bám theo đường hàn v.v.) | Chỉ di chuyển giữa các trạm |
| Dạy (teaching) | Dạy cùng lúc bằng pendant của robot | Dạy riêng vị trí di chuyển, phối hợp với robot bằng tín hiệu |
| Liên kết phần mềm | Phát hiện va chạm, dự báo tuổi thọ v.v. ở phía robot (ví dụ của FANUC) | Tùy chức năng của servo phía ray trượt |
| An toàn | Có sản phẩm mà chức năng an toàn phía robot giám sát được trục ngoài | Có đề xuất nhắm tới vận hành không hàng rào bằng servo có chức năng an toàn (OMRON) |
Dù với cấu hình nào, đánh giá rủi ro trước khi đưa vào sử dụng là không thể thiếu. Tài liệu đề xuất của OMRON cũng ghi rõ “khách hàng cần thực hiện đánh giá rủi ro trước khi đưa vào sử dụng”. Về cách đặt hàng và nghiệm thu servo, có thể tham khảo thêm “Điều khiển servo: hướng dẫn đặt hàng và FAT/SAT tại nhà máy Thái Lan 2026“.
Nền móng và cân chỉnh mặt bằng
Lựa chọn với tiền đề “không có sàn hoàn hảo”
Rollon viết rằng “ray trượt dài thường không được đặt trên một nền móng gia công hoàn hảo. Sàn có độ gồ ghề, cột là ràng buộc, và thường phải khớp với thiết bị hiện có. Vì vậy, ý tưởng lắp đặt và chức năng căn chỉnh quan trọng không kém khả năng chịu tải” (quan điểm của nhà cung cấp).
Cơ chế cân chỉnh mặt bằng của các hãng cũng khác nhau tùy sản phẩm.
- ABB IRBT 2005 (bài giới thiệu sản phẩm năm 2015): chân cân chỉnh liền khối giúp điều chỉnh mặt bằng dễ dàng, làm dưỡng khi khoan lỗ, không cần di chuyển cả track khi đóng bulông neo M16. Việc điều chỉnh cần dụng cụ chuyên dụng
- Güdel TMF-5: bộ cân chỉnh sàn kèm thanh neo
- KUKA KL 4000: giá đỡ lắp bằng bulông, không cần hàn, có thể điều chỉnh lại bất cứ lúc nào
- Winkel RLE: điều chỉnh sàn dễ dàng
Bảng bulông neo sàn của Güdel là “điều kiện của sản phẩm Güdel”
Một ví dụ thể hiện yêu cầu về sàn bằng con số cụ thể là bảng bulông neo trong catalogue Robotics của Güdel (bản tháng 5/2026). Với bulông neo cơ bản (tùy chọn 151), chất lượng bê tông tối thiểu là 20/25 (EN 206-1), và độ dày tối thiểu của bê tông (hmin) cùng loại bulông neo được ghi cho từng kiểu.
| Kiểu áp dụng của Güdel (trích) | Bulông neo | Độ dày bê tông hmin | Khoảng cách mép cmin |
|---|---|---|---|
| TMF-1 | HAS-U M12×260 | 140 mm | 1.000 mm |
| TMF-2, TMO-2-3-4 | HAS-U M20×350 | 220 mm | 1.000 mm |
| TMF-3 | HAS-U M27×420 | 300 mm | 1.000 mm |
| TMF-4 | HAS-U M30×500 | 340 mm | 1.000 mm |
Cùng trang đó ghi “với khách hàng có bê tông mỏng hơn hmin, có loại bulông neo khác theo yêu cầu” và “có thể giảm khoảng cách mép, nhưng cần xác nhận với bộ phận hỗ trợ kỹ thuật cho từng dự án”, còn trang cân chỉnh cơ bản (tùy chọn 150) ghi “TMF được cố định xuống sàn bằng một thanh neo cho mỗi chân”. Đây là điều kiện của sản phẩm Güdel và bulông neo của hãng, không phải giá trị áp dụng nguyên xi cho ray trượt của hãng khác. Khi xem xét sản phẩm của hãng khác, hãy yêu cầu họ đưa ra cùng các hạng mục (chất lượng bê tông, độ dày, loại và số lượng bulông neo, khoảng cách mép) theo hướng dẫn lắp đặt của hãng đó.
Khảo sát trước sàn của nhà máy hiện có
Khi lắp bổ sung ray trượt vào nhà máy hiện có ở Thái Lan, khảo sát sàn trước khi báo giá sẽ giảm việc làm lại ở giai đoạn lắp đặt.
- Độ dày bê tông (kiểm tra bằng khoan lấy mẫu hoặc bản vẽ) và còn lưu hồ sơ chất lượng hay không
- Vị trí vết nứt, khe co giãn, hố (pit), đường ống chôn ngầm
- Độ gồ ghề dọc theo tổng chiều dài dầm (đo cao độ)
- Khoảng cách tới cột, thiết bị hiện có, lối đi (đối chiếu với điều kiện khoảng cách mép)
- Vị trí chân ray trượt và vị trí bulông neo có rơi vào khe co giãn hay hố hay không
Nếu sàn không đáp ứng yêu cầu, hãy trao đổi với nhà sản xuất về bulông neo khác hoặc gia cố nền móng, và làm rõ công việc đó thuộc phạm vi báo giá của ai.
Cáp, bôi trơn, nắp che, điểm gốc
Cáp (xích dẫn cáp)
Cáp cấp điện, tín hiệu, khí nén cho robot đang di chuyển là điểm kiểm tra đặc thù của ray trượt. Ghi chép của các hãng như sau (tuyên bố của nhà cung cấp).
- ABB IRBT 2005 (2015): xích dẫn cáp tích hợp bên trong (tùy chọn xích dẫn cáp bên ngoài để trống). Xích bên trong được giao kèm cáp tương ứng với cáp robot, dịch vụ mỏ hàn, nguồn hàn, nguồn điện và tín hiệu cho khách hàng. Với xích dẫn cáp bên ngoài, nếu dùng tấm xe trượt đơn giản thì nhô ra 490 mm khỏi đầu track
- KUKA KL 4000: bộ mang cáp tích hợp bên trong đến hành trình 8,4 m (tối đa 2 xe trượt)
- Yaskawa TSL (tài liệu châu Âu): liệt kê trong tùy chọn việc lắp bộ mang cáp bên trái/phải và giá đỡ cho tang cuốn cáp
- Güdel TMF-2: xích dẫn cáp 44×168, 1,64 kg/m. Danh mục tùy chọn của TMF-4-B có xích dẫn cáp kín
- Bộ cho CRX của OMRON: hành trình ray trượt tối đa 15 m (tùy chiều dài cáp robot)
Như ví dụ cuối, có trường hợp giới hạn hành trình được quyết định bởi chiều dài cáp robot. Cách đi cáp và ống ở phía thân robot được trình bày trong “Chọn dress pack cho robot tại nhà máy Thái Lan năm 2026: cáp, RFP và nghiệm thu FAT/SAT“. Xích dẫn cáp của ray trượt và dress pack dễ bị bỏ sót về việc nằm trong báo giá nào, nên hãy chốt ranh giới bằng bản vẽ.
Bôi trơn
Thanh răng và dẫn hướng là các chi tiết được thiết kế với tiền đề có bôi trơn. Tài liệu của các hãng có ghi như sau (tuyên bố của nhà cung cấp).
- Cấu hình tiêu chuẩn Güdel TMF: bộ bôi trơn bánh răng nỉ cho thanh răng, bộ gạt (scraper) liền khối ở phần đỡ con lăn của xe trượt và bôi trơn thủ công. Danh mục tùy chọn của TMF-4-B có bôi trơn tự động FlexxPump
- Yaskawa (tài liệu châu Âu): bộ bôi trơn tự động giúp giảm bảo trì và tăng hệ số vận hành. Dùng riêng cho linear guide hoặc truyền động thanh răng, hoặc cho cả hai
- ABB IRBT 2005: hệ thống bôi trơn tích hợp
- KUKA KL 4000: bộ bôi trơn vĩnh viễn tùy chọn
- Winkel RLE: hệ thống bôi trơn tập trung
- Rollon: cả robot và bộ truyền động đều cần lịch bôi trơn nhất quán để đạt tuổi thọ. Bôi mỡ định kỳ cho bánh răng thanh răng và linear guide; nếu là truyền động đai thì kiểm tra và xác nhận lực căng
Khoảng thời gian bôi mỡ được quyết định bởi sản phẩm và cách sử dụng, nên bài này không đưa ra giá trị cụ thể. Hãy yêu cầu trong RFP các thông tin “phương thức bôi trơn (thủ công, tự động)”, “khoảng thời gian bôi mỡ khuyến nghị và căn cứ”, “khả năng tiếp cận điểm bôi mỡ (có làm được từ bên ngoài hàng rào hay không)”.
Nắp che và môi trường
Ở hiện trường gia công cơ khí, phoi và dung dịch làm mát; trong hàn là tia hàn; trong xếp pallet là bụi, đều rơi vào ray trượt. ABB IRBT 2005 có phiên bản tiêu chuẩn và phiên bản có nắp che, IP65; KUKA KL 4000 là IP 65, KL 250-3 là IP 64; Güdel TMF được mô tả là “dẫn hướng con lăn nên chịu bụi bẩn tốt”, và danh mục tùy chọn của TMF-4-B có “nắp che chống trượt có thể đi lại” và “chống giẫm lên động cơ”. Winkel thì “nắp che theo yêu cầu”. Cấp bảo vệ và việc nắp che là tiêu chuẩn hay tùy chọn là điểm dễ tạo ra chênh lệch khi so sánh báo giá.
Tái lập điểm gốc (zero point)
Sau khi thay động cơ hoặc hộp giảm tốc của ray trượt, hoặc sau va chạm, có thể phát sinh nhu cầu chỉnh lại điểm gốc của ray trượt. Yaskawa (tài liệu châu Âu) viết “TSL hỗ trợ chức năng chỉnh điểm gốc” và “tùy chọn chỉnh điểm gốc cơ khí”. Güdel ghi trong catalogue các đồ gá hiệu chuẩn điểm chuẩn cho từng nhà sản xuất robot (vạch đánh dấu quan sát bằng mắt của Güdel, VAM = Visual Axis Mastering bằng camera của FANUC, bộ điều chỉnh của KUKA, đồng hồ so cho ABB v.v.). Quy trình và thời gian chỉnh điểm gốc liên quan trực tiếp đến kế hoạch bảo trì, nên cách chắc chắn là yêu cầu nhà cung cấp thực hiện thực tế trong FAT.
An toàn: giám sát phạm vi, giám sát tốc độ, quãng đường dừng và lưu ý khi lắp đặt
Tai nạn dễ xảy ra ở giai đoạn “lắp đặt, thử nghiệm”
Sổ tay kỹ thuật của OSHA Hoa Kỳ (chương về robot công nghiệp) giới thiệu rằng “các nghiên cứu ở Thụy Điển và Nhật Bản cho thấy nhiều tai nạn robot không xảy ra trong vận hành bình thường mà ở giai đoạn lắp ráp, lắp đặt, thử nghiệm, khi người lao động lần đầu tiếp xúc với ứng dụng robot”. Với cell có ray trượt, thời gian con người làm việc gần robot có xu hướng kéo dài: lắp dầm, đóng bulông neo, cân chỉnh mặt bằng, chạy thử.
Những điều cần kiểm tra về an toàn của ray trượt
Với ray trượt, phạm vi hoạt động của robot mở rộng lớn theo phương thẳng. Khi xem xét an toàn, tối thiểu cần kiểm tra các điểm sau.
- Giám sát phạm vi: có thể giới hạn khu vực robot được phép đi vào theo vị trí của ray trượt hay không. Yaskawa (tài liệu châu Âu) liệt kê giới hạn phạm vi (2 đến 4 vùng) trong tùy chọn của TSL. Trong tờ rơi SafeMove bản năm 2010, ABB đã giải thích chức năng giám sát trục robot và trục ngoài để thay thế công tắc vị trí cơ điện (đây là tài liệu thế hệ cũ; bài này không đề cập thông số hiện hành)
- Giám sát tốc độ: OSHA viết rằng “khi sử dụng tốc độ cho mục đích an toàn, cần có chức năng an toàn giám sát để tốc độ đó không bị vượt quá”
- Quãng đường dừng: xe trượt mang robot nặng không dừng ngay lập tức ngay cả khi dừng khẩn cấp. Xác nhận tính hợp lý của hiệu năng dừng và khoảng cách an toàn bằng đo thực tế
- Khả năng vận hành không hàng rào: với ray trượt cho CRX, OMRON dùng servo có chức năng an toàn chuyển động được định nghĩa trong IEC/EN 61800-5-2 và viết “bảo đảm an toàn mà không cần dừng bộ ray trượt khi người đến gần”, nhưng đồng thời cho biết “cần thực hiện đánh giá rủi ro trước khi đưa vào sử dụng”
Dùng chức năng an toàn nào, ở mức hiệu năng nào, được quyết định bởi kết quả đánh giá rủi ro. Để phát hiện người trong khu vực, máy quét laser an toàn và màn chắn sáng được sử dụng. Cách chọn được trình bày trong “Chọn máy quét laser an toàn cho nhà máy Thái Lan: từ khảo sát đến nghiệm thu“, còn việc thẩm định tính hợp lý của logic an toàn được trình bày trong “Triển khai Safety PLC: RFP, thẩm định và bằng chứng FAT/SAT“.
Phạm vi đã xác nhận được về tiêu chuẩn và pháp luật
Tiêu chuẩn an toàn cho robot công nghiệp ISO 10218 đã ban hành Part 1 (ISO 10218-1:2025, robot công nghiệp) và Part 2 (ISO 10218-2:2025, ứng dụng robot công nghiệp và cell robot) vào tháng 2/2025. Theo trang công khai của ISO, Part 1 coi robot công nghiệp là máy bán hoàn chỉnh và quy định các yêu cầu an toàn của nó, còn Part 2 đề cập việc tích hợp ứng dụng robot và cell robot (thiết kế, tích hợp, đưa vào vận hành, vận hành, bảo trì, ngừng sử dụng v.v.). Tuy nhiên, toàn văn là tài liệu có phí, và bài này chưa kiểm tra các điều khoản liên quan đến ray trượt hay trục ngoài. Về sự phù hợp với tiêu chuẩn, hãy xác nhận với SIer và nhà sản xuất robot.
Tại Thái Lan, Quy định cấp Bộ về an toàn đối với máy móc, cần trục và nồi hơi (Phật lịch 2564 = năm 2021, Công báo ngày 6/8/2021) quy định chung về máy móc. Đây không phải quy định nêu đích danh ray trượt, nhưng có các điều khoản sau liên quan đến giai đoạn lắp đặt và thử nghiệm.
- Điều 7: tại nơi lắp đặt, sửa chữa, kiểm tra máy hoặc thiết bị bảo vệ của máy, phải treo biển báo dễ hiểu, bố trí cơ chế, phương pháp, thiết bị để máy không chuyển động, và treo biển “không được bật công tắc” tại công tắc
- Điều 8: việc lắp đặt, thử nghiệm, sử dụng, bảo trì v.v. phải tuân theo thông số kỹ thuật và hướng dẫn sử dụng do nhà sản xuất quy định. Nếu không có, phải để kỹ sư lập bản thông số kỹ thuật và hướng dẫn sử dụng bằng văn bản. Bản thông số kỹ thuật và hướng dẫn sử dụng phải được chuẩn bị bằng tiếng Thái, hoặc bằng ngôn ngữ mà người lao động đọc hiểu và thực hiện được
- Điều 10: không được cho phép sử dụng máy vượt quá định mức và năng lực đã quy định trong bản thông số kỹ thuật và hướng dẫn sử dụng
Khi cần đánh giá pháp lý, hãy xác nhận với chuyên gia.
So sánh ray trượt robot: cách xem sản phẩm của các nhà sản xuất [tuyên bố của nhà cung cấp]
Phần này liệt kê các giá trị ghi trong tài liệu của từng hãng sao cho thấy được “chúng được ghi như thế nào”. Đây không phải khuyến nghị hay xếp hạng. Định nghĩa và điều kiện đo của tải trọng, tốc độ, độ chính xác không thống nhất, nên không thể so sánh trực tiếp các con số trong bảng này với nhau để quyết định hơn kém. Bài viết không đề cập giá.
| Nhà sản xuất, dòng (thời điểm và khu vực của tài liệu) | Cách ghi tải trọng (theo định nghĩa của từng hãng) | Hành trình | Tốc độ | Độ lặp lại vị trí | Lắp đặt |
|---|---|---|---|---|---|
| Ray trượt dạng mô-đun FANUC (cho M-710/R-1000/R-2000. Thông báo phát triển tháng 5/2024, trang sản phẩm mới tháng 8/2025) | Trang chính thức không ghi con số | 1–20 m, bước 0,5 m | Không ghi | Không ghi | Không ghi kiểu lắp đặt (bề rộng tổng giảm 34% so với trước, còn 900 mm trở xuống) |
| Yaskawa TS-100D/TSL-600 đến 4000 (tài liệu Yaskawa Europe/YASKAWA Nordic, 2020–2025) | Maximum payload 100–4.000 kg | TSL-1000 đến 24 m, TSL-2000/4000 từ 4 m tăng theo bước 2 m đến 24 m | TS-100D 3,0 m/s (YRC1000) đến TSL-4000 1,3 m/s | ±0,05 đến ±0,08 mm (TSL) | Đặt sàn. TS-100D tùy chọn treo trần lên gantry |
| ABB IRBT 2005 (bài giới thiệu sản phẩm tháng 11/2015)/IRT 510 (trang hiện hành) | Payload 1.200 kg | Chiều dài di chuyển 0,8–19,8 m (loại dùng cho vận chuyển (transfer) đến 100 m, mỗi xe trượt di chuyển tối đa 19,8 m) | 2 m/s | ≤ ±0,05 mm | Đặt sàn |
| KUKA KL 4000/KL 250-3 (trang sản phẩm) | Payload 4.000 kg/300 kg | KL 4000 tổng chiều dài 31,5 m, di chuyển 30,4 m | 1,89 m/s/1,41 m/s | ±0,02 mm | KL 4000 trên sàn và trần, KL 250-3 là ground |
| Güdel TMF-2 (catalogue bản tháng 5/2026)/TMF-5 (factsheet bản tháng 8/2026) | TMF-2: robot nhiều khớp 9.000 N / tải tĩnh 25.000 N. TMF-5: khả năng chịu tải tĩnh 11.680 kg, khối lượng robot (bao gồm tải trọng) 6.300 kg | TMF-2 đến 97.860 mm, TMF-5 1–98 m | TMF-2 150/90 m/min (cột robot nhiều khớp/cột tải tĩnh), TMF-5 1 m/s | ±0,02 mm | Đặt sàn (trần, tường, giá đỡ là TMO) |
| Winkel RLE (bảng dữ liệu trên trang sản phẩm) | Tải tối đa 300–10.000 kg (ghi riêng mô-men dừng khẩn cấp tối đa) | Tối đa 60.000 mm | RLE-300, 750, 2000 là 5 m/s, RLE-3000 là 3 m/s, RLE-10000 là 2 m/s | ±0,1 đến ±0,2 mm | Đặt sàn, RLE-1500 có thể treo |
| Rollon RTU/Steel RTU (trang sản phẩm) | Phiên bản bánh răng thanh răng: robot đến 1.500 kg; phiên bản đai: tải trọng đến 20 kg | Trên 40 m tùy cấu hình (bài viết giáo dục) | Bài này chưa xác nhận | Bài này chưa xác nhận | Sàn, tường, trần |
Tóm tắt các lưu ý khi đọc bảng.
- Giá trị của Yaskawa là từ tài liệu của pháp nhân châu Âu; chưa xác nhận liệu có đặt mua được cùng kiểu và thông số tại Nhật Bản hoặc Thái Lan hay không
- Giá trị của ABB IRBT 2005 là từ tài liệu năm 2015; trang IRT 510 hiện hành ghi “Max Payload 1.200 kg, Speed 2 m/s, Pose repeatability ≤ ± 0,05”
- Tốc độ của Winkel: vì một mục khác trên cùng trang có cách ghi khác, bảng này dùng giá trị theo từng mẫu trong bảng dữ liệu
- FANUC viết rằng “trước đây xử lý theo từng hệ thống, nay cung cấp như sản phẩm đa dụng giống robot FANUC, với hệ thống bảo trì toàn cầu”. Vì không có con số, cần yêu cầu cung cấp tải trọng, tốc độ, độ chính xác bằng văn bản ở giai đoạn báo giá
Bảng này dùng để xác nhận rằng “mỗi nhà sản xuất ghi tải trọng, tốc độ, độ chính xác theo cách khác nhau”. Khi lựa chọn thực tế, hãy chuyển điều kiện của nhà máy mình (mẫu robot, tổng khối lượng, đoạn và thời gian, độ chính xác cần thiết) qua RFP, cho các hãng trả lời trên cùng tiền đề rồi mới so sánh.
12 hạng mục cần ghi trong RFP
Tổng hợp các điểm đã nêu thành 12 hạng mục của hồ sơ yêu cầu báo giá (RFP). Yêu cầu nhà sản xuất ray trượt hoặc SIer ghi các giá trị giả định theo thứ tự này sẽ giúp so sánh các báo giá dễ hơn.
| STT | Hạng mục | Nội dung yêu cầu ghi |
|---|---|---|
| 1 | Robot lắp kèm, tổng khối lượng và phản lực lớn nhất | Mẫu robot, khối lượng và trọng tâm của thân robot + tay kẹp + phôi + giá nâng, phản lực lớn nhất kể cả khi dừng khẩn cấp (giá trị của nhà sản xuất robot) |
| 2 | Hành trình và số xe trượt | Hành trình, tổng chiều dài dầm, số xe trượt, chiều dài đoạn và vị trí mối nối |
| 3 | Thời gian di chuyển theo từng đoạn | Quãng đường và thời gian cho phép của đoạn, điều kiện tải lắp kèm, có bao gồm thời gian ổn định hay không |
| 4 | Duty | ED (duty), tần suất chạy qua lại, gia tốc giả định |
| 5 | Độ lặp lại vị trí và phương pháp hiệu chỉnh | Độ chính xác cần thiết, độ lặp lại vị trí của ray trượt, có hay không hiệu chỉnh (thị giác máy v.v.) và thời gian cần thiết |
| 6 | Phương thức điều khiển | Trục ngoài của bộ điều khiển robot hay điều khiển riêng, cách dạy, chức năng phần mềm (phát hiện va chạm v.v.) |
| 7 | Kiểu lắp đặt | Đặt sàn, trần, tường, giá đỡ, phạm vi thiết kế kết cấu đỡ |
| 8 | Điều kiện sàn và bulông neo | Chất lượng và độ dày bê tông yêu cầu, loại và số lượng bulông neo, khoảng cách mép, phạm vi gia cố |
| 9 | Cáp | Tích hợp bên trong hay xích ngoài, chiều dài cáp robot, ranh giới với dress pack |
| 10 | Bôi trơn và tiếp cận bảo trì | Phương thức bôi trơn (thủ công, tự động), khoảng thời gian bôi mỡ khuyến nghị và căn cứ, quy trình thay động cơ, hộp giảm tốc, con lăn |
| 11 | Nắp che và cấp bảo vệ | Có hay không nắp che (tiêu chuẩn hay tùy chọn), cấp bảo vệ, biện pháp đối với phoi, bụi, tia hàn |
| 12 | Chức năng an toàn và thử nghiệm nghiệm thu | Phương pháp giám sát phạm vi và giám sát tốc độ, cách tính quãng đường dừng, hạng mục FAT/SAT và tiêu chí đạt/không đạt, ngôn ngữ của hướng dẫn sử dụng |
Chỉ so sánh giá sau khi tiền đề của 12 hạng mục này đã thống nhất. Tổng giá trị thay đổi lớn tùy theo báo giá bao gồm đến đâu trong các phần: thân ray trượt, thi công lắp đặt, gia cố sàn, cáp, hàng rào và thiết bị an toàn, dạy robot và đưa vào vận hành.
Nếu muốn xác nhận chuyển động và chu kỳ của cell trước khi đưa vào vận hành, cũng có cách kiểm chứng thời gian một vòng tuần hoàn và va chạm bằng mô phỏng. Cách nghĩ về tiêu chí nghiệm thu được trình bày trong “Triển khai mô phỏng robot: Nghiệm thu 90 ngày“.
Các hạng mục kiểm tra trong FAT/SAT
Sổ tay kỹ thuật của OSHA định nghĩa SAT (nghiệm thu tại hiện trường) là “thử nghiệm xác nhận thiết bị hoạt động như mong đợi trong điều kiện tiện ích, dịch vụ, giao diện máy và môi trường tại hiện trường”, và viết rằng “nhà tích hợp thực hiện và người dùng nên kiểm chứng. Thực hiện SAT trước lần khởi động đầu tiên”. Sổ tay cũng nêu rằng sau SAT vẫn cần định kỳ xác nhận tính hợp lý của hiệu năng dừng và khoảng cách an toàn cùng thiết lập chức năng an toàn, và việc kiểm tra checksum của tham số an toàn giúp nhanh chóng xác nhận thiết lập an toàn có thay đổi kể từ lần kiểm tra trước hay không.
Áp dụng điều này cho ray trượt, các hạng mục muốn kiểm tra trong FAT và SAT như sau.
| Hạng mục | FAT (xưởng nhà sản xuất) | SAT (hiện trường) |
|---|---|---|
| Độ lặp lại vị trí | Đo thực tế tại hai đầu và giữa hành trình | Đo lại tại cùng các vị trí sau khi lắp đặt |
| Thời gian di chuyển | Đo thực tế với đoạn và tải đã chỉ định trong RFP | Đo thực tế với robot, tay kẹp, phôi thực tế |
| Chỉnh điểm gốc | Trình diễn quy trình, xác nhận tính tái lập | Xác nhận nhân viên bảo trì có thực hiện được quy trình hay không |
| Quãng đường dừng khi dừng khẩn cấp | Đo với tải và tốc độ chỉ định | Xác nhận tính hợp lý của khoảng cách an toàn tại hiện trường |
| Giới hạn phạm vi, chức năng an toàn | Xác nhận hoạt động | Xác nhận hoạt động với bố trí tại hiện trường, ghi lại checksum |
| Cao độ, bulông neo | Hồ sơ độ chính xác lắp ráp dầm | Giá trị đo cao độ, hồ sơ siết bulông neo |
| Bôi trơn | Trạng thái ban đầu (đã bôi mỡ chưa, bôi trơn tự động có hoạt động không) | Xác nhận khả năng tiếp cận bảo trì |
| Cáp | Xác nhận độ uốn và va chạm | Chạy qua lại toàn hành trình với dây điện và ống thực tế |
| Hướng dẫn sử dụng | Xác nhận nội dung | Có được chuẩn bị bằng tiếng Thái, hoặc bằng ngôn ngữ người lao động đọc hiểu và thực hiện được hay không |
Hạng mục cuối cùng tương ứng với việc Điều 8 của Quy định cấp Bộ về an toàn máy móc của Thái Lan yêu cầu chuẩn bị bản thông số kỹ thuật và hướng dẫn sử dụng bằng tiếng Thái hoặc bằng ngôn ngữ người lao động đọc hiểu và thực hiện được. Khi đặt mua ray trượt của nhà sản xuất nước ngoài, hãy chỉ định ngôn ngữ của hướng dẫn sử dụng ngay ở giai đoạn RFP.
Tính thử mô hình chi phí và hiệu quả (con số giả định)
Từ đây, bằng các con số giả định dành riêng cho bài viết này, chúng tôi trình bày cách nghĩ về thiết kế dùng chung một robot nhờ ray trượt. Đây không phải báo giá. Cả giá và chi phí nhân công đều không phải giá trị thực tế trên thị trường, mà là giá trị giả định để thể hiện cấu trúc phép tính.
Nhà máy giả định là một nhà máy gia công cơ khí của Nhật Bản tại tỉnh Chonburi. Nhà máy đặt 4 máy tiện CNC thẳng hàng với khoảng cách 3 m và vận hành 3 ca.
Tính thử A: Một robot có phục vụ được 4 máy không
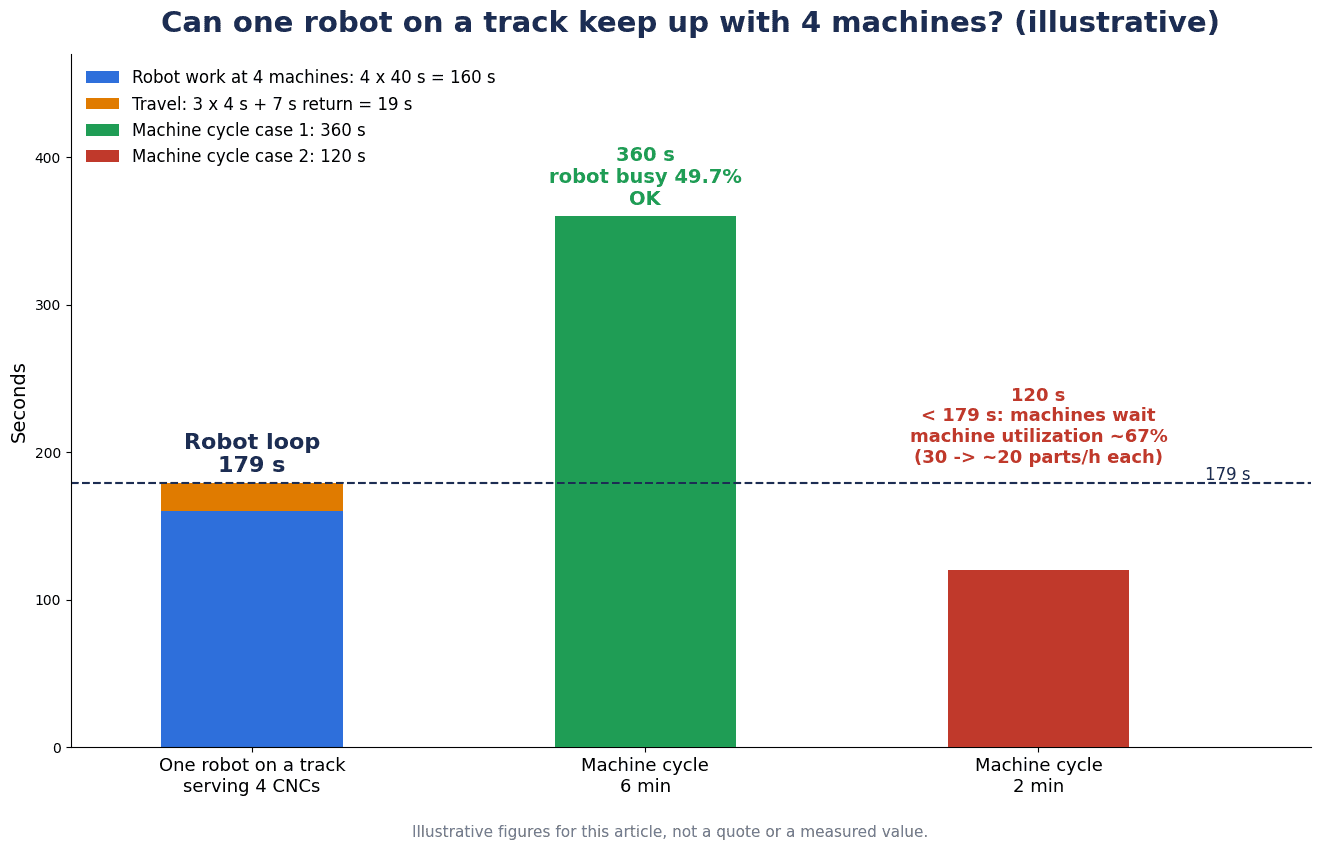
Các điều kiện giả định như sau.
- Thao tác của robot cho mỗi máy (đóng mở cửa, lấy phôi ra và nạp phôi vào, khởi động): 40 s
- Di chuyển sang máy bên cạnh (3 m): 4 s. Đây là giá trị đặt ra với giả định đã tính thời gian di chuyển cho đoạn chỉ định trong catalogue và thời gian ổn định; trên thực tế, hãy yêu cầu nhà sản xuất đưa ra thời gian di chuyển cho đoạn chỉ định
- Di chuyển từ máy thứ 4 về máy thứ 1 (9 m): 7 s
Thời gian một vòng tuần hoàn là tổng của thao tác 40 s × 4 máy = 160 s và di chuyển 4 s × 3 lần + 7 s = 19 s, tức 179 s.
| Chu kỳ gia công của máy | Đánh giá | Kết quả |
|---|---|---|
| 360 s (6 phút) | 179 s < 360 s | Kịp. Hệ số vận hành của robot là 179 ÷ 360 ≒ 49,7% (khoảng 50%) |
| 120 s (2 phút) | 179 s > 120 s | Không theo kịp. Mỗi máy thực chất chỉ ra 1 sản phẩm mỗi 179 s, hệ số vận hành của máy là 120 ÷ 179 ≒ khoảng 67%. Mỗi máy lẽ ra làm 30 sản phẩm mỗi giờ nhưng chỉ còn khoảng 20 sản phẩm |
Nếu chu kỳ gia công là 360 s, robot còn dư khoảng một nửa thời gian. Ngược lại, với chu kỳ 120 s, vòng tuần hoàn của robot trở thành điểm nghẽn, và khoảng 1/3 năng lực của máy biến thành thời gian chờ. Thiết kế dùng chung một robot nhờ ray trượt đứng vững khi chu kỳ của máy dài hơn đủ nhiều so với thời gian một vòng tuần hoàn của robot.
Một điều nữa không được quên là khi một robot dừng thì cả 4 máy đều dừng. Mỗi lần robot hỏng, thay tay kẹp, bôi mỡ ray trượt hay kiểm tra cáp, cả dãy đều dừng.
Tính thử B: Chi phí ban đầu và thời gian hoàn vốn
Tại cùng nhà máy, so sánh 2 phương án (tất cả đều là giá trị giả định).
| Hạng mục | Phương án 1: 4 robot cố định | Phương án 2: 1 robot + ray trượt |
|---|---|---|
| Chi phí ban đầu | Một bộ cell robot 2,5 triệu baht × 4 = 10,0 triệu baht | Cell robot 2,5 triệu baht + phần bổ sung ray trượt, lắp đặt, hàng rào an toàn 3,0 triệu baht = 5,5 triệu baht |
| Chi phí nhân công tiết kiệm được | 1.296.000 baht/năm | 1.296.000 baht/năm |
| Số năm hoàn vốn đơn giản | 10,0 ÷ 1,296 ≒ khoảng 7,7 năm | 5,5 ÷ 1,296 ≒ khoảng 4,2 năm |
Phương án 2 có chi phí ban đầu thấp hơn phương án 1 là 4,5 triệu baht, tức 45%.
Chi phí nhân công tiết kiệm được là giá trị giả định chung cho cả hai phương án. Giả sử khi làm thủ công, cứ 2 máy cần 1 người, thì 2 người mỗi ca × 3 ca = 6 người. Nếu chi phí nhân công mỗi người là 18.000 baht/tháng (giá trị giả định đã bao gồm bảo hiểm xã hội, làm thêm giờ, phụ cấp), thì 6 người × 18.000 baht × 12 tháng = 1.296.000 baht/năm.
Để tham khảo, mức lương tối thiểu của tỉnh Chonburi là 400 baht/ngày (Thông báo của Ủy ban Tiền lương “Mức lương tối thiểu (số 14)”, có hiệu lực từ ngày 1/7/2025). 400 baht × 26 ngày = 10.400 baht/tháng, và con số 18.000 baht trong bài tính thử là giá trị giả định đã cộng thêm bảo hiểm xã hội, làm thêm giờ, phụ cấp vào mức này. Lương tối thiểu là mức sàn theo ngày, không phải tổng chi phí nhân công.
Trong bài tính thử này, phương án 2 trông có vẻ rẻ hơn và hoàn vốn nhanh hơn. Tuy nhiên, đó là khi đã thỏa mãn điều kiện chu kỳ của tính thử A (chu kỳ của máy dài hơn đủ nhiều so với thời gian một vòng tuần hoàn 179 s). Nếu có nhiều sản phẩm với chu kỳ gia công 120 s, phương án 2 sẽ mất khoảng 1/3 năng lực của máy, và không thể so sánh chỉ bằng hiệu quả tiết kiệm nhân lực. Thêm vào đó, phương án 2 còn có rủi ro 4 máy dừng đồng thời khi robot dừng, và công bảo trì ray trượt (bôi trơn, cáp, thanh răng). Đừng quyết định chỉ dựa trên chênh lệch chi phí ban đầu; hãy đánh giá kết hợp với chu kỳ của cơ cấu sản phẩm và mức độ chấp nhận ảnh hưởng khi dừng.
Mua sắm tại Thái Lan và thời điểm
Về cơ hội xem thiết bị thực tế, JIMTOF2026 (Triển lãm Máy công cụ Quốc tế Nhật Bản lần thứ 33) dự kiến diễn ra từ ngày 26 đến 31 tháng 10 năm 2026 tại Tokyo Big Sight (trong thời gian triển lãm, các sảnh East 4 đến 6 đóng cửa do ảnh hưởng của công trình cải tạo quy mô lớn). Tại Thái Lan, METALEX 2026 dự kiến diễn ra từ ngày 18 đến 21 tháng 11 năm 2026 tại BITEC (Bangkok). Chúng tôi chưa kiểm tra trước việc có trưng bày ray trượt thực tế hay không, nên hãy xác nhận thông tin đơn vị triển lãm trước khi đến tham quan.
Về chính sách hỗ trợ đầu tư, có “biện pháp nâng cao hiệu quả bằng thay thế, đổi mới máy móc và tự động hóa” của Ủy ban Đầu tư Thái Lan (BOI). Hướng dẫn ưu đãi đầu tư bản năm 2025 nêu đối tượng là việc đưa hệ thống tự động hóa vào dây chuyền sản xuất hiện có, với miễn thuế nhập khẩu máy móc và miễn thuế thu nhập doanh nghiệp trong 3 năm (mức trần là 50% số tiền đầu tư cải tiến; tiền đất và vốn lưu động không được tính vào số tiền đầu tư), và nếu liên kết, hỗ trợ với ngành công nghiệp tự động hóa Thái Lan đạt 30% giá trị máy cải tiến trở lên thì mức trần là 100%. Đối tượng là đầu tư vào hệ thống tự động hóa; hướng dẫn không ghi rằng việc mua riêng ray trượt là đối tượng áp dụng. Đây là nội dung của bản năm 2025, tình trạng tiếp nhận hiện tại cần xác nhận với BOI. Về đánh giá thuế, hãy tham vấn chuyên gia.
Về xu hướng thị trường, trong World Robotics 2026 do Liên đoàn Robot Quốc tế (IFR) công bố ngày 24/9/2026, số lượng robot công nghiệp lắp đặt hằng năm trên thế giới năm 2025 tăng 11%, vượt 600.000 robot, và số robot đang vận hành đạt mức cao kỷ lục 5 triệu robot. Trong 10 thị trường lắp đặt hàng đầu có Singapore (4,6 nghìn robot, +26% so với năm trước), nhưng Thái Lan không nằm trong top 10.
Câu hỏi thường gặp
Ray trượt robot là gì? (trục thứ 7, RTU)
Đó là thiết bị đặt robot nhiều khớp lên xe trượt và cho chạy thẳng trên dầm. Vì bổ sung trục thứ 7 cho robot 6 trục nên được gọi là “trục thứ 7”, tiếng Anh gọi là Robot Transfer Unit (RTU), robot track, track motion, linear unit v.v. Thiết bị này được dùng với mục đích cho một robot phục vụ nhiều máy hoặc nhiều trạm.
So sánh tải trọng của ray trượt robot như thế nào?
Không thể so sánh bằng một con số. Güdel TMF-2 ghi cho cùng một mẫu “robot nhiều khớp 9.000 N” và “tải tĩnh 25.000 N”, chênh nhau khoảng 2,8 lần. Winkel ghi riêng mô-men dừng khẩn cấp tối đa. Tài liệu không định nghĩa liệu tải trọng của Yaskawa (tài liệu châu Âu), ABB và KUKA có bao gồm thân robot hay không. Hãy chuyển trong RFP khối lượng của thân robot, tay kẹp, phôi, giá nâng và phản lực lớn nhất kể cả khi dừng khẩn cấp, rồi yêu cầu nhà sản xuất ray trượt xác nhận khả năng đáp ứng.
Độ lặp lại vị trí của ray trượt robot khoảng bao nhiêu?
Theo tài liệu của các hãng, KUKA KL 4000, KL 250-3 và Güdel TMF-2, TMF-5, TMO-2-W ghi ±0,02 mm, ABB IRBT 2005 ghi ≤ ±0,05 mm, Yaskawa TSL (tài liệu châu Âu) ghi ±0,05 đến ±0,08 mm, Winkel RLE ghi ±0,1 đến ±0,2 mm. Không tài liệu nào ghi điều kiện đo, nên không thể dùng để so sánh hơn kém. Hãy quyết định độ chính xác cần thiết ở phía công đoạn, và trong quá trình lựa chọn quyết định có hấp thụ phần thiếu hụt bằng hiệu chỉnh thị giác máy v.v. hay không.
Ray trượt robot bánh răng thanh răng và truyền động đai khác nhau thế nào?
Trong các tài liệu đã kiểm tra lần này, bánh răng thanh răng được dùng cho robot nặng. Với RTU thân nhôm của Rollon, phiên bản bánh răng thanh răng là “robot đến 1.500 kg”, còn phiên bản đai hở và đai kín là “tải trọng đến 20 kg”. Rollon giải thích rằng trong môi trường nhiều phoi hoặc tia hàn, đai kín (shielded) giảm nhiễm bẩn bên trong, còn trong môi trường sạch, đai hở có thể hiệu quả hơn về chi phí (tuyên bố của nhà cung cấp).
Có nên điều khiển ray trượt như trục ngoài của robot không?
Nếu robot làm việc trong khi di chuyển (bám theo đường hàn v.v.), cấu hình đồng bộ như trục ngoài của bộ điều khiển robot là phù hợp. Nếu chỉ di chuyển giữa các trạm, cấu hình chạy bằng servo riêng như bộ ray trượt cho CRX của OMRON cũng là một phương án. Dù chọn cách nào, đánh giá rủi ro trước khi đưa vào sử dụng là không thể thiếu.
Nên chọn đặt sàn hay treo trần?
Đặt sàn được dùng cho robot nặng và hành trình dài, còn treo trần hoặc giá đỡ là lựa chọn khi muốn giải phóng sàn trước máy hoặc đường đi của xe nâng. Güdel giải thích lắp trần là “từ ngay phía trên vùng làm việc, phù hợp với công đoạn tiếp cận từ phía trên”, lắp tường là “phù hợp khi chiều cao nhà xưởng bị hạn chế”. Cũng có sản phẩm ghi là hỗ trợ treo trần như KUKA KL 4000 hay Winkel RLE. Hãy đánh giá kết hợp với kết cấu nhà xưởng và khả năng tiếp cận khi bảo trì.
Giá ray trượt robot là bao nhiêu?
Trong cuộc khảo sát lần này, chúng tôi không xác nhận được giá công khai của các hãng. Giá ray trượt thay đổi lớn tùy theo hành trình, số xe trượt, tải trọng, kiểu lắp đặt, cáp, nắp che, chức năng an toàn và phạm vi thi công lắp đặt. Hãy thống nhất tiền đề bằng 12 hạng mục RFP và yêu cầu tách riêng chi tiết (thân thiết bị, lắp đặt, gia cố sàn, cáp, thiết bị an toàn, đưa vào vận hành).
Tóm tắt
- Không thể chọn ray trượt robot chỉ dựa trên việc “hành trình và tải trọng có đủ hay không”
- Định nghĩa tải trọng khác nhau giữa các hãng. Güdel TMF-2 cùng một mẫu ghi robot nhiều khớp 9.000 N / tải tĩnh 25.000 N (khoảng 2,8 lần). Hãy chuyển khối lượng thân robot, tay kẹp, phôi, giá nâng và phản lực lớn nhất qua RFP
- Độ lặp lại vị trí là “giá trị của mẫu đó, trong tài liệu đó” và không có điều kiện đo. Hãy quyết định độ chính xác cần thiết, và quyết định trước có hấp thụ bằng hiệu chỉnh hay không
- Thời gian di chuyển dùng giá trị cho đoạn chỉ định trong catalogue. Với 1.000 mm của Yaskawa TSL-1000, tính toán cho khoảng 1,12 s, còn tài liệu ghi 1,38 s
- Quyết định truyền động (bánh răng thanh răng/đai), kiểu lắp đặt (sàn, trần, tường, giá đỡ), phương thức điều khiển (trục ngoài/điều khiển riêng) từ mục đích sử dụng
- Nền móng, cáp, bôi trơn, nắp che, điểm gốc, chức năng an toàn dễ bị bỏ sót ở phía ray trượt. Đọc bảng bulông neo của Güdel như điều kiện của sản phẩm Güdel
- Thiết kế dùng chung một robot đứng vững khi chu kỳ của máy dài hơn đủ nhiều so với thời gian một vòng tuần hoàn. Trong bài tính thử giả định, với vòng tuần hoàn 179 s, gia công 360 s thì đạt, còn 120 s thì hệ số vận hành của máy giảm xuống khoảng 67%
- Thống nhất tiền đề bằng 12 hạng mục RFP, và đo thực tế độ chính xác, thời gian di chuyển, quãng đường dừng, điểm gốc, chức năng an toàn trong FAT/SAT
TOMAS TECH hỗ trợ các nhà máy Nhật Bản tại Thái Lan trong việc lên ý tưởng cell robot và thiết bị ngoại vi, sắp xếp thông số, lập RFP và chứng kiến FAT/SAT. Quý vị có thể liên hệ ngay cả ở giai đoạn muốn xác nhận tính hợp lý của báo giá cell có ray trượt, hoặc khi bắt đầu soạn RFP. Vui lòng liên hệ tại đây.
Thông tin tham khảo
- ISO 10218-1:2025 (ISO): https://committee.iso.org/standard/73933.html
- ISO 10218-2:2025 (ISO): https://committee.iso.org/standard/73934.html
- FANUC, sản phẩm robot mới: ray trượt dạng mô-đun (tháng 8/2025): https://www.fanuc.co.jp/ja/product/new_product/2025/202508_robot_modularrtus.html
- FANUC ROBOT New product: Modular RTUs (May 2024): https://www.fanuc.co.jp/en/product/new_product/2024/202405_robot_modularrtus.html
- Yaskawa Europe Track series (1089EN-01, October 2025): https://www.yaskawa.eu.com/_downloads/download_d2576
- Yaskawa Europe TSL-1000 (1077EN-01): https://www.yaskawa.eu.com/_downloads/download_d2577
- Yaskawa Europe TSL-2000, TSL-4000 (1078EN-04): https://www.yaskawa.eu.com/_downloads/download_d2578
- Yaskawa Europe TSL-600 (1081EN-01): https://www.yaskawa.eu.com/_downloads/download_d2579
- Yaskawa Europe TSL-1400 (1088EN-01): https://www.yaskawa.eu.com/_downloads/download_d21854
- Yaskawa Europe TS-100D (1076EN-03): https://www.yaskawa.eu.com/_downloads/download_d6835
- ABB IRBT 2005: Medium Track Platform Overview (November 2015): https://library.e.abb.com/public/2d196d1efac14abb9a3df6a1875844cb/External%20Product%20presentation%20IRBT2005%20_%20151116.pdf
- ABB IRT 510: https://www.abb.com/global/en/areas/robotics/products/equipment/track-motion-positioners/irt-510
- KUKA Linear Units: https://www.kuka.com/en-de/products/robot-systems/robot-periphery/linear-units
- KUKA KL 4000: https://www.kuka.com/en-de/products/robot-systems/robot-periphery/linear-units/kl-4000
- KUKA KL 250-3: https://www.kuka.com/en-de/products/robot-systems/robot-periphery/linear-units/kl-250-3
- Güdel TrackMotion Floor TMF: https://www.gudel.com/products/linear-tracks-for-robots/tmf
- Güdel TrackMotion Floor TMF-5 Factsheet (EN 08.26): https://gudel.cdn.kontainer.com/cdn-static/127d7796/wpjc5cmh7epy/factsheet-tmf-5-en.pdf
- Catalogue Güdel Robotics (bản tháng 5/2026): https://gudel.cdn.kontainer.com/cdn-static/127d7796/DsM5p1Q1lQUy/260507-web-robotics-de-fr-en.pdf
- WINKEL RLE – Robot tracks: https://www.winkel.de/en/multi-axis-units/rle-robot-tracks
- Rollon Robot Transfer Unit (Aluminium): https://www.rollon.com/ind/en/family/robot-transfer-units/robot-transfer-unit/
- Rollon Steel RTU: https://www.rollon.com/ind/en/family/robot-transfer-units/steel-rtu/
- Rollon High Load Long Travel Linear Actuator Solutions for 7th Axis Robotics: https://www.rollon.com/ind/en/educationals/high-load-long-travel-linear-actuators-7th-axis-robotics/
- OMRON, đề xuất bộ ray trượt cho robot cộng tác dòng CRX của FANUC (đăng trên trang Daido): https://www.daido-net.co.jp/exhibition/asset/pdf/2025/k-logi_2025/item03-1.pdf
- OSHA Technical Manual Section IV Chapter 4 Industrial Robot Systems and Industrial Robot System Safety: https://www.osha.gov/otm/section-4-safety-hazards/chapter-4
- Công báo Thái Lan, Thông báo của Ủy ban Tiền lương về mức lương tối thiểu (số 14): https://ratchakitcha.soc.go.th/documents/76681.pdf
- BOI Investment Promotion Guide 2025: https://osos.boi.go.th/download/BOI_PDF/BOI_A_Guide2025_EN.pdf
- IFR Five Million Robots now Operate in Factories Globally (Sep 24, 2026): https://ifr.org/ifr-press-releases/news/five-million-robots-now-operate-in-factories-globally
- IFR Market Presentation World Robotics Press Conference 2026: https://ifr.org/downloads/press_docs/Market_Presentation_WR_Press_Conference_2026.pdf
- Trang chính thức METALEX 2026: https://www.metalex.co.th/
- Tổng quan JIMTOF2026: https://www.jimtof.org/jp/outline.html


