


Quyết định quan trọng khi triển khai mô phỏng robot không phải là mua phần mềm cao cấp nhất. Nhà máy phải xác định rủi ro nào cần quan sát được trước khi nghiệm thu và rủi ro tồn dư nào bắt buộc giữ lại cho FAT/SAT trên cell vật lý. Bài viết này giúp quản lý nhà máy và kỹ thuật sản xuất tại Việt Nam/ASEAN đưa virtual commissioning vào RFP và đánh giá một pilot 90 ngày. Phạm vi gồm dữ liệu mô hình, SIL/HIL, va chạm, cycle time, biến thiên vision, bằng chứng truy xuất và tài sản bàn giao có thể tái sử dụng.
Quyết định đầu tư: khi nào cần mô phỏng robot trong RFP
Simulation đáng đầu tư khi việc chỉ phát hiện lỗi trên cell thật sẽ ảnh hưởng lớn đến tiến độ, an toàn, chất lượng hoặc thời gian dừng sản xuất. Các tình huống điển hình là nhiều robot phối hợp trong không gian hẹp, PLC có nhiều interlock, cửa sổ dừng dây chuyền hiện hữu rất ngắn, chất lượng phụ thuộc vision, hoặc nhóm thiết kế ở xa nhà máy triển khai.
Ngược lại, một cell pick-and-place đơn giản, tái dùng thiết kế chuẩn đã được chứng minh và có đủ thời gian debug thực tế có thể chỉ cần kiểm tra reach và interference ở độ trung thực thấp. HIL không mặc nhiên tốt hơn vì việc tạo, hiệu chuẩn và bảo trì mô hình đều tốn chi phí. Hãy chọn cấp kiểm chứng theo rủi ro cần kiểm soát.
Năm câu hỏi nên đặt ra từ đầu:
- Lỗi nào sẽ gây tổn thất lớn nếu lần đầu được phát hiện trên cell thật?
- Mô hình geometry, control, sensor hay timing nào có thể làm lỗi đó quan sát được?
- Sau khi simulation đạt, sự không chắc chắn nào vẫn còn?
- Ai có thể chạy lại bằng chứng, và nó gắn với phiên bản model/code nào?
- Nhà máy có thể tái sử dụng mô hình cho sản phẩm mới, retrofit hoặc line khác không?
Nếu chưa trả lời được, hạng mục “có digital twin” rất dễ chỉ bàn giao video, ảnh chụp màn hình và tệp độc quyền mà nhà máy không thể tái hiện.
Bốn cấp kiểm chứng: offline programming không phải virtual commissioning
Khái niệm mô phỏng robot bao gồm nhiều hoạt động có giá trị bằng chứng rất khác nhau. Siemens định nghĩa robotics virtual commissioning là thử phần mềm điều khiển thực với digital twin trước khi triển khai xuống xưởng. Vì vậy, offline robot programming đơn thuần không chứng minh được logic PLC, I/O thực hay timing của controller.
| Cấp | Thành phần chính | Có thể xác nhận sớm | Không thể tự mình chứng minh | Bàn giao điển hình trong RFP |
|---|---|---|---|---|
| Geometry/Reach | CAD, envelope robot, tool đơn giản | Tầm với, layout, giao thoa lớn | Control thực, dynamics, cycle sản xuất | Layout, danh sách clash, điểm không tới được |
| Offline programming | Loại robot, TCP, path, posture | Bản nháp chương trình, tư thế, va chạm đường đi | PLC sequence, I/O thực, network delay | Robot programme và giả định chuyển đổi |
| SIL | Virtual controller, PLC/HMI, I/O model | Logic, state transition, recovery, scenario lặp lại | Timing phần cứng, dây và ma sát hiện trường | Model chạy được, test case, log |
| HIL/VC sát điều khiển | Controller thực/tương đương, mạng, digital twin | Control cycle, I/O, truyền thông, tương tác code thực | Toàn bộ sai số lắp đặt, mòn, ánh sáng, gắp | Cấu hình, cách chạy lại, gap và residual risk |
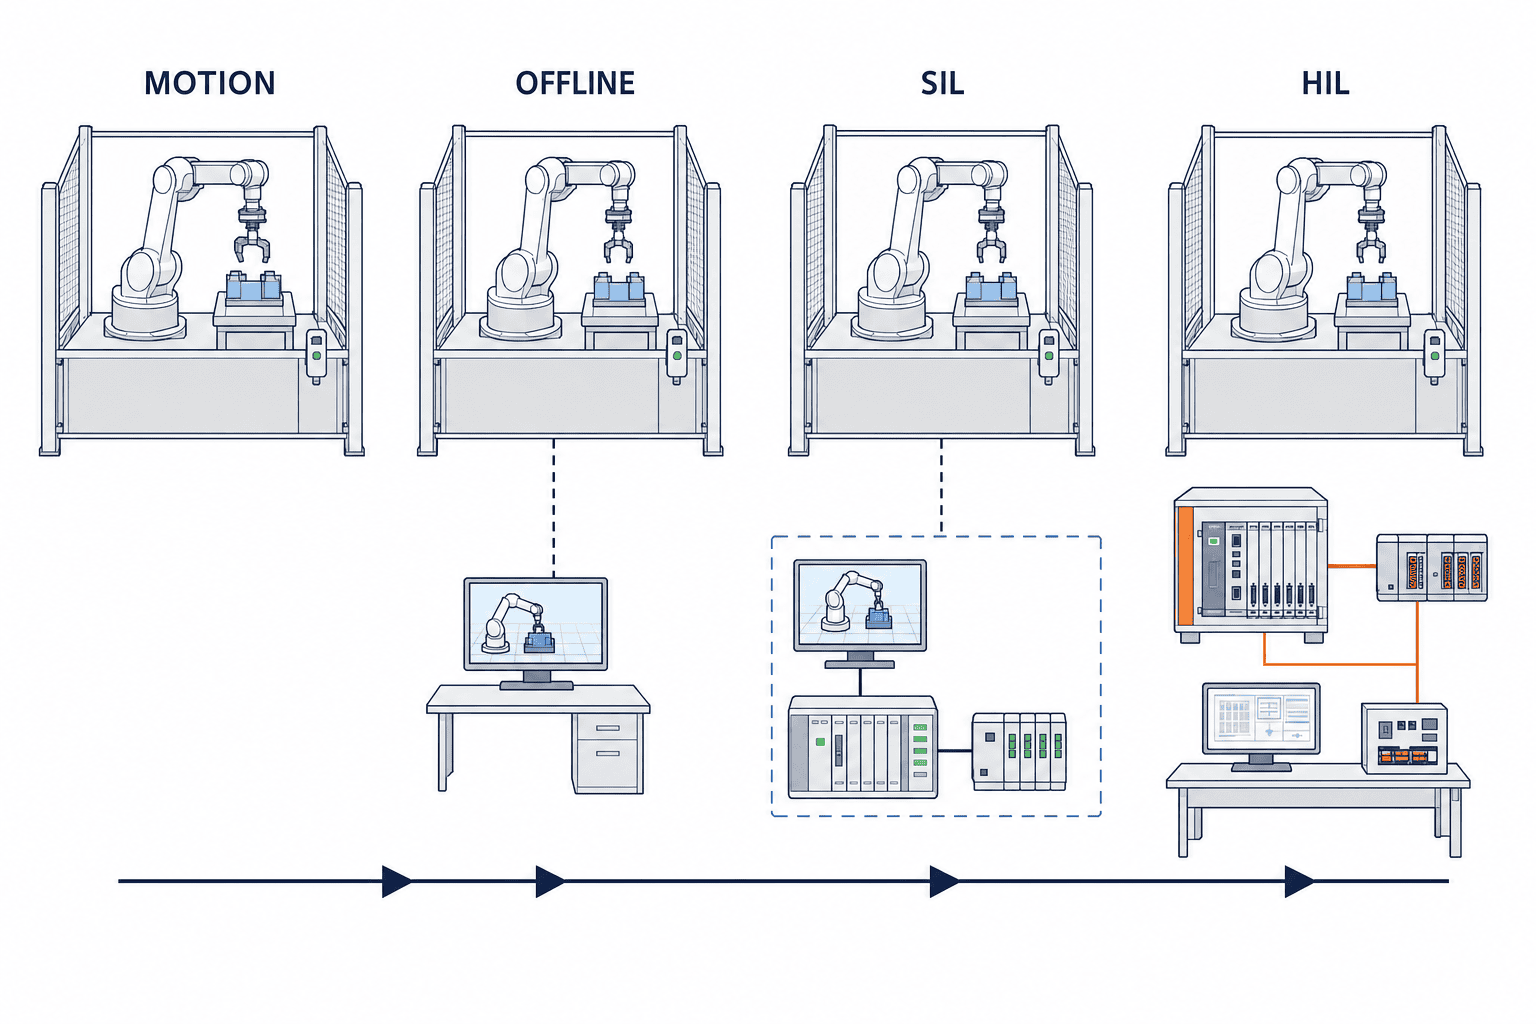
Chọn cấp thấp nhất đủ trả lời quyết định. Geometry có thể đủ cho duyệt layout vốn đầu tư. SIL phù hợp khi recovery logic là rủi ro tiến độ. HIL cần thiết khi timing của controller và mạng công nghiệp ảnh hưởng kết quả.
Sáu nguồn tạo ra sim-to-real gap
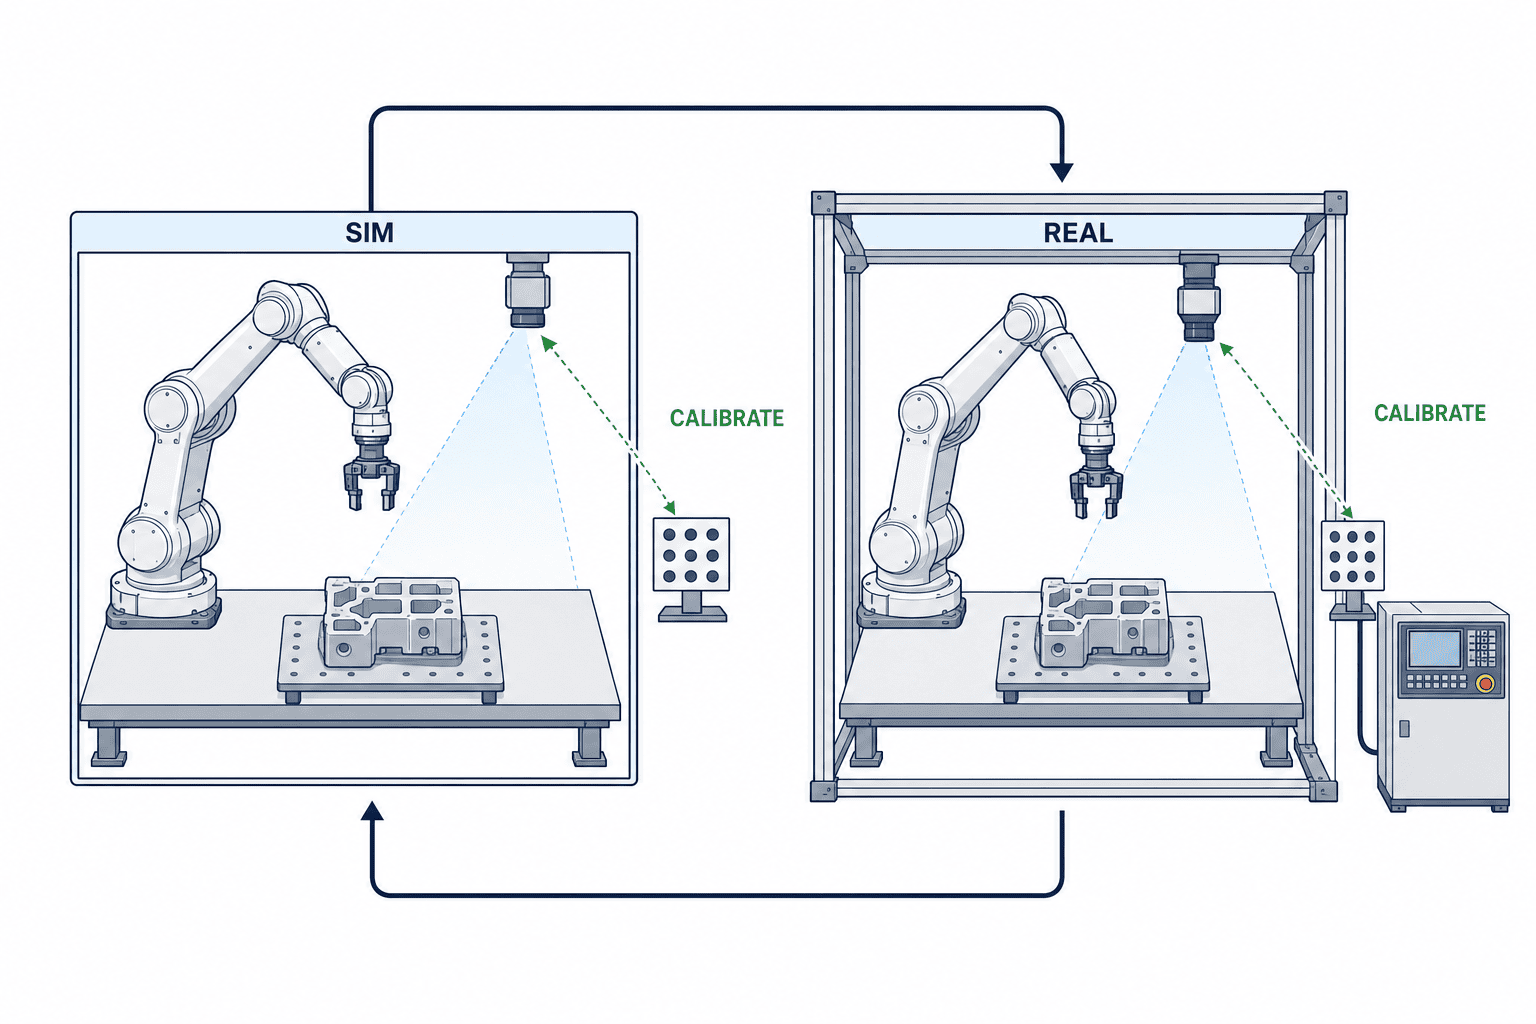
Robot digital twin không phải bản sao tuyệt đối của thực tế mà là mô hình phần thực tế cần cho một mục đích xác định. ISO 23247-1:2021 trình bày tổng quan và nguyên tắc chung của khung digital twin trong sản xuất; tiêu chuẩn này không chứng nhận một simulator hay bảo đảm độ chính xác. RFP cần nêu input, assumption, cách calibration và tolerance thay vì dựa vào nhãn “digital twin”.
1. Geometry và hệ tọa độ
Ngay cả CAD mới nhất cũng có thể thiếu fixture đã sửa tại xưởng, cable, đầu bolt, cover hoặc gá sensor. Cần quy định cách đo robot base, work frame, TCP, camera frame và fixture origin, cùng người cập nhật. Clearance quan trọng phải đối chiếu bằng phép đo vật lý chứ không chỉ từ bản vẽ.
2. Dynamics, payload và thao tác gắp
Khối lượng, trọng tâm, inertia, gia tốc, chi tiết mềm, đáp ứng vacuum và độ võng gripper ảnh hưởng tư thế lẫn cycle time. Thời gian mô phỏng không tự động tương đương thời gian sản xuất đo được. Hãy ghi sai số theo từng đoạn cycle.
3. Controller và firmware tương đương
Cùng một tay robot vẫn có thể hoạt động khác khi controller generation, firmware, option, interpolation, speed limit hoặc safety configuration khác. RFP phải có bảng ánh xạ virtual controller với thiết bị vật lý mục tiêu.
4. PLC, I/O và timing mạng
Response delay, signal bounce, timeout, retry, khôi phục nguồn và reset thủ công là gap thường gặp. Với SIL/HIL, phải đóng băng PLC scan, communication update, time synchronisation và giá trị khởi tạo tín hiệu, sau đó lưu trong log kết quả.
5. Sensor, ánh sáng và vật liệu
Input vision thay đổi theo độ sáng, phản xạ, màu, vị trí, nền, bẩn lens và lô vật liệu. NVIDIA giới thiệu Isaac Sim là open-source reference framework cho physics-based simulation, synthetic data và kiểm thử SIL/HIL. Tài liệu mô tả chuyển CAD/URDF và dữ liệu thực sang USD, đồng thời thay đổi ánh sáng, phản xạ, màu và vị trí. Khả năng này hữu ích để stress test nhưng việc đạt trên dữ liệu tổng hợp không bảo đảm hiệu năng ảnh thật. Phải giữ riêng mẫu vật lý chưa từng dùng để tuning và kiểm tra ở SAT.
6. Hao mòn và biến thiên hiện trường
Backlash, rung nền, bụi, tool wear, sai lệch cấp phôi và can thiệp của người vận hành không thể được mô hình hóa hoàn toàn. Hãy đưa chúng vào residual-risk register và liên kết với test case SAT vật lý thay vì tuyên bố đã mô phỏng.
Hợp đồng mô hình và dữ liệu trong RFP
Không nên mua một hạng mục chung chung “simulation trọn gói”. Hãy mua bộ input đủ để xây lại và chạy lại. Với mỗi input, ghi rõ bên cung cấp, version, unit, coordinate system, ngày nhận, người duyệt và assumption được phép dùng khi thiếu dữ liệu.
| Nhóm dữ liệu | Input tối thiểu | Kiểm tra nghiệm thu | Chủ sở hữu/cập nhật |
|---|---|---|---|
| Geometry | CAD revision, fixture, thiết bị, hàng rào, vùng cable | Kích thước quan trọng, sai khác vật lý, phần thiếu | Mechanical design và plant engineering |
| Robot | Model, controller, firmware, options | Khớp nameplate và backup | Robot SIer |
| Tool | TCP, mass, trọng tâm, inertia, actuation time | Calibration và payload setting | Nhà cung cấp tool và SIer |
| Workpiece | Tolerance, vật liệu, bề mặt, dải pose | Mẫu danh định và mẫu biên | Quality và production engineering |
| Controls | PLC/HMI revision, I/O, tag, state model | Source-control commit | Control engineer |
| Sensor | Loại, FOV, resolution, latency, dải ánh sáng | Cấu hình thực, calibration, hold-out set | Vision/sensor owner |
| Time | Cycle start/end, exclusion, quy tắc stoppage | Đối chiếu đồng hồ PLC/MES/video | IE và controls |
| Test | Scenario ID, trạng thái đầu, input, expected output | Rerun tự động và export bằng chứng | Plant acceptance owner |
Cycle time phải được định nghĩa rõ: từ lúc phát hiện sản phẩm đầu tiên đến khi có thể nhận sản phẩm kế tiếp hay chỉ thời gian thiết bị hoạt động? Có gồm robot waiting, upstream starvation, vệ sinh định kỳ hoặc tool change không? Báo cáo theo product, mode và bottleneck segment thay vì chỉ một giá trị trung bình.
Liên kết CAD, robot programme, PLC, HMI, vision setting, scenario và log với một release ID chung. Mọi thay đổi sau khi đạt phải kích hoạt regression case chịu ảnh hưởng. Bàn giao cần manifest truy xuất này, không chỉ các file cuối.
Acceptance matrix: tách simulation pass khỏi FAT/SAT pass
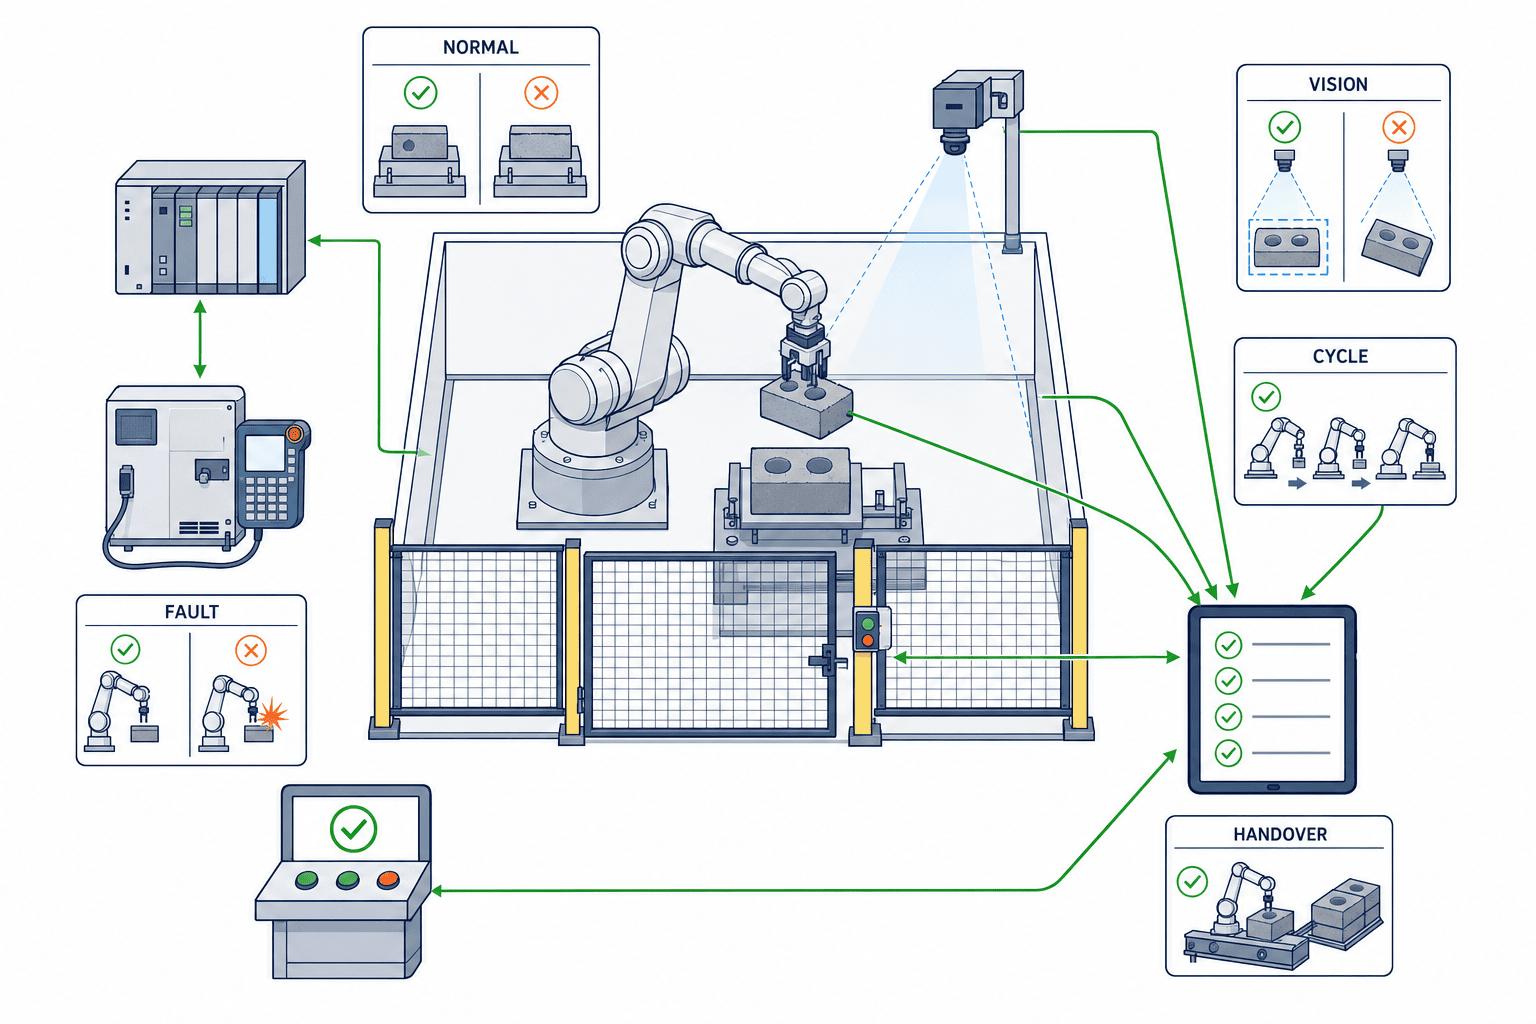
Mỗi rủi ro cần một tiêu chí ảo, xác nhận vật lý, tolerance, bằng chứng và owner riêng.
| Nhóm thử | Ví dụ đạt trong virtual | Xác nhận giữ lại cho FAT/SAT | Bằng chứng bắt buộc |
|---|---|---|---|
| Normal | Chuyển trạng thái đúng với mọi product | Chạy liên tục bằng I/O và part thật | Scenario log, version ID, video |
| Boundary | Không có kết quả chưa xử lý trong dải dimension/pose/payload | Mẫu biên và đo fixture vật lý | Input, output, lý do exclusion |
| Fault recovery | Phục hồi an toàn khi mất sensor, gắp lỗi, stop | Ngắt dây, reset, power restart | Thao tác, alarm, recovery time |
| Collision | Đạt minimum clearance đã thống nhất | Đo cable, deflection, lắp đặt | Cặp gần nhất, khoảng cách, posture |
| Cycle | Segment time trong virtual tolerance | Đo phân bố trên controller thực | Segment log, nguyên nhân chờ, delta |
| Vision | Đạt trên scene biến thiên và hold-out synthetic | Ảnh thật chưa tuning và part biên | Dataset version, confusion matrix, lỗi |
| Traceability | Case nối requirement, code và model | Backup khớp cell đã commission | Trace matrix, checksum |
| Handover | Workstation khác chạy lại được | Kỹ sư nhà máy làm theo quy trình | Runbook, licence, training record |
Số liệu theo giả định dự án, không phải chuẩn bịa đặt
Đặt C_req là clearance yêu cầu, C_min là minimum clearance mô phỏng, T_sim là cycle mô phỏng, T_real là median SAT và δ là tolerance thống nhất. Có thể viết C_min ≥ C_req và |T_real − T_sim| / T_real ≤ δ. Bài viết không đưa ra C_req hay δ như tiêu chuẩn thị trường; chúng phải dựa trên robot, tool, cable, hazard assessment, process capability và resolution đo.
Không nghiệm thu chỉ bằng average cycle; phải giữ outlier và nguyên nhân. Với vision, thay một con số “accuracy” bằng recall theo class, false detection, reject rate và processing latency. Safety function phải tuân theo risk assessment, tiêu chuẩn áp dụng và physical validation chính thức; simulation không phải phê duyệt an toàn.
Biến từng kết quả thử thành gói bằng chứng có thể tái lập
Để tránh lời giải thích “tuần trước vẫn chạy” trong cuộc họp nghiệm thu, hãy lưu mọi kịch bản theo cùng một đơn vị bằng chứng. Tối thiểu gồm mã yêu cầu, mã kịch bản, thời gian và người chạy, bản phát hành mô hình, phiên bản robot/PLC/HMI/vision, trạng thái ban đầu, dữ liệu vào, kết quả mong đợi, kết quả đo, phán định, tham chiếu log và giới hạn đã biết. Video giúp hiểu sự kiện nhưng không tự chứng minh được thứ tự tín hiệu hay phiên bản mã; phải ghép với log máy đọc được.
Khi không đạt, đừng chỉ ghi “chỉnh và thử lại”. Lỗi mô hình nghĩa là CAD, thuộc tính vật lý, timing hoặc điều kiện sensor chưa đại diện đủ cho thực tế. Lỗi triển khai là code PLC, robot, HMI hoặc vision không đáp ứng yêu cầu. Lỗi thử nghiệm thuộc về điều kiện ban đầu, ground truth, thiết bị đo, đồng bộ hoặc quy trình. Biến thiên tồn dư có thật nhưng nằm ngoài phạm vi mô hình đã thống nhất và phải chuyển sang SAT. Không phân loại sẽ dẫn tới việc dùng tuning tại chỗ để che lỗi mô hình hoặc coi lỗi phần mềm là sai số mô phỏng.
Phải thử lại cả case đã sửa và các case từng đạt nhưng có thể bị ảnh hưởng. Ví dụ, đổi TCP có thể làm thay đổi reach, khoảng hở nhỏ nhất, tư thế cable, từng đoạn cycle và trường nhìn camera. Ma trận truy xuất nối yêu cầu, phần tử mô hình và test sẽ giải thích phạm vi regression. Không cần chạy toàn bộ suite sau mọi thay đổi, nhưng case bị loại phải có lý do được lưu.
Người phụ trách nghiệm thu phía nhà máy nên đọc thử gói bằng chứng trước tuần cuối. Một kỹ sư chất lượng không có simulator chuyên dụng vẫn phải xác định được yêu cầu nào được kiểm, phiên bản nào chạy, nhập gì và vì sao đạt. Nếu môi trường chạy chỉ tồn tại trên cloud nhà cung cấp, hợp đồng phải nêu quyền xem, export và chạy lại sau khi kết thúc, cùng thời hạn lưu dữ liệu. Chỉ sở hữu file mô hình sẽ ít giá trị nếu thiếu licence, plug-in hay công cụ chuyển đổi cần thiết.
Nếu dùng số defect làm thước đo lợi ích, hãy lưu severity và giai đoạn phát hiện. Đừng phóng đại hiệu quả bằng nhiều lỗi hiển thị nhỏ. Hãy ghi tác động nếu lỗi bị phát hiện trên cell thật, công sửa, và thay đổi yêu cầu hoặc linh kiện chuẩn giúp ngăn tái diễn. Nhờ vậy có thể tách lợi ích của virtual commissioning khỏi việc chất lượng kỹ thuật nói chung đã được cải thiện.
Tách các mục không thể kết thúc bằng thử nghiệm ảo
Ngay trong RFP, chia phạm vi nghiệm thu thành mục có thể đóng trong simulation, mục giữ lại cho FAT và mục chỉ xác nhận được sau lắp đặt tại SAT. Đường chạy, trình tự PLC và logic phục hồi lỗi có thể kiểm sớm. Hành vi cable thật, độ võng fixture, biến thiên part bị mòn, rung sàn, ánh sáng môi trường, can thiệp của operator và tải network vẫn cần điều kiện vật lý. Giữ lại một mục để kiểm vật lý không phải là thất bại nếu nó được chuyển có chủ ý vào kế hoạch thực tế. Với mỗi mục giữ lại, ghi lý do nằm ngoài mô hình, tác động dự kiến, biện pháp tạm thời, physical test case, owner, trạng thái thiết bị, phương pháp đo, hạn hoàn thành, tiêu chí đạt và tuyến xử lý khi không đạt. Chỉ ghi “ngoài phạm vi simulation” sẽ làm mờ ranh giới trách nhiệm và khiến nhà cung cấp cùng nhà máy đều cho rằng bên kia phải kiểm.
Hợp đồng cũng phải quy định cách đưa thay đổi của cell vật lý trở lại mô hình. Nếu khi lắp đặt có đổi vị trí sensor, đường cable, kích thước fixture hoặc PLC timer mà mô hình không cập nhật, giá trị tái sử dụng sẽ giảm nhanh. Baseline cuối phải được đối chiếu với cell đã commissioning; mọi khác biệt chưa giải quyết phải nằm trong danh mục giới hạn đã biết.
Kế hoạch pilot 90 ngày
Pilot không chỉ là thời gian dựng model. Mục tiêu là đo khoảng cách model–nhà máy và chuyển kết quả thành bằng chứng cho RFP sản xuất.
| Giai đoạn | Mục tiêu | Công việc chính | Gate deliverable |
|---|---|---|---|
| Tuần 1–2 | Scope và baseline | Cell, failure mode, debug hiện tại, cycle definition, data owner | Requirement và matrix đã duyệt |
| Tuần 3–4 | Build | CAD, frame, TCP, control version, I/O, sensor, assumption | Executable model v1 |
| Tuần 5–7 | Virtual test | Normal, boundary, fault, recovery, collision, cycle, vision | Result và defect ticket |
| Tuần 8–9 | Physical reconciliation | Đo kích thước, segment time, I/O, ảnh, calibration target | Sim-to-real delta table |
| Tuần 10–11 | Gap correction | Phân loại model, implementation, measurement, residual variation; retest | Release candidate và open list |
| Tuần 12 | Chuẩn bị quyết định và bàn giao | Chạy lại độc lập, rà soát giá trị, phạm vi sản xuất, đào tạo | Dự thảo quyết định và bộ bàn giao |
| Ngày 85–90 | Cổng cuối và dự phòng | Kiểm lại chênh lệch mở, phê duyệt, retest dự phòng, chuyển trách nhiệm | Go/Conditional/No-Go package |
Đóng băng tiêu chí ở Tuần 2 và quản lý mọi thay đổi sau đó. Không kết thúc khi virtual pass lần đầu. Đối chiếu vật lý mới cho biết mô hình có thực sự hỗ trợ quyết định của nhà máy hay không. Mười hai tuần là 84 ngày; dành sáu ngày còn lại cho retest chênh lệch mở, phê duyệt cuối và chuyển trách nhiệm.
Quy tắc quyết định Go/Conditional/No-Go
- Go: yêu cầu quan trọng đạt, rủi ro tồn dư có case SAT và người chịu trách nhiệm, và kỹ sư khác có thể chạy lại.
- Conditional: còn thiếu dữ liệu hoặc mô hình trong phạm vi giới hạn, với hạn, chi phí, người chịu trách nhiệm và retest đã thống nhất.
- No-Go: case quan trọng không tái lập được, kết quả không gắn phiên bản, chênh lệch vật lý chưa giải thích được hoặc quyền tái sử dụng chưa bảo đảm.
Màn hình đẹp và robot chuyển động không phải tiêu chí nghiệm thu. Báo cáo cả lỗi phát hiện sớm và lỗi quan trọng mà thử nghiệm ảo đã bỏ sót.
Mô hình chi phí không sử dụng giá thị trường bịa đặt
Hãy dùng biến vì licence, số robot, đơn giá kỹ sư và safety scope khác nhau:
C_total = C_model + C_licence + C_compute + C_integration + C_testdata + C_calibration + C_training + C_maintenance
V_avoided = H_debug × R_team + H_stop × R_stop + C_prototype + C_rework + V_reuse
Net value = V_avoided − C_total
H_debug là thời gian debug tại hiện trường tránh được và R_team là chi phí đầy đủ mỗi giờ của nhóm tham gia. H_stop là thời gian dừng sản xuất tránh được và R_stop là chi phí cơ hội cho mỗi giờ dừng. C_prototype là chi phí mẫu thử tránh được, C_rework là chi phí sửa đổi phần cứng tránh được, còn V_reuse là giá trị tái sử dụng thực tế cho sản phẩm hoặc line khác. Đo thời gian tiết kiệm bằng chênh lệch giữa baseline đã thống nhất và hồ sơ dự án, không dùng ước tính bán hàng; chỉ tính tái sử dụng khi chứng minh được mô hình thật sự dùng được.
Hộp tuyên bố của nhà cung cấp: bối cảnh, không phải đầu vào ROI
ABB và NVIDIA tuyên bố RobotStudio HyperReality kết hợp RobotStudio với physical simulation của Omniverse để thu hẹp sim-to-real gap. ABB công bố kế hoạch general availability trong nửa cuối năm 2026 sau thử nghiệm với khách hàng chọn lọc. Trong thông cáo tháng 3/2026, ABB còn nêu mức chính xác đến 99%, giảm setup/commissioning đến 80%, giảm chi phí đến 40%, nhanh hơn 50% về time-to-market, và Absolute Accuracy cải thiện nominal positioning error từ 8–15 mm xuống khoảng 0,5 mm. Đây là tuyên bố riêng của nhà cung cấp, không phải benchmark độc lập, và không được khái quát cho mọi robot, camera, process hay plant.
Siemens cũng tuyên bố trên trang dịch vụ rằng virtual commissioning có thể giảm real commissioning đến 70%. Đây vẫn là tuyên bố của nhà cung cấp, không phải kết quả phổ quát. Chỉ dùng làm bối cảnh và thay bằng số đo pilot trước khi duyệt business case.
Tự làm hay thuê SIer
Năng lực nội bộ phù hợp khi nhà máy thay đổi sản phẩm thường xuyên, cần tái dùng model và sở hữu source cơ khí/control. SIer giúp tiếp cận nhanh chuyên môn tool, robot và HIL. Phương án lai thực tế là thuê dựng model nhưng nhà máy giữ requirement, acceptance, physical measurement và release approval.
Để xem ranh giới về công sức dạy và thuê ngoài, đọc Lập trình và dạy robot. Với cell hàn, đưa biến thiên quy trình trong AI Welding Agent và triển khai robot vào input. Với tương tác con người và vận hành, tham khảo Hướng dẫn triển khai collaborative robot và không dùng simulation thay physical safety validation.
12 câu hỏi cho SIer
- Requirement nào được kiểm bằng geometry, offline, SIL hay HIL?
- Virtual controller đại diện controller/firmware vật lý nào?
- CAD thiếu và assumption được đăng ký ra sao?
- Ai đo và duyệt TCP, payload, inertia, frame?
- Chứng minh phiên bản PLC/HMI/I/O đã thử thế nào?
- Định nghĩa cycle start/end và downtime ra sao?
- Có lặp tự động fault, mất truyền thông và restart không?
- Quản lý vision variation và hold-out real sample thế nào?
- Sau virtual pass, case nào còn cho SAT?
- Bàn giao model, script, log, licence và training nào?
- Nhà máy có chạy lại trên workstation khác được không?
- Ai sở hữu change, regression scope, maintenance và data rights?
Checklist mua sắm và nghiệm thu
- [ ] Rủi ro và những điều simulation không tuyên bố chứng minh đã được ghi.
- [ ] Mỗi requirement được gán một trong bốn cấp kiểm chứng.
- [ ] CAD, control, TCP, payload, I/O, sensor có version và owner.
- [ ] Normal, boundary, fault, recovery có scenario ID duy nhất.
- [ ] Clearance/cycle, tolerance và phép đo được thống nhất.
- [ ] Vision test có biến thiên và physical sample chưa tuning.
- [ ] Tiêu chí simulation, FAT và SAT tách biệt.
- [ ] Result truy xuất tới requirement, code, model và log version.
- [ ] Sim-to-real gap và residual risk được hiển thị.
- [ ] Nhà máy nhận tài sản rerun được và licence phù hợp.
- [ ] Lợi ích đo từ baseline nhà máy, không từ tiêu đề quảng cáo.
- [ ] Có người quyết định Go/Conditional/No-Go sau 90 ngày.
FAQ
Mô phỏng robot có loại bỏ FAT/SAT vật lý không?
Không. Sai số lắp đặt, chuyển động cable, hao mòn, truyền thông thực, ánh sáng, vật liệu và safety function vẫn cần kiểm tra vật lý. Virtual commissioning giúp FAT/SAT tập trung vào residual risk cao nhất.
Offline programming khác virtual commissioning thế nào?
Offline programming chủ yếu chuẩn bị path, posture và robot code bên ngoài cell. Virtual commissioning nối PLC/HMI hoặc control software tương đương với digital twin để thử state, I/O, recovery và timing.
Robot digital twin cần chính xác bao nhiêu phần trăm?
Không có một tỷ lệ duy nhất hữu ích. Hãy định nghĩa error và tolerance cho từng quyết định: dimension, TCP, clearance gần nhất, cycle segment và vision outcome. Tách số liệu nhà cung cấp khỏi nghiệm thu nhà máy.
Nghiệm thu vision qua sim-to-real ra sao?
Biến đổi ánh sáng, reflection, màu và pose trong simulation, sau đó đánh giá ảnh/part vật lý không dùng để tuning. Báo cáo recall theo class, false detection, reject và latency.
Bàn giao tối thiểu của pilot 90 ngày là gì?
Requirement đã duyệt, input/assumption register, executable model, versioned controls, test/expected result, log, delta và residual-risk register, rerun guide, licence/ownership và gate decision.
So sánh chi phí virtual commissioning thế nào?
Tổng hợp model, licence/compute, integration, test data, calibration, training và maintenance, rồi so với onsite debug, downtime, prototype, rework tránh được cùng reuse value có thể bảo vệ bằng số liệu.
Tóm tắt
Triển khai mô phỏng robot thành công khi RFP chuyển rủi ro thành test, tolerance, evidence và ownership có thể nghiệm thu, chứ không phải khi animation đẹp nhất. Hãy ghép geometry, offline programming, SIL và HIL với từng quyết định; tách virtual acceptance khỏi FAT/SAT vật lý; dùng pilot 90 ngày để đo sim-to-real gap. Mô hình có thể rerun và residual-risk register rõ ràng sẽ tạo giá trị vượt ra ngoài một cell.
Nếu doanh nghiệp đang xác định RFP cho robot cell, acceptance matrix của virtual commissioning hoặc pilot 90 ngày tại nhà máy Việt Nam/ASEAN, có thể trao đổi với TOMAS TECH ngay từ giai đoạn lập phạm vi. Chúng tôi hỗ trợ tách phần cần chứng minh bằng simulation khỏi phần phải giữ trong kế hoạch nghiệm thu vật lý.
Nguồn tham khảo
- ABB, “ABB Robotics and NVIDIA white paper defines transformative impact of Physical AI on manufacturing”: https://www.abb.com/global/en/news/137409/abb-robotics-and-nvidia-white-paper-defines-transformative-impact-of-physical-ai-on-manufacturing
- ABB, “ABB Robotics partners with NVIDIA to deliver industrial-grade Physical AI at scale”: https://www.abb.com/global/en/news/134030/prsrl-abb-robotics-partners-with-nvidia-to-deliver-industrial-grade-physical-ai-at-scale
- NVIDIA, “Isaac Sim”: https://developer.nvidia.com/isaac/sim/
- NVIDIA, “Omniverse Enterprise documentation”: https://docs.omniverse.nvidia.com/enterprise/latest/
- Siemens, “Robotics virtual commissioning”: https://www.siemens.com/en-gb/technology/robotics-virtual-commissioning/
- Siemens, “Virtual Commissioning of Machines—Getting Started”: https://cache.industry.siemens.com/dl/files/943/109758943/att_1265915/v1/Manual_VirtualCommissioningOfMachines_GettingStarted_V1.0.1_EN.pdf
- Siemens, “Virtual commissioning services”: https://www.siemens.com/en-us/products/industrial-digitalization-services/virtual-commissioning/
- ISO, “ISO 23247-1:2021”: https://www.iso.org/standard/75066.html


