


ในเรื่องการเลือกสเต็ปปิ้งมอเตอร์ เรามักได้รับคำปรึกษาจากฝ่ายวิศวกรรมการผลิตและฝ่ายออกแบบเครื่องจักรของโรงงานญี่ปุ่นในประเทศไทยในลักษณะนี้ “แรงบิดยึดค้างในแคตตาล็อกมีเผื่อไว้มากพอ แต่พอเริ่มเดินเครื่องจริงกลับเกิดการหลุดสเต็ป” “ไม่ได้รับเอกสารการคำนวณการเลือกมอเตอร์จากผู้ผลิตเครื่องจักร” “ตัดสินใจไม่ได้ว่าควรใช้เซอร์โว หรือสเต็ปปิ้งมอเตอร์แบบวงปิดก็เพียงพอแล้ว”
ข้อเสนอของบทความนี้มีดังนี้ การเลือกสเต็ปปิ้งมอเตอร์ไม่ได้ตัดสินจาก “แรงบิดยึดค้าง” แต่ตัดสินจาก “แรงบิดพูลเอาต์ที่ความเร็ว ไดรเวอร์ และแรงดันไฟเลี้ยงที่ใช้งานจริง” กับ “แรงบิดเร่งและอัตราส่วนความเฉื่อย” จากนั้นให้ผู้รับงานเขียนเหตุผลของการเลือกเป็นเอกสารการคำนวณใน RFP (เอกสารขอใบเสนอราคา) และตรวจสอบค่าที่มีเงื่อนไขกำกับ (ความแม่นยำในการหยุดและอุณหภูมิ) ในการทดสอบรับมอบ (FAT/SAT) โดยมีรายละเอียด 6 ข้อดังนี้
- แรงบิดยึดค้างคือค่าขณะมอเตอร์หยุดนิ่ง สิ่งที่ต้องนำมาเทียบเมื่อมอเตอร์ทำงานคือแรงบิดพูลเอาต์ที่ความเร็วใช้งาน ในช่วงความเร็วสูงแรงบิดจะลดลง และลักษณะการลดลงจะเปลี่ยนไปตามไดรเวอร์และแรงดันไฟเลี้ยง
- สำหรับแกนแนวนอน แรงบิดเร่งและอัตราส่วนความเฉื่อยมีผลมากกว่าแรงบิดโหลด ในการประมาณการแบบจำลองของบทความนี้ แรงบิดเร่งมีค่าประมาณ 2 เท่าของแรงบิดโหลด
- ไมโครสเต็ปเพิ่มความละเอียด แต่ความแม่นยำไม่ได้เพิ่มขึ้นตามสัดส่วน ความแม่นยำในการหยุดเป็นค่าที่มีเงื่อนไขกำกับ เช่น “ขณะไม่มีโหลด” หรือ “กำหนดตำแหน่งจากทิศทางเดียว”
- สเต็ปปิ้งมอเตอร์แบบวงเปิดไม่สามารถรู้ตัวได้เองเมื่อเกิดการหลุดสเต็ป ระบบแบบวงปิดเป็นทางเลือกที่เปลี่ยนการหลุดสเต็ปให้กลายเป็นสัญญาณเตือน (alarm) หรือการชดเชย
- แกนแนวตั้งยึดตำแหน่งได้เฉพาะขณะจ่ายไฟเท่านั้น จึงควรพิจารณาเบรกแบบทำงานเมื่อไม่มีกระแสกระตุ้น (non-excitation type) เพื่อรองรับกรณีไฟดับหรือการตัดกระแสกระตุ้น
- ใน RFP ให้ผู้รับงานระบุเงื่อนไขการคำนวณ ระยะเผื่อเทียบกับแรงบิดพูลเอาต์ วิธีป้อนพัลส์ กระแสขณะหยุด อุณหภูมิตัวเรือน และรอบการทำงาน (duty) แล้วตรวจสอบใน FAT/SAT
บทความนี้ไม่ใช่การแนะนำหรือจัดอันดับผลิตภัณฑ์ใด ฟังก์ชันของผลิตภัณฑ์เป็น “คำกล่าวอ้างของผู้ผลิต” ตามเอกสารเผยแพร่ของแต่ละราย และค่าอ้างอิงของผู้ผลิตได้ระบุชื่อบริษัทกำกับไว้ การประมาณการแบบจำลองในช่วงหลังใช้ตัวเลขสมมติที่ตั้งขึ้นเพื่ออธิบาย ไม่ใช่ข้อมูลของเครื่องจักรจริง และบทความนี้ไม่กล่าวถึงราคาหรือจำนวนเงิน
สเต็ปปิ้งมอเตอร์คืออะไร: มุมสเต็ปกับกลไกการกำหนดมุมด้วยพัลส์
สเต็ปปิ้งมอเตอร์ (stepping motor) คือมอเตอร์ที่มุมการหมุนถูกกำหนดด้วยจำนวนพัลส์ที่ป้อนเข้าไดรเวอร์ และความเร็วรอบถูกกำหนดด้วยความเร็วของพัลส์ (ความถี่) มุมที่หมุนไปต่อ 1 พัลส์เรียกว่า “มุมสเต็ปพื้นฐาน” (basic step angle)
มุมสเต็ปพื้นฐานที่พบบ่อยมีดังนี้
| ชนิด | มุมสเต็ปพื้นฐาน | จำนวนสเต็ปต่อ 1 รอบ | คำอธิบายในแหล่งข้อมูล |
|---|---|---|---|
| 2 เฟส | 1.8° | 200 | PKP 2 เฟสของ Oriental Motor, ซีรีส์ H17PMK (ขนาด 42mm) ของ MinebeaMitsumi เป็นต้น |
| 2 เฟส ชนิดความละเอียดสูง | 0.9° | 400 | ชนิดความละเอียดสูงของ Oriental Motor และคำอธิบายของ Lin Engineering |
| 5 เฟส | 0.72° | 500 | 5 เฟสของ Oriental Motor (ได้ 0.72° จากการเหลื่อมกันเชิงกลระหว่างสเตเตอร์กับโรเตอร์) |
| 5 เฟส ชนิดความละเอียดสูง | 0.36° | 1,000 | ชนิดความละเอียดสูงของ Oriental Motor |
ตามข้อมูลของ Lin Engineering มอเตอร์ 1.8° มีฟันโรเตอร์ 50 ซี่และหมุน 200 สเต็ปต่อรอบ ส่วนมอเตอร์ 0.9° มีฟัน 100 ซี่และหมุน 400 สเต็ปต่อรอบ
ในด้านโครงสร้าง MinebeaMitsumi อธิบายว่าชนิดไฮบริด (hybrid) คือ “ชนิดที่ผสมแม่เหล็กถาวรกับวัสดุแม่เหล็กเพื่อเพิ่มความแม่นยำในการกำหนดตำแหน่ง” ส่วนชนิด PM เหมาะกับการทำให้มีขนาดเล็ก ซีรีส์ H17PMK ของ MinebeaMitsumi ที่บทความนี้ใช้เป็นตัวอย่างในการประมาณการแบบจำลองก็เป็นชนิดไฮบริดเช่นกัน
ใน FAQ ของบริษัทเดียวกัน ระบุข้อดีของสเต็ปปิ้งมอเตอร์ว่า “กำหนดตำแหน่งได้อย่างแม่นยำด้วยการควบคุมแบบวงเปิดที่เรียบง่าย” และระบุข้อเสียว่า “มีความเสี่ยงที่จะหลุดสเต็ปเมื่อหมุนด้วยความเร็วสูง” เนื่องจากแรงบิดลดลงอย่างรวดเร็วที่ความเร็วสูง จึงต้องระวังการหลุดสเต็ปจากโหลดเกิน ความร้อน และการสั่นสะเทือน กล่าวคือ ความสะดวกที่กำหนดตำแหน่งได้โดยไม่ต้องมีเอ็นโค้ดเดอร์ กับความเสี่ยงที่ตำแหน่งจะคลาดเคลื่อนเมื่อใช้งานนอกเงื่อนไข เป็นสองด้านของเหรียญเดียวกันของสเต็ปปิ้งมอเตอร์ และงานที่ทำให้ “ไม่ใช้งานนอกเงื่อนไข” ก็คือการเลือกมอเตอร์นั่นเอง
ความแตกต่างของแรงบิดยึดค้าง แรงบิดพูลเอาต์ และแรงบิดพูลอิน
จุดที่มักสะดุดเป็นอันดับแรกในการเลือกสเต็ปปิ้งมอเตอร์คือชนิดของแรงบิด ต่อไปนี้คือการสรุปตามนิยามในเอกสารทางเทคนิคของ Oriental Motor
| คำศัพท์ | นิยาม (เอกสารทางเทคนิคของ Oriental Motor) | วิธีใช้ในการเลือก |
|---|---|---|
| แรงบิดยึดค้าง (holding torque) | แรงยึดสูงสุดที่มอเตอร์ให้ได้ขณะจ่ายไฟ (ที่กระแสพิกัด) และมอเตอร์ไม่ได้หมุน | ใช้เป็นแนวทางสำหรับการยึดตำแหน่งขณะหยุด ไม่ใช้เทียบขณะทำงาน |
| แรงบิดพูลเอาต์ (pull-out torque) | แรงบิดสูงสุดที่มอเตอร์ให้ได้ที่ความเร็วหนึ่ง ๆ | ตรวจสอบว่าแรงบิดที่ต้องการอยู่ภายในเส้นโค้งนี้ |
| ความถี่เริ่มเดินสูงสุด (maximum starting frequency, fs) | ความเร็วพัลส์สูงสุดที่สามารถเริ่มเดินและหยุดได้ทันทีโดยไม่มีการเร่งและลดความเร็ว เมื่อโหลดแรงเสียดทานและโหลดความเฉื่อยเป็นศูนย์ | ลดลงเมื่อมีความเฉื่อยของโหลดเพิ่มเข้ามา |
| ความถี่ตอบสนองสูงสุด (maximum response frequency, fR) | ความเร็วพัลส์สูงสุดที่สามารถเดินได้โดยเร่งและลดความเร็วอย่างค่อยเป็นค่อยไป เมื่อโหลดเป็นศูนย์ | ใช้เป็นแนวทางของขีดจำกัดความเร็วในการเดินแบบมีการเร่งและลดความเร็ว |
แรงบิดพูลอิน (pull-in torque) เป็นคำที่มักใช้เรียกเส้นโค้งแสดงขอบเขตที่สามารถเริ่มเดินและหยุดได้โดยไม่มีการเร่งและลดความเร็ว และมักวาดไว้ด้านในของเส้นโค้งแรงบิดพูลเอาต์ อย่างไรก็ตาม เอกสารที่บทความนี้อ้างอิงไม่ได้ให้นิยามไว้ ชื่อเรียกและวิธีวาดเส้นโค้งจึงควรตรวจสอบจากเอกสารของผู้ผลิตที่จะใช้จริง
สิ่งสำคัญในที่นี้คือ แรงบิดยึดค้างเป็นค่าที่ความเร็วศูนย์ เมื่อมอเตอร์เริ่มหมุน แรงบิดที่ให้ได้จะลดลงตามความเร็ว หากนำแรงบิดยึดค้างที่แสดงเด่นในตารางของแคตตาล็อกมาเทียบกับแรงบิดที่ต้องการ แล้วตัดสินว่า “มีระยะเผื่อพอ” อาจเกิดกรณีที่แรงบิดไม่พอที่ความเร็วใช้งานจริง
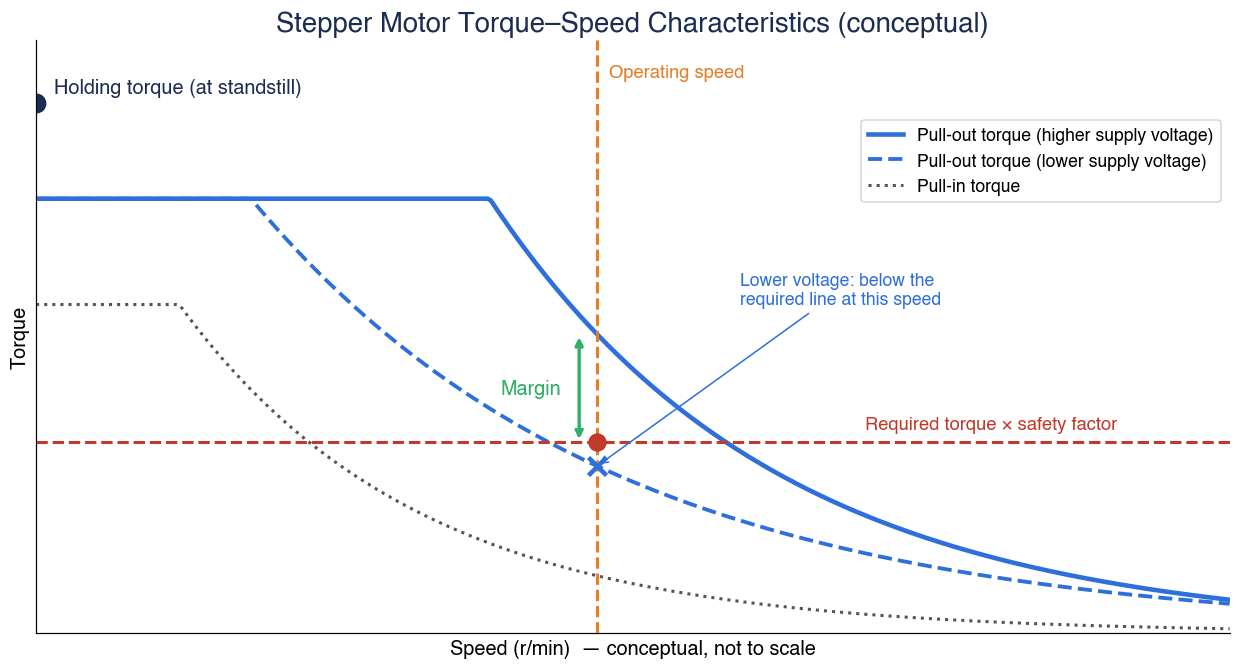
ภาพด้านบนเป็นแผนภาพเชิงแนวคิดและไม่มีสเกลกำกับ สิ่งที่ต้องการตรวจสอบในการเลือกคือ ที่ตำแหน่งความเร็วใช้งาน (เส้นประแนวตั้ง) เส้นโค้งแรงบิดพูลเอาต์อยู่สูงกว่า “แรงบิดที่ต้องการ × ค่าความปลอดภัย” (เส้นประแนวนอน) หรือไม่ และระหว่างสองเส้นนั้นมีระยะเผื่อมากเพียงใด เอกสารของ Oriental Motor ก็อธิบายไว้ว่า ในการเลือกต้องตรวจสอบให้แรงบิดที่ต้องการอยู่ภายในเส้นโค้งแรงบิดพูลเอาต์
นอกจากนี้ Oriental Motor ยังระบุว่า คุณลักษณะแรงบิดกับความเร็ว (torque-speed characteristics) ถูกกำหนดโดยการจับคู่ระหว่างมอเตอร์กับไดรเวอร์ และได้รับผลกระทบอย่างมากจากชนิดของไดรเวอร์ที่ใช้ แม้เป็นมอเตอร์ตัวเดียวกัน หากไดรเวอร์หรือแรงดันไฟเลี้ยงต่างกัน เส้นโค้งก็จะเปลี่ยนไป บทถัดไปจะอธิบายเหตุผล
แรงบิดในช่วงความเร็วสูงเปลี่ยนไปตามแรงดันไฟเลี้ยงและไดรเวอร์
สเต็ปปิ้งมอเตอร์สร้างแรงบิดด้วยการจ่ายกระแสเข้าขดลวด เมื่อความเร็วสูงขึ้น ช่วงห่างระหว่างพัลส์จะสั้นลง และมอเตอร์จะสลับไปยังเฟสถัดไปก่อนที่กระแสในขดลวดจะขึ้นถึงค่าเต็ม แรงบิดจึงลดลง
ตามเอกสารทางเทคนิคของ Oriental Motor สิ่งที่ช่วยชดเชยเรื่องนี้คือการขับแบบ constant current chopper ซึ่งนำแรงดันไฟตรงที่สูงกว่าแรงดันพิกัดของมอเตอร์มากมาสับ (chopping) เพื่อจ่ายกระแสพิกัด และระบุว่าผลิตภัณฑ์แบบแพ็กเกจของบริษัททั้งหมดใช้การขับแบบกระแสคงที่
เอกสารเดียวกันยังอธิบายความแตกต่างตามแรงดันไฟเลี้ยงไว้ดังนี้
- ไดรเวอร์ชนิดอินพุต 24 VDC จะจ่ายแรงดัน 24 VDC ให้มอเตอร์
- ไดรเวอร์ชนิดอินพุต 100-115 VAC/200-230 VAC จะจ่ายแรงดันประมาณ 162 VDC หลังการเรียงกระแส (มีข้อยกเว้นบางรุ่น)
- ยิ่งแรงดันที่จ่ายสูง กระแสยิ่งขึ้นเร็ว ทำให้คุณลักษณะแรงบิดในช่วงความเร็วสูงแตกต่างกัน ผลิตภัณฑ์ชนิดอินพุต AC ทำได้ดีในช่วงความเร็วที่กว้าง
สิ่งที่มักเกิดขึ้นในการเลือกคือ ความไม่ตรงกันระหว่างการเลือกมอเตอร์จากเส้นโค้งของไดรเวอร์อินพุต AC ในแคตตาล็อก แต่เครื่องจริงกลับจับคู่กับไดรเวอร์อินพุต 24 VDC ในช่วงความเร็วสูง เพียงเท่านี้ก็อาจทำให้ระยะเผื่อของแรงบิดพูลเอาต์หมดไปได้
ด้วยเหตุนี้ ในเอกสารการคำนวณและ RFP จึงควรกำหนดให้ ระบุไม่เพียงรุ่นของมอเตอร์ แต่ต้องกำหนดรุ่นของไดรเวอร์และแรงดันไฟเลี้ยงให้แน่นอน แล้วใช้คุณลักษณะแรงบิดกับความเร็วของการจับคู่นั้นเป็นหลักฐาน หากเอกสารการคำนวณของผู้ผลิตเครื่องจักรเขียนไว้เพียงว่า “แรงบิดยึดค้าง ○ N·m เทียบกับแรงบิดที่ต้องการ ○ N·m” ให้ตรวจสอบว่าใช้เส้นโค้งของไดรเวอร์ใดที่แรงดันเท่าใด และเทียบกับแรงบิดพูลเอาต์ที่ความเร็วเท่าใด
ขั้นตอนการเลือก: จากรูปแบบการเคลื่อนที่ถึงแรงบิดที่ต้องการ
เอกสารทางเทคนิคของ Oriental Motor แสดงขั้นตอนการเลือกมอเตอร์ไว้ดังนี้
- กำหนดกลไกขับเคลื่อน ขนาดโดยประมาณ ระยะเคลื่อนที่ และรอบเวลาการกำหนดตำแหน่ง
- ตรวจสอบข้อกำหนดที่ต้องการ (ความแม่นยำในการหยุด การยึดตำแหน่ง ช่วงความเร็ว แรงดันไฟเลี้ยง ความละเอียด ความทนทาน เป็นต้น)
- คำนวณแรงบิดโหลด ความเฉื่อยของโหลด และความเร็ว โดยแปลงเป็นค่าที่เพลามอเตอร์
- เลือกชนิดมอเตอร์ (AC, บรัชเลส, สเต็ปปิ้ง เป็นต้น)
- ตรวจสอบว่าเป็นไปตามเงื่อนไขทั้งหมด เช่น ความแข็งแรงเชิงกล เวลาเร่ง และแรงบิดเร่ง แล้วจึงตัดสินใจ
เมื่อนำมาปรับใช้กับการเลือกสเต็ปปิ้งมอเตอร์ จะได้ลำดับขั้นตามแผนภาพด้านล่าง
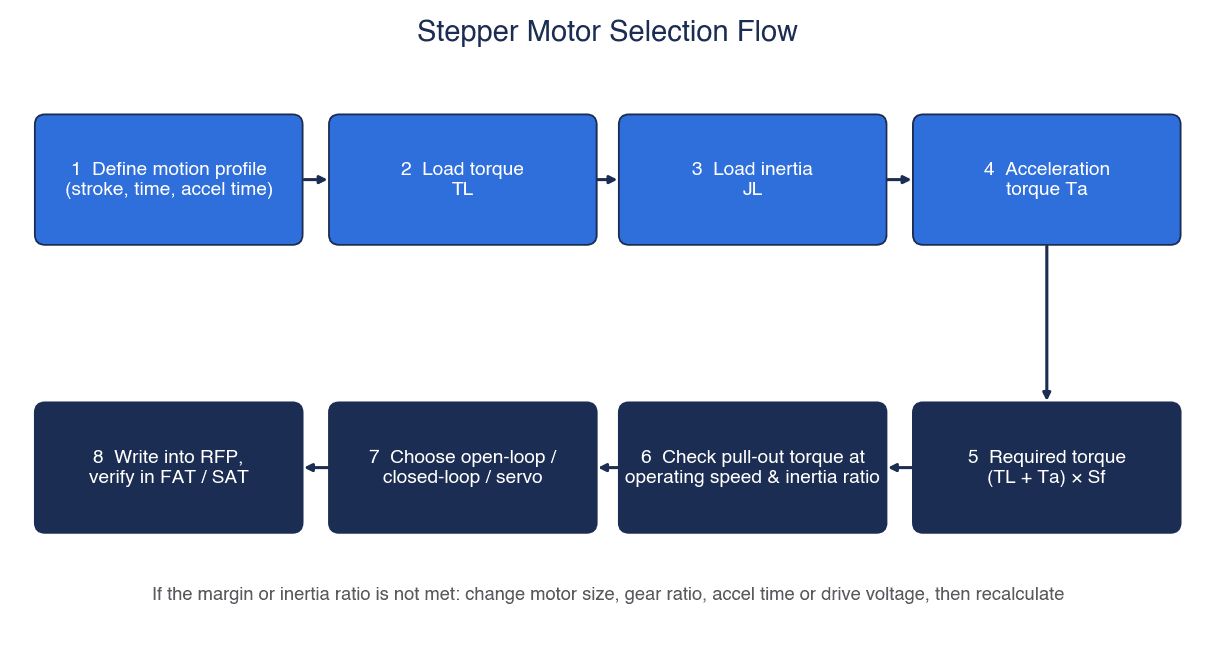
- กำหนดรูปแบบการเคลื่อนที่: ระยะชัก เวลากำหนดตำแหน่ง และเวลาเร่งและลดความเร็ว สำหรับเวลาเร่งและลดความเร็ว ตัวอย่างการคำนวณของ Oriental Motor ระบุว่า “25% ของเวลากำหนดตำแหน่งเป็นค่าที่เหมาะสม” ซึ่งเป็นแนวทางในโจทย์ตัวอย่างของบริษัท ไม่ใช่ค่าที่กำหนดเป็นข้อบังคับ
- คำนวณแรงบิดโหลด TL: แรงบิดที่ต้องใช้เพื่อเคลื่อนที่ด้วยความเร็วคงที่ อันเกิดจากแรงเสียดทานและแรงโน้มถ่วง
- คำนวณความเฉื่อยของโหลด JL: โมเมนต์ความเฉื่อยของเพลาสกรู โต๊ะ ชิ้นงาน ฯลฯ ที่แปลงเป็นค่าที่เพลามอเตอร์
- คำนวณแรงบิดเร่ง Ta: แรงบิดที่ต้องใช้เพื่อเพิ่มความเร็วภายในเวลาเร่งและลดความเร็ว
- หาแรงบิดที่ต้องการ: (TL + Ta) × ค่าความปลอดภัย Sf
- ตรวจสอบแรงบิดพูลเอาต์ที่ความเร็วใช้งานและอัตราส่วนความเฉื่อย: ตัดสินด้วยเส้นโค้งที่กำหนดไดรเวอร์และแรงดันไฟเลี้ยงไว้แน่นอนแล้ว
- เลือกระบบ: จะใช้วงเปิด วงปิด หรือเซอร์โว
- เขียนลงใน RFP และตรวจสอบใน FAT/SAT: บันทึกเงื่อนไขการคำนวณและเหตุผลของการตัดสินใจเป็นเอกสาร
การเลือกกลไกขับเคลื่อนเอง เช่น การกำหนดระยะลีดและขนาดเพลาของบอลสกรู มีอธิบายไว้ในบทความคู่มือการเลือกบอลสกรู และกรณีขับด้วยสายพานมีอยู่ในบทความการเลือกสายพานไทม์มิ่ง การเลือกมอเตอร์จะเริ่มได้ก็ต่อเมื่อเงื่อนไขของกลไกเหล่านี้ได้ข้อยุติแล้ว
สูตรแรงบิดโหลด โมเมนต์ความเฉื่อย และแรงบิดเร่ง
ส่วนนี้สรุปสูตรจากเอกสารทางเทคนิคของ Oriental Motor โดยเขียนใหม่ในหน่วย SI (เอกสารฉบับ US ของบริษัทใช้หน่วย oz-in แต่รูปแบบของสูตรเหมือนกัน)
สัญลักษณ์
| สัญลักษณ์ | ความหมาย | หน่วย |
|---|---|---|
| F | แรงในแนวแกน | N |
| FA | แรงภายนอก | N |
| m | มวลของโต๊ะ + ชิ้นงาน | kg |
| g | ความเร่งเนื่องจากแรงโน้มถ่วง | m/s² |
| α | มุมเอียง (แนวนอน 0°, แนวตั้ง 90°) | ° |
| μ | สัมประสิทธิ์แรงเสียดทานของผิวสัมผัสที่เลื่อน | – |
| PB | ระยะลีดของบอลสกรู | m |
| η | ประสิทธิภาพ | – |
| μ0 | สัมประสิทธิ์แรงเสียดทานภายในของนัตพรีโหลด | – |
| F0 | แรงพรีโหลด | N |
| D | เส้นผ่านศูนย์กลางของพูลเลย์หรือพิเนียน | m |
| ρ | ความหนาแน่นของวัสดุ | kg/m³ |
| LB, DB | ความยาวและเส้นผ่านศูนย์กลางของเพลาสกรู | m |
| J0 | โมเมนต์ความเฉื่อยของโรเตอร์ | kg·m² |
| JL | โมเมนต์ความเฉื่อยของโหลด (แปลงเป็นค่าที่เพลามอเตอร์) | kg·m² |
| θs | มุมสเต็ป | ° |
| f1, f2 | ความเร็วพัลส์เริ่มเดิน, ความเร็วพัลส์ขณะทำงาน | Hz |
| t0, t1 | เวลากำหนดตำแหน่ง, เวลาเร่งและลดความเร็ว | s |
| Sf | ค่าความปลอดภัย (safety factor) | – |
แรงบิดโหลด
- แรงในแนวแกน: F = FA + m·g·(sinα + μ·cosα)
- แรงบิดโหลดของบอลสกรู: TL = F·PB ÷ (2π·η) + μ0·F0·PB ÷ (2π)
- แรงบิดโหลดของสายพานหรือแร็กแอนด์พิเนียน: TL = F·D ÷ (2·η) (หากมีอัตราทดรอบ i ให้หารด้วย i อีกครั้ง)
เทอมที่สองของสูตรบอลสกรูมาจากแรงเสียดทานภายในของนัตพรีโหลด ในตัวอย่างการคำนวณของ Oriental Motor กำหนดแรงพรีโหลดเป็น F0 = F/3 สำหรับรายละเอียดของสัญลักษณ์ในสูตรแบบสายพาน ควรตรวจสอบกับแผนภาพในเอกสารต้นฉบับก่อนนำไปใช้
โมเมนต์ความเฉื่อย
- ทรงกระบอก (เพลาบอลสกรู): JB = (π/32)·ρ·LB·DB⁴
- โต๊ะ + ชิ้นงานที่เคลื่อนที่เชิงเส้น แปลงเป็นค่าที่เพลามอเตอร์: JT = m·(PB/2π)²
- ความเฉื่อยของโหลด: JL = JB + JT (หากมีคัปปลิ้ง ฯลฯ ให้บวกเพิ่ม)
ความเร็วและแรงบิดเร่ง
- ความเร็วพัลส์ขณะทำงาน: f2 = (A − f1·t1) ÷ (t0 − t1) (A คือจำนวนพัลส์ในการเคลื่อนที่)
- ความเร็วรอบ: N = f2 × (θs/360) × 60 [r/min]
- แรงบิดเร่ง: Ta = (J0 + JL) × (π·θs/180) × (f2 − f1) ÷ t1
- แรงบิดที่ต้องการ: TM = (TL + Ta) × Sf
- อัตราเร่งและลดความเร็ว: TR = t1 ÷ (f2 − f1) (คำนวณด้วยความเร็วพัลส์ที่แปลงเป็นฟูลสเต็ป)
- อัตราส่วนความเฉื่อย: JL ÷ (J0·i²) (กรณีมีเกียร์ ให้หารด้วยกำลังสองของอัตราทดรอบ i)
- ค่าประมาณของความถี่เริ่มเดินสูงสุดเมื่อมีความเฉื่อยของโหลด: f = fs ÷ √(1 + JL/J0)
ความเฉื่อยของเพลาบอลสกรูเปลี่ยนไปมากตามระยะลีด ขนาดเพลา และความยาวเพลา และยังมีความเฉื่อยของคัปปลิ้งเพิ่มเข้ามาด้วย วิธีเลือกคัปปลิ้งดูได้ที่บทความการเลือกคัปปลิ้งสำหรับแกนเซอร์โว
การประมาณการแบบจำลอง: แกนบอลสกรูแนวนอน 20 kg ระยะลีด 10 mm
ต่อจากนี้จะใช้สูตรในบทก่อนหน้าคำนวณแรงบิด ตัวเลขทั้งหมดด้านล่างเป็นค่าสมมติเพื่อการอธิบาย สำหรับมอเตอร์ตัวอย่าง บทความนี้ใช้เฉพาะความเฉื่อยของโรเตอร์ 90 g·cm² (= 90×10⁻⁷ kg·m²) และแรงบิดยึดค้าง 450 mN·m จากตารางข้อมูลจำเพาะของ H17PMK442BSTDCN ของ MinebeaMitsumi (ขนาด 42mm, 1.8°, ไบโพลาร์, 0.90 A) ไม่มีเจตนาแนะนำมอเตอร์รุ่นนี้ และในการประมาณการนี้ไม่ได้ตรวจสอบค่าแรงบิดพูลเอาต์ของมอเตอร์รุ่นนี้
สมมติฐาน (ทั้งหมดเป็นค่าสมมติ)
| สัญลักษณ์ | ค่าสมมติ | หมายเหตุ |
|---|---|---|
| m | 20 kg | โต๊ะ + ชิ้นงาน |
| μ | 0.05 | สัมประสิทธิ์แรงเสียดทานของผิวสัมผัสที่เลื่อน (สมมติให้เท่ากับตัวอย่างการคำนวณของ Oriental Motor) |
| η | 0.9 | ประสิทธิภาพของบอลสกรู (เช่นเดียวกัน) |
| μ0 | 0.3 | สัมประสิทธิ์แรงเสียดทานภายในของนัตพรีโหลด (เช่นเดียวกัน) |
| F0 | F/3 | แรงพรีโหลด (ตามวิธีกำหนดในตัวอย่างการคำนวณของบริษัทเดียวกัน) |
| PB | 10 mm | ระยะลีด |
| DB | 15 mm | เส้นผ่านศูนย์กลางเพลาสกรู |
| LB | 500 mm | ความยาวสกรูทั้งหมด |
| ρ | 7.9×10³ kg/m³ | เหล็ก |
| ระยะชัก | 150 mm | – |
| t0 | 1.0 s | เวลากำหนดตำแหน่ง |
| t1 | 0.25 s | เวลาเร่งและลดความเร็ว (25% ของ t0) |
| f1 | 0 Hz | ความเร็วพัลส์เริ่มเดิน |
| θs | 1.8° | แปลงเป็นฟูลสเต็ป |
| กลไก | แนวนอน ต่อตรง | ไม่คิดความเฉื่อยของคัปปลิ้ง |
ผลการคำนวณ
| ลำดับ | รายการ | การคำนวณ | ผลลัพธ์ |
|---|---|---|---|
| 1 | แรงในแนวแกน F | 20 × 9.807 × 0.05 | 9.807 N |
| 2 | แรงบิดโหลด TL | 0.017343 + 0.001561 | 0.0189 N·m |
| 3 | ความเฉื่อยของเพลาสกรู JB | (π/32) × 7,900 × 0.5 × 0.015⁴ | 196.3×10⁻⁷ kg·m² |
| 4 | ความเฉื่อยของโต๊ะ + ชิ้นงานที่แปลงแล้ว JT | 20 × (0.010/2π)² | 506.6×10⁻⁷ kg·m² |
| 5 | ความเฉื่อยของโหลด JL | 196.3 + 506.6 (×10⁻⁷) | 702.9×10⁻⁷ kg·m² |
| 6 | อัตราส่วนความเฉื่อย JL/J0 | 702.9 ÷ 90 | 7.81 |
| 7 | จำนวนพัลส์ในการเคลื่อนที่ A | 150 ÷ 10 × 200 | 3,000 พัลส์ |
| 8 | ความเร็วพัลส์ขณะทำงาน f2 | 3,000 ÷ (1.0 − 0.25) | 4,000 Hz |
| 9 | ความเร็วรอบ N | 4,000 × 1.8/360 × 60 | 1,200 r/min |
| 10 | แรงบิดเร่ง Ta | (90 + 702.9)×10⁻⁷ × 502.65 | 0.0399 N·m |
| 11 | TL + Ta | 0.0189 + 0.0399 | 0.0588 N·m |
| 12 | แรงบิดที่ต้องการ (Sf = 1.5) | 0.0588 × 1.5 | 0.088 N·m |
| 13 | แรงบิดที่ต้องการ (Sf = 2) | 0.0588 × 2 | 0.118 N·m |
| 14 | อัตราเร่งและลดความเร็ว TR | 250 ms ÷ 4 kHz | 62.5 ms/kHz |
| 15 | ตัวคูณการลดลงของความถี่เริ่มเดิน | 1 ÷ √(1 + 7.81) | 0.337 |
ค่า 502.65 ในลำดับที่ 10 คือความเร่งเชิงมุม (rad/s²) หาได้จาก (π×1.8/180) × 4,000 ÷ 0.25 หากแปลง 1,200 r/min เป็นความเร็วเชิงมุมจะได้ประมาณ 125.66 rad/s และเมื่อหารด้วย 0.25 วินาทีก็ได้ค่าเดียวกัน ความเร็วของโต๊ะคือ 1,200 ÷ 60 × 10 = 200 mm/s และระยะเคลื่อนที่ของการเดินแบบสี่เหลี่ยมคางหมู 200 mm/s × 0.75 s = 150 mm ตรงกับระยะชัก
สิ่งที่อ่านได้จากการประมาณการ
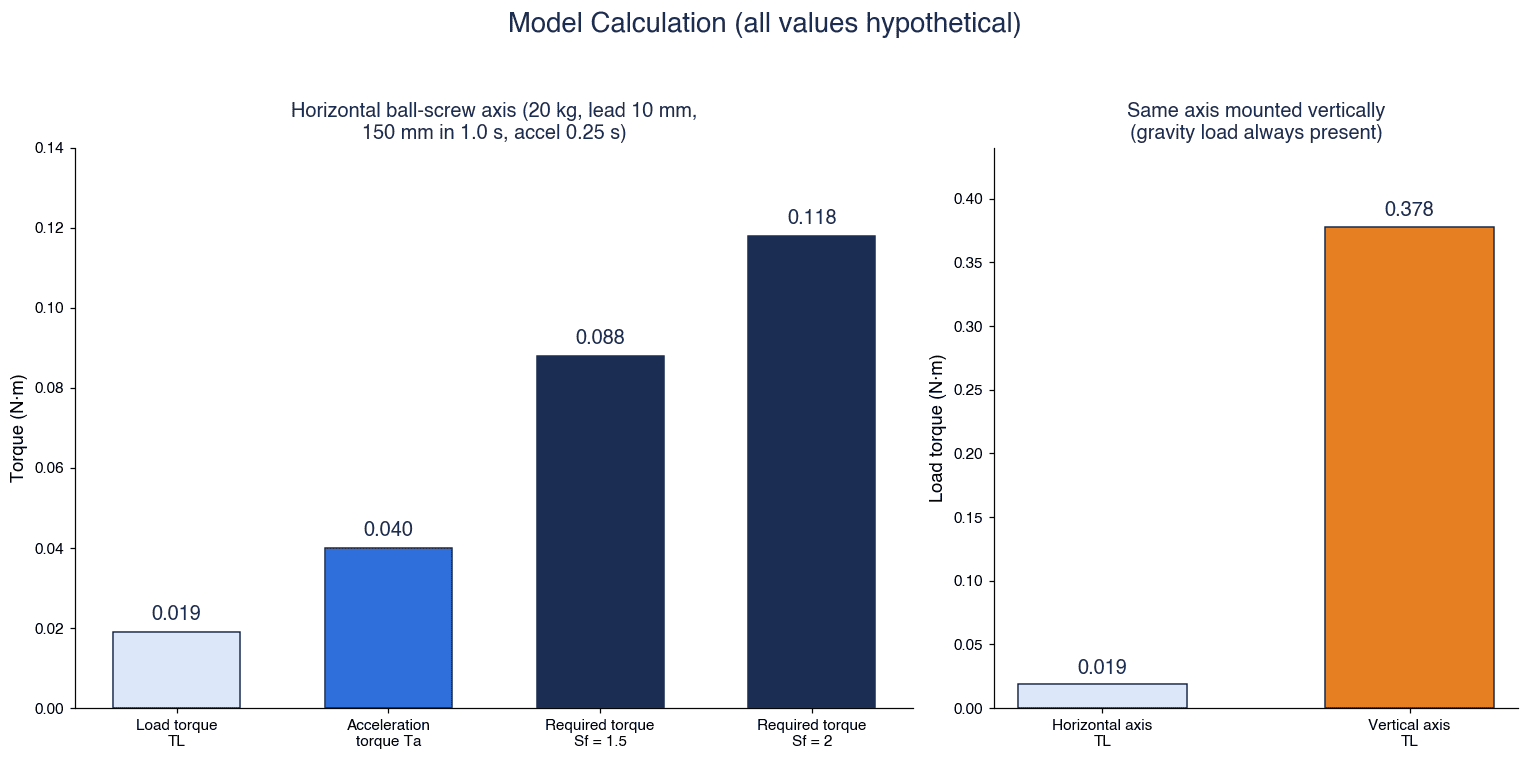
ประการแรก สำหรับแกนแนวนอน แรงบิดเร่งมีค่ามากกว่าแรงบิดโหลด ในการประมาณการนี้ แรงบิดเร่ง 0.040 N·m มีค่าประมาณ 2 เท่าของแรงบิดโหลด 0.019 N·m สำหรับแกนแนวนอนที่ใช้บอลสกรูซึ่งมีแรงเสียดทานต่ำ สิ่งที่กำหนดแรงบิดที่ต้องการไม่ใช่ “หนักเพียงใด” แต่คือ “เร่งและลดความเร็วเร็วเพียงใด” และ “ความเฉื่อยมากเพียงใด” หากความเร็วสูงสุดเท่าเดิม การทำให้เวลาเร่งและลดความเร็วสั้นลงจะทำให้แรงบิดเร่งเพิ่มขึ้นในลักษณะแปรผกผัน
ประการที่สอง ห้ามเทียบกับแรงบิดยึดค้าง แรงบิดที่ต้องการ 0.088–0.118 N·m (Sf 1.5–2) ดูเหมือนเป็นเพียงประมาณ 20–30% ของแรงบิดยึดค้าง 0.45 N·m ของมอเตอร์ตัวอย่าง แต่สิ่งที่ต้องนำมาเทียบคือแรงบิดพูลเอาต์ที่ 1,200 r/min (แปลงเป็นฟูลสเต็ปได้ 4 kHz) ค่านั้นต้องอ่านจากคุณลักษณะแรงบิดกับความเร็วภายใต้เงื่อนไขของไดรเวอร์และแรงดันไฟเลี้ยงที่ใช้จริง จะสรุปว่า “ปลอดภัยเพราะเป็นเพียง 20–30% ของแรงบิดยึดค้าง” ไม่ได้
ประการที่สาม ต้องตรวจสอบอัตราส่วนความเฉื่อยและความถี่เริ่มเดินด้วย อัตราส่วนความเฉื่อย 7.81 อ่านได้ว่าอยู่ในช่วงค่าอ้างอิงของ Oriental Motor ที่จะกล่าวถึงต่อไป (ซีรีส์ RK 10, αSTEP 30) อย่างไรก็ตาม การสำรวจนี้ไม่ได้ตรวจสอบอัตราส่วนความเฉื่อยที่ผู้ผลิตมอเตอร์ตัวอย่างแนะนำ นอกจากนี้ เมื่อมีความเฉื่อยของโหลด ผลการคำนวณแสดงว่าความถี่เริ่มเดินสูงสุดจะลดลงเหลือประมาณ 34% ของค่าขณะไม่มีโหลด (ตัวคูณ 0.337) ความเร็วที่สามารถเริ่มเดินได้โดยไม่มีการเร่งและลดความเร็วจึงลดลงอย่างมาก
อ้างอิง: กรณีที่ตั้งแกนเดียวกันเป็นแนวตั้ง เมื่อใช้สูตรเดียวกันโดยให้ α = 90° จะได้ F = 20 × 9.807 = 196.14 N และ TL = 0.3469 + 0.0312 = 0.378 N·m ซึ่งเป็นประมาณ 20 เท่าของแนวนอน (แรงพรีโหลด F0 = F/3 เป็นค่าสมมติที่ยืมวิธีกำหนดจากโจทย์ตัวอย่างของบริษัทเดียวกัน) แกนแนวตั้งมีโหลดจากแรงโน้มถ่วงกระทำอยู่ตลอดเวลา แนวคิดเรื่องแรงบิดและวิธีการยึดตำแหน่งจึงเปลี่ยนไป ซึ่งจะกล่าวถึงในบท “แกนแนวตั้ง” ภายหลัง
อัตราส่วนความเฉื่อยและค่าความปลอดภัย: วิธีอ่านค่าอ้างอิงของผู้ผลิต
อัตราส่วนความเฉื่อยและค่าความปลอดภัยไม่ใช่ “ค่าที่อุตสาหกรรมกำหนดร่วมกัน” แต่เป็นค่าอ้างอิงที่ผู้ผลิตแต่ละรายแสดงไว้สำหรับผลิตภัณฑ์ของตน จากตารางในเอกสารทางเทคนิคของ Oriental Motor อ่านค่าได้ดังนี้
| รายการ | αSTEP (ซีรีส์ AS) | ซีรีส์ RK (5 เฟส) | หมายเหตุในแหล่งข้อมูล |
|---|---|---|---|
| ค่าความปลอดภัย Sf | 1.5–2 | 2 | ค่าอ้างอิงของ Oriental Motor |
| อัตราส่วนความเฉื่อย | 30 | 10 (กรณีที่ไม่ใช่ชนิดมีเกียร์) | Selection Tips ของบริษัทเดียวกันก็แสดง 30 Max. เป็นค่าอ้างอิงทั้งสำหรับ Step-Servo และ Stepper |
เอกสารเดียวกันอธิบายว่า หากอัตราส่วนความเฉื่อยสูง การพุ่งเกิน (overshoot) และการตกต่ำกว่า (undershoot) ขณะเริ่มเดินและหยุดจะมากขึ้น ส่งผลต่อเวลาเริ่มเดินและเวลาเข้าที่ (settling time) และในบางเงื่อนไขอาจเดินเครื่องไม่ได้ หากเกินค่าอ้างอิง บริษัทแนะนำให้ใช้มอเตอร์ชนิดมีเกียร์ (geared motor) เนื่องจากสูตรอัตราส่วนความเฉื่อยคือ JL ÷ (J0·i²) ความเฉื่อยฝั่งโหลดจึงดูเล็กลงตามกำลังสองของอัตราทดรอบ i บริษัทยังแสดงตัวอย่างเปรียบเทียบไว้ด้วยว่า ในการกำหนดตำแหน่งโหลดที่มีความเฉื่อยสูงในเวลาสั้น มอเตอร์ชนิดมีเกียร์สามารถทำให้เวลากำหนดตำแหน่งสั้นลงได้ ชนิดและวิธีเลือกเกียร์ทดรอบสรุปไว้ในบทความการเลือกเกียร์ทดรอบ
ในฐานะผู้รับเอกสารการคำนวณ สิ่งที่ควรตรวจมี 3 ข้อดังนี้
- เป็นค่าอ้างอิงของบริษัทใด ซีรีส์ใด: แม้จะเขียนไว้เพียงว่า “อัตราส่วนความเฉื่อยไม่เกิน 10” หากเป็นค่าของผู้ผลิตอื่นหรือซีรีส์อื่น ก็ใช้เป็นหลักฐานไม่ได้
- คูณค่าความปลอดภัยกับอะไร: รูปแบบสูตรของ Oriental Motor คือคูณกับผลรวมของ TL และ Ta ให้ตรวจว่าไม่ได้คูณกับแรงบิดโหลดเพียงอย่างเดียวโดยลืมรวมแรงบิดเร่ง
- ได้คิดการลดลงของความถี่เริ่มเดินไว้หรือไม่: ในการประมาณการบทก่อน ตัวคูณคือ 0.337 หากกำหนดความเร็วพัลส์เริ่มเดิน f1 ไม่เท่ากับศูนย์ ให้ตรวจว่าค่านั้นต่ำกว่าความถี่เริ่มเดินที่ลดลงจากความเฉื่อยของโหลดแล้วหรือไม่
สาเหตุและการป้องกันการหลุดสเต็ป
การหลุดสเต็ป (missed step หรือ misstep) คือปรากฏการณ์ที่มอเตอร์ไม่สามารถตามพัลส์ได้ทัน ทำให้ตำแหน่งที่สั่งกับตำแหน่งจริงของมอเตอร์คลาดเคลื่อนกัน เมื่อเดินแบบวงเปิด ทั้งไดรเวอร์และคอนโทรลเลอร์จะไม่รู้ถึงความคลาดเคลื่อนนั้น
สาเหตุหลัก
สรุปสาเหตุจากเอกสารทางเทคนิคของ Oriental Motor และแหล่งอื่น
| สาเหตุ | คำอธิบายในแหล่งข้อมูล |
|---|---|
| การตามไม่ทันเนื่องจากความเฉื่อย | เมื่อเริ่มเดินและหยุดทันที ความเฉื่อยของโรเตอร์และโหลดทำให้เพลามอเตอร์ล้าหลังหรือนำหน้า และเมื่อเกินจุดหนึ่งจะตามพัลส์ไม่ทันและเกิดการหลุดสเต็ป (Oriental Motor) |
| เร่งเร็วเกินไปหรือแรงบิดไม่พอ | หากแรงบิดที่ต้องการเกินแรงบิดพูลเอาต์ที่ความเร็วใช้งาน มอเตอร์จะเดินไม่ได้ (จากนิยามของ Oriental Motor) |
| อัตราส่วนความเฉื่อยสูง | การพุ่งเกินและการตกต่ำกว่าเพิ่มขึ้น ส่งผลต่อเวลาเข้าที่ และอาจเดินเครื่องไม่ได้ (Oriental Motor) |
| เรโซแนนซ์ | สเต็ปปิ้งมอเตอร์ 2 เฟสมีช่วงเรโซแนนซ์อยู่ราว 100–200 Hz ส่วน 5 เฟสมีระดับเรโซแนนซ์ต่ำ (คำอธิบายเกี่ยวกับผลิตภัณฑ์ของ Oriental Motor เอง) |
| การเปลี่ยนแปลงของโหลด | สเต็ปปิ้งมอเตอร์รับมือกับการเปลี่ยนแปลงของโหลดแบบพลวัตได้ไม่ดี (ฐานความรู้ทางเทคนิคของ Parker) |
| แรงบิดลดลงในช่วงความเร็วสูง | แรงบิดลดลงอย่างรวดเร็วที่ความเร็วสูง ต้องระวังการหลุดสเต็ปจากโหลดเกิน ความร้อน และการสั่นสะเทือน (FAQ ของ MinebeaMitsumi) |
ช่วงเรโซแนนซ์ 100–200 Hz เป็นค่าที่ Oriental Motor กล่าวถึงสำหรับผลิตภัณฑ์ 2 เฟสของตน ไม่ใช่ค่าที่ใช้ร่วมกันได้กับผู้ผลิตทุกราย
แนวทางการป้องกัน
- ทบทวนการเร่งและลดความเร็ว: การยืดเวลาเร่งและลดความเร็วจะทำให้แรงบิดเร่งลดลง ตามสูตรแรงบิดเร่ง หากความเร็วสูงสุดเท่าเดิม แรงบิดเร่งจะแปรผกผันกับเวลาเร่งและลดความเร็ว
- ลดอัตราส่วนความเฉื่อย: เปลี่ยนเป็นมอเตอร์ชนิดมีเกียร์ ทบทวนระยะลีด หรือใช้มอเตอร์ที่มีความเฉื่อยของโรเตอร์สูงขึ้น (กรณีนี้แรงบิดเร่งก็จะเพิ่มขึ้นด้วย จึงต้องคำนวณแรงบิดที่ต้องการใหม่)
- หลีกเลี่ยงหรือลดเรโซแนนซ์: ตั้งความเร็วไม่ให้เดินอยู่ในช่วงเรโซแนนซ์นาน Oriental Motor อธิบายว่าไมโครสเต็ปเป็นเทคโนโลยีที่ทำให้เดินได้อย่างมีเรโซแนนซ์ต่ำและเสียงเบาในช่วงความเร็วต่ำ มอเตอร์ 5 เฟสก็เป็นอีกทางเลือกหนึ่ง
- สร้างระยะเผื่อที่ความเร็วใช้งาน: ทบทวนไดรเวอร์และแรงดันไฟเลี้ยงเพื่อยกเส้นโค้งแรงบิดพูลเอาต์ให้สูงขึ้น
- ทำให้ตรวจจับได้: ตรวจจับการหลุดสเต็ปด้วยเอ็นโค้ดเดอร์ หรือเปลี่ยนเป็นระบบวงปิด ฐานความรู้ของ Parker ระบุว่า “เอ็นโค้ดเดอร์สามารถใช้ตรวจจับการหยุดชะงัก (stall) ได้” และอธิบายว่า หากสั่งเคลื่อนที่อยู่แต่ค่าเอ็นโค้ดเดอร์ไม่เปลี่ยน อาจบ่งชี้ถึงการหยุดชะงัก
ข้อ 1 ถึง 4 เป็นมาตรการทำให้เกิดการหลุดสเต็ปได้ยากขึ้น ส่วนข้อ 5 เป็นมาตรการให้รู้ตัวเมื่อเกิดขึ้น หลักพื้นฐานคือต้องมีทั้งสองด้าน วิธีเลือกเอ็นโค้ดเดอร์อธิบายไว้ในบทความการเลือกโรตารีเอ็นโค้ดเดอร์
ไมโครสเต็ป: ความละเอียดกับความแม่นยำเป็นคนละเรื่องกัน
ไมโครสเต็ป (microstep) คือเทคโนโลยีที่ไดรเวอร์ควบคุมกระแสในขดลวดอย่างละเอียด เพื่อแบ่งมุมสเต็ปพื้นฐานให้ละเอียดยิ่งขึ้น Oriental Motor อธิบายว่าไดรเวอร์ 5 เฟสสามารถแบ่ง 0.72° ได้ตั้งแต่ 1/1 ถึง 1/250 ในตัวอย่างของ Lin Engineering การแบ่งมอเตอร์ 1.8° ออกเป็น 256 ส่วนจะได้ 51,200 ไมโครสเต็ปต่อรอบ (ประมาณ 0.007° ต่อไมโครสเต็ป)
สิ่งที่มักสับสนในจุดนี้คือความละเอียด (resolution) กับความแม่นยำ (accuracy) บทความทางเทคนิคของ Lin Engineering เขียนไว้อย่างชัดเจนว่า “ในการใช้ไมโครสเต็ป ไม่ได้แปลว่าความแม่นยำจะเพิ่มขึ้นเสมอไป แต่สิ่งที่เพิ่มขึ้นคือความละเอียด” แม้ขั้นของมุมที่สั่งได้จะละเอียดขึ้น ก็ไม่ได้หมายความว่ามอเตอร์จะหยุดที่ตำแหน่งนั้นได้อย่างแม่นยำจริง
เมื่อแปลงเป็นระยะของสกรู
พิจารณาบอลสกรูระยะลีด 10 mm และมอเตอร์ 1.8° เช่นเดียวกับการประมาณการแบบจำลอง
| รายการ | การคำนวณ | ค่า |
|---|---|---|
| ความละเอียดแบบฟูลสเต็ป | 10 mm ÷ 200 | 0.05 mm/สเต็ป |
| ความละเอียดแบบไมโครสเต็ป 1/10 | 0.05 mm ÷ 10 | 0.005 mm/สเต็ป |
| ความแม่นยำในการหยุด ±0.05° (ค่าขณะไม่มีโหลดของ Oriental Motor) แปลงเป็นระยะของสกรู | 0.05 ÷ 360 × 10 mm | ประมาณ ±1.4 µm |
| ประมาณ ±5% ของ 1 สเต็ป (ค่าความคลาดเคลื่อนของผลิตภัณฑ์มาตรฐานของ Lin Engineering) แปลงเป็นระยะของสกรู | 1.8° × 5% ÷ 360 × 10 mm | ประมาณ ±2.5 µm |
การแปลงนี้นำเฉพาะความคลาดเคลื่อนเชิงมุมของตัวมอเตอร์เองมาแปลงเป็นระยะป้อนของสกรู โดยไม่รวมความคลาดเคลื่อนของระยะลีดบอลสกรู ระยะคลอน (backlash) และการเบี่ยงเชิงมุมจากโหลดแรงเสียดทาน ความแม่นยำในการกำหนดตำแหน่งของเครื่องจักรทั้งระบบมักได้รับผลจากความคลาดเคลื่อนฝั่งกลไกมากกว่า จึงไม่ควรคิดว่า “เพิ่มจำนวนการแบ่งไมโครสเต็ปแล้วความแม่นยำของเครื่องจักรจะสูงขึ้น”
ผลต่อความถี่พัลส์
เมื่อเพิ่มความละเอียดด้วยไมโครสเต็ป แม้ความเร็วรอบเท่าเดิม ความถี่พัลส์ที่ต้องใช้ก็จะสูงขึ้น 1,200 r/min ในการประมาณการแบบจำลองเท่ากับ 4 kHz เมื่อแปลงเป็นฟูลสเต็ป แต่หากสมมติว่าสั่งด้วยการแบ่งเทียบเท่า 1/100 จะต้องใช้ 400 kHz ดังที่จะกล่าวต่อไป ความถี่พัลส์อินพุตสูงสุดของไดรเวอร์เปลี่ยนไปตามวิธีเอาต์พุตฝั่ง PLC จึงต้องกำหนดจำนวนการแบ่งและวิธีเอาต์พุตไปพร้อมกัน
ความแม่นยำในการหยุดกับการกำหนดตำแหน่งจากทิศทางเดียว
ความแม่นยำในการหยุดในแคตตาล็อกแทบจะเป็นค่าที่มีเงื่อนไขกำกับเสมอ เอกสารทางเทคนิคของ Oriental Motor อธิบายไว้ดังนี้
- หากไม่มีโหลด ความแม่นยำเชิงมุมของสเต็ปปิ้งมอเตอร์อยู่ภายใน 3 ลิปดา (arc minute) หรือ 0.05°
- ค่าความคลาดเคลื่อนเชิงมุมขณะหยุดนิ่ง (static angle error) เป็นค่าภายใต้เงื่อนไขไม่มีโหลด ในการใช้งานจริงมีโหลดแรงเสียดทาน จึงมีการเบี่ยงเชิงมุมตามคุณลักษณะมุมกับแรงบิดเพิ่มเข้ามา
- ในการเดินไปกลับ การเบี่ยงนั้นจะเป็น 2 เท่าเมื่อรวมขาไปและขากลับ
- หากต้องการความแม่นยำในการหยุดสูง แนะนำให้ใช้การกำหนดตำแหน่งจากทิศทางเดียว
ตารางใน Selection Tips ของบริษัทเดียวกันแสดงความแม่นยำในการหยุดของแต่ละผลิตภัณฑ์ เช่น ซีรีส์ AZ อยู่ที่ ±0.083° ถึง ±0.05° ขึ้นกับรุ่น และ PKP 2 เฟสรุ่นมาตรฐานอยู่ที่ ±0.05° โดยเชิงอรรถระบุว่า “เป็นค่าที่ฟูลสเต็ปและไม่มีโหลด และค่าจะเปลี่ยนไปตามโหลด” สำหรับ 5 เฟสก็มีคำอธิบายว่า “±3 ลิปดาขณะไม่มีโหลด” เช่นกัน
| สิ่งที่ต้องตรวจสอบ | เหตุผล |
|---|---|
| เป็นค่าขณะไม่มีโหลด หรือค่าขณะมีโหลด | โหลดแรงเสียดทานทำให้มีการเบี่ยงเชิงมุมเพิ่มขึ้น |
| เป็นค่าที่ฟูลสเต็ปหรือไม่ | ไม่จำเป็นต้องเท่ากับค่าขณะใช้ไมโครสเต็ป |
| กำหนดตำแหน่งจากทิศทางเดียว หรือเดินไปกลับ | การเดินไปกลับทำให้การเบี่ยงเป็น 2 เท่า |
| เป็นค่าของตัวมอเตอร์เอง หรือค่าของเครื่องจักรทั้งระบบ | ความคลาดเคลื่อนของกลไกเป็นอีกเรื่องหนึ่ง |
ใน RFP อย่าให้เขียนเพียงว่า “ความแม่นยำในการหยุด ±○°” แต่ให้ระบุเงื่อนไขทั้ง 4 ข้อข้างต้นควบคู่ไปด้วย ในการทดสอบรับมอบก็เช่นกัน หากไม่วัดภายใต้เงื่อนไขเดียวกัน การเทียบกับค่าในแคตตาล็อกก็ไม่มีความหมาย
ทางเลือกของสเต็ปปิ้งมอเตอร์แบบวงปิด
สเต็ปปิ้งมอเตอร์แบบวงปิด (closed-loop) คือระบบที่ติดเซนเซอร์ตำแหน่ง เช่น เอ็นโค้ดเดอร์ เข้ากับมอเตอร์ แล้วควบคุมโดยดูความต่างระหว่างตำแหน่งที่สั่งกับตำแหน่งจริง เนื้อหาต่อไปนี้เป็น “คำกล่าวอ้างของผู้ผลิต” ตามเอกสารเผยแพร่ของผู้ผลิต
αSTEP ของ Oriental Motor (คำอธิบายในรุ่นซีรีส์ AS)
ตามเอกสารทางเทคนิคของบริษัท αSTEP มีเซนเซอร์ตำแหน่งโรเตอร์ในตัวที่ปลายด้านหลังของเพลามอเตอร์ และใช้ตัวนับค่าเบี่ยงเบน (deviation counter) คำนวณค่าเบี่ยงเบนระหว่างตำแหน่งที่สั่งกับตำแหน่งจริง
- เมื่อค่าเบี่ยงเบนน้อยกว่า 1.8° จะเดินในโหมดเปิด (open mode)
- เมื่อค่าเบี่ยงเบนตั้งแต่ 1.8° ขึ้นไป จะสลับเป็นโหมดปิด (closed mode) และควบคุมด้วยการกระตุ้นที่ให้แรงบิดสูงสุดตามตำแหน่งโรเตอร์
บริษัทอธิบายว่าระบบนี้ไม่เกิดการหลุดสเต็ป และหลุดพ้นจากข้อจำกัดที่เกิดจากความเร็วพัลส์เริ่มเดิน อัตราเร่งและลดความเร็ว และอัตราส่วนความเฉื่อย อย่างไรก็ตาม นี่เป็นคำกล่าวอ้างของผู้ผลิต หากโหลดเกินต่อเนื่องก็อาจเกิดสถานการณ์ที่กู้ตำแหน่งกลับมาไม่ได้ TOMAS TECH จึงแนะนำว่าไม่ควรตีความว่า “รักษาตำแหน่งได้ไม่ว่าโหลดจะเป็นเท่าใด” แต่ควรมองว่าเป็นกลไกที่หยุดด้วยสัญญาณเตือนเมื่อค่าเบี่ยงเบนมากขึ้น กล่าวคือ เป็นกลไกที่ตรวจจับความผิดปกติได้ ซีรีส์ AZ ของบริษัทเดียวกันจัดอยู่ในประเภท “Closed Loop Absolute Type” ที่มีเซนเซอร์แอบโซลูตเชิงกลแบบไม่ใช้แบตเตอรี่
StepSERVO ของ Applied Motion Products
ตามข่าวผลิตภัณฑ์ของบริษัท (ปี 2019) ที่ลงในนิตยสารอุตสาหกรรม StepSERVO เป็นผลิตภัณฑ์ที่รวมสเต็ปปิ้งมอเตอร์ ไดรฟ์ เอ็นโค้ดเดอร์ คอนโทรลเลอร์ และซอฟต์แวร์เซอร์โวแบบวงปิดไว้ในชุดเดียว ระบุว่าจะลดกระแสมอเตอร์โดยอัตโนมัติเมื่อโหลดไม่ต้องการแรงบิด ทำให้ใช้พลังงานน้อยกว่าระบบสเต็ปแบบเดิม และทำงานได้เย็นกว่าและเงียบกว่า มีรุ่นที่เป็น IP65 และระบุว่ารองรับ CANopen, EtherNet/IP และ Modbus RTU/TCP
ตรวจสอบความแตกต่างของระบบใน RFP
ฐานความรู้ของ Parker อธิบายว่าสเต็ปปิ้งมอเตอร์ที่มีเอ็นโค้ดเดอร์มีทั้ง “ระบบที่ชดเชยเมื่อสิ้นสุดการเคลื่อนที่” และ “ระบบที่ป้อนกลับตลอดเวลา” แม้จะเรียกว่า “วงปิด” เหมือนกัน แต่เนื้อในต่างกัน ใน RFP จึงควรให้ผู้รับงานตอบในประเด็นต่อไปนี้
- เป็นระบบป้อนกลับตลอดเวลา หรือระบบชดเชยหลังหยุด
- การทำงานเมื่อค่าเบี่ยงเบนมากขึ้น (หยุดด้วยสัญญาณเตือน ขีดจำกัดของการชดเชย ฯลฯ)
- ส่งสัญญาณเตือนกลับไปยัง PLC อย่างไร
สเต็ปปิ้งหรือเซอร์โว: มุมมองในการตัดสินใจ
ต่อไปนี้คือการสรุปความแตกต่างระหว่างสเต็ปปิ้งมอเตอร์กับเซอร์โวมอเตอร์ จากฐานความรู้ของ Parker และเอกสารของผู้ผลิตแต่ละราย โดยไม่กล่าวถึงราคา
| มุมมอง | สเต็ปปิ้งแบบวงเปิด | สเต็ปปิ้งแบบวงปิด | เซอร์โว |
|---|---|---|---|
| การตรวจสอบตำแหน่ง | ไม่ตรวจ (ไม่รู้ตัวเมื่อหลุดสเต็ป) | ตรวจด้วยเซนเซอร์ (คำกล่าวอ้างของผู้ผลิต) | ตรวจด้วยเอ็นโค้ดเดอร์ตลอดเวลา |
| แรงบิดในช่วงความเร็วสูง | ลดลงมากตามความเร็ว (MinebeaMitsumi) | ขึ้นกับระบบและผลิตภัณฑ์ | ตรวจสอบจากแรงบิดพิกัดและแรงบิดสูงสุดของผลิตภัณฑ์ |
| ขณะหยุด | ยึดตำแหน่งได้ดี (Parker) การยึดตำแหน่งทำได้เฉพาะขณะจ่ายไฟ | ขึ้นกับผลิตภัณฑ์ (เฉพาะขณะจ่ายไฟ) | ยึดตำแหน่งด้วยการควบคุม (เฉพาะขณะจ่ายไฟ) |
| การปรับเกน (gain tuning) | ไม่ต้องปรับ (Parker) | ขึ้นกับผลิตภัณฑ์ | ต้องปรับลูปแรงบิด ความเร็ว และตำแหน่ง (Parker) |
| ความร้อน | อุณหภูมิตัวเรือนอาจสูงได้ ขณะหยุดลดได้ด้วยการลดกระแส (Parker) | บางผลิตภัณฑ์ลดกระแสตามโหลด (คำกล่าวอ้างของผู้ผลิต) | ขึ้นกับผลิตภัณฑ์ |
| ค่าที่ต้องตรวจในการเลือก | เส้นโค้งแรงบิดพูลเอาต์ อัตราส่วนความเฉื่อย | เหมือนช่องซ้าย + การทำงานเมื่อเกิดค่าเบี่ยงเบน | แรงบิดชั่วขณะสูงสุด แรงบิดประสิทธิผล (RMS) ความเฉื่อยของโหลดที่ยอมรับได้ (Oriental Motor) |
ฐานความรู้ของ Parker มีตัวอย่างแรงบิดในช่วงความเร็วสูงที่เปรียบเทียบผลิตภัณฑ์เฉพาะรุ่นไว้ด้วย แต่เนื่องจากเป็นการเปรียบเทียบผลิตภัณฑ์เฉพาะ บทความนี้จึงไม่ยกตัวเลขนั้นมาใช้เป็นหลักทั่วไปของสเต็ปปิ้งและเซอร์โว สิ่งที่กล่าวได้ในเชิงหลักทั่วไปคือ ตามที่ FAQ ของ MinebeaMitsumi ระบุ สเต็ปปิ้งมอเตอร์มีแรงบิดลดลงอย่างรวดเร็วที่ความเร็วสูง
แนวทางการตัดสินใจสรุปได้ดังนี้
- ความเร็วต่ำถึงปานกลาง โหลดคงที่ และการยึดตำแหน่งขณะหยุดมีความสำคัญ: สเต็ปปิ้งแบบวงเปิดเป็นตัวเลือก หากต้องการตรวจจับการหลุดสเต็ปให้ติดเอ็นโค้ดเดอร์
- มีการเปลี่ยนแปลงของโหลด และไม่ต้องการให้การหลุดสเต็ปเกิดขึ้นโดยไม่มีใครรู้: สเต็ปปิ้งแบบวงปิดเป็นตัวเลือก โดยกำหนดการทำงานเมื่อเกิดค่าเบี่ยงเบนให้ชัดใน RFP
- ต้องการแรงบิดในช่วงความเร็วสูง โหลดเปลี่ยนแปลงมาก หรือเร่งและลดความเร็วรุนแรง: เซอร์โวเป็นตัวเลือก โดยเผื่อชั่วโมงงานสำหรับการปรับเกนไว้ด้วย
การเลือกใช้ระหว่างเซอร์โวกับอินเวอร์เตอร์อธิบายไว้ในบทความการควบคุมเซอร์โวกับการควบคุมอินเวอร์เตอร์ ส่วนขั้นตอนการจัดซื้อและการทดสอบรับมอบแกนเซอร์โวอธิบายโดยละเอียดในคู่มือจัดซื้อและ FAT/SAT สำหรับการควบคุมเซอร์โว
แกนแนวตั้ง การยึดตำแหน่งเมื่อไฟดับ และเบรกแม่เหล็กไฟฟ้า
สเต็ปปิ้งมอเตอร์มีแรงบิดยึดค้างขณะหยุด แต่มีเฉพาะขณะจ่ายไฟเท่านั้น เอกสารซีรีส์ RK ของ Oriental Motor แสดงด้วยแผนภาพว่า ระหว่างที่ป้อนอินพุตตัดกระแสกระตุ้นทุกเฟส (A.W.OFF) กระแสมอเตอร์จะถูกตัดและไม่มีแรงยึด และในกรณีที่ตั้งค่าให้ตัดกระแสอัตโนมัติเมื่อมีสัญญาณความร้อนเกิน ก็จะอยู่ในสถานะ “หยุด (ไม่มีแรงยึด)” เช่นกัน
กล่าวคือ สำหรับแกนแนวตั้ง โหลดอาจตกลงมาได้ในสถานการณ์ต่อไปนี้
- ไฟดับ
- ตัดไฟเลี้ยงไดรเวอร์เมื่อหยุดฉุกเฉิน
- ตัดกระแสกระตุ้นทุกเฟส (C.OFF) เพื่อบำรุงรักษา
- ไดรเวอร์ตัดกระแสเนื่องจากความร้อนเกินหรือสาเหตุอื่น
ในการประมาณการแบบจำลองก็เช่นกัน เมื่อตั้งเป็นแนวตั้ง แรงบิดโหลดจะเป็น 0.378 N·m หรือประมาณ 20 เท่าของแนวนอน และโหลดจากแรงโน้มถ่วงนั้นกระทำอยู่ตลอดเวลา
Oriental Motor ใช้เบรกแม่เหล็กไฟฟ้าแบบทำงานเมื่อไม่มีกระแสกระตุ้น ซึ่งยึดตำแหน่งโดยอัตโนมัติเมื่อไฟดับหรือในกรณีอื่น ๆ ในซีรีส์ AS ของบริษัท ไฟเลี้ยงเบรกแม่เหล็กไฟฟ้ากำหนดไว้ที่ 24 VDC ±5% ตั้งแต่ 0.3 A ขึ้นไป (AS46 ตั้งแต่ 0.1 A ขึ้นไป) และระบุให้แยกเป็นอิสระจากแหล่งจ่ายไฟสำหรับสัญญาณของไดรเวอร์
เบรกแม่เหล็กไฟฟ้าเป็นชิ้นส่วนสำหรับยึดตำแหน่ง ไม่ได้ออกแบบมาให้ใช้เป็นอุปกรณ์ห้ามล้อเพื่อหยุดโหลดที่กำลังหมุน ใน RFP และ FAT ควรตรวจสอบประเด็นต่อไปนี้
- เป็นชนิดทำงานเมื่อไม่มีกระแสกระตุ้นหรือไม่
- ระบบจ่ายไฟของเบรก (แยกเป็นอิสระจากแหล่งจ่ายไฟสำหรับสัญญาณของไดรเวอร์หรือไม่)
- จังหวะของการปลดเบรกกับการกระตุ้นมอเตอร์ (ลำดับถูกต้องเพื่อไม่ให้แกนตกในขณะสลับหรือไม่)
- แกนไม่ตกเมื่อไฟดับ หยุดฉุกเฉิน หรือ C.OFF หรือไม่
วิธีเลือกแรงบิดและเวลาตอบสนองของเบรกอธิบายไว้ในบทความการเลือกเบรกแม่เหล็กไฟฟ้าสำหรับแกนแนวตั้ง
ความร้อน อุณหภูมิตัวเรือน การลดกระแสขณะหยุด และรอบการทำงาน
อุณหภูมิผิวตัวเรือน
FAQ ของ Oriental Motor อธิบายเรื่องอุณหภูมิผิวของสเต็ปปิ้งมอเตอร์ว่า สามารถใช้งานได้หากอุณหภูมิผิวตัวเรือนมอเตอร์ไม่เกิน 100°C ขดลวดใช้ฉนวนคลาส B (ทนได้ 130°C) และเผื่อความต่างอุณหภูมิระหว่างภายในกับผิวตัวเรือนไว้ประมาณ 30°C ขีดจำกัดของผิวจึงเป็น 100°C สำหรับซีรีส์ AZ ใช้งานที่อุณหภูมิผิวตัวเรือนไม่เกิน 80°C และจะเกิดสัญญาณเตือนความร้อนเกินเมื่ออุณหภูมิเซนเซอร์ตั้งแต่ 85°C ขึ้นไป บริษัทยังแนะนำให้ติดตั้งมอเตอร์บนแผ่นโลหะที่นำความร้อนได้ดี และใช้งานที่อุณหภูมิต่ำที่สุดเท่าที่ทำได้ เพื่อประโยชน์ต่ออายุของแบริ่ง
ค่าเหล่านี้เป็นค่าของผลิตภัณฑ์ของบริษัทนี้ ขีดจำกัดของผลิตภัณฑ์ผู้ผลิตอื่นควรตรวจสอบจากเอกสารของแต่ละราย ฐานความรู้ของ Parker ก็ระบุว่าสเต็ปปิ้งมอเตอร์ “อุณหภูมิตัวเรือนอาจสูงได้” การที่จับแล้วรู้สึกร้อนไม่ได้แปลว่าผิดปกติเสมอไป แต่การวัดจริงและเก็บบันทึกไว้ในการทดสอบรับมอบมีประโยชน์ ค่าที่วัดได้ขึ้นกับอุณหภูมิแวดล้อม จึงควรบันทึกอุณหภูมิแวดล้อมไปพร้อมกัน
การลดกระแสขณะหยุด
สเต็ปปิ้งมอเตอร์ยังคงจ่ายกระแสเพื่อยึดตำแหน่งแม้ขณะหยุด จึงเกิดความร้อนแม้ไม่ได้เคลื่อนที่ ตามเอกสารทางเทคนิคของ Oriental Motor ฟังก์ชันลดกระแสอัตโนมัติ (automatic current cutback) ของบริษัทจะลดกระแสมอเตอร์ลงเหลือประมาณ 50% (ซีรีส์ CSK และ UMK แบบ 2 เฟสเหลือประมาณ 40%) ภายในประมาณ 0.1 วินาทีหลังจากพัลส์อินพุตหยุด เพื่อลดความร้อนของมอเตอร์และไดรเวอร์ ผู้ผลิตอื่นก็มีฟังก์ชันแนวคิดเดียวกันในชื่ออย่าง “current foldback” (Parker)
สิ่งที่ต้องระวังคือ เมื่อลดกระแส แรงบิดยึดค้างขณะหยุดก็ลดลงด้วย คำอธิบายของซีรีส์ RK ระบุว่า แรงบิดยึดค้างขณะหยุดแปรผันตามกระแสขณะหยุดที่ตั้งไว้ด้วยสวิตช์ สำหรับแกนแนวตั้งหรือแกนที่มีแรงภายนอกกระทำขณะหยุด ให้ตรวจสอบว่าแรงบิดยึดค้างหลังลดกระแสเพียงพอหรือไม่
รอบการทำงาน
เอกสารทางเทคนิคของ Oriental Motor เขียนไว้ว่า “สเต็ปปิ้งมอเตอร์ไม่ได้ออกแบบมาให้เดินต่อเนื่องที่กระแสพิกัด แนะนำให้มีรอบการทำงาน (running duty cycle) ต่ำกว่า 50%” สำหรับแกนที่ต้องเคลื่อนที่เกือบตลอดรอบการผลิต ควรพิจารณาระบบอื่นนอกเหนือจากสเต็ปปิ้งมอเตอร์ด้วย
การเชื่อมต่อกับ PLC และระบบระดับบน: พัลส์เทรนและเครือข่าย
อินพุตพัลส์เทรน
เมื่อกำหนดตำแหน่งด้วยพัลส์เทรนจาก PLC ต้องให้วิธีเอาต์พุตของ PLC ตรงกับวิธีอินพุตของไดรเวอร์ หน้าผลิตภัณฑ์ AZD-CED ของ Oriental Motor (ซีรีส์ AZ รองรับ EtherCAT อินพุต AC) ระบุว่าอินพุตพัลส์เป็นอินพุตโฟโตคัปเปลอร์ 2 จุด และความถี่พัลส์อินพุตสูงสุดเป็นดังนี้
| วิธีเอาต์พุตฝั่ง PLC | ความถี่พัลส์อินพุตสูงสุด (ค่าของ AZD-CED) |
|---|---|
| เอาต์พุตแบบไลน์ไดรเวอร์ (line driver) | 1 MHz (duty 50%) |
| เอาต์พุตแบบโอเพนคอลเลกเตอร์ (open collector) | 250 kHz (duty 50%) |
แม้เป็นไดรเวอร์ตัวเดียวกัน ขีดจำกัดก็ต่างกันถึง 4 เท่าตามวิธีเอาต์พุตฝั่ง PLC ดังที่เห็นในบทไมโครสเต็ป การสั่ง 1,200 r/min ด้วยการแบ่งเทียบเท่า 1/100 ต้องใช้ 400 kHz สำหรับผลิตภัณฑ์นี้ โอเพนคอลเลกเตอร์ 250 kHz จะไม่พอ แต่ไลน์ไดรเวอร์ 1 MHz อยู่ในช่วงที่รองรับ ค่านี้เป็นค่าของผลิตภัณฑ์รุ่นนี้รุ่นเดียว ในทางปฏิบัติต้องตรวจสอบจากข้อมูลจำเพาะของไดรเวอร์และยูนิตกำหนดตำแหน่งของ PLC ที่จะใช้จริง ตัวอย่างการต่อสายของซีรีส์ AS ของ Oriental Motor ใช้ไลน์ไดรเวอร์เทียบเท่า 26C31/26C32 และสายคู่บิดเกลียว (twisted pair)
การเชื่อมต่อผ่านเครือข่าย
นอกจากพัลส์เทรนแล้ว ยังมีวิธีสั่งงานผ่านฟิลด์เน็ตเวิร์ก (field network) AZD-CED รองรับ EtherCAT เป็นฟิลด์เน็ตเวิร์ก มีระดับการป้องกัน IP10 และไฟเลี้ยงวงจรควบคุม 24 VDC ±5% 0.25 A (รุ่นที่มีเบรกแม่เหล็กไฟฟ้า 0.5 A) ส่วน StepSERVO ระบุว่ารองรับ CANopen, EtherNet/IP และ Modbus RTU/TCP ตามที่กล่าวไปแล้ว ระดับการป้องกันแตกต่างกันมากตามผลิตภัณฑ์ เช่น AZD-CED (ไดรเวอร์, IP10) กับ StepSERVO รุ่น IP65 (แบบรวมในมอเตอร์) จึงต้องตรวจสอบร่วมกับสภาพฝุ่นและความชื้นของจุดติดตั้ง
การกลับจุดอ้างอิง
วิธีหาจุดอ้างอิง (home) ก็เป็นประเด็นที่ควรกำหนดไว้ใน RFP ซีรีส์ AS ระบุว่าสามารถใช้สัญญาณ Timing ซึ่งให้ 50 พัลส์ต่อมอเตอร์ 1 รอบ ในการตรวจจับจุดอ้างอิงได้อย่างแม่นยำสูง ส่วนซีรีส์ AZ ระบุว่ามีเซนเซอร์แอบโซลูตเชิงกลแบบไม่ใช้แบตเตอรี่
พื้นฐานฝั่ง PLC ดูเพิ่มเติมได้ที่บทความ PLC คืออะไร: หลักการทำงานและประเภท
แนวโน้มการลงทุนด้านระบบอัตโนมัติของไทย และเหตุใดจึงเป็นตอนนี้
ในประเทศไทย คำขอรับการส่งเสริมการลงทุนที่เกี่ยวกับระบบอัตโนมัติและหุ่นยนต์ยังคงมีต่อเนื่อง ตัวเลขแต่ละแหล่งมีขอบเขตและช่วงเวลาต่างกัน จึงสรุปโดยระบุกำกับไว้ ตัวเลขของ BOI ทั้งหมดเป็นมูลค่าคำขอ (applications) รับการส่งเสริมการลงทุน ไม่ใช่มูลค่าการลงทุนจริงหรือมูลค่าที่ได้รับอนุมัติ
| ตัวชี้วัด | ค่า | ขอบเขตและช่วงเวลา | แหล่งข้อมูล |
|---|---|---|---|
| คำขอรับการส่งเสริมการลงทุนของ BOI (ทั้งหมด) | ประมาณ 1.47 ล้านล้านบาท, 1,299 โครงการ, เพิ่มขึ้น 37% จากช่วงเดียวกันของปีก่อน | มกราคมถึงมิถุนายน 2026, ตามคำขอ | ข่าวประชาสัมพันธ์ BOI No.117/2569 |
| ในจำนวนนี้ หมวดเครื่องจักร ระบบอัตโนมัติ และหุ่นยนต์ | ประมาณ 13,100 ล้านบาท, 82 โครงการ | เช่นเดียวกัน | เช่นเดียวกัน |
| มาตรการ Smart and Sustainable Industry (ปรับปรุงเครื่องจักร ปรับสู่ดิจิทัล นำระบบอัตโนมัติและหุ่นยนต์มาใช้) | 132 โครงการ, ประมาณ 17,200 ล้านบาท | เช่นเดียวกัน | เช่นเดียวกัน |
| คำขอ FDI จากญี่ปุ่น | ประมาณ 32,800 ล้านบาท, 123 โครงการ | เช่นเดียวกัน | เช่นเดียวกัน |
| คำขอรับการส่งเสริมการลงทุนของ BOI (ทั้งหมด) | 1.87 ล้านล้านบาท, 3,370 โครงการ | ทั้งปี 2025, ตามคำขอ | ข่าวประชาสัมพันธ์ BOI No.124/2569 |
| การติดตั้งหุ่นยนต์อุตสาหกรรมใหม่ทั่วโลก | 603,307 ตัว (+11%) | ทั่วโลก, ปี 2025 | IFR World Robotics 2026 |
| การติดตั้งใหม่ในเอเชีย | 457,315 ตัว (76% ของการติดตั้งใหม่ทั่วโลก) | เอเชีย, ปี 2025 | เช่นเดียวกัน |
| การติดตั้งใหม่ในจีน | 354,226 ตัว (+20%) | จีน, ปี 2025 | เช่นเดียวกัน |
ในข่าวประชาสัมพันธ์ที่ประกาศผลทั้งปี 2025 (No.124/2569 วันที่ 4 สิงหาคม 2026) BOI ได้ระบุ “Automation and Robotics” เป็นหนึ่งใน 6 สาขายุทธศาสตร์ IFR คาดการณ์การติดตั้งใหม่ทั่วโลกในปี 2026 ไว้ที่ 655,000 ตัว ทั้งนี้ Executive Summary และข่าวประชาสัมพันธ์ของ IFR ไม่ได้ระบุจำนวนติดตั้งของประเทศไทยแยกไว้
เหตุใดจึงควรทบทวนการเลือกสเต็ปปิ้งมอเตอร์ในตอนนี้
เมื่อการติดตั้งใหม่และการปรับปรุงเครื่องจักรอัตโนมัติเพิ่มขึ้น จำนวนแกนขนาดเล็ก เช่น แกนลำเลียง แกนกำหนดตำแหน่ง และแกนอินเด็กซ์ ก็เพิ่มขึ้นตาม สเต็ปปิ้งมอเตอร์ถูกใช้ในแกนเหล่านี้จำนวนมาก แต่บ่อยครั้งที่ปล่อยให้ผู้ผลิตเครื่องจักรรับผิดชอบทั้งหมด จนเหตุผลของการเลือกไม่ได้เหลืออยู่ที่ฝั่งโรงงาน เมื่อเกิดการหลุดสเต็ปหลังเริ่มเดินเครื่อง หรือเมื่อถึงคราวปรับปรุงแล้ว “หารุ่นเดิมไม่ได้ จึงต้องการเลือกรุ่นทดแทน” หากไม่มีเอกสารการคำนวณก็ตัดสินใจไม่ได้ การวางกลไกให้ได้รับเหตุผลของการเลือกเป็นเอกสารตั้งแต่ขั้นเขียน RFP ของเครื่องจักรใหม่ในตอนนี้จึงมีความหมาย
12 รายการที่ควรเขียนใน RFP
เมื่อสั่งซื้อเครื่องจักรหรือยูนิตที่ใช้สเต็ปปิ้งมอเตอร์ รายการที่ควรเขียนไว้ใน RFP สรุปได้เป็น 12 รายการ แก่นของทั้งหมดคือ “ให้ผู้รับงานส่งเอกสารแสดงว่าเลือกภายใต้เงื่อนไขใด และเทียบกับอะไร”
| ลำดับ | รายการ | ตัวอย่างเนื้อหาที่เขียน |
|---|---|---|
| 1 | เงื่อนไขการทำงาน | มวลโหลด ระยะชัก เวลากำหนดตำแหน่ง เวลาเร่งและลดความเร็ว ท่าการติดตั้ง (แนวนอน แนวตั้ง หรือเอียง) |
| 2 | เงื่อนไขของกลไก | ระยะลีด ขนาดเพลา และความยาวเพลาของบอลสกรู เส้นผ่านศูนย์กลางของสายพานและพูลเลย์ อัตราทดรอบ สัมประสิทธิ์แรงเสียดทาน ประสิทธิภาพ |
| 3 | เอกสารการคำนวณ | ขั้นตอนการคำนวณแรงบิดโหลด ความเฉื่อยของโหลด แรงบิดเร่ง และแรงบิดที่ต้องการ พร้อมแหล่งที่มาของสูตรที่ใช้ |
| 4 | ค่าความปลอดภัยและอัตราส่วนความเฉื่อย | ค่าความปลอดภัยและอัตราส่วนความเฉื่อยที่ใช้ และแต่ละค่าเป็น “ค่าอ้างอิงของบริษัทใด ซีรีส์ใด” |
| 5 | ระยะเผื่อของแรงบิดพูลเอาต์ | การเทียบแรงบิดพูลเอาต์ที่ความเร็วใช้งานกับแรงบิดที่ต้องการ ด้วยเส้นโค้งที่ระบุรุ่นไดรเวอร์และแรงดันไฟเลี้ยง |
| 6 | เงื่อนไขของความแม่นยำในการหยุด | ไม่มีโหลดหรือมีโหลด ฟูลสเต็ปหรือไม่ กำหนดตำแหน่งจากทิศทางเดียวหรือไม่ ค่าของตัวมอเตอร์หรือของเครื่องจักรทั้งระบบ |
| 7 | ระบบควบคุม | วงเปิด วงปิด หรือเซอร์โว หากเป็นวงปิด เป็นแบบป้อนกลับตลอดเวลาหรือชดเชยหลังหยุด และการทำงานเมื่อเกิดค่าเบี่ยงเบน |
| 8 | วิธีสั่งงาน | ชนิดของพัลส์เทรน (ไลน์ไดรเวอร์หรือโอเพนคอลเลกเตอร์) และความถี่พัลส์อินพุตสูงสุด จำนวนการแบ่งไมโครสเต็ป ชนิดของเครือข่าย |
| 9 | กระแสและการยึดตำแหน่งขณะหยุด | มีการลดกระแสขณะหยุดหรือไม่ และแรงบิดยึดค้างหลังลดกระแส วิธีใช้การตัดกระแสกระตุ้นทุกเฟส |
| 10 | การยึดตำแหน่งของแกนแนวตั้ง | มีเบรกแบบทำงานเมื่อไม่มีกระแสกระตุ้นหรือไม่ ระบบจ่ายไฟของเบรก ลำดับการปลดเบรกและการกระตุ้นมอเตอร์ |
| 11 | อุณหภูมิและรอบการทำงาน | ขีดจำกัดอุณหภูมิผิวตัวเรือน (ค่าของผู้ผลิต) รอบการทำงาน เงื่อนไขอุณหภูมิแวดล้อม |
| 12 | สัญญาณเมื่อผิดปกติและการบำรุงรักษา | เนื้อหาของเอาต์พุตสัญญาณเตือนและวิธีส่งกลับไปยัง PLC วิธีกลับจุดอ้างอิง อะไหล่สำรอง การจัดหาและการสนับสนุนภายในประเทศไทย |
“เอกสารการคำนวณ” และ “ระยะเผื่อของแรงบิดพูลเอาต์” เป็นรายการที่ผู้ผลิตเครื่องจักรแต่ละรายให้รายละเอียดได้ไม่เท่ากัน หากเขียนไว้ใน RFP ตั้งแต่แรก ก็จะเปรียบเทียบกันได้ตั้งแต่ขั้นเสนอราคา
รายการตรวจสอบในการทดสอบรับมอบ (FAT/SAT)
ในการทดสอบรับมอบ ไม่ได้ดูเพียงว่า “เครื่องเดินได้” แต่ต้องตรวจสอบค่าที่มีเงื่อนไขกำกับภายใต้เงื่อนไขเดียวกัน เกณฑ์ตัวเลขสำหรับผ่านหรือไม่ผ่านให้กำหนดจากค่าของผู้ผลิตและเกณฑ์ของบริษัทเอง แล้วเขียนไว้ใน RFP และแผนการทดสอบล่วงหน้า
| รายการตรวจสอบ | วิธีทดสอบ | วิธีกำหนดเกณฑ์ผ่านหรือไม่ผ่าน |
|---|---|---|
| การเดินต่อเนื่องตามรูปแบบการเคลื่อนที่ | เดินซ้ำด้วยโหลด ระยะชัก และเวลากำหนดตำแหน่งจริง แล้วตรวจความคลาดเคลื่อนระหว่างตำแหน่งที่สั่งกับตำแหน่งจริง | บริษัทกำหนดความคลาดเคลื่อนที่ยอมรับได้เอง |
| มีการหลุดสเต็ปหรือไม่ | ใช้เครื่องมือวัดภายนอกหรือเอ็นโค้ดเดอร์ ตรวจว่าไม่มีการคลาดเคลื่อนของตำแหน่งหลังเดินครบจำนวนรอบที่กำหนด | บริษัทกำหนดเอง เช่น จะกำหนดให้คลาดเคลื่อนเป็นศูนย์หรือไม่ |
| การยืนยันระยะเผื่อ | ทำให้เงื่อนไขเข้มงวดขึ้น เช่น ลดเวลาเร่งและลดความเร็วให้สั้นกว่าค่าตามแผน แล้วบันทึกว่ามีระยะเผื่อถึงระดับใด | กำหนดระยะเผื่อที่ต้องการไว้ใน RFP |
| ความแม่นยำในการหยุด | วัดภายใต้เงื่อนไขที่กำหนดใน RFP (มีหรือไม่มีโหลด กำหนดตำแหน่งจากทิศทางเดียว ฯลฯ) | ค่าของผู้ผลิตที่มีเงื่อนไขกำกับและเกณฑ์ของบริษัท |
| อุณหภูมิผิวตัวเรือน | เดินด้วยรอบการทำงานจริง แล้ววัดเมื่ออุณหภูมิคงที่ บันทึกอุณหภูมิแวดล้อมด้วย | ค่าของผู้ผลิต (ตัวอย่าง: Oriental Motor ไม่เกิน 100°C ซีรีส์ AZ ไม่เกิน 80°C) |
| การยึดตำแหน่งขณะหยุด | หลังลดกระแสแล้ว ตรวจว่าตำแหน่งไม่เคลื่อนจากแรงภายนอกที่กระทำขณะหยุด | เป็นไปตามข้อกำหนดหรือไม่ |
| การป้องกันการตกของแกนแนวตั้ง | จำลองไฟดับ หยุดฉุกเฉิน และ C.OFF แล้วตรวจว่าแกนไม่ตก และตรวจลำดับการทำงานของเบรก | แกนต้องไม่ตก |
| การทำงานเมื่อเกิดค่าเบี่ยงเบนของระบบวงปิด | ใส่โหลดโดยเจตนา แล้วตรวจการทำงานของสัญญาณเตือนและการชดเชย | เป็นไปตามข้อกำหนดหรือไม่ |
| สัญญาณกับ PLC | ตรวจสัญญาณเตือน การกลับจุดอ้างอิง และการทำงานที่ความถี่ใกล้ขีดจำกัดสูงสุดของอินพุตพัลส์ | เป็นไปตามข้อกำหนดหรือไม่ |
FAT (การทดสอบก่อนส่งออกจากโรงงาน) ทำที่โรงงานของผู้ผลิตเครื่องจักร ส่วน SAT (การทดสอบรับมอบ ณ สถานที่ติดตั้ง) ทำที่โรงงานของบริษัทในประเทศไทย อุณหภูมิแวดล้อมและเงื่อนไขของแหล่งจ่ายไฟเปลี่ยนไปตามสถานที่ การยืนยันอุณหภูมิและระยะเผื่อซ้ำอีกครั้งใน SAT จึงเป็นวิธีที่แน่นอนกว่า
คำถามที่พบบ่อย
ในการเลือกสเต็ปปิ้งมอเตอร์ ควรดูค่าใดเป็นอันดับแรก?
ไม่ใช่แรงบิดยึดค้าง แต่คือแรงบิดพูลเอาต์ที่ความเร็วใช้งาน แรงบิดยึดค้างเป็นค่าขณะหยุดนิ่ง เมื่อหมุนแล้วแรงบิดที่ให้ได้จะลดลงตามความเร็ว เส้นโค้งแรงบิดพูลเอาต์เปลี่ยนไปตามไดรเวอร์และแรงดันไฟเลี้ยง จึงต้องตรวจด้วยเส้นโค้งของการจับคู่ที่จะใช้จริงว่าสูงกว่าแรงบิดที่ต้องการ × ค่าความปลอดภัยหรือไม่ และตรวจอัตราส่วนความเฉื่อยไปพร้อมกัน
การคำนวณแรงบิดสเต็ปปิ้งมอเตอร์ทำอย่างไร?
กำหนดรูปแบบการเคลื่อนที่ (ระยะชัก เวลากำหนดตำแหน่ง เวลาเร่งและลดความเร็ว) แล้วคำนวณแรงบิดโหลด TL ความเฉื่อยของโหลด JL และแรงบิดเร่ง Ta ตามลำดับ จากนั้นหาแรงบิดที่ต้องการด้วย (TL + Ta) × ค่าความปลอดภัย สูตรสรุปไว้ในบท “สูตรแรงบิดโหลด โมเมนต์ความเฉื่อย และแรงบิดเร่ง” ของบทความนี้ ในการประมาณการด้วยค่าสมมติของบทความนี้ แกนบอลสกรูแนวนอนมีแรงบิดเร่งประมาณ 2 เท่าของแรงบิดโหลด
สาเหตุและวิธีป้องกันการหลุดสเต็ปคืออะไร?
สาเหตุหลักคือ การเร่งที่รุนแรงหรือการตามไม่ทันเนื่องจากความเฉื่อย แรงบิดไม่พอที่ความเร็วใช้งาน อัตราส่วนความเฉื่อยสูง เรโซแนนซ์ และการเปลี่ยนแปลงของโหลด วิธีป้องกันได้แก่ ยืดเวลาเร่งและลดความเร็ว ลดอัตราส่วนความเฉื่อยด้วยมอเตอร์ชนิดมีเกียร์หรือวิธีอื่น หลีกเลี่ยงช่วงเรโซแนนซ์ ใช้ไมโครสเต็ปหรือมอเตอร์ 5 เฟส และทบทวนไดรเวอร์กับแรงดันไฟเลี้ยง ระบบวงเปิดไม่รู้ตัวเมื่อเกิดการหลุดสเต็ป จึงควรพิจารณาการตรวจจับด้วยเอ็นโค้ดเดอร์หรือระบบวงปิดด้วย
สเต็ปปิ้งมอเตอร์กับเซอร์โวมอเตอร์ต่างกันอย่างไร?
สเต็ปปิ้งมอเตอร์ใช้การควบคุมแบบวงเปิดที่กำหนดมุมด้วยจำนวนพัลส์เป็นพื้นฐาน ไม่ต้องปรับเกน และยึดตำแหน่งขณะหยุดได้ดี ในทางกลับกัน แรงบิดจะลดลงมากที่ความเร็วสูง และไม่รู้ตัวเองเมื่อเกิดการหลุดสเต็ป เซอร์โวมอเตอร์ตรวจตำแหน่งด้วยเอ็นโค้ดเดอร์ตลอดเวลาและต้องปรับเกน ค่าที่ต้องตรวจก็ต่างกัน สเต็ปปิ้งดูที่เส้นโค้งแรงบิดพูลเอาต์และอัตราส่วนความเฉื่อย ส่วนเซอร์โวดูที่แรงบิดชั่วขณะสูงสุด แรงบิดประสิทธิผล และความเฉื่อยของโหลดที่ยอมรับได้
สเต็ปปิ้งมอเตอร์แบบวงปิดจะไม่หลุดสเต็ปใช่หรือไม่?
ผู้ผลิตบางรายอธิบายว่า “ไม่เกิดการหลุดสเต็ป” แต่ปลอดภัยกว่าหากไม่ตีความว่ารักษาตำแหน่งได้ไม่ว่าโหลดจะเป็นเท่าใด ในทางปฏิบัติควรมองว่าเป็นกลไกที่ตรวจจับความคลาดเคลื่อนของตำแหน่งแล้วชดเชย หรือหยุดด้วยสัญญาณเตือนเมื่อความคลาดเคลื่อนมากขึ้น กล่าวคือ เป็นระบบที่ “รู้ตัวเมื่อเกิดการหลุดสเต็ป” ควรตรวจสอบใน RFP ว่าเป็นแบบป้อนกลับตลอดเวลาหรือชดเชยหลังหยุด และทำงานอย่างไรเมื่อค่าเบี่ยงเบนสูง
ถ้าใช้ไมโครสเต็ปแล้วความแม่นยำจะสูงขึ้นหรือไม่?
ความละเอียดสูงขึ้น แต่ความแม่นยำไม่ได้สูงขึ้นตามสัดส่วน Lin Engineering ก็อธิบายว่าไมโครสเต็ปไม่จำเป็นต้องเพิ่มความแม่นยำ แต่เป็นการเพิ่มความละเอียด นอกจากนี้ ความแม่นยำในการกำหนดตำแหน่งของเครื่องจักรทั้งระบบยังมีความคลาดเคลื่อนของระยะลีดบอลสกรู ระยะคลอน และการเบี่ยงจากโหลดแรงเสียดทานเพิ่มเข้ามาด้วย หากต้องการความแม่นยำในการหยุดสูง ควรพิจารณาการกำหนดตำแหน่งจากทิศทางเดียวด้วย
ค่าใช้จ่ายของสเต็ปปิ้งมอเตอร์เป็นเท่าใด?
ค่าใช้จ่ายเปลี่ยนแปลงมากตามจำนวนแกน การจับคู่มอเตอร์กับไดรเวอร์ วงเปิดหรือวงปิด พัลส์เทรนหรือเครือข่าย มีเบรกหรือไม่ และขอบเขตของเอกสารการคำนวณและการทดสอบ จึงไม่สามารถระบุจำนวนเงินทั่วไปได้ วิธีที่แน่นอนกว่าคือกำหนดเงื่อนไขการทำงานและรายการตรวจสอบให้ชัดใน RFP แล้วขอใบเสนอราคาจากหลายรายมาเปรียบเทียบ
สรุป
- การเลือกสเต็ปปิ้งมอเตอร์ไม่ได้ตัดสินจากแรงบิดยึดค้าง แต่ตัดสินจากแรงบิดพูลเอาต์ที่ความเร็ว ไดรเวอร์ และแรงดันไฟเลี้ยงที่ใช้งาน รวมถึงแรงบิดเร่งและอัตราส่วนความเฉื่อย
- คุณลักษณะแรงบิดกับความเร็วถูกกำหนดโดยการจับคู่มอเตอร์กับไดรเวอร์ ไดรเวอร์อินพุต AC (จ่ายประมาณ 162 VDC มีข้อยกเว้นบางรุ่น) กับไดรเวอร์อินพุต 24 VDC ให้แรงบิดในช่วงความเร็วสูงต่างกัน (Oriental Motor)
- ในการประมาณการด้วยค่าสมมติ (แกนบอลสกรูแนวนอน 20 kg ระยะลีด 10 mm 150 mm/1.0 s) แรงบิดเร่ง 0.040 N·m มีค่าประมาณ 2 เท่าของแรงบิดโหลด 0.019 N·m แรงบิดที่ต้องการคือ 0.088–0.118 N·m (Sf 1.5–2) และสิ่งที่ต้องนำมาเทียบคือแรงบิดพูลเอาต์ที่ 1,200 r/min
- ค่าความปลอดภัยและอัตราส่วนความเฉื่อยเป็นค่าอ้างอิงของผู้ผลิต (ตัวอย่างของ Oriental Motor คือ Sf 1.5–2 อัตราส่วนความเฉื่อย RK 10/αSTEP 30) ให้ระบุในเอกสารการคำนวณว่าเป็นค่าของบริษัทใด ซีรีส์ใด
- ไมโครสเต็ปเพิ่มความละเอียด แต่ความแม่นยำไม่ได้เพิ่มตามสัดส่วน ความแม่นยำในการหยุดเป็นค่าที่มีเงื่อนไขกำกับ เช่น ไม่มีโหลด ฟูลสเต็ป และกำหนดตำแหน่งจากทิศทางเดียว
- ระบบวงเปิดไม่รู้ตัวเมื่อเกิดการหลุดสเต็ป ระบบวงปิดเป็นทางเลือกที่เปลี่ยนการหลุดสเต็ปให้เป็นการตรวจจับ การชดเชย และสัญญาณเตือน และต้องตรวจสอบความแตกต่างของระบบใน RFP
- แกนแนวตั้งยึดตำแหน่งได้เฉพาะขณะจ่ายไฟ ต้องตรวจสอบเบรกแบบทำงานเมื่อไม่มีกระแสกระตุ้น ระบบจ่ายไฟของเบรก และลำดับการปลดเบรกกับการกระตุ้นมอเตอร์
- ใน RFP ให้ผู้รับงานระบุเอกสารการคำนวณ ระยะเผื่อของแรงบิดพูลเอาต์ เงื่อนไขของความแม่นยำในการหยุด วิธีสั่งงาน กระแสขณะหยุด อุณหภูมิและรอบการทำงาน แล้วตรวจสอบภายใต้เงื่อนไขเดียวกันใน FAT/SAT
TOMAS TECH ให้การสนับสนุนบริษัทผู้ผลิตญี่ปุ่นในประเทศไทยด้านการออกแบบระบบควบคุมและการออกแบบระบบไฟฟ้าของเครื่องจักรอัตโนมัติและอุปกรณ์ลำเลียง ท่านสามารถปรึกษาเราได้ตั้งแต่ขั้นการทบทวนเอกสารการคำนวณมอเตอร์ของเครื่องจักรที่มีอยู่ การเปรียบเทียบระบบระหว่างสเต็ปปิ้งกับเซอร์โว ไปจนถึงการจัดทำ RFP ติดต่อเราได้ที่หน้าติดต่อเรา
ข้อมูลอ้างอิง
- Oriental Motor U.S.A., Technical Reference (Motor Sizing/Stepping Motors): https://www.orientalmotor.com/products/pdfs/F_TecRef/TecRefAll.pdf
- Oriental Motor, Selection Tips: https://www.orientalmotor.com/support/selectionTips.pdf
- Oriental Motor FAQ, I’m concerned about the heat (surface temperature) of stepping motors: https://faq.orientalmotor.com/im-concerned-about-the-heat-surface-temperature-of-stepping-motors-including-%CE%B1step.-is-this-abnormal
- Oriental Motor U.S.A., หน้าผลิตภัณฑ์ AZD-CED: https://catalog.orientalmotor.com/pl/printitem/ethercat-compatible-drivers/ries-ethercat-compatible-drivers-ac-input/azd-ced
- Oriental Motor U.S.A., AS Series Connection and Operation: https://www.orientalmotor.com/products/pdfs/connection/AS-RoHS_connection_operation.pdf
- Oriental Motor U.S.A., RK Series Connection and Operation: https://www.orientalmotor.com/products/pdfs/connection/RK-RoHS_connection_operation.pdf
- Lin Engineering, Methods for Increasing Accuracy in Stepper Motors (2020-08-06): https://www.linengineering.com/news/methods-for-increasing-accuracy-in-stepper-motors
- MinebeaMitsumi, Stepping motors: https://product.minebeamitsumi.com/en/product/category/rotary/steppingmotor/
- MinebeaMitsumi, ตารางข้อมูลจำเพาะ H17PMK: https://product.minebeamitsumi.com/en/product/category/rotary/steppingmotor/hybrid/parts/H17PMK4218.html
- Parker Hannifin, Comparison of Motor TECHNOLOGIES: Servo, Stepper, Stepper with Encoder (ปรับปรุง 2024-06-21): https://parkermotion.atlassian.net/wiki/spaces/EIPKB1/pages/17564385/Comparison+of+Motor+TECHNOLOGIES+Servo+Stepper+Stepper+with+Encoder
- Automation World, Applied Motion Products Closed Loop Integrated Motors for High-Acceleration Applications (2019-11-20): https://www.automationworld.com/products/product/21098077/applied-motion-products-closed-loop-integrated-motors-for-high-acceleration-applications
- ข่าวประชาสัมพันธ์ BOI No.117/2569 (2026-07-23): https://www.boi.go.th/upload/content/PR117_2569EN.pdf
- ข่าวประชาสัมพันธ์ BOI No.124/2569 (2026-08-04): https://www.boi.go.th/upload/content/No.124_2569.pdf
- IFR, Executive Summary World Robotics 2026 – Industrial Robots: https://ifr.org/img/worldrobotics/Executive_Summary_WR_2026_-_Industrial_Robots.pdf
- IFR, Five Million Robots now Operate in Factories Globally (2026-09-24): https://ifr.org/ifr-press-releases/news/five-million-robots-now-operate-in-factories-globally


