


การวัดความเร็วสายพานลำเลียง การวัดระยะป้อนวัสดุ การกำหนดตำแหน่งของเครื่องจักรอัตโนมัติ และการตรวจจับการหมุนของเพลามอเตอร์ เอ็นโค้ดเดอร์ (encoder) ถูกใช้อยู่แทบทุกจุดในโรงงาน แต่เมื่อเสีย เรามักได้ยินปัญหาอย่าง “หารุ่นเดิมไม่ได้” “ไม่รู้ว่ารุ่นที่ SI (System Integrator) เสนอมาในใบเสนอราคาเหมาะสมหรือไม่” หรือ “แต่ละไลน์ใช้ผู้ผลิตและรุ่นต่างกันจนเตรียมอะไหล่สำรองไม่ครบ” การเลือกโรตารีเอ็นโค้ดเดอร์ (rotary encoder) ดูเหมือนแค่เปรียบเทียบความละเอียดในแคตตาล็อก แต่ในความเป็นจริงเป็นงานที่เกี่ยวข้องไปถึงอุปกรณ์ฝั่งรับสัญญาณ การเดินสาย และขั้นตอนการกู้คืนระบบ
บทความนี้มีข้อเสนอเพียงข้อเดียว ถ้าเลือกเอ็นโค้ดเดอร์จาก “ความละเอียด” อย่างเดียว จะพลาด
- เมื่อเพิ่มความละเอียด แม้ที่รอบเท่าเดิม ความถี่เอาต์พุตก็สูงขึ้น และจะชนขีดจำกัดของอินพุตฝั่งรับ (high-speed counter) และขีดจำกัดความถี่ตอบสนองสูงสุดของตัวเอ็นโค้ดเดอร์เอง รอบสูงสุดทางไฟฟ้ากับรอบที่ยอมให้ทางกลเป็นข้อจำกัดคนละตัว และขีดจำกัดที่ใช้งานได้จริงคือค่าที่น้อยกว่า
- คำว่า “CPR” “พัลส์” และ “count” มีนิยามต่างกันในแต่ละบริษัท และคลาดกัน 4 เท่าตามว่ามีการคูณ 4 เท่าหรือไม่ ต้องให้เขียนนิยามไว้ในสเปก
- ชนิดเอาต์พุต (open collector, voltage output, line driver, push-pull เป็นต้น) ความยาวสาย และการป้องกันสัญญาณรบกวน ต้องกำหนดคู่กับอุปกรณ์ฝั่งรับ ค่าแนะนำความยาวสายต่างกันในแต่ละบริษัท จึงไม่ควรสรุปเป็นตัวเลขเดียว
- หลังไฟดับต้องทำการกลับจุดอ้างอิง (homing) หรือไม่ (อินคริเมนทัล) หรือเก็บตำแหน่งไว้ได้ (แอบโซลูทแบบรอบเดียวหรือหลายรอบ) ให้ตัดสินจากขั้นตอนการกู้คืนเครื่องจักรและความปลอดภัย
- การสื่อสารแบบอนุกรม (SSI, BiSS, EnDat เป็นต้น) มีความสัมพันธ์ระหว่างสัญญาณนาฬิกา (clock) กับความยาวสาย และทางเลือกจะถูกกำหนดโดยสิ่งที่ไดรฟ์หรือคอนโทรลเลอร์รองรับ
- สภาพแวดล้อม (น้ำมัน ฝุ่น การควบแน่น การสั่นสะเทือน) ระดับ IP แรงที่กระทำต่อเพลา วิธีติดตั้ง และคัปปลิ้ง ต้องตรวจสอบตามเงื่อนไขหน้างาน
- การกำหนดรุ่นมาตรฐาน อะไหล่สำรอง และการเตรียมรับมือการเลิกผลิต มีผลอย่างมากต่อเวลาหยุดเครื่องเมื่อเกิดเสีย
ดังนั้น สิ่งสำคัญสำหรับฝ่ายผู้สั่งซื้อคือ ให้ผู้เสนอราคาเขียนค่าสมมติฐานไว้ใน RFP (เอกสารขอใบเสนอราคา) และวัดค่าจริงไว้ใน FAT (การทดสอบรับมอบที่โรงงานผู้ผลิต) และ SAT (การทดสอบรับมอบที่หน้างาน)
ต่อไปนี้จะอธิบายสำหรับผู้รับผิดชอบด้านวิศวกรรมการผลิต การออกแบบเครื่องจักร การบำรุงรักษา และการจัดซื้อ ในโรงงานญี่ปุ่นในไทย (ชลบุรี ระยอง อยุธยา สมุทรปราการ ปทุมธานี เป็นต้น) โดยเรียงตามประเภทของเอ็นโค้ดเดอร์ 8 ขั้นตอนการเลือก ความละเอียด ความถี่ตอบสนอง ชนิดเอาต์พุต การเดินสาย การสื่อสารอนุกรม สภาพแวดล้อม การติดตั้งทางกล ความปลอดภัยเชิงฟังก์ชัน การเปลี่ยนและการเลิกผลิต วิธีอ่านเอกสารของผู้ผลิต RFP, FAT/SAT และต้นทุนกับผลตอบแทน
อนึ่ง บทความนี้ไม่ได้แนะนำผลิตภัณฑ์ของผู้ผลิตรายใด และไม่ได้จัดอันดับ ตัวเลขของผู้ผลิตเป็นไปตามนิยามและเงื่อนไขในเอกสารของแต่ละราย ไม่ใช่ค่าที่เปรียบเทียบภายใต้เงื่อนไขเดียวกัน การคำนวณแบบจำลองในช่วงท้ายใช้ตัวเลขสมมติสำหรับบทความนี้ และไม่ใช่ใบเสนอราคา
โรตารีเอ็นโค้ดเดอร์คืออะไร: การใช้งานและองค์ประกอบ
เซนเซอร์ที่แปลงการหมุนเป็นสัญญาณไฟฟ้า
โรตารีเอ็นโค้ดเดอร์คือเซนเซอร์ที่แปลงการหมุนของเพลาเป็นสัญญาณไฟฟ้า การใช้งานหลักในโรงงานแบ่งได้เป็น 3 กลุ่มดังนี้
- การตรวจจับความเร็ว: วัดความเร็วรอบของสายพานลำเลียง ลูกกลิ้ง และเพลามอเตอร์
- การตรวจจับตำแหน่ง: การกำหนดตำแหน่งของเครื่องจักรอัตโนมัติ การแบ่งตำแหน่งของโต๊ะอินเด็กซ์ และสัญญาณป้อนกลับ (feedback) ของเซอร์โวมอเตอร์
- การวัดความยาว: วัดระยะป้อนของฟิล์ม ลวด หรือแผ่นวัสดุ จากการหมุนของลูกกลิ้งป้อน
สำหรับเซอร์โวมอเตอร์ มีเอ็นโค้ดเดอร์ประเภทที่ติดตั้งในตัวมอเตอร์ ซึ่งต้องเลือกคู่กับไดรฟ์ ในอีกด้านหนึ่ง มอเตอร์ที่ขับด้วยอินเวอร์เตอร์ เพลาตามของสายพานลำเลียง และลูกกลิ้งวัดความยาว มีรูปแบบที่ติดตั้งเอ็นโค้ดเดอร์แบบมีเพลาหรือแบบเพลากลวง (hollow shaft) ภายหลัง แนวคิดว่าจะควบคุมด้วยเซอร์โวหรืออินเวอร์เตอร์ได้สรุปไว้ใน “การควบคุมเซอร์โวกับการควบคุมอินเวอร์เตอร์ 2026 | 4 เส้นแบ่งที่ตัดสินการเลือกใช้” บทความนี้มุ่งเน้นเอ็นโค้ดเดอร์แบบมีเพลาและแบบเพลากลวงที่ติดตั้งภายหลังเป็นหลัก และกล่าวถึงสัญญาณป้อนกลับในตัวมอเตอร์เท่าที่จำเป็น
ภาพรวมของประเภท

เอ็นโค้ดเดอร์จัดระเบียบได้ง่ายเมื่อแบ่งตาม 3 แกนต่อไปนี้
| แกนการแบ่ง | ประเภทหลัก | จุดที่มีผลต่อการเลือก |
|---|---|---|
| วิธีบอกตำแหน่ง | อินคริเมนทัล / แอบโซลูทรอบเดียว (single-turn) / แอบโซลูทหลายรอบ (multi-turn) | การจัดการหลังไฟดับ ความจำเป็นของการกลับจุดอ้างอิง |
| วิธีตรวจจับ | แบบออปติคอล / แบบแม่เหล็ก (นอกจากนี้ยังมีแบบคาปาซิทีฟ แบบอินดักทีฟ เป็นต้น) | ความละเอียด ความทนต่อสภาพแวดล้อม ผลกระทบจากสนามแม่เหล็ก |
| เอาต์พุตและการสื่อสาร | open collector / voltage output / line driver (RS-422) / push-pull / อนุกรม (SSI, BiSS, EnDat เป็นต้น) / fieldbus และ IO-Link | อุปกรณ์ฝั่งรับ ความยาวสาย สัญญาณรบกวน |
ตามคู่มือการติดตั้งและเดินสายของ EPC (Encoder Products Company) จากสหรัฐอเมริกา เอ็นโค้ดเดอร์แบบอินคริเมนทัลให้คลื่นสี่เหลี่ยมที่เป็นสัดส่วนกับการหมุน ส่วนเอ็นโค้ดเดอร์แบบแอบโซลูทให้โค้ดเวิร์ด (code word) เฉพาะตัวสำหรับแต่ละมุมของเพลา คู่มือเดียวกันระบุว่าเอ็นโค้ดเดอร์แบบ quadrature ให้สัญญาณ 2 ช่องคือเฟส A และเฟส B ที่เหลื่อมกัน 90° ทางไฟฟ้า และแยกทิศการหมุนจากว่าเฟสใดนำหน้า เฟส Z (index) คือพัลส์ที่ออกมา 1 ครั้งต่อรอบที่ตำแหน่งทางกลเดิม
ความแตกต่างระหว่างอินคริเมนทัลกับแอบโซลูท
เกิดอะไรขึ้นหลังไฟดับ
ความแตกต่างระหว่างแอบโซลูทเอ็นโค้ดเดอร์กับอินคริเมนทัลเอ็นโค้ดเดอร์ สรุปสั้น ๆ ได้ว่า “หลังไฟดับแล้ว รู้ตำแหน่งปัจจุบันหรือไม่”
| ประเด็น | อินคริเมนทัล | แอบโซลูทรอบเดียว | แอบโซลูทหลายรอบ |
|---|---|---|---|
| สิ่งที่ส่งออก | พัลส์ที่เป็นสัดส่วนกับการหมุน (เฟส A, B, Z) | ค่าเฉพาะตัวสำหรับแต่ละมุมภายใน 1 รอบ | มุมภายใน 1 รอบ + จำนวนรอบ |
| หลังไฟดับ | ไม่รู้ตำแหน่ง ต้องกลับจุดอ้างอิง | รู้ตำแหน่งภายใน 1 รอบ | รู้ตำแหน่งในช่วงที่เกิน 360° |
| ตัวอย่างงานที่เหมาะ | การตรวจจับความเร็ว การวัดความยาว การกำหนดตำแหน่งที่ทำการกลับจุดอ้างอิงได้ | การตรวจจับมุมที่จบภายใน 1 รอบ | การกำหนดตำแหน่งที่ครอบคลุมหลายรอบ (เช่น เพลาบอลสกรู) |
| สิ่งที่ต้องตรวจสอบ | วิธีหาจุดอ้างอิง การใช้เฟส Z ตัวนับฝั่งรับ | จำนวน bit วิธีการสื่อสาร | วิธีเก็บจำนวนรอบ จำนวน bit วิธีการสื่อสาร |
แบบอินคริเมนทัลให้ตัวนับฝั่งรับนับพัลส์เพื่อหาตำแหน่ง เมื่อไฟดับหรือหยุดฉุกเฉินจนไฟตัด จึงไม่รู้ว่าอยู่ที่ตำแหน่งใด การกู้คืนต้องมีการเคลื่อนที่เพื่อกลับจุดอ้างอิง เครื่องจักรขยับขณะกลับจุดอ้างอิงได้หรือไม่ ชนกับชิ้นงานหรือจิ๊กหรือไม่ และผู้ปฏิบัติงานทำตามขั้นตอนนั้นได้หรือไม่ คือข้อมูลสำหรับตัดสินใจเลือกแบบ
แบบแอบโซลูทรู้ตำแหน่งทันทีที่จ่ายไฟ แบบหลายรอบนับจำนวนรอบด้วย จึงวัดได้ในช่วงที่เกิน 360° ตามคำอธิบายของ POSITAL สำหรับวิธีเริ่มเดินเครื่องและการรับมอบระบบควบคุมเซอร์โว ดูเพิ่มเติมได้ที่ “การควบคุมเซอร์โว: คู่มือจัดซื้อและ FAT/SAT สำหรับโรงงานไทยปี 2026“
“วิธีเก็บจำนวนรอบ” ของแบบหลายรอบต่างกันตามผลิตภัณฑ์
ในแอบโซลูทแบบหลายรอบ หากเพลาถูกหมุนระหว่างที่ไฟเลี้ยงภายนอกถูกตัด วิธีนับจำนวนรอบนั้นไว้แตกต่างกันในแต่ละผลิตภัณฑ์ ในเอกสารที่ตรวจสอบครั้งนี้ มีการเขียนถึงวิธีต่อไปนี้ (ทั้งหมดเป็นคำกล่าวอ้างของผู้ผลิต)
- POSITAL: นับจำนวนรอบด้วยการเก็บเกี่ยวพลังงาน (energy harvesting) จากปรากฏการณ์ Wiegand โดยไม่ใช้ทั้งแบตเตอรี่และเกียร์ บริษัทระบุว่าสร้างพัลส์แรงดันได้โดยไม่ขึ้นกับความเร็วรอบ (แม้แทบเป็น 0) เพื่อจ่ายไฟให้วงจรนับ และมีประวัติการใช้งานมาตั้งแต่ปี 2005 บริษัทชี้ว่าแบตเตอรี่มีอายุจำกัด หนัก และมีสารอันตราย ส่วนชุดเกียร์มีขนาดใหญ่ ซับซ้อน ราคาแพง และไม่ทนต่อแรงกระแทกและการสั่นสะเทือน
- Kübler: หน้าผลิตภัณฑ์ Sendix M3688 IO-Link ระบุว่าเป็นแบบหลายรอบเชิงอิเล็กทรอนิกส์ที่ “ไม่ใช้ทั้งเกียร์และแบตเตอรี่ด้วยเทคโนโลยี Energy Harvesting”
- Nikon: ประกาศเมื่อวันที่ 20 พฤศจิกายน 2023 ว่า MAR-M700MFA เป็น “แอบโซลูทเอ็นโค้ดเดอร์หลายรอบแบบไม่ใช้แบตเตอรี่ที่ติดตั้งแบตเตอรี่โซลิดสเตต” และกล่าวว่าเป็น “รายแรกของโลก” (เป็นการกล่าวอ้างของ Nikon เอง) เป็นแบบชุดคิต (kit) สำหรับติดตั้งในเซอร์โวมอเตอร์ ไม่ใช่เอ็นโค้ดเดอร์แบบมีเพลาสำหรับงานทั่วไป
แม้จะเรียกว่า “ไม่ใช้แบตเตอรี่ (battery-less)” เหมือนกัน แต่หลักการต่างกัน วิธีที่แน่นอนคือตรวจสอบในสเปกว่าเก็บจำนวนรอบด้วยวิธีใด รวมถึงแบบใช้แบตเตอรี่ และให้ผู้ผลิตเขียนขั้นตอนการบำรุงรักษา (ต้องเปลี่ยนหรือไม่และเปลี่ยนอย่างไร) ไว้
จำนวน bit กับจำนวนตำแหน่ง
ความละเอียดของแบบแอบโซลูทแสดงเป็นจำนวนตำแหน่งเฉพาะตัวต่อ 1 รอบ และมักเขียนเป็น bit เมื่อคำนวณจะได้ดังนี้
- 14 bit = 2¹⁴ = 16,384 ตำแหน่งต่อรอบ 360° ÷ 16,384 ≈ 0.022° (ความละเอียด 1 รอบของ Kübler M3688 จากหน้าผลิตภัณฑ์)
- 18 bit = 2¹⁸ = 262,144 รอบ (รุ่นเดียวกัน ส่วนหลายรอบ)
- 27 bit = 134,217,728 ส่วน และ 16 bit = 65,536 รอบ (ค่าสูงสุดของ Nikon MAR-M700MFA จากข่าวประชาสัมพันธ์ปี 2023)
ยิ่งจำนวน bit มาก ยิ่งรู้ตำแหน่งได้ละเอียด แต่หากเกินจำนวน bit ที่ฝั่งรับ (คอนโทรลเลอร์ ไดรฟ์) รองรับได้ ก็ไม่มีความหมาย POSITAL เขียนว่าคอนโทรลเลอร์ SSI มักถูกจำกัดไว้ที่ 13 bit สำหรับรอบเดียว (คำกล่าวอ้างของผู้ผลิต)
8 ขั้นตอนการเลือก
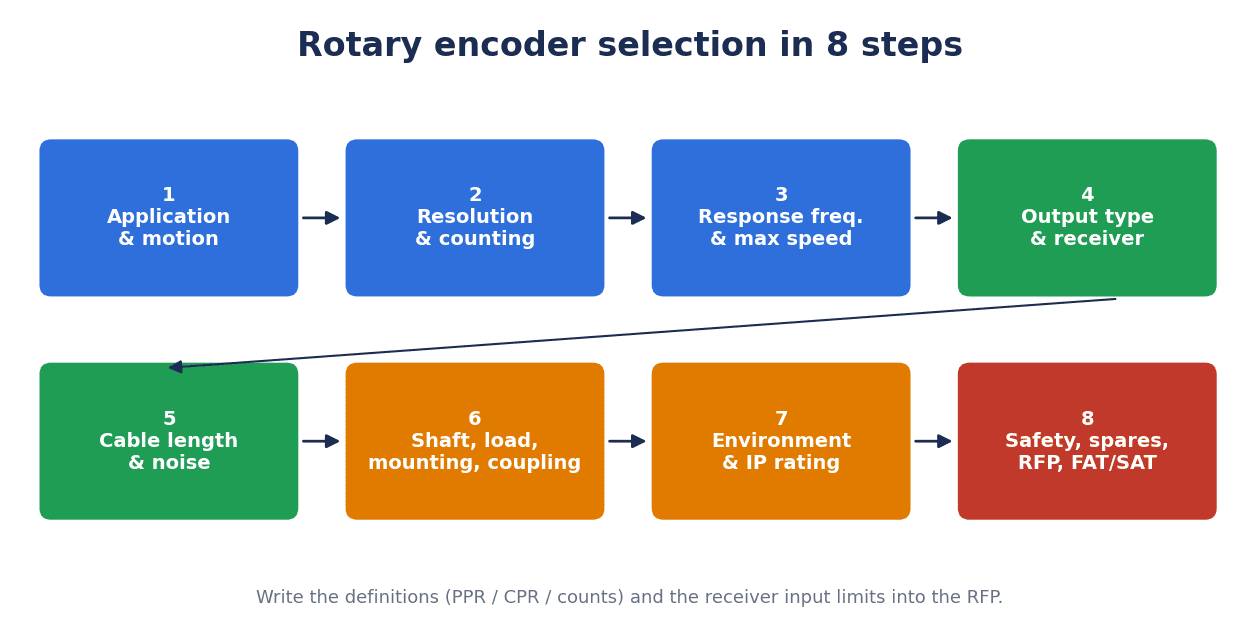
เราแบ่งวิธีเลือกเอ็นโค้ดเดอร์เป็น 8 ขั้นตอนตามลำดับการตัดสินใจ หากตัดสินใจจากบนลงล่าง จะเกิดการย้อนกลับมาแก้ภายหลังได้ยากขึ้น
| ขั้นตอน | เนื้อหา | สิ่งที่ต้องตัดสินใจเป็นหลัก |
|---|---|---|
| 1. การใช้งานและการเคลื่อนที่ (Application & motion) | ใช้วัดความเร็ว ตำแหน่ง หรือความยาว ช่วงความเร็วรอบ การจัดการหลังไฟดับ | อินคริเมนทัลหรือแอบโซลูท รอบเดียวหรือหลายรอบ |
| 2. ความละเอียดและการนับ (Resolution & counting) | ความละเอียดของมุมหรือความยาวที่ต้องการ | นิยามความละเอียด (PPR, CPR, bit) การตั้งค่าการคูณ |
| 3. ความถี่ตอบสนองและความเร็วรอบ (Response frequency & speed) | ที่รอบสูงสุด ความถี่เอาต์พุตเกินขีดจำกัดหรือไม่ | รอบสูงสุดทางไฟฟ้า รอบที่ยอมให้ทางกล ความถี่อินพุตของฝั่งรับ |
| 4. ชนิดเอาต์พุตและฝั่งรับ (Output type & receiver) | เอาต์พุตเข้ากับวงจรอินพุตของฝั่งรับหรือไม่ | open collector, voltage output, line driver, push-pull, อนุกรม |
| 5. ความยาวสายและสัญญาณรบกวน (Cable length & noise) | ความยาวและเส้นทางสาย ระยะห่างจากแหล่งสัญญาณรบกวน | ชนิดสาย ชีลด์ (shield) เส้นทางเดินสาย แรงดันไฟเลี้ยง |
| 6. ด้านกล (Mechanical: shaft, load, mounting, coupling) | ขนาดเพลา แรงที่กระทำต่อเพลา วิธีติดตั้ง | แบบมีเพลาหรือเพลากลวง คัปปลิ้ง ตำแหน่งพูลเลย์และเกียร์ |
| 7. สภาพแวดล้อมและระดับ IP (Environment & IP) | น้ำมัน ฝุ่น การควบแน่น การสั่นสะเทือน อุณหภูมิ | วิธีตรวจจับ ระดับการป้องกัน อุณหภูมิและความชื้นใช้งาน |
| 8. ความปลอดภัย อะไหล่สำรอง RFP และ FAT/SAT (Safety, spares, RFP, FAT/SAT) | เป็นงานด้านความปลอดภัยหรือไม่ เงื่อนไขการเปลี่ยนและการจัดหา | ความจำเป็นของการรับรอง รุ่นมาตรฐาน อะไหล่สำรอง รายการทดสอบรับมอบ |
บทต่อไปจะดูจุดที่ต้องตรวจสอบในแต่ละขั้นตอน
วิธีกำหนดความละเอียด: ความต่างของนิยาม PPR, CPR, count และ bit
คิดย้อนกลับจาก “ความละเอียดที่ต้องการ”
ความละเอียดของเอ็นโค้ดเดอร์ให้กำหนดจาก “ต้องรู้ได้ละเอียดแค่ไหน” ก่อน สำหรับลูกกลิ้งวัดความยาวคือระยะป้อนต่อ 1 พัลส์ สำหรับการกำหนดตำแหน่งคือความละเอียดของมุมที่ต้องการ แต่ดังที่จะเห็นในบทถัดไป หากเพิ่มความละเอียดเกินความจำเป็น ขีดจำกัดความเร็วรอบจะลดลง สิ่งสำคัญคืออย่าเลือกด้วยเหตุผลว่า “ยิ่งมากยิ่งอุ่นใจ”
“CPR” มี 2 ความหมายที่ต่างกัน 4 เท่า
หน่วยของความละเอียดมีทั้งชื่อเรียกและความหมายต่างกันตามผู้ผลิต
| คำศัพท์ | ความหมาย (แหล่งที่มา) |
|---|---|
| P/R, PPR | จำนวนพัลส์ต่อ 1 รอบ Omron และ Autonics เขียนว่า “P/R” ส่วน Same Sky (เดิมคือ CUI Devices) เขียนว่า “PPR” Same Sky อธิบายว่า PPR คือจำนวนพัลส์ High ที่ออกที่เฟส A หรือเฟส B ต่อ 1 รอบ |
| CPR (Counts per Revolution) | ตาม Same Sky ส่วนใหญ่หมายถึงจำนวนสถานะจากการถอดรหัส quadrature ของเฟส A และ B (PPR x 4) |
| CPR (Cycles per Revolution) | EPC ใช้ “CPR = Cycles Per Revolution” ในความหมายเดียวกับ PPR Same Sky ก็เตือนว่ามีผู้ผลิตที่ใช้ในความหมาย Cycles ซึ่งต่างกัน 4 เท่า |
| LPR (Lines per Revolution) | ตาม Same Sky มีความหมายเดียวกับ PPR |
| bit | จำนวนตำแหน่งต่อ 1 รอบของแบบแอบโซลูท EPC เขียนว่า “bits or counts per revolution” |
ตัวอย่างเช่น หากนำอินคริเมนทัล 2,000 P/R ไปคูณ 4 เท่าที่ฝั่งรับ จะได้ 2,000 x 4 = 8,000 count ต่อรอบ และ 360° ÷ 8,000 = 0.045° ต่อ count (ตามนิยาม “CPR = PPR x 4” ของ Same Sky) แม้เป็นตัวเลข “2,000” เหมือนกัน ความละเอียดจริงจะต่างกัน 4 เท่า ขึ้นอยู่กับว่าเป็นจำนวนพัลส์ หรือจำนวน count หลังคูณ 4 เท่า
ค่า “1 ถึง 100,000 CPR” ของ 36RT/H Accu-CoderPro® ที่ EPC ประกาศเมื่อวันที่ 27 สิงหาคม 2026 ก็ต้องอ่านตามนิยามของ EPC (Cycles) เมื่อนำไปเทียบกับ PPR ของบริษัทอื่น ให้ปรับนิยามให้ตรงกันก่อนเปรียบเทียบ
เขียนการตั้งค่าการคูณของฝั่งรับไว้ในสเปกด้วย
ในกรณีอินคริเมนทัล แม้เป็นเอ็นโค้ดเดอร์ตัวเดียวกัน ขนาดของ 1 count จะเปลี่ยนไปตามว่าตัวนับฝั่งรับใช้การคูณ 1 เท่า 2 เท่า หรือ 4 เท่า ใน RFP ให้เขียนหน่วยความละเอียดของเอ็นโค้ดเดอร์ (PPR, CPR = Cycles, CPR = Counts, bit) คู่กับการตั้งค่าการคูณของฝั่งรับ ในการปรับปรุงเครื่องจักรเดิม หากตรวจสอบด้วยว่าค่าคงที่ “ระยะเคลื่อนที่ต่อ 1 พัลส์” ในโปรแกรมสร้างจากนิยามใด จะช่วยป้องกันความสับสนตอนเปลี่ยนตัวได้
ความถี่ตอบสนองสูงสุดกับขีดจำกัดความเร็วรอบ
ทางไฟฟ้ากับทางกลเป็นข้อจำกัดคนละตัว
ความถี่ตอบสนองของเอ็นโค้ดเดอร์คือจุดที่พลาดง่ายที่สุดในการเลือก เอ็นโค้ดเดอร์มีขีดจำกัด 2 ตัวดังนี้
- ขีดจำกัดทางไฟฟ้า: ความเร็วรอบที่กำหนดจากความถี่สูงสุดที่วงจรเอาต์พุตของเอ็นโค้ดเดอร์ตอบสนองได้ (ความถี่ตอบสนองสูงสุด) Omron เรียกว่า “Maximum electrical response speed” ส่วน Autonics เรียกว่า “Max. response revolution”
- ขีดจำกัดทางกล: ความเร็วรอบที่ยอมให้ ซึ่งกำหนดจากข้อจำกัดทางกล เช่น ตลับลูกปืน Omron เรียกว่า “Maximum permissible speed” ส่วน Autonics เรียกว่า “Max. allowable revolution”
รอบสูงสุดทางไฟฟ้าคำนวณด้วยสูตรต่อไปนี้ ซึ่งมีอยู่ในเอกสารของ Omron และ Autonics
รอบสูงสุดทางไฟฟ้า (rpm) = ความถี่ตอบสนองสูงสุด (Hz) ÷ ความละเอียด (P/R) x 60
เอกสารของ Omron เขียนว่าหากเกินความเร็วรอบนี้ จะไม่ตอบสนองทางไฟฟ้า ขีดจำกัดที่ใช้งานได้จริงคือค่าที่น้อยกว่าระหว่างทางไฟฟ้ากับทางกล หน้าผลิตภัณฑ์ของ Autonics ก็มีหมายเหตุว่า “เมื่อเลือกความละเอียด ให้รอบตอบสนองสูงสุดไม่เกินรอบสูงสุดที่ยอมให้”
ตัวอย่างการคำนวณ (การคำนวณ A)
เมื่อคำนวณด้วยค่าในเอกสารของแต่ละบริษัท จะได้ดังนี้
| เงื่อนไข | การคำนวณ | ขีดจำกัดทางไฟฟ้า | ขีดจำกัดทางกล | ขีดจำกัดที่ใช้งานได้จริง |
|---|---|---|---|---|
| Autonics E50S8-5000-6-L-5-C (line driver ค่าจากหน้าผลิตภัณฑ์) 5,000 P/R, 300 kHz | 300,000 ÷ 5,000 x 60 | 3,600 rpm | 5,000 rpm | 3,600 rpm (กำหนดโดยฝั่งไฟฟ้า) |
| รุ่นที่มีความถี่ตอบสนองสูงสุด 100 kHz ที่ 2,000 P/R | 100,000 ÷ 2,000 x 60 | 3,000 rpm | ขึ้นกับรอบที่ยอมให้ของรุ่นนั้น | 3,000 rpm หากฝั่งกลสูงกว่านี้ |
| รุ่นที่มีความถี่ตอบสนองสูงสุด 100 kHz ที่ 1,000 P/R | 100,000 ÷ 1,000 x 60 | 6,000 rpm | ขึ้นกับรอบที่ยอมให้ของรุ่นนั้น | หากเป็นรุ่นที่ฝั่งกล 6,000 rpm ทั้งสองค่าจะเท่ากัน |
Autonics E50S8-5000-6-L-5-C หมุนทางกลได้ถึง 5,000 rpm แต่ที่ 5,000 P/R ฝั่งไฟฟ้าจะถึงขีดจำกัดก่อนที่ 3,600 rpm ในตัวอย่างรุ่น 100 kHz หากเพิ่มความละเอียดจาก 1,000 P/R เป็น 2,000 P/R รอบสูงสุดทางไฟฟ้าจะลดลงจาก 6,000 rpm เป็น 3,000 rpm เมื่อเพิ่มความละเอียดเป็น 2 เท่า รอบสูงสุดทางไฟฟ้าจะลดลงครึ่งหนึ่ง
อนึ่ง ในดาต้าชีตฉบับเก่าของ Omron (CSM_E6B2-C_DS_E_4_1 ซึ่งเป็นสำเนาที่ตัวแทนจำหน่ายเผยแพร่) ระบุความถี่ตอบสนองสูงสุดของ E6B2-C ว่าเป็น 100 kHz หรือ 50 kHz ตามรุ่น เนื่องจากการผสานเซลล์ในตาราง บทความนี้จึงไม่ได้ระบุว่ารุ่นใดเป็นค่าใด สำหรับรุ่นที่ใช้จริง ให้ตรวจสอบค่าในดาต้าชีตฉบับล่าสุด
ตรวจสอบความถี่อินพุตของฝั่งรับด้วย
แม้ขีดจำกัดฝั่งเอ็นโค้ดเดอร์จะมีเผื่อ แต่หากเกินขีดจำกัดความถี่อินพุตของฝั่งรับ (high-speed counter ของ PLC อินพุตเอ็นโค้ดเดอร์ของอินเวอร์เตอร์หรือไดรฟ์ เป็นต้น) ก็จะเกิดการนับพลาด (missed counts) ให้คำนวณความถี่เอาต์พุตที่รอบสูงสุด และให้ผู้เสนอแสดงเป็นตัวเลขตั้งแต่ขั้น RFP ว่าต่ำกว่าขีดจำกัดของทั้งเอ็นโค้ดเดอร์และฝั่งรับ การคูณเพื่อให้ละเอียดขึ้นเป็นการประมวลผลของฝั่งรับ ดังนั้นความถี่เอาต์พุตของเอ็นโค้ดเดอร์ให้คำนวณจากจำนวนพัลส์ก่อนคูณ
ชนิดเอาต์พุตกับการจับคู่อุปกรณ์ฝั่งรับ
ชื่อชนิดเอาต์พุตต่างกันในแต่ละบริษัท
ชนิดเอาต์พุตของเอ็นโค้ดเดอร์คือรูปแบบวงจรเอาต์พุตของเอ็นโค้ดเดอร์ แม้เป็นวงจรประเภทเดียวกัน ชื่อเรียกก็ต่างกันตามผู้ผลิต Omron เขียนว่า “NPN open collector” “voltage output (NPN output)” และ “line driver (เทียบเท่า RS-422A, เทียบเท่า AM26LS31)” Autonics เขียนว่า “Totem pole” “NPN open collector” และ “Line Driver” ส่วน Pepperl+Fuchs เขียนว่า “Push-Pull (การผสม NPN กับ PNP)” Dynapar บางครั้งเรียกเอาต์พุตตามเบอร์ไอซีไดรเวอร์ เช่น 7272 หรือ 4469 ส่วน “HTL” และ “TTL” เป็นคำที่ใช้กันทั่วไปเพื่อเรียกระดับสัญญาณ ไม่ใช่ชื่อวงจรเอาต์พุต ช่วงแรงดันให้ตรวจสอบในดาต้าชีตของแต่ละรุ่น
คุณลักษณะของแต่ละชนิด
เมื่อเรียงคำอธิบายในเอกสารของแต่ละบริษัท จะได้ดังนี้ (ทั้งหมดเป็นคำกล่าวอ้างของผู้ผลิต)
| ชนิดเอาต์พุต | คำอธิบายของแต่ละบริษัท | ฝั่งรับที่ใช้คู่กัน | จุดที่ควรตรวจสอบ |
|---|---|---|---|
| open collector (NPN / PNP) | Dynapar “โครงสร้างเรียบง่ายและราคาถูก เป็นเอาต์พุตที่ทำได้เพียงดูดกระแส (sink) เหมาะกับงานที่สายสั้น ไม่เหมาะกับสายยาวหรือสภาพแวดล้อมที่มีสัญญาณรบกวนมาก” | วงจรอินพุตที่ตรงกับ sink / source | NPN หรือ PNP รูปแบบอินพุตของฝั่งรับ ความยาวสาย |
| voltage output | Omron E6B2-C มีรุ่น “voltage output (NPN output)” (ดาต้าชีตฉบับเก่า) | ตัวนับแบบอินพุตแรงดัน | ความสอดคล้องของแรงดันไฟเลี้ยงกับแรงดันอินพุต |
| push-pull | Pepperl+Fuchs “เอาต์พุตที่ผสม NPN กับ PNP ขอบขาขึ้นและความทนต่อสัญญาณรบกวนดีกว่า open collector ไม่ต้องใช้วงจรภายนอก เหมาะกับความถี่การสวิตช์ระดับปานกลาง” | ตรงกับรูปแบบอินพุตของฝั่งรับหรือไม่ | แรงดันไฟเลี้ยง ความถี่ ความยาวสาย |
| line driver (RS-422) | Pepperl+Fuchs “อินเทอร์เฟซแบบสมมาตร (differential) แนะนำเมื่อต้องการความทนต่อสัญญาณรบกวนสูงหรือการเดินสายยาว” Dynapar “ขับเอาต์พุตทั้ง High และ Low อย่างแอคทีฟ รองรับสายยาวได้” | ตัวรับ RS-422 (อินพุตแบบ differential) | ฝั่งรับมีอินพุตแบบ differential หรือไม่ แรงดันตกเมื่อจ่ายไฟ 5 V |
| อนุกรม (SSI, BiSS, EnDat เป็นต้น) | ส่งค่าตำแหน่งแบบดิจิทัล (บทถัดไป) | มาสเตอร์ที่รองรับโปรโตคอลเดียวกัน | โปรโตคอล ความยาว bit โค้ด สัญญาณนาฬิกา |
จะเลือก line driver หรือ open collector
แกนการตัดสินมี 3 ข้อ คือ ความยาวสาย สภาพสัญญาณรบกวน และวงจรอินพุตของฝั่งรับ Dynapar ระบุว่าสัญญาณแบบ differential และสายคู่บิดเกลียวมีชีลด์ (shielded twisted pair) มีความสำคัญในสภาพแวดล้อมที่ระยะไกลและสัญญาณรบกวนสูง ในอีกด้านหนึ่ง หากเลือกเอาต์พุตแบบ line driver ต้องตรวจสอบก่อนว่าฝั่งรับมีตัวรับ RS-422 (อินพุตแบบ differential) หรือไม่ Omron เขียนว่าเมื่อต่อสายของ line driver ให้ยาวขึ้น ให้ใช้สายคู่บิดเกลียวและตัวรับ RS-422A ลำดับที่ถูกต้องคือ ตรวจสอบสเปกอินพุตของฝั่งรับก่อน ไม่ใช่ดูเฉพาะเอ็นโค้ดเดอร์ แล้วจึงกำหนดรุ่น
ความยาวสาย สัญญาณรบกวน และการเดินสาย
ค่าแนะนำความยาวสายต่างกันในแต่ละบริษัท
คำถามว่า “สายเอ็นโค้ดเดอร์ต่อได้ยาวแค่ไหน” ไม่มีคำตอบเดียว เมื่อเรียงค่าแนะนำจากเอกสารที่ตรวจสอบครั้งนี้ จะได้ดังนี้
| แหล่งที่มา | open collector | line driver |
|---|---|---|
| Omron E6B2-C (ข้อควรระวังในดาต้าชีตฉบับเก่า) | ห้ามต่อยาวเกิน 2 m | หากเกิน 2 m ให้ใช้รุ่น line driver (สูงสุด 100 m) |
| Dynapar FAQ (24 พฤษภาคม 2021) | ประมาณ 35 ft (≈ 10.67 m) | ประมาณ 100 ft ขึ้นไปเมื่อใช้อินพุตแบบ differential (≈ 30.48 m ขึ้นไป) |
| Dynapar white paper (ไม่ระบุปีที่เผยแพร่) | งานที่สายสั้น (โดยทั่วไปน้อยกว่า 30 ft, ≈ 9.14 m) | ไดรเวอร์ตระกูล 7272 ประมาณ 50 ถึง 75 ft ตระกูล 4469 ประมาณ 100 ถึง 300 ft |
ค่าที่เป็น ft แปลงด้วย 1 ft = 0.3048 m (100 ft = 30.48 m, 35 ft = 10.67 m, 30 ft = 9.14 m) ค่าของ Dynapar เป็นค่าแนะนำที่ระบุว่า “typical” หรือ “in the neighborhood of” และตั้งอยู่บนผลิตภัณฑ์ของ Dynapar ค่าของ Omron เป็นเรื่องของรุ่นเดียวคือ E6B2-C อย่าถือตัวเลขใดตัวเลขหนึ่งเป็น “ขีดจำกัดทั่วไปของเอ็นโค้ดเดอร์” ให้กำหนดจากค่าในดาต้าชีตของรุ่นที่ใช้และเงื่อนไขของฝั่งรับ
เมื่อต่อสายยาวจะเกิดอะไรขึ้น
ดาต้าชีตฉบับเก่าของ Omron ระบุว่า ยิ่งสายยาว แรงดันตกค้าง (residual voltage) จะสูงขึ้นจากความต้านทานของสายและความจุระหว่างสาย ทำให้รูปคลื่นผิดเพี้ยน และเมื่อต่อสายยาวขึ้น เวลาขาขึ้นจะยาวขึ้นจนกระทบคุณลักษณะความต่างเฟสระหว่างเฟส A กับเฟส B นอกจากนี้ยังระบุว่ารุ่น line driver จ่ายไฟที่ 5 V และที่ 100 m มีแรงดันตกประมาณ 1 V Dynapar ก็อธิบายว่าเมื่อสายยาวขึ้นจะรับสัญญาณรบกวนได้ง่ายขึ้น (ความจุของสาย ผลแบบสายอากาศ และการสูญเสียกำลัง)
หลักการเดินสาย (คำแนะนำของผู้ผลิต)
ข้อควรระวังในการเดินสายที่แต่ละบริษัทยกมามีดังนี้
- แยกให้ห่างจากแหล่งสัญญาณรบกวน: Dynapar แนะนำไม่ให้เดินสายใกล้มอเตอร์ AC เครื่องเชื่อมอาร์ก สายไฟ AC และหม้อแปลง EPC เขียนว่าให้เดินสายตามเส้นทางที่สั้นที่สุด และใส่ในท่อร้อยสายโลหะเฉพาะ หรือแยกห่างจากสายอื่นตั้งแต่ 12 นิ้วขึ้นไป
- สายคู่บิดเกลียวและชีลด์: Dynapar แนะนำให้ใช้สายคู่บิดเกลียวสำหรับสัญญาณกับสัญญาณกลับขั้ว และใช้ชีลด์กับทุกสัญญาณ
- แรงดันเอาต์พุต: Dynapar ระบุว่าให้ใช้แรงดันเอาต์พุตค่าสูงในช่วงที่ใช้ได้ (เช่น หากเป็นเอาต์พุต 5 ถึง 24 V ให้ใช้ 24 V)
- การต่อลงดินของชีลด์: EPC แนะนำให้ต่อชีลด์ลงดินที่ฝั่งคอนโทรลเลอร์หรือตัวนับ และไม่ต่อที่ฝั่งเอ็นโค้ดเดอร์ (เพราะการต่อลงดินทั้งสองปลายอาจเป็นสาเหตุของ ground loop) นี่เป็นคำแนะนำของ EPC ซึ่งผู้ผลิตหรืออุปกรณ์บางรายอาจกำหนดวิธีต่อลงดินแบบอื่น ให้ปฏิบัติตามคำแนะนำของผู้ผลิตอุปกรณ์ที่ใช้
- แหล่งจ่ายไฟ: EPC ระบุว่าความผิดปกติทางไฟฟ้าส่วนใหญ่มีสาเหตุจากแรงดันไฟเลี้ยงไม่ถูกต้องหรือไม่เสถียร และแนะนำอย่างยิ่งให้มีการป้องกันเสิร์จ
การเปิดปิดไฟกับพัลส์ผิดพลาด
ดาต้าชีตฉบับเก่าของ Omron เขียนว่า เนื่องจากเกิดพัลส์ผิดพลาด (false pulse) ขณะเปิดหรือปิดไฟ ให้เริ่มใช้อุปกรณ์ที่ต่ออยู่หลังจากเปิดไฟเอ็นโค้ดเดอร์แล้วอย่างน้อย 0.1 วินาที และหยุดใช้อุปกรณ์ที่ต่ออยู่อย่างน้อย 0.1 วินาทีก่อนปิดไฟ ยังเตือนด้วยว่าหากหยุดใกล้ขอบสัญญาณอาจนับผิดได้ จึงควรใช้ตัวนับแบบนับขึ้นลง (up/down counter) เอกสารเดียวกันยังระบุว่าขณะจ่ายไฟมีกระแสพุ่งเข้า (inrush current) ประมาณ 9 A ไหลประมาณ 0.3 ms ซึ่งเกี่ยวข้องกับการเลือกขนาดและการป้องกันของแหล่งจ่ายไฟด้วย การตรวจว่ามาตรการเหล่านี้อยู่ในลำดับการทำงาน (sequence) หรือไม่ เป็นรายการที่ตรวจสอบใน FAT
เอ็นโค้ดเดอร์ที่รองรับการสื่อสารอนุกรมและ fieldbus
การสื่อสารอนุกรม แม้ “ชื่อเดียวกัน” ก็ต้องทำเนื้อในให้ตรงกัน
ในแอบโซลูทเอ็นโค้ดเดอร์ มักใช้วิธีส่งค่าตำแหน่งด้วยการสื่อสารอนุกรม ต่อไปนี้สรุปแบบหลัก ๆ ตามขอบเขตของเอกสารที่ตรวจสอบครั้งนี้ (ทั้งหมดเป็นคำกล่าวอ้างของผู้ผลิต หรือเอกสารขององค์กรอุตสาหกรรม)
| แบบ | เนื้อหาที่ยืนยันได้ | แหล่งที่มา (ช่วงเวลา) |
|---|---|---|
| SSI | สัญญาณนาฬิกาขับโดยมาสเตอร์ (คอนโทรลเลอร์) สายข้อมูลขับโดยสเลฟ (เซนเซอร์) ค่าตำแหน่งส่งจาก MSB ก่อน เวลาหยุดพักต่ำสุด 20 µs วิธีแสดงข้อมูลไม่ได้เป็นมาตรฐานเดียวกันระหว่างผู้ผลิต (binary ชิดซ้าย, Gray code เป็นต้น) ชั้นกายภาพคือ EIA-422 (RS-422) | คำอธิบาย SSI ของ POSITAL (เข้าดูเดือนตุลาคม 2026) |
| SSI (ผลิตภัณฑ์ของ EPC) | มาสเตอร์ต้องตั้งความยาวคำข้อมูล ความเร็วสัญญาณนาฬิกา และรูปแบบข้อมูล (Gray / binary) ให้ถูกต้อง มาสเตอร์รออย่างน้อย 30 µs ก่อนส่งสัญญาณนาฬิกาครั้งถัดไป รุ่นมาตรฐานสัญญาณนาฬิกาสูงสุด 500 kHz และสั่งทำพิเศษได้ถึง 2 MHz | EPC TB-529 (เข้าดูเดือนตุลาคม 2026) |
| EnDat 2.2 | อินเทอร์เฟซดิจิทัลแบบสองทิศทางของ HEIDENHAIN สายสัญญาณ 4 เส้น เข้ากันได้กับ EnDat 2.1 สัญญาณนาฬิกา 16 MHz อ่านค่าตำแหน่งภายใน 5 µs | เอกสารทางเทคนิคของ HEIDENHAIN (ฉบับกันยายน 2011) |
| BiSS (BiSS C / Safety / Line) | มาตรฐานเปิด รอบเวลาน้อยกว่า 10 µs ต่อแบบ daisy chain ได้ ป้องกันด้วย CRC สำหรับความปลอดภัยเชิงฟังก์ชันใช้ BiSS Safety สำหรับลดสายใช้ BiSS Line (สายเดียว) มีกว่า 650 บริษัทนำไปใช้ | BiSS Association (เข้าดูเดือนตุลาคม 2026) |
| HIPERFACE DSL® | โปรโตคอลป้อนกลับมอเตอร์แบบดิจิทัลล้วนของ SICK ทำให้ระหว่างอินเวอร์เตอร์กับมอเตอร์ใช้สายเส้นเดียวได้ ข่าวปี 2017 ระบุว่าใช้ 2 เส้น สูงสุด 100 m และมีกว่า 40 บริษัทนำไปใช้ | เว็บไซต์ทางการของ SICK, Drives & Controls (6 มิถุนายน 2017) |
| A-format® | การสื่อสารของ Nikon สอดคล้องกับมาตรฐาน EIA RS-485 แบบ NRZ half-duplex serial | ข่าวประชาสัมพันธ์ Nikon MAR-M700MFA (20 พฤศจิกายน 2023) |
ใน SSI ค่าเวลารอของ POSITAL กับ EPC ต่างกัน (POSITAL 20 µs, EPC 30 µs) ชื่อเรียกเวลารอก็ต่างกัน POSITAL เรียกว่า “transfer timeout (เอกสารเก่าเรียก monoflop time)” ส่วน EPC เรียกว่า “pause time (tp)” และ “tm” เมื่อเปลี่ยนตัว แม้ชื่อ “SSI” จะเหมือนกัน ก็ต้องตรวจสอบว่าความยาวคำข้อมูล Gray / binary สัญญาณนาฬิกา และเวลารอ ตรงกับการตั้งค่าของฝั่งมาสเตอร์หรือไม่
ความสัมพันธ์ระหว่างสัญญาณนาฬิกากับความยาวสาย
ในการสื่อสารอนุกรม ยิ่งสายยาว สัญญาณนาฬิกาที่ใช้ได้จะยิ่งต่ำลง
POSITAL ยกค่าต่อไปนี้เป็นค่าแนะนำของสัญญาณนาฬิกาสูงสุดของ SSI (เป็นค่าแนะนำ “as a guide”)
| ความยาวสาย | ค่าแนะนำสัญญาณนาฬิกาสูงสุด |
|---|---|
| 13 m | 2 MHz |
| 44 m | 1 MHz |
| 85 m | 600 kHz |
| 300 m | 200 kHz |
| 750 m | 80 kHz |
เมื่อต่อสายจาก 13 m เป็น 44 m ซึ่งยาวขึ้นประมาณ 3.4 เท่า (44 ÷ 13 ≈ 3.38) สัญญาณนาฬิกาสูงสุดจะลดลงครึ่งหนึ่ง แต่ความสัมพันธ์นี้ไม่สามารถสรุปเป็นสัดส่วนทั่วไปได้ ให้ใช้ค่าในตารางโดยตรง EPC ระบุว่าความยาวสายที่ใช้ได้ขึ้นกับความถี่สัญญาณนาฬิกา มาสเตอร์ SSI ชนิดและความยาวของสาย และแนะนำสายคู่บิดเกลียวมีชีลด์ที่ทราบค่าอิมพีแดนซ์ และระบุว่าหากสายยาว บางครั้งต้องมีการต่อปลายสาย (termination) เพื่อลดการสะท้อนของสัญญาณ
สำหรับ EnDat 2.2 เอกสารทางเทคนิคฉบับกันยายน 2011 ของ HEIDENHAIN ระบุว่า หากไม่มีการชดเชยความล่าช้าในการแพร่สัญญาณ (propagation delay compensation) สัญญาณนาฬิกาจะอยู่ที่ 100 kHz ถึง 2 MHz ตามความยาวสาย และหากมีการชดเชย จะได้สูงสุด 16 MHz ที่ความยาวสายสูงสุด 100 m (แต่ที่ 100 m ไม่เกิน 8 MHz) ขีดจำกัด 8 MHz เมื่อมีการชดเชยที่ 100 m เท่ากับ 4 เท่าของขีดจำกัด 2 MHz เมื่อไม่มีการชดเชย (8 ÷ 2) เอกสารยังระบุว่าหากเกิน 2 MHz ให้ใช้เฉพาะสายแท้ของ HEIDENHAIN และสาย adapter ที่ต่อตรงกับเอ็นโค้ดเดอร์ (φ4.5 mm) ใช้ได้ถึง 20 m หากต้องการยาวกว่านั้น ให้ใช้สาย adapter ยาวไม่เกิน 6 m ร่วมกับสายต่อขยาย (φ6 mm) เนื่องจากเอกสารเก่า ค่าในฉบับปัจจุบันอาจเปลี่ยนไปแล้ว
Fieldbus และ IO-Link
ยังมีรูปแบบที่ต่อเอ็นโค้ดเดอร์เข้ากับเครือข่ายอุตสาหกรรมโดยตรงด้วย
- PROFIBUS / PROFINET: PI (PROFIBUS & PROFINET International) ออก encoder profile (Order No. 3.162, Version 4.2, 8 กรกฎาคม 2017) ซึ่งรวมถึงนิยามค่าเอ็นโค้ดเดอร์ที่ปลอดภัยที่ส่งผ่าน PROFIsafe ด้วย เนื้อหาฉบับเต็มจำกัดเฉพาะสมาชิก และบทความนี้ไม่ได้อ่าน
- EtherCAT: Industrial Ethernet แบบเรียลไทม์ที่พัฒนาโดย Beckhoff โปรโตคอลเปิดเผยไว้ใน IEC 61158 หากเป็น 100BASE-TX ระยะระหว่างอุปกรณ์สูงสุด 100 m (เป็นสเปกทั่วไปของ EtherCAT ไม่ใช่ค่าเฉพาะของเอ็นโค้ดเดอร์)
- IO-Link: ตาม IO-Link Community เป็นการสื่อสารแบบจุดต่อจุด (point-to-point) ผ่านการต่อ 3 สาย ซึ่งเป็นมาตรฐานใน IEC 61131-9 และไม่ใช่ fieldbus ความเร็วการสื่อสารมี 3 ระดับ คือ 4.8 kBaud, 38.4 kBaud และ 230.4 kBaud เดินสายได้ด้วยสาย 3 เส้นแบบไม่มีชีลด์ และใช้คอนเนกเตอร์ M12, M8 และ M5 Kübler Sendix M3688 IO-Link ระบุว่ารองรับการบันทึกพารามิเตอร์อัตโนมัติและการอัปเดตเฟิร์มแวร์ผ่าน IO-Link (คำกล่าวอ้างของผู้ผลิต)
หากต้องการลดการเดินสายในส่วนหมุนหรือส่วนเคลื่อนที่โดยตรง ดูเพิ่มเติมได้ที่ “การติดตั้ง IO-Link Wireless บนส่วนหมุนและส่วนเคลื่อนที่ของเครื่องจักร” ในเกือบทุกกรณี แบบที่เลือกได้ถูกกำหนดโดยสิ่งที่ไดรฟ์หรือคอนโทรลเลอร์ฝั่งรับรองรับ วิธีที่สมจริงคือไม่ตัดสินเอ็นโค้ดเดอร์ก่อน แต่คัดผู้สมัครจากตารางการรองรับของฝั่งระบบควบคุม
แบบออปติคอลกับแบบแม่เหล็ก สภาพแวดล้อม และระดับ IP
แบบออปติคอลกับแบบแม่เหล็ก คำกล่าวอ้างต่างกันตามจุดยืนของผู้ผลิต
เรื่องความแตกต่างตามวิธีตรวจจับ ผู้ผลิตที่มีจุดยืนต่างกันต่างก็มีคำกล่าวอ้างของตน ในที่นี้จะเรียงไว้ในฐานะคำกล่าวอ้าง
| บริษัทผู้กล่าวอ้าง (เอกสาร) | คำอธิบายเกี่ยวกับแบบออปติคอล | คำอธิบายเกี่ยวกับแบบแม่เหล็ก |
|---|---|---|
| Same Sky (บทความบล็อก เข้าดูเดือนตุลาคม 2026) | อาศัยเส้นทางแสง จึงอ่อนไหวเป็นพิเศษต่อฝุ่น สิ่งสกปรก และน้ำมัน และเสียหายได้ง่ายจากการสั่นสะเทือน อุณหภูมิสุดขั้ว และความสกปรกระหว่างประกอบ | แข็งแรง ทนแรงกระแทกและการสั่นสะเทือน ทนน้ำมัน สิ่งสกปรก และความชื้น แต่ได้รับผลจากการรบกวนทางแม่เหล็กของมอเตอร์ได้ง่าย ช่วงอุณหภูมิใช้งานจำกัด และความละเอียดกับความแม่นยำโดยทั่วไปต่ำกว่าแบบออปติคอลหรือแบบคาปาซิทีฟ |
| Timken (เอกสารวันที่ 15 สิงหาคม 2011) | สิ่งสกปรกที่บังเส้นทางแสงทำให้สัญญาณขาดและเสีย เมื่อความชื้นหรืออุณหภูมิเปลี่ยนแปลง อาจเกิดการควบแน่นบนแผ่นจานหมุนจนเสียได้ ช่องว่างอากาศ (air gap) มักน้อยกว่า 0.25 mm จึงไม่ทนต่อแรงกระแทกและการสั่นสะเทือน | ไม่ได้รับผลจากสิ่งสกปรก ฝุ่น น้ำมัน และการควบแน่น ตราบใดที่ช่องว่างไม่ถูกอุดด้วยวัสดุเฟอร์โรแมกเนติก |
| EPC (คู่มือการติดตั้งและเดินสาย) | ไม่ได้รับผลจากสนามแม่เหล็กหลงทาง (stray magnetic field) ที่รุนแรง | – |
Same Sky และ Timken ต่างเป็นบริษัทที่จำหน่ายแบบแม่เหล็ก (หรือแบบคาปาซิทีฟ) และเอกสารของ Timken เป็นของปี 2011 Timken เองก็กล่าวถึงแบบออปติคอลชนิดปิดผนึก และแบบออปติคอลที่มีโครงสร้างซีลก็มีอยู่ วิธีที่แน่นอนคือไม่ตัดสิน “ออปติคอลหรือแม่เหล็ก” จากชื่อวิธีอย่างเดียว แต่เปรียบเทียบโครงสร้างการป้องกัน อุณหภูมิและความชื้นใช้งาน และเงื่อนไขการติดตั้งของรุ่นที่ใช้ด้วยค่าในแคตตาล็อก หากพิจารณาแบบแม่เหล็ก ให้ตรวจสอบผลกระทบทางแม่เหล็กจากมอเตอร์หรือเบรกที่อยู่ใกล้ด้วย
ตัวอย่างระดับ IP และสภาพแวดล้อมการใช้งาน
ตัวอย่างระดับการป้องกันจากค่าในแคตตาล็อกมีดังนี้
| รุ่น (เอกสาร) | ระดับการป้องกัน | อุณหภูมิใช้งาน | ความชื้นใช้งาน |
|---|---|---|---|
| Omron E6B2-C (ดาต้าชีตฉบับเก่า) | IP50 (IEC 60529) | -10 ถึง 70°C (ไม่เป็นน้ำแข็ง) | 35 ถึง 85% (ไม่ควบแน่น) |
| Autonics E50S8-5000-6-L-5-C (หน้าผลิตภัณฑ์) | IP50 (รุ่นสายออกแนวแกนและรุ่นคอนเนกเตอร์สายออกแนวแกน เป็น IP64 ได้เป็นออปชัน) | -10 ถึง 70°C (จัดเก็บ -25 ถึง 85°C) | 35 ถึง 85%RH |
| Kübler Sendix M3688 IO-Link (หน้าผลิตภัณฑ์) | IP65/IP67 | -40 ถึง +85°C | – |
| Kübler Sendix S5858FS3 (หน้าผลิตภัณฑ์) | IP65/IP67 | -40 ถึง +80°C | – |
| Nikon MAR-M700MFA (ข่าวประชาสัมพันธ์ปี 2023) | – | ช่วงอุณหภูมิรับประกัน -20 ถึง +105°C | – |
บางหน้างานอาจมีปัญหาอย่างการควบแน่นในช่วงที่ความชื้นสูง ความต่างอุณหภูมิระหว่างห้องปรับอากาศกับคลังสินค้า น้ำมันตัดกลึงหรือน้ำล้าง และการฟุ้งกระจายของผง สำหรับระดับการป้องกันและเงื่อนไขอุณหภูมิกับความชื้น ให้เขียนแยกตามจุดติดตั้งว่า “สัมผัสกับเงื่อนไขใด” แล้วให้ผู้เสนอแสดงค่าของรุ่นใน RFP สำหรับความหมายของตัวเลขระดับ IP แนะนำให้ตรวจสอบจากต้นฉบับของมาตรฐานก่อนเขียนลงในสเปก
ด้านกล: แรงที่กระทำต่อเพลา การติดตั้ง และคัปปลิ้ง
“อย่าฝืนดันเข้าไป”
คู่มือการติดตั้งของ EPC กำหนดหลักการข้อแรกของการติดตั้งไว้ว่า “Don’t force it! (อย่าฝืนดันเข้าไป)” ข้อควรระวังที่คู่มือเดียวกันยกมามีดังนี้ (คำกล่าวอ้างของผู้ผลิต)
- ใช้คัปปลิ้งแบบยืดหยุ่น (flexible coupling) ขนาดที่ถูกต้อง และไม่ใช้คัปปลิ้งแบบแข็ง (rigid coupling)
- ติดพูลเลย์หรือเกียร์ให้ใกล้เอ็นโค้ดเดอร์มากที่สุดเท่าที่ทำได้ เพื่อลดภาระของตลับลูกปืน
- ห้ามให้แรงที่กระทำต่อเพลาเกินสเปกที่พิมพ์ไว้โดยเด็ดขาด
- ในแบบเพลากลวง การหมุนเหวี่ยง (runout) ของเพลาขับ หรือการเยื้องระหว่างเพลากับรู จะลดความแม่นยำและอายุตลับลูกปืน และเพิ่มการสั่นสะเทือน
ตัวอย่างแรงที่กระทำต่อเพลา ในดาต้าชีตฉบับเก่าของ Omron E6B2-C คือ แนวรัศมี (radial) 30 N แนวแกน (thrust) 20 N รอบสูงสุดที่ยอมให้ทางกล 6,000 r/min และแรงบิดเริ่มหมุนไม่เกิน 0.98 mN·m หน้าผลิตภัณฑ์ของ Autonics E50S8-5000-6-L-5-C ระบุเส้นผ่านศูนย์กลางภายนอกของเพลา φ8 mm และแรงบิดเริ่มหมุนไม่เกิน 70 gf·cm (ไม่เกิน 0.00686 N·m) ให้ตรวจสอบแรงที่กระทำต่อเพลาของแต่ละรุ่น
แบบมีเพลาหรือแบบเพลากลวง
แบบมีเพลา (shaft type) เชื่อมกับเพลาคู่ด้วยคัปปลิ้ง แบบเพลากลวงสอดเพลาคู่เข้าในรูของเอ็นโค้ดเดอร์แล้วยึด แบบเพลากลวงไม่ต้องใช้คัปปลิ้ง แต่แลกกับการได้รับผลจากการหมุนเหวี่ยงและการเยื้องศูนย์ของเพลาคู่ ดังที่ EPC เขียนไว้ หน้าผลิตภัณฑ์ของ Kübler S5858FS3 ระบุเส้นผ่านศูนย์กลางเพลา φ10/12 mm และ 3/8 นิ้ว (แบบ D-cut หรือมีร่องลิ่ม) และหน้าแปลนแบบ synchro/servo, clamp และสี่เหลี่ยม แม้เป็นซีรีส์เดียวกันก็มีรูปแบบการติดตั้งหลายแบบ เมื่อเปลี่ยนตัว หากไม่ทำให้ตรงกันถึงขนาดเพลา หน้าแปลน ระยะรูยึด และทิศทางการออกของสาย (แนวแกนหรือแนวรัศมี) จะต้องทำขายึดใหม่
ประเภทและวิธีเลือกคัปปลิ้งอธิบายไว้อย่างละเอียดใน “การเลือกคัปปลิ้งสำหรับแกนเซอร์โว: แรงบิด ความแข็งเชิงบิด การเยื้องศูนย์ และ RFP ในโรงงานไทย” คัปปลิ้งสำหรับเอ็นโค้ดเดอร์ส่งแรงบิดเพียงเล็กน้อย แต่สิ่งสำคัญคือต้องดูดซับการเยื้องศูนย์และไม่สร้างแรงเกินจำเป็นต่อตลับลูกปืนของเอ็นโค้ดเดอร์ ในรูปแบบที่วัดระยะป้อนจากการหมุนของเพลาบอลสกรู หากตรวจสอบการเลือกฝั่งสกรูไปพร้อมกันใน “การเลือกบอลสกรูในไทย: คู่มือ RFP และ FAT/SAT” จะเห็นปัญหาการแย่งพื้นที่ติดตั้งได้เร็วขึ้น
การจัดการเอ็นโค้ดเดอร์ที่รองรับความปลอดภัยเชิงฟังก์ชัน
ผลิตภัณฑ์ทั่วไปกับผลิตภัณฑ์ที่ได้รับการรับรองด้านความปลอดภัยเป็นคนละสิ่ง
หากใช้สัญญาณเอ็นโค้ดเดอร์กับฟังก์ชันที่เกี่ยวกับความปลอดภัยของคน (เช่น การเฝ้าระวังความเร็ว การเฝ้าระวังตำแหน่งหยุด) ต้องใช้ผลิตภัณฑ์ที่ได้รับการรับรองสำหรับงานด้านความปลอดภัย ไม่ใช่ผลิตภัณฑ์ทั่วไป และใช้ร่วมกับไดรฟ์และคอนโทรลเลอร์ที่รองรับ ในเอกสารที่ตรวจสอบครั้งนี้มีคำอธิบายดังนี้
- Omron E6B2-C: ดาต้าชีตฉบับเก่าระบุชัดว่า “ห้ามใช้เพื่อวัตถุประสงค์ในการรักษาความปลอดภัยของคน” ไม่ใช่ผลิตภัณฑ์ความปลอดภัยเชิงฟังก์ชัน
- Kübler Sendix S5858FS3: เป็นแอบโซลูทแบบออปติคอล ระบุว่าได้รับการรับรอง SIL3/PLe ด้วยการออกแบบแบบซ้ำซ้อน (redundant) และรองรับโปรไฟล์ FSoE ผ่านอินเทอร์เฟซ EtherCAT (หน้าผลิตภัณฑ์ คำกล่าวอ้างของผู้ผลิต)
- HIPERFACE DSL® (SICK): ระบุว่าได้รับการรับรองด้านความปลอดภัยสำหรับงานถึง SIL3 ของ IEC 61508 และ PL e ของ EN ISO 13849-1 (เว็บไซต์ทางการ คำกล่าวอ้างของผู้ผลิต)
- EnDat 2.2 (HEIDENHAIN): เอกสารทางเทคนิคปี 2011 เขียนว่าระบบวัดตำแหน่งที่เกี่ยวกับความปลอดภัยของ HEIDENHAIN ได้รับการออกแบบให้ใช้เป็นโครงสร้างเอ็นโค้ดเดอร์ตัวเดียวในงาน SIL 2 ของ IEC 61508 ได้ ซึ่งเทียบเท่า PL “d” ของ ISO 13849 และ Category 3 ของ EN 954-1 เดิม และระบุว่าสำหรับความปลอดภัยมีค่าตำแหน่งอิสระ 2 ค่า ข้อความแจ้งข้อผิดพลาดอิสระ 2 ชุด checksum และการยืนยันการตอบรับ เนื่องจากเอกสารเก่าและฉบับของมาตรฐานที่อ้างอิงก็เก่า สถานะการรับรองของแต่ละรุ่นต้องตรวจสอบจากแคตตาล็อกปัจจุบัน
- BiSS Safety, PROFIsafe, IO-Link Safety: เอกสารขององค์กรอุตสาหกรรมเขียนไว้ว่าแต่ละตัวเป็นกลไกสำหรับความปลอดภัยเชิงฟังก์ชัน
แม้ใช้ผลิตภัณฑ์ที่ได้รับการรับรอง ทั้งระบบก็ไม่ได้ปลอดภัยโดยอัตโนมัติ
HEIDENHAIN ระบุชัดว่า การสร้างระบบที่ปลอดภัยทั้งระบบ ต้องออกแบบองค์ประกอบที่เหลือด้วยเทคโนโลยีด้านความปลอดภัยด้วย แม้เอ็นโค้ดเดอร์จะเป็นผลิตภัณฑ์ที่ได้รับการรับรอง หากไม่ออกแบบและตรวจสอบความใช้ได้ (validation) ให้ครอบคลุมไดรฟ์ คอนโทรลเลอร์ความปลอดภัย การเดินสาย การติดตั้ง และซอฟต์แวร์ ก็ไม่เป็นฟังก์ชันความปลอดภัยที่สมบูรณ์
มาตรฐานความปลอดภัยเชิงฟังก์ชันของไดรฟ์ปรับความเร็วได้ มี IEC 61800-5-2:2016 (Edition 2.0 ออกเมื่อวันที่ 18 เมษายน 2016, 175 หน้า) บทความนี้ตรวจสอบเพียงข้อมูลบรรณานุกรม และไม่ได้อ่านเนื้อหาของมาตรฐาน ข้อกำหนดของฟังก์ชันความปลอดภัยให้ตรวจสอบจากเนื้อหาของมาตรฐานและคู่มือความปลอดภัยของผู้ผลิตอุปกรณ์ แนวทางการตรวจสอบความใช้ได้ที่รวมถึง Safety PLC สรุปไว้ใน “การติดตั้ง Safety PLC: RFP การตรวจสอบความใช้ได้ และหลักฐาน FAT/SAT“
การเปลี่ยนเอ็นโค้ดเดอร์เดิม การเลือกรุ่นทดแทน และการเตรียมรับมือการเลิกผลิต
การเลิกผลิตเกิดขึ้นจริง
ตามบทความของ Automation Shimbun (หนังสือพิมพ์อุตสาหกรรมอัตโนมัติของญี่ปุ่น) วันที่ 27 สิงหาคม 2023 Omron ได้ประกาศเลิกผลิตผลิตภัณฑ์โรตารีเอ็นโค้ดเดอร์บางส่วน (บางรุ่นในซีรีส์ E6A2-CS บางรุ่นในซีรีส์ E6C3-AN และ E6H-CWZ6C-5 1000P/R 0.5M) เป็นต้น ในเดือนสิงหาคม 2023 รับคำสั่งซื้อถึงวันที่ 31 มีนาคม 2024 และจัดส่งถึงวันที่ 30 มิถุนายน 2024 และตามบทความ ไม่มีผลิตภัณฑ์ทดแทนที่แนะนำ นี่เป็นข้อมูลเก่าของปี 2023 และไม่ได้แสดงสถานะของผลิตภัณฑ์ปัจจุบัน แต่เป็นตัวอย่างว่า “การเลิกผลิตที่ไม่มีรุ่นทดแทนเตรียมไว้” เกิดขึ้นได้จริง
รายการที่ต้องทำให้ตรงกันเมื่อเลือกรุ่นทดแทน
เมื่อหารุ่นทดแทนเอ็นโค้ดเดอร์ที่เสีย อย่าเลือกผลิตภัณฑ์ที่ “หน้าตา” ของรุ่นคล้ายกัน แต่ให้ทำให้ตรงกันทีละรายการดังต่อไปนี้
| รายการ | สิ่งที่ต้องทำให้ตรงกัน |
|---|---|
| แบบ | อินคริเมนทัล / แอบโซลูท (รอบเดียว / หลายรอบ) |
| ความละเอียด | ค่าและนิยาม (PPR, CPR = Cycles / Counts, bit) |
| ชนิดเอาต์พุต | open collector (NPN / PNP), voltage output, line driver, push-pull, อนุกรม |
| แรงดันไฟเลี้ยง | ทำงานด้วยแหล่งจ่ายไฟเดิมได้หรือไม่ |
| เนื้อในของการสื่อสาร (กรณีอนุกรม) | ความยาวคำข้อมูล Gray / binary สัญญาณนาฬิกา เวลารอ ฉบับของโปรไฟล์ |
| ความเร็วรอบ | ขีดจำกัดทางไฟฟ้าและทางกลสูงกว่ารอบสูงสุดของเครื่องเดิมหรือไม่ |
| ด้านกล | ขนาดเพลา หน้าแปลน ระยะรูยึด แรงที่กระทำต่อเพลา |
| คอนเนกเตอร์และสาย | รูปแบบคอนเนกเตอร์ การจัดขา ทิศทางการออกและความยาวของสาย |
| สภาพแวดล้อม | ระดับการป้องกัน อุณหภูมิและความชื้นใช้งาน |
การสื่อสารอนุกรมต้องระวังเป็นพิเศษ SSI มีวิธีแสดงข้อมูลที่ไม่ได้เป็นมาตรฐานเดียวกันระหว่างผู้ผลิต EnDat 2.2 ระบุว่าเข้ากันได้กับ 2.1 encoder profile ของ PROFINET / PROFIBUS มุ่งสู่พฤติกรรมมาตรฐานที่ไม่ขึ้นกับผู้ผลิต ส่วน A-format® ของ Nikon เป็นโปรโตคอลเฉพาะที่สอดคล้องกับ RS-485 ดังนั้น แม้เป็นอินเทอร์เฟซชื่อเดียวกัน หากไม่ตรวจสอบว่าความยาว bit โค้ด สัญญาณนาฬิกา และฉบับของโปรไฟล์ตรงกัน หลังเปลี่ยนตัวอาจเกิดตำแหน่งเพี้ยนหรือสื่อสารไม่ได้
ทางเลือกของ programmable encoder
เมื่อวันที่ 27 สิงหาคม 2026 EPC ประกาศ 36RT/H Accu-CoderPro® ขนาดภายนอก 36 mm มีแบบเพลากลวงและแบบเพลาทะลุ (through shaft) ขนาดเพลาสูงสุด 10 mm ความละเอียดตั้งค่าจากโรงงานหรือผู้ใช้ตั้งเองได้ 1 ถึง 100,000 CPR (ตามนิยามของ EPC คือ Cycles) ระบุว่าใช้โปรแกรมเมอร์และซอฟต์แวร์ฟรีตั้งความละเอียดที่หน้างาน เลือกรูปคลื่นเอาต์พุตจากกว่า 40 แบบ เปิดใช้เอาต์พุต commutation และสอนตำแหน่ง index ได้ EPC ระบุว่าไม่ต้องเก็บสต็อกเอ็นโค้ดเดอร์หลายชนิด (คำกล่าวอ้างของผู้ผลิต) เราไม่ได้ตรวจสอบสถานะการจำหน่ายในไทย ผลิตภัณฑ์ที่เปลี่ยนความละเอียดได้ที่หน้างานอาจเป็นวิธีลดชนิดของอะไหล่สำรองได้ แต่มีเงื่อนไขว่าต้องทำให้การบันทึกค่าที่ตั้งและขั้นตอนการตั้งค่าเมื่อเปลี่ยนตัวเป็นมาตรฐานของงานบำรุงรักษา
การกำหนดรุ่นมาตรฐานและอะไหล่สำรอง
เวลาหยุดเครื่องเมื่อเอ็นโค้ดเดอร์เสีย เปลี่ยนไปอย่างมากตามว่า “มีอะไหล่สำรองรุ่นเดียวกันอยู่ในมือหรือไม่” หากแต่ละไลน์ใช้รุ่นต่างกัน การเก็บอะไหล่สำรองให้ครบทุกรุ่นเป็นเรื่องยาก และเวลารอจัดหาจะบวกเข้าไปในเวลาหยุดเครื่อง การรวมรุ่นให้เหลือไม่กี่รุ่นในโอกาสติดตั้งใหม่หรือปรับปรุง และตรวจสอบจำนวนอะไหล่สำรองกับแนวคิดเรื่องรุ่นต่อเนื่อง (successor) ไว้ตั้งแต่ขั้น RFP คือการเตรียมรับมือการเลิกผลิต หากวางแผนบำรุงรักษาร่วมกับการดูสภาพมอเตอร์จากกระแสไฟฟ้า ดูเพิ่มเติมได้ที่ “การนำ MCSA มาใช้ในโรงงาน: RFP, FAT และ SAT“
การจัดหาในไทยและจังหวะเวลา
ในด้านสภาพแวดล้อมของการลงทุนระบบอัตโนมัติ มีความเคลื่อนไหวดังต่อไปนี้
- ประกาศ BOI ที่ 4/2569 (มาตรการเฉพาะกิจการที่เกี่ยวกับยานยนต์): ตามบทวิเคราะห์ของ Tilleke & Gibbins วันที่ 21 เมษายน 2026 ประกาศนี้ซึ่งลงในราชกิจจานุเบกษาเมื่อวันที่ 31 มีนาคม 2026 ครอบคลุมกิจการเดิมและกิจการใหม่ของการผลิตยานยนต์ทั่วไป (3.6) และการผลิต PHEV/HEV (3.8) สำหรับการลงทุนในระบบอัตโนมัติและหุ่นยนต์ (ไม่รวมค่าที่ดินและเงินทุนหมุนเวียนในเงินลงทุน) จะยกเว้นอากรขาเข้าเครื่องจักร และยกเว้นภาษีเงินได้นิติบุคคล 3 ปี ไม่เกิน 50% ของเงินลงทุน หากมูลค่าเครื่องจักรหลังปรับปรุงหรือทั้งหมดตั้งแต่ 30% ขึ้นไปเชื่อมโยงกับหรือสนับสนุนอุตสาหกรรมผลิตเครื่องจักรอัตโนมัติในประเทศไทย จะเพิ่มเป็น 100% เงินลงทุนขั้นต่ำ 1 ล้านบาท และยื่นคำขอได้ถึงสิ้นปี 2027 ไม่ใช่มาตรการที่ใช้กับกิจการนอกเหนือจากที่เกี่ยวกับยานยนต์
- BOI ครึ่งแรกของปี 2026: ตามบทความของ The Nation Thailand วันที่ 23 กรกฎาคม 2026 คำขอรับการส่งเสริมการลงทุนในเดือนมกราคมถึงมิถุนายนมี 1,299 โครงการ รวม 1.473 ล้านล้านบาท เพิ่มขึ้น 37% จากช่วงเดียวกันของปีก่อน คำขอตามมาตรการ Smart and Sustainable Industry ที่สนับสนุนการยกระดับกิจการเดิม มี 132 โครงการในครึ่งปีแรก รวม 17,158 ล้านบาท นี่เป็นค่าของมาตรการทั้งหมด ไม่ใช่มูลค่าเฉพาะระบบอัตโนมัติ
- ยอดสะสมของ Smart/Green: ตามบทความของหนังสือพิมพ์เดียวกันวันที่ 13 สิงหาคม 2026 ตั้งแต่ปี 2023 ถึงครึ่งแรกของปี 2026 คำขอที่เกี่ยวกับ Smart/Green มี 1,397 โครงการ มูลค่ากว่า 146,000 ล้านบาท (ยอดสะสมประมาณ 3 ปีครึ่ง)
- IFR World Robotics 2026: ตามการประกาศของ IFR วันที่ 24 กันยายน 2026 ในปี 2025 จำนวนหุ่นยนต์อุตสาหกรรมที่ทำงานอยู่ทั่วโลกเพิ่มขึ้น 9% เป็นสูงสุดเป็นประวัติการณ์ที่ 5 ล้านตัว และจำนวนติดตั้งต่อปีเพิ่มขึ้น 11% เป็นกว่า 600,000 ตัว คาดการณ์ว่าปี 2026 จะเพิ่มขึ้น 9% เป็น 655,000 ตัว และปี 2029 เป็น 806,000 ตัว (ค่าคาดการณ์) และระบุว่าเอเชียเติบโตแข็งแกร่งที่สุด ข่าวประชาสัมพันธ์นี้ไม่มีค่าแยกรายประเทศของไทย
หากจะรวมการกำหนดรุ่นมาตรฐานของเอ็นโค้ดเดอร์เข้าในแผนปรับปรุงเครื่องจักร การกำหนดรุ่นมาตรฐานของไลน์ใหม่ให้สอดคล้องกับโอกาสการลงทุนเหล่านี้ จะช่วยให้การทดแทนในไลน์เดิมเดินหน้าได้ง่ายขึ้นด้วย
วิธีดูผลิตภัณฑ์ของผู้ผลิต [คำกล่าวอ้างของผู้ผลิต]
ต่อไปนี้เป็นการเรียงวิธีเขียนสเปกเอ็นโค้ดเดอร์จากเอกสารของแต่ละบริษัทที่ตรวจสอบครั้งนี้ ไม่ได้แสดงการแนะนำหรือการจัดอันดับ ประเภทและช่วงเวลาของเอกสารต่างกัน และไม่ใช่ค่าที่วัดภายใต้เงื่อนไขเดียวกัน ไม่มีเอกสารใดระบุราคา และบทความนี้ไม่กล่าวถึงราคา
| ผู้ผลิตและรุ่น (เอกสารและช่วงเวลา) | แบบ | วิธีเขียนความละเอียด | ความถี่ตอบสนองสูงสุด | เอาต์พุต | รอบที่ยอมให้ |
|---|---|---|---|---|---|
| Omron E6B2-C (ดาต้าชีตฉบับเก่า CSM_E6B2-C_DS_E_4_1 สำเนาที่ตัวแทนจำหน่ายเผยแพร่ เข้าดูเดือนตุลาคม 2026) | อินคริเมนทัล เส้นผ่านศูนย์กลางภายนอก 40 mm | สูงสุด 2,000 P/R | 100 kHz หรือ 50 kHz ตามรุ่น | NPN open collector, PNP open collector, voltage output (NPN output), line driver | สูงสุดที่ยอมให้ทางกล 6,000 r/min |
| Autonics E50S8-5000-6-L-5-C (หน้าผลิตภัณฑ์ในเว็บไซต์สหรัฐฯ เข้าดูเดือนตุลาคม 2026) | อินคริเมนทัล เส้นผ่านศูนย์กลางภายนอก 50 mm | 5,000 P/R | 300 kHz | line driver (A, /A, B, /B, Z, /Z) | สูงสุดที่ยอมให้ทางกล 5,000 rpm |
| Kübler Sendix M3688 IO-Link (หน้าผลิตภัณฑ์ เข้าดูเดือนตุลาคม 2026) | แอบโซลูทหลายรอบ (เชิงอิเล็กทรอนิกส์, Energy Harvesting) | 1 รอบ 14 bit หลายรอบ 18 bit | ไม่ระบุในส่วนที่คัดมาจากเอกสาร | IO-Link | สูงสุด 6,000 min⁻¹ |
| Kübler Sendix S5858FS3 (หน้าผลิตภัณฑ์ เข้าดูเดือนตุลาคม 2026) | แอบโซลูทรอบเดียวแบบออปติคอล เส้นผ่านศูนย์กลางภายนอก 58 mm | รอบเดียว 24 bit | ไม่ระบุในส่วนที่คัดมาจากเอกสาร | EtherCAT (FSoE) | สูงสุด 9,000 min⁻¹ |
| Nikon MAR-M700MFA (ข่าวประชาสัมพันธ์ 20 พฤศจิกายน 2023) | แอบโซลูทหลายรอบ (ไม่ใช้แบตเตอรี่ ติดตั้งแบตเตอรี่โซลิดสเตต) แบบชุดคิตสำหรับติดตั้งในเซอร์โวมอเตอร์ | 1 รอบสูงสุด 27 bit หลายรอบสูงสุด 16 bit | – | A-format® (สอดคล้องกับ RS-485) | ความเร็วตอบสนอง 8,000 min⁻¹ |
| EPC 36RT/H Accu-CoderPro® (ข่าวประชาสัมพันธ์ 27 สิงหาคม 2026) | programmable ขนาดภายนอก 36 mm เพลากลวงและเพลาทะลุ | 1 ถึง 100,000 CPR (Cycles) | ไม่ระบุในข่าวประชาสัมพันธ์ | เลือกจากรูปคลื่นเอาต์พุตกว่า 40 แบบ | ไม่ระบุในข่าวประชาสัมพันธ์ |
ข้อควรระวังในการอ่านตาราง
- หน่วยของความละเอียดไม่ตรงกัน มีทั้ง P/R, bit และ CPR (Cycles) ปนกัน และอินคริเมนทัลกับแอบโซลูทมีวิธีเปรียบเทียบต่างกันโดยพื้นฐาน
- ค่าของ Omron เป็นฉบับเก่า บทความนี้ยังไม่ได้ตรวจสอบฉบับล่าสุดในเว็บไซต์ทางการ ตัวเลขจึงอาจต่างจากฉบับล่าสุด
- ชื่อเรียกของความเร็วรอบต่างกัน “รอบสูงสุดที่ยอมให้ทางกล” “รอบสูงสุด” และ “ความเร็วตอบสนอง” เป็นไปตามนิยามของแต่ละบริษัท
- Nikon MAR-M700MFA เป็นแบบติดตั้งในมอเตอร์ ไม่ใช่ผลิตภัณฑ์ที่ใช้งานแบบเดียวกับเอ็นโค้ดเดอร์แบบมีเพลาตัวอื่น
หากจะใช้เปรียบเทียบ วิธีที่แน่นอนคือแสดงเงื่อนไขที่ตรงกับงานของบริษัทและอุปกรณ์ฝั่งรับไว้ใน RFP แล้วให้แต่ละบริษัทเสนอค่าภายใต้เงื่อนไขเดียวกัน
12 รายการที่ต้องเขียนใน RFP
เมื่อขอใบเสนอราคาจาก SI หรือผู้ผลิต ให้เขียน 12 รายการต่อไปนี้ใน RFP และขอคำตอบเป็นตัวเลข
| No. | รายการ | สิ่งที่เขียนและคำตอบที่ต้องการ |
|---|---|---|
| 1 | การใช้งานและการเคลื่อนที่ | ใช้วัดความเร็ว ตำแหน่ง หรือความยาว รอบสูงสุดและรอบใช้งานปกติ ทิศทางการหมุน |
| 2 | แบบ | อินคริเมนทัล / แอบโซลูทรอบเดียว / หลายรอบ ขั้นตอนการกู้คืนหลังไฟดับ (ทำการกลับจุดอ้างอิงได้หรือไม่) |
| 3 | ความละเอียดและนิยาม | ความละเอียดที่ต้องการ หน่วยของความละเอียด (PPR, CPR = Cycles / Counts, bit) และการตั้งค่าการคูณของฝั่งรับ |
| 4 | ขีดจำกัดความเร็วรอบ | แสดงความถี่ตอบสนองสูงสุด รอบสูงสุดทางไฟฟ้า (พร้อมสูตรคำนวณ) และรอบที่ยอมให้ทางกลเรียงกัน |
| 5 | ชนิดเอาต์พุตและฝั่งรับ | ประเภทวงจรเอาต์พุต สเปกอินพุตของฝั่งรับ (รูปแบบอินพุต ความถี่อินพุตสูงสุด มีตัวรับ RS-422 หรือไม่) |
| 6 | การสื่อสาร (กรณีอนุกรมหรือเครือข่าย) | โปรโตคอล ความยาวคำข้อมูล Gray / binary สัญญาณนาฬิกา เวลารอ ฉบับของโปรไฟล์ |
| 7 | สายและการเดินสาย | ความยาวสาย ชนิดสาย (คู่บิดเกลียว ชีลด์) เส้นทางเดินสาย วิธีต่อลงดินของชีลด์ ค่าความยาวสายที่ผู้ผลิตของรุ่นที่ใช้ระบุ |
| 8 | แหล่งจ่ายไฟ | แรงดันไฟเลี้ยงและช่วงที่ยอมให้ แรงดันตกที่คาดว่าจะเกิดที่ปลายเอ็นโค้ดเดอร์ กระแสพุ่งเข้า มาตรการป้องกันพัลส์ผิดพลาดขณะเปิดปิดไฟ |
| 9 | ด้านกล | ขนาดเพลา แบบมีเพลา / เพลากลวง หน้าแปลน แรงที่ยอมให้ต่อเพลา รุ่นของคัปปลิ้ง ตำแหน่งพูลเลย์และเกียร์ |
| 10 | สภาพแวดล้อม | เงื่อนไขน้ำมัน ฝุ่น น้ำ การควบแน่น การสั่นสะเทือน อุณหภูมิ และระดับการป้องกัน อุณหภูมิและความชื้นใช้งานของรุ่น |
| 11 | ความปลอดภัย | ใช้กับฟังก์ชันความปลอดภัยหรือไม่ หากใช้ ให้ระบุเนื้อหาการรับรอง และขอบเขตการออกแบบและการตรวจสอบความใช้ได้ของทั้งระบบ |
| 12 | การกำหนดรุ่นมาตรฐาน อะไหล่สำรอง และการเลิกผลิต | การใช้ร่วมกับรุ่นเดิม จำนวนอะไหล่สำรอง แนวคิดเรื่องรุ่นต่อเนื่อง ขั้นตอนการเปลี่ยนและการบันทึกค่าที่ตั้ง |
ในการปรับปรุงไลน์เดิม หากแนบรายการรุ่น ความละเอียด ชนิดเอาต์พุตของเอ็นโค้ดเดอร์เดิม และสเปกอินพุตของฝั่งรับไปกับ RFP การพิจารณาความเข้ากันได้จะเดินหน้าได้เร็วขึ้น
รายการตรวจสอบใน FAT/SAT
ใน FAT (การทดสอบรับมอบที่โรงงานของผู้ผลิตหรือ SI) และ SAT (การทดสอบรับมอบที่หน้างานในโรงงานของบริษัท) ให้ตรวจสอบรายการต่อไปนี้ด้วยการวัดจริงและที่สถานที่จริง
| รายการตรวจสอบ | FAT | SAT | ตัวอย่างวิธีตรวจสอบ |
|---|---|---|---|
| รุ่น ความละเอียด และชนิดเอาต์พุต | ○ | ○ | เทียบป้ายชื่อกับ RFP และตรวจรูปคลื่นเอาต์พุต |
| การนับและทิศทาง | ○ | ○ | หมุนตามมุมหรือระยะที่กำหนด แล้วตรวจค่าการนับและทิศทางการหมุนของฝั่งรับ |
| การนับพลาดที่รอบสูงสุด | ○ | ○ | เดินเครื่องที่รอบสูงสุด และตรวจว่าค่าการนับในแต่ละจำนวนรอบที่กำหนดไม่คลาดเคลื่อน |
| การกลับจุดอ้างอิงและเฟส Z | ○ | ○ | ทำการกลับจุดอ้างอิงซ้ำ และตรวจว่าตำแหน่งจุดอ้างอิงตรงกัน |
| แอบโซลูทหลังไฟดับ | ○ | ○ | ตัดไฟแล้วขยับเพลา และตรวจว่าตำแหน่งหลังจ่ายไฟใหม่ถูกต้อง (แบบหลายรอบตรวจจำนวนรอบด้วย) |
| พัลส์ผิดพลาดขณะเปิดปิดไฟ | ○ | – | ตรวจว่าค่าการนับไม่เปลี่ยนทันทีหลังจ่ายไฟหรือตัดไฟ และมีการประมวลผลปิดบัง (mask) อยู่ |
| แรงดันไฟเลี้ยงที่ปลายเอ็นโค้ดเดอร์ | – | ○ | วัดแรงดันที่ปลายเอ็นโค้ดเดอร์ด้วยความยาวสายจริง |
| การเดินสายและสัญญาณรบกวน | – | ○ | ตรวจเส้นทางเดินสาย การต่อลงดินของชีลด์ และระยะห่างจากสายกำลัง ตรวจว่าค่าการนับไม่ผิดปกติขณะเดินอุปกรณ์รอบข้าง |
| การติดตั้งทางกล | ○ | ○ | การเยื้องศูนย์ของคัปปลิ้ง การหมุนเหวี่ยงของเพลากลวง การขันสกรูยึด |
| การสื่อสารอนุกรม | ○ | ○ | การตั้งค่าความยาวคำข้อมูล โค้ด สัญญาณนาฬิกา และการมีหรือไม่มีข้อผิดพลาดในการสื่อสาร |
| ฟังก์ชันความปลอดภัย (หากใช้) | ○ | ○ | ตรวจการทำงานของฟังก์ชันความปลอดภัยและบันทึกการตรวจสอบความใช้ได้ |
| อะไหล่สำรองและขั้นตอนการเปลี่ยน | – | ○ | เปลี่ยนจริงด้วยอะไหล่สำรอง และวัดเวลาจนถึงการตรวจจุดอ้างอิงและค่าที่ตั้ง |
รายการสุดท้าย “ลองเปลี่ยนจริงด้วยอะไหล่สำรอง” มักถูกมองข้าม แต่ดังที่จะเห็นในการคำนวณบทถัดไป ผลของการลดเวลาหยุดเครื่องขึ้นอยู่กับว่าขั้นตอนนี้ทำได้จริงหรือไม่
การคำนวณแบบจำลองต้นทุนและผลตอบแทน (ตัวเลขสมมติ)
ตัวเลขต่อจากนี้เป็นตัวเลขสมมติสำหรับบทความนี้ และไม่ใช่ใบเสนอราคา ราคาและมูลค่าความเสียหายทั้งหมดเป็นค่าสมมติ ไม่ใช่ราคาตลาดจริง การคำนวณ A คำนวณจากค่าในเอกสารของผู้ผลิต ส่วนการคำนวณ B คำนวณจากค่าสมมติ

การคำนวณ A: ขีดจำกัดความเร็วรอบเมื่อเพิ่มความละเอียด
สรุปการคำนวณที่แสดงในบทก่อนหน้าอีกครั้ง
| เงื่อนไข | การคำนวณ | รอบสูงสุดทางไฟฟ้า |
|---|---|---|
| Autonics E50S8-5000 (ค่าจากหน้าผลิตภัณฑ์) 5,000 P/R, 300 kHz | 300,000 ÷ 5,000 x 60 | 3,600 rpm (ต่ำกว่า 5,000 rpm ของฝั่งกล) |
| รุ่นที่มีความถี่ตอบสนองสูงสุด 100 kHz, 2,000 P/R | 100,000 ÷ 2,000 x 60 | 3,000 rpm |
| รุ่นที่มีความถี่ตอบสนองสูงสุด 100 kHz, 1,000 P/R | 100,000 ÷ 1,000 x 60 | 6,000 rpm |
ขีดจำกัดที่ใช้งานได้จริงของ Autonics E50S8-5000 คือ 3,600 rpm สำหรับรุ่น 100 kHz เมื่อเพิ่มความละเอียดเป็น 2 เท่า รอบสูงสุดทางไฟฟ้าจะลดลงครึ่งหนึ่ง ให้ตรวจสอบว่าใช้ที่ความเร็วรอบที่ต้องการได้หรือไม่ ก่อนกำหนดความละเอียด
การคำนวณ B: การกำหนดรุ่นมาตรฐานและอะไหล่สำรอง
โรงงานที่สมมติคือโรงงานผลิตชิ้นส่วนของญี่ปุ่นในจังหวัดอยุธยา ใช้เอ็นโค้ดเดอร์รวม 40 จุดในไลน์ประกอบและไลน์ลำเลียง และมี 12 รุ่นปนกันอยู่
| รายการ | ปัจจุบัน | หลังดำเนินมาตรการ |
|---|---|---|
| รุ่น | 12 รุ่นปนกัน | กำหนดเป็นมาตรฐาน 4 รุ่น |
| อะไหล่สำรอง | ไม่มี | ถือไว้รุ่นละ 2 ตัว รวม 8 ตัว |
| จำนวนครั้งที่เสีย | 4 ครั้งต่อปี | 4 ครั้งต่อปี (สมมติว่าเท่าเดิม) |
| เวลาหยุดเครื่องต่อครั้ง | 8 ชั่วโมง (รวมเวลารอจัดหา) | 1.5 ชั่วโมง (เปลี่ยนตัวและตรวจจุดอ้างอิงกับค่าที่ตั้ง) |
| เวลาหยุดเครื่องต่อปี | 4 x 8 = 32 ชั่วโมง | 4 x 1.5 = 6 ชั่วโมง |
| ความเสียหายจากไลน์หยุด (ค่าสมมติ) | 25,000 บาทต่อชั่วโมง | 25,000 บาทต่อชั่วโมง |
| ความเสียหายจากการหยุดต่อปี | 4 x 8 x 25,000 = 800,000 บาท | 4 x 1.5 x 25,000 = 150,000 บาท |
ความเสียหายจากการหยุดที่ลดลงคือ 800,000 – 150,000 = 650,000 บาทต่อปี
ต้นทุนเริ่มต้นตั้งไว้ดังนี้
- อะไหล่สำรอง: 8 ตัว x 12,000 บาท (ค่าสมมติ) = 96,000 บาท
- การออกแบบ แบบงาน และการแก้ไขซอฟต์แวร์เพื่อกำหนดรุ่นมาตรฐาน (ค่าสมมติ): 200,000 บาท
- รวม: 96,000 + 200,000 = 296,000 บาท
ระยะเวลาคืนทุนอย่างง่ายคือ 296,000 ÷ 650,000 ≈ 0.46 ปี (ประมาณ 5.5 เดือน)
ในการคำนวณนี้ การที่เวลาหยุดเครื่องสั้นลงตั้งอยู่บนเงื่อนไขว่า “มีอะไหล่สำรองรุ่นเดียวกันอยู่ในมือ” แม้กำหนดรุ่นมาตรฐานแล้ว ก็ยังต้องตรวจสอบความเข้ากันได้ (ชนิดเอาต์พุต ความละเอียด การติดตั้ง คอนเนกเตอร์ ค่าที่ตั้ง) สำหรับแต่ละเครื่องที่จะทดแทน และต้องทำใน FAT/SAT สำหรับเครื่องที่ใช้เวลาตรวจสอบความเข้ากันได้นาน หรือเครื่องที่ต้องเปลี่ยนค่าคงที่ในโปรแกรม เนื้อในของต้นทุนเริ่มต้น 200,000 บาทจะเปลี่ยนไปมาก ให้แทนค่าด้วยประวัติการเสียและมูลค่าความเสียหายจากการหยุดจริงของบริษัทแล้วคำนวณ
คำถามที่พบบ่อย
โรตารีเอ็นโค้ดเดอร์คืออะไร?
คือเซนเซอร์ที่แปลงการหมุนของเพลาเป็นสัญญาณไฟฟ้า ในโรงงานใช้สำหรับการตรวจจับความเร็วของสายพานลำเลียงหรือเพลามอเตอร์ การกำหนดตำแหน่งของเครื่องจักรอัตโนมัติ และการวัดความยาวด้วยลูกกลิ้งป้อน เป็นต้น แบ่งตามวิธีบอกตำแหน่งได้เป็นอินคริเมนทัลกับแอบโซลูท (รอบเดียว / หลายรอบ) และแบ่งตามวิธีตรวจจับได้เป็นแบบออปติคอล แบบแม่เหล็ก เป็นต้น
แอบโซลูทกับอินคริเมนทัลต่างกันอย่างไร?
อินคริเมนทัลให้พัลส์ที่เป็นสัดส่วนกับการหมุน และให้ฝั่งรับนับเพื่อหาตำแหน่ง เมื่อไฟดับจึงไม่รู้ตำแหน่ง และต้องกลับจุดอ้างอิง แอบโซลูทให้ค่าเฉพาะตัวสำหรับแต่ละมุม จึงรู้ตำแหน่งทันทีที่จ่ายไฟ แบบหลายรอบนับจำนวนรอบด้วย จึงรองรับช่วงที่เกิน 360° ได้ การเลือกแบบใดให้ตัดสินจากขั้นตอนการกู้คืนเครื่องจักรและความปลอดภัย
ความละเอียดของเอ็นโค้ดเดอร์กำหนดอย่างไร?
คิดย้อนกลับจากความละเอียดของมุมหรือความยาวที่ต้องการ แล้วตรวจสอบว่าใช้ที่รอบสูงสุดได้หรือไม่ เพราะเมื่อเพิ่มความละเอียด รอบสูงสุดทางไฟฟ้าจะลดลง ต้องระวังนิยามของหน่วยด้วย “CPR” มีทั้งความหมาย Counts (PPR x 4) และความหมาย Cycles (เท่ากับ PPR) ซึ่งต่างกัน 4 เท่า ใน RFP ให้ระบุหน่วยของความละเอียดและการตั้งค่าการคูณของฝั่งรับ
ความถี่ตอบสนองสูงสุดคืออะไร?
คือความถี่สูงสุดที่วงจรเอาต์พุตของเอ็นโค้ดเดอร์ตอบสนองได้ รอบสูงสุดทางไฟฟ้าได้จาก “ความถี่ตอบสนองสูงสุด ÷ ความละเอียด x 60” ตัวอย่างเช่น Autonics E50S8-5000-6-L-5-C (300 kHz, 5,000 P/R) ได้ 3,600 rpm ซึ่งต่ำกว่ารอบที่ยอมให้ทางกล 5,000 rpm ขีดจำกัดที่ใช้งานได้จริงคือค่าที่น้อยกว่าระหว่างทางไฟฟ้ากับทางกล และต้องตรวจขีดจำกัดความถี่อินพุตของฝั่งรับด้วย
line driver กับ open collector ต่างกันอย่างไร?
ตาม Dynapar open collector มีโครงสร้างเรียบง่าย และเป็นเอาต์พุตที่ทำได้เพียงดูดกระแส บริษัทระบุว่าเหมาะกับงานที่สายสั้น และไม่เหมาะกับสายยาวหรือสภาพแวดล้อมที่มีสัญญาณรบกวนมาก line driver (RS-422) เป็นเอาต์พุตแบบ differential และ Pepperl+Fuchs แนะนำเมื่อต้องการความทนต่อสัญญาณรบกวนสูงหรือการเดินสายยาว Omron เขียนว่าเมื่อต่อสายของ line driver ให้ยาวขึ้น ให้ใช้ตัวรับ RS-422A ดังนั้นให้ตรวจสอบก่อนว่าฝั่งรับมีอินพุตแบบ differential หรือไม่
สายต่อได้ยาวแค่ไหน?
ต่างกันตามรุ่นและผู้ผลิต และตอบด้วยตัวเลขเดียวไม่ได้ ตัวอย่างเช่น ดาต้าชีตฉบับเก่าของ Omron E6B2-C เขียนว่ารุ่น open collector ห้ามต่อยาวเกิน 2 m และหากเกิน 2 m ให้ใช้รุ่น line driver (สูงสุด 100 m) ค่าแนะนำของ Dynapar คือ open collector ประมาณ 35 ft (≈ 10.67 m) และ line driver ประมาณ 100 ft ขึ้นไป (≈ 30.48 m ขึ้นไป) ให้กำหนดจากค่าในดาต้าชีตของรุ่นที่ใช้และเงื่อนไขของฝั่งรับ
ราคาเอ็นโค้ดเดอร์เท่าไร?
เปลี่ยนไปมากตามองค์ประกอบ เช่น แบบ (อินคริเมนทัล / แอบโซลูท) ความละเอียด ชนิดเอาต์พุต การสื่อสาร ระดับการป้องกัน และการมีหรือไม่มีการรับรองด้านความปลอดภัย เอกสารของผู้ผลิตที่ตรวจสอบครั้งนี้ไม่ได้ระบุราคา หากให้ผู้เสนอแสดงราคาแยกตามรุ่นและจำนวนใน RFP และแยกใบเสนอราคาของอะไหล่สำรอง สาย ขายึด และงานตั้งค่า จะเปรียบเทียบได้ง่ายขึ้น
สรุป
- ถ้าเลือกเอ็นโค้ดเดอร์จาก “ความละเอียด” อย่างเดียว จะพลาด ให้ตัดสินใจด้วย 8 ขั้นตอน ได้แก่ การใช้งาน ความละเอียด ความถี่ตอบสนอง ชนิดเอาต์พุต การเดินสาย ด้านกล สภาพแวดล้อม และความปลอดภัยกับอะไหล่สำรอง
- รอบสูงสุดทางไฟฟ้า = ความถี่ตอบสนองสูงสุด ÷ ความละเอียด x 60 ขีดจำกัดที่ใช้งานได้จริงคือค่าที่น้อยกว่าเมื่อเทียบกับรอบที่ยอมให้ทางกล Autonics E50S8-5000-6-L-5-C ที่ 5,000 P/R ได้ 3,600 rpm (ฝั่งกล 5,000 rpm)
- เมื่อเพิ่มความละเอียดเป็น 2 เท่า รอบสูงสุดทางไฟฟ้าจะลดลงครึ่งหนึ่ง (รุ่น 100 kHz ที่ 1,000 P/R ได้ 6,000 rpm และที่ 2,000 P/R ได้ 3,000 rpm)
- “CPR” มี 2 ความหมาย คือ Counts (PPR x 4) และ Cycles (เท่ากับ PPR) ให้เขียนหน่วยของความละเอียดและการตั้งค่าการคูณไว้ใน RFP
- ชนิดเอาต์พุตต้องกำหนดคู่กับอินพุตของฝั่งรับ ค่าแนะนำความยาวสายของ Omron (E6B2-C ฉบับเก่า) กับ Dynapar ต่างกัน อย่าสรุปเป็นตัวเลขเดียว
- การสื่อสารอนุกรม ยิ่งสายยาว สัญญาณนาฬิกาที่ใช้ได้ยิ่งต่ำลง แม้ชื่อเดียวกันก็ต้องทำความยาวคำ โค้ด สัญญาณนาฬิกา และเวลารอให้ตรงกัน
- การเปรียบเทียบแบบออปติคอลกับแบบแม่เหล็ก คำกล่าวอ้างต่างกันตามจุดยืนของผู้ผลิต ให้เปรียบเทียบระดับการป้องกันและเงื่อนไขการใช้งานด้วยค่าในแคตตาล็อก
- งานด้านความปลอดภัยต้องใช้ผลิตภัณฑ์ที่ได้รับการรับรอง และออกแบบกับตรวจสอบความใช้ได้ทั้งระบบ
- การเลิกผลิตเกิดขึ้นจริง ด้วยการกำหนดรุ่นมาตรฐานและอะไหล่สำรอง ในการคำนวณสมมติ ความเสียหายจากการหยุดลดลงจาก 800,000 บาทเป็น 150,000 บาทต่อปี และคืนทุนเริ่มต้น 296,000 บาทได้ในประมาณ 5.5 เดือน
- ใช้ 12 รายการใน RFP ทำสมมติฐานให้ตรงกัน และวัดค่าจริงใน FAT/SAT ทั้งการนับ ความเร็วรอบ จุดอ้างอิง แรงดันไฟเลี้ยง สัญญาณรบกวน และขั้นตอนการเปลี่ยน
TOMAS TECH สนับสนุนโรงงานญี่ปุ่นในไทย ในการจัดระเบียบสเปกเครื่องจักรอัตโนมัติและระบบควบคุม การจัดทำ RFP และการเข้าร่วมสังเกตการณ์ FAT/SAT ปรึกษาได้ตั้งแต่ขั้นตอนการเลือกรุ่นทดแทนเอ็นโค้ดเดอร์เดิม การกำหนดรุ่นมาตรฐาน หรือการเริ่มจัดทำ RFP ติดต่อเราได้ ที่นี่
ข้อมูลอ้างอิง
- Omron E6B2-C datasheet CSM_E6B2-C_DS_E_4_1 (สำเนาที่ RS Components เผยแพร่): https://assets.rs-online.com/v1698931587/Datasheets/9200d9fd8eeca8a8ed65b2b5b1b366b9.pdf
- Omron E6B2-C Rotary Encoder แคตตาล็อกฉบับเก่า (Farnell เผยแพร่): https://www.farnell.com/datasheets/1582366.pdf
- Autonics E50S8-5000-6-L-5-C หน้าผลิตภัณฑ์: https://www.autonics.com/us/model/E50S8-5000-6-L-5-C
- Dynapar Encoder 101: Selecting the Right Output: https://www.dynapar.com/hubfs/files/whitepapers/whitepaper-encoder-101-selecting-the-right-output.pdf?hsLang=en
- Dynapar What is the Maximum Length of Cable I Can Use on a Dynapar Encoder? (2021-05-24): https://www.dynapar.com/faq/what-is-the-maximum-length-of-cable-i-can-use-on-a-dynapar-encoder
- Pepperl+Fuchs Sensors and Systems แคตตาล็อก p.695: https://files.pepperl-fuchs.com/online-catalogs/245613/files/assets/basic-html/page695.html
- Same Sky What’s the Difference Between an Incremental Encoder’s PPR, CPR, and LPR?: https://sameskydevices.com/blog/what-is-encoder-ppr-cpr-and-lpr
- Same Sky Capacitive, Magnetic, and Optical Encoders – Comparing the Technologies: https://www.sameskydevices.com/blog/capacitive-magnetic-and-optical-encoders-comparing-the-technologies
- Timken The Advantages of Magnetic Encoder Technology in Harsh Operating Environments (2011-08-15): https://www.timken.com/resources/the-advantages-of-magnetic-encoder-technology-in-harsh-operating-pamphlet
- EPC Installation and Wiring Guide: https://www.encoder.com/hubfs/pdf-downloads/general-info-installation-troubleshooting/general-installation-wiring-guide.pdf
- EPC TB-529 Understanding EPC’s Absolute Series SSI Encoders: https://www.encoder.com/hubfs/tech-bulletin-500s/TB529-understanding-epcs-ssi-encoders.pdf?hsLang=en
- EPC ประกาศ 36RT/H Accu-CoderPro® (2026-08-27): https://www.encoder.com/news-36rth
- POSITAL SSI Encoder: https://www.posital.com/en/ssi-encoder
- POSITAL Singleturn & Multiturn Measurement Principles: https://posital.com/en/products/absolute-encoders/singleturn-multiturn-encoder.php
- HEIDENHAIN Technical Information EnDat 2.2 – Bidirectional Interface for Position Encoders (383 942-25, 9/2011): https://www.heidenhain.us/addl-materials/enews/stories_1012/EnDat.pdf
- BiSS Association BiSS Interface: https://biss-interface.com/
- SICK HIPERFACE DSL® เว็บไซต์ทางการ: https://www.hiperfacedsl.com/
- Drives & Controls Sick opens up its Hiperface DSL servodrive technology (2017-06-06): https://www.drivesncontrols.com/news/fullstory.php/aid/5443/.html
- EtherCAT Technology Group EtherCAT Technology: https://www.ethercat.org/en/technology.html
- IO-Link Community IO-Link Technology: https://io-link.com/technology
- PROFIBUS & PROFINET International Encoder Profile (3.162 V4.2): https://www.profibus.com/download/encoder-profile
- Kübler Sendix M3688 IO-Link: https://www.kuebler.com/en/products/measurement/encoders/product-finder/product-details/M3688_IO-Link
- Kübler Sendix S5858FS3 EtherCAT FSoE: https://www.kuebler.com/en/products/measurement/encoders/product-finder/product-details/S5858FS3_EtherCat_FSoE
- Nikon ข่าวประชาสัมพันธ์การเปิดตัว MAR-M700MFA (2023-11-20): https://digitalpr.jp/r/79445
- VDE Verlag IEC 61800-5-2:2016 หน้าข้อมูลบรรณานุกรม: https://www.vde-verlag.de/iec-normen/222750/iec-61800-5-2-2016.html
- Automation Shimbun (ญี่ปุ่น) Omron เลิกผลิตโรตารีเอ็นโค้ดเดอร์ โฟโตอิเล็กทริกเซนเซอร์ และโฟโตไมโครเซนเซอร์บางรุ่นในเดือนมีนาคม 2024 (2023-08-27): https://www.automation-news.jp/2023/08/74384/
- Tilleke & Gibbins Thailand Unveils New Incentives for Automotive and HEV/PHEV Manufacturing (2026-04-21): https://www.tilleke.com/insights/thailand-unveils-new-incentives-for-automotive-and-hev-phev-manufacturing/
- The Nation Thailand BOI says first-half investment tops B1.47tn as digital and data centre projects pour into Thailand (2026-07-23): https://www.nationthailand.com/business/economy/40068948
- The Nation Thailand Thailand sees smart and green applications top 146 billion baht (2026-08-13): https://www.nationthailand.com/business/economy/40069727
- IFR Five Million Robots now Operate in Factories Globally (2026-09-24): https://ifr.org/ifr-press-releases/news/five-million-robots-now-operate-in-factories-globally


