


แบบที่ได้รับจากผู้ผลิตเครื่องจักรเขียนไว้เพียงว่า “คัปปลิ้ง บริษัท ○○ รุ่น ○○” เมื่อเปิดดูเอกสารการคำนวณ ก็ผ่านเกณฑ์ด้วยเงื่อนไข “แรงบิดที่ยอมให้ (permissible torque) > แรงบิดสูงสุดของมอเตอร์ × ค่าตัวคูณแก้ไข” แต่การเลือกคัปปลิ้ง (shaft coupling) ด้วยบรรทัดเดียวนี้มีจุดที่น่ากังวลอยู่ เพราะแม้จะใช้คำเดียวกันว่า “ค่าตัวคูณแก้ไข (service factor)” ก็มีทั้งผู้ผลิตที่คูณกับแรงบิดสูงสุดของมอเตอร์ ผู้ผลิตที่คูณกับแรงบิดฝั่งภาระ และผู้ผลิตที่ถือว่าไม่ต้องแก้ไขเลยตั้งแต่ต้น ส่วนการแก้ไขตามอุณหภูมินั้น ถึงขั้นมีผู้ผลิตที่คูณกันคนละทิศทาง
บทความนี้มีข้อเสนอเพียงข้อเดียว การเลือกคัปปลิ้ง (ข้อต่อเพลา) ไม่ได้จบแค่ “แรงบิดที่ยอมให้ในแคตตาล็อกเพียงพอหรือไม่” นิยามของค่าตัวคูณแก้ไขต่างกันในแต่ละผู้ผลิต จุดยึดเพลา (สกรูล็อกหรือแคลมป์) อาจลื่นไถลก่อนตัวคัปปลิ้งเอง และความแข็งเชิงบิด (torsional stiffness) ก็ไม่ได้ “ยิ่งสูงยิ่งดี” เสมอไป ดังนั้นสิ่งที่ฝ่ายผู้สั่งซื้อควรใส่ไว้ใน RFP (เอกสารขอใบเสนอราคา) และ FAT/SAT มี 4 ข้อดังนี้
- ให้ระบุไว้ในเอกสารการคำนวณว่า “เป็นค่าตัวคูณจากตารางใดของผู้ผลิตรายใด และคูณกับค่าอะไร”
- ให้ตรวจสอบทั้งแรงบิดที่ยอมให้ และแรงบิดลื่นไถลของจุดยึดเพลา
- แบ่งสรรการเยื้องศูนย์ (misalignment) ด้วยค่าเป้าหมายการออกแบบที่เผื่อกรณีเกิดร่วมกันและการเปลี่ยนแปลงระหว่างเดินเครื่อง ไม่ใช่ใช้ค่าที่ยอมให้แบบเดี่ยว
- ตัดสินความแข็งเชิงบิดจากทั้งระบบที่รวมสกรูและเกียร์ทดรอบ และจากการปรับจูนเซอร์โว ไม่ใช่จากคัปปลิ้งตัวเดียว
ต่อไปนี้จะอธิบายสำหรับผู้รับผิดชอบด้านวิศวกรรมการผลิต การออกแบบเครื่องจักร การบำรุงรักษา และการจัดซื้อ ที่ออกแบบ สั่งซื้อ และบำรุงรักษาเครื่องจักรอัตโนมัติ เครื่องตรวจสอบ และอุปกรณ์ลำเลียงในโรงงานญี่ปุ่นในไทย (และอาเซียน) โดยเรียงตามชนิดของคัปปลิ้ง 7 ขั้นตอนการเลือก แรงบิดและค่าตัวคูณแก้ไข การยึดเพลา การเยื้องศูนย์ ความแข็งเชิงบิดและการสั่นพ้อง ความเร็วรอบและอุณหภูมิ ความเสียหายที่พบบ่อย RFP, FAT/SAT และการจัดหาในไทย ส่วนบอลสกรูซึ่งเป็นฝั่งขับป้อนนั้นอธิบายไว้ใน “การเลือกบอลสกรูในไทย: คู่มือ RFP และ FAT/SAT” และตัวนำทางเชิงเส้นอธิบายไว้ใน “การเลือก Linear Guide: คำนวณอายุ พรีโหลด ความแม่นยำ และ RFP สำหรับโรงงานในไทย” บทความนี้จึงเน้นเฉพาะ “ตัวคัปปลิ้งที่เชื่อมเพลามอเตอร์กับเพลาที่ถูกขับ” ตัวอย่างการคำนวณแบบจำลองในบทความไม่ใช่ค่าออกแบบของเครื่องจักรเครื่องใดโดยเฉพาะ แต่เป็นตัวอย่างเพื่อแสดงโครงสร้างของการคำนวณและความไวของผลลัพธ์
ทำไมการเลือกคัปปลิ้งด้วย “แรงบิดที่ยอมให้อย่างเดียว” จึงอันตราย
“ค่าตัวคูณแก้ไข” คำเดียวกัน แต่ความหมายต่างกันในแต่ละผู้ผลิต
ในการเลือกคัปปลิ้งตามแรงบิด ผู้ผลิตแทบทุกรายใช้ค่าตัวคูณบางอย่าง แต่สิ่งที่นำค่าตัวคูณนั้นไปคูณไม่ได้เป็นแบบเดียวกัน
- MISUMI ระบุว่า เมื่อต่อกับเซอร์โวมอเตอร์หรือสเต็ปปิ้งมอเตอร์ ให้เลือกให้ “แรงบิดสูงสุดของมอเตอร์ × ค่าตัวคูณแก้ไข = แรงบิดที่แก้ไขแล้ว” ไม่เกินแรงบิดที่ยอมให้
- Nabeya Bi-tech (NBK) อธิบายว่าแรงบิดใช้งานปกติ (normal torque) เป็น “ค่าที่คำนึงถึงความผันผวนของภาระระหว่างเดินเครื่องแล้ว” จึงไม่ต้องแก้ไข (แบบ Oldham พิจารณาแยกต่างหาก)
- KTR นำแรงบิดสูงสุดฝั่งขับ (peak torque) ไปคูณด้วยอัตราส่วนความเฉื่อย ค่าตัวคูณอุณหภูมิ และค่าตัวคูณการใช้งาน แล้วเทียบกับแรงบิดพิกัดของคัปปลิ้ง
- R+W (แบบ bellows) แสดงสูตรอย่างง่ายเป็น 1.5 เท่าของแรงบิดสูงสุด และสูตรละเอียดที่ใช้อัตราส่วนความเฉื่อยกับค่าตัวคูณ
กล่าวคือ หากนำตัวเลขที่คำนวณด้วยค่าตัวคูณของผู้ผลิตรายหนึ่ง ไปเทียบกับค่าในแคตตาล็อกของผู้ผลิตอีกรายหนึ่ง ก็อาจกลายเป็นการเปรียบเทียบสิ่งที่มีเงื่อนไขต่างกัน ในหัวข้อถัด ๆ ไปจะแสดงตัวอย่างที่แม้ใช้ข้อมูลตั้งต้นเดียวกัน แรงบิดที่ต้องการก็เปลี่ยนไปในช่วงกว้างประมาณ 1.8 เท่าตามแนวคิดการคำนวณ
แม้แรงบิดจะพอ แต่ “จุดยึดเพลา” ลื่นไถลก่อน
อีกหลุมพรางหนึ่งคือการยึดคัปปลิ้งเข้ากับเพลา MISUMI ระบุว่า แม้แรงบิดภาระจะต่ำกว่าแรงบิดที่ยอมให้ แต่ถ้าการขันสกรูล็อกหรือสลักเกลียวแคลมป์อ่อนไป ก็จะเกิดการลื่นไถลระหว่างเพลากับคัปปลิ้ง และเรียกค่านี้ว่า “แรงบิดลื่นไถลที่เพลา (shaft slip torque)” KTR ก็เขียนไว้ว่าการยึดระหว่างเพลากับฮับต้องให้ฝั่งลูกค้าเป็นผู้ตรวจสอบ หากดูเพียงแรงบิดที่ยอมให้ของตัวคัปปลิ้งแล้วให้ผ่าน การตรวจสอบฝั่งจุดยึดก็จะตกหล่นไป
กำหนดการงานแสดงสินค้า
ระหว่างวันที่ 26 ถึง 31 ตุลาคม 2026 มีกำหนดจัดงาน JIMTOF2026 ที่ Tokyo Big Sight ตามประกาศของผู้จัดงานเมื่อวันที่ 28 กันยายน คาดว่าจะมีผู้ออกบูธ 1,134 ราย (รวมผู้ออกบูธโดยตรง ผู้ออกบูธร่วม และผู้ออกบูธภายใน รวม 4,422 บูธ) จาก 22 ประเทศและภูมิภาค และ Miki Pulley ก็ประกาศบนเว็บไซต์ของบริษัทว่ามีแผนจะออกบูธ ส่วนในไทย มีกำหนดจัดงาน METALEX 2026 ที่ BITEC (กรุงเทพฯ) ระหว่างวันที่ 18 ถึง 21 พฤศจิกายน ก่อนไปสัมผัสของจริงในงานแสดงสินค้า หากมีแกนการเลือกในบทความนี้ติดมือไว้ ก็น่าจะถามเจ้าหน้าที่ประจำบูธได้ง่ายขึ้น
คัปปลิ้ง (ข้อต่อเพลา) คืออะไร: บทบาทและชนิดหลัก
2 บทบาท: ส่งแรงบิดและดูดซับการเยื้อง
คัปปลิ้งคือชิ้นส่วนที่เชื่อมเพลา 2 เพลาที่รองรับด้วยแบริ่งคนละชุดเข้าด้วยกัน เช่น เพลามอเตอร์กับเพลาบอลสกรู หรือเพลาขาเข้าของเกียร์ทดรอบ บทบาทหลักมี 2 ข้อ
- การส่งแรงบิด: ส่งแรงบิดของมอเตอร์ไปยังเพลาที่ถูกขับโดยไม่ลื่นไถลและไม่มีระยะคลอน
- การดูดซับการเยื้องศูนย์: ดูดซับการเยื้องศูนย์แนวขนาน (parallel misalignment) การเยื้องเชิงมุม (angular misalignment) และการเยื้องตามแนวแกน (axial misalignment หรือ end play) ของเพลาทั้ง 2 ด้วยการเสียรูปของชิ้นส่วนยืดหยุ่น
ทั้ง 2 บทบาทนี้ขัดแย้งกันอยู่ในระดับหนึ่ง Miki Pulley อธิบายว่าแบบแข็ง (rigid) ดูดซับความคลาดเคลื่อนในการติดตั้งไม่ได้แต่ราคาถูก และเกิดแรงปฏิกิริยาสูง จึงเหมาะกับความเร็วต่ำ ในทางกลับกัน คัปปลิ้งแบบยืดหยุ่นดูดซับความคลาดเคลื่อนในการติดตั้งด้วยการเสียรูปของวัสดุยืดหยุ่น แต่ก็เขียนไว้ด้วยว่าการเสียรูปนั้นก่อให้เกิดแรงปฏิกิริยาต่อแบริ่งและส่วนอื่น ๆ
ระยะคลอนและความหน่วงจากการบิด
ในงานกำหนดตำแหน่ง หากแยก “ความล่าช้า” 2 แบบออกจากกัน เรื่องจะเข้าใจง่ายขึ้น ตามคำอธิบายของ Miki Pulley ระยะคลอน (backlash) คือความหลวมจากช่องว่างระหว่างลิ่มกับเพลาเป็นต้น ส่วนความหน่วงจากการบิด (torsional lag) คือความล่าช้าตั้งแต่ยางถูกอัดจนกว่าแรงบิดจะถูกส่งออกไป ทั้งสองเป็นคนละเรื่องกัน แต่ “ทั้งคู่ใช้ไม่ได้กับงานที่ต้องการความแม่นยำในการกำหนดตำแหน่ง” อย่างไรก็ตาม ไม่ใช่ว่าชนิดที่ใช้ยางหรือเรซินทุกชนิดจะใช้กับเซอร์โวไม่ได้ ยังมีแบบ jaw ที่ไม่มีระยะคลอน เช่น ROTEX GS ของ KTR ซึ่งสวมสไปเดอร์ (spider) เข้ากับฮับในสภาพพรีโหลด
การเปรียบเทียบชนิดหลัก
ตารางด้านล่างสรุปคุณลักษณะของชนิดหลักภายในขอบเขตเอกสารของผู้ผลิตที่บทความนี้อ้างอิง โปรดอ่านตัวเลขทุกค่าเป็นตัวอย่างที่ระบุชื่อผู้ผลิตและซีรีส์กำกับเสมอ
| ชนิด | คุณลักษณะ (ภายในขอบเขตของแหล่งข้อมูล) | งานที่เหมาะสมและข้อควรระวัง |
|---|---|---|
| แบบแข็ง (rigid) | ดูดซับความคลาดเคลื่อนในการติดตั้งไม่ได้แต่ราคาถูก เกิดแรงปฏิกิริยาสูง (Miki Pulley) MISUMI จัดเป็นหนึ่งในชนิดที่มีความแข็งเชิงบิดสูง | เหมาะกับความเร็วต่ำ (Miki Pulley) ต้องตั้งศูนย์ได้เป็นเงื่อนไขก่อน |
| แบบ jaw (อุตสาหกรรมทั่วไป) | แบบ L ของ Lovejoy (Timken) เลือกวัสดุสไปเดอร์ได้ ค่าที่ยอมให้ของ NBR และยูรีเทนคือมุม 1° และแนวขนาน 0.015 in | งานอุตสาหกรรมทั่วไป เช่น ปั๊มและพัดลม Lovejoy ไม่แนะนำยูรีเทนและ Hytrel สำหรับงานที่เริ่มเดินและหยุดบ่อย |
| แบบ jaw (สำหรับเซอร์โว แบบพรีโหลด) | ROTEX GS ของ KTR สวมฟันนูนของสไปเดอร์ในสภาพพรีโหลดจึงไม่มีระยะคลอน หน่วงการสั่นสะเทือน ปรับความแข็งเชิงบิดด้วยความแข็ง Shore (hardness) ของสไปเดอร์ และเป็นฉนวนไฟฟ้า (คำอธิบายของ KTR) | สำหรับงานกำหนดตำแหน่ง ระบุในสเปกให้ชัดว่า “ไม่มีระยะคลอน (แบบพรีโหลด)” |
| แบบ disc (ชั้นเดียว single) | ความยาวรวมสั้นและแข็งสูง โดยโครงสร้างแทบยอมให้การเยื้องศูนย์แนวขนานไม่ได้ (MISUMI) ค่าการเยื้องศูนย์แนวขนานที่ยอมให้ของ Miki Pulley SFF-060SS-60N คือ 0.02 mm | ใช้เมื่อไม่มีพื้นที่จริง ๆ โดยต้องระวังการตั้งศูนย์ (MISUMI) |
| แบบ disc (สองชั้น double) | ดูดซับการเยื้องศูนย์แนวขนานและเชิงมุมได้ แต่ความยาวรวมมาก (MISUMI) ในซีรีส์เดียวกัน ความแข็งเชิงบิดประมาณครึ่งหนึ่งของแบบชั้นเดียว (Miki Pulley SFF, KTR RADEX-NC) | MISUMI ยกแบบ disc สำหรับการกำหนดตำแหน่งความแม่นยำสูงและการหมุนกลับทิศของเซอร์โว (ไม่ได้แยกชั้นเดียวหรือสองชั้น) |
| แบบ bellows | R+W อ้างว่า “โดยทั่วไปมีความแข็งเชิงบิดสูงที่สุดในบรรดาข้อต่อเพลาแบบยืดหยุ่นที่วางจำหน่าย” แรงคืนตัวต่อเพลาและแบริ่งข้างเคียงค่อนข้างน้อย (R+W) | R+W เตือนว่าหากเปลี่ยนมาจากชนิดอื่นโดยไม่พิจารณาการเยื้องศูนย์แนวขนาน อาจเสียหายได้ |
| แบบ slit | MISUMI ยกเป็นชนิดที่ไม่มีระยะคลอนควบคู่กับแบบ disc | พิจารณาสำหรับการกำหนดตำแหน่งความแม่นยำสูงและการหมุนกลับทิศของเซอร์โว (MISUMI) |
| แบบรวมยางกันสั่น | MISUMI จัดเป็นหนึ่งในชนิดที่มีความแข็งเชิงบิดสูง และอธิบายว่าช่วยลดเวลาปรับจูนเซอร์โวได้ | ถูกยกเป็นมาตรการลดการสั่นของสเต็ปปิ้งมอเตอร์ด้วย (MISUMI) |
| universal joint | ตามคำอธิบายของ MISUMI การเยื้องเชิงมุมที่ยอมให้คือ 30° | กรณีที่การเยื้องเชิงมุมมากเป็นพิเศษ (MISUMI) |
จุดประสงค์ของตารางนี้ไม่ใช่การจัดอันดับว่าชนิดใดดีกว่า แต่เพื่อยืนยันว่า “แต่ละชนิดถนัดรับการเยื้องคนละแบบและมีความแข็งต่างกัน” คู่มือชนิดคัปปลิ้งของ MISUMI สรุปไว้ว่า ถ้าต้องการความแข็งเชิงบิดสูงให้ดูแบบ disc แบบรวมยางกันสั่น และแบบแข็ง ถ้าเป็นเซอร์โวที่มีการกำหนดตำแหน่งความแม่นยำสูงหรือการหมุนกลับทิศ ให้พิจารณาแบบ disc หรือแบบ slit ที่ไม่มีระยะคลอน Miki Pulley อธิบายว่างานขับด้วยเครื่องยนต์เหมาะกับยางหรือเรซินที่ดูดซับการสั่นได้ดี ส่วนเครื่องจักรความแม่นยำอย่างเซอร์โวมอเตอร์เหมาะกับคัปปลิ้งโลหะที่มีความแข็งเชิงบิดสูง
ให้คิดว่าแบบ jaw “มี 2 ประเภท”
แบบ jaw เป็นชนิดที่สับสนกันง่ายเป็นพิเศษ แบบ jaw สำหรับอุตสาหกรรมทั่วไปอย่างแบบ L ของ Lovejoy กับแบบ jaw พรีโหลดสำหรับเซอร์โวอย่าง ROTEX GS ของ KTR แม้รูปร่างจะคล้ายกันแต่แนวคิดการออกแบบต่างกัน แบบแรกใช้ในอุตสาหกรรมทั่วไป เช่น ปั๊มและพัดลม ส่วนแบบหลังใช้กำหนดตำแหน่งโดยไม่มีระยะคลอน หากเขียนในแบบหรือ RFP เพียงว่า “แบบ jaw” ก็ยังเปิดช่องให้มีการใส่แบบ jaw สำหรับอุตสาหกรรมทั่วไปเข้ามาตอนเปลี่ยนชิ้นส่วน สำหรับแกนเซอร์โว การระบุให้ชัดว่า “ไม่มีระยะคลอน (แบบพรีโหลด)” จึงปลอดภัยกว่า
เรื่องมาตรฐาน
บางครั้งจะพบชื่อ ISO 14691 ในฐานะมาตรฐานของคัปปลิ้ง แต่ตามหน้าเผยแพร่ของ ISO นั้น ISO 14691:2008 เป็นมาตรฐานของข้อต่อเพลาแบบยืดหยุ่นที่ใช้ในงานทั่วไปของอุตสาหกรรมปิโตรเลียม ปิโตรเคมี และก๊าซธรรมชาติ โดยไม่ครอบคลุมแบบแข็ง และไม่ได้กำหนดเกณฑ์การเลือกชนิดตามการใช้งานด้วย โปรดระวังว่ามาตรฐานนี้ไม่ใช่มาตรฐานสำหรับเลือกคัปปลิ้งของแกนเซอร์โวในเครื่องจักร FA KTR ระบุว่าการเลือกคัปปลิ้งสำหรับเซอร์โวของตนทำตาม DIN 740 part 2 โดยใช้ค่าตัวคูณเฉพาะของบริษัท และ R+W ก็เขียนว่าการกำหนดขนาด bellows โดยทั่วไปทำตาม DIN 740 แต่ค่าของค่าตัวคูณแสดงไว้ในเอกสารของผู้ผลิตแต่ละราย
7 ขั้นตอนการเลือกคัปปลิ้ง
ต่อจากนี้คือลำดับการเลือกโดยสมมติว่าเป็นแกนเซอร์โว เมื่อนำส่วนที่เหมือนกันในขั้นตอนของแต่ละผู้ผลิตมารวมกัน จะจัดได้เป็น 7 ขั้นดังนี้
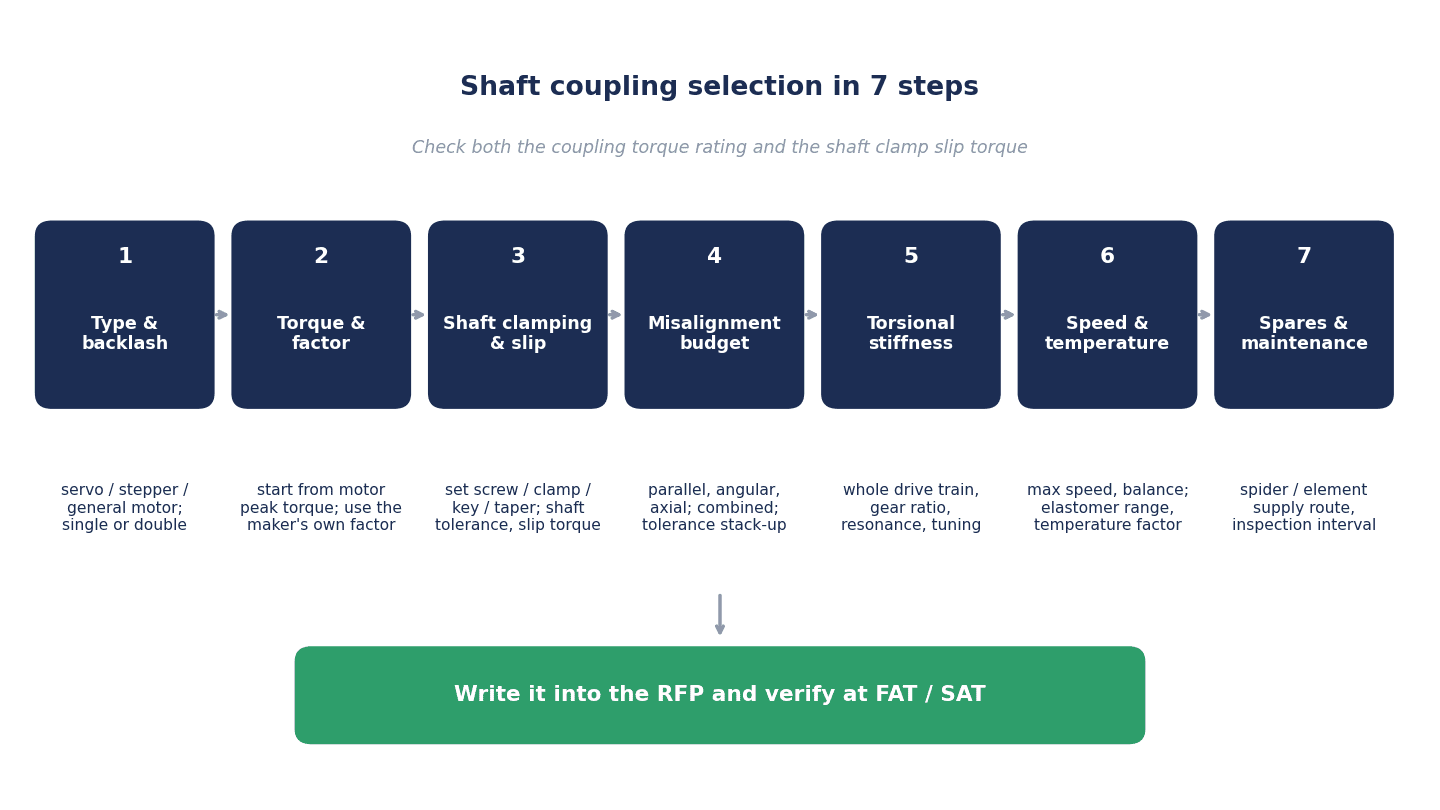
| ขั้นตอน | สิ่งที่ต้องกำหนด | จุดตรวจสอบหลัก |
|---|---|---|
| ① การใช้งานและชนิด | ต้องไม่มีระยะคลอนหรือไม่ เซอร์โว/สเต็ปปิ้ง/มอเตอร์ทั่วไป ชั้นเดียว/สองชั้น | เป็นงานกำหนดตำแหน่งหรือหมุนต่อเนื่อง โครงสร้างรับประกันการตั้งศูนย์ได้หรือไม่ |
| ② แรงบิด | เริ่มจากแรงบิดสูงสุด (peak) ของมอเตอร์ แล้วแก้ไขด้วยค่าตัวคูณและอัตราส่วนความเฉื่อยของผู้ผลิตที่เลือกใช้ | แหล่งที่มาของค่าตัวคูณ (ชื่อผู้ผลิต ชื่อตาราง) และคูณกับค่าอะไร |
| ③ การยึดเพลา | สกรูล็อก/แคลมป์/ลิ่ม/เทเปอร์ พิกัดเผื่อเพลา ระยะสอดเพลา มีการตัด D หรือไม่ | ทั้งแรงบิดที่ยอมให้และแรงบิดลื่นไถลของจุดยึดเพลา |
| ④ การเยื้องศูนย์ | ค่าที่ยอมให้ของการเยื้องแนวขนาน เชิงมุม และตามแนวแกน และวิธีจัดการกรณีเกิดร่วมกัน | แบ่งสรรพิกัดเผื่อด้วยค่าเป้าหมายการออกแบบ ไม่ใช่ค่าที่ยอมให้แบบเดี่ยว |
| ⑤ ความแข็งเชิงบิดและความเฉื่อย | ความแข็งของทั้งระบบ อัตราทด การสั่นพ้อง การปรับจูนเซอร์โว | ไม่ตัดสินจากความแข็งของคัปปลิ้งตัวเดียว |
| ⑥ ความเร็วรอบและอุณหภูมิ | ความเร็วรอบสูงสุดและการถ่วงสมดุล ช่วงอุณหภูมิของอีลาสโตเมอร์ การแก้ไขตามอุณหภูมิ | ทิศทางของการแก้ไขตามอุณหภูมิ (ฝั่งค่าที่ยอมให้หรือฝั่งภาระ) |
| ⑦ RFP และ FAT/SAT | หัวข้อในสเปก การทดสอบรับมอบ อะไหล่สำรอง | บันทึกเอกสารการคำนวณ แรงบิดขัน และการตั้งศูนย์ |
ประเด็นสำคัญคือ ①ถึง⑦ ไม่ได้เดินไปข้างหน้าทางเดียว เช่น ถ้าพบใน⑤ว่าความแข็งไม่พอก็ต้องย้อนกลับไปที่ชนิดใน① หรือถ้าพบใน④ว่าแบบ disc ชั้นเดียวรับประกันการตั้งศูนย์ไม่ได้ก็เปลี่ยนเป็นสองชั้น แล้วผลคือความแข็งใน⑤ลดลง เป็นต้น ต้องย้อนไปมาเช่นนี้ สำหรับวิธีเลือกมอเตอร์และไดรเวอร์เอง สามารถอ่าน “การควบคุมเซอร์โวกับการควบคุมอินเวอร์เตอร์ 2026 | 4 เส้นแบ่งที่ตัดสินการเลือกใช้” ประกอบได้
คัปปลิ้งสำหรับเซอร์โวมอเตอร์: แรงบิดและค่าตัวคูณแก้ไข
จุดเริ่มต้นคือแรงบิดสูงสุดของมอเตอร์
สำหรับคัปปลิ้งที่ใช้กับเซอร์โวมอเตอร์ แนวคิดที่ตั้งจุดเริ่มต้นไว้ที่แรงบิดสูงสุด (peak) ของมอเตอร์เป็นสิ่งที่ MISUMI, Miki Pulley, KTR และ R+W มีร่วมกัน Miki Pulley อธิบายว่าเซอร์โวมอเตอร์ให้แรงบิดสูงสุดประมาณ 3 เท่าของแรงบิดต่อเนื่องขึ้นไป และเริ่มเดินและหยุดบ่อย จึงต้องทนแรงบิดสูงสุดนั้นได้ (ประมาณ 3 เท่าเป็นคำอธิบายทั่วไปของบริษัทนี้ สำหรับมอเตอร์แต่ละตัวให้ตรวจสอบจากแคตตาล็อกของมอเตอร์) Miki Pulley แสดงแบบแผ่นสปริงโลหะด้วย “แรงบิดที่ยอมให้” ส่วนแบบสำหรับมอเตอร์ทั่วไปและเครื่องยนต์แสดงด้วย “แรงบิดพิกัด (rated torque)” และ “แรงบิดสูงสุด”
แนวคิดค่าตัวคูณแก้ไขของแต่ละผู้ผลิต
| ผู้ผลิต | ค่าที่นำค่าตัวคูณไปคูณ | ตัวอย่างค่าตัวคูณ (ตามนิยามของแต่ละผู้ผลิต) |
|---|---|---|
| MISUMI | แรงบิดสูงสุดของมอเตอร์ × ค่าตัวคูณแก้ไข = แรงบิดที่แก้ไขแล้ว ≤ แรงบิดที่ยอมให้ (แรงบิดลื่นไถลที่เพลา) | ค่าอ้างอิงเมื่อใช้กับเซอร์โวทั่วไปคือ 2.0 แตกต่างกันมากตั้งแต่ 1 ถึง 5 ตามสภาพการใช้งานและชนิด สำหรับมอเตอร์ทั่วไปคือ 1 ถึง 5 เท่าของแรงบิดภาระ |
| Nabeya Bi-tech | ค่าที่น้อยกว่าระหว่างแรงบิดใช้งานปกติกับแรงบิดลื่นไถล ≥ แรงบิดภาระในการเดินเครื่องต่อเนื่อง | แรงบิดใช้งานปกติรวมความผันผวนของภาระแล้วจึงไม่ต้องแก้ไข (แบบ Oldham พิจารณาแยกต่างหาก) ผลิตภัณฑ์ยางและเรซินคูณค่าแก้ไขตามอุณหภูมิที่ฝั่งค่าที่ยอมให้ |
| Miki Pulley | แบบแผ่นสปริงโลหะ ดูว่าแรงบิดที่ยอมให้ทนแรงบิดสูงสุดของเซอร์โวได้หรือไม่ | แบบสำหรับมอเตอร์ทั่วไปและเครื่องยนต์ใช้แรงบิดพิกัดและแรงบิดสูงสุด (ประมาณ 2 เท่าของพิกัด) |
| KTR (ROTEX GS) | แรงบิดสูงสุดฝั่งขับ × อัตราส่วนความเฉื่อย × ค่าตัวคูณอุณหภูมิ St × ค่าตัวคูณการใช้งาน SB ≤ TKN | SB: การกำหนดตำแหน่งด้วยบอลสกรูหรือสายพานไทมิ่ง 2.5–4.0, St (92/98 ShA): ไม่เกิน 40 °C คือ 1.2 |
| KTR (TOOLFLEX, RADEX-NC) | เหมือนข้างบน | SB: งานขับเซอร์โวของเครื่องมือกล 1.5–2.0 ส่วน St เกือบเป็น 1.0 |
| R+W (bellows) | สูตรอย่างง่าย 1.5 × peak, สูตรแรงบิดเร่ง peak × S_A × อัตราส่วนความเฉื่อย | S_A: สม่ำเสมอ 1, ไม่สม่ำเสมอ 2, ไดนามิกสูงและกลับทิศ 3–4 |
| Lovejoy (แบบ jaw อุตสาหกรรมทั่วไป) | แรงบิดระบุ × ค่าตัวคูณตามการใช้งาน | 1.00–2.50 (ตัวอย่าง: ปั๊มโรตารี × มอเตอร์ไฟฟ้าแรงบิดมาตรฐาน 1.25) |
สิ่งที่เห็นได้จากตารางนี้คือ ก่อนจะถึง “ตัวเลข” ของค่าตัวคูณ “ค่าที่นำไปคูณ” ก็ต่างกันแล้ว ค่า 2.0 ของ MISUMI คูณกับแรงบิดสูงสุดของมอเตอร์ ส่วนค่า 4 ของ KTR คูณกับแรงบิดสูงสุดที่ลดทอนด้วยอัตราส่วนความเฉื่อยแล้ว พร้อมกับค่าตัวคูณอุณหภูมิ ส่วนแรงบิดใช้งานปกติของ Nabeya Bi-tech ก็เป็นค่าที่รวมความผันผวนไว้แล้วตั้งแต่ต้น ไม่ได้หมายความว่าค่าตัวคูณใดถูกต้อง แต่เป็น ค่าตัวคูณที่ต้องใช้คู่กับนิยามแรงบิดที่ยอมให้ของผู้ผลิตรายนั้น ๆ
การคำนวณแบบจำลอง A: แกนเดียวกัน แต่แรงบิดที่ต้องการเปลี่ยนไปตามสูตรของผู้ผลิต
ต่อไปจะลองใช้สูตรของแต่ละผู้ผลิตกับข้อมูลตั้งต้นชุดเดียวกัน ข้อมูลตั้งต้นยืมค่าจากตัวอย่างการคำนวณบอลสกรูในแคตตาล็อกของ KTR นี่ไม่ใช่ค่าออกแบบของเครื่องจักรเครื่องใดโดยเฉพาะ แต่เป็นตัวอย่างเพื่อแสดงโครงสร้างของการคำนวณและความไวของผลลัพธ์
- แรงบิดสูงสุดของมอเตอร์ (ฝั่งขับ) T_AS: 144 Nm
- ความเฉื่อยฝั่งขับ J_A: 0.011317 kgm² (มอเตอร์ 0.0108 + ครึ่งคัปปลิ้ง 0.000517)
- ความเฉื่อยฝั่งภาระ J_L: 0.006917 kgm² (สกรู 0.0038 + สไลด์และชิ้นงาน 0.0026 + ครึ่งคัปปลิ้ง 0.000517 โดยสไลด์และชิ้นงาน 1,030 kg ระยะลีด 10 mm)
- อัตราส่วนความเฉื่อย MA = J_L/(J_A + J_L) = 0.006917/0.018234 ≈ 0.379
- อุณหภูมิแวดล้อม 40 °C เริ่มเดินเครื่อง 15 ครั้งต่อนาที
| แนวคิดการคำนวณ (ชื่อผู้ผลิต) | สูตร | แรงบิดที่ต้องการโดยประมาณ |
|---|---|---|
| MISUMI (แรงบิดสูงสุดของมอเตอร์ × ค่าตัวคูณแก้ไข ค่าอ้างอิงสำหรับเซอร์โว 2.0) | 144 × 2.0 | 288 Nm |
| KTR (ROTEX GS: peak × อัตราส่วนความเฉื่อย × ค่าตัวคูณอุณหภูมิ St 1.2 × ค่าตัวคูณการใช้งาน SB 4) | 144 × 0.379 × 1.2 × 4 | ประมาณ 262 Nm (ในตัวอย่างการคำนวณของ KTR คือ 261.9 Nm) |
| R+W (สูตรอย่างง่าย 1.5 × peak) | 1.5 × 144 | 216 Nm |
| R+W (สูตรแรงบิดเร่ง S_A 4) | 144 × 4 × 0.379 | ประมาณ 218 Nm |
| R+W (สูตรแรงบิดเร่ง S_A 3) | 144 × 3 × 0.379 | ประมาณ 164 Nm |
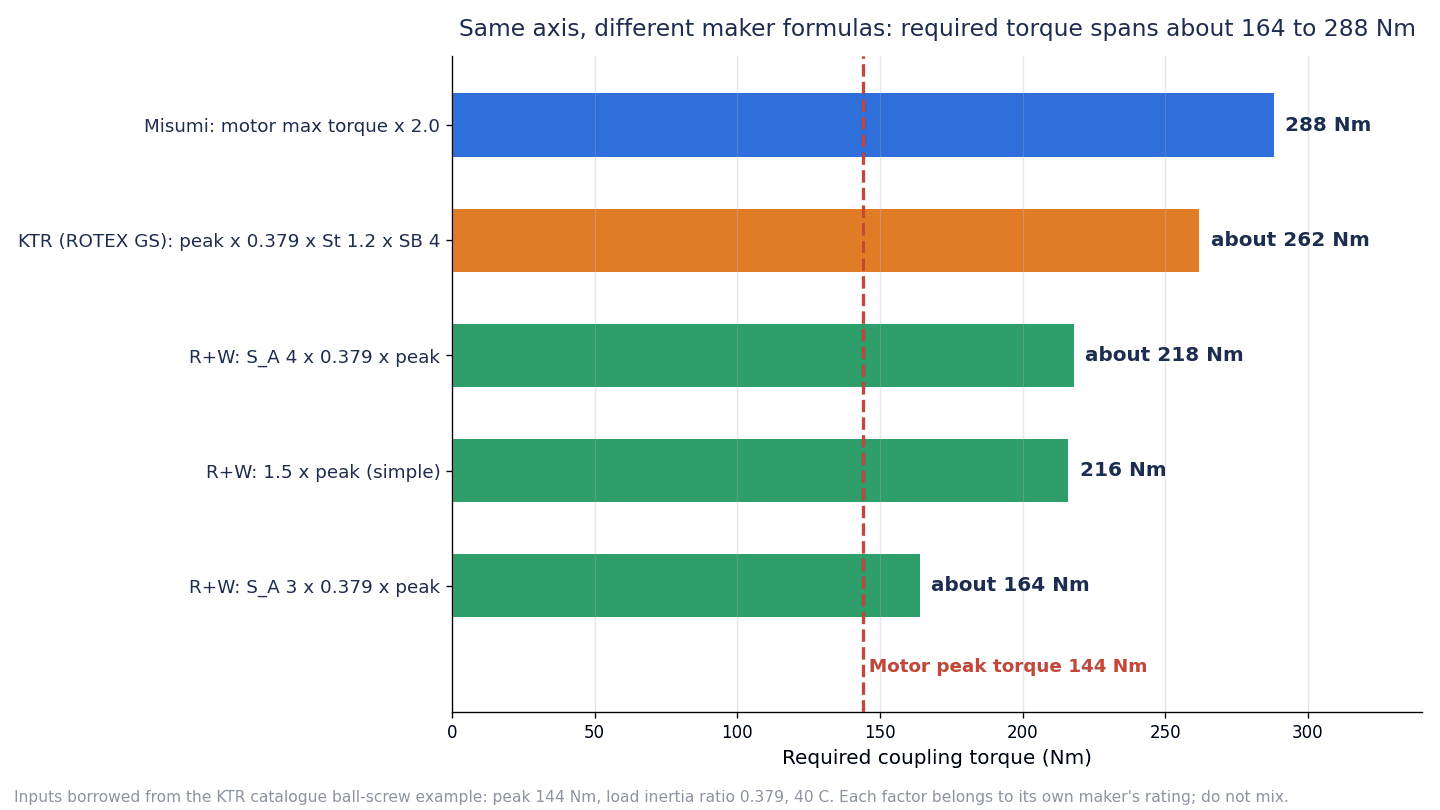
แม้เป็นแกนเดียวกัน ก็ได้ผลในช่วงประมาณ 164 ถึง 288 Nm หรือกว้างประมาณ 1.8 เท่า ขอย้ำอีกครั้งว่านี่ไม่ใช่เรื่องว่าค่าใดถูกต้อง 288 Nm ของ MISUMI เป็นตัวเลขสำหรับเทียบกับแรงบิดที่ยอมให้ของ MISUMI และประมาณ 262 Nm ของ KTR เป็นตัวเลขสำหรับเทียบกับ TKN ของ KTR ห้ามนำตัวเลขที่คำนวณด้วยค่าตัวคูณของผู้ผลิตรายหนึ่งไปเทียบกับค่าในแคตตาล็อกของผู้ผลิตอีกรายหนึ่ง
ในตัวอย่างการคำนวณของ KTR ภายใต้เงื่อนไขนี้ เลือก ROTEX GS 38 (98 ShA, ฮับแหวนแคลมป์ 6.0 light, TKN 325 Nm) และตัดสินว่า “ผ่าน” เพราะ 261.9 Nm ≤ 325 Nm ค่าตัวคูณการใช้งาน SB 4 เป็นค่าที่ KTR เลือกในฐานะ “ต้องการความแข็งสูง” ซึ่งเป็นค่าขีดบนของช่วง 2.5–4.0 สำหรับงานกำหนดตำแหน่ง นอกจากนี้ ในตัวอย่างนี้ KTR ยังยืนยันด้วยว่าแรงบิดที่ส่งได้ของจุดยึดเพลา (Ø30, H7/k6 ได้ 656 Nm) มากกว่าแรงบิดสูงสุดของมอเตอร์ 144 Nm ประเด็นที่ว่าการตรวจสอบแรงบิดต้องทำ 2 ทางคือตัวคัปปลิ้งและจุดยึดเพลา จึงปรากฏอยู่ในตัวอย่างการคำนวณนี้โดยตรง
นอกจากนี้ ค่าตัวคูณการใช้งานของ KTR ยังมีค่าที่เปลี่ยนไปมากตามอัตราทดของเกียร์ด้วย (i 3 ถึงไม่เกิน 5 คือ 8.0, มากกว่า 5 ถึงไม่เกิน 7 คือ 5.0, มากกว่า 7 คือ 3.0) หากใช้คัปปลิ้งร่วมกับเกียร์ทดรอบ ให้ตรวจสอบไปพร้อมกับการเลือกฝั่งเกียร์ทดรอบ วิธีเลือกเกียร์ทดรอบสรุปไว้ใน “เลือกเกียร์ทดรอบอย่างไร | เทียบ 3 แบบและราคาในโรงงานไทย“
การแก้ไขตามอุณหภูมิ “คูณคนละทิศทาง”
การแก้ไขตามอุณหภูมิก็มีนิยามกลับทิศกันในแต่ละผู้ผลิต
- Nabeya Bi-tech: สำหรับผลิตภัณฑ์ยางและเรซิน เมื่ออุณหภูมิแวดล้อมเกิน 30 °C จะคูณแรงบิดใช้งานปกติและแรงบิดสูงสุด (ฝั่งค่าที่ยอมให้) ด้วยค่าตัวคูณที่น้อยกว่า 1 คือ 30–40 °C เท่ากับ 0.80, 40–60 °C เท่ากับ 0.70 และ 60–120 °C เท่ากับ 0.55 (ผลิตภัณฑ์บางรายการ เช่น แบบโลหะทั้งหมด ไม่ต้องแก้ไขตามอุณหภูมิ)
- KTR (ROTEX GS, สไปเดอร์ 92/98 ShA): คูณฝั่งภาระด้วยค่าตัวคูณอุณหภูมิ St ที่ไม่น้อยกว่า 1 ตัดตอนจากตารางได้ว่า ไม่เกิน 30 °C คือ 1.0, ไม่เกิน 40 °C คือ 1.2, ไม่เกิน 60 °C คือ 1.4, ไม่เกิน 80 °C คือ 1.8, ไม่เกิน 90 °C คือ 2.2 เป็นต้น และช่วงอุณหภูมิระหว่างนั้นก็มีค่าอื่นอีก
ตัวอย่างเช่น ที่อุณหภูมิแวดล้อม 55 °C Nabeya Bi-tech จะคูณฝั่งแรงบิดที่ยอมให้ด้วย 0.70 ส่วน KTR จะคูณฝั่งภาระด้วย 1.4 ทั้งสองมีความหมายเหมือนกันในแง่ “อุณหภูมิสูงก็เพิ่มส่วนเผื่อ” แต่ถ้าใช้ทั้งสองพร้อมกัน จะกลายเป็นการแก้ไขซ้ำซ้อน 1.4÷0.70 = 2.0 เท่า ในทางกลับกัน หากคำนวณแรงบิดภาระตามขั้นตอนของผู้ผลิตที่แก้ไขฝั่งค่าที่ยอมให้ (ไม่แก้ไขฝั่งภาระ) แล้วนำไปเทียบตรง ๆ กับค่าในแคตตาล็อกของผู้ผลิตที่แก้ไขฝั่งภาระ ก็อาจเกิดกรณีที่การแก้ไขตามอุณหภูมิไม่ถูกใส่ไว้ฝั่งใดเลยจนตกหล่นไป ในเอกสารการคำนวณจึงต้องให้ระบุไว้ด้วยว่าคูณค่าตัวคูณอุณหภูมิไว้ฝั่งใด
การยึดเพลา: สกรูล็อก แคลมป์ ลิ่ม เทเปอร์
เปรียบเทียบวิธีการยึด
| วิธีการยึด | คุณลักษณะ (ภายในขอบเขตของแหล่งข้อมูล) | ข้อควรระวัง |
|---|---|---|
| สกรูล็อก (set screw) | ต้นทุนต่ำและแพร่หลายที่สุด (MISUMI) Miki Pulley ระบุว่าเหมาะกับแรงบิดต่ำและเพลาเล็ก (ถึงประมาณ φ20) และอธิบายว่าให้แรงบิดพอได้ยาก จึงเสริมด้วยการตัด D | ปลายสกรูกดกับเพลา อาจทำให้เพลาเป็นรอยหรือถอดออกยาก (MISUMI) |
| แคลมป์ (clamp) | ไม่ทำให้เพลาเป็นรอย ถอดใส่ง่าย (MISUMI) Miki Pulley ระบุว่าแคลมป์เดี่ยวเหมาะกับเซอร์โวที่หมุนกลับทิศ ขนาดเพลาปกติไม่เกิน 35 mm ส่วนแคลมป์คู่ถึงประมาณ 40 mm | แรงบิดลื่นไถลเปลี่ยนตามพิกัดเผื่อเพลา (อธิบายต่อไป) ระวังเพลาตัด D |
| ลิ่ม (key) | แรงบิดค่อนข้างสูง ใช้ร่วมกับสกรูล็อกหรือแคลมป์ (MISUMI) | ช่องว่างทำให้เกิดระยะคลอนตามภาระ (Miki Pulley) |
| เทเปอร์ (แรงกดผิวสัมผัส) | แน่นอนและแรงบิดสูง เหมาะกับแกนหลัก (spindle) ของเครื่องมือกล (MISUMI) Miki Pulley อธิบายว่าแรงยึดสูงและรองรับได้ถึง 20,000 rpm ขึ้นไป | ปฏิบัติตามข้อกำหนดของแต่ละชนิดและขนาด |
MISUMI ระบุว่า “ถ้าอยู่ภายในแรงบิดที่ยอมให้ แรงยึดของทุกชนิดก็ไม่มีปัญหา” แต่ก็เน้นว่าถ้าขันอ่อนไปจะลื่นไถล การใช้ลิ่มกับแกนเซอร์โวที่หมุนกลับทิศบ่อย ช่องว่างจะกลายเป็นระยะคลอน ซึ่งส่งผลโดยตรงต่อความแม่นยำในการกำหนดตำแหน่ง
พิกัดเผื่อเพลากับแรงบิดลื่นไถล: ฮับเดียวกันแต่ค่าเปลี่ยน
แรงบิดที่ส่งได้ของการยึดแบบแคลมป์เปลี่ยนไปตามขนาดเพลาและพิกัดเผื่อเพลา ในตารางของคู่มือการใช้งาน ROTEX GS ของ KTR (ฮับแหวนแคลมป์ 6.0 light) เป็นดังนี้
| KTR ROTEX GS (ฮับแหวนแคลมป์ 6.0 light) | พิกัดเผื่อเพลา k6 | พิกัดเผื่อเพลา h6 | อัตราส่วน h6 ต่อ k6 |
|---|---|---|---|
| ขนาด 14, Ø14 | 36.2 Nm | 24.7 Nm | ประมาณ 0.68 (ต่ำกว่าประมาณ 30%) |
| ขนาด 38, Ø30 | 656 Nm | 626 Nm | ประมาณ 0.95 (ต่ำกว่าประมาณ 5%) |
แม้เป็นฮับเดียวกัน ยิ่งพิกัดเผื่อเพลาเอียงไปทางสวมหลวม แรงบิดลื่นไถลก็ยิ่งลดลง และในตัวอย่างนี้ เพลาเล็กมีความต่างมากกว่า KTR ระบุว่ายิ่งช่องว่างของการสวมมาก และในกรณีเพลากลวง แรงบิดเสียดทานจะลดลง และเพลากลวงต้องคำนวณความแข็งแรง ในเพลาเล็ก บางกรณีค่าฝั่งจุดยึดอาจน้อยกว่าพิกัดของตัวคัปปลิ้ง ซึ่งในกรณีนั้นฝั่งจุดยึดจะเป็นตัวจำกัด
การกำหนดพิกัดเผื่อเพลาก็ต่างกันในแต่ละผู้ผลิต MISUMI ระบุพิกัดเผื่อที่แนะนำของขนาดเพลาว่า “h6, h7 เป็นต้น” KTR ระบุทั้ง k6 และ h6 (เพลามอเตอร์ในตัวอย่างการคำนวณคือ 32 k6) mayr ระบุในคู่มือการใช้งาน ROBA-DS ว่าฮับแคลมป์เป็น H7/k6 และฮับแคลมป์แบบผ่าเป็น H7/g6 R+W อธิบายว่ารูของคัปปลิ้งความแม่นยำส่วนใหญ่เป็น H7 ตาม ISO และเพลาฝั่งมอเตอร์และเกียร์ผลิตเป็นศูนย์หรือติดลบเล็กน้อย จึงเป็นการสวมหลวม Miki Pulley แนะนำการสวมหลวมสำหรับผลิตภัณฑ์ของตน สิ่งสำคัญคือต้องนำ แรงบิดลื่นไถลที่คำนวณด้วยพิกัดเผื่อใด มาเทียบกับพิกัดเผื่อจริงของเพลามอเตอร์
ร่องลิ่มก็มีข้อควรระวัง Miki Pulley เตือนว่าพิกัดเผื่อความกว้างร่องลิ่มของลิ่มขนานตาม JIS มี P9 (ชั้นละเอียด) และ Js9 (ชั้นธรรมดา) แต่การทำรูเพลามาตรฐานของบริษัทคือ H9 และความกว้างลิ่มกับพิกัดเผื่อต่างกันระหว่าง JIS ใหม่ JIS เก่า และมอเตอร์ตามมาตรฐานใหม่ จึงไม่ควรสับสน KTR เตรียมร่องลิ่มตาม DIN 6885 sheet 1, JS9
“แรงบิดลื่นไถลที่เพลา” ของ MISUMI และลำดับการเลือก
MISUMI เขียนว่า ถ้าแรงบิดลื่นไถลที่เพลาไม่เกินแรงบิดที่ยอมให้ ให้เลือกโดยให้แรงบิดภาระไม่เกินแรงบิดลื่นไถลที่เพลา Nabeya Bi-tech ก็ระบุว่าให้เลือกขนาดโดยให้ “ค่าที่น้อยกว่าระหว่างแรงบิดใช้งานปกติกับแรงบิดลื่นไถล” ไม่น้อยกว่าแรงบิดภาระในการเดินเครื่องต่อเนื่อง ทั้งสองเป็นแนวคิดเดียวกันคือ ตัดสินด้วยฝั่งที่อ่อนกว่าระหว่างตัวคัปปลิ้งกับจุดยึด
ระยะสอดเพลาและการตัด D
ส่วนแก้ปัญหาของ MISUMI ระบุว่าระยะสอดเพลาอ้างอิงจากความยาวฮับ ถ้าสั้นไปจะลื่นไถลหรือส่วนแคลมป์เสียหาย ถ้ายาวไปจะเสียหายจากการชนกันภายใน และยังเตือนว่าแบบแคลมป์โดยหลักให้ใช้กับเพลากลม ในเพลาตัด D (D-cut) ตำแหน่งของผิวตัด D อาจทำให้เกิดภาระเกินขณะขันจนเสียหาย จึงต้องไม่ให้ผิวตัด D อยู่ตรงร่องผ่า (slit) เพลามอเตอร์เป็นแบบตัด D หรือเพลากลม เป็นหัวข้อที่ควรตรวจสอบทั้งใน RFP และตอนรับมอบ
การเยื้องศูนย์ของคัปปลิ้ง: วิธีอ่านค่าที่ยอมให้และการแบ่งสรรพิกัดเผื่อ
การเยื้องแนวขนาน เชิงมุม และตามแนวแกน
การเยื้องศูนย์มี 3 ประเภท คือ การเยื้องศูนย์แนวขนาน การเยื้องเชิงมุม และการเยื้องตามแนวแกน MISUMI เรียกว่า parallel misalignment, angular misalignment และ end play ส่วน KTR, mayr และ R+W เรียกว่า radial, angular และ axial
ค่าที่ยอมให้ในแคตตาล็อกคือค่า “เมื่อเกิดเดี่ยว ๆ”
จุดที่อ่านผิดได้ง่ายที่สุดคือความหมายของค่าที่ยอมให้ในแคตตาล็อก
- MISUMI: ค่าที่ยอมให้ในตารางขนาดและสมรรถนะ เป็นค่าเมื่อการเยื้องแนวขนาน เชิงมุม หรือ end play เกิดขึ้นเพียงอย่างใดอย่างหนึ่ง หากเกิดร่วมกันตั้งแต่ 2 อย่างขึ้นไป ค่าที่ยอมให้แต่ละค่าจะเป็น 1/2 นอกจากนี้ ระหว่างเดินเครื่องยังเกิดการเยื้องจากการสั่นสะเทือน การขยายตัวจากความร้อน และการสึกหรอของแบริ่ง จึงแนะนำให้ไม่เกิน 1/3 ของค่าที่ยอมให้
- KTR (ROTEX GS): ค่าการเคลื่อนตัวในตารางเป็นค่ามาตรฐานทั่วไปที่ภาระถึง TKN และอุณหภูมิแวดล้อม +30 °C และเป็นค่าสูงสุดที่ห้ามเกิดขึ้นพร้อมกัน หากแนวรัศมีและเชิงมุมเกิดพร้อมกันให้แบ่งตามสัดส่วน เช่น แนวรัศมี 30% + เชิงมุม 70% โดยรวมกันไม่เกิน 100%
- mayr (ROBA-DS แบบ disc pack): แบบสองชั้น (Type 951) ค่าที่ยอมให้ในตารางต้องไม่ถึงค่าสูงสุดพร้อมกัน และผลรวมร้อยละของค่าจริงต้องไม่เกิน 100% ในตัวอย่างขนาด 10 หากแนวแกน 0.36 mm (40% ของค่าสูงสุด 0.9 mm) และเชิงมุม 0.3° (30% ของค่าสูงสุด 1°) แนวรัศมีจะได้ถึง 30% ของค่าสูงสุด 0.2 mm คือ 0.06 mm (40% + 30% + 30% = 100%)
ใน ROTEX GS 24 ของ KTR ค่าที่ยอมให้เปลี่ยนตามความแข็ง Shore ของสไปเดอร์ด้วย แนวรัศมีคือ 0.14 mm ที่ 92 ShA, 0.10 mm ที่ 98 ShA และ 0.07 mm ที่ 64 ShD ส่วนเชิงมุมคือ 1.0°, 0.9° และ 0.8° สไปเดอร์ยิ่งแข็ง การเคลื่อนตัวที่ยอมให้ยิ่งน้อย หมายความว่าถ้าเลือกสไปเดอร์ที่แข็งเพื่อเพิ่มความแข็งเชิงบิด ข้อกำหนดการตั้งศูนย์ก็จะเข้มงวดขึ้น
ตัวอย่างที่เกินค่าที่ยอมให้เพราะการสะสมพิกัดเผื่อ
MISUMI ยกกรณีปัญหาว่า ในเครื่องจักรที่เลือก SCPW28-6-6 ซึ่งมีค่าการเยื้องศูนย์แนวขนานที่ยอมให้ 0.15 mm ความสูงของมอเตอร์คือ 40±0.1 mm และความสูงของบอลสกรูคือ 40±0.07 mm ทำให้การเยื้องศูนย์แนวขนานสูงสุดเป็น 0.17 mm และเกินค่าที่ยอมให้ (0.1 + 0.07 = 0.17 mm > 0.15 mm) สาเหตุคือไม่ได้แจ้งพิกัดเผื่อให้ผู้เขียนแบบขายึด (bracket)
สิ่งที่สรุปได้จากกรณีนี้คือ ค่าการเยื้องศูนย์แนวขนานที่ยอมให้ไม่ใช่ค่าที่ “ขอแค่ผลหลังประกอบไม่เกินก็พอ” แต่เป็น งบที่ต้องแบ่งสรรให้พิกัดเผื่อของขายึดและฐานตั้งแต่ขั้นออกแบบ หากทำตามคำแนะนำของ MISUMI (ไม่เกิน 1/3 ของค่าที่ยอมให้) สำหรับค่าที่ยอมให้ 0.15 mm เป้าหมายการออกแบบจะเป็นไม่เกิน 0.05 mm แล้วจึงแบ่งให้พิกัดเผื่อความสูงติดตั้งของฝั่งมอเตอร์และฝั่งสกรู อนึ่ง 1/2 สำหรับกรณีเกิดร่วมกัน กับ 1/3 ที่เผื่อการเปลี่ยนแปลงระหว่างเดินเครื่อง ในคำอธิบายของ MISUMI เขียนเป็นข้อควรระวังแยกกัน บทความนี้จึงไม่ใช้ค่าที่นำทั้งสองมาคูณกัน
ความต่างระหว่างแบบชั้นเดียวกับสองชั้น
ในแบบ disc ความสามารถในการดูดซับการเยื้องและความแข็งเปลี่ยนไปมากระหว่างแบบชั้นเดียวกับสองชั้น
| ตัวอย่าง (ผู้ผลิต ซีรีส์ ขนาด) | การเยื้องศูนย์แนวขนานที่ยอมให้ (แนวรัศมี) | ความแข็งเชิงบิด |
|---|---|---|
| Miki Pulley SFF-060SS-60N (ชั้นเดียว พิกัด 60 N·m) | 0.02 mm | 104,000 N·m/rad |
| Miki Pulley SFF-060DS-60N (สองชั้น พิกัด 60 N·m) | 0.20 mm | 52,000 N·m/rad |
| Miki Pulley SFF-100SS-450N (ชั้นเดียว พิกัด 450 N·m) | 0.02 mm | 740,000 N·m/rad |
| Miki Pulley SFF-100DS-450N (สองชั้น) | 0.38 mm | 370,000 N·m/rad |
| KTR RADEX-NC 26 EK (ชั้นเดียว) | ดูดซับแนวรัศมีไม่ได้ (ในตารางเป็น “—”) | 84,000 Nm/rad |
| KTR RADEX-NC 26 DK (สองชั้น) | 0.33 mm | 42,000 Nm/rad |
ตามค่าที่ประกาศของ Miki Pulley SFF การเยื้องศูนย์แนวขนานที่ยอมให้ของแบบสองชั้นมากกว่าแบบชั้นเดียว 10 เท่าขึ้นไป แต่ความแข็งเชิงบิดเหลือครึ่งหนึ่ง (Miki Pulley ระบุในหมายเหตุตารางว่าค่าคงที่สปริงเชิงบิดเป็นค่าของอีลีเมนต์เดี่ยว) ใน KTR RADEX-NC 26 ก็เช่นกัน ที่ดูดซับการเคลื่อนตัวแนวรัศมีได้มีเพียงแบบสองชั้น DK และความแข็งเป็นครึ่งหนึ่งของ EK หากเลือกแบบชั้นเดียว ต้องดูว่าโครงสร้างให้ศูนย์ได้เอง เช่น ต่อด้วยบ่าสวมศูนย์ (centering pilot) หรือไม่ หรือต้องกำหนดขั้นตอนการตั้งศูนย์และวิธีวัดไว้ในสเปกควบคู่กัน R+W ก็ระบุว่าอุปกรณ์ที่ต่อกันด้วยบ่าสวมศูนย์จะรักษาศูนย์ได้เพียงพอด้วยวิธีนั้น
การเยื้องกลายเป็นแรงปฏิกิริยาที่แบริ่ง
การเยื้องศูนย์ไม่ใช่ปัญหาของคัปปลิ้งเท่านั้น Miki Pulley อธิบายว่าการเสียรูปของคัปปลิ้งแบบยืดหยุ่นก่อให้เกิดแรงปฏิกิริยาต่อแบริ่งและส่วนอื่น ๆ MISUMI ระบุว่าการแกว่งของเพลาที่ถูกขับซึ่งมีสาเหตุจากคัปปลิ้ง ส่วนใหญ่เป็นแรงปฏิกิริยาที่เพลาจากการตั้งศูนย์ไม่เพียงพอ mayr ก็เขียนว่าการตั้งศูนย์ที่แม่นยำช่วยลดแรงปฏิกิริยาและยืดอายุของคัปปลิ้งและแบริ่ง เรื่องนี้ส่งผลต่ออายุของแบริ่งรองรับบอลสกรูและแบริ่งของมอเตอร์ด้วย จึงควรถือว่าการตั้งศูนย์เป็นเรื่องอายุของระบบขับทั้งหมด ไม่ใช่แค่ “ขอให้คัปปลิ้งไม่พังก็พอ” อนึ่ง Miki Pulley ระบุว่าถ้าการเยื้องเชิงมุมไม่เกิน 1° อัตราความผันผวนของความเร็วเชิงมุมจะประมาณ 1% ซึ่งโดยทั่วไปไม่เป็นปัญหา
ความแข็งเชิงบิดและการสั่นพ้องของคัปปลิ้ง
ความแข็งไม่ได้ “ยิ่งสูงยิ่งดี” เสมอไป
ถ้าความแข็งเชิงบิดต่ำเกินไป การตอบสนองในการกำหนดตำแหน่งจะช้าลง หรือกลายเป็นสาเหตุของการสั่นพ้อง MISUMI ระบุว่ายิ่งค่าคงที่สปริงเชิงบิดสถิตสูง การตอบสนองยิ่งดี และในเซอร์โว ความแข็งเชิงบิดต่ำอาจเป็นสาเหตุของการสั่นพ้องได้ ในอีกด้านหนึ่ง KTR เขียนไว้ในเอกสารไวท์เปเปอร์ว่า โดยสัญชาตญาณมักคิดว่าความแข็งสูงดีกว่า แต่ไม่จำเป็นเสมอไป ระบบขับที่มีความแข็งเชิงบิดสูงมากเป็นพิเศษอาจก่อปัญหาการสั่นในลูปควบคุมได้ (ถ้ากดด้วยฟิลเตอร์ทางไฟฟ้า การตอบสนองจะลดลง) นี่เป็นข้อกล่าวอ้างของ KTR นอกจากนี้ KTR ยังระบุว่าความแข็งของระบบขับทั้งหมดถูกกำหนดโดยชิ้นส่วนที่อ่อนที่สุด และคัปปลิ้งของเซอร์โวต้องไม่มีความแข็งน้อยกว่าหน่วยที่ถูกขับ
การคำนวณแบบจำลอง B: ความต่างของความแข็งของคัปปลิ้งตัวเดียว จะเล็กลงเมื่อมองทั้งระบบ
ใช้ J_A และ J_L เดียวกับการคำนวณ A แล้วลองคำนวณความถี่ธรรมชาติด้วยสูตรระบบ 2 มวลเฉื่อยในเอกสารของ R+W
f = (1/2π)·√(C·(J_A + J_L)/(J_A·J_L))
จะเปรียบเทียบกรณีที่ใส่เพียงความแข็ง C ของคัปปลิ้ง กับกรณีที่เพิ่มความแข็งของสกรู นัต และแบริ่ง ความแข็งฝั่งสกรูใช้ค่าเทียบเท่าบนเพลาขับ 361 Nm/rad จากตัวอย่างการคำนวณของ KTR แล้วรวมเป็นสปริงอนุกรมตามวิธีของ KTR (1/C_total = 1/C_coupling + 1/C_linear)
| คัปปลิ้ง (KTR, ความแข็งเชิงบิดสถิต) | f ที่คำนวณจากคัปปลิ้งตัวเดียว | ความแข็งรวมที่รวมฝั่งสกรู | f ที่คำนวณจากความแข็งรวม |
|---|---|---|---|
| ROTEX GS 28 (jaw, 98 ShA) 6,410 Nm/rad | ประมาณ 194.5 Hz | ประมาณ 342 Nm/rad | ประมาณ 44.9 Hz |
| ROTEX GS 38 (jaw, 98 ShA) 11,800 Nm/rad | ประมาณ 263.9 Hz | ประมาณ 350 Nm/rad | ประมาณ 45.5 Hz |
| RADEX-NC 26 DK (disc) 42,000 Nm/rad | ประมาณ 497.8 Hz | ประมาณ 358 Nm/rad | ประมาณ 46.0 Hz |
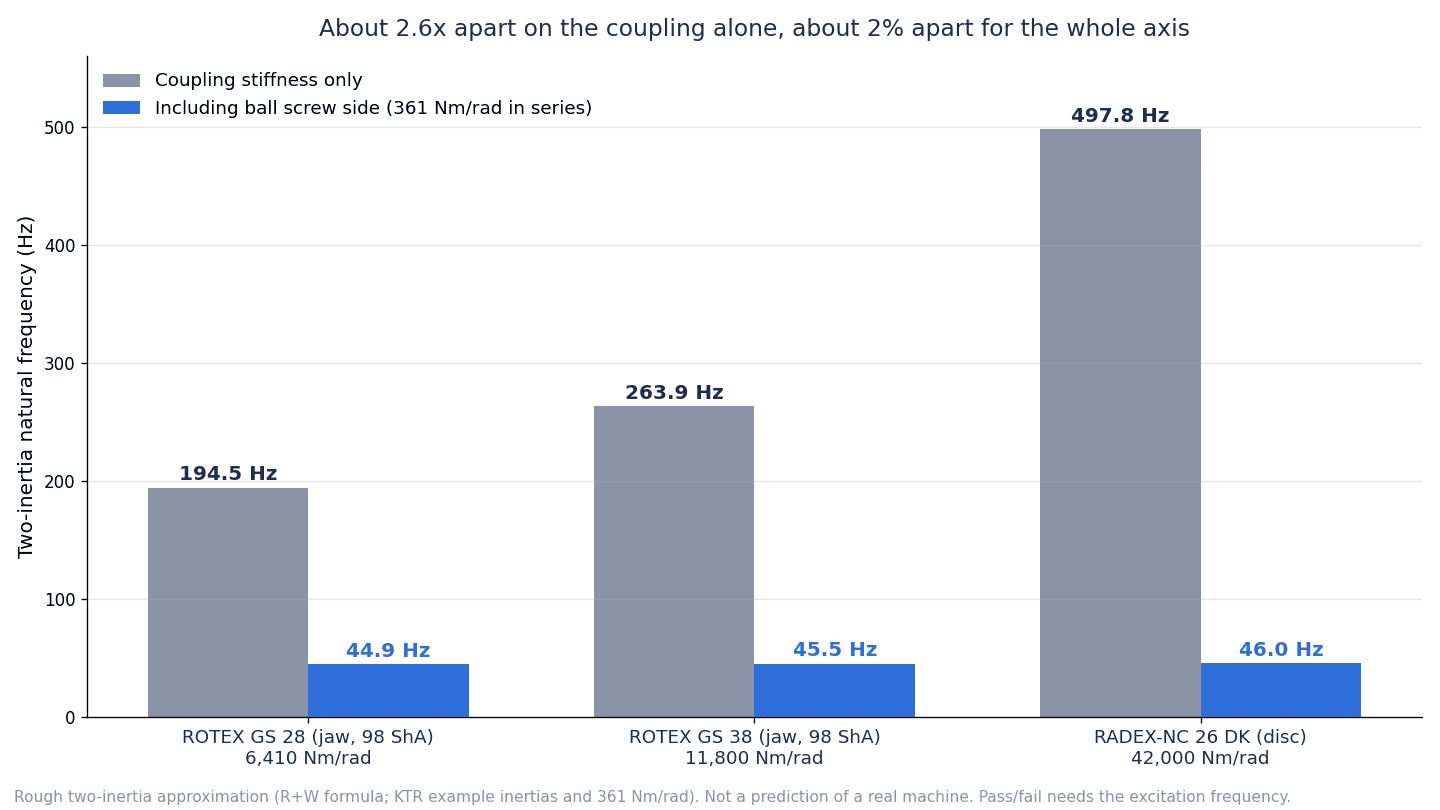
เมื่อเทียบเฉพาะคัปปลิ้งตัวเดียว ความถี่ธรรมชาติต่างกันประมาณ 2.6 เท่า (497.8÷194.5) แต่เมื่อใส่ความแข็งฝั่งสกรูเข้าไป ประมาณ 44.9 Hz กับประมาณ 46.0 Hz ต่างกันเพียง 2% เศษ (ความถี่ธรรมชาติแปรผันตามรากที่สองของความแข็ง จึงต่างกันน้อยกว่าความต่างของความแข็ง) ในตัวอย่างการคำนวณของ KTR ก็ระบุว่า แม้ความแข็งของคัปปลิ้งจะต่างกันประมาณ 7 เท่า ความต่างของความแข็งรวมก็อยู่ที่เพียง 4.7% (342 กับ 358 Nm/rad) บนแกนบอลสกรูนี้ แม้เปลี่ยนคัปปลิ้งเป็นรุ่นที่แข็งกว่า การสั่นพ้องของเครื่องจักรก็แทบไม่ขยับ นี่คือวิธีอ่านผลการคำนวณนี้
อย่างไรก็ตาม ข้อสรุปขึ้นกับเงื่อนไข KTR แสดงตัวอย่างเกียร์หนอน (worm gear) แบบไม่มีระยะคลอนไว้ด้วย ที่อัตราทด i = 3 การลดลงของความแข็งรวมเมื่อเทียบกับเกียร์อย่างเดียว ต่างกันมากคือ 64.68% สำหรับ ROTEX GS 24 (แบบ jaw) และ 14.29% สำหรับ RADEX-NC 21 EK (แบบ disc) ในตารางภาคผนวก ที่ i = 8 คือ 20.48% กับ 2.29% และที่ i = 15 คือ 6.83% กับ 0.66% ยิ่งอัตราทดน้อย ความแข็งของคัปปลิ้งยิ่งมีผลต่อทั้งระบบ จากตัวอย่างนี้ KTR สรุปว่า ROTEX GS ใช้ได้ตั้งแต่ประมาณ i = 8 ขึ้นไป และที่อัตราทดน้อยให้ใช้แบบ disc หรือแบบ bellows ในตารางเปรียบเทียบของแคตตาล็อก KTR ก็ระบุแนวทางการใช้งานของ ROTEX GS ว่า “งานป้อนที่ระยะพิตช์สกรูน้อยกว่า 40” และ “เกียร์อัตราทด 7 ขึ้นไป” ส่วน TOOLFLEX และ RADEX-NC คือ “อัตราทดน้อยกว่า 7” และ “ระยะพิตช์สกรู 40 ขึ้นไป”
การคำนวณนี้มีเงื่อนไขกำกับต่อไปนี้เสมอ
- เป็นแบบจำลอง 2 มวลเฉื่อยอย่างหยาบ ที่ใส่ความแข็งของสกรู นัต และแบริ่งเป็นค่าเทียบเท่าบนเพลาขับแบบอนุกรม และรวมความเฉื่อยเป็น 2 ก้อน ไม่ใช่ค่าพยากรณ์ความถี่ธรรมชาติของเครื่องจริง
- สูตรระบบ 2 มวลเฉื่อยมาจากเอกสารของ R+W ส่วนวิธีรวมแบบอนุกรม ค่า 361 Nm/rad และค่าความเฉื่อยมาจากตัวอย่างการคำนวณของ KTR ค่าความเฉื่อยรวมความเฉื่อยของครึ่งคัปปลิ้ง ROTEX GS 38 ไว้ ถ้าเป็นคัปปลิ้งอื่นจะเปลี่ยนไปเล็กน้อย
- R+W ระบุว่าถ้า f_e ≥ 2·f_er (f_er คือความถี่กระตุ้นฝั่งขับ) จะได้ความแข็งที่เพียงพอสำหรับการเดินเครื่องที่ราบรื่นและเสถียรได้ง่าย แต่ถ้าไม่ทราบ f_er ก็ตัดสินผ่านหรือไม่ผ่านไม่ได้
- อย่าให้ความหมายกับความต่างประมาณ 1 Hz ในตาราง
เพื่อเป็นข้อมูลอ้างอิง เมื่อคำนวณมุมบิดของคัปปลิ้งตัวเดียวที่แรงบิดสูงสุด 144 Nm ด้วยสูตรมุมบิดของ R+W φ = (180/π)·(T_AS/C_T) จะได้ประมาณ 1.29° สำหรับ ROTEX GS 28 (6,410 Nm/rad) และประมาณ 0.20° สำหรับ RADEX-NC 26 DK (42,000 Nm/rad) แต่นี่ก็เป็นค่าของคัปปลิ้งตัวเดียว ไม่รวมการบิดของฝั่งสกรู
การรับมือเมื่อเกิดการสั่นพ้อง
MISUMI อธิบายว่าถ้าเพิ่มเกนมากเกินไปจะเกิด hunting (การพุ่งเกินและการแกว่ง) ถ้าลดมากเกินไปเวลาเข้าถึงตำแหน่งจะยาวขึ้น และในกรณีที่แบบ disc มีเสียงหรือการสั่น หากเป็นเซอร์โว ให้ตั้งฟิลเตอร์กดการสั่นพ้องเชิงกลของระบบควบคุมไว้ที่ความถี่ธรรมชาตินั้นเพื่อกดไว้ หากเป็นสเต็ปปิ้งมอเตอร์ ให้เลี่ยงความเร็วรอบ หรือดูดซับด้วยแบบรวมยางกันสั่นที่มีการหน่วงสูง Miki Pulley ระบุว่ามอเตอร์มีความไม่สม่ำเสมอของการหมุนน้อย การสั่นพ้องจึงเกิดน้อย แต่ในสเต็ปปิ้งมอเตอร์เกิดขึ้นเป็นบางครั้ง
กล่าวคือ ความแข็งเชิงบิดเป็นหัวข้อที่ต้องตัดสินควบคู่กันว่า “จะเปลี่ยนคัปปลิ้ง หรือจะกดด้วยการปรับจูนเซอร์โว” ขั้นตอนการสั่งซื้อและรับมอบที่รวมการปรับจูนเซอร์โวอธิบายไว้ใน “การควบคุมเซอร์โว: คู่มือจัดซื้อและ FAT/SAT สำหรับโรงงานไทยปี 2026“
ความเร็วรอบ อุณหภูมิ และสภาพแวดล้อม
ความเร็วรอบสูงสุดและการถ่วงสมดุล
ความเร็วรอบสูงสุดในแคตตาล็อกไม่ได้หมายความว่า “รับประกันการถ่วงสมดุลที่ความเร็วรอบนั้น” Miki Pulley ระบุว่าความเร็วรอบสูงสุดกำหนดจากความแข็งแรงของวัสดุ (ความเร็วเส้นรอบวงที่ยอมให้) และโดยทั่วไปไม่ได้คำนึงถึงการถ่วงสมดุล ในหมายเหตุตารางของ SFF ก็มีข้อความว่า “ความเร็วรอบสูงสุดไม่ได้คำนึงถึงการถ่วงสมดุลแบบไดนามิก” ความเร็วรอบสูงสุดของ Miki Pulley SFF-060SS-60N คือ 18,000 min⁻¹ และ SFF-060DS-60N คือ 14,000 min⁻¹ R+W อธิบายว่าพิกัดของผลิตภัณฑ์ bellows มาตรฐานคือ 10,000 rpm และข้อจำกัดอยู่ที่ฮับแคลมป์ mayr ระบุสำหรับ ROBA-DS ว่าอยู่ในช่วง G 6.3 ที่ 1,500 rpm สำหรับเพลาที่หมุนเร็ว ให้ระบุใน RFP ว่าต้องการระดับการถ่วงสมดุลหรือไม่
ความแข็ง Shore และช่วงอุณหภูมิของสไปเดอร์
ในชนิดที่ใช้อีลาสโตเมอร์ อุณหภูมิใช้งานและความแข็งเชิงบิดเปลี่ยนไปตามวัสดุและความแข็ง Shore ของวัสดุ
| ตัวอย่าง (ผู้ผลิต ซีรีส์) | วัสดุและความแข็ง Shore | ช่วงอุณหภูมิ | แนวทางการใช้งาน (คำอธิบายของแต่ละผู้ผลิต) |
|---|---|---|---|
| KTR ROTEX GS | 92 ShA (PU) | ใช้งานต่อเนื่อง −40 ถึง +90 °C / ระยะสั้น −50 ถึง +120 °C | ระบบวัดและควบคุม แกนหลัก |
| KTR ROTEX GS | 98 ShA (PU) | ใช้งานต่อเนื่อง −30 ถึง +90 °C / ระยะสั้น −40 ถึง +120 °C | งานขับกำหนดตำแหน่ง แกนหลัก ภาระสูง |
| KTR ROTEX GS | 64 ShD (PU, ขนาด 42 ถึง 90) | ใช้งานต่อเนื่อง −20 ถึง +110 °C / ระยะสั้น −30 ถึง +120 °C | ความแข็งเชิงบิดสูง เกียร์ดาวเคราะห์และเกียร์ไม่มีระยะคลอน |
| KTR ROTEX GS | 64 ShD-H (Hytrel, ขนาด 7 ถึง 38) | ใช้งานต่อเนื่อง −50 ถึง +120 °C / ระยะสั้น −60 ถึง +150 °C | — |
| Lovejoy แบบ L (อุตสาหกรรมทั่วไป) | NBR | −40 ถึง 100 °C | ยูรีเทนมีความสามารถรับแรงบิด 1.5 เท่าของ NBR แต่การหน่วงน้อย |
| Lovejoy แบบ L (อุตสาหกรรมทั่วไป) | ยูรีเทน / Hytrel | −34 ถึง 71 °C / −51 ถึง 121 °C | ไม่แนะนำสำหรับงานที่เริ่มเดินและหยุดบ่อย (Lovejoy) |
Miki Pulley อธิบายว่าจำกัดอุณหภูมิใช้งานของคัปปลิ้งยางไว้ที่ −30 ถึง 95 °C และผลิตภัณฑ์อะลูมิเนียมและสเตนเลสไว้ที่สูงสุด 120 °C ทั้งหมดเป็นค่าของแต่ละผู้ผลิตและแต่ละซีรีส์ ไม่จำเป็นต้องใช้ได้ตรง ๆ กับผลิตภัณฑ์ของผู้ผลิตอื่น ช่วงอุณหภูมิของสไปเดอร์ของ KTR ใช้ควบคู่กับค่าตัวคูณอุณหภูมิ St ที่กล่าวไปแล้ว
ในเครื่องจักรบางเครื่อง อุณหภูมิรอบคัปปลิ้งอาจสูงขึ้นจากความร้อนของมอเตอร์และอุปกรณ์รอบข้าง MISUMI เตือนว่าทันทีหลังหยุดเครื่องอาจร้อนจัดจากความร้อนของอุปกรณ์รอบข้าง จึงไม่ควรสัมผัส ควรให้เขียนไว้ในเอกสารการคำนวณด้วยว่าประเมินอุณหภูมิแวดล้อมภายในเครื่องจักรไว้อย่างไร ในฐานะเงื่อนไขตั้งต้นของการคำนวณ
สารเคมี น้ำมัน และโอโซน
ตารางความเสียหายของ KTR ระบุว่า ของเหลวกัดกร่อน น้ำมัน โอโซน และอุณหภูมิที่สูงหรือต่ำเกินไป ทำให้สไปเดอร์เปลี่ยนแปลงทางกายภาพ นำไปสู่การสึกหรอก่อนกำหนดและระยะคลอนเมื่อกลับทิศ ในเครื่องจักรที่มีน้ำยาล้างหรือน้ำมันตัดกลึงกระเด็นถูก ให้พิจารณาว่าจะใช้ชนิดที่มีอีลาสโตเมอร์หรือไม่ รวมถึงการมีฝาครอบ
ความเสียหายที่พบบ่อยและสาเหตุ
จัดความเสียหายและสาเหตุที่เขียนไว้ในเอกสารของผู้ผลิต ให้ค้นจากอาการได้
| อาการ | สาเหตุหลัก (ภายในขอบเขตของแหล่งข้อมูล) | การตรวจสอบและการแก้ไข |
|---|---|---|
| แตกหัก เสียงผิดปกติ อายุลดลงฉับพลัน | การเยื้องศูนย์เกินค่าที่ยอมให้ (MISUMI) Miki Pulley ระบุว่าแม้ไม่พังทันทีก็อายุสั้นลง และเนื่องจากเป็นชิ้นส่วนหมุน จึงมีอันตรายร้ายแรงจากการกระเด็น | วัดการตั้งศูนย์จริง ตรวจสอบวิธีจัดการกรณีเกิดร่วมกันอีกครั้ง |
| น่าจะอยู่ในค่าที่ยอมให้แต่ก็พัง | กรณีเกิดร่วมกัน ค่าที่ยอมให้แต่ละค่าเป็น 1/2 (MISUMI) / เกินค่าที่ยอมให้จากการสะสมพิกัดเผื่อ (ตัวอย่าง 0.17 mm > 0.15 mm ของ MISUMI) | คำนวณใหม่โดยรวมพิกัดเผื่อความสูงติดตั้ง |
| ขันตามแรงบิดที่กำหนดแล้วก็ยังลื่น | แรงบิดสูงสุดของมอเตอร์เกินแรงบิดที่ยอมให้หรือแรงบิดลื่นไถลที่เพลา / ระยะสอดเพลาสั้น (MISUMI) | ตรวจสอบแรงบิดลื่นไถลที่เพลา พิกัดเผื่อเพลา และระยะสอด |
| ส่วนแคลมป์เสียหาย | ผิวตัด D อยู่ตรงร่องผ่า / ระยะสอดสั้นหรือยาวเกินไป (MISUMI) | ตำแหน่งผิวตัด D ระยะสอด |
| สลักเกลียวคลายหรือขาด | ถ้าน้อยกว่าค่ากำหนดจะคลายและขาดจากแรงเฉือน ถ้าเกินจะเกิดความเค้นสูงเกินหรือผิวรองรับยุบตัวจนแรงตามแนวแกนลดลง (Miki Pulley) | ขันด้วยประแจทอร์กตามแรงบิดที่กำหนด เครื่องจักรที่ภาระผันผวนมากให้ใช้กาวกันคลาย หรือใช้คัปปลิ้งที่ขนาดสกรูใหญ่ขึ้นหนึ่งขนาด (MISUMI) |
| สไปเดอร์สึกหรอก่อนกำหนด ระยะคลอนเมื่อกลับทิศ | การเยื้องศูนย์ (สลักเกลียวฐานคลาย การขยายตัวจากความร้อน ขนาดติดตั้งเปลี่ยน) ของเหลว น้ำมัน โอโซน อุณหภูมิ (KTR) | ตรวจการตั้งศูนย์ซ้ำ ตรวจสอบสภาพแวดล้อม |
| วัสดุภายในฟันสไปเดอร์กลายสภาพเป็นของเหลว | การสั่นของระบบขับ (KTR บางกรณีแก้ได้ด้วยสไปเดอร์ที่มีความแข็ง Shore ต่างออกไป) | ระบุแหล่งการสั่น ทบทวนความแข็ง Shore ของสไปเดอร์ |
| เสียงและการสั่นของแบบ disc | การสั่นพ้อง (MISUMI) การตั้งศูนย์ไม่ดี สกรูเชื่อมต่อคลาย การกัดกร่อนจากการเสียดสี (fretting corrosion) ของ disc pack (mayr) | ฟิลเตอร์กดการสั่นพ้อง การตั้งศูนย์ ตรวจสอบแรงบิดขัน |
| bellows เสียหาย | เปลี่ยนมาจากชนิดอื่นโดยไม่พิจารณาการเยื้องศูนย์แนวขนาน (R+W) | ตรวจสอบเงื่อนไขการตั้งศูนย์เมื่อเปลี่ยนชนิดอีกครั้ง |
KTR ยกตัวอย่างการใช้งานที่ไม่เหมาะสม ได้แก่ สไปเดอร์ที่เก่าหรือเก็บไว้นานเกินไป ไม่ได้แจ้งข้อมูลที่จำเป็นต่อการเลือก และไม่ได้คำนวณการยึดระหว่างเพลากับฮับ 2 ข้อหลังเป็นหัวข้อที่ป้องกันได้ด้วย RFP โดยตรง หากมีเสียงผิดปกติหรือการสั่น MISUMI เขียนให้หยุดเครื่องทันทีแล้วตรวจสอบการตั้งศูนย์ การชนกัน และการคลายของสกรู สำหรับวิธีพบความเสียหายแต่เนิ่น ๆ จากแนวโน้มการสั่น โปรดดู “การวินิจฉัยสภาพเครื่องจักรด้วยเซ็นเซอร์วัดการสั่นสะเทือน 2026: เส้นแบ่งระหว่างความเสียหายที่วัดได้กับที่วัดไม่ได้” ประกอบ
12 หัวข้อที่ควรเขียนใน RFP (การขอใบเสนอราคา) ของคัปปลิ้ง
นี่คือหัวข้อเกี่ยวกับคัปปลิ้งที่ควรใส่ไว้ในสเปกเมื่อขอใบเสนอราคาจากผู้ผลิตเครื่องจักรหรือ SIer ประกอบขึ้นจากเอกสารทางเทคนิคของผู้ผลิตต่าง ๆ ไม่จำเป็นต้องกำหนดทุกข้อเป็นตัวเลข แต่จุดประสงค์คือให้เขียนว่า “เลือกโดยอิงเงื่อนไขอะไร”
| No. | หัวข้อ | เนื้อหาที่ให้ระบุ | เหตุผล |
|---|---|---|---|
| 1 | เงื่อนไขของมอเตอร์ | รุ่นมอเตอร์ แรงบิดสูงสุดและพิกัด ความเฉื่อย | KTR ยกการไม่ให้ข้อมูลสำหรับการเลือกเป็นตัวอย่างการใช้งานที่ไม่เหมาะสม |
| 2 | ความเฉื่อยฝั่งภาระ | ความเฉื่อยของสกรู + สไลด์ + ชิ้นงาน | จำเป็นสำหรับสูตรของผู้ผลิตที่ใช้อัตราส่วนความเฉื่อย |
| 3 | แหล่งที่มาของค่าตัวคูณและเอกสารการคำนวณ | ชื่อผู้ผลิตและชื่อตารางของค่าตัวคูณที่ใช้ คูณกับค่าอะไร ทิศทางการแก้ไขตามอุณหภูมิ | นิยามต่างกันในแต่ละผู้ผลิต |
| 4 | ชนิด | ต้องไม่มีระยะคลอนหรือไม่ เป็นแบบพรีโหลดหรือไม่ ชั้นเดียว/สองชั้น | ป้องกันการใส่ผิดตอนเปลี่ยนชิ้นส่วน |
| 5 | ผลการตรวจสอบแรงบิด | ทั้งแรงบิดที่ยอมให้และแรงบิดลื่นไถลของจุดยึดเพลา | ฝั่งจุดยึดอาจลื่นไถลก่อน |
| 6 | เงื่อนไขของเพลา | ขนาดและพิกัดเผื่อเพลา มีลิ่มหรือไม่ มีการตัด D หรือไม่ | เกี่ยวโดยตรงกับแรงบิดลื่นไถลและความเสียหาย |
| 7 | การเยื้องศูนย์ | ค่าที่ยอมให้ วิธีจัดการกรณีเกิดร่วมกัน ค่าเป้าหมายการออกแบบและการแบ่งสรรพิกัดเผื่อ | ค่าในแคตตาล็อกเป็นค่าเมื่อเกิดเดี่ยว ๆ |
| 8 | ความแข็งเชิงบิด | ความแข็งของคัปปลิ้งและความแข็งที่รวมฝั่งสกรูและเกียร์ / ได้พิจารณาความถี่ธรรมชาติหรือไม่ | ตัดสินจากความแข็งของตัวเดียวไม่ได้ |
| 9 | ความเร็วรอบ | ความเร็วรอบสูงสุด ต้องถ่วงสมดุลหรือไม่ | ความเร็วรอบสูงสุดในแคตตาล็อกอาจไม่ได้คำนึงถึงการถ่วงสมดุล |
| 10 | อุณหภูมิและวัสดุ | ช่วงอุณหภูมิใช้งาน วัสดุและความแข็ง Shore ของอีลาสโตเมอร์ | แรงบิดที่ยอมให้และความแข็งเชิงบิดเปลี่ยนตามอุณหภูมิ |
| 11 | การขัน | บันทึกค่าแรงบิดขันและขั้นตอน (ขันเป็นขั้น ขันสลับ) | ป้องกันการคลาย การลื่นไถล และความเสียหาย |
| 12 | อะไหล่สำรองและการตรวจ | อะไหล่สำรอง เช่น สไปเดอร์และอีลีเมนต์ ช่องทางจัดหา รอบการตรวจ | ความเสี่ยงในการจัดหาชิ้นส่วนเปลี่ยนของผลิตภัณฑ์ต่างประเทศ |
โดยเฉพาะข้อ 3 และข้อ 5 จะมีผลในขั้นเปรียบเทียบใบเสนอราคา หากบริษัท A เขียนมาว่า “288 Nm ขึ้นไปด้วยค่าตัวคูณ 2.0 ของ MISUMI” และบริษัท B เขียนมาว่า “262 Nm ขึ้นไปด้วยค่าตัวคูณของ KTR” ก็จะอธิบายได้ว่าทำไมแกนเดียวกันจึงดูเหมือนเลือกขนาดต่างกัน ขั้นตอนการสั่งซื้อเครื่องจักรเฉพาะงานโดยรวมสรุปไว้ใน “การผลิตเครื่องจักรเฉพาะงาน: จัดซื้อด้วยหลักฐาน FAT และ SAT“
สิ่งที่ต้องตรวจสอบใน FAT/SAT
นี่คือหัวข้อเกี่ยวกับคัปปลิ้งที่ควรตรวจสอบในการทดสอบก่อนส่งออกจากโรงงาน (FAT) และการทดสอบรับมอบ ณ หน้างาน (SAT) ตัวเลขแรงบิดขันและรอบการตรวจแสดงเป็นตัวอย่างค่าของแต่ละผู้ผลิตและแต่ละซีรีส์
| หัวข้อทดสอบ | วิธีการ | เกณฑ์ตัดสิน | บันทึก |
|---|---|---|---|
| การแกว่งของเพลามอเตอร์ | แตะไดอัลเกจกับเพลามอเตอร์ ตรวจสอบปริมาณการแกว่งก่อนติดตั้ง (MISUMI) | รับทราบไว้เป็นฐานของความแม่นยำในการตั้งศูนย์ | ค่าการแกว่งที่วัดได้ |
| การตั้งศูนย์ | ไดอัลเกจ บรรทัด ฟีลเลอร์เกจ (KTR) บรรทัดตรงหรือเลเซอร์ (mayr, R+W) | ไม่เกินค่าเป้าหมายการออกแบบ (ไม่เทียบกับค่าที่ยอมให้แบบเดี่ยว) | ค่าที่วัดได้ของการเยื้องแนวขนาน เชิงมุม และตามแนวแกน |
| การตรวจสอบอย่างง่าย | คลายสลักเกลียวแล้วเลื่อนตามแนวแกนและหมุนตามทิศการหมุน ดูว่าเคลื่อนได้ราบรื่นหรือไม่ (MISUMI) | ไม่มีการติดขัด | ทำแล้วหรือไม่ |
| ระยะสอดเพลา | ตรงตามขนาดที่กำหนดในแคตตาล็อกหรือไม่ (MISUMI) | ตรงตามขนาดที่กำหนด | ค่าที่วัดได้ |
| แรงบิดขัน | ใช้ประแจทอร์กตามค่ากำหนด ไม่ขันทีเดียว แต่ขันสลับซ้ายขวาแบ่ง 2 ถึง 3 ครั้ง (MISUMI) | ค่ากำหนดของแต่ละรุ่น | รุ่น ค่ากำหนด ผู้ปฏิบัติ |
| เสียงและการสั่นขณะเดินเครื่อง | การเปลี่ยนแปลงของเสียงและการสั่นระหว่างเดินเครื่อง (KTR) | ถ้าผิดปกติให้หยุดทันที | ค่าการสั่นและข้อสังเกต |
| พฤติกรรมหลังปรับจูนเซอร์โว | มี hunting หรือการสั่นพ้องหรือไม่ การตั้งฟิลเตอร์ (MISUMI) | เวลากำหนดตำแหน่งและการเข้าที่ตามสเปกไม่มีความผิดปกติ | เกน ค่าตั้งฟิลเตอร์ |
| ตรวจการขันซ้ำหลังเดินเครื่องช่วงแรก | ในตัวอย่าง mayr ROBA-DS ตรวจแรงบิดขันหลังเดินเครื่อง 5 ถึง 10 ชั่วโมง | ยังคงค่ากำหนดไว้ | วันเวลาที่ตรวจ |
| ฝาครอบนิรภัย | ติดตั้งฝาครอบป้องกัน (MISUMI, KTR) ไม่ปิดมิดชิดและให้ระบายอากาศดี (MISUMI) | ป้องกันการพันเข้าและการกระเด็น | ภาพถ่ายสภาพการติดตั้ง |
แรงบิดขันให้ควบคุมด้วยประแจทอร์กตามค่ากำหนดของแต่ละรุ่น ตัวอย่างเช่น แคลมป์ของ Miki Pulley SFF-SS ขนาด 040 คือ 2-M4, 3.4 N·m ขนาด 050 คือ 2-M5, 7 N·m และขนาด 060 (รู 12 ถึง 22) คือ 2-M6, 14 N·m (ต่อฮับหนึ่งข้าง) ฮับแคลมป์ (อะลูมิเนียม) ของ KTR ROTEX GS ขนาด 24 คือ M6, 10.5 Nm และขนาด 28 คือ M8, 25 Nm สลักเกลียวยึด disc pack ของ mayr ROBA-DS ระบุให้ขัน 3 ขั้น 30% → 60% → 100% จนถึงค่าในตาราง ตัวเลขต่างกันในแต่ละรุ่น จึงให้เขียนในสเปกว่า “ค่ากำหนดในคู่มือการใช้งาน” และเก็บรุ่นกับค่ากำหนดไว้เป็นคู่ในบันทึกการรับมอบ
KTR กำหนดให้ก่อนเริ่มเดินเครื่อง ตรวจและปรับการขันสกรูล็อกของฮับ การตั้งศูนย์ และระยะห่าง และตรวจการขันเกลียวทั้งหมดด้วยแรงบิดที่กำหนด ใน SAT หลักพื้นฐานคือวัดซ้ำด้วยวิธีเดียวกับ FAT ว่าศูนย์ไม่เคลื่อนจากการขนส่งและการติดตั้ง
ส่งต่อไปยังแผนบำรุงรักษา
รอบการตรวจก็มีคำแนะนำของแต่ละผู้ผลิต mayr ROBA-DS กำหนดให้ตรวจก่อนเดินเครื่องครั้งแรก ตรวจแรงบิดขันหลังเดินเครื่อง 5 ถึง 10 ชั่วโมง ตรวจหลัง 1,000 ชั่วโมง (ช้าที่สุด 3 เดือน) หากไม่มีความผิดปกติ หลังจากนั้นทุก 4,000 ชั่วโมง (นานที่สุด 12 เดือน) และให้ร่นระยะในสภาพการใช้งานรุนแรง KTR ROTEX GS กำหนดให้ตรวจด้วยสายตาอย่างน้อยปีละ 1 ครั้ง (โดยเฉพาะสไปเดอร์) และตรวจและปรับการตั้งศูนย์ใหม่ โดยเผื่อว่าส่วนรองรับของเครื่องจักรจะทรุดตัวตามเวลาที่รับภาระ KTR ระบุว่าในงานที่ไม่มีระยะคลอน ไม่ยอมให้มีการสึกหรอเลยแม้แต่น้อย ทั้งหมดนี้เป็นคำแนะนำของแต่ละผู้ผลิตและแต่ละซีรีส์ ห้ามนำไปใช้กับผลิตภัณฑ์ของผู้ผลิตอื่น ให้ส่งต่อคู่มือการใช้งานของผลิตภัณฑ์ที่เลือกใช้ไปยังแผนบำรุงรักษา
จุดที่ต้องตรวจสอบเมื่อจัดหาและบำรุงรักษาในไทย
ช่องทางติดต่อ เฉพาะที่ยืนยันได้จากเอกสารทางการ
ในการค้นคว้าของบทความนี้ ผู้ผลิตที่ยืนยันช่องทางติดต่อในไทยได้จากเอกสารทางการมี 2 ราย ดังนี้
- Miki Pulley: หน้าสำนักงานบนเว็บไซต์ทางการมีรายชื่อตัวแทนจำหน่ายในกรุงเทพฯ เป็นเครือข่ายการขายในไทย
- MISUMI Thailand: เว็บไซต์ EC สำหรับประเทศไทยอธิบายว่าเลือกหมวดหมู่ได้ ได้แก่ disc, Oldham, slit, แบบรวมยางกันสั่น, jaw, rigid, bellows, link และ universal joint และสามารถทำร่องลิ่มหรือเปลี่ยนมาตรฐานรูเพลาได้ ระบบแชตสำหรับนิติบุคคลใช้ภาษาไทยเท่านั้น และไม่สามารถขอใบเสนอราคาหรือสั่งซื้อผ่านแชตได้ อนึ่ง ขณะเข้าชม (10 ตุลาคม 2026) มีประกาศที่ด้านบนของหน้าว่าการจัดส่งอาจล่าช้าเนื่องจากผลกระทบของน้ำท่วม
สำหรับผู้ผลิตรายอื่น บทความนี้ไม่ได้ยืนยันช่องทางติดต่อในไทยจากแหล่งข้อมูลปฐมภูมิ จึงไม่ควรคิดว่า “ผู้ผลิตรายใหญ่ทุกรายมีสต็อกในไทย” วิธีที่แน่นอนคือสอบถามช่องทางจัดหาจากผู้ผลิตเครื่องจักรตั้งแต่ขั้น RFP
ตรวจสอบช่องทางจัดหาอะไหล่สำรองใน RFP
สำหรับเครื่องจักรที่ใช้คัปปลิ้งของผู้ผลิตยุโรป ให้ตรวจสอบใน RFP ว่าสไปเดอร์หรืออีลีเมนต์ disc สำหรับเปลี่ยนนั้น จัดหาได้จากที่ใดและใช้เวลานานเท่าใด KTR แนะนำให้เก็บอะไหล่สำรองที่สำคัญไว้ในพื้นที่ และ KTR ยังยกสไปเดอร์ที่เก่าหรือเก็บไว้นานเกินไปเป็นตัวอย่างการใช้งานที่ไม่เหมาะสม ดังนั้นแม้จะถืออะไหล่สำรองไว้ ก็ต้องควบคุมระยะเวลาการเก็บด้วย สำหรับแนวคิดเมื่อเครื่องจักรเก่าหาชิ้นส่วนเทียบเท่าไม่ได้แล้ว อ่าน “การเปลี่ยนทดแทนเครื่องจักรเก่า 2026 – 4 กำหนดเวลาที่ทำให้อะไหล่หายไปก่อนเครื่องพัง” ประกอบได้
มาตรการเพิ่มประสิทธิภาพของ BOI (ภายในขอบเขตคู่มือฉบับปี 2025)
Investment Promotion Guide 2025 ของสำนักงานคณะกรรมการส่งเสริมการลงทุน (BOI) มีมาตรการสำหรับกรณีที่กิจการเดิมที่ดำเนินการอยู่เพิ่มประสิทธิภาพด้วยการปรับปรุงหรือเปลี่ยนทดแทนเครื่องจักร หรือด้วยการนำระบบอัตโนมัติมาใช้ กลุ่มเป้าหมายคือกิจการเดิม ไม่ว่าจะได้รับการส่งเสริมจาก BOI หรือไม่ แต่หากเป็นกิจการที่ได้รับการส่งเสริม มีเงื่อนไขว่าการยกเว้นภาษีเงินได้นิติบุคคลต้องสิ้นสุดแล้วหรือไม่ได้รับ เงินลงทุนต้องไม่น้อยกว่า 1 ล้านบาทโดยไม่รวมค่าที่ดินและเงินทุนหมุนเวียน และสิทธิประโยชน์คือการยกเว้นอากรขาเข้าเครื่องจักร และการยกเว้นภาษีเงินได้นิติบุคคล 3 ปี (เพดาน 50% ของเงินลงทุนในการปรับปรุง หรือ 100% หากเป็นระบบอัตโนมัติหรือหุ่นยนต์ที่เข้าเงื่อนไขที่กำหนด) อย่างไรก็ตาม เป้าหมายของมาตรการนี้คือการลงทุนในเครื่องจักรหรือระบบ ไม่ได้เขียนไว้ว่าการซื้อชิ้นส่วนเดี่ยว ๆ อย่างคัปปลิ้งเป็นเป้าหมาย นอกจากนี้ ข้อความในส่วนนี้อยู่ภายในขอบเขตของคู่มือฉบับปี 2025 โปรดตรวจสอบเงื่อนไขล่าสุดและสถานะการรับคำขอกับ BOI สำหรับการตัดสินด้านภาษี โปรดปรึกษาผู้เชี่ยวชาญ
คำถามที่พบบ่อย
การเลือกคัปปลิ้งควรเริ่มจากตรงไหน?
เริ่มจากการใช้งานและชนิด กำหนดว่าต้องไม่มีระยะคลอนหรือไม่ มอเตอร์เป็นเซอร์โว สเต็ปปิ้ง หรือมอเตอร์ทั่วไป และแบบชั้นเดียวหรือสองชั้นที่รับประกันการตั้งศูนย์ได้ จากนั้นจึงคำนวณแรงบิดโดยเริ่มจากแรงบิดสูงสุด (peak) ของมอเตอร์ หลังจากนั้นตรวจสอบตามลำดับ คือ การยึดเพลา การเยื้องศูนย์ ความแข็งเชิงบิด ความเร็วรอบและอุณหภูมิ แล้วสุดท้ายจึงแปลงเป็นหัวข้อใน RFP และ FAT/SAT
คัปปลิ้งสำหรับเซอร์โวมอเตอร์ควรเลือกชนิดใด?
สำหรับแกนเซอร์โวที่มีการกำหนดตำแหน่งหรือการหมุนกลับทิศ พื้นฐานคือชนิดที่ไม่มีระยะคลอน MISUMI ยกแบบ disc และแบบ slit ส่วน KTR ยก ROTEX GS ซึ่งเป็นแบบ jaw พรีโหลด RADEX-NC ซึ่งเป็นแบบ disc และ TOOLFLEX ซึ่งเป็นแบบ bellows สำหรับเซอร์โว อย่างไรก็ตาม ชนิดใดเหมาะที่สุดขึ้นกับเงื่อนไข เช่น ความแข็ง การดูดซับการเยื้อง และอัตราทด ไม่มีชนิดใดที่ดีกว่าเสมอ หากเลือกแบบ jaw ให้ระบุให้ชัดว่า “แบบพรีโหลด”
ค่าตัวคูณแก้ไขของคัปปลิ้งเป็นเท่าไร?
ไม่มีคำตอบเดียว MISUMI คูณแรงบิดสูงสุดของมอเตอร์ด้วยค่าอ้างอิงสำหรับเซอร์โว 2.0 (โดยรวมคือ 1 ถึง 5) KTR คูณแรงบิดสูงสุดที่ลดทอนด้วยอัตราส่วนความเฉื่อยแล้ว ด้วยค่าตัวคูณการใช้งาน 2.5–4.0 สำหรับการกำหนดตำแหน่งด้วยบอลสกรูของ ROTEX GS และ Nabeya Bi-tech ถือว่าแรงบิดใช้งานปกติไม่ต้องแก้ไข สิ่งสำคัญคือคำนวณตามนิยามของผู้ผลิตที่เลือกใช้ และให้ระบุในเอกสารการคำนวณว่า “เป็นค่าตัวคูณจากตารางใดของผู้ผลิตรายใด และคูณกับค่าอะไร”
ค่าการเยื้องศูนย์ที่ยอมให้ของคัปปลิ้งอ่านอย่างไร?
ในเอกสารของ MISUMI และ KTR ควรระวังว่าค่าที่ยอมให้ในแคตตาล็อกแสดงเป็นค่าสูงสุดเมื่อการเยื้องแนวขนาน เชิงมุม หรือตามแนวแกน เกิดขึ้นเพียงอย่างใดอย่างหนึ่ง (หรือโดยมีเงื่อนไขว่าไม่เกิดพร้อมกัน) MISUMI ให้ค่าที่ยอมให้แต่ละค่าเป็น 1/2 เมื่อเกิดร่วมกัน และแนะนำไม่เกิน 1/3 ของค่าที่ยอมให้โดยเผื่อการเปลี่ยนแปลงระหว่างเดินเครื่อง KTR และ mayr ใช้แนวคิดให้ผลรวมร้อยละของแต่ละทิศทางไม่เกิน 100% ให้แปลงค่าที่ยอมให้เป็นค่าเป้าหมายการออกแบบเพื่อแบ่งสรรให้พิกัดเผื่อของขายึดและฐาน
ความแข็งเชิงบิดของคัปปลิ้งยิ่งสูงยิ่งดีหรือไม่?
ตอบแบบเหมารวมไม่ได้ MISUMI ระบุว่าความแข็งต่ำอาจเป็นสาเหตุของการสั่นพ้อง ส่วน KTR อ้างว่าความแข็งที่สูงมากเป็นพิเศษก็อาจก่อปัญหาการสั่นในลูปควบคุมได้ ในการคำนวณของบทความนี้ บนแกนบอลสกรู แม้ความถี่ธรรมชาติของคัปปลิ้งตัวเดียวจะต่างกันประมาณ 2.6 เท่า แต่เมื่อใส่ความแข็งฝั่งสกรูเข้าไปก็ต่างกันเพียง 2% เศษ ในทางกลับกัน ในเกียร์ที่มีอัตราทดน้อย ความต่างของความแข็งของคัปปลิ้งมีผลมาก ให้ตัดสินโดยรวมทั้งระบบและการปรับจูนเซอร์โว
สกรูล็อกกับแคลมป์ แบบไหนดีกว่า?
ขึ้นกับการใช้งาน สกรูล็อกต้นทุนต่ำ แต่ปลายสกรูอาจทำให้เพลาเป็นรอย และ Miki Pulley ระบุว่าเหมาะกับแรงบิดต่ำและเพลาเล็ก (ถึงประมาณ φ20) แคลมป์ไม่ทำให้เพลาเป็นรอยและถอดใส่ง่าย และ Miki Pulley ระบุว่าแคลมป์เดี่ยวเหมาะกับเซอร์โวที่หมุนกลับทิศ แรงบิดลื่นไถลของแคลมป์เปลี่ยนตามพิกัดเผื่อเพลา ในตัวอย่าง KTR ROTEX GS ที่ Ø14 ค่า k6 คือ 36.2 Nm เทียบกับ h6 คือ 24.7 Nm สำหรับเพลาตัด D ต้องระวังตำแหน่งร่องผ่าด้วย
สรุป
- การเลือกคัปปลิ้งไม่ได้จบแค่ “แรงบิดที่ยอมให้ในแคตตาล็อกเพียงพอหรือไม่” ค่าตัวคูณแก้ไขแต่ละผู้ผลิตคูณกับค่าต่างกัน แม้แกนเดียวกันก็ได้ผลในช่วงประมาณ 164 ถึง 288 Nm หรือกว้างประมาณ 1.8 เท่า ค่าตัวคูณต้องใช้คู่กับนิยามแรงบิดที่ยอมให้ของผู้ผลิตรายนั้น
- การแก้ไขตามอุณหภูมิมีนิยามกลับทิศกัน Nabeya Bi-tech คูณฝั่งค่าที่ยอมให้ด้วยค่าที่น้อยกว่า 1 ส่วน KTR คูณฝั่งภาระด้วยค่าที่ไม่น้อยกว่า 1 ถ้าปนกันจะเกิดการแก้ไขซ้ำซ้อนหรือตกหล่น
- ตรวจสอบแรงบิดทั้งที่ตัวคัปปลิ้งและที่จุดยึดเพลา แรงบิดลื่นไถลของแคลมป์เปลี่ยนตามพิกัดเผื่อเพลา และมีตัวอย่างที่เพลายิ่งเล็กความต่างยิ่งมาก
- ค่าการเยื้องศูนย์ในแคตตาล็อกเป็นค่าเมื่อเกิดเดี่ยว ๆ ให้เผื่อวิธีจัดการกรณีเกิดร่วมกันและการเปลี่ยนแปลงระหว่างเดินเครื่อง แล้วแบ่งสรรเป็นค่าเป้าหมายการออกแบบให้พิกัดเผื่อของขายึดและฐาน
- ตัดสินความแข็งเชิงบิดจากทั้งระบบ บนแกนบอลสกรูมีตัวอย่างที่เปลี่ยนคัปปลิ้งแล้วการสั่นพ้องแทบไม่ขยับ แต่ในเกียร์ที่มีอัตราทดน้อยจะมีผลมาก
- ใน RFP ให้ระบุแหล่งที่มาของค่าตัวคูณ ผลการตรวจสอบแรงบิดลื่นไถล ค่าเป้าหมายการออกแบบของการเยื้องศูนย์ แรงบิดขันและขั้นตอน และช่องทางจัดหาอะไหล่สำรอง แล้วเก็บบันทึกค่าที่วัดได้ของการตั้งศูนย์และแรงบิดขันไว้ใน FAT/SAT
TOMAS TECH ให้การสนับสนุนการออกแบบเครื่องจักรอัตโนมัติและเครื่องตรวจสอบ รวมถึงการดัดแปลงและเปลี่ยนทดแทนเครื่องจักร ในโรงงานญี่ปุ่นในไทย ท่านสามารถปรึกษาเราได้แม้ในขั้นก่อนที่จะตัดสินใจเลือกผลิตภัณฑ์หรือผู้รับงาน เช่น การแยกแยะสาเหตุที่คัปปลิ้งของเครื่องจักรเดิมลื่นไถล แตกร้าว หรือเกิด hunting หรือการจัดทำสเปกสำหรับ RFP ติดต่อเราได้ทางแบบฟอร์มนี้
ข้อมูลอ้างอิง
- ISO: ISO 14691:2008 Flexible couplings for mechanical power transmission — General-purpose applications
- DIN: DIN 740-2 Flexible shaft couplings; parameters and design principles
- Miki Pulley: Coupling Q&A
- Miki Pulley: Servoflex SFF Model
- Miki Pulley: SFF (SS) Type
- Miki Pulley: SFF (DS) Type
- Miki Pulley: ข้อมูลการออกบูธ ออกบูธในงาน JIMTOF2026 (7 กันยายน 2026) (ภาษาญี่ปุ่น)
- Miki Pulley: Business Locations
- MISUMI: วิธีการติดตั้ง (ภาษาญี่ปุ่น)
- MISUMI: การแก้ปัญหา (ภาษาญี่ปุ่น)
- MISUMI: อภิธานศัพท์ (ภาษาญี่ปุ่น)
- MISUMI: ข้อมูลทางเทคนิค คำอธิบายการเลือก (ภาษาญี่ปุ่น)
- MISUMI: การเลือก ถามตอบเมื่อพบปัญหา (ภาษาญี่ปุ่น)
- MISUMI: การติดตั้ง ถามตอบเมื่อพบปัญหา (ภาษาญี่ปุ่น)
- MISUMI: การคัดกรองจากแคตตาล็อก เลือกจากขนาดและแรงบิด (ภาษาญี่ปุ่น)
- MISUMI: ข้อควรระวังด้านความปลอดภัย (ภาษาญี่ปุ่น)
- Nabeya Bi-tech: เพื่อการขับเคลื่อนที่ดีกว่า การเลือก (ภาษาญี่ปุ่น)
- KTR: Selection criteria for servo couplings (Whitepaper, February 2024)
- KTR: ROTEX GS Operating/Assembly instructions (KTR-N 45510 EN)
- KTR: Catalogue Drive Technology
- KTR: หน้าผลิตภัณฑ์ ROTEX GS
- R+W: PRECISION BELLOWS COUPLINGS (PDF บนเซิร์ฟเวอร์ของตัวแทนจำหน่าย)
- mayr: Installation and Operational Instructions for ROBA-DS Couplings (B.9.7.1.EN)
- Timken (Lovejoy): Jaw Type Couplings (Jaw section 2025)
- Lovejoy: L Type
- สำนักงานประชาสัมพันธ์ JIMTOF2026: JIMTOF2026 จัดงานโดยมีผู้ออกบูธ 1,134 ราย (4,422 บูธ) (28 กันยายน 2026) (ภาษาญี่ปุ่น)
- JIMTOF2026: ภาพรวมการจัดงาน (ภาษาญี่ปุ่น)
- Thailand Convention & Exhibition Bureau: METALEX 2026
- METALEX 2026: เว็บไซต์ทางการ
- Thailand Board of Investment: Investment Promotion Guide 2025
- MISUMI Thailand: Shaft Couplings


