


ในงานติดตั้งเครื่องจักรใหม่ สถานการณ์ที่ได้ยินบ่อยคือ “เลือกมอเตอร์ได้แล้ว แต่ตัวถัดไปยังตัดสินใจไม่ได้” การเลือกเกียร์ทดรอบเป็นงานที่มีตัวแปร 6 อย่างดึงกันไปมา ได้แก่ อัตราทด แรงบิดที่ยอมให้ได้ แบ็คแลช โหลดที่ยอมให้ได้ อายุการใช้งาน และราคา พอให้น้ำหนักกับข้อใดข้อหนึ่งมากเกินไป อีกข้อหนึ่งก็จะพังลงเสมอ บทความนี้ใช้เพลาขับ 3 แบบที่พบบ่อยในโรงงานญี่ปุ่นในประเทศไทยเป็นโจทย์ แล้วไล่เรียงตั้งแต่ความต่างของกลไกแต่ละแบบ การตัดสินใจเลือกรุ่น การประมาณค่าใช้จ่ายเป็นเงินบาท ไปจนถึงงานบำรุงรักษาหลังส่งมอบ ในเส้นเรื่องเดียวกัน
เกียร์ทดรอบคืออะไร และทำไมมีแค่มอเตอร์จึงไม่พอ
เกียร์ทดรอบคืออุปกรณ์ที่ใช้ชุดเฟืองลดความเร็วรอบของมอเตอร์ลงเพื่อให้ได้แรงบิดที่มากขึ้น คำอธิบายของ Nabtesco เปรียบเทียบกับชุดเกียร์จักรยานว่า เมื่อเลือกเกียร์เบา จำนวนรอบการปั่นจะเพิ่มขึ้นแต่แรงเหยียบที่ต้องใช้ในการขึ้นเนินจะน้อยลง ถ้ามองว่านี่คือชิ้นส่วนที่แปลง “ความเร็ว” ของการหมุนให้กลายเป็น “แรง” ก็จะเข้าใจได้ง่ายขึ้น
ในกรณีของหุ่นยนต์อุตสาหกรรม การมีเกียร์ทดรอบคือเหตุผลที่ทำให้มอเตอร์ขนาดเล็กสร้างแรงมหาศาลได้ ทางบริษัทเดียวกันอธิบายว่า หากไม่มีเกียร์ทดรอบ มอเตอร์ก็จำเป็นต้องมีขนาดใหญ่ขึ้นตามไปด้วย ในความเป็นจริง เกียร์ทดรอบความแม่นยำสูงตระกูล RV precision reducer ของบริษัทเริ่มผลิตในปี 1986 และเกิดขึ้นเพื่อตอบโจทย์ 3 ข้อที่หุ่นยนต์อุตสาหกรรมในยุคนั้นเผชิญอยู่ คือ การชนและการแตกหักของเฟืองที่ข้อต่อ การสั่นสะเทือนที่รุนแรง และความแม่นยำในการกำหนดตำแหน่งที่ไม่เพียงพอ
ตรงนี้ขอแยกประเด็นที่หน้างานมักสับสนออกมาให้ชัดหนึ่งข้อ เกียร์ทดรอบเป็น “ชิ้นส่วนเชิงกล” ไม่ใช่ “วิธีการควบคุม” การถกเถียงว่าจะสร้างความเร็วที่ฝั่งเซอร์โวแอมป์อย่างไร หรือจะขับด้วยอินเวอร์เตอร์หรือเซอร์โว เป็นขอบเขตที่อธิบายไว้ในการควบคุมแบบเซอร์โวและอินเวอร์เตอร์ 2026 ส่วนเกียร์ทดรอบอยู่ถัดจากจุดนั้นลงมา ทำหน้าที่แปลงการหมุนที่ปรากฏบนเพลามอเตอร์ให้เป็นความเร็วรอบและแรงบิดตามที่เครื่องจักรต้องการ ต่อให้ปรับจูนวิธีการควบคุมละเอียดแค่ไหน หากแรงบิดที่ยอมให้ได้หรือแบ็คแลชของเกียร์ทดรอบไม่ถึงข้อกำหนด เครื่องจักรก็จะไม่ให้สมรรถนะตามที่ต้องการ ในทางกลับกัน ต่อให้เลือกเกียร์ทดรอบมาอย่างพิถีพิถัน หากเกนของฝั่งควบคุมหละหลวม การกำหนดตำแหน่งก็จะไม่เข้าที่ ทั้งสองด้านต้องถูกกำหนดแยกกัน แต่ต้องออกมาจากข้อกำหนดความต้องการชุดเดียวกัน
6 เกณฑ์ที่ต้องตัดสินก่อนเปิดตารางรุ่น
ก่อนเปิดตารางรุ่นสินค้า ขอให้กำหนด 6 ข้อต่อไปนี้ออกมาเป็นตัวเลขให้ได้ก่อน ถ้าเริ่มคัดกรองผู้สมัครทั้งที่ตรงนี้ยังคลุมเครือ จะต้องย้อนกลับมาทำใหม่อย่างแน่นอน
| เกณฑ์ตัดสิน | ใช้กำหนดอะไร | จุดตั้งต้นในการกำหนด |
|---|---|---|
| อัตราทด | อัตราส่วนความเร็วรอบระหว่างมอเตอร์กับโหลด | ความเร็วรอบขาออกที่ต้องการ กับรอบพิกัดและรอบสูงสุดของมอเตอร์ |
| แรงบิดที่ยอมให้ได้ | แรงที่ส่งผ่านได้โดยไม่เสียหาย | ผลรวมของแรงบิดเร่ง แรงบิดจากแรงโน้มถ่วง และแรงบิดจากความเสียดทาน คูณแฟกเตอร์ความปลอดภัย |
| แบ็คแลช | มุมของระยะฟรีที่เกิดขึ้นตอนกลับทิศ | ความแม่นยำในการกำหนดตำแหน่งที่เครื่องจักรต้องการ แปลงเป็นหน่วยมุม |
| โหลดแนวรัศมีและโหลดโมเมนต์ที่ยอมให้ได้ | แรงด้านข้างและแรงที่พยายามล้มเพลาขาออก | น้ำหนักของจิ๊กหรือพูลเลย์ และระยะยื่นจากหน้าแปลนขาออก |
| อายุการใช้งาน | ชั่วโมงการเดินเครื่องที่คาดหมายภายใต้เงื่อนไขพิกัด | ชั่วโมงเดินเครื่องจริงต่อปี และรอบการเปลี่ยนทดแทนของเครื่องจักร |
| ราคา | ผลรวมของค่าตัวเครื่องกับค่าใช้จ่ายรอบข้าง | รวมชิ้นส่วนเชื่อมต่อ งานกลึงกัด และแรงงานติดตั้งทั้งหมด |
ในบรรดา 6 ข้อนี้ สิ่งที่ถูกมองข้ามมากที่สุดในทางปฏิบัติคือโหลดโมเมนต์ และขอบเขตที่ควรนับรวมเข้าไปในราคา ข้อแรกจะย้อนกลับมาในรูปของอาการ “แรงบิดพอ แต่เพลาแกว่ง” ส่วนข้อหลังจะย้อนกลับมาในรูปของผลลัพธ์ “ซื้อเกียร์ทดรอบได้ถูก แต่ไปแพ้กันที่ค่างานติดตั้ง”
ตอนกำหนดอัตราทด อย่าดูแค่ความเร็วรอบขาออก แต่ต้องดูอัตราส่วนความเฉื่อยไปพร้อมกัน โมเมนต์ความเฉื่อยของฝั่งโหลดเมื่อมองจากเพลามอเตอร์จะหดลงเหลือหนึ่งส่วนของอัตราทดยกกำลังสอง ยิ่งเพิ่มอัตราทด อัตราส่วนความเฉื่อยยิ่งลดลงอย่างมากและการควบคุมยิ่งเสถียร แต่แลกมาด้วยความเร็วรอบที่ฝั่งมอเตอร์ต้องทำได้ ซึ่งจะพุ่งขึ้นเป็นเท่าของอัตราทด อัตราทดจึงมีทั้ง “ขีดล่างที่กำหนดโดยเสถียรภาพของการควบคุม” และ “ขีดบนที่กำหนดโดยรอบสูงสุดของมอเตอร์” ขั้นตอนจริงคือการเลือกอัตราทดมาตรฐานที่อยู่ในหน้าต่างระหว่างสองขีดนั้น
เปรียบเทียบ 3 แบบหลัก คือ เพลนเนตารี ฮาร์มอนิก และไซโคล
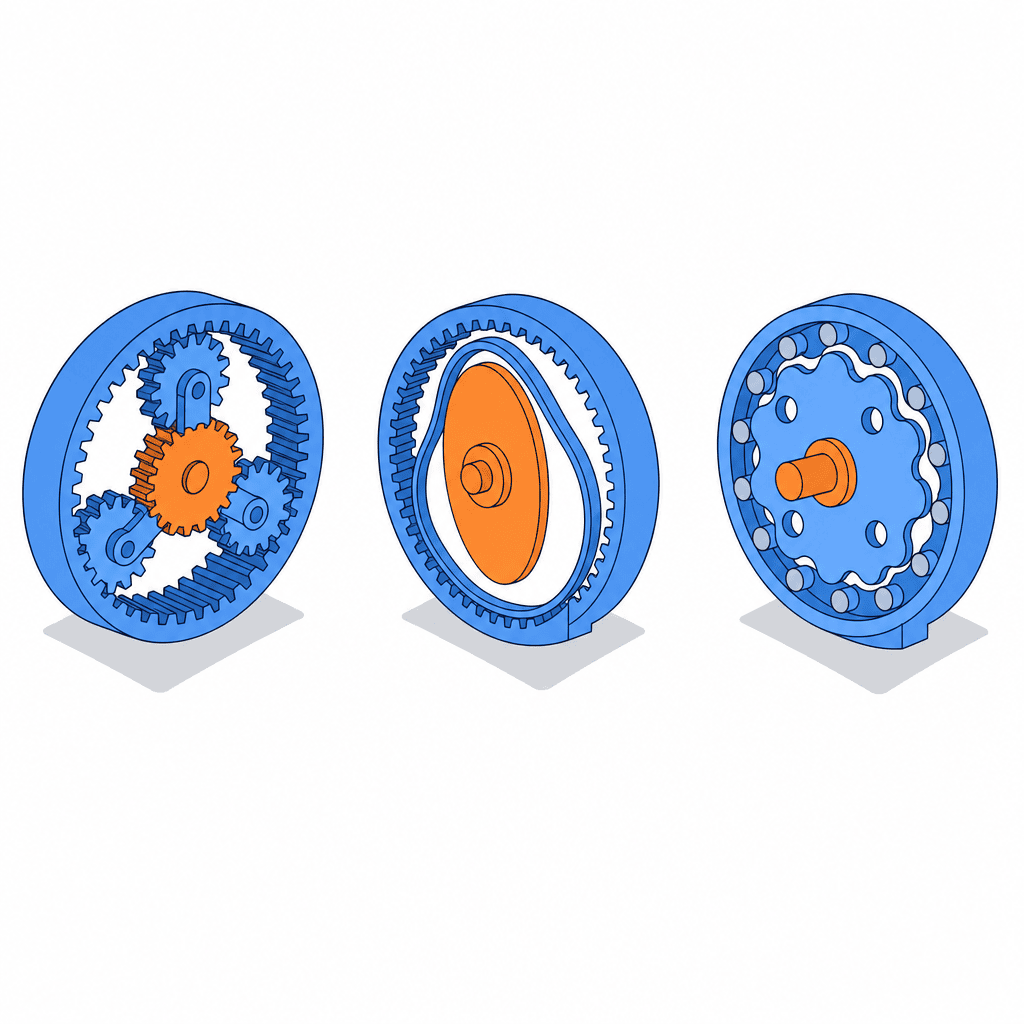
ในงาน FA กลไกที่ขึ้นมาเป็นตัวเลือกจริงมีอยู่ 3 แบบ แต่ละแบบมีหลักการต่างกัน จุดแข็งจึงแยกกันชัดเจน
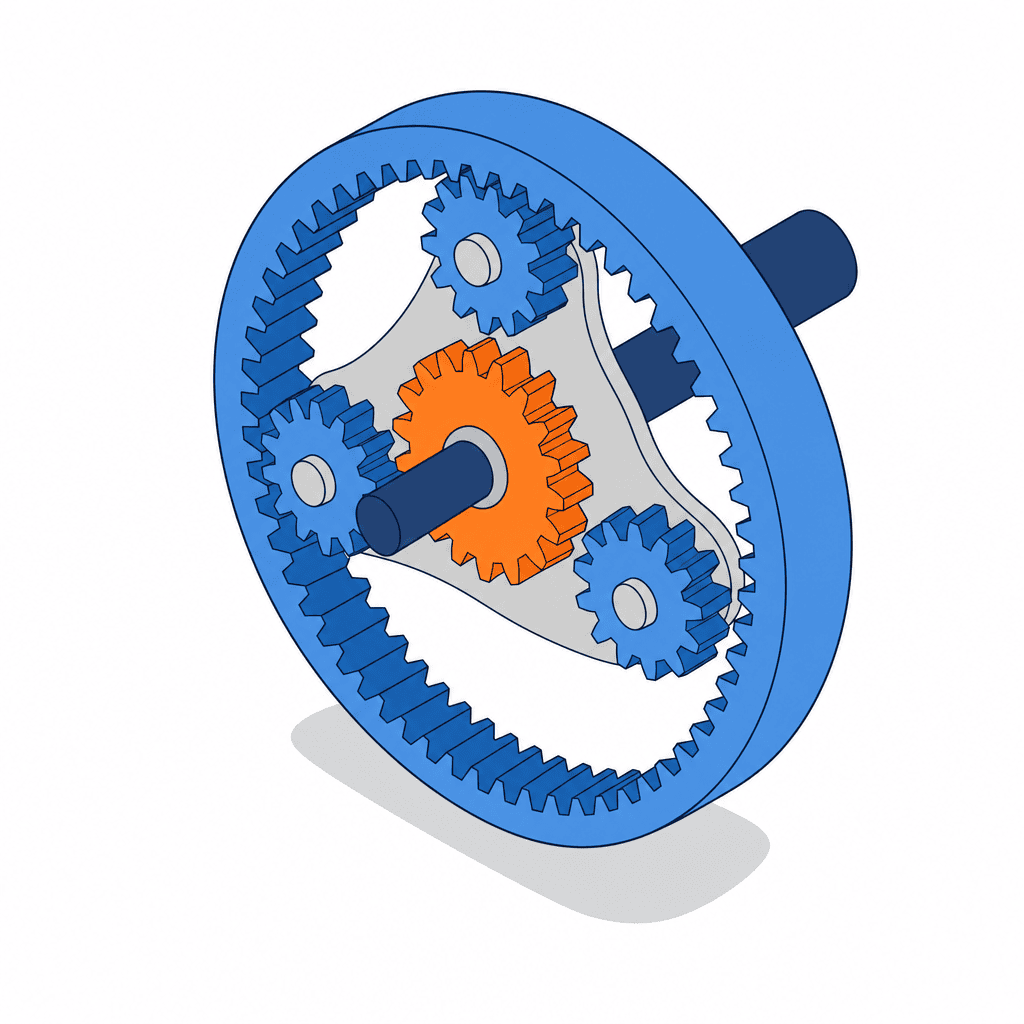
เกียร์ทดรอบแบบเพลนเนตารี
ประกอบด้วย 3 องค์ประกอบ คือ เฟืองอาทิตย์ที่ศูนย์กลาง เฟืองเคราะห์หลายตัวที่โคจรรอบเฟืองอาทิตย์ และเฟืองวงในที่ล้อมอยู่ด้านนอก เนื่องจากเฟืองเคราะห์หลายตัวรับภาระร่วมกันพร้อมกัน จึงมีความจุแรงบิดสูงเมื่อเทียบกับขนาดภายนอก และมีจุดเด่นที่เพลาเข้ากับเพลาออกอยู่บนแกนเดียวกัน เป็นแบบที่แพร่หลายที่สุดในฐานะเกียร์เฮดสำหรับเซอร์โวมอเตอร์ และราคาก็ย่อมเยาที่สุดใน 3 แบบ
ค่าแบ็คแลชเปลี่ยนแปลงมากตามเกรดของสเปก หากยกตัวอย่างเกียร์ทดรอบแบบเพลนเนตารีสำหรับเซอร์โวมอเตอร์ตระกูล IB series ของ Sumitomo Heavy Industries ค่าที่ประกาศไว้คือ ชนิด PE เท่ากับ 15 ลิปดา ชนิด P1 เท่ากับ 3 ลิปดาหรือ 15 ลิปดา ชนิด P2 เท่ากับ 3 ลิปดา และชนิด PK1 เท่ากับ 6 ลิปดาหรือ 15 ลิปดา หมายความว่าแม้จะเป็น “เกียร์เพลนเนตารี” เหมือนกัน แต่เกรดต่างกันก็ห่างกันได้ถึง 5 เท่า อนึ่ง ค่าเหล่านี้เป็นค่าที่ประกาศของตระกูลดังกล่าว ผลิตภัณฑ์ของผู้ผลิตรายอื่นมีเกรดความแม่นยำสูงระดับต่ำกว่า 1 ลิปดาวางจำหน่ายอยู่ด้วย เวลาเปรียบเทียบเกียร์เพลนเนตารี จึงต้องดูให้ถึงระดับรหัสชนิด ไม่ใช่ดูแค่ชื่อตระกูล
เกียร์ทดรอบแบบฮาร์มอนิก หรือ Harmonic Drive
ประกอบด้วยชิ้นส่วน 3 ตัว คือ เวฟเจนเนอเรเตอร์ เฟล็กซ์สไปลน์ และเซอร์คูลาร์สไปลน์ ตามคำอธิบายของ Harmonic Drive Systems จำนวนฟันของเซอร์คูลาร์สไปลน์มากกว่าเฟล็กซ์สไปลน์อยู่ 2 ฟัน และผลต่างจำนวนฟัน 2 ฟันนี้เองคือหลักการทดรอบ ทำให้ได้อัตราทดสูงระดับ 1 ต่อ 30 ถึง 1 ต่อ 320 ในชั้นเดียว
ที่มาของความแม่นยำอยู่ที่จำนวนจุดขบกันที่มาก บริษัทดังกล่าวอธิบายว่ามีฟันประมาณ 30% ของจำนวนฟันทั้งหมดขบกันพร้อมกัน ภาระจึงกระจายออกไปและแรงที่กระทำต่อฟันหนึ่งซี่จึงเล็กมาก การขบกันหลายจุดอย่างสมมาตรเช่นนี้ทำให้แบ็คแลชมีค่าน้อยมาก และได้ความแม่นยำของตำแหน่งและความแม่นยำของการหมุนที่สูง เป็นแบบที่ขนาดเล็ก น้ำหนักเบา ทำโครงสร้างกลวงได้ง่าย จึงถูกเลือกใช้กับเพลาข้อมือของหุ่นยนต์และเพลาอินเด็กซ์ขนาดเล็ก
เกียร์ทดรอบแบบไซโคล
เป็นแบบที่ Sumitomo Heavy Industries ผลิตต่อเนื่องมายาวนาน ใช้กลไกเฟืองตระกูลส่วนโค้ง หรือตระกูลโทรคอยด์ ที่อาศัยเส้นโค้งขนานแบบเอพิโทรคอยด์ซึ่งเป็นเส้นโค้งเฉพาะตัว เนื่องจากส่งกำลังด้วยการสัมผัสแบบกลิ้งที่ราบรื่น ไม่ใช่การสัมผัสแบบไถลอย่างเฟืองแบบอินโวลูททั่วไป บริษัทจึงระบุจุดเด่นไว้ว่า ไม่มีการหักของฟันเฟือง ทนแรงกระแทกได้ดีเยี่ยม ประสิทธิภาพสูง และอายุการใช้งานยาวนาน มีไลน์อัปที่กว้างมาก ตั้งแต่ความจุ 0.1 กิโลวัตต์ถึง 132 กิโลวัตต์ และอัตราทดตั้งแต่ 2.5 ถึง 658503
อนึ่ง เกียร์ทดรอบความแม่นยำสูง RV ของ Nabtesco ก็เป็นแบบที่ใช้เฟืองโทรคอยด์เช่นกัน โดยบริษัทอธิบายว่าโครงสร้างที่รองรับเฟืองด้วยเพลาหลายจุด ประกอบกับงานผลิตความแม่นยำสูงระดับ 1 ไมโครเมตร ทำให้ได้ทั้งความแข็งเกร็งสูงและแบ็คแลชต่ำไปพร้อมกัน มีชนิดกลวงที่ร้อยสายไฟและท่อลมผ่านได้ให้เลือกด้วย จึงถูกใช้เป็นมาตรฐานในเพลาหมุนรอบตัวของหุ่นยนต์และโพซิชันเนอร์ขนาดใหญ่
หากสรุปบุคลิกของทั้ง 3 แบบเป็นตารางเดียว จะได้ดังนี้
| หัวข้อ | เพลนเนตารี | ฮาร์มอนิก | ตระกูลไซโคลและโทรคอยด์ |
|---|---|---|---|
| อัตราทดที่พบทั่วไปในชั้นเดียว | ประมาณ 3 ถึง 10 | 1 ต่อ 30 ถึง 1 ต่อ 320 | 2.5 ถึง 658503 รวมแบบหลายชั้น |
| ระดับแบ็คแลชโดยประมาณ | ส่วนใหญ่ 3 ถึง 15 ลิปดา แยกตามเกรด ของความแม่นยำสูงมีต่ำกว่า 1 ลิปดา | น้อยมาก | เกรดความแม่นยำสูงอยู่ภายใน 1 ลิปดา |
| งานที่ถนัด | เพลาขับด้วยเซอร์โว เพลาเคลื่อนที่ เกียร์เฮดทั่วไป | เพลาข้อมือหุ่นยนต์ เพลาอินเด็กซ์ขนาดเล็ก เพลาที่ต้องกลวง | เพลาหมุนรอบตัวของหุ่นยนต์ โพซิชันเนอร์ คอนเวเยอร์ เครื่องกวน |
| ความทนแรงกระแทก | ปานกลาง | ปานกลาง เมื่อโหลดเกินพิกัดเฟล็กซ์สไปลน์จะเสียหาย | สูง ไม่มีการหักของฟันเพราะสัมผัสแบบกลิ้ง |
| ระดับราคาโดยเปรียบเทียบ | ต่ำ | สูง | กลางถึงสูง |
| ผู้ผลิตตัวแทน | Sumitomo Heavy Industries, Nissei และผู้ผลิตในหลายประเทศ | Harmonic Drive Systems | Sumitomo Heavy Industries ในชื่อ Cyclo reducer และ Nabtesco ในชื่อ RV precision reducer |
ตารางข้างต้นเป็นแนวโน้มทั่วไปของแต่ละแบบ ค่าจริงจะเปลี่ยนไปตามตระกูลและขนาด ตัวอย่างเช่น เกียร์ทดรอบความแม่นยำสูงตระกูล RV-N ของ Nabtesco มีสเปกที่ประกาศไว้ว่าแบ็คแลชอยู่ภายใน 1 ลิปดา ลอสต์โมชันอยู่ภายใน 1 ลิปดา แรงบิดพิกัดตั้งแต่ 245 นิวตันเมตรของ RV-25N ไปจนถึง 7000 นิวตันเมตรของ RV-700N และอัตราทดถูกกำหนดไว้หลายรุ่นในช่วง 41 ถึง 203.52 ตามแต่ละขนาด ซึ่งเป็นค่าไม่ต่อเนื่องที่ผูกกับรุ่น ไม่ใช่ค่าที่เลือกได้อย่างอิสระ เมื่อคัดผู้สมัครเหลือ 2 ถึง 3 รุ่นแล้ว ขอให้เปิดตารางสเปกของขนาดนั้นมาตรวจสอบทุกครั้ง
แบ็คแลชกับลอสต์โมชัน คือหน้าตาที่แท้จริงของคำว่าความแม่นยำ
คำว่าแบ็คแลชของเกียร์ทดรอบถูกใช้บ่อยมากที่หน้างาน แต่ในแคตตาล็อกยังมีอีกหัวข้อหนึ่งเรียงอยู่ข้างกัน คือลอสต์โมชัน ทั้งสองอย่างนี้เป็นคนละเรื่องกัน
แบ็คแลชคือมุมของระยะฟรีที่เกิดขึ้นเมื่อหมุนเพลาขาออกเบา ๆ ไปทางหมุนตามและหมุนกลับ หมายถึงตัวช่องว่างระหว่างฟันกับฟันโดยตรง ส่วนลอสต์โมชันคือค่าที่รวมมุมบิดตัวเมื่อป้อนแรงบิดขนาดเล็กระดับไม่กี่เปอร์เซ็นต์ของแรงบิดพิกัดในทิศไปและกลับเข้าไปด้วย จึงมีอิทธิพลของการเปลี่ยนรูปแบบยืดหยุ่นของชิ้นส่วนบวกเข้ามาบนช่องว่างนั้น สิ่งที่กำหนดความสามารถในการทำซ้ำของตำแหน่งคือแบ็คแลชเป็นหลัก ส่วนสิ่งที่กำหนดการตอบสนองต่อโหลดที่แปรผันคือลอสต์โมชันและความแข็งเกร็งเป็นหลัก
เพื่อให้จับความรู้สึกของตัวเลขได้ ขอแปลงเป็นหน่วยมุมไว้ก่อน 1 ลิปดาเท่ากับ 60 พิลิปดา และ 1 องศาเท่ากับ 3600 พิลิปดา ดังนั้น 3 ลิปดาจึงเท่ากับ 0.05 องศา และ 1 ลิปดาเท่ากับประมาณ 0.0167 องศา หากมองที่ปลายแขนรัศมี 500 มิลลิเมตร ระยะฟรี 1 ลิปดาจะเทียบเท่าการแกว่งประมาณ 0.15 มิลลิเมตร และ 3 ลิปดาจะเทียบเท่าประมาณ 0.44 มิลลิเมตร ถ้าข้อกำหนดคือ “ที่ปลายต้องอยู่ภายใน 0.2 มิลลิเมตร” ของ 3 ลิปดาก็ไม่ผ่านตั้งแต่ทางเรขาคณิตแล้ว ถ้าทำการแปลงหน่วยนี้ไว้ก่อน การเลือกกลไกจะจบเร็วอย่างน่าประหลาดใจ
กรณีตัวอย่าง เลือก 3 เพลาในโรงงานชิ้นส่วนยานยนต์ญี่ปุ่นที่ชลบุรี
จากตรงนี้จะเดินเรื่องด้วยตัวอย่างที่เป็นรูปธรรม สมมติว่าเป็นไลน์ประกอบของผู้ผลิตชิ้นส่วนยานยนต์สัญชาติญี่ปุ่นที่ตั้งอยู่ในนิคมอุตสาหกรรมจังหวัดชลบุรี โจทย์ไม่ใช่การปรับปรุงบางส่วนของไลน์เดิม แต่เป็นงานตั้งซับไลน์ใหม่ในพื้นที่ข้างเคียง และต้องเลือกเกียร์ทดรอบให้กับเพลาขับ 3 เพลาที่มีบุคลิกต่างกัน
| เพลา | การใช้งาน | ข้อกำหนด |
|---|---|---|
| เพลา A | สเตจกำหนดตำแหน่งกล้องตรวจสอบภายนอก แบบหมุนอินเด็กซ์ | อินเด็กซ์ 90 องศาใน 0.4 วินาที ความแม่นยำของตำแหน่งหยุดอยู่ภายในบวกลบ 0.02 องศา |
| เพลา B | โพซิชันเนอร์ชนิดเอียงสำหรับจิ๊กงานเชื่อม | กลับด้าน 180 องศาใน 1.5 วินาที ชิ้นงานรวมจิ๊กหนัก 50 กิโลกรัม |
| เพลา C | เพลาขับของพาเลตคอนเวเยอร์ | มวลที่ลำเลียง 200 กิโลกรัม ความเร็ว 20 เมตรต่อนาที เดินเครื่องต่อเนื่อง |
ทั้ง 3 เพลาจะคำนวณโดยไล่สะสมแรงบิดที่จำเป็นทีละส่วน
เพลา A ความแม่นยำเป็นตัวกำหนดกลไก
กำหนดให้โมเมนต์ความเฉื่อยของฝั่งโหลดเท่ากับ 0.045 กิโลกรัมตารางเมตร กรณีอินเด็กซ์ 90 องศาใน 0.4 วินาทีด้วยรูปแบบสามเหลี่ยม คือมีเฉพาะช่วงเร่งและช่วงลด เวลาเร่งจะเท่ากับ 0.2 วินาที และมุมในช่วงเร่งเท่ากับ 45 องศา หรือ 0.7854 เรเดียน ความเร่งเชิงมุมจึงเท่ากับ 0.7854 หารด้วย 0.5 คูณ 0.2 ยกกำลังสอง ได้ 39.3 เรเดียนต่อวินาทียกกำลังสอง แรงบิดเร่งเท่ากับ 0.045 คูณ 39.3 ได้ 1.77 นิวตันเมตร เมื่อเผื่อส่วนของความเสียดทานอีก 0.3 นิวตันเมตร แล้วคูณแฟกเตอร์ความปลอดภัย 1.5 แรงบิดขาออกที่ต้องการจะเท่ากับประมาณ 3.1 นิวตันเมตร
สิ่งที่กำหนดกลไกไม่ใช่แรงบิด แต่คือความแม่นยำ ข้อกำหนดคือบวกลบ 0.02 องศา ซึ่งก็คือบวกลบ 72 พิลิปดา ในขณะที่ของเกียร์เพลนเนตารีชนิด 3 ลิปดาเท่ากับ 180 พิลิปดา จึงตกรอบตั้งแต่จุดนี้ สิ่งที่ต้องใช้คือระดับที่อยู่ภายใน 1 ลิปดา หรือเกียร์ทดรอบแบบฮาร์มอนิกซึ่งระบุว่าแบ็คแลชน้อยมาก เนื่องจากเพลา A มีแรงบิดต่ำ และมีเงื่อนไขว่าต้องร้อยสายไฟของกล้องผ่านโครงสร้างกลวงได้ด้วย จึงเลือกเกียร์ทดรอบแบบฮาร์มอนิก
กำหนดอัตราทดเท่ากับ 50 เมื่อตรวจสอบอัตราส่วนความเฉื่อย จะได้ 0.045 หารด้วย 50 ยกกำลังสอง เท่ากับ 1.8 x 10^-5 กิโลกรัมตารางเมตร ในขณะที่ความเฉื่อยของโรเตอร์ของเซอร์โวมอเตอร์ระดับ 100 วัตต์อยู่ราว 0.5 x 10^-5 ถึง 0.8 x 10^-5 กิโลกรัมตารางเมตร อัตราส่วนความเฉื่อยจึงอยู่ที่ประมาณ 2 ถึง 3.5 ซึ่งอยู่ในช่วงที่เสถียรเพียงพอสำหรับการควบคุม ต่อไปตรวจสอบฝั่งความเร็วรอบ ความเร็วเชิงมุมเฉลี่ยเท่ากับ 225 องศาต่อวินาที ค่าสูงสุดของรูปแบบสามเหลี่ยมเป็น 2 เท่าของค่านั้น คิดเป็น 75 รอบต่อนาที ฝั่งมอเตอร์จึงเท่ากับ 3750 รอบต่อนาที เนื่องจากรอบสูงสุดของเซอร์โวระดับ 100 วัตต์ของผู้ผลิตหลักโดยทั่วไปอยู่ที่ราว 6000 รอบต่อนาที จึงถือว่าผ่าน สมมติว่าเปลี่ยนอัตราทดเป็น 100 อัตราส่วนความเฉื่อยจะยิ่งลดลง แต่ความเร็วรอบที่ฝั่งมอเตอร์ต้องทำได้จะกลายเป็น 7500 รอบต่อนาที ซึ่งเกินขีดบนนี้ไป การที่อัตราทดมีหน้าต่างทั้งบนและล่าง หมายความอย่างนี้เอง
เพลา B โหลดโมเมนต์เป็นตัวกำหนดกลไก
กำหนดให้โมเมนต์ความเฉื่อยรวมของชิ้นงานกับจิ๊กเท่ากับ 2.8 กิโลกรัมตารางเมตร และระยะเยื้องของจุดศูนย์ถ่วงจากศูนย์กลางการหมุนเท่ากับ 0.12 เมตร กรณี 180 องศาใน 1.5 วินาที ถ้าเป็นรูปแบบสามเหลี่ยม เวลาเร่งเท่ากับ 0.75 วินาที มุมในช่วงเร่งเท่ากับ 90 องศา หรือ 1.5708 เรเดียน ความเร่งเชิงมุมจึงเท่ากับ 5.59 เรเดียนต่อวินาทียกกำลังสอง แรงบิดเร่งเท่ากับ 2.8 คูณ 5.59 ได้ 15.6 นิวตันเมตร
เนื่องจากเป็นเพลาเอียง จึงมีแรงบิดจากแรงโน้มถ่วงกระทำอยู่ตลอดเวลา คิดเป็น 50 กิโลกรัม คูณ 9.81 คูณ 0.12 เมตร ได้ 58.9 นิวตันเมตร ค่านี้คือแรงบิดจากแรงโน้มถ่วงรอบแกนหมุน กล่าวคือเป็นแรงที่มอเตอร์ต้องออก เมื่อรวมกับแรงบิดเร่งจะได้ 74.5 นิวตันเมตร คูณแฟกเตอร์ความปลอดภัย 1.5 แรงบิดพิกัดที่ต้องการจึงเท่ากับ 112 นิวตันเมตร
สิ่งที่ส่งผลจริงกับเพลานี้คือโหลดโมเมนต์ ค่า 58.9 นิวตันเมตรเมื่อครู่เป็นแรงบิดขับเคลื่อน ซึ่งเป็นคนละปริมาณกับโมเมนต์ล้มที่ตลับลูกปืนต้องรับ เนื่องจากจิ๊กยื่นออกจากหน้าแปลนขาออกเป็นระยะ 0.15 เมตร ตลับลูกปืนจึงต้องรับโหลดโมเมนต์ประมาณ 73.6 นิวตันเมตร ซึ่งได้จาก 50 กิโลกรัม คูณ 9.81 คูณ 0.15 เมตร อยู่ตลอดเวลา ค่านี้คำนวณจากระยะยื่นของจิ๊ก 0.15 เมตร ไม่ใช่การนำ 58.9 นิวตันเมตรมาใช้ซ้ำ ในเกียร์เพลนเนตารีรุ่นมาตรฐาน โมเมนต์ที่ตลับลูกปืนขาออกยอมให้ได้มักไม่เพียงพอ จึงต้องแก้แบบโดยเพิ่มตลับลูกปืนครอสโรลเลอร์ภายนอกมารับแทน หากเป็นเกียร์ทดรอบความแม่นยำสูงที่รองรับเฟืองโทรคอยด์ด้วยเพลาหลายจุดและมีตลับลูกปืนขนาดใหญ่ในตัวทางฝั่งขาออกอย่าง RV precision reducer ของ Nabtesco ก็จะไม่ต้องรับแรงซ้ำแบบนั้น ในที่นี้จึงเลือกรุ่นเทียบเท่า RV-25N ที่มีแรงบิดพิกัด 245 นิวตันเมตร อัตราส่วนความเผื่อเทียบกับแรงบิดพิกัดที่ต้องการ 112 นิวตันเมตรซึ่งรวมแฟกเตอร์ความปลอดภัยแล้ว อยู่ที่ 2.2 เท่า ในแง่แรงบิดถือว่ามีเหลือ แต่ต้องเข้าใจว่านี่คือการเลือกที่ตัดสินด้วยความแข็งเกร็งและโหลดโมเมนต์
เพลา C ตัดสินด้วยต้นทุนและความทนแรงกระแทก
หากกำหนดสัมประสิทธิ์ความต้านทานการเคลื่อนที่เท่ากับ 0.05 แรงต้านการเคลื่อนที่จะเท่ากับ 200 กิโลกรัม คูณ 9.81 คูณ 0.05 ได้ 98.1 นิวตัน เมื่อกำหนดเส้นผ่านศูนย์กลางวงพิตช์ของสเตอร์ขับเท่ากับ 150 มิลลิเมตร แรงบิดขาออกที่ต้องการจะเท่ากับ 98.1 คูณ 0.075 เมตร ได้ 7.36 นิวตันเมตร
ความเร็วรอบขาออกเท่ากับ 20 เมตรต่อนาที หารด้วยเส้นรอบวง 0.471 เมตร ได้ 42.4 รอบต่อนาที เมื่อกำหนดมอเตอร์ที่ 1500 รอบต่อนาที อัตราทดที่ต้องการเท่ากับ 35.4 จึงเลือกอัตราทดมาตรฐานที่ 35 หากใช้เกียร์มอเตอร์ 0.2 กิโลวัตต์ที่อัตราทด 35 แรงบิดที่เพลาขาออกจะเท่ากับ 9550 คูณ 0.2 หารด้วย 42.9 แล้วคูณประสิทธิภาพ 0.9 ได้ประมาณ 40 นิวตันเมตร เทียบกับแรงบิดที่ต้องการล้วน ๆ 7.36 นิวตันเมตร จึงมีความเผื่อประมาณ 5.4 เท่า ซึ่งเพียงพอสำหรับเพลาที่เดินเครื่องต่อเนื่องและมีแรงกระแทกจากการสตาร์ตและหยุด จึงเลือกเกียร์มอเตอร์แบบเพลาตั้งฉากตระกูลไซโคลซึ่งระบุว่าไม่มีการหักของฟันเฟือง
ประมาณราคาแบบไล่สะสม ตัวเกียร์ทดรอบยังไม่ถึง 4 ใน 10 ของยอดรวม
จากตรงนี้เป็นเรื่องค่าใช้จ่าย ตัวเลขต่อไปนี้เป็นการประมาณการของบริษัทเราเองโดยตั้งอยู่บนสมมติฐานการจัดหาในเขตปริมณฑลกรุงเทพ ราคาจริงในตลาดจะผันแปรตามอัตราแลกเปลี่ยน จำนวน ตัวแทนจำหน่าย และเงื่อนไขกำหนดส่งมอบ ค่าวัสดุที่เป็นสกุลเยนแปลงด้วยอัตรา 1 บาท เท่ากับ 4.85 เยน
สำหรับช่วงราคาของตัวเกียร์ทดรอบ ใช้คำอธิบายของ Technoreach ที่ระบุว่าเกียร์ทดรอบสำหรับหุ่นยนต์โดยทั่วไปเป็นชิ้นส่วนราคาสูงระดับ 150,000 ถึง 250,000 เยน เป็นจุดอ้างอิง เมื่อแปลงเป็นเงินบาทจะอยู่ในช่วงประมาณ 31,000 ถึง 52,000 บาท
เริ่มจากเพลา A ก่อน
| รายการ | จำนวน | ราคาต่อหน่วย (THB) | จำนวนเงิน (THB) |
|---|---|---|---|
| ชุดเกียร์ทดรอบแบบฮาร์มอนิก อัตราทด 50 | 1 | 29,900 | 29,900 |
| เซอร์โวมอเตอร์ 100 วัตต์ พร้อมแอมป์ | 1 ชุด | 24,000 | 24,000 |
| คัปปลิงและชิ้นส่วนยึด | 1 ชุด | 4,800 | 4,800 |
| งานกลึงกัดแผ่นยึดสเตจ | 1 | 8,500 | 8,500 |
| พิธีการศุลกากรและขนส่งภายในประเทศ | 1 ชุด | 3,500 | 3,500 |
| งานประกอบเชิงกลและตั้งศูนย์ | 1.0 คนวัน | 4,200 | 4,200 |
| งานเดินสายควบคุมและตั้งจุดกำเนิด | 1.5 คนวัน | 4,200 | 6,300 |
| รวมเพลา A | 81,200 |
ถัดมาคือเพลา B ซึ่งรับโหลดโมเมนต์ด้วยเกียร์ทดรอบความแม่นยำสูง นอกจากราคาตัวเครื่องจะสูงขึ้นแล้ว ความแม่นยำของงานกลึงกัดแผ่นยึดจิ๊กทางฝั่งขาออกก็สูงขึ้นตาม ค่าใช้จ่ายรอบข้างจึงเพิ่มขึ้นตามไปด้วย
| รายการ | จำนวน | ราคาต่อหน่วย (THB) | จำนวนเงิน (THB) |
|---|---|---|---|
| เกียร์ทดรอบความแม่นยำสูง เทียบเท่าตระกูล RV ขนาด 25 | 1 | 45,400 | 45,400 |
| เซอร์โวมอเตอร์ 750 วัตต์ พร้อมแอมป์ | 1 ชุด | 38,000 | 38,000 |
| หน้าแปลนยึดมอเตอร์และพิเนียนขาเข้า | 1 ชุด | 9,700 | 9,700 |
| งานกลึงกัดแผ่นยึดจิ๊ก | 1 | 12,000 | 12,000 |
| พิธีการศุลกากรและขนส่งภายในประเทศ | 1 ชุด | 3,500 | 3,500 |
| งานประกอบเชิงกลและตั้งศูนย์ | 1.5 คนวัน | 4,200 | 6,300 |
| ดัดแปลงตู้ควบคุม เดินสาย และตั้งจุดกำเนิด | 2.0 คนวัน | 4,200 | 8,400 |
| จาระบีชุดแรกและกลุ่มซีล | 1 ชุด | 2,600 | 2,600 |
| รวมเพลา B | 125,900 |
สุดท้ายคือเพลา C ที่ใช้เกียร์มอเตอร์มาตรฐานก็เพียงพอ เนื่องจากขับด้วยอินเวอร์เตอร์จึงไม่ต้องใช้เซอร์โวแอมป์ ตัวเลขจึงลดลงไปหนึ่งหลัก
| รายการ | จำนวน | ราคาต่อหน่วย (THB) | จำนวนเงิน (THB) |
|---|---|---|---|
| เกียร์มอเตอร์เพลาตั้งฉาก 0.2 กิโลวัตต์ อัตราทด 35 | 1 | 13,400 | 13,400 |
| ฐาน สเตอร์ และโซ่ | 1 ชุด | 7,200 | 7,200 |
| อินเวอร์เตอร์ 0.4 กิโลวัตต์ | 1 | 6,800 | 6,800 |
| พิธีการศุลกากรและขนส่งภายในประเทศ | 1 ชุด | 2,000 | 2,000 |
| งานติดตั้งและปรับความตึง | 1.0 คนวัน | 4,200 | 4,200 |
| งานเดินสายไฟฟ้า | 1.0 คนวัน | 4,200 | 4,200 |
| รวมเพลา C | 37,800 |
ยอดรวมของทั้ง 3 เพลาเท่ากับ 244,900 บาท ในจำนวนนี้ ตัวเกียร์ทดรอบคิดเป็น 29,900 บวก 45,400 บวก 13,400 ได้ 88,700 บาท หรือคิดเป็นสัดส่วนเพียง 36.2% ส่วนที่เหลืออีกราว 64% คือมอเตอร์กับแอมป์ ชิ้นส่วนเชื่อมต่อ งานกลึงกัด การขนส่ง และแรงงานติดตั้งกับปรับตั้ง หากใส่โครงสร้างที่ว่า ต่อให้ต่อรองส่วนลดค่าตัวเกียร์ทดรอบได้ 10% ยอดรวมก็ขยับเพียง 3.6% ไว้ในหัวก่อน การจัดสรรเวลาที่ทุ่มไปกับการเจรจาส่วนลดก็จะเปลี่ยนไป
ลองคำนวณดูว่า ถ้าลดไปใช้แบบที่ถูกกว่าจะเป็นอย่างไร
แล้วถ้าเปลี่ยนเพลา A และเพลา B ไปใช้เกียร์เพลนเนตารีราคาประหยัด จะประหยัดได้เท่าไร
หากเปลี่ยนเพลา A เป็นเพลนเนตารีความแม่นยำสูงชนิด 3 ลิปดา สมมติราคา 12,400 บาท จะประหยัดได้ 17,500 บาท แต่แบ็คแลช 3 ลิปดาเท่ากับ 180 พิลิปดา ซึ่งไม่ผ่านข้อกำหนดบวกลบ 72 พิลิปดา หากตำแหน่งหยุดกระจัดกระจาย ชิ้นงานก็จะขยับภายในระยะมองของกล้อง และการตัดสินผิดพลาดในการตรวจสอบจะเพิ่มขึ้น นี่ไม่ใช่ปัญหาเรื่องค่าใช้จ่าย แต่คือการที่สเปกไม่ผ่าน
หากเปลี่ยนเพลา B เป็นเพลนเนตารีชนิด 6 ลิปดา สมมติราคา 22,000 บาท จะประหยัดได้ 23,400 บาท แต่เนื่องจากโหลดโมเมนต์ที่ยอมให้ได้ไม่เพียงพอ จึงต้องเพิ่มตลับลูกปืนครอสโรลเลอร์ภายนอก สมมติราคา 14,500 บาท กับงานกลึงกัดหน้าแปลนที่ใช้ยึดตลับลูกปืนนั้น สมมติราคา 9,800 บาท รวมเป็นค่าใช้จ่ายเพิ่ม 24,300 บาท หักลบแล้วต้องควักเพิ่มอีก 900 บาท และเมื่อจำนวนชิ้นส่วนเพิ่มขึ้น แรงงานประกอบกับความยากในการตั้งศูนย์ก็สูงขึ้นตาม ในทางปฏิบัติจึงแพงขึ้นอย่างชัดเจน
สิ่งที่ตัวอย่างทั้งสองนี้แสดงให้เห็นคือ การเปรียบเทียบราคาเกียร์ทดรอบด้วยราคาตัวเครื่องอย่างเดียวจะทำให้ตัดสินใจผิด สิ่งที่ควรเปรียบเทียบคือยอดรวมของแต่ละองค์ประกอบที่ผ่านข้อกำหนดสเปกแล้ว แนวคิดเดียวกันนี้ใช้ได้กับชิ้นส่วนขับเคลื่อนอื่นด้วย โดยในเกณฑ์การเลือกกระบอกลม ก็ได้เรียบเรียงแนวคิดเรื่องการเปรียบเทียบด้วยยอดรวมที่นับรวมวาล์ว เซนเซอร์ และงานเดินท่อ ไม่ใช่แค่ตัวกระบอกลมเอาไว้เช่นกัน
งานบำรุงรักษา การเปลี่ยนจาระบี เสียงผิดปกติ และแบ็คแลชที่เพิ่มขึ้น
เกียร์ทดรอบไม่ได้จบเมื่อติดตั้งเสร็จ การสึกหรอจะเดินหน้าจากฝั่งขาเข้าที่มีความเร็วรอบสูงอย่างแน่นอน และสารหล่อลื่นจะเสื่อมสภาพจากการเกิดออกซิเดชันและการปนเปื้อนของผงเหล็ก
จะตั้งเกณฑ์การเปลี่ยนจาระบีอย่างไร
สำหรับเกียร์มอเตอร์ขนาดเล็กแบบทั่วไป คำถามที่พบบ่อยของ Nissei แจ้งไว้ว่า โดยส่วนใหญ่ไม่จำเป็นต้องเปลี่ยนจาระบี แต่หากเปลี่ยนโดยยึดเกณฑ์ที่ 10,000 ชั่วโมง ก็จะยิ่งใช้งานได้ยาวนานขึ้น พร้อมกันนั้นยังระบุชัดว่า ลูกค้าไม่สามารถเปลี่ยนจาระบีเองได้ ต้องดำเนินการในรูปแบบการส่งซ่อมกับผู้ผลิต เนื่องจากเป็นงานที่ต้องถอดชิ้นส่วน หากเปิดเองที่หน้างานจะหลุดออกจากขอบเขตการรับประกัน จึงต้องระวังจุดนี้
สำหรับเกียร์ทดรอบที่อยู่ภายในหุ่นยนต์ คำอธิบายของ Technoreach ระบุว่าการเปลี่ยนจาระบีของเกียร์ทดรอบเป็นสิ่งที่โดยทั่วไปควรทำในรอบ 3 ถึง 4 ปีต่อครั้ง โดยยกตัวอย่างเพลา J1 เพลา J2 และเพลา J3 การเสื่อมสภาพของจาระบีเดินหน้าไปจากการเกิดออกซิเดชันและการปนเปื้อนของผงเหล็กที่เกิดจากการสึกหรอของเฟือง
ทั้งสองแหล่งนี้ไม่ได้ขัดแย้งกัน เมื่อแปลงเป็นชั่วโมงเดินเครื่องจริงต่อปีแล้วจะซ้อนทับกันพอดี หากทำงาน 2 กะ วันละ 8 ชั่วโมง เดือนละ 22 วัน ปีละ 12 เดือน จะได้ 4,224 ชั่วโมงต่อปี เมื่อคูณอัตราการเดินเครื่องจริง 60% จะได้ประมาณ 2,534 ชั่วโมงต่อปี เมื่อนำ 10,000 ชั่วโมงมาหารด้วยค่านี้จะได้ 3.9 ปี ซึ่งเกือบตรงกับรอบ 3 ถึง 4 ปี ถ้าคำนวณแบบเดียวกันนี้ด้วยรูปแบบการเดินเครื่องของโรงงานตนเอง ก็จะรองรับแผนบำรุงรักษาแบบอิงปฏิทินด้วยตัวเลขได้
อนึ่ง ขอให้ใช้สารหล่อลื่นตามที่กำหนด Nabtesco เตรียม RVGREASE LB00 และ RVOIL SB150 ไว้สำหรับเกียร์ทดรอบความแม่นยำสูงตระกูล RV โดยเฉพาะ และอธิบายว่าการใช้สารหล่อลื่นที่เหมาะสมที่สุดคือกุญแจสำคัญในการยับยั้งการสึกหรอและยืดอายุของเกียร์ทดรอบ การเปลี่ยนไปใช้จาระบีอเนกประสงค์จะนำไปสู่แรงบิดขาเข้าที่เพิ่มขึ้นและการสึกหรอก่อนกำหนด เพราะการออกแบบความหนืดและสารเติมแต่งนั้นต่างกัน
ตัดสินการเสื่อมสภาพของจาระบีด้วยตัวเลข
หากบริหารรอบการเปลี่ยนด้วยจำนวนปีอย่างเดียว จะพลาดเพลาที่รับภาระหนัก เกณฑ์การตัดสินความเข้มข้นของผงเหล็กที่ Technoreach นำเสนอไว้ เป็นค่าขีดแบ่งที่เป็นรูปธรรมและใช้งานได้จริงที่หน้างาน
| การตัดสิน | ความเข้มข้นของผงเหล็ก | แนวทางรับมือ |
|---|---|---|
| สภาวะปกติ | 0.050% หรือต่ำกว่า | ใช้งานต่อตามรอบปกติ |
| สภาวะเฝ้าระวัง | 0.051 ถึง 0.099% | เพิ่มความถี่ในการเฝ้าดู และวางแผนเปลี่ยนในการหยุดเครื่องครั้งถัดไป |
| สภาวะผิดปกติ | 0.100% ขึ้นไป | เปลี่ยนโดยเร็ว และพิจารณาตรวจสอบภายใน |
เหตุผลที่วิธีส่งจาระบีที่สุ่มออกมาไปวิเคราะห์นี้ได้ผล ก็เพราะเมื่อเกิดความเสียหายขึ้นแล้ว ต้นทุนในการกู้คืนจะพุ่งสูงขึ้นมาก คำอธิบายเดียวกันระบุว่า หากเกียร์ทดรอบเสียหาย นอกจากค่าซ่อมที่สูงแล้ว การกู้คืนไลน์อาจกินเวลาเกิน 1 เดือน โดยยกเหตุผลว่ากำหนดส่งมอบใช้เวลาราว 1 ถึง 2 เดือน สำหรับโรงงานในประเทศไทยยังต้องบวกระยะเวลาขนส่งจากญี่ปุ่นเข้าไปอีก ความเสี่ยงที่จะหยุดเดินเครื่องจริงจึงสูงกว่านั้น สำหรับเพลาที่เป็นหัวใจของการเดินเครื่อง ควรตัดสินใจว่าจะเก็บตัวเกียร์ทดรอบไว้เป็นอะไหล่สำรองหรือไม่ โดยวางมูลค่าความสูญเสียต่อการหยุดเดินเครื่อง 1 วันไว้เทียบกับราคาตัวเครื่อง
แยกแยะเสียงผิดปกติกับแบ็คแลชที่เพิ่มขึ้น
เสียงผิดปกติสามารถคาดเดาต้นตอได้ในระดับหนึ่งจากลักษณะของเสียงที่ได้ยิน คำอธิบายในวงการได้เรียบเรียงความสัมพันธ์ไว้ดังนี้
| ลักษณะของเสียง | สาเหตุที่คาดว่าเป็นไปได้ |
|---|---|
| เสียงครืดคราดเป็นเม็ด | ความเป็นไปได้ที่ตลับลูกปืนเสียหาย |
| เสียงหวีดครวญ | การสัมผัสของหน้าฟันไม่ดี หรืออิทธิพลจากความแม่นยำของเฟือง |
| เสียงกระทบเป็นจังหวะสั้น | แบ็คแลชมากเกินไป หรือการยึดไม่แน่น |
| เสียงกระแทกที่เกิดเป็นคาบ | ความเป็นไปได้ที่ฟันบิ่นหรือเสียหายเฉพาะจุด |
จังหวะเวลาที่เกิดเสียงก็เป็นเบาะแสสำคัญเช่นกัน คำอธิบายเดียวกันแยกแยะไว้ว่า เสียงผิดปกติที่เกิดทันทีหลังติดตั้งมีความเป็นไปได้ว่ามาจากการประกอบไม่ดี ศูนย์เยื้อง หรือความบกพร่องตั้งแต่แรก ส่วนเสียงผิดปกติที่เกิดหลังใช้งานมานาน มีความเป็นไปได้ว่ามาจากการสึกหรอ ตลับลูกปืนเสื่อม หรือการหล่อลื่นไม่ดี รายการที่ควรตรวจสอบที่หน้างานได้แก่ ปริมาณและสภาพของน้ำมันหล่อลื่น ความหลวมของโบลต์ยึด การเปลี่ยนแปลงของเสียงเมื่อโหลดแปรผัน รวมถึงอุณหภูมิของตลับลูกปืนและอุณหภูมิของเรือน โดยระบุว่าหากดูอุณหภูมิ การสั่นสะเทือน และการรั่วซึมประกอบกัน ไม่ใช่ดูแค่เสียง ความแม่นยำในการวินิจฉัยจะสูงขึ้น
การเพิ่มขึ้นของแบ็คแลชเป็นการเสื่อมสภาพที่สังเกตได้ยากเพราะค่อย ๆ คืบหน้าไปทีละน้อย หากเป็นอุปกรณ์กำหนดตำแหน่ง จะแสดงออกในรูปแบบที่ความกระจัดกระจายของตำแหน่งหยุดต่อคำสั่งเดียวกันค่อย ๆ กว้างขึ้น หรือมีเสียงผิดปกติเฉพาะตอนกลับทิศ ถ้าบันทึกค่าความคลาดเคลื่อนและรูปคลื่นแรงบิดของเซอร์โวไว้เป็นระยะ ก็จะจับได้ในเชิงแนวโน้ม สำหรับเครื่องจักรที่มีหลายเพลาทำงานสัมพันธ์กันอย่างหุ่นยนต์ ความแตกต่างของการกระจายภาระในแต่ละเพลาอย่างที่กล่าวถึงในการนำหุ่นยนต์อุตสาหกรรมมาใช้ 2026 จะปรากฏออกมาเป็นความต่างของอัตราการสึกหรอ การใช้งานที่สมจริงจึงไม่ใช่การตรวจทุกเพลาด้วยรอบเดียวกัน แต่คือการตรวจเพลาที่รับภาระหนักก่อน
สาเหตุของการรั่วซึมของจาระบี
ต้นตอของการรั่วซึมเกือบทั้งหมดคือซีลกันน้ำมันและผิวประกบ เส้นทางที่เกิดขึ้นมีทั้งการที่วัสดุซีลแข็งตัวและแตกร้าวจากสภาพแวดล้อมอุณหภูมิสูงและอายุการใช้งาน การที่แรงดันภายในสูงขึ้นจนดันริมซีลให้เปิดออก และการที่เพลามีรอยขีดข่วนจนรักษาผิวสัมผัสของซีลไว้ไม่ได้ หากปล่อยทิ้งไว้ การหล่อลื่นที่ไม่เพียงพอจะเร่งการสึกหรอของเฟืองและตลับลูกปืน จึงไม่ควรแค่เช็ดคราบรั่วแล้วดูอาการต่อ แต่ต้องบันทึกปริมาณและตำแหน่งที่เกิด แล้วไล่จัดการที่ต้นเหตุ
สำหรับโรงงานในประเทศไทย การที่หลายกระบวนการมีอุณหภูมิโดยรอบสูงกว่าโรงงานในญี่ปุ่น และการที่สภาพความชื้นสูงในฤดูฝนทำให้เกิดการดูดความชื้นผ่านช่องระบายอากาศได้ง่าย ล้วนเป็นปัจจัยที่เร่งการเสื่อมของซีลและการแตกตัวเป็นอิมัลชันของสารหล่อลื่น จุดที่เงื่อนไขรุนแรง เช่น อุปกรณ์ลำเลียงที่อยู่ใกล้พื้นที่กลางแจ้ง หรือบริเวณกระบวนการเตรียมผิวก่อนพ่นสี ควรตั้งรอบการเปลี่ยนให้สั้นลงไว้ก่อนจะปลอดภัยกว่า
ความผิดพลาดที่พบบ่อยในการเลือก และวิธีหลีกเลี่ยง
สุดท้ายนี้ ขอยกความผิดพลาดที่พบซ้ำ ๆ ในงานจริงมาไว้ตรงนี้
ข้อแรก กรณีที่เลือกด้วยแรงบิดอย่างเดียวโดยไม่ดูโหลดโมเมนต์ ทั้งที่แรงบิดพิกัดในแคตตาล็อกผ่านแล้ว แต่เพลาขาออกกลับแกว่งจนกำหนดตำแหน่งไม่ได้ ขอให้คำนวณโมเมนต์ล้มจากน้ำหนักของจิ๊กและระยะยื่นจากหน้าแปลนขาออกทุกครั้ง
ข้อที่สอง กรณีที่สับสนระหว่างแรงบิดเร่งกับแรงบิดโหลดแบบสถิต ในเพลาอินเด็กซ์ แรงบิดเร่งเป็นตัวครอบงำ หากเลือกด้วยแรงบิดตอนหยุดนิ่งอย่างเดียว ความสามารถอาจขาดไปมากกว่า 2 เท่า
ข้อที่สาม กรณีที่คิดว่าอัตราทด “ยิ่งมากยิ่งอุ่นใจ” อัตราส่วนความเฉื่อยจะลดลงก็จริง แต่หากความเร็วรอบฝั่งมอเตอร์เกินขีดบนก็ไม่ผ่าน ขอให้วาดหน้าต่างบนล่างขึ้นมาก่อน
ข้อที่สี่ กรณีที่สั่งซื้อด้วยชื่อตระกูลอย่างเดียวโดยไม่ตรวจสอบเกรดของแบ็คแลช เนื่องจากในตระกูลเดียวกันมีทั้งชนิด 3 ลิปดาและชนิด 15 ลิปดาอยู่ร่วมกัน จึงต้องขอใบเสนอราคาโดยระบุถึงระดับรหัสรุ่น
ข้อที่ห้า กรณีที่เปรียบเทียบราคาด้วยตัวเครื่องอย่างเดียว ในการประมาณการของบทความนี้ ตัวเกียร์ทดรอบคิดเป็นประมาณ 36% ของยอดรวม ขอให้เปรียบเทียบระหว่างองค์ประกอบที่นับรวมชิ้นส่วนเชื่อมต่อ งานกลึงกัด และแรงงานติดตั้งเข้าไปแล้ว
คำถามที่พบบ่อย
เกียร์ทดรอบคืออะไร
คืออุปกรณ์ที่ใช้ชุดเฟืองลดความเร็วรอบของมอเตอร์ลงเพื่อให้ได้แรงบิดที่มากขึ้น เป็นหลักการเดียวกับการเลือกเกียร์เบาบนจักรยาน ซึ่งจำนวนรอบการปั่นจะเพิ่มขึ้นแต่แลกกับแรงเหยียบที่น้อยลง กล่าวคือแปลงความเร็วของการหมุนให้เป็นแรง ในหุ่นยนต์อุตสาหกรรม การมีเกียร์ทดรอบทำให้แม้แต่มอเตอร์ขนาดเล็กก็สร้างแรงมหาศาลได้
สิ่งที่ควรกำหนดเป็นอันดับแรกในการเลือกเกียร์ทดรอบคืออะไร
มี 3 อย่าง คือ แรงบิดขาออกที่ต้องการ ความเร็วรอบขาออก และความแม่นยำของการกำหนดตำแหน่งที่เครื่องจักรต้องการ แรงบิดหาได้จากการไล่สะสมแรงบิดเร่ง แรงบิดจากแรงโน้มถ่วง และแรงบิดจากความเสียดทาน แล้วคูณแฟกเตอร์ความปลอดภัย ส่วนความแม่นยำของการกำหนดตำแหน่งให้แปลงเป็นหน่วยมุม แล้วตรวจสอบว่าค่านั้นสูงกว่าค่าสเปกของแบ็คแลชหรือไม่ เมื่อทำเป็นตัวเลขได้ถึงตรงนี้แล้ว จึงค่อยเริ่มคัดกรองกลไกและขนาด
ในการจับคู่เซอร์โวมอเตอร์กับเกียร์ทดรอบ จำเป็นต้องมีเกียร์ทดรอบเสมอไปหรือไม่
ไม่จำเป็นเสมอไป หากแรงบิดโหลดต่ำ อัตราส่วนความเฉื่อยต่ำเพียงพอ และความเร็วรอบที่ต้องการอยู่ในช่วงพิกัดของมอเตอร์ การต่อตรงก็ใช้ได้ เหตุผลที่ใส่เกียร์ทดรอบมี 2 ข้อ คือการขยายแรงบิด และการหดความเฉื่อยของโหลดให้เหลือหนึ่งส่วนของอัตราทดยกกำลังสองเพื่อให้การควบคุมเสถียร หากมีอาการว่าอัตราส่วนความเฉื่อยสูงเกินไปจนการเข้าที่ช้า การเพิ่มเกียร์ทดรอบก็เป็นทางเลือกที่ได้ผล
เกียร์ทดรอบราคาเท่าไร
เปลี่ยนแปลงมากตามกลไกและขนาด เพื่อเป็นข้อมูลอ้างอิง มีคำอธิบายที่ระบุว่าเกียร์ทดรอบสำหรับหุ่นยนต์โดยทั่วไปเป็นชิ้นส่วนราคาสูงระดับ 150,000 ถึง 250,000 เยน ซึ่งเมื่อแปลงเป็นเงินบาทจะอยู่ที่ประมาณ 31,000 ถึง 52,000 บาท หากเป็นเกียร์มอเตอร์อเนกประสงค์ความจุต่ำก็จะต่ำกว่านี้หนึ่งหลัก อย่างไรก็ตาม ในการประมาณการของกรณีตัวอย่างโรงงานในไทยของบทความนี้ ตัวเกียร์ทดรอบคิดเป็นประมาณ 36% ของยอดรวมทั้งเครื่องจักร ส่วนที่เหลือคือชิ้นส่วนเชื่อมต่อ งานกลึงกัด และแรงงานติดตั้งกับปรับตั้ง เวลาจัดงบประมาณ ขอให้ดูที่ยอดรวม ไม่ใช่ราคาตัวเครื่อง
เกณฑ์เวลาในการเปลี่ยนเกียร์ทดรอบอยู่ที่ประมาณเท่าไร
แตกต่างกันมากตามการใช้งาน แต่สำหรับการเปลี่ยนสารหล่อลื่นมีเกณฑ์ที่ประกาศไว้ 2 ชุด สำหรับเกียร์มอเตอร์ขนาดเล็กแบบทั่วไป ระบุว่าส่วนใหญ่ไม่จำเป็นต้องเปลี่ยน แต่มีเกณฑ์ที่ 10,000 ชั่วโมง และงานนี้ต้องดำเนินการในรูปแบบการส่งซ่อมกับผู้ผลิต ส่วนเกียร์ทดรอบที่อยู่ภายในหุ่นยนต์ แนะนำให้เปลี่ยนจาระบีในรอบ 3 ถึง 4 ปีต่อครั้งโดยทั่วไป เมื่อแปลงด้วยชั่วโมงเดินเครื่องจริงต่อปีแล้ว ทั้งสองค่านี้เกือบตรงกัน วิธีที่แน่นอนกว่าคือการวัดความเข้มข้นของผงเหล็กในจาระบีที่สุ่มออกมา แล้วตัดสินด้วยเกณฑ์ที่ว่า 0.050% หรือต่ำกว่าคือปกติ 0.051 ถึง 0.099% คือเฝ้าระวัง และ 0.100% ขึ้นไปคือผิดปกติ
เกียร์ทดรอบแบบไซโคลกับ Harmonic Drive ต่างกันอย่างไร
ต่างกันทั้งหลักการและงานที่ถนัด เกียร์ทดรอบแบบไซโคลใช้เฟืองตระกูลส่วนโค้งที่อาศัยเส้นโค้งขนานแบบเอพิโทรคอยด์ ส่งกำลังด้วยการสัมผัสแบบกลิ้งที่ราบรื่นจึงไม่มีการหักของฟันเฟือง ทนแรงกระแทกได้ดีเยี่ยม และครอบคลุมช่วงกว้างตั้งแต่ความจุ 0.1 กิโลวัตต์ถึง 132 กิโลวัตต์ และอัตราทด 2.5 ถึง 658503 เหมาะกับงานที่เดินเครื่องต่อเนื่องและมีโหลดกระแทกอย่างคอนเวเยอร์หรือเครื่องกวน ส่วน Harmonic Drive คือเกียร์ทดรอบแบบฮาร์มอนิก ซึ่งอาศัยการประกอบชิ้นส่วนที่มีจำนวนฟันต่างกัน 2 ฟัน ทำให้ได้อัตราทดสูงระดับ 1 ต่อ 30 ถึง 1 ต่อ 320 ในชั้นเดียว และการที่มีฟันประมาณ 30% ของจำนวนฟันทั้งหมดขบกันพร้อมกันทำให้แบ็คแลชน้อยมากและได้ความแม่นยำของตำแหน่งที่สูง มีขนาดเล็ก น้ำหนักเบา ทำโครงสร้างกลวงได้ง่าย จึงเหมาะกับเพลาข้อมือของหุ่นยนต์และเพลาอินเด็กซ์ที่ต้องการความละเอียด
แบ็คแลชของเกียร์ทดรอบปรับตั้งภายหลังได้หรือไม่
โดยทั่วไปเกียร์ทดรอบความแม่นยำสูงไม่ได้ออกแบบโครงสร้างให้ผู้ใช้ปรับตั้งแบ็คแลชได้ แม้จะมีบางกลไกที่มีชุดปรับตั้ง เช่น เฟืองตัวหนอนบางแบบ แต่เกียร์ทดรอบความแม่นยำสูงตระกูลเพลนเนตารี ฮาร์มอนิก และโทรคอยด์ ล้วนสร้างความแม่นยำเข้าไปตั้งแต่ตอนประกอบที่โรงงาน ดังนั้นความแม่นยำที่ต้องการจึงต้องทำให้ผ่านตั้งแต่ขั้นตอนการเลือก หากแบ็คแลชเพิ่มขึ้นหลังเริ่มใช้งานแล้ว ให้ถือว่าเป็นสัญญาณว่าการสึกหรอกำลังคืบหน้า และเดินหน้าไปสู่การตรวจสอบสภาพสารหล่อลื่นและพิจารณาเปลี่ยน
สรุป
การเลือกเกียร์ทดรอบคืองานที่ค่อย ๆ เติมตัวเลขลงในเกณฑ์ 6 ข้อ ได้แก่ อัตราทด แรงบิดที่ยอมให้ได้ แบ็คแลช โหลดที่ยอมให้ได้ อายุการใช้งาน และราคา โดยเริ่มจากข้อกำหนดความต้องการ กลไกแบ่งใหญ่ได้เป็น 3 แบบ คือ เพลนเนตารี ฮาร์มอนิก และตระกูลไซโคล และจะคัดกรองได้เองอย่างเป็นธรรมชาติในรูปแบบที่ว่า หากความแม่นยำเป็นตัวครอบงำก็เลือกแบบที่แบ็คแลชต่ำ หากโหลดโมเมนต์เป็นตัวครอบงำก็เลือกเกียร์ทดรอบความแม่นยำสูงที่แข็งเกร็ง และหากการเดินเครื่องต่อเนื่องกับแรงกระแทกเป็นตัวครอบงำก็เลือกแบบที่สัมผัสด้วยการกลิ้ง ในกรณีตัวอย่างโรงงานในไทยของบทความนี้ จากยอดรวม 3 เพลาที่ 244,900 บาท ตัวเกียร์ทดรอบคิดเป็นประมาณ 36% และการประมาณการกรณีลดไปใช้แบบราคาประหยัดก็พบว่าส่วนต่างแทบหายไปหมดจากชิ้นส่วนรอบข้างที่ต้องเพิ่ม หลังนำเข้าใช้งาน หากใส่รอบการเปลี่ยนสารหล่อลื่นที่คำนวณย้อนกลับจากชั่วโมงเดินเครื่องจริงต่อปี การเฝ้าติดตามสภาพด้วยความเข้มข้นของผงเหล็ก และการแยกแยะเสียงผิดปกติ เข้าไปในการปฏิบัติงาน ก็จะหลีกเลี่ยงการหยุดไลน์จากความเสียหายกะทันหันของชิ้นส่วนที่มีกำหนดส่งมอบยาวได้
TOMAS TECH ให้การสนับสนุนโรงงานญี่ปุ่นในประเทศไทยอย่างครบวงจร ตั้งแต่การออกแบบเครื่องจักร การติดตั้ง ไปจนถึงงานบำรุงรักษาหลังเริ่มเดินเครื่อง เรารับปรึกษาตั้งแต่ขั้นที่ยังไม่ได้กำหนดรุ่นของเกียร์ทดรอบ หรือขั้นตอนการเลือกที่ยังตัดสินไม่ได้ว่าการเคลื่อนไหวแบบนี้เหมาะกับกลไกแบบใด และสามารถเริ่มต้นไปด้วยกันตั้งแต่การเรียบเรียงข้อกำหนดความต้องการและการประมาณแรงบิดที่จำเป็น หากมีเรื่องที่กำลังพิจารณาอยู่ ติดต่อเราได้ตามสะดวกที่หน้าติดต่อเรา
ข้อมูลอ้างอิง
- เกียร์ทดรอบคืออะไร (นิยามของเกียร์ทดรอบโดย Nabtesco บทบาทในหุ่นยนต์อุตสาหกรรม และความเป็นมาของการพัฒนา RV precision reducer)
- 3 จุดเด่นของ RV precision reducer (การใช้เฟืองโทรคอยด์ เทคโนโลยีการผลิตระดับ 1 ไมโครเมตร และโครงสร้างชนิดกลวง)
- สเปกผลิตภัณฑ์ตระกูล RV-N (แบ็คแลชภายใน 1 ลิปดา ลอสต์โมชันภายใน 1 ลิปดา อัตราทด 41 ถึง 203.52 แรงบิดพิกัด 245 ถึง 7000 นิวตันเมตร)
- Cyclo reducer (หลักการเส้นโค้งขนานแบบเอพิโทรคอยด์โดย Sumitomo Heavy Industries การสัมผัสแบบกลิ้ง ความจุ 0.1 ถึง 132 กิโลวัตต์ อัตราทด 2.5 ถึง 658503)
- เกียร์ทดรอบแบบเพลนเนตารีสำหรับเซอร์โวมอเตอร์ตระกูล IB series (สเปกแบ็คแลชแยกตามชนิด PE 15 ลิปดา P1 3 ลิปดาหรือ 15 ลิปดา P2 3 ลิปดา PK1 6 ลิปดาหรือ 15 ลิปดา)
- หลักการของ Harmonic Drive (โครงสร้าง 3 ชิ้นส่วน ผลต่างจำนวนฟัน 2 ฟัน อัตราทด 1 ต่อ 30 ถึง 1 ต่อ 320 ฟันประมาณ 30% ของทั้งหมดขบกันพร้อมกัน)
- สารหล่อลื่น (RVGREASE LB00 และ RVOIL SB150 ของแท้จาก Nabtesco และผลของสารหล่อลื่นเฉพาะทางต่ออายุการใช้งาน)
- คำถามที่พบบ่อยเกี่ยวกับการเปลี่ยนจาระบี (เกณฑ์การเปลี่ยนที่ 10,000 ชั่วโมงโดย Nissei และข้อจำกัดในการใช้งานที่ลูกค้าไม่สามารถเปลี่ยนเองได้)
- การเปลี่ยนจาระบีของหุ่นยนต์ FANUC (รอบการเปลี่ยน 3 ถึง 4 ปี ช่วงราคาเกียร์ทดรอบและกำหนดส่งมอบ 1 ถึง 2 เดือน เกณฑ์ตัดสินความเข้มข้นของผงเหล็กแบบปกติ เฝ้าระวัง และผิดปกติ)
- สาเหตุที่ทำให้เกียร์ทดรอบเกิดเสียงผิดปกติ (ความสัมพันธ์ระหว่างชนิดของเสียงกับสาเหตุที่คาดว่าเป็นไปได้ การแยกแยะระหว่างความบกพร่องตั้งแต่แรกกับการเสื่อมตามอายุ และรายการตรวจสอบที่หน้างาน)


