


สเปกที่ได้รับจากผู้ผลิตเครื่องจักรเขียนไว้เพียงว่า “แกน Z: เซอร์โวมอเตอร์พร้อมเบรก” เมื่อเปิดดูเอกสารการคำนวณ ก็ผ่านเกณฑ์ด้วยเงื่อนไข “แรงบิดเสียดทานสถิตของเบรก > แรงบิดภาระ” แต่การเลือกเบรกแม่เหล็กไฟฟ้าด้วยบรรทัดเดียวนี้มีจุดที่น่ากังวลอยู่ ตัวอย่างเช่น จำนวนครั้งที่เบรกยึด (holding brake) ซึ่งติดตั้งอยู่ในเซอร์โวมอเตอร์สามารถเบรกหยุดในกรณีฉุกเฉินได้ อยู่ที่ 20,000 ครั้งในรุ่นส่วนใหญ่ของซีรีส์ HK-KT ของ Mitsubishi Electric ขณะที่ Servo Line ของ Kendrion และ INTORQ BFK458 (กรณีใช้เป็นเบรกยึด) อยู่ที่ 500 ครั้ง แม้จะเรียกว่า “เบรกยึด” เหมือนกัน แต่ขีดจำกัดของการเบรกฉุกเฉินต่างกันถึงคนละหลัก
บทความนี้มีข้อเสนอเพียงข้อเดียว เบรกแม่เหล็กไฟฟ้าของแกนแนวตั้งไม่สามารถเลือกได้จากเพียง “แรงบิดในแคตตาล็อกมากกว่าภาระหรือไม่”
- เบรกยึดที่ติดตั้งในเซอร์โวมอเตอร์ไม่ใช่ “เบรกสำหรับหยุด” และจำนวนครั้งของการเบรกฉุกเฉินมีขีดจำกัดที่ต่างกันมากในแต่ละผู้ผลิต
- แม้จะใช้คำเดียวกันว่า “ค่าตัวประกอบความปลอดภัย (safety factor)” แต่แต่ละบริษัทคูณกับค่าคนละตัว และเปรียบเทียบกับค่าคนละตัว (แรงบิดเสียดทานสถิตหรือแรงบิดเสียดทานจลน์)
- ความล่าช้าของการเบรกไม่ใช่ตัวเลขของตัวเบรกเพียงอย่างเดียว แต่เปลี่ยนไปหลายเท่าตามวงจรตัดไฟ และความล่าช้านั้นทำให้ระยะหยุดเมื่อหยุดฉุกเฉินขณะแกนเคลื่อนลงยาวขึ้นมาก
- แม้จะผ่านการทดสอบเบรกแบบสถิต ก็ไม่ได้รับประกันไปถึงระยะหยุดเมื่อหยุดฉุกเฉิน
ดังนั้น สิ่งสำคัญสำหรับฝ่ายผู้สั่งซื้อคือ ให้ผู้เสนอราคาเขียนใน RFP (เอกสารขอใบเสนอราคา) ว่า “ประเภทของเบรกและสมมติฐานของการเบรกฉุกเฉิน” “ใช้สูตรและค่าตัวประกอบของบริษัทใด และเปรียบเทียบกับอะไร” “วิธีตัดไฟและอุปกรณ์ป้องกัน” “การคำนวณระยะหยุด” “วิธีทดสอบเป็นระยะ” และ “มีคนเข้าไปใต้แกนหรือไม่” แล้ววัดค่าจริงไว้ใน FAT/SAT
ต่อไปนี้จะอธิบายสำหรับผู้รับผิดชอบด้านวิศวกรรมการผลิต การออกแบบเครื่องจักร การบำรุงรักษา และการจัดซื้อ ที่ออกแบบ สั่งซื้อ และบำรุงรักษาเครื่องจักรอัตโนมัติ เครื่องตรวจสอบ อุปกรณ์ยกขึ้นลง และระบบหยิบวาง (pick and place) ในโรงงานญี่ปุ่นในไทย (และอาเซียน) โดยเรียงตามประเภทของเบรกแม่เหล็กไฟฟ้า 7 ขั้นตอนการเลือก การคำนวณแรงบิดเบรก เวลาตอบสนองกับวงจรตัดไฟ ระยะหยุด การรันอิน อุณหภูมิ และการสึกหรอ การทดสอบเบรกและการทำระบบสำรอง RFP, FAT/SAT และการจัดหาในไทย สำหรับบอลสกรูที่ใช้ขับเคลื่อน ได้อธิบายไว้ใน “การเลือกบอลสกรูในไทย: คู่มือ RFP และ FAT/SAT” และชิ้นส่วนที่เชื่อมมอเตอร์กับสกรูอยู่ใน “การเลือกคัปปลิ้งสำหรับแกนเซอร์โว: แรงบิด ความแข็งเชิงบิด การเยื้องศูนย์ และ RFP ในโรงงานไทย” บทความนี้จึงเจาะเฉพาะ “ตัวเบรกที่ใช้หยุดและยึดแกนแนวตั้ง” การคำนวณแบบจำลองในบทความไม่ใช่ค่าออกแบบของเครื่องจักรใดเครื่องหนึ่ง แต่เป็นตัวอย่างเพื่อแสดงโครงสร้างและความไวของการคำนวณ
ทำไมการเลือกเบรกแม่เหล็กไฟฟ้าด้วย “แรงบิดพอหรือไม่” อย่างเดียวจึงอันตราย
“การยึด” กับ “การเบรกหยุด” เป็นงานคนละอย่าง
เบรกแม่เหล็กไฟฟ้ามีงานสองอย่าง คือ การยึดแกนที่หยุดอยู่ให้คงอยู่อย่างนั้น และการหยุดแกนที่กำลังหมุน (การเบรกหยุด) อย่างแรกผิวเสียดทานไม่ลื่นไถล การสึกหรอจึงแทบไม่เกิด แต่อย่างหลังผิวเสียดทานลื่นไถลไปพร้อมกับเปลี่ยนพลังงานจลน์เป็นความร้อน จึงเกิดการสึกหรอและความร้อนทุกครั้ง แม้แรงบิดในแคตตาล็อกจะมากกว่าภาระ ก็เป็นเพียงการยืนยันว่า “ยึดได้หรือไม่” ส่วน “ในกรณีฉุกเฉินหยุดได้กี่ครั้ง และหยุดพลังงานได้เท่าใด” ต้องตรวจสอบด้วยตัวเลขอื่น
เกี่ยวกับเบรกที่ติดตั้งในเซอร์โวมอเตอร์ Mitsubishi Electric, Panasonic และ Yaskawa Electric ต่างเขียนไว้ว่าไม่ให้ใช้กับการเบรกหยุดตามปกติ (การหยุดมอเตอร์ที่กำลังหมุน) ในอีกด้านหนึ่ง Mitsubishi Electric ระบุ “งานเบรกที่ยอมให้ (permissible braking work)” และ “อายุการใช้งาน (จำนวนครั้งการเบรก)” ไว้สำหรับเบรกแม่เหล็กไฟฟ้าของ HK-KT และ Kendrion ระบุโหมดการทำงานของ Servo Line ว่า “Holding brake with emergency stop function (เบรกยึดที่มีฟังก์ชันหยุดฉุกเฉิน)” กล่าวคือ ความเข้าใจที่ถูกต้องคือ “ใช้เบรกหยุดในกรณีฉุกเฉินได้ แต่มีขีดจำกัดของจำนวนครั้งและงานต่อครั้ง” และขีดจำกัดนั้นต่างกันมากในแต่ละผู้ผลิต เช่น 20,000 ครั้งกับ 500 ครั้งที่กล่าวไว้ตอนต้น
“ตกลงมาหลายเซนติเมตร” มักเป็นปัญหาของความล่าช้าและวงจร
กับดักอีกข้อหนึ่งคือเรื่องเวลา เบรกไม่ได้ทำงานทันทีที่ตัดไฟ Ogura Clutch และ Miki Pulley เรียกเวลาตั้งแต่ตัดไฟจนเบรกเริ่มทำงานว่า “เวลาปล่อย (อาร์มาเจอร์)” (armature release time) เวลานี้ไม่ได้ขึ้นกับแบบและขนาดของเบรกเท่านั้น แต่เปลี่ยนไปหลายเท่าตามวิธีตัดไฟ (ตัดฝั่ง DC หรือตัดฝั่ง AC) และชนิดของอุปกรณ์ดูดซับเสิร์จ ในช่วงเวลานั้น หากมอเตอร์ไม่ได้รับน้ำหนักแกนไว้ แกนแนวตั้งจะเร่งความเร็วลงด้วยแรงโน้มถ่วง ปรากฏการณ์อย่าง “ไฟดับแล้วแกน Z ตกลงมาเล็กน้อย” หรือ “หยุดฉุกเฉินแล้วแกนลดลงหลายเซนติเมตร” บางครั้งอธิบายได้ด้วยความล่าช้านี้ และความเร็วที่เพิ่มขึ้นระหว่างความล่าช้า ในบทต่อ ๆ ไปจะแสดงการคำนวณซึ่งเพียงเปลี่ยนค่าสมมติของความล่าช้า ระยะหยุดขณะเคลื่อนลงก็เพิ่มขึ้นเป็นประมาณ 3.7 เท่า
กำหนดการงานแสดงสินค้า
ระหว่างวันที่ 26 ถึง 31 ตุลาคม 2026 มีกำหนดจัดงาน JIMTOF2026 (งานแสดงเครื่องมือกลนานาชาติญี่ปุ่น ครั้งที่ 33) ที่ Tokyo Big Sight ส่วนในไทย มีกำหนดจัดงาน METALEX 2026 ที่ BITEC (กรุงเทพฯ) ระหว่างวันที่ 18 ถึง 21 พฤศจิกายน ก่อนไปเปรียบเทียบชิ้นส่วนขับเคลื่อนและเบรกในงานแสดงสินค้า หากมีแกนการเลือกในบทความนี้ติดมือไว้ ก็น่าจะถามเจ้าหน้าที่ประจำบูธได้เจาะจงขึ้น
เบรกแม่เหล็กไฟฟ้าคืออะไร: แบบทำงานเมื่อไม่จ่ายไฟกับแบบทำงานเมื่อจ่ายไฟ และประเภทสำหรับเบรกหยุด สำหรับยึด และสำหรับยึดเท่านั้น
การทำงานของแบบทำงานเมื่อไม่จ่ายไฟ
เบรกที่ใช้ป้องกันแกนแนวตั้งตกคือเบรก “แบบทำงานเมื่อไม่จ่ายไฟ (non-excitation actuated)” ซึ่งทำงานเมื่อไฟถูกตัด ตามคำอธิบายในแคตตาล็อกฉบับปี 2020 ของ Ogura Clutch เมื่อตัดกระแสที่ไหลเข้าคอยล์ กระแสจะไม่ลดเป็นศูนย์ทันทีแต่ค่อย ๆ ลดลง แล้วอาร์มาเจอร์จะแยกออกจากฟิลด์ด้วยแรงสปริงโดยล่าช้าเล็กน้อย และเกิดแรงบิดเสียดทาน เมื่อความเร็วรอบลดลงจนหยุด แรงเสียดทานจะเปลี่ยนจากแบบจลน์เป็นแบบสถิต และแรงบิดยังคงอยู่ ในทางกลับกัน เมื่อจ่ายไฟ กระแสจะเพิ่มขึ้นตามค่าคงที่เวลาที่กำหนด และเมื่อถึงค่าหนึ่ง อาร์มาเจอร์จะถูกดูดและแรงบิดหายไป (การปลดเบรก)
Ogura Clutch เรียกเวลาตั้งแต่ตัดกระแสจนอาร์มาเจอร์แยกออกว่า “เวลาปล่อยอาร์มาเจอร์ (armature release time)” และเรียกเวลาตั้งแต่จ่ายไฟจนอาร์มาเจอร์ถูกดูดว่า “เวลาดูดอาร์มาเจอร์ (armature attraction time)” ในบทความนี้ก็ใช้ในความหมาย เวลาปล่อยอาร์มาเจอร์ = เวลาตั้งแต่ตัดไฟจนเบรกเริ่มทำงาน และ เวลาดูดอาร์มาเจอร์ = เวลาตั้งแต่จ่ายไฟจนเบรกถูกปลด ชื่อเรียกต่างกันในแต่ละบริษัท Mitsubishi Electric เรียกอย่างแรกว่า “Braking delay time” และอย่างหลังว่า “Release delay time” ส่วน mayr เรียกอย่างแรกว่า “Response delay on connection t11” (และเวลาจนแรงบิดขึ้นถึงค่าคือ “Connection time t1”) และเรียกอย่างหลังว่า “Separation time t2” เวลาอ่านเอกสารภาษาอังกฤษจึงต้องระวังเพราะสับสนทิศทางได้ง่าย (ในหน้าภาษาอังกฤษของ Panasonic คำที่หน้าภาษาญี่ปุ่นหมายถึง “เวลาปล่อยอาร์มาเจอร์” เขียนเป็น “Releasing time” และคำที่หมายถึง “เวลาดูดอาร์มาเจอร์” เขียนเป็น “Engaging time” ซึ่งดูเหมือนตัวอักษรกับความหมายกลับกัน)
การเปรียบเทียบแบบต่าง ๆ
| แบบ | การทำงาน (ภายในขอบเขตแหล่งที่มา) | บทบาทกับแกนแนวตั้งและข้อควรระวัง |
|---|---|---|
| แบบทำงานเมื่อไม่จ่ายไฟ (แบบสปริง, spring-applied brake) | เบรกด้วยแรงสปริงและปลดเบรกเมื่อจ่ายไฟ (Ogura Clutch) เบรกในตัวเซอร์โวมอเตอร์ส่วนใหญ่เป็นแบบนี้ ชื่อแบบของเบรกแม่เหล็กไฟฟ้าของ Mitsubishi Electric HK-KT คือ “Spring actuated type safety brake” | ทำงานเมื่อไฟดับ จึงเป็นแบบพื้นฐานของการป้องกันการตก ต้องตรวจสอบประเภท (สำหรับเบรกหยุด/สำหรับยึด/สำหรับยึดเท่านั้น) ทุกครั้ง |
| แบบทำงานเมื่อไม่จ่ายไฟ (แบบแม่เหล็กถาวร) | เบรกด้วยแรงของแม่เหล็กถาวร อาร์มาเจอร์เป็นแบบแผ่นสปริงจึงไม่มีระยะคลอน (Miki Pulley) Ogura Clutch แนะนำซีรีส์ PNB (ช่วงแรงบิด [อ้างอิง] 12 ถึง 250 N·m) ว่าเป็น “แบบใช้ได้ทั้งเบรกหยุดและยึด” | mayr อ้างในคำอธิบายเบรกเซอร์โวแบบสปริงของตนว่า เบรกแม่เหล็กถาวรแบบเหล็กกับเหล็กจะถึงขีดจำกัดด้วยงานเสียดทานของการหยุดฉุกเฉิน (ข้ออ้างของผู้ผลิต) ข้อความของแต่ละบริษัทไปคนละทิศทาง จึงต้องตรวจสอบจากสเปกของผลิตภัณฑ์ที่ใช้จริง |
| แบบทำงานเมื่อจ่ายไฟ | ตามชื่อ คือแบบที่ทำงานเมื่อจ่ายไฟ (Miki Pulley แยกไว้ในแคตตาล็อกอีกเล่ม) | ไม่เหมาะกับการยึดในสภาพที่ไฟถูกตัด ในการใช้งานป้องกันการตกของบทความนี้จึงถือแบบทำงานเมื่อไม่จ่ายไฟเป็นหลัก |
3 ประเภท: สำหรับเบรกหยุด สำหรับยึด และสำหรับยึดเท่านั้น
แม้เป็นแบบทำงานเมื่อไม่จ่ายไฟเหมือนกัน ก็ยังแบ่งประเภทตามการใช้งาน หากเข้าใจผิดตรงนี้ ถึงแรงบิดจะพอ วิธีใช้ก็อาจอยู่นอกสเปก
| ผู้ผลิตและซีรีส์ | ประเภท | การเบรกฉุกเฉิน (ตามที่แต่ละบริษัทระบุ) |
|---|---|---|
| Ogura Clutch แบบ SNB-N | สำหรับเบรกหยุด (ในคำแนะนำซีรีส์เรียกว่า “แบบใช้ได้ทั้งเบรกหยุดและยึด”) | ใช้เบรกหยุดได้ |
| Ogura Clutch แบบ RNB-N | สำหรับยึด | “เป็นแบบสำหรับยึดและหยุดฉุกเฉิน จึงไม่สามารถใช้เป็นเบรกสำหรับเบรกหยุดได้” |
| Miki Pulley BXW(L) | สำหรับเบรกหยุด | เบรกหยุดได้ |
| Miki Pulley BXW(H), BXW(R), BXR | สำหรับยึด | ไม่ใช้กับการเบรกหยุดตามปกติ จำกัดเฉพาะการเบรกฉุกเฉิน เช่น ขณะไฟดับ |
| Miki Pulley BXW(S) | สำหรับยึดเท่านั้น | แม้แต่การเบรกฉุกเฉินขณะไฟดับก็ทำไม่ได้ |
| INTORQ BFK458 (Kendrion) | เบรกตัวเดียวกันระบุแรงบิดพิกัดทั้ง “สำหรับเบรกหยุด” และ “สำหรับยึด” | จำนวนครั้งการหยุดฉุกเฉินเมื่อใช้เป็นเบรกยึดคือ 500 ครั้งทุกขนาด |
ตัวอย่าง INTORQ BFK458 เข้าใจง่าย แรงบิดพิกัดที่ 100 min⁻¹ ของขนาด 06 คือ สำหรับเบรกหยุด 4 Nm/สำหรับยึด 6 Nm ขนาด 10 คือ 16/23 Nm ขนาด 16 คือ 80/125 Nm และขนาด 25 คือ 400/600 Nm หากใช้เป็นแบบสำหรับยึด ก็ระบุแรงบิดได้สูงกว่า แต่แลกกับการที่การหยุดฉุกเฉินถูกจำกัดด้วยจำนวนครั้ง ในเชิงอรรถระบุว่า เบรกยึดสามารถใช้เป็นเบรกสำหรับเบรกหยุดได้ แต่ต้องปรับตั้งบ่อยขึ้นหรือใช้การกระตุ้นเกิน (overexcitation) เวลาเปรียบเทียบแรงบิดในแคตตาล็อก ให้ตรวจสอบก่อนเป็นอันดับแรกว่า เป็นค่าพิกัดของประเภทใด
เบรกยึดของเซอร์โวมอเตอร์ไม่ใช่ “เบรกสำหรับหยุด”
เปรียบเทียบข้อความของแต่ละผู้ผลิต
ต่อไปนี้คือข้อความในเอกสารของผู้ผลิตที่บทความนี้อ้างอิง เกี่ยวกับเบรกยึดที่ติดตั้งในเซอร์โวมอเตอร์ ตัวเลขเป็นค่าของแต่ละบริษัท แต่ละซีรีส์ และแต่ละรุ่น ไม่สามารถใช้กับผลิตภัณฑ์ของบริษัทอื่นได้
| ผู้ผลิตและซีรีส์ | การเบรกหยุดตามปกติ | การเบรกในกรณีฉุกเฉินและขีดจำกัด (ตามที่แต่ละบริษัทระบุ) | อื่น ๆ |
|---|---|---|---|
| Mitsubishi Electric HK-KT (สำหรับ MELSERVO-J5) | ไม่ใช้ (รวมถึงการเบรกขณะ servo lock) | อายุการใช้งาน 20,000 ครั้ง (ภายใต้เงื่อนไข HK-KT053WB ถึง 13WB ครั้งละ 5.6 J, HK-KT23WB ถึง 63(4)WB ครั้งละ 22 J, HK-KT7M3(4)WB และ 103(4)WB ครั้งละ 64 J และบางรุ่นของแบบ UWB ครั้งละ 33 J) ส่วน HK-KT153(4)WB ถึง 202(4)WB คือ 5,000 ครั้ง (64 J) | ไม่มีกลไกปลดเบรกด้วยมือ ปรับช่องว่างไม่ได้ อายุการใช้งานคือจำนวนครั้งการเบรกจนกว่าจะต้องปรับช่องว่าง |
| Panasonic MINAS A6 | ไม่สามารถใช้เพื่อเบรกขณะมอเตอร์หมุน | ไม่ได้กล่าวถึงในขอบเขตของหน้ารหัสสินค้าที่บทความนี้อ้างอิง | แรงบิดเสียดทานสถิตของ MSMF402L1D6 (4 kW, พิกัด 12.7 N·m) คือ 16.2 N·m ขึ้นไป |
| Yaskawa Electric Σ-7 SGM7J (200 V, แคตตาล็อกสำหรับยุโรป) | ใช้หยุดเซอร์โวมอเตอร์ไม่ได้ | บทความนี้ไม่ได้ตรวจสอบ | แรงบิดยึดเท่ากับแรงบิดพิกัดของมอเตอร์ (ตัวอย่าง: SGM7J-04A แรงบิดพิกัด 1.27 Nm/แรงบิดยึด 1.27 Nm) |
| Kendrion Servo Line | โหมดการทำงานคือ “เบรกยึดที่มีฟังก์ชันหยุดฉุกเฉิน” | ขนาด 06: พลังงานสวิตช์สูงสุดต่อการหยุดฉุกเฉิน 1 ครั้ง 70 J จำนวนครั้งการหยุดฉุกเฉิน 500 ครั้ง (มาตรฐาน) ขนาด 10: 600 J, 500 ครั้ง | แสดง “แรงบิดสถิตต่ำสุดที่รับประกันตลอดอายุการใช้งาน” แยกจาก “แรงบิดสถิตระบุ (nominal)” (ขนาด 06 คือ 3.3/4.5 Nm) |
| INTORQ BFK458 (Kendrion) | เมื่อใช้เป็นแบบสำหรับยึด ใช้ได้เฉพาะการหยุดฉุกเฉิน | จำนวนครั้งการหยุดฉุกเฉินเมื่อใช้เป็นเบรกยึด 500 ครั้ง (ทุกขนาด) | แรงบิดพิกัดของแบบสำหรับเบรกหยุดกับแบบสำหรับยึดต่างกัน |
| mayr ROBA-servostop Lean | ไม่เหมาะกับการเบรกหยุดเป็นรอบในการเดินเครื่องแบบรอบซ้ำ | ใช้เป็นเบรกยึด สำหรับการเบรกหยุดฉุกเฉินในจำนวนครั้งที่จำกัดเท่านั้น | ระยะเวลาใช้งาน 20 ปี หรือจนถึง T10d |
| Miki Pulley BXW(S) | สำหรับยึดเท่านั้น | แม้แต่การเบรกฉุกเฉินขณะไฟดับก็ทำไม่ได้ | ประเภทการใช้งานเป็นตัวแบ่งว่าเบรกฉุกเฉินได้หรือไม่ |
จัดระเบียบเป็น 3 ระดับ
ตารางนี้จะเข้าใจง่ายขึ้นหากอ่านเป็น 3 ระดับดังนี้
- การหยุดตามปกติให้ทำด้วยเซอร์โว (การหยุดด้วยการควบคุม) Mitsubishi Electric, Panasonic และ Yaskawa Electric ต่างไม่ได้ถือว่าการใช้เบรกในตัวหยุดมอเตอร์ที่กำลังหมุนเป็นวิธีใช้งานตามปกติ
- แม้การเบรกในกรณีฉุกเฉินจะ “ทำได้” ก็มีขีดจำกัดของจำนวนครั้งและงานต่อครั้ง รุ่นส่วนใหญ่ของ Mitsubishi Electric HK-KT คือ 20,000 ครั้ง HK-KT153(4)WB ถึง 202(4)WB คือ 5,000 ครั้ง ส่วน Kendrion Servo Line และ INTORQ BFK458 (สำหรับยึด) คือ 500 ครั้ง ยิ่งไปกว่านั้น นิยามว่า “เบรกครั้งละกี่ J ได้กี่ครั้ง” ก็ต่างกันในแต่ละบริษัท จึงไม่สามารถนำจำนวนครั้งมาเรียงเทียบกันเพื่อตัดสินว่าดีกว่าหรือด้อยกว่าได้
- ในประเภท “สำหรับยึดเท่านั้น” มีผลิตภัณฑ์ที่แม้แต่การเบรกฉุกเฉินก็ทำไม่ได้ Miki Pulley BXW(S) เป็นตัวอย่าง
สิ่งที่ควรระวังตรงนี้คือ ไม่ได้หมายความว่า “เบรกในตัวเซอร์โวใช้หยุดฉุกเฉินไม่ได้เลย” Mitsubishi Electric ระบุว่ามอเตอร์ที่มีเบรกแม่เหล็กไฟฟ้าใช้เพื่อป้องกันการตกในงานยกขึ้นลงแนวตั้ง หรือเป็นความปลอดภัยสองชั้นขณะหยุดฉุกเฉินได้ ที่ถูกต้องคือ “ไม่ใช้กับการหยุดตามปกติ และในกรณีฉุกเฉินใช้ภายในขีดจำกัดของจำนวนครั้งและงาน” และเพื่อไม่ให้เกินขีดจำกัดนั้น การออกแบบให้ การหยุดตามปกติและการหยุดเพื่อป้องกัน (protective stop) ทำด้วยการหยุดด้วยการควบคุมฝั่งเซอร์โว จึงเป็นเงื่อนไขพื้นฐาน เอกสารข้อมูล (FBHM-005) ของ DGUV องค์กรประกันอุบัติเหตุจากการทำงานของเยอรมนี ก็ยกไว้ว่า เพื่อหลีกเลี่ยงการสึกหรอของเบรกที่ไม่จำเป็น หากการประเมินความเสี่ยงอนุญาต ควรให้ความสำคัญกับ stop category 1 (การหยุดด้วยการควบคุม) ตาม EN 60204-1 มากกว่าการหยุดด้วยเบรกเชิงกล ทั้งสำหรับการหยุดเดินเครื่องและการหยุดฉุกเฉิน
ส่วนเผื่อของแรงบิดยึดก็ต่างกันในแต่ละผู้ผลิต
วิธีกำหนดแรงบิดยึดของเบรกในตัวมอเตอร์ก็ไม่ได้เหมือนกันทั้งหมด Yaskawa Electric Σ-7 SGM7J กำหนดแรงบิดยึดให้เท่ากับแรงบิดพิกัดของมอเตอร์ Panasonic MSMF402L1D6 มีแรงบิดเสียดทานสถิต 16.2 N·m ขึ้นไป เทียบกับแรงบิดพิกัด 12.7 N·m (ประมาณ 1.28 เท่า) Mitsubishi Electric HK-KT ระบุค่าต่ำสุดของแรงบิดเสียดทานสถิตแยกตามรุ่น และหมายเหตุว่าเป็นค่าต่ำสุดที่ 20 °C ในสภาพเริ่มต้น Mitsubishi Electric เขียนเงื่อนไขการเลือกมอเตอร์ไว้ว่า ในเครื่องจักรที่เกิดแรงบิดไม่สมดุล (unbalanced torque) เช่นแกนแนวตั้ง ให้แรงบิดไม่สมดุลไม่เกิน 70% ของแรงบิดพิกัด (นี่คือการลดพิกัดฝั่งมอเตอร์ ไม่ใช่ข้อกำหนดของแรงบิดเบรก) จึงควรถือไว้ก่อนว่า “ส่วนเผื่อเทียบกับภาระ” ของเบรกในตัวมอเตอร์ต่างกันไปตามผู้ผลิตและซีรีส์
แกนที่ขับด้วยสายพานต้องระวัง
Mitsubishi Electric ระบุว่า นอกจากการเดินสายผิดและอายุการใช้งานแล้ว ขึ้นอยู่กับโครงสร้างเครื่องจักร บางครั้งอาจยึดแกนไว้ไม่ได้ โดยยกตัวอย่าง “กรณีที่เชื่อมบอลสกรูกับมอเตอร์ด้วยสายพานไทมิ่ง” และกำหนดให้ติดตั้งตัวหยุด (stopper) ที่ฝั่งเครื่องจักรเพื่อความปลอดภัย เบรกในตัวมอเตอร์หยุดได้เพียงเพลามอเตอร์ หากสายพานขาดหรือฟันกระโดด ฝั่งสกรูจะไม่ถูกยึด สำหรับแกนแนวตั้งที่ส่งกำลังผ่านสายพาน ให้พิจารณาโครงสร้างที่วางเบรกไว้ฝั่งสกรู หรือติดตั้งตัวหยุดเชิงกล
7 ขั้นตอนการเลือกเบรกแม่เหล็กไฟฟ้า
จากนี้คือลำดับการเลือกโดยสมมติเป็นแกนแนวตั้ง เมื่อรวมส่วนที่ขั้นตอนของแต่ละบริษัทและเอกสารข้อมูลของ DGUV มีร่วมกัน จะจัดได้เป็น 7 ขั้นตอนดังนี้
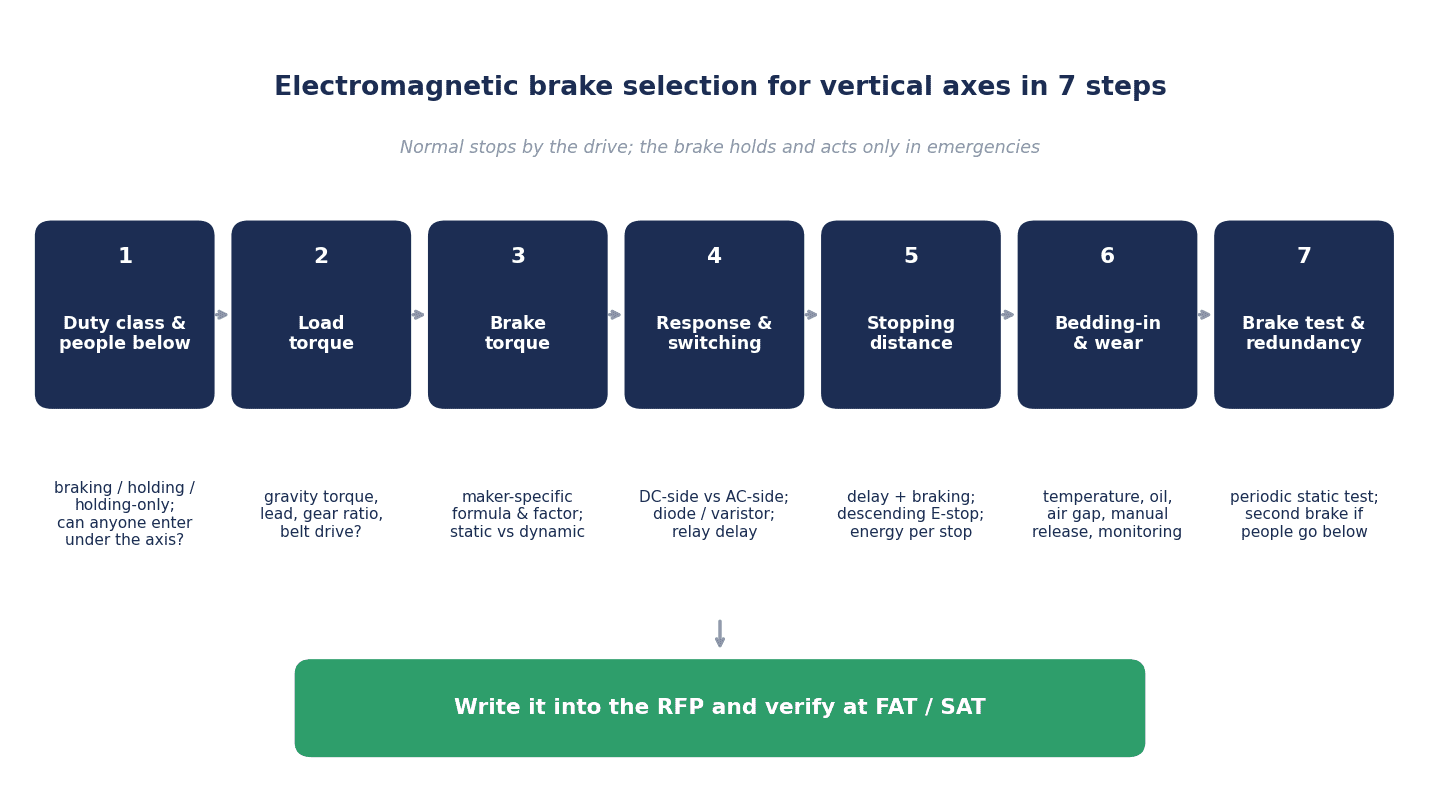
| ขั้นตอน | สิ่งที่ต้องตัดสินใจ | จุดตรวจสอบหลัก |
|---|---|---|
| ① ประเภทการใช้งาน | การหยุดตามปกติทำด้วยการหยุดด้วยการควบคุม เบรกใช้สำหรับการยึดและกรณีฉุกเฉิน เป็นแบบสำหรับเบรกหยุด สำหรับยึด หรือสำหรับยึดเท่านั้น และมีคนเข้าไปใต้แกนหรือไม่ | จำนวนครั้งที่คาดว่าจะเบรกฉุกเฉิน หากมีคนเข้าไปใต้แกน ให้ถือการทำระบบสำรองเป็นเงื่อนไขพื้นฐาน |
| ② แรงบิดภาระ | แรงบิดจากแรงโน้มถ่วงของแกนแนวตั้ง ระยะลีดของสกรู อัตราทด มีสายพานหรือไม่ | จัดการประสิทธิภาพอย่างไร (ใช้ 1.0 หรือหารด้วยประสิทธิภาพ) |
| ③ แรงบิดเบรกที่ต้องการ | สูตรและค่าตัวประกอบของผู้ผลิตที่เลือกใช้ | เปรียบเทียบกับแรงบิดเสียดทานสถิต หรือกับแรงบิดเสียดทานจลน์ |
| ④ เวลาตอบสนองและวงจรตัดไฟ | เวลาปล่อยอาร์มาเจอร์ การตัดฝั่ง DC/ฝั่ง AC ไดโอด/วาริสเตอร์ รีเลย์ | เงื่อนไขการวัดค่าในแคตตาล็อกตรงกับวงจรของเครื่องจริงหรือไม่ |
| ⑤ ระยะหยุดและงานของการเบรกฉุกเฉิน | ระยะตกระหว่างความล่าช้า + ระยะลดความเร็วระหว่างเบรก การหยุดฉุกเฉินขณะเดินเครื่องเคลื่อนลงคือกรณีเลวร้ายที่สุด | งานเบรกต่อครั้ง [J] จำนวนครั้ง ความถี่ |
| ⑥ การรันอิน อุณหภูมิ การสึกหรอ การตรวจติดตาม | แรงบิดเริ่มต้น การลดลงตามอุณหภูมิ น้ำมันและสนิม การปรับช่องว่าง การปลดเบรกด้วยมือ การตรวจสอบการปลดเบรก | จะยืนยัน “แรงบิดที่ได้อยู่ตอนนี้” อย่างไร |
| ⑦ การทดสอบ ระบบสำรอง การสั่งซื้อ | การทดสอบเบรกเป็นระยะ ระบบสำรอง RFP, FAT/SAT อะไหล่สำรอง | แรงบิดทดสอบ ความถี่ และบันทึก โครงสร้างกรณีมีคนเข้าไปใต้แกน |
7 ขั้นตอนนี้ไม่ใช่เส้นทางทางเดียว ตัวอย่างเช่น หากพบในขั้น ⑤ ว่าระยะหยุดยาวเกินไป ให้ย้อนกลับไปที่วงจรตัดไฟในขั้น ④ หากยังไม่พอ ให้พิจารณาเบรกที่มีแรงบิดสูงขึ้นในขั้น ③ และหากพบในขั้น ⑦ ว่ามีคนเข้าไปใต้แกน ให้ทบทวนโครงสร้างตั้งแต่ขั้น ① ลำดับการสั่งซื้อและการตรวจรับที่รวมมอเตอร์และไดรเวอร์ได้สรุปไว้ใน “การควบคุมเซอร์โว: คู่มือจัดซื้อและ FAT/SAT สำหรับโรงงานไทยปี 2026“
การคำนวณแรงบิดเบรก: แรงบิดภาระของแกนแนวตั้งและค่าตัวประกอบความปลอดภัย
แรงบิดจากแรงโน้มถ่วงของบอลสกรูแนวตั้ง
แรงบิดที่ภาระพยายามเคลื่อนลงในบอลสกรูที่วางแนวตั้ง แสดงไว้ในแคตตาล็อกฉบับปี 2020 ของ Ogura Clutch ด้วยสูตรต่อไปนี้
T = 9.8 × m × P / 2π [N·m] (m: มวลของวัตถุที่เคลื่อนที่เชิงเส้น kg, P: ระยะลีดของสกรู m/rev ถือประสิทธิภาพเป็น 1.0)
ในอีกด้านหนึ่ง เอกสารทางเทคนิคของ Miki Pulley ใช้รูปแบบที่ใส่ประสิทธิภาพ η และแรงเสียดทานไว้ คือ Tℓ = R × P/(2π) × (F + μMg)/η (R คืออัตราทด F คือแรงภายนอก) หากนำรูปแบบนี้มาใช้กับการยึดต้านแรงโน้มถ่วงของแกนแนวตั้ง ก็จะต้องถือ F เป็นแรงโน้มถ่วง Mg แต่นี่เป็นการนำมาใช้ของฝั่งบทความเอง สูตรของ Ogura ใช้ประสิทธิภาพ 1.0 ส่วนรูปแบบของ Miki หารด้วยประสิทธิภาพ ดังนั้นแม้เป็นแกนเดียวกัน รูปแบบของ Miki จะให้ค่าค่อนข้างสูงกว่า ในเอกสารการคำนวณ ให้ระบุไว้ชัดเจนว่า คำนวณแรงบิดภาระด้วยวิธีใด
ค่าตัวประกอบความปลอดภัยของแต่ละบริษัทมาเป็นชุด “คูณกับอะไร” และ “เปรียบเทียบกับอะไร”
| ผู้ผลิตและหน่วยงาน | สูตร | ตัวอย่างค่าตัวประกอบ (ตามนิยามของแต่ละบริษัท) | สิ่งที่นำไปเปรียบเทียบ |
|---|---|---|---|
| Ogura Clutch (แคตตาล็อกฉบับปี 2020) | ยึด: Tsr > TMAX × f / เบรกหยุด: Tdr > Td × f | f ในตารางคือ 1.5 ถึง 3.5 ในตัวอย่างการเลือกบอลสกรูแนวตั้งใช้ 2.4 | การยึดเทียบกับแรงบิดเสียดทานสถิต Tsr การเบรกหยุดเทียบกับแรงบิดเสียดทานจลน์ Tdr |
| Miki Pulley (เอกสารทางเทคนิค) | ยึด: T = Tℓmax × K, Ts > T | K: ความเฉื่อยต่ำและภาระแปรผันน้อย 1.5 ความเฉื่อยปกติในการใช้งานทั่วไป 2 ความเฉื่อยสูงและภาระแปรผันมาก 3 | แรงบิดเสียดทานสถิต Ts |
| mayr (ข้อแนะนำการทดสอบเบรกแบบสถิต) | MTest > ML × s, MMin > MTest × 1.25 | s คือ 1 ถึง 1.3 (ตาม DGUV หรือมาตรฐาน) | แรงบิดทดสอบ และแรงบิดเบรกต่ำสุดของเบรก MMin |
| DGUV (ตัวอย่างมาตรการใน FBHM-005) | โมเมนต์ทดสอบ = แรงบิดภาระ × 1.3 | 1.3 | แรงบิดที่ใช้ในการทดสอบเบรกเป็นระยะ |
| Kendrion (Servo Line) | – | – | แสดง “แรงบิดสถิตต่ำสุดที่รับประกันตลอดอายุการใช้งาน” แยกจาก “แรงบิดสถิตระบุ (nominal)” |
Ogura Clutch ระบุว่าในการเบรกหยุด ต้องคิดด้วยแรงบิดเสียดทานจลน์ ไม่ใช่แรงบิดเสียดทานสถิต และอธิบายว่าแรงบิดเสียดทานจลน์ของแบบเสียดทานแห้งจะลดลงเมื่อความเร็วลื่นไถลสูงขึ้น หมายความว่าการตรวจสอบการยึดกับการตรวจสอบการเบรกฉุกเฉินนำไปเปรียบเทียบกับค่าคนละตัว นอกจากนี้ MMin ของ mayr คือ “แรงบิดเบรกต่ำสุดที่คำนึงถึงพิกัดเผื่อและการลดลงตามอุณหภูมิแล้ว” ไม่ใช่แรงบิดระบุในแคตตาล็อกโดยตรง นี่คือเหตุผลที่ไม่สามารถพูดถึงค่าตัวประกอบความปลอดภัยด้วยตัวเลขเดียวว่า “โดยทั่วไปกี่เท่า”
การคำนวณแบบจำลอง A: แกนเดียวกัน แต่แรงบิดที่ต้องการเปลี่ยนไปตามว่าใช้สูตรของบริษัทใดและเปรียบเทียบกับอะไร
ในที่นี้จะลองนำแนวคิดของแต่ละบริษัทมาใช้กับข้อมูลนำเข้าชุดเดียวกัน ข้อมูลนำเข้ายืมค่าจากตัวอย่างการเลือกบอลสกรูแนวตั้งในแคตตาล็อกฉบับปี 2020 ของ Ogura Clutch ไม่ใช่ค่าออกแบบของเครื่องจักรใดเครื่องหนึ่ง แต่เป็นตัวอย่างเพื่อแสดงโครงสร้างและความไวของการคำนวณ
- มวลภาระ m: 400 kg
- ระยะลีดของสกรู P: 0.02 m
- อัตราทด: 1/5 (ฝั่งเบรกและมอเตอร์หมุนเร็วกว่า)
- ประสิทธิภาพ: 1.0 (ตามที่ตัวอย่างของ Ogura ใช้), g = 9.8 m/s²
แรงบิดจากแรงโน้มถ่วงที่เพลาสกรูคือ T = 9.8 × 400 × 0.02 ÷ 2π ≈ 12.5 N·m (เท่ากับ 12.5 N·m ในตัวอย่างของ Ogura) เมื่อแปลงเป็นค่าที่เพลาเบรกด้วย × 1/5 จะได้ประมาณ 2.50 N·m (2.496 N·m)
| แนวคิด (ชื่อบริษัทหรือหน่วยงาน) | สูตร | ค่า (ที่เพลาเบรก) | สิ่งที่นำไปเปรียบเทียบ |
|---|---|---|---|
| แรงบิดทดสอบของ DGUV (ตัวอย่างมาตรการ) | 2.50 × 1.3 | ประมาณ 3.2 N·m | แรงบิดที่ใช้ในการทดสอบแบบสถิตเป็นระยะ |
| แรงบิดต่ำสุดขณะทดสอบของ mayr | 2.50 × 1.3 × 1.25 | ประมาณ 4.1 N·m | แรงบิดต่ำสุดของเบรก (MMin > 1.25 × MTest กรณีใช้ s = 1.3 กับ MTest) |
| Miki Pulley (หารด้วยประสิทธิภาพ 0.85, K = 2) | 2.50 ÷ 0.85 × 2 | ประมาณ 5.9 N·m | แรงบิดเสียดทานสถิต Ts |
| Ogura Clutch (ประสิทธิภาพ 1.0, f = 2.4) | 2.50 × 2.4 | ประมาณ 6.0 N·m (ในตัวอย่างของ Ogura คือ 6 N·m) | แรงบิดเสียดทานสถิต Tsr |
| Miki Pulley (ประสิทธิภาพ 0.85, K = 3) | 2.50 ÷ 0.85 × 3 | ประมาณ 8.8 N·m | แรงบิดเสียดทานสถิต Ts |
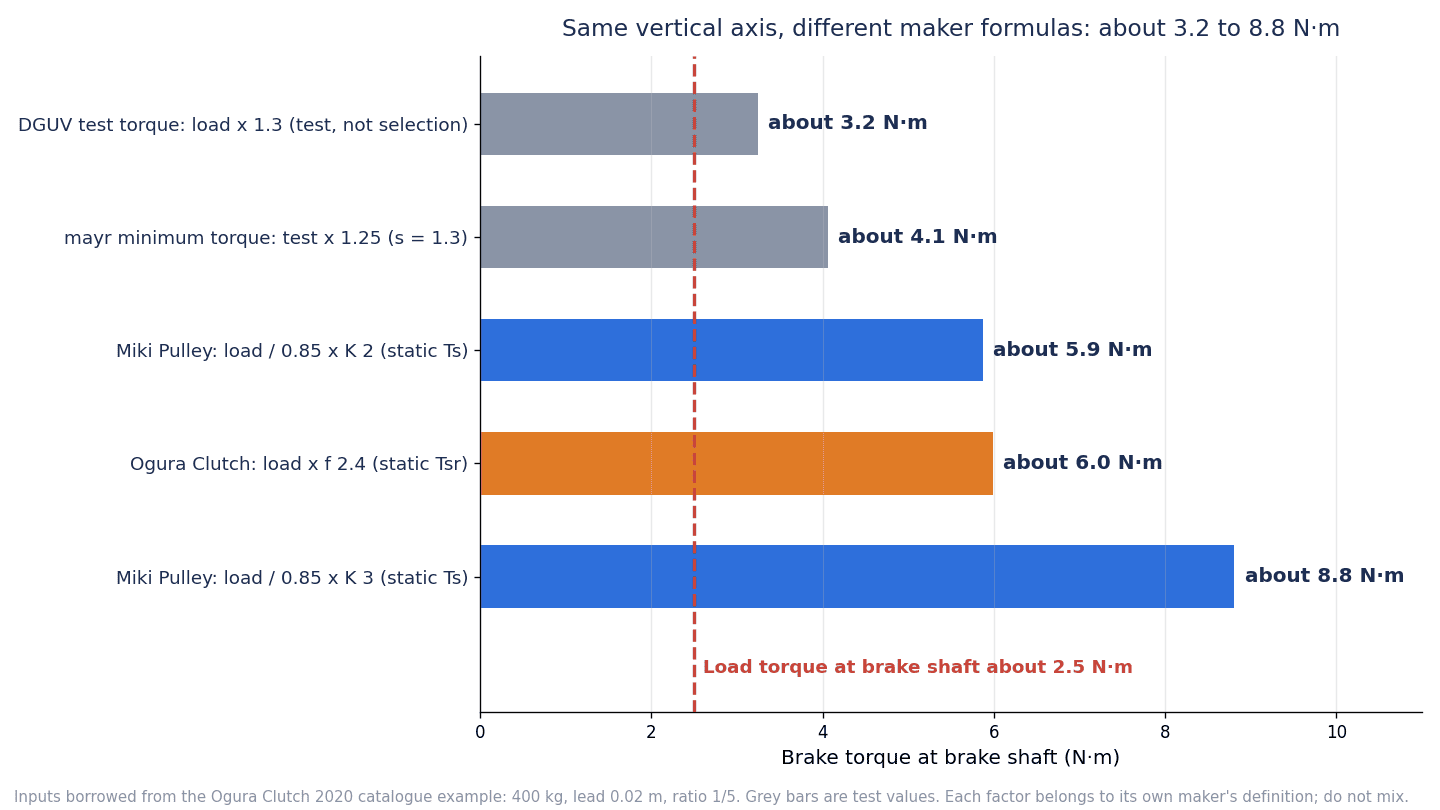
แม้เป็นแกนเดียวกัน ก็เกิดช่วงกว้างตั้งแต่ประมาณ 3.2 ถึง 8.8 N·m หรือประมาณ 2.7 เท่า อย่างไรก็ตาม 2 แถวบนเป็นตัวเลขของ “การทดสอบ” ไม่ใช่ “การเลือก” จึงมีลักษณะต่างกัน ประมาณ 3.2 N·m ของ DGUV คือแรงบิดที่ใส่ให้แกนในการทดสอบเป็นระยะ และประมาณ 4.1 N·m ของ mayr คือแรงบิดขั้นต่ำที่เบรกควรมีเพื่อทนการทดสอบนั้นได้ ส่วน 3 แถวล่างเป็นตัวเลขที่นำไปเปรียบเทียบกับแรงบิดเสียดทานสถิตในฐานะแรงบิดที่จำเป็นต่อการยึด
สิ่งสำคัญตรงนี้ไม่ใช่ว่าค่าใดถูกต้อง แต่คือ ค่าตัวประกอบเป็นสิ่งที่ใช้เป็นชุดเดียวกับนิยามของแต่ละบริษัท ห้ามนำตัวเลขที่คำนวณด้วยค่าตัวประกอบของบริษัทหนึ่ง ไปเปรียบเทียบกับค่าในแคตตาล็อกของอีกบริษัทหนึ่ง ควรเข้าใจเป็นเงื่อนไขของการเปรียบเทียบด้วยว่า รูปแบบของ Miki Pulley หารด้วยประสิทธิภาพจึงได้ค่าค่อนข้างสูง และตัวอย่างของ Ogura คำนวณด้วยประสิทธิภาพ 1.0
ในตัวอย่างการเลือกของ Ogura Clutch เลือกแบบ RNB-N0.8 สำหรับยึด ที่มีแรงบิดพิกัด 8 N·m สำหรับแรงบิดที่ต้องการ 6 N·m ในอีกด้านหนึ่ง หากใช้แนวคิดของ Miki Pulley (หารด้วยประสิทธิภาพ 0.85, K = 3) กับแกนเดียวกัน แรงบิดเสียดทานสถิตที่ต้องการจะเป็นประมาณ 8.8 N·m หากเลือกจากผลิตภัณฑ์ของ Miki Pulley ก็ต้องใช้รุ่นที่มีแรงบิดเสียดทานสถิตเกิน 8.8 N·m การที่รุ่นประมาณ 8 N·m จะพอ หรือต้องใช้ขนาดที่ใหญ่กว่านั้น จึงขึ้นอยู่กับว่าใช้แนวคิดของบริษัทใด กล่าวคือ เพียงการเลือกค่าตัวประกอบ ก็อาจทำให้รุ่นที่เลือกเปลี่ยนไป 1 ขนาด ค่า f ในตารางของ Ogura Clutch (1.5/1.7/2.0/2.4/3.5) เลือกตามระดับความแปรผันของภาระ ความเฉื่อย และแรงกระแทก โดยคอลัมน์ 1.5 ยกตัวอย่างเครื่องเป่าลมและพัดลม เครื่องมือกลขนาดเล็ก ฯลฯ และคอลัมน์ 3.5 ยกตัวอย่างเครื่องรีดหนัก เครื่องอัดขนาดใหญ่ ฯลฯ ในเอกสารการคำนวณ ให้เขียนไม่ใช่แค่ค่าตัวประกอบ แต่รวมถึง “เลือกจากตารางใดของบริษัทใด ภายใต้เงื่อนไขใด”
อนึ่ง ในตัวอย่างการเลือกของ Miki Pulley มีตัวอย่างการเลือกเบรกยึดสำหรับการขับด้วยบอลสกรู (BXH-06) แต่แรงบิดภาระในตัวอย่างนั้นคำนวณจากแรงเสียดทานของสกรู μMg ไม่ใช่ตัวอย่างการคำนวณการยึดต้านแรงโน้มถ่วงของแกนแนวตั้ง เมื่อนำตัวอย่างไปใช้ต่อ ให้ตรวจสอบว่ากำลังยึดแรงใดอยู่
ขณะเคลื่อนลง แรงบิดที่ต้องการเปลี่ยนไปมาก
ในตัวอย่างการเลือกเบรกสำหรับเบรกหยุดของ Miki Pulley (การเดินเครื่องยกขึ้นลงด้วยการม้วนดรัม, BXL-12) แม้เป็นภาระเดียวกัน แรงบิดที่ต้องการขณะยกขึ้นอยู่ที่ประมาณ 0.57 N·m ขณะที่ตอนเคลื่อนลงอยู่ที่ประมาณ 15.3 N·m เพราะขณะยกขึ้น ภาระช่วยเบรก แต่ขณะเคลื่อนลง ภาระต้านเบรก ในสูตรของ Ogura Clutch ก็เช่นกัน แรงบิดเสียดทานจลน์ที่ต้องใช้ลดความเร็วคือ Td = J·n/(9.55·tab) ± T โดยเป็นลบเมื่อภาระช่วยเบรก และเป็นบวกเมื่อภาระขัดขวาง การเบรกฉุกเฉินของแกนแนวตั้ง กรณีเลวร้ายที่สุดคือขณะเคลื่อนลง
เวลาตอบสนองของเบรกและวงจรตัดไฟ
เวลาเบรกทั้งหมดคือผลรวมของ 3 ช่วงเวลา
Ogura Clutch กำหนดเวลาเบรกทั้งหมดเป็น “เวลาเบรกจริง + เวลาปล่อยอาร์มาเจอร์ + เวลาหน่วงเริ่มต้น” เวลาหน่วงเริ่มต้นคือเวลาตั้งแต่สัญญาณสั่งงาน (เช่น สัญญาณหยุดฉุกเฉิน) จนถึงสัญญาณสั่งทำงานเข้าสู่ตัวเบรก ซึ่งรวมเวลาประมวลผลของรีเลย์และระบบควบคุมไว้ด้วย Miki Pulley ก็นิยามเช่นเดียวกันว่า “เวลาเบรกทั้งหมด ttb = tid + tar + tab” และในตัวอย่างการเลือก ตั้งค่าหน่วงเริ่มต้น tid ไว้ 0.05 s จากเวลาทำงานของรีเลย์ทั่วไป กล่าวคือ การดูเพียงเวลาปล่อยอาร์มาเจอร์ในแคตตาล็อก ไม่ได้ให้เวลาจนกว่าเบรกจะเริ่มทำงานจริง
ตัดฝั่ง DC กับตัดฝั่ง AC ทำให้เวลาปล่อยอาร์มาเจอร์ต่างกันหลายเท่า
ตำแหน่งที่ตัดไฟของเบรกมีสองแบบ คือ ตัดที่ฝั่ง DC หลังเรียงกระแส และตัดที่ฝั่ง AC ก่อนเข้าวงจรเรียงกระแส Miki Pulley อธิบายการสวิตช์ฝั่ง AC ว่าเป็น “วิธีสวิตช์ทั่วไปที่ต่อวงจรง่าย” และการสวิตช์ฝั่ง DC ว่า “มีคุณลักษณะการทำงานที่เร็วกว่าการสวิตช์ฝั่ง AC” ต่อไปนี้ดึงความแตกต่างของเบรกตัวเดียวกันจากตารางต้นฉบับของแต่ละบริษัท
| ผู้ผลิต ซีรีส์ และขนาด | ตัดฝั่ง DC | ตัดฝั่ง AC | อัตราส่วน |
|---|---|---|---|
| Miki Pulley BXH-06 (สำหรับยึด) เวลาปล่อยอาร์มาเจอร์ tar | 0.020 s | 0.070 s | 3.5 เท่า |
| Miki Pulley BXH-16 (สำหรับยึด) เวลาปล่อยอาร์มาเจอร์ tar | 0.030 s | 0.140 s | ประมาณ 4.7 เท่า |
| Miki Pulley BXL-12 (สำหรับเบรกหยุด) เวลาจนถึง 80% ของพิกัด tp | 0.055 s | 0.275 s | 5 เท่า |
| mayr ROBA-servostop Classic ขนาด 50 connection time t1 | 55 ms | 340 ms | ประมาณ 6.2 เท่า |
| mayr ROBA-servostop Classic ขนาด 100 connection time t1 | 70 ms | 440 ms | ประมาณ 6.3 เท่า |
| mayr ROBA-servostop Classic ขนาด 160 connection time t1 | 90 ms | 590 ms | ประมาณ 6.6 เท่า |
| mayr ROBA-servostop Lean ขนาด 100 connection time t1 | 30 ms | 150 ms | 5 เท่า |
หมายเหตุในตารางสเปกแต่ละตารางของ Miki Pulley ระบุว่า “เวลาดูดอาร์มาเจอร์และเวลาปล่อยอาร์มาเจอร์เป็นค่าเมื่อสวิตช์ฝั่ง DC” และค่าฝั่ง AC อยู่ในตารางของสเปก 45 V และ 90 V (เรียงกระแสครึ่งคลื่นเฟสเดียว) หมายความว่า เวลาปล่อยอาร์มาเจอร์ที่อยู่ในตารางรายการของแคตตาล็อก ไม่จำเป็นต้องเป็นค่าของเครื่องจริงตามนั้น
อุปกรณ์ดูดซับเสิร์จก็ทำให้เปลี่ยน
แม้ไม่ได้ตัดที่ฝั่ง DC เวลาก็เปลี่ยนไปตามชนิดของอุปกรณ์ดูดซับเสิร์จที่ต่อขนานกับคอยล์
- Mitsubishi Electric ระบุในหมายเหตุของ HK-KT ว่า ให้เลือกรีเลย์ควบคุมเบรกโดยพิจารณาคุณลักษณะของเบรกและตัวดูดซับเสิร์จ และหากใช้ไดโอดเป็นตัวดูดซับเสิร์จ เวลาเบรกจะยาวขึ้น
- ใน MHMA152S1D ของ Panasonic MINAS A4 (เลิกผลิตแล้ว) เขียนเวลาปล่อยอาร์มาเจอร์ไว้ว่า “ไม่เกิน 50 (130) ms” และหมายเหตุว่า 50 ms คือกรณีใช้ตัวดูดซับเสิร์จสำหรับเบรก (Z15D151 ของ SEMITEC หรือเทียบเท่า) ส่วน 130 ms ในวงเล็บเป็นค่าที่วัดจริงเมื่อใช้ไดโอด (ประมาณ 2.6 เท่า)
- mayr อธิบายในคู่มือการใช้งาน ROBA-servostop Lean ว่า หากตัดวงจรด้วยฟรีวีลไดโอด สนามแม่เหล็กจะลดลงช้า ทำให้ connection time t1 ยาวกว่าการตัดฝั่ง DC ประมาณ 6 ถึง 10 เท่า จึงเหมาะกับงานที่ connection time ไม่เป็นปัญหา
- coupling time tc1 ของ Kendrion Servo Line (ขนาด 06 คือ 12 ms) มีหมายเหตุว่าเป็นค่าที่วัดด้วยการตัดวงจรเร็วโดยวาริสเตอร์ต่อขนาน
- Yaskawa Electric ระบุในหมายเหตุของ Σ-7 SGM7J ว่า เวลาที่ใช้ปลดเบรกและเวลาที่ใช้เบรกเปลี่ยนไปตามวงจรคายประจุที่ใช้ และกำหนดให้ตรวจสอบว่าเวลาหน่วงการทำงานเหมาะสมกับเครื่องจริงหรือไม่
การตัดฝั่ง DC ก็มีข้อควรระวัง
ถ้าเช่นนั้น ตัดที่ฝั่ง DC ทุกครั้งก็ดีใช่หรือไม่ ก็พูดอย่างนั้นไม่ได้ทั้งหมด mayr เขียนไว้ว่า การตัดฝั่ง DC ทำให้เกิดแรงดันพีคสูงที่คอยล์ ซึ่งนำไปสู่การสึกหรอจากประกายไฟที่หน้าสัมผัสและฉนวนเสียหาย จึงต้องจำกัดแรงดันพีค (เลือกวาริสเตอร์ให้เข้ากับแรงดัน DC และ AC สูงสุด) Miki Pulley ก็กำหนดว่า เมื่อสวิตช์ที่ฝั่ง DC และใช้แหล่งจ่ายไฟที่ไม่มีอุปกรณ์ป้องกันในตัว ให้ต่ออุปกรณ์ป้องกันที่แนะนำ (วาริสเตอร์) ขนานกับเบรก แหล่งจ่ายไฟ ORM0509F/H ของ Ogura Clutch แสดง “การเปิดปิดฝั่ง AC (แนะนำ)” และ “การเปิดปิดฝั่ง DC” ไว้คู่กันในแผนภาพการต่อวงจร และเขียนไว้ว่า หากเปิดปิดที่ฝั่ง DC ต้องต่ออุปกรณ์ดูดซับเสิร์จย้อนกลับ (back surge) ระหว่างขั้วโหลดทุกครั้ง และหากอายุหน้าสัมผัสสั้น สามารถต่อหน้าสัมผัสตั้งแต่ 2 ตัวขึ้นไปแบบอนุกรมเพื่อยืดอายุได้ คำว่า “แนะนำ” นี้เป็นข้อความจากมุมมองการป้องกันแหล่งจ่ายไฟและความสะดวก ไม่ใช่การเปรียบเทียบเวลาตอบสนอง
กล่าวคือ วิธีตัดไฟ อุปกรณ์ป้องกัน และรีเลย์ เป็นหัวข้อที่ควรเขียนในสเปกด้วยน้ำหนักเท่ากับรุ่นของเบรก ให้ตรวจสอบว่าเวลาปล่อยอาร์มาเจอร์ในแคตตาล็อกเป็นค่าที่วัดด้วยวงจรใด และวัดจริงด้วยวงจรของเครื่องจริงในช่วง FAT Mitsubishi Electric ก็เขียนไว้ให้ตรวจสอบความล่าช้าในการปลดเบรกด้วยเครื่องจริง
แหล่งจ่ายไฟแบบกระตุ้นเกินมีไว้ “ปลดเบรกให้เร็ว”
คำที่คล้ายกันคือแหล่งจ่ายไฟแบบกระตุ้นเกิน (overexcitation) OCP25 ของ Ogura Clutch เป็นแหล่งจ่ายไฟที่ใช้การกระตุ้นเกินเพื่อเร่งการดูดอาร์มาเจอร์ให้ปลดเบรกได้เร็ว แล้วจึงลดการกระตุ้นลงเพื่อลดอุณหภูมิที่เพิ่มขึ้นและการใช้พลังงาน นี่คือวิธีทำให้ฝั่งการปลดเบรก (เวลาดูดอาร์มาเจอร์) เร็วขึ้น ซึ่งคนละทิศทางกับวิธีลดเวลาปล่อยอาร์มาเจอร์ คือเวลาตั้งแต่ตัดไฟจนเบรกเริ่มทำงาน
ตัวอย่างเวลาปล่อยอาร์มาเจอร์ของเบรกในตัวมอเตอร์ของแต่ละผู้ผลิต
| ผู้ผลิตและรุ่น | เวลาตั้งแต่ตัดไฟจนเบรกเริ่มทำงาน (ชื่อเรียกของแต่ละบริษัท) | เงื่อนไขและหมายเหตุ |
|---|---|---|
| Mitsubishi Electric HK-KT053WB ถึง 13WB | ความล่าช้าการเบรก 0.01 s | ค่าที่ DC off (ตัดฝั่ง DC) |
| Mitsubishi Electric HK-KT23WB ถึง 63(4)WB | 0.02 s | เช่นเดียวกับข้างบน |
| Mitsubishi Electric HK-KT153(4)WB ถึง 202(4)WB | 0.03 s | เช่นเดียวกับข้างบน |
| Panasonic MSMF402L1D6 (MINAS A6) | เวลาปล่อยอาร์มาเจอร์ไม่เกิน 50 ms | ค่าต่างกันตามรหัสสินค้า (MSMF092A1D2 คือไม่เกิน 20 ms) |
| Yaskawa Electric SGM7J (50 ถึง 750 W) | เวลาที่ใช้เบรก 100 ms | เปลี่ยนไปตามวงจรคายประจุ |
| Ogura Clutch แบบ RNB-N0.8 (สำหรับยึด) | เวลาปล่อยอาร์มาเจอร์ 15 ms | แคตตาล็อกฉบับปี 2020 คอยล์ 20 °C บทความนี้ไม่สามารถยืนยันหมายเหตุเรื่องเงื่อนไขการตัดไฟได้ |
ค่าเหล่านี้ต่างกันในแต่ละบริษัท รวมถึงวิธีเขียนเงื่อนไขการวัด ที่นำมาเรียงไว้ในตารางเดียวกันก็เพื่อให้เห็น “ระดับของตัวเลข” ไม่ใช่เพื่อเปรียบเทียบว่าเบรกตัวใดดีกว่าหรือด้อยกว่า
การป้องกันแกนแนวตั้งตก: การคำนวณระยะหยุด
ระยะหยุดให้คิดเป็น 2 ช่วง “ระหว่างความล่าช้า” และ “ระหว่างเบรก”
Miki Pulley กำหนดมุมหยุดในกรณีที่ต้องตรวจสอบความแม่นยำในการหยุดเป็น θ = 6 × n × (tid + tar + ½·tab) [°] และกำหนดความแปรปรวนของตำแหน่งหยุดตามประสบการณ์เป็น Δθ = ±0.15 × θ สูตรนี้ตั้งอยู่บนสมมติฐานว่าในช่วงความล่าช้า (tid + tar) แกนยังหมุนต่อไปที่ความเร็วรอบ n
สำหรับแกนแนวตั้ง จะมีผลอีกอย่างหนึ่งเพิ่มเข้ามา mayr เขียนไว้ว่า แรงบิดภาระจะลดแรงบิดลดความเร็วที่ใช้ได้ และอาจทำให้ความเร็วด้านขาออกเพิ่มขึ้นระหว่างเวลาประมวลผลของระบบควบคุมและเวลาหน่วงของเบรก กล่าวคือ ระยะหยุดของแกนแนวตั้งต้องคิดเป็น 2 ช่วง คือ “ระยะที่เคลื่อนไปขณะเร่งความเร็วด้วยแรงโน้มถ่วงระหว่างความล่าช้า” และ “ระยะที่ลดความเร็วจากความเร็วนั้นด้วยแรงบิดสุทธิที่หักแรงบิดภาระออกแล้ว”
การคำนวณแบบจำลอง B: หากความล่าช้าของการเบรกยาว ระยะหยุดเมื่อหยุดฉุกเฉินขณะเคลื่อนลงจะยาวขึ้นมาก
ใช้แกนเดียวกับการคำนวณแบบจำลอง A (ค่าจากตัวอย่างการเลือกในแคตตาล็อกฉบับปี 2020 ของ Ogura Clutch) คำนวณระยะหยุดเมื่อเปลี่ยนค่าสมมติของความล่าช้าของการเบรก
ความเฉื่อยที่แปลงเป็นค่าที่เพลาเบรก คือ สกรู 6.24×10⁻⁴ × (1/5)² + มอเตอร์ 10×10⁻⁴ + เบรก 0.782×10⁻⁴ + ค่าแปลงของมวลภาระประมาณ 1.62×10⁻⁴ ≈ 12.7×10⁻⁴ kg·m² ซึ่งตรงกับความเฉื่อยรวม 12.7×10⁻⁴ kg·m² ในตัวอย่างของ Ogura แรงบิดเสียดทานจลน์ระหว่างเบรกใช้ค่าสมมติ 5.6 N·m ในตัวอย่างของ Ogura
สมมติฐาน (โปรดทำความเข้าใจทุกครั้งเมื่ออ่านการคำนวณนี้)
- ในช่วงความล่าช้า แรงบิดของมอเตอร์เป็นศูนย์ และเบรกยังไม่ทำงาน
- ประสิทธิภาพ 1 ไม่มีแรงเสียดทาน และแรงบิดเบรกคงที่
- เป็นการประมาณแบบหยาบที่ไม่พิจารณาขีดจำกัดความเร็วของเพลาเบรกหรือความเร็วเกินของมอเตอร์ ไม่ใช่ค่าพยากรณ์ระยะหยุดของเครื่องจริง
- ค่าความล่าช้าเป็น การคำนวณความไวที่ยืมเวลาปล่อยอาร์มาเจอร์ของเบรกต่างผู้ผลิตและต่างขนาด มาใช้เป็น “ค่าสมมติของความล่าช้า” ไม่ใช่การเปรียบเทียบว่าเบรกตัวใดดีกว่าหรือด้อยกว่า ค่า 0.05 s ของรีเลย์และอื่น ๆ เป็นค่าสมมติในตัวอย่างของ Miki Pulley
เมื่อคำนวณภายใต้เงื่อนไขนี้ ความเร่งในช่วงความล่าช้าอยู่ที่ประมาณ 1.26 m/s² หรือประมาณ 1/8 ของความเร่งโน้มถ่วง 9.8 m/s² เพราะในการคำนวณนี้ ความเฉื่อยของส่วนที่หมุน ได้แก่ สกรู มอเตอร์ และเบรก ช่วยชะลอการตกไว้มาก ส่วนอัตราการลดความเร็วระหว่างเบรกอยู่ที่ประมาณ 1.56 m/s² ความเร็วเคลื่อนลง 0.12 m/s เทียบเท่ากับ 1,800 r/min ที่เพลาเบรก (ความเร็วรอบในตัวอย่างของ Ogura)
| ค่าสมมติของความล่าช้าการเบรก (ตัดไฟ → เบรกเริ่มทำงาน) | จากสภาพหยุดนิ่ง (การยึดขณะไฟดับ) | หยุดฉุกเฉินขณะเคลื่อนลง 0.12 m/s |
|---|---|---|
| 0.065 s (รีเลย์และอื่น ๆ 0.05 s + เวลาปล่อยอาร์มาเจอร์ของ Ogura RNB-N0.8 0.015 s) | ประมาณ 4.8 mm | ประมาณ 23.5 mm |
| 0.12 s (รีเลย์และอื่น ๆ 0.05 s + Miki BXH-06 ตัดฝั่ง AC 0.070 s) | ประมาณ 16.3 mm | ประมาณ 46.9 mm |
| 0.19 s (รีเลย์และอื่น ๆ 0.05 s + Miki BXH-16 ตัดฝั่ง AC 0.140 s) | ประมาณ 40.9 mm | ประมาณ 86.6 mm |
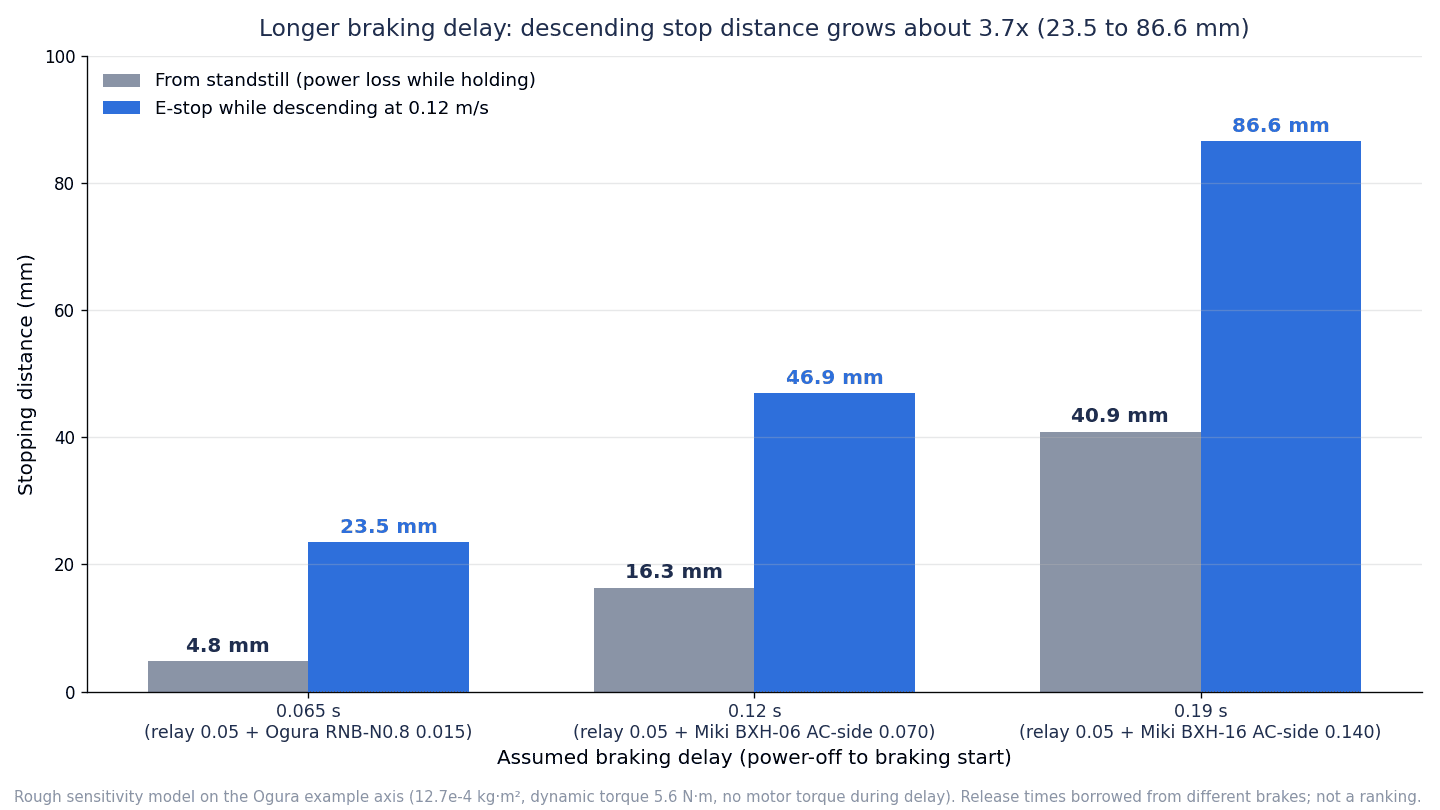
เมื่อดูรายละเอียด ประมาณ 23.5 mm ของกรณี 0.065 s ขณะเคลื่อนลง คือ “ระหว่างความล่าช้าประมาณ 10.5 mm + ระหว่างเบรกประมาณ 13.0 mm” และประมาณ 86.6 mm ของกรณี 0.19 s ขณะเคลื่อนลง คือ “ระหว่างความล่าช้าประมาณ 45.5 mm + ระหว่างเบรกประมาณ 41.2 mm” (แต่ละค่าปัดเศษแล้ว ผลรวมของรายละเอียดจึงอาจต่างจากยอดรวม 0.1 mm) เมื่อความล่าช้าเปลี่ยนจาก 0.065 s เป็น 0.19 s ระยะหยุดขณะเคลื่อนลงจะเพิ่มจากประมาณ 23.5 mm เป็นประมาณ 86.6 mm หรือประมาณ 3.7 เท่า เวลาความล่าช้าเพิ่มประมาณ 2.9 เท่า แต่ระยะหยุดเพิ่มมากกว่านั้น เพราะความเร็วเพิ่มขึ้นระหว่างความล่าช้า แล้วต้องหยุดจากความเร็วที่เพิ่มขึ้นนั้น ผลของความล่าช้าจึงไม่เป็นเส้นตรง
เพื่ออ้างอิง หากตกอย่างอิสระในเวลาเท่ากัน (½gt²) จะได้ประมาณ 20.7 mm ที่ 0.065 s และประมาณ 177 mm ที่ 0.19 s ที่ค่าจากการคำนวณจากสภาพหยุดนิ่ง (ประมาณ 4.8 mm และประมาณ 40.9 mm) น้อยกว่าการตกอิสระมาก ก็เพราะความเฉื่อยของส่วนที่หมุนกดการเร่งความเร็วไว้ ในทางกลับกัน แกนที่มีความเฉื่อยน้อย หรือกรณีที่สายพานขาดจนเหลือเพียงความเฉื่อยฝั่งสกรู อาจตกเร็วกว่าการคำนวณนี้
ทบทวนเริ่มจากการกำหนดวงจรตัดไฟ
แถวที่ตั้งค่าไว้ 0.12 s ในการคำนวณ ยืมเวลาปล่อยอาร์มาเจอร์ 0.070 s กรณีตัดไฟฝั่ง AC ของ Miki Pulley BXH-06 มาใช้ หากตัด BXH-06 ตัวเดียวกันที่ฝั่ง DC เวลาปล่อยอาร์มาเจอร์จะเป็น 0.020 s หรือประมาณ 1/3.5 ของฝั่ง AC ก่อนจะเพิ่มขนาดเบรกหรือเปลี่ยนมอเตอร์ การกำหนดวงจรตัดไฟเป็นหนึ่งในมาตรการที่ควรพิจารณาเป็นอันดับแรกเพื่อลดระยะหยุด อย่างไรก็ตาม ดังที่เห็นในบทก่อน การตัดฝั่ง DC ต้องมาพร้อมกับการรับมือเสิร์จ (วาริสเตอร์) และการคำนึงถึงอายุหน้าสัมผัส
งานและจำนวนครั้งของการเบรกฉุกเฉิน
สิ่งที่ควรตรวจสอบควบคู่กับระยะหยุดคือ งาน (พลังงาน) ที่ผิวเสียดทานรับในการเบรกฉุกเฉิน 1 ครั้ง
- ในตัวอย่างการเลือกของ Ogura Clutch คำนวณงานเบรกขณะหยุดฉุกเฉินของแบบ RNB-N0.8 จากแรงบิดเสียดทานจลน์ 5.6 N·m และความเฉื่อยรวม 12.7×10⁻⁴ kg·m² ได้ประมาณ 41 J นอกจากนี้ยังกำหนดเกณฑ์ปริมาณงานที่ยอมให้จนถึงการหยุดฉุกเฉินของเบรกสำหรับยึดไว้ว่า “ไม่เกิน 70% ของอัตรางานที่ยอมให้ของเบรกสำหรับเบรกหยุดที่มีขนาดแรงบิดเท่ากัน”
- Miki Pulley กำหนดเงื่อนไขว่า หากใช้เพื่อการยึด ให้จำกัดการเบรกไว้เฉพาะกรณีฉุกเฉิน และงานเบรกต่อการเบรกฉุกเฉิน 1 ครั้ง Eb ต้องน้อยกว่างานเบรกที่ยอมให้ Ebaℓ มากพอ (Eb ≪ Ebaℓ) ความถี่ของการเบรกฉุกเฉินให้อยู่ภายในประมาณ 1 ครั้งต่อ 1 นาที และหาก Eb ต่อครั้งเท่ากับ 70% ของ Ebaℓ ขึ้นไป หลังการเบรกฉุกเฉินให้ปล่อยให้เย็นลงเพียงพอก่อนใช้งาน จำนวนครั้งการเบรกรวมประมาณได้ด้วย L = ET/Eb
- งานเบรกที่ยอมให้ของ Mitsubishi Electric HK-KT คือครั้งละ 5.6 J, 22 J, 64 J, 66 J (ขึ้นกับรุ่น) และระบุค่าต่อ 1 ชั่วโมงไว้ด้วย พลังงานสวิตช์สูงสุดต่อการหยุดฉุกเฉิน 1 ครั้งของ Kendrion Servo Line ขนาด 06 คือ 70 J
ในการหยุดฉุกเฉินขณะเคลื่อนลง ความเร็วเพิ่มขึ้นระหว่างความล่าช้า งานเบรกจึงเพิ่มขึ้นตามไปด้วย ตัวอย่างเช่น ในผลิตภัณฑ์ที่มีขีดจำกัดจำนวนครั้งการหยุดฉุกเฉิน 500 ครั้ง หากหยุดฉุกเฉินซ้ำหลายครั้งระหว่างการปรับตั้งช่วงเริ่มเดินเครื่อง ก็อาจเข้าใกล้ขีดจำกัด ใน RFP ให้เขียน “จำนวนครั้งที่คาดว่าจะเบรกฉุกเฉิน” และ “งานต่อครั้ง [J]” คู่กับค่าที่ยอมให้ของเบรก
“แรงบิดในแคตตาล็อก = แรงบิดที่ได้อยู่ตอนนี้” ไม่เสมอไป
การรันอิน (แรงบิดเริ่มต้น)
เบรกเสียดทานในช่วงเริ่มใช้งาน ผิวเสียดทานยังไม่เข้าที่ บางครั้งจึงไม่ได้แรงบิดตามที่ระบุ
- Miki Pulley อธิบายในเอกสารทางเทคนิคของแบบทำงานเมื่อจ่ายไฟว่า แรงบิดเริ่มต้นอยู่ที่ 60 ถึง 70% ของแรงบิดที่ระบุ และจะถึงค่าที่ระบุด้วยการรันอินเพียงเล็กน้อย แต่ที่ภาระเบาหรือความเร็วรอบต่ำ การรันอินอาจใช้เวลานาน ในเอกสารของแบบทำงานเมื่อไม่จ่ายไฟก็เขียนไว้ว่า ในช่วงเริ่มใช้งาน แรงบิดอาจต่ำกว่าค่าที่ระบุ ให้รันอินให้ผิวเสียดทานเข้าที่ก่อนใช้งาน (ไม่ได้ระบุสัดส่วนที่เจาะจงของแรงบิดเริ่มต้นสำหรับแบบทำงานเมื่อไม่จ่ายไฟ)
- Ogura Clutch หมายเหตุไว้ในคำแนะนำซีรีส์ เช่น SNB-N, MNB-N และ PNB ว่า “แรงบิดเริ่มต้นคือ 70% ของแรงบิดพิกัด”
- mayr ระบุในหมายเหตุตารางของ ROBA-servostop ว่า แรงบิดเบรกระบุที่แสดงเป็นค่าต่ำสุดที่มีโอกาสสูงมากที่จะถึง แต่ไม่สามารถรับประกันได้ และเนื่องจากแรงบิดเบรกอาจเบี่ยงเบนตามสภาพการรันอิน อุณหภูมิ การสึกหรอ และสิ่งสกปรก จึงกำหนดให้คำนึงถึงความแปรผันด้วยมาตรการความปลอดภัยที่เหมาะสมในการออกแบบ ในคู่มือการใช้งานของ Lean ระบุว่า หลังการจัดเก็บระยะยาวหรือการหยุดใช้งาน อาจต้องรันอินเพื่อให้ได้แรงบิดตามที่กำหนด
- Kendrion Servo Line แสดงแรงบิดรับประกันต่ำสุดตลอดอายุการใช้งาน สำหรับเบรกที่ผ่านการขัดเข้าที่ (grinded-in) และการทดสอบแรงบิดจากโรงงานแล้ว
เมื่อเดินเครื่องจักรที่เพิ่งเริ่มใช้งาน หรือเครื่องจักรที่หยุดไว้นาน แรงบิดในแคตตาล็อกอาจไม่ได้ออกมาตามนั้น ให้ใส่ขั้นตอนการรันอินช่วงเริ่มเดินเครื่อง และการยืนยันแรงบิดหลังจากนั้นไว้ในสเปก
อุณหภูมิ น้ำมัน สนิม
- อุณหภูมิ: mayr ROBA-servostop ใช้สำหรับ 0 ถึง 60 °C และแสดงการลดลงของแรงบิดเบรก 10% เมื่อเกิน 60 °C ถึง 80 °C, 20% เมื่อเกิน 80 °C ถึง 100 °C และ 30% เมื่อเกิน 100 °C ถึง 120 °C เบรกในตัวมอเตอร์ได้รับความร้อนจากมอเตอร์ จึงต้องประมาณอุณหภูมิภายในเครื่องจักร อนึ่ง พิกัดเผื่อของแรงบิดเบรกของ mayr คือ “+75%” ซึ่งเขียนไว้เฉพาะด้านบวก
- น้ำมันและการสึกหรอ: เอกสารข้อมูลของ DGUV เขียนไว้ว่า แกนแนวตั้งที่หยุดระหว่างการผลิตโดยปกติถูกยึดด้วยเบรกในตัวมอเตอร์เพียงอย่างเดียว และการสึกหรอเชิงกลหรือคราบน้ำมันอาจทำให้แรงบิดเบรกต่ำกว่าค่าระบุ จนแกนเคลื่อนลงโดยไม่ตั้งใจหรือตกได้
- สนิม: mayr เตือนว่า ในสภาพแวดล้อมที่มีการกัดกร่อนหรือการหยุดใช้งานเป็นเวลานาน โรเตอร์อาจเป็นสนิมและติดแน่นได้
การปรับช่องว่างและอายุการใช้งาน
เมื่อผิวเสียดทานสึกหรอ ช่องว่างอากาศ (gap) ระหว่างอาร์มาเจอร์กับฟิลด์จะกว้างขึ้น การจัดการช่องว่างต่างกันมากตามผลิตภัณฑ์
| ผู้ผลิตและซีรีส์ | การปรับช่องว่าง | แนวคิดเรื่องอายุและการตรวจสอบ |
|---|---|---|
| Ogura Clutch SNB-N (สำหรับเบรกหยุด) | ตรวจสอบเป็นระยะและปรับให้อยู่ในช่องว่างที่กำหนด วัด 3 จุดรอบเส้นรอบวง ความคลาดเคลื่อนของค่าที่วัดแต่ละจุดไม่เกิน 0.05 mm | แสดงช่องว่างสูงสุดก่อนปรับใหม่และงานรวม (ตัวอย่าง: แบบ 10 ช่องว่างสูงสุด 0.80 mm งานรวม 1.6×10⁸ J ช่องว่างที่กำหนด 0.2 ถึง 0.35 mm) หากเกินช่องว่างขีดจำกัด จะปลดเบรกไม่ได้ |
| Miki Pulley BXW, BXR, BXL, BXH, 457 | ไม่ต้องปรับ (ปรับไว้แล้วตอนส่งออกจากโรงงาน) | ประมาณจำนวนครั้งการเบรกรวมด้วย L = ET/Eb |
| Mitsubishi Electric HK-KT | ปรับไม่ได้ | อายุการใช้งานคือ “จำนวนครั้งการเบรกจนกว่าจะต้องปรับช่องว่าง” |
| mayr ROBA-servostop | ไม่ต้องปรับช่องว่างอากาศใช้งาน (operating air gap) (ข้ออ้างของผู้ผลิต) | Lean ตัดสินการสึกหรอโดยวัดแรงดันปลดเบรก (ในสภาพที่อุ่นแล้ว ไม่เกิน 90% ของแรงดันกระตุ้นเกิน) ช่วงการตรวจสอบคำนวณเป็นรายกรณีตามแผนของผู้ผลิตระบบ |
Ogura Clutch เขียนไว้ด้วยว่า ขนาดของช่องว่างทำให้เวลาปลดเบรกเปลี่ยนไป หมายความว่าเมื่อการสึกหรอดำเนินไป การทำงานฝั่งการปลดเบรกก็เปลี่ยนด้วย สูตรคำนวณอายุของ Ogura Clutch คือ L = V/(Eb·w) หรือ L = Et/Eb และของ Miki Pulley คือ L = ET/Eb ทั้งหมดคำนวณได้ก็ต่อเมื่อรู้ “งานเบรกต่อครั้ง” ตรงนี้ก็เช่นกัน การประมาณงานของการเบรกฉุกเฉินเป็นพื้นฐาน
เรื่องการทำความสะอาด mayr กำหนดให้ไม่ใช้ลมอัดหรือแปรงปัดฝุ่นเบรก แต่ให้ดูดหรือเช็ดด้วยผ้าชื้น และหากมีฝุ่นเกิดขึ้น แนะนำให้ใช้หน้ากาก FFP2
การปลดเบรกด้วยมือคือ “การกระทำที่ทำให้ตก”
มีเบรกที่มีกลไกปลดเบรกด้วยมือ เพื่อเคลื่อนแกนขณะไฟดับหรือเกิดเหตุขัดข้อง
- Ogura Clutch SNB-N แบบ 1.2 ถึง 10 และ RNB-N แบบ 3 ถึง 20 เป็นแบบสกรู ที่ขันสกรูสลับกันแล้วปลดเบรกเมื่อหมุนประมาณ 90 องศา (ห้ามฝืนขันเกินกว่านั้น)
- Miki Pulley BXL และ BXH ปลดเบรกด้วยมือได้ (BXL และรุ่นอื่น ๆ มีรูเกลียวปลดเบรกด้วยมือเป็นมาตรฐาน และมีคันโยกปลดเบรกด้วยมือเป็นอุปกรณ์เสริม)
- mayr ROBA-topstop มีอุปกรณ์เสริมที่ปลดเบรกด้วยมือได้ในสถานการณ์ที่ไม่มีไฟ
- INTORQ BFK458 มีอุปกรณ์เสริมเป็นตำแหน่งการปลดเบรกด้วยมือแบบต่าง ๆ และการตรวจติดตามการปลดเบรกด้วยมือด้วยไมโครสวิตช์
- Mitsubishi Electric HK-KT ไม่มีกลไกปลดเบรกด้วยมือ (ปลดเบรกทางไฟฟ้าด้วย 24 V DC)
หากปลดเบรกด้วยมือที่แกนแนวตั้ง ภาระจะตก นอกจากการตัดสินว่าต้องมีการปลดเบรกด้วยมือหรือไม่ ยังต้องกำหนดเป็นขั้นตอนไว้ว่าก่อนปลดเบรกจะรับน้ำหนักภาระอย่างไร (อุปกรณ์รองรับ การเลื่อนไปปลายล่างสุด การล็อกเชิงกล) DGUV ก็ระบุสำหรับช่วงบำรุงรักษาไว้ว่า หากรองรับได้ให้รองรับ หรือลดลงไปที่ปลายล่างสุด หากรองรับไม่ได้ให้ใช้อุปกรณ์ล็อกตำแหน่งที่ปลอดภัย (arresting device) และให้ระบบควบคุมยืนยันสถานะนั้นแล้วทำอินเตอร์ล็อก
การตรวจสอบการปลดเบรก
กลไกตรวจสอบว่าเบรกเปิด (หรือปิด) จริงหรือไม่ ก็ต่างกันตามผลิตภัณฑ์ INTORQ BFK458 มีไมโครสวิตช์สำหรับตรวจติดตามการทำงานสวิตช์และตรวจติดตามการสึกหรอเป็นอุปกรณ์เสริม สำหรับขนาด 12 ขึ้นไป ROBA-brake-checker ของ mayr อธิบายว่าตรวจจับการเคลื่อนที่ของอาร์มาเจอร์จากการวิเคราะห์กระแสและแรงดันโดยไม่ใช้เซนเซอร์ และตรวจติดตามสถานะเปิด/ปิด อุณหภูมิคอยล์ การสึกหรอ และส่วนเผื่อการทำงาน (ข้ออ้างของผู้ผลิต) DGUV ระบุว่า โดยทั่วไปเบรกมอเตอร์ไม่มีเอาต์พุตสัญญาณเปิด/ปิดที่เชื่อถือได้ จำเป็นต้องมีการตรวจสอบการปลดเบรกหรือไม่ ให้ตัดสินควบคู่กับโครงสร้างการทดสอบและระบบสำรองในบทถัดไป
การทดสอบเบรกและการทำระบบสำรอง
สถานะของเอกสารข้อมูลของ DGUV
DGUV FBHM-005 “Gravity-loaded axes – Vertical axes” (ฉบับแปลภาษาอังกฤษ ลงวันที่ 17 สิงหาคม 2021) ที่อ้างอิงในที่นี้ เป็นเอกสารข้อมูลขององค์กรประกันอุบัติเหตุจากการทำงานของเยอรมนี โปรดอ่านในฐานะ ตัวอย่างมาตรการที่หน่วยงานของเยอรมนีแสดงไว้ ไม่ใช่ข้อกำหนดของมาตรฐานสากล และไม่ใช่ข้อกำหนดตามกฎหมายของไทย DGUV เองก็ระบุว่าไม่มีมาตรฐานเฉพาะสำหรับประเมินความเสี่ยงของแกนแนวตั้ง และยก DIN EN ISO 12100 กับภาคผนวก B (ซึ่งรวมอันตรายจากแรงโน้มถ่วง) เป็นหลักการทั่วไปของการประเมินความเสี่ยง นอกจากนี้ ควรระวังด้วยว่า ISO 13849-1 ที่ DGUV อ้างอิงเป็นฉบับ DIN EN ปี 2016 ไม่ใช่ ISO 13849-1:2023 ฉบับปัจจุบัน
โครงสร้างเปลี่ยนไปตามว่ามีคนเข้าไปใต้แกนหรือไม่
ในตารางของ DGUV ระดับของมาตรการแบ่งตามลักษณะที่คนสัมผัสกับอันตราย
- กรณีออกแบบให้คนเข้าไปใต้แกนไม่ได้ และมีเพียงแขนหรือมือที่สัมผัสอันตรายในเวลาสั้น ๆ: การทดสอบอุปกรณ์เบรกเป็นระยะโดยระบบควบคุมของเครื่องจักร (Category 2 ตาม DIN EN ISO 13849-1)
- กรณีที่หลีกเลี่ยงการเข้าไปใต้แกนไม่ได้: อุปกรณ์ป้องกันการตกแบบสำรอง (Category 3, PLc)
นอกจากนี้ ตารางที่ 3 ของ DGUV แสดงความสัมพันธ์ระหว่างโครงสร้างเบรกกับโหมดการทำงาน สัญลักษณ์เป็นการแบ่งของ DGUV โดย A1 คือกรณีผู้ปฏิบัติงานอยู่ในตำแหน่งปลอดภัยหรือในพื้นที่ป้องกันการเข้า A2 คือกรณีออกแบบให้คนเข้าไปใต้แกนไม่ได้และมีเพียงแขนหรือมือที่สัมผัสอันตรายในเวลาสั้น ๆ A3 คือกรณีที่หลีกเลี่ยงการเข้าไปใต้แกนไม่ได้ และ W1, W2 คือช่วงบำรุงรักษา ตารางที่ 3 ยังมีโหมดการทำงานอีกชุดที่ขึ้นต้นด้วย E แต่บทความนี้ไม่ได้ยืนยันนิยามของชุดนั้น ตารางด้านล่างจึงแสดงเฉพาะชุด A และช่วงบำรุงรักษา (W1, W2)
| โครงสร้าง (การแบ่งในตารางที่ 3 ของ DGUV) | โหมดการทำงานที่ใช้ได้ (ตามการจัดของ DGUV) |
|---|---|
| V0 เบรกยึดเท่านั้น | เฉพาะ A1 (กรณีผู้ปฏิบัติงานอยู่ในตำแหน่งปลอดภัยหรือในพื้นที่ป้องกันการเข้า) |
| V1 เบรกยึดพร้อมการทดสอบเป็นระยะ | A1 และ A2 (ไม่รวม A3 ซึ่งหลีกเลี่ยงการเข้าไปใต้แกนไม่ได้) |
| V2 เบรกยึดพร้อมระบบควบคุมและไดรฟ์ที่เกี่ยวข้องกับความปลอดภัย | ใน A3 (กรณีหลีกเลี่ยงการเข้าไปใต้แกนไม่ได้) ใช้ได้เฉพาะเมื่อมีการป้องกันเพิ่มเติมขณะไฟดับ |
| V3 เบรกยึด + เบรกตัวที่สอง / V5 เบรกยึด + น้ำหนักถ่วงเชิงกล | A1 ถึง A3 (รวม A3 ซึ่งหลีกเลี่ยงการเข้าไปใต้แกนไม่ได้) |
| V4 เบรกนิรภัย, V8 เบรกยึด + น้ำหนักถ่วงไฮดรอลิกพร้อมวาล์วเบรก, V9 เบรกยึด + อุปกรณ์แคลมป์นิรภัย | ทุกโหมด รวมถึงช่วงบำรุงรักษา (W1, W2) |
| V6 การรองรับและการล็อกเชิงกล | เฉพาะช่วงบำรุงรักษา (W1, W2) |
สิ่งที่สรุปได้จากการจัดนี้คือ หากไม่ตัดสินใจก่อนว่า “มีคนเข้าไปใต้แกนหรือไม่” โครงสร้างของเบรกก็จะกำหนดไม่ได้ นี่คือเหตุผลที่ตัดสินเรื่องนี้ในขั้นตอน ① ของ 7 ขั้นตอน
DGUV ยังระบุว่า เบรกสำหรับยึดแกนแนวตั้งอาจจัดเป็นชิ้นส่วนความปลอดภัย (safety component) ตาม Machinery Directive 2006/42/EC ได้ เฉพาะเมื่อวางตลาดแยกจากเครื่องจักรหรือมอเตอร์ขับเคลื่อนเท่านั้น เบรกมอเตอร์ที่ประกอบอยู่ในมอเตอร์ขับเคลื่อนไม่ได้วางตลาดแยก ข้อกำหนดนี้จึงไม่ใช้บังคับ กล่าวคือ ไม่สามารถถือว่าเบรกในตัวมอเตอร์เพียงลำพังเป็น “ชิ้นส่วนความปลอดภัย” ได้
ตัวอย่างผลิตภัณฑ์เบรกภายนอกและการทำระบบสำรอง
ตัวอย่างผลิตภัณฑ์ของโครงสร้างที่เทียบได้กับ “เบรกยึด + เบรกตัวที่สอง” ของ DGUV คือ ROBA-topstop ของ mayr mayr อธิบายว่าเป็นเบรกนิรภัยอัจฉริยะสำหรับแกนแนวตั้ง ใช้แบบ plug and play กับเซอร์โวมอเตอร์มาตรฐาน เป็นทางออกง่าย ๆ สำหรับการทำระบบสำรอง ยึดภาระได้แม้ถอดมอเตอร์ออก และติดตั้งเพิ่มในโครงสร้างเดิมได้เพราะวางอยู่ระหว่างมอเตอร์กับด้านขาออก (ข้ออ้างของผู้ผลิต) นอกจากนี้ยังระบุว่าถือเป็นชิ้นส่วนที่พิสูจน์แล้ว (well-tried component) ตามความหมายของ Category 1 ใน DIN EN ISO 13849-1 ได้ และในข่าวประชาสัมพันธ์วันที่ 21 ตุลาคม 2025 ระบุว่า TÜV ตัดสินว่าเป็น well-tried component ของ Category 1 อย่างไรก็ตาม สิ่งที่ mayr เขียนคือการประเมินในฐานะชิ้นส่วนของ Category 1 ไม่ได้เขียนไปถึงว่าหากใช้ผลิตภัณฑ์นี้แล้วฟังก์ชันความปลอดภัยของเครื่องจักรทั้งเครื่องจะบรรลุ Category หรือ Performance Level ที่เฉพาะเจาะจง ระดับของฟังก์ชันความปลอดภัยต้องประเมินจากภาพรวมที่รวมวงจร การวินิจฉัย และความน่าเชื่อถือของชิ้นส่วน แนวทางการตรวจพิสูจน์ส่วนที่เกี่ยวข้องกับความปลอดภัยได้อธิบายไว้ใน “การติดตั้ง Safety PLC: RFP การตรวจสอบความใช้ได้ และหลักฐาน FAT/SAT“
ดังที่กล่าวในบทก่อน แกนที่เชื่อมสกรูกับมอเตอร์ด้วยสายพานไทมิ่ง หากใช้เพียงเบรกในตัวมอเตอร์ จะยึดไว้ไม่ได้เมื่อสายพานเสียหาย ให้พิจารณาโครงสร้างที่วางเบรกภายนอกไว้ฝั่งสกรู หรือใช้ร่วมกับตัวหยุดหรือตัวล็อกเชิงกล
วิธีทดสอบเบรกแบบสถิตเป็นระยะ
ตารางที่ 2 ของ DGUV ยกตัวอย่างมาตรการต่อไปนี้สำหรับการทดสอบเบรกเป็นระยะของ Category 2
- ทำที่ตำแหน่งปลอดภัย
- ทำโดยอัตโนมัติระหว่างการเดินเครื่องปกติ โดยช่วงห่างไม่เกิน 8 ชั่วโมงหรือ 1 กะ (สำหรับอุปกรณ์ที่ป้องกันการเข้าได้แน่นอนด้วยประตูที่มีการล็อกการ์ด อาจทำทันทีก่อนการขอปลดล็อกก็ได้)
- ต้องยึดได้อย่างแน่นอนอย่างน้อยที่ภาระสถิตสูงสุด โมเมนต์ทดสอบคือ 1.3 เท่าของแรงบิดภาระ
- หากใช้เบรก 2 ตัวแบบขนาน ทดสอบทีละตัวตามลำดับด้วยภาระธรรมดาก็เพียงพอ
- ใส่โมเมนต์ทดสอบเป็นเวลาที่เพียงพอ
- หลังซ่อมเบรกที่เสีย ให้ระบบควบคุมบังคับทดสอบ และไม่ให้เดินเครื่องจนกว่าจะผ่าน
- ตอนเริ่มเดินเครื่อง ให้ทำการทดสอบรับมอบที่จำลองความเสียหายของเบรกเพื่อยืนยันการตอบสนองเมื่อเสีย และบันทึกไว้ (แบบฟอร์มให้ผู้ผลิตเครื่องจักรจัดเตรียม)
ในฐานะข้อกำหนดทั่วไป DGUV ยังยกเรื่องการออกแบบชิ้นส่วนเชิงกลของการส่งกำลังและอุปกรณ์ความปลอดภัยให้ทนความเค้นสถิตและพลวัตที่เกิดจากภาระน้ำหนักอย่างน้อย 2 เท่า และการย้ายไปยังตำแหน่งปลอดภัยทันทีหากเป็นไปได้เมื่อตรวจพบความเสียหายของเบรก ทั้งหมดเป็นตัวอย่างมาตรการของหน่วยงานเยอรมนี ไม่ได้กลายเป็นข้อบังคับในโรงงานไทยโดยตรง แต่เป็นจุดเริ่มต้นที่เป็นรูปธรรมในการออกแบบการทดสอบ
“ข้อแนะนำการทดสอบเบรกแบบสถิต (เบรกแบบหมุน)” ของ mayr ยกประเด็นต่อไปนี้จากมุมมองของผู้ผลิต
- ทำการทดสอบเบรกเฉพาะที่ตำแหน่งแกนที่ปลอดภัย
- ขนาดของแรงบิดทดสอบและความถี่ในการทดสอบ ผู้ผลิตเครื่องจักรเป็นผู้กำหนด ให้คำนึงถึงแรงบิดทดสอบตอนเลือกเบรก
- เวลาทดสอบ ตัวอย่างคือยึดไว้ 1 ถึง 5 วินาที (ให้แรงบิดเต็มค่ากระทำ) เพิ่มแรงบิดอย่างนุ่มนวล ไม่ใช่แบบกระแทก
- มุมหมุนที่ยอมให้เมื่อทดสอบด้วยระบบควบคุม ต้องไม่น้อยกว่าผลรวมของมุมจากการแอ่นตัวของระบบ ระยะคลอนของเฟืองและเบรก และการหมุนของโรเตอร์ 5° ที่จำเป็นต่อการสร้างค่าแรงเสียดทานของแรงบิดเบรก
- หากไม่ผ่าน ให้ตรวจสอบความผิดพลาดของการใช้งานและสภาพของเบรก หากจำเป็นให้ปรับสภาพคู่ผิวเสียดทานด้วยการเบรกแบบพลวัตแล้วทดสอบใหม่
ในฐานะฟังก์ชันฝั่งไดรฟ์ SEW-EURODRIVE อธิบายในเอกสารของ MOVIPRO ว่า “SBT (Safe Brake Test)” เป็นฟังก์ชันทดสอบเบรกแบบสถิตสำหรับงานแนวนอนและแนวตั้ง ที่วินิจฉัยว่าเบรกยึดแรงบิดทดสอบสถิตที่ใส่ให้เบรกที่ปิดอยู่ได้หรือไม่ และระบุว่าตอนเริ่มเดินเครื่อง ให้ตั้งค่าให้ผลรวมของแรงบิดภาระของงานกับแรงบิดมอเตอร์เท่ากับแรงบิดทดสอบที่ต้องการ อนึ่ง ในรายการ “ฟังก์ชันย่อยด้านความปลอดภัยตาม EN 61800-5-2” ของเอกสารเดียวกัน มี SBC (Safe Brake Control) ซึ่งเกี่ยวกับการควบคุมเบรก แต่ไม่มี SBT ให้เข้าใจไว้ว่า SBT เป็นชื่อที่แต่ละบริษัทใช้เป็นชื่อฟังก์ชันของไดรฟ์
ผ่านการทดสอบแบบสถิตก็ไม่ได้รับประกันสมรรถนะการหยุดฉุกเฉิน
นี่เป็นหนึ่งในประเด็นที่บทความนี้ต้องการเน้นมากที่สุด DGUV ระบุชัดว่า ในกรณีที่เบรกรับหน้าที่หยุดฉุกเฉินด้วย การทดสอบเบรกแบบสถิตอัตโนมัติไม่เพียงพอที่จะใช้พิสูจน์ว่าสมรรถนะการหยุดฉุกเฉินไม่ได้บกพร่องหรือลดลง เพราะคุณลักษณะทางกายภาพของแบบสถิตกับแบบพลวัตต่างกัน แม้ผ่านการทดสอบแบบสถิต ระยะเลยตำแหน่ง (overrun) ขณะหยุดฉุกเฉินก็อาจยาวขึ้นเล็กน้อยได้ จากนั้นจึงระบุว่า เพื่อไม่ให้เบรกต้องรับหน้าที่หยุดฉุกเฉิน ควรใช้ stop category 1 (การหยุดด้วยการควบคุม) เป็นหลักสำหรับการหยุดเพื่อป้องกัน
กล่าวคือ แม้จะยืนยันจากการทดสอบเป็นระยะแล้วว่า “ยึดได้” ก็ยังต้องยืนยันแยกต่างหากว่า “เมื่อหยุดฉุกเฉินขณะเคลื่อนลง จะหยุดได้ภายในกี่ mm” ดังที่เห็นในการคำนวณแบบจำลอง B ระยะหยุดเปลี่ยนไปมากตามความยาวของความล่าช้า ใน FAT/SAT ให้แยกการยืนยันแรงบิดยึดแบบสถิต กับการวัดระยะหยุดแบบพลวัตจริงออกจากกัน และบันทึกแต่ละอย่างไว้
ปัญหาที่พบบ่อยและสาเหตุ
จากเนื้อหาที่เขียนในเอกสารของผู้ผลิตและเอกสารข้อมูลของ DGUV สรุปสาเหตุหลักตามอาการได้ดังนี้
| อาการ | สาเหตุหลัก (ภายในขอบเขตแหล่งที่มา) | การตรวจสอบและการแก้ไข |
|---|---|---|
| ไฟดับแล้วแกนตกลงมาเล็กน้อย | เร่งความเร็วด้วยแรงโน้มถ่วงระหว่างเวลาปล่อยอาร์มาเจอร์และความล่าช้าของรีเลย์และอื่น ๆ (แนวคิดเวลาเบรกทั้งหมดของ Miki Pulley และ Ogura Clutch คำอธิบายแรงบิดภาระของ mayr) การตัดฝั่ง AC หรือไดโอดทำให้ความล่าช้ายาวขึ้น | ตรวจสอบวิธีตัดไฟและอุปกรณ์ป้องกัน วัดระยะตกจริงจากสภาพหยุดนิ่ง |
| หยุดฉุกเฉินแล้วแกนลดลงมากเกินไป | ขณะเคลื่อนลง การเร่งความเร็วระหว่างความล่าช้า กับแรงบิดลดความเร็วสุทธิที่ลดลงเพราะแรงบิดภาระ เกิดซ้อนกัน (mayr) ผลผ่านหรือไม่ผ่านของการทดสอบแบบสถิตบอกเรื่องนี้ไม่ได้ (DGUV) | คำนวณและวัดจริงระยะหยุดขณะเคลื่อนลง ใช้การหยุดด้วยการควบคุมเป็นหลัก |
| เบรกลาก หรือเกิดความร้อน | เมื่อช่องว่างเกินขีดจำกัดเพราะการสึกหรอ จะปลดเบรกไม่ได้ (Ogura Clutch SNB-N) ใช้เบรกสำหรับยึดกับการเบรกหยุดตามปกติ (ข้อห้ามของแต่ละบริษัท) | ตรวจสอบและปรับช่องว่าง (ผลิตภัณฑ์ที่ปรับได้) ทบทวนวิธีใช้งาน |
| แรงบิดไม่ถึง | แรงบิดเริ่มต้นก่อนรันอิน (Miki Pulley, Ogura Clutch) การลดลงตามอุณหภูมิ (mayr) คราบน้ำมันและการสึกหรอ (DGUV) สนิมหลังหยุดใช้งานนาน (mayr) | รันอิน ตรวจสอบอุณหภูมิ ทดสอบเบรกแบบสถิต |
| เซอร์โวขยับระหว่างความล่าช้าในการปลดเบรกจนเกิดเสียงผิดปกติ | มีเวลาหน่วงการปลดเบรกอยู่ แต่เวลาตั้งแต่ปลดเบรกจนมอเตอร์เริ่มทำงานไม่พอ (Mitsubishi Electric) | ยืนยันความล่าช้าในการปลดเบรกด้วยเครื่องจริง และปรับจังหวะการเริ่มทำงาน |
| แกนที่ขับด้วยสายพานยึดไว้ไม่ได้ | ในโครงสร้างที่เชื่อมมอเตอร์กับสกรูด้วยสายพานไทมิ่ง เบรกมอเตอร์อาจยึดแกนไว้ไม่ได้ (Mitsubishi Electric) | เบรกฝั่งสกรู ตัวหยุดฝั่งเครื่องจักร |
| ไม่ผ่านการทดสอบเบรก | ความผิดพลาดของการใช้งาน สภาพของเบรก สภาพของคู่ผิวเสียดทาน (mayr) | ตรวจสอบ หากจำเป็นให้ปรับสภาพด้วยการเบรกแบบพลวัตแล้วทดสอบใหม่ หลังซ่อมไม่ให้เดินเครื่องจนกว่าจะผ่าน (DGUV) |
ปัญหาส่วนใหญ่ในตารางเกิดจากการที่ฝ่ายผู้สั่งซื้อมองไม่เห็นเงื่อนไขพื้นฐานของการเลือกและการเดินสาย หัวข้อ RFP ในบทถัดไปมีไว้เพื่อให้ผู้เสนอราคาเขียนเงื่อนไขเหล่านั้นตั้งแต่แรก
12 หัวข้อที่ควรเขียนใน RFP (การขอใบเสนอราคา) ของเบรกแม่เหล็กไฟฟ้า
เมื่อขอใบเสนอราคาจากผู้ผลิตเครื่องจักรหรือ SIer ต่อไปนี้คือหัวข้อที่ควรใส่ในสเปกสำหรับแกนแนวตั้งที่มีเบรก ประกอบขึ้นจากเอกสารทางเทคนิคของผู้ผลิตต่าง ๆ และเอกสารข้อมูลของ DGUV ไม่จำเป็นต้องกำหนดทุกอย่างเป็นตัวเลข แต่จุดประสงค์คือให้เขียนว่า “เลือกโดยตั้งอยู่บนเงื่อนไขอะไร”
| ลำดับ | หัวข้อ | สิ่งที่ให้เขียน | เหตุผล |
|---|---|---|---|
| 1 | โครงสร้างแกนและแรงบิดภาระ | มวล ระยะลีด อัตราทด มีสายพานหรือไม่ การคำนวณแรงบิดภาระสูงสุด (แหล่งที่มาของสูตรและการจัดการประสิทธิภาพ) | ค่าเปลี่ยนไปตามว่าใช้ประสิทธิภาพ 1.0 หรือหารด้วยประสิทธิภาพ |
| 2 | ค่าตัวประกอบความปลอดภัยและสิ่งที่นำไปเปรียบเทียบ | ชื่อบริษัทและชื่อตารางของค่าตัวประกอบที่ใช้ เปรียบเทียบกับแรงบิดเสียดทานสถิตหรือจลน์ | แต่ละบริษัทคูณกับค่าคนละตัวและเปรียบเทียบกับค่าคนละตัว |
| 3 | ประเภทของเบรกและวิธีหยุดตามปกติ | สำหรับเบรกหยุด/สำหรับยึด/สำหรับยึดเท่านั้น การหยุดตามปกติและการหยุดเพื่อป้องกันทำด้วยการหยุดด้วยการควบคุมหรือไม่ | แบบสำหรับยึดใช้กับการเบรกหยุดตามปกติไม่ได้ |
| 4 | สมมติฐานของการเบรกฉุกเฉิน | จำนวนครั้งที่คาด งานเบรกต่อครั้ง [J] ความถี่ การเปรียบเทียบกับค่าที่ยอมให้ | ขีดจำกัดจำนวนครั้งต่างกันมากตามผลิตภัณฑ์ |
| 5 | เวลาปล่อยอาร์มาเจอร์และเงื่อนไข | วิธีตัดไฟ (ฝั่ง DC/ฝั่ง AC) รุ่นของอุปกรณ์ป้องกัน รีเลย์ | เวลาปล่อยอาร์มาเจอร์เปลี่ยนไปหลายเท่าตามวงจร |
| 6 | ระยะหยุด | ค่าคำนวณจากสภาพหยุดนิ่งและขณะเคลื่อนลง สมมติฐานของการคำนวณ ค่าที่ยอมให้ | การหยุดฉุกเฉินขณะเคลื่อนลงคือกรณีเลวร้ายที่สุด |
| 7 | อุณหภูมิและสภาพแวดล้อม | การประมาณอุณหภูมิภายในเครื่องจักร มาตรการรับมือน้ำมัน ฝุ่น และการกัดกร่อน | แรงบิดลดลงตามอุณหภูมิ น้ำมันและสนิมทำให้ต่ำกว่าค่าระบุ |
| 8 | ช่องว่างและวิธีตรวจสอบ | ต้องปรับหรือไม่ วิธีและช่วงเวลาตรวจสอบการสึกหรอ | มีทั้งผลิตภัณฑ์ที่ปรับได้และปรับไม่ได้ |
| 9 | การปลดเบรกด้วยมือ | จำเป็นหรือไม่ และขั้นตอนรองรับน้ำหนักเมื่อปลดเบรกที่แกนแนวตั้ง | การปลดเบรกด้วยมือคือการกระทำที่ทำให้ภาระตก |
| 10 | การตรวจสอบการปลดเบรก | จำเป็นต้องมีไมโครสวิตช์หรือการตรวจติดตามแบบไม่ใช้เซนเซอร์หรือไม่ | โดยทั่วไปเบรกมอเตอร์ไม่มีสัญญาณเปิด/ปิด (DGUV) |
| 11 | การทดสอบเบรกเป็นระยะ | ความถี่ แรงบิดทดสอบ เวลายึด มุมหมุนที่ยอมให้ เกณฑ์ผ่าน บันทึก | ให้คำนึงถึงแรงบิดทดสอบตอนเลือกเบรก (mayr) |
| 12 | ระบบสำรอง | มีคนเข้าไปใต้แกนหรือไม่ มีเบรกตัวที่สอง ตัวหยุด หรือตัวล็อกหรือไม่ | โครงสร้างเปลี่ยนไปตามว่ามีคนเข้าไปหรือไม่ (DGUV) |
โดยเฉพาะข้อ 2, 4 และ 5 จะมีผลในขั้นเปรียบเทียบใบเสนอราคา หากบริษัท A เขียนว่า “ใช้ค่าตัวประกอบ 2.4 ของ Ogura Clutch ได้ 6 N·m ขึ้นไป” และบริษัท B เขียนว่า “ใช้ K = 3 ของ Miki Pulley ได้ 8.8 N·m ขึ้นไป” ก็จะอธิบายได้ว่าทำไมแกนเดียวกันจึงดูเหมือนเลือกเบรกคนละขนาด สำหรับการสั่งซื้ออุปกรณ์ที่ทำหน้าที่ยกขึ้นลงโดยตรง ดู “การเลือกลิฟต์ขนส่งวัสดุและคอนเวเยอร์แนวตั้ง: เปรียบเทียบแบบไป-กลับกับแบบต่อเนื่อง RFP และการตรวจรับในโรงงานไทย” และกรณีใช้แอคชูเอเตอร์แบบก้านในแนวตั้ง ดู “เลือกกระบอกสูบไฟฟ้าสำหรับโรงงานไทย: แรง ความเร็ว และความปลอดภัย” ประกอบได้
สิ่งที่ต้องตรวจสอบใน FAT/SAT
ต่อไปนี้คือหัวข้อที่ควรตรวจสอบสำหรับแกนแนวตั้งที่มีเบรก ในการทดสอบก่อนส่งมอบจากโรงงาน (FAT) และการทดสอบรับมอบที่หน้างาน (SAT) ตัวเลขของแรงบิดทดสอบและเวลาแสดงเป็นตัวอย่างของแต่ละบริษัทและหน่วยงาน
| หัวข้อทดสอบ | วิธี | เกณฑ์ | บันทึก |
|---|---|---|---|
| แรงบิดยึดแบบสถิตหลังรันอิน | ที่ตำแหน่งแกนที่ปลอดภัย เพิ่มแรงบิดทดสอบอย่างนุ่มนวลแล้วยึดไว้ตามเวลาที่กำหนด (ตัวอย่างของ mayr คือ 1 ถึง 5 วินาที) | ยึดไว้ได้ภายในมุมหมุนที่ยอมให้ | แรงบิดทดสอบ เวลายึด มุมหมุน |
| การจำลองความเสียหาย | จำลองความเสียหายของเบรกและยืนยันการตอบสนองของระบบควบคุม (DGUV ยกไว้เป็นการทดสอบรับมอบตอนเริ่มเดินเครื่อง) | ย้ายไปตำแหน่งปลอดภัย ห้ามเดินเครื่อง ฯลฯ ตามสเปก | วิธีจำลอง การตอบสนอง ผู้ทำการทดสอบ |
| ระยะหยุดเมื่อหยุดฉุกเฉิน | สั่งหยุดฉุกเฉินขณะยกขึ้น เคลื่อนลง และที่ความเร็วสูงสุด แล้ววัดจริง | อยู่ภายในค่าคำนวณและค่าที่ยอมให้ | ความเร็ว ระยะหยุด จำนวนครั้ง |
| ระยะตกเมื่อไฟดับ | ตัดไฟในสภาพหยุดนิ่งแล้ววัดระยะตกจริง | อยู่ภายในค่าที่ยอมให้ | ระยะตก |
| เวลาปล่อยอาร์มาเจอร์และเวลาดูดอาร์มาเจอร์ | วัดด้วยการเดินสายและวงจรตัดไฟของเครื่องจริง (Mitsubishi Electric กำหนดให้ยืนยันความล่าช้าในการปลดเบรกด้วยเครื่องจริง) | ตามเงื่อนไขในสเปก | วิธีตัดไฟ อุปกรณ์ป้องกัน ค่าที่วัดได้ |
| ลำดับการปลดเบรกและ servo on | ยืนยันว่าเป็นซีเควนซ์ที่ไม่ขยับมอเตอร์ระหว่างความล่าช้าในการปลดเบรก | ไม่มีเสียงผิดปกติหรือการลาก | ค่าตั้งของซีเควนซ์ |
| ขั้นตอนการปลดเบรกด้วยมือ | ยืนยันด้วยขั้นตอนที่ใช้อุปกรณ์รองรับ | ปลดเบรกได้ในสภาพที่รองรับน้ำหนักภาระไว้ | คู่มือขั้นตอน อุปกรณ์รองรับ |
| การตั้งค่าการทดสอบเป็นระยะ | รอบเวลาของ PLC และไดรฟ์ แรงบิดทดสอบ เกณฑ์ผ่าน การทำงานเมื่อไม่ผ่าน | ตามสเปก | ค่าตั้ง การยืนยันการทำงานเมื่อไม่ผ่าน |
| การจัดการจำนวนครั้งการเบรกฉุกเฉิน | บันทึกจำนวนครั้งการเบรกฉุกเฉินระหว่างเริ่มเดินเครื่องและปรับตั้ง | รู้จำนวนที่เหลือเทียบกับจำนวนครั้งที่ยอมให้ | จำนวนครั้งสะสม |
ใน SAT หลักพื้นฐานคือหลังการขนส่งและติดตั้ง ให้วัดแรงบิดยึดแบบสถิตและระยะหยุดใหม่ด้วยวิธีเดียวกับ FAT ให้ตรวจเทียบแผนภาพการเดินสายกับของจริงด้วยว่า วงจรตัดไฟไม่ได้เปลี่ยนไปเพราะแหล่งจ่ายไฟหรือตู้รีเลย์ที่หน้างาน แบบฟอร์มบันทึกนั้น ดังที่ DGUV ระบุว่า “ผู้ผลิตเครื่องจักรเป็นผู้จัดเตรียม” หากให้ผู้ผลิตเครื่องจักรเตรียมไว้ตั้งแต่ขั้น RFP การตรวจรับจะราบรื่นขึ้น
ส่งต่อไปยังแผนบำรุงรักษา
ให้ส่งต่อผลการทดสอบเป็นระยะ จำนวนครั้งการเบรกฉุกเฉินสะสม ผลการตรวจสอบช่องว่าง (กรณีผลิตภัณฑ์ที่ปรับได้) และแนวโน้มอุณหภูมิ ไปยังแผนบำรุงรักษา สำหรับผลิตภัณฑ์ที่อายุถูกกำหนดด้วยจำนวนครั้งการเบรกอย่าง Mitsubishi Electric HK-KT หากไม่นับจำนวนครั้งการเบรกฉุกเฉินไว้ ก็จะไม่รู้เวลาเปลี่ยน mayr ระบุว่าช่วงการตรวจสอบและบำรุงรักษาของ ROBA-servostop Lean คำนวณเป็นรายกรณีตามแผนของผู้ผลิตระบบ จึงไม่ควรนำช่วงเวลาของผลิตภัณฑ์บริษัทอื่นมาใช้ แต่ให้กำหนดจากคู่มือการใช้งานของผลิตภัณฑ์ที่ใช้จริง
จุดที่ต้องตรวจสอบเมื่อจัดหาและบำรุงรักษาในไทย
ช่องทางติดต่อ เฉพาะที่ยืนยันได้จากเอกสารทางการ
ในการค้นคว้าของบทความนี้ บริษัทที่ยืนยันช่องทางติดต่อในไทยได้จากเอกสารทางการมี 2 บริษัทดังนี้
- Miki Pulley: ในประวัติบริษัทระบุว่าก่อตั้ง Miki Pulley (Thailand) ที่กรุงเทพฯ เมื่อเดือนกรกฎาคม 2022 และในเครือข่ายการขายต่างประเทศของหน้าสาขามีตัวแทนจำหน่ายในกรุงเทพฯ (NAM SAE INTERNATIONAL TRADING CO., LTD.)
- mayr: ในหน้าติดต่อ เมื่อเลือกประเทศไทย ผู้รับผิดชอบที่แสดงคือ Regional Sales Manager ของ Mayr Transmission (S) Pte Ltd ที่สิงคโปร์ (ไม่แสดงที่อยู่ในประเทศไทย)
สำหรับผู้ผลิตรายอื่น บทความนี้ไม่ได้ยืนยันช่องทางติดต่อในไทยจากเอกสารต้นทาง เบรกในตัวเซอร์โวมอเตอร์โดยปกติต้องเปลี่ยนทั้งมอเตอร์ จึงให้ตรวจสอบช่องทางติดต่อในท้องถิ่นของผู้ผลิตมอเตอร์และความพร้อมในการจัดหารุ่นเดียวกัน สำหรับเครื่องจักรที่ใช้เบรกภายนอกจากผู้ผลิตยุโรป วิธีที่แน่นอนคือยืนยันกับผู้ผลิตเครื่องจักรตั้งแต่ขั้น RFP ว่าช่องทางสำหรับอะไหล่เปลี่ยนและการตรวจสอบอยู่ที่ใด และใช้เวลาจัดหานานเท่าใด
อะไหล่สำรองและการจัดเก็บ
หากมีอะไหล่สำรองของเบรก ให้ระวังเรื่องระยะเวลาจัดเก็บด้วย mayr เขียนไว้ว่าหลังการจัดเก็บหรือหยุดใช้งานเป็นเวลานาน อาจต้องรันอิน และในสภาพแวดล้อมที่มีการกัดกร่อน โรเตอร์อาจเป็นสนิมและติดแน่นได้ เมื่อเปลี่ยนอะไหล่สำรองแล้ว ให้รันอินและยืนยันแรงบิดยึดแบบสถิตด้วยวิธีเดียวกับการตรวจรับ แล้วบันทึกไว้ วิธีเลือกชิ้นส่วนอื่นของแกนแนวตั้ง เช่น ลิเนียร์ไกด์และบอลสกรู ได้สรุปไว้ใน “การเลือก Linear Guide: คำนวณอายุ พรีโหลด ความแม่นยำ และ RFP สำหรับโรงงานในไทย” ด้วย
มาตรการเพิ่มประสิทธิภาพของ BOI (ภายในขอบเขตคู่มือฉบับปี 2025)
Investment Promotion Guide 2025 ของสำนักงานคณะกรรมการส่งเสริมการลงทุน (BOI) มีมาตรการสำหรับกรณีที่นำระบบอัตโนมัติมาใช้กับสายการผลิตหรือบริการที่มีอยู่เพื่อเพิ่มประสิทธิภาพ สิทธิประโยชน์คือการยกเว้นอากรขาเข้าเครื่องจักร และการยกเว้นภาษีเงินได้นิติบุคคล 3 ปี (เพดาน 50% ของเงินลงทุนในการปรับปรุง โดยไม่รวมค่าที่ดินและเงินทุนหมุนเวียน) และสำหรับระบบอัตโนมัติและหุ่นยนต์ หากมูลค่าเครื่องจักรที่ปรับปรุงตั้งแต่ 30% ขึ้นไปเชื่อมโยงและสนับสนุนอุตสาหกรรมระบบอัตโนมัติในประเทศไทย เพดานจะเป็น 100% มีการแสดงตัวอย่างกิจการที่ไม่อยู่ในข่าย (รถยนต์ทั่วไป รถจักรยานยนต์บางส่วน PHEV และ HEV ปูนซีเมนต์ ฯลฯ) ไว้ด้วย อย่างไรก็ตาม เป้าหมายของมาตรการนี้คือการลงทุนในเครื่องจักรหรือระบบ ไม่ได้เขียนไว้ว่าการซื้อชิ้นส่วนเดี่ยว ๆ อย่างเบรกเป็นเป้าหมาย นอกจากนี้ ข้อความในส่วนนี้อยู่ภายในขอบเขตของคู่มือฉบับปี 2025 โปรดตรวจสอบเงื่อนไขล่าสุดและสถานะการรับคำขอกับ BOI สำหรับการตัดสินด้านภาษี โปรดปรึกษาผู้เชี่ยวชาญ
คำถามที่พบบ่อย
การเลือกเบรกแม่เหล็กไฟฟ้าควรเริ่มจากตรงไหน?
เริ่มจากประเภทการใช้งาน และว่ามีคนเข้าไปใต้แกนหรือไม่ โดยตั้งเงื่อนไขว่าการหยุดตามปกติทำด้วยการหยุดด้วยการควบคุม และเบรกใช้สำหรับการยึดและกรณีฉุกเฉิน แล้วตัดสินว่าจะใช้แบบสำหรับเบรกหยุด สำหรับยึด หรือสำหรับยึดเท่านั้น จากนั้นคำนวณแรงบิดภาระ หาแรงบิดที่ต้องการด้วยสูตรและค่าตัวประกอบของผู้ผลิตที่เลือกใช้ แล้วตรวจสอบตามลำดับ คือ เวลาตอบสนองที่รวมวงจรตัดไฟ ระยะหยุดและงานของการเบรกฉุกเฉิน การรันอิน อุณหภูมิ และการสึกหรอ และการทดสอบกับระบบสำรอง
เบรกแบบทำงานเมื่อไม่จ่ายไฟคืออะไร?
คือเบรกที่ทำงานเมื่อไฟถูกตัด และถูกปลดเมื่อจ่ายไฟ ตามคำอธิบายในแคตตาล็อกฉบับปี 2020 ของ Ogura Clutch เมื่อตัดกระแส อาร์มาเจอร์จะแยกออกด้วยแรงสปริงและเกิดแรงบิดเสียดทาน เมื่อจ่ายไฟ อาร์มาเจอร์จะถูกดูดและแรงบิดหายไป ทำงานได้แม้ขณะไฟดับ จึงเป็นแบบพื้นฐานของการป้องกันแกนแนวตั้งตก นอกจากแบบสปริง (spring-applied brake) แล้วยังมีแบบแม่เหล็กถาวร และยังแบ่งประเภทการใช้งานเป็นสำหรับเบรกหยุด สำหรับยึด และสำหรับยึดเท่านั้น
ใช้เบรกยึดของเซอร์โวมอเตอร์หยุดฉุกเฉินได้หรือไม่?
ใช้ได้เฉพาะในกรณีฉุกเฉิน ภายในขอบเขตที่ผลิตภัณฑ์อนุญาต Mitsubishi Electric, Panasonic และ Yaskawa Electric ต่างเขียนไว้ว่าไม่ให้ใช้เบรกในตัวกับการเบรกหยุดตามปกติ (การหยุดมอเตอร์ที่กำลังหมุน) ในอีกด้านหนึ่ง Mitsubishi Electric ระบุว่าใช้เพื่อป้องกันการตกขณะไฟดับหรือเมื่อเกิดสัญญาณเตือนของเซอร์โว และแสดงงานเบรกที่ยอมให้และจำนวนครั้งตามอายุการใช้งาน (20,000 ครั้งในรุ่นส่วนใหญ่ของ HK-KT และ 5,000 ครั้งในรุ่นใหญ่) จำนวนครั้งการหยุดฉุกเฉินของ Kendrion Servo Line และ INTORQ BFK458 (สำหรับยึด) คือ 500 ครั้ง ให้ตรวจสอบขีดจำกัดของจำนวนครั้งและงานต่อครั้ง และออกแบบให้การหยุดตามปกติและการหยุดเพื่อป้องกันทำด้วยการหยุดด้วยการควบคุม
การคำนวณแรงบิดเบรกต้องคูณค่าตัวประกอบความปลอดภัยเท่าไร?
ไม่มีคำตอบเดียว Ogura Clutch แสดงค่าตัวประกอบ 1.5 ถึง 3.5 ไว้ในตาราง และใช้ 2.4 ในตัวอย่างการเลือกบอลสกรูแนวตั้ง Miki Pulley ใช้ K = 1.5, 2, 3 สำหรับแบบสำหรับยึดตามเงื่อนไขของภาระ mayr แสดงสำหรับการทดสอบว่า แรงบิดทดสอบคือแรงบิดภาระคูณ 1 ถึง 1.3 และแรงบิดเบรกต่ำสุดต้องไม่น้อยกว่า 1.25 เท่าของแรงบิดทดสอบนั้น ในการคำนวณของบทความนี้ แม้เป็นแกนเดียวกันก็เกิดช่วงกว้างประมาณ 3.2 ถึง 8.8 N·m ให้คำนวณตามนิยามของผู้ผลิตที่เลือกใช้ และให้เขียนในเอกสารการคำนวณไปถึงว่าเปรียบเทียบกับแรงบิดเสียดทานสถิตหรือจลน์
จะลดเวลาปล่อยอาร์มาเจอร์ของเบรกได้อย่างไร?
ให้ตรวจสอบวงจรตัดไฟก่อน เวลาปล่อยอาร์มาเจอร์ของ Miki Pulley BXH-06 คือ 0.020 s เมื่อตัดฝั่ง DC และ 0.070 s เมื่อตัดฝั่ง AC หากใช้ไดโอดดูดซับเสิร์จจะช้าลง ในตัวอย่าง MHMA152S1D ของ Panasonic MINAS A4 ค่า 50 ms กลายเป็น 130 ms การตัดฝั่ง DC ต้องกดเสิร์จด้วยวาริสเตอร์หรืออุปกรณ์อื่น และคำนึงถึงอายุหน้าสัมผัสด้วย เวลาประมวลผลของรีเลย์และระบบควบคุมก็รวมอยู่ในความล่าช้า จึงต้องวัดและยืนยันด้วยวงจรของเครื่องจริง
การทดสอบเบรกควรทำบ่อยแค่ไหน?
ขนาดของแรงบิดทดสอบและความถี่ในการทดสอบ เป็นสิ่งที่ผู้ผลิตเครื่องจักรเป็นผู้กำหนด (mayr) ตัวอย่างที่ใช้อ้างอิงได้คือ เอกสารข้อมูลของ DGUV ประเทศเยอรมนี ยกมาตรการให้ทดสอบโดยอัตโนมัติระหว่างการเดินเครื่องปกติ อย่างช้าทุก 8 ชั่วโมงหรือทุก 1 กะ ด้วยโมเมนต์ทดสอบ 1.3 เท่าของแรงบิดภาระ นี่เป็นตัวอย่างมาตรการของหน่วยงานเยอรมนี ไม่ใช่ข้อกำหนดของมาตรฐานสากลหรือกฎหมายของไทย นอกจากนี้ แม้ผ่านการทดสอบแบบสถิต ก็ไม่ได้รับประกันระยะหยุดเมื่อหยุดฉุกเฉิน จึงต้องยืนยันระยะหยุดแยกต่างหาก
สรุป
- การเลือกเบรกแม่เหล็กไฟฟ้าไม่ได้จบแค่ “แรงบิดในแคตตาล็อกมากกว่าภาระหรือไม่” การยึดกับการเบรกหยุดเป็นงานคนละอย่าง และจำนวนครั้งการเบรกฉุกเฉินของเบรกยึดในตัวเซอร์โวต่างกันมาก คือ 20,000 ครั้งในรุ่นส่วนใหญ่ของ Mitsubishi Electric HK-KT และ 500 ครั้งใน Kendrion Servo Line และ INTORQ BFK458 (สำหรับยึด) การหยุดตามปกติให้ทำด้วยการหยุดด้วยการควบคุม
- ค่าตัวประกอบความปลอดภัยของแต่ละบริษัทคูณกับค่าคนละตัวและเปรียบเทียบกับค่าคนละตัว แม้เป็นแกนเดียวกันก็เกิดช่วงกว้างประมาณ 3.2 ถึง 8.8 N·m หรือประมาณ 2.7 เท่า การเลือกค่าตัวประกอบอาจทำให้รุ่นเปลี่ยนไป 1 ขนาด จึงต้องให้เขียนในเอกสารการคำนวณว่า “ใช้สูตรของบริษัทใด และเปรียบเทียบกับอะไร”
- เวลาปล่อยอาร์มาเจอร์เปลี่ยนไปหลายเท่าตามวงจรตัดไฟ (Miki Pulley BXH-06 ฝั่ง DC 0.020 s/ฝั่ง AC 0.070 s, connection time ของ mayr ROBA-servostop Classic ขนาด 100 คือ 70/440 ms) เมื่อความล่าช้าเปลี่ยนจาก 0.065 s เป็น 0.19 s ในการคำนวณ ระยะหยุดขณะเคลื่อนลงเพิ่มจากประมาณ 23.5 mm เป็นประมาณ 86.6 mm หรือประมาณ 3.7 เท่า
- แรงบิดในแคตตาล็อกไม่จำเป็นต้องเป็น “แรงบิดที่ได้อยู่ตอนนี้” อาจลดลงได้จากการรันอิน อุณหภูมิ น้ำมัน การสึกหรอ และสนิม จึงต้องรันอินตอนเริ่มเดินเครื่องและยืนยันเป็นระยะ
- แม้ผ่านการทดสอบเบรกแบบสถิต ก็ไม่ได้รับประกันระยะหยุดเมื่อหยุดฉุกเฉิน การมีคนเข้าไปใต้แกนหรือไม่ เป็นตัวกำหนดว่าจะใช้เบรกยึดพร้อมการทดสอบเป็นระยะ หรือโครงสร้างแบบสำรอง
- ใน RFP ให้เขียนประเภทและสมมติฐานของการเบรกฉุกเฉิน แหล่งที่มาของค่าตัวประกอบ วิธีตัดไฟและอุปกรณ์ป้องกัน ระยะหยุด วิธีทดสอบ และระบบสำรอง แล้ววัดแรงบิดยึดแบบสถิตและระยะหยุดจริงใน FAT/SAT และบันทึกไว้
TOMAS TECH ให้การสนับสนุนการออกแบบเครื่องจักรอัตโนมัติและเครื่องตรวจสอบ รวมถึงการดัดแปลงและเปลี่ยนทดแทนเครื่องจักร ในโรงงานญี่ปุ่นในไทย ท่านสามารถปรึกษาเราได้แม้ในขั้นก่อนที่จะตัดสินใจเลือกผลิตภัณฑ์หรือผู้รับงาน เช่น การแยกแยะสาเหตุที่แกน Z ของเครื่องจักรเดิมตกหรือลดลงมากเกินไปเมื่อไฟดับหรือหยุดฉุกเฉิน หรือการจัดทำหัวข้อ RFP และ FAT/SAT สำหรับแกนที่มีเบรก ติดต่อเราได้ทางแบบฟอร์มนี้
ข้อมูลอ้างอิง
- ISO: ISO 13849-1:2023 Safety of machinery — Safety-related parts of control systems — Part 1
- VDE VERLAG: IEC 61800-5-2:2016 ตัวอย่างเอกสาร (สารบัญและคำนำ)
- DGUV: FBHM-005 Gravity-loaded axes – Vertical axes (ฉบับแปลภาษาอังกฤษ)
- DGUV: FBHM-005 Schwerkraftbelastete Achsen – Vertikalachsen (ฉบับภาษาเยอรมัน)
- Ogura Clutch: แคตตาล็อกรวมเบรกและคลัตช์แบบทำงานเมื่อไม่จ่ายไฟ (ฉบับปี 2020) (ภาษาญี่ปุ่น)
- Miki Pulley: เอกสารทางเทคนิคเบรกแบบทำงานเมื่อไม่จ่ายไฟ (ภาษาญี่ปุ่น)
- Miki Pulley: แคตตาล็อกคลัตช์และเบรกแม่เหล็กไฟฟ้า เอกสารทางเทคนิคแบบทำงานเมื่อจ่ายไฟ (ภาษาญี่ปุ่น)
- Miki Pulley: เบรกแม่เหล็กถาวร (Permanent brake) (ภาษาญี่ปุ่น)
- Miki Pulley: History
- Miki Pulley: Business Locations
- Mitsubishi Electric: Rotary Servo Motor User’s Manual (For MR-J5) (SH(NA)-030314ENG-P)
- Panasonic Industry: MSMF402L1D6 (ภาษาญี่ปุ่น)
- Panasonic Industry: MSMF092A1D2 (ภาษาญี่ปุ่น)
- Panasonic Industry: MHMA152S1D (MINAS A4) (ภาษาญี่ปุ่น)
- Panasonic Industry: MSMF402L1D6 (ภาษาอังกฤษ)
- YASKAWA Europe: Sigma-7 200 V Catalog
- mayr: แผ่นพับ ROBA-servostop (P.898000.V06.EN)
- mayr: Installation and Operational Instructions for ROBA-servostop Type 8982.00_01 (B.8982.EN)
- mayr: Remarks and recommendations for the static brake test – Rotation brakes
- mayr: แคตตาล็อก ROBA-topstop
- mayr: ROBA brake-checker
- mayr: Smart safety for vertical axes: mayr power transmission at the sps 2025 (21 ตุลาคม 2025)
- mayr: Contact
- Kendrion: โบรชัวร์ Servo Line
- Kendrion: โบรชัวร์ INTORQ BFK458
- SEW-EURODRIVE: Functional description of the static brake test (MOVIPRO)
- SEW-EURODRIVE: Safety subfunctions according to EN 61800-5-2
- JIMTOF2026: ภาพรวมการจัดงาน (ภาษาญี่ปุ่น)
- METALEX 2026: เว็บไซต์ทางการ
- Thailand Board of Investment: Investment Promotion Guide 2025


