


บทนำ: ดูแค่ช่องกำลังพิกัด (W) อย่างเดียวเลือกเซอร์โวมอเตอร์ไม่ได้
มีหลายกรณีที่การเลือกเซอร์โวมอเตอร์จบลงด้วยการดูแค่ช่องกำลังพิกัด (W) ในแคตตาล็อก เปลี่ยนมอเตอร์ที่เสียเป็นรุ่นอื่นที่มีวัตต์เท่ากัน แล้วแกนสั่นไม่หยุด ทุกครั้งที่หน่วงความเร็วเพื่อหยุดจะมีอะลาร์มแรงดันเกิน (overvoltage) หรือรีเจนเกินพิกัด (regenerative overload) แกนยกขึ้นลงเกือบตกลงมาตอนไฟดับ หรือช่วงหน้าร้อนในไทยภายในตู้ควบคุมร้อนขึ้นจนอะลาร์มโหลดเกิน (overload) เกิดบ่อยขึ้น กรณีเหล่านี้เป็นสิ่งที่อาจเกิดขึ้นได้เมื่อเลือกจากวัตต์เพียงอย่างเดียว
ขอสรุปประเด็นหลักของบทความนี้ไว้ก่อน บทความนี้มองว่าการเลือกเซอร์โวมอเตอร์ตัดสินด้วย 3 เรื่องต่อไปนี้
- ①อัตราส่วนโมเมนต์ความเฉื่อยของโหลด (load inertia ratio): อัตราส่วนระหว่างโมเมนต์ความเฉื่อยของโหลด (ค่าที่แปลงมาที่เพลามอเตอร์) กับโมเมนต์ความเฉื่อยของตัวมอเตอร์เอง ช่วงที่แนะนำหรือช่วงที่ยอมให้แตกต่างกันตามผู้ผลิตและรุ่น
- ②แรงบิดสูงสุดและแรงบิดประสิทธิผล (RMS torque): คำนวณจากรูปแบบการเคลื่อนที่ (motion profile) ที่กำหนดเวลาเร่ง ความเร็วคงที่ หน่วง และหยุด
- ③พลังงานรีเจน (regenerative energy): พลังงานที่ไหลย้อนกลับมาตอนหน่วงความเร็วเพื่อหยุดหรือตอนเคลื่อนลง สามารถจัดการได้ด้วยเซอร์โวแอมป์ (servo amplifier) และตัวต้านทานรีเจน (regenerative resistor) หรือไม่
นอกจากนี้ จุดยืนของบทความนี้คือ ให้เขียน ④เกียร์ทด เบรกยึดตำแหน่ง (holding brake) เอ็นโค้ดเดอร์ ระบบสื่อสาร ฟังก์ชันความปลอดภัย (STO) รวมถึงเงื่อนไขการติดตั้งและอุณหภูมิแวดล้อม ลงใน RFP (เอกสารขอข้อเสนอ) แล้วตรวจยืนยันใน FAT (การตรวจก่อนส่งออกจากโรงงานผู้ผลิต) และ SAT (การตรวจรับที่หน้างาน) ส่วนที่ว่า “ตรวจยืนยันด้วย RFP และ FAT/SAT” ใน ④ นั้นเป็นความเห็นเชิงปฏิบัติของบริษัทเรา
① กับ ③ ดูเหมือนเป็นคนละเรื่อง แต่ไม่ได้แยกจากกัน บทความนี้มองว่าเพดานของอัตราส่วนความเฉื่อยถูกกำหนดเป็นชุดเดียวกับความสามารถในการจัดการรีเจน ความเร็วรอบ และเงื่อนไขของไดนามิกเบรก (dynamic brake) โดยเป็นการจัดระเบียบจากเอกสารเผยแพร่ของ Yaskawa Electric และ Mitsubishi Electric อีกเรื่องหนึ่งคือ ต่อให้การคำนวณใน ② ถูกต้อง ผลลัพธ์ก็เปลี่ยนไปได้ตามเงื่อนไขการติดตั้ง อุณหภูมิแวดล้อม และแรงบิดยึดของแกนยกขึ้นลง สองประเด็นนี้จะอธิบายในบทต่อ ๆ ไปโดยอ้างอิงเอกสารเผยแพร่ของผู้ผลิต
บทความนี้ไม่ใช่การแนะนำหรือจัดอันดับผลิตภัณฑ์ใด ตัวเลขและฟังก์ชันของผลิตภัณฑ์อ้างอิงจากเอกสารเผยแพร่ของแต่ละบริษัท และนำเสนอในรูปแบบ “บริษัทนั้นอธิบายว่า…” พร้อมระบุปีที่ออกเอกสาร วันที่เข้าชมทั้งหมดคือ 16 ตุลาคม 2026 ส่วนการประเมินต้นทุนในช่วงท้ายเป็นตัวเลขสมมติที่ตั้งขึ้นสำหรับบทความนี้
อนึ่ง การตัดสินใจตั้งแต่ต้นว่าจะใช้เซอร์โวหรือใช้มอเตอร์เหนี่ยวนำขับด้วยอินเวอร์เตอร์ อธิบายไว้ในบทความการเลือกระหว่างการควบคุมเซอร์โวกับการควบคุมอินเวอร์เตอร์ บทความนี้เจาะเฉพาะวิธีกำหนดขนาดหลังจากตัดสินใจใช้เซอร์โวแล้ว
ทำไมโรงงานในไทยจึงควรทบทวนการเลือกเซอร์โวตอนนี้
ในไทย การลงทุนด้านระบบอัตโนมัติยังเคลื่อนไหวต่อเนื่อง ตามประกาศของสำนักงานคณะกรรมการส่งเสริมการลงทุน (BOI) (PR No.117/2569 วันที่ 23 กรกฎาคม 2026) คำขอรับการส่งเสริมการลงทุนในช่วงมกราคมถึงมิถุนายน 2026 มี 1,299 โครงการ มูลค่าประมาณ 1.47 ล้านล้านบาท เพิ่มขึ้น 37% เมื่อเทียบกับช่วงเดียวกันของปีก่อน ในจำนวนนี้ กลุ่มเครื่องจักร ระบบอัตโนมัติ และหุ่นยนต์มี 82 โครงการ ประมาณ 13,100 ล้านบาท ส่วนคำขอภายใต้มาตรการ “Smart and Sustainable Industry” ซึ่งมุ่งเปลี่ยนเครื่องจักร นำเทคโนโลยีดิจิทัล ระบบอัตโนมัติ และหุ่นยนต์มาใช้ มี 132 โครงการ ประมาณ 17,200 ล้านบาท
ตัวเลขเหล่านี้เป็นตัวเลขของ “คำขอ” ส่วน “การอนุมัติ” ในช่วงเวลาเดียวกันตามประกาศฉบับเดียวกันคือ 1,300 โครงการ ประมาณ 1.31 ล้านล้านบาท ซึ่งเป็นตัวเลขคนละชุดกับคำขอ มูลค่าการอนุมัติของกลุ่มเครื่องจักร ระบบอัตโนมัติ และหุ่นยนต์ไม่ได้ระบุไว้ในประกาศนี้
สำหรับภาพรวมของหุ่นยนต์ สหพันธ์หุ่นยนต์นานาชาติ (IFR) เผยแพร่ World Robotics 2026 เมื่อวันที่ 24 กันยายน 2026 ตามข้อมูลของ IFR ในปี 2025 หุ่นยนต์อุตสาหกรรมที่ทำงานอยู่ในโรงงานทั่วโลกเพิ่มขึ้น 9% จากปีก่อนเป็น 5 ล้านเครื่อง ซึ่งสูงที่สุดเป็นประวัติการณ์ และจำนวนติดตั้งต่อปีเพิ่มขึ้น 11% เป็นมากกว่า 600,000 เครื่อง IFR อธิบายว่าการติดตั้งในจีนปี 2025 อยู่ที่ 354,000 เครื่อง คิดเป็นเกือบ 3 ใน 5 เครื่องของทั้งโลก ตัวเลขเหล่านี้เป็นตัวเลขของโลกและของจีน จำนวนการติดตั้งในไทยไม่พบในเอกสารเผยแพร่ของ IFR ที่ตรวจสอบในครั้งนี้
ตัวเลขเหล่านี้เป็นภาพรวมของทั้งประเทศไทยหรือของโลก ไม่ได้สะท้อนสถานการณ์ของแต่ละโรงงานโดยตรง เพียงแต่เมื่อการสร้างใหม่หรือการดัดแปลงแกนลำเลียงและแกนยกขึ้นลงเพิ่มขึ้น ฝ่ายผู้สั่งซื้อก็จะต้องตรวจสอบบ่อยขึ้นว่าใครกำหนดขนาดเซอร์โวมอเตอร์และกำหนดอย่างไร บทความนี้จัดระเบียบวิธีตรวจสอบดังกล่าว
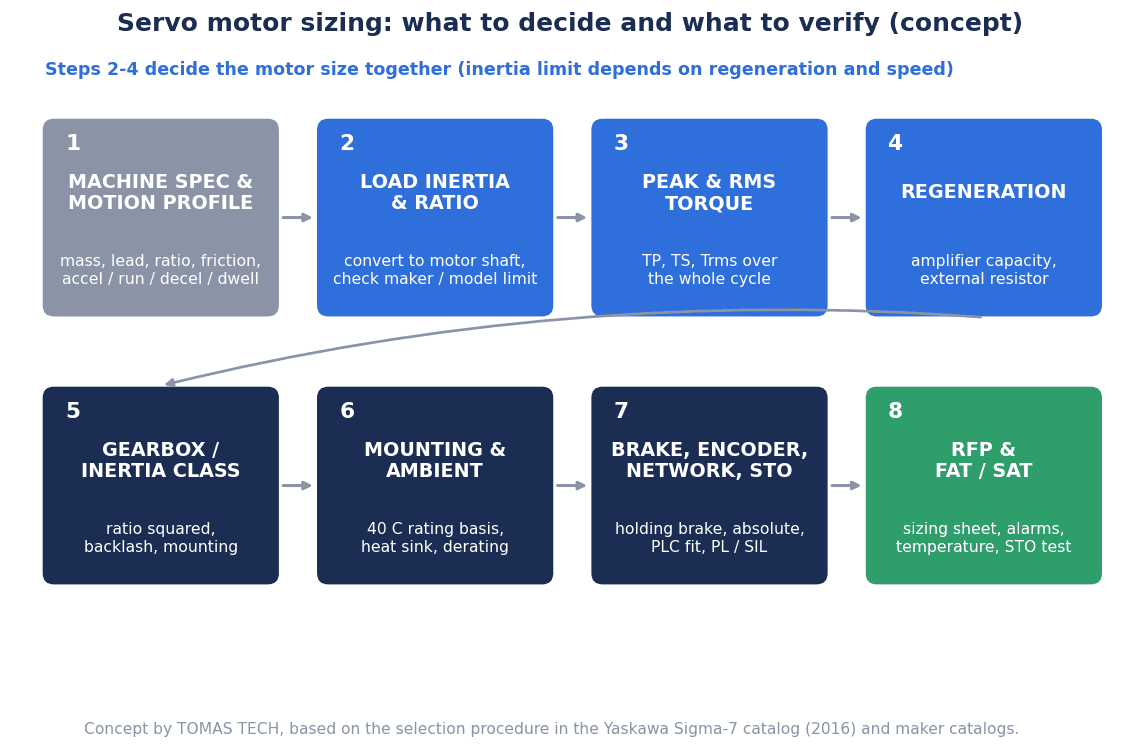
3 เรื่องที่ต้องตัดสินและ 1 เรื่องที่ต้องตรวจยืนยันในการเลือกเซอร์โวมอเตอร์
ขั้นตอนการเลือกของผู้ผลิตใกล้เคียงกับลำดับนี้
Yaskawa Electric แสดงขั้นตอนการเลือกขนาดเซอร์โวมอเตอร์ไว้ในแคตตาล็อกซีรีส์ Σ-7 (ออกเมื่อกรกฎาคม 2016) ตามลำดับต่อไปนี้
- กำหนดสเปกเครื่องจักร
- กำหนดรูปแบบการเคลื่อนที่
- คำนวณความเร็วรอบของมอเตอร์
- คำนวณแรงบิดโหลด
- คำนวณโมเมนต์ความเฉื่อยของโหลด
- คำนวณกำลังขับเคลื่อนโหลด (Po)
- คำนวณกำลังเร่งโหลด (Pa)
- เลือกมอเตอร์เบื้องต้น (4 เงื่อนไข)
- ตรวจสอบมอเตอร์ที่เลือกเบื้องต้น (แรงบิดเร่ง แรงบิดหน่วง แรงบิดประสิทธิผล)
- ยืนยันผล
บริษัทยังแนะนำให้ใช้ซอฟต์แวร์เลือกขนาด SigmaJunmaSize+ แทนการคำนวณด้วยมือได้ด้วย
กำลัง (W) เป็นเพียง 1 ใน 4 เงื่อนไขของการเลือกเบื้องต้น
ในการเลือกเบื้องต้นตามข้อ 8 Yaskawa Electric ระบุเงื่อนไข 4 ข้อดังนี้
- แรงบิดโหลด TL ≤ แรงบิดพิกัดของมอเตอร์
- (Po + Pa)/2 < กำลังพิกัดของมอเตอร์ที่เลือกเบื้องต้น < (Po + Pa)
- ความเร็วรอบของมอเตอร์ nM ≤ ความเร็วรอบพิกัด
- โมเมนต์ความเฉื่อยของโหลด JL ≤ โมเมนต์ความเฉื่อยของโหลดที่ยอมให้ (allowable load moment of inertia)
เงื่อนไขกำลังพิกัดเป็นเพียง 1 ใน 4 ข้อนี้ และหลังการเลือกเบื้องต้นยังต้องตรวจสอบแรงบิดเร่ง แรงบิดหน่วง และแรงบิดประสิทธิผลต่ออีก บทความนี้อ่านว่า ไม่สามารถดึงเฉพาะเงื่อนไขกำลังออกมาแล้วสรุปว่า “วัตต์ตรงกันก็พอ” ได้
การจัดระเบียบในบทความนี้
บทความนี้จัดขั้นตอนดังกล่าวเป็น “3 เรื่องที่ต้องตัดสิน” และ “1 เรื่องที่ต้องตรวจยืนยัน”
| หมวด | เนื้อหา | เอกสารที่ใช้เป็นหลัก |
|---|---|---|
| ตัดสิน ① | โมเมนต์ความเฉื่อยของโหลดและอัตราส่วนความเฉื่อย | สเปกเครื่องจักร ตารางพิกัดของผู้ผลิต |
| ตัดสิน ② | แรงบิดสูงสุดและแรงบิดประสิทธิผล | รูปแบบการเคลื่อนที่ สูตรคำนวณ |
| ตัดสิน ③ | พลังงานรีเจน แอมป์ และตัวต้านทานรีเจน | สเปกของแอมป์ การคำนวณรีเจน |
| ตรวจยืนยัน ④ | เกียร์ทด เบรก เอ็นโค้ดเดอร์ ระบบสื่อสาร STO เงื่อนไขการติดตั้ง อุณหภูมิแวดล้อม | RFP บันทึก FAT/SAT |
① กับ ③ เชื่อมโยงกันดังที่จะอธิบายต่อไป ดังนั้นในการคำนวณจริงจึงต้องไปมาระหว่าง ① ถึง ③ จนได้ข้อสรุป
ในบางงาน อาจเลือกใช้สเต็ปปิ้งมอเตอร์แทนเซอร์โวก็ได้ การตัดสินใจเรื่องนั้นอธิบายไว้ในบทความการเลือกสเต็ปปิ้งมอเตอร์
สเปกเครื่องจักรและรูปแบบการเคลื่อนที่ที่ต้องรวบรวมเป็นอันดับแรก
รายการที่ควรทำเป็นตาราง
การคำนวณขนาดเริ่มไม่ได้ถ้าข้อมูลขาเข้ายังไม่ครบ บทความนี้แนะนำให้ฝ่ายผู้สั่งซื้อเตรียมตารางต่อไปนี้เอง หรือให้ผู้ผลิตเครื่องจักรกรอกให้
| รายการ | ตัวอย่างเนื้อหา | ส่วนที่มีผลในการคำนวณ |
|---|---|---|
| มวลโหลด | ผลรวมของชิ้นงาน จิ๊ก โต๊ะ และชิ้นส่วนที่เคลื่อนที่ | แรงบิดโหลด ความเฉื่อยของโหลด |
| กลไกขับเคลื่อน | บอลสกรู (ลีด เส้นผ่านศูนย์กลาง ความยาว) สายพานและพูลเลย์ แร็ก ฯลฯ | ความเฉื่อยของโหลด ความเร็วรอบ |
| อัตราทด | เกียร์ทดหรืออัตราส่วนพูลเลย์ | การแปลงค่าความเฉื่อย ความเร็วรอบ |
| สัมประสิทธิ์แรงเสียดทาน | แรงเสียดทานของผิวนำทาง | แรงบิดโหลด |
| ประสิทธิภาพเชิงกล | ประสิทธิภาพของสกรูและเกียร์ทด | แรงบิดโหลด |
| ระยะเคลื่อนที่และเวลาป้อน | ระยะต่อการเคลื่อนที่ 1 ครั้ง และเวลาที่ยอมให้ | รูปแบบการเคลื่อนที่ |
| เวลาเร่ง ความเร็วคงที่ หน่วง และหยุด | รายละเอียดของ 1 รอบการทำงาน | แรงบิดสูงสุด แรงบิดประสิทธิผล |
| จำนวนรอบการทำงาน | จำนวนครั้งต่อนาที | แรงบิดประสิทธิผล ความถี่ของรีเจน |
| ความแม่นยำในการหยุด | ความแม่นยำการระบุตำแหน่งที่ต้องการ | เอ็นโค้ดเดอร์ การปรับจูน |
| ท่าทางการติดตั้ง | แนวนอน หรือแนวยกขึ้นลง (แนวตั้ง) | แรงบิดยึด เบรก รีเจน |
| อุณหภูมิแวดล้อม | อุณหภูมิในเครื่องและในตู้ควบคุม | เงื่อนไขของพิกัด การติดตั้งแอมป์ |
วิธีเลือกตัวบอลสกรูเองอธิบายไว้ในบทความการเลือกบอลสกรู ส่วนกรณีขับด้วยสายพานดูได้ที่บทความการเลือกสายพานไทมิ่ง บทความนี้ครอบคลุมขั้นตอนหลังจากกำหนดขนาดของชิ้นส่วนเหล่านั้นแล้ว คือการแปลงเป็นค่าที่มองจากฝั่งมอเตอร์
เงื่อนไขของตัวอย่างการคำนวณของ Yaskawa Electric
บทต่อจากนี้จะอธิบายโดยใช้ตัวอย่างการคำนวณ (การควบคุมความเร็ว) ที่ Yaskawa Electric ลงไว้ในแคตตาล็อก Σ-7 (2016) เงื่อนไขมีดังนี้
| รายการ | ค่า |
|---|---|
| ความเร็วโหลด | 15 m/min |
| มวลของส่วนเคลื่อนที่เชิงเส้น | 250 kg |
| บอลสกรู | ยาว 1.0 m เส้นผ่านศูนย์กลาง 0.02 m ลีด 0.01 m |
| อัตราทด R | 2 (1/2) |
| สัมประสิทธิ์แรงเสียดทาน | 0.2 |
| ประสิทธิภาพเชิงกล | 0.9 |
| จำนวนครั้งการป้อน | 40 ครั้ง/min |
| ระยะป้อน | 0.275 m |
| เวลาป้อน | ไม่เกิน 1.2 s |
| ความเฉื่อยของคัปปลิ้งและชิ้นส่วนอื่น JG | 0.40×10⁻⁴ kg·m² |
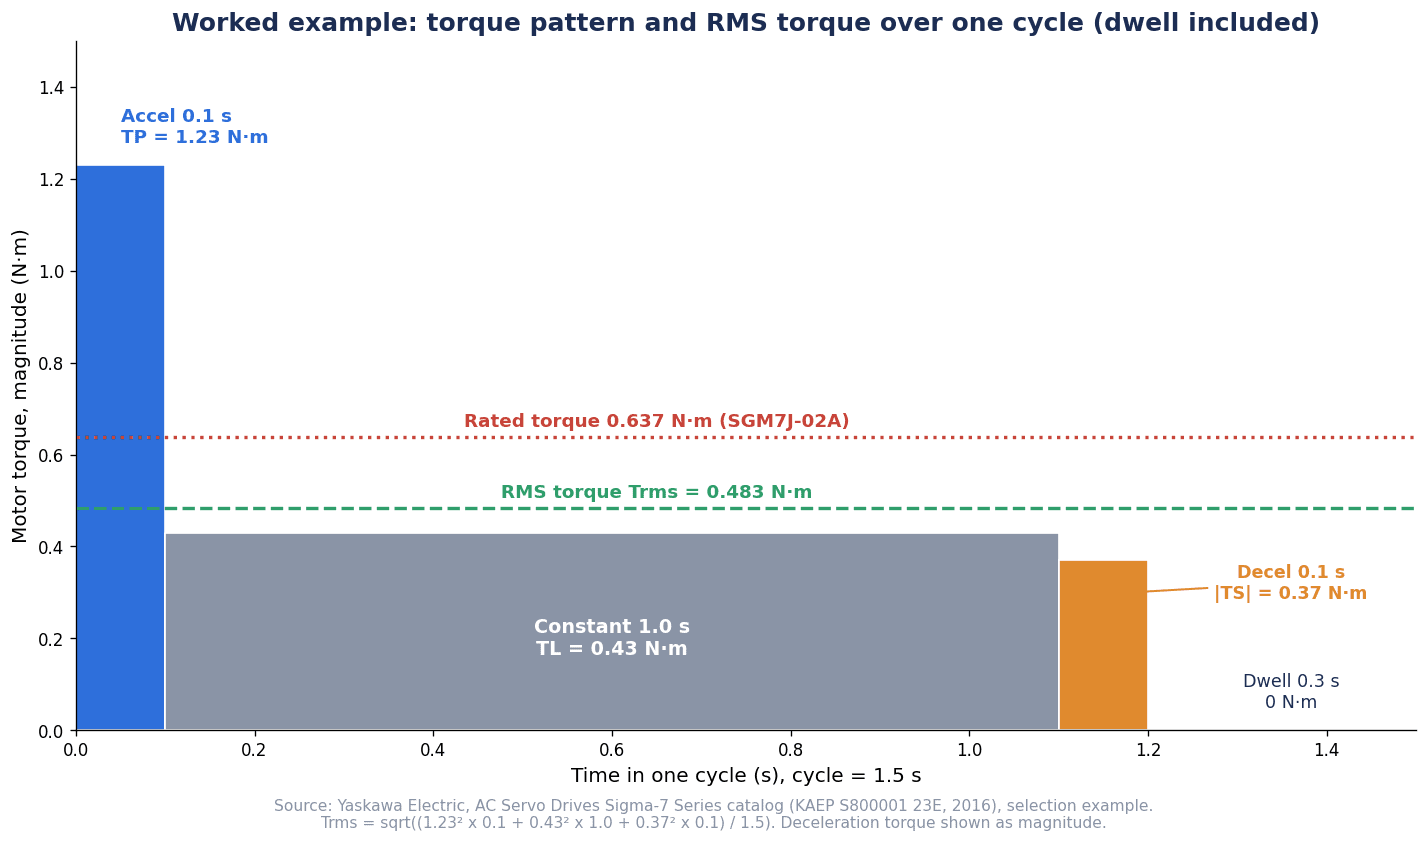
รูปแบบการเคลื่อนที่มี 1 รอบการทำงานเท่ากับ 60 ÷ 40 = 1.5 s เวลาเร่งและเวลาหน่วงอย่างละ 0.1 s เวลาความเร็วคงที่ 1.0 s และอีก 0.3 s ที่เหลือคือช่วงหยุด
ในตัวอย่างนี้ ความเร็วรอบของมอเตอร์คือ 1,500 min⁻¹ ที่ฝั่งบอลสกรูคูณด้วยอัตราทด 2 ได้ 3,000 min⁻¹ แรงบิดโหลดคำนวณด้วยสูตร TL = (9.8·μ·m + F)·PB / (2π·R·η) ซึ่งบริษัทคำนวณได้ 0.43 N·m
การที่มีช่วงหยุด 0.3 s จะมีผลต่อการคำนวณแรงบิดประสิทธิผลในภายหลัง เวลาทำตาราง จึงสำคัญที่จะต้องเขียนไม่เพียงแค่ช่วงเร่งและช่วงความเร็วคงที่ แต่รวมถึงเวลาหยุดด้วย
การคำนวณโมเมนต์ความเฉื่อยของโหลด: แปลงค่ามาที่เพลามอเตอร์
องค์ประกอบ 3 ส่วนในตัวอย่างการคำนวณ
โมเมนต์ความเฉื่อยของโหลดหาได้โดยแปลงเป็นค่าที่มองจากเพลามอเตอร์ ในตัวอย่างการคำนวณของ Yaskawa Electric นำ 3 ส่วนต่อไปนี้มารวมกัน
| องค์ประกอบ | สูตร | ค่าในตัวอย่างการคำนวณ |
|---|---|---|
| ส่วนเคลื่อนที่เชิงเส้น JL1 | m·(PB/(2πR))² | 1.58×10⁻⁴ kg·m² |
| บอลสกรู JB | (π/32)·ρ·ℓB·dB⁴·(1/R²) | 0.31×10⁻⁴ kg·m² |
| คัปปลิ้งและชิ้นส่วนอื่น JG | ค่าของชิ้นส่วน | 0.40×10⁻⁴ kg·m² |
| รวม JL | JL1 + JB + JG | 2.29×10⁻⁴ kg·m² |
โดยที่ m คือมวลของส่วนเคลื่อนที่เชิงเส้น PB คือลีดของบอลสกรู R คืออัตราทด ρ คือความหนาแน่นของวัสดุสกรู ℓB คือความยาวสกรู และ dB คือเส้นผ่านศูนย์กลางสกรู บทความนี้ได้คำนวณตรวจซ้ำแล้ว ได้ JL1 ประมาณ 1.583×10⁻⁴ และ JB ประมาณ 0.309×10⁻⁴ kg·m² ซึ่งตรงกับค่าของบริษัท
ถูกหารด้วยกำลังสองของอัตราทด
เมื่อดูสูตรจะเห็นว่าทั้ง JL1 และ JB ถูกหารด้วยกำลังสองของอัตราทด R ตัวอย่างการคำนวณใช้ R = 2 ดังนั้นเมื่อเทียบกับกรณีไม่มีเกียร์ทด (R = 1) แล้ว JL1 และ JB จะเหลือ 1 ใน 4 (เป็นการอ่านสูตรของบทความนี้) เหตุผลที่การใส่เกียร์ทดทำให้อัตราส่วนความเฉื่อยลดลงอธิบายได้ด้วยสูตรนี้ แต่ดังที่จะเห็นในบทต่อ ๆ ไป ความเร็วรอบของมอเตอร์ก็จะสูงขึ้นตามไปด้วย
ต้องบวกความเฉื่อยของคัปปลิ้งด้วย
สิ่งที่มักมองข้ามคือ JG ความเฉื่อยของชิ้นส่วนที่หมุนไปพร้อมกับเพลามอเตอร์ เช่น คัปปลิ้งและพูลเลย์ ก็นับเป็นส่วนหนึ่งของโหลด ในตัวอย่างการคำนวณมีค่า 0.40×10⁻⁴ kg·m² คิดเป็นเกือบ 2 ใน 10 ของผลรวม 2.29×10⁻⁴ kg·m² วิธีเลือกคัปปลิ้งอธิบายไว้ในบทความการเลือกคัปปลิ้ง ค่าความเฉื่อยให้นำมาจากเอกสารของผู้ผลิตคัปปลิ้งแล้วใส่ไว้ในเอกสารคำนวณ
สิ่งที่ควรเก็บไว้ในเอกสารคำนวณ
บทความนี้แนะนำให้เก็บ JL1, JB และ JG แยกกันไว้ในเอกสารคำนวณ ถ้ามีแค่ค่ารวม เมื่อมีการเปลี่ยนแปลงภายหลัง เช่น จิ๊กหนักขึ้นหรือเปลี่ยนอัตราทด จะไม่สามารถตามได้ว่าส่วนไหนเปลี่ยนไป
อัตราส่วนโมเมนต์ความเฉื่อยของโหลด: ค่าที่แนะนำต่างกันตามผู้ผลิต รุ่น และเงื่อนไข
นิยามและชื่อเรียกของอัตราส่วนความเฉื่อย
อัตราส่วนโมเมนต์ความเฉื่อยของโหลดคืออัตราส่วนของโมเมนต์ความเฉื่อยของโหลดที่แปลงมาที่เพลามอเตอร์ เทียบกับโมเมนต์ความเฉื่อยของมอเตอร์ (โรเตอร์) ชื่อเรียกต่างกันเล็กน้อยตามผู้ผลิต Mitsubishi Electric ใช้คำว่า “อัตราส่วนโมเมนต์ความเฉื่อยของโหลดที่แนะนำ” Panasonic Industry ก็ใช้คำว่า “อัตราส่วนโมเมนต์ความเฉื่อยของโหลดที่แนะนำ” เช่นกัน ส่วน Yaskawa Electric ลงในตารางเป็น “Allowable Load Moment of Inertia (Motor Moment of Inertia Ratio)” ซึ่งก็คือค่าที่ยอมให้ แม้เป็นแนวคิดเดียวกัน แต่คำที่บอกสถานะของค่าต่างกันระหว่าง “แนะนำ” กับ “ยอมให้” ซึ่งต้องระวัง
ในตัวอย่างการคำนวณของ Yaskawa Electric อัตราส่วนความเฉื่อยคือ JL / JM = 2.29 ÷ 0.263 = ประมาณ 8.7 เท่า ซึ่งอยู่ในช่วงค่าที่ยอมให้ของ SGM7J-02A (15 เท่า) (เป็นการคำนวณของบทความนี้)
ค่าตามรุ่น
เมื่อดึงแถวที่ระบุรุ่นได้จากแคตตาล็อกของผู้ผลิตหลักออกมา จะได้ดังนี้ ทั้งหมดเป็นคำอธิบายของแต่ละบริษัท และต้องอ่านพร้อมหมายเหตุเงื่อนไข
| ผู้ผลิต เอกสาร | รุ่น (เงื่อนไข) | อัตราส่วนความเฉื่อย |
|---|---|---|
| Yaskawa Electric แคตตาล็อก Σ-7 (2016) | SGM7J-02A (ความเฉื่อยปานกลาง 200 W) | ยอมให้ 15 เท่า (25 เท่าเมื่อติดตัวต้านทานรีเจนภายนอกและตัวต้านทานไดนามิกเบรกภายนอก) |
| เอกสารเดียวกัน | SGM7J-04A (ความเฉื่อยปานกลาง 400 W) | ยอมให้ 10 เท่า (25 เท่าเมื่อติดอุปกรณ์ภายนอกแบบเดียวกัน) |
| เอกสารเดียวกัน | SGM7A-02A (ความเฉื่อยต่ำ 200 W) | ยอมให้ 30 เท่า (30 เท่าเมื่อติดอุปกรณ์ภายนอกแบบเดียวกัน) |
| Mitsubishi Electric แคตตาล็อก MELSERVO-J5 (กุมภาพันธ์ 2025) | HK-KT23W (ความเฉื่อยต่ำ 0.2 kW) | แนะนำไม่เกิน 23 เท่า (ไม่เกิน 28 เท่าถ้าความเร็วรอบไม่เกิน 6000 r/min) |
| เอกสารเดียวกัน | HK-KT43W (ความเฉื่อยต่ำ 0.4 kW) | แนะนำไม่เกิน 23 เท่า |
| Panasonic แคตตาล็อก MINAS A6 Family (กุมภาพันธ์ 2026) | MSMF 400 W, MSMF042L1□□ (ความเฉื่อยต่ำ สำหรับ AC200 V) | แนะนำไม่เกิน 30 เท่า |
| เอกสารเดียวกัน | MHMF 1.0 kW, MHMF102L1□□ (ความเฉื่อยสูง) | แนะนำไม่เกิน 5 เท่า |
แม้เป็น Σ-7 ของ Yaskawa Electric เหมือนกัน SGM7J-02A (ความเฉื่อยปานกลาง) ขนาด 200 W อยู่ที่ 15 เท่า ส่วน SGM7A-02A (ความเฉื่อยต่ำ) อยู่ที่ 30 เท่า แม้เป็น MINAS A6 ของ Panasonic เหมือนกัน MSMF 400 W ที่เป็นความเฉื่อยต่ำอยู่ที่ไม่เกิน 30 เท่า ส่วน MHMF 1.0 kW ที่เป็นความเฉื่อยสูงอยู่ที่ไม่เกิน 5 เท่า สิ่งที่อ่านได้จากตารางนี้คือ ไม่สามารถบอกได้ว่า “ได้ถึงกี่เท่า” จากชื่อผู้ผลิตหรือชื่อซีรีส์เพียงอย่างเดียว
ในแคตตาล็อกของ Mitsubishi Electric ยังมีหมายเหตุอีกจำนวนมากที่ค่าแนะนำเปลี่ยนไปตามความเร็วรอบ เช่น “กรณีความเร็วรอบไม่เกิน 3000 r/min” จึงต้องให้คัดลอกหมายเหตุลงในเอกสารคำนวณด้วย ไม่ใช่ดึงเฉพาะตัวเลขในตารางออกมา
เปรียบเทียบด้วยค่าสัมบูรณ์ของความเฉื่อยโหลดที่ยอมให้ ไม่ใช่ด้วยอัตราส่วน
จะบอกว่ามอเตอร์ที่มีเพดานอัตราส่วนความเฉื่อยต่ำกว่าเป็นมอเตอร์ที่ด้อยกว่าไม่ได้ เพราะแม้เพดานจะต่ำ ถ้าตัวมอเตอร์มีความเฉื่อยสูง ค่าสัมบูรณ์ของความเฉื่อยโหลดที่รับได้ก็จะสูงขึ้น
| รุ่น | ความเฉื่อยโรเตอร์ | เพดานอัตราส่วนความเฉื่อย | ความเฉื่อยโหลดที่ยอมให้ (ค่าสัมบูรณ์) |
|---|---|---|---|
| Yaskawa Electric SGM7J-02A | 0.263×10⁻⁴ kg·m² | 15 เท่า | 3.94×10⁻⁴ kg·m² (การคำนวณของ Yaskawa Electric) |
| Yaskawa Electric SGM7A-02A | 0.139×10⁻⁴ kg·m² | 30 เท่า | 4.17×10⁻⁴ kg·m² (การคำนวณของบทความนี้) |
| Panasonic MHMF 1.0 kW | 22.9×10⁻⁴ kg·m² | 5 เท่า | ประมาณ 114×10⁻⁴ kg·m² (การคำนวณของบทความนี้) |
SGM7J-02A กับ SGM7A-02A มีเพดานอัตราส่วนความเฉื่อยต่างกัน 2 เท่า แต่ค่าสัมบูรณ์ของความเฉื่อยโหลดที่ยอมให้ใกล้เคียงกัน MHMF 1.0 kW แม้เพดานจะเป็น 5 เท่า แต่ในแง่ค่าสัมบูรณ์รับโหลดได้มากกว่าสองรุ่นนั้นมาก (แต่ขนาดกำลังก็ต่างกันด้วย) บทความนี้มองว่า ถ้าจะเปรียบเทียบตัวเลือก ควรเปรียบเทียบด้วย “ค่าสัมบูรณ์ของความเฉื่อยโหลดที่ยอมให้” และเงื่อนไขที่ทำให้ค่านั้นใช้ได้ ไม่ใช่ด้วย “อัตราส่วน”
ถ้าเกินค่าที่แนะนำจะเป็นอย่างไร
Mitsubishi Electric มีหมายเหตุว่า ถ้าอัตราส่วนโมเมนต์ความเฉื่อยของโหลดเกินค่าที่ระบุ ให้สอบถามฝ่ายขาย Panasonic ก็มีหมายเหตุว่า “กรุณาสอบถาม” และอธิบายว่าหากต้องการการตอบสนองความเร็วสูง ให้ใช้งานโดยลดอัตราส่วนความเฉื่อยลง บทความนี้จึงอ่านว่า ค่าแนะนำเป็นเส้นแบ่งที่เมื่อเกินแล้วต้องยืนยันกับผู้ผลิต มากกว่าจะเป็นเส้นที่เกินแล้วใช้งานไม่ได้ทันที
ผู้ผลิตที่ไม่ได้ระบุตัวเลขอัตราส่วนที่แนะนำ
ไม่ใช่ทุกผู้ผลิตที่ระบุตัวเลขอัตราส่วนความเฉื่อย Beckhoff อธิบายซีรีส์ AM8500 ว่าเป็นซีรีส์ “increased rotor moment of inertia” (เพิ่มความเฉื่อยของโรเตอร์) และกล่าวว่าในงานที่ขับความเฉื่อยภายนอกขนาดใหญ่ จะเกิดการสั่นได้ยากและการปรับจูนฝั่งเซอร์โวง่ายขึ้นมาก Siemens อธิบายว่า SIMOTICS S-1FK2 มีคลาสความเฉื่อย “High Dynamic (HD)” สำหรับอัตราเร่งและพลวัตสูง และ “Compact (CT)” สำหรับความเฉื่อยโหลดระดับปานกลาง (เอกสารปี 2021) Rockwell Automation นิยามในการตั้งค่าโหลดของ Studio 5000 Logix Designer ว่า Total Inertia = (Load Ratio + 1) × Motor Inertia จะเห็นได้ว่าอัตราส่วนความเฉื่อยเป็นทั้งค่าสำหรับการเลือก และเป็นค่าที่ป้อนเป็นพารามิเตอร์ในการปรับจูนเซอร์โวด้วย เอกสารที่ได้มาของทั้ง 3 บริษัทนี้ไม่มีตัวเลขอัตราส่วนที่แนะนำ
แรงบิดสูงสุดและแรงบิดประสิทธิผล: เฉลี่ยโดยรวมเวลาหยุดด้วย
แรงบิดเร่งและแรงบิดหน่วง
แรงบิดสูงสุดเกิดขึ้นระหว่างเร่งและระหว่างหน่วง ตัวอย่างการคำนวณของ Yaskawa Electric ใช้สูตรต่อไปนี้
- แรงบิดเร่ง TP = 2π·nM·(JM + JL) / (60·ta) + TL ≈ 1.23 N·m
- แรงบิดหน่วง TS = 2π·nM·(JM + JL) / (60·td) − TL ≈ 0.37 N·m
โดยที่ nM คือความเร็วรอบของมอเตอร์ (3,000 min⁻¹) JM คือโมเมนต์ความเฉื่อยของมอเตอร์ ta และ td คือเวลาเร่งและเวลาหน่วง (อย่างละ 0.1 s) ตอนเร่ง แรงบิดสำหรับการเร่งจะบวกเพิ่มบนแรงบิดโหลด ส่วนตอนหน่วง แรงบิดโหลด (แรงเสียดทาน) ทำงานในทิศที่ช่วยการหน่วง จึงหักส่วนนั้นออก
บริษัทยืนยันว่าทั้ง TP และ TS ต่ำกว่าแรงบิดสูงสุดชั่วขณะ (instantaneous peak torque) 2.23 N·m ของ SGM7J-02A และตัดสินว่า “Satisfactory” การคำนวณตรวจซ้ำของบทความนี้ก็ได้ TP ประมาณ 1.232 และ TS ประมาณ 0.372 N·m ซึ่งตรงกัน
สูตรแรงบิดประสิทธิผล
แรงบิดประสิทธิผลคือรากที่สองของค่าเฉลี่ยกำลังสองของแรงบิดตลอด 1 รอบการทำงาน ใช้เป็นเกณฑ์ประมาณความร้อนของมอเตอร์ สูตรในตัวอย่างการคำนวณของ Yaskawa Electric เป็นดังนี้
Trms = √((TP²·ta + TL²·tc + TS²·td) / t)
เมื่อแทนค่าจะได้ √((1.23² × 0.1 + 0.43² × 1.0 + 0.37² × 0.1) ÷ 1.5) ≈ 0.483 N·m ซึ่งต่ำกว่าแรงบิดพิกัด 0.637 N·m ของ SGM7J-02A บริษัทจึงตัดสินว่าใช้งานได้ภายใต้เงื่อนไขนี้ การคำนวณตรวจซ้ำของบทความนี้ก็ได้ 0.4830 N·m
ตัวหารรวมเวลาหยุดไว้ด้วย
สิ่งสำคัญในสูตรนี้คือ t ในตัวหารเท่ากับ 1.5 s ซึ่งรวมเวลาหยุด 0.3 s ไว้ด้วย ในตัวตั้งไม่มีพจน์ของแรงบิดระหว่างหยุด กล่าวคือถือว่าแรงบิดระหว่างหยุดเป็นศูนย์ แล้วเฉลี่ยตลอดทั้งรอบการทำงาน
จากตรงนี้บอกได้ 2 เรื่อง เรื่องแรกคือ ถ้าลดแทคไทม์ (takt time) ให้เวลาหยุดสั้นลง แม้อัตราเร่งและหน่วงจะเท่าเดิม แรงบิดประสิทธิผลก็จะสูงขึ้น อีกเรื่องคือ สำหรับแกนที่ยังต้องใช้แรงบิดระหว่างหยุด จะใช้สูตรนี้ตามตรงไม่ได้
แรงบิดยึดของแกนยกขึ้นลง
ในแกนยกขึ้นลง มอเตอร์ต้องรับน้ำหนักของโหลดไว้ตลอดแม้ในช่วงหยุด กรณีนี้แรงบิดระหว่างหยุดไม่ใช่ศูนย์ Mitsubishi Electric มีหมายเหตุในตารางสเปกของ HK-KT_W ว่า สำหรับเครื่องจักรที่เกิดแรงบิดไม่สมดุล (unbalanced torque) อย่างแกนยกขึ้นลง ให้ใช้งานโดยให้แรงบิดไม่สมดุลไม่เกิน 70% ของแรงบิดพิกัด นี่เป็นหมายเหตุที่มีเงื่อนไขเฉพาะแกนยกขึ้นลง ไม่ใช่ตัวเลขที่ใช้กับทุกแกน สำหรับแกนยกขึ้นลง ต้องคำนวณโดยรวมแรงบิดยึดระหว่างหยุด และต้องตรวจสอบเบรกยึดตำแหน่งซึ่งจะกล่าวถึงในบทต่อ ๆ ไป
เงื่อนไขกำลังของการเลือกเบื้องต้น
ในตัวอย่างการคำนวณ กำลังขับเคลื่อนโหลดคือ Po = 2π·nM·TL / 60 = 135 W และกำลังเร่งโหลดคือ Pa = (2π/60·nM)²·JL / ta = 226 W เงื่อนไขกำลังของการเลือกเบื้องต้นคือ (Po + Pa)/2 < กำลังพิกัด < (Po + Pa) จึงได้ 180.5 W < 200 W < 361 W บริษัทจึงเลือก SGM7J-02A ขนาด 200 W เป็นตัวเลือกเบื้องต้น
ขอให้สังเกตลำดับนี้ เงื่อนไขกำลังเป็น 1 ใน 4 เงื่อนไขของการเลือกเบื้องต้น ที่อยู่คู่กับเงื่อนไขแรงบิดโหลด ความเร็วรอบ และความเฉื่อย หลังจากเลือกเบื้องต้นด้วย 4 เงื่อนไขแล้ว ต้องตรวจแรงบิดเร่ง แรงบิดหน่วง และแรงบิดประสิทธิผล การเลือกจึงจะเสร็จสมบูรณ์
ตัวอย่างการคำนวณการควบคุมตำแหน่ง
ในแคตตาล็อกเดียวกันยังมีตัวอย่างการคำนวณการควบคุมตำแหน่ง เป็นตัวอย่างที่คำนวณด้วยกราฟความเร็วซึ่งรวมส่วนเคลื่อนที่เชิงเส้น 80 kg บอลสกรูเส้นผ่านศูนย์กลาง 0.016 m ลีด 0.005 m ความแม่นยำการหยุดทางไฟฟ้า ±0.01 mm และเวลาเซตตลิ่ง (settling time) 0.1 s แล้วเลือก SGM7J-01A เป็นตัวเลือกเบื้องต้น ความต่างจากตัวอย่างการควบคุมความเร็วคือ ในการควบคุมตำแหน่งจะใส่เวลาเซตตลิ่งไว้ในรูปแบบการเคลื่อนที่ด้วย
รูปด้านล่างเรียงแรงบิดของตัวอย่างการคำนวณการควบคุมความเร็วตามเวลา ช่วงเร่ง 0.1 s ที่ 1.23 N·m ช่วงความเร็วคงที่ 1.0 s ที่ 0.43 N·m ช่วงหน่วง 0.1 s ที่ 0.37 N·m (ขนาด) และช่วงหยุด 0.3 s ที่ศูนย์ พร้อมเส้นแรงบิดประสิทธิผล 0.483 N·m และแรงบิดพิกัด 0.637 N·m
พลังงานรีเจน: จัดการพลังงานที่ไหลกลับตอนหน่วงเพื่อหยุดและตอนเคลื่อนลงอย่างไร
สถานการณ์ที่เกิดรีเจน
เมื่อมอเตอร์กลายเป็นฝ่ายที่ถูกโหลดหมุน มอเตอร์จะทำงานเป็นเครื่องกำเนิดไฟฟ้า และพลังงานจะไหลกลับเข้าแอมป์ นี่คือการรีเจน (regeneration) Yaskawa Electric ระบุสถานการณ์ที่เกิดรีเจนไว้ 3 แบบดังนี้
- ตอนหน่วงความเร็วเพื่อหยุดในการทำงานแบบเร่งและหน่วง
- ตอนเคลื่อนแกนแนวตั้งลงต่อเนื่อง
- ตอนทำงานต่อเนื่องที่มอเตอร์ถูกโหลดหมุน (negative load)
รีเจนต่อเนื่องจัดการด้วยการประมวลผลรีเจนผ่านตัวต้านทานของแอมป์ไม่ได้
Yaskawa Electric อธิบายว่า การประมวลผลรีเจนด้วยตัวต้านทานที่เซอร์โวแอมป์มีอยู่ ใช้กับรีเจนต่อเนื่องไม่ได้ บริษัทกล่าวว่า ในกรณีที่รีเจนเกิดต่อเนื่อง เช่น การป้อนที่มีแรงดึง (tension) หรือการเคลื่อนลงของโหลดแขวนที่ไม่มีน้ำหนักถ่วง (counterweight) จำเป็นต้องออกแบบเป็นระบบที่รวมคอนเวอร์เตอร์รีเจนกลับสู่แหล่งจ่าย (power regenerative converter) เป็นต้น ต้องระวังว่าเรื่องนี้ไม่ใช่เรื่องที่แค่เพิ่มขนาดตัวต้านทานรีเจนแล้วจะแก้ได้
ขั้นตอนเปลี่ยนไปตามประเภทของแอมป์
ตามแคตตาล็อก Σ-7 ของ Yaskawa Electric (2016) แอมป์รุ่น SGD7S ในกลุ่ม R70A, R90A, 1R6A และ 2R8A ไม่มีตัวต้านทานรีเจนในตัว (เป็นรุ่นที่ระบุว่าโดยพื้นฐานไม่จำเป็นต้องติดภายนอก) ตั้งแต่ 3R8A ถึง 330A มีในตัว ส่วน 470A, 550A, 590A และ 780A ไม่มีในตัว และต้องติดภายนอก
สำหรับแอมป์ขนาดเล็กที่ไม่มีในตัว ใช้การคำนวณอย่างง่ายดังนี้
ES = J·nM² / 182 [J] (J = JM + JL)
ถ้าพลังงานการหมุน ES นี้เกินพลังงานรีเจนที่แอมป์จัดการได้ ให้ติดตัวต้านทานรีเจนภายนอก ในตารางของแคตตาล็อกบริษัท พลังงานที่จัดการได้คือ 24.2 J สำหรับ SGD7S-R70A, R90A, 1R6A และ 31.7 J สำหรับ 2R8A เมื่อป้อน AC200 V และ 28.6 J สำหรับ R70F, R90F, 2R1F และ 48.4 J สำหรับ 2R8F เมื่อป้อน AC100 V
เพื่อเป็นข้อมูลอ้างอิง เมื่อบทความนี้ลองแทนค่าจากตัวอย่างการคำนวณในบทก่อน จะได้ ES = (0.263 + 2.29)×10⁻⁴ × 3,000² ÷ 182 ≈ 12.6 J (เป็นการประเมินของบทความนี้) ในการตัดสินจริง ต้องกำหนดรุ่นแอมป์ที่จะใช้คู่กันให้แน่นอนก่อน แล้วเทียบกับค่าในตารางของรุ่นนั้น
สำหรับแอมป์ที่มีตัวต้านทานรีเจนในตัว ให้หาความถี่รีเจนที่ยอมให้ด้วยสูตรต่อไปนี้
ความถี่รีเจนที่ยอมให้ = (ความถี่ที่ยอมให้ของมอเตอร์เปล่า) / (1 + n) × (ความเร็วสูงสุด / ความเร็วขณะใช้งาน)² (n = JL / JM)
บริษัทอธิบายว่า ถ้าความถี่ของรอบการทำงานต่ำกว่าค่านี้ ก็ไม่จำเป็นต้องติดภายนอก
สูตรขนาดของตัวต้านทานรีเจน
สำหรับขนาดของตัวต้านทานรีเจนภายนอก Yaskawa Electric แสดงขั้นตอนดังนี้
- พลังงานการหมุน ES = J·nM² / 182
- การสูญเสียของโหลด EL = (π/60)·nM·TL·tD (ถ้าไม่ทราบให้เป็น 0)
- การสูญเสียจากความต้านทานขดลวด EM
- พลังงานที่แอมป์ดูดซับได้ EC
- พลังงานที่ต้องจัดการด้วยตัวต้านทาน EK = ES − (EL + EM + EC)
- ขนาดตัวต้านทานรีเจนที่ต้องการ WK = EK / (0.2 × T)
บริษัทอธิบายว่า 0.2 ในสูตรเป็นค่าเมื่อกำหนดอัตราการใช้งานโหลดของตัวต้านทานรีเจนไว้ที่ 20% นี่เป็นสูตรและสมมติฐานของ Yaskawa Electric จึงไม่แน่ว่าจะนำสัมประสิทธิ์เดียวกันไปใช้กับผลิตภัณฑ์ของบริษัทอื่นได้ นิยามของแต่ละสัญลักษณ์ให้ตรวจสอบในแคตตาล็อกเดียวกัน
Mitsubishi Electric มีหมายเหตุในแคตตาล็อก MELSERVO-J5 (กุมภาพันธ์ 2025) ว่า เนื่องจากอุปกรณ์เสริมรีเจน (regenerative option) ที่เหมาะสมต่างกันไปตามระบบ ให้เลือกด้วยซอฟต์แวร์เลือกขนาด Motorizer Panasonic อธิบายว่า แอมป์ของ MINAS A6 เฟรม A, B, G และ H ไม่มีตัวต้านทานรีเจนในตัว ถ้าเกิดรีเจนต้องใช้ตัวต้านทานรีเจนภายนอกซึ่งเป็นอุปกรณ์เสริม ส่วนเฟรม C ถึง F มีในตัว (และติดภายนอกได้ด้วย)
อัตราส่วนความเฉื่อยกับรีเจนเชื่อมกันด้วยสูตร
ตรงนี้เองที่อัตราส่วนความเฉื่อยใน ① กับรีเจนใน ③ มาเชื่อมกัน
Panasonic อธิบายในแคตตาล็อก MINAS A6 (กุมภาพันธ์ 2026) ว่า ความถี่เบรกรีเจนในตารางคือ “ความถี่ที่ยอมให้เมื่อมอเตอร์เปล่าหน่วงความเร็วจากความเร็วรอบพิกัดจนหยุด” บริษัทกล่าวว่า เมื่อติดโหลดแล้วจะเหลือ 1/(m+1) ของค่าในตาราง (m = โมเมนต์ความเฉื่อยของโหลด / โมเมนต์ความเฉื่อยของโรเตอร์) และถ้าใช้งานเกินความเร็วรอบพิกัด ความถี่ที่ยอมให้จะแปรผกผันกับกำลังสองของ (ความเร็วขณะใช้งาน / ความเร็วพิกัด) ตัวอย่างเช่น ถ้าอัตราส่วนความเฉื่อยเป็น 10 เท่า ความถี่ที่ยอมให้จะเหลือ 1 ใน 11 ของค่าในตาราง อนึ่ง บริษัทมีหมายเหตุว่า รุ่นที่ในตารางระบุว่า “ไม่จำกัด” นั้น ถ้าแรงบิดประสิทธิผลอยู่ในช่วงแรงบิดพิกัด ก็ไม่มีข้อจำกัดเรื่องความถี่รีเจน
Yaskawa Electric อธิบายว่า ค่าโมเมนต์ความเฉื่อยของโหลดที่ยอมให้ถูกกำหนดโดยความสามารถในการจัดการรีเจนของแอมป์ และได้รับผลจากเงื่อนไขการทำงานของมอเตอร์ด้วย บริษัทกล่าวว่า ถ้าเกินค่าที่ยอมให้ อะลาร์มแรงดันเกิน (A.400) จะเกิดได้ง่ายขึ้นตอนหน่วง และในแอมป์ที่มีตัวต้านทานรีเจนในตัวอาจเกิดอะลาร์มรีเจนเกินพิกัด (A.320) ได้ บริษัทแนะนำว่า ถ้าเกิน ให้จำกัดแรงบิด ผ่อนการหน่วง และลดความเร็วสูงสุด และถ้าทำไม่ได้ ให้ติดตัวต้านทานรีเจนภายนอก
ในตารางของบทก่อน การที่ค่าที่ยอมให้ของ SGM7J-02A เพิ่มจาก 15 เท่าเป็น 25 เท่าเมื่อติดตัวต้านทานรีเจนภายนอกและตัวต้านทานไดนามิกเบรกภายนอก ก็สอดคล้องกับคำอธิบายนี้ บทความนี้มองว่า เพดานของอัตราส่วนความเฉื่อยไม่ใช่ค่าเฉพาะตัวของมอเตอร์เปล่า แต่ถูกกำหนดเป็นชุดเดียวกับการจัดการรีเจน ความเร็วรอบ และเงื่อนไขของไดนามิกเบรก
จะใส่เกียร์ทด หรือจะเปลี่ยนคลาสความเฉื่อยของมอเตอร์
สิ่งที่เปลี่ยนไปเมื่อใส่เกียร์ทด
เมื่ออัตราส่วนความเฉื่อยสูงเกินไป วิธีที่ใช้กันบ่อยคือเกียร์ทด ดังที่เห็นในบทก่อน ความเฉื่อยของโหลดที่แปลงมาที่เพลามอเตอร์จะถูกหารด้วยกำลังสองของอัตราทด Siemens ก็ระบุวัตถุประสงค์ของมอเตอร์พร้อมเกียร์ทดของ S-1FK2 ว่า “Adjustment of speed and torque” และ “Adjustment of inertia ratio (load / motor)” (เอกสารปี 2021)
แต่ถ้าเพิ่มอัตราทด ความเร็วรอบของมอเตอร์ที่ต้องใช้เพื่อให้ได้ความเร็วโหลดเท่าเดิมจะสูงขึ้น ในตัวอย่างการคำนวณของ Yaskawa Electric ความเร็ว 1,500 min⁻¹ ที่ฝั่งบอลสกรูกลายเป็น 3,000 min⁻¹ ที่ฝั่งมอเตอร์เมื่ออัตราทดเป็น 2 เมื่อความเร็วรอบสูงขึ้น ก็จะเข้าใกล้เงื่อนไขความเร็วรอบพิกัด ตามคำอธิบายของ Panasonic หากใช้งานเกินความเร็วรอบพิกัด ความถี่ที่ยอมให้ของเบรกรีเจนจะลดลงโดยแปรผกผันกับกำลังสองของ (ความเร็วขณะใช้งาน / ความเร็วพิกัด) อัตราทดจึงเป็นค่าที่ต้องกำหนดจากความสมดุลระหว่างอัตราส่วนความเฉื่อยกับความเร็วรอบ
รายการสเปกที่เพิ่มขึ้นเมื่อใส่เกียร์ทด
เมื่อใส่เกียร์ทด รายการที่ต้องตรวจสอบจะเพิ่มขึ้น
Mitsubishi Electric อธิบายว่า เกียร์ทดสำหรับเซอร์โวมอเตอร์ซีรีส์ GR มีแบ็กแลช (backlash) ไม่เกิน 8 ลิปดา (arc-min) ในสเปกมาตรฐาน และไม่เกิน 3 ลิปดาในสเปกความแม่นยำสูง โครงสร้างการป้องกันเป็น IP65 แต่ผิวติดตั้งระหว่างเกียร์ทดกับเซอร์โวมอเตอร์ และส่วนที่เพลาทะลุผ่านไม่อยู่ในขอบเขตของระดับนี้ บริษัทกล่าวว่ารองรับแรงบิดสูงสุด 350% ของมอเตอร์ และความเร็วรอบสูงสุด 6700 r/min นอกจากนี้ บริษัทยังมีหมายเหตุว่า มอเตอร์พร้อมเกียร์ทดบางรุ่น (เช่น HK-ST352(4)G1/G1H) ไม่สามารถติดตั้งโดยเอียงในทิศแนวแกนหรือทิศการหมุนของแกนได้
กล่าวคือ เมื่อใส่เกียร์ทด แบ็กแลช ขอบเขตของระดับการป้องกัน และท่าทางการติดตั้ง จะกลายเป็นรายการสเปก Siemens อธิบายในเอกสารปี 2021 ว่า เกียร์ทดสำหรับ S-1FK2 ไม่ขายแยกเดี่ยว แต่จัดส่งเป็นชุดมอเตอร์กับเกียร์ทดเท่านั้น รูปแบบการจัดซื้อก็ต่างกันไปตามผู้ผลิต
วิธีเลือกประเภทของเกียร์ทดอธิบายไว้ในบทความการเลือกเกียร์ทด
เปลี่ยนคลาสความเฉื่อยฝั่งมอเตอร์
อีกวิธีหนึ่งคือเพิ่มความเฉื่อยฝั่งมอเตอร์ Beckhoff อธิบายเกี่ยวกับซีรีส์ AM8500 ว่า เนื่องจากความเฉื่อยของโรเตอร์สูง ในงานที่ขับความเฉื่อยภายนอกขนาดใหญ่จะเกิดการสั่นได้ยาก และการปรับจูนฝั่งเซอร์โวง่ายขึ้นมาก Siemens มีคลาสความเฉื่อย HD และ CT, Yaskawa Electric มีความเฉื่อยปานกลาง (SGM7J) และความเฉื่อยต่ำ (SGM7A) และ Panasonic มีความเฉื่อยต่ำ (MSMF) และความเฉื่อยสูง (MHMF) ผู้ผลิตเหล่านี้จึงมีซีรีส์ที่ความเฉื่อยต่างกันให้เลือก
วิธีไหนเหมาะกว่าขึ้นอยู่กับขนาดของโหลด ความเร็วที่ต้องการ พื้นที่ติดตั้ง และแบ็กแลชที่ยอมรับได้ บทความนี้แนะนำให้ขอเอกสารคำนวณที่เรียงทั้งทางเลือกเพิ่มเกียร์ทดและทางเลือกเปลี่ยนคลาสความเฉื่อยของมอเตอร์ โดยเทียบด้วยค่าสัมบูรณ์ของความเฉื่อยโหลดที่ยอมให้และความเร็วรอบ
เงื่อนไขการติดตั้งและอุณหภูมิแวดล้อม: เงื่อนไขของพิกัดที่มีผลในโรงงานไทย
พิกัดของ Yaskawa Electric ตั้งอยู่บนอุณหภูมิแวดล้อม 40°C และการติดตั้งฮีตซิงก์
แรงบิดพิกัดในแคตตาล็อกไม่ใช่ค่าที่ได้ไม่ว่าจะติดตั้งแบบใด Yaskawa Electric อธิบายในแคตตาล็อก Σ-7 (2016) ว่า พิกัดคือ “ค่าที่ยอมให้ต่อเนื่องเมื่ออุณหภูมิแวดล้อม 40°C และติดฮีตซิงก์ (heat sink) กับมอเตอร์” และกล่าวด้วยว่า หากติดมอเตอร์กับชิ้นส่วนขนาดเล็ก การระบายความร้อนอาจไม่พอและอุณหภูมิอาจสูงขึ้นมาก จากนั้นบริษัทจึงขอให้ตรวจสอบอุณหภูมิของมอเตอร์ในเครื่องจักรจริง
บริษัทยังอธิบายอีกว่า ในกรณีที่อุณหภูมิแวดล้อมเกิน 40°C (สูงสุด 60°C) หรือในสถานที่ที่ความสูงเกิน 1,000 m ต้องลดพิกัด (derating คือการใช้งานโดยลดพิกัดลง)
การคำนวณแรงบิดประสิทธิผลถูกต้องก็ยังไม่พอ
การคำนวณแรงบิดประสิทธิผลในบทก่อนตั้งอยู่บนเงื่อนไขของพิกัดนี้ แม้ในการคำนวณจะอยู่ในช่วงแรงบิดพิกัด แต่ในเงื่อนไขอย่างการติดมอเตอร์บนแบร็กเก็ตแผ่นโลหะบาง หรือการระบายอากาศในเครื่องไม่ดี อุณหภูมิก็อาจสูงขึ้นได้ Yaskawa Electric ก็อธิบายว่า หากติดมอเตอร์กับชิ้นส่วนขนาดเล็ก อุณหภูมิอาจสูงขึ้นมาก บทความนี้มองว่า การเลือกขนาดต้องรวมเงื่อนไขการติดตั้งและอุณหภูมิแวดล้อมเข้าไปด้วย
อุณหภูมิในเครื่องและในตู้ควบคุมต่างกันไปตามโรงงานและตามจุดติดตั้ง บทความนี้จึงแนะนำให้วัดอุณหภูมิจริงในเครื่องและในตู้ควบคุม ณ จุดที่จะวางเครื่องจักร และตรวจอุณหภูมิของมอเตอร์หลังการทำงานต่อเนื่องใน FAT/SAT
การติดตั้งแอมป์และความร้อนของอุปกรณ์เสริมรีเจน
แอมป์ก็มีเงื่อนไขด้านอุณหภูมิ Mitsubishi Electric มีหมายเหตุว่า เมื่อติดตั้งแอมป์ MELSERVO-J5 แบบชิดกัน ให้ทำให้อุณหภูมิแวดล้อมอยู่ที่ 0 ถึง 45°C หรือใช้งานที่อัตราโหลดประสิทธิผล (effective load ratio) ไม่เกิน 75% กรณีใช้มอเตอร์ที่เกิน 750 W กับแหล่งจ่ายเฟสเดียว ก็มีเงื่อนไขอัตราโหลดประสิทธิผลไม่เกิน 75% เช่นกัน นี่เป็นหมายเหตุที่มีเงื่อนไขของฝั่งแอมป์
ตัวต้านทานรีเจนก็ปล่อยความร้อน Mitsubishi Electric มีหมายเหตุว่า อุปกรณ์เสริมรีเจนมีอุณหภูมิสูงขึ้นจากอุณหภูมิแวดล้อม 100°C ขึ้นไป จึงต้องพิจารณาการระบายความร้อน ตำแหน่งติดตั้ง และสายไฟที่ใช้อย่างเพียงพอในการจัดวาง เมื่อในบทก่อนตัดสินใจเพิ่มตัวต้านทานรีเจนแล้ว ก็ต้องกำหนดไปพร้อมกันว่าจะติดที่ไหนในตู้ และรอบ ๆ มีอุปกรณ์ที่ไม่ทนความร้อนหรือไม่ วิธีเลือกระบบระบายความร้อนของตู้ควบคุมอธิบายไว้ในบทความการออกแบบความร้อนและการระบายความร้อนของตู้ควบคุม
เอ็นโค้ดเดอร์และเบรก: แอบโซลูท แบตเตอรี่ และเบรกยึดตำแหน่ง
ตรวจเอ็นโค้ดเดอร์จาก “สิ่งที่ต้องการ”
สเปกเอ็นโค้ดเดอร์ของเซอร์โวมอเตอร์เขียนต่างกันไปตามผู้ผลิต
- Mitsubishi Electric อธิบายว่า HK-KT ติดตั้งเอ็นโค้ดเดอร์ 26 บิตที่ใช้ได้ทั้งตำแหน่งสัมบูรณ์แบบไม่ใช้แบตเตอรี่และแบบอินครีเมนทัล (67,108,864 พัลส์ต่อรอบ) (แคตตาล็อกปี 2025)
- Panasonic อธิบายว่า โรตารีเอ็นโค้ดเดอร์ของ MINAS A6 เป็นแบบแอบโซลูท 23 bit (8388608 ต่อรอบ) บริษัทกล่าวว่ายังมีแบบเอ็นโค้ดเดอร์แอบโซลูทไม่ใช้แบตเตอรี่ ที่ติดองค์ประกอบผลิตไฟฟ้าไว้ในมอเตอร์เพื่อลดการใช้แบตเตอรี่ด้วย ในทางกลับกัน บริษัทอธิบายว่าซีรีส์ A6SE ซึ่งเป็นแบบสำหรับการควบคุมตำแหน่งโดยเฉพาะไม่รองรับระบบแอบโซลูท (แคตตาล็อกปี 2026)
- Yaskawa Electric อธิบายว่า Σ-7 เลือกได้ระหว่างแอบโซลูทและอินครีเมนทัล 24-bit ด้วยหลักในรหัสรุ่น และแคตตาล็อกปี 2016 ระบุว่าเมื่อใช้เอ็นโค้ดเดอร์แอบโซลูทจำเป็นต้องมีกล่องแบตเตอรี่ (battery case)
- Beckhoff อธิบายว่า AM8500 ติดตั้งเซฟตี้เอ็นโค้ดเดอร์ 24-bit ระดับ SIL 2 เป็นมาตรฐาน
ไม่สามารถเรียงจำนวนบิตแล้วบอกว่าอะไรดีกว่าได้ บทความนี้แนะนำให้ตรวจ 3 เรื่องต่อไปนี้ใน RFP ต้องการแบบแอบโซลูทหรือไม่ (ต้องการให้เปิดไฟใหม่แล้วไม่ต้องกลับจุดอ้างอิง (homing) หรือไม่) ต้องใช้แบตเตอรี่หรือไม่ (จะมีงานบำรุงรักษาเปลี่ยนแบตเตอรี่หรือไม่) และฝั่งแอมป์รองรับแบบแอบโซลูทหรือไม่ (ตัวอย่าง A6SE ของ Panasonic) แนวคิดเรื่องแบบและสัญญาณเอาต์พุตของเอ็นโค้ดเดอร์อธิบายไว้ในบทความการเลือกโรตารีเอ็นโค้ดเดอร์
เบรกมีไว้ยึดตำแหน่ง ใช้หยุดการเคลื่อนที่ไม่ได้
ในแกนยกขึ้นลง ความจำเป็นของเบรกยึดตำแหน่งจะเป็นประเด็น ตอนนั้นสิ่งสำคัญคือต้องไม่เข้าใจบทบาทของเบรกผิด ทั้ง 3 บริษัทระบุชัดว่าเบรกมีไว้สำหรับยึดตำแหน่ง
- Mitsubishi Electric: เบรกแม่เหล็กไฟฟ้ามีไว้สำหรับยึดตำแหน่ง ใช้สำหรับการเบรกเพื่อหยุดไม่ได้ เบรกของ HK-KT ขนาดเล็กเป็นเบรกนิรภัยแบบทำงานเมื่อไม่มีกระแสกระตุ้น (เบรกด้วยสปริง) ใช้ DC24 V
- Panasonic: เป็นเบรกสำหรับยึดตำแหน่งที่จะปลดเมื่อมีกระแสกระตุ้น ใช้สำหรับการเบรกขณะมอเตอร์กำลังหมุนไม่ได้
- Yaskawa Electric: ไม่สามารถหยุดมอเตอร์ด้วยเบรกยึดตำแหน่งได้ และบริษัทไม่ได้จัดหาแหล่งจ่าย 24 VDC สำหรับเบรกให้
การหยุดเป็นหน้าที่ของมอเตอร์และแอมป์ ส่วนเบรกมีไว้ยึดตำแหน่งหลังหยุดแล้ว ใครจะเป็นผู้จัดหาแหล่งจ่ายไฟของเบรกก็เป็นอีกรายการที่ควรเขียนไว้ใน RFP
ราคาเปลี่ยนเมื่อมีเบรก
การมีหรือไม่มีเบรกมีผลต่อราคาด้วย ในตารางราคาของแคตตาล็อก MELSERVO-J5 ของ Mitsubishi Electric (กุมภาพันธ์ 2025) ราคามาตรฐานของ HK-KT43W (0.4 kW) คือ 131,000 เยน และแบบมีเบรกคือ 190,000 เยน (ทั้งสองราคาไม่รวมภาษี) ถ้ากำหนดแกนที่ต้องมีเบรกไปพร้อมกับการคำนวณขนาด จะเปรียบเทียบใบเสนอราคาได้ง่ายขึ้น
ระดับการป้องกันและระบบสื่อสาร
IP มีเงื่อนไขกำกับ
ระดับการป้องกัน (IP) ที่ระบุไว้ไม่ได้ครอบคลุมมอเตอร์ทั้งตัวเสมอไป
- Mitsubishi Electric อธิบายว่า HK-KT_W เป็นแบบปิดสนิทระบายความร้อนด้วยตัวเอง ระดับการป้องกัน IP67 แต่ส่วนที่เพลาทะลุผ่านไม่อยู่ในขอบเขตของระดับนี้ และมีหมายเหตุว่าหากต้องการสาย IP67 ให้สอบถามแยกต่างหาก
- Yaskawa Electric อธิบายว่า SGM7J และ SGM7A เป็นแบบปิดสนิทระบายความร้อนด้วยตัวเอง IP67 โดยมีหมายเหตุว่าไม่ครอบคลุมช่องเปิดของเพลา และใช้ได้เฉพาะเมื่อใช้สายเฉพาะ (dedicated cable)
- Panasonic อธิบายว่า MINAS A6 เป็น IP65 สำหรับแบบสายลีด (lead wire) และ IP67 สำหรับแบบคอนเนกเตอร์ (IP67 ของขนาด □80 mm ลงมาเป็นสินค้าสั่งผลิต) บริษัทมีหมายเหตุว่า ใช้ไม่ได้กับงานที่ต้องการสมรรถนะกันน้ำเป็นเวลานาน เช่น งานที่ถูกล้างด้วยน้ำตลอดเวลา
บทความนี้แนะนำให้เขียนลงใน RFP ไม่เพียงตัวเลข IP แต่รวมถึงว่ามีการล้างหรือไม่ มีน้ำมันตัดหรือสารหล่อเย็น (coolant) กระเด็นใส่หรือไม่ และต้องการระดับนี้รวมถึงสายและคอนเนกเตอร์หรือไม่
ระบบสื่อสารให้ตรงกับอุปกรณ์เดิม
ระบบสื่อสารระหว่างแอมป์กับระบบควบคุมระดับบนรองรับต่างกันไปตามผู้ผลิต
- Mitsubishi Electric อธิบายว่า MELSERVO-J5 มีแอมป์ที่รองรับ CC-Link IE TSN (MR-J5-G) รองรับ SSCNETⅢ/H (MR-J5-B) และแบบอินเทอร์เฟซทั่วไป (MR-J5-A) บริษัทกล่าวว่ารุ่น -N1 รองรับ EtherCAT และการสื่อสารความปลอดภัย Safety over EtherCAT
- Panasonic อธิบายว่า MINAS A6 มีแอมป์เครือข่าย 2 แบบ คือแบบรองรับ EtherCAT และแบบรองรับ Realtime Express (RTEX)
- Yaskawa Electric อธิบายว่า Σ-7 มีแบบรับคำสั่ง MECHATROLINK-III รวมถึงแบบรับคำสั่ง EtherCAT, PROFINET และอื่น ๆ
- Fuji Electric อธิบายว่า ALPHA7 รองรับ SX bus และ EtherCAT
การเปรียบเทียบว่าระบบสื่อสารแบบไหนดีกว่าไม่ค่อยมีความหมาย เป็นรายการที่ตัดสินจากว่า PLC หรือโมชันคอนโทรลเลอร์ของไลน์เดิมรองรับแบบไหน และผู้รับผิดชอบงานบำรุงรักษาคุ้นเคยกับเครื่องมือใด เรื่องการสั่งซื้อระบบควบคุมเซอร์โวโดยรวม คือการเชื่อมต่อกับระบบระดับบน การปรับจูน และการเริ่มเดินเครื่อง อธิบายไว้ในบทความการสั่งซื้อระบบควบคุมเซอร์โวและ FAT/SAT
ฟังก์ชันความปลอดภัย: STO อย่างเดียวไม่ได้กำหนดระดับความปลอดภัย
STO คืออะไร
STO (Safe Torque Off) คือฟังก์ชันความปลอดภัยที่ตัดพลังงานขับมอเตอร์ทางอิเล็กทรอนิกส์ Mitsubishi Electric อธิบายว่า STO ของ MELSERVO-J5 เป็นฟังก์ชันที่ตัดพลังงานขับของมอเตอร์ทางอิเล็กทรอนิกส์ตามสัญญาณอินพุตจากอุปกรณ์ภายนอก และเทียบเท่าหมวดการหยุด 0 (Stop Category 0) ของ IEC/EN 60204-1 บริษัทมีหมายเหตุว่า ให้ใช้ STO ในสถานะเซอร์โวออฟ หรือหลังจากมอเตอร์หยุดแล้ว Fuji Electric ก็อธิบายว่า STO ของ ALPHA7 ตัดเอาต์พุตของแอมป์และทำให้มอเตอร์อยู่ในสถานะฟรีรัน (free run)
กล่าวคือ STO เป็นฟังก์ชันตัดแรงบิด ไม่ใช่ฟังก์ชันที่หน่วงมอเตอร์ให้หยุด ในแกนยกขึ้นลง เมื่อแรงบิดถูกตัด โหลดจะพยายามเคลื่อนลงด้วยแรงโน้มถ่วง การป้องกันการตกจึงต้องพิจารณาแยกต่างหาก เช่น เบรกยึดตำแหน่ง หรือฟังก์ชันควบคุมเบรกอย่างปลอดภัย (SBC)
สถานะของมาตรฐาน
STO เป็นหนึ่งในฟังก์ชันที่นิยามไว้ใน IEC 61800-5-2 (มาตรฐานความปลอดภัยเชิงฟังก์ชันของระบบขับเคลื่อนไฟฟ้ากำลังที่เกี่ยวข้องกับความปลอดภัย) ณ วันที่ 16 ตุลาคม 2026 ฉบับที่แสดงอยู่ใน IEC Webstore คือ Edition 2.0 (ออกเมื่อ 18 เมษายน 2016) และในหน้าเดียวกันมีข้อความ Stability date 2026 และ “Under development” อ่านได้ว่างานจัดทำฉบับถัดไปกำลังดำเนินอยู่ แต่ยังไม่ได้ยืนยันเนื้อหา
ระดับความปลอดภัยที่ทำได้เปลี่ยนไปตามรุ่นและการเดินสาย
แม้จะเขียนว่า “มี STO” แต่จะไปถึงระดับความปลอดภัย (PL, SIL) ใดนั้นเปลี่ยนไปตามรุ่นและเงื่อนไข
- Mitsubishi Electric อธิบายว่า MR-J5-G, -B, -A และรุ่นอื่น ๆ เป็น Category 3 PL e, SIL 3 และ MR-J5-G-RJ และรุ่นอื่น ๆ เป็น Category 4 PL e, SIL 3 โดยเวลาตอบสนองการตัดของ STO ไม่เกิน 8 ms เมื่อใช้อุปกรณ์อินพุต และไม่เกิน 60 ms เมื่อใช้ CC-Link IE TSN หรือ EtherCAT และอายุภารกิจ (mission time) 20 ปี
- Panasonic อธิบายพารามิเตอร์ความปลอดภัยของ MINAS A6 ว่า เป็น SIL3, PLe, Cat.3 เมื่อมีการวินิจฉัยด้วย EDM (การเฝ้าติดตามอุปกรณ์ภายนอก) และ SIL2, PLd, Cat.3 เมื่อไม่มีการวินิจฉัย อายุภารกิจ 15 ปี บริษัทกล่าวว่าซีรีส์ A6SE, A6SG, A6NE และ A6BE ไม่รองรับมาตรฐานความปลอดภัยเชิงฟังก์ชัน
- Fuji Electric อธิบายว่า ALPHA7 มี STO เป็นมาตรฐาน และรองรับ SS1, SLS, SBC, SSM ด้วยอุปกรณ์เสริมความปลอดภัยเชิงฟังก์ชัน WSU-ST1 ซึ่งมีสเปกเป็น ISO 13849-1 Cat.3 PL-d, IEC 61508 SIL2 และ IEC 62061 SIL CL2
- Yaskawa Electric อธิบายในแคตตาล็อกผลิตภัณฑ์ Σ-7 400 V (2018) ว่า แอมป์ Σ-7 ทุกรุ่นมี STO เป็นมาตรฐาน และเป็นไปตามข้อกำหนด SIL 3 และ PL-e ส่วน SS1, SS2, SLS เป็นโครงสร้างที่เพิ่มด้วยเซฟตี้โมดูล
แม้เป็นแอมป์ของ Panasonic เหมือนกัน ระดับที่ไปถึงก็เปลี่ยนไปตามว่ามีการเดินสายและการวินิจฉัย EDM หรือไม่ การเขียนใน RFP เพียงว่า “มี STO” จึงไม่ได้รับประกันว่าจะไปถึงระดับความปลอดภัยที่ต้องการ
เกี่ยวกับการทดสอบตามรอบ
Mitsubishi Electric ระบุในแคตตาล็อกว่า ภายในอายุภารกิจของฟังก์ชันเฝ้าระวังความปลอดภัยไม่จำเป็นต้องมีการทดสอบยืนยันฟังก์ชันเป็นพิเศษ แล้วจึงระบุว่า IEC 61800-5-2:2016 แนะนำให้ทดสอบระบบอย่างน้อย 3 เดือนต่อ 1 ครั้งในกรณี Category 3 PL e, SIL 3 นี่เป็นข้อความของ Mitsubishi Electric บทความนี้ไม่ได้ตรวจสอบเนื้อหาของตัวมาตรฐาน ความถี่ในการทดสอบให้กำหนดจากคำอธิบายของผู้ผลิตอุปกรณ์ที่ใช้ และการประเมินความเสี่ยงของบริษัทเอง
สิ่งที่ควรเขียนใน RFP
บทความนี้แนะนำให้เขียนเรื่องความปลอดภัย 3 ข้อต่อไปนี้ใน RFP ①PL หรือ SIL ที่ต้องการ ซึ่งได้จากผลการประเมินความเสี่ยง ②เงื่อนไขการเดินสายและการวินิจฉัยที่จำเป็นสำหรับระดับนั้น (เช่น มี EDM หรือไม่) ③วิธียึดแกนยกขึ้นลงหลังหยุดด้วย STO (เบรกยึดตำแหน่ง SBC ฯลฯ) แนวคิดของวงจรที่เชื่อมสวิตช์หยุดฉุกเฉินหรือสวิตช์ประตูเข้ากับ STO อธิบายไว้ในบทความการเลือกเซฟตี้รีเลย์
ฟังก์ชันปรับจูนและการแก้ปัญหาการสั่น: ขอบเขตที่ปล่อยให้ออโต้จูนนิ่งจัดการได้
ฟังก์ชันปรับจูนของผู้ผลิต
ทุกบริษัทมีฟังก์ชันช่วยการปรับจูน
- Mitsubishi Electric อธิบายถึงควิกจูนนิ่ง (quick tuning) ที่สั่นกระตุ้นเองโดยอัตโนมัติก่อนเดินเครื่องแล้วปรับเกนควบคุมและฟิลเตอร์ลดเรโซแนนซ์ของเครื่องจักรภายใน 0.3 วินาที การปรับแบบวันทัช (one-touch tuning) และการควบคุมลดการสั่นขั้นสูง II (Advanced vibration suppression control II, ระบบ 3 ความเฉื่อย) ที่ระงับการสั่นตกค้างความถี่ต่ำไม่เกินประมาณ 100 Hz ได้ 2 จุดพร้อมกัน บริษัทกล่าวว่ายังมีฟิลเตอร์นอตช์คำสั่ง (ประมาณ 1 Hz ถึง 2000 Hz) ฟิลเตอร์ลดเรโซแนนซ์ของเครื่องจักร (10 Hz ถึง 8000 Hz จำนวน 5 ตัว) และ Machine Analyzer สำหรับจับความถี่เรโซแนนซ์ของเครื่องจักร
- Panasonic อธิบายถึงออโต้จูนนิ่งแบบเรียลไทม์ที่ระบุโมเมนต์ความเฉื่อยของโหลดแบบเรียลไทม์ ฟิลเตอร์ลดการสั่นแบบอัตโนมัติและแบบแมนนวล และฟังก์ชันสลับอัตราส่วนโมเมนต์ความเฉื่อย
- Yaskawa Electric อธิบายถึงฟังก์ชันทูนนิ่งเลส (tuning-less) ที่บริษัทระบุว่าทำงานได้เสถียรโดยไม่ต้องปรับเกนจนถึงอัตราส่วนความเฉื่อยของโหลดที่ยอมให้ 30 เท่า (max.) และฟังก์ชันระงับการสั่นความถี่ต่ำ 2 จุดพร้อมกัน (แคตตาล็อกปี 2016)
- Fuji Electric อธิบายว่า การควบคุมลดการสั่นแบบใหม่ของ ALPHA7 ลดการสั่นที่ปลายเครื่องจักรลงเหลือประมาณ 1/10 ซึ่งเป็นการ “เปรียบเทียบกับผลิตภัณฑ์ของบริษัทเอง” ของบริษัท และยังกล่าวว่าควบคุมการสั่นความถี่ต่ำ 2 จุดพร้อมกันด้วยแบบจำลองระบบ 3 ความเฉื่อย
สิ่งที่การปรับจูนแก้ได้และแก้ไม่ได้
ออโต้จูนนิ่งเป็นฟังก์ชันที่หาเกนที่เหมาะกับความแข็งเกร็งของเครื่องจักรภายในช่วงอัตราส่วนความเฉื่อย ปัญหาด้านขนาด เช่น อัตราส่วนความเฉื่อยเกินช่วงที่แนะนำหรือที่ยอมให้ไปมาก รีเจนจัดการไม่ไหว หรือแรงบิดประสิทธิผลเกินพิกัด แก้ด้วยการปรับจูนไม่ได้ กรณี “เปลี่ยนเป็นวัตต์เท่าเดิมแล้วสั่น” ที่ยกมาในบทนำ สงสัยได้ว่าการเปลี่ยนไปของอัตราส่วนความเฉื่อยเป็นสาเหตุหนึ่ง
บทความนี้วางตำแหน่งการปรับจูนว่าเป็น “ขั้นตอนระงับการสั่นที่เหลืออยู่ โดยมีเงื่อนไขว่าการคำนวณขนาดถูกต้องแล้ว” ดังนั้นจึงให้เก็บผลการปรับจูนไว้เป็นบันทึก หากมีฟังก์ชันประมาณความเฉื่อยของโหลดอย่างออโต้จูนนิ่งแบบเรียลไทม์ของ Panasonic ก็สามารถเทียบอัตราส่วนความเฉื่อยที่ประมาณได้กับค่าในเอกสารคำนวณ ในสภาพแวดล้อมของ Rockwell Automation ค่า Load Ratio จะถูกเก็บไว้เป็นค่าตั้ง ถ้าค่าจากการคำนวณกับค่าจากเครื่องจริงต่างกันมาก ก็เป็นสัญญาณว่าสมมติฐานฝั่งใดฝั่งหนึ่งผิดไป
ข้อมูลเผยแพร่ของผู้ผลิตหลักและวิธีตรวจสอบราคา
เปรียบเทียบเอกสารเผยแพร่
ขอจัดระเบียบขอบเขตของเอกสารเผยแพร่ที่บทความนี้ตรวจสอบ โดยเรียงชื่อผู้ผลิตตามลำดับตัวอักษร นี่ไม่ใช่การเปรียบเทียบความดีเด่นของผลิตภัณฑ์ แต่เป็นรายการว่ายืนยันได้แค่ไหนจากเอกสารเผยแพร่
| ผู้ผลิต | เอกสารที่ได้มาและปีที่ออก | การระบุค่าอัตราส่วนความเฉื่อยที่แนะนำ | เครื่องมือเลือกขนาด | คำอธิบายเรื่อง STO |
|---|---|---|---|---|
| Beckhoff | หน้าผลิตภัณฑ์ AM8500 (ไม่ระบุปีที่ออก) | ไม่ระบุตัวเลข (อธิบายว่าเป็นซีรีส์ที่เพิ่มความเฉื่อยของโรเตอร์) | ยืนยันไม่ได้จากเอกสารที่ได้มา | ยืนยันไม่ได้จากเอกสารที่ได้มา (อธิบายว่าติดตั้งเซฟตี้เอ็นโค้ดเดอร์ 24-bit SIL 2 เป็นมาตรฐาน) |
| Fuji Electric | แคตตาล็อก ALPHA7 (จัดทำมกราคม 2021) | ยืนยันไม่ได้จากเอกสารที่ได้มา | ยืนยันไม่ได้จากเอกสารที่ได้มา | อธิบายว่ามี STO เป็นมาตรฐานและเข้าสู่สถานะฟรีรัน WSU-ST1 เป็น PL-d, SIL2 |
| Mitsubishi Electric | แคตตาล็อก MELSERVO-J5 (กุมภาพันธ์ 2025) | ค่าแนะนำตามรุ่นพร้อมหมายเหตุเรื่องความเร็วรอบและอื่น ๆ (เช่น HK-KT23W ไม่เกิน 23 เท่า) | MELSOFT Motorizer | อธิบายว่าเทียบเท่าหมวดการหยุด 0 และเป็น Category 3 หรือ Category 4, PL e, SIL 3 ตามรุ่น |
| Panasonic (Panasonic Industry) | แคตตาล็อก MINAS A6 Family (กุมภาพันธ์ 2026) | ค่าแนะนำตามรุ่น (เช่น MSMF 400 W ไม่เกิน 30 เท่า MHMF 1.0 kW ไม่เกิน 5 เท่า) | ยืนยันไม่ได้จากเอกสารที่ได้มา | อธิบายว่าแบ่งเป็น SIL3, PLe และ SIL2, PLd ตามว่ามีการวินิจฉัย EDM หรือไม่ |
| Rockwell Automation | วิธีใช้ Studio 5000 Logix Designer 38.00 (ไม่ระบุปีที่ออก) | ไม่ระบุตัวเลข (นิยาม Load Ratio เป็นค่าตั้ง) | ยืนยันไม่ได้จากเอกสารที่ได้มา | ยืนยันไม่ได้จากเอกสารที่ได้มา |
| Siemens | เอกสารเว็บินาร์ S-1FK2 (เมษายน 2021) | ไม่ระบุตัวเลข (คลาสความเฉื่อย HD และ CT) | TIA Selection Tool | ยืนยันไม่ได้จากเอกสารที่ได้มา |
| Yaskawa (Yaskawa Electric) | แคตตาล็อก Σ-7 (กรกฎาคม 2016) แคตตาล็อกผลิตภัณฑ์ Σ-7 400 V (ธันวาคม 2018) | ค่าที่ยอมให้ตามรุ่น (เช่น SGM7J-02A 15 เท่า) | SigmaJunmaSize+ | อธิบายว่าแอมป์ Σ-7 ทุกรุ่นมี STO เป็นมาตรฐาน และเป็น SIL 3 และ PL-e |
“ยืนยันไม่ได้จากเอกสารที่ได้มา” ไม่ได้หมายความว่าไม่มีฟังก์ชันหรือข้อความนั้น แต่หมายความว่ายืนยันไม่ได้ภายในขอบเขตของเอกสารที่บทความนี้ได้มา เวลาตรวจสอบกับผู้ผลิตเครื่องจักร ถ้าขอให้แนบผลลัพธ์ (เอกสารคำนวณ) จากเครื่องมือเลือกขนาดมาทั้งชุด จะย้อนตามสมมติฐานได้ง่ายขึ้น
วิธีตรวจสอบราคา
ตัวเลขราคาเซอร์โวมอเตอร์ที่เผยแพร่อยู่มีหลายประเภทปนกัน ขอแสดงสิ่งที่บทความนี้ยืนยันได้ โดยแยกตามประเภท
ตารางราคาในแคตตาล็อก MELSERVO-J5 ของ Mitsubishi Electric (ฉบับกุมภาพันธ์ 2025) เป็น “ราคามาตรฐาน” ในประเทศญี่ปุ่น ไม่รวมภาษีการบริโภค และไม่ใช่ราคาขายจริง ในตารางนี้ เซอร์โวมอเตอร์ HK-KT_W (3000 r/min) รุ่น HK-KT13W (0.1 kW) ไม่มีเบรก 88,500 เยน มีเบรก 136,000 เยน และ HK-KT43W (0.4 kW) ไม่มีเบรก 131,000 เยน มีเบรก 190,000 เยน แอมป์ MR-J5-G (CC-Link IE TSN, 200 V) รุ่น MR-J5-20G (0.2 kW) 152,000 เยน และ MR-J5-40G (0.4 kW) 159,000 เยน ส่วน HK-KT43W(B)WS (0.4 kW) ที่รองรับความปลอดภัยเชิงฟังก์ชัน ไม่มีเบรก 150,000 เยน มีเบรก 209,000 เยน
ในเว็บขายออนไลน์ MonotaRO ณ เวลาที่เข้าชมวันที่ 16 ตุลาคม 2026 มีรายการ Σ-7 รุ่น SGM7J ของ Yaskawa Electric ในราคาขายดังนี้ SGM7J-04AFA21 (0.4 kW ไม่มีเบรก) ราคาไม่รวมภาษี 49,980 เยน รวมภาษี 54,978 เยน แสดงสถานะสินค้าขาด กำหนดส่งต้นเดือนมีนาคม 2027 SGM7J-04AFA2C (0.4 kW มีเบรก) ราคาไม่รวมภาษี 69,980 เยน รวมภาษี 76,978 เยน และ SGM7J-02AFA21 (0.2 kW ไม่มีเบรก) ราคาไม่รวมภาษี 39,980 เยน รวมภาษี 43,978 เยน ทั้งสองรายการแสดงสถานะหยุดจำหน่าย การแสดงสต็อกและสถานะการจำหน่ายเปลี่ยนแปลงได้ ราคาเหล่านี้เป็นราคามอเตอร์เดี่ยว ไม่รวมแอมป์ สาย เกียร์ทด และตัวต้านทานรีเจน
ราคามาตรฐานของผู้ผลิต (ไม่รวมภาษี) กับราคาขายของร้านออนไลน์เป็นราคาคนละประเภท จึงนำมาเรียงเทียบกันไม่ได้ การมีหรือไม่มีเบรกและขนาดกำลังก็ต่างกันด้วย ราคามาตรฐานของผู้ผลิตของ Panasonic และ Fuji Electric ยืนยันไม่ได้จากเอกสารที่ได้มาในครั้งนี้ ราคาเผยแพร่ของเซอร์โวมอเตอร์ในประเทศไทยก็ยืนยันไม่ได้เช่นกัน หากจัดซื้อในไทย แนวทางที่เป็นจริงได้คือแนบเอกสารคำนวณขนาดและรุ่น แล้วขอใบเสนอราคาเป็นชุดที่รวมแอมป์ สาย ตัวต้านทานรีเจน และเกียร์ทด
ข้อกำหนดที่ควรเขียนใน RFP และเกณฑ์ตรวจรับ FAT/SAT
ขอแปลงเนื้อหาทั้งหมดที่ผ่านมาเป็นรายการของ RFP และ FAT/SAT การกำหนดว่าจะขอรายการใดเป็นความเห็นเชิงปฏิบัติของบริษัทเรา รายการส่วนใหญ่ประกอบขึ้นจากขั้นตอนการเลือกของ Yaskawa Electric และหมายเหตุในสเปกของแต่ละบริษัท
ข้อกำหนดที่ควรเขียนใน RFP
| หมวด | เนื้อหาที่ควรเขียนใน RFP | เอกสารหรือบทที่เป็นหลักฐาน |
|---|---|---|
| สเปกเครื่องจักรและรูปแบบการเคลื่อนที่ | มวลโหลด กลไกขับเคลื่อน อัตราทด สัมประสิทธิ์แรงเสียดทาน ประสิทธิภาพเชิงกล ระยะเคลื่อนที่ เวลาเร่ง ความเร็วคงที่ หน่วง และหยุด จำนวนรอบการทำงาน ท่าทางการติดตั้ง | บทสเปกเครื่องจักร |
| เอกสารคำนวณขนาด | ส่ง TL, JL (แยก JL1, JB, JG), อัตราส่วนความเฉื่อย, TP, TS, Trms และผลการตัดสินเรื่องรีเจน พร้อมสูตรและค่าที่ป้อน | ขั้นตอนการเลือกของ Yaskawa Electric |
| หลักฐานของอัตราส่วนความเฉื่อย | ค่าแนะนำหรือค่าที่ยอมให้ของรุ่นที่ใช้ และหมายเหตุ (เงื่อนไขความเร็วรอบ อุปกรณ์เสริมรีเจน ไดนามิกเบรก) | บทอัตราส่วนความเฉื่อย |
| เกียร์ทด | อัตราทด แบ็กแลช ขอบเขตของระดับการป้องกัน ข้อจำกัดท่าทางการติดตั้ง | บทเกียร์ทด |
| อุณหภูมิแวดล้อมและการติดตั้ง | อุณหภูมิที่คาดไว้ในเครื่องและในตู้ ชิ้นส่วนที่ใช้ติดมอเตอร์ วิธีติดตั้งแอมป์ (ติดชิดกันหรือไม่) ตำแหน่งตัวต้านทานรีเจน | บทเงื่อนไขการติดตั้ง |
| เบรก | ต้องมีเบรกยึดตำแหน่งหรือไม่ ผู้จัดหาแหล่งจ่ายไฟของเบรก | บทเอ็นโค้ดเดอร์และเบรก |
| เอ็นโค้ดเดอร์ | ต้องเป็นแอบโซลูทหรือไม่ มีแบตเตอรี่หรือไม่ ฝั่งแอมป์รองรับหรือไม่ | บทเอ็นโค้ดเดอร์และเบรก |
| IP และสภาพแวดล้อม | มีการล้างหรือไม่ มีน้ำมันตัดหรือไม่ ระดับของสายและคอนเนกเตอร์ | บทระดับการป้องกัน |
| ระบบสื่อสาร | PLC หรือโมชันคอนโทรลเลอร์ระดับบนและแบบการสื่อสาร | บทระบบสื่อสาร |
| STO และความปลอดภัย | PL หรือ SIL ที่ต้องการ เงื่อนไขการเดินสายและการวินิจฉัย วิธียึดแกนยกขึ้นลง | บทฟังก์ชันความปลอดภัย |
| บันทึกการปรับจูน | ส่งไฟล์พารามิเตอร์เกนและฟิลเตอร์ และอัตราส่วนความเฉื่อยที่ประมาณได้ | บทฟังก์ชันปรับจูน |
การขอให้ส่งเอกสารคำนวณขนาดเป็นความเห็นของบริษัทเรา ถ้าค่าที่ปรากฏในขั้นตอนการเลือกของ Yaskawa Electric มีครบถ้วน เมื่อเปลี่ยนเครื่องจักรภายหลังก็สามารถคำนวณใหม่ด้วยขั้นตอนเดิมได้
สิ่งที่ต้องตรวจใน FAT
| รายการ | วิธีตรวจ | หลักฐาน |
|---|---|---|
| อัตราโหลดประสิทธิผลและค่าพีก | บันทึกอัตราโหลดประสิทธิผลและแรงบิดพีกด้วยมอนิเตอร์ของแอมป์ ในรูปแบบการเคลื่อนที่ที่เป็นตัวแทน | บทแรงบิดประสิทธิผล |
| รีเจนและการหยุดฉุกเฉิน | ในการเดินเครื่องที่รวมการหยุดฉุกเฉินจากความเร็วสูงสุดและการหน่วงที่สั้นที่สุด ต้องไม่เกิดอะลาร์มแรงดันเกินหรือรีเจนเกินพิกัด | คำอธิบาย A.400 และ A.320 ของ Yaskawa Electric |
| การเทียบอัตราส่วนความเฉื่อย | เทียบอัตราส่วนความเฉื่อยที่ประมาณได้จากออโต้จูนนิ่งกับอัตราส่วนความเฉื่อยในเอกสารคำนวณ | ฟังก์ชันของ Panasonic และ Rockwell Automation |
| บันทึกการปรับจูน | รับไฟล์พารามิเตอร์เกนและฟิลเตอร์ | ฟังก์ชันปรับจูนของแต่ละบริษัท |
| การเซตตลิ่งและการสั่น | วัดเวลาเซตตลิ่งและการสั่นตกค้างตอนหยุด | ฟังก์ชันปรับจูนของแต่ละบริษัท |
| อุณหภูมิ | วัดอุณหภูมิมอเตอร์หลังการทำงานต่อเนื่อง | เงื่อนไขของพิกัดของ Yaskawa Electric |
สิ่งที่ต้องตรวจใน SAT
| รายการ | วิธีตรวจ | หลักฐาน |
|---|---|---|
| อุณหภูมิในการติดตั้งจริง | วัดอุณหภูมิมอเตอร์และในตู้หลังการทำงานต่อเนื่อง ในสภาพการติดตั้งจริงและอุณหภูมิแวดล้อมจริง | หมายเหตุของ Yaskawa Electric และ Mitsubishi Electric |
| การทำงานของ STO | ตรวจการทำงานตั้งแต่หยุดฉุกเฉิน ไปจนถึง STO และมอเตอร์หยุด | สเปกเวลาตอบสนองการตัดของ Mitsubishi Electric |
| การยึดแกนยกขึ้นลง | ยืนยันว่าเมื่อเกิด STO หรือไฟดับ เบรกยึดตำแหน่งยึดไว้และไม่มีการตก | คำอธิบายเรื่องเบรกของ 3 บริษัท |
| เงื่อนไขของไดนามิกเบรก | ตรวจว่าความถี่และเงื่อนไขของการหยุดฉุกเฉินอยู่ในช่วงเงื่อนไขของผู้ผลิต | หมายเหตุของ Panasonic และ Mitsubishi Electric |
| ค่าฐาน (baseline) สำหรับการวินิจฉัย | บันทึกค่าเริ่มต้นของการวินิจฉัยเครื่องจักร | ฟังก์ชันวินิจฉัยเครื่องจักรของ Mitsubishi Electric |
เกี่ยวกับไดนามิกเบรก Panasonic อธิบายเกณฑ์ความสามารถของตัวต้านทานไดนามิกเบรกแบบในตัวหรือภายนอกของเฟรม G และ H ว่า ภายใต้เงื่อนไขอัตราส่วนโมเมนต์ความเฉื่อยของโหลด 10 เท่า หยุดฉุกเฉินจากความเร็วรอบพิกัดได้ต่อเนื่องไม่เกิน 3 ครั้ง Mitsubishi Electric ก็กำหนดอัตราส่วนโมเมนต์ความเฉื่อยของโหลดที่ยอมให้เมื่อใช้ไดนามิกเบรกไว้แยกต่างหาก แม้อัตราส่วนความเฉื่อยจะอยู่ในช่วงที่แนะนำ ก็ยังต้องตรวจความถี่และเงื่อนไขของการหยุดฉุกเฉินแยกต่างหาก
Mitsubishi Electric อธิบายถึงฟังก์ชันวินิจฉัยเครื่องจักรที่ตรวจจับการเสื่อมสภาพตามอายุจากแรงเสียดทานและการสั่นของบอลสกรู สายพาน และเฟือง การทำนายความเสียหายของเฟือง ฟังก์ชันบำรุงรักษาเชิงป้องกันตามระยะเคลื่อนที่สะสม และ Drive Recorder ที่บันทึกสถานะก่อนและหลังเกิดอะลาร์ม ถ้าเก็บค่า ณ เวลา SAT ไว้ ก็จะเทียบกับการเปลี่ยนแปลงในภายหลังได้ วิธีดูสถานะของอุปกรณ์จากกระแสมอเตอร์อธิบายไว้ในบทความการนำการวิเคราะห์ลายเซ็นกระแสมอเตอร์มาใช้
การประเมินต้นทุนและผลตอบแทนแบบจำลอง (ตัวเลขสมมติ)
ตัวเลขตั้งแต่ตรงนี้ไปทั้งหมดเป็นตัวเลขสมมติที่ตั้งขึ้นสำหรับบทความนี้ ไม่ใช่ใบเสนอราคาหรือมูลค่าความสูญเสียจริง
โรงงานที่สมมติ
สมมติเป็นโรงงานชิ้นส่วนอิเล็กทรอนิกส์ของญี่ปุ่นในไทย ที่แกนหนึ่งซึ่งรวมการยกขึ้นลงของเครื่องย้ายถาด (tray transfer) เกิดอะลาร์มรีเจนเกินพิกัดหรือแรงดันเกินตอนหน่วงความเร็วเพื่อหยุด ทำให้เครื่องหยุดซ้ำแล้วซ้ำเล่า จึงให้ผู้ผลิตเครื่องจักรส่งเอกสารคำนวณขนาดมาทบทวน แล้วเพิ่มตัวต้านทานรีเจนภายนอก ทบทวนรูปแบบการเคลื่อนที่ (เวลาหน่วง) และปรับเกนใหม่
รายการที่นับมีเพียงความสูญเสียจากการหยุดเพราะอะลาร์มของแกนนี้เท่านั้น ไม่นับผลกระทบต่อคุณภาพหรือการหยุดจากสาเหตุอื่น
สมมติฐาน (ค่าฐาน ต่อปี)
| รายการ | ค่า |
|---|---|
| การหยุดในปัจจุบัน | 8 ครั้งต่อเดือน |
| เวลากู้คืนต่อครั้ง | 0.5 ชั่วโมง |
| เวลาหยุดในปัจจุบัน | 8 ครั้ง × 0.5 ชั่วโมง = 4 ชั่วโมง/เดือน → 4 × 12 = 48 ชั่วโมง/ปี |
| ความสูญเสียต่อการหยุด 1 ชั่วโมง (สมมติ) | 12,000 THB |
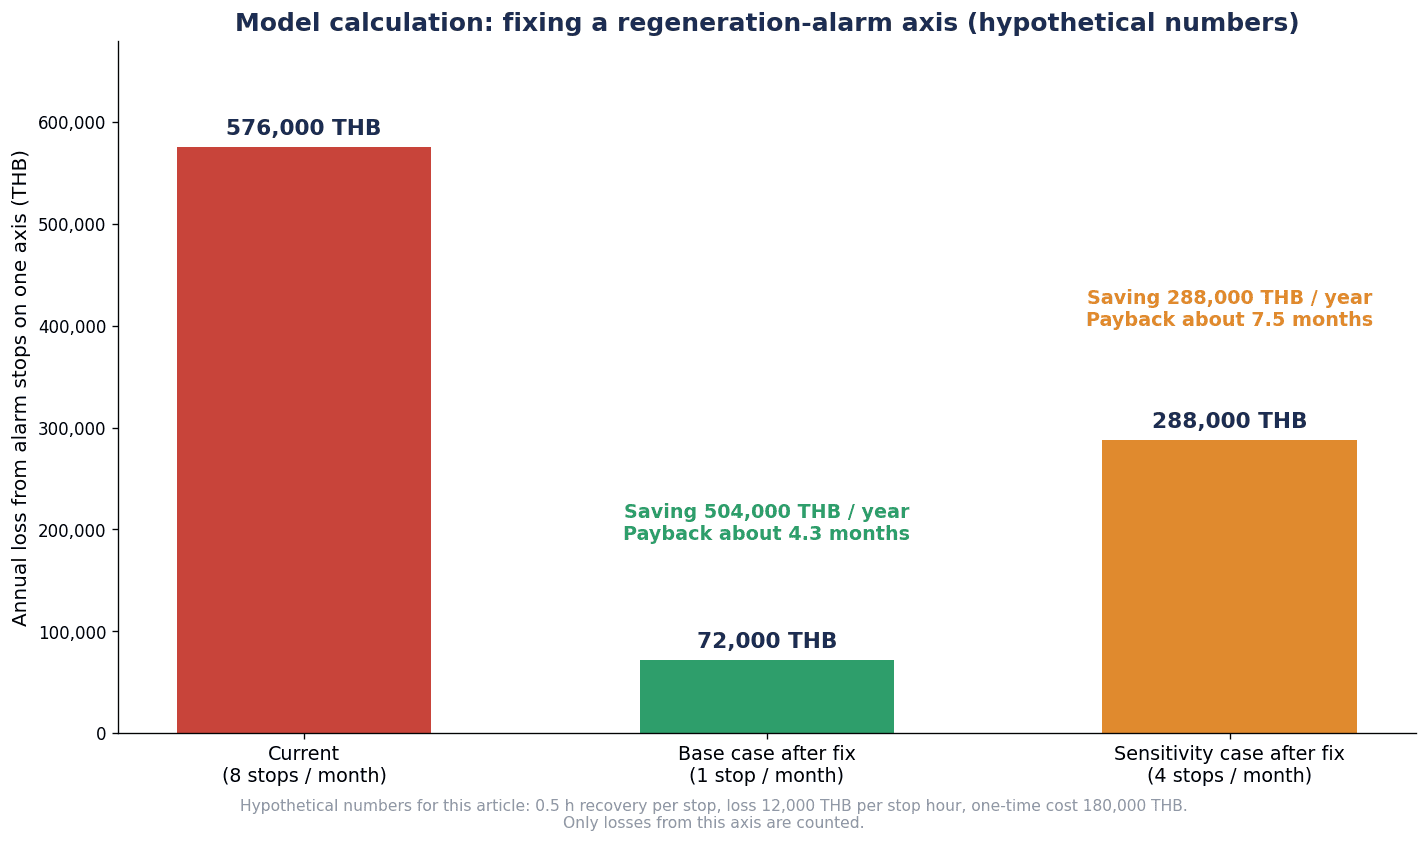
| ความสูญเสียจากการหยุดต่อปีในปัจจุบัน | 48 × 12,000 = 576,000 THB/ปี |
ค่าใช้จ่ายเริ่มต้นของมาตรการ
| รายการ | จำนวนเงิน |
|---|---|
| จัดทำและทบทวนเอกสารคำนวณขนาด | 50,000 THB |
| ตัวต้านทานรีเจนภายนอก การเดินสาย และการติดตั้งในตู้ | 60,000 THB |
| การปรับจูนและการเดินเครื่องตรวจยืนยันเทียบเท่า FAT | 70,000 THB |
| ค่าใช้จ่ายเริ่มต้นรวม | 180,000 THB |
ค่าใช้จ่ายเริ่มต้นรวมคือ 50,000 + 60,000 + 70,000 = 180,000 THB
ผลลัพธ์และระยะเวลาคืนทุน
| กรณี | การหยุดหลังดำเนินมาตรการ | ความสูญเสียจากการหยุดต่อปีหลังดำเนินมาตรการ | มูลค่าที่ลดได้ต่อปี | ระยะเวลาคืนทุน |
|---|---|---|---|---|
| กรณีฐาน | 1 ครั้งต่อเดือน → 1 × 0.5 × 12 = 6 ชั่วโมง/ปี | 6 × 12,000 = 72,000 THB/ปี | 576,000 − 72,000 = 504,000 THB/ปี | 180,000 ÷ 504,000 ≈ 0.36 ปี (ประมาณ 4.3 เดือน) |
| ความอ่อนไหว (ลดได้แค่ 4 ครั้งต่อเดือน) | 4 ครั้งต่อเดือน → 4 × 0.5 × 12 = 24 ชั่วโมง/ปี | 24 × 12,000 = 288,000 THB/ปี | 576,000 − 288,000 = 288,000 THB/ปี | 180,000 ÷ 288,000 ≈ 0.63 ปี (ประมาณ 7.5 เดือน) |
วิธีอ่านผลการประเมิน
ระยะเวลาคืนทุนเปลี่ยนไปมากตาม “การหยุดลดลงได้แค่ไหน” และ “ความสูญเสียต่อการหยุด 1 ชั่วโมง” แม้เป็นมาตรการ 180,000 THB เหมือนกัน ถ้าการหยุดลดลงเหลือ 1 ครั้งต่อเดือนจะคืนทุนในประมาณ 4.3 เดือน แต่ถ้าลดได้แค่ 4 ครั้งต่อเดือนจะใช้ประมาณ 7.5 เดือน สำหรับโรงงานที่ประเมินความสูญเสียต่อการหยุด 1 ชั่วโมงต่ำกว่า 12,000 THB การคืนทุนจะยืดออกไปอีก
การประเมินนี้สมมติกรณีที่อยู่ในช่วงอัตราส่วนความเฉื่อย และแก้ได้ด้วยการทบทวนตัวต้านทานรีเจนและรูปแบบการเคลื่อนที่ หากอัตราส่วนความเฉื่อยเกินช่วงที่แนะนำหรือที่ยอมให้ไปมาก จนต้องเปลี่ยนมอเตอร์หรือเกียร์ทด ค่าใช้จ่ายเริ่มต้นจะสูงกว่าการประเมินนี้
บทความนี้แนะนำให้บันทึกจำนวนครั้งและเวลาของการหยุด และหมายเลขอะลาร์ม ก่อนดำเนินมาตรการ แล้วนำไปเทียบกับเอกสารคำนวณขนาด ถ้ารู้ว่าหมายเลขอะลาร์มเป็นแรงดันเกินหรือรีเจนเกินพิกัด และเกิดในจังหวะการทำงานใด ก็จะตัดสินได้จากบันทึก ไม่ใช่จากการคาดเดา ว่าแค่ตัวต้านทานรีเจนก็พอ หรือต้องทบทวนถึงรูปแบบการเคลื่อนที่หรือตัวมอเตอร์ บทความนี้มองว่า หากขอเอกสารคำนวณขนาดไว้ใน RFP ตั้งแต่ตอนสร้างใหม่ ก็จะลดการแก้งานย้อนหลังแบบนี้ได้ง่ายขึ้น
คำถามที่พบบ่อย
ในการเลือกเซอร์โวมอเตอร์ ต้องคำนวณอะไรเป็นอย่างแรก?
หลังจากทำตารางสเปกเครื่องจักรและรูปแบบการเคลื่อนที่แล้ว ให้คำนวณแรงบิดโหลดและโมเมนต์ความเฉื่อยของโหลดที่แปลงมาที่เพลามอเตอร์ ในขั้นตอนการเลือกของ Yaskawa Electric จะคำนวณความเร็วรอบ แรงบิดโหลด โมเมนต์ความเฉื่อยของโหลด กำลังขับเคลื่อนโหลด และกำลังเร่งโหลดตามลำดับ แล้วคัดตัวเลือกด้วย 4 เงื่อนไขของการเลือกเบื้องต้น จากนั้นจึงตรวจสอบด้วยแรงบิดเร่ง แรงบิดหน่วง และแรงบิดประสิทธิผล เงื่อนไขกำลังพิกัด (W) เป็นเพียง 1 ใน 4 เงื่อนไขของการเลือกเบื้องต้น
อัตราส่วนโมเมนต์ความเฉื่อยของโหลดใช้ได้ถึงกี่เท่า?
ไม่มีคำตอบเดียวที่ใช้ได้กับทุกกรณี ค่าต่างกันไปตามผู้ผลิต ซีรีส์ รุ่น ความเร็วรอบ และเงื่อนไขของอุปกรณ์เสริมรีเจน ตัวอย่างเช่น ใน MINAS A6 ของ Panasonic รุ่น MSMF 400 W แนะนำไม่เกิน 30 เท่า และ MHMF 1.0 kW แนะนำไม่เกิน 5 เท่า ใน Σ-7 ของ Yaskawa Electric รุ่น SGM7J-02A ยอมให้ 15 เท่า (25 เท่าเมื่อติดตัวต้านทานรีเจนภายนอกและตัวต้านทานไดนามิกเบรกภายนอก) ให้ตรวจค่าและหมายเหตุในแคตตาล็อกของรุ่นที่จะใช้ และถ้าเกินให้ยืนยันกับผู้ผลิต ถ้าจะเปรียบเทียบตัวเลือกด้วยกัน ให้เทียบด้วยค่าสัมบูรณ์ของความเฉื่อยโหลดที่ยอมให้ ไม่ใช่ด้วยอัตราส่วน
แรงบิดประสิทธิผลคำนวณอย่างไร?
นำแรงบิดของแต่ละช่วง คือเร่ง ความเร็วคงที่ และหน่วง มายกกำลังสอง คูณด้วยเวลาแล้วรวมกัน หารด้วยเวลา 1 รอบการทำงานที่รวมเวลาหยุด แล้วถอดรากที่สอง ในตัวอย่างการคำนวณของ Yaskawa Electric คือ Trms = √((TP²·ta + TL²·tc + TS²·td) / t) ได้ประมาณ 0.483 N·m ตัวหาร 1.5 s รวมช่วงหยุด 0.3 s ไว้ด้วย สำหรับแกนที่ต้องใช้แรงบิดแม้ในช่วงหยุด เช่น แกนยกขึ้นลง ต้องพิจารณาแรงบิดยึดระหว่างหยุดด้วย
ตัวต้านทานรีเจนจำเป็นเมื่อไร?
เมื่อพลังงานที่ไหลกลับตอนหน่วงความเร็วเพื่อหยุดหรือตอนแกนแนวตั้งเคลื่อนลง เกินความสามารถในการจัดการของแอมป์ Yaskawa Electric แสดงการคำนวณอย่างง่ายสำหรับแอมป์ขนาดเล็กที่ไม่มีตัวต้านทานรีเจนในตัว โดยเทียบพลังงานการหมุนที่หาจาก ES = J·nM² / 182 กับพลังงานที่แอมป์จัดการได้ Panasonic อธิบายว่าความถี่ที่ยอมให้ของเบรกรีเจนจะเหลือ 1/(m+1) ตามอัตราส่วนความเฉื่อย Yaskawa Electric อธิบายว่า รีเจนต่อเนื่อง เช่น การป้อนที่มีแรงดึง จัดการด้วยการประมวลผลรีเจนผ่านตัวต้านทานของแอมป์ไม่ได้ และต้องพิจารณาคอนเวอร์เตอร์รีเจนกลับสู่แหล่งจ่ายหรืออุปกรณ์อื่น
ทำไมจึงติดเกียร์ทดกับเซอร์โวมอเตอร์?
เหตุผลหลักคือการปรับความเร็วและแรงบิดให้เหมาะ และการลดอัตราส่วนความเฉื่อย ในสูตรของ Yaskawa Electric ความเฉื่อยของโหลดที่แปลงมาที่เพลามอเตอร์จะถูกหารด้วยกำลังสองของอัตราทด Siemens ก็ระบุการปรับอัตราส่วนความเฉื่อยเป็นวัตถุประสงค์หนึ่งของมอเตอร์พร้อมเกียร์ทด แต่เมื่อเพิ่มอัตราทด ความเร็วรอบของมอเตอร์จะสูงขึ้น และแบ็กแลชกับท่าทางการติดตั้งจะเพิ่มเข้ามาเป็นรายการสเปก ควรพิจารณาทางเลือกเปลี่ยนคลาสความเฉื่อยฝั่งมอเตอร์ควบคู่ไปด้วย
ราคาเซอร์โวมอเตอร์อยู่ที่เท่าไร?
ตัวเลขที่เผยแพร่อยู่มีหลายประเภทปนกัน ในความเป็นจริงจึงใช้เป็นราคาตลาดได้ยาก ในราคามาตรฐาน (ไม่รวมภาษี) ของแคตตาล็อก Mitsubishi Electric (ฉบับกุมภาพันธ์ 2025) HK-KT43W (0.4 kW) ไม่มีเบรก 131,000 เยน มีเบรก 190,000 เยน ใน MonotaRO มีรายการ SGM7J-04AFA21 (0.4 kW ไม่มีเบรก) ของ Yaskawa Electric ราคาไม่รวมภาษี 49,980 เยน รวมภาษี 54,978 เยน (เข้าชมวันที่ 16 ตุลาคม 2026 แสดงสถานะสินค้าขาด) ราคามาตรฐานกับราคาขายเป็นคนละประเภท และราคาในร้านออนไลน์เป็นราคามอเตอร์เดี่ยวที่ไม่รวมแอมป์และอุปกรณ์อื่น ราคาเผยแพร่ในประเทศไทยยืนยันไม่ได้ จึงแนะนำให้ขอใบเสนอราคาโดยกำหนดชุดอุปกรณ์ให้เหมือนกัน
ถ้ามี STO แล้ว ไม่ต้องมีรั้วนิรภัยหรือวงจรความปลอดภัยใช่หรือไม่?
จะบอกว่าไม่ต้องมีไม่ได้ STO เป็นฟังก์ชันตัดแรงบิดของมอเตอร์ Mitsubishi Electric และ Fuji Electric อธิบายว่าเทียบเท่าหมวดการหยุด 0 หรือเข้าสู่สถานะฟรีรัน ระดับความปลอดภัยที่ทำได้เปลี่ยนไปตามรุ่น และเงื่อนไขการเดินสายและการวินิจฉัย ในตัวอย่างของ Panasonic แบ่งเป็น SIL3, PLe และ SIL2, PLd ตามว่ามีการวินิจฉัยด้วย EDM หรือไม่ การป้องกันการตกของแกนยกขึ้นลงต้องพิจารณาแยกต่างหาก เช่น ด้วยเบรกยึดตำแหน่ง ความจำเป็นและการผสมผสานของรั้ว ประตู ม่านแสง (light curtain) และวงจรความปลอดภัย ให้ออกแบบหลังจากกำหนดระดับความปลอดภัยที่ต้องการด้วยการประเมินความเสี่ยงแล้ว
สรุป
- บทความนี้มองว่า การเลือกเซอร์โวมอเตอร์ตัดสินจากช่องกำลังพิกัด (W) อย่างเดียวไม่ได้ แม้ในการเลือกเบื้องต้นของ Yaskawa Electric กำลังก็เป็นเพียง 1 ใน 4 เงื่อนไข
- เลือกด้วย 3 เรื่อง คือ ①อัตราส่วนโมเมนต์ความเฉื่อยของโหลด ②แรงบิดสูงสุดและแรงบิดประสิทธิผลที่คำนวณจากรูปแบบการเคลื่อนที่ และ ③พลังงานรีเจน แอมป์ และตัวต้านทานรีเจน
- เพดานของอัตราส่วนความเฉื่อยเปลี่ยนไปตามผู้ผลิต รุ่น ความเร็วรอบ อุปกรณ์เสริมรีเจน และเงื่อนไขของไดนามิกเบรก ให้เปรียบเทียบตัวเลือกด้วยค่าสัมบูรณ์ของความเฉื่อยโหลดที่ยอมให้และเงื่อนไข
- ① กับ ③ เชื่อมโยงกัน ตามคำอธิบายของ Panasonic ความถี่ที่ยอมให้ของเบรกรีเจนจะเหลือ 1/(m+1) และ Yaskawa Electric อธิบายว่าถ้าเกินอัตราส่วนความเฉื่อยอาจเกิด A.400 หรือ A.320
- แรงบิดประสิทธิผลเฉลี่ยตลอดทั้งรอบการทำงานโดยรวมเวลาหยุด สำหรับแกนยกขึ้นลงต้องพิจารณาแรงบิดยึดระหว่างหยุดด้วย
- พิกัดของ Yaskawa Electric ตั้งอยู่บนอุณหภูมิแวดล้อม 40°C และการติดตั้งฮีตซิงก์ ให้รวมเงื่อนไขการติดตั้งและอุณหภูมิแวดล้อมเป็นเงื่อนไขการเลือก และตรวจอุณหภูมิในเครื่องจริง
- ความเห็นของบริษัทเราคือ ให้เขียน ④เกียร์ทด เบรกยึดตำแหน่ง เอ็นโค้ดเดอร์ ระบบสื่อสาร STO เงื่อนไขการติดตั้ง และอุณหภูมิแวดล้อม ลงใน RFP แล้วตรวจยืนยันใน FAT/SAT
- STO เป็นฟังก์ชันตัดแรงบิด ระดับความปลอดภัยกำหนดด้วยรุ่น และเงื่อนไขการเดินสายและการวินิจฉัย การยึดแกนยกขึ้นลงต้องพิจารณาแยกต่างหาก
- ในการประเมินด้วยตัวเลขสมมติ การคืนทุนคือประมาณ 4.3 เดือนในกรณีฐาน และประมาณ 7.5 เดือนในกรณีที่การหยุดลดลงได้แค่ 4 ครั้งต่อเดือน ผลเปลี่ยนไปมากตามว่าการหยุดลดลงได้แค่ไหน
TOMAS TECH ยินดีให้คำปรึกษาตั้งแต่ขั้นเริ่มต้น เช่น การจัดระเบียบสเปกเครื่องจักรและรูปแบบการเคลื่อนที่ การตรวจเอกสารคำนวณขนาด และการจัดระเบียบข้อกำหนดใน RFP หากกำลังพิจารณาเลือกหรือทบทวนเซอร์โวมอเตอร์ ติดต่อเราได้ที่หน้าติดต่อเรา
แหล่งอ้างอิง
- AC SERVO DRIVES Σ-7 SERIES (Yaskawa Electric, PDF, 2016)
- Σ-7-Series AC Servo Drive Rotary Servomotor Product Manual (Yaskawa Electric, PDF)
- Sigma-7 400 V Product Catalog (เอกสาร Σ-7 สำหรับยุโรปของ Yaskawa Electric, PDF, 2018)
- Mitsubishi Electric AC Servo System MELSERVO-J5 (Mitsubishi Electric, PDF, 2025)
- AC Servo Motors and Amplifiers MINAS A6 Family (Panasonic Industry, PDF, 2026)
- Servo System ALPHA7 (Fuji Electric, PDF, 2021)
- AM8500 Synchronous servomotors with increased rotor moment of inertia (Beckhoff)
- Servomotor 1FK2 nu med planetväxlar och i nya utföranden (Siemens, PDF, 2021)
- Studio 5000 Logix Designer 38.00 Help: Load (Rockwell Automation)
- IEC 61800-5-2:2016 (IEC Webstore)
- Σ-7 Series rotary servomotor, medium inertia, SGM7J, Yaskawa Electric (MonotaRO)
- PR No.117/2569 1H 2026 Investment (Thailand Board of Investment, PDF)
- PR No.124/2569 BOI at 60 (Thailand Board of Investment, PDF)
- Five Million Robots now Operate in Factories Globally (IFR)
- China Installs 59 Percent of World’s Industrial Robots (IFR, PDF)


