


การเลือกรางเลื่อนหุ่นยนต์ (Robot Transfer Unit หรือแกนที่ 7) เป็นเรื่องที่โรงงานอาจเริ่มคิดเมื่อวางเครื่องกลึง CNC หลายเครื่องเรียงเป็นแถวเดียวแล้วถามตัวเองว่า “หุ่นยนต์ 1 ตัวจะดูแลเครื่องทั้งแถวนี้ได้หรือไม่” หรืออาจเป็นสถานการณ์ที่ได้รับใบเสนอราคา “เซลล์หุ่นยนต์พร้อมรางเลื่อน” จาก SIer แล้ว แต่ตัดสินไม่ได้ว่าน้ำหนักบรรทุก ความเร็ว และความแม่นยำซ้ำที่เขียนอยู่ในช่องสเปกของรางเลื่อนนั้นสมเหตุสมผลหรือไม่ เมื่อเทียบกับการเลือกตัวหุ่นยนต์เอง การเลือกรางเลื่อนหุ่นยนต์มีข้อมูลน้อยกว่า และมักเดินหน้าไปทั้งที่สมมติฐานยังคลุมเครือตั้งแต่ขั้นใบเสนอราคา
บทความนี้มีข้อเสนอเพียงข้อเดียว รางเลื่อนหุ่นยนต์เลือกไม่ได้ด้วยคำถามเพียงว่า “ระยะชักกับน้ำหนักบรรทุกพอหรือไม่”
- น้ำหนักบรรทุกเปรียบเทียบด้วยตัวเลขตัวเดียวไม่ได้ มีตัวอย่างที่รุ่นเดียวกันมีค่า “เมื่อติดตั้งหุ่นยนต์แบบข้อต่อ (articulated robot)” กับค่า “โหลดสถิต (static load)” ต่างกันประมาณ 2.8 เท่า และมีผู้ผลิตที่แสดงโหลดขณะหยุดฉุกเฉินแยกไว้ต่างหาก
- ความแม่นยำซ้ำเป็น “ค่าของรุ่นนั้นและเอกสารนั้น” โดยไม่มีการระบุเงื่อนไขการวัด ต้องตัดสินใจก่อนว่าส่วนที่ไม่พอจะชดเชยด้วยฝั่งหุ่นยนต์ (เช่น วิชั่น) หรือไม่
- เวลาเคลื่อนที่ให้ใช้ค่าของช่วงระยะที่กำหนดในแคตตาล็อก อย่าออกแบบด้วยค่าที่คำนวณเองจากความเร็วสูงสุดและอัตราเร่ง (ค่าที่คำนวณได้จะสั้นกว่าจริง)
- ฐานรากพื้นและการปรับระดับ สายเคเบิล การหล่อลื่น ฝาครอบ จุดศูนย์ (zero point) และฟังก์ชันความปลอดภัย มักตกหล่นที่ฝั่งรางเลื่อนมากกว่าฝั่งตัวหุ่นยนต์
- การออกแบบให้ใช้หุ่นยนต์ 1 ตัวร่วมกันจะใช้ได้เมื่อรอบการทำงานของเครื่องจักรยาวกว่าเวลาวนรอบของหุ่นยนต์อย่างเพียงพอ และมีความเสี่ยงว่าเมื่อหุ่นยนต์หยุด อุปกรณ์ทั้งหมดจะหยุดตาม
ดังนั้นฝั่งผู้สั่งซื้อจึงควรให้ผู้เสนอราคาเขียนค่าสมมติฐานลงใน RFP (เอกสารขอใบเสนอราคา) และวัดจริงใน FAT (การทดสอบรับมอบที่โรงงานผู้ผลิต) และ SAT (การทดสอบรับมอบที่หน้างาน)
ต่อไปนี้จะสรุปสำหรับผู้รับผิดชอบด้านวิศวกรรมการผลิต อุปกรณ์ ซ่อมบำรุง และจัดซื้อ ในโรงงานญี่ปุ่นในไทยด้านงานกลึงไส ชิ้นส่วนยานยนต์ งานโลหะ งานเชื่อม และงานพาเลไทซ์ (ชลบุรี ระยอง อยุธยา สมุทรปราการ ปทุมธานี ฯลฯ) โดยเรียงตามโครงสร้างของรางเลื่อน หน้างานที่เหมาะและไม่เหมาะ 8 ขั้นตอนการเลือก น้ำหนักบรรทุก ระยะชักและเวลาเคลื่อนที่ ความแม่นยำ การขับเคลื่อนและรูปแบบการติดตั้ง วิธีควบคุม พื้น สายเคเบิลและการหล่อลื่น ความปลอดภัย วิธีอ่านเอกสารผู้ผลิต RFP, FAT/SAT และต้นทุนกับผลตอบแทน ภาพรวมของการเชื่อมหุ่นยนต์เข้ากับเครื่อง CNC อยู่ในบทความ “ระบบหุ่นยนต์ป้อนงาน CNC เดิม: คู่มือการติดตั้งและทดสอบ” และแกนภายนอกที่หมุนชิ้นงานอยู่ในบทความ “วิธีเลือกโพซิชันเนอร์สำหรับหุ่นยนต์เชื่อม: ตรวจอะไรบ้างนอกจากน้ำหนักบรรทุก” บทความนี้จึงจำกัดขอบเขตไว้ที่ “รางเลื่อนที่เคลื่อนตัวหุ่นยนต์เองเป็นแนวเส้นตรง”
อนึ่ง บทความนี้ไม่ได้แนะนำหรือจัดอันดับผลิตภัณฑ์ของผู้ผลิตรายใด ตัวเลขของผู้ผลิตขึ้นกับนิยามและเงื่อนไขของเอกสารแต่ละฉบับ ไม่ใช่ค่าที่เปรียบเทียบภายใต้เงื่อนไขเดียวกัน ตัวอย่างคำนวณในช่วงท้ายใช้ตัวเลขสมมติสำหรับบทความนี้ ไม่ใช่ใบเสนอราคา
รางเลื่อนหุ่นยนต์ (แกนที่ 7, RTU) คืออะไร: ส่วนประกอบและชื่อเรียก
อุปกรณ์ที่เพิ่ม “แกนเส้นตรงแกนที่ 7” ให้หุ่นยนต์ 6 แกน
รางเลื่อนหุ่นยนต์คืออุปกรณ์ที่วางหุ่นยนต์แบบข้อต่อไว้บนแคร่ (carriage) แล้วให้เคลื่อนที่เป็นเส้นตรงบนคานที่ติดตั้งบนพื้นหรือเพดาน เนื่องจากเป็นการเพิ่มแกนที่ 7 ให้หุ่นยนต์ 6 แกน จึงเรียกว่า “แกนที่ 7” ในภาษาอังกฤษเรียกว่า Robot Transfer Unit (RTU), robot track, track motion, linear unit เป็นต้น
ชื่อเรียกต่างกันไปตามผู้ผลิต FANUC ใช้คำภาษาญี่ปุ่นที่มีความหมายว่า “แกนวิ่ง” (ภาษาอังกฤษ RTU) เอกสารของบริษัทในยุโรปของ Yaskawa Electric ใช้คำว่า “track” (ซีรีส์ TSL และ TS) KUKA ใช้ “linear unit” (ซีรีส์ KL ทำงานเป็น “external axis” ของหุ่นยนต์) ABB ใช้ “track motion” (IRBT 2005/IRT 510) Güdel ใช้ “TrackMotion” (TMF แบบวางพื้น และ TMO แบบติดเพดาน ผนัง หรือโครงยก) Rollon ใช้ “Seventh Axis” หรือ “Robot Transfer Unit (RTU)” และ Winkel ใช้ “robot track” (RLE) เมื่ออ่านใบเสนอราคาหรือเอกสารต่างประเทศ หากเข้าใจว่าคำเหล่านี้หมายถึงอุปกรณ์ประเภทเดียวกัน จะลดความสับสนได้
ส่วนประกอบ

เมื่อเรียงส่วนประกอบที่ปรากฏในเอกสารของแต่ละบริษัท โดยใช้รูปแบบทั่วไปแบบวางพื้นและขับเคลื่อนด้วยแร็คแอนด์พิเนียน จะได้ดังนี้
| ส่วนประกอบ | หน้าที่ | สิ่งที่ต้องตรวจในการเลือก |
|---|---|---|
| คานฐาน (beam) | โครงสร้างที่รับแคร่ตลอดความยาว Güdel อธิบายคานของ TMF แบบวางพื้นว่า “คานหน้าตัดปิดกระจายโหลดลงสู่รางได้อย่างเหมาะสมที่สุด” | การแบ่งคาน (ความยาวเซกชัน) และรอยต่อ ส่วนต่างระหว่างความยาวรวมกับระยะชัก |
| แคร่ (carriage) | แผ่นหรือโครงที่บรรทุกหุ่นยนต์และวิ่งไป บางผลิตภัณฑ์วิ่งหลายแคร่บนคานเดียวกัน | จำนวนแคร่ ความสูงในการติดตั้งหุ่นยนต์ (โครงยก) ความเข้ากันได้กับรุ่นหุ่นยนต์ |
| การขับเคลื่อน (แร็คแอนด์พิเนียน สายพาน ฯลฯ) | เปลี่ยนการหมุนของมอเตอร์เป็นการเคลื่อนที่เชิงเส้น | วิธีขับเคลื่อน เกียร์ทด การจัดการรอยต่อ การหล่อลื่น |
| ไกด์ | นำแคร่ให้เคลื่อนเป็นเส้นตรง แตกต่างตามผลิตภัณฑ์ เช่น โรลเลอร์ไกด์ หรือลิเนียร์ไกด์ | ความทนต่อสิ่งสกปรก ความง่ายในการบำรุงรักษาและปรับตั้ง |
| มอเตอร์และเกียร์ทด | ในผลิตภัณฑ์แท้ของผู้ผลิตหุ่นยนต์ เอกสารระบุโครงสร้างที่ขับเคลื่อนเป็นแกนภายนอกของตัวควบคุมหุ่นยนต์ | วิธีควบคุม (แกนภายนอกหรือควบคุมแยก) ความง่ายในการเปลี่ยน |
| โซ่ร้อยสายเคเบิล (energy chain) | ส่งไฟฟ้า สัญญาณ และลมไปยังหุ่นยนต์ที่เคลื่อนที่ | แบบในตัวหรือติดภายนอก ความยาวสายเคเบิลหุ่นยนต์ การโค้งงอ |
| พุกยึดพื้นและขาปรับระดับ | ยึดคานกับพื้นและปรับให้ได้ระดับ | ความหนาและคุณภาพของคอนกรีต จำนวนและชนิดของพุก |
| รั้วนิรภัยและตัวหยุดปลายทาง (end stop) | ป้องกันคนเข้าพื้นที่และหยุดการเคลื่อนเกินระยะ | การใช้ร่วมกับฟังก์ชันความปลอดภัย (การเฝ้าระวังพื้นที่และความเร็ว) |
ความต่างจาก “อุปกรณ์ลำเลียงชิ้นงาน”
รางเลื่อนเป็นอุปกรณ์ที่เคลื่อน “ตัวหุ่นยนต์เอง” ซึ่งมีวัตถุประสงค์ต่างจากอุปกรณ์ลำเลียงที่ขนชิ้นงานระหว่างสถานีงาน ระบบลำเลียงชิ้นงานแบบลิเนียร์อยู่ในบทความ “การเลือกระบบลำเลียงแบบลิเนียร์ – เปรียบเทียบ RFP และ FAT/SAT สำหรับโรงงานในไทย” และชิ้นส่วนเคลื่อนที่เชิงเส้นที่ใช้ภายในรางเลื่อนด้วยอยู่ในบทความ “การเลือก Linear Guide: คำนวณอายุ พรีโหลด ความแม่นยำ และ RFP สำหรับโรงงานในไทย“
หน้างานที่เหมาะและไม่เหมาะกับรางเลื่อน
เหตุผลส่วนใหญ่ในการนำรางเลื่อนมาใช้คือ “อยากให้หุ่นยนต์ 1 ตัวดูแลหลายเครื่องจักรหรือหลายสถานีงาน” แต่แนวคิดนี้จะใช้ได้หรือไม่ ขึ้นกับรอบการทำงานของเครื่องจักร การจัดวาง พื้น และผลกระทบเมื่อหยุด
| มุมมอง | หน้างานที่เหมาะ | หน้างานที่ไม่เหมาะ (ควรพิจารณาอย่างรอบคอบ) |
|---|---|---|
| รอบการทำงานของเครื่องจักร | รอบการตัดเฉือนยาว เครื่องจักรไม่ต้องรอจนหุ่นยนต์วนกลับมา | รอบการตัดเฉือนสั้น หุ่นยนต์วนรอบไม่ทัน |
| การจัดวาง | สถานีงานเรียงเป็นเส้นตรง หรือจัดเรียงใหม่ได้ | เครื่องจักรกระจัดกระจาย จัดเรียงเป็นเส้นตรงไม่ได้ |
| ชิ้นงาน | หนัก ย้ายด้วยแรงคนหรือส่งต่อด้วยคอนเวเยอร์ได้ยาก | เบา ขนด้วยคอนเวเยอร์หรือรางสไลด์ได้เพียงพอ |
| จำนวนสถานีงาน | การให้ 1 ตัวดูแลหลายสถานีงานช่วยลดจำนวนหุ่นยนต์ | เครื่องจักร 1-2 เครื่อง หุ่นยนต์แบบติดตั้งอยู่กับที่ก็พอ |
| ผลกระทบเมื่อหยุด | แม้ 1 ตัวหยุด กระบวนการอื่นก็รองรับได้ | ยอมรับไม่ได้ที่หุ่นยนต์ 1 ตัวหยุดแล้วอุปกรณ์ทั้งหมดหยุด |
| พื้นและทางเดิน | พื้นหนา วางคานแล้วไม่ขวางทางเดินหรือเส้นทางซ่อมบำรุง | พื้นไม่แข็งแรง คานขวางเส้นทางรถโฟล์คลิฟต์หรือหน้าประตูเครื่องจักร |
แม้เข้าข่ายคอลัมน์ขวา ก็ไม่จำเป็นต้องล้มเลิกรางเลื่อนเสมอไป หากต้องการเปิดพื้นให้โล่ง รูปแบบที่วางคานบนเพดานหรือโครงยก (กล่าวถึงภายหลัง) ก็เป็นตัวเลือกที่พิจารณาได้ หากเครื่องจักรกระจัดกระจาย วิธีติดตั้งแขนหุ่นยนต์บน AMR (หุ่นยนต์ขนส่งเคลื่อนที่อัตโนมัติ) ก็เป็นทางเลือกเปรียบเทียบเช่นกัน วิธีนี้สรุปไว้ในบทความ “การติดตั้งหุ่นยนต์ร่วมปฏิบัติงานเคลื่อนที่ 2026: RFP ความปลอดภัย และ PoC 90 วันสำหรับแขนหุ่นยนต์บน AMR“
สิ่งที่ถูกมองข้ามบ่อยที่สุดคือ “ผลกระทบเมื่อหยุด” หากวางหุ่นยนต์แบบติดตั้งอยู่กับที่ 4 ตัว แม้ 1 ตัวเสีย เครื่องจักรอีก 3 เครื่องยังทำงานต่อได้ แต่ถ้าใช้รางเลื่อนเพื่อแบ่งหุ่นยนต์ 1 ตัวกันใช้ เมื่อหุ่นยนต์หรือรางเลื่อนตัวใดตัวหนึ่งหยุด เครื่องจักรทั้งหมดในแถวนั้นจะหยุดทันที ตัวอย่างคำนวณภายหลังจะดูประเด็นนี้เป็นตัวเลข
8 ขั้นตอนการเลือก
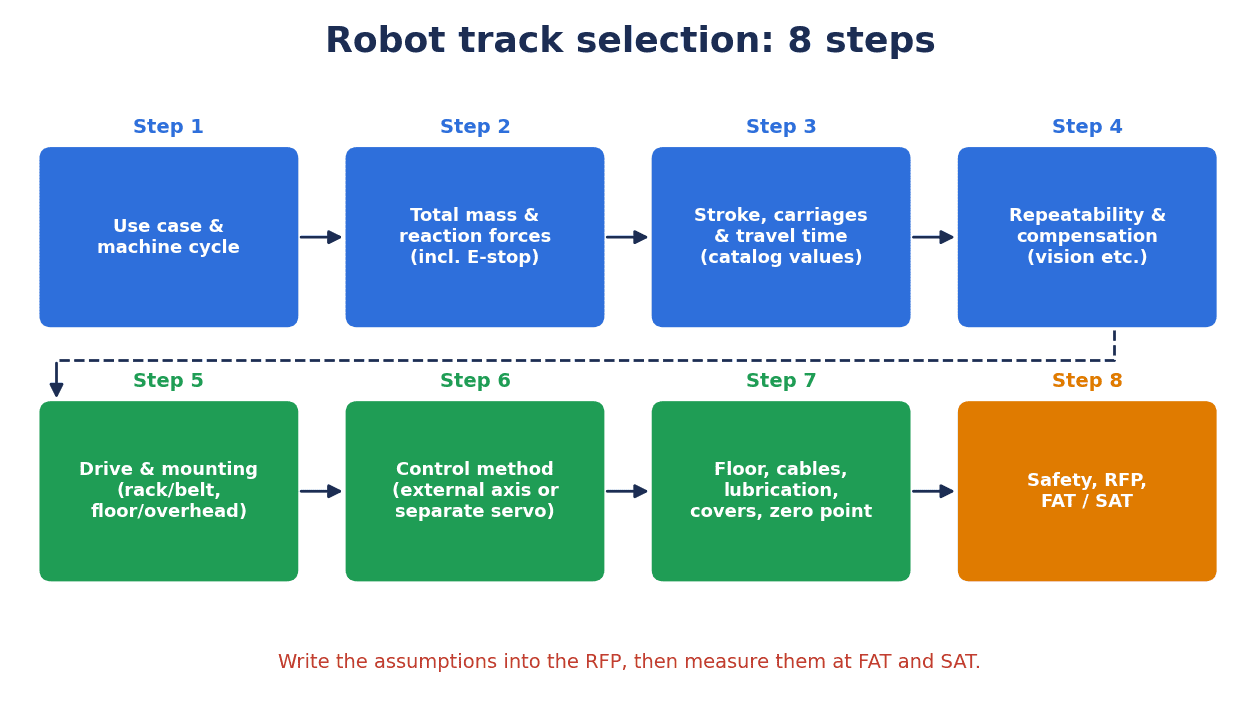
การเลือกรางเลื่อนจะตกหล่นน้อยลงหากดำเนินตาม 8 ขั้นตอนต่อไปนี้ ประเด็นสำคัญคือ ต้องกำหนดขั้นตอนที่ 1 และ 2 ให้ชัดเจนที่ฝั่งตัวเองก่อนจะเปิดดูตารางในแคตตาล็อก
| ขั้นตอน | เนื้อหา | สิ่งที่ต้องตัดสินใจเป็นหลัก |
|---|---|---|
| 1. การใช้งานและรอบเวลา (Use case & cycle) | จะดูแลเครื่องจักรหรือสถานีงานกี่เครื่อง ตามลำดับใด | เวลาทำงานของหุ่นยนต์ต่อเครื่อง รอบการตัดเฉือนของเครื่องจักร เวลาวนรอบ |
| 2. มวลรวมและแรงปฏิกิริยา (Total mass & reaction forces) | บนแคร่มีอะไรบ้าง และมีแรงกระทำเท่าใด | มวลของตัวหุ่นยนต์ + หัวจับ + ชิ้นงาน + โครงยก แรงปฏิกิริยาสูงสุดของหุ่นยนต์ (รวมขณะหยุดฉุกเฉิน) |
| 3. ระยะชัก จำนวนแคร่ และเวลาเคลื่อนที่ (Stroke, carriages & travel time) | วิ่งจากไหนถึงไหน ด้วยแคร่กี่ตัว ภายในกี่วินาที | ระยะชัก ความยาวรวม จำนวนแคร่ เวลาที่ยอมรับได้ในแต่ละช่วง |
| 4. ความแม่นยำและการชดเชย (Accuracy & compensation) | ความแม่นยำที่ต้องใช้ในการรับส่งชิ้นงาน จะได้จากรางเลื่อนหรือจากการชดเชย | ความแม่นยำซ้ำที่ต้องการ มีหรือไม่มีการชดเชยด้วยวิชั่น ฯลฯ |
| 5. การขับเคลื่อนและการติดตั้ง (Drive & mounting) | แร็คแอนด์พิเนียนหรือสายพาน วางพื้นหรือติดเพดาน ผนัง โครงยก | วิธีขับเคลื่อน รูปแบบการติดตั้ง สภาพแวดล้อม (เศษโลหะ ฝุ่น) |
| 6. วิธีควบคุม (Control method) | เป็นแกนภายนอกของตัวควบคุมหุ่นยนต์ หรือเซอร์โวแยก | จำเป็นต้องเคลื่อนที่แบบซิงโครไนซ์หรือไม่ วิธีสอนตำแหน่ง |
| 7. พื้น สายเคเบิล การหล่อลื่น ฝาครอบ (Floor, cables, lubrication, covers) | เงื่อนไขการติดตั้งและบำรุงรักษา | ความหนาและคุณภาพพื้น การเดินสายเคเบิล วิธีหล่อลื่น ฝาครอบ |
| 8. ความปลอดภัย RFP และ FAT/SAT (Safety, RFP, FAT/SAT) | ฟังก์ชันความปลอดภัยและเกณฑ์การรับมอบ | การเฝ้าระวังพื้นที่และความเร็ว ระยะหยุด หัวข้อการทดสอบรับมอบ |
บทต่อ ๆ ไปจะอธิบายตามลำดับขั้นตอนนี้
น้ำหนักบรรทุกเปรียบเทียบด้วยตัวเลขตัวเดียวไม่ได้
ตัวอย่างที่รุ่นเดียวกันต่างกัน “ประมาณ 2.8 เท่า”
สิ่งแรกที่สะดุดตาในแคตตาล็อกรางเลื่อนคงเป็น “น้ำหนักบรรทุก (payload)” แต่นิยามของตัวเลขนี้ต่างกันไปตามผู้ผลิต
แคตตาล็อก Robotics ของ Güdel (ฉบับเดือนพฤษภาคม 2026) ระบุน้ำหนักบรรทุกสูงสุดของ TMF-2 แบบวางพื้นเป็น 2 คอลัมน์ คือ “หุ่นยนต์แบบข้อต่อ (Articulated robot) 9,000 N / โหลดสถิต (Static load) 25,000 N” เมื่อบทความนี้แปลงเป็น kg โดยใช้ความเร่งโน้มถ่วง 9.80665 m/s² จะได้ 9,000 N ประมาณ 918 kg และ 25,000 N ประมาณ 2,549 kg ทั้งที่เป็นรุ่นเดียวกันแต่ต่างกันประมาณ 2.8 เท่า TMO-2-W แบบติดผนังและเหนือศีรษะก็มี 2 คอลัมน์เช่นกัน คือ “หุ่นยนต์แบบข้อต่อ 6,300 N / โหลดสถิต 11,000 N” (บทความนี้แปลงได้ประมาณ 642 kg / ประมาณ 1,122 kg) ในแคตตาล็อกไม่มีข้อความนิยามของคอลัมน์ “หุ่นยนต์แบบข้อต่อ” จึงต้องสอบถาม Güdel ว่าเป็นค่าที่คิดเผื่อเงื่อนไขโหลดแบบใด
ส่วนเอกสารข้อมูล (factsheet) ของ TMF-5 จาก Güdel เช่นกัน (ฉบับเดือนสิงหาคม 2026) เขียน “ความสามารถรับโหลดสถิต 11,680 kg” แยกจาก “น้ำหนักหุ่นยนต์ (รวมน้ำหนักบรรทุก) 6,300 kg” ในกรณีนี้ การตัดสินก็เปลี่ยนไปตามว่าดูตัวเลขใด
โหลดพลวัตและโหลดขณะหยุดฉุกเฉิน
Rollon อธิบายในบทความเรื่องการเลือกแกนที่ 7 ว่า “จุดเริ่มต้นของการเลือกขนาดคือโหลด ซึ่งมีโหลดสถิตที่กำหนดจากมวลหุ่นยนต์ น้ำหนักบรรทุก และจุดศูนย์ถ่วงขณะหยุดนิ่ง กับโหลดพลวัตที่เกิดขณะเร่งและลดความเร็ว” และเขียนว่า “แกนที่เคลื่อนระยะสั้นด้วยความเร็วปานกลางเป็นครั้งคราว กับแกนที่วิ่งไปกลับด้วยอัตราเร่งสูงสุดตลอดเวลา มีความเค้นต่างกันโดยสิ้นเชิง ดังนั้นการเริ่มเลือกจากดิวตี้ไซเคิลและรอบเวลาจึงสมเหตุสมผล” (ความเห็นของผู้ขาย)
มีผู้ผลิตที่แสดงโหลดขณะหยุดฉุกเฉินแยกไว้ด้วย Winkel ระบุ “แรงบิดหยุดฉุกเฉินสูงสุด” ของแต่ละรุ่นในซีรีส์ RLE (RLE-300 คือ 15 kNm, RLE-10000 คือ 250 kNm) และ Güdel วาดเส้น “หยุดฉุกเฉิน” แยกจากเส้นค่าพื้นฐานที่แนะนำสำหรับอายุใช้งาน 10⁷ m ในแผนภาพโหลดที่ยอมให้ของ TMF-2 และ TMO-2-W เอกสารของบริษัทในยุโรปของ Yaskawa Electric ระบุ “ED (ดิวตี้) 50%” สำหรับ TSL ทุกรุ่น
“รวมตัวหุ่นยนต์” หรือไม่ ให้ตรวจในเอกสาร
“Maximum payload” ของ Yaskawa (เอกสารยุโรป) “Payload” ของ ABB และ “Payload” ของ KUKA ต่างก็มีตัวเลขในเอกสาร แต่ในเอกสารที่ตรวจสอบครั้งนี้ไม่ได้เขียนนิยามว่าเป็นปริมาณรวมที่นับตัวหุ่นยนต์ที่วางบนแคร่ด้วยหรือไม่ และเป็นค่าภายใต้เงื่อนไขใด ดังนั้นบทความนี้จะกำกับว่า “ตามนิยามของแต่ละบริษัท” ทุกครั้งที่เรียงตัวเลข
ใน RFP วิธีที่แน่นอนคือส่งข้อมูลต่อไปนี้ตามค่าของผู้ผลิตหุ่นยนต์ให้ผู้ผลิตรางเลื่อน แล้วให้ฝั่งรางเลื่อนยืนยันว่ารองรับได้
- มวลและจุดศูนย์ถ่วงของตัวหุ่นยนต์ หัวจับ ชิ้นงาน และโครงยก (riser)
- แรงปฏิกิริยาสูงสุดและโมเมนต์ปฏิกิริยาของหุ่นยนต์ (รวมขณะหยุดฉุกเฉิน)
- ลักษณะการเคลื่อนที่ (อัตราเร่ง ความถี่ในการวิ่งไปกลับ ดิวตี้)
สำหรับประเภทของตัวหุ่นยนต์และวิธีเลือกน้ำหนักบรรทุกเอง โปรดดูบทความ “หุ่นยนต์อุตสาหกรรม 2026 เทียบราคาและวิธีเลือก 5 ประเภท“
ระยะชัก จำนวนแคร่ และเวลาเคลื่อนที่
ความยาวรวมกับระยะชักไม่เหมือนกัน
“ความยาว” ของรางเลื่อนมีทั้งความยาวรวมของคาน และระยะที่แคร่เคลื่อนที่ได้จริง (ระยะชัก หรือระยะวิ่ง) ส่วนต่างของทั้งสองค่าแตกต่างกันไปตามผลิตภัณฑ์
- Yaskawa (เอกสารยุโรป): TSL-600/TSL-1000 ระยะชัก = ความยาวมาตรฐาน L – 850 mm ส่วน TSL-1400/2000/4000 ระยะชัก = L – 1,340 mm
- ABB IRBT 2005 (เอกสารนำเสนอผลิตภัณฑ์ปี 2015): ความยาวมาตรฐานสั้นสุด 2.23 m มีระยะวิ่ง 0.8 m ความยาวมาตรฐานยาวสุด 21.23 m มีระยะวิ่ง 19.8 m ความยาวต่ำสุดและระยะวิ่งสูงสุดเปลี่ยนตามจำนวนแคร่
- KUKA KL 4000: ความยาวรวม 31.5 m ระยะวิ่ง 30.4 m
เมื่อวางเครื่องมือกล 4 เครื่องเรียงกัน หุ่นยนต์จะเอื้อมถึงหน้าเครื่องที่อยู่ปลายทั้งสองด้านหรือไม่ ไม่ได้ขึ้นกับระยะชักเท่านั้น แต่ขึ้นกับระยะเอื้อมของแขนหุ่นยนต์และทิศทางการวางหุ่นยนต์บนแคร่ด้วย ความยาวรวมของคานจะยาวกว่านั้นอีก จึงควรเขียนลงในผังโรงงานด้วยความยาวรวม แล้วตรวจการชนกับทางเดินและเสา
วิธีขยายระยะชัก
วิธีสร้างระยะชักยาวก็ต่างกันตามผู้ผลิต
- FANUC รางเลื่อนแบบโมดูล: ผสมโมดูลรางเลื่อน 3 แบบ (ระยะชัก 1 m, 1.5 m, 2 m) กับโมดูลต่อขยาย 3 แบบ (1.5 m, 2.5 m, 3.5 m) ได้ตั้งแต่ 1 m ถึงสูงสุด 20 m ทีละ 0.5 m (ประกาศการพัฒนาเดือนพฤษภาคม 2024)
- ABB IRBT 2005: ต่อโมดูลความยาว 1 m (งานหล่อ 1 ชิ้น)
- Yaskawa TSL-2000/4000 (เอกสารยุโรป): จากโมดูลเริ่มต้น 4 m เพิ่มทีละ 2 m จนถึง 24 m
- Güdel TMF-5: ระยะชัก 1-98 m ทีละ 1 m (factsheet ฉบับเดือนสิงหาคม 2026)
- Winkel RLE: ความยาวสูงสุดต่อ 1 เซกชัน 11,500 mm ระยะชักสูงสุด 60,000 mm
- Rollon RTU: ด้วยชิ้นแทรกจัดศูนย์ตัวเองที่ต่อกันได้ ทำให้ “ระยะชักไม่จำกัดในทางทฤษฎี” (ข้อกล่าวอ้างของผู้ขาย)
ยิ่งยาว รอยต่อของคานก็ยิ่งมาก ในเอกสารนำเสนอชุดรางเลื่อนสำหรับ FANUC CRX ของ Omron (ข้อมูล ณ เดือนตุลาคม 2025) Omron ยกเป็นปัญหาว่า “แร็คแอนด์พิเนียนและลิเนียร์ไกด์ที่ใช้ในกลไกรางเลื่อนแบบเดิม เมื่อทำให้ยาวจะต้องมีรอยต่อ และต้องใช้ทักษะในการประกอบ” การประกอบและตรวจสอบรอยต่อส่งผลโดยตรงต่อคุณภาพงานติดตั้ง
จำนวนแคร่
บางผลิตภัณฑ์วิ่งหลายแคร่บนคานเส้นเดียว KUKA เขียนสำหรับ KL 4000 ว่า “ใช้งานพร้อมกันได้สูงสุด 4 แคร่” Güdel เขียนสำหรับ TMF-5 ว่า “จำนวนแคร่สูงสุด 4” และ Yaskawa (เอกสารยุโรป) ระบุ “แคร่ตัวที่ 2” เป็นออปชัน KUKA ยังเขียนในหน้าภาพรวมว่า “ลิเนียร์ยูนิต 1 ชุดใช้งานหุ่นยนต์ได้สูงสุด 4 ตัว” หากเพิ่มแคร่ ให้ตรวจการชนกันระหว่างแคร่และวิธีเดินสายเคเบิลไปพร้อมกัน
เวลาเคลื่อนที่ให้ใช้ “ค่าของช่วงระยะที่กำหนดในแคตตาล็อก”
สิ่งที่ผิดพลาดได้ง่ายที่สุดในการคำนวณรอบเวลาคือเวลาเคลื่อนที่ เมื่อแคตตาล็อกเขียนความเร็วสูงสุดและอัตราเร่งไว้ ก็อยากคำนวณเวลาเคลื่อนที่จากแผนภาพความเร็วรูปสี่เหลี่ยมคางหมู แต่ค่าที่คำนวณได้อาจสั้นกว่าความเป็นจริง
TSL-1000 ของ Yaskawa (เอกสารยุโรป) มีความเร็วสูงสุด 1.8 m/s อัตราเร่ง 1.6 m/s² และเวลาเคลื่อนที่ “500 mm 1.0 s / 1,000 mm 1.38 s” หากคำนวณเวลาเคลื่อนที่ 1,000 mm จากความเร็วสูงสุดและอัตราเร่งเท่านั้น จะถึงจุดกึ่งกลางก่อนที่การเร่งจะถึงความเร็วสูงสุด แผนภาพความเร็วจึงเป็นรูปสามเหลี่ยม ได้ 2 × √(0.5 ÷ 1.6) ≈ ประมาณ 1.12 s ซึ่งสั้นกว่า 1.38 s ในเอกสารประมาณ 0.26 s เอกสารไม่ได้เขียนรายละเอียดของส่วนต่าง (เช่น เวลาเซตตัว) ดังนั้นในการออกแบบ การใช้เวลาเคลื่อนที่ตามแคตตาล็อกโดยตรงจึงปลอดภัยกว่า
| รุ่น Yaskawa (เอกสารยุโรป) | ความเร็วสูงสุด | อัตราเร่ง | เวลาเคลื่อนที่ (ค่าในเอกสาร) |
|---|---|---|---|
| TSL-600 SY | 2.14 m/s | 2.38 m/s² | 500 mm 0.85 s / 1,000 mm 1.16 s |
| TSL-1000 SY | 1.8 m/s | 1.6 m/s² | 500 mm 1.0 s / 1,000 mm 1.38 s |
| TSL-1400 SY | 2.5 m/s | 2.5 m/s² | 500 mm 0.63 s / 1,000 mm 0.93 s |
| TSL-2000 SY | 1.7 m/s | 2.14 m/s² | 1.45 s (การระบุระยะวิ่งต่างกันตามเอกสาร) |
| TSL-4000 SY | 1.3 m/s | 1.5 m/s² | 1.93 s (เช่นเดียวกัน) |
ค่า 1.45 s / 1.93 s ของ TSL-2000/4000 ระบุไม่ตรงกันระหว่างเอกสารรายรุ่นเดือนมีนาคม 2025 กับเอกสารซีรีส์เดือนตุลาคม 2025 ว่าเป็นค่าเมื่อวิ่งกี่ mm หากจะใช้ค่าลักษณะนี้ วิธีที่แน่นอนคือขอให้ผู้ผลิตยืนยันเป็นลายลักษณ์อักษรว่า “ระยะของช่วงนี้ และเงื่อนไขหุ่นยนต์ที่ติดตั้งและโหลด” คืออะไร
Güdel ระบุเวลาเร่งและระยะเร่งไว้ในแคตตาล็อก คอลัมน์หุ่นยนต์แบบข้อต่อของ TMF-2 มีความเร็ว 150 m/min (2.5 m/s) อัตราเร่ง 4 m/s² เวลาเร่ง 0.63 s ระยะเร่ง 0.78 m ซึ่งเป็นค่าตามการคำนวณ ตรงกับความเร็ว ÷ อัตราเร่ง (2.5 ÷ 4 ≈ 0.625 s) และความเร็วยกกำลังสอง ÷ (2 × อัตราเร่ง) (2.5² ÷ 8 ≈ 0.78 m) แต่นี่เป็นค่าของช่วงเร่งเท่านั้น ไม่ได้แสดงเวลาลดความเร็วหรือเวลาเซตตัวหลังหยุด หากจะกำหนดเวลาเคลื่อนที่ใน RFP ให้ระบุว่า “ช่วงใด ด้วยโหลดเท่าใด รวมเวลาเซตตัวแล้วกี่วินาที”
แนวคิดเรื่องความแม่นยำซ้ำและการชดเชย
ค่าของแต่ละบริษัทเป็น “ค่าของรุ่นนั้นและเอกสารนั้น”
ความแม่นยำซ้ำของรางเลื่อน แต่ละบริษัทเขียนไว้ดังนี้ (ตามนิยามของแต่ละบริษัท ไม่มีเอกสารใดเขียนเงื่อนไขการวัด)
| ผู้ผลิตและรุ่น (เอกสาร) | การระบุความแม่นยำซ้ำ |
|---|---|
| KUKA KL 4000/KL 250-3 (หน้าผลิตภัณฑ์) | ±0.02 mm (Repeatability) |
| Güdel TMF-2 และ TMO-2-W (แคตตาล็อกฉบับเดือนพฤษภาคม 2026), TMF-5 (factsheet ฉบับเดือนสิงหาคม 2026) | r = ±0.02 mm (Precision (Repeatability)) |
| ABB IRBT 2005 (เอกสารนำเสนอผลิตภัณฑ์ พฤศจิกายน 2015) | ≤ ±0.05 mm (Repeatability) หน้า IRT 510 ปัจจุบันเขียน “Pose repeatability ≤ ± 0.05” โดยไม่มีหน่วย |
| Yaskawa ซีรีส์ TSL (เอกสารยุโรป) | ±0.05 ถึง ±0.08 mm (Repetitive position accuracy: TSL-600 ±0.05, TSL-1000 ±0.06, TSL-1400, 2000 และ 4000 ±0.08) |
| Winkel RLE (data sheet ในหน้าผลิตภัณฑ์) | RLE-300 ถึง 3000 ±0.1 mm, RLE-10000 ±0.2 mm |
ชื่อเรียกก็ต่างกัน ทั้ง “Repeatability” “Pose repeatability” “Repetitive position accuracy” และ “Precision (Repeatability)” เมื่อเอกสารไม่มีเงื่อนไขอย่างอุณหภูมิ โหลด หรือตำแหน่งที่วัด จึงไม่สามารถตัดสินความเหนือกว่าของผู้ผลิตจากขนาดของตัวเลขในตารางนี้ได้
จะได้ความแม่นยำจากรางเลื่อน หรือจากการชดเชย
สิ่งสำคัญในการเลือกคือ ฝั่งกระบวนการต้องกำหนดก่อนว่า “การรับส่งชิ้นงานต้องการความแม่นยำกี่ mm” แล้วเลือกว่าจะให้ได้ด้วยความแม่นยำซ้ำของรางเลื่อน หรือจะชดเชยด้วยฝั่งหุ่นยนต์
ตัวอย่างหนึ่งคือข้อเสนอชุดรางเลื่อนสำหรับ FANUC CRX ของ Omron (เผยแพร่โดยตัวแทนจำหน่าย Daido) เอกสารข้อเสนอเขียนว่า “แม้กลไกรางเลื่อนจะไม่มีความสามารถกำหนดตำแหน่งความแม่นยำสูง ก็สามารถชดเชยตำแหน่งได้ด้วยกล้องออปชันของ CRX และฟังก์ชันชดเชยด้วยมาร์กเกอร์ (อยู่ระหว่างยื่นขอสิทธิบัตร)” และ “ขณะหุ่นยนต์ทำงาน ใช้เบรกยึดแผ่นสไลด์ไว้เพื่อเพิ่มความแม่นยำในการกำหนดตำแหน่ง” (ข้อกล่าวอ้างของผู้ขาย) เอกสารข้อเสนอนี้ไม่ได้ระบุตัวเลขความแม่นยำซ้ำของรางเลื่อน เป็นแนวคิดที่ไม่เรียกร้องความแม่นยำสูงจากตัวรางเลื่อน แต่ให้หุ่นยนต์มองมาร์กเกอร์อ้างอิงที่ตำแหน่งหยุดแล้วชดเชย
หากใช้การชดเชย ให้ตรวจใน RFP ด้วยว่าเวลาที่ใช้ชดเชยจะเพิ่มเข้าไปในรอบเวลาหรือไม่ และจะรับมืออย่างไรกับมาร์กเกอร์สกปรกหรือแสงที่เปลี่ยนไป
วิธีขับเคลื่อนและรูปแบบการติดตั้ง
แร็คแอนด์พิเนียนกับสายพาน
ในเอกสารที่ตรวจสอบครั้งนี้ การขับเคลื่อนรางเลื่อนหุ่นยนต์ส่วนใหญ่เป็นแร็คแอนด์พิเนียนและสายพาน นอกจากนี้ยังมีตัวอย่างการขับเคลื่อนด้วยลวด
| วิธีขับเคลื่อน | สิ่งที่แต่ละบริษัทเขียน (ข้อกล่าวอ้างของผู้ขาย) | ประเด็นที่ควรตรวจ |
|---|---|---|
| แร็คแอนด์พิเนียน | Güdel TMF-5 “แร็คแอนด์พิเนียนเฟืองเฉียงชุบแข็ง เกียร์ทด Güdel HPG120” Winkel RLE “แร็คแอนด์พิเนียนชุบแข็ง เกียร์ทดแบบลดแบ็กแลช” Yaskawa TSL “ขับด้วยแร็ค” RTU ตัวถังอะลูมิเนียมของ Rollon รุ่นแร็คแอนด์พิเนียน “หุ่นยนต์ได้ถึง 1,500 kg” Steel RTU ตัวถังเหล็ก “ตั้งแต่ 20 kg ถึงหุ่นยนต์น้ำหนักบรรทุกสูงสุด” | การจัดการรอยต่อ การหล่อลื่นแร็ค การปรับแบ็กแลช |
| สายพาน | RTU ตัวถังอะลูมิเนียมของ Rollon รุ่นสายพานเปิดและรุ่นสายพานปิด (shielded) “น้ำหนักบรรทุกได้ถึง 20 kg” Rollon อธิบายว่า “ในสภาพแวดล้อมที่มีเศษโลหะหรือสะเก็ดเชื่อมมาก สายพานแบบปิด (shielded) ช่วยลดการปนเปื้อนชิ้นส่วนภายใน ในสภาพแวดล้อมที่สะอาด สายพานแบบเปิดอาจคุ้มค่ากว่า” | ขีดจำกัดน้ำหนักบรรทุก สภาพแวดล้อม (เศษโลหะ สะเก็ดเชื่อม) การตรวจแรงตึง |
| ลวด | ชุดรางเลื่อนสำหรับ CRX ของ Omron “ส่วนขับเคลื่อนเป็นยูนิตลวด” “ลิเนียร์โรลเลอร์ไกด์ที่ต่อขยายได้ง่าย” | หุ่นยนต์ที่รองรับ (CRX5/10/20, CRX30 ต้องสอบถาม) ระยะชัก |
สำหรับรางเลื่อนหุ่นยนต์ที่ขับด้วยบอลสกรูหรือลิเนียร์มอเตอร์ ในการสำรวจครั้งนี้ไม่พบผลิตภัณฑ์ที่ยืนยันสเปกได้ หากได้รับข้อเสนอแบบดังกล่าว ให้ผู้เสนอให้ค่าสมมติฐานชุดเดียวกันตามหัวข้อใน RFP (กล่าวถึงภายหลัง) ก่อน แล้วจึงเปรียบเทียบ
วางพื้น เพดาน ผนัง โครงยก
ในแคตตาล็อก Robotics (ฉบับเดือนพฤษภาคม 2026) Güdel แบ่งรูปแบบการติดตั้งดังนี้ (ข้อกล่าวอ้างของผู้ขาย)
| รูปแบบการติดตั้ง (รุ่นของ Güdel) | คำอธิบายของ Güdel | ตัวอย่างเหตุผลที่พิจารณา |
|---|---|---|
| วางพื้น (TMF) | ใช้โรลเลอร์ไกด์จึงทนสิ่งสกปรกและมีความแข็งเกร็งสูง ผลิตเป็นเซกเมนต์และต่อขยายความยาวแกนได้ถึง 100 m | หุ่นยนต์หนัก ระยะชักยาว |
| เพดาน (TMO-C) | วางไว้กึ่งกลางเหนือพื้นที่ทำงานของหุ่นยนต์ ได้พื้นที่ทำงานในระนาบแนวนอนมากที่สุด เหมาะกับกระบวนการที่เข้าถึงจากด้านบน | ต้องการเปิดพื้นให้โล่ง จัดการชิ้นงานจากด้านบน |
| ผนัง (TMO-W) | เหมาะเมื่อความสูงของอาคารมีข้อจำกัด พื้นที่ทำงานหลักอยู่ด้านข้างและด้านล่างของแกน | ความสูงเพดานไม่พอ |
| โครงยก (TMO-E) | เสริม TMF แบบวางพื้น ยกขึ้นจากพื้นจึงใช้พื้นที่ผลิตเดิมได้อย่างมีประสิทธิภาพ และเข้าถึงกระบวนการและเครื่องจักรได้ดี | ต้องการเปิดพื้นหน้าเครื่องจักรหรือเส้นทางรถโฟล์คลิฟต์ |
ยังมีผลิตภัณฑ์อื่นที่เขียนว่ารองรับการติดแบบแขวน KUKA ระบุตำแหน่งติดตั้งของ KL 4000 ว่า “Floor, ceiling” และเขียนว่า KL 100 เป็น “สำหรับ KR AGILUS ที่ติดตั้งบนพื้น เพดาน หรือผนัง” (KL 250-3 มีเพียง “ground”) Winkel เขียนสำหรับ RLE-1500 ว่า “upright position: yes / hanging position: yes” และระบุว่า “ใช้เป็นแทร็กวางพื้นหรือแบบพอร์ทัล (โครงประตู)” TS-100D ของ Yaskawa (เอกสารยุโรป) เขียนว่า “ออปชันติดแบบแขวนบนแกนทรี” (เสาค้ำ 1,600-2,400 mm) และ Rollon เขียนว่า “มีโครงแบบติดพื้น ผนัง และเพดาน”
จะวางพื้นหรือแขวนเพดาน ตัดสินจากน้ำหนักบรรทุกของหุ่นยนต์ โครงสร้างอาคาร ลักษณะการเปิดประตูเครื่องจักร และการเข้าถึงขณะซ่อมบำรุง (พื้นที่ทำงานที่จำเป็นสำหรับการเปลี่ยนหุ่นยนต์หรือมอเตอร์) สำหรับแบบแขวนหรือโครงยก ให้ตรวจว่าการออกแบบโครงสร้างที่รับคาน และฐานรากของโครงสร้างนั้น รวมอยู่ในขอบเขตใบเสนอราคาหรือไม่
วิธีควบคุม: ซิงโครไนซ์เป็นแกนภายนอก หรือขับด้วยเซอร์โวแยก
ควบคุมเป็นแกนภายนอกของตัวควบคุมหุ่นยนต์
รางเลื่อนแท้ของผู้ผลิตหุ่นยนต์ที่ตรวจสอบครั้งนี้ อธิบายว่าเป็นโครงสร้างที่ควบคุมร่วมเป็นหนึ่งเดียวกับตัวควบคุมหุ่นยนต์
- Yaskawa (เอกสารยุโรป): “แทร็ก TSL ซิงโครไนซ์กับระบบควบคุมหุ่นยนต์อย่างสมบูรณ์ การใช้งานและการเขียนโปรแกรมทำผ่าน teach pendant ของหุ่นยนต์”
- KUKA: “ลิเนียร์ยูนิตควบคุมด้วยตัวควบคุมเดียวกับหุ่นยนต์ และรวมเข้ากับลำดับงานได้โดยไม่ต้องมีอุปกรณ์เพิ่ม” หน้า KL 250-3 เขียนว่า “ผนวกเข้ากับตัวควบคุมหุ่นยนต์เป็นแกนที่เชื่อมโยงทางคณิตศาสตร์ โดยไม่ต้องมีตัวควบคุมเพิ่ม”
- FANUC: รางเลื่อนแบบโมดูลมี “ฟังก์ชันซอฟต์แวร์ เช่น การพยากรณ์อายุตามท่าทางของหุ่นยนต์ และการตรวจจับการชน” ในประกาศการพัฒนาเดือนพฤษภาคม 2024 ระบุว่าเลือกตัวควบคุมได้จาก R-30iB Plus และ R-50iA รุ่นใหม่
- ABB: IRBT 2005 “ผนวกเข้ากับระบบหุ่นยนต์อย่างไร้รอยต่อด้วย TrueMove และ QuickMove” (เอกสารนำเสนอผลิตภัณฑ์ปี 2015)
ทั้งหมดเป็นข้อกล่าวอ้างของผู้ขาย เมื่อควบคุมเป็นแกนภายนอก จะสอนตำแหน่งหุ่นยนต์และรางเลื่อนได้ด้วย teach pendant เดียว และสร้างการเคลื่อนที่ที่หุ่นยนต์ทำงานไปพร้อมกับการวิ่งได้ (เช่น การเดินตามแนวเชื่อม)
ขับด้วยเซอร์โวแยก
อีกแนวคิดหนึ่งคือโครงสร้างที่ขับรางเลื่อนด้วยระบบเซอร์โวแยก ชุดรางเลื่อนสำหรับ CRX ของ Omron ที่กล่าวไปแล้ว “ติดตั้งระบบ AC เซอร์โว Omron ซีรีส์ 1S สเปกรองรับฟังก์ชันความปลอดภัยไว้ที่รางเลื่อน” และ “มีโปรแกรมตัวอย่างที่เมื่อระบุหมายเลขแล้วสั่งเริ่ม จะเคลื่อนไปยังตำแหน่งที่สอนไว้ล่วงหน้า (ไม่รวมโปรแกรมการเคลื่อนที่ของ CRX)” นี่ไม่ใช่ผลิตภัณฑ์แท้ของ FANUC และไม่ใช่แกนภายนอกของตัวควบคุมหุ่นยนต์ หุ่นยนต์ทำงานบนรางเลื่อนที่หยุดอยู่ และประสานงานกันด้วยการเคลื่อนรางไปยังตำแหน่งที่กำหนด
เกณฑ์การตัดสินใจ
| มุมมอง | ซิงโครไนซ์เป็นแกนภายนอก | เซอร์โวแยก ควบคุมแยก |
|---|---|---|
| การเคลื่อนที่ที่เหมาะ | หุ่นยนต์ทำงานระหว่างวิ่ง (เช่น เดินตามแนวเชื่อม) | เคลื่อนระหว่างสถานีงานเท่านั้น |
| การสอนตำแหน่ง | สอนพร้อมกันด้วย pendant ของหุ่นยนต์ | สอนตำแหน่งรางแยก แล้วประสานกับหุ่นยนต์ด้วยสัญญาณ |
| การทำงานร่วมของซอฟต์แวร์ | การตรวจจับการชน การพยากรณ์อายุ ฯลฯ ที่ฝั่งหุ่นยนต์ (ตัวอย่างของ FANUC) | ขึ้นกับฟังก์ชันของเซอร์โวฝั่งรางเลื่อน |
| ความปลอดภัย | มีผลิตภัณฑ์ที่เฝ้าระวังแกนภายนอกด้วยฟังก์ชันความปลอดภัยฝั่งหุ่นยนต์ได้ | มีข้อเสนอที่มุ่งใช้งานแบบไม่มีรั้วด้วยเซอร์โวที่มีฟังก์ชันความปลอดภัย (Omron) |
ไม่ว่าโครงสร้างใด การประเมินความเสี่ยงก่อนนำมาใช้ขาดไม่ได้ เอกสารข้อเสนอของ Omron ก็ระบุชัดว่า “ลูกค้าต้องดำเนินการประเมินความเสี่ยงก่อนนำมาใช้” แนวคิดในการสั่งซื้อและรับมอบเซอร์โว ดูประกอบได้ในบทความ “การควบคุมเซอร์โว: คู่มือจัดซื้อและ FAT/SAT สำหรับโรงงานไทยปี 2026“
ฐานรากพื้นและการปรับระดับ
เลือกโดยตั้งสมมติฐานว่า “ไม่มีพื้นที่สมบูรณ์แบบ”
Rollon เขียนว่า “รางเลื่อนที่ยาวโดยปกติจะไม่ได้วางบนฐานรากที่กลึงไสมาอย่างสมบูรณ์แบบ พื้นมีความไม่เรียบ เสาเป็นข้อจำกัด และหลายครั้งต้องปรับให้เข้ากับอุปกรณ์เดิม ดังนั้นแนวคิดการติดตั้งและฟังก์ชันการจัดแนวจึงสำคัญพอ ๆ กับความสามารถรับโหลด” (ความเห็นของผู้ขาย)
กลไกการปรับระดับของแต่ละบริษัทก็ต่างกันไปตามผลิตภัณฑ์
- ABB IRBT 2005 (เอกสารนำเสนอผลิตภัณฑ์ปี 2015): ขาปรับระดับแบบในตัวช่วยให้ปรับระดับได้ง่าย ใช้เป็นตัวนำขณะเจาะรู และไม่ต้องย้ายแทร็กทั้งชุดเพื่อยิงพุก M16 การปรับต้องใช้เครื่องมือเฉพาะ
- Güdel TMF-5: ชุดปรับระดับพื้นพร้อมแท่งพุก
- KUKA KL 4000: โครงยึดด้วยสลักเกลียวโดยไม่ต้องเชื่อม ปรับใหม่ได้ทุกเมื่อ
- Winkel RLE: ปรับพื้นได้ง่าย
ตารางพุกยึดพื้นของ Güdel คือ “เงื่อนไขของผลิตภัณฑ์ Güdel”
ตัวอย่างที่แสดงข้อกำหนดพื้นเป็นตัวเลขชัดเจนคือ ตารางพุกในแคตตาล็อก Robotics ของ Güdel (ฉบับเดือนพฤษภาคม 2026) สำหรับพุกพื้นฐาน (ออปชัน 151) กำหนดคุณภาพคอนกรีตขั้นต่ำ 20/25 (EN 206-1) และแสดงพุกกับความหนาคอนกรีตขั้นต่ำ (hmin) ตามรุ่น
| รุ่นที่ใช้ของ Güdel (คัดบางส่วน) | พุก | ความหนาคอนกรีต hmin | ระยะห่างจากขอบ cmin |
|---|---|---|---|
| TMF-1 | HAS-U M12×260 | 140 mm | 1,000 mm |
| TMF-2 และ TMO-2-3-4 | HAS-U M20×350 | 220 mm | 1,000 mm |
| TMF-3 | HAS-U M27×420 | 300 mm | 1,000 mm |
| TMF-4 | HAS-U M30×500 | 340 mm | 1,000 mm |
ในหน้าเดียวกันเขียนว่า “สำหรับลูกค้าที่คอนกรีตบางกว่า hmin มีพุกแบบอื่นให้ตามคำขอ” และ “สามารถลดระยะห่างจากขอบได้ แต่ต้องตรวจสอบกับฝ่ายสนับสนุนทางเทคนิคเป็นรายโครงการ” ส่วนหน้าการปรับระดับพื้นฐาน (ออปชัน 150) เขียนว่า “TMF ยึดกับพื้นด้วยแท่งพุก 1 แท่งต่อขา 1 ขา” ทั้งหมดนี้เป็นเงื่อนไขของผลิตภัณฑ์ Güdel และพุกของ Güdel จึงไม่ใช่ค่าที่ใช้กับรางเลื่อนของบริษัทอื่นได้โดยตรง เมื่อพิจารณาผลิตภัณฑ์ของบริษัทอื่น ให้บริษัทนั้นแจ้งหัวข้อเดียวกัน (คุณภาพคอนกรีต ความหนา ชนิดและจำนวนพุก ระยะห่างจากขอบ) ตามคู่มือการติดตั้งของบริษัทนั้น
การสำรวจพื้นของโรงงานเดิมล่วงหน้า
กรณีติดตั้งรางเลื่อนเพิ่มในโรงงานเดิมในไทย การสำรวจพื้นก่อนขอใบเสนอราคาจะช่วยลดงานแก้ในขั้นติดตั้ง
- ความหนาคอนกรีต (ตรวจจากการเจาะแกนตัวอย่างหรือแบบ) และมีบันทึกคุณภาพเหลืออยู่หรือไม่
- ตำแหน่งรอยแตก รอยต่อ บ่อ และท่อฝังใต้พื้น
- ความไม่เรียบตลอดความยาวรวมของคาน (วัดระดับ)
- ระยะห่างจากเสา อุปกรณ์เดิม และทางเดิน (พิจารณาร่วมกับเงื่อนไขระยะห่างจากขอบ)
- ตำแหน่งขาและตำแหน่งพุกของรางเลื่อน ทับรอยต่อหรือบ่อหรือไม่
หากพื้นไม่เป็นไปตามข้อกำหนด ให้ปรึกษาผู้ผลิตเรื่องพุกแบบอื่นหรือการเสริมฐานราก และระบุให้ชัดว่างานนั้นอยู่ในขอบเขตใบเสนอราคาของใคร
สายเคเบิล การหล่อลื่น ฝาครอบ และจุดศูนย์
สายเคเบิล (energy chain)
สายเคเบิลที่ส่งไฟฟ้า สัญญาณ และลมไปยังหุ่นยนต์ที่เคลื่อนที่ เป็นจุดตรวจเฉพาะของรางเลื่อน สิ่งที่แต่ละบริษัทเขียนไว้มีดังนี้ (ข้อกล่าวอ้างของผู้ขาย)
- ABB IRBT 2005 (ปี 2015): โซ่ร้อยสายเคเบิลในตัว (ออปชันเป็นโซ่ร้อยสายภายนอกแบบเปล่า) โซ่ในตัวส่งมอบพร้อมสายเคเบิลที่รองรับสายหุ่นยนต์ torch service แหล่งจ่ายไฟเชื่อม และไฟฟ้าและสัญญาณสำหรับลูกค้า โซ่ร้อยสายภายนอก หากใช้แผ่นแคร่แบบธรรมดาจะยื่นออกจากปลายแทร็ก 490 mm
- KUKA KL 4000: ตัวพาสายเคเบิลแบบในตัวได้ถึงระยะวิ่ง 8.4 m (สูงสุด 2 แคร่)
- Yaskawa TSL (เอกสารยุโรป): ระบุการติดตั้งตัวพาสายเคเบิลด้านซ้ายหรือขวา และขายึดสำหรับ wire drum เป็นออปชัน
- Güdel TMF-2: energy chain 44×168, 1.64 kg/m รายการออปชันของ TMF-4-B มี energy chain แบบปิด
- Omron สำหรับ CRX: ระยะชักรางเลื่อนสูงสุด 15 m (ขึ้นกับความยาวสายเคเบิลหุ่นยนต์)
ดังเช่นตัวอย่างสุดท้าย มีกรณีที่ขีดจำกัดของระยะชักถูกกำหนดโดยความยาวสายเคเบิลหุ่นยนต์ การเดินสายเคเบิลและท่อลมฝั่งตัวหุ่นยนต์อยู่ในบทความ “เลือก Dress Pack หุ่นยนต์ในโรงงานไทยปี 2026: สายเคเบิล รัศมีโค้ง RFP และ FAT/SAT” โซ่ร้อยสายเคเบิลของรางเลื่อนกับ dress pack มักตกหล่นเรื่องว่าอยู่ในใบเสนอราคาของฝ่ายใด จึงควรกำหนดขอบเขตด้วยแบบ
การหล่อลื่น
แร็คและไกด์เป็นชิ้นส่วนที่ออกแบบมาโดยถือว่ามีการหล่อลื่น เอกสารของแต่ละบริษัทเขียนไว้ดังนี้ (ข้อกล่าวอ้างของผู้ขาย)
- Güdel TMF โครงสร้างมาตรฐาน: ยูนิตหล่อลื่นแบบพิเนียนสักหลาดสำหรับแร็ค ยูนิตปัดเศษ (wiper/scraper) ในตัวที่ส่วนรองรับโรลเลอร์ของแคร่ และการหล่อลื่นด้วยมือ รายการออปชันของ TMF-4-B มีระบบหล่อลื่นอัตโนมัติ FlexxPump
- Yaskawa (เอกสารยุโรป): ยูนิตหล่อลื่นอัตโนมัติช่วยลดการบำรุงรักษาและเพิ่มอัตราการเดินเครื่อง ใช้กับลิเนียร์ไกด์และระบบขับแร็คแยกกันหรือทั้งสองอย่าง
- ABB IRBT 2005: ระบบหล่อลื่นในตัว
- KUKA KL 4000: ยูนิตหล่อลื่นถาวรแบบออปชัน
- Winkel RLE: ระบบหล่อลื่นแบบรวมศูนย์
- Rollon: ทั้งหุ่นยนต์และแอคชูเอเตอร์ต้องมีตารางหล่อลื่นที่สม่ำเสมอจึงจะได้อายุใช้งานตามที่กำหนด แร็คแอนด์พิเนียนและลิเนียร์ไกด์ต้องอัดจาระบีตามรอบ ส่วนระบบขับสายพานต้องตรวจสภาพและตรวจแรงตึง
ช่วงเวลาอัดจาระบีขึ้นกับผลิตภัณฑ์และวิธีใช้งาน บทความนี้จึงไม่แสดงค่าที่เจาะจง ให้ระบุใน RFP ให้ผู้เสนอแจ้ง “วิธีหล่อลื่น (ด้วยมือ หรืออัตโนมัติ)” “ช่วงเวลาอัดจาระบีที่แนะนำและเหตุผล” และ “การเข้าถึงจุดอัดจาระบี (ทำได้จากนอกรั้วหรือไม่)”
ฝาครอบและสภาพแวดล้อม
ในหน้างานกลึงไสจะมีเศษโลหะและสารหล่อเย็น งานเชื่อมมีสะเก็ดเชื่อม งานพาเลไทซ์มีฝุ่น ตกใส่รางเลื่อน ABB IRBT 2005 มีรุ่นมาตรฐานและรุ่นมีฝาครอบ ระดับ IP65 ส่วน KUKA KL 4000 เป็น IP 65 และ KL 250-3 เป็น IP 64 Güdel TMF ระบุว่า “ใช้โรลเลอร์ไกด์จึงทนสิ่งสกปรก” และระบุ “ฝาครอบกันลื่นที่เดินเหยียบได้” และ “การป้องกันการเหยียบมอเตอร์” เป็นออปชันของ TMF-4-B ส่วน Winkel ระบุว่า “ฝาครอบตามคำขอ” ระดับการป้องกันและการที่ฝาครอบเป็นมาตรฐานหรือออปชัน เป็นจุดที่มักเกิดความต่างเมื่อเปรียบเทียบใบเสนอราคา
การทำซ้ำจุดศูนย์ (จุดอ้างอิง)
หลังเปลี่ยนมอเตอร์หรือเกียร์ทดของรางเลื่อน หรือหลังเกิดการชน อาจจำเป็นต้องตั้งจุดศูนย์ของรางเลื่อนใหม่ Yaskawa (เอกสารยุโรป) เขียนว่า “TSL รองรับฟังก์ชันตั้งจุดศูนย์” และ “ออปชันการตั้งจุดศูนย์แบบกลไก” Güdel ระบุในแคตตาล็อกถึงอุปกรณ์ติดตั้งสำหรับสอบเทียบจุดอ้างอิงสำหรับผู้ผลิตหุ่นยนต์แต่ละราย (เครื่องหมายสำหรับมองด้วยตาของ Güdel, VAM = Visual Axis Mastering ด้วยกล้องของ FANUC, ชุดปรับตั้งของ KUKA, ไดอัลเกจสำหรับ ABB ฯลฯ) ขั้นตอนและเวลาที่ใช้ในการตั้งจุดศูนย์ส่งผลโดยตรงต่อแผนบำรุงรักษา วิธีที่แน่นอนคือให้ผู้ผลิตสาธิตจริงใน FAT
ความปลอดภัย: การเฝ้าระวังพื้นที่ ความเร็ว ระยะหยุด และข้อควรระวังในการติดตั้ง
อุบัติเหตุมักเกิดในขั้น “ติดตั้งและทดสอบ”
คู่มือทางเทคนิคของ OSHA สหรัฐอเมริกา (บทว่าด้วยหุ่นยนต์อุตสาหกรรม) อ้างว่า “การศึกษาในสวีเดนและญี่ปุ่นพบว่า อุบัติเหตุจากหุ่นยนต์จำนวนมากไม่ได้เกิดระหว่างการทำงานปกติ แต่เกิดในขั้นประกอบ ติดตั้ง และทดสอบ ซึ่งเป็นช่วงที่ผู้ปฏิบัติงานสัมผัสกับแอปพลิเคชันหุ่นยนต์เป็นครั้งแรก” เซลล์ที่มีรางเลื่อนมักมีช่วงเวลาที่คนทำงานใกล้หุ่นยนต์ยาวนาน ทั้งการติดตั้งคาน การยิงพุก การปรับระดับ และการทดลองเดินเครื่อง
สิ่งที่ต้องตรวจด้านความปลอดภัยของรางเลื่อน
รางเลื่อนทำให้พื้นที่เคลื่อนไหวของหุ่นยนต์ขยายออกไปมากในแนวเส้นตรง ในการพิจารณาความปลอดภัย อย่างน้อยให้ตรวจสิ่งต่อไปนี้
- การเฝ้าระวังพื้นที่: จำกัดโซนที่หุ่นยนต์เข้าได้ตามตำแหน่งของรางเลื่อนได้หรือไม่ Yaskawa (เอกสารยุโรป) ระบุการจำกัดพื้นที่ (2-4 โซน) เป็นออปชันของ TSL ABB เคยอธิบายในเอกสารแผ่นพับ SafeMove ฉบับปี 2010 ถึงฟังก์ชันที่เฝ้าระวังแกนหุ่นยนต์และแกนภายนอกเพื่อใช้แทนสวิตช์ตำแหน่งแบบเครื่องกลไฟฟ้า (เป็นเอกสารรุ่นเก่า บทความนี้ไม่กล่าวถึงสเปกปัจจุบัน)
- การเฝ้าระวังความเร็ว: OSHA เขียนว่า “เมื่อใช้ความเร็วเพื่อวัตถุประสงค์ด้านความปลอดภัย ต้องมีฟังก์ชันความปลอดภัยที่เฝ้าระวังว่าความเร็วนั้นไม่ถูกเกิน”
- ระยะหยุด: แคร่ที่บรรทุกหุ่นยนต์หนัก แม้หยุดฉุกเฉินก็ไม่หยุดทันที ให้ยืนยันความเหมาะสมของสมรรถนะการหยุดและระยะปลอดภัยด้วยการวัดจริง
- ใช้งานแบบไม่มีรั้วได้หรือไม่: Omron เขียนสำหรับรางเลื่อนสำหรับ CRX ว่าใช้เซอร์โวที่มีฟังก์ชันความปลอดภัยด้านการเคลื่อนที่ตามนิยามของ IEC/EN 61800-5-2 เพื่อ “รักษาความปลอดภัยโดยไม่ต้องหยุดยูนิตแม้คนเข้าใกล้” แต่ในขณะเดียวกันก็ระบุว่า “ต้องดำเนินการประเมินความเสี่ยงก่อนนำมาใช้”
จะใช้ฟังก์ชันความปลอดภัยใด ที่ระดับสมรรถนะใด ขึ้นกับผลการประเมินความเสี่ยง การตรวจจับโซนใช้เลเซอร์สแกนเนอร์นิรภัยหรือม่านแสง (light curtain) วิธีเลือกอยู่ในบทความ “วิธีเลือกเลเซอร์สแกนเนอร์นิรภัยสำหรับโรงงานไทย: จากสำรวจหน้างานถึงตรวจรับ” และการตรวจสอบความใช้ได้ของลอจิกความปลอดภัยอยู่ในบทความ “การติดตั้ง Safety PLC: RFP การตรวจสอบความใช้ได้ และหลักฐาน FAT/SAT“
ขอบเขตที่ตรวจสอบได้เรื่องมาตรฐานและกฎหมาย
มาตรฐานความปลอดภัยของหุ่นยนต์อุตสาหกรรม ISO 10218 ออก Part 1 (ISO 10218-1:2025 หุ่นยนต์อุตสาหกรรม) และ Part 2 (ISO 10218-2:2025 แอปพลิเคชันหุ่นยนต์อุตสาหกรรมและเซลล์หุ่นยนต์) เมื่อเดือนกุมภาพันธ์ 2025 ตามหน้าเผยแพร่ของ ISO นั้น Part 1 ถือว่าหุ่นยนต์อุตสาหกรรมเป็นเครื่องจักรกึ่งสำเร็จรูปและกำหนดข้อกำหนดด้านความปลอดภัย ส่วน Part 2 ครอบคลุมการบูรณาการแอปพลิเคชันหุ่นยนต์และเซลล์หุ่นยนต์ (การออกแบบ การบูรณาการ การเริ่มเดินเครื่อง การใช้งาน การบำรุงรักษา การเลิกใช้ ฯลฯ) แต่ตัวมาตรฐานต้องซื้อ และบทความนี้ไม่ได้ตรวจสอบข้อกำหนดที่เกี่ยวกับรางเลื่อนหรือแกนภายนอก เรื่องความสอดคล้องกับมาตรฐาน โปรดยืนยันกับ SIer และผู้ผลิตหุ่นยนต์
ในไทย กฎกระทรวงว่าด้วยความปลอดภัยเกี่ยวกับเครื่องจักร ปั้นจั่น และหม้อน้ำ (พ.ศ. 2564 = ค.ศ. 2021 ประกาศในราชกิจจานุเบกษา 6 สิงหาคม 2021) กำหนดเรื่องเครื่องจักรโดยทั่วไป แม้ไม่มีบทบัญญัติที่ระบุชื่อรางเลื่อนโดยตรง แต่ข้อที่เกี่ยวข้องกับขั้นติดตั้งและทดสอบมีดังนี้
- ข้อ 7: ในสถานที่ติดตั้ง ซ่อม หรือตรวจเครื่องจักรหรืออุปกรณ์ป้องกัน ต้องติดป้ายที่เข้าใจง่าย จัดให้มีกลไก วิธีการ หรืออุปกรณ์ที่ทำให้เครื่องจักรไม่ทำงาน และแขวนป้าย “ห้ามเปิดสวิตช์” ไว้ที่สวิตช์
- ข้อ 8: การติดตั้ง ทดสอบ ใช้งาน บำรุงรักษา ฯลฯ ต้องเป็นไปตามข้อกำหนดและคู่มือที่ผู้ผลิตกำหนด หากไม่มี ต้องให้วิศวกรจัดทำข้อกำหนดและคู่มือเป็นลายลักษณ์อักษร ข้อกำหนดและคู่มือต้องจัดทำเป็นภาษาไทย หรือภาษาที่ลูกจ้างอ่านแล้วปฏิบัติตามได้
- ข้อ 10: ห้ามให้ใช้เครื่องจักรเกินพิกัดหรือความสามารถที่กำหนดไว้ในข้อกำหนดหรือคู่มือ
หากต้องการการวินิจฉัยทางกฎหมาย โปรดยืนยันกับผู้เชี่ยวชาญ
วิธีอ่านผลิตภัณฑ์ของผู้ผลิต [ข้อกล่าวอ้างของผู้ขาย]
ส่วนนี้เรียงค่าที่เขียนในเอกสารของแต่ละบริษัท เพื่อให้เห็นว่า “เขียนไว้อย่างไร” ไม่ใช่การแนะนำหรือจัดอันดับ นิยามและเงื่อนไขการวัดของน้ำหนักบรรทุก ความเร็ว และความแม่นยำไม่ได้เป็นมาตรฐานเดียวกัน จึงไม่สามารถเปรียบเทียบตัวเลขในตารางนี้โดยตรงเพื่อตัดสินความเหนือกว่าได้ ไม่ได้กล่าวถึงราคา
| ผู้ผลิตและซีรีส์ (ช่วงเวลาและภูมิภาคของเอกสาร) | วิธีเขียนน้ำหนักบรรทุก (ตามนิยามของแต่ละบริษัท) | ระยะชัก | ความเร็ว | ความแม่นยำซ้ำ | การติดตั้ง |
|---|---|---|---|---|---|
| FANUC รางเลื่อนแบบโมดูล (สำหรับ M-710/R-1000/R-2000 ประกาศการพัฒนาเดือนพฤษภาคม 2024 และหน้าสินค้าใหม่เดือนสิงหาคม 2025) | หน้าทางการไม่มีตัวเลข | 1-20 m ทีละ 0.5 m | ไม่ระบุ | ไม่ระบุ | ไม่ระบุรูปแบบการติดตั้ง (ความกว้างรวมไม่เกิน 900 mm ลดลง 34% เมื่อเทียบกับรุ่นเดิม) |
| Yaskawa TS-100D/TSL-600 ถึง 4000 (เอกสาร Yaskawa Europe/YASKAWA Nordic ปี 2020-2025) | Maximum payload 100-4,000 kg | TSL-1000 ได้ถึง 24 m, TSL-2000/4000 จาก 4 m เพิ่มทีละ 2 m จนถึง 24 m | TS-100D 3.0 m/s (YRC1000) ถึง TSL-4000 1.3 m/s | ±0.05 ถึง ±0.08 mm (TSL) | วางพื้น TS-100D มีออปชันติดแบบแขวนบนแกนทรี |
| ABB IRBT 2005 (เอกสารนำเสนอผลิตภัณฑ์ พฤศจิกายน 2015)/IRT 510 (หน้าปัจจุบัน) | Payload 1,200 kg | ระยะวิ่ง 0.8-19.8 m (สำหรับงานขนย้ายได้ถึง 100 m โดยแต่ละแคร่วิ่งได้สูงสุด 19.8 m) | 2 m/s | ≤ ±0.05 mm | วางพื้น |
| KUKA KL 4000/KL 250-3 (หน้าผลิตภัณฑ์) | Payload 4,000 kg/300 kg | KL 4000 ความยาวรวม 31.5 m ระยะวิ่ง 30.4 m | 1.89 m/s / 1.41 m/s | ±0.02 mm | KL 4000 พื้นและเพดาน, KL 250-3 เป็น ground |
| Güdel TMF-2 (แคตตาล็อกฉบับเดือนพฤษภาคม 2026)/TMF-5 (factsheet ฉบับเดือนสิงหาคม 2026) | TMF-2 หุ่นยนต์แบบข้อต่อ 9,000 N / โหลดสถิต 25,000 N, TMF-5 ความสามารถรับโหลดสถิต 11,680 kg น้ำหนักหุ่นยนต์ (รวมน้ำหนักบรรทุก) 6,300 kg | TMF-2 ไม่เกิน 97,860 mm, TMF-5 1-98 m | TMF-2 150/90 m/min (คอลัมน์หุ่นยนต์แบบข้อต่อ/คอลัมน์โหลดสถิต), TMF-5 1 m/s | ±0.02 mm | วางพื้น (เพดาน ผนัง โครงยก เป็น TMO) |
| Winkel RLE (data sheet ในหน้าผลิตภัณฑ์) | โหลดสูงสุด 300-10,000 kg (แยกระบุแรงบิดหยุดฉุกเฉินสูงสุด) | สูงสุด 60,000 mm | RLE-300, 750 และ 2000 เป็น 5 m/s, RLE-3000 เป็น 3 m/s, RLE-10000 เป็น 2 m/s | ±0.1 ถึง ±0.2 mm | วางพื้น RLE-1500 แขวนได้ |
| Rollon RTU/Steel RTU (หน้าผลิตภัณฑ์) | รุ่นแร็คแอนด์พิเนียน หุ่นยนต์ได้ถึง 1,500 kg รุ่นสายพาน น้ำหนักบรรทุกได้ถึง 20 kg | เกิน 40 m ขึ้นกับโครงสร้าง (บทความให้ความรู้) | บทความนี้ยังไม่ได้ตรวจสอบ | บทความนี้ยังไม่ได้ตรวจสอบ | พื้น ผนัง เพดาน |
ข้อควรระวังในการอ่านตาราง
- ค่าของ Yaskawa มาจากเอกสารของบริษัทในยุโรป ยังไม่ได้ตรวจสอบว่าในญี่ปุ่นหรือไทยจะจัดหารุ่นและสเปกเดียวกันได้หรือไม่
- ค่าของ ABB IRBT 2005 มาจากเอกสารปี 2015 ส่วนหน้า IRT 510 ปัจจุบันระบุ “Max Payload 1200 kg, Speed 2 m/s, Pose repeatability ≤ ± 0.05”
- ความเร็วของ Winkel ในหน้าเดียวกันมีการเขียนต่างกันในอีกช่องหนึ่ง จึงใช้ค่ารายรุ่นจาก data sheet
- FANUC เขียนว่า “เดิมเคยรองรับเป็นรายระบบ แต่จะนำเสนอเป็นสินค้าทั่วไปเช่นเดียวกับหุ่นยนต์ FANUC ภายใต้ระบบบำรุงรักษาระดับโลก” เมื่อไม่มีตัวเลข จึงต้องขอให้แจ้งน้ำหนักบรรทุก ความเร็ว และความแม่นยำเป็นลายลักษณ์อักษรในขั้นใบเสนอราคา
ตารางนี้มีไว้เพื่อยืนยันว่า “ผู้ผลิตแต่ละรายเขียนน้ำหนักบรรทุก ความเร็ว และความแม่นยำต่างกัน” ในการเลือกจริง ให้ส่งเงื่อนไขของตัวเอง (รุ่นหุ่นยนต์ มวลรวม ช่วงระยะและเวลา ความแม่นยำที่ต้องการ) ผ่าน RFP แล้วให้แต่ละบริษัทตอบภายใต้สมมติฐานเดียวกันก่อนจึงเปรียบเทียบ
12 หัวข้อที่ต้องเขียนใน RFP
ประเด็นที่กล่าวมาทั้งหมดสรุปเป็น 12 หัวข้อของเอกสารขอใบเสนอราคา (RFP) หากให้ผู้ผลิตรางเลื่อนหรือ SIer เขียนค่าสมมติฐานตามลำดับนี้ จะเปรียบเทียบใบเสนอราคาได้ง่ายขึ้น
| No. | หัวข้อ | เนื้อหาที่ให้เขียน |
|---|---|---|
| 1 | หุ่นยนต์ที่ติดตั้ง มวลรวม และแรงปฏิกิริยาสูงสุด | รุ่นหุ่นยนต์ มวลและจุดศูนย์ถ่วงของตัวหุ่นยนต์ + หัวจับ + ชิ้นงาน + โครงยก แรงปฏิกิริยาสูงสุดรวมขณะหยุดฉุกเฉิน (ค่าของผู้ผลิตหุ่นยนต์) |
| 2 | ระยะชักและจำนวนแคร่ | ระยะชัก ความยาวรวมของคาน จำนวนแคร่ ความยาวเซกชันและตำแหน่งรอยต่อ |
| 3 | เวลาเคลื่อนที่ในแต่ละช่วง | ระยะของช่วงและเวลาที่ยอมรับได้ เงื่อนไขโหลดที่บรรทุก รวมเวลาเซตตัวหรือไม่ |
| 4 | ดิวตี้ | ED (ดิวตี้) ความถี่ในการวิ่งไปกลับ อัตราเร่งที่คาดไว้ |
| 5 | ความแม่นยำซ้ำและวิธีชดเชย | ความแม่นยำที่ต้องการ ความแม่นยำซ้ำของรางเลื่อน มีหรือไม่มีการชดเชย (วิชั่น ฯลฯ) และเวลาที่ใช้ |
| 6 | วิธีควบคุม | แกนภายนอกของตัวควบคุมหุ่นยนต์หรือควบคุมแยก วิธีสอนตำแหน่ง ฟังก์ชันซอฟต์แวร์ (การตรวจจับการชน ฯลฯ) |
| 7 | รูปแบบการติดตั้ง | วางพื้น เพดาน ผนัง โครงยก ขอบเขตการออกแบบโครงสร้างรองรับ |
| 8 | เงื่อนไขพื้นและพุก | คุณภาพและความหนาคอนกรีตที่กำหนด ชนิดและจำนวนพุก ระยะห่างจากขอบ ขอบเขตการเสริมฐานราก |
| 9 | สายเคเบิล | โซ่ในตัวหรือภายนอก ความยาวสายเคเบิลหุ่นยนต์ ขอบเขตกับ dress pack |
| 10 | การหล่อลื่นและการเข้าถึงเพื่อบำรุงรักษา | วิธีหล่อลื่น (ด้วยมือ หรืออัตโนมัติ) ช่วงเวลาอัดจาระบีที่แนะนำและเหตุผล ขั้นตอนเปลี่ยนมอเตอร์ เกียร์ทด และโรลเลอร์ |
| 11 | ฝาครอบและระดับการป้องกัน | มีหรือไม่มีฝาครอบ (มาตรฐานหรือออปชัน) ระดับการป้องกัน มาตรการรับมือเศษโลหะ ฝุ่น และสะเก็ดเชื่อม |
| 12 | ฟังก์ชันความปลอดภัยและการทดสอบรับมอบ | วิธีเฝ้าระวังพื้นที่และความเร็ว การคำนวณระยะหยุด หัวข้อและเกณฑ์ผ่านของ FAT/SAT ภาษาของคู่มือ |
การเปรียบเทียบราคาให้ทำหลังจากสมมติฐานของ 12 หัวข้อนี้ตรงกันแล้ว ยอดรวมจะเปลี่ยนไปมากตามว่าใบเสนอราคารวมอะไรบ้าง ระหว่างตัวรางเลื่อน งานติดตั้ง การเสริมพื้น สายเคเบิล รั้วนิรภัยและอุปกรณ์ความปลอดภัย และการสอนตำแหน่งกับการเริ่มเดินเครื่อง
หากต้องการยืนยันการเคลื่อนไหวและรอบเวลาของเซลล์ก่อนเริ่มเดินเครื่อง ก็มีวิธีตรวจสอบเวลาวนรอบและการชนด้วยการจำลองไว้ล่วงหน้า แนวคิดของสเปกการรับมอบสรุปไว้ในบทความ “การนำ Robot Simulation มาใช้: เกณฑ์รับมอบ 90 วัน“
หัวข้อตรวจสอบ FAT/SAT
คู่มือทางเทคนิคของ OSHA นิยาม SAT (การทดสอบรับมอบที่หน้างาน) ว่าเป็น “การทดสอบเพื่อยืนยันว่าอุปกรณ์ทำงานตามที่คาดไว้ภายใต้สาธารณูปโภค บริการ อินเทอร์เฟซของเครื่องจักร และสภาพแวดล้อมของหน้างาน” และเขียนว่า “ผู้บูรณาการระบบเป็นผู้ดำเนินการ และผู้ใช้ควรตรวจสอบ ต้องทำ SAT ก่อนการเดินเครื่องครั้งแรก” นอกจากนี้ยังระบุว่า หลัง SAT ควรตรวจสอบความเหมาะสมของสมรรถนะการหยุดและระยะปลอดภัย รวมถึงการตั้งค่าฟังก์ชันความปลอดภัยเป็นระยะ และการตรวจ checksum ของพารามิเตอร์ความปลอดภัยช่วยให้ยืนยันได้อย่างรวดเร็วว่าการตั้งค่าความปลอดภัยเปลี่ยนไปจากการตรวจครั้งก่อนหรือไม่
เมื่อนำมาใช้กับรางเลื่อน หัวข้อที่ควรตรวจใน FAT และ SAT มีดังนี้
| หัวข้อ | FAT (โรงงานผู้ผลิต) | SAT (หน้างาน) |
|---|---|---|
| ความแม่นยำซ้ำ | วัดจริงที่ปลายทั้งสองด้านและกึ่งกลางของระยะชัก | วัดซ้ำที่ตำแหน่งเดิมหลังติดตั้ง |
| เวลาเคลื่อนที่ | วัดจริงในช่วงระยะและโหลดที่กำหนดใน RFP | วัดจริงด้วยหุ่นยนต์ หัวจับ และชิ้นงานจริง |
| การตั้งจุดศูนย์ | สาธิตขั้นตอนและยืนยันการทำซ้ำ | ยืนยันว่าเจ้าหน้าที่ซ่อมบำรุงทำตามขั้นตอนได้ |
| ระยะหยุดขณะหยุดฉุกเฉิน | วัดที่โหลดและความเร็วที่กำหนด | ยืนยันความเหมาะสมของระยะปลอดภัยที่หน้างาน |
| การจำกัดพื้นที่และฟังก์ชันความปลอดภัย | ยืนยันการทำงาน | ยืนยันการทำงานในผังจริงของหน้างาน และบันทึก checksum |
| ระดับและพุก | บันทึกความแม่นยำในการประกอบคาน | ค่าวัดระดับ บันทึกการขันแน่นพุก |
| การหล่อลื่น | สภาพเริ่มต้น (อัดจาระบีแล้วหรือไม่ ระบบหล่อลื่นอัตโนมัติทำงานหรือไม่) | ยืนยันการเข้าถึงเพื่อบำรุงรักษา |
| สายเคเบิล | ตรวจการโค้งงอและการชน | วิ่งไปกลับตลอดระยะชักพร้อมสายไฟและท่อจริง |
| คู่มือการใช้งาน | ตรวจเนื้อหา | จัดทำเป็นภาษาไทย หรือภาษาที่ลูกจ้างอ่านแล้วปฏิบัติตามได้หรือไม่ |
หัวข้อสุดท้ายสอดคล้องกับข้อ 8 ของกฎกระทรวงด้านความปลอดภัยเครื่องจักรของไทย ที่กำหนดให้จัดทำข้อกำหนดและคู่มือเป็นภาษาไทย หรือภาษาที่ลูกจ้างอ่านแล้วปฏิบัติตามได้ หากสั่งซื้อรางเลื่อนจากผู้ผลิตต่างประเทศ ให้ระบุภาษาของคู่มือตั้งแต่ขั้น RFP
ตัวอย่างคำนวณต้นทุนและผลตอบแทน (ตัวเลขสมมติ)
จากนี้ไปจะแสดงแนวคิดของการออกแบบให้ใช้หุ่นยนต์ 1 ตัวร่วมกันด้วยรางเลื่อน โดยใช้ตัวเลขสมมติสำหรับบทความนี้ ไม่ใช่ใบเสนอราคา ทั้งราคาและค่าแรงไม่ใช่ค่าตามตลาดจริง เป็นเพียงค่าสมมติเพื่อแสดงโครงสร้างการคำนวณ
โรงงานที่สมมติคือ โรงงานกลึงไสของบริษัทญี่ปุ่นในจังหวัดชลบุรี วางเครื่องกลึง CNC 4 เครื่องเรียงเป็นเส้นตรงห่างกัน 3 m และเดินเครื่อง 3 กะ
ตัวอย่างคำนวณ A: หุ่นยนต์ 1 ตัวดูแล 4 เครื่องได้หรือไม่
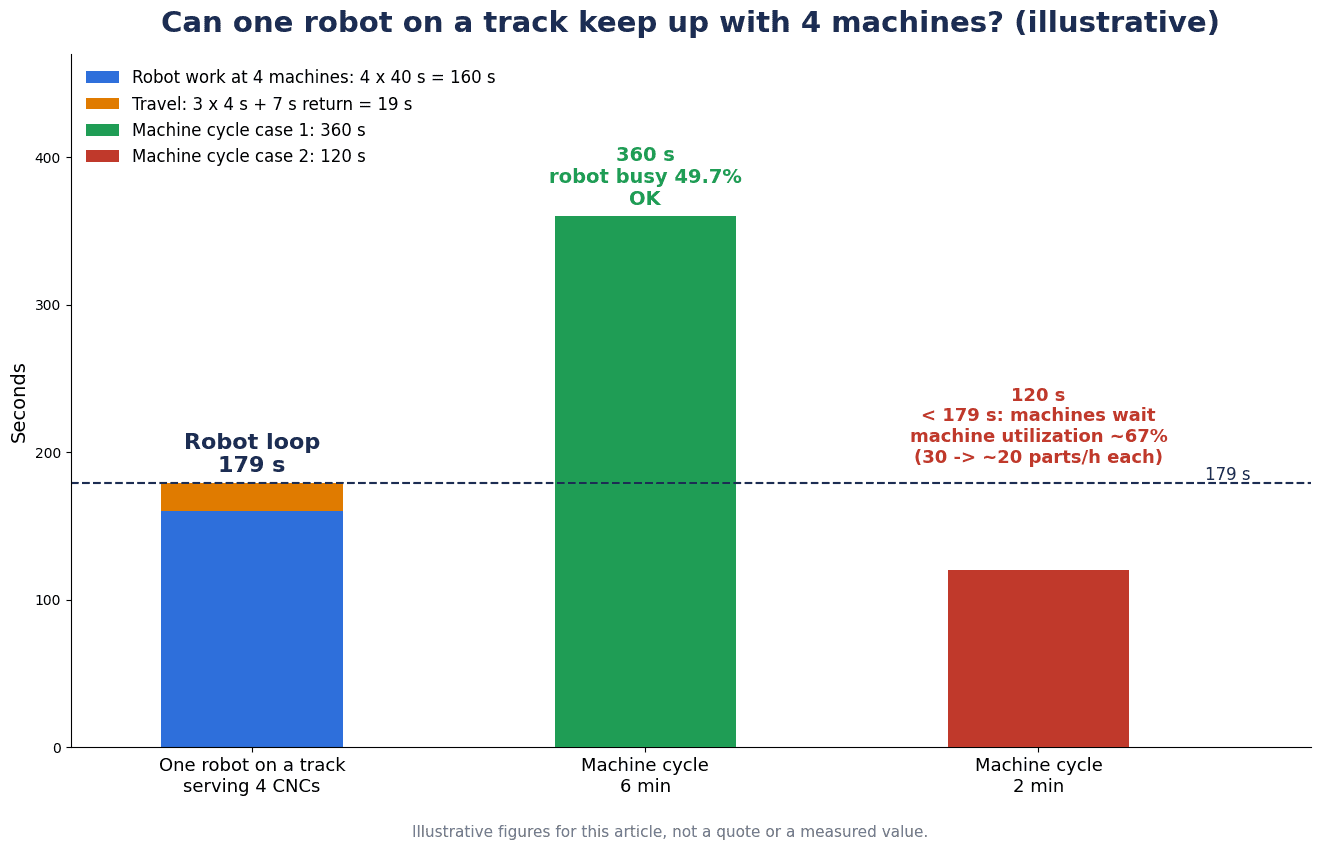
เงื่อนไขสมมติมีดังนี้
- งานของหุ่นยนต์ต่อเครื่อง (เปิดปิดประตู นำชิ้นงานออกและใส่เข้า สั่งเริ่ม): 40 s
- การเคลื่อนที่ไปยังเครื่องถัดไป (3 m): 4 s ตั้งไว้เป็นค่าที่คิดเผื่อเวลาเคลื่อนที่ของช่วงระยะที่กำหนดในแคตตาล็อกและเวลาเซตตัวแล้ว ในความเป็นจริงให้ผู้ผลิตแจ้งเวลาเคลื่อนที่ของช่วงระยะที่กำหนด
- การเคลื่อนที่กลับจากเครื่องที่ 4 ไปเครื่องที่ 1 (9 m): 7 s
เวลาวนรอบคืองาน 40 s × 4 เครื่อง = 160 s บวกการเคลื่อนที่ 4 s × 3 ครั้ง + 7 s = 19 s รวมเป็น 179 s
| รอบการตัดเฉือนของเครื่องจักร | การตัดสิน | ผลลัพธ์ |
|---|---|---|
| 360 s (6 นาที) | 179 s < 360 s | ทัน อัตราการทำงานของหุ่นยนต์คือ 179 ÷ 360 ≈ 49.7% (ประมาณ 50%) |
| 120 s (2 นาที) | 179 s > 120 s | ไม่ทัน ในทางปฏิบัติแต่ละเครื่องจะได้ชิ้นงาน 1 ชิ้นต่อ 179 s อัตราการทำงานของเครื่องจักรคือ 120 ÷ 179 ≈ ประมาณ 67% จากที่ควรได้ 30 ชิ้นต่อชั่วโมงต่อเครื่อง จะเหลือประมาณ 20 ชิ้น |
หากรอบการตัดเฉือนคือ 360 s หุ่นยนต์ยังมีเวลาเหลือราวครึ่งหนึ่ง ในทางกลับกัน หากรอบคือ 120 s การวนรอบของหุ่นยนต์จะกลายเป็นคอขวด และความสามารถของเครื่องจักรประมาณ 1 ใน 3 จะกลายเป็นเวลารอ การออกแบบให้ใช้หุ่นยนต์ 1 ตัวร่วมกันด้วยรางเลื่อนจะใช้ได้เมื่อรอบการทำงานของเครื่องจักรยาวกว่าเวลาวนรอบของหุ่นยนต์อย่างเพียงพอ
อีกเรื่องที่ห้ามลืมคือ เมื่อหุ่นยนต์ 1 ตัวหยุด เครื่องทั้ง 4 เครื่องจะหยุดทั้งหมด ทุกครั้งที่หุ่นยนต์เสีย เปลี่ยนหัวจับ อัดจาระบีรางเลื่อน หรือตรวจสายเคเบิล ทั้งแถวจะหยุด
ตัวอย่างคำนวณ B: ต้นทุนเริ่มต้นและการคืนทุน
ในโรงงานเดียวกัน เปรียบเทียบ 2 แผน (ค่าสมมติทั้งหมด)
| หัวข้อ | แผน 1: หุ่นยนต์ติดตั้งอยู่กับที่ 4 ตัว | แผน 2: หุ่นยนต์ 1 ตัว + รางเลื่อน |
|---|---|---|
| ต้นทุนเริ่มต้น | เซลล์หุ่นยนต์ 1 ชุด 2.5 ล้านบาท × 4 = 10.0 ล้านบาท | เซลล์หุ่นยนต์ 2.5 ล้านบาท + ส่วนเพิ่มของรางเลื่อน งานติดตั้ง และรั้วนิรภัย 3.0 ล้านบาท = 5.5 ล้านบาท |
| ค่าแรงที่ประหยัดได้ | 1,296,000 บาท/ปี | 1,296,000 บาท/ปี |
| ระยะเวลาคืนทุนอย่างง่าย | 10.0 ÷ 1.296 ≈ ประมาณ 7.7 ปี | 5.5 ÷ 1.296 ≈ ประมาณ 4.2 ปี |
แผน 2 มีต้นทุนเริ่มต้นน้อยกว่าแผน 1 อยู่ 4.5 ล้านบาท หรือ 45%
ค่าแรงที่ประหยัดได้เป็นค่าสมมติที่ใช้ร่วมกันทั้งสองแผน หากทำด้วยมือโดยให้คน 1 คนดูแลเครื่อง 2 เครื่อง จะเป็นกะละ 2 คน × 3 กะ = 6 คน หากตั้งค่าแรงต่อคนไว้ที่เดือนละ 18,000 บาท (ค่าสมมติที่รวมประกันสังคม ค่าล่วงเวลา และเบี้ยเลี้ยงแล้ว) จะได้ 6 คน × 18,000 บาท × 12 เดือน = 1,296,000 บาท/ปี
เพื่อเป็นข้อมูลอ้างอิง ค่าจ้างขั้นต่ำของจังหวัดชลบุรีคือวันละ 400 บาท (ประกาศคณะกรรมการค่าจ้าง เรื่อง อัตราค่าจ้างขั้นต่ำ (ฉบับที่ 14) มีผลตั้งแต่ 1 กรกฎาคม 2025) คิดเป็น 400 บาท × 26 วัน = 10,400 บาท/เดือน ค่า 18,000 บาทในตัวอย่างคำนวณเป็นค่าสมมติที่คิดเผื่อประกันสังคม ค่าล่วงเวลา และเบี้ยเลี้ยงเพิ่มจากค่านี้ ค่าจ้างขั้นต่ำเป็นขั้นต่ำรายวัน ไม่ใช่ค่าแรงรวมทั้งหมด
ในตัวอย่างคำนวณนี้ แผน 2 ดูถูกกว่าและคืนทุนเร็วกว่า แต่นั่นเป็นเรื่องที่ตั้งอยู่บนเงื่อนไขรอบเวลาของตัวอย่างคำนวณ A (รอบการทำงานของเครื่องจักรยาวกว่าเวลาวนรอบ 179 s อย่างเพียงพอ) หากมีผลิตภัณฑ์ที่รอบการตัดเฉือน 120 s เป็นจำนวนมาก แผน 2 จะเสียความสามารถของเครื่องจักรไปประมาณ 1 ใน 3 และไม่สามารถเปรียบเทียบด้วยผลการลดกำลังคนเพียงอย่างเดียว นอกจากนี้ แผน 2 ยังมีความเสี่ยงที่ 4 เครื่องจะหยุดพร้อมกันเมื่อหุ่นยนต์หยุด และภาระการบำรุงรักษารางเลื่อน (การหล่อลื่น สายเคเบิล แร็ค) เพิ่มเข้ามา อย่าตัดสินด้วยส่วนต่างของต้นทุนเริ่มต้นเพียงอย่างเดียว ให้พิจารณาร่วมกับรอบเวลาของผลิตภัณฑ์ที่ผลิตผสมกันและระดับที่ยอมรับได้ของผลกระทบเมื่อหยุด
การจัดหาในไทยและจังหวะเวลา
ในแง่โอกาสได้เห็นเครื่องจริง JIMTOF2026 (Japan International Machine Tool Fair ครั้งที่ 33) มีกำหนดจัดที่ Tokyo Big Sight ระหว่างวันที่ 26-31 ตุลาคม 2026 (ระหว่างงาน East Hall 4-6 ปิดเนื่องจากผลกระทบของงานปรับปรุงขนาดใหญ่) ในไทย METALEX 2026 มีกำหนดจัดที่ BITEC (กรุงเทพฯ) ระหว่างวันที่ 18-21 พฤศจิกายน 2026 บทความนี้ไม่ได้ตรวจสอบล่วงหน้าว่าจะมีการจัดแสดงรางเลื่อนตัวจริงหรือไม่ โปรดตรวจสอบข้อมูลผู้ออกงานก่อนไปเยี่ยมชม
ในด้านมาตรการสนับสนุนการลงทุน มี “มาตรการปรับปรุงประสิทธิภาพด้วยการเปลี่ยนหรือทดแทนเครื่องจักรและระบบอัตโนมัติ” ของคณะกรรมการส่งเสริมการลงทุน (BOI) คู่มือการส่งเสริมการลงทุนฉบับปี 2025 ระบุว่า สำหรับการนำระบบอัตโนมัติเข้ามาใช้ในสายการผลิตเดิม จะได้รับการยกเว้นอากรขาเข้าเครื่องจักร และยกเว้นภาษีเงินได้นิติบุคคล 3 ปี (วงเงินไม่เกิน 50% ของเงินลงทุนในการปรับปรุง โดยไม่นับค่าที่ดินและเงินทุนหมุนเวียนเป็นเงินลงทุน) และหากมีการเชื่อมโยงหรือสนับสนุนกับอุตสาหกรรมระบบอัตโนมัติของไทยตั้งแต่ 30% ของมูลค่าเครื่องจักรที่ปรับปรุงขึ้นไป วงเงินจะเป็น 100% มาตรการนี้ครอบคลุมการลงทุนในระบบอัตโนมัติ ไม่ได้เขียนว่าครอบคลุมการซื้อรางเลื่อนเพียงอย่างเดียว เนื้อหานี้เป็นของฉบับปี 2025 สถานะการรับคำขอ ณ ปัจจุบันต้องตรวจสอบกับ BOI เรื่องการวินิจฉัยด้านภาษี โปรดปรึกษาผู้เชี่ยวชาญ
ในแง่ความเคลื่อนไหวของตลาด รายงาน World Robotics 2026 ที่สหพันธ์หุ่นยนต์นานาชาติ (IFR) เผยแพร่เมื่อวันที่ 24 กันยายน 2026 ระบุว่า จำนวนการติดตั้งหุ่นยนต์อุตสาหกรรมต่อปีทั่วโลกในปี 2025 เพิ่มขึ้น 11% เป็นมากกว่า 600,000 ตัว และจำนวนที่ใช้งานอยู่สูงเป็นประวัติการณ์ที่ 5 ล้านตัว 10 ตลาดแรกของจำนวนการติดตั้งมีสิงคโปร์ (4.6 พันตัว +26% เทียบปีก่อน) แต่ไทยไม่ได้อยู่ใน 10 อันดับแรก
คำถามที่พบบ่อย
รางเลื่อนหุ่นยนต์คืออะไร (แกนที่ 7, RTU)?
คืออุปกรณ์ที่วางหุ่นยนต์แบบข้อต่อไว้บนแคร่ แล้วให้เคลื่อนที่เป็นเส้นตรงบนคาน เนื่องจากเป็นการเพิ่มแกนที่ 7 ให้หุ่นยนต์ 6 แกน จึงเรียกว่า “แกนที่ 7” ในภาษาอังกฤษเรียกว่า Robot Transfer Unit (RTU), robot track, track motion, linear unit เป็นต้น ใช้เพื่อให้หุ่นยนต์ 1 ตัวดูแลหลายเครื่องจักรหรือหลายสถานีงาน
น้ำหนักบรรทุกของรางเลื่อนหุ่นยนต์ควรเปรียบเทียบอย่างไร?
เปรียบเทียบด้วยตัวเลขตัวเดียวไม่ได้ TMF-2 ของ Güdel ระบุทั้ง “หุ่นยนต์แบบข้อต่อ 9,000 N” และ “โหลดสถิต 25,000 N” สำหรับรุ่นเดียวกัน ต่างกันประมาณ 2.8 เท่า Winkel แสดงแรงบิดหยุดฉุกเฉินสูงสุดแยกไว้ ส่วนน้ำหนักบรรทุกของ Yaskawa (เอกสารยุโรป) ABB และ KUKA นั้น เอกสารไม่มีนิยามว่ารวมตัวหุ่นยนต์หรือไม่ ให้ส่งมวลของตัวหุ่นยนต์ หัวจับ ชิ้นงาน และโครงยก พร้อมแรงปฏิกิริยาสูงสุดรวมขณะหยุดฉุกเฉินผ่าน RFP แล้วให้ผู้ผลิตรางเลื่อนยืนยันว่ารองรับได้
ความแม่นยำซ้ำของรางเลื่อนหุ่นยนต์อยู่ที่ประมาณเท่าใด?
ในเอกสารของแต่ละบริษัท KUKA KL 4000 และ KL 250-3 กับ Güdel TMF-2, TMF-5 และ TMO-2-W เขียนไว้ ±0.02 mm, ABB IRBT 2005 เขียนไว้ ≤ ±0.05 mm, Yaskawa TSL (เอกสารยุโรป) เขียนไว้ ±0.05 ถึง ±0.08 mm และ Winkel RLE เขียนไว้ ±0.1 ถึง ±0.2 mm ไม่มีเอกสารใดเขียนเงื่อนไขการวัด จึงใช้เปรียบเทียบความเหนือกว่าไม่ได้ ให้ฝั่งกระบวนการกำหนดความแม่นยำที่ต้องการ แล้วตัดสินใจในขั้นเลือกว่าจะชดเชยส่วนที่ไม่พอด้วยวิชั่น ฯลฯ หรือไม่
แร็คแอนด์พิเนียนกับการขับเคลื่อนด้วยสายพานต่างกันอย่างไร?
ในเอกสารที่ตรวจสอบครั้งนี้ หุ่นยนต์ที่หนักใช้แร็คแอนด์พิเนียน ใน RTU ตัวถังอะลูมิเนียมของ Rollon รุ่นแร็คแอนด์พิเนียนรองรับ “หุ่นยนต์ได้ถึง 1,500 kg” ส่วนรุ่นสายพานเปิดและรุ่นสายพานปิด (shielded) รองรับ “น้ำหนักบรรทุกได้ถึง 20 kg” Rollon อธิบายว่า ในสภาพแวดล้อมที่มีเศษโลหะหรือสะเก็ดเชื่อมมาก สายพานแบบปิด (shielded) ช่วยลดการปนเปื้อนภายใน และในสภาพแวดล้อมที่สะอาด สายพานแบบเปิดอาจคุ้มค่ากว่า (ข้อกล่าวอ้างของผู้ขาย)
ควรควบคุมรางเลื่อนเป็นแกนภายนอกหรือไม่?
หากหุ่นยนต์ทำงานไปพร้อมกับการวิ่ง (เช่น เดินตามแนวเชื่อม) โครงสร้างที่ซิงโครไนซ์เป็นแกนภายนอกของตัวควบคุมหุ่นยนต์จะเหมาะกว่า หากเป็นเพียงการเคลื่อนระหว่างสถานีงาน โครงสร้างที่ขับด้วยเซอร์โวแยกอย่างชุดรางเลื่อนสำหรับ CRX ของ Omron ก็เป็นตัวเลือกได้ ไม่ว่าแบบใด การประเมินความเสี่ยงก่อนนำมาใช้ขาดไม่ได้
ควรเลือกแบบวางพื้นหรือแบบแขวนเพดาน?
แบบวางพื้นใช้กับหุ่นยนต์หนักหรือระยะชักยาว ส่วนแบบแขวนเพดานหรือโครงยกเป็นตัวเลือกเมื่อต้องการเปิดพื้นหน้าเครื่องจักรหรือเส้นทางรถโฟล์คลิฟต์ Güdel อธิบายการติดเพดานว่า “อยู่เหนือพื้นที่ทำงาน เหมาะกับกระบวนการที่เข้าถึงจากด้านบน” และการติดผนังว่า “เหมาะเมื่อความสูงของอาคารมีข้อจำกัด” มีผลิตภัณฑ์ที่เขียนว่ารองรับการติดแบบแขวน เช่น KUKA KL 4000 และ Winkel RLE ให้ตัดสินร่วมกับโครงสร้างอาคารและการเข้าถึงขณะซ่อมบำรุง
ราคาของรางเลื่อนหุ่นยนต์เท่าไร?
ในการสำรวจครั้งนี้ ไม่สามารถยืนยันราคาที่เปิดเผยของแต่ละบริษัทได้ ราคารางเลื่อนเปลี่ยนไปมากตามระยะชัก จำนวนแคร่ น้ำหนักบรรทุก รูปแบบการติดตั้ง สายเคเบิล ฝาครอบ ฟังก์ชันความปลอดภัย และขอบเขตงานติดตั้ง ให้ทำสมมติฐานให้ตรงกันด้วย 12 หัวข้อของ RFP แล้วให้แจกแจงรายละเอียด (ตัวเครื่อง งานติดตั้ง การเสริมพื้น สายเคเบิล อุปกรณ์ความปลอดภัย การเริ่มเดินเครื่อง) แยกกัน
สรุป
- รางเลื่อนหุ่นยนต์เลือกไม่ได้ด้วยคำถามเพียงว่า “ระยะชักกับน้ำหนักบรรทุกพอหรือไม่”
- นิยามน้ำหนักบรรทุกต่างกันตามบริษัท Güdel TMF-2 รุ่นเดียวกันมีหุ่นยนต์แบบข้อต่อ 9,000 N / โหลดสถิต 25,000 N (ประมาณ 2.8 เท่า) ให้ส่งมวลของตัวหุ่นยนต์ หัวจับ ชิ้นงาน และโครงยก พร้อมแรงปฏิกิริยาสูงสุดผ่าน RFP
- ความแม่นยำซ้ำเป็น “ค่าของรุ่นนั้นและเอกสารนั้น” ไม่มีเงื่อนไขการวัด ให้กำหนดความแม่นยำที่ต้องการ และตัดสินใจก่อนว่าจะชดเชยหรือไม่
- เวลาเคลื่อนที่ให้ใช้ค่าของช่วงระยะที่กำหนดในแคตตาล็อก ระยะ 1,000 mm ของ Yaskawa TSL-1000 คำนวณได้ประมาณ 1.12 s แต่ในเอกสารคือ 1.38 s
- กำหนดการขับเคลื่อน (แร็คแอนด์พิเนียน/สายพาน) รูปแบบการติดตั้ง (พื้น เพดาน ผนัง โครงยก) และวิธีควบคุม (แกนภายนอก/ควบคุมแยก) จากการใช้งาน
- ฐานรากพื้น สายเคเบิล การหล่อลื่น ฝาครอบ จุดศูนย์ และฟังก์ชันความปลอดภัย มักตกหล่นที่ฝั่งรางเลื่อน ตารางพุกของ Güdel ให้อ่านเป็นเงื่อนไขของผลิตภัณฑ์ Güdel
- การออกแบบให้ใช้ 1 ตัวร่วมกันจะใช้ได้เมื่อรอบการทำงานของเครื่องจักรยาวกว่าเวลาวนรอบอย่างเพียงพอ ในตัวอย่างคำนวณสมมติ เวลาวนรอบ 179 s หากรอบการตัดเฉือน 360 s ก็ใช้ได้ หาก 120 s อัตราการทำงานของเครื่องจักรจะลดลงเหลือประมาณ 67%
- ทำสมมติฐานให้ตรงกันด้วย 12 หัวข้อของ RFP และวัดจริงใน FAT/SAT ทั้งความแม่นยำ เวลาเคลื่อนที่ ระยะหยุด จุดศูนย์ และฟังก์ชันความปลอดภัย
TOMAS TECH สนับสนุนโรงงานญี่ปุ่นในไทยตั้งแต่การวางแนวคิดเซลล์หุ่นยนต์และอุปกรณ์ต่อพ่วง การจัดระเบียบสเปก การจัดทำ RFP ไปจนถึงการเข้าร่วมสังเกตการณ์ FAT/SAT สามารถปรึกษาได้ตั้งแต่ขั้นที่ต้องการตรวจสอบความสมเหตุสมผลของใบเสนอราคาเซลล์ที่มีรางเลื่อน หรือขั้นที่เพิ่งเริ่มจัดทำ RFP ติดต่อสอบถามได้ที่ ช่องทางนี้
ข้อมูลอ้างอิง
- ISO 10218-1:2025 (ISO): https://committee.iso.org/standard/73933.html
- ISO 10218-2:2025 (ISO): https://committee.iso.org/standard/73934.html
- FANUC สินค้าใหม่ด้านหุ่นยนต์ รางเลื่อนแบบโมดูล (สิงหาคม 2025): https://www.fanuc.co.jp/ja/product/new_product/2025/202508_robot_modularrtus.html
- FANUC ROBOT New product: Modular RTUs (May 2024): https://www.fanuc.co.jp/en/product/new_product/2024/202405_robot_modularrtus.html
- Yaskawa Europe Track series (1089EN-01, October 2025): https://www.yaskawa.eu.com/_downloads/download_d2576
- Yaskawa Europe TSL-1000 (1077EN-01): https://www.yaskawa.eu.com/_downloads/download_d2577
- Yaskawa Europe TSL-2000, TSL-4000 (1078EN-04): https://www.yaskawa.eu.com/_downloads/download_d2578
- Yaskawa Europe TSL-600 (1081EN-01): https://www.yaskawa.eu.com/_downloads/download_d2579
- Yaskawa Europe TSL-1400 (1088EN-01): https://www.yaskawa.eu.com/_downloads/download_d21854
- Yaskawa Europe TS-100D (1076EN-03): https://www.yaskawa.eu.com/_downloads/download_d6835
- ABB IRBT 2005: Medium Track Platform Overview (November 2015): https://library.e.abb.com/public/2d196d1efac14abb9a3df6a1875844cb/External%20Product%20presentation%20IRBT2005%20_%20151116.pdf
- ABB IRT 510: https://www.abb.com/global/en/areas/robotics/products/equipment/track-motion-positioners/irt-510
- KUKA Linear Units: https://www.kuka.com/en-de/products/robot-systems/robot-periphery/linear-units
- KUKA KL 4000: https://www.kuka.com/en-de/products/robot-systems/robot-periphery/linear-units/kl-4000
- KUKA KL 250-3: https://www.kuka.com/en-de/products/robot-systems/robot-periphery/linear-units/kl-250-3
- Güdel TrackMotion Floor TMF: https://www.gudel.com/products/linear-tracks-for-robots/tmf
- Güdel TrackMotion Floor TMF-5 Factsheet (EN 08.26): https://gudel.cdn.kontainer.com/cdn-static/127d7796/wpjc5cmh7epy/factsheet-tmf-5-en.pdf
- Güdel แคตตาล็อก Robotics (ฉบับเดือนพฤษภาคม 2026): https://gudel.cdn.kontainer.com/cdn-static/127d7796/DsM5p1Q1lQUy/260507-web-robotics-de-fr-en.pdf
- WINKEL RLE – Robot tracks: https://www.winkel.de/en/multi-axis-units/rle-robot-tracks
- Rollon Robot Transfer Unit (Aluminium): https://www.rollon.com/ind/en/family/robot-transfer-units/robot-transfer-unit/
- Rollon Steel RTU: https://www.rollon.com/ind/en/family/robot-transfer-units/steel-rtu/
- Rollon High Load Long Travel Linear Actuator Solutions for 7th Axis Robotics: https://www.rollon.com/ind/en/educationals/high-load-long-travel-linear-actuators-7th-axis-robotics/
- Omron ข้อเสนอชุดรางเลื่อนสำหรับหุ่นยนต์ร่วมปฏิบัติงาน FANUC ซีรีส์ CRX (เผยแพร่โดย Daido): https://www.daido-net.co.jp/exhibition/asset/pdf/2025/k-logi_2025/item03-1.pdf
- OSHA Technical Manual Section IV Chapter 4 Industrial Robot Systems and Industrial Robot System Safety: https://www.osha.gov/otm/section-4-safety-hazards/chapter-4
- ราชกิจจานุเบกษา ประกาศคณะกรรมการค่าจ้าง เรื่อง อัตราค่าจ้างขั้นต่ำ (ฉบับที่ 14): https://ratchakitcha.soc.go.th/documents/76681.pdf
- BOI Investment Promotion Guide 2025: https://osos.boi.go.th/download/BOI_PDF/BOI_A_Guide2025_EN.pdf
- IFR Five Million Robots now Operate in Factories Globally (Sep 24, 2026): https://ifr.org/ifr-press-releases/news/five-million-robots-now-operate-in-factories-globally
- IFR Market Presentation World Robotics Press Conference 2026: https://ifr.org/downloads/press_docs/Market_Presentation_WR_Press_Conference_2026.pdf
- เว็บไซต์ทางการ METALEX 2026: https://www.metalex.co.th/
- ภาพรวมการจัดงาน JIMTOF2026: https://www.jimtof.org/jp/outline.html


