


การตัดสินใจสำคัญในการนำ robot simulation มาใช้ไม่ใช่การซื้อซอฟต์แวร์ที่แพงหรือสมจริงที่สุด แต่คือการกำหนดว่าความเสี่ยงใดต้องมองเห็นได้ก่อนรับมอบเครื่องจักร และความเสี่ยงคงเหลือใดต้องตรวจบนเซลล์จริงใน FAT/SAT บทความนี้ช่วยผู้จัดการโรงงานและฝ่ายวิศวกรรมการผลิตในไทยและอาเซียนเขียนข้อกำหนด virtual commissioning ใน RFP และตัดสินผลโครงการนำร่อง 90 วันอย่างมีหลักฐาน ครอบคลุมข้อมูลโมเดล SIL/HIL การชน cycle time ความแปรปรวนของ vision การสอบย้อนกลับ และทรัพย์สินที่ต้องส่งมอบ
การตัดสินใจระดับบริหาร: เมื่อใดควรใส่ robot simulation ใน RFP
Simulation มีคุณค่าเมื่อการพบปัญหาครั้งแรกบนเครื่องจริงทำให้กำหนดส่ง ความปลอดภัย คุณภาพ หรือเวลาหยุดผลิตเสียหายอย่างมีนัยสำคัญ ตัวอย่างคือหลายหุ่นยนต์ทำงานประสานกันในพื้นที่แคบ มี interlock กับ PLC จำนวนมาก มีช่วงหยุดไลน์เดิมสั้น คุณภาพขึ้นกับกล้อง หรือทีมออกแบบอยู่คนละประเทศกับโรงงานปลายทาง
ในทางกลับกัน เซลล์ pick-and-place แบบง่ายที่ใช้มาตรฐานเดิมและมีเวลาทดสอบหน้างานเพียงพอ อาจต้องการเพียงการตรวจ reach และ interference แบบความละเอียดต่ำ HIL ไม่ได้ดีกว่าเสมอ เพราะการสร้าง สอบเทียบ และดูแลโมเดลมีต้นทุน จึงต้องเลือกระดับตามความเสี่ยงที่ต้องควบคุม
เริ่มจากคำถามห้าข้อ:
- ความขัดข้องใดมีผลสูงหากพบครั้งแรกบนเซลล์จริง
- โมเดล geometry, control, sensor หรือ timing ใดทำให้ความขัดข้องนั้นสังเกตได้
- หลัง simulation ผ่านแล้วยังมีความไม่แน่นอนอะไรเหลืออยู่
- ใครสามารถรันทดสอบซ้ำ และหลักฐานผูกกับเวอร์ชันโมเดลกับโค้ดอย่างไร
- โรงงานนำโมเดลไปใช้กับรุ่นสินค้าใหม่ การปรับปรุง หรือไลน์อื่นได้หรือไม่
ถ้าตอบไม่ได้ คำว่า “มี digital twin” อาจจบลงด้วยวิดีโอ ภาพหน้าจอ และไฟล์เฉพาะผู้ขายที่โรงงานรันซ้ำไม่ได้
4 ระดับการตรวจ: offline programming ไม่เท่ากับ virtual commissioning
คำว่า robot simulation ครอบคลุมงานที่พิสูจน์ได้ต่างกันมาก Siemens อธิบาย robotics virtual commissioning ว่าเป็นการทดสอบซอฟต์แวร์ควบคุมจริงกับ digital twin ก่อนนำลงพื้นที่ ดังนั้น offline robot programming เพียงอย่างเดียวไม่ได้พิสูจน์ logic ของ PLC, I/O จริง หรือ timing ของ controller
| ระดับ | องค์ประกอบหลัก | สิ่งที่ตรวจได้ล่วงหน้า | สิ่งที่ยังพิสูจน์ไม่ได้โดยลำพัง | ผลส่งมอบใน RFP |
|---|---|---|---|---|
| Geometry/Reach | CAD รูปร่างหุ่นยนต์ tool แบบย่อ | ระยะเอื้อม layout การชนเบื้องต้น | control จริง dynamics และ cycle จริง | layout รายการชน จุดที่เอื้อมไม่ถึง |
| Offline programming | รุ่นหุ่นยนต์ TCP path ท่าทาง | ร่างโปรแกรม ท่าทาง การชนตามเส้นทาง | PLC sequence, I/O และ network delay | โปรแกรมหุ่นยนต์และเงื่อนไขแปลง |
| SIL | virtual controller, PLC/HMI, I/O model | logic, state transition, recovery และ scenario ซ้ำ | timing ฮาร์ดแวร์ สาย และแรงเสียดทานหน้างาน | โมเดลที่รันได้ test case และ log |
| HIL/VC ที่เทียบ control | controller จริงหรือเทียบเท่า network และ digital twin | control cycle, I/O, การสื่อสาร และโค้ดจริง | ความคลาดติดตั้ง การสึก แสง และการจับทั้งหมด | configuration วิธีรันซ้ำ gap และ residual risk |
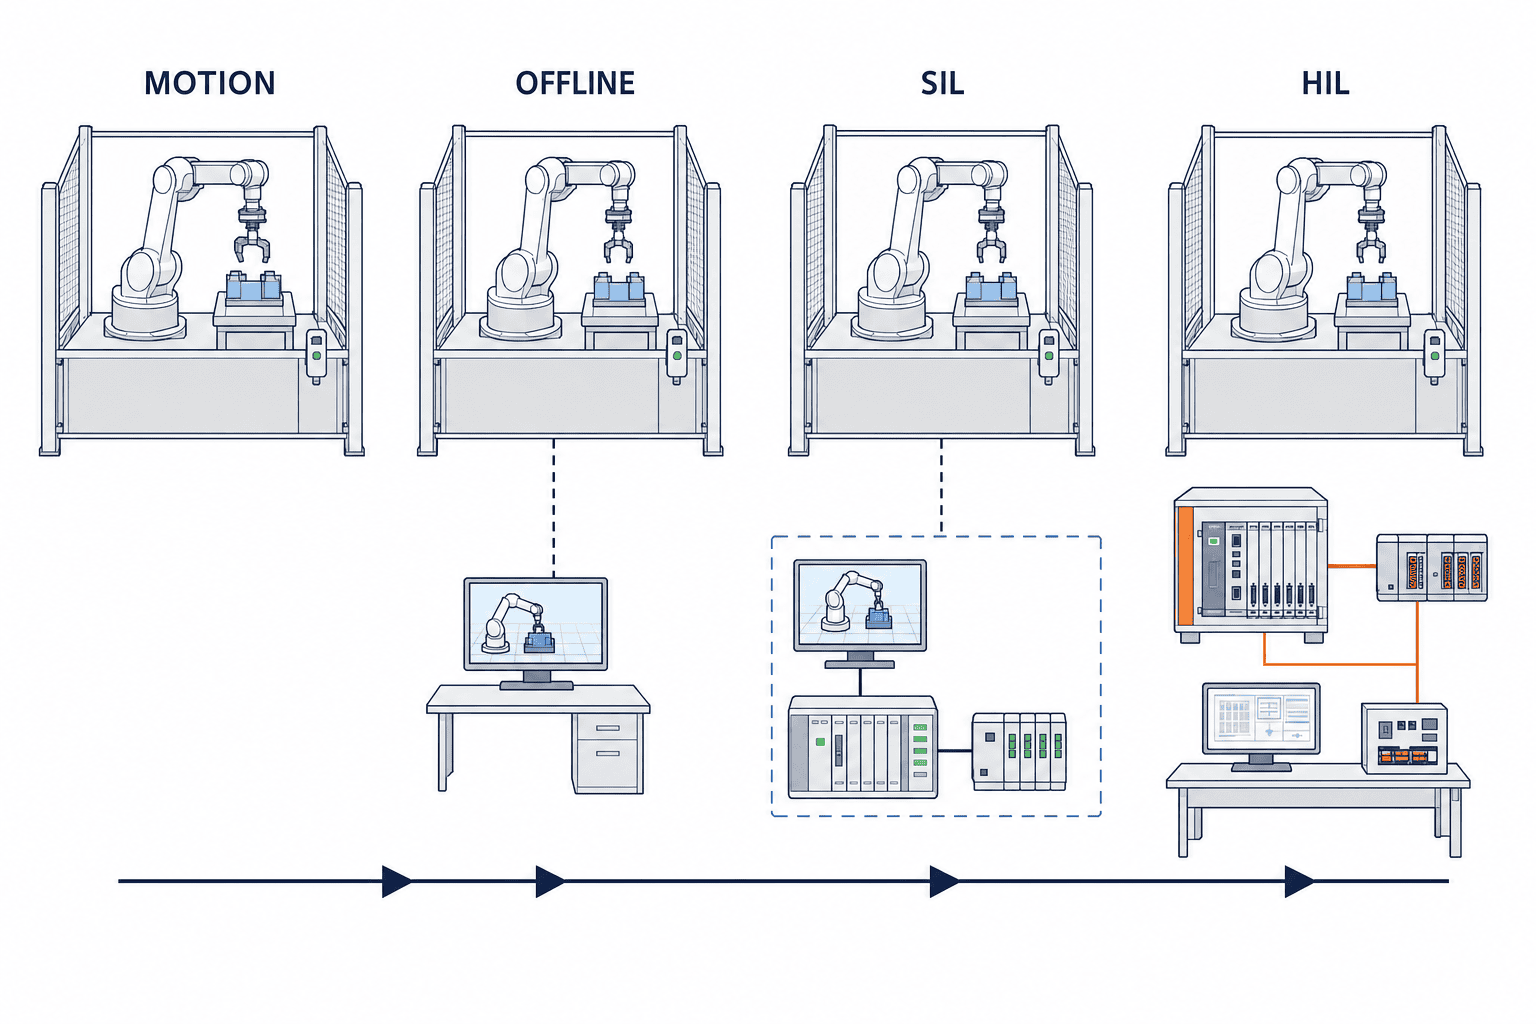
เลือกระดับต่ำสุดที่ตอบคำถามการลงทุนได้ ถ้าตรวจ layout ใช้ geometry ได้ ถ้า recovery logic เป็นความเสี่ยงต่อกำหนดส่งควรใช้ SIL และถ้า controller จริงกับจังหวะเครือข่ายมีผลจึงใช้ HIL
6 แหล่งกำเนิด sim-to-real gap
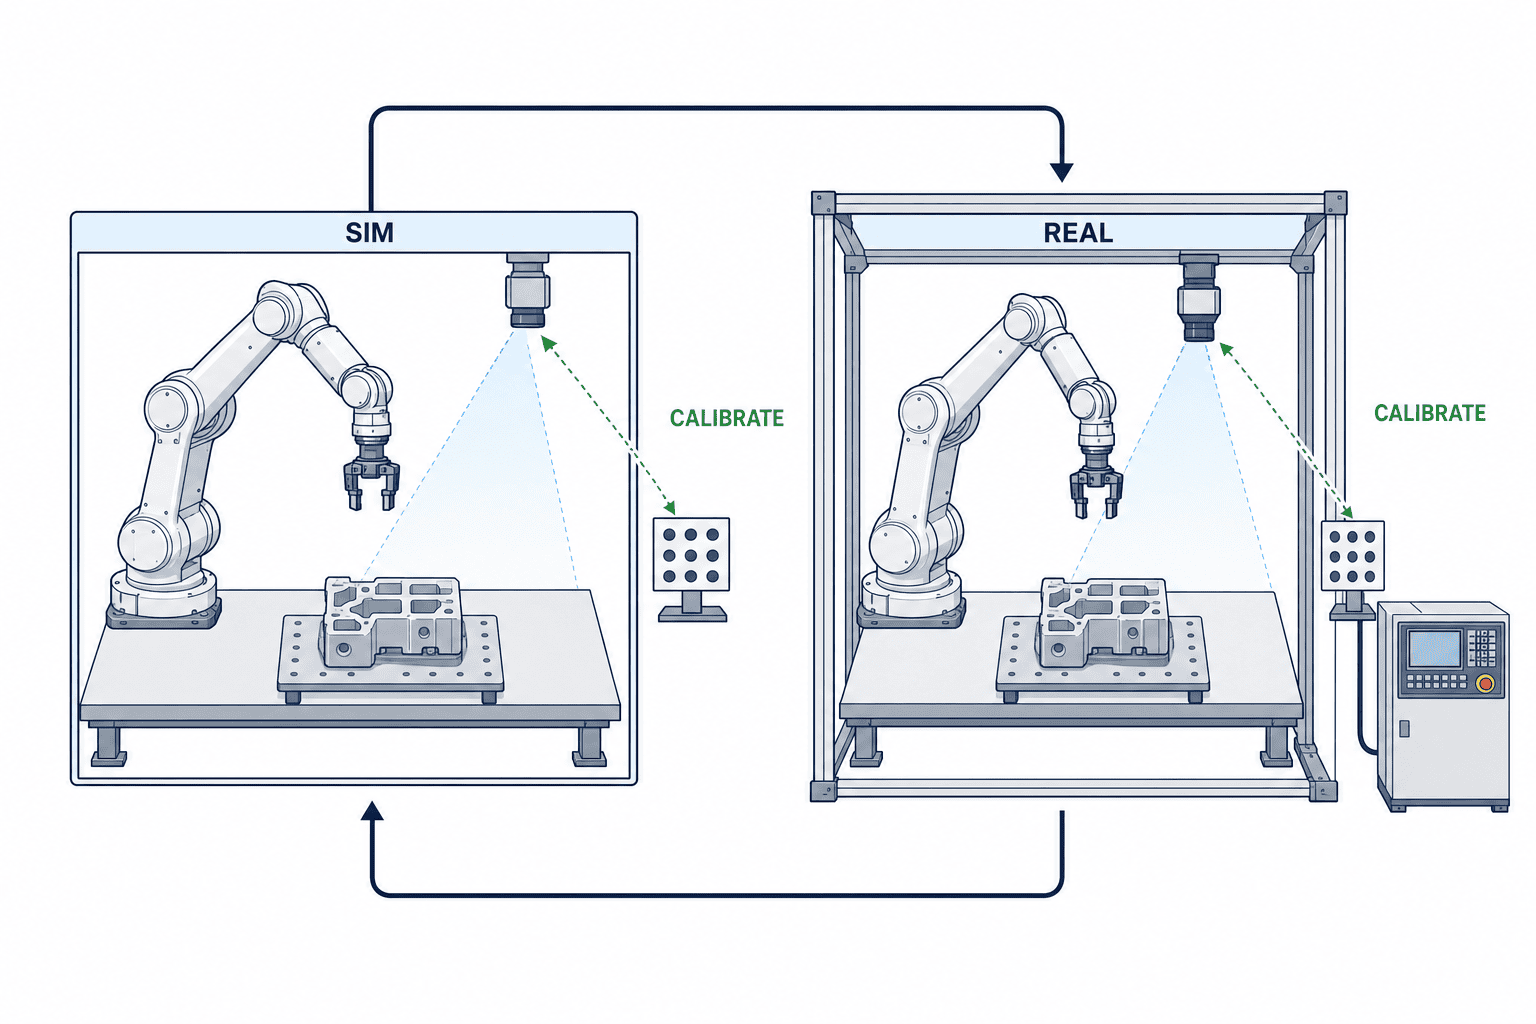
robot digital twin ไม่ใช่สำเนาความจริงทุกอย่าง แต่เป็นแบบจำลองส่วนที่จำเป็นต่อวัตถุประสงค์ ISO 23247-1:2021 ให้ภาพรวมและหลักการทั่วไปของกรอบ digital twin ในการผลิต ไม่ได้รับรอง simulator รุ่นใดหรือรับประกันความแม่นยำ RFP จึงต้องระบุ input, assumption, calibration และ tolerance แทนการพึ่งชื่อเรียก
1. Geometry และ coordinate frame
แม้ CAD ล่าสุดก็อาจขาด fixture ที่แก้หน้างาน สาย หัว bolt cover หรือขายึด sensor ต้องกำหนดวิธีวัด robot base, work frame, TCP, camera frame และ fixture origin รวมถึงผู้รับผิดชอบอัปเดต จุดที่มีผลต่อ clearance ต้องเทียบกับของจริง ไม่ใช่แบบเพียงอย่างเดียว
2. Dynamics, payload และการจับ
มวล จุดศูนย์ถ่วง inertia ความเร่ง ชิ้นงานยืดหยุ่น การตอบสนอง vacuum และการโก่งของ gripper มีผลต่อท่าทางและ cycle time เวลาจาก simulation ไม่เท่ากับเวลาผลิตที่วัดจริงโดยอัตโนมัติ ต้องบันทึกความต่างเป็นช่วงของ cycle
3. Controller และ firmware
แขนหุ่นยนต์รุ่นเดียวกันอาจทำงานต่างกันตาม controller generation, firmware, option, interpolation, speed limit และ safety configuration ต้องมีตารางจับคู่ virtual controller กับอุปกรณ์จริง
4. PLC, I/O และเวลาเครือข่าย
response delay, signal bounce, timeout, retry, power recovery และ manual reset เป็น gap ที่พบบ่อย ใน SIL/HIL ต้องตรึง PLC scan, communication update, time sync และค่าเริ่มต้นของ signal แล้วเก็บไว้ใน log
5. Sensor แสง และวัสดุ
Vision เปลี่ยนตามความสว่าง การสะท้อน สี ตำแหน่ง พื้นหลัง เลนส์สกปรก และ lot วัสดุ NVIDIA ระบุ Isaac Sim เป็น open-source reference framework สำหรับ physics-based simulation, synthetic data และ SIL/HIL เอกสารอธิบายการแปลง CAD/URDF และข้อมูลจริงเป็น USD พร้อมเปลี่ยนแสง การสะท้อน สี และตำแหน่งได้ แต่การผ่านด้วยข้อมูลสังเคราะห์ไม่รับประกันภาพจริง ต้องกันตัวอย่างจริงที่ไม่ได้ใช้ปรับระบบไว้ทดสอบใน SAT
6. การสึกและความแปรปรวนหน้างาน
Backlash การสั่นของพื้น ฝุ่น tool wear ตำแหน่งป้อนคลาด และการแทรกแซงของพนักงานไม่อาจจำลองได้ครบ ให้ย้ายสิ่งเหล่านี้ไป residual-risk register และผูกกับ test case บนเซลล์จริง
สัญญาข้อมูลและโมเดลใน RFP
อย่าซื้อเพียง “simulation หนึ่งชุด” แต่ให้กำหนด input ที่จำเป็นต่อการสร้างและรันซ้ำ สำหรับทุก input ระบุผู้ให้ เวอร์ชัน หน่วย coordinate system วันที่รับ ผู้อนุมัติ และ assumption ที่อนุญาตเมื่อข้อมูลขาด
| กลุ่มข้อมูล | Input ขั้นต่ำ | การตรวจรับ | ผู้เป็นเจ้าของ/อัปเดต |
|---|---|---|---|
| Geometry | CAD revision, fixture, เครื่อง, รั้ว, พื้นที่สาย | มิติสำคัญ ความต่างจากของจริง ชิ้นส่วนที่ขาด | Mechanical design และโรงงาน |
| Robot | รุ่น controller firmware option | เทียบ nameplate และ backup | Robot SIer |
| Tool | TCP มวล จุดศูนย์ถ่วง inertia เวลาเปิดปิด | calibration และ payload setting | ผู้ขาย tool และ SIer |
| Workpiece | tolerance วัสดุผิว และช่วง pose | ตัวอย่าง nominal และ boundary | Quality และ production engineering |
| Control | PLC/HMI revision, I/O, tag, state | เทียบ source-control commit | Control engineer |
| Sensor | รุ่น FOV resolution latency ช่วงแสง | configuration จริง calibration ชุด hold-out | Vision/sensor owner |
| Time | จุดเริ่ม/จบ cycle exclusion และ stop | เทียบเวลา PLC/MES/video | IE และ control |
| Test | scenario ID สถานะเริ่ม input expected result | รันอัตโนมัติและ export หลักฐาน | Plant acceptance owner |
นิยาม cycle time ให้ชัดว่าเริ่มเมื่อพบชิ้นงานจนรับชิ้นต่อไปได้ หรือเฉพาะเวลาที่เครื่องทำงาน รวมเวลารอ robot, upstream starvation, cleaning หรือ tool change หรือไม่ รายงานแยก product, mode และ bottleneck ไม่ใช่ค่าเฉลี่ยเดียว
เชื่อม CAD, robot programme, PLC, HMI, vision setting, scenario และ log กับ release ID เดียว หากแก้สิ่งใดหลังผ่าน ต้องรัน regression case ที่ได้รับผลกระทบ สิ่งส่งมอบต้องมี manifest นี้ ไม่ใช่ไฟล์สุดท้ายอย่างเดียว
Acceptance matrix: แยก simulation pass ออกจาก FAT/SAT pass
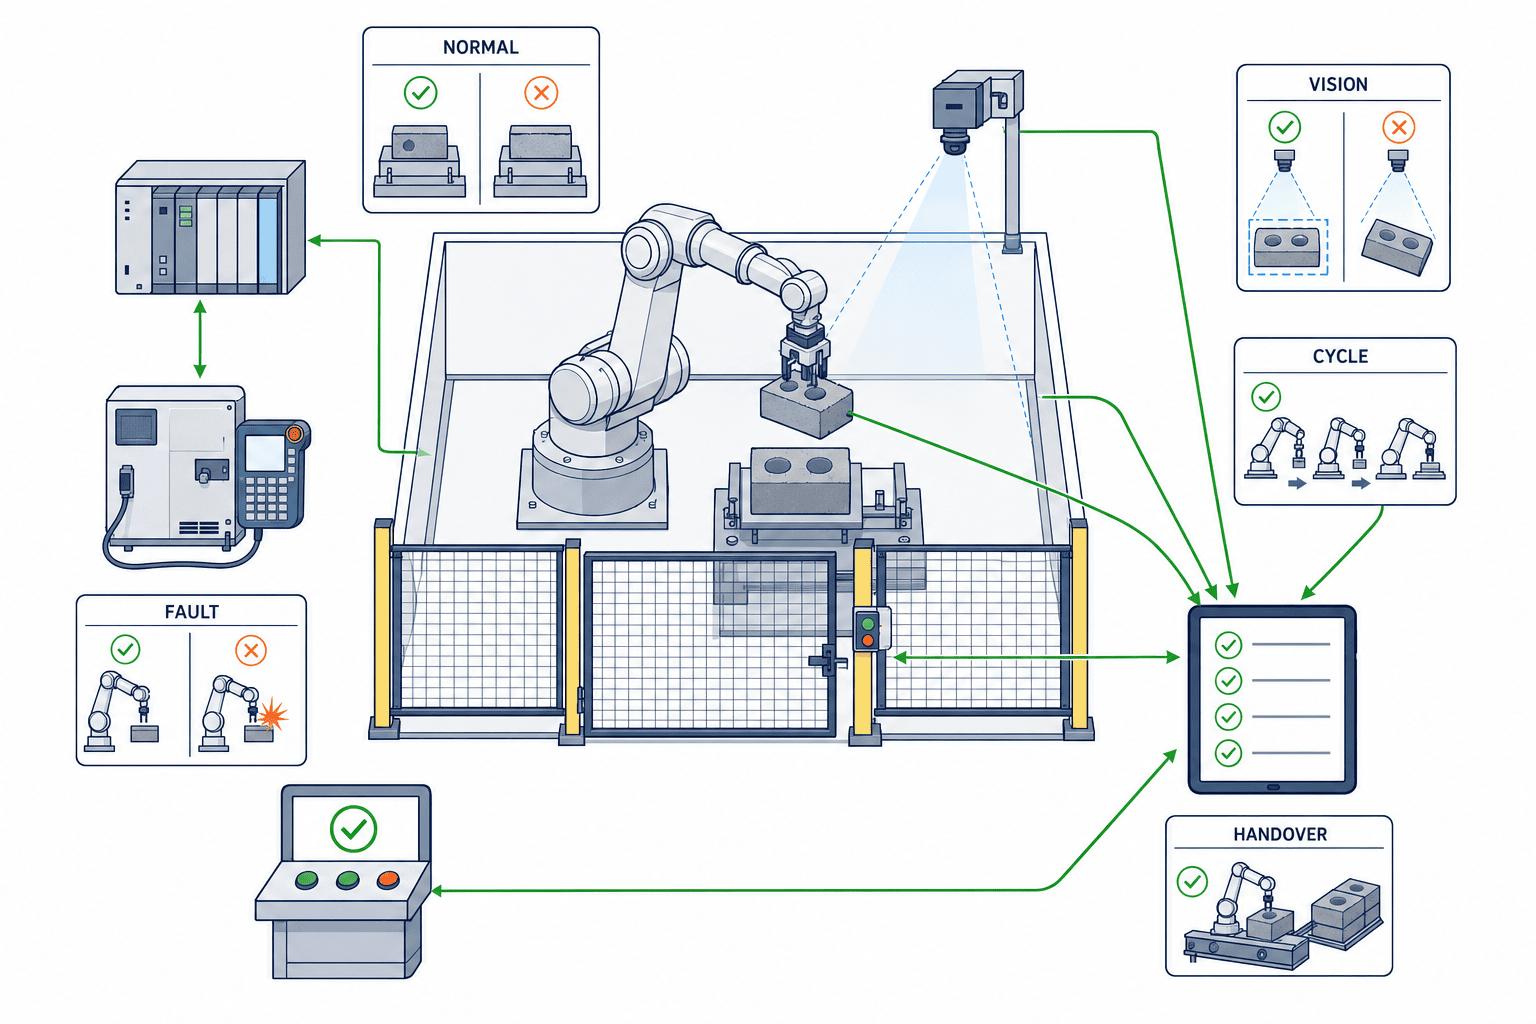
แต่ละความเสี่ยงต้องมีเกณฑ์ virtual confirmation ทางกายภาพ tolerance หลักฐาน และเจ้าของ
| กลุ่มทดสอบ | ตัวอย่างเกณฑ์ผ่านใน virtual | สิ่งที่คงไว้ตรวจ FAT/SAT | หลักฐานบังคับ |
|---|---|---|---|
| Normal | state transition ตรงทุก product | continuous run ด้วย I/O และงานจริง | scenario log, version, video |
| Boundary | ไม่มีผลลัพธ์ค้างในช่วง dimension/pose/payload | limit sample และวัด fixture | input output และเหตุผล exclusion |
| Fault recovery | ฟื้นจาก sensor หาย จับพลาด และ stop อย่างปลอดภัย | ตัดสาย reset และ power restart | ขั้นตอน alarm recovery time |
| Collision | clearance ต่ำสุดตามที่ตกลง | วัดสาย การโก่ง และติดตั้งจริง | คู่ใกล้สุด ระยะ ท่าทาง |
| Cycle | segment time อยู่ใน tolerance | วัด distribution บน controller จริง | segment log wait cause delta |
| Vision | ผ่าน scene ที่แปรและ hold-out synthetic | ภาพจริงที่ไม่เคยปรับและชิ้นขอบเขต | data version confusion matrix failure |
| Traceability | test ผูก requirement code model | backup ตรงกับเซลล์จริง | trace matrix checksum |
| Handover | workstation อื่นรันได้ | วิศวกรโรงงานทำตามขั้นตอนได้ | runbook licence training record |
ตัวเลขต้องเป็น assumption ของโครงการ
ให้ C_req เป็น clearance ที่ต้องการ C_min เป็นค่าต่ำสุดจาก simulation T_sim เป็น cycle จำลอง T_real เป็น median ใน SAT และ δ เป็น tolerance ที่ตกลง อาจเขียน C_min ≥ C_req และ |T_real − T_sim| / T_real ≤ δ แต่บทความนี้ไม่ได้กำหนดค่า C_req หรือ δ เป็นมาตรฐาน ต้องตัดสินตามหุ่นยนต์ tool สาย hazard process capability และความละเอียดการวัด
อย่ารับเพียงค่าเฉลี่ย cycle ต้องเก็บ outlier และสาเหตุ Vision ต้องรายงาน recall ต่อ class, false detection, reject rate และ latency แทน accuracy ค่าเดียว ส่วน safety function ต้องผ่าน risk assessment มาตรฐานที่เกี่ยวข้องและ physical validation อย่างเป็นทางการ
ทำผลทดสอบทุกกรณีให้เป็นชุดหลักฐานที่ทำซ้ำได้
เพื่อไม่ให้การประชุมรับมอบจบด้วยคำว่า “สัปดาห์ที่แล้วยังทำงานได้” ต้องบันทึกทุก scenario ในหน่วยหลักฐานเดียวกัน อย่างน้อยประกอบด้วยรหัส requirement, รหัส scenario, วันเวลาและผู้ทดสอบ, รุ่น release ของโมเดล, version ของ robot/PLC/HMI/vision, สภาวะเริ่มต้น, input, ผลที่คาดหวัง, ผลที่วัดได้, คำตัดสิน, จุดอ้างอิง log และข้อจำกัดที่ทราบ Video ช่วยให้เข้าใจเหตุการณ์ แต่เพียงอย่างเดียวพิสูจน์ลำดับ signal หรือ version ของ code ไม่ได้ จึงต้องใช้ร่วมกับ log ที่เครื่องอ่านได้
เมื่อไม่ผ่าน อย่าเขียนเพียง “ปรับแล้วทดสอบใหม่” ให้แยกสาเหตุเป็นสี่กลุ่ม ข้อบกพร่องของโมเดลคือ CAD, คุณสมบัติทางกายภาพ, timing หรือเงื่อนไข sensor แทนความจริงไม่พอ ข้อบกพร่องการติดตั้งคือ code ของ PLC, robot, HMI หรือ vision ไม่ตรง requirement ข้อบกพร่องการทดสอบคือ initial condition, ground truth, เครื่องมือวัด, synchronization หรือขั้นตอนไม่เหมาะสม ส่วน residual variation มีอยู่จริงแต่เกินขอบเขตโมเดลที่ตกลงและต้องย้ายไป SAT การจำแนกนี้ป้องกันการแก้ปัญหาโมเดลด้วยการจูนหน้างาน หรือปล่อย software defect ในชื่อ simulation error
การทดสอบซ้ำต้องรวมทั้ง case ที่แก้และ case ที่เคยผ่านแต่ได้รับผลกระทบ ตัวอย่างเช่นการเปลี่ยน TCP อาจกระทบ reach, ระยะใกล้สุด, ท่าของสาย, ช่วง cycle และมุมมองกล้อง Trace matrix ที่เชื่อม requirement, ส่วนของโมเดล และ test ช่วยอธิบายขอบเขต regression ไม่จำเป็นต้องรันทุก case ทุกครั้ง แต่ case ที่ตัดออกต้องมีเหตุผลบันทึกไว้
ผู้รับผิดชอบการรับมอบฝั่งโรงงานควรลองอ่านชุดหลักฐานก่อนสัปดาห์สุดท้าย แม้เจ้าหน้าที่คุณภาพไม่มี simulator เฉพาะทาง ก็ควรตามได้ว่าตรวจ requirement ใด ใช้ version ไหน ใส่ค่าอะไร และเหตุใดจึงผ่าน หากสภาพแวดล้อมรันอยู่เฉพาะบน cloud ของผู้ขาย ต้องตกลงสิทธิ์ดู export และ rerun หลังจบสัญญา รวมถึงระยะเก็บข้อมูล การเป็นเจ้าของไฟล์โมเดลอย่างเดียวไม่มีประโยชน์หากไม่มี licence, plug-in หรือเครื่องมือแปลงที่จำเป็น
ถ้านับจำนวน defect เป็นผลลัพธ์ ต้องบันทึก severity และขั้นที่พบด้วย อย่าทำให้ผลดูสูงด้วยความคลาดเคลื่อนหน้าจอเล็กน้อยจำนวนมาก ให้บันทึกผลกระทบหากไปพบที่เครื่องจริง เวลาที่ใช้แก้ และการเปลี่ยน requirement หรือชิ้นส่วนมาตรฐานเพื่อป้องกันซ้ำ วิธีนี้แยกประโยชน์ของ virtual commissioning ออกจากการที่คุณภาพงานวิศวกรรมโดยรวมดีขึ้น
แยกรายการที่ปิดไม่ได้ด้วยการทดสอบเสมือน
ตั้งแต่ RFP ให้แบ่งรายการรับมอบเป็นสามกลุ่ม: ปิดได้ใน simulation, ต้องตรวจใน FAT และตรวจได้หลังติดตั้งใน SAT เท่านั้น เส้นทาง robot, ลำดับ PLC และ logic การฟื้นตัวทดสอบล่วงหน้าได้ แต่พฤติกรรมสายจริง การโก่ง fixture ความแปรปรวนของชิ้นงานสึก การสั่นพื้น แสงหน้างาน การแทรกแซงของ operator และความหนาแน่นของ network ต้องใช้สภาพจริง การเก็บข้อหนึ่งไว้ตรวจจริงไม่ใช่ความล้มเหลว หากย้ายเข้าสู่แผน physical test อย่างตั้งใจ สำหรับทุกข้อที่เหลือ ต้องบันทึกเหตุผลที่อยู่นอกโมเดล ผลกระทบที่คาด มาตรการชั่วคราว physical test case, owner, สภาพอุปกรณ์, วิธีวัด, กำหนดเวลา, เกณฑ์รับ และเส้นทางย้อนกลับเมื่อไม่ผ่าน หากเขียนเพียง “อยู่นอก simulation scope” ขอบเขตความรับผิดชอบจะคลุมเครือ และทั้งผู้ขายกับโรงงานอาจคิดว่าอีกฝ่ายเป็นผู้ตรวจ
ต้องตกลงวิธีนำการเปลี่ยนแปลงของเซลล์จริงกลับเข้าโมเดลด้วย หากหน้างานขยับตำแหน่ง sensor เปลี่ยนทางสาย ขนาด fixture หรือ PLC timer แต่ไม่แก้โมเดล มูลค่าการนำกลับใช้จะลดลงอย่างรวดเร็ว Baseline สุดท้ายต้องตรงกับเซลล์ที่ commissioning แล้ว และความต่างที่ยังไม่แก้ต้องอยู่ในทะเบียนข้อจำกัดที่ทราบ
แผนโครงการนำร่อง 90 วัน
90 วันไม่ใช่เพียงช่วงสร้างโมเดล แต่เป็นช่วงวัดความต่างระหว่างโมเดลกับโรงงานและแปลงเป็นหลักฐานสำหรับ RFP ระยะผลิตจริง
| ช่วง | เป้าหมาย | งานหลัก | Gate deliverable |
|---|---|---|---|
| สัปดาห์ 1–2 | Scope/baseline | เซลล์ failure mode เวลาดีบักเดิม cycle definition data owner | requirement และ matrix ที่อนุมัติ |
| สัปดาห์ 3–4 | Build | CAD frame TCP control version I/O sensor assumption | executable model v1 |
| สัปดาห์ 5–7 | Virtual test | normal boundary fault recovery collision cycle vision | result และ defect ticket |
| สัปดาห์ 8–9 | Physical reconciliation | วัดมิติ segment time I/O ภาพ และ calibration target | sim-to-real delta table |
| สัปดาห์ 10–11 | Gap correction | แยกสาเหตุ model implementation measurement residual variation และ retest | release candidate และรายการค้าง |
| สัปดาห์ 12 | เตรียมตัดสินใจและส่งมอบ | rerun อิสระ ทบทวนคุณค่า ขอบเขตจริง และอบรม | ร่างคำตัดสินและชุดส่งมอบ |
| วันที่ 85–90 | Final gate และช่วงสำรอง | ตรวจ gap ค้าง อนุมัติ retest สำรอง และโอนความรับผิดชอบ | Go/Conditional/No-Go package |
ตรึงเกณฑ์ในสัปดาห์ 2 และควบคุมการแก้ภายหลัง ห้ามจบเมื่อ virtual ผ่านครั้งแรก การเทียบกับเซลล์จริงคือช่วงพิสูจน์ว่าโมเดลใช้ตัดสินใจได้หรือไม่ 12 สัปดาห์เท่ากับ 84 วัน จึงกัน 6 วันที่เหลือไว้สำหรับ retest ของ gap ค้าง การอนุมัติสุดท้าย และการโอนความรับผิดชอบ
เกณฑ์ Go/Conditional/No-Go
- Go: requirement สำคัญผ่าน residual risk มี SAT case และ owner และวิศวกรคนอื่นรันซ้ำได้
- Conditional: ยังมีช่องว่างข้อมูลหรือโมเดลในขอบเขตจำกัด พร้อมกำหนดเวลา ค่าใช้จ่าย ผู้รับผิดชอบ และ retest ที่ตกลงแล้ว
- No-Go: case สำคัญทำซ้ำไม่ได้ ผลไม่ผูก version อธิบายความต่างกับเครื่องจริงไม่ได้ หรือไม่มีสิทธิ์นำโมเดลกลับใช้
หน้าจอสวยและ robot เคลื่อนไหวไม่ใช่เกณฑ์รับมอบ ต้องรายงานทั้ง defect ที่พบเร็วและ defect สำคัญที่ virtual test พลาด
แบบจำลองต้นทุนที่ไม่สร้างราคาตลาดขึ้นเอง
ใช้ตัวแปรเพราะ licence จำนวน robot อัตราวิศวกรและ safety scope ต่างกัน:
C_total = C_model + C_licence + C_compute + C_integration + C_testdata + C_calibration + C_training + C_maintenance
V_avoided = H_debug × R_team + H_stop × R_stop + C_prototype + C_rework + V_reuse
Net value = V_avoided − C_total
H_debug คือเวลาดีบักหน้างานที่หลีกเลี่ยง และ R_team คือต้นทุนต่อชั่วโมงรวมของทีมที่เกี่ยวข้อง H_stop คือเวลาหยุดผลิตที่หลีกเลี่ยง และ R_stop คือต้นทุนค่าเสียโอกาสต่อชั่วโมงที่หยุด C_prototype คือต้นทุนต้นแบบที่หลีกเลี่ยง C_rework คือต้นทุนแก้เครื่องจริงที่หลีกเลี่ยง และ V_reuse คือมูลค่าการนำโมเดลไปใช้กับสินค้า/ไลน์อื่นจริง ต้องวัดเวลาที่ลดได้จากส่วนต่างระหว่าง baseline ที่ตกลงกับบันทึกโครงการ ไม่ใช้ตัวเลขขาย และนับ reuse เฉพาะเมื่อพิสูจน์ว่าใช้ได้จริง
กล่องข้อมูลจากผู้ขาย: ใช้เป็นบริบท ไม่ใช่ค่า ROI
ABB และ NVIDIA ระบุว่า RobotStudio HyperReality ผสาน RobotStudio กับการจำลองทางฟิสิกส์ของ Omniverse เพื่อลด sim-to-real gap โดย ABB ระบุกำหนดให้บริการทั่วไปครึ่งหลังปี 2026 หลังทดลองกับลูกค้าที่เลือกไว้ ข่าวเดือนมีนาคม 2026 ของ ABB ยังกล่าวอ้างความแม่นยำสูงสุด 99% ลด setup/commissioning สูงสุด 80% ลดต้นทุนสูงสุด 40% เร็วขึ้น 50% และ Absolute Accuracy ลด nominal positioning error จาก 8–15 mm เหลือราว 0.5 mm ตัวเลขเหล่านี้เป็นคำกล่าวอ้างเฉพาะผู้ขาย ไม่ใช่ benchmark อิสระ และห้ามเหมารวมกับทุก robot, camera, process หรือ plant
Siemens ระบุในหน้าบริการว่า virtual commissioning ลด real commissioning ได้สูงสุด 70% ซึ่งเป็นคำกล่าวอ้างของผู้ให้บริการเช่นกัน ควรใช้เป็นบริบทและแทนด้วยผลวัดจาก pilot ก่อนอนุมัติ business case
ทำเองหรือจ้าง SIer
การทำเองเหมาะเมื่อโรงงานเปลี่ยนสินค้าเป็นประจำ นำโมเดลกลับใช้ และถือ source ด้าน mechanical/control ได้ การจ้าง SIer ช่วยเข้าถึงผู้เชี่ยวชาญเครื่องมือ หุ่นยนต์ และ HIL ได้เร็ว แนวทางผสมคือให้ SIer สร้างโมเดล แต่โรงงานถือ requirement, acceptance, physical measurement และ release approval
เรื่องภาระการสอนและการจ้างภายนอกดู การสอนและโปรแกรมหุ่นยนต์ หากเป็นงานเชื่อมให้รวมความแปรปรวนกระบวนการจาก AI Welding Agent และการติดตั้งหุ่นยนต์ และสำหรับการทำงานร่วมกับคนให้อ่าน คู่มือการติดตั้ง Collaborative Robot โดยไม่ใช้ simulation แทนการตรวจความปลอดภัยจริง
12 คำถามถึง SIer
- Requirement ใดตรวจด้วย geometry, offline, SIL หรือ HIL
- Virtual controller เทียบ controller/firmware จริงรุ่นใด
- บันทึก CAD ที่ขาดและ assumption อย่างไร
- ใครวัดและอนุมัติ TCP, payload, inertia และ frame
- พิสูจน์ PLC/HMI/I/O version ที่ทดสอบอย่างไร
- นิยาม cycle start/end และ downtime อย่างไร
- รัน fault, communication loss และ restart ซ้ำได้หรือไม่
- จัดการ vision variation และ hold-out real sample อย่างไร
- หลัง virtual pass ยังเหลือ SAT case ใด
- ส่งมอบ model script log licence และ training อะไรบ้าง
- โรงงานรันบน workstation อื่นได้หรือไม่
- ใครรับผิดชอบ change, regression, maintenance และ data rights
Checklist การจัดซื้อและรับมอบ
- [ ] ระบุความเสี่ยงและสิ่งที่ simulation ไม่ได้อ้างว่าจะพิสูจน์
- [ ] Requirement ทุกข้อมีระดับตรวจ 1 ใน 4
- [ ] เวอร์ชัน CAD, control, TCP, payload, I/O, sensor มีเจ้าของ
- [ ] Normal, boundary, fault, recovery มี scenario ID
- [ ] นิยาม clearance/cycle, tolerance และวิธีวัดตกลงแล้ว
- [ ] Vision test มี variation และ physical sample ที่ไม่ใช้ปรับ
- [ ] เกณฑ์ simulation, FAT และ SAT แยกกัน
- [ ] ผลย้อนกลับถึง requirement, code, model และ log version
- [ ] sim-to-real gap และ residual risk มองเห็นได้
- [ ] โรงงานได้รับทรัพย์สินที่รันซ้ำและเงื่อนไข licence ที่ใช้ได้
- [ ] ประโยชน์วัดจาก baseline โรงงาน ไม่ใช่หัวข้อโฆษณา
- [ ] มีผู้ตัดสิน Go/Conditional/No-Go หลัง 90 วัน
FAQ
Robot simulation ทำให้ไม่ต้อง FAT/SAT จริงได้หรือไม่
ไม่ได้ ความคลาดติดตั้ง การเคลื่อนของสาย การสึก การสื่อสารจริง แสง วัสดุ และ safety function ยังต้องตรวจจริง Virtual commissioning ช่วยให้ FAT/SAT เน้นความเสี่ยงคงเหลือสูงสุด
Offline programming ต่างจาก virtual commissioning อย่างไร
Offline programming เตรียม path ท่าทางและ robot code นอกเซลล์ ส่วน virtual commissioning ต่อ PLC/HMI หรือ control software ที่เทียบของจริงกับ digital twin เพื่อตรวจ state, I/O, recovery และ timing
Robot digital twin ต้องแม่นกี่เปอร์เซ็นต์
ไม่มีเปอร์เซ็นต์เดียวที่ใช้ได้ ต้องกำหนด error/tolerance แยกตามมิติ TCP clearance cycle segment และ vision outcome และแยกค่าจากผู้ขายออกจากเกณฑ์โรงงาน
รับมอบ vision ใน sim-to-real อย่างไร
เปลี่ยนแสง reflection สี และ pose ใน simulation แล้วทดสอบภาพและชิ้นงานจริงที่ไม่ใช้ปรับระบบ รายงาน recall ต่อ class, false detection, reject และ latency
ผลส่งมอบขั้นต่ำของ pilot 90 วันคืออะไร
Requirement ที่อนุมัติ input/assumption register โมเดลที่รันได้ control ที่มี version test/expected result log ตาราง delta residual risk คู่มือรันซ้ำ licence/ownership และ gate decision
เปรียบเทียบค่า virtual commissioning อย่างไร
รวมค่า model, licence/compute, integration, test data, calibration, training และ maintenance แล้วเทียบกับ on-site debug, downtime, prototype, rework ที่ลดได้และ reuse value ที่พิสูจน์ได้
สรุป
ความสำเร็จของการนำ robot simulation มาใช้ไม่ได้อยู่ที่ภาพเคลื่อนไหวสวย แต่คือการแปลงความเสี่ยงเป็น test, tolerance, evidence และ ownership ที่เขียนใน RFP ได้ เลือก geometry, offline programming, SIL และ HIL ตามคำถาม แยก virtual acceptance จาก FAT/SAT จริง และใช้ 90 วันวัด sim-to-real gap หากโรงงานได้รับโมเดลที่รันซ้ำได้พร้อม residual-risk register การลงทุนจะต่อยอดไปสินค้าและไลน์ถัดไปได้
หากกำลังจัดทำ RFP สำหรับ robot cell, acceptance matrix ของ virtual commissioning หรือขอบเขต pilot 90 วันในโรงงานไทย/อาเซียน สามารถ ปรึกษา TOMAS TECH ได้ตั้งแต่ขั้นกำหนดงาน เราช่วยแยกสิ่งที่ควรพิสูจน์ใน simulation ออกจากสิ่งที่ต้องคงไว้ในแผนรับมอบจริง
แหล่งอ้างอิง
- ABB, “ABB Robotics and NVIDIA white paper defines transformative impact of Physical AI on manufacturing”: https://www.abb.com/global/en/news/137409/abb-robotics-and-nvidia-white-paper-defines-transformative-impact-of-physical-ai-on-manufacturing
- ABB, “ABB Robotics partners with NVIDIA to deliver industrial-grade Physical AI at scale”: https://www.abb.com/global/en/news/134030/prsrl-abb-robotics-partners-with-nvidia-to-deliver-industrial-grade-physical-ai-at-scale
- NVIDIA, “Isaac Sim”: https://developer.nvidia.com/isaac/sim/
- NVIDIA, “Omniverse Enterprise documentation”: https://docs.omniverse.nvidia.com/enterprise/latest/
- Siemens, “Robotics virtual commissioning”: https://www.siemens.com/en-gb/technology/robotics-virtual-commissioning/
- Siemens, “Virtual Commissioning of Machines—Getting Started”: https://cache.industry.siemens.com/dl/files/943/109758943/att_1265915/v1/Manual_VirtualCommissioningOfMachines_GettingStarted_V1.0.1_EN.pdf
- Siemens, “Virtual commissioning services”: https://www.siemens.com/en-us/products/industrial-digitalization-services/virtual-commissioning/
- ISO, “ISO 23247-1:2021”: https://www.iso.org/standard/75066.html


