


ทุกครั้งที่รุ่นสินค้าเพิ่มขึ้น ไลน์ก็หยุดเพื่อเปลี่ยนรุ่นนานขึ้น ต้องถอดชิ้นส่วนเปลี่ยนรุ่น (Change parts) ใส่ชุดใหม่ ปรับตำแหน่ง ทดลองเดินเครื่อง แล้วรุ่นถัดไปจึงเริ่มไหลได้ ไลน์ประกอบและบรรจุภัณฑ์แบบนี้ได้รับข้อเสนอจากผู้ผลิตเครื่องจักรหรือ SI บ่อยขึ้นว่า “ถ้าใช้ระบบลำเลียงแบบลิเนียร์ การเปลี่ยนรุ่นทำได้ด้วยซอฟต์แวร์ และเปลี่ยนระยะพิทช์ได้อย่างอิสระ” แต่ถึงจะอ่านเอกสารข้อเสนอแล้ว ก็ยังไม่รู้ว่ากระบวนการของเราจะคุ้มทุนจริงหรือไม่ ควรเลือกวิธีไหน ควรระบุสเปกอะไร และควรทดสอบอะไรตอนตรวจรับ บทความนี้เป็นคู่มือเชิงปฏิบัติสำหรับผู้รับผิดชอบงานวิศวกรรมการผลิตและการลงทุนเครื่องจักร ในโรงงานญี่ปุ่นที่ผลิตชิ้นส่วนอิเล็กทรอนิกส์ แบตเตอรี่ เครื่องมือแพทย์ สินค้าอุปโภค บรรจุภัณฑ์อาหาร และชิ้นส่วนยานยนต์ในประเทศไทย (และอาเซียน) เพื่อรวบรวมข้อมูลประกอบการตัดสินใจภายในองค์กรเรื่องการเลือกระบบลำเลียงแบบลิเนียร์
ข้อเสนอหลักของบทความนี้มีเพียงข้อเดียว ระบบลำเลียงแบบลิเนียร์ไม่ใช่ “คอนเวเยอร์ที่เร็วกว่า” แต่เป็น “การลำเลียงที่เปลี่ยนการเคลื่อนที่ได้ทีละแคร์ริเออร์” กระบวนการที่จะคุ้มทุนมีเฉพาะกระบวนการที่บอกเป็นตัวเลขได้อย่างน้อยหนึ่งข้อจากต่อไปนี้ (1) เปลี่ยนรุ่นบ่อย (2) เวลาหรือความแม่นยำในการหยุดที่ต้องการต่างกันในแต่ละกระบวนการ (3) ต้องการทำงานแปรรูป ตรวจสอบ หรือซิงโครไนซ์บนตัวลำเลียง ดังนั้นลำดับการดำเนินงานจึงเป็นดังนี้ (1) วัดว่าการลำเลียงแบบระยะพิทช์คงที่มีปัญหาอะไร ด้วยเวลาเปลี่ยนรุ่น เวลารอ และความแม่นยำ (2) ดูก่อนว่าการปรับปรุงการเปลี่ยนรุ่นของเครื่องจักรเดิม (ทำชิ้นส่วนเปลี่ยนรุ่นให้ง่ายขึ้น) ลดเวลาได้เท่าไร (3) นำระบบลำเลียงแบบลิเนียร์มาใช้เฉพาะ “ส่วนที่มีมูลค่าเพิ่มสูง” ที่ยังไม่พอ ส่วนก่อนและหลังให้ต่อด้วยคอนเวเยอร์แบบเดิม (4) น้ำหนักบรรทุก ความเร็ว อัตราเร่ง และความแม่นยำถูกกำหนดเป็นชุดเดียวกัน จึงต้องตรวจค่าที่ผู้ผลิตประกาศด้วยน้ำหนักของชิ้นงานและจิ๊กของเราเอง (5) รวมเรื่องความปลอดภัย (การหยุดในระดับแคร์ริเออร์) และการบำรุงรักษาซอฟต์แวร์ (ใครเป็นผู้แก้สูตรการผลิตและโปรไฟล์การเคลื่อนที่) ไว้ในขอบเขตการสั่งซื้อ
ต่อไปนี้จะเรียบเรียงตามลำดับนี้ สเปกผลิตภัณฑ์ทั้งหมดเป็นค่าที่ผู้ผลิตประกาศ ไม่ใช่ค่าที่บุคคลที่สามตรวจสอบ ผลิตภัณฑ์ที่ยกมาเป็นเพียงตัวอย่าง ไม่ได้ครอบคลุมทั้งหมด และไม่ได้แนะนำผู้ผลิตรายใดเป็นพิเศษ กรณีศึกษาเป็นสิ่งที่ผู้ขายเผยแพร่ และไม่มีกรณีใดเป็นของโรงงานในประเทศไทย ส่วนการประมาณต้นทุนใช้ตัวเลขสมมติที่ตั้งขึ้นเพื่อบทความนี้
ทำไมโรงงานในไทยจึงต้องพิจารณาการเลือกระบบลำเลียงแบบลิเนียร์ในตอนนี้
ก่อนอื่นมาดูความเคลื่อนไหวของภาคการผลิตไทยในปี 2026
ตามรายงานของ Reuters (เผยแพร่ใน The Star) ดัชนีผลผลิตอุตสาหกรรม (MPI) เดือนสิงหาคม 2026 ที่กระทรวงอุตสาหกรรมประกาศ เพิ่มขึ้น 4.44% เมื่อเทียบกับเดือนเดียวกันของปีก่อน สูงกว่าค่าคาดการณ์จากผลสำรวจของ Reuters (เพิ่มขึ้น 1.0%) ปัจจัยหนุนที่ถูกระบุ ได้แก่ การผลิตชิ้นส่วนอิเล็กทรอนิกส์ที่เพิ่มขึ้น มาตรการกระตุ้นเศรษฐกิจของรัฐบาล และเงินบาทที่อ่อนค่า ตามข้อมูลของ Trading Economics ในเดือนสิงหาคมเดียวกัน อุปกรณ์สื่อสารเพิ่มขึ้น 24.41% เมื่อเทียบกับเดือนเดียวกันของปีก่อน โดยมีความต้องการที่เกี่ยวข้องกับ AI และศูนย์ข้อมูลเป็นฉากหลัง MPI เดือนกรกฎาคมเพิ่มขึ้น 3.97% เมื่อเทียบกับเดือนเดียวกันของปีก่อน กระทรวงอุตสาหกรรมได้ปรับคาดการณ์การเติบโตของผลผลิตโรงงานปี 2026 ขึ้นจากเดิม 0.0-0.5% เป็น 2.75-3.55% (เป็นค่าคาดการณ์) ทั้งนี้ กระทรวงอุตสาหกรรมได้ปรับวิธีคำนวณ MPI ในรูปแบบ “เพิ่มผลิตภัณฑ์อิเล็กทรอนิกส์ใหม่ และเปลี่ยนน้ำหนักให้สะท้อนโครงสร้างเศรษฐกิจใหม่” ตัวเลขเหล่านี้จึงเป็นตัวเลขหลังการปรับ ไม่สามารถนำไปเทียบกับชุดข้อมูลก่อนการปรับได้โดยตรง
ในทางกลับกัน ความเชื่อมั่นของภาคธุรกิจยังไม่แข็งแรง ดัชนีความเชื่อมั่นทางธุรกิจของไทย (Business Sentiment Index ซึ่งเป็นดัชนีในสายของธนาคารแห่งประเทศไทย) ที่ Trading Economics รายงาน อยู่ที่ 48.1 ในเดือนกันยายน 2026 (เดือนสิงหาคมอยู่ที่ 49.8) ต่ำกว่า 50 ติดต่อกันเป็นเวลา 9 เดือน สำหรับภาคยานยนต์ มีข้อความระบุว่าการนำเข้ารถ EV ที่เพิ่มขึ้นทำให้ความต้องการชิ้นส่วนสำหรับการผลิตในประเทศลดลง
ด้านการลงทุน ตามข่าวประชาสัมพันธ์ของ BOI (สำนักงานคณะกรรมการส่งเสริมการลงทุน) (No. 117/2569 วันที่ 23 กรกฎาคม 2026) คำขอรับการส่งเสริมการลงทุนในครึ่งแรกของปี 2026 เพิ่มขึ้น 37% เมื่อเทียบกับช่วงเดียวกันของปีก่อน เป็น 43,600 ล้านดอลลาร์สหรัฐ (ประมาณ 1.47 ล้านล้านบาท) จำนวน 1,299 โครงการ (ทั้งประเทศไทย ตามยอดคำขอ) แยกตามอุตสาหกรรม เครื่องใช้ไฟฟ้าและอิเล็กทรอนิกส์อยู่ที่ 3,560 ล้านดอลลาร์สหรัฐ (ประมาณ 120,200 ล้านบาท) 179 โครงการ และเครื่องจักร ระบบอัตโนมัติ และหุ่นยนต์อยู่ที่ 387.4 ล้านดอลลาร์สหรัฐ (ประมาณ 13,100 ล้านบาท) 82 โครงการ คำขอภายใต้มาตรการ “Smart and Sustainable Industry” ของ BOI มี 132 โครงการ มูลค่า 507.6 ล้านดอลลาร์สหรัฐ (ประมาณ 17,200 ล้านบาท) โดยมีวัตถุประสงค์เพื่อเปลี่ยนเครื่องจักรใหม่ นำเทคโนโลยีดิจิทัลมาใช้ และบูรณาการระบบอัตโนมัติและหุ่นยนต์เข้ากับการผลิตและบริการ คำขอจากญี่ปุ่นอยู่ที่ 970.1 ล้านดอลลาร์สหรัฐ (ประมาณ 32,800 ล้านบาท) 123 โครงการ ส่วนตัวเลขของ BOI ที่ New Straits Times รายงาน ในช่วง 3 ปีตั้งแต่ปี 2023 ถึงกลางปี 2026 คำขอรับการส่งเสริมการลงทุนในสาขาเซมิคอนดักเตอร์และอิเล็กทรอนิกส์ขั้นสูงมี 880 โครงการ มูลค่า 26,800 ล้านดอลลาร์สหรัฐ โดย PCB (แผงวงจรพิมพ์) มีมากที่สุดที่ 224 โครงการ มูลค่า 9,850 ล้านดอลลาร์สหรัฐ (บทความวันที่ 4 สิงหาคม 2026)
ขอกล่าวถึงสิทธิประโยชน์ด้วย ประกาศ BOI ที่ No. 4/2569 (ประกาศในราชกิจจานุเบกษาวันที่ 31 มีนาคม 2026) กำหนดมาตรการ เช่น การยกเว้นภาษีเงินได้นิติบุคคล (CIT) 50% เป็นเวลา 3 ปี สำหรับการลงทุนในระบบอัตโนมัติและหุ่นยนต์ แต่มีกลุ่มเป้าหมายเพียง 2 ประเภทเท่านั้น คือ “การผลิตรถยนต์ทั่วไป (ประเภท 3.6)” และ “การผลิต PHEV และ HEV (ประเภท 3.8)” โรงงานอิเล็กทรอนิกส์ อาหาร เครื่องมือแพทย์ และอื่นๆ ไม่อยู่ในขอบเขตของประกาศนี้ สำหรับอุตสาหกรรมการผลิตทั่วไป “มาตรการปรับปรุงประสิทธิภาพของโครงการเดิม” ภายใต้ Smart and Sustainable Industry เป็นตัวเลือกที่เป็นไปได้ คู่มือการส่งเสริมการลงทุนของ BOI (ฉบับปี 2023) กำหนดให้การปรับปรุงประสิทธิภาพด้วยการเปลี่ยนเครื่องจักรหรือระบบอัตโนมัติใหม่ได้รับการยกเว้นอากรขาเข้าเครื่องจักร และยกเว้น CIT 3 ปี (เพดาน 50% ของเงินลงทุน ไม่รวมค่าที่ดินและเงินทุนหมุนเวียน) และหากมูลค่าเครื่องจักรที่เปลี่ยนใหม่ตั้งแต่ 30% ขึ้นไปเชื่อมโยงกับอุตสาหกรรมระบบอัตโนมัติในประเทศไทย เพดานจะเป็น 100% อย่างไรก็ตาม แหล่งที่มาคือคู่มือฉบับปี 2023 ขอให้ตรวจสอบเงื่อนไขล่าสุด ณ ปี 2026 จากเอกสารต้นฉบับของ BOI
จากตัวเลขเหล่านี้ อ่านได้ว่าการผลิตและการลงทุนกำลังเติบโตโดยมีชิ้นส่วนอิเล็กทรอนิกส์เป็นแกนหลัก และมีคำขอการลงทุนเพื่อเปลี่ยนเครื่องจักรของไลน์เดิมและระบบอัตโนมัติด้วย ในไลน์เหล่านั้น การเปลี่ยนรุ่นบ่อยครั้ง และความแตกต่างด้านเวลาและความแม่นยำของแต่ละกระบวนการ มีแนวโน้มจะปรากฏเป็นจุดอ่อนของการลำเลียงแบบระยะพิทช์คงที่ จึงคาดว่าระบบลำเลียงแบบลิเนียร์จะถูกยกขึ้นมาเป็นตัวเลือกในการพิจารณาได้ง่ายขึ้น อย่างไรก็ตาม นี่เป็นการอนุมาน ในการสำรวจครั้งนี้ เราไม่สามารถยืนยันกรณีที่โรงงานในประเทศไทย (และอาเซียน) นำระบบลำเลียงแบบลิเนียร์มาใช้จากข้อมูลปฐมภูมิได้ กรณีศึกษาที่จะแนะนำภายหลังทั้งหมดเป็นของยุโรปและสหรัฐอเมริกา
ขอแนะนำค่าประมาณการขนาดตลาดไว้หนึ่งรายการ ตามค่าประมาณการของ QYResearch (เผยแพร่ 5 พฤศจิกายน 2025) ตลาด “ระบบลำเลียงขับเคลื่อนด้วยลิเนียร์มอเตอร์” ทั่วโลก จะเติบโตจาก 533 ล้านดอลลาร์สหรัฐในปี 2024 เป็น 959 ล้านดอลลาร์สหรัฐในปี 2031 ด้วยอัตราเฉลี่ยต่อปี 8.9% (2025-2031) แยกตามภูมิภาค เอเชียแปซิฟิกคิดเป็นประมาณ 39% แยกตามการใช้งาน ไลน์ประกอบรถยนต์มีสัดส่วนมากที่สุด ตามด้วยงานประกอบด้านการแพทย์และวิทยาศาสตร์ชีวภาพ นี่เป็นค่าประมาณการของบริษัทเดียวสำหรับตลาดโลก และนิยามของตลาดแตกต่างกันไปตามบริษัทวิจัย
ระบบลำเลียงแบบลิเนียร์คืออะไร: ระบบลำเลียงแบบแคร์ริเออร์อิสระและระบบลำเลียงแม่เหล็กลอยตัว
ขอปรับความเข้าใจเรื่องคำศัพท์ก่อน
ระบบลำเลียงแบบลิเนียร์ (Linear transport system) ตามคำอธิบายของ Schneider Electric Japan คือ “ระบบที่ลำเลียงชิ้นงานโดยใช้แคร์ริเออร์ที่ติดแม่เหล็ก” ซึ่งลำเลียงได้อย่างแม่นยำสูงด้วยแรงแม่เหล็กและการควบคุมที่ละเอียด ในโครงสร้างทั่วไป โมดูลลิเนียร์มอเตอร์จะเรียงอยู่บนแทร็ก (ฝั่งที่อยู่กับที่) และขับเคลื่อนแคร์ริเออร์ที่ติดแม่เหล็ก (หรือเรียกว่ามูฟเวอร์ ชัทเทิล หรือสไลเดอร์) แยกกันทีละตัว
ระบบลำเลียงแบบแคร์ริเออร์อิสระ (Independent cart) เป็นชื่อเรียกที่เน้นจุดที่ “ขับเคลื่อนแยกกันทีละตัวได้” บล็อกของ Rockwell Automation ปี 2018 (สำหรับเครื่องมือแพทย์) ระบุว่าแคร์ริเออร์แต่ละตัวเคลื่อนที่อย่างอิสระและ “ตั้งค่าและเขียนโปรแกรมได้อย่างสมบูรณ์” จึงรองรับความแตกต่างของกระบวนการ การประกอบ และขนาดได้ หากต้องทำกระบวนการเดียวกันหลายครั้งก็ย้อนกลับไปสถานีก่อนหน้าได้ มีชิ้นส่วนเคลื่อนไหวน้อยลงมาก จึงลดความซับซ้อนของเครื่องจักรและการบำรุงรักษาได้ และบันทึก Track and trace ที่มีความแม่นยำสูงช่วยให้งาน Validation และการปฏิบัติตามข้อกำหนดมีประสิทธิภาพขึ้น ทั้งหมดนี้เป็นคำกล่าวอ้างของผู้ขาย
ระบบลำเลียงแม่เหล็กลอยตัว (การลำเลียงแบบระนาบ หรือ Planar transport) ไม่ได้วิ่งบนราง แต่ให้มูฟเวอร์ลอยตัวเคลื่อนที่อยู่เหนือแผ่นไทล์ (โมดูลมอเตอร์) ที่ปูเรียงกันเหมือนพื้น บทความในนิตยสารอุตสาหกรรมปี 2018 ที่แนะนำ XPlanar ของ Beckhoff ระบุว่า มูฟเวอร์แบบพาสซีฟลอยตัวเหนือไทล์และเคลื่อนที่ได้ 6 องศาอิสระ และเนื่องจากไม่สัมผัสกัน จึงหลีกเลี่ยงการสึกหรอและการปนเปื้อนจากอนุภาคที่เกิดจากแรงเสียดทานได้ การใช้งานที่คาดไว้ ได้แก่ บรรจุภัณฑ์ การประกอบ การคัดแยก การหยิบจับ การประกอบขนาดเล็กมาก (Micro assembly) เซมิคอนดักเตอร์ ห้องคลีนรูม ยาและอาหาร และสุญญากาศ
การตัดสินใจนำระบบขนส่งด้วยมอเตอร์ระนาบมาใช้โดยตรง (การคัดเลือก PoC และการประเมินการลงทุน) มีอธิบายโดยละเอียดในบทความแยก การเลือกใช้ระบบขนส่งด้วยมอเตอร์ระนาบในโรงงานไทย – เกณฑ์คัดเลือก PoC และผลตอบแทน บทความนี้เน้นระบบลำเลียงแบบแคร์ริเออร์อิสระที่วิ่งตามราง และกล่าวถึงระบบลำเลียงแม่เหล็กลอยตัวในฐานะทางเลือกเพื่อการเปรียบเทียบ
ความแตกต่างจากการลำเลียงแบบเดิมนั้น บทความของ MachineDesign ปี 2017 (ผู้เขียน Reid Schook) ได้เรียบเรียงไว้ คอนเวเยอร์แบบโซ่ สายพาน และลูกกลิ้ง โดยปกติทำงานด้วยความเร็วคงที่และระยะพิทช์คงที่ ระบบลำเลียงทั้งหมดได้รับไฟและเคลื่อนที่ด้วยความเร็วเดียวกันตลอดเวลา ไม่สามารถเร่งหรือลดความเร็วเฉพาะแคร์ริเออร์บางตัว หรือกำหนดตำแหน่งอย่างแม่นยำได้ และไม่สามารถเปลี่ยนระยะพิทช์ให้เข้ากับรุ่นที่ต่างกันได้ง่ายๆ บางระบบมี “ชิ้นส่วนสึกหรอหลายร้อยชิ้น” เช่น โซ่ สายพาน ลูกกลิ้ง และเฟือง บทความเดียวกันกล่าวถึงฝั่งแคร์ริเออร์อิสระว่า เขียนโปรแกรมการเร่งและลดความเร็ว ความเร็ว และตำแหน่งได้ เป็นแบบ “ไม่มีระยะพิทช์ (Pitchless)” จึงรองรับสินค้าหลายรุ่นได้ และใช้พื้นที่น้อย ในบทความยังมีข้อความว่า “เร็วกว่า 30%” เมื่อเทียบกับการลำเลียงแบบอาศัยแรงเสียดทานแบบเดิม แต่นี่เป็นคำกล่าวทั่วไปในบทความนิตยสารอุตสาหกรรมปี 2017 และไม่ได้แสดงเงื่อนไขการเปรียบเทียบ บล็อกของ Rockwell ที่กล่าวถึงข้างต้นก็มีข้อความว่าได้รับรายงานจากผู้ผลิตเครื่องจักรว่า “ลดพื้นที่ติดตั้ง และ/หรือ เพิ่ม Throughput ได้ 50% ขึ้นไป” แต่นี่ก็เป็นคำกล่าวอ้างของผู้ขายที่ไม่ได้แสดงเงื่อนไขเช่นกัน
คุณสมบัติของระบบลำเลียงแบบลิเนียร์ที่มักถูกยกขึ้นมามี 3 ข้อดังนี้
- การเปลี่ยนรุ่นด้วยซอฟต์แวร์: Beckhoff กล่าวถึง XTS ว่าเป็น “การเปลี่ยนฟอร์แมตด้วยซอฟต์แวร์โดยไม่มีดาวน์ไทม์” และ “ไม่ต้องเปลี่ยนฟอร์แมตด้วยมือ” พร้อมยกการควบคุมมูฟเวอร์แต่ละตัวอย่างอิสระและโปรไฟล์การเคลื่อนที่เฉพาะตัว (คำกล่าวอ้างของผู้ขาย)
- ไม่มีระยะพิทช์ตายตัว (Pitchless): เปลี่ยนระยะห่างระหว่างแคร์ริเออร์ได้ด้วยซอฟต์แวร์ตามรุ่นและตามกระบวนการ สำหรับคอนเวเยอร์หรือโต๊ะอินเด็กซ์แบบระยะพิทช์คงที่ การเปลี่ยนระยะพิทช์มักกลายเป็นการดัดแปลงเครื่องจักร
- ไดเวอร์เตอร์แม่เหล็กไฟฟ้า (การแยกและรวมเส้นทาง): บทความประกาศเปิดตัวปี 2017 อ้างว่า ไดเวอร์เตอร์ของ ACOPOStrak ของ B&R เป็น “แม่เหล็กไฟฟ้า 100% ไม่มีการสึกหรอ” แยกและรวมเส้นทางได้ที่ความเร็วสูงสุด และทำให้ “เปลี่ยนรุ่นได้โดยมีดาวน์ไทม์เป็นศูนย์” (คำกล่าวอ้างของผู้ขาย)
อย่างไรก็ตาม ส่วนที่ “เปลี่ยนรุ่นได้ด้วยซอฟต์แวร์” คือส่วนของการลำเลียง หากจิ๊กหรือเนสต์ (Nest) ที่วางบนแคร์ริเออร์ต่างกันในแต่ละรุ่น งานเปลี่ยนจิ๊กหรือเนสต์ก็ยังเหลืออยู่ ประเด็นนี้ใช้เป็นสมมติฐานในการประมาณต้นทุนด้วย
เปรียบเทียบวิธีลำเลียง: ระบบลำเลียงในโรงงานแบบคอนเวเยอร์ โต๊ะอินเด็กซ์ และสายพานลิเนียร์มอเตอร์
เมื่อพิจารณาระบบลำเลียงแบบลิเนียร์ จุดเริ่มต้นคือการวางเทียบกับวิธีแบบเดิม แล้วตรวจสอบว่ากระบวนการของเราต้องการอะไร ตารางต่อไปนี้เรียบเรียงลักษณะของแต่ละวิธีในเชิงคุณภาพ ตัวเลขใช้เฉพาะตัวอย่างค่าที่ผู้ผลิตประกาศซึ่งจะยกมาในบทถัดไป ส่วนที่เหลือเขียนเป็นแนวโน้มทั่วไป เนื่องจากเปลี่ยนไปตามผลิตภัณฑ์และโครงสร้าง ขอให้อ่านตารางนี้เป็นรายการมุมมองที่ต้องตรวจสอบ ไม่ใช่การตัดสินว่าแบบใดดีกว่า
| มุมมอง | คอนเวเยอร์สายพานและโซ่ | ระบบพาเลทหมุนเวียน (Free flow) | โต๊ะโรตารี่อินเด็กซ์ | ระบบลำเลียงแบบลิเนียร์ (แคร์ริเออร์อิสระ) | ระบบลำเลียงแม่เหล็กลอยตัวแบบระนาบ | ระบบลิเนียร์สำหรับของหนัก |
|---|---|---|---|---|---|---|
| ความอิสระของระยะพิทช์ | โดยพื้นฐานเป็นระยะพิทช์คงที่และความเร็วคงที่ | เปลี่ยนตำแหน่งที่หยุดด้วยสต็อปเปอร์ได้ แต่ความเร็วเท่ากันทั้งระบบ | มุมอินเด็กซ์ถูกกำหนดโดยกลไก | ตั้งความเร็ว ตำแหน่ง และระยะห่างได้ด้วยซอฟต์แวร์ทีละแคร์ริเออร์ | เคลื่อนที่อิสระ 2 มิติบนไทล์ และหมุนหรือเอียงได้ด้วย | ควบคุมทีละแคร์ริเออร์ |
| การเปลี่ยนรุ่น | เน้นการเปลี่ยนไกด์และชิ้นส่วนเปลี่ยนรุ่น | เน้นการเปลี่ยนจิ๊ก | เปลี่ยนจิ๊กและทบทวนการอินเด็กซ์ | การเคลื่อนที่ของการลำเลียงเปลี่ยนด้วยการสลับสูตรการผลิต แต่การเปลี่ยนจิ๊กยังเหลืออยู่ | การเคลื่อนที่เปลี่ยนด้วยการสลับสูตรการผลิต แต่การเปลี่ยนจิ๊กบนมูฟเวอร์ยังเหลืออยู่ | การเคลื่อนที่เปลี่ยนด้วยการสลับสูตรการผลิต |
| การแปรรูปและตรวจสอบบนตัวลำเลียง | โดยพื้นฐานทำงานขณะหยุด | หยุดด้วยสต็อปเปอร์แล้วทำงาน | ทำงานขณะหยุดหลังอินเด็กซ์ | ทำงานโดยหยุดแคร์ริเออร์หรือซิงโครไนซ์ได้ (บางผลิตภัณฑ์มีข้อจำกัดในการทำงานบนส่วนโค้ง) | ทำงานโดยเปลี่ยนตำแหน่งและท่าทางขณะลอยตัวได้ | แตกต่างกันตามผลิตภัณฑ์ |
| น้ำหนักบรรทุกโดยประมาณ | ขึ้นอยู่กับวิธีและการออกแบบ | ขึ้นอยู่กับวิธีและการออกแบบ | ขึ้นอยู่กับเส้นผ่านศูนย์กลางโต๊ะและระบบขับเคลื่อน | ตัวอย่างค่าที่ประกาศ 200 g ถึง 10 kg ต่อมูฟเวอร์ (มีหน้าผลิตภัณฑ์ที่ระบุว่าลำเลียงได้เกิน 10 kg) และมีตัวอย่างสูงสุด 50 kg | ตัวอย่างค่าที่ประกาศ 4.2 kg ต่อตัว เกิน 20 kg เมื่อเชื่อมต่อกัน และมีตัวอย่างถึง 40 kg ตามขนาด XBot | ตัวอย่างค่าที่ประกาศ “หลายพัน kg” |
| เลย์เอาต์ | ผสมผสานแนวตรง ส่วนโค้ง และการรวมเส้นทาง | วงหมุนเวียน | เรียงกระบวนการบนเส้นรอบวง | หมุนเวียนด้วยแนวตรง ส่วนโค้ง และไดเวอร์เตอร์ บางผลิตภัณฑ์หมุนเวียนแนวตั้ง | รูปทรงของพื้นที่ที่ปูไทล์ | แนวตรงและหมุนเวียน |
| ลักษณะการบำรุงรักษา | เปลี่ยนชิ้นส่วนสึกหรอ เช่น สายพาน โซ่ และลูกกลิ้ง | บำรุงรักษาพาเลท สต็อปเปอร์ และสายพานลำเลียง | บำรุงรักษากลไกอินเด็กซ์ | ชิ้นส่วนสึกหรอเชิงกลมีน้อย แต่ต้องบำรุงรักษาซอฟต์แวร์และพารามิเตอร์แทน | ไม่สัมผัสกัน ต้องบำรุงรักษาซอฟต์แวร์และพารามิเตอร์ และทำความสะอาดผิวหน้า | บำรุงรักษาซอฟต์แวร์และพารามิเตอร์ |
สิ่งที่เห็นจากตารางนี้คือ จุดแข็งของระบบลำเลียงแบบลิเนียร์ไม่ใช่ “ความเร็ว” แต่คือ “การเปลี่ยนการเคลื่อนที่ได้ทีละแคร์ริเออร์” หากเป็นกระบวนการที่แคร์ริเออร์ทุกตัวไหลด้วยความเร็วเดียวกันและระยะพิทช์เดียวกันได้ ระบบลำเลียงในโรงงานแบบคอนเวเยอร์สายพานหรือโซ่ก็มักจะเพียงพอ หากกระบวนการจัดวางบนเส้นรอบวงได้และรอบเวลาใกล้เคียงกัน โต๊ะโรตารี่อินเด็กซ์ก็เป็นตัวเลือก วิธีเลือกโต๊ะอินเด็กซ์เรียบเรียงไว้ใน เลือกโต๊ะโรตารี่ อินเด็กซ์สำหรับโรงงานไทย: RFP และ FAT/SAT และการออกแบบการรวมเส้นทางและการสะสมงานของคอนเวเยอร์เรียบเรียงไว้ใน การออกแบบระบบคอนเวเยอร์สำหรับโรงงานในไทย ปี 2026 บทความนี้มุ่งไปที่วิธีแยกแยะกระบวนการที่วิธีเหล่านั้นไม่เพียงพอ
กระบวนการที่ระบบลำเลียงแบบลิเนียร์คุ้มทุนและไม่คุ้มทุน
จากนี้จะแสดงลำดับการตัดสินใจในฐานะแนวคิดของบทความนี้ ในการสำรวจครั้งนี้ เราไม่พบแหล่งข้อมูลที่ใช้เป็นหลักทั่วไปเรื่องความคุ้มค่าของระบบลำเลียงแบบลิเนียร์ได้ ดังนั้นขอให้อ่านเนื้อหาต่อไปนี้เป็นวิธีวางกรอบการตัดสินใจลงทุนเครื่องจักร ไม่ใช่คำกล่าวอ้างของแหล่งข้อมูลใดโดยเฉพาะ
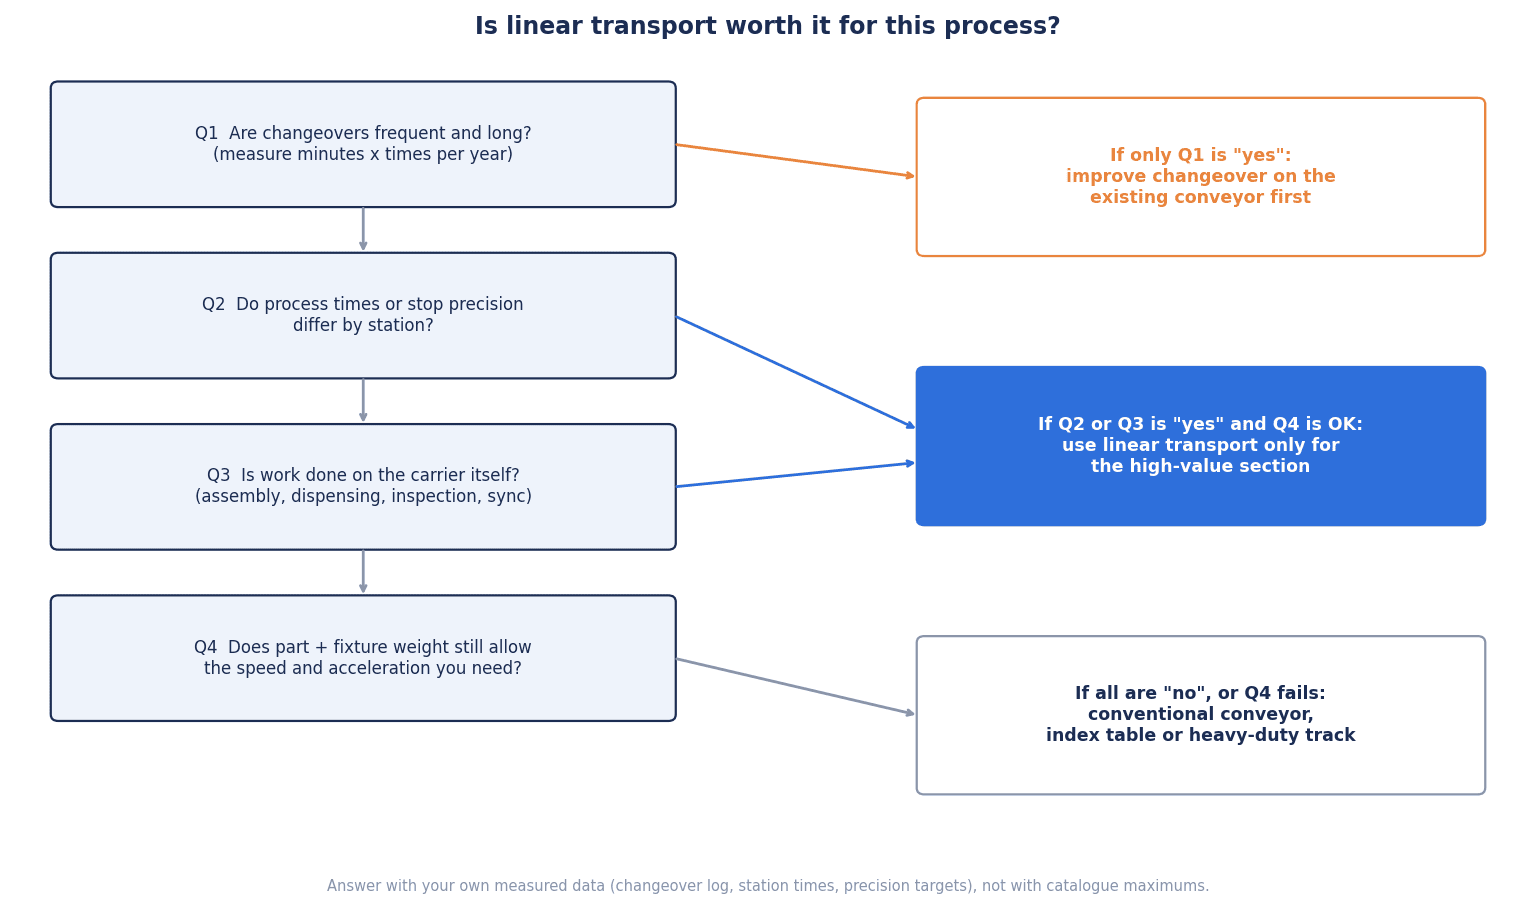
การตัดสินใจดำเนินไปด้วยคำถาม 4 ข้อ
คำถามที่ 1: เปลี่ยนรุ่นบ่อยหรือไม่ ตรวจสอบจำนวนครั้งของการเปลี่ยนรุ่นและเวลาต่อครั้งจากบันทึก ไม่ใช่ “รู้สึกว่าบ่อย” แต่ให้ดึงจำนวนครั้งต่อวันและต่อสัปดาห์ และเวลาตั้งแต่เริ่มหยุดจนถึงชิ้นงานดีเริ่มไหล จากรายงานการผลิตประจำวันในช่วงหลายเดือนล่าสุด หากจำนวนครั้งน้อยและเวลาต่อครั้งก็สั้น ข้อดีหลักข้อหนึ่งของระบบลำเลียงแบบลิเนียร์ก็จะไม่ได้ผล
คำถามที่ 2: เวลาหรือความแม่นยำในการหยุดที่ต้องการต่างกันในแต่ละกระบวนการหรือไม่ ในการลำเลียงแบบระยะพิทช์คงที่ ทุกกระบวนการเคลื่อนที่ตามเวลาของกระบวนการที่ช้าที่สุด กระบวนการ A เสร็จใน 2 วินาที แต่กระบวนการ B ใช้ 6 วินาที และเฉพาะกระบวนการ C ต้องการความแม่นยำในการหยุดสูง ยิ่งความแตกต่างเหล่านี้มาก การเปลี่ยนความเร็วหรือตำแหน่งหยุดได้ทีละแคร์ริเออร์ก็ยิ่งมีความหมาย ในทางกลับกัน หากเวลาของแต่ละกระบวนการใกล้เคียงกัน ข้อดีนี้ก็จะน้อยลง
คำถามที่ 3: ต้องการทำงานแปรรูป ตรวจสอบ หรือซิงโครไนซ์บนตัวลำเลียงหรือไม่ ต้องการทำงาน เช่น การจ่ายสาร (Dispensing) การขันสกรู การตรวจสอบ หรือการพิมพ์ ขณะที่ชิ้นงานยังอยู่บนแคร์ริเออร์ ทั้งแบบหยุดหรือแบบเคลื่อนที่ไปพร้อมกันหรือไม่ หากลดการส่งต่อที่ต้องยกชิ้นงานลงจากตัวลำเลียงไปทำงานที่อุปกรณ์อื่นแล้วนำกลับมาได้ ก็อาจส่งผลดีทั้งต่อความแม่นยำและเวลา
คำถามที่ 4: ด้วยน้ำหนักรวมของชิ้นงานและจิ๊ก ได้ความเร็วที่ต้องการหรือไม่ ระบบลำเลียงแบบลิเนียร์บางผลิตภัณฑ์มีความเร็วหรืออัตราเร่งลดลงเมื่อน้ำหนักบรรทุกเพิ่มขึ้น (จะดูรายละเอียดในบทถัดไป) ให้ตรวจจากค่าที่ประกาศว่าได้รอบเวลาที่ต้องการหรือไม่ ด้วยน้ำหนักที่รวมจิ๊กและเนสต์ ไม่ใช่น้ำหนักของชิ้นงานอย่างเดียว
ข้อสรุปจากคำถาม 4 ข้อนี้แบ่งได้คร่าวๆ เป็น 3 แบบ
- ตอบ “ใช่” เป็นตัวเลขได้ในคำถามที่ 2 หรือคำถามที่ 3 และคำถามที่ 4 ก็ผ่าน → ใช้ระบบลำเลียงแบบลิเนียร์เฉพาะส่วนที่มีมูลค่าเพิ่มสูง (ส่วนก่อนและหลังใช้การลำเลียงแบบเดิม) หากคำถามที่ 1 ก็เป็น “ใช่” ด้วย ข้อมูลประกอบการตัดสินใจก็ยิ่งมากขึ้น
- เปลี่ยนรุ่นบ่อย แต่คำถามที่ 2 และ 3 ไม่ชัด → ปรับปรุงการเปลี่ยนรุ่นโดยใช้คอนเวเยอร์เดิมไปก่อน (ทำชิ้นส่วนเปลี่ยนรุ่นให้ง่ายขึ้นและเปลี่ยนได้ในขั้นตอนเดียว) วัดผลแล้วจึงตัดสินส่วนเพิ่มของระบบลำเลียงแบบลิเนียร์
- ทุกข้อไม่ชัด หรือความเร็วไม่พอเมื่อเทียบกับน้ำหนัก → คอนเวเยอร์หรือโต๊ะอินเด็กซ์แบบเดิมเหมาะกว่า
สิ่งสำคัญตรงนี้คือข้อสรุปข้อที่สอง หากเหตุผลมีเพียงการลดเวลาเปลี่ยนรุ่น การปรับปรุงการเปลี่ยนรุ่นของเครื่องจักรเดิมอาจลดเวลาได้เป็นส่วนใหญ่ ภาพรวมของแนวคิดเครื่องจักรที่ลดความสูญเสียจากการเปลี่ยนรุ่นในไลน์ที่มีหลายรุ่น ได้กล่าวไว้ใน ระบบอัตโนมัติสำหรับการผลิตหลายรุ่นปริมาณผันแปรในไทย ด้วย การพิจารณาระบบลำเลียงแบบลิเนียร์ควรเกิดขึ้นเมื่อดูผลการปรับปรุงนั้นแล้ว ยังมีส่วนที่ไม่เพียงพอเหลืออยู่
วิธีอ่านค่าที่ผู้ผลิตประกาศ: น้ำหนักบรรทุก ความเร็ว อัตราเร่ง และความแม่นยำเป็นชุดเดียวกัน
เมื่อเปรียบเทียบสายพานลิเนียร์มอเตอร์ เรามักอยากวาง “ความเร็วสูงสุด” “อัตราเร่งสูงสุด” “น้ำหนักบรรทุกสูงสุด” และ “ความแม่นยำซ้ำ” ในแคตตาล็อกเรียงกัน แต่ค่าเหล่านี้ไม่จำเป็นต้องได้พร้อมกันทั้งหมด มาดูตัวอย่างที่ระบุไว้ในแหล่งข้อมูล
- ความเร็วเปลี่ยนตามน้ำหนักบรรทุก: LCMR200 ของ Yamaha Motor มีความเร็วสูงสุด 2,500 mm/sec แต่ระบุว่าเมื่อน้ำหนักที่ลำเลียงเกิน 10 kg ความเร็วสูงสุดจะลดลง (ค่าที่ผู้ผลิตประกาศ)
- อัตราเร่งขึ้นกับมวล: MagneMotion QuickStick HT ของ Rockwell Automation ระบุอัตราเร่งว่า “สูงสุด 6 G ขึ้นกับมวล” (ค่าที่ผู้ผลิตประกาศ)
- ผลิตภัณฑ์เดียวกันแต่อัตราเร่งต่างกัน 4 เท่าตามน้ำหนักบรรทุก: SuperTrak VERTICAL10 ของ ATS ระบุว่า “1G ที่ 10 kg / 4G ที่ 1 kg” (ค่าที่ผู้ผลิตประกาศ)
- บางตำแหน่งทำงานไม่ได้: SuperTrak VERTICAL10 ตัวเดียวกันระบุว่า “ทำกระบวนการบนส่วนโค้งไม่ได้ (No process on curve)” และบนส่วนโค้งแนวตั้งรับได้สูงสุด 4 kg ต่อชัทเทิล (ค่าที่ผู้ผลิตประกาศ)
กล่าวคือ แม้จะเขียนว่า “ความเร็วสูงสุด 4 m/s น้ำหนักบรรทุกสูงสุด 10 kg” ก็ไม่ได้หมายความว่าจะวิ่งได้ 4 m/s ขณะบรรทุก 10 kg ใน RFP หลักพื้นฐานคือ แสดงมวลสูงสุดและตำแหน่งจุดศูนย์ถ่วงของชิ้นงานรวมจิ๊กของเรา แล้วให้ผู้ขายตอบความเร็ว อัตราเร่ง และความแม่นยำในการหยุดภายใต้เงื่อนไขนั้น
ถัดไปคือความแตกต่างของคำที่ใช้เรียกความแม่นยำ
- ความแม่นยำซ้ำ (Repeatability): ความคลาดเคลื่อนเมื่อหยุดที่ตำแหน่งเดิมหลายครั้งด้วยคำสั่งเดียวกัน
- ความแม่นยำสัมบูรณ์ (ความแม่นยำในการกำหนดตำแหน่ง): ตำแหน่งจริงคลาดจากตำแหน่งที่สั่งไปเท่าไร
- ความแม่นยำในการซิงโครไนซ์: ความคลาดเคลื่อนเมื่อให้แกนอื่น (เช่น เครื่องจ่ายสารหรือหุ่นยนต์) เคลื่อนที่ตามการลำเลียงที่กำลังเคลื่อนที่อยู่
XTS ของ Beckhoff ระบุในหน้าเว็บวันที่ 17 ธันวาคม 2024 ว่าความแม่นยำซ้ำสูงสุด 10 µm และความแม่นยำในการซิงโครไนซ์สูงสุด 50 µm ในขณะที่หน้าผลิตภัณฑ์ของ XTS เดียวกันระบุว่าโมดูล EcoLine มีความแม่นยำสัมบูรณ์ 0.70 mm และความแม่นยำซ้ำ 0.075 mm (ทั้งหมดเป็นค่าที่ผู้ผลิตประกาศ) 10 µm กับ 0.075 mm ต่างกันคนละหลัก คาดว่าไม่ใช่ว่าค่าใดผิด แต่เป็นเพราะซีรีส์ โมดูล หรือนิยามของความแม่นยำต่างกัน แม้เป็นผลิตภัณฑ์ชื่อเดียวกันจากผู้ผลิตเดียวกัน ค่าที่ประกาศอาจต่างกันมากตามโครงสร้าง ดังนั้น ความแม่นยำที่ให้ผู้ขายตอบในใบเสนอราคา ต้องระบุโครงสร้างและนิยาม (ความแม่นยำซ้ำ สัมบูรณ์ หรือซิงโครไนซ์) และให้เขียนมาพร้อมกัน
นอกจากนี้ ความแม่นยำยังขึ้นกับจิ๊กบนแคร์ริเออร์ด้วย ไม่ว่าค่าที่ประกาศของการลำเลียงจะสูงเพียงใด หากหมุดกำหนดตำแหน่งของเนสต์มีระยะคลอน หรือวิธีวางชิ้นงานมีความผันแปรมาก ก็จะไม่ได้ความแม่นยำที่กระบวนการต้องการ ในทางปฏิบัติ ควรแยกพิจารณาข้อกำหนดด้านความแม่นยำเป็น “การลำเลียง” “จิ๊ก” และ “ชิ้นงาน”
ตัวอย่างผลิตภัณฑ์หลักของสายพานลิเนียร์มอเตอร์ (เปรียบเทียบค่าที่ผู้ผลิตประกาศ)
ตารางต่อไปนี้เป็นตัวอย่างผลิตภัณฑ์ที่ได้ตรวจสอบเนื้อหาจริงในการสำรวจครั้งนี้ ไม่ได้ครอบคลุมทั้งหมด และไม่ใช่การแนะนำ ค่าทั้งหมดเป็นตัวอย่างค่าที่ผู้ผลิตประกาศ (หรือค่าในบทความที่รายงานการประกาศของผู้ขาย) และเปลี่ยนไปตามซีรีส์ โมดูล และโครงสร้าง เนื่องจากเงื่อนไขระหว่างผลิตภัณฑ์ไม่เหมือนกัน จึงไม่สามารถนำมาเรียงเทียบเพื่อตัดสินว่าแบบใดดีกว่าได้
| ผลิตภัณฑ์ (ผู้ผลิต) | วิธี | ตัวอย่างค่าที่ประกาศ | หมายเหตุ |
|---|---|---|---|
| XTS (Beckhoff) | ระบบลำเลียงแบบลิเนียร์ (แคร์ริเออร์อิสระ) | สูงสุด 4 m/s อัตราเร่งสูงสุด 20 G น้ำหนักลำเลียงต่อมูฟเวอร์ 200 g ถึง 10 kg ความแม่นยำซ้ำสูงสุด 10 µm ความแม่นยำในการซิงโครไนซ์สูงสุด 50 µm (หน้าเว็บวันที่ 17 ธันวาคม 2024) โมดูล EcoLine มีความแม่นยำสัมบูรณ์ 0.70 mm ความแม่นยำซ้ำ 0.075 mm ระยะห่างระหว่างผลิตภัณฑ์ต่ำสุด 54 mm | หน้าผลิตภัณฑ์ระบุว่า “ลำเลียงมวลเกิน 10 kg ต่อมูฟเวอร์ได้” รัศมีส่วนโค้ง 250 mm |
| XTS Hygienic (Beckhoff) | ระบบลำเลียงแบบลิเนียร์ (สเปกสุขอนามัย) | IP69K สเตนเลสขัดเงาด้วยไฟฟ้า 1.4404 (AISI 316L) ความหยาบผิวต่ำกว่า 0.8 µm ซีลซิลิโคน VMQ | ระบุว่ารองรับการล้างด้วยแรงดันสูง |
| XPlanar (Beckhoff) | แม่เหล็กลอยตัวแบบระนาบ | สูงสุด 3 m/s ความแม่นยำซ้ำโดยทั่วไป ≤±5 µm (x,y,z) มูฟเวอร์เดี่ยวสูงสุด 4.2 kg เกิน 20 kg เมื่อเชื่อมต่อกัน ยกขึ้นลงสูงสุด 5 mm เอียงสูงสุด 5° หมุนรอบแกน Z ได้ 360° | ค่าในหน้าผลิตภัณฑ์ปัจจุบัน มูฟเวอร์มี 7 ขนาด |
| ACOPOStrak (B&R) | ระบบลำเลียงแบบลิเนียร์ (แคร์ริเออร์อิสระ) | บทความประกาศเปิดตัวปี 2017 ระบุอัตราเร่ง 5g สูงสุด “เกิน 4 m/s” ระยะห่างชัทเทิลต่ำสุด 50 mm ควบคุมแทร็กยาวเกิน 100 m และชัทเทิลเกิน 250 ตัวด้วย PC 1 เครื่อง ไดเวอร์เตอร์แม่เหล็กไฟฟ้า | ปี 2023 มีการประกาศรุ่น IP69K (รองรับการล้างแรงดันสูงที่สูงสุด 80°C) และชัทเทิลใหม่ที่สึกหรอน้อย |
| ACOPOS 6D Hybrid (B&R) | การทำงานร่วมกันของแม่เหล็กลอยตัวแบบระนาบกับการลำเลียงแบบเดิม | ประกาศเปิดตัวที่ Interpack 2026 (บทความเดือนพฤษภาคม 2026) | บทความนี้ไม่กล่าวถึงตัวเลข (เพราะตรวจสอบจากเนื้อหาไม่ได้) |
| iTRAK 5750 (Rockwell Automation) | ระบบลำเลียงแบบลิเนียร์ (แคร์ริเออร์อิสระ) | สูงสุด 5 m/s มูฟเวอร์สูงสุด 128 ตัว 64 Logical section IP66 (เมื่อติด Infield cover) STO และ SS1 (SIL 3, PLe) | หน้าผลิตภัณฑ์ไม่ได้ระบุตัวเลขน้ำหนักบรรทุก ประกาศเปิดตัววันที่ 3 กรกฎาคม 2024 |
| QuickStick HT (Rockwell Automation) | ระบบลิเนียร์สำหรับของหนัก | สูงสุด 5 m/s อัตราเร่งสูงสุด 6 G (ขึ้นกับมวล) ลำเลียงของหนัก “หลายพัน kg” ความแม่นยำซ้ำ ±1 mm | ระบุว่าทำงานได้ในห้องคลีนรูม Glove box และใต้น้ำ |
| ctrlX FLOWHS (Bosch Rexroth) | ระบบลำเลียงแบบลิเนียร์ (ความเร็วสูง) | อัตราเร่งสูงสุด 10G สูงสุด 5 m/s น้ำหนักบรรทุก 2.5 kg (5 kg เมื่อจัดกลุ่ม) ระยะห่างระหว่างผลิตภัณฑ์ 40 mm | ออกแบบเป็นรูปตัว U |
| ctrlX FLOW6D (Bosch Rexroth) | แม่เหล็กลอยตัวแบบระนาบ | ความสูงในการลอยตัวสูงสุด 20 mm เอียง 10° ทำงานได้ทั้งแนวนอน แนวตั้ง และติดเพดาน | หน้าผลิตภัณฑ์ไม่ได้ระบุน้ำหนักบรรทุก ความเร็ว และอัตราเร่ง |
| Multi-Carrier-System (Festo/Siemens) | ระบบลำเลียงแบบลิเนียร์ (แคร์ริเออร์อิสระ) | น้ำหนักลำเลียงสูงสุด 50 kg (บทความวันที่ 20 พฤษภาคม 2019) | Festo รับผิดชอบลิเนียร์มอเตอร์ Siemens รับผิดชอบระบบควบคุม บทความเดียวกันไม่ได้ระบุความเร็วและอัตราเร่ง |
| 4-Series (Planar Motor) | แม่เหล็กลอยตัวแบบระนาบ | สูงสุด 3 m/s อัตราเร่งสูงสุด 20 m/s² ความแม่นยำซ้ำโดยทั่วไป 10 µm ความสูงในการลอยตัว 0.5-6 mm น้ำหนักบรรทุก 1.8-40 kg (ขึ้นกับขนาด XBot) | ผู้ผลิตจากแคนาดา ค่าจากเอกสารทางเทคนิค |
| LCMR200 (Yamaha Motor) | ระบบลำเลียงแบบลิเนียร์ (สไลเดอร์อิสระ) | สูงสุด 2,500 mm/sec ความแม่นยำซ้ำ ±5 μm สไลเดอร์สูงสุด 64 ตัว | ระบุว่าความเร็วสูงสุดลดลงเมื่อเกิน 10 kg |
| Lexium MC12 (Schneider Electric) | ระบบลำเลียงแบบลิเนียร์ (แคร์ริเออร์อิสระ) | แนวตรงสูงสุด 4 m/วินาที ส่วนโค้งสูงสุด 3 m/วินาที ความแม่นยำในการกำหนดตำแหน่ง ±0.02 mm น้ำหนักบรรทุก 2.2 kg และ 10 kg แรงขับสูงสุด 120 N | ค่าในหน้าเว็บสำหรับญี่ปุ่น |
| SuperTrak VERTICAL10 (ATS) | ระบบลำเลียงแบบลิเนียร์ (หมุนเวียนแนวตั้ง) | 4 m/s, 10+ kg ต่อชัทเทิล (บนส่วนโค้งแนวตั้งสูงสุด 4 kg) 1G (10 kg) / 4G (1 kg) ความแม่นยำซ้ำ ±0.01 mm (ส่วนแนวตรง) | ระบุว่าทำกระบวนการบนส่วนโค้งไม่ได้ |
| Linear Track System (Mitsubishi Electric) | ระบบลำเลียงแบบลิเนียร์ (ควบคุมแคร์ริเออร์รายตัว) | ได้รับรางวัลสิบผลิตภัณฑ์ใหม่ยอดเยี่ยมของ Nikkan Kogyo Shimbun ครั้งที่ 67 (ปี 2024) ไม่ต้องมีงานเปลี่ยนรุ่น (Changeover-less) ด้วยการควบคุมแคร์ริเออร์รายตัว หมุนเวียนแนวนอนและหมุนเวียนแนวตั้ง | เนื้อหาในหน้าเว็บไม่มีสเปกตัวเลข บทความนี้จึงไม่กล่าวถึง |
ข้อควรระวังในการอ่านตารางมี 3 ข้อ
ข้อแรก วันที่และแหล่งที่มาของค่าที่ประกาศไม่ตรงกัน ค่าของ ACOPOStrak ของ B&R มาจากบทความประกาศเปิดตัวปี 2017 ไม่ใช่ค่าในหน้าผลิตภัณฑ์ปัจจุบัน MCS ของ Festo/Siemens ก็เป็นค่าจากบทความปี 2019 ในขั้นตอนขอใบเสนอราคา ขอให้ตรวจสอบกับ Datasheet ล่าสุด
ข้อสอง รายการที่ไม่ได้เขียนไว้ไม่ได้แปลว่า “ไม่มี” น้ำหนักบรรทุกของ iTRAK 5750 และความเร็วของ ctrlX FLOW6D เพียงแต่ไม่มีตัวเลขในหน้าผลิตภัณฑ์ที่เราตรวจสอบเท่านั้น รายการที่จำเป็นให้ถามเป็นคำถามใน RFP
ข้อสาม ค่าที่ประกาศด้านสุขอนามัยและสภาพแวดล้อม ต้องเทียบกับเงื่อนไขการล้างของเรา มีผลิตภัณฑ์ที่ออกแบบโดยคำนึงถึงการล้าง เช่น IP69K ของ XTS Hygienic และรุ่น IP69K ของ ACOPOStrak (รองรับการล้างแรงดันสูงที่สูงสุด 80°C) ในไลน์อาหาร ยา และเครื่องสำอาง ให้แสดงวิธีการล้าง สารเคมี อุณหภูมิ และความถี่ของเรา แล้วยืนยันความเหมาะสม
โครงสร้างแบบไฮบริด: ไม่ต้องเปลี่ยนทั้งไลน์เป็นระบบลำเลียงแบบลิเนียร์
เมื่อพิจารณาระบบลำเลียงแบบลิเนียร์ ไม่จำเป็นต้องเปลี่ยนทั้งไลน์เป็นแบบลิเนียร์ B&R ได้ประกาศ ACOPOS 6D Hybrid ที่ Interpack 2026 โดยแสดงแนวคิดที่ใช้ชัทเทิลของ ACOPOS 6D แบบแม่เหล็กลอยตัวกับกระบวนการที่มีมูลค่าเพิ่มสูง และให้การลำเลียงแบบเดิม เช่น คอนเวเยอร์หรือหุ่นยนต์ รับผิดชอบกระบวนการที่มีความสำคัญต่ำกว่า แล้วทำงานประสานกันภายใต้สถาปัตยกรรมการควบคุมเดียว (บทความวันที่ 8 พฤษภาคม 2026 คำกล่าวอ้างของผู้ขาย) การที่ผู้ผลิตเองเสนอการออกแบบที่ “ไม่เปลี่ยนทั้งหมดเป็นแบบลิเนียร์” เป็นข้อมูลอ้างอิงที่ดีสำหรับแนวคิดในการเลือก
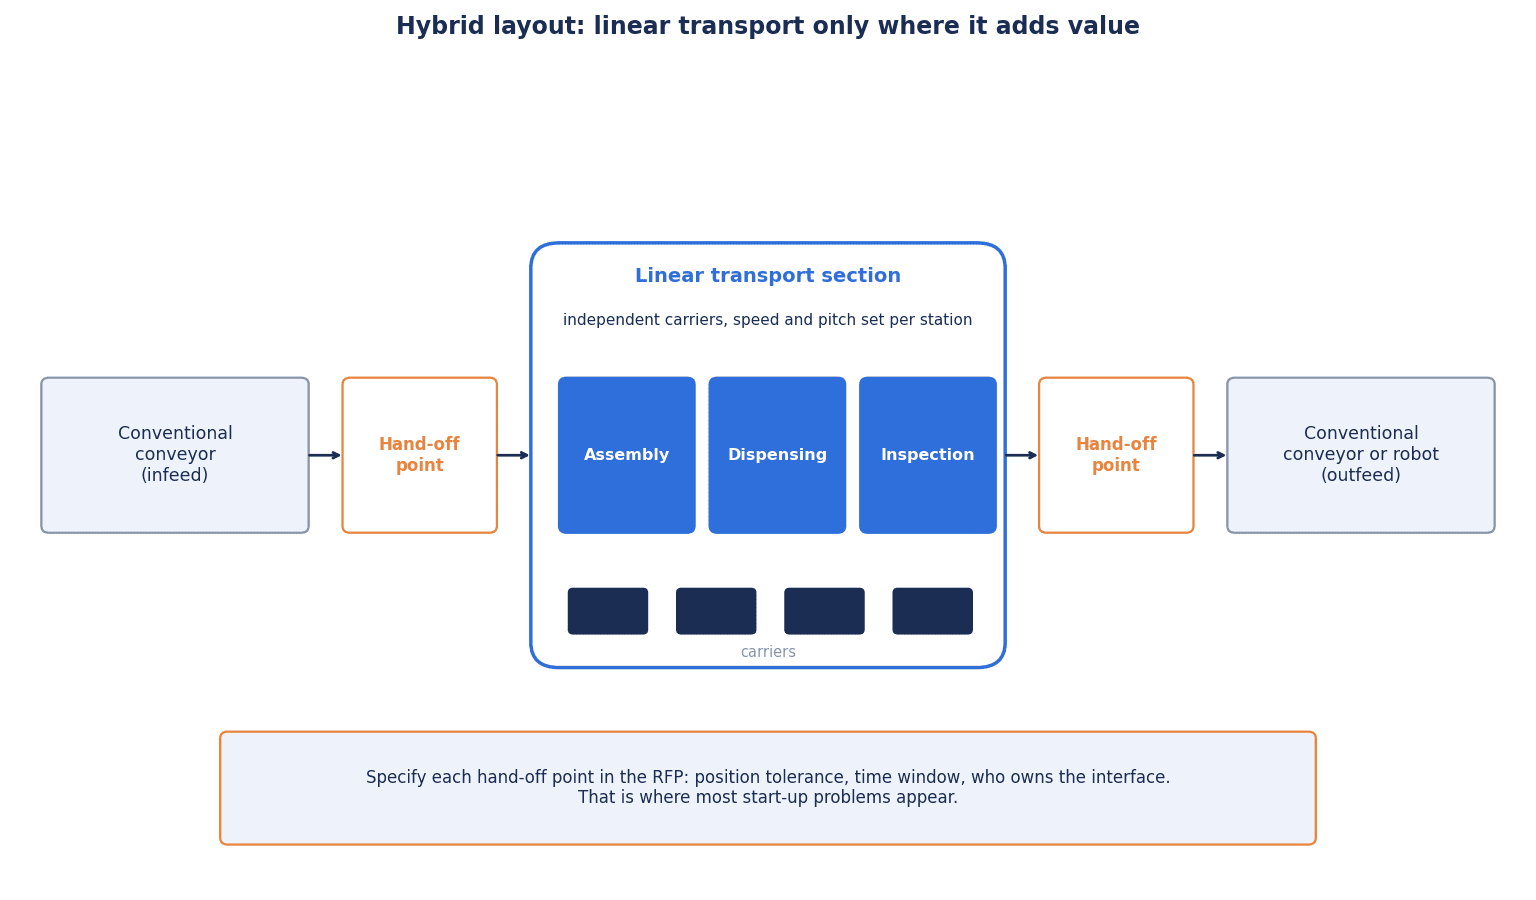
ในโครงสร้างแบบไฮบริด ชิ้นงานจะถูกส่งต่อจากคอนเวเยอร์แบบเดิมของกระบวนการก่อนหน้าเข้าสู่ส่วนของระบบลำเลียงแบบลิเนียร์ ภายในส่วนนั้นจะทำการประกอบ จ่ายสาร และตรวจสอบทีละแคร์ริเออร์ แล้วส่งต่อกลับไปยังคอนเวเยอร์แบบเดิมหรือหุ่นยนต์อีกครั้ง ณ จุดนี้ ปัญหามักเกิดขึ้นที่ จุดส่งต่อ (Hand-off point)
- ตำแหน่ง: ที่จุดส่งต่อ ตำแหน่งและท่าทางของชิ้นงานต้องตรงกันถึงระดับใด ส่วนของระบบลำเลียงแบบลิเนียร์ดูดซับความผันแปรจากฝั่งคอนเวเยอร์ของกระบวนการก่อนหน้าได้ถึงระดับใด
- เวลา: แท็กต์ของฝั่งคอนเวเยอร์แบบเดิม กับการมาถึงของแคร์ริเออร์ในส่วนของระบบลำเลียงแบบลิเนียร์ จะซิงโครไนซ์กันอย่างไร เมื่อฝั่งใดฝั่งหนึ่งหยุด อีกฝั่งจะรอที่ไหน
- ขอบเขตความรับผิดชอบ: กลไกและการควบคุมของจุดส่งต่อ เป็นความรับผิดชอบของผู้ขายระบบลำเลียงแบบลิเนียร์ หรือผู้รับเหมาเครื่องจักรเดิม
หากใช้หุ่นยนต์ในการส่งต่อ สำหรับการหยิบชิ้นงานน้ำหนักเบาด้วยความเร็วสูง มักพิจารณาหุ่นยนต์แบบพาราเรลลิงก์ วิธีเลือกเรียบเรียงไว้ใน การเลือกหุ่นยนต์เดลต้า (พาราเรลลิงก์): เปรียบเทียบ RFP และ FAT/SAT สำหรับโรงงานในไทย หากต้องจับภาพชิ้นงานที่กำลังไหลด้วยกล้องแล้วหยิบออก วิชัน 3 มิติติดตามสายพานในโรงงานไทย: คู่มือจัดซื้อและ FAT/SAT ก็เป็นข้อมูลอ้างอิงได้ กุญแจสู่ความสำเร็จของโครงสร้างแบบไฮบริดคือ การเขียนตำแหน่งและเวลาของจุดส่งต่อเป็นข้อกำหนดเชิงตัวเลขไว้ทั้งใน RFP และการทดสอบตรวจรับ
ผลลัพธ์จากกรณีศึกษา: การเปลี่ยนรุ่นในงานประกอบอัตโนมัติ
ในส่วนนี้จะแนะนำกรณีศึกษา 4 กรณีที่ผู้ขายเผยแพร่ ทั้งหมดเป็นการเผยแพร่บนเว็บไซต์ของผู้ขายเอง ไม่ใช่การตรวจสอบโดยบุคคลที่สาม และไม่มีกรณีใดเป็นของประเทศไทย เป็นกรณีของเนเธอร์แลนด์ อิตาลี และสหรัฐอเมริกา ตัวเลขเป็นค่าภายใต้โรงงาน เครื่องจักร และเงื่อนไขของแต่ละกรณี
บรรจุภัณฑ์ขวดเครื่องดื่ม (เนเธอร์แลนด์ 1 โรงงาน Beckhoff เผยแพร่ ลงวันที่ 28 เมษายน 2026): เป็นกรณีที่ Clevertech ผู้ผลิตเครื่องจักรจากอิตาลี ใช้ XTS ของ Beckhoff สร้างเครื่องบรรจุภัณฑ์ปลายไลน์ (End-of-line) ให้โรงกลั่นแบบดั้งเดิมในเนเธอร์แลนด์ ระบุว่ากำลังการผลิตเพิ่มจาก 110 ขวดต่อนาทีเป็น 225 ขวดต่อนาที และการเปลี่ยนรุ่นสั้นลงจาก 30 นาทีเป็น 7 นาที โมดูลมอเตอร์ของ XTS มี 24 ตัว (AT2002-0250) ขวดมี 24 แบบ กล่องมี 42 แบบ และระบุว่ามีการเปลี่ยนรุ่นสูงสุด 10 ครั้งต่อวัน มีข้อความว่า “เพิ่มได้สูงสุด 23,000 ขวดต่อ 1 กะ” ด้วย อ่านได้ว่าเป็นตัวอย่างที่ได้ผลในกระบวนการที่มีการผสมรุ่นหลากหลายและเปลี่ยนรุ่นบ่อย แต่จากบทความไม่สามารถแยกได้ว่ากำลังการผลิตที่เพิ่มขึ้นทั้งหมดมาจากวิธีลำเลียงหรือไม่
การประกอบเซลล์แบตเตอรี่ EV (อิตาลี IMA EV-Tech Beckhoff เผยแพร่ ลงวันที่ 3 พฤศจิกายน 2025): เป็นกรณีที่นำ XTS มาใช้ในไลน์ประกอบเซลล์ทรงกระบอก (เซลล์ทรงเหลี่ยมอยู่ระหว่างพัฒนา) โดยใช้ XTS แบบปิดผนึก 5 ระบบ ความยาวรวมประมาณ 43.5 m ระบุความแม่นยำในการกำหนดตำแหน่งของ XTS ที่ ±0.25 mm ไม่ได้ระบุ Throughput จำนวนมูฟเวอร์ และรอบเวลา ใช้เป็นข้อมูลอ้างอิงเรื่องความแม่นยำและโครงสร้างแทร็กยาวได้ แต่ไม่ทราบผลด้านผลิตภาพ
บรรจุภัณฑ์ซองแบบสุขอนามัย (สหรัฐอเมริกา Bartelt Packaging Beckhoff เผยแพร่ ลงวันที่ 28 เมษายน 2026): เป็นกรณีที่ระบุว่านำ XTS Hygienic (สเตนเลส IP69K) มาใช้กับเครื่องขึ้นรูปซอง บรรจุ และปิดผนึกแนวนอน (HFFS) ซีรีส์ MAG และทำให้เปลี่ยนรุ่นได้ด้วยการกดปุ่ม MAG-L ระบุไว้ที่สูงสุด 150 ซองต่อนาที เป็นตัวอย่างการใช้ระบบลำเลียงแบบลิเนียร์สเปกสุขอนามัยในไลน์บรรจุภัณฑ์ที่ต้องล้าง
การประกอบ จ่ายสาร และบรรจุภัณฑ์ (สหรัฐอเมริกา DT Engineering Rockwell Automation เผยแพร่ ลงวันที่ 4 กุมภาพันธ์ 2020): ลูกค้าคือบริษัทใน Fortune 500 ที่ไม่เปิดเผยชื่อ ระบุว่าเครื่องที่ใช้ iTRAK บรรลุ OEE (ประสิทธิผลโดยรวมของเครื่องจักร) 97% (เป้าหมายคือ 85%) ความแม่นยำในการซิงโครไนซ์ของการจ่ายสารอยู่ที่ “7/1000 นิ้ว” และเดินงาน 2 SKU พร้อมกันได้ เป็นตัวอย่างของการจ่ายสารบนตัวลำเลียง และการผลิตหลายรุ่นพร้อมกัน
นอกจากนี้ หน้าผลิตภัณฑ์ XPlanar ของ Beckhoff ได้ระบุการใช้งาน เช่น การจ่ายยา การบรรจุเครื่องสำอาง การตรวจสอบ I/O terminal (ประมาณ 10,000 ชิ้นต่อกะ) การจัดการถุงทางการแพทย์ การสไลซ์อาหาร การตรวจสอบด้วยแสง (รอบ 3 วินาที) และการบำบัดด้วยพลาสมา (เป็นคำกล่าวอ้างของผู้ขาย ไม่ทราบเงื่อนไขโดยละเอียด)
สิ่งที่ 4 กรณีมีร่วมกันคือ ผลลัพธ์ไม่ได้เชื่อมโยงกับ “การลำเลียงที่เร็วขึ้น” แต่เชื่อมโยงกับข้อใดข้อหนึ่งใน การเปลี่ยนรุ่นบ่อย การทำงานบนตัวลำเลียง ความแม่นยำ และสุขอนามัย หากอ่านโดยเทียบว่ากระบวนการของเราอยู่ตรงไหนในผังการตัดสินใจของบทความนี้ ก็จะนำไปใช้อ้างอิงได้ง่ายขึ้น
ความปลอดภัย: การหยุดในระดับแคร์ริเออร์และมาตรฐาน
ในระบบลำเลียงแบบลิเนียร์ แคร์ริเออร์จำนวนมากเคลื่อนที่อย่างอิสระ ดังนั้น “จะหยุดที่ไหน ในหน่วยใด และอย่างไร” จึงเป็นประเด็นของการออกแบบ
ก่อนอื่น ขอทำความเข้าใจคำศัพท์ของฟังก์ชันความปลอดภัยของไดรฟ์ หน้าเว็บ TwinSAFE (เทคโนโลยีไดรฟ์นิรภัย) ของ Beckhoff อธิบายว่า STO (Safe Torque Off) เทียบเท่า Stop category 0 ของ EN 60204 เป็นฟังก์ชันที่ตัดพลังงานที่ทำให้เกิดแรงบิดทันที และ SS1 (Safe Stop 1) เทียบเท่า Stop category 1 เป็นฟังก์ชันที่ลดความเร็วจนหยุด แล้วสั่งให้ STO ทำงานหลังเวลาหน่วงที่ตั้งไว้ SS2 เทียบเท่า Stop category 2 เป็นฟังก์ชันที่ยังคงรักษาสถานะภายใต้การควบคุมหลังหยุด นอกจากนี้ยังยกฟังก์ชัน SOS, SLS, SSM, SDI, SLP และอื่นๆ และระบุว่า STO และ SS1 อยู่ที่ SIL 3 / Cat. 4, PL e ในอุปกรณ์ เช่น AMP8000 อย่างไรก็ตาม หน้านี้เป็นข้อมูลเกี่ยวกับเซอร์โวไดรฟ์โดยรวม และไม่ได้กล่าวถึง XTS โดยตรง
ในฝั่งผลิตภัณฑ์ระบบลำเลียงแบบลิเนียร์ หน้าผลิตภัณฑ์ของ iTRAK 5750 ของ Rockwell Automation ระบุชัดเจนว่ามี STO และ SS1 ที่ SIL 3, PLe (ค่าที่ผู้ผลิตประกาศ) ฟังก์ชันความปลอดภัยใดมีอยู่ และอยู่ในหน่วยใด (ทั้งระบบ ระดับเซกชัน หรือระดับแคร์ริเออร์) น่าจะแตกต่างกันตามผลิตภัณฑ์ จึงต้องตรวจสอบใน RFP
สิ่งที่สำคัญสำหรับโรงงานหรือผู้ผลิตเครื่องจักรที่สร้างเครื่องจักรเพื่อส่งออกไปยุโรป คือระเบียบเครื่องจักรของ EU (EU) 2023/1230 ชื่อทางการคือ “ระเบียบของรัฐสภายุโรปและคณะมนตรี ลงวันที่ 14 มิถุนายน 2023 ว่าด้วยเครื่องจักร และยกเลิก Directive 2006/42/EC” ประกาศในราชกิจจานุเบกษาของ EU เมื่อวันที่ 29 มิถุนายน 2023 และมีผลใช้บังคับวันที่ 19 กรกฎาคม 2023 เครื่องจักรที่วางตลาดใน EU ตั้งแต่วันที่ 20 มกราคม 2027 เป็นต้นไป ต้องเป็นไปตามระเบียบนี้ ในอารัมภบทของระเบียบระบุว่า ซอฟต์แวร์ที่ทำหน้าที่ด้านความปลอดภัยและวางตลาดแยกต่างหากถือเป็นชิ้นส่วนความปลอดภัย (อารัมภบทข้อ 19) ให้คำนึงถึงเทคโนโลยีดิจิทัลใหม่ เช่น AI, IoT และหุ่นยนต์ (อารัมภบทข้อ 12) และระบบฟังก์ชันความปลอดภัยที่มีพฤติกรรมพัฒนาตัวเองต้องผ่านการประเมินความสอดคล้องโดยบุคคลที่สาม (อารัมภบทข้อ 54) ระบบลำเลียงแบบลิเนียร์เป็นเครื่องจักรที่การเคลื่อนที่ส่วนใหญ่ของแคร์ริเออร์ถูกกำหนดด้วยซอฟต์แวร์ โรงงานและผู้ผลิตเครื่องจักรในไทยที่ส่งออกเครื่องจักรไปยุโรป จึงคาดว่าควรตรวจสอบแนวทางการปฏิบัติตามระเบียบตั้งแต่เนิ่นๆ รวมถึงการจัดการซอฟต์แวร์ที่ทำหน้าที่ด้านความปลอดภัย
ภายในประเทศไทย “กฎกระทรวงกำหนดมาตรฐานในการบริหาร จัดการ และดำเนินการด้านความปลอดภัย อาชีวอนามัย และสภาพแวดล้อมในการทำงานเกี่ยวกับเครื่องจักร ปั้นจั่น และหม้อน้ำ พ.ศ. 2564 (2021)” ของกระทรวงแรงงาน ประกาศในราชกิจจานุเบกษาวันที่ 6 สิงหาคม 2021 และมีผลใช้บังคับ 90 วันหลังประกาศ (ยกเลิกกฎกระทรวงฉบับเดิมปี 2009) กฎหมายแม่บทคือพระราชบัญญัติความปลอดภัย อาชีวอนามัย และสภาพแวดล้อมในการทำงาน พ.ศ. 2554 (2011) ขอบเขตครอบคลุมเครื่องจักร (เครื่องเพรส เครื่องเชื่อม รถยก ลิฟต์ เครื่องกว้าน และรอก) ปั้นจั่น หม้อน้ำและภาชนะรับแรงดัน และอื่นๆ โดยกำหนดให้ตรวจสอบก่อนใช้งาน บำรุงรักษาอุปกรณ์ป้องกัน ประเมินอันตรายและจัดอุปกรณ์ป้องกันสำหรับเครื่องจักรที่มีอันตรายจากการตัด ให้เฉพาะผู้ที่ผ่านการฝึกอบรมเป็นผู้ควบคุม และจัดทำคู่มือขั้นตอนการทำงาน เป็นต้น กฎกระทรวงนี้ไม่มีข้อกำหนดที่ระบุชื่อระบบลำเลียงแบบลิเนียร์โดยตรง การที่ไม่ได้ระบุชื่อไว้ ไม่ได้หมายความว่าระบบลำเลียงแบบลิเนียร์ไม่ต้องมีมาตรการความปลอดภัย แนวทางที่ปลอดภัยคือตรวจสอบเป็นรายกรณีว่าเครื่องจักรของเราอยู่ในขอบเขตใดของกฎกระทรวงนี้ แล้วจึงจัดเตรียมมาตรการป้องกันและขั้นตอนการทำงาน
การประเมินความปลอดภัยเชิงฟังก์ชันโดยทั่วไปใช้มาตรฐาน เช่น ISO 13849-1 รายละเอียดของฉบับและการประยุกต์ใช้มาตรฐาน ขอให้ตรวจสอบจากเนื้อหามาตรฐานและข้อกำหนดของระเบียบในประเทศปลายทางที่ส่งออก วิธีตรวจสอบความใช้ได้ (Validation) ของฟังก์ชันความปลอดภัยที่ใช้ Safety PLC เรียบเรียงไว้ใน การติดตั้ง Safety PLC: RFP การตรวจสอบความใช้ได้ และหลักฐาน FAT/SAT และวิธีเลือกม่านแสงนิรภัยที่ใช้เป็นมาตรการป้องกันรอบแทร็ก เรียบเรียงไว้ใน การเลือกม่านแสงนิรภัยสำหรับโรงงานไทย: ข้อกำหนดจัดซื้อและเกณฑ์ตรวจรับ
ประเด็นที่ควรตรวจสอบตอนออกแบบความปลอดภัยของระบบลำเลียงแบบลิเนียร์มีดังนี้
- เมื่อเปิดฝาครอบป้องกัน จะหยุดทั้งระบบ หรือหยุดเฉพาะเซกชันนั้น
- หลังแคร์ริเออร์หยุด สามารถเลื่อนด้วยมือได้หรือไม่ (เพื่อนำชิ้นงานหรือจิ๊กออก)
- เมื่อเริ่มเดินเครื่องใหม่หลังหยุด จะยืนยันตำแหน่งของแคร์ริเออร์แต่ละตัวอีกครั้งอย่างไร
- การป้องกันการชนกันระหว่างแคร์ริเออร์ จะจัดเป็นฟังก์ชันความปลอดภัย หรือเป็นฟังก์ชันควบคุมปกติ
การประมาณต้นทุนของระบบลำเลียงแบบลิเนียร์ด้วยแบบจำลอง (ตัวเลขสมมติ)
สุดท้าย ขอแสดงแนวคิดเรื่องความคุ้มค่าด้วยตัวเลขสมมติ เงินลงทุนในการประมาณนี้เป็นตัวเลขสมมติที่ตั้งขึ้นเพื่อบทความนี้ ไม่ใช่ราคาตลาดหรือระดับราคาเสนอทั่วไป แหล่งข้อมูลที่เราสำรวจครั้งนี้ไม่มีการระบุราคาของระบบลำเลียงแบบลิเนียร์ ในการใช้งานจริง ขอให้แทนที่ตัวเลขทั้งหมดด้วยบันทึกการเปลี่ยนรุ่นของเรา การวัดเวลาของแต่ละกระบวนการ และใบเสนอราคาของผู้ขาย
สมมติฐานของแบบจำลอง
สมมติไลน์ประกอบและบรรจุภัณฑ์ที่มีหลายรุ่น 1 ไลน์ การเปลี่ยนรุ่นทำโดยเปลี่ยนชิ้นส่วนเปลี่ยนรุ่น ใช้เวลา 45 นาทีต่อครั้ง สมมติให้กำไรส่วนเกิน (Contribution margin) ที่สูญเสียเมื่อไลน์หยุด 1 ชั่วโมงเท่ากับ 12,000 บาท (สมมติว่ามีความต้องการ ผลิตได้เท่าไรก็ขายได้) ตัวเลข 12,000 บาทนี้เป็นตัวเลขสมมติที่ไม่เกี่ยวข้องกับค่าจ้าง ทางเลือกที่นำมาเปรียบเทียบมี 2 ทาง
| รายการ | ปัจจุบัน | ทางเลือก A ปรับปรุงการเปลี่ยนรุ่นโดยใช้คอนเวเยอร์เดิม (ทำชิ้นส่วนเปลี่ยนรุ่นให้ง่ายขึ้นและเปลี่ยนได้ในขั้นตอนเดียว) | ทางเลือก B เปลี่ยนส่วนที่มีมูลค่าเพิ่มสูงเป็นระบบลำเลียงแบบลิเนียร์ (ส่วนก่อนและหลังใช้คอนเวเยอร์เดิม) |
|---|---|---|---|
| เวลาเปลี่ยนรุ่นต่อครั้ง | 45 นาที | 21 นาที | 9 นาที |
| เงินลงทุนเริ่มต้น (ค่าใช้จ่ายครั้งเดียว บาท) | – | 1,200,000 | 9,000,000 |
| ค่าบำรุงรักษาและสนับสนุนซอฟต์แวร์ต่อปี (บาท) | – | – | 200,000 |
แม้ในทางเลือก B การเปลี่ยนรุ่นก็ไม่เป็นศูนย์ สมมติว่ายังเหลืองานเปลี่ยนจิ๊กหรือเนสต์บนแคร์ริเออร์และการตรวจสอบสูตรการผลิต จึงตั้งไว้ที่ 9 นาทีต่อครั้ง
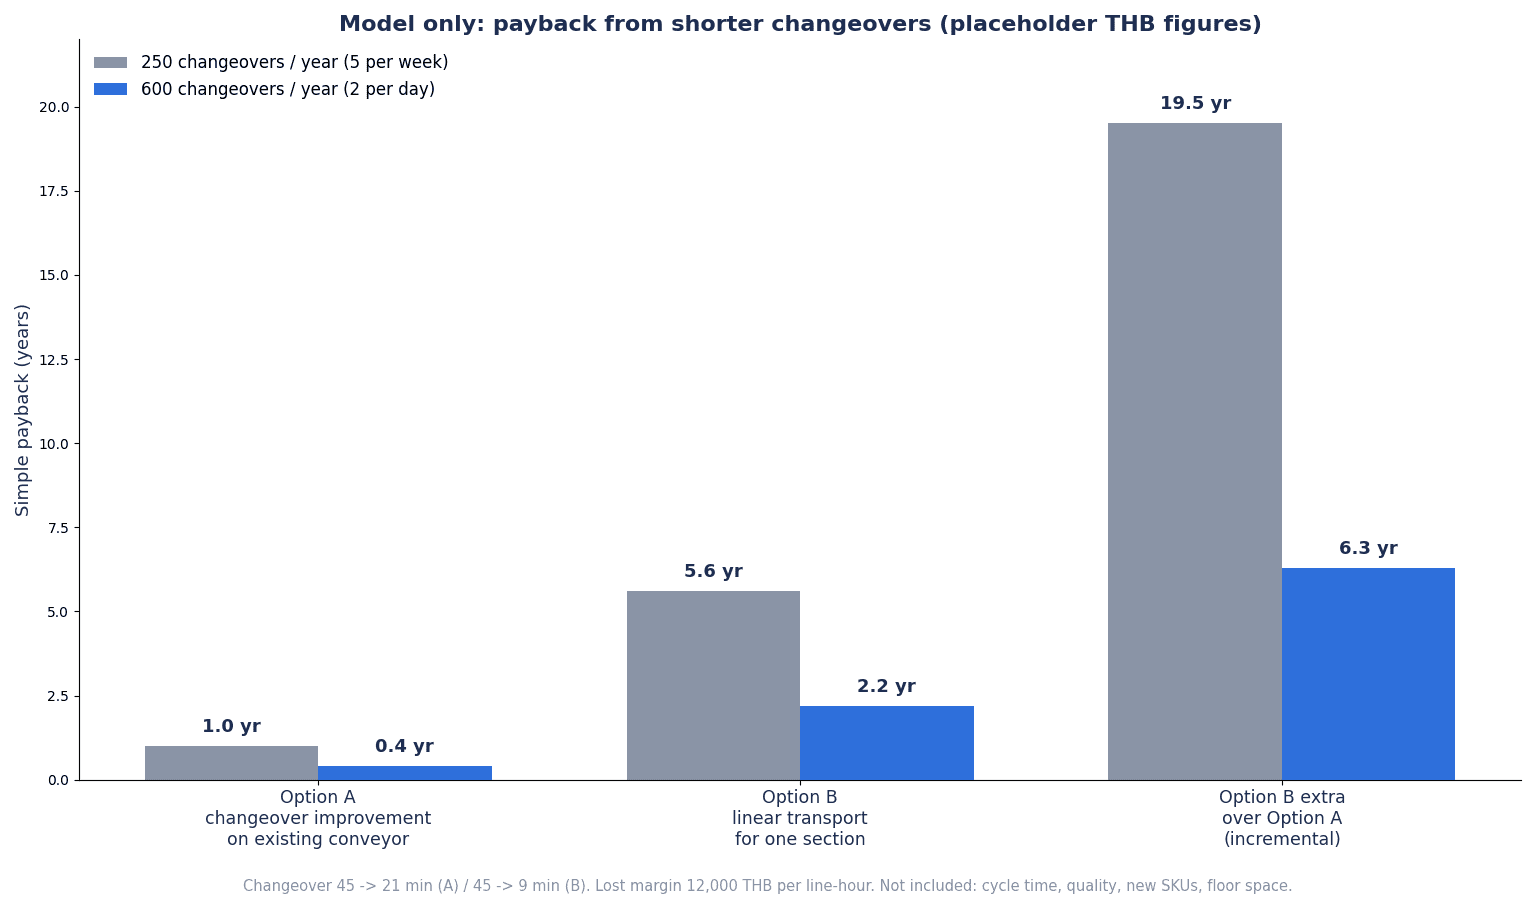
รายละเอียดการคำนวณ (สถานการณ์ที่ 1: เปลี่ยนรุ่น 250 ครั้งต่อปี)
สมมติ 5 ครั้งต่อสัปดาห์ × 50 สัปดาห์ เป็น 250 ครั้งต่อปี
- การหยุดในปัจจุบัน: 250 ครั้ง × 45 นาที = 11,250 นาที = 187.5 ชั่วโมง 187.5 ชั่วโมง × 12,000 บาท = 2,250,000 บาทต่อปี (อ้างอิง)
- ทางเลือก A: ลดได้ 24 นาทีต่อครั้ง 24 นาที × 250 ครั้ง = 6,000 นาที = 100 ชั่วโมง ผลลัพธ์ 1,200,000 บาทต่อปี ระยะคืนทุน 1,200,000 ÷ 1,200,000 = 1.0 ปี
- ทางเลือก B: ลดได้ 36 นาทีต่อครั้ง 36 นาที × 250 ครั้ง = 9,000 นาที = 150 ชั่วโมง นำ 1,800,000 บาทที่ได้จาก 150 ชั่วโมง หักค่าบำรุงรักษาและสนับสนุนซอฟต์แวร์ 200,000 บาท ผลลัพธ์ 1,600,000 บาทต่อปี ระยะคืนทุน 9,000,000 ÷ 1,600,000 ≈ 5.6 ปี
รายละเอียดการคำนวณ (สถานการณ์ที่ 2: เปลี่ยนรุ่น 600 ครั้งต่อปี)
สมมติ 2 ครั้งต่อวัน × 300 วัน เป็น 600 ครั้งต่อปี
- การหยุดในปัจจุบัน: 600 ครั้ง × 45 นาที = 27,000 นาที = 450 ชั่วโมง 450 ชั่วโมง × 12,000 บาท = 5,400,000 บาทต่อปี (อ้างอิง)
- ทางเลือก A: 24 นาที × 600 ครั้ง = 14,400 นาที = 240 ชั่วโมง ผลลัพธ์ 2,880,000 บาทต่อปี ระยะคืนทุน 1,200,000 ÷ 2,880,000 ≈ 0.4 ปี
- ทางเลือก B: 36 นาที × 600 ครั้ง = 21,600 นาที = 360 ชั่วโมง นำ 4,320,000 บาท หัก 200,000 บาท ผลลัพธ์ 4,120,000 บาทต่อปี ระยะคืนทุน 9,000,000 ÷ 4,120,000 ≈ 2.2 ปี
ดูเฉพาะส่วนเพิ่มของระบบลำเลียงแบบลิเนียร์
มาดู “ส่วนเพิ่ม” เมื่อเทียบทางเลือก B กับทางเลือก A เงินลงทุนเพิ่มเติมในทั้งสองสถานการณ์คือ 9,000,000 − 1,200,000 = 7,800,000 บาท
| สถานการณ์ | ผลลัพธ์เพิ่มเติม (ทางเลือก B − ทางเลือก A บาทต่อปี) | ระยะคืนทุนของส่วนเพิ่ม |
|---|---|---|
| สถานการณ์ที่ 1 (250 ครั้งต่อปี) | 1,600,000 − 1,200,000 = 400,000 | 7,800,000 ÷ 400,000 = 19.5 ปี |
| สถานการณ์ที่ 2 (600 ครั้งต่อปี) | 4,120,000 − 2,880,000 = 1,240,000 | 7,800,000 ÷ 1,240,000 ≈ 6.3 ปี |
วิธีอ่านผลการประมาณ
หากประเมินด้วยเวลาเปลี่ยนรุ่นเพียงอย่างเดียว ผลลัพธ์ส่วนใหญ่มาจากการปรับปรุงการเปลี่ยนรุ่นของเครื่องจักรเดิม (ทางเลือก A) ระยะคืนทุนของส่วนเพิ่มของระบบลำเลียงแบบลิเนียร์อยู่ที่ประมาณ 19.5 ปี หากเปลี่ยนรุ่น 5 ครั้งต่อสัปดาห์ และประมาณ 6.3 ปี หากเปลี่ยนรุ่น 2 ครั้งต่อวัน ข้อสรุปจึงเปลี่ยนไปมากตามความถี่ของการเปลี่ยนรุ่น หากดูทางเลือก B เพียงอย่างเดียว จะดูเหมือนคืนทุนใน 5.6 ปีหรือ 2.2 ปี แต่ผลลัพธ์ส่วนใหญ่นั้นเป็นส่วนที่ทางเลือก A ก็ให้ได้เช่นกัน ด้วยเหตุนี้ ลำดับที่สำคัญคือพิจารณาทางเลือก A ก่อน ดูผลของทางเลือก A แล้วจึงตัดสินส่วนเพิ่ม
และ การลดเวลาหยุดจะกลายเป็นกำไรก็ต่อเมื่อสิ่งที่ผลิตในเวลาที่ว่างขึ้นขายได้เท่านั้น หากไม่มีความต้องการ และไม่มีสิ่งที่จะผลิตในเวลาที่ว่างขึ้น ผลลัพธ์นี้จะเป็นศูนย์
สิ่งที่ไม่ได้รวมไว้ในการประมาณนี้
คาดว่าข้อมูลประกอบการตัดสินใจที่แท้จริงในการเลือกระบบลำเลียงแบบลิเนียร์ มักอยู่นอกเหนือจากเวลาเปลี่ยนรุ่น เช่น การลดรอบเวลาจากการเปลี่ยนความเร็วได้ในแต่ละกระบวนการ การลดการส่งต่อจากการแปรรูปและตรวจสอบบนตัวลำเลียง การลดของเสียจากความแม่นยำที่สูงขึ้น และความแตกต่างของค่าดัดแปลงเมื่อเพิ่มรุ่นสินค้า สิ่งเหล่านี้ไม่ได้รวมไว้ในการประมาณนี้ เพื่อหลีกเลี่ยงการประเมินสูงเกินจริงและการนับซ้ำ เราจะไม่เพิ่มตัวเลขในที่นี้ ขอให้แปลงแต่ละรายการเป็นตัวเลขแยกกันในกระบวนการของเรา แล้วตัดสินว่าจะนำไปบวกกับส่วนต่างระหว่างทางเลือก A และ B หรือไม่ นอกจากนี้ การประมาณนี้ยังไม่รวมความสูญเสียจากการติดตั้งและเริ่มเดินเครื่องระหว่างไลน์หยุด การฝึกอบรม อะไหล่สำรอง และผลของสิทธิประโยชน์ทางภาษี
รายการที่ต้องเขียนใน RFP (ข้อกำหนดการสั่งซื้อ)
เพื่อให้เปรียบเทียบใบเสนอราคาของระบบลำเลียงแบบลิเนียร์ได้ ต้องกำหนดเงื่อนไขให้ตรงกันใน RFP ขอให้ใช้ 12 รายการต่อไปนี้เป็นแนวทาง
| No. | รายการ | ตัวอย่างเนื้อหาที่เขียน | สิ่งที่ตรวจสอบในใบเสนอราคา |
|---|---|---|---|
| 1 | มวลและจุดศูนย์ถ่วงของชิ้นงานและจิ๊ก | มวลสูงสุดของแต่ละรุ่น (ชิ้นงาน + จิ๊ก + เนสต์) ตำแหน่งจุดศูนย์ถ่วง ขนาดภายนอก | ความเร็วและอัตราเร่งที่ทำได้ภายใต้เงื่อนไขนั้น |
| 2 | รอบเวลาและระยะพิทช์ที่ต้องการ | รอบเวลาของแต่ละรุ่น ระยะห่างแคร์ริเออร์ จำนวนแคร์ริเออร์ที่อยู่บนแทร็กพร้อมกัน | จำนวนแคร์ริเออร์และเหตุผลของความยาวแทร็ก |
| 3 | ความแม่นยำในการหยุด | แต่ละกระบวนการต้องการความแม่นยำซ้ำ สัมบูรณ์ หรือซิงโครไนซ์ และต้องการเท่าไร | ความแม่นยำที่คาดไว้ แยกเป็นการลำเลียง จิ๊ก และชิ้นงาน |
| 4 | จำนวนรุ่น ความถี่การเปลี่ยนรุ่น และสูตรการผลิต | จำนวนรุ่นปัจจุบันและอนาคต จำนวนครั้งการเปลี่ยนรุ่น วิธีจัดเก็บสูตรการผลิต | งานและค่าใช้จ่ายที่จำเป็นเมื่อเพิ่มรุ่น |
| 5 | ความยาวแทร็กและเลย์เอาต์ | ต้องการแนวตรง ส่วนโค้ง การแยกเส้นทาง หรือการหมุนเวียนแนวตั้งหรือไม่ จะทำกระบวนการบนส่วนโค้งหรือไม่ | ทำงานบนส่วนโค้งได้หรือไม่ พื้นที่ติดตั้ง |
| 6 | สภาพแวดล้อมการใช้งาน | อุณหภูมิ ความชื้น ฝุ่น วิธีการล้างและสารเคมี ระดับ IP ที่ต้องการ | เงื่อนไขสภาพแวดล้อมการใช้งานของผู้ผลิต และการจัดการเมื่ออยู่นอกเงื่อนไข |
| 7 | ฟังก์ชันความปลอดภัย | ต้องการการหยุดในระดับแคร์ริเออร์หรือระดับเซกชันหรือไม่ ฟังก์ชัน เช่น STO และ SS1 มาตรการป้องกัน | หน่วยของฟังก์ชันความปลอดภัยและเอกสารยืนยันสมรรถนะ |
| 8 | การเชื่อมต่อกับระบบระดับบน | MES, Traceability (การผูกแคร์ริเออร์กับชิ้นงาน) วิธีการสื่อสาร | รายการที่บันทึกและวิธีการจัดเก็บ |
| 9 | กรรมสิทธิ์ซอฟต์แวร์ ซอร์สโค้ด และไลเซนส์ | ขอบเขตการส่งมอบซอร์สโค้ดของแอปพลิเคชัน ประเภทและจำนวนไลเซนส์ | ขอบเขตที่เราหรือบุคคลที่สามดัดแปลงได้ |
| 10 | อะไหล่สำรองและสต็อกในประเทศ | จำนวนสำรองของแคร์ริเออร์ โมดูล และไดรฟ์ มีสต็อกในประเทศไทยหรือไม่ | จำนวนวันที่ใช้ในการเปลี่ยนเมื่อเสีย |
| 11 | การฝึกอบรมและระบบบำรุงรักษา | การฝึกอบรมภาษาไทย อังกฤษ และญี่ปุ่น ขอบเขตสัญญาบำรุงรักษา การสนับสนุนระยะไกล | ระบบช่างเทคนิคที่รองรับในพื้นที่ได้ |
| 12 | เกณฑ์การผ่าน FAT/SAT | รายการทดสอบในบทถัดไปและตัวเลขเกณฑ์ผ่าน | คู่มือขั้นตอนการทดสอบและแบบฟอร์มบันทึก |
สิ่งที่ต้องระวังเป็นพิเศษคือข้อ 9 กรรมสิทธิ์ซอฟต์แวร์ การเคลื่อนที่ส่วนใหญ่ของระบบลำเลียงแบบลิเนียร์ถูกกำหนดด้วยซอฟต์แวร์ เมื่อเพิ่มรุ่นสินค้า ใครจะเป็นผู้แก้โปรไฟล์การเคลื่อนที่และสูตรการผลิต จะขอให้ผู้ผลิตเครื่องจักรทำทุกครั้ง หรือจะทำให้วิศวกรของเราแก้เองได้ หากสั่งซื้อโดยไม่ตัดสินเรื่องนี้ สิ่งที่ควรเป็น “การเปลี่ยนรุ่นทำได้ด้วยซอฟต์แวร์” อาจกลายเป็นสภาพ “ทุกครั้งที่แก้ซอฟต์แวร์ต้องเสียค่าจ้างภายนอกและเวลารอ” วิธีแบ่งขอบเขตการสั่งซื้องานเซอร์โวและการควบคุมการเคลื่อนที่ เรียบเรียงไว้ใน การควบคุมเซอร์โว: คู่มือจัดซื้อและ FAT/SAT สำหรับโรงงานไทยปี 2026 และวิธีขอใบเสนอราคาและตรวจรับเครื่องจักรเฉพาะงานทั้งเครื่อง เรียบเรียงไว้ใน การผลิตเครื่องจักรเฉพาะงาน: จัดซื้อด้วยหลักฐาน FAT และ SAT
การทดสอบตรวจรับ (FAT/SAT) และการเริ่มเดินเครื่อง 90 วัน
การทดสอบที่จงใจทำให้เกิดปัญหา
ในการทดสอบตรวจรับ นอกจากยืนยันว่าเดินงานได้ตามปกติแล้ว ให้จงใจสร้างเงื่อนไขที่มักเกิดปัญหาแล้วตรวจสอบด้วย ขอแนะนำให้ทดสอบรายการต่อไปนี้ใน FAT (Factory Acceptance Test) ก่อนส่งออกจากโรงงานผู้ผลิต และ SAT (Site Acceptance Test) ที่หน้างาน
- ความเร็วสูงสุดด้วยชิ้นงานมวลสูงสุด: บรรทุกชิ้นงานและจิ๊กของรุ่นที่หนักที่สุด แล้วตรวจว่าได้ความแม่นยำในการหยุดที่ความเร็วและอัตราเร่งที่กำหนดหรือไม่
- เปลี่ยนรุ่นต่อเนื่อง: สลับสูตรการผลิตต่อเนื่องจากรุ่น A ไป B, B ไป C และ C ไป A แล้วบันทึกเวลาที่ใช้ในการเปลี่ยนรุ่นและความแม่นยำทันทีหลังเปลี่ยนรุ่น
- หยุดหรือถอดแคร์ริเออร์ 1 ตัว: เมื่อหยุดแคร์ริเออร์ 1 ตัว หรือถอดออกจากแทร็ก แคร์ริเออร์ตัวอื่นมีพฤติกรรมอย่างไร และหลังใส่กลับ กลับสู่สภาพปกติได้หรือไม่
- การป้องกันการชน: สร้างเงื่อนไขที่แคร์ริเออร์เข้าใกล้กัน แล้วตรวจว่าฟังก์ชันป้องกันการชนทำงานหรือไม่
- การกลับคืนหลังไฟดับหรือหยุดฉุกเฉิน: สั่งหยุดฉุกเฉินหรือตัดไฟระหว่างเดินเครื่อง แล้วบันทึกขั้นตอนการเริ่มเดินเครื่องใหม่ และเวลาที่ใช้ในการยืนยันตำแหน่งของแคร์ริเออร์แต่ละตัวอีกครั้ง
- การสื่อสารขาด: ตัดการสื่อสารกับ PLC หรือ MES ระดับบน แล้วตรวจว่าการลำเลียงมีพฤติกรรมอย่างไร และบันทึกข้อมูลขาดหายหรือไม่
- การเริ่มเดินเครื่องใหม่หลังล้าง (กรณีสเปกสุขอนามัย): หลังล้างตามขั้นตอนการล้างจริง เริ่มเดินเครื่องใหม่ได้ตามปกติหรือไม่
- การตรวจสอบบันทึก Trace: การผูกแคร์ริเออร์กับชิ้นงาน และบันทึกของแต่ละกระบวนการ ตรงกับการไหลจริงหรือไม่
เกณฑ์การผ่านให้กำหนดเป็นตัวเลขตั้งแต่ขั้น RFP ไม่ใช่เขียนว่า “ได้ความแม่นยำ” แต่ให้เขียนเช่น “ที่มวลสูงสุด XX kg ความแม่นยำซ้ำในกระบวนการ X อยู่ภายใน ±XX mm”
วิธีดำเนินการเริ่มเดินเครื่อง 90 วัน
90 วันหลังการติดตั้ง เป็นช่วงเวลาตรวจสอบว่าสมมติฐานของการประมาณเป็นจริงหรือไม่
- วันที่ 1-30: บันทึกจำนวนครั้งการเปลี่ยนรุ่นและเวลาต่อครั้ง รอบเวลา จำนวนครั้งและสาเหตุของการหยุด ทุกวัน สิ่งสำคัญคือต้องเก็บด้วยนิยามเดียวกับบันทึกก่อนนำระบบมาใช้
- วันที่ 31-60: เทียบบันทึกกับการประมาณ เวลาเปลี่ยนรุ่นสั้นลงตามที่คาดไว้หรือไม่ การเปลี่ยนจิ๊กหรือการตรวจสอบสูตรการผลิตใช้เวลามากกว่าที่คาดไว้หรือไม่ สาเหตุการหยุดอันดับต้นๆ คืออะไร
- วันที่ 61-90: สำหรับรายการที่มีความแตกต่าง ให้กำหนดสาเหตุและมาตรการแก้ไข หากต้องแก้ซอฟต์แวร์ ให้ยืนยันว่าใครเป็นผู้แก้ และขยายขอบเขตที่วิศวกรของเราแก้ไขได้ ตรวจสอบด้วยว่าได้ผลิตเพิ่มจริงในเวลาที่ว่างขึ้นหรือไม่
ประเด็นเฉพาะของไทยและอาเซียน
ความร้อน ความชื้น และอุณหภูมิในตู้ควบคุมและแทร็ก
โรงงานในไทยมีพื้นที่ที่ไม่มีเครื่องปรับอากาศ และพื้นที่ที่มีความชื้นสูงตามฤดูกาล ระบบลำเลียงแบบลิเนียร์เป็นเครื่องจักรที่ขดลวดของแทร็ก ไดรฟ์ และตู้ควบคุมเกิดความร้อน ในการสำรวจครั้งนี้ เราไม่ได้ตรวจสอบเงื่อนไขอุณหภูมิและความชื้นในการใช้งานของแต่ละผลิตภัณฑ์ ขอให้แสดงค่าอุณหภูมิและความชื้นที่วัดจริงของสถานที่ติดตั้ง แล้วตรวจสอบเงื่อนไขสภาพแวดล้อมการใช้งานกับผู้ผลิต และการจัดการเมื่ออยู่นอกเงื่อนไข
ไฟดับและไฟกระพริบ (ไฟดับชั่วขณะ)
เมื่อเกิดไฟดับหรือไฟกระพริบ (ไฟดับชั่วขณะ) ตำแหน่งของแคร์ริเออร์จำนวนมากจะถูกจัดการอย่างไร ส่งผลโดยตรงต่อเวลาในการกลับคืน นอกจากทดสอบการกลับคืนหลังตัดไฟในการทดสอบตรวจรับแล้ว ให้พิจารณาความจำเป็นของเครื่องสำรองไฟฟ้า (UPS) ในขั้นออกแบบด้วย
การล้างและน้ำ
ในไลน์อาหาร ยา และเครื่องสำอาง วิธีการและความถี่ของการล้างส่งผลต่ออายุการใช้งานของเครื่องจักร มีผลิตภัณฑ์สเปกสุขอนามัย เช่น XTS Hygienic และรุ่น IP69K ของ ACOPOStrak และมีรายงานว่า Planar Motor ก็รองรับงานด้านอาหารและการแพทย์ด้วยฝาครอบที่ทำจาก SUS316L (MONOist วันที่ 14 ตุลาคม 2025) ทั้งหมดเป็นการประกาศของผู้ผลิต ความเหมาะสมภายใต้เงื่อนไขการล้างของเราต้องตรวจสอบเป็นรายกรณี
สต็อกอะไหล่ในประเทศ
อะไหล่สำรอง เช่น แคร์ริเออร์ โมดูลแทร็ก และไดรฟ์ มีอยู่ในประเทศไทยหรือไม่ ส่งผลต่อเวลาหยุดเมื่อเกิดเหตุเสีย ใน RFP ให้ตรวจสอบจำนวนอะไหล่สำรองที่แนะนำ การมีสต็อกในประเทศไทย และจำนวนวันในกรณีที่ต้องสั่งจากต่างประเทศ มีผู้ผลิตบางรายที่เริ่มให้การสนับสนุนทางเทคนิคในประเทศญี่ปุ่นแล้ว (บทความของ MONOist วันที่ 7 สิงหาคม 2025 เกี่ยวกับ Planar Motor) แต่ระบบการรองรับในประเทศไทยต้องตรวจสอบแยกต่างหาก
บุคลากรที่แก้ซอฟต์แวร์ได้
ในการบำรุงรักษาระบบลำเลียงแบบลิเนียร์ สิ่งที่ต้องการมากกว่าการเปลี่ยนชิ้นส่วนเครื่องจักร คือความสามารถในการเข้าใจซอฟต์แวร์ PLC และการควบคุมการเคลื่อนที่ แล้วแก้พารามิเตอร์และโปรไฟล์การเคลื่อนที่ได้ จะให้พนักงานท้องถิ่นในไทยแก้เองได้ถึงระดับใด ขอแนะนำให้กำหนดภาษาที่ใช้ฝึกอบรม (ไทย อังกฤษ และญี่ปุ่น) สื่อการสอน และขอบเขตของการสนับสนุนระยะไกลไว้ตั้งแต่ตอนสั่งซื้อ
การตรวจสอบขอบเขตสิทธิประโยชน์ BOI
ดังที่กล่าวไว้ข้างต้น ประกาศ BOI ที่ No. 4/2569 ครอบคลุมเฉพาะยานยนต์ (ประเภท 3.6 และ 3.8) สำหรับโรงงานอิเล็กทรอนิกส์ อาหาร เครื่องมือแพทย์ และอื่นๆ มาตรการปรับปรุงประสิทธิภาพภายใต้ Smart and Sustainable Industry เป็นตัวเลือกที่เป็นไปได้ แต่เงื่อนไขเป็นไปตามที่ระบุในคู่มือฉบับปี 2023 ขอให้ตรวจสอบเนื้อหาล่าสุดจากเอกสารต้นฉบับของ BOI
การปฏิบัติตามระเบียบสำหรับเครื่องจักรส่งออกไปยุโรป
กรณีผลิตเครื่องจักรในไทยแล้วส่งออกไปยุโรป เครื่องจักรที่วางตลาดตั้งแต่วันที่ 20 มกราคม 2027 เป็นต้นไปต้องเป็นไปตามระเบียบเครื่องจักรของ EU 2023/1230 สำหรับเครื่องจักรที่มีระบบลำเลียงแบบลิเนียร์อยู่ภายใน คาดว่าการตรวจสอบแนวทางการปฏิบัติตามระเบียบตั้งแต่ช่วงเริ่มออกแบบ รวมถึงการจัดการซอฟต์แวร์ที่ทำหน้าที่ด้านความปลอดภัย เป็นเรื่องสำคัญ
คำถามที่พบบ่อย
ระบบลำเลียงแบบลิเนียร์คืออะไร
เป็นระบบที่ลำเลียงชิ้นงานโดยใช้ลิเนียร์มอเตอร์ฝั่งแทร็กขับเคลื่อนแคร์ริเออร์ที่ติดแม่เหล็กแยกกันอย่างอิสระทีละตัว ตั้งความเร็ว ตำแหน่ง และระยะห่างของแต่ละแคร์ริเออร์ได้ด้วยซอฟต์แวร์ จึงต่างจากคอนเวเยอร์แบบระยะพิทช์คงที่ตรงที่เปลี่ยนการเคลื่อนที่ให้เข้ากับรุ่นสินค้าและกระบวนการได้ มีทั้งระบบลำเลียงแบบแคร์ริเออร์อิสระที่วิ่งบนราง และระบบลำเลียงแม่เหล็กลอยตัวที่ลอยเคลื่อนที่อยู่เหนือไทล์
สายพานลิเนียร์มอเตอร์ต่างจากคอนเวเยอร์อย่างไร
คอนเวเยอร์สายพานหรือโซ่แบบเดิม โดยพื้นฐานจะเคลื่อนที่ด้วยความเร็วเดียวกันและระยะพิทช์เดียวกันทั้งระบบ ส่วนสายพานลิเนียร์มอเตอร์เร่งหรือลดความเร็ว หยุด และกำหนดตำแหน่งได้ทีละแคร์ริเออร์ และระบุว่ามีชิ้นส่วนสึกหรอเชิงกลน้อย (คำกล่าวอ้างของผู้ขาย) ในทางกลับกัน บางผลิตภัณฑ์มีความเร็วหรืออัตราเร่งลดลงเมื่อน้ำหนักบรรทุกเพิ่มขึ้น และต้องมีการบำรุงรักษาซอฟต์แวร์ หากเป็นกระบวนการที่แคร์ริเออร์ทุกตัวเคลื่อนที่เหมือนกันได้ คอนเวเยอร์ก็มักจะเพียงพอ
จะเลือกระบบลำเลียงแบบแคร์ริเออร์อิสระหรือระบบลำเลียงแม่เหล็กลอยตัวอย่างไร
หากต้องการเดินแคร์ริเออร์จำนวนมากบนการหมุนเวียนตามรางหรือแทร็กยาว ระบบลำเลียงแบบแคร์ริเออร์อิสระเป็นตัวเลือก หากมีข้อกำหนด เช่น ต้องการเปลี่ยนตำแหน่งหรือท่าทางบนแคร์ริเออร์แบบ 2 มิติ ต้องการหมุน เอียง หรือยกขึ้นลง หรือต้องการลดการเกิดอนุภาคด้วยการไม่สัมผัสกัน ระบบลำเลียงแม่เหล็กลอยตัวเป็นตัวเลือก อย่างไรก็ตาม น้ำหนักบรรทุกของระบบลำเลียงแม่เหล็กลอยตัวมีจำกัดตามผลิตภัณฑ์ เช่น ตัวอย่างค่าที่ประกาศของมูฟเวอร์เดี่ยวสูงสุด 4.2 kg (XPlanar) ขอให้ตรวจสอบน้ำหนักของชิ้นงานและจิ๊กก่อน
ระบบลำเลียงแบบลิเนียร์มีค่าใช้จ่ายเท่าไร
แหล่งข้อมูลที่เราสำรวจครั้งนี้ไม่มีการระบุราคา การประมาณด้วยแบบจำลองในบทความนี้ใช้ตัวเลขสมมติ ผลคือหากประเมินด้วยเวลาเปลี่ยนรุ่นเพียงอย่างเดียว ผลลัพธ์ส่วนใหญ่มาจากการปรับปรุงการเปลี่ยนรุ่นของเครื่องจักรเดิม และระยะคืนทุนของส่วนเพิ่มของระบบลำเลียงแบบลิเนียร์อยู่ที่ประมาณ 19.5 ปี หากเปลี่ยนรุ่น 250 ครั้งต่อปี และประมาณ 6.3 ปี หากเปลี่ยนรุ่น 600 ครั้งต่อปี ซึ่งเปลี่ยนไปมากตามความถี่ของการเปลี่ยนรุ่น ค่าใช้จ่ายจริงขอให้ตรวจสอบโดยขอใบเสนอราคาจากผู้ขายด้วย RFP ที่เขียนเงื่อนไขของเรา
การเปลี่ยนรุ่นจะเป็นศูนย์จริงหรือไม่
การวางแผนโดยคิดว่าจะไม่เป็นศูนย์เป็นแนวทางที่ปลอดภัย แม้การเคลื่อนที่ของการลำเลียง (ความเร็ว ระยะพิทช์ และตำแหน่งหยุด) จะเปลี่ยนได้ด้วยการสลับสูตรการผลิต แต่หากจิ๊กหรือเนสต์บนแคร์ริเออร์ต่างกันในแต่ละรุ่น ก็ยังต้องเปลี่ยน การตรวจสอบสูตรการผลิตและการตรวจสอบคุณภาพทันทีหลังเปลี่ยนรุ่นก็ยังเหลืออยู่ ในการประมาณของบทความนี้ ทางเลือกที่ใช้ระบบลำเลียงแบบลิเนียร์ก็สมมติว่าการเปลี่ยนรุ่นใช้เวลา 9 นาทีต่อครั้ง
ใช้กับชิ้นงานหนักได้หรือไม่
ขึ้นอยู่กับผลิตภัณฑ์ ตัวอย่างค่าที่ประกาศ เช่น Multi-Carrier-System ของ Festo/Siemens มีน้ำหนักลำเลียงสูงสุด 50 kg (บทความปี 2019) และ QuickStick HT ของ Rockwell Automation ระบุว่าลำเลียงของหนักได้ “หลายพัน kg” อย่างไรก็ตาม ต้องระวังว่าเมื่อหนักขึ้นการเคลื่อนที่จะเปลี่ยนไป เช่น อัตราเร่งของ QuickStick HT ระบุว่าขึ้นกับมวล ขอให้ตรวจสอบรอบเวลาที่ต้องการด้วยน้ำหนักของชิ้นงานและจิ๊กของเรา
บำรุงรักษาในประเทศไทยได้หรือไม่
แตกต่างกันตามผลิตภัณฑ์และผู้ขาย ขอให้ตรวจสอบสต็อกอะไหล่สำรองในประเทศไทย ช่างเทคนิคที่รองรับในพื้นที่ได้ การฝึกอบรมภาษาไทย อังกฤษ และญี่ปุ่น และขอบเขตของการสนับสนุนระยะไกล ตั้งแต่ขั้น RFP การบำรุงรักษาระบบลำเลียงแบบลิเนียร์มีงานแก้ซอฟต์แวร์มาก จึงขอแนะนำให้กำหนดไว้ด้วยว่าจะให้วิศวกรของเราแก้เองได้ถึงระดับใด
สรุป
ระบบลำเลียงแบบลิเนียร์ไม่ใช่ “คอนเวเยอร์ที่เร็วกว่า” แต่เป็นการลำเลียงที่เปลี่ยนการเคลื่อนที่ได้ทีละแคร์ริเออร์ กระบวนการที่จะคุ้มทุนคือกระบวนการที่บอกเป็นตัวเลขได้อย่างน้อยหนึ่งข้อ ว่าเปลี่ยนรุ่นบ่อย เวลาหรือความแม่นยำที่ต้องการต่างกันในแต่ละกระบวนการ หรือต้องการทำงานแปรรูป ตรวจสอบ หรือซิงโครไนซ์บนตัวลำเลียง ดังนั้นสิ่งแรกที่ต้องทำจึงไม่ใช่การเปรียบเทียบผลิตภัณฑ์ แต่เป็นการวัดว่าการลำเลียงแบบระยะพิทช์คงที่มีปัญหาอะไร ด้วยเวลาเปลี่ยนรุ่น เวลารอ และความแม่นยำ
ในการประมาณด้วยแบบจำลอง (ตัวเลขสมมติ) หากดูเฉพาะเวลาเปลี่ยนรุ่น ผลลัพธ์ส่วนใหญ่มาจากการปรับปรุงการเปลี่ยนรุ่นของเครื่องจักรเดิม และระยะคืนทุนของส่วนเพิ่มของระบบลำเลียงแบบลิเนียร์อยู่ที่ประมาณ 19.5 ปี หากเปลี่ยนรุ่น 5 ครั้งต่อสัปดาห์ และประมาณ 6.3 ปี หากเปลี่ยนรุ่น 2 ครั้งต่อวัน ซึ่งเปลี่ยนไปมากตามความถี่ เหตุผลในการเลือกระบบลำเลียงแบบลิเนียร์ ในหลายกรณีอยู่ที่ผลลัพธ์นอกเหนือจากเวลาเปลี่ยนรุ่น ให้แปลงสิ่งนั้นเป็นตัวเลขในกระบวนการของเรา ใช้ระบบลำเลียงแบบลิเนียร์เฉพาะส่วนที่มีมูลค่าเพิ่มสูงที่ยังไม่เพียงพอ และต่อส่วนก่อนและหลังด้วยการลำเลียงแบบเดิม ตรวจสอบน้ำหนักบรรทุก ความเร็ว อัตราเร่ง และความแม่นยำเป็นชุดเดียวกัน และรวมเรื่องความปลอดภัยและการบำรุงรักษาซอฟต์แวร์ไว้ในขอบเขตการสั่งซื้อ หากดำเนินการตามลำดับนี้ ก็จะตัดสินใจได้ด้วยตัวเลขของเราเอง ไม่ใช่ด้วยถ้อยคำในเอกสารข้อเสนอ
TOMAS TECH ช่วยพิจารณาวิธีลำเลียงและนำเครื่องจักรมาใช้ให้เข้ากับกระบวนการและเลย์เอาต์ของโรงงานในประเทศไทย ท่านสามารถปรึกษาเราได้แม้ในขั้นที่ยังไม่ได้ตัดสินใจเรื่องวิธีหรือผลิตภัณฑ์ เช่น ขั้นสำรวจเวลาเปลี่ยนรุ่นและเวลาของแต่ละกระบวนการในปัจจุบัน หรือขั้นประเมินว่าการลำเลียงแบบระยะพิทช์คงที่เดิมจะปรับปรุงได้ถึงระดับใด ติดต่อเราได้ผ่านแบบฟอร์มนี้
ข้อมูลอ้างอิง
- The Star (Reuters): Thai August factory output rises 4.44% y/y, beats forecast (30 กันยายน 2026)
- Trading Economics: Thailand Industrial Output Growth Beats Forecasts (30 กันยายน 2026)
- Trading Economics: Thailand Business Confidence Remains Subdued (2 ตุลาคม 2026)
- BOI: ข่าวประชาสัมพันธ์คำขอรับการส่งเสริมการลงทุนครึ่งแรกปี 2026 No. 117/2569 (23 กรกฎาคม 2026)
- New Straits Times: คำขอการลงทุนด้านชิปและอิเล็กทรอนิกส์ของไทย 26,800 ล้านดอลลาร์สหรัฐ (4 สิงหาคม 2026)
- Tilleke & Gibbins: Thailand Unveils New Incentives for Automotive and HEV/PHEV Manufacturing (21 เมษายน 2026)
- BOI: มาตรการปรับปรุงประสิทธิภาพ Smart and Sustainable Industry (คู่มือการส่งเสริมการลงทุน ฉบับปี 2023)
- Schneider Electric Japan: What is a linear transport system (Lexium MC12)
- Rockwell Automation: On the move to flexible medical device production (16 กรกฎาคม 2018)
- Machine Design: Why Independent Cart Conveying Is One Smart Move (12 มิถุนายน 2017)
- Beckhoff: XTS linear product transport หน้าผลิตภัณฑ์ (เข้าถึงเมื่อ 9 ตุลาคม 2026)
- Drives & Controls: บทความประกาศเปิดตัว B&R ACOPOStrak (8 ธันวาคม 2017)
- Drives & Controls: Levitating transport systems could be a motion revolution (19 ธันวาคม 2018)
- Industrial Automation India: Machine automation innovations at Interpack 2026 (8 พฤษภาคม 2026)
- Beckhoff: XPlanar planar motor system หน้าผลิตภัณฑ์ (เข้าถึงเมื่อ 9 ตุลาคม 2026)
- Yamaha Motor: Linear Conveyor Module LCMR200 Specifications (เข้าถึงเมื่อ 9 ตุลาคม 2026)
- Rockwell Automation: QuickStick HT หน้าผลิตภัณฑ์ (เข้าถึงเมื่อ 9 ตุลาคม 2026)
- ATS SuperTrak CONVEYANCE: SuperTrak GEN3 Specs, Components, Configurations (เข้าถึงเมื่อ 9 ตุลาคม 2026)
- Beckhoff: The perfectly synchronized XTS (17 ธันวาคม 2024)
- Packaging South Asia: New track and shuttle – B&R (30 มิถุนายน 2023)
- Rockwell Automation: iTRAK 5750 หน้าผลิตภัณฑ์ (เข้าถึงเมื่อ 9 ตุลาคม 2026)
- PR Newswire (Rockwell Automation): ประกาศเปิดตัว iTRAK 5750 Intelligent Track System (3 กรกฎาคม 2024)
- Bosch Rexroth: ctrlX AUTOMATION transfer systems (ctrlX FLOW6D / FLOWHS) (เข้าถึงเมื่อ 9 ตุลาคม 2026)
- Robotics & Automation News: Festo and Siemens integrate Multi-Carrier-System into Bosch Rexroth transfer system (20 พฤษภาคม 2019)
- Planar Motor: เอกสารทางเทคนิค 4 Series (เข้าถึงเมื่อ 9 ตุลาคม 2026)
- MONOist: ระบบลำเลียงแม่เหล็กลอยตัวแบบไม่ต้องบำรุงรักษา เริ่มการสนับสนุนทางเทคนิคในญี่ปุ่น (7 สิงหาคม 2025 ภาษาญี่ปุ่น)
- MONOist: ระบบลำเลียงแม่เหล็กลอยตัวจากแคนาดา เพิ่มรุ่นรองรับอุณหภูมิสูงและรุ่นสำหรับสุญญากาศ (14 ตุลาคม 2025 ภาษาญี่ปุ่น)
- Mitsubishi Electric FA: Linear Track System (รางวัลสิบผลิตภัณฑ์ใหม่ยอดเยี่ยม ภาษาญี่ปุ่น)
- Beckhoff: Doubled throughput in bottle packaging (28 เมษายน 2026)
- Beckhoff: Efficient production of vehicle battery cells (3 พฤศจิกายน 2025)
- Beckhoff: Flexible implementation of hygienic pouch packaging (28 เมษายน 2026)
- Rockwell Automation: iTRAK System Achieves Extraordinary OEE (4 กุมภาพันธ์ 2020)
- Beckhoff: TwinSAFE safe drive technology (เข้าถึงเมื่อ 9 ตุลาคม 2026)
- EUR-Lex (ราชกิจจานุเบกษาของ EU): Regulation (EU) 2023/1230 on machinery (รับรองเมื่อ 14 มิถุนายน 2023)
- Knowby: EU Machinery Legislation 2023/1230 (29 กรกฎาคม 2026)
- Enviliance ASIA: Thailand renews safety standard for machine, crane and boiler (2021)
- Data Resource (QYResearch): ตลาดระบบลำเลียงขับเคลื่อนด้วยลิเนียร์มอเตอร์ทั่วโลก (5 พฤศจิกายน 2025 ภาษาญี่ปุ่น)


