


Về lựa chọn động cơ bước, chúng tôi thường nhận được những băn khoăn như sau từ các kỹ sư công nghệ sản xuất và thiết kế thiết bị tại các nhà máy Nhật Bản ở Thái Lan: “Mô-men giữ trong catalogue còn dư nhiều, vậy mà khi chạy thử thì động cơ lại bị mất bước”, “Chúng tôi chưa nhận được bản tính toán lựa chọn từ nhà sản xuất thiết bị”, “Không biết nên dùng servo hay chỉ cần động cơ bước vòng kín là đủ”.
Luận điểm của bài viết này như sau. Việc lựa chọn động cơ bước không được quyết định bởi “mô-men giữ”, mà bởi “mô-men kéo ra (pull-out torque) ở tốc độ sử dụng, với driver và điện áp nguồn thực tế” cùng “mô-men gia tốc và tỷ số quán tính”. Sau đó, yêu cầu nhà cung cấp ghi căn cứ lựa chọn thành bản tính toán trong RFP (hồ sơ yêu cầu báo giá), và trong kiểm thử nghiệm thu (FAT/SAT) xác nhận các giá trị có kèm điều kiện (độ chính xác dừng, nhiệt độ). Cụ thể gồm 6 điểm sau.
- Mô-men giữ là giá trị khi động cơ đứng yên. Khi vận hành, giá trị cần so sánh là mô-men kéo ra ở tốc độ sử dụng. Ở dải tốc độ cao mô-men giảm xuống, và mức giảm thay đổi theo driver và điện áp nguồn.
- Với trục nằm ngang, mô-men gia tốc và tỷ số quán tính có ảnh hưởng lớn hơn mô-men tải. Trong phần tính thử mô hình của bài viết này, mô-men gia tốc lớn gấp khoảng 2 lần mô-men tải.
- Vi bước (microstep) làm tăng độ phân giải, nhưng độ chính xác không tăng theo tỷ lệ tương ứng. Độ chính xác dừng là giá trị có kèm điều kiện như “không tải”, “định vị một chiều”.
- Động cơ bước vòng hở không tự nhận biết được khi bị mất bước. Phương thức vòng kín là một lựa chọn giúp biến hiện tượng mất bước thành cảnh báo (alarm) hoặc hiệu chỉnh.
- Trục đứng chỉ giữ được vị trí khi đang cấp điện. Để phòng trường hợp mất điện hoặc tắt kích từ, cần xem xét phanh loại tác động khi không kích từ.
- Trong RFP, yêu cầu ghi điều kiện tính toán, mức dư so với mô-men kéo ra, phương thức đầu vào xung, dòng điện khi dừng, nhiệt độ vỏ và chu kỳ làm việc (duty), rồi xác nhận trong FAT/SAT.
Lưu ý, bài viết này không phải là khuyến nghị hay xếp hạng sản phẩm cụ thể nào. Chức năng sản phẩm là “tuyên bố của nhà sản xuất” dựa trên tài liệu công khai của từng hãng, và các giá trị tham khảo của nhà sản xuất đều được ghi kèm tên hãng. Phần tính thử mô hình ở nửa sau là các con số giả định đặt ra để giải thích, không phải dữ liệu của một thiết bị có thật. Bài viết không đề cập đến giá cả hay số tiền.
Động cơ bước là gì: góc bước và cơ chế xác định góc quay bằng xung
Động cơ bước là loại động cơ có góc quay được quyết định bởi số xung đưa vào driver, và tốc độ quay được quyết định bởi tốc độ (tần số) của xung. Góc quay ứng với 1 xung được gọi là “góc bước cơ bản”.
Các góc bước cơ bản tiêu biểu như sau.
| Loại | Góc bước cơ bản | Số bước mỗi vòng | Mô tả trong nguồn |
|---|---|---|---|
| 2 pha | 1,8° | 200 | PKP 2 pha của Oriental Motor, dòng H17PMK (vuông 42 mm) của MinebeaMitsumi, v.v. |
| 2 pha loại độ phân giải cao | 0,9° | 400 | Loại độ phân giải cao của Oriental Motor, giải thích của Lin Engineering |
| 5 pha | 0,72° | 500 | 5 pha của Oriental Motor (đạt được 0,72° nhờ độ lệch cơ khí giữa stator và rotor) |
| 5 pha loại độ phân giải cao | 0,36° | 1.000 | Loại độ phân giải cao của Oriental Motor |
Theo Lin Engineering, động cơ 1,8° có rotor 50 răng và 200 bước mỗi vòng, còn động cơ 0,9° có 100 răng và 400 bước.
Về mặt cấu tạo, MinebeaMitsumi giải thích loại lai (hybrid) là “loại kết hợp nam châm vĩnh cửu và vật liệu từ tính để nâng cao độ chính xác định vị”, còn loại PM là loại phù hợp cho thu nhỏ kích thước. Dòng H17PMK của MinebeaMitsumi, được lấy làm ví dụ trong phần tính thử mô hình của bài viết này, cũng là loại lai.
Trong FAQ của hãng này, ưu điểm của động cơ bước là “có thể định vị chính xác cao bằng điều khiển vòng hở đơn giản”, còn nhược điểm là “rủi ro mất bước khi quay tốc độ cao”. Cách viết là: ở tốc độ cao mô-men giảm đột ngột, nên cần chú ý hiện tượng mất bước do quá tải, phát nhiệt và rung. Nói cách khác, sự tiện lợi của việc định vị không cần encoder và nguy cơ mất vị trí khi vượt ra ngoài điều kiện là hai mặt của cùng một đặc tính của động cơ bước. Công việc nhằm “không vượt ra ngoài điều kiện” đó chính là lựa chọn động cơ.
Phân biệt mô-men giữ, mô-men kéo ra và mô-men kéo vào
Chỗ dễ vướng mắc đầu tiên khi lựa chọn động cơ bước là các loại mô-men xoắn. Dưới đây sắp xếp lại theo định nghĩa trong tài liệu kỹ thuật của Oriental Motor.
| Thuật ngữ | Định nghĩa (tài liệu kỹ thuật của Oriental Motor) | Cách dùng khi lựa chọn |
|---|---|---|
| Mô-men giữ (Holding Torque) | Lực giữ tối đa mà động cơ tạo ra khi đang được cấp điện (dòng định mức) và không quay | Mức tham khảo cho việc giữ khi dừng. Không dùng để so sánh khi vận hành |
| Mô-men kéo ra (Pullout Torque) | Mô-men tối đa có thể xuất ra ở một tốc độ nhất định | Xác nhận rằng mô-men yêu cầu nằm bên trong đường cong này |
| Tần số tự khởi động tối đa (fs) | Tốc độ xung tối đa có thể khởi động và dừng tức thời mà không cần tăng giảm tốc, khi tải ma sát và tải quán tính bằng không | Giảm xuống khi có thêm quán tính tải |
| Tần số đáp ứng tối đa (fR) | Tốc độ xung tối đa có thể vận hành với tăng giảm tốc từ từ, khi tải bằng không | Mức tham khảo giới hạn tốc độ khi vận hành có tăng giảm tốc |
Mô-men kéo vào (pull-in torque) là thuật ngữ thường được vẽ thành đường cong biểu thị ranh giới của vùng có thể khởi động và dừng mà không cần tăng giảm tốc, nằm bên trong đường cong mô-men kéo ra. Tuy nhiên, các tài liệu tham chiếu trong bài viết này chưa xác nhận định nghĩa của thuật ngữ này, vì vậy hãy kiểm tra tên gọi và cách vẽ đường cong trong tài liệu của nhà sản xuất mà quý vị sử dụng.
Điểm quan trọng ở đây là mô-men giữ là giá trị ở tốc độ bằng không, và khi động cơ bắt đầu quay thì mô-men có thể xuất ra sẽ giảm dần theo tốc độ. Nếu so mô-men yêu cầu với mô-men giữ được in nổi bật trong bảng catalogue rồi kết luận “còn dư”, thì có thể ở tốc độ sử dụng thực tế mô-men lại không đủ.
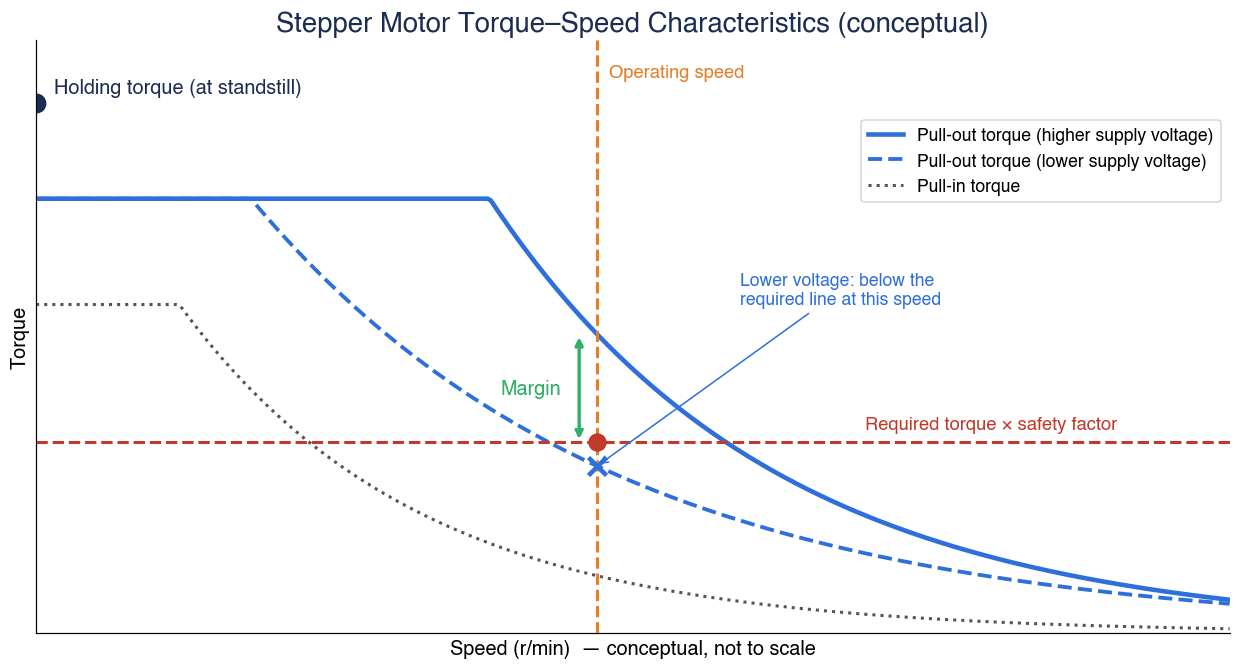
Hình trên là hình khái niệm, không có thang chia. Điều cần xác nhận khi lựa chọn là tại tốc độ sử dụng (đường đứt nét dọc), đường cong mô-men kéo ra có nằm phía trên “mô-men yêu cầu × hệ số an toàn” (đường đứt nét ngang) hay không, và khoảng dư giữa hai đường là bao nhiêu. Tài liệu của Oriental Motor cũng giải thích rằng khi lựa chọn cần xác nhận mô-men yêu cầu nằm bên trong đường cong mô-men kéo ra.
Hơn nữa, Oriental Motor viết rằng đặc tính mô-men – tốc độ được quyết định bởi tổ hợp động cơ và driver, và phụ thuộc lớn vào loại driver được sử dụng. Cùng một động cơ, nếu driver hoặc điện áp nguồn khác nhau thì đường cong cũng thay đổi. Chương tiếp theo sẽ xem xét lý do.
Mô-men ở dải tốc độ cao thay đổi theo điện áp nguồn và driver
Động cơ bước tạo ra mô-men bằng cách cho dòng điện chạy qua cuộn dây. Khi tốc độ tăng, khoảng cách giữa các xung ngắn lại, và việc chuyển sang pha tiếp theo diễn ra trước khi dòng điện trong cuộn dây kịp tăng lên đầy đủ, nên mô-men giảm.
Theo tài liệu kỹ thuật của Oriental Motor, phương pháp bù cho điều này là truyền động chopper dòng không đổi. Driver băm (chopping) một điện áp một chiều cao hơn nhiều so với điện áp định mức của động cơ để cho chạy dòng định mức. Các sản phẩm dạng gói (package) của hãng này đều được cho là truyền động dòng không đổi.
Tài liệu này còn giải thích sự khác biệt theo điện áp nguồn như sau.
- Driver đầu vào 24 VDC cấp 24 VDC cho động cơ
- Driver đầu vào 100-115 VAC/200-230 VAC cấp khoảng 162 VDC sau chỉnh lưu (có một số ngoại lệ)
- Điện áp cấp càng cao thì dòng điện tăng càng nhanh, tạo ra khác biệt về đặc tính mô-men ở dải tốc độ cao. Sản phẩm đầu vào AC vượt trội trên dải tốc độ rộng
Sai lệch dễ xảy ra khi lựa chọn là: chọn động cơ dựa trên đường cong của driver đầu vào AC trong catalogue, nhưng thiết bị thực tế lại dùng driver đầu vào 24 VDC. Ở dải tốc độ cao, chỉ riêng điều này cũng có thể làm mất hết khoảng dư của mô-men kéo ra.
Vì vậy, trong bản tính toán và RFP, cần yêu cầu cố định không chỉ model động cơ mà cả model driver và điện áp nguồn, rồi lấy đặc tính mô-men – tốc độ của đúng tổ hợp đó làm căn cứ. Nếu bản tính toán của nhà sản xuất thiết bị chỉ ghi “mô-men giữ ○ N·m so với mô-men yêu cầu ○ N·m”, hãy xác nhận họ đã so sánh với mô-men kéo ra ở tốc độ nào, trên đường cong của driver nào và điện áp nào.
Quy trình lựa chọn: từ biểu đồ vận hành đến mô-men yêu cầu
Tài liệu kỹ thuật của Oriental Motor trình bày quy trình lựa chọn động cơ như sau.
- Xác định cơ cấu truyền động, kích thước sơ bộ, quãng đường di chuyển và chu kỳ định vị
- Xác nhận các thông số cần thiết (độ chính xác dừng, giữ vị trí, dải tốc độ, điện áp nguồn, độ phân giải, độ bền, v.v.)
- Tính mô-men tải, quán tính tải và tốc độ quy đổi về trục động cơ
- Chọn loại động cơ (AC, không chổi than, động cơ bước, v.v.)
- Xác nhận tất cả các yếu tố như độ bền cơ khí, thời gian tăng tốc, mô-men gia tốc đều thỏa mãn rồi quyết định
Áp dụng vào việc lựa chọn động cơ bước, ta có trình tự như hình dưới đây.
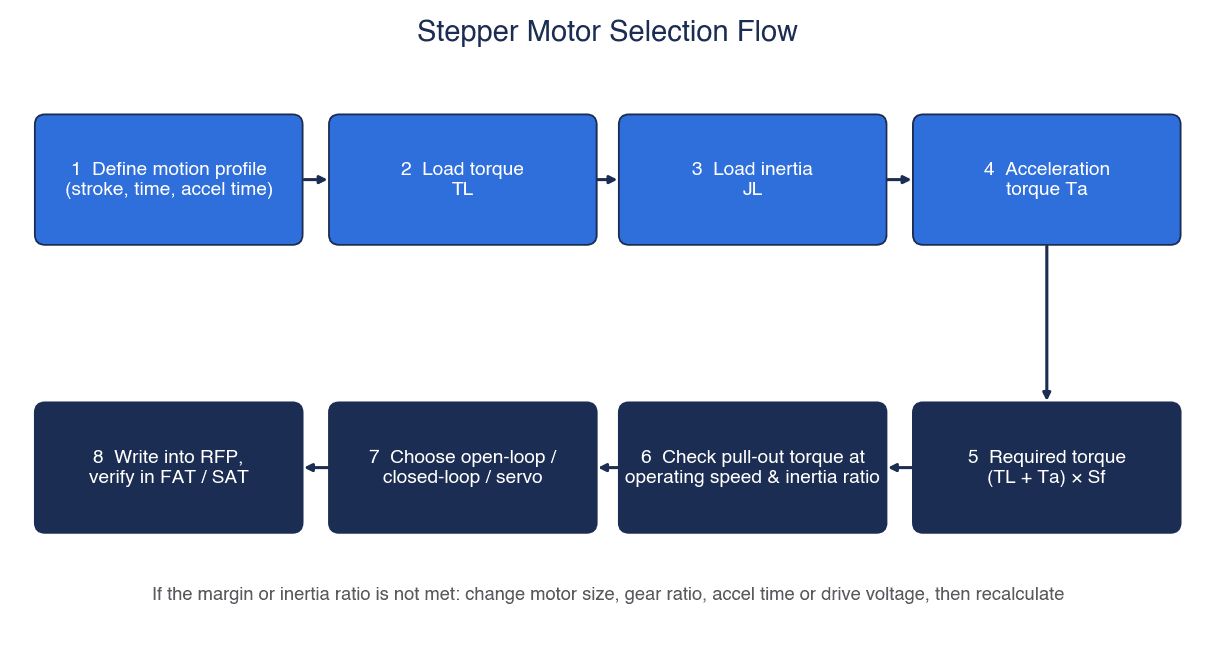
- Xác định biểu đồ vận hành: hành trình, thời gian định vị, thời gian tăng giảm tốc. Trong ví dụ tính toán của Oriental Motor, thời gian tăng giảm tốc được coi là “phù hợp ở mức 25% thời gian định vị”. Đây là mức tham khảo trong bài toán ví dụ của hãng này, không phải giá trị quy định.
- Tính mô-men tải TL: mô-men cần thiết để chuyển động với tốc độ không đổi, do ma sát và trọng lực.
- Tính quán tính tải JL: mô-men quán tính của trục vít, bàn trượt, phôi, v.v. quy đổi về trục động cơ.
- Tính mô-men gia tốc Ta: mô-men cần thiết để tăng tốc trong thời gian tăng giảm tốc.
- Tính mô-men yêu cầu: (TL + Ta) × hệ số an toàn Sf.
- Xác nhận mô-men kéo ra ở tốc độ sử dụng và tỷ số quán tính: đánh giá trên đường cong với driver và điện áp nguồn đã cố định.
- Chọn phương thức: vòng hở, vòng kín hay servo.
- Ghi vào RFP và xác nhận trong FAT/SAT: lưu điều kiện tính toán và căn cứ đánh giá thành văn bản.
Việc lựa chọn bản thân cơ cấu truyền động, ví dụ cách xác định bước vít (lead) và đường kính trục của vít me bi, được trình bày trong bài hướng dẫn chọn vít me bi; với truyền động bằng đai, xem bài chọn dây đai đồng bộ. Việc lựa chọn động cơ bắt đầu sau khi các điều kiện của những cơ cấu này đã được xác định.
Công thức mô-men tải, mô-men quán tính và mô-men gia tốc
Ở đây, các công thức trong tài liệu kỹ thuật của Oriental Motor được viết lại theo đơn vị SI và sắp xếp lại (tài liệu bản US của hãng dùng đơn vị oz-in, nhưng dạng công thức giống nhau).
Ký hiệu
| Ký hiệu | Ý nghĩa | Đơn vị |
|---|---|---|
| F | Tải theo phương dọc trục | N |
| FA | Ngoại lực | N |
| m | Khối lượng bàn trượt + phôi | kg |
| g | Gia tốc trọng trường | m/s² |
| α | Góc nghiêng (nằm ngang 0°, thẳng đứng 90°) | ° |
| μ | Hệ số ma sát của bề mặt trượt | – |
| PB | Bước vít (lead) của vít me bi | m |
| η | Hiệu suất | – |
| μ0 | Hệ số ma sát trong của đai ốc dự ứng lực | – |
| F0 | Tải dự ứng lực (preload) | N |
| D | Đường kính puly hoặc bánh răng (pinion) | m |
| ρ | Khối lượng riêng của vật liệu | kg/m³ |
| LB, DB | Chiều dài, đường kính trục vít | m |
| J0 | Mô-men quán tính của rotor | kg·m² |
| JL | Mô-men quán tính của tải (quy đổi về trục động cơ) | kg·m² |
| θs | Góc bước | ° |
| f1, f2 | Tốc độ xung khởi động, tốc độ xung vận hành | Hz |
| t0, t1 | Thời gian định vị, thời gian tăng giảm tốc | s |
| Sf | Hệ số an toàn | – |
Mô-men tải
- Tải theo phương dọc trục: F = FA + m·g·(sinα + μ·cosα)
- Mô-men tải của vít me bi: TL = F·PB ÷ (2π·η) + μ0·F0·PB ÷ (2π)
- Mô-men tải của đai, thanh răng và bánh răng: TL = F·D ÷ (2·η) (nếu có tỷ số giảm tốc i thì chia tiếp cho i)
Số hạng thứ hai trong công thức vít me bi là do ma sát trong của đai ốc dự ứng lực; trong ví dụ tính toán của Oriental Motor, tải dự ứng lực được đặt là F0 = F/3. Chi tiết ký hiệu của công thức truyền động đai, hãy kiểm tra hình vẽ trong tài liệu gốc trước khi sử dụng.
Mô-men quán tính
- Hình trụ (trục vít me bi): JB = (π/32)·ρ·LB·DB⁴
- Bàn trượt + phôi chuyển động thẳng, quy đổi về trục động cơ: JT = m·(PB/2π)²
- Quán tính tải: JL = JB + JT (nếu có khớp nối, v.v. thì cộng thêm)
Tốc độ và mô-men gia tốc
- Tốc độ xung vận hành: f2 = (A − f1·t1) ÷ (t0 − t1) (A là số xung vận hành)
- Tốc độ quay: N = f2 × (θs/360) × 60 [vòng/phút]
- Mô-men gia tốc: Ta = (J0 + JL) × (π·θs/180) × (f2 − f1) ÷ t1
- Mô-men yêu cầu: TM = (TL + Ta) × Sf
- Tỷ lệ tăng giảm tốc: TR = t1 ÷ (f2 − f1) (tính bằng tốc độ xung quy đổi theo bước đầy đủ)
- Tỷ số quán tính: JL ÷ (J0·i²) (với loại có hộp số thì chia cho bình phương tỷ số giảm tốc i)
- Công thức gần đúng của tần số tự khởi động tối đa khi có quán tính tải: f = fs ÷ √(1 + JL/J0)
Quán tính của trục vít me bi thay đổi nhiều theo bước vít, đường kính và chiều dài trục, và còn cộng thêm quán tính của khớp nối. Về cách chọn khớp nối, xin xem bài lựa chọn khớp nối trục.
Tính thử mô hình: trục vít me bi nằm ngang 20 kg, bước vít 10 mm
Từ đây, chúng ta thử tính mô-men xoắn bằng các công thức ở chương trước. Tất cả các con số dưới đây đều là giá trị giả định để giải thích. Động cơ ví dụ là H17PMK442BSTDCN của MinebeaMitsumi (vuông 42 mm, 1,8°, lưỡng cực, 0,90 A); từ bảng thông số của model này, chúng tôi chỉ sử dụng quán tính rotor 90 g·cm² (= 90×10⁻⁷ kg·m²) và mô-men giữ 450 mN·m. Chúng tôi không có ý khuyến nghị động cơ này, và giá trị mô-men kéo ra chưa được xác nhận trong phép tính thử này.
Giả thiết (tất cả là giả định)
| Ký hiệu | Giá trị giả định | Ghi chú |
|---|---|---|
| m | 20 kg | Bàn trượt + phôi |
| μ | 0,05 | Hệ số ma sát bề mặt trượt (giả định cùng giá trị với ví dụ tính toán của Oriental Motor) |
| η | 0,9 | Hiệu suất vít me bi (như trên) |
| μ0 | 0,3 | Hệ số ma sát trong của đai ốc dự ứng lực (như trên) |
| F0 | F/3 | Tải dự ứng lực (cách đặt trong ví dụ tính toán của hãng này) |
| PB | 10 mm | Bước vít |
| DB | 15 mm | Đường kính trục vít |
| LB | 500 mm | Tổng chiều dài trục vít |
| ρ | 7,9×10³ kg/m³ | Sắt |
| Hành trình | 150 mm | – |
| t0 | 1,0 s | Thời gian định vị |
| t1 | 0,25 s | Thời gian tăng giảm tốc (25% của t0) |
| f1 | 0 Hz | Tốc độ xung khởi động |
| θs | 1,8° | Quy đổi theo bước đầy đủ |
| Cơ cấu | Nằm ngang, nối trực tiếp | Bỏ qua quán tính khớp nối |
Kết quả tính toán
| STT | Hạng mục | Phép tính | Kết quả |
|---|---|---|---|
| 1 | Tải dọc trục F | 20 × 9,807 × 0,05 | 9,807 N |
| 2 | Mô-men tải TL | 0,017343 + 0,001561 | 0,0189 N·m |
| 3 | Quán tính trục vít JB | (π/32) × 7.900 × 0,5 × 0,015⁴ | 196,3×10⁻⁷ kg·m² |
| 4 | Quán tính quy đổi của bàn trượt + phôi JT | 20 × (0,010/2π)² | 506,6×10⁻⁷ kg·m² |
| 5 | Quán tính tải JL | 196,3 + 506,6 (×10⁻⁷) | 702,9×10⁻⁷ kg·m² |
| 6 | Tỷ số quán tính JL/J0 | 702,9 ÷ 90 | 7,81 |
| 7 | Số xung vận hành A | 150 ÷ 10 × 200 | 3.000 xung |
| 8 | Tốc độ xung vận hành f2 | 3.000 ÷ (1,0 − 0,25) | 4.000 Hz |
| 9 | Tốc độ quay N | 4.000 × 1,8/360 × 60 | 1.200 vòng/phút |
| 10 | Mô-men gia tốc Ta | (90 + 702,9)×10⁻⁷ × 502,65 | 0,0399 N·m |
| 11 | TL + Ta | 0,0189 + 0,0399 | 0,0588 N·m |
| 12 | Mô-men yêu cầu (Sf = 1,5) | 0,0588 × 1,5 | 0,088 N·m |
| 13 | Mô-men yêu cầu (Sf = 2) | 0,0588 × 2 | 0,118 N·m |
| 14 | Tỷ lệ tăng giảm tốc TR | 250 ms ÷ 4 kHz | 62,5 ms/kHz |
| 15 | Hệ số suy giảm tần số tự khởi động | 1 ÷ √(1 + 7,81) | 0,337 |
Giá trị 502,65 ở STT 10 là gia tốc góc (rad/s²), tính bằng (π × 1,8/180) × 4.000 ÷ 0,25. Đổi 1.200 vòng/phút sang vận tốc góc được khoảng 125,66 rad/s, chia cho 0,25 giây cũng cho cùng giá trị. Tốc độ bàn trượt là 1.200 ÷ 60 × 10 = 200 mm/s, và quãng đường di chuyển theo biểu đồ hình thang 200 mm/s × 0,75 s = 150 mm khớp với hành trình.
Những điều rút ra từ phép tính thử
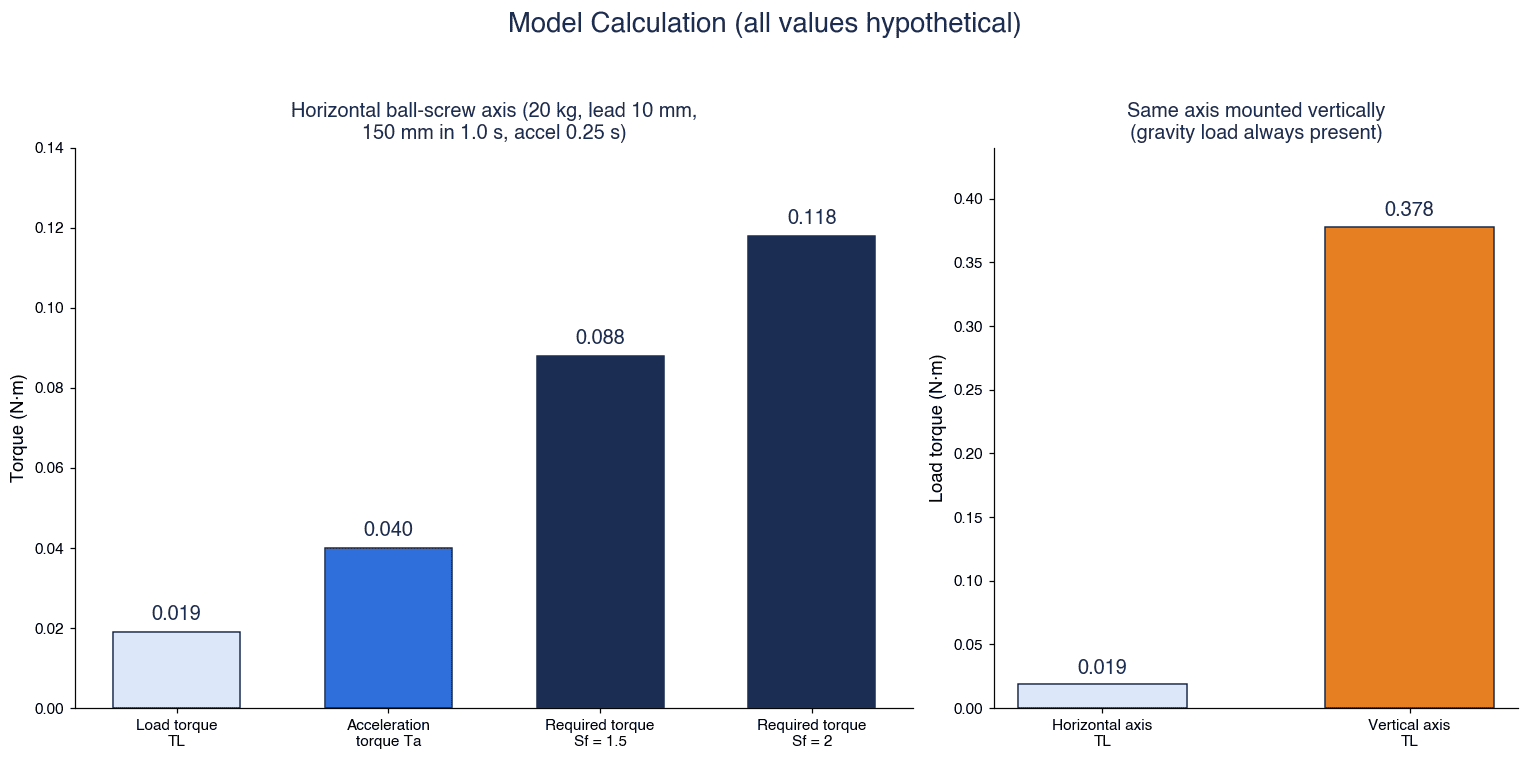
Thứ nhất, với trục nằm ngang, mô-men gia tốc lớn hơn mô-men tải. Trong phép tính thử này, mô-men gia tốc 0,040 N·m lớn gấp khoảng 2 lần mô-men tải 0,019 N·m. Với trục nằm ngang dùng vít me bi có ma sát nhỏ, yếu tố quyết định mô-men yêu cầu không phải là “nặng bao nhiêu” mà là “tăng giảm tốc nhanh đến mức nào” và “quán tính lớn đến đâu”. Nếu tốc độ tối đa không đổi, rút ngắn thời gian tăng giảm tốc thì mô-men gia tốc tăng theo tỷ lệ nghịch.
Thứ hai, không được so sánh với mô-men giữ. Mô-men yêu cầu 0,088–0,118 N·m (Sf 1,5–2) trông như chỉ bằng khoảng 20–30% mô-men giữ 0,45 N·m của động cơ ví dụ. Nhưng giá trị cần so sánh là mô-men kéo ra ở 1.200 vòng/phút (4 kHz quy đổi theo bước đầy đủ). Giá trị đó phải được đọc từ đặc tính mô-men – tốc độ ứng với điều kiện driver và điện áp nguồn được sử dụng. Không thể nói rằng chỉ vì bằng 20–30% mô-men giữ nên không có vấn đề.
Thứ ba, cũng cần xác nhận tỷ số quán tính và tần số tự khởi động. Có thể hiểu tỷ số quán tính 7,81 nằm trong phạm vi giá trị tham khảo của Oriental Motor được trình bày ở phần sau (dòng RK là 10, αSTEP là 30). Tuy nhiên, tỷ số quán tính khuyến nghị của nhà sản xuất động cơ ví dụ chưa được xác nhận trong khảo sát này. Ngoài ra, khi có quán tính tải, theo tính toán tần số tự khởi động tối đa giảm xuống còn khoảng 34% so với khi không tải (hệ số 0,337), nên tốc độ có thể khởi động mà không cần tăng giảm tốc giảm đi đáng kể.
Tham khảo: khi đặt cùng trục này theo phương thẳng đứng. Dùng cùng công thức với α = 90°, ta có F = 20 × 9,807 = 196,14 N, TL = 0,3469 + 0,0312 = 0,378 N·m, tức khoảng 20 lần so với trục nằm ngang (tải dự ứng lực F0 = F/3 là giả định lấy lại cách đặt trong bài toán ví dụ của hãng này). Với trục đứng, tải trọng lực luôn tác dụng, nên cách nghĩ về mô-men và phương pháp giữ vị trí đều thay đổi. Nội dung này được đề cập ở chương “trục đứng” phía sau.
Tỷ số quán tính và hệ số an toàn: cách đọc giá trị tham khảo của nhà sản xuất
Tỷ số quán tính và hệ số an toàn không phải là “giá trị do ngành quy định”, mà là giá trị tham khảo mà mỗi nhà sản xuất đưa ra cho sản phẩm của mình. Từ bảng trong tài liệu kỹ thuật của Oriental Motor, có thể đọc được các giá trị sau.
| Hạng mục | αSTEP (dòng AS) | Dòng RK (5 pha) | Bổ sung trong nguồn |
|---|---|---|---|
| Hệ số an toàn Sf | 1,5–2 | 2 | Giá trị tham khảo của Oriental Motor |
| Tỷ số quán tính | 30 | 10 (khi không phải loại có hộp số) | Selection Tips của hãng này cũng ghi 30 Max. làm giá trị tham khảo cho cả Step-Servo và Stepper |
Tài liệu này giải thích rằng khi tỷ số quán tính lớn, hiện tượng vọt lố (overshoot) và hụt (undershoot) khi khởi động và dừng sẽ lớn hơn, ảnh hưởng đến thời gian khởi động và thời gian ổn định, và tùy điều kiện có thể không vận hành được. Khi vượt quá giá trị tham khảo, hãng khuyến nghị dùng động cơ có hộp số. Lý do là công thức tỷ số quán tính là JL ÷ (J0·i²), nên quán tính phía tải trông nhỏ đi theo bình phương tỷ số giảm tốc i. Trong một ví dụ so sánh định vị tải quán tính lớn trong thời gian ngắn, hãng này cũng cho thấy động cơ có hộp số có thể rút ngắn thời gian định vị. Các loại hộp giảm tốc và cách chọn được sắp xếp trong bài hướng dẫn chọn hộp giảm tốc.
Với vai trò bên nhận bản tính toán, cần nắm 3 điểm sau.
- Giá trị tham khảo của hãng nào, dòng sản phẩm nào: Dù chỉ ghi “tỷ số quán tính 10 trở xuống”, nếu đó là giá trị của một hãng khác hoặc dòng sản phẩm khác thì không thể làm căn cứ.
- Hệ số an toàn được nhân vào đâu: Dạng công thức của Oriental Motor là nhân vào tổng TL và Ta. Hãy kiểm tra xem có trường hợp chỉ nhân vào mô-men tải mà quên cộng mô-men gia tốc hay không.
- Đã tính đến sự suy giảm tần số tự khởi động chưa: Trong phép tính thử ở chương trước, hệ số là 0,337. Nếu đặt tốc độ xung khởi động f1 khác không, cần xem giá trị đó có thấp hơn tần số tự khởi động đã bị giảm do quán tính tải hay không.
Nguyên nhân mất bước và biện pháp khắc phục
Mất bước (missed step) là hiện tượng động cơ không theo kịp xung, khiến vị trí ra lệnh và vị trí thực tế của động cơ bị lệch nhau. Khi vận hành vòng hở, cả driver lẫn bộ điều khiển đều không biết về độ lệch đó.
Các nguyên nhân chính
Dưới đây tổng hợp các nguyên nhân từ tài liệu kỹ thuật của Oriental Motor và các nguồn khác.
| Nguyên nhân | Mô tả trong nguồn |
|---|---|
| Chậm theo do quán tính | Khi khởi động và dừng tức thời, quán tính của rotor và tải gây ra độ trễ hoặc vượt trước ở trục động cơ; vượt quá một điểm nhất định thì không theo kịp xung và mất bước (Oriental Motor) |
| Tăng tốc quá gấp, thiếu mô-men | Khi mô-men yêu cầu vượt quá mô-men kéo ra ở tốc độ sử dụng thì không thể vận hành (từ định nghĩa của Oriental Motor) |
| Tỷ số quán tính lớn | Vọt lố và hụt tăng lên, ảnh hưởng đến thời gian ổn định, có trường hợp không vận hành được (Oriental Motor) |
| Cộng hưởng | Với động cơ bước 2 pha, vùng quanh 100–200 Hz là vùng cộng hưởng; động cơ 5 pha có mức cộng hưởng thấp (giải thích của Oriental Motor về sản phẩm của hãng) |
| Biến động tải | Động cơ bước không mạnh trước biến động tải động (cơ sở tri thức kỹ thuật của Parker) |
| Suy giảm mô-men ở tốc độ cao | Ở tốc độ cao mô-men giảm đột ngột, cần chú ý mất bước do quá tải, phát nhiệt và rung (FAQ của MinebeaMitsumi) |
Vùng cộng hưởng 100–200 Hz là giá trị Oriental Motor nêu cho sản phẩm 2 pha của hãng, không phải giá trị chung cho mọi nhà sản xuất.
Cách tiếp cận biện pháp
- Xem lại tăng giảm tốc: Kéo dài thời gian tăng giảm tốc sẽ làm giảm mô-men gia tốc. Theo công thức mô-men gia tốc, nếu tốc độ tối đa không đổi thì mô-men gia tốc tỷ lệ nghịch với thời gian tăng giảm tốc.
- Giảm tỷ số quán tính: Dùng động cơ có hộp số, xem lại bước vít, hoặc dùng động cơ có quán tính rotor lớn hơn (trường hợp này mô-men gia tốc cũng tăng nên cần tính lại mô-men yêu cầu).
- Tránh hoặc làm giảm vùng cộng hưởng: Đặt tốc độ sao cho không vận hành lâu trong vùng cộng hưởng. Oriental Motor giải thích vi bước là kỹ thuật giúp giảm cộng hưởng và giảm tiếng ồn ở dải tốc độ thấp. Động cơ 5 pha cũng là một lựa chọn.
- Bảo đảm khoảng dư ở tốc độ sử dụng: Xem lại driver và điện áp nguồn để nâng đường cong mô-men kéo ra.
- Tạo khả năng phát hiện: Phát hiện mất bước bằng encoder, hoặc dùng phương thức vòng kín. Cơ sở tri thức của Parker cho rằng “encoder có thể dùng để phát hiện tình trạng mất tốc (stall)”, và giải thích rằng nếu đang phát lệnh mà giá trị encoder không thay đổi thì có thể cho thấy tình trạng kẹt.
Các biện pháp 1 đến 4 giúp hạn chế xảy ra mất bước, còn biện pháp 5 giúp nhận biết khi đã xảy ra. Nguyên tắc cơ bản là có đủ cả hai. Cách chọn encoder được giải thích trong bài lựa chọn encoder quay.
Vi bước: độ phân giải và độ chính xác là hai chuyện khác nhau
Vi bước là kỹ thuật trong đó driver điều khiển dòng điện cuộn dây một cách chi tiết để chia nhỏ thêm góc bước cơ bản. Oriental Motor giải thích rằng driver 5 pha có thể chia 0,72° thành từ 1/1 đến 1/250. Trong ví dụ của Lin Engineering, chia động cơ 1,8° thành 256 phần sẽ được 51.200 vi bước mỗi vòng (khoảng 0,007° mỗi vi bước).
Điều dễ nhầm lẫn ở đây là độ phân giải và độ chính xác. Bài viết kỹ thuật của Lin Engineering ghi rõ: “Vi bước không nhất thiết làm tăng độ chính xác, mà làm tăng độ phân giải”. Dù bước góc có thể ra lệnh trở nên mịn hơn, không có gì bảo đảm động cơ thực sự dừng chính xác tại vị trí đó.
Quy đổi sang chuyển động của vít
Xét cùng vít me bi bước 10 mm như phép tính thử mô hình, với động cơ 1,8°.
| Hạng mục | Phép tính | Giá trị |
|---|---|---|
| Độ phân giải ở bước đầy đủ | 10 mm ÷ 200 | 0,05 mm/bước |
| Độ phân giải ở vi bước 1/10 | 0,05 mm ÷ 10 | 0,005 mm/bước |
| Độ chính xác dừng ±0,05° (giá trị không tải của Oriental Motor) quy đổi sang vít | 0,05 ÷ 360 × 10 mm | khoảng ±1,4 µm |
| Khoảng ±5% của 1 bước (sai số của sản phẩm tiêu chuẩn Lin Engineering) quy đổi sang vít | 1,8° × 5% ÷ 360 × 10 mm | khoảng ±2,5 µm |
Phép quy đổi này chỉ chuyển sai số góc của riêng động cơ sang lượng tiến của vít, chưa bao gồm sai số bước vít của vít me bi, khe hở (backlash) và độ dịch chuyển góc do tải ma sát. Độ chính xác định vị của cả thiết bị thường bị chi phối bởi sai số phía cơ cấu nhiều hơn, vì vậy đừng nghĩ rằng “tăng số phân chia vi bước thì độ chính xác của thiết bị sẽ tăng”.
Ảnh hưởng đến tần số xung
Khi tăng độ phân giải bằng vi bước, tần số xung cần thiết cho cùng một tốc độ quay cũng tăng lên. Tốc độ 1.200 vòng/phút trong phép tính thử mô hình tương ứng 4 kHz quy đổi theo bước đầy đủ, nhưng nếu ra lệnh với mức chia tương đương 1/100 thì sẽ cần 400 kHz. Như được trình bày ở phần sau, tần số xung đầu vào tối đa của driver thay đổi theo phương thức đầu ra phía PLC, vì vậy số phân chia và phương thức đầu ra cần được quyết định cùng nhau.
Độ chính xác dừng và định vị một chiều
Độ chính xác dừng trong catalogue hầu như luôn là giá trị có kèm điều kiện. Tài liệu kỹ thuật của Oriental Motor giải thích như sau.
- Nếu không tải, độ chính xác góc của động cơ bước nằm trong phạm vi 3 phút (0,05°)
- Sai số góc tĩnh là giá trị trong điều kiện không tải; trong ứng dụng thực tế có tải ma sát nên sẽ cộng thêm độ dịch chuyển góc tùy theo đặc tính góc – mô-men
- Khi vận hành qua lại, độ dịch chuyển đó tăng gấp đôi do đi và về
- Khi cần độ chính xác dừng cao, khuyến nghị định vị từ một chiều
Bảng trong Selection Tips của hãng này nêu độ chính xác dừng theo từng sản phẩm. Ví dụ, dòng AZ là ±0,083° đến ±0,05° tùy model, loại tiêu chuẩn PKP 2 pha là ±0,05°, và phần chú thích ghi rằng “đây là giá trị ở bước đầy đủ, không tải, và thay đổi theo tải”. Với 5 pha cũng có giải thích “±3 phút khi không tải”.
| Điều cần xác nhận | Lý do |
|---|---|
| Là giá trị không tải hay có tải | Tải ma sát làm cộng thêm độ dịch chuyển góc |
| Có phải giá trị ở bước đầy đủ không | Không nhất thiết là giá trị khi dùng vi bước |
| Định vị một chiều hay qua lại | Khi qua lại, độ dịch chuyển tăng gấp đôi |
| Giá trị của riêng động cơ hay của cả thiết bị | Sai số cơ cấu là chuyện riêng |
Trong RFP, đừng chỉ để nhà cung cấp ghi “độ chính xác dừng ±○°”, mà yêu cầu ghi kèm 4 điều kiện trên. Trong kiểm thử nghiệm thu cũng vậy, nếu không đo trong cùng điều kiện thì việc so sánh với giá trị catalogue không có ý nghĩa.
Lựa chọn động cơ bước vòng kín
Động cơ bước vòng kín là phương thức gắn cảm biến vị trí như encoder vào động cơ, và điều khiển trong khi theo dõi chênh lệch giữa vị trí ra lệnh và vị trí thực tế. Nội dung dưới đây là “tuyên bố của nhà sản xuất” dựa trên tài liệu công khai của các hãng.
αSTEP của Oriental Motor (giải thích ở thế hệ dòng AS)
Theo tài liệu kỹ thuật của hãng này, αSTEP tích hợp cảm biến vị trí rotor ở đầu sau trục động cơ, và tính độ lệch giữa vị trí ra lệnh và vị trí thực tế bằng bộ đếm độ lệch.
- Khi độ lệch nhỏ hơn 1,8°, vận hành ở chế độ mở (open mode)
- Khi độ lệch từ 1,8° trở lên, chuyển sang chế độ kín (closed mode) và điều khiển bằng cách kích từ sao cho tạo ra mô-men tối đa so với vị trí rotor
Hãng này giải thích rằng nhờ phương thức này động cơ không bị mất bước, và được giải phóng khỏi các ràng buộc về tốc độ xung khởi động, tỷ lệ tăng giảm tốc và tỷ số quán tính. Tuy nhiên, đây là tuyên bố của nhà sản xuất. Nếu quá tải kéo dài, có thể xảy ra tình huống không lấy lại được vị trí; vì vậy TOMAS TECH khuyên không nên hiểu là “giữ vị trí với bất kỳ tải nào”, mà nên coi đây là cơ chế dừng bằng cảnh báo khi độ lệch trở nên lớn, tức là cơ chế có thể phát hiện bất thường. Dòng AZ của hãng này được phân loại là “loại vòng kín tuyệt đối (closed loop absolute)” có cảm biến tuyệt đối kiểu cơ khí không cần pin.
StepSERVO của Applied Motion Products
Theo tin sản phẩm của hãng này đăng trên tạp chí chuyên ngành (năm 2019), StepSERVO là sản phẩm tích hợp động cơ bước, bộ truyền động (drive), encoder, bộ điều khiển và phần mềm servo vòng kín. Sản phẩm được cho là tự động giảm dòng động cơ khi tải không cần mô-men, tiêu thụ điện ít hơn so với hệ thống động cơ bước truyền thống, chạy mát hơn và êm hơn. Sản phẩm được cho là có phiên bản IP65 và hỗ trợ CANopen, EtherNet/IP, Modbus RTU/TCP.
Xác nhận khác biệt về phương thức trong RFP
Cơ sở tri thức của Parker giải thích rằng động cơ bước có encoder có “phương thức hiệu chỉnh ở cuối hành trình” và “phương thức luôn hồi tiếp”. Cùng gọi là “vòng kín” nhưng nội dung khác nhau, nên trong RFP cần yêu cầu trả lời các điểm sau.
- Luôn hồi tiếp, hay hiệu chỉnh sau khi dừng
- Hoạt động khi độ lệch trở nên lớn (dừng bằng cảnh báo, giới hạn hiệu chỉnh, v.v.)
- Cảnh báo được trả về PLC như thế nào
Động cơ bước hay servo: các góc độ đánh giá
Dưới đây sắp xếp sự khác biệt giữa động cơ bước và động cơ servo dựa trên cơ sở tri thức của Parker và mô tả trong tài liệu của các hãng. Bài viết không đề cập đến giá.
| Góc độ | Động cơ bước vòng hở | Động cơ bước vòng kín | Servo |
|---|---|---|---|
| Xác nhận vị trí | Không (không nhận biết được mất bước) | Xác nhận bằng cảm biến (tuyên bố của nhà sản xuất) | Luôn xác nhận bằng encoder |
| Mô-men ở dải tốc độ cao | Giảm mạnh theo tốc độ (MinebeaMitsumi) | Tùy phương thức và sản phẩm | Xác nhận bằng mô-men định mức và mô-men tối đa của sản phẩm |
| Khi dừng | Giữ vị trí tốt (Parker). Chỉ giữ khi đang cấp điện | Tùy sản phẩm (chỉ khi đang cấp điện) | Giữ bằng điều khiển (chỉ khi đang cấp điện) |
| Chỉnh định độ lợi (gain) | Không cần chỉnh (Parker) | Tùy sản phẩm | Cần chỉnh các vòng mô-men, tốc độ, vị trí (Parker) |
| Phát nhiệt | Nhiệt độ vỏ có thể cao. Khi dừng có thể giảm bằng cách giảm dòng (Parker) | Có sản phẩm giảm dòng theo tải (tuyên bố của nhà sản xuất) | Tùy sản phẩm |
| Giá trị cần xác nhận khi lựa chọn | Đường cong mô-men kéo ra, tỷ số quán tính | Như cột bên trái + hoạt động khi có độ lệch | Mô-men tức thời tối đa, mô-men hiệu dụng, quán tính tải cho phép (Oriental Motor) |
Cơ sở tri thức của Parker cũng có ví dụ về mô-men ở dải tốc độ cao khi so sánh giữa các sản phẩm cụ thể, nhưng vì đó là ví dụ so sánh sản phẩm cụ thể, bài viết này không trích dẫn các con số đó như một nhận định chung về động cơ bước và servo. Điều có thể nói như một nhận định chung là, như trong FAQ của MinebeaMitsumi, mô-men của động cơ bước giảm đột ngột ở tốc độ cao.
Mức tham khảo để đánh giá có thể sắp xếp như sau.
- Tốc độ thấp đến trung bình, tải ổn định, việc giữ vị trí khi dừng là quan trọng: Động cơ bước vòng hở là ứng viên. Nếu cần phát hiện mất bước thì gắn thêm encoder.
- Có biến động tải, không muốn bỏ sót mất bước: Động cơ bước vòng kín là ứng viên. Cố định hoạt động khi có độ lệch trong RFP.
- Cần mô-men ở dải tốc độ cao, biến động tải lớn, tăng giảm tốc gắt: Servo là ứng viên. Cần tính đến công sức chỉnh định độ lợi.
Cách phân biệt sử dụng servo và biến tần được trình bày chi tiết trong bài điều khiển servo và điều khiển biến tần, còn cách đặt hàng và tiến hành kiểm thử nghiệm thu cho trục servo có trong hướng dẫn đặt hàng và FAT/SAT cho điều khiển servo.
Trục đứng, giữ vị trí khi mất điện và phanh điện từ
Động cơ bước có mô-men giữ khi đứng yên, nhưng điều này chỉ đúng khi đang được cấp điện. Tài liệu dòng RK của Oriental Motor minh họa bằng hình vẽ rằng trong khi có tín hiệu tắt kích từ toàn pha (A.W.OFF), dòng động cơ bị ngắt và lực giữ mất đi; và trong trường hợp cài đặt tự động ngắt dòng khi có tín hiệu quá nhiệt, động cơ cũng ở trạng thái “dừng (không có lực giữ)”.
Nói cách khác, với trục đứng, tải có thể rơi trong các tình huống sau.
- Mất điện
- Khi ngắt nguồn driver lúc dừng khẩn cấp
- Khi tắt kích từ toàn pha (C.OFF) để bảo trì
- Khi driver ngắt dòng do quá nhiệt hoặc nguyên nhân khác
Trong phép tính thử mô hình, khi đặt thẳng đứng, mô-men tải là 0,378 N·m, khoảng 20 lần so với trục nằm ngang, và tải trọng lực đó luôn tác dụng.
Oriental Motor sử dụng phanh điện từ loại tác động khi không kích từ, tự động giữ vị trí khi mất điện và các trường hợp tương tự. Với dòng AS của hãng này, nguồn của phanh điện từ được chỉ định là 24 VDC ±5%, từ 0,3 A trở lên (AS46 là từ 0,1 A trở lên), và phải độc lập với nguồn tín hiệu của driver.
Phanh điện từ là linh kiện để giữ vị trí, không được thiết kế với giả định dùng làm thiết bị hãm để dừng tải đang quay. Trong RFP và FAT, cần xác nhận các điểm sau.
- Có phải loại tác động khi không kích từ hay không
- Hệ thống nguồn của phanh (có độc lập với nguồn tín hiệu của driver hay không)
- Thời điểm nhả phanh và kích từ (trình tự có bảo đảm trục không bị rơi tại thời điểm chuyển đổi hay không)
- Trục có bị rơi khi mất điện, dừng khẩn cấp, C.OFF hay không
Cách chọn mô-men phanh và thời gian đáp ứng được giải thích trong bài lựa chọn phanh điện từ.
Phát nhiệt, nhiệt độ vỏ, giảm dòng khi dừng và chu kỳ làm việc
Nhiệt độ bề mặt vỏ
Về nhiệt độ bề mặt của động cơ bước, FAQ của Oriental Motor giải thích rằng có thể sử dụng nếu nhiệt độ bề mặt vỏ động cơ từ 100°C trở xuống. Cuộn dây dùng cách điện cấp B (cho phép 130°C), và có tính đến chênh lệch nhiệt độ khoảng 30°C giữa bên trong và bề mặt vỏ, nên giới hạn trên ở bề mặt là 100°C. Dòng AZ được cho là sử dụng với bề mặt vỏ từ 80°C trở xuống, và sẽ báo cảnh báo quá nhiệt khi nhiệt độ cảm biến từ 85°C trở lên. Xét từ góc độ tuổi thọ ổ bi, hãng này cũng khuyến nghị lắp động cơ lên tấm kim loại dễ truyền nhiệt và sử dụng ở nhiệt độ càng thấp càng tốt.
Đây là giá trị của sản phẩm hãng này. Giới hạn trên của sản phẩm hãng khác cần kiểm tra trong tài liệu của từng hãng. Cơ sở tri thức của Parker cũng cho rằng động cơ bước “có thể có nhiệt độ vỏ cao”. Chạm vào thấy nóng không nhất thiết là bất thường ngay, nhưng việc đo thực tế và lưu lại bản ghi trong kiểm thử nghiệm thu là có ý nghĩa. Giá trị đo nhiệt độ phụ thuộc vào nhiệt độ môi trường, nên cần ghi lại cả nhiệt độ môi trường.
Giảm dòng khi dừng
Động cơ bước vẫn cho dòng chạy khi dừng để giữ vị trí, nên vẫn phát nhiệt dù đứng yên. Theo tài liệu kỹ thuật của Oriental Motor, chức năng tự động giảm dòng (automatic current down) của hãng sẽ giảm dòng động cơ xuống khoảng 50% (với loại 2 pha dòng CSK và UMK là khoảng 40%) trong vòng khoảng 0,1 giây sau khi đầu vào xung dừng lại, nhằm hạn chế phát nhiệt của động cơ và driver. Các hãng khác cũng có chức năng cùng ý tưởng với tên gọi như “current foldback” (Parker).
Điều cần lưu ý là khi giảm dòng thì mô-men giữ khi dừng cũng giảm. Theo giải thích về dòng RK, mô-men giữ khi dừng tỷ lệ với dòng khi dừng được cài đặt bằng công tắc. Với trục đứng hoặc trục có ngoại lực tác dụng trong khi dừng, cần xác nhận mô-men giữ sau khi giảm dòng có đủ hay không.
Chu kỳ làm việc
Tài liệu kỹ thuật của Oriental Motor viết: “Động cơ bước không được thiết kế để vận hành liên tục ở dòng định mức. Khuyến nghị chu kỳ làm việc dưới 50%”. Với những trục chuyển động gần như suốt cả chu kỳ, cần xem xét cả các phương thức khác ngoài động cơ bước.
Kết nối với PLC và hệ thống cấp trên: chuỗi xung và mạng
Đầu vào chuỗi xung
Khi định vị bằng chuỗi xung từ PLC, cần làm khớp phương thức đầu ra của PLC với phương thức đầu vào của driver. Trên trang sản phẩm AZD-CED của Oriental Motor (dòng AZ, hỗ trợ EtherCAT, đầu vào AC), đầu vào xung gồm 2 điểm đầu vào photocoupler, với tần số xung đầu vào tối đa như sau.
| Phương thức đầu ra phía PLC | Tần số xung đầu vào tối đa (giá trị của AZD-CED) |
|---|---|
| Đầu ra line driver | 1 MHz (duty 50%) |
| Đầu ra open collector | 250 kHz (duty 50%) |
Cùng một driver, giới hạn trên chênh nhau 4 lần tùy phương thức đầu ra phía PLC. Như đã thấy ở chương vi bước, khi ra lệnh 1.200 vòng/phút với mức chia tương đương 1/100 thì cần 400 kHz; với sản phẩm này, open collector 250 kHz là không đủ, còn line driver 1 MHz thì nằm trong phạm vi. Đây là giá trị của một sản phẩm này, nên trên thực tế cần xác nhận theo thông số của driver được chọn và mô-đun định vị phía PLC. Trong ví dụ kết nối của dòng AS của Oriental Motor, sử dụng line driver tương đương 26C31/26C32 và cáp xoắn đôi.
Kết nối mạng
Cũng có phương pháp ra lệnh qua mạng trường (field network) thay cho chuỗi xung. AZD-CED được cho là hỗ trợ EtherCAT làm mạng trường, cấp bảo vệ IP10, nguồn điều khiển 24 VDC ±5% 0,25 A (loại có phanh điện từ là 0,5 A). Như đã nêu, StepSERVO được quảng bá là hỗ trợ CANopen, EtherNet/IP, Modbus RTU/TCP. Cấp bảo vệ khác nhau rất nhiều tùy sản phẩm, như AZD-CED (driver, IP10) và phiên bản IP65 của StepSERVO (loại tích hợp với động cơ), nên cần xác nhận cùng với điều kiện bụi và hơi ẩm tại vị trí lắp đặt.
Trở về gốc (homing)
Cách lấy gốc cũng là hạng mục nên quyết định trong RFP. Dòng AS được cho là có thể dùng tín hiệu Timing 50 xung mỗi vòng động cơ để phát hiện gốc với độ chính xác cao. Dòng AZ được cho là có cảm biến tuyệt đối kiểu cơ khí không cần pin.
Về kiến thức cơ bản phía PLC, xin xem thêm bài PLC là gì: cấu tạo và nguyên lý.
Xu hướng đầu tư tự động hóa tại Thái Lan và vì sao là lúc này
Tại Thái Lan, các hồ sơ đăng ký đầu tư liên quan đến tự động hóa và robot vẫn tiếp tục. Phạm vi và thời điểm của các con số khác nhau tùy tài liệu, nên chúng tôi ghi kèm để sắp xếp. Các con số của BOI đều là giá trị đăng ký xin ưu đãi đầu tư, không phải giá trị đầu tư thực tế hay giá trị được phê duyệt.
| Chỉ số | Giá trị | Phạm vi, thời điểm | Nguồn |
|---|---|---|---|
| Hồ sơ đăng ký ưu đãi đầu tư BOI (toàn bộ) | Khoảng 1,47 nghìn tỷ baht, 1.299 dự án, +37% so với cùng kỳ năm trước | Tháng 1 đến tháng 6 năm 2026, tính theo giá trị đăng ký | Thông cáo báo chí BOI No.117/2569 |
| Trong đó, lĩnh vực máy móc, tự động hóa và robot | Khoảng 13,1 tỷ baht, 82 dự án | Như trên | Như trên |
| Chính sách Smart and Sustainable Industry (thay mới máy móc, số hóa, đưa vào tự động hóa/robot) | 132 dự án, khoảng 17,2 tỷ baht | Như trên | Như trên |
| Hồ sơ đăng ký FDI từ Nhật Bản | Khoảng 32,8 tỷ baht, 123 dự án | Như trên | Như trên |
| Hồ sơ đăng ký ưu đãi đầu tư BOI (toàn bộ) | 1,87 nghìn tỷ baht, 3.370 dự án | Cả năm 2025, tính theo giá trị đăng ký | Thông cáo báo chí BOI No.124/2569 |
| Lắp đặt mới robot công nghiệp trên thế giới | 603.307 robot (+11%) | Thế giới, năm 2025 | IFR World Robotics 2026 |
| Lắp đặt mới tại châu Á | 457.315 robot (76% số lắp đặt mới toàn thế giới) | Châu Á, năm 2025 | Như trên |
| Lắp đặt mới tại Trung Quốc | 354.226 robot (+20%) | Trung Quốc, năm 2025 | Như trên |
Trong thông cáo báo chí công bố kết quả cả năm 2025 (No.124/2569, ngày 4/8/2026), BOI nêu “Automation and Robotics” là một trong 6 lĩnh vực chiến lược. IFR dự báo số lắp đặt mới trên thế giới năm 2026 là 655.000 robot. Executive Summary và thông cáo báo chí của IFR không ghi số lượng riêng của Thái Lan.
Vì sao nên xem lại việc lựa chọn động cơ bước ngay lúc này
Khi việc lắp mới và thay mới thiết bị tự động hóa tăng lên, số lượng các trục nhỏ như vận chuyển, định vị, phân độ (index) cũng tăng theo. Động cơ bước được dùng cho nhiều trục trong số đó, nhưng không ít trường hợp việc này được giao trọn cho nhà sản xuất thiết bị, và căn cứ lựa chọn không còn lưu lại ở phía nhà máy. Khi xảy ra mất bước sau khi khởi chạy, hoặc khi thay mới mà “không mua được đúng model cũ nên muốn chọn sản phẩm thay thế”, nếu không có bản tính toán thì không thể đánh giá. Ngay ở giai đoạn soạn RFP cho thiết bị mới như hiện nay, việc xây dựng cơ chế nhận căn cứ lựa chọn bằng văn bản là có ý nghĩa.
12 hạng mục cần ghi trong RFP
Khi đặt hàng thiết bị hoặc cụm thiết bị có sử dụng động cơ bước, chúng tôi đã sắp xếp các hạng mục nên ghi trong RFP thành 12 mục. Trọng tâm là “yêu cầu nhà cung cấp trình bày bằng văn bản rằng họ đã lựa chọn trong điều kiện nào và so sánh với cái gì”.
| STT | Hạng mục | Ví dụ nội dung cần ghi |
|---|---|---|
| 1 | Điều kiện vận hành | Khối lượng tải, hành trình, thời gian định vị, thời gian tăng giảm tốc, tư thế lắp đặt (nằm ngang, thẳng đứng, nghiêng) |
| 2 | Điều kiện cơ cấu | Bước vít, đường kính trục, chiều dài trục của vít me bi; đường kính đai và puly; tỷ số giảm tốc; hệ số ma sát; hiệu suất |
| 3 | Bản tính toán | Quá trình tính mô-men tải, quán tính tải, mô-men gia tốc, mô-men yêu cầu và nguồn của công thức đã dùng |
| 4 | Hệ số an toàn và tỷ số quán tính | Hệ số an toàn và tỷ số quán tính đã áp dụng, mỗi giá trị là “giá trị tham khảo của hãng nào, dòng sản phẩm nào” |
| 5 | Khoảng dư của mô-men kéo ra | So sánh mô-men kéo ra ở tốc độ sử dụng với mô-men yêu cầu, trên đường cong có ghi rõ model driver và điện áp nguồn |
| 6 | Điều kiện của độ chính xác dừng | Không tải hay có tải, bước đầy đủ hay không, định vị một chiều hay không, riêng động cơ hay cả thiết bị |
| 7 | Phương thức điều khiển | Vòng hở, vòng kín hay servo. Nếu vòng kín thì luôn hồi tiếp hay hiệu chỉnh sau khi dừng, và hoạt động khi có độ lệch |
| 8 | Phương thức ra lệnh | Chuỗi xung (line driver hay open collector) và tần số xung đầu vào tối đa, số phân chia vi bước, loại mạng |
| 9 | Dòng điện và giữ vị trí khi dừng | Có giảm dòng khi dừng hay không và mô-men giữ sau khi giảm, cách sử dụng tắt kích từ toàn pha |
| 10 | Giữ vị trí trục đứng | Có phanh loại tác động khi không kích từ hay không, hệ thống nguồn của phanh, trình tự nhả phanh và kích từ |
| 11 | Nhiệt độ và chu kỳ làm việc | Giới hạn trên nhiệt độ bề mặt vỏ (giá trị của nhà sản xuất), chu kỳ làm việc, điều kiện nhiệt độ môi trường |
| 12 | Tín hiệu khi bất thường và bảo trì | Nội dung đầu ra cảnh báo và cách trả về PLC, phương pháp trở về gốc, phụ tùng dự phòng, nguồn cung và hỗ trợ trong nước Thái Lan |
Mức độ chi tiết của “bản tính toán” và “khoảng dư của mô-men kéo ra” mà mỗi nhà sản xuất thiết bị có thể cung cấp là khác nhau. Nếu ghi ngay từ đầu trong RFP, có thể so sánh ngay từ giai đoạn báo giá.
Các hạng mục xác nhận trong kiểm thử nghiệm thu (FAT/SAT)
Trong kiểm thử nghiệm thu, không chỉ xác nhận “đã chạy được” mà còn xác nhận các giá trị có kèm điều kiện trong cùng điều kiện. Tiêu chí số để đánh giá đạt/không đạt được quyết định dựa trên giá trị của nhà sản xuất và tiêu chuẩn của chính công ty, và ghi trước vào RFP và kế hoạch thử nghiệm.
| Hạng mục xác nhận | Phương pháp thử | Cách quyết định tiêu chí đạt/không đạt |
|---|---|---|
| Vận hành liên tục theo biểu đồ vận hành | Vận hành lặp lại với tải, hành trình, thời gian định vị thực tế và xác nhận độ lệch giữa vị trí ra lệnh và vị trí thực tế | Công ty tự quyết định độ lệch cho phép |
| Có mất bước hay không | Dùng thiết bị đo bên ngoài hoặc encoder để xác nhận không có sai lệch vị trí sau số lần vận hành quy định | Công ty tự quyết định, ví dụ có yêu cầu độ lệch bằng không hay không |
| Xác nhận khoảng dư | Làm khắt khe điều kiện, ví dụ rút ngắn thời gian tăng giảm tốc so với giá trị kế hoạch, rồi ghi lại khoảng dư đến đâu | Quyết định khoảng dư yêu cầu trong RFP |
| Độ chính xác dừng | Đo trong điều kiện đã quyết định trong RFP (có tải hay không, định vị một chiều, v.v.) | Giá trị có kèm điều kiện của nhà sản xuất và tiêu chuẩn của công ty |
| Nhiệt độ bề mặt vỏ | Vận hành với chu kỳ làm việc thực tế, đo khi nhiệt độ đã ổn định. Ghi lại cả nhiệt độ môi trường | Giá trị của nhà sản xuất (ví dụ: Oriental Motor là từ 100°C trở xuống, dòng AZ là từ 80°C trở xuống) |
| Giữ vị trí khi dừng | Sau khi giảm dòng, xác nhận vị trí không bị lệch do ngoại lực tác dụng trong khi dừng | Đúng theo thông số hay không |
| Chống rơi trục đứng | Mô phỏng mất điện, dừng khẩn cấp, C.OFF; xác nhận trục không rơi và trình tự phanh | Không bị rơi |
| Hoạt động khi có độ lệch của vòng kín | Cố ý tác dụng tải và xác nhận hoạt động cảnh báo hoặc hiệu chỉnh | Đúng theo thông số hay không |
| Tín hiệu với PLC | Xác nhận hoạt động của cảnh báo, trở về gốc, và vận hành gần tần số giới hạn trên của đầu vào xung | Đúng theo thông số hay không |
FAT (kiểm thử tại nhà máy trước khi xuất xưởng) được thực hiện tại nhà máy của nhà sản xuất thiết bị, còn SAT (kiểm thử nghiệm thu tại hiện trường) được thực hiện tại nhà máy của công ty ở Thái Lan. Điều kiện nhiệt độ môi trường và nguồn điện thay đổi tại hiện trường, nên cách chắc chắn là lặp lại việc xác nhận nhiệt độ và khoảng dư cả trong SAT.
Câu hỏi thường gặp
Khi lựa chọn động cơ bước, giá trị đầu tiên cần xem là gì?
Không phải mô-men giữ, mà là mô-men kéo ra ở tốc độ sử dụng. Mô-men giữ là giá trị khi động cơ đứng yên, và khi quay thì mô-men có thể xuất ra giảm dần theo tốc độ. Đường cong mô-men kéo ra thay đổi theo driver và điện áp nguồn, vì vậy cần xác nhận trên đường cong của tổ hợp sẽ sử dụng rằng nó vượt quá mô-men yêu cầu × hệ số an toàn. Đồng thời cũng xác nhận tỷ số quán tính.
Tính mô-men xoắn động cơ bước như thế nào?
Xác định biểu đồ vận hành (hành trình, thời gian định vị, thời gian tăng giảm tốc), lần lượt tính mô-men tải TL, quán tính tải JL, mô-men gia tốc Ta, rồi tính mô-men yêu cầu bằng (TL + Ta) × hệ số an toàn. Các công thức được tổng hợp trong chương “Công thức mô-men tải, mô-men quán tính và mô-men gia tốc” của bài viết. Trong phép tính thử giả định của bài viết này, với trục vít me bi nằm ngang, mô-men gia tốc lớn gấp khoảng 2 lần mô-men tải.
Nguyên nhân và biện pháp chống mất bước là gì?
Các nguyên nhân chính là tăng tốc đột ngột và chậm theo do quán tính, thiếu mô-men ở tốc độ sử dụng, tỷ số quán tính lớn, cộng hưởng và biến động tải. Biện pháp gồm kéo dài thời gian tăng giảm tốc, giảm tỷ số quán tính bằng động cơ có hộp số hoặc cách khác, tránh vùng cộng hưởng, dùng vi bước hoặc động cơ 5 pha, xem lại driver và điện áp nguồn, v.v. Vì ở vòng hở không thể nhận biết mất bước, cũng nên xem xét phát hiện bằng encoder hoặc phương thức vòng kín.
Động cơ bước và động cơ servo khác nhau thế nào?
Động cơ bước về cơ bản dùng điều khiển vòng hở, xác định góc bằng số xung, không cần chỉnh định độ lợi và giữ vị trí tốt khi dừng. Mặt khác, mô-men giảm mạnh ở tốc độ cao, và động cơ không tự nhận biết khi bị mất bước. Động cơ servo luôn xác nhận vị trí bằng encoder và cần chỉnh định độ lợi. Giá trị cần xác nhận cũng khác nhau: với động cơ bước là đường cong mô-men kéo ra và tỷ số quán tính, với servo là mô-men tức thời tối đa, mô-men hiệu dụng và quán tính tải cho phép.
Động cơ bước vòng kín thì sẽ không bị mất bước?
Một số nhà sản xuất giải thích là “không mất bước”, nhưng an toàn hơn là không hiểu điều đó theo nghĩa giữ được vị trí với bất kỳ tải nào. Trong thực tế, nên coi đây là cơ chế phát hiện độ lệch vị trí để hiệu chỉnh, hoặc dừng bằng cảnh báo khi độ lệch trở nên lớn, tức là phương thức “có thể nhận biết khi mất bước”. Hãy xác nhận trong RFP rằng phương thức là luôn hồi tiếp hay hiệu chỉnh sau khi dừng, và hoạt động thế nào khi độ lệch lớn.
Dùng vi bước thì độ chính xác có tăng không?
Độ phân giải tăng, nhưng độ chính xác không tăng theo tỷ lệ tương ứng. Lin Engineering cũng giải thích rằng vi bước không nhất thiết làm tăng độ chính xác mà làm tăng độ phân giải. Hơn nữa, độ chính xác định vị của cả thiết bị còn bị cộng thêm sai số bước vít của vít me bi, khe hở và độ dịch chuyển do tải ma sát. Nếu cần độ chính xác dừng cao, hãy xem xét cả việc định vị từ một chiều.
Chi phí của động cơ bước là bao nhiêu?
Chi phí thay đổi rất nhiều tùy số trục, tổ hợp động cơ và driver, vòng hở hay vòng kín, chuỗi xung hay mạng, có phanh hay không, phạm vi bản tính toán và thử nghiệm, nên không thể đưa ra một mức giá chung. Cách chắc chắn là cố định điều kiện vận hành và các hạng mục xác nhận trong RFP, rồi lấy báo giá từ nhiều công ty để so sánh.
Tổng kết
- Việc lựa chọn động cơ bước được quyết định không phải bởi mô-men giữ, mà bởi mô-men kéo ra ở tốc độ sử dụng, với driver và điện áp nguồn thực tế, cùng mô-men gia tốc và tỷ số quán tính
- Đặc tính mô-men – tốc độ được quyết định bởi tổ hợp động cơ và driver. Mô-men ở dải tốc độ cao khác nhau giữa driver đầu vào AC (cấp khoảng 162 VDC, có một số ngoại lệ) và driver đầu vào 24 VDC (Oriental Motor)
- Trong phép tính thử giả định (trục vít me bi nằm ngang 20 kg, bước vít 10 mm, 150 mm/1,0 s), mô-men gia tốc 0,040 N·m lớn gấp khoảng 2 lần mô-men tải 0,019 N·m. Mô-men yêu cầu là 0,088–0,118 N·m (Sf 1,5–2), và giá trị cần so sánh là mô-men kéo ra ở 1.200 vòng/phút
- Hệ số an toàn và tỷ số quán tính là giá trị tham khảo của nhà sản xuất (ví dụ của Oriental Motor: Sf 1,5–2, tỷ số quán tính RK 10/αSTEP 30). Yêu cầu ghi trong bản tính toán đó là giá trị của hãng nào, dòng sản phẩm nào
- Vi bước làm tăng độ phân giải nhưng độ chính xác không tăng theo tỷ lệ tương ứng. Độ chính xác dừng là giá trị có kèm điều kiện như không tải, bước đầy đủ, định vị một chiều
- Vòng hở không nhận biết được mất bước. Vòng kín là lựa chọn biến mất bước thành phát hiện, hiệu chỉnh hoặc cảnh báo, và cần xác nhận khác biệt về phương thức trong RFP
- Trục đứng chỉ giữ được vị trí khi đang cấp điện. Xác nhận phanh loại tác động khi không kích từ, hệ thống nguồn của phanh, và trình tự nhả phanh và kích từ
- Trong RFP, yêu cầu ghi bản tính toán, khoảng dư của mô-men kéo ra, điều kiện của độ chính xác dừng, phương thức ra lệnh, dòng khi dừng, nhiệt độ và chu kỳ làm việc, rồi xác nhận trong FAT/SAT với cùng điều kiện
TOMAS TECH hỗ trợ thiết kế điều khiển và thiết kế điện cho máy tự động và thiết bị vận chuyển dành cho các doanh nghiệp sản xuất Nhật Bản tại Thái Lan. Quý vị có thể trao đổi với chúng tôi ngay từ các giai đoạn như rà soát lại bản tính toán động cơ của thiết bị hiện có, so sánh phương thức giữa động cơ bước và servo, hay soạn RFP. Vui lòng liên hệ qua trang liên hệ.
Thông tin tham khảo
- Oriental Motor U.S.A., Technical Reference (Motor Sizing/Stepping Motors): https://www.orientalmotor.com/products/pdfs/F_TecRef/TecRefAll.pdf
- Oriental Motor, Selection Tips: https://www.orientalmotor.com/support/selectionTips.pdf
- Oriental Motor FAQ, I’m concerned about the heat (surface temperature) of stepping motors: https://faq.orientalmotor.com/im-concerned-about-the-heat-surface-temperature-of-stepping-motors-including-%CE%B1step.-is-this-abnormal
- Oriental Motor U.S.A., trang sản phẩm AZD-CED: https://catalog.orientalmotor.com/pl/printitem/ethercat-compatible-drivers/ries-ethercat-compatible-drivers-ac-input/azd-ced
- Oriental Motor U.S.A., AS Series Connection and Operation: https://www.orientalmotor.com/products/pdfs/connection/AS-RoHS_connection_operation.pdf
- Oriental Motor U.S.A., RK Series Connection and Operation: https://www.orientalmotor.com/products/pdfs/connection/RK-RoHS_connection_operation.pdf
- Lin Engineering, Methods for Increasing Accuracy in Stepper Motors (6/8/2020): https://www.linengineering.com/news/methods-for-increasing-accuracy-in-stepper-motors
- MinebeaMitsumi, Stepping motors: https://product.minebeamitsumi.com/en/product/category/rotary/steppingmotor/
- MinebeaMitsumi, bảng thông số H17PMK: https://product.minebeamitsumi.com/en/product/category/rotary/steppingmotor/hybrid/parts/H17PMK4218.html
- Parker Hannifin, Comparison of Motor TECHNOLOGIES: Servo, Stepper, Stepper with Encoder (cập nhật 21/6/2024): https://parkermotion.atlassian.net/wiki/spaces/EIPKB1/pages/17564385/Comparison+of+Motor+TECHNOLOGIES+Servo+Stepper+Stepper+with+Encoder
- Automation World, Applied Motion Products Closed Loop Integrated Motors for High-Acceleration Applications (20/11/2019): https://www.automationworld.com/products/product/21098077/applied-motion-products-closed-loop-integrated-motors-for-high-acceleration-applications
- Thông cáo báo chí BOI No.117/2569 (23/7/2026): https://www.boi.go.th/upload/content/PR117_2569EN.pdf
- Thông cáo báo chí BOI No.124/2569 (4/8/2026): https://www.boi.go.th/upload/content/No.124_2569.pdf
- IFR, Executive Summary World Robotics 2026 – Industrial Robots: https://ifr.org/img/worldrobotics/Executive_Summary_WR_2026_-_Industrial_Robots.pdf
- IFR, Five Million Robots now Operate in Factories Globally (24/9/2026): https://ifr.org/ifr-press-releases/news/five-million-robots-now-operate-in-factories-globally


