


Đo tốc độ băng tải, đo chiều dài cấp liệu, định vị trên máy tự động, phát hiện vòng quay trục động cơ. Encoder được dùng ở khắp nơi trong nhà máy, nhưng chúng tôi cũng thường nghe những băn khoăn như: khi hỏng thì “không mua được đúng mã cũ”, “không biết mã trong báo giá của SIer có hợp lý không”, “mỗi line một hãng, một mã nên không chuẩn bị đủ phụ tùng dự phòng”. Việc chọn encoder quay (rotary encoder) tưởng như chỉ cần so độ phân giải trên catalogue, nhưng thực tế lại liên quan đến thiết bị phía nhận, dây dẫn và cả quy trình khôi phục sau sự cố.
Bài viết này chỉ có một luận điểm: chọn encoder chỉ dựa vào “độ phân giải” thì sẽ thất bại.
- Khi tăng độ phân giải, cùng một tốc độ quay nhưng tần số ngõ ra tăng lên, và sẽ chạm giới hạn của ngõ vào phía nhận (bộ đếm tốc độ cao, high-speed counter) cũng như tần số đáp ứng tối đa của chính encoder. Giới hạn tốc độ phía điện và tốc độ cho phép phía cơ khí là hai giới hạn khác nhau, giới hạn thực tế là giá trị nhỏ hơn
- “CPR”, “xung”, “count” được mỗi hãng định nghĩa khác nhau, và chênh nhau 4 lần tùy có nhân 4 (×4) hay không. Hãy yêu cầu ghi rõ định nghĩa trong thông số kỹ thuật
- Kiểu ngõ ra (open collector, ngõ ra điện áp, line driver, push-pull v.v.), chiều dài cáp và biện pháp chống nhiễu phải được quyết định cùng với thiết bị phía nhận. Mức tham khảo về chiều dài cáp khác nhau theo từng hãng, nên không khái quát thành một con số duy nhất
- Sau khi mất điện có cần chạy về gốc (homing) hay không (encoder tương đối), hay vị trí được giữ lại (encoder tuyệt đối một vòng hoặc nhiều vòng), cần quyết định dựa trên quy trình khôi phục thiết bị và yêu cầu an toàn
- Giao tiếp nối tiếp (SSI, BiSS, EnDat v.v.) có mối quan hệ giữa xung clock và chiều dài cáp, và các lựa chọn bị quyết định bởi khả năng tương thích với drive và bộ điều khiển
- Môi trường (dầu, bụi, ngưng tụ hơi nước, rung động), cấp IP, tải trọng trục, kiểu lắp và khớp nối cần được kiểm tra theo điều kiện hiện trường
- Việc chuẩn hóa mã, phụ tùng dự phòng và chuẩn bị cho việc ngừng sản xuất ảnh hưởng lớn đến thời gian dừng máy khi có sự cố
Vì vậy, phía đặt hàng cần yêu cầu nhà cung cấp ghi rõ các giá trị tiền đề trong RFP (hồ sơ mời báo giá), và đo thực tế trong FAT (nghiệm thu tại xưởng nhà cung cấp) và SAT (nghiệm thu tại hiện trường).
Dưới đây, dành cho người phụ trách kỹ thuật sản xuất, thiết kế thiết bị, bảo trì và mua hàng tại các nhà máy Nhật Bản ở Thái Lan (Chonburi, Rayong, Ayutthaya, Samut Prakan, Pathum Thani v.v.), chúng tôi sắp xếp lần lượt: các loại encoder, 8 bước lựa chọn, độ phân giải, tần số đáp ứng, kiểu ngõ ra, đi dây, giao tiếp nối tiếp, môi trường, lắp đặt phía cơ khí, an toàn chức năng, thay thế và ngừng sản xuất, cách đọc tài liệu của hãng, RFP, FAT/SAT, chi phí và hiệu quả.
Lưu ý, bài viết này không khuyến nghị sản phẩm của hãng cụ thể nào và cũng không xếp hạng. Các con số của hãng tuân theo định nghĩa và điều kiện trong tài liệu của từng hãng, không phải giá trị so sánh trong cùng điều kiện. Bài tính thử ở phần sau dùng các con số giả định cho bài viết này, không phải báo giá.
Encoder quay là gì: ứng dụng và cấu tạo
Cảm biến biến chuyển động quay thành tín hiệu điện
Encoder quay là cảm biến biến chuyển động quay của trục thành tín hiệu điện. Các ứng dụng chính trong nhà máy có thể chia thành 3 nhóm sau.
- Đo tốc độ: đo tốc độ quay của băng tải, trục lăn, trục động cơ
- Đo vị trí: định vị trên máy tự động, chia độ trên bàn xoay chia độ, phản hồi cho động cơ servo
- Đo chiều dài: đo lượng cấp của màng, dây, tấm từ vòng quay của con lăn cấp liệu
Động cơ servo có loại encoder tích hợp sẵn trong động cơ, được chọn cùng với drive. Ngược lại, với động cơ chạy biến tần, trục bị động của băng tải hay con lăn đo chiều dài, có cấu hình lắp thêm encoder kiểu trục đặc hoặc trục rỗng. Cách nghĩ khi chọn điều khiển bằng servo hay biến tần được trình bày trong “Điều khiển servo và điều khiển biến tần 2026 | 4 ranh giới quyết định lựa chọn“. Bài viết này chủ yếu nhắm đến encoder trục đặc và trục rỗng lắp thêm, và đề cập đến phản hồi tích hợp trong động cơ ở mức cần thiết.
Toàn cảnh các loại

Encoder dễ sắp xếp hơn khi phân loại theo 3 trục sau.
| Trục phân loại | Các loại chính | Điểm ảnh hưởng đến lựa chọn |
|---|---|---|
| Cách xác định vị trí | Tương đối (incremental) / tuyệt đối một vòng (single-turn) / tuyệt đối nhiều vòng (multi-turn) | Cách xử lý sau khi mất điện, có cần về gốc hay không |
| Nguyên lý phát hiện | Quang học / từ tính (ngoài ra có điện dung, cảm ứng v.v.) | Độ phân giải, khả năng chịu môi trường, ảnh hưởng của từ trường |
| Ngõ ra và truyền thông | Open collector / ngõ ra điện áp / line driver (RS-422) / push-pull / nối tiếp (SSI, BiSS, EnDat v.v.) / fieldbus, IO-Link | Thiết bị phía nhận, chiều dài cáp, nhiễu |
Theo hướng dẫn lắp đặt và đi dây của EPC (Encoder Products Company, Mỹ), encoder tương đối phát ra sóng vuông tỉ lệ với chuyển động quay, còn encoder tuyệt đối phát ra một từ mã (code word) riêng cho từng góc của trục. Cũng theo hướng dẫn này, encoder vuông pha (quadrature) phát hai kênh pha A và pha B lệch nhau 90° điện, và xác định chiều quay dựa vào kênh nào đi trước. Pha Z (index) là xung xuất hiện một lần mỗi vòng, tại cùng một vị trí cơ khí.
Khác biệt giữa encoder tương đối và encoder tuyệt đối
Điều gì xảy ra sau khi mất điện
Nói ngắn gọn, khác biệt giữa encoder tuyệt đối và encoder tương đối là “sau khi mất điện, có biết được vị trí hiện tại hay không”.
| Góc nhìn | Tương đối | Tuyệt đối một vòng | Tuyệt đối nhiều vòng |
|---|---|---|---|
| Tín hiệu phát ra | Xung tỉ lệ với vòng quay (pha A, B, Z) | Giá trị riêng cho từng góc trong một vòng | Góc trong một vòng cộng số vòng quay |
| Sau khi mất điện | Không biết vị trí. Cần về gốc | Biết vị trí trong một vòng | Biết vị trí trong phạm vi vượt quá 360° |
| Ví dụ ứng dụng phù hợp | Đo tốc độ, đo chiều dài, định vị có thể chạy về gốc | Đo góc hoàn tất trong một vòng | Định vị qua nhiều vòng quay (trục vít me bi v.v.) |
| Cần kiểm tra | Cách lấy gốc, cách dùng pha Z, bộ đếm phía nhận | Số bit, phương thức truyền thông | Cách lưu số vòng quay, số bit, phương thức truyền thông |
Với encoder tương đối, bộ đếm phía nhận đếm xung để tính ra vị trí, nên khi mất điện hoặc dừng khẩn cấp làm tắt nguồn thì sẽ không biết máy đang ở đâu. Để khôi phục cần thao tác về gốc. Máy có được phép chuyển động khi về gốc hay không, có va chạm với phôi hoặc đồ gá không, người vận hành có tuân thủ được quy trình đó không, là những căn cứ để chọn phương thức.
Encoder tuyệt đối biết vị trí ngay khi cấp nguồn. Loại nhiều vòng còn đếm cả số vòng quay, nên theo giải thích của POSITAL, có thể đo trong phạm vi vượt quá 360°. Về cách khởi động và nghiệm thu hệ điều khiển servo, có thể tham khảo thêm “Điều khiển servo: hướng dẫn đặt hàng và FAT/SAT tại nhà máy Thái Lan 2026“.
“Cách lưu số vòng quay” của loại nhiều vòng khác nhau theo phương thức
Với encoder tuyệt đối nhiều vòng, khi trục bị xoay trong lúc nguồn ngoài bị ngắt, cách đếm và lưu số vòng quay đó khác nhau theo từng sản phẩm. Trong các tài liệu chúng tôi kiểm tra lần này có ghi các phương thức sau (tất cả đều là tuyên bố của nhà cung cấp).
- POSITAL: dùng thu năng lượng (energy harvesting) bằng hiệu ứng Wiegand, đếm số vòng mà không cần pin hay bánh răng. Hãng cho biết bất kể tốc độ quay (kể cả gần bằng 0), hệ thống vẫn tạo xung điện áp để cấp nguồn cho mạch đếm, và đã có kinh nghiệm triển khai từ năm 2005. Hãng chỉ ra rằng pin có tuổi thọ hạn chế, nặng và chứa chất độc hại, còn cụm bánh răng thì lớn, phức tạp, đắt và yếu trước va đập, rung động
- Kübler: trên trang sản phẩm Sendix M3688 IO-Link, hãng mô tả đây là loại nhiều vòng điện tử “không dùng bánh răng và pin nhờ công nghệ Energy Harvesting”
- Nikon: hãng công bố MAR-M700MFA ngày 20/11/2023 là “encoder tuyệt đối nhiều vòng không dùng pin (battery-less), tích hợp pin thể rắn” và “đầu tiên trên thế giới” (theo tự nhận của Nikon). Đây là loại dạng kit dùng để tích hợp vào động cơ servo, không phải encoder trục đặc đa dụng
Cùng là “không dùng pin” nhưng nguyên lý khác nhau. Cách chắc chắn là kiểm tra trong thông số kỹ thuật xem số vòng quay được lưu bằng phương thức nào (kể cả loại dùng pin), và yêu cầu hãng ghi rõ quy trình bảo trì (có cần thay thế hay không và quy trình thay).
Số bit và số vị trí
Độ phân giải của encoder tuyệt đối được thể hiện bằng số vị trí riêng biệt trên một vòng, và thường được ghi bằng bit. Tính ra như sau.
- 14 bit = 2¹⁴ = 16.384 vị trí/vòng. 360° ÷ 16.384 ≈ 0,022° (độ phân giải một vòng của Kübler M3688, trang sản phẩm)
- 18 bit = 2¹⁸ = 262.144 vòng (cùng sản phẩm, phần nhiều vòng)
- 27 bit = 134.217.728 vạch chia, 16 bit = 65.536 vòng (giá trị tối đa của Nikon MAR-M700MFA, thông cáo năm 2023)
Số bit càng lớn thì vị trí càng chi tiết, nhưng nếu vượt quá số bit mà phía nhận (bộ điều khiển, drive) xử lý được thì không có ý nghĩa. POSITAL viết rằng bộ điều khiển SSI thường bị giới hạn ở 13 bit cho một vòng (tuyên bố của nhà cung cấp).
8 bước lựa chọn
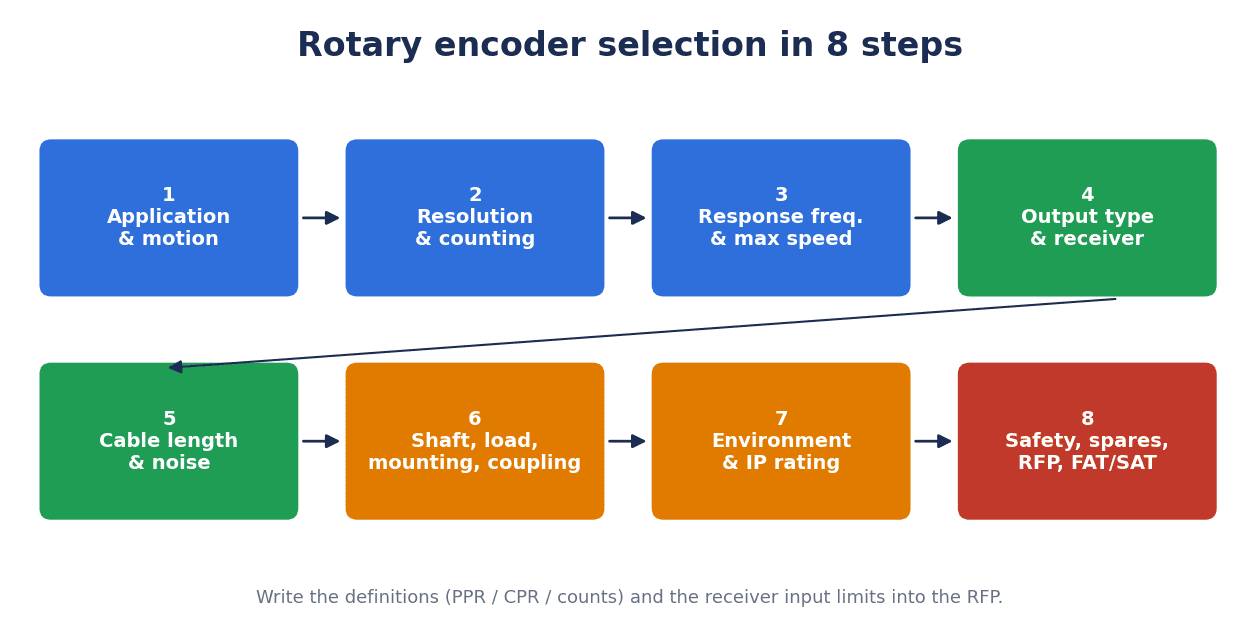
Chúng tôi chia cách chọn encoder thành 8 bước theo thứ tự quyết định. Quyết định lần lượt từ trên xuống sẽ ít phải làm lại về sau.
| Bước | Nội dung | Điều cần quyết định chính |
|---|---|---|
| 1. Ứng dụng và chuyển động (Application & motion) | Dùng để đo tốc độ, vị trí hay chiều dài. Dải tốc độ quay, cách xử lý sau mất điện | Tương đối hay tuyệt đối, một vòng hay nhiều vòng |
| 2. Độ phân giải và cách đếm (Resolution & counting) | Độ chi tiết cần thiết về góc, chiều dài | Định nghĩa độ phân giải (PPR, CPR, bit), cài đặt hệ số nhân |
| 3. Tần số đáp ứng và tốc độ quay (Response frequency & speed) | Ở tốc độ tối đa, tần số ngõ ra có vượt giới hạn không | Giới hạn tốc độ phía điện, tốc độ cho phép phía cơ khí, tần số ngõ vào phía nhận |
| 4. Kiểu ngõ ra và phía nhận (Output type & receiver) | Ngõ ra có phù hợp mạch ngõ vào phía nhận không | Open collector, ngõ ra điện áp, line driver, push-pull, nối tiếp |
| 5. Chiều dài cáp và nhiễu (Cable length & noise) | Chiều dài và tuyến đi dây, khoảng cách tới nguồn nhiễu | Loại cáp, lớp chống nhiễu (shield), tuyến đi dây, điện áp nguồn |
| 6. Phía cơ khí (Mechanical: shaft, load, mounting, coupling) | Đường kính trục, tải trọng trục, kiểu lắp | Trục đặc hay trục rỗng, khớp nối, vị trí puli và bánh răng |
| 7. Môi trường và cấp IP (Environment & IP) | Dầu, bụi, ngưng tụ hơi nước, rung động, nhiệt độ | Nguyên lý phát hiện, cấp bảo vệ, nhiệt độ và độ ẩm làm việc |
| 8. An toàn, phụ tùng dự phòng, RFP, FAT/SAT (Safety, spares, RFP, FAT/SAT) | Có dùng cho mục đích an toàn không, điều kiện thay thế và mua sắm | Có cần chứng nhận không, mã tiêu chuẩn, phụ tùng dự phòng, hạng mục nghiệm thu |
Các chương sau sẽ xem xét những điểm cần kiểm tra ở từng bước.
Cách quyết định độ phân giải: khác biệt định nghĩa PPR, CPR, count, bit
Tính ngược độ phân giải từ “độ chi tiết cần thiết”
Độ phân giải encoder trước hết được quyết định từ câu hỏi “cần biết chi tiết đến mức nào”. Với con lăn đo chiều dài là lượng cấp trên mỗi xung, với định vị là độ chi tiết góc cần thiết. Tuy nhiên, như chương sau sẽ trình bày, tăng độ phân giải quá mức cần thiết sẽ làm giới hạn tốc độ quay giảm xuống. Điều quan trọng là không chọn theo kiểu “lớn hơn cho yên tâm”.
“CPR” có hai nghĩa chênh nhau 4 lần
Đơn vị độ phân giải được mỗi hãng gọi khác nhau và mang ý nghĩa khác nhau.
| Thuật ngữ | Ý nghĩa (nguồn) |
|---|---|
| P/R, PPR | Số xung trên một vòng. Omron và Autonics ghi “P/R”, Same Sky (trước đây là CUI Devices) ghi “PPR”. Same Sky giải thích PPR là số xung mức High xuất hiện trên pha A hoặc pha B trong một vòng |
| CPR (Counts per Revolution) | Theo Same Sky, trong nhiều trường hợp là số trạng thái khi giải mã vuông pha A, B (PPR × 4) |
| CPR (Cycles per Revolution) | EPC dùng “CPR = Cycles Per Revolution” với nghĩa giống PPR. Same Sky cũng lưu ý rằng có hãng dùng theo nghĩa Cycles và chênh nhau 4 lần |
| LPR (Lines per Revolution) | Theo Same Sky, giống PPR |
| bit | Số vị trí trên một vòng của encoder tuyệt đối. EPC ghi là “bits or counts per revolution” |
Ví dụ, nếu nhân 4 một encoder tương đối 2.000 P/R ở phía nhận, sẽ được 2.000 × 4 = 8.000 count/vòng, tức 360° ÷ 8.000 = 0,045°/count (định nghĩa theo “CPR = PPR × 4” của Same Sky). Cùng là con số “2.000”, nhưng độ chi tiết thực tế chênh nhau 4 lần tùy đó là số xung hay số count sau khi nhân 4.
Thông số “1–100.000 CPR” của 36RT/H Accu-CoderPro® mà EPC công bố ngày 27/8/2026 cũng cần đọc theo định nghĩa của EPC (Cycles). Khi so với PPR của hãng khác, hãy đưa về cùng định nghĩa rồi mới so sánh.
Ghi cả cài đặt hệ số nhân phía nhận vào thông số
Với encoder tương đối, cùng một encoder nhưng kích thước một count thay đổi tùy bộ đếm phía nhận dùng nhân 1, nhân 2 hay nhân 4. Trong RFP, hãy yêu cầu ghi đồng thời đơn vị độ phân giải của encoder (PPR, CPR = Cycles, CPR = Counts, bit) và cài đặt hệ số nhân phía nhận. Khi cải tạo thiết bị hiện có, nếu kiểm tra thêm hằng số “lượng di chuyển trên một xung” trong chương trình được tạo theo định nghĩa nào, sẽ tránh được nhầm lẫn khi thay thế.
Tần số đáp ứng tối đa và giới hạn tốc độ quay
Phía điện và phía cơ khí là hai giới hạn khác nhau
Tần số đáp ứng của encoder là chỗ dễ vấp nhất khi lựa chọn. Encoder có 2 giới hạn sau.
- Giới hạn phía điện: tốc độ quay được quyết định bởi tần số tối đa mà mạch ngõ ra của encoder đáp ứng được (tần số đáp ứng tối đa). Omron gọi là “Maximum electrical response speed”, Autonics gọi là “Max. response revolution”
- Giới hạn phía cơ khí: tốc độ quay cho phép được quyết định bởi các ràng buộc cơ khí như ổ bi. Omron gọi là “Maximum permissible speed”, Autonics gọi là “Max. allowable revolution”
Giới hạn tốc độ phía điện được tính bằng công thức sau, có trong tài liệu của Omron và Autonics.
Giới hạn tốc độ phía điện (rpm) = tần số đáp ứng tối đa (Hz) ÷ độ phân giải (P/R) × 60
Tài liệu của Omron viết rằng nếu vượt quá tốc độ này thì encoder không đáp ứng về mặt điện. Giới hạn thực tế là giá trị nhỏ hơn giữa phía điện và phía cơ khí. Trang sản phẩm của Autonics cũng có ghi chú: “khi chọn độ phân giải, hãy để tốc độ đáp ứng tối đa không vượt quá tốc độ cho phép tối đa”.
Ví dụ tính (bài tính A)
Tính bằng giá trị trong tài liệu của các hãng, kết quả như sau.
| Điều kiện | Phép tính | Giới hạn phía điện | Giới hạn phía cơ khí | Giới hạn thực tế |
|---|---|---|---|---|
| Autonics E50S8-5000-6-L-5-C (line driver, giá trị trên trang sản phẩm) 5.000 P/R, 300 kHz | 300.000 ÷ 5.000 × 60 | 3.600 rpm | 5.000 rpm | 3.600 rpm (do phía điện quyết định) |
| Mã có tần số đáp ứng tối đa 100 kHz, 2.000 P/R | 100.000 ÷ 2.000 × 60 | 3.000 rpm | Tùy tốc độ cho phép của từng model | 3.000 rpm nếu phía cơ khí cao hơn mức này |
| Mã có tần số đáp ứng tối đa 100 kHz, 1.000 P/R | 100.000 ÷ 1.000 × 60 | 6.000 rpm | Tùy tốc độ cho phép của từng model | Nếu model có phía cơ khí 6.000 rpm thì hai giới hạn bằng nhau |
Autonics E50S8-5000-6-L-5-C về cơ khí có thể quay tới 5.000 rpm, nhưng ở 5.000 P/R thì phía điện chạm giới hạn trước, tại 3.600 rpm. Trong ví dụ mã 100 kHz, khi tăng độ phân giải từ 1.000 P/R lên 2.000 P/R, giới hạn tốc độ phía điện giảm từ 6.000 rpm xuống 3.000 rpm. Tăng độ phân giải gấp đôi thì giới hạn tốc độ phía điện giảm một nửa.
Ngoài ra, trong datasheet phiên bản cũ của Omron (CSM_E6B2-C_DS_E_4_1, bản sao do nhà phân phối lưu trữ), tần số đáp ứng tối đa của E6B2-C được ghi là 100 kHz hoặc 50 kHz tùy mã. Do các ô trong bảng bị gộp, bài viết này không xác định mã nào ứng với giá trị nào. Giá trị của mã thực tế sử dụng, hãy kiểm tra trên datasheet mới nhất.
Kiểm tra cả tần số ngõ vào phía nhận
Dù giới hạn phía encoder còn dư, nếu vượt giới hạn tần số ngõ vào của phía nhận (bộ đếm tốc độ cao của PLC, ngõ vào encoder của biến tần hoặc drive v.v.) thì sẽ xảy ra đếm sót. Hãy tính tần số ngõ ra ở tốc độ tối đa, và yêu cầu nhà cung cấp chứng minh bằng con số ngay từ giai đoạn RFP rằng giá trị đó thấp hơn giới hạn của cả encoder lẫn phía nhận. Việc nhân để chi tiết hơn là xử lý ở phía nhận, nên tần số ngõ ra của encoder được tính theo số xung trước khi nhân.
Kết hợp kiểu ngõ ra với thiết bị phía nhận
Tên kiểu ngõ ra khác nhau theo từng hãng
Kiểu ngõ ra của encoder là dạng mạch ngõ ra của encoder. Cùng một loại mạch nhưng mỗi hãng gọi một tên khác. Omron ghi “NPN open collector”, “ngõ ra điện áp (ngõ ra NPN)”, “line driver (tương đương RS-422A, tương đương AM26LS31)”; Autonics ghi “Totem pole”, “NPN open collector”, “Line Driver”; Pepperl+Fuchs ghi “Push-Pull (kết hợp NPN và PNP)”. Dynapar đôi khi gọi ngõ ra theo mã IC driver như 7272 hay 4469. “HTL” và “TTL” là cách gọi quen dùng cho mức tín hiệu, không phải tên mạch ngõ ra. Dải điện áp hãy kiểm tra trên datasheet của từng mã.
Đặc điểm từng kiểu
Sắp xếp mô tả trong tài liệu của các hãng, kết quả như sau (tất cả đều là tuyên bố của nhà cung cấp).
| Kiểu ngõ ra | Mô tả của các hãng | Phía nhận kết hợp | Điểm cần kiểm tra |
|---|---|---|---|
| Open collector (NPN / PNP) | Dynapar: “cấu tạo đơn giản, rẻ, là ngõ ra chỉ hút dòng (sink). Dành cho ứng dụng cáp ngắn, không phù hợp với cáp dài hoặc môi trường nhiều nhiễu” | Mạch ngõ vào phù hợp với sink / source | NPN hay PNP, kiểu ngõ vào phía nhận, chiều dài dây |
| Ngõ ra điện áp | Omron E6B2-C có mã “ngõ ra điện áp (ngõ ra NPN)” (datasheet phiên bản cũ) | Bộ đếm ngõ vào điện áp | Sự phù hợp giữa điện áp nguồn và điện áp ngõ vào |
| Push-pull | Pepperl+Fuchs: “ngõ ra kết hợp NPN và PNP. Thời gian lên và khả năng chống nhiễu tốt hơn open collector, không cần mạch ngoài. Dành cho tần số chuyển mạch trung bình” | Có phù hợp với kiểu ngõ vào phía nhận không | Điện áp nguồn, tần số, chiều dài dây |
| Line driver (RS-422) | Pepperl+Fuchs: “giao diện đối xứng (vi sai), được khuyến nghị khi cần khả năng chống nhiễu cao hoặc dây dài”. Dynapar: “chủ động kéo ngõ ra lên cả High lẫn Low, đáp ứng được cáp dài” | Bộ thu RS-422 (ngõ vào vi sai) | Phía nhận có ngõ vào vi sai không, sụt áp khi cấp nguồn 5 V |
| Nối tiếp (SSI, BiSS, EnDat v.v.) | Gửi giá trị vị trí dưới dạng số (chương sau) | Master hỗ trợ cùng giao thức | Giao thức, độ dài bit, mã, clock |
Nên chọn line driver hay open collector
Trục để quyết định gồm 3 yếu tố: chiều dài dây, môi trường nhiễu và mạch ngõ vào phía nhận. Dynapar cho rằng tín hiệu vi sai và cáp xoắn đôi có shield là quan trọng trong môi trường khoảng cách dài, nhiễu cao. Mặt khác, nếu chọn ngõ ra line driver thì trước hết cần kiểm tra phía nhận có bộ thu RS-422 (ngõ vào vi sai) hay không. Omron ghi rằng khi kéo dài line driver, hãy dùng cáp xoắn đôi và bộ thu RS-422A. Thứ tự đúng là kiểm tra thông số ngõ vào phía nhận trước, không chỉ riêng encoder, rồi mới quyết định mã.
Chiều dài cáp, nhiễu và đi dây
Mức tham khảo về chiều dài cáp khác nhau theo từng hãng
Câu hỏi “cáp encoder kéo dài được đến đâu” không có một câu trả lời duy nhất. Sắp xếp các mức tham khảo trong tài liệu chúng tôi kiểm tra lần này, kết quả như sau.
| Nguồn | Open collector | Line driver |
|---|---|---|
| Omron E6B2-C (phần lưu ý trong datasheet phiên bản cũ) | Không kéo dài quá 2 m | Nếu quá 2 m thì dùng loại line driver (tối đa 100 m) |
| Dynapar FAQ (24/5/2021) | Khoảng 35 ft (≈10,67 m) | Với ngõ vào vi sai, khoảng 100 ft trở lên (≈30,48 m trở lên) |
| Whitepaper của Dynapar (không ghi năm phát hành) | Ứng dụng cáp ngắn (thường dưới 30 ft, ≈9,14 m) | Driver dòng 7272 khoảng 50–75 ft, dòng 4469 khoảng 100–300 ft |
Giá trị ft được quy đổi theo 1 ft = 0,3048 m (100 ft = 30,48 m, 35 ft = 10,67 m, 30 ft = 9,14 m). Giá trị của Dynapar là mức tham khảo được mô tả là “typical”, “in the neighborhood of”, và lấy sản phẩm Dynapar làm tiền đề. Giá trị của Omron là chuyện của một model E6B2-C. Đừng coi bất kỳ con số nào trong đó là “giới hạn chung của encoder”. Hãy quyết định dựa trên giá trị trong datasheet của mã sử dụng và điều kiện phía nhận.
Kéo dài thì điều gì xảy ra
Datasheet phiên bản cũ của Omron nêu rằng cáp càng dài thì điện áp dư càng tăng do điện trở dây và điện dung giữa các dây, làm méo dạng sóng; và khi kéo dài thì thời gian lên kéo dài, ảnh hưởng đến đặc tính lệch pha giữa pha A và pha B. Tài liệu cũng cho biết loại line driver được cấp nguồn 5 V, và ở 100 m có sụt áp khoảng 1 V. Dynapar cũng giải thích rằng cáp dài hơn dễ nhiễm nhiễu hơn (điện dung của dây, hiệu ứng ăng-ten, tổn hao công suất).
Nguyên tắc đi dây (khuyến nghị của hãng)
Các lưu ý về đi dây mà các hãng đưa ra như sau.
- Tránh xa nguồn nhiễu: Dynapar khuyên không đi dây gần động cơ điện AC, máy hàn hồ quang, đường dây nguồn AC, máy biến áp. EPC ghi rằng nên đi dây theo đường ngắn nhất, luồn trong ống kim loại riêng, hoặc cách các dây khác từ 12 inch trở lên
- Cáp xoắn đôi và shield: Dynapar khuyên dùng cáp xoắn đôi cho tín hiệu và tín hiệu đảo của nó, và dùng shield cho mọi tín hiệu
- Điện áp ngõ ra: Dynapar cho rằng nên dùng điện áp ở mức cao trong dải sử dụng được (ví dụ ngõ ra 5–24 V thì dùng 24 V)
- Nối đất shield: EPC khuyến nghị nối đất shield ở phía bộ điều khiển / bộ đếm, không nối ở phía encoder (vì nối đất hai đầu có thể gây vòng nối đất, ground loop). Đây là khuyến nghị của EPC, tùy hãng hoặc thiết bị có thể chỉ định cách nối đất khác. Hãy làm theo hướng dẫn của hãng sản xuất thiết bị sử dụng
- Nguồn điện: EPC cho rằng phần lớn sự cố về điện là do điện áp nguồn kém hoặc ổn áp kém, và đặc biệt khuyên dùng bảo vệ chống sét lan truyền (surge)
Bật/tắt nguồn và xung giả
Datasheet phiên bản cũ của Omron ghi rằng do có xung giả khi bật/tắt nguồn, hãy dùng thiết bị kết nối sau khi bật nguồn encoder ít nhất 0,1 giây, và ngừng dùng thiết bị kết nối ít nhất 0,1 giây trước khi tắt nguồn. Tài liệu cũng lưu ý rằng nếu dừng gần sườn tín hiệu có thể đếm sai, nên hãy dùng bộ đếm cộng/trừ. Cùng tài liệu còn ghi khi cấp nguồn có dòng khởi động khoảng 9 A chạy trong khoảng 0,3 ms, điều này liên quan đến việc chọn công suất nguồn và thiết bị bảo vệ. Các biện pháp này có được đưa vào trình tự điều khiển hay không là hạng mục cần kiểm tra trong FAT.
Encoder hỗ trợ giao tiếp nối tiếp và fieldbus
Giao tiếp nối tiếp “cùng tên” vẫn phải khớp nội dung
Với encoder tuyệt đối, phương thức gửi giá trị vị trí qua giao tiếp nối tiếp được dùng phổ biến. Dưới đây sắp xếp các phương thức chính trong phạm vi tài liệu chúng tôi kiểm tra lần này (tất cả là tuyên bố của nhà cung cấp hoặc tài liệu của hiệp hội ngành).
| Phương thức | Nội dung xác nhận được | Nguồn (thời điểm) |
|---|---|---|
| SSI | Clock do master (bộ điều khiển) điều khiển, đường dữ liệu do slave (cảm biến) điều khiển. Giá trị vị trí gửi từ MSB. Thời gian nghỉ tối thiểu 20 µs. Cách biểu diễn dữ liệu không được các hãng chuẩn hóa (nhị phân căn trái, mã Gray v.v.). Lớp vật lý là EIA-422 (RS-422) | Bài giải thích SSI của POSITAL (truy cập 10/2026) |
| SSI (sản phẩm EPC) | Master cần cài đúng độ dài từ dữ liệu, tốc độ clock, định dạng dữ liệu (Gray / nhị phân). Master chờ tối thiểu 30 µs trước khi gửi clock tiếp theo. Clock của sản phẩm tiêu chuẩn tối đa 500 kHz, đặt hàng riêng đến 2 MHz | EPC TB-529 (truy cập 10/2026) |
| EnDat 2.2 | Giao diện số hai chiều của HEIDENHAIN. 4 đường tín hiệu. Tương thích EnDat 2.1. Clock 16 MHz, lấy giá trị vị trí trong vòng 5 µs | Tài liệu kỹ thuật HEIDENHAIN (bản 9/2011) |
| BiSS (BiSS C / Safety / Line) | Tiêu chuẩn mở. Thời gian chu kỳ dưới 10 µs, có thể nối daisy chain, bảo vệ bằng CRC. An toàn chức năng dùng BiSS Safety, giảm dây dùng BiSS Line (1 cáp). Hơn 650 công ty áp dụng | BiSS Association (truy cập 10/2026) |
| HIPERFACE DSL® | Giao thức phản hồi động cơ thuần số của SICK. Có thể dùng 1 cáp duy nhất giữa biến tần và động cơ. Theo tin năm 2017: 2 dây, tối đa 100 m, hơn 40 công ty áp dụng | Trang chính thức của SICK, Drives & Controls (6/6/2017) |
| A-format® | Giao thức truyền thông của Nikon. Tuân theo chuẩn EIA RS-485, nối tiếp bán song công NRZ | Thông cáo Nikon MAR-M700MFA (20/11/2023) |
Với SSI, giá trị thời gian chờ của POSITAL và EPC khác nhau (POSITAL là 20 µs, EPC là 30 µs). Tên gọi thời gian chờ cũng khác: POSITAL gọi là “transfer timeout (tài liệu cũ gọi là monoflop time)”, EPC gọi là “pause time (tp)”, “tm”. Khi thay thế, dù cùng tên “SSI”, vẫn cần kiểm tra độ dài từ dữ liệu, Gray / nhị phân, clock, thời gian chờ có khớp với cài đặt phía master hay không.
Quan hệ giữa clock và chiều dài cáp
Với giao tiếp nối tiếp, cáp càng dài thì clock dùng được càng giảm.
POSITAL đưa ra các giá trị sau làm mức tham khảo clock tối đa của SSI (mức tham khảo “as a guide”).
| Chiều dài cáp | Clock tối đa tham khảo |
|---|---|
| 13 m | 2 MHz |
| 44 m | 1 MHz |
| 85 m | 600 kHz |
| 300 m | 200 kHz |
| 750 m | 80 kHz |
Kéo dài từ 13 m lên 44 m, khoảng 3,4 lần (44 ÷ 13 ≈ 3,38), thì clock giới hạn giảm một nửa. Tuy nhiên, không thể khái quát quan hệ này thành tỉ lệ thuận, nên hãy dùng chính các giá trị trong bảng. EPC cho rằng chiều dài cáp dùng được được quyết định bởi tần số clock, SSI master, loại và chiều dài cáp, và khuyến nghị cáp xoắn đôi có shield với trở kháng đã biết. Hãng cũng cho rằng khi cáp dài, có thể cần điện trở đầu cuối (termination) để hạn chế phản xạ.
Về EnDat 2.2, tài liệu kỹ thuật bản 9/2011 của HEIDENHAIN cho biết nếu không bù trễ truyền dẫn thì clock là 100 kHz – 2 MHz tùy chiều dài cáp, còn nếu có bù thì lên đến 16 MHz với chiều dài cáp tối đa 100 m (nhưng ở 100 m thì từ 8 MHz trở xuống). Giới hạn 8 MHz khi có bù ở 100 m gấp 4 lần giới hạn 2 MHz khi không bù (8 ÷ 2). Tài liệu cũng ghi rằng khi vượt quá 2 MHz thì chỉ được dùng cáp chính hãng HEIDENHAIN, và cáp adapter nối trực tiếp vào encoder (φ4,5 mm) chỉ dài tối đa 20 m; muốn dài hơn thì dùng cáp adapter tối đa 6 m cùng cáp nối dài (φ6 mm). Vì tài liệu đã cũ, các giá trị có thể đã thay đổi ở phiên bản hiện hành.
Fieldbus và IO-Link
Cũng có cấu hình nối encoder trực tiếp vào mạng công nghiệp.
- PROFIBUS / PROFINET: PI (PROFIBUS & PROFINET International) ban hành Encoder Profile (Order No. 3.162, Version 4.2, ngày 8/7/2017). Profile này bao gồm cả định nghĩa giá trị encoder an toàn gửi qua PROFIsafe. Nội dung chỉ dành cho hội viên, bài viết này chưa đọc
- EtherCAT: Ethernet công nghiệp thời gian thực do Beckhoff phát triển, giao thức được công bố trong IEC 61158. Với 100BASE-TX, khoảng cách giữa các thiết bị tối đa 100 m (đây là thông số chung của EtherCAT, không phải giá trị riêng của encoder)
- IO-Link: theo IO-Link Community, đây là giao tiếp điểm-điểm (point-to-point) qua kết nối 3 dây, được chuẩn hóa trong IEC 61131-9, không phải fieldbus. Có 3 tốc độ truyền 4,8 kBaud, 38,4 kBaud, 230,4 kBaud, có thể đi dây bằng cáp 3 lõi không shield, dùng connector M12, M8, M5. Kübler Sendix M3688 IO-Link được cho là hỗ trợ tự động lưu tham số và cập nhật firmware qua IO-Link (tuyên bố của nhà cung cấp)
Nếu muốn giảm chính lượng dây đi tới bộ phận quay và bộ phận chuyển động, có thể tham khảo thêm “Triển khai IO-Link Wireless cho bộ phận quay và chuyển động của máy“. Chọn được phương thức nào, trong hầu hết trường hợp, được quyết định bởi drive và bộ điều khiển phía nhận hỗ trợ những gì. Cách thực tế là không chọn encoder trước, mà thu hẹp ứng viên từ bảng tương thích của phía hệ thống điều khiển.
Quang học và từ tính, môi trường và cấp IP
Quang học và từ tính: tuyên bố khác nhau theo lập trường của hãng
Về khác biệt theo nguyên lý phát hiện, các hãng có lập trường khác nhau đưa ra tuyên bố riêng. Ở đây chúng tôi sắp xếp chúng như những tuyên bố.
| Hãng đưa ra tuyên bố (tài liệu) | Mô tả về loại quang học | Mô tả về loại từ tính |
|---|---|---|
| Same Sky (bài blog, truy cập 10/2026) | Phụ thuộc vào đường đi của ánh sáng nên đặc biệt yếu trước bụi, bẩn, dầu; cũng dễ hư hỏng do rung động, nhiệt độ khắc nghiệt và bẩn trong quá trình lắp ráp | Chắc chắn, chịu va đập và rung động tốt, chịu được dầu, bẩn, hơi ẩm, nhưng dễ bị nhiễu từ do động cơ, dải nhiệt độ làm việc hạn chế, độ phân giải và độ chính xác nhìn chung thấp hơn loại quang học hoặc điện dung |
| Timken (tài liệu ngày 15/8/2011) | Bẩn chắn đường quang làm mất tín hiệu và gây hỏng. Khi độ ẩm hoặc nhiệt độ dao động, hơi nước có thể ngưng tụ trên đĩa quay gây hỏng. Khe hở không khí thường dưới 0,25 mm, yếu trước va đập và rung động | Trừ khi khe hở bị lấp đầy bởi vật liệu sắt từ, không bị ảnh hưởng bởi bẩn, bụi, dầu, ngưng tụ hơi nước |
| EPC (hướng dẫn lắp đặt và đi dây) | Không bị ảnh hưởng bởi từ trường tản mạnh | ― |
Same Sky và Timken đều là các hãng kinh doanh loại từ tính (hoặc điện dung), và tài liệu của Timken là từ năm 2011. Chính Timken cũng đề cập đến loại quang học kín, và có loại quang học có kết cấu làm kín. “Quang học hay từ tính” không nên quyết định chỉ bằng tên nguyên lý; cách chắc chắn là so sánh kết cấu bảo vệ, nhiệt độ và độ ẩm làm việc, điều kiện lắp đặt của mã sử dụng bằng giá trị trên catalogue. Khi cân nhắc loại từ tính, hãy kiểm tra thêm ảnh hưởng từ trường của động cơ hoặc phanh ở gần.
Ví dụ cấp IP và môi trường sử dụng
Về cấp bảo vệ, có các ví dụ giá trị trên catalogue như sau.
| Mã (tài liệu) | Cấp bảo vệ | Nhiệt độ làm việc | Độ ẩm làm việc |
|---|---|---|---|
| Omron E6B2-C (datasheet phiên bản cũ) | IP50 (IEC 60529) | −10 đến 70 °C (không đóng băng) | 35–85% (không ngưng tụ) |
| Autonics E50S8-5000-6-L-5-C (trang sản phẩm) | IP50 (loại cáp hướng trục và loại connector cáp hướng trục có tùy chọn IP64) | −10 đến 70 °C (bảo quản −25 đến 85 °C) | 35–85% RH |
| Kübler Sendix M3688 IO-Link (trang sản phẩm) | IP65/IP67 | −40 đến +85 °C | ― |
| Kübler Sendix S5858FS3 (trang sản phẩm) | IP65/IP67 | −40 đến +80 °C | ― |
| Nikon MAR-M700MFA (thông cáo năm 2023) | ― | Dải nhiệt độ đảm bảo −20 đến +105 °C | ― |
Tùy hiện trường, có thể phát sinh vấn đề như ngưng tụ hơi nước vào mùa độ ẩm cao, chênh lệch nhiệt độ giữa phòng có điều hòa và kho, dầu cắt gọt hoặc nước rửa, bột bay tán. Về cấp bảo vệ và điều kiện nhiệt độ, độ ẩm, hãy liệt kê cho từng vị trí lắp đặt “sẽ chịu những điều kiện nào”, rồi yêu cầu nhà cung cấp đưa ra giá trị của mã trong RFP. Ý nghĩa các chữ số của cấp IP, chúng tôi khuyên nên kiểm tra trong nguyên văn tiêu chuẩn trước khi ghi vào thông số.
Phía cơ khí: tải trọng trục, lắp đặt, khớp nối
“Không ép”
Hướng dẫn lắp đặt của EPC đặt nguyên tắc lắp đặt đầu tiên là “Don’t force it! (không ép)”. Các lưu ý mà hướng dẫn này nêu ra như sau (tuyên bố của nhà cung cấp).
- Dùng khớp nối mềm (flexible coupling) đúng kích cỡ, không dùng khớp nối cứng (rigid coupling)
- Lắp puli hoặc bánh răng càng gần encoder càng tốt để giảm tải lên ổ bi
- Tuyệt đối không vượt quá thông số tải trọng trục được in
- Với trục rỗng, độ đảo của trục dẫn động hoặc độ lệch giữa trục và lỗ làm giảm độ chính xác và tuổi thọ ổ bi, đồng thời tăng rung động
Ví dụ về tải trọng trục: theo datasheet phiên bản cũ của Omron E6B2-C, tải hướng kính 30 N, tải dọc trục 20 N, tốc độ cho phép tối đa về cơ khí 6.000 r/min, mô-men khởi động từ 0,98 mN·m trở xuống. Trang sản phẩm Autonics E50S8-5000-6-L-5-C ghi đường kính ngoài trục φ8 mm, mô-men khởi động từ 70 gf·cm trở xuống (từ 0,00686 N·m trở xuống). Tải trọng trục hãy kiểm tra theo từng mã.
Trục đặc hay trục rỗng
Loại trục đặc (shaft) nối với trục phía máy bằng khớp nối. Loại trục rỗng thì luồn trục phía máy qua lỗ của encoder rồi cố định. Trục rỗng không cần khớp nối, nhưng đổi lại, như EPC đã viết, chịu ảnh hưởng của độ đảo và độ lệch tâm của trục phía máy. Trang sản phẩm Kübler S5858FS3 ghi đường kính trục φ10/12 mm, 3/8″ (vát D hoặc có rãnh then), mặt bích kiểu synchro / servo, kẹp (clamp), vuông; cùng một dòng sản phẩm nhưng có nhiều kiểu lắp. Khi thay thế, nếu không khớp cả đường kính trục, mặt bích, bước lỗ lắp, hướng ra cáp (hướng trục hay hướng kính), sẽ phải làm lại gá lắp.
Các loại khớp nối và cách chọn được trình bày chi tiết trong “Lựa chọn khớp nối trục cho trục servo: mô-men, độ cứng xoắn, độ lệch trục và RFP tại Thái Lan“. Khớp nối cho encoder tuy truyền mô-men nhỏ, nhưng điều quan trọng là hấp thụ độ lệch tâm và không tạo lực thừa lên ổ bi của encoder. Với cấu hình đo lượng cấp từ vòng quay của trục vít me bi, nếu kiểm tra luôn việc chọn phía vít me trong “Chọn vít me bi cho nhà máy Thái Lan: RFP và FAT/SAT“, sẽ sớm thấy được xung đột về không gian lắp đặt.
Cách xử lý encoder hỗ trợ an toàn chức năng
Sản phẩm thông dụng và sản phẩm có chứng nhận an toàn là khác nhau
Khi dùng tín hiệu encoder cho các chức năng liên quan đến an toàn con người (giám sát tốc độ, giám sát vị trí dừng v.v.), cần kết hợp sản phẩm được chứng nhận cho mục đích an toàn, không phải sản phẩm thông dụng, với drive và bộ điều khiển tương thích. Trong các tài liệu chúng tôi kiểm tra lần này có những mô tả sau.
- Omron E6B2-C: datasheet phiên bản cũ ghi rõ “không sử dụng cho mục đích đảm bảo an toàn con người”. Đây không phải sản phẩm an toàn chức năng
- Kübler Sendix S5858FS3: loại tuyệt đối quang học, được cho là đạt chứng nhận SIL3/PLe nhờ thiết kế dự phòng (redundant), hỗ trợ profile FSoE qua giao diện EtherCAT (trang sản phẩm, tuyên bố của nhà cung cấp)
- HIPERFACE DSL® (SICK): được cho là có chứng nhận an toàn cho ứng dụng đến SIL3 theo IEC 61508 và PL e theo EN ISO 13849-1 (trang chính thức, tuyên bố của nhà cung cấp)
- EnDat 2.2 (HEIDENHAIN): tài liệu kỹ thuật năm 2011 ghi rằng hệ thống đo vị trí liên quan an toàn của HEIDENHAIN được thiết kế để dùng ở cấu hình một encoder trong ứng dụng SIL 2 theo IEC 61508, tương đương PL “d” theo ISO 13849 và Category 3 theo tiêu chuẩn cũ EN 954-1. Cho mục đích an toàn, hệ thống có hai giá trị vị trí độc lập, hai thông báo lỗi độc lập, checksum và xác nhận phản hồi. Vì tài liệu đã cũ và phiên bản tiêu chuẩn được tham chiếu cũng cũ, cần kiểm tra tình trạng chứng nhận của từng mã trên catalogue hiện hành
- BiSS Safety, PROFIsafe, IO-Link Safety: được mô tả trong tài liệu của các hiệp hội ngành là các cơ chế dành cho an toàn chức năng
Dùng sản phẩm có chứng nhận không có nghĩa là toàn bộ hệ thống sẽ an toàn
HEIDENHAIN ghi rõ rằng để xây dựng một hệ thống an toàn hoàn chỉnh, các thành phần còn lại cũng phải được thiết kế bằng kỹ thuật an toàn. Dù encoder là sản phẩm có chứng nhận, nếu không thiết kế và thẩm định bao gồm cả drive, bộ điều khiển an toàn, dây dẫn, lắp đặt và phần mềm thì không thể thành một chức năng an toàn.
Về tiêu chuẩn an toàn chức năng cho drive biến tốc, có IEC 61800-5-2:2016 (Edition 2.0, ban hành ngày 18/4/2016, 175 trang). Bài viết này chỉ kiểm tra thông tin thư mục, chưa đọc nội dung tiêu chuẩn. Yêu cầu đối với chức năng an toàn, hãy kiểm tra trong nội dung tiêu chuẩn và sổ tay an toàn của hãng thiết bị. Cách tiến hành thẩm định bao gồm cả Safety PLC được trình bày trong “Triển khai Safety PLC: RFP, thẩm định và bằng chứng FAT/SAT“.
Thay thế encoder hiện có, chọn sản phẩm thay thế, chuẩn bị cho việc ngừng sản xuất
Ngừng sản xuất thực sự xảy ra
Theo bài viết ngày 27/8/2023 của báo Automation Shimbun (Nhật Bản), tháng 8/2023 Omron đã thông báo ngừng sản xuất một số sản phẩm encoder quay (một phần dòng E6A2-CS, một phần dòng E6C3-AN, E6H-CWZ6C-5 1000P/R 0.5M) cùng các sản phẩm khác. Nhận đơn hàng đến ngày 31/3/2024, giao hàng đến ngày 30/6/2024, và theo bài báo thì không có sản phẩm thay thế được khuyến nghị. Đây là thông tin cũ từ năm 2023, không phản ánh tình trạng sản phẩm hiện hành, nhưng là ví dụ cho thấy “ngừng sản xuất mà không có sản phẩm thay thế” thực sự xảy ra.
Các hạng mục cần khớp khi chọn sản phẩm thay thế
Khi tìm sản phẩm thay thế cho encoder bị hỏng, đừng chọn sản phẩm có mã “trông” giống, mà hãy khớp từng hạng mục sau.
| Hạng mục | Nội dung cần khớp |
|---|---|
| Phương thức | Tương đối / tuyệt đối (một vòng, nhiều vòng) |
| Độ phân giải | Giá trị và định nghĩa (PPR, CPR = Cycles / Counts, bit) |
| Kiểu ngõ ra | Open collector (NPN / PNP), ngõ ra điện áp, line driver, push-pull, nối tiếp |
| Điện áp nguồn | Có chạy được với nguồn hiện có không |
| Nội dung truyền thông (với loại nối tiếp) | Độ dài từ dữ liệu, Gray / nhị phân, clock, thời gian chờ, phiên bản profile |
| Tốc độ quay | Giới hạn phía điện và phía cơ khí có vượt tốc độ tối đa hiện có không |
| Phía cơ khí | Đường kính trục, mặt bích, bước lỗ lắp, tải trọng trục |
| Connector và cáp | Kiểu connector, sơ đồ chân, hướng ra cáp và chiều dài |
| Môi trường | Cấp bảo vệ, nhiệt độ và độ ẩm làm việc |
Giao tiếp nối tiếp đặc biệt cần chú ý. Với SSI, cách biểu diễn dữ liệu không được các hãng chuẩn hóa. EnDat 2.2 được cho là tương thích với 2.1. Encoder profile của PROFINET / PROFIBUS hướng tới hành vi tiêu chuẩn không phụ thuộc hãng. A-format® của Nikon là giao thức riêng tuân theo RS-485. Như vậy, dù giao diện cùng tên, nếu không kiểm tra độ dài bit, mã, clock, phiên bản profile có khớp không thì sau khi thay có thể bị lệch vị trí hoặc không truyền thông được.
Lựa chọn encoder lập trình được
Ngày 27/8/2026, EPC công bố 36RT/H Accu-CoderPro®. Đường kính ngoài 36 mm, có loại trục rỗng và trục xuyên, đường kính trục tối đa 10 mm, độ phân giải 1–100.000 CPR (theo định nghĩa của EPC là Cycles) do hãng cài sẵn từ xưởng hoặc người dùng tự cài đặt. Hãng cho biết bằng bộ lập trình và phần mềm miễn phí, có thể cài độ phân giải tại hiện trường, chọn từ hơn 40 loại dạng sóng ngõ ra, bật ngõ ra commutation và dạy vị trí index. EPC cho rằng khách hàng không cần giữ tồn kho nhiều loại encoder (tuyên bố của nhà cung cấp). Chúng tôi chưa kiểm tra tình trạng phân phối tại Thái Lan. Sản phẩm thay đổi được độ phân giải tại hiện trường có thể là một cách giảm số loại phụ tùng dự phòng, nhưng tiền đề là phải đưa việc ghi lại giá trị cài đặt và quy trình cài đặt khi thay thế vào tiêu chuẩn bảo trì.
Chuẩn hóa mã và phụ tùng dự phòng
Thời gian dừng máy khi encoder hỏng thay đổi rất lớn tùy “có sẵn phụ tùng dự phòng cùng mã trong tay hay không”. Nếu mỗi line một mã, khó giữ đủ toàn bộ phụ tùng dự phòng, và thời gian chờ mua hàng sẽ cộng vào thời gian dừng máy. Nhân dịp lắp mới hoặc cải tạo, gom các mã lại thành một vài loại và xác nhận số lượng phụ tùng dự phòng cùng cách tiếp cận đối với sản phẩm kế nhiệm ngay từ giai đoạn RFP, chính là sự chuẩn bị cho việc ngừng sản xuất. Khi lập kế hoạch bảo trì kết hợp với việc theo dõi tình trạng động cơ qua dòng điện, có thể tham khảo thêm “Triển khai phân tích dòng điện động cơ: RFP, FAT và SAT“.
Mua sắm tại Thái Lan và thời điểm
Về môi trường đầu tư tự động hóa, có những diễn biến sau.
- Thông báo BOI No. 4/2569 (biện pháp chỉ giới hạn cho các ngành liên quan ô tô): theo bài phân tích ngày 21/4/2026 của Tilleke & Gibbins, thông báo này được đăng trên Công báo ngày 31/3/2026, áp dụng cho doanh nghiệp hiện có và mới trong sản xuất ô tô thông thường (3.6) và sản xuất PHEV/HEV (3.8); đối với đầu tư vào hệ thống tự động hóa và robot (không tính tiền đất và vốn lưu động vào vốn đầu tư), được miễn thuế nhập khẩu máy móc và miễn thuế thu nhập doanh nghiệp trong 3 năm, với mức trần 50% vốn đầu tư. Nếu từ 30% giá trị máy móc sau cải tạo hoặc của toàn bộ máy móc trở lên có liên kết với hoặc hỗ trợ ngành sản xuất máy tự động hóa trong nước Thái Lan, mức trần được nâng lên 100%. Vốn đầu tư tối thiểu 1 triệu baht, hạn nộp hồ sơ là cuối năm 2027. Đây không phải biện pháp áp dụng cho các ngành ngoài lĩnh vực liên quan ô tô
- BOI nửa đầu năm 2026: theo bài ngày 23/7/2026 của The Nation Thailand, số hồ sơ xin ưu đãi đầu tư từ tháng 1 đến tháng 6 là 1.299 hồ sơ, tổng cộng 1,473 nghìn tỷ baht, tăng 37% so với cùng kỳ năm trước. Số hồ sơ theo biện pháp Smart and Sustainable Industry, hỗ trợ nâng cấp doanh nghiệp hiện có, là 132 hồ sơ trong nửa đầu năm, tổng cộng 17,158 tỷ baht. Đây là giá trị của toàn bộ biện pháp, không phải số tiền chỉ dành cho tự động hóa
- Lũy kế Smart/Green: theo bài ngày 13/8/2026 của cùng tờ báo, từ năm 2023 đến nửa đầu năm 2026, số hồ sơ liên quan Smart/Green đạt 1.397 hồ sơ, hơn 146 tỷ baht (giá trị lũy kế khoảng 3,5 năm)
- IFR World Robotics 2026: theo công bố ngày 24/9/2026 của IFR, năm 2025 số robot công nghiệp đang vận hành trên thế giới tăng 9%, đạt mức cao kỷ lục 5 triệu robot, số lắp đặt hằng năm tăng 11%, vượt 600.000 robot. IFR dự báo năm 2026 tăng 9% lên 655.000 robot, và 806.000 robot vào năm 2029 (giá trị dự báo). IFR cho rằng tăng trưởng mạnh nhất là ở châu Á. Thông cáo báo chí này không có số liệu riêng cho Thái Lan
Nếu đưa việc chuẩn hóa mã encoder vào kế hoạch đổi mới thiết bị, việc quyết định trước mã tiêu chuẩn cho line mới, nhân các cơ hội đầu tư như vậy, sẽ giúp việc thay thế ở các line hiện có cũng dễ tiến hành hơn.
Cách đọc sản phẩm của các hãng [tuyên bố của nhà cung cấp]
Từ tài liệu của các hãng chúng tôi kiểm tra lần này, dưới đây sắp xếp cách ghi thông số encoder. Bảng này không thể hiện khuyến nghị hay thứ hạng. Loại tài liệu và thời điểm khác nhau, không phải giá trị đo trong cùng điều kiện. Không tài liệu nào có giá, và bài viết này không đề cập đến giá.
| Hãng, mã (tài liệu và thời điểm) | Phương thức | Cách ghi độ phân giải | Tần số đáp ứng tối đa | Ngõ ra | Tốc độ cho phép |
|---|---|---|---|---|---|
| Omron E6B2-C (datasheet phiên bản cũ CSM_E6B2-C_DS_E_4_1, bản sao do nhà phân phối lưu trữ, truy cập 10/2026) | Tương đối, đường kính ngoài 40 mm | Tối đa 2.000 P/R | 100 kHz hoặc 50 kHz tùy mã | NPN open collector, PNP open collector, ngõ ra điện áp (ngõ ra NPN), line driver | Tối đa cho phép về cơ khí 6.000 r/min |
| Autonics E50S8-5000-6-L-5-C (trang sản phẩm trên website Mỹ, truy cập 10/2026) | Tương đối, đường kính ngoài 50 mm | 5.000 P/R | 300 kHz | Line driver (A, /A, B, /B, Z, /Z) | Tối đa cho phép về cơ khí 5.000 rpm |
| Kübler Sendix M3688 IO-Link (trang sản phẩm, truy cập 10/2026) | Tuyệt đối nhiều vòng (điện tử, Energy Harvesting) | Một vòng 14 bit, nhiều vòng 18 bit | Không có trong phần trích tài liệu | IO-Link | Tối đa 6.000 min⁻¹ |
| Kübler Sendix S5858FS3 (trang sản phẩm, truy cập 10/2026) | Tuyệt đối quang học một vòng, đường kính ngoài 58 mm | Một vòng 24 bit | Không có trong phần trích tài liệu | EtherCAT (FSoE) | Tối đa 9.000 min⁻¹ |
| Nikon MAR-M700MFA (thông cáo báo chí, 20/11/2023) | Tuyệt đối nhiều vòng (không dùng pin, battery-less, tích hợp pin thể rắn), dạng kit tích hợp vào động cơ servo | Một vòng tối đa 27 bit, nhiều vòng tối đa 16 bit | ― | A-format® (tuân theo RS-485) | Tốc độ đáp ứng 8.000 min⁻¹ |
| EPC 36RT/H Accu-CoderPro® (thông cáo báo chí, 27/8/2026) | Lập trình được, đường kính ngoài 36 mm, trục rỗng và trục xuyên | 1–100.000 CPR (Cycles) | Không có trong thông cáo | Chọn từ hơn 40 loại dạng sóng ngõ ra | Không có trong thông cáo |
Lưu ý khi đọc bảng.
- Đơn vị độ phân giải không thống nhất. P/R, bit, CPR (Cycles) lẫn lộn. Giữa encoder tương đối và tuyệt đối, bản thân cách so sánh đã khác nhau
- Giá trị của Omron là phiên bản cũ. Bài viết này chưa kiểm tra được phiên bản mới nhất trên trang chính thức, nên số liệu có thể khác với phiên bản mới nhất
- Tên gọi tốc độ quay khác nhau. “Tốc độ cho phép tối đa về cơ khí”, “tốc độ tối đa”, “tốc độ đáp ứng” tuân theo định nghĩa của từng hãng
- Nikon MAR-M700MFA là loại tích hợp vào động cơ, không phải sản phẩm cùng ứng dụng với các encoder trục đặc khác
Nếu dùng để so sánh, cách chắc chắn là đưa ra điều kiện phù hợp với ứng dụng và thiết bị phía nhận của công ty mình trong RFP, và yêu cầu các hãng cung cấp giá trị trong cùng điều kiện.
12 hạng mục cần ghi trong RFP
Khi yêu cầu SIer hoặc hãng báo giá, hãy ghi 12 hạng mục sau vào RFP và yêu cầu trả lời bằng con số.
| No. | Hạng mục | Nội dung cần ghi, câu trả lời cần yêu cầu |
|---|---|---|
| 1 | Ứng dụng và chuyển động | Đo tốc độ, vị trí hay chiều dài. Tốc độ tối đa và tốc độ thường dùng, chiều quay |
| 2 | Phương thức | Tương đối / tuyệt đối một vòng / nhiều vòng. Quy trình khôi phục sau mất điện (có thể về gốc hay không) |
| 3 | Độ phân giải và định nghĩa | Độ chi tiết cần thiết. Đơn vị độ phân giải (PPR, CPR = Cycles / Counts, bit) và cài đặt hệ số nhân phía nhận |
| 4 | Giới hạn tốc độ quay | Trình bày song song tần số đáp ứng tối đa, giới hạn tốc độ phía điện (kèm công thức tính), tốc độ cho phép về cơ khí |
| 5 | Kiểu ngõ ra và phía nhận | Loại mạch ngõ ra, thông số ngõ vào phía nhận (kiểu ngõ vào, tần số ngõ vào tối đa, có bộ thu RS-422 hay không) |
| 6 | Truyền thông (với loại nối tiếp, mạng) | Giao thức, độ dài từ dữ liệu, Gray / nhị phân, clock, thời gian chờ, phiên bản profile |
| 7 | Cáp và đi dây | Chiều dài cáp, loại cáp (xoắn đôi, shield), tuyến đi dây, cách nối đất shield, giá trị chiều dài cáp do hãng của mã sử dụng đưa ra |
| 8 | Nguồn điện | Điện áp nguồn và dải cho phép, dự kiến sụt áp tại đầu encoder, dòng khởi động, biện pháp chống xung giả khi bật/tắt nguồn |
| 9 | Phía cơ khí | Đường kính trục, trục đặc / trục rỗng, mặt bích, tải trọng trục cho phép, mã khớp nối, vị trí puli và bánh răng |
| 10 | Môi trường | Điều kiện dầu, bụi, nước, ngưng tụ hơi nước, rung động, nhiệt độ, và cấp bảo vệ, nhiệt độ, độ ẩm làm việc của mã |
| 11 | An toàn | Có dùng cho chức năng an toàn không. Nếu dùng thì nội dung chứng nhận và phạm vi thiết kế, thẩm định của toàn hệ thống |
| 12 | Chuẩn hóa, phụ tùng dự phòng, ngừng sản xuất | Dùng chung với mã hiện có, số lượng phụ tùng dự phòng, cách tiếp cận đối với sản phẩm kế nhiệm, quy trình thay thế và ghi lại giá trị cài đặt |
Khi đổi mới line hiện có, nếu đính kèm vào RFP danh sách mã, độ phân giải, kiểu ngõ ra của encoder hiện có và thông số ngõ vào phía nhận, việc xem xét khả năng tương thích sẽ tiến hành nhanh hơn.
Hạng mục kiểm tra FAT/SAT
Trong FAT (nghiệm thu tại xưởng của hãng hoặc SIer) và SAT (nghiệm thu tại hiện trường ở nhà máy của mình), hãy đo thực tế và kiểm tra thực địa các hạng mục sau.
| Hạng mục kiểm tra | FAT | SAT | Ví dụ cách kiểm tra |
|---|---|---|---|
| Mã, độ phân giải, kiểu ngõ ra | ○ | ○ | Đối chiếu nhãn với RFP, kiểm tra dạng sóng ngõ ra |
| Số đếm và chiều quay | ○ | ○ | Quay đúng góc hoặc quãng đường đã định, kiểm tra giá trị đếm phía nhận và chiều quay |
| Đếm sót ở tốc độ tối đa | ○ | ○ | Chạy ở tốc độ tối đa, kiểm tra giá trị đếm sau mỗi số vòng nhất định có bị lệch không |
| Về gốc và pha Z | ○ | ○ | Lặp lại về gốc, kiểm tra vị trí gốc có trùng nhau không |
| Encoder tuyệt đối sau mất điện | ○ | ○ | Tắt nguồn và xoay trục, kiểm tra vị trí sau khi cấp lại nguồn có đúng không (loại nhiều vòng kiểm tra cả số vòng) |
| Xung giả khi bật/tắt nguồn | ○ | ― | Kiểm tra ngay sau khi cấp và ngắt nguồn, giá trị đếm có thay đổi không, có xử lý che (mask) không |
| Điện áp nguồn tại đầu encoder | ― | ○ | Đo điện áp tại đầu encoder với chiều dài dây thực tế |
| Đi dây và nhiễu | ― | ○ | Kiểm tra tuyến đi dây, nối đất shield, khoảng cách với dây động lực. Kiểm tra số đếm có bị rối khi các thiết bị xung quanh đang chạy không |
| Lắp đặt cơ khí | ○ | ○ | Độ lệch tâm của khớp nối, độ đảo của trục rỗng, lực siết vít lắp |
| Giao tiếp nối tiếp | ○ | ○ | Cài đặt độ dài từ dữ liệu, mã, clock, và có lỗi truyền thông hay không |
| Chức năng an toàn (nếu dùng) | ○ | ○ | Kiểm tra hoạt động chức năng an toàn và hồ sơ thẩm định |
| Phụ tùng dự phòng và quy trình thay thế | ― | ○ | Thay thực tế bằng phụ tùng dự phòng, đo thời gian đến khi kiểm tra xong gốc và cài đặt |
Hạng mục cuối cùng “thay thử thực tế bằng phụ tùng dự phòng” thường bị bỏ sót, nhưng như bài tính ở chương sau, hiệu quả giảm thời gian dừng máy phụ thuộc vào việc quy trình này có vận hành được hay không.
Bài tính thử chi phí và hiệu quả (con số giả định)
Các con số từ đây là con số giả định cho bài viết này, không phải báo giá. Giá và mức tổn thất đều là giá trị giả định, không phải giá thị trường. Bài tính A là phép tính bằng giá trị trong tài liệu của hãng, bài tính B là phép tính bằng giá trị giả định.

Bài tính A: giới hạn tốc độ quay khi tăng độ phân giải
Tóm tắt lại phép tính đã trình bày ở chương trước.
| Điều kiện | Phép tính | Giới hạn tốc độ phía điện |
|---|---|---|
| Autonics E50S8-5000 (giá trị trên trang sản phẩm) 5.000 P/R, 300 kHz | 300.000 ÷ 5.000 × 60 | 3.600 rpm (thấp hơn 5.000 rpm phía cơ khí) |
| Mã có tần số đáp ứng tối đa 100 kHz, 2.000 P/R | 100.000 ÷ 2.000 × 60 | 3.000 rpm |
| Mã có tần số đáp ứng tối đa 100 kHz, 1.000 P/R | 100.000 ÷ 1.000 × 60 | 6.000 rpm |
Giới hạn thực tế của Autonics E50S8-5000 là 3.600 rpm. Với mã 100 kHz, tăng độ phân giải gấp đôi thì giới hạn tốc độ phía điện giảm một nửa. Hãy kiểm tra xem có dùng được ở tốc độ cần thiết hay không trước khi quyết định độ phân giải.
Bài tính B: chuẩn hóa mã và phụ tùng dự phòng
Nhà máy giả định là một nhà máy linh kiện vốn Nhật tại tỉnh Ayutthaya. Các line lắp ráp và vận chuyển dùng tổng cộng 40 encoder, với 12 mã lẫn lộn.
| Hạng mục | Hiện trạng | Sau cải thiện |
|---|---|---|
| Mã | 12 mã lẫn lộn | Chuẩn hóa còn 4 mã |
| Phụ tùng dự phòng | Không có | Mỗi mã 2 cái, tổng cộng 8 cái |
| Số sự cố | 4 lần/năm | 4 lần/năm (giả định không đổi) |
| Thời gian dừng mỗi lần | 8 giờ (bao gồm chờ mua hàng) | 1,5 giờ (thay thế và kiểm tra gốc, cài đặt) |
| Thời gian dừng mỗi năm | 4 × 8 = 32 giờ | 4 × 1,5 = 6 giờ |
| Tổn thất do dừng line (giả định) | 25.000 baht/giờ | 25.000 baht/giờ |
| Tổn thất do dừng mỗi năm | 4 × 8 × 25.000 = 800.000 baht | 4 × 1,5 × 25.000 = 150.000 baht |
Mức giảm tổn thất do dừng máy là 800.000 − 150.000 = 650.000 baht/năm.
Chi phí ban đầu được giả định như sau.
- Phụ tùng dự phòng: 8 cái × 12.000 baht (giả định) = 96.000 baht
- Thiết kế, bản vẽ, thay đổi phần mềm cho chuẩn hóa (giả định): 200.000 baht
- Tổng cộng: 96.000 + 200.000 = 296.000 baht
Thời gian hoàn vốn đơn giản là 296.000 ÷ 650.000 ≈ 0,46 năm (khoảng 5,5 tháng).
Trong bài tính này, thời gian dừng máy giảm được với tiền đề là “có sẵn phụ tùng dự phòng cùng mã trong tay”. Dù đã chuẩn hóa, vẫn cần kiểm tra khả năng tương thích (kiểu ngõ ra, độ phân giải, lắp đặt, connector, cài đặt) cho từng thiết bị được thay, và việc này cần thực hiện trong FAT/SAT. Với thiết bị mất nhiều thời gian kiểm tra tương thích, hoặc thiết bị phải thay đổi hằng số trong chương trình, nội dung của khoản 200.000 baht chi phí ban đầu sẽ thay đổi lớn. Hãy thay bằng lịch sử sự cố và giá trị tổn thất dừng máy thực tế của công ty mình để tính.
Câu hỏi thường gặp
Encoder quay là gì?
Là cảm biến biến chuyển động quay của trục thành tín hiệu điện. Trong nhà máy, encoder được dùng để đo tốc độ băng tải và trục động cơ, định vị trên máy tự động, đo chiều dài bằng con lăn cấp liệu v.v. Theo cách xác định vị trí, encoder được chia thành loại tương đối và tuyệt đối (một vòng, nhiều vòng); theo nguyên lý phát hiện, chia thành loại quang học, từ tính v.v.
Encoder tuyệt đối và encoder tương đối khác nhau thế nào?
Encoder tương đối phát xung tỉ lệ với vòng quay, phía nhận đếm để tính ra vị trí, nên khi mất điện sẽ không biết vị trí và cần về gốc. Encoder tuyệt đối phát giá trị riêng cho từng góc, nên biết vị trí ngay khi cấp nguồn. Loại nhiều vòng còn đếm số vòng quay nên xử lý được phạm vi vượt quá 360°. Chọn loại nào được quyết định dựa trên quy trình khôi phục thiết bị và yêu cầu an toàn.
Độ phân giải encoder được quyết định thế nào?
Tính ngược từ độ chi tiết cần thiết về góc hoặc chiều dài, sau đó kiểm tra xem có dùng được ở tốc độ tối đa hay không. Lý do là khi tăng độ phân giải, giới hạn tốc độ phía điện sẽ giảm. Cũng cần chú ý định nghĩa đơn vị: “CPR” có nghĩa Counts (PPR × 4) và nghĩa Cycles (giống PPR), chênh nhau 4 lần. Trong RFP, hãy yêu cầu ghi đơn vị độ phân giải và cài đặt hệ số nhân phía nhận.
Tần số đáp ứng tối đa là gì?
Là tần số tối đa mà mạch ngõ ra của encoder đáp ứng được. Giới hạn tốc độ phía điện được tính bằng “tần số đáp ứng tối đa ÷ độ phân giải × 60”. Ví dụ với Autonics E50S8-5000-6-L-5-C (300 kHz, 5.000 P/R) là 3.600 rpm, thấp hơn tốc độ cho phép về cơ khí 5.000 rpm. Giới hạn thực tế là giá trị nhỏ hơn giữa phía điện và phía cơ khí. Cũng cần kiểm tra giới hạn tần số ngõ vào phía nhận.
Line driver và open collector khác nhau thế nào?
Theo Dynapar, open collector có cấu tạo đơn giản, là ngõ ra chỉ hút dòng. Hãng cho rằng loại này dành cho ứng dụng cáp ngắn, không phù hợp với cáp dài hoặc môi trường nhiều nhiễu. Line driver (RS-422) là ngõ ra vi sai, Pepperl+Fuchs khuyến nghị dùng khi cần khả năng chống nhiễu cao hoặc dây dài. Omron ghi rằng khi kéo dài line driver, hãy dùng bộ thu RS-422A, vì vậy trước hết cần kiểm tra phía nhận có ngõ vào vi sai hay không.
Cáp kéo dài được đến đâu?
Khác nhau tùy mã và hãng, không thể trả lời bằng một con số. Ví dụ, datasheet phiên bản cũ của Omron E6B2-C ghi rằng loại open collector không kéo dài quá 2 m, và nếu quá 2 m thì dùng loại line driver (tối đa 100 m). Theo mức tham khảo của Dynapar, open collector khoảng 35 ft (≈10,67 m), line driver khoảng 100 ft trở lên (≈30,48 m trở lên). Hãy quyết định dựa trên giá trị trong datasheet của mã sử dụng và điều kiện phía nhận.
Giá encoder là bao nhiêu?
Thay đổi rất lớn tùy cấu hình như phương thức (tương đối / tuyệt đối), độ phân giải, kiểu ngõ ra, truyền thông, cấp bảo vệ, có chứng nhận an toàn hay không. Các tài liệu của hãng chúng tôi kiểm tra lần này không ghi giá. Nếu yêu cầu báo giá theo từng mã và số lượng trong RFP, đồng thời tách riêng phụ tùng dự phòng, cáp, gá lắp và công cài đặt, việc so sánh sẽ dễ hơn.
Tổng kết
- Chọn encoder chỉ dựa vào “độ phân giải” thì sẽ thất bại. Hãy quyết định qua 8 bước: ứng dụng, độ phân giải, tần số đáp ứng, kiểu ngõ ra, đi dây, phía cơ khí, môi trường, an toàn và phụ tùng dự phòng
- Giới hạn tốc độ phía điện = tần số đáp ứng tối đa ÷ độ phân giải × 60. Giới hạn thực tế là giá trị nhỏ hơn giữa giới hạn này và tốc độ cho phép phía cơ khí. Autonics E50S8-5000-6-L-5-C ở 5.000 P/R là 3.600 rpm (phía cơ khí 5.000 rpm)
- Tăng độ phân giải gấp đôi thì giới hạn tốc độ phía điện giảm một nửa (với mã 100 kHz: 1.000 P/R là 6.000 rpm, 2.000 P/R là 3.000 rpm)
- “CPR” có hai nghĩa: Counts (PPR × 4) và Cycles (giống PPR). Ghi đơn vị độ phân giải và cài đặt hệ số nhân vào RFP
- Kiểu ngõ ra được quyết định cùng với ngõ vào phía nhận. Mức tham khảo chiều dài cáp khác nhau giữa Omron (E6B2-C, phiên bản cũ) và Dynapar, không khái quát thành một con số
- Với giao tiếp nối tiếp, cáp càng dài thì clock dùng được càng giảm. Dù cùng tên, phải khớp độ dài từ, mã, clock, thời gian chờ
- So sánh quang học và từ tính có tuyên bố khác nhau theo lập trường của hãng. Hãy so cấp bảo vệ và điều kiện sử dụng bằng giá trị catalogue
- Ứng dụng an toàn phải dùng sản phẩm có chứng nhận, và thiết kế, thẩm định trên toàn hệ thống
- Ngừng sản xuất thực sự xảy ra. Với chuẩn hóa mã và phụ tùng dự phòng, theo bài tính giả định, tổn thất do dừng máy giảm từ 800.000 baht xuống 150.000 baht mỗi năm, và chi phí ban đầu 296.000 baht được hoàn vốn trong khoảng 5,5 tháng
- Thống nhất tiền đề bằng 12 hạng mục RFP, và đo thực tế số đếm, tốc độ quay, gốc, điện áp nguồn, nhiễu, quy trình thay thế trong FAT/SAT
TOMAS TECH hỗ trợ các nhà máy Nhật Bản tại Thái Lan trong việc sắp xếp thông số máy tự động và hệ thống điều khiển, lập RFP và chứng kiến FAT/SAT. Chúng tôi cũng có thể tư vấn ngay cả ở giai đoạn chọn sản phẩm thay thế cho encoder hiện có, chuẩn hóa mã, hoặc khi mới bắt đầu lập RFP. Vui lòng liên hệ tại đây.
Thông tin tham khảo
- Omron E6B2-C datasheet CSM_E6B2-C_DS_E_4_1 (bản sao do RS Components lưu trữ): https://assets.rs-online.com/v1698931587/Datasheets/9200d9fd8eeca8a8ed65b2b5b1b366b9.pdf
- Omron E6B2-C Rotary Encoder catalogue phiên bản cũ (do Farnell lưu trữ): https://www.farnell.com/datasheets/1582366.pdf
- Autonics E50S8-5000-6-L-5-C trang sản phẩm: https://www.autonics.com/us/model/E50S8-5000-6-L-5-C
- Dynapar Encoder 101: Selecting the Right Output: https://www.dynapar.com/hubfs/files/whitepapers/whitepaper-encoder-101-selecting-the-right-output.pdf?hsLang=en
- Dynapar What is the Maximum Length of Cable I Can Use on a Dynapar Encoder? (2021-05-24): https://www.dynapar.com/faq/what-is-the-maximum-length-of-cable-i-can-use-on-a-dynapar-encoder
- Pepperl+Fuchs Sensors and Systems catalogue p.695: https://files.pepperl-fuchs.com/online-catalogs/245613/files/assets/basic-html/page695.html
- Same Sky What’s the Difference Between an Incremental Encoder’s PPR, CPR, and LPR?: https://sameskydevices.com/blog/what-is-encoder-ppr-cpr-and-lpr
- Same Sky Capacitive, Magnetic, and Optical Encoders – Comparing the Technologies: https://www.sameskydevices.com/blog/capacitive-magnetic-and-optical-encoders-comparing-the-technologies
- Timken The Advantages of Magnetic Encoder Technology in Harsh Operating Environments (2011-08-15): https://www.timken.com/resources/the-advantages-of-magnetic-encoder-technology-in-harsh-operating-pamphlet
- EPC Installation and Wiring Guide: https://www.encoder.com/hubfs/pdf-downloads/general-info-installation-troubleshooting/general-installation-wiring-guide.pdf
- EPC TB-529 Understanding EPC’s Absolute Series SSI Encoders: https://www.encoder.com/hubfs/tech-bulletin-500s/TB529-understanding-epcs-ssi-encoders.pdf?hsLang=en
- EPC thông cáo 36RT/H Accu-CoderPro® (2026-08-27): https://www.encoder.com/news-36rth
- POSITAL SSI Encoder: https://www.posital.com/en/ssi-encoder
- POSITAL Singleturn & Multiturn Measurement Principles: https://posital.com/en/products/absolute-encoders/singleturn-multiturn-encoder.php
- HEIDENHAIN Technical Information EnDat 2.2 – Bidirectional Interface for Position Encoders (383 942-25, 9/2011): https://www.heidenhain.us/addl-materials/enews/stories_1012/EnDat.pdf
- BiSS Association BiSS Interface: https://biss-interface.com/
- SICK HIPERFACE DSL® trang chính thức: https://www.hiperfacedsl.com/
- Drives & Controls Sick opens up its Hiperface DSL servodrive technology (2017-06-06): https://www.drivesncontrols.com/news/fullstory.php/aid/5443/.html
- EtherCAT Technology Group EtherCAT Technology: https://www.ethercat.org/en/technology.html
- IO-Link Community IO-Link Technology: https://io-link.com/technology
- PROFIBUS & PROFINET International Encoder Profile (3.162 V4.2): https://www.profibus.com/download/encoder-profile
- Kübler Sendix M3688 IO-Link: https://www.kuebler.com/en/products/measurement/encoders/product-finder/product-details/M3688_IO-Link
- Kübler Sendix S5858FS3 EtherCAT FSoE: https://www.kuebler.com/en/products/measurement/encoders/product-finder/product-details/S5858FS3_EtherCat_FSoE
- Nikon thông cáo ra mắt MAR-M700MFA (2023-11-20): https://digitalpr.jp/r/79445
- VDE Verlag IEC 61800-5-2:2016 trang thông tin thư mục: https://www.vde-verlag.de/iec-normen/222750/iec-61800-5-2-2016.html
- Automation Shimbun (Nhật Bản): Omron ngừng sản xuất một số sản phẩm encoder quay, cảm biến quang điện và cảm biến vi quang vào tháng 3/2024 (2023-08-27): https://www.automation-news.jp/2023/08/74384/
- Tilleke & Gibbins Thailand Unveils New Incentives for Automotive and HEV/PHEV Manufacturing (2026-04-21): https://www.tilleke.com/insights/thailand-unveils-new-incentives-for-automotive-and-hev-phev-manufacturing/
- The Nation Thailand BOI says first-half investment tops B1.47tn as digital and data centre projects pour into Thailand (2026-07-23): https://www.nationthailand.com/business/economy/40068948
- The Nation Thailand Thailand sees smart and green applications top 146 billion baht (2026-08-13): https://www.nationthailand.com/business/economy/40069727
- IFR Five Million Robots now Operate in Factories Globally (2026-09-24): https://ifr.org/ifr-press-releases/news/five-million-robots-now-operate-in-factories-globally


