


Trong giai đoạn chạy thử thiết bị, tình huống “động cơ đã chọn xong nhưng phần phía sau vẫn chưa chốt được” là chuyện không hiếm. Việc chọn hộp giảm tốc là một bài toán mà sáu yếu tố gồm tỷ số truyền, moment xoắn cho phép, backlash, tải trọng cho phép, tuổi thọ và giá thành liên tục kéo ngược nhau; ưu tiên một yếu tố thì gần như chắc chắn sẽ có một yếu tố khác đổ vỡ. Bài viết này lấy ba loại trục truyền động thường gặp tại các nhà máy Nhật Bản ở Thái Lan làm đề bài, đi liền một mạch từ khác biệt giữa các kiểu cấu tạo, đến việc chốt mã sản phẩm, cách xếp chồng chi phí theo baht và cuối cùng là bảo trì sau khi bàn giao.
Hộp giảm tốc là gì và vì sao chỉ có động cơ thì chưa đủ
Hộp giảm tốc là thiết bị dùng bánh răng để hạ tốc độ quay của động cơ nhằm thu được moment xoắn lớn. Trong tài liệu giải thích của Nabtesco có ví von với bộ chuyển số của xe đạp, rằng khi chọn số nhẹ thì số vòng quay tăng lên nhưng lực đạp cần thiết để leo dốc lại nhỏ đi. Nếu hình dung đây là chi tiết biến “tốc độ quay” thành “lực” thì sẽ dễ nắm bắt hơn nhiều.
Với robot công nghiệp, chính nhờ có hộp giảm tốc mà một động cơ nhỏ gọn vẫn tạo ra được lực lớn. Hãng này giải thích rằng nếu không có hộp giảm tốc thì động cơ buộc phải phình to tương ứng. Trên thực tế, dòng hộp giảm tốc chính xác RV precision reducer của hãng bắt đầu sản xuất từ năm 1986, ra đời để trả lời ba bài toán mà robot công nghiệp thời đó đang gặp phải là va đập và hư hỏng bánh răng ở khớp, rung động lớn, và không đạt được độ chính xác định vị.
Tại đây cần tách bạch một điểm rất hay bị lẫn lộn ngoài hiện trường. Hộp giảm tốc là “phần tử cơ khí”, không phải “phương thức điều khiển”. Việc tạo tốc độ ở phía bộ khuếch đại servo, hay tranh luận nên quay bằng biến tần hay bằng servo, thuộc phạm vi đã được xử lý trong bài điều khiển servo và điều khiển biến tần 2026. Hộp giảm tốc nằm ở hạ nguồn của phần đó, chuyển chuyển động quay xuất hiện trên trục động cơ thành số vòng quay và moment xoắn mà cơ cấu máy thực sự cần. Dù có mài giũa phương thức điều khiển đến đâu, nếu moment xoắn cho phép hoặc backlash của hộp giảm tốc không đáp ứng yêu cầu thì thiết bị vẫn không đạt hiệu năng đặt ra. Ngược lại, dù chọn hộp giảm tốc kỹ đến mấy mà hệ số khuếch đại phía điều khiển bị lỏng thì việc định vị vẫn không ổn định được. Hai phần này phải được làm riêng rẽ, nhưng cùng xuất phát từ một bản yêu cầu kỹ thuật.
Sáu trục quyết định cần chốt trước khi chọn hộp giảm tốc
Trước khi mở bảng mã sản phẩm, hãy chốt sáu mục dưới đây bằng con số cụ thể. Nếu thu hẹp danh sách ứng viên khi phần này còn mơ hồ thì chắc chắn sẽ phải quay lại làm lại.
| Trục quyết định | Quyết định điều gì | Điểm xuất phát để quyết |
|---|---|---|
| Tỷ số truyền | Tỷ lệ số vòng quay giữa động cơ và tải | Số vòng quay đầu ra cần thiết cùng tốc độ định mức và tốc độ tối đa của động cơ |
| Moment xoắn cho phép | Lực truyền được mà không hỏng | Tổng của moment tăng tốc, moment trọng lực và moment ma sát, nhân hệ số an toàn |
| Backlash | Góc rơ sinh ra khi đảo chiều | Quy đổi độ chính xác định vị mà thiết bị yêu cầu ra đơn vị góc |
| Tải trọng hướng kính và tải trọng moment cho phép | Lực ngang và lực lật mà trục đầu ra chịu được | Khối lượng đồ gá hoặc puly và độ vươn tính từ mặt bích đầu ra |
| Tuổi thọ | Thời gian vận hành dự kiến ở điều kiện định mức | Số giờ chạy thực tế trong năm và chu kỳ thay mới thiết bị |
| Giá thành | Tổng chi phí thân máy và chi phí ngoại vi | Bao gồm cả chi tiết kết nối, gia công cơ khí và công lắp đặt |
Trong sáu mục này, hai thứ hay bị bỏ sót nhất trong thực tế là tải trọng moment và phạm vi cần tính vào giá thành. Cái thứ nhất dội ngược lại dưới dạng sự cố “moment xoắn đủ rồi mà trục vẫn bị đảo”, còn cái thứ hai dội lại dưới dạng kết quả “mua hộp giảm tốc rẻ mà chi phí thi công lại đắt hơn phần tiết kiệm được”.
Khi quyết tỷ số truyền, cần nhìn đồng thời cả số vòng quay đầu ra lẫn tỷ số quán tính. Moment quán tính phía tải khi quy về trục động cơ sẽ co lại còn một phần bình phương của tỷ số truyền. Tỷ số truyền càng lớn thì tỷ số quán tính càng giảm mạnh và việc điều khiển càng ổn định, nhưng đổi lại số vòng quay cần thiết phía động cơ lại tăng lên đúng bấy nhiêu lần. Tỷ số truyền vừa có “giới hạn dưới do tính ổn định của điều khiển quyết định”, vừa có “giới hạn trên do tốc độ tối đa của động cơ quyết định”, và quy trình thực tế là chọn một tỷ số tiêu chuẩn nằm trong cửa sổ đó.
So sánh 3 kiểu chính, bánh răng hành tinh, bánh răng sóng và cycloid
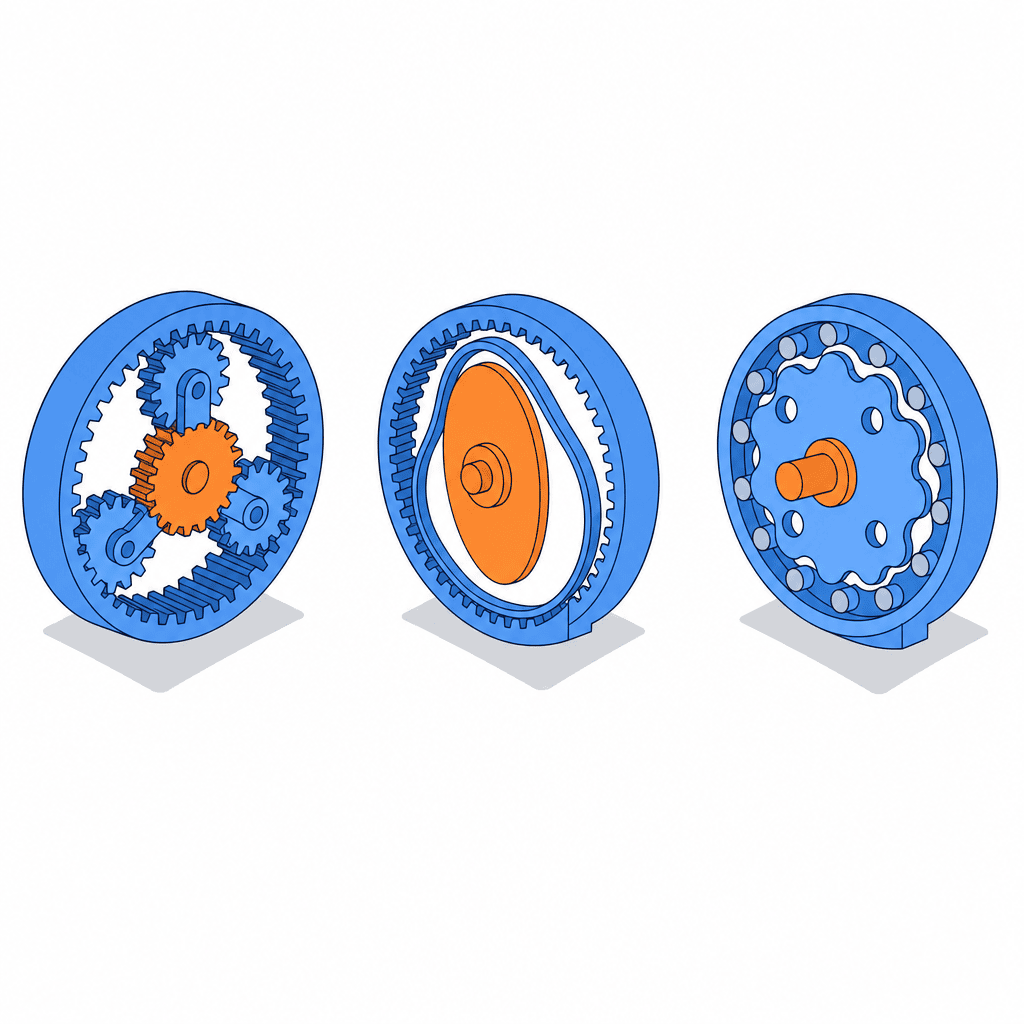
Trong lĩnh vực FA, số kiểu cấu tạo thực sự được đưa vào danh sách ứng viên về cơ bản chỉ có ba. Vì nguyên lý khác nhau nên vùng sở trường của từng kiểu cũng phân tách rất rõ.
Hộp giảm tốc bánh răng hành tinh
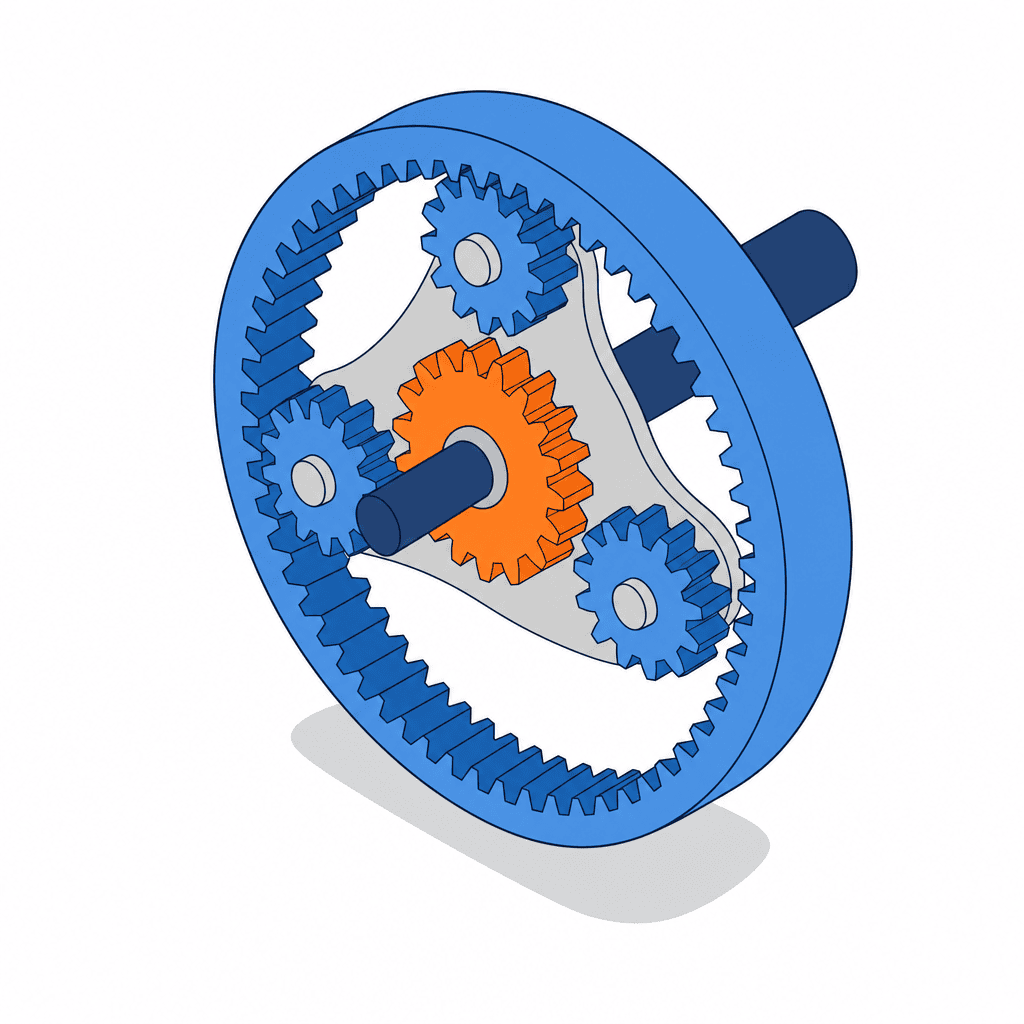
Cấu tạo gồm ba thành phần là bánh răng mặt trời ở tâm, nhiều bánh răng hành tinh quay quanh nó, và bánh răng trong ở vòng ngoài. Do nhiều bánh răng hành tinh cùng chia tải một lúc nên dung lượng moment xoắn lớn so với kích thước ngoại hình, và đặc trưng là đầu vào với đầu ra nằm đồng trục. Đây là kiểu phổ biến nhất dùng làm đầu hộp số cho động cơ servo, đồng thời cũng có giá dễ chịu nhất trong ba kiểu.
Backlash thay đổi rất nhiều theo cấp thông số kỹ thuật. Lấy dòng hộp giảm tốc bánh răng hành tinh IB series dùng cho động cơ servo của Sumitomo Heavy Industries làm ví dụ, hãng công bố loại PE là 15 phút, loại P1 là 3 phút hoặc 15 phút, loại P2 là 3 phút, loại PK1 là 6 phút hoặc 15 phút. Nghĩa là cùng gọi là “hộp giảm tốc hành tinh” nhưng tùy cấp mà chênh nhau tới 5 lần. Cần lưu ý đây là giá trị công bố của riêng dòng này, còn trên thị trường vẫn có sản phẩm của hãng khác đạt cấp chính xác cao dưới 1 phút. Khi so sánh hộp giảm tốc hành tinh, phải nhìn tới ký hiệu loại chứ không chỉ nhìn tên dòng sản phẩm.
Hộp giảm tốc bánh răng sóng, tức Harmonic Drive
Cấu tạo gồm ba chi tiết là wave generator, flexspline và circular spline. Theo tài liệu của Harmonic Drive Systems, số răng của circular spline nhiều hơn flexspline đúng 2 răng, và chính chênh lệch 2 răng này là nguyên lý giảm tốc. Chỉ với một cấp đã đạt được tỷ số truyền cao từ 1/30 đến 1/320.
Nguồn gốc của độ chính xác nằm ở số điểm ăn khớp. Hãng này giải thích rằng khoảng 30% tổng số răng ăn khớp đồng thời, nhờ tải được phân tán nên lực tác dụng lên một răng là rất nhỏ. Nhờ kiểu ăn khớp nhiều điểm và đối xứng này mà backlash rất nhỏ, đồng thời đạt độ chính xác vị trí và độ chính xác quay ở mức cao. Đây là kiểu nhỏ gọn, nhẹ, dễ làm kết cấu rỗng trục, thường được chọn cho trục cổ tay robot và các trục chia độ cỡ nhỏ.
Hộp giảm tốc Cyclo reducer
Đây là kiểu mà Sumitomo Heavy Industries đã sản xuất trong nhiều năm, sử dụng cơ cấu bánh răng dạng cung tròn, tức dòng trochoid, dựa trên đường cong epitrochoid song song riêng của hãng. Vì truyền động bằng tiếp xúc lăn êm ái thay vì tiếp xúc trượt như bánh răng thân khai thông thường, hãng nêu các đặc trưng gồm không gãy răng, khả năng chịu va đập tốt, hiệu suất cao và tuổi thọ dài. Dải sản phẩm cực rộng, với dung lượng từ 0.1 kW đến 132 kW và tỷ số truyền từ 2.5 đến 658503.
Ngoài ra, dòng hộp giảm tốc chính xác RV precision reducer của Nabtesco cũng là kiểu dùng bánh răng trochoid; hãng giải thích rằng nhờ kết cấu đỡ bánh răng bằng nhiều trục cùng công nghệ gia công độ chính xác cỡ 1 micromet mà đạt được đồng thời độ cứng vững cao và backlash thấp. Hãng cũng có loại rỗng trục cho phép luồn dây điện và ống khí đi qua, và kiểu này được dùng như tiêu chuẩn cho trục xoay của robot cũng như các bộ định vị cỡ lớn.
Nếu lập bảng tính cách của ba kiểu thì sẽ như sau.
| Hạng mục | Bánh răng hành tinh | Bánh răng sóng | Dòng cycloid/trochoid |
|---|---|---|---|
| Tỷ số truyền tiêu biểu cho 1 cấp | Khoảng 3 đến 10 | 1/30 đến 1/320 | 2.5 đến 658503 (gồm cả nhiều cấp) |
| Mức backlash tham khảo | Chủ yếu 3 phút đến 15 phút (theo cấp, hàng độ chính xác cao có loại dưới 1 phút) | Rất nhỏ | Trong vòng 1 phút với cấp chính xác |
| Ứng dụng sở trường | Trục truyền động servo, trục di chuyển, đầu hộp số đa dụng | Trục cổ tay robot, trục chia độ nhỏ, trục cần rỗng ruột | Trục xoay robot, bộ định vị, băng tải, máy khuấy |
| Khả năng chịu va đập | Trung bình | Trung bình (quá tải làm hỏng flexspline) | Cao (tiếp xúc lăn nên không gãy răng) |
| Mức giá tương đối | Thấp | Cao | Trung bình đến cao |
| Hãng tiêu biểu | Sumitomo Heavy Industries, Nissei, các hãng nhiều nước | Harmonic Drive Systems | Sumitomo Heavy Industries với Cyclo reducer, Nabtesco với RV precision reducer |
Bảng trên là xu hướng chung theo từng kiểu, còn giá trị thực tế thay đổi theo dòng và theo cỡ. Ví dụ dòng RV-N của Nabtesco, theo thông số công bố, có backlash trong vòng 1 phút, lost motion trong vòng 1 phút, moment xoắn định mức trải từ 245 N.m của RV-25N đến 7000 N.m của RV-700N, còn tỷ số truyền được bố trí thành nhiều mã trong khoảng 41 đến 203.52 tùy cỡ (đây là các giá trị rời rạc theo từng mã chứ không phải dải chọn liên tục). Sau khi thu hẹp còn 2 hoặc 3 mã ứng viên, nhất định phải mở bảng thông số của đúng cỡ đó để kiểm tra lại.
Backlash và lost motion, bản chất của độ chính xác
Từ backlash của hộp giảm tốc được dùng rất thường xuyên ngoài hiện trường, nhưng trong catalogue còn có thêm một mục nữa là lost motion. Hai thứ này là hai đại lượng khác nhau.
Backlash là góc rơ sinh ra khi xoay nhẹ trục đầu ra theo chiều thuận rồi chiều nghịch. Nó chỉ đúng phần khe hở giữa răng với răng. Lost motion là giá trị bao gồm cả góc xoắn khi tác dụng một moment xoắn rất nhỏ, cỡ vài phần trăm moment định mức, theo cả hai chiều; ngoài khe hở còn có thêm ảnh hưởng của biến dạng đàn hồi của vật liệu. Thứ chi phối khả năng lặp lại của định vị chủ yếu là backlash, còn thứ chi phối khả năng bám theo khi tải biến động chủ yếu là lost motion và độ cứng vững.
Để nắm được cảm giác về con số, hãy quy đổi sang đơn vị góc trước. 1 phút bằng 60 giây, 1 độ bằng 3600 giây. Do đó 3 phút là 0.05 độ, còn 1 phút là khoảng 0.0167 độ. Nhìn tại đầu mút của một cánh tay bán kính 500 mm, độ rơ 1 phút tương đương khoảng 0.15 mm, còn 3 phút tương đương khoảng 0.44 mm dao động. Nếu yêu cầu là “trong vòng 0.2 mm tại đầu mút” thì hàng 3 phút không thể thành lập về mặt hình học. Làm phép quy đổi này trước thì việc chọn kiểu cấu tạo sẽ kết thúc nhanh đến mức bất ngờ.
Ví dụ mô hình, chọn hộp giảm tốc cho 3 trục tại nhà máy linh kiện ô tô Nhật ở Chonburi
Từ đây sẽ đi bằng ví dụ cụ thể. Giả định là dây chuyền lắp ráp của một nhà sản xuất linh kiện ô tô Nhật Bản đặt tại khu công nghiệp thuộc tỉnh Chonburi, Thái Lan. Đây không phải dự án cải tạo một phần dây chuyền hiện có, mà là dự án dựng một dây chuyền phụ hoàn toàn mới ở khoảng trống liền kề, và cần chọn hộp giảm tốc cho ba trục truyền động có tính chất khác nhau.
| Trục | Ứng dụng | Yêu cầu |
|---|---|---|
| Trục A | Bàn định vị camera kiểm tra ngoại quan, kiểu chia độ quay | Chia 90 độ trong 0.4 giây, độ chính xác dừng trong vòng ±0.02 độ |
| Trục B | Bộ định vị kiểu nghiêng cho đồ gá hàn | Đảo 180 độ trong 1.5 giây, tổng khối lượng chi tiết và đồ gá 50 kg |
| Trục C | Trục dẫn động băng tải pallet | Khối lượng vận chuyển 200 kg, tốc độ 20 m/phút, chạy liên tục |
Với từng trục trong ba trục, ta sẽ xếp chồng và tính ra moment xoắn cần thiết.
Trục A, độ chính xác quyết định kiểu cấu tạo
Lấy moment quán tính phía tải là 0.045 kg.m2. Trường hợp chia 90 độ trong 0.4 giây theo dạng tam giác, tức chỉ có tăng tốc và giảm tốc, thì thời gian tăng tốc là 0.2 giây, góc của đoạn tăng tốc là 45 độ, tức 0.7854 rad. Gia tốc góc bằng 0.7854 chia cho 0.5 nhân bình phương của 0.2, ra 39.3 rad/s2. Moment tăng tốc bằng 0.045 nhân 39.3, ra 1.77 N.m. Cộng thêm phần ma sát 0.3 N.m rồi nhân hệ số an toàn 1.5, moment xoắn đầu ra cần thiết là khoảng 3.1 N.m.
Thứ quyết định kiểu cấu tạo tại trục này không phải moment xoắn mà là độ chính xác. Yêu cầu là ±0.02 độ, tức ±72 giây. Hàng 3 phút của hộp giảm tốc hành tinh tương đương 180 giây, nên bị loại khỏi danh sách ngay tại bước này. Cần tới cấp trong vòng 1 phút, hoặc hộp giảm tốc bánh răng sóng vốn được đánh giá là có backlash rất nhỏ. Vì trục A có moment xoắn nhỏ và còn có yêu cầu kết cấu rỗng để luồn dây camera, nên chúng tôi chọn hộp giảm tốc bánh răng sóng.
Tỷ số truyền lấy bằng 50. Kiểm tra tỷ số quán tính, lấy 0.045 chia cho bình phương của 50 được 1.8 x 10^-5 kg.m2. Quán tính rotor của động cơ servo cỡ 100 W thường vào khoảng 0.5 x 10^-5 đến 0.8 x 10^-5 kg.m2, nên tỷ số quán tính khoảng 2 đến 3.5, nằm gọn trong vùng đủ ổn định về mặt điều khiển. Kiểm tra tiếp phía số vòng quay. Vận tốc góc trung bình là 225 độ mỗi giây, đỉnh của dạng tam giác gấp đôi giá trị đó nên bằng 75 vòng/phút, quy về phía động cơ là 3750 vòng/phút. Tốc độ tối đa của servo cỡ 100 W từ các hãng lớn thường vào khoảng 6000 vòng/phút, nên phương án thành lập. Giả sử nâng tỷ số truyền lên 100 thì tỷ số quán tính còn giảm thêm nữa, nhưng số vòng quay cần thiết phía động cơ sẽ thành 7500 vòng/phút và vượt quá giới hạn trên. Việc tỷ số truyền có cửa sổ trên dưới chính là ý nghĩa này.
Trục B, tải trọng moment quyết định kiểu cấu tạo
Lấy tổng moment quán tính của chi tiết và đồ gá là 2.8 kg.m2, độ lệch của trọng tâm so với tâm quay là 0.12 m. Với 180 độ trong 1.5 giây theo dạng tam giác thì thời gian tăng tốc là 0.75 giây, đoạn tăng tốc 90 độ tức 1.5708 rad, gia tốc góc là 5.59 rad/s2. Moment tăng tốc bằng 2.8 nhân 5.59, ra 15.6 N.m.
Vì là trục nghiêng nên moment trọng lực tác dụng thường xuyên. Lấy 50 kg nhân 9.81 nhân 0.12 m được 58.9 N.m. Đây là moment trọng lực quanh trục quay, tức là lực mà động cơ phải sinh ra. Cộng với moment tăng tốc thành 74.5 N.m, nhân hệ số an toàn 1.5 thì moment xoắn định mức cần thiết là 112 N.m.
Thứ thực sự có tác động lớn tại trục này là tải trọng moment. Giá trị 58.9 N.m vừa nêu là moment xoắn dẫn động, và nó là một đại lượng khác với moment lật mà ổ đỡ phải chịu. Vì đồ gá vươn ra 0.15 m tính từ mặt bích đầu ra, nên ổ đỡ phải chịu thường xuyên một tải trọng moment bằng 50 kg nhân 9.81 nhân 0.15 m, tức khoảng 73.6 N.m. Với hàng tiêu chuẩn của hộp giảm tốc hành tinh, moment cho phép của ổ đỡ đầu ra thường không đủ, nên phải thay đổi thiết kế để hứng lại tải bằng vòng bi cross roller gắn ngoài. Nếu dùng hộp giảm tốc chính xác kiểu đỡ bánh răng trochoid bằng nhiều trục và tích hợp sẵn ổ đỡ đường kính lớn ở phía đầu ra như RV precision reducer của Nabtesco thì không cần khâu hứng lại này. Tại đây chúng tôi chọn loại tương đương RV-25N với moment xoắn định mức 245 N.m. So với moment định mức cần thiết đã tính hệ số an toàn là 112 N.m thì tỷ lệ dự phòng là 2.2 lần, tức về moment xoắn thì rất dư dả, nhưng cần hiểu đây là lựa chọn được quyết bởi độ cứng vững và tải trọng moment.
Trục C, chi phí và khả năng chịu va đập quyết định
Lấy hệ số cản di chuyển là 0.05 thì lực cản di chuyển bằng 200 kg nhân 9.81 nhân 0.05, ra 98.1 N. Lấy đường kính vòng chia của đĩa xích dẫn động là 150 mm thì moment xoắn đầu ra cần thiết bằng 98.1 nhân 0.075 m, ra 7.36 N.m.
Số vòng quay đầu ra bằng 20 m/phút chia cho chu vi 0.471 m, ra 42.4 vòng/phút. Nếu cho động cơ chạy 1500 vòng/phút thì tỷ số truyền cần thiết là 35.4, nên chọn tỷ số tiêu chuẩn 35. Khi dùng động cơ liền hộp số 0.2 kW với tỷ số truyền 35, moment xoắn trục đầu ra bằng 9550 nhân 0.2 chia cho 42.9 rồi nhân hiệu suất 0.9, ra khoảng 40 N.m. So với moment cần thiết thô là 7.36 N.m thì dự phòng khoảng 5.4 lần, đủ dư cho một trục chạy liên tục và có va đập khi khởi động và dừng. Chúng tôi chọn động cơ liền hộp số trục vuông góc thuộc dòng cycloid vốn được xem là không gãy răng.
Dự toán giá xếp chồng, thân hộp giảm tốc chưa tới 40% tổng chi phí
Từ đây là phần chi phí. Dưới đây là dự toán riêng của chúng tôi với giả định mua sắm tại khu vực lân cận Bangkok, Thái Lan; giá thực tế thay đổi theo tỷ giá, số lượng, đại lý và điều kiện giao hàng. Chi phí vật tư tính theo yen được quy đổi ở mức 1 THB bằng 4.85 yen.
Về dải giá của thân hộp giảm tốc, chúng tôi lấy điểm tham chiếu từ tài liệu của Technoreach cho rằng hộp giảm tốc dùng cho robot nói chung là chi tiết đắt tiền, khoảng 150,000 yen đến 250,000 yen. Quy sang baht thì rơi vào khoảng 31,000 THB đến 52,000 THB.
Trước hết là trục A.
| Hạng mục | Số lượng | Đơn giá (THB) | Thành tiền (THB) |
|---|---|---|---|
| Cụm hộp giảm tốc bánh răng sóng (tỷ số truyền 50) | 1 | 29,900 | 29,900 |
| Động cơ servo 100 W và bộ khuếch đại | 1 bộ | 24,000 | 24,000 |
| Khớp nối và chi tiết lắp ghép | 1 bộ | 4,800 | 4,800 |
| Gia công cơ khí tấm lắp bàn định vị | 1 | 8,500 | 8,500 |
| Thông quan và vận chuyển nội địa | 1 bộ | 3,500 | 3,500 |
| Lắp ráp cơ khí và cân tâm | 1.0 ngày công | 4,200 | 4,200 |
| Đấu dây điều khiển và chỉnh điểm gốc | 1.5 ngày công | 4,200 | 6,300 |
| Tổng trục A | 81,200 |
Tiếp theo là trục B, nơi tải trọng moment được hứng bằng hộp giảm tốc chính xác. Không chỉ giá thân máy tăng, mà độ chính xác gia công của tấm lắp đồ gá phía đầu ra cũng cao hơn, nên chi phí ngoại vi tăng theo.
| Hạng mục | Số lượng | Đơn giá (THB) | Thành tiền (THB) |
|---|---|---|---|
| Hộp giảm tốc chính xác (tương đương dòng RV cỡ 25) | 1 | 45,400 | 45,400 |
| Động cơ servo 750 W và bộ khuếch đại | 1 bộ | 38,000 | 38,000 |
| Mặt bích lắp động cơ và bánh răng đầu vào | 1 bộ | 9,700 | 9,700 |
| Gia công cơ khí tấm lắp đồ gá | 1 | 12,000 | 12,000 |
| Thông quan và vận chuyển nội địa | 1 bộ | 3,500 | 3,500 |
| Lắp ráp cơ khí và cân tâm | 1.5 ngày công | 4,200 | 6,300 |
| Cải tạo tủ điện, đấu dây và chỉnh điểm gốc | 2.0 ngày công | 4,200 | 8,400 |
| Mỡ ban đầu và các loại phớt | 1 bộ | 2,600 | 2,600 |
| Tổng trục B | 125,900 |
Cuối cùng là trục C, nơi chỉ cần động cơ liền hộp số tiêu chuẩn. Vì dẫn động bằng biến tần nên không cần bộ khuếch đại servo, và con số tụt xuống một bậc.
| Hạng mục | Số lượng | Đơn giá (THB) | Thành tiền (THB) |
|---|---|---|---|
| Động cơ liền hộp số trục vuông góc 0.2 kW (tỷ số truyền 35) | 1 | 13,400 | 13,400 |
| Bệ đỡ, đĩa xích và xích | 1 bộ | 7,200 | 7,200 |
| Biến tần 0.4 kW | 1 | 6,800 | 6,800 |
| Thông quan và vận chuyển nội địa | 1 bộ | 2,000 | 2,000 |
| Lắp đặt và căn chỉnh độ căng | 1.0 ngày công | 4,200 | 4,200 |
| Đấu dây điện | 1.0 ngày công | 4,200 | 4,200 |
| Tổng trục C | 37,800 |
Tổng cộng ba trục là 244,900 THB. Trong đó phần thân hộp giảm tốc là 29,900 cộng 45,400 cộng 13,400, bằng 88,700 THB, tỷ trọng chỉ dừng ở 36.2%. Khoảng 64% còn lại là động cơ và bộ khuếch đại, chi tiết kết nối, gia công cơ khí, vận chuyển, cùng công lắp đặt và hiệu chỉnh. Nếu nắm trước cấu trúc rằng dù có ép giảm 10% đơn giá hộp giảm tốc thì tổng chi phí cũng chỉ dịch chuyển 3.6%, cách phân bổ thời gian cho việc đàm phán giá sẽ thay đổi.
Thử tính phương án hạ xuống kiểu rẻ hơn
Vậy nếu thay trục A và trục B bằng hộp giảm tốc hành tinh giá rẻ thì tiết kiệm được bao nhiêu.
Thay trục A bằng hàng hành tinh chính xác cấp 3 phút (giả định 12,400 THB) thì tiết kiệm được 17,500 THB. Tuy nhiên backlash 3 phút tương đương 180 giây, không đáp ứng yêu cầu ±72 giây. Nếu vị trí dừng bị phân tán thì chi tiết sẽ dịch chuyển trong trường nhìn của camera và tỷ lệ phán đoán sai khi kiểm tra sẽ tăng. Đây không phải vấn đề chi phí mà là phương án không thành lập về mặt thông số kỹ thuật.
Thay trục B bằng hàng hành tinh cấp 6 phút (giả định 22,000 THB) thì tiết kiệm được 23,400 THB. Nhưng vì tải trọng moment cho phép không đủ nên cần bổ sung vòng bi cross roller gắn ngoài (giả định 14,500 THB) và gia công cơ khí mặt bích để giữ nó (giả định 9,800 THB). Tổng phần tăng thêm là 24,300 THB, tính bù trừ thì vẫn phải bỏ thêm 900 THB. Số lượng chi tiết tăng lên cũng kéo theo công lắp ráp và độ khó của việc cân tâm tăng, nên trên thực tế phương án này rõ ràng đắt hơn.
Hai ví dụ này cho thấy rằng nếu so sánh giá hộp giảm tốc chỉ bằng đơn giá thân máy thì sẽ ra quyết định sai. Thứ cần so sánh là tổng chi phí giữa các cấu hình cùng đáp ứng được yêu cầu kỹ thuật. Cách nghĩ tương tự cũng đúng với các phần tử truyền động khác; trong bài tiêu chí chọn xi lanh khí nén chúng tôi cũng đã sắp xếp lại quan điểm so sánh theo tổng chi phí bao gồm cả van, cảm biến và đường ống chứ không chỉ riêng xi lanh.
Bảo trì, thay mỡ, tiếng ồn bất thường và backlash tăng dần
Hộp giảm tốc không phải lắp xong là hết việc. Mài mòn chắc chắn tiến triển từ phía đầu vào có số vòng quay cao, còn chất bôi trơn thì xuống cấp do oxy hóa và do lẫn mạt sắt.
Đặt mốc thay mỡ như thế nào
Với động cơ liền hộp số cỡ nhỏ đa dụng, mục hỏi đáp của Nissei hướng dẫn rằng hầu hết trường hợp không cần thay mỡ, nhưng nếu thay theo mốc 10,000 giờ thì thiết bị sẽ bền hơn nữa. Đồng thời tài liệu cũng ghi rõ rằng khách hàng không thể tự thay mỡ, mà phải thực hiện dưới hình thức yêu cầu sửa chữa gửi tới nhà sản xuất. Vì đây là công việc kèm tháo rời nên cần lưu ý rằng tự mở ra tại hiện trường sẽ khiến thiết bị nằm ngoài phạm vi bảo hành.
Với hộp giảm tốc tích hợp bên trong robot, tài liệu của Technoreach nêu rằng việc thay mỡ hộp giảm tốc nói chung nên thực hiện theo chu kỳ 3 đến 4 năm một lần, và lấy các trục J1, J2, J3 làm ví dụ. Mỡ xuống cấp do oxy hóa và do lẫn mạt sắt sinh ra từ mài mòn bánh răng.
Hai mốc này không hề mâu thuẫn. Quy đổi theo số giờ chạy thực tế trong năm thì chúng trùng nhau. Với 2 ca, 8 giờ mỗi ngày, 22 ngày mỗi tháng, 12 tháng mỗi năm thì được 4,224 giờ một năm; nhân với tỷ lệ vận hành thực tế 60% thì còn khoảng 2,534 giờ một năm. Lấy 10,000 giờ chia cho con số này được 3.9 năm, gần như trùng khớp với chu kỳ 3 đến 4 năm. Nếu tự làm phép tính tương tự theo hình thái vận hành của nhà máy mình thì có thể chứng minh kế hoạch bảo trì theo lịch bằng con số.
Ngoài ra, hãy dùng đúng chất bôi trơn được chỉ định. Nabtesco chuẩn bị riêng RVGREASE LB00 và RVOIL SB150 cho dòng RV precision reducer, và giải thích rằng để hạn chế mài mòn hộp giảm tốc và kéo dài tuổi thọ thì việc dùng chất bôi trơn tối ưu là mấu chốt. Việc thay bằng mỡ đa dụng sẽ dẫn tới tăng moment xoắn đầu vào hoặc mài mòn sớm, vì thiết kế về độ nhớt và phụ gia là khác nhau.
Đánh giá mức xuống cấp của mỡ bằng con số
Nếu chỉ quản lý chu kỳ thay theo số năm thì sẽ bỏ sót những trục có tải nặng. Tiêu chí đánh giá nồng độ mạt sắt mà Technoreach đưa ra là các ngưỡng cụ thể có thể dùng được ngay tại hiện trường.
| Đánh giá | Nồng độ mạt sắt | Hướng xử lý tham khảo |
|---|---|---|
| Trạng thái bình thường | Từ 0.050% trở xuống | Tiếp tục theo chu kỳ thông thường |
| Trạng thái cần chú ý | 0.051 đến 0.099% | Tăng cường giám sát, lên kế hoạch thay ở lần dừng máy kế tiếp |
| Trạng thái bất thường | Từ 0.100% trở lên | Thay sớm, cân nhắc kiểm tra bên trong |
Phương pháp lấy mẫu mỡ đem đi phân tích này có hiệu quả vì một khi sự cố đã xảy ra thì chi phí khôi phục sẽ tăng vọt. Cũng tài liệu đó nêu rằng khi hộp giảm tốc hỏng, ngoài chi phí sửa chữa cao còn có thể mất hơn 1 tháng để khôi phục dây chuyền, với lý do là thời gian giao hàng mất khoảng 1 đến 2 tháng. Tại nhà máy ở Thái Lan còn cộng thêm thời gian vận chuyển từ Nhật Bản, nên rủi ro dừng máy trên thực tế còn lớn hơn. Với những trục là mấu chốt của vận hành, nên quyết định có giữ sẵn hộp giảm tốc làm phụ tùng dự phòng hay không bằng cách đặt cạnh nhau khoản thiệt hại cho mỗi ngày dừng máy và giá thân máy.
Phân biệt tiếng ồn bất thường và backlash tăng dần
Với tiếng ồn bất thường, có thể khoanh vùng phần nào dựa vào cách âm thanh nghe được. Các tài liệu trong ngành đã sắp xếp quan hệ tương ứng như sau.
| Tính chất âm thanh | Nguyên nhân giả định |
|---|---|
| Tiếng lạo xạo | Khả năng ổ đỡ bị hư hỏng |
| Tiếng hú rền | Ảnh hưởng của vết tiếp xúc mặt răng kém hoặc độ chính xác bánh răng |
| Tiếng lạch cạch | Backlash quá lớn hoặc cố định không chắc |
| Tiếng gõ có chu kỳ | Khả năng mẻ răng hoặc hư hỏng cục bộ |
Thời điểm phát sinh cũng là manh mối quan trọng. Cũng tài liệu đó phân biệt rằng tiếng ồn xuất hiện ngay sau khi lắp đặt có khả năng do lắp ráp kém, lệch tâm hoặc lỗi ban đầu, còn tiếng ồn xuất hiện sau thời gian dài sử dụng có khả năng do mài mòn, ổ đỡ xuống cấp hoặc bôi trơn kém. Các hạng mục cần kiểm tra tại hiện trường được nêu gồm lượng dầu bôi trơn và tình trạng dầu, độ lỏng của bulon lắp đặt, sự thay đổi âm thanh khi tải biến động, nhiệt độ ổ đỡ và nhiệt độ vỏ máy; và độ chính xác chẩn đoán sẽ tăng nếu nhìn đồng thời nhiệt độ, rung động và rò rỉ chứ không chỉ nghe tiếng.
Backlash tăng dần là dạng xuống cấp khó nhận ra vì nó tiến triển từ từ. Với thiết bị định vị, nó biểu hiện dưới dạng độ phân tán của vị trí dừng ứng với cùng một lệnh cứ rộng dần ra, hoặc chỉ phát ra tiếng ồn khi động tác đảo chiều. Nếu định kỳ ghi lại lượng sai lệch của servo hoặc dạng sóng moment xoắn thì có thể nắm bắt được xu hướng. Với thiết bị nhiều trục liên động như robot, sự khác biệt về phân bổ tải giữa các trục mà bài triển khai robot công nghiệp 2026 có đề cập sẽ hiện ra thành chênh lệch tốc độ mài mòn, nên cách vận hành thực tế là kiểm tra trước những trục chịu tải nặng thay vì soi tất cả các trục theo cùng một chu kỳ.
Nguyên nhân rò rỉ mỡ
Nguồn phát sinh rò rỉ hầu hết là phớt dầu và mặt ghép. Các con đường thường gặp gồm vật liệu phớt bị cứng lại và nứt do môi trường nhiệt độ cao và theo thời gian, áp suất bên trong tăng lên và đẩy bung môi phớt, hoặc trục bị xước khiến không giữ được mặt phớt. Nếu để mặc thì mài mòn bánh răng và ổ đỡ sẽ tăng tốc do thiếu bôi trơn, nên thay vì lau sạch vết rò rồi theo dõi tiếp, cần ghi lại lượng rò và vị trí phát sinh để xử lý tận nguyên nhân.
Tại các nhà máy ở Thái Lan, việc nhiều công đoạn có nhiệt độ môi trường dễ cao hơn nhà máy tại Nhật Bản, cùng với môi trường độ ẩm cao trong mùa mưa dễ gây hút ẩm qua nút thở, đều đẩy nhanh quá trình xuống cấp của phớt và nhũ hóa chất bôi trơn. Với những vị trí điều kiện khắc nghiệt như thiết bị vận chuyển gần khu vực ngoài trời hoặc lân cận công đoạn tiền xử lý trước sơn, nên đặt chu kỳ thay ngắn hơn cho an toàn.
Những sai lầm thường gặp khi chọn và cách tránh
Cuối cùng, xin nêu những sai lầm lặp đi lặp lại mà chúng tôi hay gặp trong các dự án thực tế.
Thứ nhất là trường hợp chỉ chọn theo moment xoắn mà không nhìn tải trọng moment. Moment xoắn định mức trong catalogue thì đạt, nhưng trục đầu ra bị đảo khiến việc định vị không chốt được. Nhất định phải tính moment lật từ khối lượng đồ gá và độ vươn tính từ mặt bích đầu ra.
Thứ hai là trường hợp nhầm lẫn moment tăng tốc với moment tải tĩnh. Tại các trục chia độ thì moment tăng tốc chiếm ưu thế, và nếu chỉ chọn theo moment lúc đứng yên thì có khi năng lực thiếu hơn 2 lần.
Thứ ba là trường hợp nghĩ rằng tỷ số truyền “càng lớn càng yên tâm”. Tỷ số quán tính có giảm, nhưng nếu số vòng quay phía động cơ vượt giới hạn trên thì phương án không thành lập. Hãy vẽ cửa sổ trên dưới trước đã.
Thứ tư là trường hợp đặt hàng chỉ theo tên dòng sản phẩm mà không xác nhận cấp backlash. Vì trong cùng một dòng vẫn tồn tại song song hàng 3 phút và hàng 15 phút, nên cần gửi yêu cầu báo giá có chỉ định tới tận ký hiệu mã.
Thứ năm là trường hợp so sánh giá chỉ theo thân máy. Trong dự toán của bài viết này, thân hộp giảm tốc chỉ chiếm khoảng 36% tổng chi phí. Hãy so sánh giữa các cấu hình đã tính đủ chi tiết kết nối, gia công cơ khí và công lắp đặt.
Câu hỏi thường gặp
Hộp giảm tốc là gì
Đó là thiết bị dùng bánh răng để hạ tốc độ quay của động cơ nhằm thu được moment xoắn lớn. Nguyên lý giống như khi đi xe đạp, chọn số nhẹ thì số vòng quay tăng lên nhưng lực đạp cần thiết lại nhỏ đi, tức là chuyển tốc độ quay thành lực. Với robot công nghiệp, nhờ có hộp giảm tốc mà động cơ nhỏ vẫn tạo được lực lớn.
Khi chọn hộp giảm tốc thì cần chốt điều gì trước tiên
Đó là ba thứ gồm moment xoắn đầu ra cần thiết, số vòng quay đầu ra, và độ chính xác định vị mà thiết bị yêu cầu. Moment xoắn được tính bằng cách xếp chồng moment tăng tốc, moment trọng lực và moment ma sát rồi nhân hệ số an toàn. Độ chính xác định vị thì quy đổi ra đơn vị góc, rồi kiểm tra xem giá trị đó có lớn hơn thông số backlash hay không. Chỉ sau khi đã số hóa đến mức này mới bắt đầu thu hẹp kiểu cấu tạo và cỡ.
Khi kết hợp động cơ servo với hộp giảm tốc thì có nhất thiết phải dùng hộp giảm tốc không
Không bắt buộc. Nếu moment tải nhỏ, tỷ số quán tính đủ thấp và số vòng quay cần thiết nằm trong dải định mức của động cơ thì nối trực tiếp vẫn thành lập. Lý do đưa hộp giảm tốc vào có hai, là khuếch đại moment xoắn và thu nhỏ quán tính tải còn một phần bình phương của tỷ số truyền để ổn định điều khiển. Nếu đang gặp triệu chứng tỷ số quán tính quá lớn khiến thời gian ổn định kéo dài thì bổ sung hộp giảm tốc là một lựa chọn hiệu quả.
Giá hộp giảm tốc là bao nhiêu
Thay đổi rất nhiều theo kiểu cấu tạo và cỡ. Để tham khảo, có tài liệu nêu rằng hộp giảm tốc dùng cho robot nói chung là chi tiết đắt tiền khoảng 150,000 yen đến 250,000 yen, quy sang baht tương đương khoảng 31,000 THB đến 52,000 THB. Với động cơ liền hộp số công suất nhỏ đa dụng thì con số thấp hơn một bậc. Tuy nhiên trong dự toán theo ví dụ mô hình nhà máy Thái Lan của bài này, thân hộp giảm tốc chỉ chiếm khoảng 36% tổng chi phí thiết bị, phần còn lại là chi tiết kết nối, gia công cơ khí và công lắp đặt, hiệu chỉnh. Khi lập ngân sách, hãy nhìn theo tổng chi phí chứ không phải theo đơn giá thân máy.
Mốc thời điểm thay hộp giảm tốc là khoảng bao lâu
Rất khác nhau tùy ứng dụng, nhưng riêng việc thay chất bôi trơn thì có hai mốc đã được công bố. Với động cơ liền hộp số cỡ nhỏ đa dụng, hầu hết trường hợp không cần thay nhưng mốc tham khảo là 10,000 giờ, và công việc này được thực hiện dưới hình thức yêu cầu sửa chữa gửi nhà sản xuất. Với hộp giảm tốc tích hợp trong robot, chu kỳ thay mỡ được khuyến nghị nói chung là 3 đến 4 năm một lần. Quy đổi theo số giờ chạy thực tế trong năm thì hai mốc này gần như trùng nhau. Cách chắc chắn hơn là đo nồng độ mạt sắt của mẫu mỡ lấy ra và đánh giá theo tiêu chí từ 0.050% trở xuống là bình thường, 0.051 đến 0.099% là cần chú ý, từ 0.100% trở lên là bất thường.
Cyclo reducer và Harmonic Drive khác nhau ở điểm nào
Khác nhau cả về nguyên lý lẫn vùng sở trường. Cyclo reducer dùng bánh răng dạng cung tròn theo đường cong epitrochoid song song, truyền động bằng tiếp xúc lăn êm ái nên không gãy răng, chịu va đập tốt, và bao phủ dải rộng với dung lượng từ 0.1 kW đến 132 kW cùng tỷ số truyền từ 2.5 đến 658503. Kiểu này phù hợp với các ứng dụng chạy liên tục và có tải va đập như băng tải hay máy khuấy. Harmonic Drive là hộp giảm tốc bánh răng sóng, nhờ tổ hợp các chi tiết chênh nhau 2 răng mà đạt tỷ số truyền cao từ 1/30 đến 1/320 chỉ với một cấp, và nhờ khoảng 30% tổng số răng ăn khớp đồng thời nên backlash rất nhỏ và đạt độ chính xác vị trí cao. Kiểu này nhỏ gọn, nhẹ, dễ làm rỗng trục, phù hợp với trục cổ tay robot và các trục chia độ chính xác.
Có thể điều chỉnh backlash của hộp giảm tốc sau khi lắp không
Với các hộp giảm tốc chính xác thông thường thì kết cấu không cho phép người dùng tự điều chỉnh backlash. Có một số kiểu như một phần bộ truyền trục vít có cơ cấu điều chỉnh, nhưng các hộp giảm tốc chính xác thuộc dòng hành tinh, dòng sóng và dòng trochoid đều được tạo dựng độ chính xác ngay khi lắp ráp tại nhà máy. Do đó độ chính xác yêu cầu phải được đáp ứng ngay từ giai đoạn chọn sản phẩm. Nếu backlash tăng lên sau khi đã đưa vào vận hành, hãy coi đó là tín hiệu mài mòn đang tiến triển và chuyển sang kiểm tra tình trạng chất bôi trơn cùng cân nhắc thay mới.
Tổng kết
Việc chọn hộp giảm tốc là công việc lần lượt điền bằng con số sáu trục gồm tỷ số truyền, moment xoắn cho phép, backlash, tải trọng cho phép, tuổi thọ và giá thành, xuất phát từ bản yêu cầu kỹ thuật. Kiểu cấu tạo được chia thành ba nhóm lớn là bánh răng hành tinh, bánh răng sóng và dòng cycloid; và có thể thu hẹp một cách tự nhiên theo hướng nếu độ chính xác chiếm ưu thế thì chọn kiểu backlash thấp, nếu tải trọng moment chiếm ưu thế thì chọn hộp giảm tốc chính xác có độ cứng vững cao, còn nếu chạy liên tục và va đập chiếm ưu thế thì chọn kiểu tiếp xúc lăn. Trong ví dụ mô hình nhà máy Thái Lan của bài viết này, trong tổng 244,900 THB cho ba trục thì thân hộp giảm tốc chỉ chiếm khoảng 36%, và phép tính khi hạ xuống kiểu rẻ hơn cho thấy phần chênh lệch gần như biến mất vì phải bổ sung linh kiện ngoại vi. Sau khi đưa vào sử dụng, nếu tích hợp vào quy trình vận hành chu kỳ thay chất bôi trơn tính ngược từ số giờ chạy thực tế trong năm, việc giám sát trạng thái bằng nồng độ mạt sắt và cách phân biệt tiếng ồn bất thường, thì có thể tránh được tình huống dừng dây chuyền do hỏng đột ngột một chi tiết có thời gian giao hàng dài.
TOMAS TECH hỗ trợ xuyên suốt cho các nhà máy Nhật Bản tại Thái Lan, từ thiết kế thiết bị đến lắp đặt và bảo trì sau khi chạy thử. Chúng tôi cũng tiếp nhận tư vấn ngay từ giai đoạn chưa chốt mã hộp giảm tốc, hoặc giai đoạn chọn lựa khi khách hàng chưa xác định được kiểu cấu tạo nào phù hợp với chuyển động của mình, và có thể cùng khách hàng bắt đầu từ việc sắp xếp yêu cầu kỹ thuật và tính thử moment xoắn cần thiết. Nếu quý khách đang có nội dung cần trao đổi, xin vui lòng liên hệ với chúng tôi qua trang liên hệ.
Tài liệu tham khảo
- Hộp giảm tốc là gì (định nghĩa hộp giảm tốc theo Nabtesco, vai trò trong robot công nghiệp, bối cảnh phát triển RV precision reducer)
- Ba đặc trưng của RV precision reducer (việc sử dụng bánh răng trochoid, công nghệ gia công cỡ 1 micromet, kết cấu loại rỗng trục)
- Thông số sản phẩm dòng RV-N (backlash trong vòng 1 phút, lost motion trong vòng 1 phút, tỷ số truyền 41 đến 203.52, moment xoắn định mức 245 đến 7000 N.m)
- Cyclo reducer (nguyên lý đường cong epitrochoid song song của Sumitomo Heavy Industries, tiếp xúc lăn, dung lượng 0.1 đến 132 kW, tỷ số truyền 2.5 đến 658503)
- Hộp giảm tốc bánh răng hành tinh IB series cho động cơ servo (thông số backlash theo từng loại, PE 15 phút, P1 3 phút hoặc 15 phút, P2 3 phút, PK1 6 phút hoặc 15 phút)
- Nguyên lý của Harmonic Drive (cấu tạo 3 chi tiết, chênh lệch 2 răng, tỷ số truyền 1/30 đến 1/320, khoảng 30% tổng số răng ăn khớp đồng thời)
- Chất bôi trơn (RVGREASE LB00 và RVOIL SB150 chính hãng Nabtesco, ảnh hưởng của chất bôi trơn chuyên dụng tới tuổi thọ)
- Hỏi đáp về việc thay mỡ (mốc thay 10,000 giờ theo Nissei, ràng buộc vận hành là khách hàng không thể tự thay)
- Thay mỡ cho robot FANUC (chu kỳ thay 3 đến 4 năm, dải giá hộp giảm tốc và thời gian giao hàng 1 đến 2 tháng, tiêu chí đánh giá nồng độ mạt sắt theo mức bình thường, chú ý và bất thường)
- Nguyên nhân gây tiếng ồn bất thường ở hộp giảm tốc (tương ứng giữa loại tiếng ồn và nguyên nhân giả định, phân biệt lỗi ban đầu với xuống cấp theo thời gian, các hạng mục kiểm tra tại hiện trường)


