


Mở đầu: không thể chọn động cơ servo chỉ dựa vào cột công suất định mức (W)
Có những trường hợp việc lựa chọn động cơ servo chỉ dựa vào cột công suất định mức (W) trong catalog. Thay động cơ hỏng bằng một model khác có cùng số W thì trục rung mãi không dừng. Mỗi lần giảm tốc để dừng, driver lại báo cảnh báo quá áp hoặc quá tải tái sinh. Trục nâng hạ suýt rơi khi mất điện. Vào mùa nóng ở Thái Lan, bên trong tủ điện nóng lên và cảnh báo quá tải xuất hiện nhiều hơn. Những trường hợp như vậy có thể xảy ra khi chọn động cơ chỉ theo số W.
Trước hết xin tóm tắt quan điểm của bài viết. Bài viết này cho rằng việc lựa chọn động cơ servo được quyết định bởi ba yếu tố sau.
- (1) Tỷ số mô-men quán tính tải: tỷ số giữa mô-men quán tính của tải (giá trị quy đổi về trục động cơ) và mô-men quán tính của chính động cơ. Phạm vi khuyến nghị hoặc cho phép khác nhau tùy hãng và model
- (2) Mô-men xoắn cực đại và mô-men xoắn hiệu dụng: tính từ mẫu vận hành đã xác định thời gian tăng tốc, chạy đều, giảm tốc và dừng
- (3) Năng lượng tái sinh: năng lượng quay ngược về khi giảm tốc để dừng hoặc khi hạ xuống có được bộ khuếch đại servo (driver) và điện trở tái sinh xử lý hết hay không
Ngoài ra, lập trường của bài viết này là (4) ghi hộp giảm tốc, phanh giữ, encoder, phương thức truyền thông, chức năng an toàn (STO) cùng với điều kiện lắp đặt và nhiệt độ môi trường xung quanh vào RFP (hồ sơ yêu cầu đề xuất), rồi kiểm tra bằng FAT (kiểm tra trước khi xuất xưởng) và SAT (kiểm tra nghiệm thu tại hiện trường). Phần “kiểm tra bằng RFP và FAT/SAT” ở mục (4) là quan điểm thực tiễn của chúng tôi.
(1) và (3) trông như hai hạng mục riêng nhưng không độc lập với nhau. Bài viết này cho rằng giới hạn trên của tỷ số quán tính được quyết định đồng thời với khả năng xử lý tái sinh, tốc độ quay và điều kiện của phanh động năng (dynamic brake). Đây là cách sắp xếp dựa trên tài liệu công khai của Yaskawa Electric và Mitsubishi Electric. Ngoài ra, ngay cả khi phép tính ở mục (2) đúng, kết quả vẫn thay đổi theo điều kiện lắp đặt, nhiệt độ môi trường xung quanh và mô-men giữ của trục nâng hạ. Hai điểm này sẽ được giải thích ở các chương sau, dựa trên tài liệu công khai của các hãng.
Bài viết này không nhằm khuyến nghị hay xếp hạng sản phẩm cụ thể nào. Các số liệu và chức năng sản phẩm được giới thiệu dựa trên tài liệu công khai của từng hãng, theo dạng “hãng này giải thích rằng…”, kèm năm phát hành của tài liệu. Tất cả tài liệu được truy cập vào ngày 16/10/2026. Phần ước tính chi phí ở nửa sau là số liệu giả định dành riêng cho bài viết này.
Việc ngay từ đầu nên dùng servo hay động cơ cảm ứng chạy bằng biến tần được bàn trong bài cách chọn giữa điều khiển servo và điều khiển biến tần. Bài viết này chỉ tập trung vào cách xác định công suất sau khi đã quyết định dùng servo.
Vì sao các nhà máy tại Thái Lan nên xem lại cách chọn servo vào lúc này
Tại Thái Lan, xu hướng đầu tư vào tự động hóa vẫn tiếp diễn. Theo thông cáo của Ủy ban Đầu tư Thái Lan (BOI) (PR No.117/2569, ngày 23/7/2026), trong tháng 1 đến tháng 6 năm 2026, số hồ sơ đăng ký ưu đãi đầu tư là 1.299 hồ sơ, khoảng 1,47 nghìn tỷ baht, tăng 37% so với cùng kỳ năm trước. Trong đó, lĩnh vực máy móc, tự động hóa và robot có 82 hồ sơ, khoảng 13,1 tỷ baht. Số hồ sơ đăng ký theo biện pháp “Smart and Sustainable Industry”, nhằm mục đích thay mới máy móc, ứng dụng công nghệ số, tự động hóa và robot, là 132 hồ sơ, khoảng 17,2 tỷ baht.
Đây là số liệu “đăng ký”. Trong cùng thông cáo, số được “phê duyệt” trong cùng kỳ là 1.300 hồ sơ, khoảng 1,31 nghìn tỷ baht, là một con số khác với số đăng ký. Giá trị phê duyệt của lĩnh vực máy móc, tự động hóa và robot không có trong thông cáo này.
Về xu hướng robot nói chung, Liên đoàn Robot Quốc tế (IFR) đã công bố World Robotics 2026 vào ngày 24/9/2026. Theo IFR, năm 2025 số robot công nghiệp đang vận hành tại các nhà máy trên thế giới tăng 9% so với năm trước lên 5 triệu robot, mức cao nhất từ trước đến nay, và số lắp đặt trong năm tăng 11% lên hơn 600.000 robot. IFR giải thích rằng số lắp đặt của Trung Quốc năm 2025 là 354.000 robot, tương đương gần 3 trên 5 robot của thế giới. Đây là số liệu của thế giới và của Trung Quốc. Số robot lắp đặt tại Thái Lan không thể xác nhận được trong các tài liệu công khai của IFR mà chúng tôi đã kiểm tra lần này.
Đây là số liệu của toàn Thái Lan hoặc của thế giới, không phản ánh nguyên vẹn tình hình của từng nhà máy. Tuy nhiên, khi việc lắp mới hoặc cải tạo trục vận chuyển và trục nâng hạ tăng lên, bên đặt hàng cũng sẽ có nhiều dịp phải kiểm tra xem ai đã xác định công suất động cơ servo và xác định như thế nào. Bài viết này sắp xếp lại cách kiểm tra đó.
Ba điều cần quyết định và một điều cần kiểm tra khi lựa chọn động cơ servo
Quy trình lựa chọn của hãng gần với thứ tự này
Trong catalog dòng Σ-7 (phát hành tháng 7/2016), Yaskawa Electric trình bày quy trình chọn công suất động cơ servo theo thứ tự sau.
- Xác định thông số máy
- Xác định mẫu vận hành
- Tính tốc độ quay của động cơ
- Tính mô-men tải
- Tính mô-men quán tính tải
- Tính công suất di chuyển tải (Po)
- Tính công suất tăng tốc tải (Pa)
- Chọn sơ bộ động cơ (4 điều kiện)
- Kiểm chứng động cơ đã chọn sơ bộ (mô-men tăng tốc, mô-men giảm tốc, mô-men xoắn hiệu dụng)
- Chốt kết quả
Hãng này cũng hướng dẫn có thể dùng phần mềm chọn công suất SigmaJunmaSize+ thay cho tính tay.
Công suất (W) chỉ là một trong 4 điều kiện chọn sơ bộ
Ở bước 8 chọn sơ bộ, Yaskawa Electric nêu 4 điều kiện sau.
- Mô-men tải TL ≤ mô-men xoắn định mức của động cơ
- (Po + Pa)/2 < công suất định mức của động cơ chọn sơ bộ < (Po + Pa)
- Tốc độ quay động cơ nM ≤ tốc độ quay định mức
- Mô-men quán tính tải JL ≤ mô-men quán tính tải cho phép
Điều kiện công suất định mức chỉ là một trong 4 điều kiện này. Hơn nữa, sau khi chọn sơ bộ còn phải kiểm chứng mô-men tăng tốc, mô-men giảm tốc và mô-men xoắn hiệu dụng. Cách đọc của bài viết này là không thể tách riêng điều kiện công suất ra rồi hiểu thành “chỉ cần số W khớp là được”.
Cách sắp xếp trong bài viết này
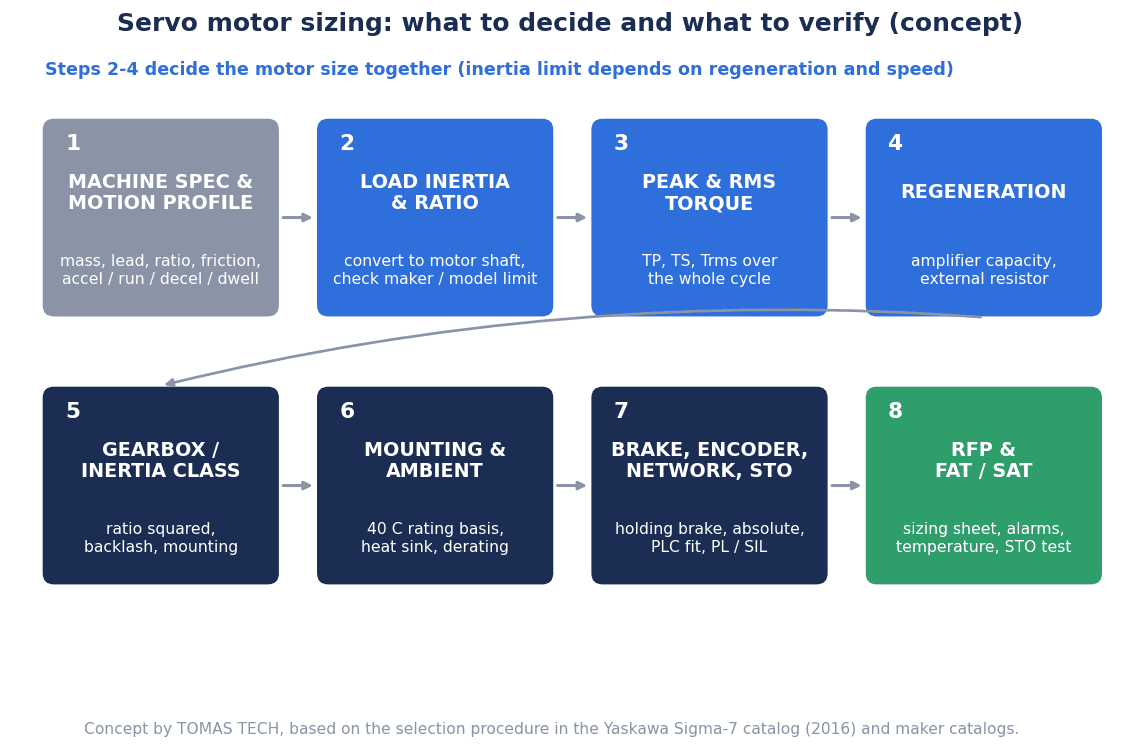
Bài viết này sắp xếp quy trình trên thành “ba điều cần quyết định” và “một điều cần kiểm tra”.
| Phân loại | Nội dung | Tài liệu chủ yếu sử dụng |
|---|---|---|
| Quyết định (1) | Mô-men quán tính tải và tỷ số quán tính | Thông số máy, bảng định mức của hãng |
| Quyết định (2) | Mô-men xoắn cực đại và mô-men xoắn hiệu dụng | Mẫu vận hành, công thức tính |
| Quyết định (3) | Năng lượng tái sinh, driver và điện trở tái sinh | Thông số driver, tính toán tái sinh |
| Kiểm tra (4) | Hộp giảm tốc, phanh, encoder, truyền thông, STO, điều kiện lắp đặt, nhiệt độ môi trường xung quanh | RFP, hồ sơ FAT/SAT |
Như sẽ giải thích sau, (1) và (3) liên quan với nhau. Vì vậy trong tính toán thực tế, người ta sẽ phải qua lại giữa (1) và (3) để quyết định.
Tùy ứng dụng, cũng có lựa chọn dùng động cơ bước thay vì servo. Việc đánh giá đó được bàn trong bài lựa chọn động cơ bước.
Thông số máy và mẫu vận hành cần thu thập trước tiên
Các hạng mục cần lập thành bảng
Việc tính công suất không thể bắt đầu nếu chưa đủ dữ liệu đầu vào. Bài viết này khuyến nghị bên đặt hàng chuẩn bị bảng dưới đây, hoặc nhờ nhà sản xuất thiết bị điền vào.
| Hạng mục | Ví dụ nội dung | Ảnh hưởng trong tính toán |
|---|---|---|
| Khối lượng tải | Tổng phôi, đồ gá, bàn máy và phần chuyển động | Mô-men tải, quán tính tải |
| Cơ cấu truyền động | Vít me bi (bước vít, đường kính, chiều dài), dây đai và puli, thanh răng… | Quán tính tải, tốc độ quay |
| Tỷ số giảm tốc | Hộp giảm tốc hoặc tỷ số puli | Quy đổi quán tính, tốc độ quay |
| Hệ số ma sát | Ma sát của mặt dẫn hướng | Mô-men tải |
| Hiệu suất cơ khí | Hiệu suất của vít me, hộp giảm tốc | Mô-men tải |
| Quãng đường và thời gian di chuyển | Lượng di chuyển mỗi lần và thời gian cho phép | Mẫu vận hành |
| Thời gian tăng tốc, chạy đều, giảm tốc, dừng | Phân bổ trong 1 chu kỳ | Mô-men xoắn cực đại, mô-men xoắn hiệu dụng |
| Số chu kỳ | Số lần mỗi phút | Mô-men xoắn hiệu dụng, tần suất tái sinh |
| Độ chính xác dừng | Độ chính xác định vị cần thiết | Encoder, điều chỉnh |
| Tư thế lắp đặt | Nằm ngang hay nâng hạ (thẳng đứng) | Mô-men giữ, phanh, tái sinh |
| Nhiệt độ môi trường xung quanh | Nhiệt độ trong máy, trong tủ điện | Tiền đề của giá trị định mức, cách lắp driver |
Cách chọn bản thân vít me bi được bàn trong bài lựa chọn vít me bi, còn với truyền động bằng dây đai thì xem bài lựa chọn dây đai đồng bộ. Bài viết này xử lý phần sau khi các kích thước đó đã được xác định, tức là quy đổi sang giá trị nhìn từ phía động cơ.
Điều kiện trong ví dụ tính toán của Yaskawa Electric
Từ các chương sau, bài viết sẽ dùng ví dụ tính toán (điều khiển tốc độ) mà Yaskawa Electric đưa vào catalog Σ-7 (2016) để giải thích. Điều kiện như sau.
| Hạng mục | Giá trị |
|---|---|
| Tốc độ tải | 15 m/min |
| Khối lượng phần chuyển động thẳng | 250 kg |
| Vít me bi | Chiều dài 1,0 m, đường kính 0,02 m, bước vít 0,01 m |
| Tỷ số giảm tốc R | 2 (1/2) |
| Hệ số ma sát | 0,2 |
| Hiệu suất cơ khí | 0,9 |
| Số lần cấp | 40 lần/min |
| Quãng đường cấp | 0,275 m |
| Thời gian cấp | Không quá 1,2 s |
| Quán tính của khớp nối và các bộ phận khác JG | 0,40×10⁻⁴ kg·m² |
Về mẫu vận hành, 1 chu kỳ là 60 ÷ 40 = 1,5 s. Thời gian tăng tốc và giảm tốc mỗi loại là 0,1 s, thời gian chạy đều là 1,0 s, và 0,3 s còn lại là dừng.
Trong ví dụ này, tốc độ quay của động cơ là 1.500 min⁻¹ phía vít me bi nhân với tỷ số giảm tốc 2, tức 3.000 min⁻¹. Hãng này tính mô-men tải theo công thức TL = (9,8·μ·m + F)·PB / (2π·R·η) và được 0,43 N·m.
Việc có 0,3 s thời gian dừng sẽ có tác động ở phép tính mô-men xoắn hiệu dụng sau này. Khi lập bảng, điều quan trọng là ghi không chỉ thời gian tăng tốc hay chạy đều mà cả thời gian dừng.
Tính mô-men quán tính tải: quy đổi về trục động cơ
Ba thành phần trong ví dụ tính toán
Mô-men quán tính tải được tính bằng cách quy đổi về giá trị nhìn từ trục động cơ. Trong ví dụ tính toán của Yaskawa Electric, ba thành phần sau được cộng lại.
| Thành phần | Công thức | Giá trị trong ví dụ |
|---|---|---|
| Phần chuyển động thẳng JL1 | m·(PB/(2πR))² | 1,58×10⁻⁴ kg·m² |
| Vít me bi JB | (π/32)·ρ·ℓB·dB⁴·(1/R²) | 0,31×10⁻⁴ kg·m² |
| Khớp nối và các bộ phận khác JG | Giá trị của linh kiện | 0,40×10⁻⁴ kg·m² |
| Tổng JL | JL1 + JB + JG | 2,29×10⁻⁴ kg·m² |
Trong đó m là khối lượng phần chuyển động thẳng, PB là bước vít của vít me bi, R là tỷ số giảm tốc, ρ là khối lượng riêng của vật liệu vít me, ℓB là chiều dài vít me và dB là đường kính vít me. Bài viết này cũng đã tính kiểm tra lại, JL1 khoảng 1,583×10⁻⁴ và JB khoảng 0,309×10⁻⁴ kg·m², khớp với giá trị của hãng.
Bị chia cho bình phương tỷ số giảm tốc
Nhìn vào công thức, cả JL1 lẫn JB đều bị chia cho bình phương của tỷ số giảm tốc R. Ví dụ tính toán có R = 2, nên so với trường hợp không có hộp giảm tốc (R = 1), JL1 và JB giảm còn 1/4 (cách đọc công thức của bài viết này). Lý do lắp hộp giảm tốc làm giảm tỷ số quán tính có thể giải thích bằng công thức này. Tuy nhiên, như sẽ thấy ở chương sau, đổi lại tốc độ quay của động cơ sẽ tăng lên.
Cộng cả quán tính của khớp nối
Thành phần dễ bị bỏ sót là JG. Quán tính của các bộ phận quay cùng trục động cơ như khớp nối hay puli cũng được tính vào tải. Trong ví dụ, JG là 0,40×10⁻⁴ kg·m², chiếm gần 20% tổng 2,29×10⁻⁴ kg·m². Cách chọn khớp nối được bàn trong bài lựa chọn khớp nối trục. Giá trị quán tính nên được lấy từ tài liệu của hãng sản xuất khớp nối và đưa vào bảng tính.
Những gì cần lưu lại trong bảng tính
Bài viết này khuyến nghị yêu cầu giữ JL1, JB, JG tách riêng trong bảng tính. Nếu chỉ có giá trị tổng, khi sau này có thay đổi như làm đồ gá nặng hơn hay đổi tỷ số giảm tốc, sẽ không truy được phần nào đã thay đổi.
Tỷ số mô-men quán tính tải: giá trị khuyến nghị khác nhau theo hãng, model và điều kiện
Định nghĩa và tên gọi của tỷ số quán tính
Tỷ số mô-men quán tính tải là tỷ số giữa mô-men quán tính tải quy đổi về trục động cơ và mô-men quán tính của động cơ (rotor). Tên gọi hơi khác nhau giữa các hãng. Mitsubishi Electric ghi là “tỷ số mô-men quán tính tải khuyến nghị”, Panasonic Industry cũng ghi là “tỷ số mô-men quán tính tải khuyến nghị”. Yaskawa Electric đưa vào bảng với tên “Allowable Load Moment of Inertia (Motor Moment of Inertia Ratio)”, tức là giá trị cho phép. Cần lưu ý rằng dù cùng một khái niệm, cách định vị bằng từ “khuyến nghị” và “cho phép” là khác nhau.
Trong ví dụ tính toán của Yaskawa Electric, tỷ số quán tính là JL / JM = 2,29 ÷ 0,263 = khoảng 8,7 lần, nằm trong giá trị cho phép (15 lần) của SGM7J-02A (tính toán của bài viết này).
Giá trị theo từng model
Trích từ catalog của các hãng lớn những dòng có thể xác định được model, ta có bảng sau. Tất cả đều là giải thích của từng hãng và cần đọc kèm các chú thích điều kiện.
| Hãng, tài liệu | Model (điều kiện) | Tỷ số quán tính |
|---|---|---|
| Yaskawa Electric, catalog Σ-7 (2016) | SGM7J-02A (quán tính trung bình, 200 W) | Cho phép 15 lần (25 lần khi lắp điện trở tái sinh ngoài và điện trở phanh động năng ngoài) |
| Như trên | SGM7J-04A (quán tính trung bình, 400 W) | Cho phép 10 lần (25 lần khi lắp ngoài như trên) |
| Như trên | SGM7A-02A (quán tính thấp, 200 W) | Cho phép 30 lần (30 lần khi lắp ngoài như trên) |
| Mitsubishi Electric, catalog MELSERVO-J5 (tháng 2/2025) | HK-KT23W (quán tính thấp, 0,2 kW) | Khuyến nghị không quá 23 lần (không quá 28 lần nếu tốc độ quay không quá 6.000 r/min) |
| Như trên | HK-KT43W (quán tính thấp, 0,4 kW) | Khuyến nghị không quá 23 lần |
| Panasonic, catalog dòng MINAS A6 (tháng 2/2026) | MSMF 400 W, MSMF042L1□□ (quán tính thấp, dùng cho AC200 V) | Khuyến nghị không quá 30 lần |
| Như trên | MHMF 1,0 kW, MHMF102L1□□ (quán tính cao) | Khuyến nghị không quá 5 lần |
Ngay trong cùng dòng Σ-7 của Yaskawa Electric, loại 200 W SGM7J-02A (quán tính trung bình) là 15 lần, còn SGM7A-02A (quán tính thấp) là 30 lần. Ngay trong cùng MINAS A6 của Panasonic, MSMF 400 W quán tính thấp là không quá 30 lần, còn MHMF 1,0 kW quán tính cao là không quá 5 lần. Điều đọc được từ bảng này là không thể nói “tối đa bao nhiêu lần” chỉ dựa vào tên hãng hay tên dòng sản phẩm.
Trong catalog của Mitsubishi Electric còn có nhiều chú thích khác cho biết giá trị khuyến nghị thay đổi theo tốc độ quay, chẳng hạn “trường hợp tốc độ quay không quá 3.000 r/min”. Cần yêu cầu chép cả chú thích vào bảng tính, không chỉ trích riêng con số trong bảng.
So sánh bằng giá trị tuyệt đối của quán tính tải cho phép, không phải bằng tỷ số
Không thể nói động cơ có giới hạn trên của tỷ số quán tính nhỏ là kém hơn. Bởi dù giới hạn trên nhỏ, nếu quán tính của chính động cơ lớn thì giá trị tuyệt đối của quán tính tải cho phép vẫn lớn.
| Model | Quán tính rotor | Giới hạn trên của tỷ số quán tính | Quán tính tải cho phép (giá trị tuyệt đối) |
|---|---|---|---|
| Yaskawa Electric SGM7J-02A | 0,263×10⁻⁴ kg·m² | 15 lần | 3,94×10⁻⁴ kg·m² (tính toán của hãng) |
| Yaskawa Electric SGM7A-02A | 0,139×10⁻⁴ kg·m² | 30 lần | 4,17×10⁻⁴ kg·m² (tính toán của bài viết này) |
| Panasonic MHMF 1,0 kW | 22,9×10⁻⁴ kg·m² | 5 lần | Khoảng 114×10⁻⁴ kg·m² (tính toán của bài viết này) |
SGM7J-02A và SGM7A-02A có giới hạn trên của tỷ số quán tính chênh nhau 2 lần, nhưng giá trị tuyệt đối của quán tính tải cho phép lại gần nhau. MHMF 1,0 kW dù giới hạn trên chỉ 5 lần nhưng xét về giá trị tuyệt đối có thể xử lý tải lớn hơn nhiều so với hai model kia (tuy nhiên công suất cũng khác). Bài viết này cho rằng khi so sánh các ứng viên, cách hợp lý là so bằng “giá trị tuyệt đối của quán tính tải cho phép” và các điều kiện để giá trị đó đúng, chứ không phải bằng “tỷ số”.
Điều gì xảy ra khi vượt giá trị khuyến nghị
Mitsubishi Electric chú thích rằng khi tỷ số mô-men quán tính tải vượt giá trị ghi trong tài liệu, cần liên hệ bộ phận kinh doanh. Panasonic cũng chú thích “vui lòng liên hệ”, và giải thích rằng khi cần đáp ứng nhanh (high-speed response) thì nên dùng với tỷ số quán tính thấp hơn. Nói cách khác, bài viết này đọc giá trị khuyến nghị như một ranh giới mà khi vượt qua cần xác nhận với hãng, hơn là một vạch mà vượt qua là lập tức không dùng được.
Các hãng không đưa ra tỷ số khuyến nghị bằng con số
Không phải hãng nào cũng đưa ra con số cho tỷ số quán tính. Beckhoff giải thích dòng AM8500 là dòng có “increased rotor moment of inertia” (quán tính rotor được tăng lên). Hãng này cho biết trong các ứng dụng di chuyển quán tính ngoài lớn, dòng này ít rung và việc điều chỉnh phía servo đơn giản hơn nhiều. Siemens giải thích rằng SIMOTICS S-1FK2 có các lớp quán tính “High Dynamic (HD)” cho gia tốc và đặc tính động cao, và “Compact (CT)” cho quán tính tải trung bình (tài liệu năm 2021). Rockwell Automation định nghĩa trong phần cài đặt tải của Studio 5000 Logix Designer rằng Total Inertia = (Load Ratio + 1) × Motor Inertia. Có thể thấy tỷ số quán tính vừa là giá trị dùng để lựa chọn, vừa là giá trị được nhập vào như một tham số điều chỉnh servo. Trong các tài liệu đã thu thập của ba hãng này không có tỷ số khuyến nghị bằng con số.
Mô-men xoắn cực đại và mô-men xoắn hiệu dụng: lấy trung bình bao gồm cả thời gian dừng
Mô-men tăng tốc và mô-men giảm tốc
Mô-men xoắn cực đại xuất hiện trong lúc tăng tốc và giảm tốc. Ví dụ tính toán của Yaskawa Electric dùng các công thức sau.
- Mô-men tăng tốc TP = 2π·nM·(JM + JL) / (60·ta) + TL ≈ 1,23 N·m
- Mô-men giảm tốc TS = 2π·nM·(JM + JL) / (60·td) − TL ≈ 0,37 N·m
Trong đó nM là tốc độ quay động cơ (3.000 min⁻¹), JM là mô-men quán tính của động cơ, ta và td là thời gian tăng tốc và giảm tốc (mỗi loại 0,1 s). Khi tăng tốc, mô-men tăng tốc được cộng thêm vào mô-men tải; khi giảm tốc, mô-men tải (ma sát) tác động theo hướng hỗ trợ giảm tốc nên phần đó được trừ đi.
Hãng này xác nhận cả TP và TS đều thấp hơn mô-men xoắn cực đại tức thời 2,23 N·m của SGM7J-02A và đánh giá là “Satisfactory”. Theo tính toán kiểm tra của bài viết này, TP khoảng 1,232 và TS khoảng 0,372 N·m, cũng khớp.
Công thức mô-men xoắn hiệu dụng
Mô-men xoắn hiệu dụng là căn bậc hai của trung bình bình phương mô-men trong suốt 1 chu kỳ, được dùng làm cơ sở ước tính mức sinh nhiệt của động cơ. Công thức trong ví dụ tính toán của Yaskawa Electric như sau.
Trms = √((TP²·ta + TL²·tc + TS²·td) / t)
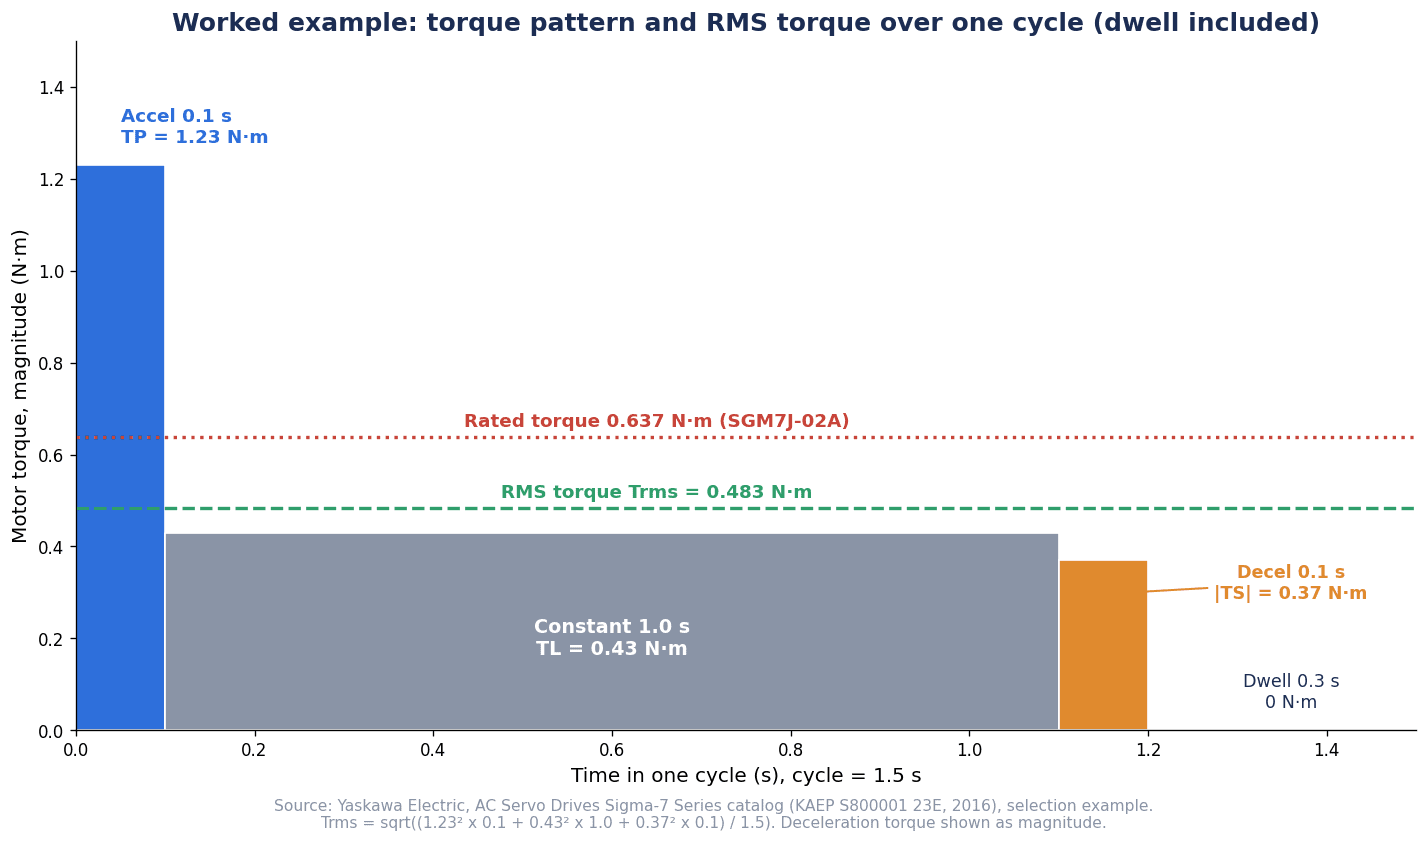
Thay số vào, ta có √((1,23² × 0,1 + 0,43² × 1,0 + 0,37² × 0,1) ÷ 1,5) ≈ 0,483 N·m. Giá trị này thấp hơn mô-men xoắn định mức 0,637 N·m của SGM7J-02A, nên hãng này đánh giá có thể sử dụng trong điều kiện này. Theo tính toán kiểm tra của bài viết này, kết quả cũng là 0,4830 N·m.
Mẫu số có bao gồm thời gian dừng
Điều quan trọng của công thức này là t ở mẫu số bằng 1,5 s, bao gồm 0,3 s thời gian dừng. Tử số không có số hạng mô-men trong lúc dừng. Tức là công thức coi mô-men bằng 0 trong lúc dừng và lấy trung bình trên toàn chu kỳ.
Từ đây có thể rút ra hai điều. Thứ nhất, nếu rút ngắn takt time để giảm thời gian dừng, mô-men xoắn hiệu dụng sẽ tăng dù tăng giảm tốc không đổi. Thứ hai, với những trục cần mô-men cả trong lúc dừng, không thể dùng nguyên công thức này.
Mô-men giữ của trục nâng hạ
Với trục nâng hạ, động cơ phải tiếp tục đỡ trọng lượng của tải cả trong lúc dừng. Trong trường hợp này, mô-men lúc dừng không bằng 0. Mitsubishi Electric chú thích trong bảng thông số HK-KT_W rằng với các máy phát sinh mô-men mất cân bằng như trục nâng hạ, cần dùng ở mức mô-men mất cân bằng không quá 70% mô-men xoắn định mức. Đây là chú thích có điều kiện cho trục nâng hạ, không phải con số áp dụng cho mọi trục. Với trục nâng hạ, cần tính toán bao gồm mô-men giữ lúc dừng và kiểm tra phanh giữ sẽ được bàn ở chương sau.
Điều kiện công suất khi chọn sơ bộ
Trong ví dụ tính toán, công suất di chuyển tải là Po = 2π·nM·TL / 60 = 135 W và công suất tăng tốc tải là Pa = (2π/60·nM)²·JL / ta = 226 W. Điều kiện công suất khi chọn sơ bộ là (Po + Pa)/2 < công suất định mức < (Po + Pa), nên 180,5 W < 200 W < 361 W, và hãng này chọn sơ bộ SGM7J-02A loại 200 W.
Hãy chú ý đến thứ tự này. Điều kiện công suất là một trong 4 điều kiện chọn sơ bộ, ngang hàng với các điều kiện về mô-men tải, tốc độ quay và quán tính. Sau khi chọn sơ bộ theo 4 điều kiện, phải kiểm tra mô-men tăng tốc, mô-men giảm tốc và mô-men xoắn hiệu dụng thì việc lựa chọn mới hoàn tất.
Ví dụ tính toán cho điều khiển vị trí
Cùng catalog đó còn có ví dụ tính toán cho điều khiển vị trí. Đó là ví dụ tính với phần chuyển động thẳng 80 kg, vít me bi đường kính 0,016 m, bước vít 0,005 m, độ chính xác dừng về điện ±0,01 mm, và biểu đồ tốc độ có bao gồm thời gian xác lập 0,1 s, rồi chọn sơ bộ SGM7J-01A. Điểm khác so với ví dụ điều khiển tốc độ là trong điều khiển vị trí, thời gian xác lập được đưa vào mẫu vận hành.
Hình dưới đây sắp xếp mô-men của ví dụ điều khiển tốc độ theo thời gian. Tăng tốc 0,1 s ở 1,23 N·m, chạy đều 1,0 s ở 0,43 N·m, giảm tốc 0,1 s ở 0,37 N·m (độ lớn), dừng 0,3 s ở mức 0. Hình vẽ chồng thêm đường mô-men xoắn hiệu dụng 0,483 N·m và đường mô-men xoắn định mức 0,637 N·m.
Năng lượng tái sinh: xử lý điện năng quay về khi giảm tốc dừng và khi hạ xuống như thế nào
Những tình huống phát sinh tái sinh
Khi động cơ chuyển sang bị tải kéo quay, động cơ hoạt động như máy phát điện và năng lượng quay ngược về driver. Đó là tái sinh. Yaskawa Electric nêu ba tình huống phát sinh tái sinh như sau.
- Khi giảm tốc để dừng trong vận hành tăng giảm tốc
- Khi cho trục thẳng đứng hạ xuống liên tục
- Khi vận hành liên tục mà động cơ bị tải kéo quay (negative load)
Tái sinh liên tục không thể xử lý bằng điện trở tái sinh của driver
Yaskawa Electric giải thích rằng việc xử lý tái sinh bằng điện trở mà driver servo trang bị không dùng được cho tái sinh liên tục. Hãng này cho biết với những trường hợp tái sinh kéo dài như cấp liệu có căng lực hay hạ tải treo không có đối trọng, cần thiết kế thành một hệ thống bao gồm bộ chuyển đổi hoàn năng lượng về nguồn (power regeneration converter) và các thiết bị tương tự. Cần lưu ý rằng đây không phải chuyện cứ tăng điện trở tái sinh lên là giải quyết được.
Quy trình thay đổi theo loại driver
Theo catalog Σ-7 (2016) của Yaskawa Electric, trong các driver SGD7S, các model R70A, R90A, 1R6A, 2R8A không có điện trở tái sinh tích hợp (là các model được cho là về cơ bản không cần lắp ngoài). Từ 3R8A đến 330A có điện trở tích hợp. Các model 470A, 550A, 590A, 780A không có điện trở tích hợp và bắt buộc phải lắp ngoài.
Với các driver công suất nhỏ không có điện trở tích hợp, dùng phép tính đơn giản sau.
ES = J·nM² / 182 [J] (J = JM + JL)
Nếu năng lượng quay ES này vượt quá năng lượng tái sinh mà driver xử lý được, cần lắp điện trở tái sinh ngoài. Theo bảng trong catalog của hãng, năng lượng xử lý được là 24,2 J với SGD7S-R70A, R90A, 1R6A khi ngõ vào AC200 V, 31,7 J với 2R8A, 28,6 J với R70F, R90F, 2R1F khi ngõ vào AC100 V và 48,4 J với 2R8F.
Để tham khảo, khi bài viết này thử thay các giá trị của ví dụ ở chương trước vào, ta được ES = (0,263 + 2,29)×10⁻⁴ × 3.000² ÷ 182 ≈ 12,6 J (ước tính của bài viết này). Trong đánh giá thực tế, cần chốt model driver sẽ kết hợp và so sánh với giá trị trong bảng của model đó.
Với driver có điện trở tái sinh tích hợp, tần suất tái sinh cho phép được tính theo công thức sau.
Tần suất tái sinh cho phép = (tần suất cho phép của riêng động cơ) / (1 + n) × (tốc độ tối đa / tốc độ vận hành)² (n = JL / JM)
Hãng này giải thích rằng nếu tần suất của chu kỳ vận hành thấp hơn giá trị này thì không cần lắp ngoài.
Công thức tính công suất điện trở tái sinh
Về công suất của điện trở tái sinh lắp ngoài, Yaskawa Electric trình bày quy trình sau.
- Năng lượng quay ES = J·nM² / 182
- Tổn hao của tải EL = (π/60)·nM·TL·tD (nếu không biết thì lấy bằng 0)
- Tổn hao trên điện trở cuộn dây EM
- Năng lượng driver hấp thụ được EC
- Năng lượng xử lý bằng điện trở EK = ES − (EL + EM + EC)
- Công suất điện trở tái sinh cần thiết WK = EK / (0,2 × T)
Hãng này giải thích hệ số 0,2 trong công thức là giá trị khi lấy hệ số tải sử dụng của điện trở tái sinh là 20%. Đây là công thức và tiền đề của Yaskawa Electric, không chắc có thể áp dụng cùng hệ số cho sản phẩm của hãng khác. Định nghĩa của từng ký hiệu cần kiểm tra trong cùng catalog.
Mitsubishi Electric chú thích trong catalog MELSERVO-J5 (tháng 2/2025) rằng vì tùy chọn tái sinh (regenerative option) tối ưu khác nhau theo từng hệ thống, nên chọn bằng phần mềm chọn công suất Motorizer. Panasonic giải thích rằng các driver khung A, B, G, H của MINAS A6 không có điện trở tái sinh tích hợp, khi phát sinh tái sinh thì cần điện trở tái sinh ngoài tùy chọn, còn khung C đến F có điện trở tích hợp (cũng có thể lắp ngoài).
Tỷ số quán tính và tái sinh liên hệ với nhau qua công thức
Đến đây, tỷ số quán tính ở mục (1) và tái sinh ở mục (3) gặp nhau.
Trong catalog MINAS A6 (tháng 2/2026), Panasonic giải thích rằng tần suất phanh tái sinh trong bảng là “tần suất cho phép khi riêng động cơ giảm tốc dừng từ tốc độ quay định mức”. Hãng này cho biết khi lắp tải, giá trị trở thành 1/(m+1) giá trị trong bảng (m = mô-men quán tính tải / mô-men quán tính rotor), và khi dùng vượt tốc độ quay định mức, tần suất cho phép tỷ lệ nghịch với bình phương của (tốc độ vận hành / tốc độ định mức). Ví dụ, nếu tỷ số quán tính là 10 lần thì tần suất cho phép bằng 1/11 giá trị trong bảng. Ngoài ra, hãng này chú thích rằng với các model ghi “không giới hạn” trong bảng, nếu mô-men xoắn hiệu dụng nằm trong phạm vi mô-men xoắn định mức thì tần suất tái sinh không bị hạn chế.
Yaskawa Electric giải thích rằng giá trị mô-men quán tính tải cho phép được quyết định bởi khả năng xử lý tái sinh của driver, và cũng chịu ảnh hưởng của điều kiện vận hành động cơ. Hãng này cho biết khi vượt giá trị cho phép, cảnh báo quá áp (A.400) dễ xuất hiện khi giảm tốc, và với driver có điện trở tái sinh tích hợp có thể xuất hiện cảnh báo quá tải tái sinh (A.320). Khi vượt, hãng này hướng dẫn thực hiện giới hạn mô-men, giảm bớt độ gắt khi giảm tốc, hạ tốc độ tối đa, và nếu không làm được thì lắp điện trở tái sinh ngoài.
Trong bảng ở chương trước, việc giá trị cho phép của SGM7J-02A tăng từ 15 lần lên 25 lần nhờ điện trở tái sinh ngoài và điện trở phanh động năng ngoài cũng nhất quán với giải thích này. Bài viết này cho rằng giới hạn trên của tỷ số quán tính không phải là giá trị cố hữu của riêng động cơ, mà được quyết định đồng thời với khả năng xử lý tái sinh, tốc độ quay và điều kiện của phanh động năng.
Lắp hộp giảm tốc hay đổi lớp quán tính của động cơ
Những gì thay đổi khi dùng hộp giảm tốc
Khi tỷ số quán tính quá lớn, cách thường dùng là hộp giảm tốc. Như đã thấy ở chương trước, quán tính tải quy đổi về trục động cơ bị chia cho bình phương tỷ số giảm tốc. Siemens cũng nêu mục đích của động cơ S-1FK2 có hộp giảm tốc là “Adjustment of speed and torque” và “Adjustment of inertia ratio (load / motor)” (tài liệu năm 2021).
Tuy nhiên, khi tăng tỷ số giảm tốc, tốc độ quay động cơ cần thiết để đạt cùng tốc độ tải sẽ tăng lên. Trong ví dụ tính toán của Yaskawa Electric, 1.500 min⁻¹ phía vít me bi trở thành 3.000 min⁻¹ phía động cơ với tỷ số giảm tốc 2. Khi tốc độ quay tăng, động cơ tiến gần đến điều kiện tốc độ quay định mức. Theo giải thích của Panasonic, khi dùng vượt tốc độ quay định mức, tần suất cho phép của phanh tái sinh giảm tỷ lệ nghịch với bình phương của (tốc độ vận hành / tốc độ định mức). Tỷ số giảm tốc là giá trị được quyết định bằng sự cân bằng giữa tỷ số quán tính và tốc độ quay.
Các hạng mục thông số tăng thêm khi lắp hộp giảm tốc
Khi lắp hộp giảm tốc, số hạng mục cần kiểm tra sẽ tăng lên.
Mitsubishi Electric giải thích rằng hộp giảm tốc dòng GR dành cho động cơ servo có độ rơ (backlash) không quá 8 phút góc ở thông số tiêu chuẩn và không quá 3 phút góc ở thông số độ chính xác cao. Cấp bảo vệ là IP65, nhưng mặt lắp ghép giữa hộp giảm tốc và động cơ servo cũng như phần trục xuyên qua không thuộc phạm vi cấp bảo vệ này. Hãng này cho biết hộp giảm tốc đáp ứng mô-men cực đại 350% và tốc độ quay tối đa 6.700 r/min của động cơ. Ngoài ra, hãng này chú thích rằng một số động cơ có hộp giảm tốc (như HK-ST352(4)G1/G1H) không thể lắp nghiêng theo hướng trục hoặc hướng quay của trục.
Nói cách khác, khi lắp hộp giảm tốc, độ rơ, phạm vi của cấp bảo vệ và tư thế lắp đặt trở thành các hạng mục thông số. Siemens giải thích trong tài liệu năm 2021 rằng hộp giảm tốc cho S-1FK2 không được bán riêng, mà chỉ cung cấp dưới dạng cụm động cơ và hộp giảm tốc. Hình thức mua sắm cũng khác nhau tùy hãng.
Cách chọn loại hộp giảm tốc được bàn trong bài lựa chọn hộp giảm tốc.
Đổi lớp quán tính phía động cơ
Một cách khác là tăng quán tính phía động cơ. Beckhoff giải thích rằng dòng AM8500 có quán tính rotor lớn nên ít rung trong các ứng dụng di chuyển quán tính ngoài lớn, và việc điều chỉnh phía servo đơn giản hơn nhiều. Siemens có các lớp quán tính HD và CT, Yaskawa Electric có loại quán tính trung bình (SGM7J) và quán tính thấp (SGM7A), Panasonic có loại quán tính thấp (MSMF) và quán tính cao (MHMF); các hãng này có các dòng với quán tính khác nhau.
Cách nào phù hợp hơn phụ thuộc vào độ lớn của tải, tốc độ cần thiết, không gian lắp đặt và mức độ rơ cho phép. Bài viết này khuyến nghị yêu cầu nộp bảng tính đặt cạnh nhau cả phương án thêm hộp giảm tốc lẫn phương án đổi lớp quán tính của động cơ, so sánh theo giá trị tuyệt đối của quán tính tải cho phép và tốc độ quay.
Điều kiện lắp đặt và nhiệt độ môi trường xung quanh: tiền đề của giá trị định mức có ảnh hưởng tại nhà máy Thái Lan
Giá trị định mức của Yaskawa Electric giả định nhiệt độ môi trường xung quanh 40°C và có lắp tản nhiệt
Mô-men xoắn định mức trong catalog không phải là giá trị đạt được với bất kỳ cách lắp nào. Trong catalog Σ-7 (2016), Yaskawa Electric giải thích giá trị định mức là “giá trị cho phép liên tục khi nhiệt độ môi trường xung quanh là 40°C và động cơ được gắn tản nhiệt (heat sink)”. Hãng này cũng cho biết nếu gắn động cơ lên chi tiết nhỏ, tản nhiệt có thể không đủ và nhiệt độ có thể tăng mạnh. Trên cơ sở đó, hãng yêu cầu kiểm tra nhiệt độ động cơ trên thiết bị thực tế.
Hơn nữa, hãng này giải thích rằng khi nhiệt độ môi trường xung quanh vượt 40°C (tối đa 60°C) hoặc ở nơi có độ cao trên 1.000 m, cần giảm định mức (derating, tức dùng ở mức thấp hơn giá trị định mức).
Phép tính mô-men xoắn hiệu dụng đúng vẫn chưa đủ
Phép tính mô-men xoắn hiệu dụng ở chương trước dựa trên tiền đề định mức này. Dù về mặt tính toán nằm trong phạm vi mô-men xoắn định mức, trong các điều kiện như gắn động cơ lên giá đỡ bằng tôn mỏng hay bên trong máy thông gió kém, nhiệt độ có nguy cơ tăng lên. Yaskawa Electric cũng giải thích rằng khi gắn động cơ lên chi tiết nhỏ, nhiệt độ có thể tăng mạnh. Bài viết này cho rằng điều kiện lắp đặt và nhiệt độ môi trường xung quanh cũng thuộc các điều kiện chọn công suất.
Nhiệt độ bên trong máy và bên trong tủ điện khác nhau tùy nhà máy và tùy vị trí lắp đặt. Vì vậy bài viết này khuyến nghị đo thực tế nhiệt độ trong máy và trong tủ điện tại nơi đặt thiết bị, và kiểm tra nhiệt độ động cơ sau khi chạy liên tục trong FAT/SAT.
Cách lắp driver và nhiệt sinh ra từ tùy chọn tái sinh
Driver cũng có điều kiện về nhiệt độ. Mitsubishi Electric chú thích rằng khi lắp sát nhau các driver MELSERVO-J5, cần giữ nhiệt độ môi trường xung quanh ở mức 0 đến 45°C, hoặc dùng ở hệ số tải hiệu dụng không quá 75%. Khi dùng động cơ trên 750 W với nguồn một pha cũng có điều kiện hệ số tải hiệu dụng không quá 75%. Đây là chú thích có điều kiện ở phía driver.
Điện trở tái sinh cũng tỏa nhiệt. Mitsubishi Electric chú thích rằng tùy chọn tái sinh (regenerative option) có nhiệt độ tăng từ 100°C trở lên so với nhiệt độ môi trường xung quanh, nên cần cân nhắc kỹ việc tản nhiệt, vị trí lắp và dây điện sử dụng khi bố trí. Nếu ở chương trước đã quyết định thêm điện trở tái sinh, cần đồng thời quyết định gắn ở đâu trong tủ và xung quanh có thiết bị chịu nhiệt kém hay không. Cách chọn phương thức làm mát tủ điện được bàn trong bài thiết kế nhiệt và làm mát tủ điện.
Encoder và phanh: tuyệt đối, pin và phanh giữ
Kiểm tra encoder theo “cần gì”
Cách ghi thông số encoder của động cơ servo khác nhau tùy hãng.
- Mitsubishi Electric giải thích rằng HK-KT được trang bị encoder 26 bit dùng chung cho vị trí tuyệt đối không cần pin và gia số (67.108.864 xung mỗi vòng) (catalog năm 2025)
- Panasonic giải thích encoder quay của MINAS A6 là loại tuyệt đối 23 bit (8.388.608 mỗi vòng). Hãng này cho biết cũng có loại encoder tuyệt đối không cần pin, giảm pin bằng cách gắn phần tử phát điện vào động cơ. Mặt khác, hãng giải thích rằng dòng A6SE, loại chuyên dùng cho điều khiển vị trí, không hỗ trợ hệ thống tuyệt đối (catalog năm 2026)
- Yaskawa Electric giải thích rằng với Σ-7 có thể chọn loại tuyệt đối hoặc gia số 24-bit bằng một ký tự trong mã model. Catalog năm 2016 ghi rằng khi dùng encoder tuyệt đối thì cần hộp pin
- Beckhoff giải thích rằng AM8500 được trang bị tiêu chuẩn encoder an toàn SIL 2 loại 24-bit
Không thể xếp số bit cạnh nhau để nói hơn kém. Bài viết này khuyến nghị kiểm tra 3 điểm sau trong RFP. Có cần encoder tuyệt đối không (có muốn bỏ qua việc về gốc khi bật lại nguồn không). Có cần pin không (có phát sinh công việc bảo trì thay pin không). Phía driver có hỗ trợ encoder tuyệt đối không (ví dụ A6SE của Panasonic). Cách nghĩ về phương thức và tín hiệu ra của encoder được bàn trong bài lựa chọn encoder quay.
Phanh dùng để giữ, không dùng để dừng
Với trục nâng hạ, việc có cần phanh giữ hay không là một điểm cần bàn. Khi đó, điều quan trọng là không hiểu sai vai trò của phanh. Cả 3 hãng đều ghi rõ phanh là để giữ.
- Mitsubishi Electric: phanh điện từ dùng để giữ, không thể dùng cho mục đích hãm. Phanh của HK-KT công suất nhỏ là phanh an toàn loại tác động khi không kích từ (hãm bằng lò xo), DC24 V
- Panasonic: phanh giữ nhả ra khi được kích từ, không thể dùng cho mục đích hãm khi động cơ đang quay
- Yaskawa Electric: không thể dừng động cơ bằng phanh giữ. Hãng không cung cấp nguồn 24 VDC cho phanh
Dừng là việc của động cơ và driver, còn phanh là để giữ sau khi đã dừng. Ai chuẩn bị nguồn cho phanh cũng là hạng mục cần ghi vào RFP.
Giá thay đổi khi có phanh
Việc có phanh hay không cũng ảnh hưởng đến giá. Trong bảng giá của catalog MELSERVO-J5 (tháng 2/2025) của Mitsubishi Electric, giá tiêu chuẩn của HK-KT43W (0,4 kW) là 131.000 yên, loại có phanh là 190.000 yên (đều chưa bao gồm thuế). Nếu xác định các trục cần phanh cùng lúc với việc tính công suất, việc so sánh báo giá sẽ dễ hơn.
Cấp bảo vệ và phương thức truyền thông
IP đi kèm điều kiện
Cấp bảo vệ (IP) của động cơ không phải lúc nào cũng áp dụng cho toàn bộ động cơ.
- Mitsubishi Electric giải thích HK-KT_W là loại kín hoàn toàn tự làm mát, cấp bảo vệ IP67, nhưng phần trục xuyên qua không thuộc phạm vi cấp bảo vệ này. Hãng chú thích rằng nếu cần cáp IP67 thì liên hệ riêng
- Yaskawa Electric giải thích SGM7J và SGM7A là loại kín hoàn toàn tự làm mát, IP67. Hãng chú thích rằng cấp này không áp dụng cho phần hở của trục và chỉ áp dụng khi dùng cáp chuyên dụng
- Panasonic giải thích MINAS A6 là IP65 với loại dây dẫn ra và IP67 với loại đầu nối (IP67 cho loại □80 mm trở xuống là hàng đặt theo đơn). Hãng chú thích rằng không áp dụng được cho các ứng dụng cần khả năng chống nước trong thời gian dài, như bị rửa nước thường xuyên
Bài viết này khuyến nghị ghi vào RFP không chỉ con số IP mà cả việc có rửa hay không, có bị dầu cắt gọt hoặc dung dịch làm mát bắn vào không, và cấp bảo vệ có cần bao gồm cả cáp và đầu nối hay không.
Phương thức truyền thông theo thiết bị hiện có
Phương thức truyền thông giữa driver và thiết bị cấp trên được hỗ trợ khác nhau tùy hãng.
- Mitsubishi Electric giải thích rằng MELSERVO-J5 có các driver hỗ trợ CC-Link IE TSN (MR-J5-G), hỗ trợ SSCNETⅢ/H (MR-J5-B) và giao diện đa dụng (MR-J5-A). Hãng cho biết loại -N1 hỗ trợ EtherCAT và truyền thông an toàn Safety over EtherCAT
- Panasonic giải thích MINAS A6 có hai loại driver mạng là loại hỗ trợ EtherCAT và loại hỗ trợ Realtime Express (RTEX)
- Yaskawa Electric giải thích Σ-7 ngoài loại lệnh MECHATROLINK-III còn có các loại lệnh EtherCAT, PROFINET…
- Fuji Electric giải thích ALPHA7 hỗ trợ SX bus và EtherCAT
So sánh hơn kém giữa các phương thức truyền thông không mấy ý nghĩa. Đây là hạng mục được quyết định dựa trên việc PLC hay bộ điều khiển chuyển động của dây chuyền hiện có hỗ trợ gì, và nhân viên bảo trì quen dùng công cụ nào. Việc đặt hàng điều khiển servo nói chung, tức là phần giao tiếp với thiết bị cấp trên, điều chỉnh và cách tiến hành chạy thử, được bàn trong bài đặt hàng điều khiển servo và FAT/SAT.
Chức năng an toàn: chỉ STO thì chưa quyết định được mức an toàn
STO là gì
STO (Safe Torque Off) là chức năng an toàn ngắt bằng điện tử năng lượng dẫn động động cơ. Mitsubishi Electric giải thích STO của MELSERVO-J5 là chức năng ngắt bằng điện tử năng lượng dẫn động động cơ dựa trên tín hiệu đầu vào từ thiết bị bên ngoài, tương đương loại dừng 0 (stop category 0) của IEC/EN 60204-1. Hãng chú thích rằng STO cần được thực hiện ở trạng thái servo off hoặc sau khi động cơ đã dừng. Fuji Electric cũng giải thích rằng STO của ALPHA7 ngắt đầu ra của driver, đưa động cơ về trạng thái quay tự do (free run).
Nói cách khác, STO là chức năng cắt mô-men, không phải chức năng giảm tốc rồi dừng động cơ. Với trục nâng hạ, khi mô-men bị cắt, tải sẽ có xu hướng đi xuống do trọng lực. Để ngăn rơi, cần xem xét riêng phanh giữ hoặc chức năng điều khiển phanh an toàn (SBC) và các biện pháp tương tự.
Vị trí của tiêu chuẩn
STO là một trong các chức năng được định nghĩa trong IEC 61800-5-2 (tiêu chuẩn về an toàn chức năng của hệ truyền động điện liên quan đến an toàn). Tại thời điểm ngày 16/10/2026, phiên bản đăng trên IEC Webstore là Edition 2.0 (phát hành ngày 18/4/2016), và trên cùng trang có hiển thị Stability date 2026 và “Under development”. Có thể hiểu là phiên bản tiếp theo đang được soạn thảo, nhưng chúng tôi chưa xác nhận được nội dung.
Mức an toàn đạt được thay đổi theo model và cách đi dây
Dù ghi là “có STO”, việc đạt mức an toàn (PL, SIL) nào vẫn thay đổi theo model và điều kiện.
- Mitsubishi Electric giải thích MR-J5-G, -B, -A và các model khác đạt Category 3 PL e, SIL 3, còn MR-J5-G-RJ và các model khác đạt Category 4 PL e, SIL 3. Thời gian đáp ứng ngắt của STO là không quá 8 ms khi dùng thiết bị đầu vào, không quá 60 ms khi dùng CC-Link IE TSN hoặc EtherCAT, và thời gian sứ mệnh (mission time) là 20 năm
- Panasonic giải thích thông số an toàn của MINAS A6 là SIL3, PLe, Cat.3 khi có chẩn đoán bằng EDM (giám sát thiết bị bên ngoài), và SIL2, PLd, Cat.3 khi không có chẩn đoán. Thời gian sứ mệnh là 15 năm. Hãng cho biết các dòng A6SE, A6SG, A6NE, A6BE không hỗ trợ tiêu chuẩn an toàn chức năng
- Fuji Electric giải thích ALPHA7 có STO tiêu chuẩn, và với tùy chọn an toàn chức năng WSU-ST1 thì hỗ trợ SS1, SLS, SBC, SSM, với thông số ISO 13849-1 Cat.3 PL-d, IEC 61508 SIL2, IEC 62061 SIL CL2
- Yaskawa Electric giải thích trong catalog sản phẩm Σ-7 400 V (2018) rằng tất cả driver Σ-7 đều trang bị STO tiêu chuẩn và đáp ứng yêu cầu SIL 3 và PL-e. SS1, SS2, SLS là cấu hình bổ sung bằng mô-đun an toàn
Ngay cả cùng driver của Panasonic, mức đạt được cũng thay đổi tùy có đi dây và chẩn đoán EDM hay không. Chỉ ghi “có STO” trong RFP thì chưa chắc đạt được mức an toàn cần thiết.
Về kiểm tra định kỳ
Mitsubishi Electric ghi trong catalog rằng không cần kiểm tra xác nhận chức năng đặc biệt nào trong thời gian sứ mệnh của chức năng giám sát an toàn, đồng thời cho biết IEC 61800-5-2:2016 khuyến nghị kiểm tra hệ thống ít nhất 3 tháng một lần với trường hợp Category 3 PL e, SIL 3. Đây là mô tả của Mitsubishi Electric, bài viết này chưa kiểm tra văn bản của tiêu chuẩn. Tần suất kiểm tra được quyết định dựa trên giải thích của hãng sản xuất thiết bị được sử dụng và đánh giá rủi ro của chính doanh nghiệp.
Những gì cần ghi vào RFP
Về an toàn, bài viết này khuyến nghị ghi 3 điểm sau vào RFP. (1) PL hoặc SIL yêu cầu, là kết quả của đánh giá rủi ro. (2) Điều kiện đi dây và chẩn đoán cần thiết cho mức đó (có EDM hay không…). (3) Cách giữ trục nâng hạ sau khi dừng bằng STO (phanh giữ, SBC…). Cách thiết kế mạch nối công tắc dừng khẩn cấp hay công tắc cửa với STO được bàn trong bài lựa chọn rơ-le an toàn.
Chức năng điều chỉnh và chống rung: phạm vi có thể giao cho auto tuning
Chức năng điều chỉnh của các hãng
Hãng nào cũng có các chức năng hỗ trợ điều chỉnh.
- Mitsubishi Electric giải thích về quick tuning, tự động kích rung trước khi vận hành và điều chỉnh độ lợi điều khiển cùng bộ lọc triệt cộng hưởng máy trong 0,3 giây, chức năng one-touch tuning, và Advanced Vibration Suppression Control II (hệ 3 quán tính) triệt đồng thời 2 rung dư tần số thấp khoảng 100 Hz trở xuống. Hãng cho biết còn có bộ lọc notch lệnh (khoảng 1 Hz đến 2.000 Hz), bộ lọc triệt cộng hưởng máy (10 Hz đến 8.000 Hz, 5 bộ) và Machine Analyzer để nắm tần số cộng hưởng của máy
- Panasonic giải thích về real-time auto tuning nhận dạng mô-men quán tính của tải theo thời gian thực, bộ lọc chống rung tự động và thủ công, và chức năng chuyển đổi tỷ số mô-men quán tính
- Yaskawa Electric giải thích về chức năng tuning-less, theo hãng có thể vận hành ổn định mà không cần điều chỉnh độ lợi với tỷ số quán tính tải cho phép đến 30 lần (max.), và chức năng triệt đồng thời 2 rung tần số thấp (catalog năm 2016)
- Fuji Electric giải thích rằng với điều khiển chống rung mới của ALPHA7, rung ở đầu thiết bị đã giảm khoảng 1/10. Đây là “so sánh với sản phẩm của chính hãng”. Hãng cũng cho biết điều khiển đồng thời 2 điểm rung tần số thấp bằng mô hình hệ 3 quán tính
Những gì điều chỉnh sửa được và không sửa được
Auto tuning là chức năng tìm độ lợi phù hợp với độ cứng của máy, trong phạm vi tỷ số quán tính. Những vấn đề về công suất như tỷ số quán tính vượt xa phạm vi khuyến nghị hoặc cho phép, tái sinh không xử lý hết, hay mô-men xoắn hiệu dụng vượt định mức thì không giải quyết được bằng điều chỉnh. Với trường hợp “thay động cơ cùng số W thì bị rung” nêu ở chương mở đầu, việc tỷ số quán tính thay đổi bị nghi ngờ là một trong các nguyên nhân.
Bài viết này định vị việc điều chỉnh là “công đoạn triệt phần rung còn lại, với tiền đề là phép tính công suất đã đúng”. Vì vậy, kết quả điều chỉnh cần được yêu cầu lưu lại thành hồ sơ. Nếu có chức năng ước lượng quán tính tải như real-time auto tuning của Panasonic, có thể đối chiếu tỷ số quán tính ước lượng với giá trị trong bảng tính. Trong môi trường của Rockwell Automation, Load Ratio được lưu lại như một giá trị cài đặt. Nếu giá trị tính toán và giá trị trên máy thực khác nhau nhiều, đó là dấu hiệu một trong hai tiền đề đã sai.
Thông tin công khai của các hãng lớn và cách kiểm tra giá
So sánh tài liệu công khai
Phạm vi tài liệu công khai mà bài viết này đã kiểm tra được sắp xếp theo thứ tự bảng chữ cái của tên hãng. Đây không phải là so sánh hơn kém của sản phẩm, mà là danh sách những gì đã xác nhận được qua tài liệu công khai.
| Hãng | Tài liệu đã thu thập và năm phát hành | Ghi chép về giá trị khuyến nghị của tỷ số quán tính | Công cụ chọn công suất | Giải thích về STO |
|---|---|---|---|---|
| Beckhoff | Trang sản phẩm AM8500 (không ghi năm phát hành) | Không ghi con số (giải thích là dòng có quán tính rotor được tăng lên) | Không xác nhận được trong tài liệu đã thu thập | Không xác nhận được trong tài liệu đã thu thập (giải thích việc trang bị tiêu chuẩn encoder an toàn SIL 2 loại 24-bit) |
| Fuji Electric | Catalog ALPHA7 (lập tháng 1/2021) | Không xác nhận được trong tài liệu đã thu thập | Không xác nhận được trong tài liệu đã thu thập | Giải thích STO là trang bị tiêu chuẩn, đưa về trạng thái quay tự do. PL-d, SIL2 với WSU-ST1 |
| Mitsubishi Electric | Catalog MELSERVO-J5 (tháng 2/2025) | Giá trị khuyến nghị theo model kèm chú thích về tốc độ quay và các điều kiện khác (ví dụ HK-KT23W không quá 23 lần) | MELSOFT Motorizer | Giải thích tương đương loại dừng 0. Tùy model là Category 3 hoặc Category 4, PL e, SIL 3 |
| Panasonic (Panasonic Industry) | Catalog dòng MINAS A6 (tháng 2/2026) | Giá trị khuyến nghị theo model (ví dụ MSMF 400 W không quá 30 lần, MHMF 1,0 kW không quá 5 lần) | Không xác nhận được trong tài liệu đã thu thập | Giải thích chia thành SIL3, PLe và SIL2, PLd tùy có chẩn đoán EDM hay không |
| Rockwell Automation | Trợ giúp Studio 5000 Logix Designer 38.00 (không ghi năm phát hành) | Không ghi con số (định nghĩa Load Ratio là giá trị cài đặt) | Không xác nhận được trong tài liệu đã thu thập | Không xác nhận được trong tài liệu đã thu thập |
| Siemens | Tài liệu webinar về S-1FK2 (tháng 4/2021) | Không ghi con số (các lớp quán tính HD và CT) | TIA Selection Tool | Không xác nhận được trong tài liệu đã thu thập |
| Yaskawa (Yaskawa Electric) | Catalog Σ-7 (tháng 7/2016), catalog sản phẩm Σ-7 400 V (tháng 12/2018) | Giá trị cho phép theo model (ví dụ SGM7J-02A 15 lần) | SigmaJunmaSize+ | Giải thích tất cả driver Σ-7 đều trang bị STO tiêu chuẩn, SIL 3 và PL-e |
“Không xác nhận được trong tài liệu đã thu thập” không có nghĩa là chức năng hay thông tin đó không tồn tại. Nó có nghĩa là trong phạm vi tài liệu bài viết này thu thập được, chúng tôi chưa thể xác nhận. Khi hỏi nhà sản xuất thiết bị, nếu yêu cầu họ đính kèm nguyên kết quả xuất ra (bảng tính) của công cụ chọn công suất, việc truy lại các tiền đề sẽ dễ dàng hơn.
Cách kiểm tra giá
Giá động cơ servo được công bố dưới nhiều loại con số khác nhau. Dưới đây là những gì bài viết này đã xác nhận được, chia theo từng loại.
Bảng giá trong catalog MELSERVO-J5 (bản tháng 2/2025) của Mitsubishi Electric là “giá tiêu chuẩn” tại thị trường Nhật Bản, chưa bao gồm thuế tiêu thụ. Đây không phải là giá bán thực tế. Trong bảng này, động cơ servo HK-KT_W (3.000 r/min) có giá: HK-KT13W (0,1 kW) không phanh 88.500 yên, có phanh 136.000 yên; HK-KT43W (0,4 kW) không phanh 131.000 yên, có phanh 190.000 yên. Driver MR-J5-G (CC-Link IE TSN, 200 V) có giá: MR-J5-20G (0,2 kW) 152.000 yên, MR-J5-40G (0,4 kW) 159.000 yên. Loại hỗ trợ an toàn chức năng HK-KT43W(B)WS (0,4 kW) không phanh 150.000 yên, có phanh 209.000 yên.
Trên trang bán hàng trực tuyến MonotaRO, tại thời điểm truy cập ngày 16/10/2026, động cơ SGM7J thuộc dòng Σ-7 của Yaskawa Electric được đăng với giá bán như sau. SGM7J-04AFA21 (0,4 kW, không phanh) giá chưa bao gồm thuế 49.980 yên, đã bao gồm thuế 54.978 yên, hiển thị đang hết hàng, dự kiến xuất hàng đầu tháng 3/2027. SGM7J-04AFA2C (0,4 kW, có phanh) giá chưa bao gồm thuế 69.980 yên, đã bao gồm thuế 76.978 yên, SGM7J-02AFA21 (0,2 kW, không phanh) giá chưa bao gồm thuế 39.980 yên, đã bao gồm thuế 43.978 yên, cả hai đều hiển thị tạm ngừng bán. Thông tin tồn kho và tình trạng bán hàng có thể thay đổi. Đây là giá của riêng động cơ, không bao gồm driver, cáp, hộp giảm tốc và điện trở tái sinh.
Giá tiêu chuẩn của hãng (chưa bao gồm thuế) và giá bán trên trang trực tuyến là hai loại khác nhau, nên không thể đặt cạnh nhau để so sánh. Việc có phanh hay không và công suất cũng khác nhau. Giá tiêu chuẩn của Panasonic và Fuji Electric không xác nhận được trong tài liệu thu thập lần này. Giá công khai của động cơ servo tại thị trường Thái Lan cũng không xác nhận được. Khi mua sắm tại Thái Lan, cách thực tế là gửi kèm bảng tính công suất và model, rồi lấy báo giá cho cả cấu hình bao gồm driver, cáp, điện trở tái sinh và hộp giảm tốc.
Yêu cầu ghi trong RFP và tiêu chí nghiệm thu FAT/SAT
Phần này chuyển nội dung đã trình bày thành các hạng mục cho RFP và FAT/SAT. Việc yêu cầu những hạng mục nào là quan điểm thực tiễn của chúng tôi. Phần lớn các hạng mục được xây dựng từ quy trình lựa chọn của Yaskawa Electric và chú thích trong thông số của các hãng.
Yêu cầu ghi trong RFP
| Phân loại | Nội dung ghi trong RFP | Tài liệu hoặc chương làm căn cứ |
|---|---|---|
| Thông số máy và mẫu vận hành | Khối lượng tải, cơ cấu truyền động, tỷ số giảm tốc, hệ số ma sát, hiệu suất cơ khí, quãng đường di chuyển, thời gian tăng tốc, chạy đều, giảm tốc, dừng, số chu kỳ, tư thế lắp đặt | Chương thông số máy |
| Bảng tính công suất | Nộp TL, JL (chi tiết JL1, JB, JG), tỷ số quán tính, TP, TS, Trms, đánh giá tái sinh, kèm công thức và giá trị đầu vào | Quy trình lựa chọn của Yaskawa Electric |
| Căn cứ của tỷ số quán tính | Giá trị khuyến nghị hoặc cho phép của model được chọn và chú thích đi kèm (tốc độ quay, tùy chọn tái sinh, điều kiện phanh động năng) | Chương tỷ số quán tính |
| Hộp giảm tốc | Tỷ số giảm tốc, độ rơ, phạm vi cấp bảo vệ, ràng buộc về tư thế lắp đặt | Chương hộp giảm tốc |
| Nhiệt độ môi trường xung quanh và lắp đặt | Nhiệt độ giả định trong máy và trong tủ, chi tiết gắn động cơ, cách lắp driver (có lắp sát nhau hay không), vị trí bố trí điện trở tái sinh | Chương điều kiện lắp đặt |
| Phanh | Có cần phanh giữ hay không, bên cung cấp nguồn cho phanh | Chương encoder và phanh |
| Encoder | Có cần encoder tuyệt đối hay không, có pin hay không, phía driver có hỗ trợ hay không | Chương encoder và phanh |
| IP và môi trường | Có rửa hay không, có dầu cắt gọt hay không, cấp bảo vệ của cáp và đầu nối | Chương cấp bảo vệ |
| Truyền thông | PLC hoặc bộ điều khiển chuyển động cấp trên và phương thức | Chương phương thức truyền thông |
| STO và an toàn | PL hoặc SIL yêu cầu, điều kiện đi dây và chẩn đoán, cách giữ trục nâng hạ | Chương chức năng an toàn |
| Hồ sơ điều chỉnh | Nộp file tham số độ lợi và bộ lọc, tỷ số quán tính ước lượng | Chương chức năng điều chỉnh |
Việc yêu cầu nộp bảng tính công suất là quan điểm của chúng tôi. Nếu có đầy đủ các giá trị xuất hiện trong quy trình lựa chọn của Yaskawa Electric, khi sau này thay đổi máy cũng có thể tính lại theo cùng quy trình.
Những gì cần kiểm tra trong FAT
| Hạng mục | Cách kiểm tra | Căn cứ |
|---|---|---|
| Hệ số tải hiệu dụng và đỉnh | Với mẫu vận hành đại diện, ghi lại hệ số tải hiệu dụng và mô-men đỉnh bằng chức năng giám sát của driver | Chương mô-men xoắn hiệu dụng |
| Tái sinh và dừng khẩn cấp | Trong vận hành có bao gồm dừng khẩn cấp từ tốc độ tối đa và giảm tốc ngắn nhất, không xuất hiện cảnh báo quá áp hay quá tải tái sinh | Giải thích về A.400, A.320 của Yaskawa Electric |
| Đối chiếu tỷ số quán tính | So sánh tỷ số quán tính ước lượng bằng auto tuning với tỷ số quán tính trong bảng tính | Chức năng của Panasonic, Rockwell Automation |
| Hồ sơ điều chỉnh | Nhận file tham số độ lợi và bộ lọc | Chức năng điều chỉnh của các hãng |
| Xác lập và rung | Đo thời gian xác lập và rung dư khi dừng | Chức năng điều chỉnh của các hãng |
| Nhiệt độ | Đo nhiệt độ động cơ sau khi chạy liên tục | Tiền đề định mức của Yaskawa Electric |
Những gì cần kiểm tra trong SAT
| Hạng mục | Cách kiểm tra | Căn cứ |
|---|---|---|
| Nhiệt độ khi lắp đặt thực tế | Với trạng thái lắp đặt thực tế và nhiệt độ môi trường xung quanh thực tế, đo nhiệt độ động cơ và trong tủ sau khi chạy liên tục | Chú thích của Yaskawa Electric, Mitsubishi Electric |
| Hoạt động của STO | Kiểm tra chuỗi hoạt động từ dừng khẩn cấp đến STO và động cơ dừng | Thông số thời gian đáp ứng ngắt của Mitsubishi Electric |
| Giữ trục nâng hạ | Kiểm tra không bị rơi nhờ phanh giữ khi STO hoặc khi mất điện | Giải thích về phanh của 3 hãng |
| Điều kiện phanh động năng | Kiểm tra tần suất và điều kiện dừng khẩn cấp có nằm trong phạm vi điều kiện của hãng hay không | Chú thích của Panasonic, Mitsubishi Electric |
| Đường cơ sở chẩn đoán | Lưu giá trị ban đầu của chẩn đoán máy | Chức năng chẩn đoán máy của Mitsubishi Electric |
Về phanh động năng, Panasonic giải thích rằng mức năng lực tham khảo của điện trở phanh động năng tích hợp hoặc lắp ngoài ở khung G và khung H là dừng khẩn cấp từ tốc độ quay định mức, liên tiếp tối đa 3 lần, với điều kiện tỷ số mô-men quán tính tải là 10 lần. Mitsubishi Electric cũng xử lý riêng tỷ số mô-men quán tính tải cho phép khi dùng phanh động năng. Dù tỷ số quán tính nằm trong phạm vi khuyến nghị, vẫn cần kiểm tra riêng tần suất và điều kiện dừng khẩn cấp.
Mitsubishi Electric giải thích về chức năng chẩn đoán máy phát hiện lão hóa từ ma sát và rung của vít me bi, dây đai, bánh răng, chức năng dự đoán hỏng bánh răng, chức năng bảo trì phòng ngừa dựa trên tổng quãng đường di chuyển, và drive recorder ghi lại trạng thái trước và sau cảnh báo. Nếu lưu lại giá trị tại thời điểm SAT, có thể so sánh với những thay đổi về sau. Cách theo dõi tình trạng thiết bị từ dòng điện động cơ được bàn trong bài triển khai phân tích dấu hiệu dòng điện động cơ.
Ước tính mô hình chi phí và hiệu quả (số liệu giả định)
Tất cả số liệu từ đây trở đi đều là số liệu giả định dành riêng cho bài viết này. Đây không phải báo giá hay số tiền thiệt hại thực tế.
Nhà máy giả định
Giả định một nhà máy linh kiện điện tử của Nhật tại Thái Lan. Ở một trục có bao gồm chuyển động nâng hạ của thiết bị chuyển khay, khi giảm tốc để dừng thì xuất hiện cảnh báo quá tải tái sinh hoặc quá áp, khiến thiết bị dừng, và tình trạng này lặp lại nhiều lần. Vì vậy, nhà máy yêu cầu nhà sản xuất thiết bị nộp bảng tính công suất để rà soát lại, rồi thực hiện lắp thêm điện trở tái sinh ngoài, điều chỉnh lại mẫu vận hành (thời gian giảm tốc) và điều chỉnh lại độ lợi.
Hạng mục chi phí được tính chỉ là thiệt hại do dừng máy vì cảnh báo ở trục này. Ảnh hưởng đến chất lượng hay các lần dừng do nguyên nhân khác không được tính.
Tiền đề (giá trị cơ sở, theo năm)
| Hạng mục | Giá trị |
|---|---|
| Số lần dừng hiện tại | 8 lần/tháng |
| Thời gian khôi phục mỗi lần | 0,5 giờ |
| Thời gian dừng hiện tại | 8 lần × 0,5 giờ = 4 giờ/tháng → 4 × 12 = 48 giờ/năm |
| Thiệt hại mỗi giờ dừng (giả định) | 12.000 THB |
| Thiệt hại dừng máy hằng năm hiện tại | 48 × 12.000 = 576.000 THB/năm |
Chi phí ban đầu của biện pháp
| Hạng mục | Số tiền |
|---|---|
| Lập và rà soát bảng tính công suất | 50.000 THB |
| Điện trở tái sinh ngoài, đi dây, lắp đặt trong tủ | 60.000 THB |
| Điều chỉnh và chạy kiểm tra tương đương FAT | 70.000 THB |
| Tổng chi phí ban đầu | 180.000 THB |
Tổng chi phí ban đầu là 50.000 + 60.000 + 70.000 = 180.000 THB.
Hiệu quả và thời gian hoàn vốn
| Kịch bản | Số lần dừng sau biện pháp | Thiệt hại dừng máy hằng năm sau biện pháp | Mức giảm hằng năm | Thời gian hoàn vốn |
|---|---|---|---|---|
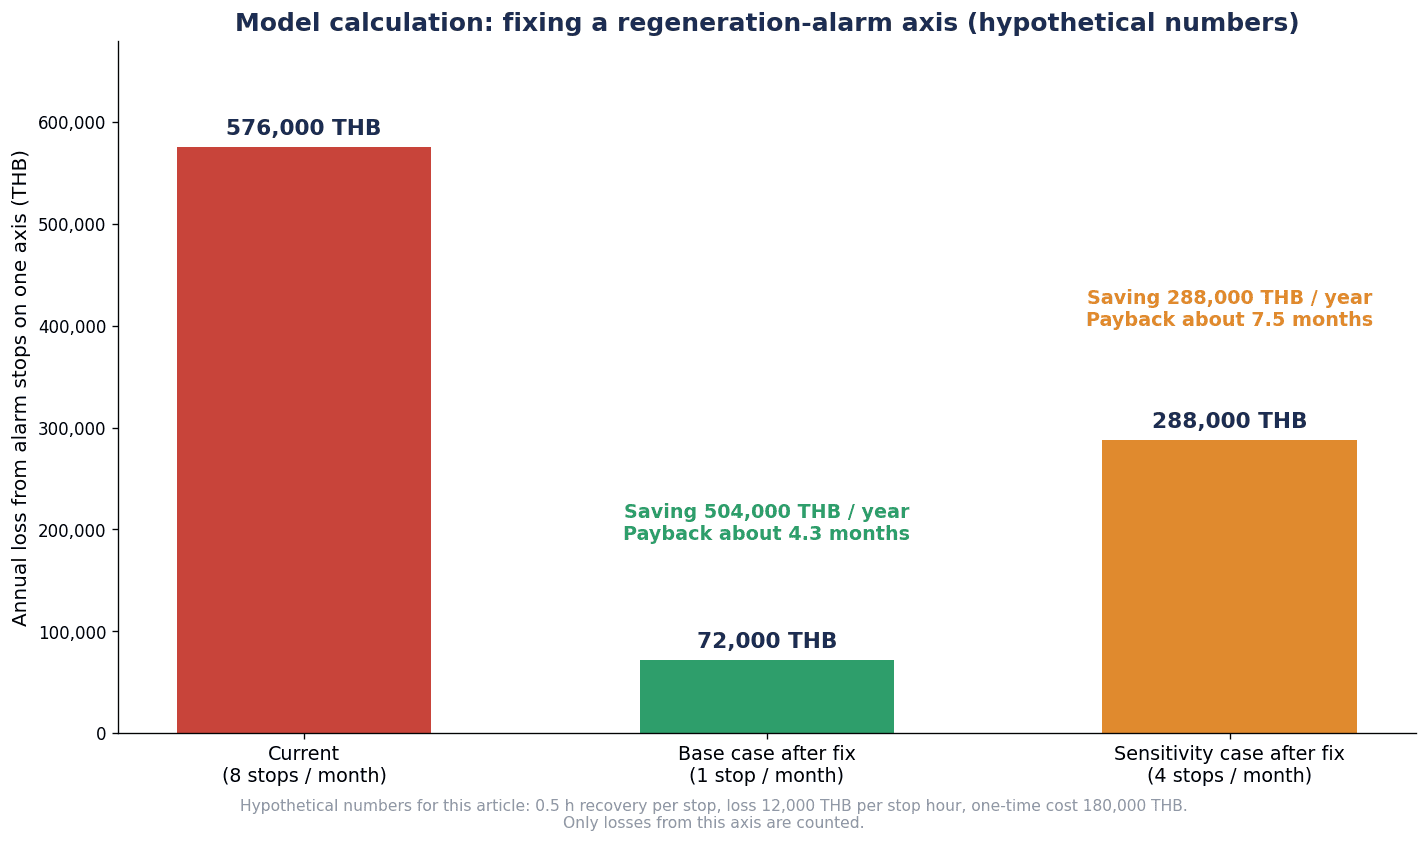
| Kịch bản cơ sở | 1 lần/tháng → 1 × 0,5 × 12 = 6 giờ/năm | 6 × 12.000 = 72.000 THB/năm | 576.000 − 72.000 = 504.000 THB/năm | 180.000 ÷ 504.000 ≈ 0,36 năm (khoảng 4,3 tháng) |
| Độ nhạy (chỉ giảm được còn 4 lần/tháng) | 4 lần/tháng → 4 × 0,5 × 12 = 24 giờ/năm | 24 × 12.000 = 288.000 THB/năm | 576.000 − 288.000 = 288.000 THB/năm | 180.000 ÷ 288.000 ≈ 0,63 năm (khoảng 7,5 tháng) |
Cách đọc ước tính
Thời gian hoàn vốn thay đổi nhiều theo “số lần dừng giảm được đến đâu” và “thiệt hại mỗi giờ dừng”. Cùng một biện pháp 180.000 THB, nếu số lần dừng giảm còn 1 lần/tháng thì khoảng 4,3 tháng, còn nếu chỉ giảm được còn 4 lần/tháng thì khoảng 7,5 tháng. Với nhà máy ước tính thiệt hại mỗi giờ dừng thấp hơn 12.000 THB, thời gian hoàn vốn sẽ còn dài hơn.
Ước tính này giả định trường hợp tỷ số quán tính nằm trong phạm vi và chỉ cần rà soát điện trở tái sinh và mẫu vận hành. Nếu tỷ số quán tính vượt xa phạm vi khuyến nghị hoặc cho phép và cần thay động cơ hay hộp giảm tốc, chi phí ban đầu sẽ lớn hơn ước tính này.
Bài viết này khuyến nghị trước khi thực hiện biện pháp, hãy ghi lại số lần và thời gian dừng, mã cảnh báo, và đối chiếu với bảng tính công suất. Nếu biết mã cảnh báo là quá áp hay quá tải tái sinh, và xuất hiện ở tình huống vận hành nào, có thể đánh giá dựa trên hồ sơ thay vì giả định xem chỉ cần điện trở tái sinh là đủ, hay cần rà soát cả mẫu vận hành hoặc động cơ. Bài viết này cho rằng nếu yêu cầu bảng tính công suất trong RFP ngay từ khi lắp mới, sẽ dễ giảm được kiểu làm lại này.
Câu hỏi thường gặp
Khi lựa chọn động cơ servo, cần tính gì trước tiên?
Sau khi lập bảng thông số máy và mẫu vận hành, hãy tính mô-men tải và mô-men quán tính tải quy đổi về trục động cơ. Trong quy trình lựa chọn của Yaskawa Electric, tính lần lượt tốc độ quay, mô-men tải, mô-men quán tính tải, công suất di chuyển tải, công suất tăng tốc tải, rồi thu hẹp ứng viên bằng 4 điều kiện chọn sơ bộ. Sau đó kiểm chứng bằng mô-men tăng tốc, mô-men giảm tốc và mô-men xoắn hiệu dụng. Điều kiện công suất định mức (W) chỉ là một trong 4 điều kiện chọn sơ bộ.
Tỷ số mô-men quán tính tải dùng được đến bao nhiêu lần?
Không có câu trả lời chung. Giá trị khác nhau theo hãng, dòng, model, tốc độ quay và điều kiện tùy chọn tái sinh. Ví dụ, với MINAS A6 của Panasonic, MSMF 400 W khuyến nghị không quá 30 lần, MHMF 1,0 kW khuyến nghị không quá 5 lần. Với Σ-7 của Yaskawa Electric, SGM7J-02A cho phép 15 lần (25 lần khi có điện trở tái sinh ngoài và điện trở phanh động năng ngoài). Hãy kiểm tra giá trị và chú thích trong catalog của model sẽ dùng, và nếu vượt thì xác nhận với hãng. Khi so sánh các ứng viên với nhau, hãy so bằng giá trị tuyệt đối của quán tính tải cho phép, không phải bằng tỷ số.
Tính mô-men xoắn hiệu dụng như thế nào?
Bình phương mô-men của từng giai đoạn tăng tốc, chạy đều, giảm tốc, nhân với thời gian rồi cộng lại, chia cho thời gian của 1 chu kỳ có bao gồm thời gian dừng, rồi lấy căn bậc hai. Trong ví dụ tính toán của Yaskawa Electric, Trms = √((TP²·ta + TL²·tc + TS²·td) / t), khoảng 0,483 N·m. Mẫu số 1,5 s có bao gồm 0,3 s dừng. Với những trục cần mô-men cả trong lúc dừng như trục nâng hạ, cũng cần xem xét mô-men giữ trong lúc dừng.
Khi nào cần điện trở tái sinh?
Là khi năng lượng quay về trong lúc giảm tốc dừng hoặc khi hạ trục thẳng đứng vượt quá khả năng xử lý của driver. Yaskawa Electric trình bày phép tính đơn giản cho driver công suất nhỏ không có điện trở tái sinh tích hợp, so sánh năng lượng quay tính bằng ES = J·nM² / 182 với năng lượng driver xử lý được. Panasonic giải thích rằng tần suất cho phép của phanh tái sinh trở thành 1/(m+1) theo tỷ số quán tính. Yaskawa Electric giải thích rằng tái sinh liên tục như cấp liệu có căng lực không thể xử lý bằng điện trở tái sinh của driver, mà cần xem xét bộ chuyển đổi hoàn năng lượng về nguồn và các thiết bị tương tự.
Vì sao lắp hộp giảm tốc cho động cơ servo?
Lý do chính là để phối hợp tốc độ và mô-men, và để giảm tỷ số quán tính. Theo công thức của Yaskawa Electric, quán tính tải quy đổi về trục động cơ bị chia cho bình phương tỷ số giảm tốc. Siemens cũng nêu việc điều chỉnh tỷ số quán tính là một mục đích của động cơ có hộp giảm tốc. Tuy nhiên, khi tăng tỷ số giảm tốc, tốc độ quay động cơ tăng lên, và độ rơ cùng tư thế lắp đặt trở thành các hạng mục thông số bổ sung. Nên xem xét cùng với lựa chọn đổi lớp quán tính phía động cơ.
Giá động cơ servo là bao nhiêu?
Thực tế là các con số được công bố có nhiều loại khác nhau, khó dùng làm mặt bằng giá. Theo giá tiêu chuẩn (chưa bao gồm thuế) trong catalog của Mitsubishi Electric (bản tháng 2/2025), HK-KT43W (0,4 kW) không phanh là 131.000 yên, có phanh là 190.000 yên. Trên MonotaRO, SGM7J-04AFA21 (0,4 kW, không phanh) của Yaskawa Electric được đăng với giá chưa bao gồm thuế 49.980 yên, đã bao gồm thuế 54.978 yên (truy cập ngày 16/10/2026, hiển thị đang hết hàng). Giá tiêu chuẩn và giá bán là hai loại khác nhau, và giá trên trang trực tuyến là giá của riêng động cơ, không bao gồm driver và các thiết bị khác. Giá công khai tại thị trường Thái Lan không xác nhận được. Bài viết này khuyến nghị lấy báo giá với cấu hình thống nhất.
Nếu có STO thì không cần hàng rào an toàn hay mạch an toàn?
Không thể nói là không cần. STO là chức năng cắt mô-men của động cơ, và Mitsubishi Electric cùng Fuji Electric giải thích rằng nó tương đương loại dừng 0, hoặc đưa động cơ về trạng thái quay tự do. Mức an toàn đạt được thay đổi theo model và điều kiện đi dây, chẩn đoán. Với ví dụ của Panasonic, tùy có chẩn đoán bằng EDM hay không mà chia thành SIL3, PLe và SIL2, PLd. Việc chống rơi trục nâng hạ cần xem xét riêng bằng phanh giữ và các biện pháp khác. Có cần hàng rào, cửa, rèm sáng an toàn (light curtain), mạch an toàn hay không và cách kết hợp chúng được thiết kế sau khi đã xác định mức an toàn yêu cầu qua đánh giá rủi ro.
Tổng kết
- Bài viết này cho rằng việc lựa chọn động cơ servo không được quyết định chỉ bằng cột công suất định mức (W). Ngay trong bước chọn sơ bộ của Yaskawa Electric, công suất cũng chỉ là một trong 4 điều kiện
- Chọn theo ba yếu tố: (1) tỷ số mô-men quán tính tải, (2) mô-men xoắn cực đại và mô-men xoắn hiệu dụng tính từ mẫu vận hành, (3) năng lượng tái sinh, driver và điện trở tái sinh
- Giới hạn trên của tỷ số quán tính thay đổi theo hãng, model, tốc độ quay, tùy chọn tái sinh và điều kiện phanh động năng. So sánh các ứng viên bằng giá trị tuyệt đối của quán tính tải cho phép và điều kiện
- (1) và (3) liên quan với nhau. Theo giải thích của Panasonic, tần suất cho phép của phanh tái sinh trở thành 1/(m+1), và Yaskawa Electric giải thích rằng khi vượt tỷ số quán tính có thể xuất hiện A.400 hoặc A.320
- Mô-men xoắn hiệu dụng được lấy trung bình trên toàn chu kỳ bao gồm thời gian dừng. Với trục nâng hạ, cần xem xét cả mô-men giữ trong lúc dừng
- Giá trị định mức của Yaskawa Electric giả định nhiệt độ môi trường xung quanh 40°C và có lắp tản nhiệt. Đưa cả điều kiện lắp đặt và nhiệt độ môi trường xung quanh vào điều kiện lựa chọn, và kiểm tra nhiệt độ trên máy thực tế
- Quan điểm của chúng tôi là (4) ghi hộp giảm tốc, phanh giữ, encoder, truyền thông, STO, điều kiện lắp đặt và nhiệt độ môi trường xung quanh vào RFP, rồi kiểm tra bằng FAT/SAT
- STO là chức năng cắt mô-men, mức an toàn được quyết định bởi model và điều kiện đi dây, chẩn đoán. Việc giữ trục nâng hạ cần xem xét riêng
- Trong ước tính bằng số liệu giả định, thời gian hoàn vốn là khoảng 4,3 tháng ở kịch bản cơ sở, và khoảng 7,5 tháng nếu số lần dừng chỉ giảm được còn 4 lần/tháng. Kết quả thay đổi nhiều theo việc số lần dừng giảm được đến đâu
TOMAS TECH sẵn sàng tư vấn ngay từ giai đoạn đầu, như sắp xếp thông số máy và mẫu vận hành, kiểm tra bảng tính công suất hay tổng hợp yêu cầu cho RFP. Nếu quý vị đang cân nhắc lựa chọn hoặc rà soát lại động cơ servo, vui lòng liên hệ qua trang liên hệ.
Tài liệu tham khảo
- AC SERVO DRIVES Σ-7 SERIES (Yaskawa Electric, PDF, 2016)
- Σ-7-Series AC Servo Drive Rotary Servomotor Product Manual (Yaskawa Electric, PDF)
- Sigma-7 400 V Product Catalog (tài liệu Σ-7 của Yaskawa Electric cho thị trường châu Âu, PDF, 2018)
- Hệ thống servo AC MELSERVO-J5 của Mitsubishi Electric (Mitsubishi Electric, PDF, 2025)
- Động cơ servo AC và driver dòng MINAS A6 (Panasonic Industry, PDF, 2026)
- Hệ thống servo ALPHA7 (Fuji Electric, PDF, 2021)
- AM8500 Synchronous servomotors with increased rotor moment of inertia (Beckhoff)
- Servomotor 1FK2 nu med planetväxlar och i nya utföranden (Siemens, PDF, 2021)
- Studio 5000 Logix Designer 38.00 Help: Load (Rockwell Automation)
- IEC 61800-5-2:2016 (IEC Webstore)
- Động cơ servo quay dòng Σ-7, quán tính trung bình, SGM7J, Yaskawa Electric (MonotaRO)
- PR No.117/2569 1H 2026 Investment (Thailand Board of Investment, PDF)
- PR No.124/2569 BOI at 60 (Thailand Board of Investment, PDF)
- Five Million Robots now Operate in Factories Globally (IFR)
- China Installs 59 Percent of World’s Industrial Robots (IFR, PDF)


